зад 1 Парадокс Шокли-Джеймса
Парадокс Шокли-Джеймса
В 1905 году Альберт Эйнштейн предложил специальную теорию относительности, которая разрешила противоречия между классической механикой Ньютона и теорией электромагнетизма Максвелла. Детальная разработка теории привела к разрешению многих очевидных парадоксов. В то время, обсуждение сосредоточилось главным образом на проблеме распространения электромагнитных волн.
В этой задаче мы разрешим парадокс другого типа. Для довольно простой системы зарядов, рассмотренной В. Шокли и Р.П. Джеймсом в 1967 году, выполнение закона сохранения импульса требует тщательного релятивистского анализа. Если заряженная частица расположена около магнита с изменяющейся намагниченностью (то есть изменяющимся магнитным полем), то на заряд действует электрическая сила, но нет никакой очевидной противодействующей силы, приложенной к магниту. Процесс изменения намагниченности может быть сделан достаточно медленным, так что электромагнитным излучением (и уносимым им импульсом) можно пренебречь. Таким образом, мы получаем нечто вроде орудия без отдачи.
В нашем анализе достаточно простой системы мы продемонстрируем, что в релятивистской механике составное тело может получить ненулевой момент импульса, оставаясь в то же время в состоянии покоя.
Часть A. Вычисление импульса точечной заряженной частицы (3.3 балла)
Рассмотрим круговой виток радиуса \(r\), по которому течет ток \(I_1\), и второй, гораздо больший круговой виток радиуса \(R \gg r\), концентрический с первым (то есть центры окружностей совпадают) и лежащий в той же самой плоскости.
A1. Ток \(I_2\), протекающий через виток 2 (больший виток), создает магнитный поток \(\Phi_{B1}\) через виток 1. Найдите отношение \(M_{21} = \Phi_{B1}/I_2\). Его называют коэффициентом взаимной индукции.
B2. Учитывая, что коэффициенты взаимной индукции равны \(M_{12} = \Phi_{B2}/I_1 = M_{21}\), то есть виток 1 тоже создает пропорциональный магнитный поток через виток 2, получите выражение для ЭДС \(\varepsilon_2\), индуцированной в большей петле в результате изменения \(\dot{I}_1 = dI_1/dt\) электрического тока в меньшей петле. Самоиндукцией большего витка 2 пренебречь.
Указание: индуцированная ЭДС по модулю скорости изменения магнитного потока через виток.
A3. ЭДС индукции, найденная вами в пункте A2, появляется благодаря касательной к витку составляющей вихревого электрического поля. Получите выражение для этой касательной составляющей электрического поля \(E\) в витке радиуса \(R\) как функцию скорости изменения тока \(\dot{I}_1\).
Теперь удалим больший виток и вместо него рассмотрим массивный точечный заряд \(Q\), расположенный на том же расстоянии \(R\) от витка 1, как показано в рисунке 1. Считайте, что точечный заряд не успевает значительно сместится за время изменения тока в витке.
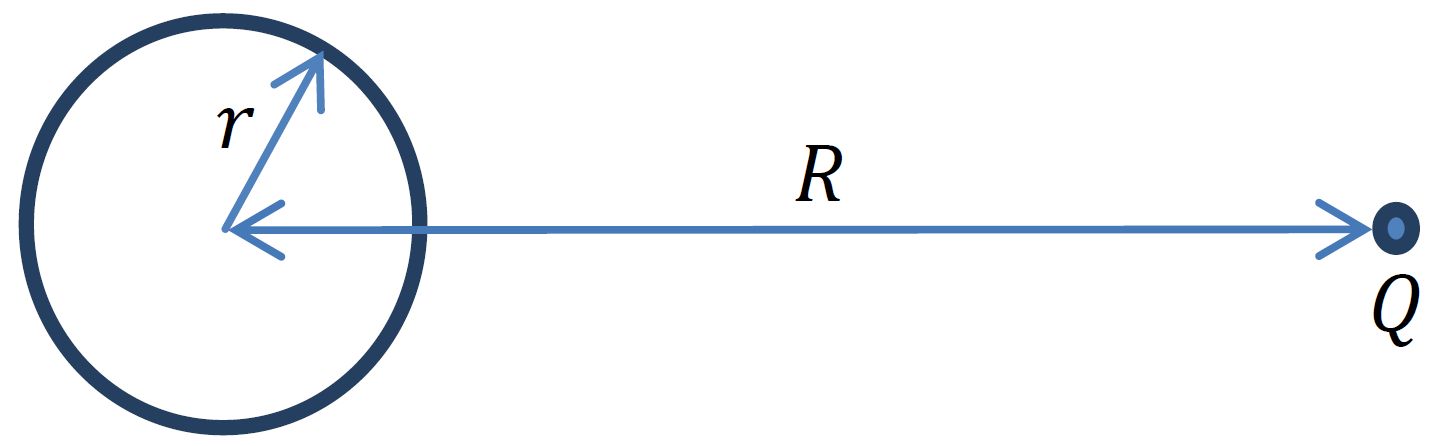
Круговой виток и точечный заряд \(Q\)
A4. Найдите полный импульс \(\Delta p\), полученный точечным зарядом за время, в течении которого ток в малом витке изменяется от начального значения \(I_1 = I\) до конечного значения \(I_1 = 0\).
Часть B. Вычисление импульса отдачи кругового витка с током (4.4 балла)
Исследуем происхождение импульса отдачи, используя петлю другой, не круглой формы.
B1. Для начала рассмотрим прямолинейный проводник длиной \(l\) и поперечным сечением \(A\) по которому протекает электрический ток силой \(I\). Ток обусловлен потоком заряженных частиц с массой покоя \(m\) и зарядом \(q\), распределенных однородно в проводнике с концентрацией \(n\). Считайте, что заряженные частицы движутся в проводнике с одной и той же скоростью. Найдите полный релятивистский импульс \(p\) заряженных частиц в проводнике.
Теперь рассмотрим квадратный виток со стороной \(l\). На расстоянии \(R \gg l\) от витка поместим точечный заряд \(Q\); см. рисунок 2. Пусть в витке течет ток \(I\). Считайте, что каждый проводник в витке в целом нейтрален. Считайте, что носители заряда в проводнике могут двигаться свободно вдоль витка не взаимодействуя с кристаллической решеткой, а сталкиваясь упруго со стенками проводника и делая таким образом повороты в углах витка. Взаимодействием между носителями заряда полностью пренебречь. Предположим также, что все носители заряда в каждой стороне витка всегда двигаются с одной и той же скоростью. Петля достаточно тяжела, так что ее движением можно пренебречь.
B2. Вычислите полный импульс \(p_{hid}\) носителей в витке. Его называют "скрытым" импульсом.
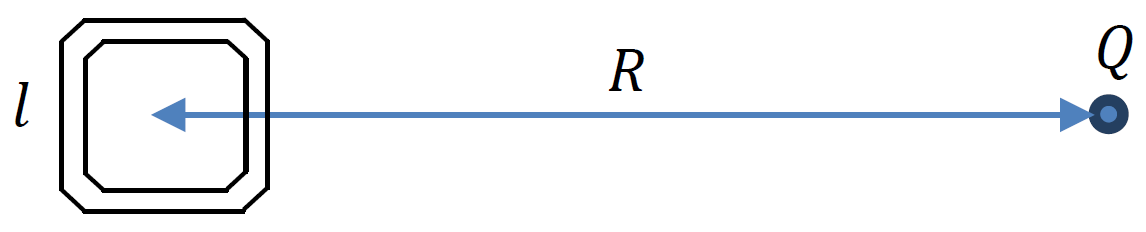
Квадратный виток с током и точечный заряд \(Q\).
Когда ток прекращается, то этот "скрытый" импульс передается витку, и он получает импульс, равный со знаком минус импульсу, приобретенному точечным зарядом \(Q\). Это и есть недостающая отдача, которую мы искали (заметьте, что в начальном состоянии импульс также сосредоточен в электромагнитном поле, что важно для выполнения закона сохранения импульса всей системы).
Часть C. Подведение итогов (2.3 балла)
C1. Виток с током часто характеризуются магнитным моментом \(\mu = I S\), где \(I\) есть ток и \(S\) есть площадь поперечного сечения витка. Выразите ответ, полученный в пункте A4 через \(\mu\), \(r\), \(R\) и \(Q\). Аналогично, выразите полученный в пункте B2 ответ через \(\mu\), \(l\), \(R\) и \(Q\). Помните, что электрические и магнитные постоянные связаны соотношением:
\[\frac{4 \pi k}{\mu_0} = \frac{1}{\varepsilon_0 \mu_0} = c^2,\]
где \(c\) – скорость света.
С2. В более реалистической модели, виток – это проводник, так что электрическое поле заряженной частицы \(Q\) не может в него проникнуть. Предположим, что электрический ток по прежнему обусловлен носителями заряда. Определите, какое из следующих утверждений правдиво или ложно, и укажите правильный ответ в Листе Ответов.
Внимание: вы можете оставить какое-то утверждение без ответа, но если вы дадите хотя бы один неправильный ответ, то вы не получите никаких баллов за весь пункт C2.
I) Полный импульс витка с током и носителями зарядов равен нулю.
II) Поскольку ток в витке изменяется от \(I\) до нуля, значит носители заряда в проводнике замедляются, что приводит к появлению индуцированного тока в самом витке. Из-за этих индуцированных токов заряженная частица \(Q\) не получает никакого импульса.
III) При изменении силы тока в витке от \(I\) до нуля, внешний точечный заряд вызывает перераспределение носителей заряда по сечению проводника, что приводит к появлению дополнительной электрической силы. Таким образом, виток получает импульс, найденный в пункте B2.
▶РешениеСкрыть
зад 2 Скрипящая дверь
Скрипящая дверь
Скрип очень распространен в повседневной жизни, и наблюдается при закрывании дверей, при письме мелом на доске, при игре на скрипке, при ходьбе в новой обуви и других явлениях. Здесь в Израиле, причины обуславливающие скрип, вызывают сильные землетрясения, повторяющиеся один раз в несколько десятилетий. Они происходят недалеко от Мертвого моря, чуть выше самого глубокого из известных разломов в земной коре.
Физический механизм скрипа кроется в различии между коэффициентом трения покоя и коэффициентом трения скольжения. В данной задаче мы изучим этот механизм применительно к открывающейся двери.
Часть А. Простейшая модель
Рассмотрите следующую систему (см. рис. 1):
К телу массой \(m\) присоединена длинная идеальная пружина с коэффициентом жесткости \(k\), другой конец которой тянут с постоянной скоростью \(u\). Коэффициент трения покоя и
коэффициент трения скольжения о поверхность равны \(\mu_s\)
и \(\mu_k\), причем \(\mu_k < \mu_s\).
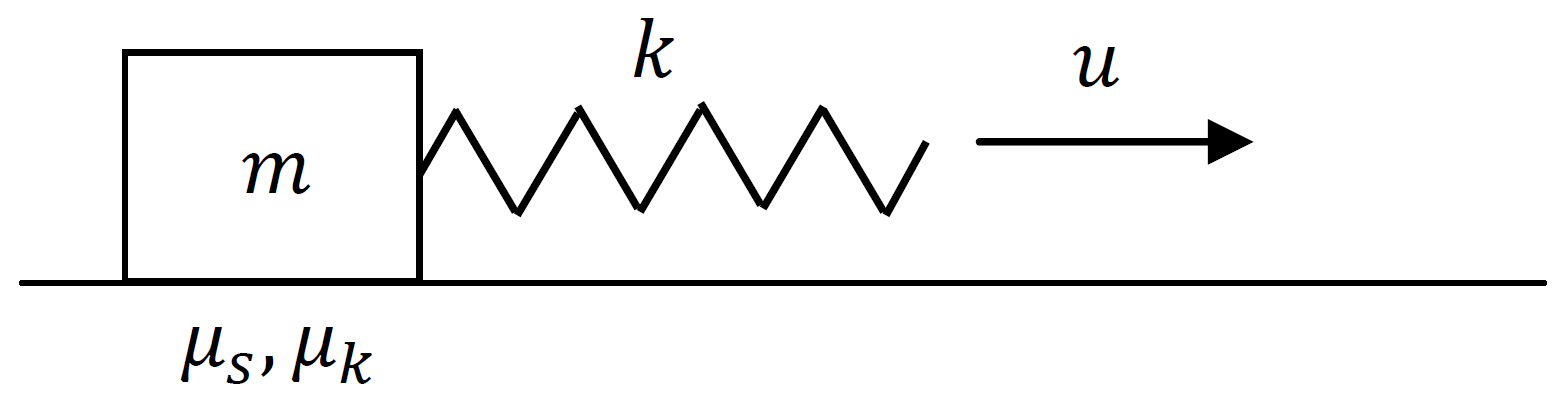
Простейшая модель для изучения скрипа
Эта простейшая модель допускает два различных режима движения:
1. Движение всегда сопровождается проскальзыванием. Назовем этот режим чистым скольжением.
2.Движение, при котором происходит поочередная смена проскальзывания и покоя относительно поверхности. Это явление назовем прерывистым скольжением. Такое прерывистое скольжение является источником скрипящего звука, с которым мы часто сталкиваемся в повседневной жизни.
Рассмотрите случай, когда в начальный момент времени, \(t = 0\), тело тянут по полу со скоростью \(v_0\), и сила упругости пружины уравновешивается силой трения скольжения. Считайте, что \(0 < v_0 < u\). При этом удлинение пружины будет периодически изменяться как функция времени \(t\).
A1. Найдите период \(T_0\) и амплитуду \(A\) этих колебаний.
A2. Изобразите качественно график зависимости удлинения пружины от времени \(x(t)\) в интервале \(0 < t < 3T_0\).
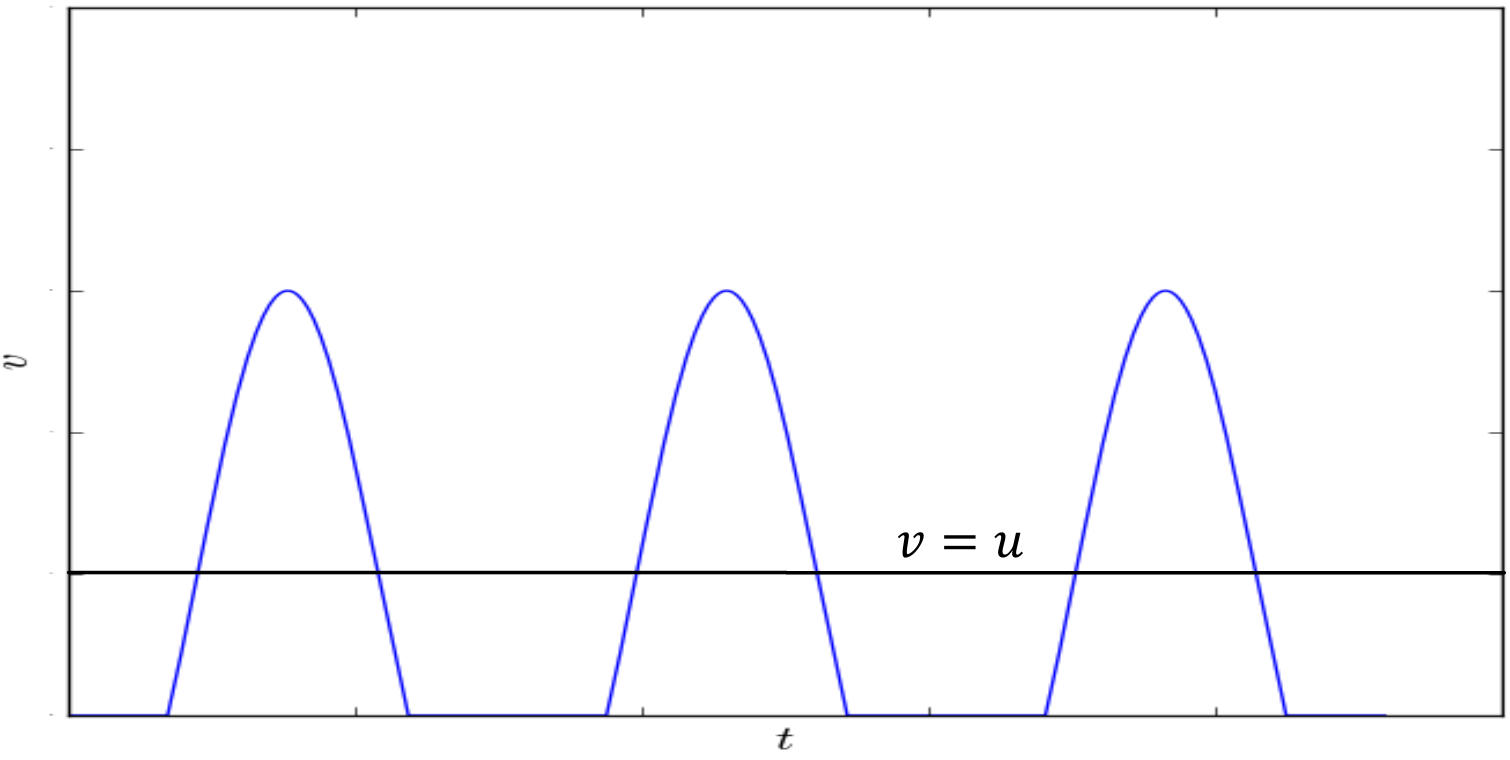
A3. Рассмотрите другой случай, когда в начальный момент времени \(t = 0\) тело находится в покое, а начальное удлинение пружины \(x\), точно такое же, как в пунктах А1-А2. Изобразите качественный график зависимости скорости тела от времени \(v(t)\) относительно поверхности в интервале \(0 < t < 3T\), где \(T\) - новый период колебаний \(x(t)\). Движение направо соответствует положительному знаку скорости \(v\). Укажите на вашем графике приблизительное положение горизонтальной линии \(v = u\).
A4. Для начальных условий пункта A3, найдите среднее по времени значение удлинения пружины \(\overline{x}\) за один период колебаний.
A5. Для условий пункта A3, найдите период \(T\) колебаний \(x(t)\).
Режим движения с прерывистым скольжением прекращается при достаточно больших значениях скорости \(u\). Давайте рассмотрим один из возможных механизмов для объяснения этого явления.
A6. Будем считать, что за каждый период колебаний \(T\) небольшое количество полной энергии колебаний рассеивается и переходит в тепло. Пусть \(\eta = | \Delta A / A|\) есть относительная потеря амплитуды за один период при движении в режиме прерывистого скольжения. Полагая \(\eta \ll 1\), найдите критическую скорость \(u_c\), по достижении которой движение с прерывистым скольжением становится невозможным.
Затухание, рассмотренное в пункте A6, не надо учитывать во второй части этой задачи.
Часть B. Дверь со скрипом
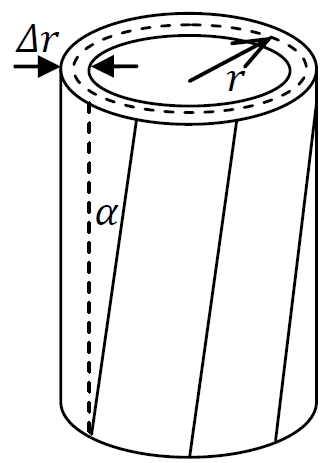
Дверная петля представляет собой полый, открытый металлический цилиндр радиуса \(r\), высотой \(h\) и толщиной стенок \(\Delta r\). Нижнее основание цилиндра находится на металлической опоре, прикрепленной к стене (область контакта – это кольцо радиуса \(r\) и толщиной \(\Delta r \ll r\)); см. рис. 2. Коэффициенты трения скольжения и трения покоя между цилиндром и его опорой равны соответственно \(\mu_k\) и \(\mu_s\), причем \(\mu_k < \mu_s\). Верхнее основание цилиндра жестко прикреплено к двери, которая считается абсолютно твердым телом. Обычно дверь висит на двух или трех петлях, но ее вес падает только на одну петлю – ту, которая и будет скрипеть. Цилиндр этой петли давит на свою металлическую опору с силой, равной весу всей двери, масса которой \(M\).
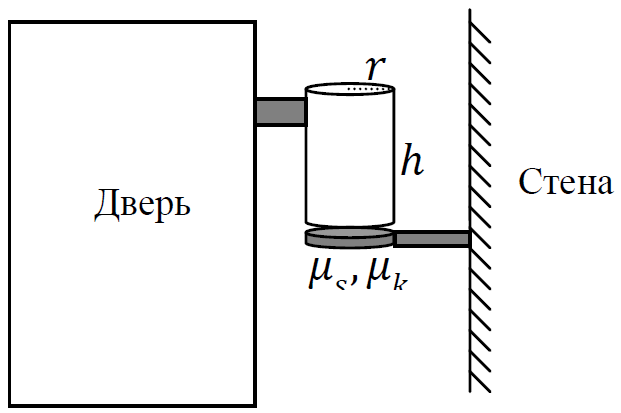
Схематический рисунок двери
Деформированный цилиндр
Цилиндр самой петли не является абсолютно твердым телом, он подвергается деформации сдвига без изменения своей формы, так что вертикальные линейные сегменты становятся наклонными с некоторым маленьким углом \(\alpha\) (см. рисунок 3). Сила упругости, действующая на элемент малой площади \(dS\) и обусловленная деформацией сдвига, определяется как:
\[dF = G \alpha dS,\]где \(G\) - модуль сдвига (константа, характеризующая упругие свойства материала). Для расчетов используйте следующие значения \(r = 5 \,мм\), \(h = 3 \,см\), \(\Delta r = 1 \, мм\), \(\mu_s = 0.75\), \(\mu_k = 0.55\), \(G = 8 \cdot 10^{10} \,Па\), \(M = 30 \,кг\), \(g = 9.8\, м/с^2\). Используйте приближение \(\Delta r \ll r\).
B1. Дверь начинают очень медленно поворачивать из состояния покоя. Для маленьких углов поворота двери, получите выражение для коэффициента кручения \(\kappa = \tau / \theta\), где \(\tau\) –- вращающий момент, необходимый для поворота двери на угол \(\theta\).
B2. При вращении двери с малой угловой скоростью происходит переход к режиму прерывистого трения, сопровождающийся испусканием звукового импульса – скрипа. Найдите угловую скорость \(\Omega\) двери, при которой частота звука достигает слышимого диапазона с \(f = 20\) Гц. Считайте, что частота звуковых колебаний \(f_0\), возбуждаемых в стержне при самом скольжении велика, так что \(f_0 \gg f\). Получите аналитический и численный результаты.
▶ОтветСкрыть
A1: \[T_0=\frac{2\pi}{\omega_0}=2\pi\sqrt\frac mk\] \[A=\frac1{\omega_0}\left(\frac{\mathrm dx}{\mathrm dt}\right)_0=(u-v_0)\sqrt\frac mk\]; A4: \[\bar x=x_0=\frac{\mu_kmg}{k}\]; A5: \[T=t_{stick}+t_{slip}=2\sqrt\frac mk\left(\frac{(\mu_s-\mu_k)g}{u}\sqrt\frac mk\pi-\operatorname{arctg}\left(\frac{(\mu_s-\mu_k)g}{u}\sqrt\frac mk\right)\right)\]; A6: \[u_c=(\mu_s-\mu_k)g\sqrt{\frac{m}{2k\eta}}\]; B1: \[\kappa=\frac{2\pi Gr^3\Delta r}{h}\approx2000~Н\cdot м\]; B2: \[\Omega=\frac{2(\mu_s-\mu_k)Mgr}{\kappa t_{stick}}=\frac{2(\mu_s-\mu_k)Mgrf}{\kappa}=\frac{(\mu_s-\mu_k)Mghf}{\pi Gr^2\Delta r}=5.6\cdot10^{-3}~с^{-1}.\]
▶РешениеСкрыть
A1. Колебания происходят под действием постоянной силы трения скольжения. Таким образом, это простые гармонические колебания со сдвинутым положением равновесия. Угловая частота колебаний равна:\[\omega_0=\sqrt{k/m}.\]Таким образом, период колебаний:
Ответ:
\[T_0=\frac{2\pi}{\omega_0}=2\pi\sqrt\frac mk\]
Начальная скорость тела относительно положения равновесия:\[\left(\frac{\mathrm dx}{\mathrm dt}\right)_0=u-v_0.\]Тогда амплитуда колебаний:
Ответ:
\[A=\frac1{\omega_0}\left(\frac{\mathrm dx}{\mathrm dt}\right)_0=(u-v_0)\sqrt\frac mk\]
A2. График – синусоида, как показано на рисунке ниже:
Ответ:
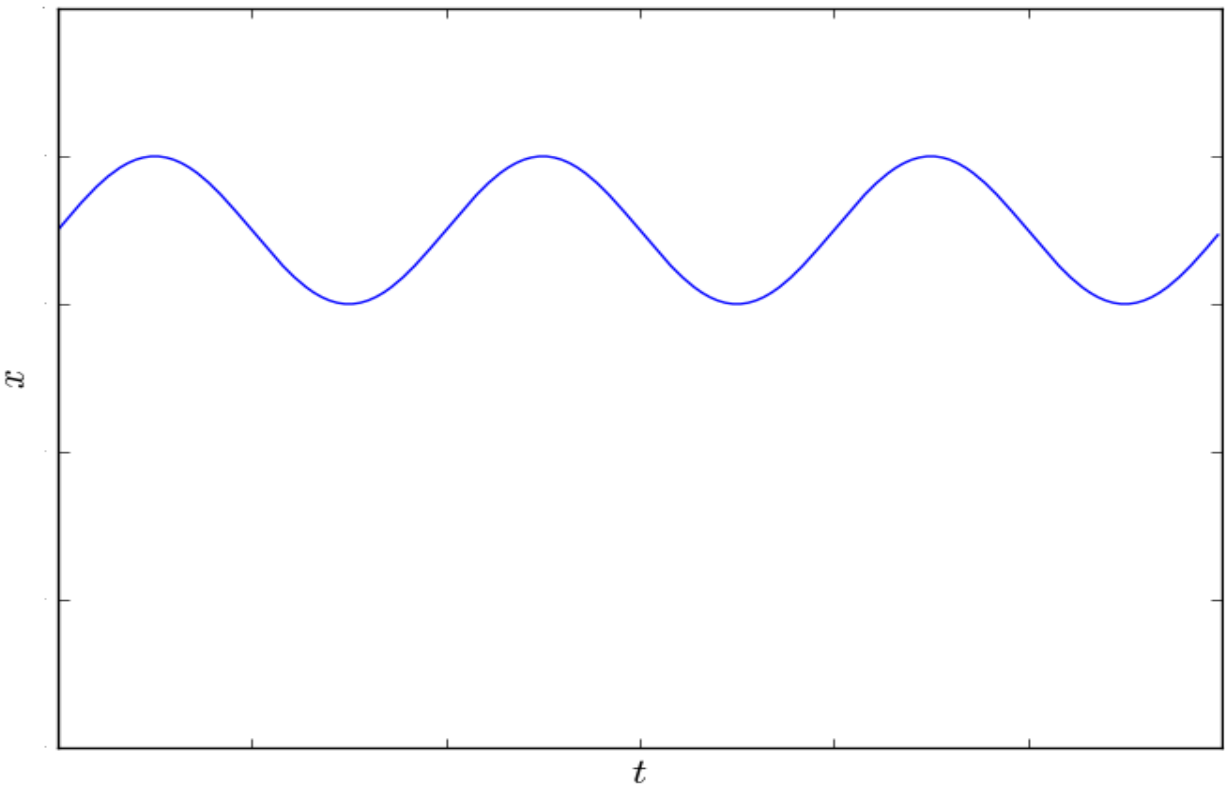
Начальное положение задаётся выражением:\[x_0=\frac{\mu_kmg}{k},\]оно же является положением равновесия. От участника не требуется явно находить это значение, однако требуется понимание, что оно положительно.
A3. График будет состоять из областей скольжения и застоя. Области скольжения синусоидальные и переходят в горизонтальные области застоя с разрывом первой производной в точках пересечения. Максимумы скорости будут выше прямой \(v=u\), поскольку \(u\) – средняя скорость. Более того, максимумы будут выше \(v=2u\), однако этого от участников не требуется.
Ответ:
A4. В системе отсчёта дальнего конца пружины положение тела будет равно удлинению пружины \(x\) с противоположным знаком. Движение представляет собой колебания в окрестности положения равновесия \(x_0\). В областях скольжения движение будет происходить по синусоиде, а в областях застоя – с постоянной скоростью \(-u\). Режимы движения меняются в точке, в которой сила упругости уравновешивает силу трения покоя, т.е.:\[x_s=\frac{\mu_smg}{k},\]а также в точке, симметричной \(x_s\) относительно \(x_0\).
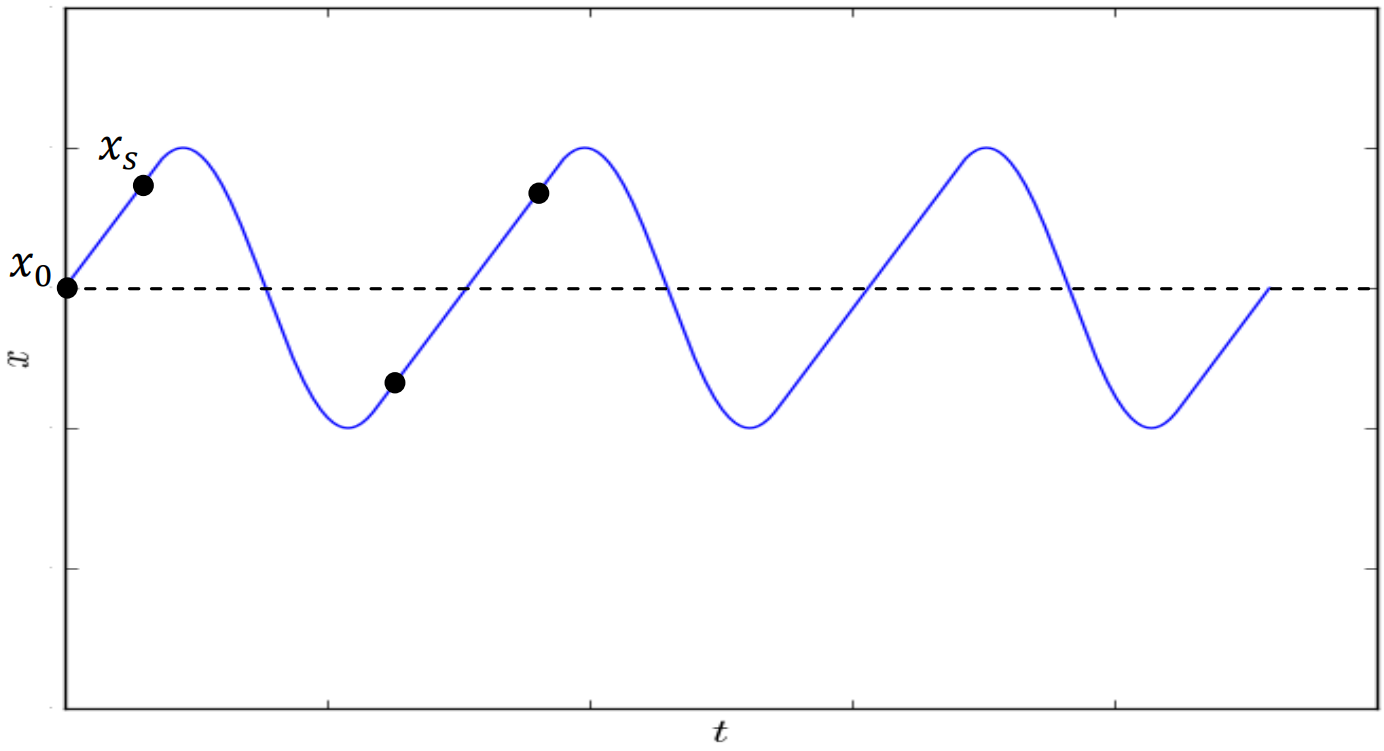
Таким образом, среднее удлинение пружины равно удлинению в положении равновесия:
Ответ:
\[\bar x=x_0=\frac{\mu_kmg}{k}\]
A5. В той же системе отсчёта найдём перемещение тела за время, проведённое в режиме застоя:\[2(x_s-x_0)=2(\mu_s-\mu_k)mg/k.\]Поскольку скорость тела в этом режиме равна \(u\), тело проводит в режиме застоя:\[t_{stick}=\frac{2(\mu_s-\mu_k)mg}{ku}.\]Движение в режиме скольжения происходит по синусоиде со смещением \(x_0\) и угловой частотой \(\omega_0\). Фаза синусоиды \(\varphi\) в момент перехода в режим скольжения задаётся отношением положения и скорости тела относительно \(x_0\):\[\operatorname{tg}\varphi=\frac{\omega_0(x_s-x_0)}{u}=\frac{(\mu_s-\mu_k)g}{u}\sqrt\frac mk.\]Таким образом, тело проводит в режиме скольжения:\[t_{slip}=T_0\left(1-\frac\varphi\pi\right)=2\sqrt\frac mk\left(\pi-\operatorname{arctg}\left(\frac{(\mu_s-\mu_k)g}{u}\sqrt\frac mk\right)\right).\]Итого период колебаний:
Ответ:
\[T=t_{stick}+t_{slip}=2\sqrt\frac mk\left(\frac{(\mu_s-\mu_k)g}{u}\sqrt\frac mk\pi-\operatorname{arctg}\left(\frac{(\mu_s-\mu_k)g}{u}\sqrt\frac mk\right)\right)\]
A6. Продолжаем работать в той же системе отсчёта. Пока тело движется в режиме скольжения, амплитуда его движения немного уменьшится из-за потерь. В начале движения скорость равна \(-u\), а фаза синусоиды равна \(\varphi\), найденной в предыдущем пункте. Таким образом, амплитуда скорости в начале равна \(u/\cos\varphi\). Чтобы движение перешло в режим застоя, скорость должна вернуться к значению \(-u\), однако фаза синусоиды при этом будет больше \(2\pi-\varphi\) из-за потерь. Иными словами, потери увеличивают продолжительность движения в режиме скольжения. Граничный случай – достижение телом скорости \(-u\) строго в положении равновесия (фаза \(2\pi\)). Действительно, если в положении равновесия скорость будет меньше \(-u\), тело продолжит движение по затухающей синусоиде, больше никогда не переходя в режим застоя.
Поскольку режим застоя устраняется даже небольшими потерями \(\eta\ll1\), то относительная продолжительность движения в режиме застоя также должна быть малой. Это соответствует большой скорости \(u\). При этом движение с проскальзыванием длится почти весь период колебаний, и амплитуда этих колебаний за это время уменьшится на относительную величину \(\eta\) с хорошей точностью. Граничному случаю соответствует ситуация, при котором \(u/\cos\varphi\) уменьшается до \(u\), таким образом:\[\eta=\left|\frac{\Delta A}A\right|=\left|\frac{u/\cos\varphi-u}{u/\cos\varphi}\right|=1-\cos\varphi\approx\varphi^2/2.\]Упрощая выражение для \(\varphi\) в приближении малых углов, получим:\[\eta=\frac{m(\mu_s-\mu_k)^2g^2}{2ku_c^2}\implies\]
Ответ:
\[u_c=(\mu_s-\mu_k)g\sqrt{\frac{m}{2k\eta}}\]
Иначе можно вывести \(u_c\), явно записав начальную амплитуду \(A\) гармонических колебаний:\[u_c=\omega_0A(1-\eta),\quad A^2=(x_s-x_0)^2+\frac mk u_c^2.\]Наконец, можно просто расписать потери энергии \(|\Delta E/E|=2\eta\) как:\[2\eta\cdot \frac12mu_c^2=\frac12 k(x_s-x_0)^2.\]
B1. При малых углах поворота двери основание цилиндра остаётся неподвижным. Когда цилиндр деформируется на угол \(\alpha\), его верхнее основание проворачивается на величину \(h\alpha\). Это соответствует углу поворота двери \(\theta=h\alpha/r\). Упругая сила сдвиговой деформации, действующая на участок нижнего основания цилиндра площадью \(\mathrm dA\), равна:\[\mathrm dF=G\alpha\,\mathrm dA=\frac{Gr}{h}\theta\,\mathrm dA.\]Это создаёт момент силы:\[\mathrm d\tau=r\,\mathrm dF=\frac{Gr^2}{h}\theta\,\mathrm dA.\]Полный момент силы:\[\tau=\frac{Gr^2}{h}\theta\cdot2\pi r\Delta r=\frac{2\pi Gr^3\Delta r}{h}\theta.\]Таким образом, коэффициент кручения будет равен:
Ответ:
\[\kappa=\frac{2\pi Gr^3\Delta r}{h}\approx2000~Н\cdot м\]
Численное значение не требуется от участников. Засчитывается любое выражение, дающее правильный ответ в пределе \(\Delta r\ll r\).
B2. Пренебрегая продолжительностью движения в режиме застоя, получим по аналогии с выводом в части A:\[t_{stick}=\frac{2(\mu_s-\mu_k)Mgr}{\kappa\Omega}\implies\]
Ответ:
\[\Omega=\frac{2(\mu_s-\mu_k)Mgr}{\kappa t_{stick}}=\frac{2(\mu_s-\mu_k)Mgrf}{\kappa}=\frac{(\mu_s-\mu_k)Mghf}{\pi Gr^2\Delta r}=5.6\cdot10^{-3}~с^{-1}.\]
Засчитывается любое выражение, дающее правильный ответ в пределе \(\Delta r\ll r\). Численные ответы могут отличаться, поскольку \(\Delta r/r=0.2\) нельзя считать очень малой величиной, поэтому численные ответы необходимо проверять, подставляя значения из условия в ответ, приведённый участником.
Перевод: pho.rs.
Источник: Азиатская физическая олимпиада (APhO) 2011, теоретический тур — условия (1) · условия (2) · условия (3) · решения (1) · решения (2) · решения (3). Перевод на русский — pho.rs.