зад 1 Водяные часы
Введение
Время можно измерять с помощью периодических или непрерывных физических процессов. До появления современных атомных часов для измерения времени использовались различные методы, такие как солнечные, маятниковые и водяные часы.
Водяные часы измеряют время с помощью регулируемого потока воды. В этом эксперименте рассматриваются физические принципы, определяющие скорость потока воды, и их применение для создания водяных часов.
Оборудование
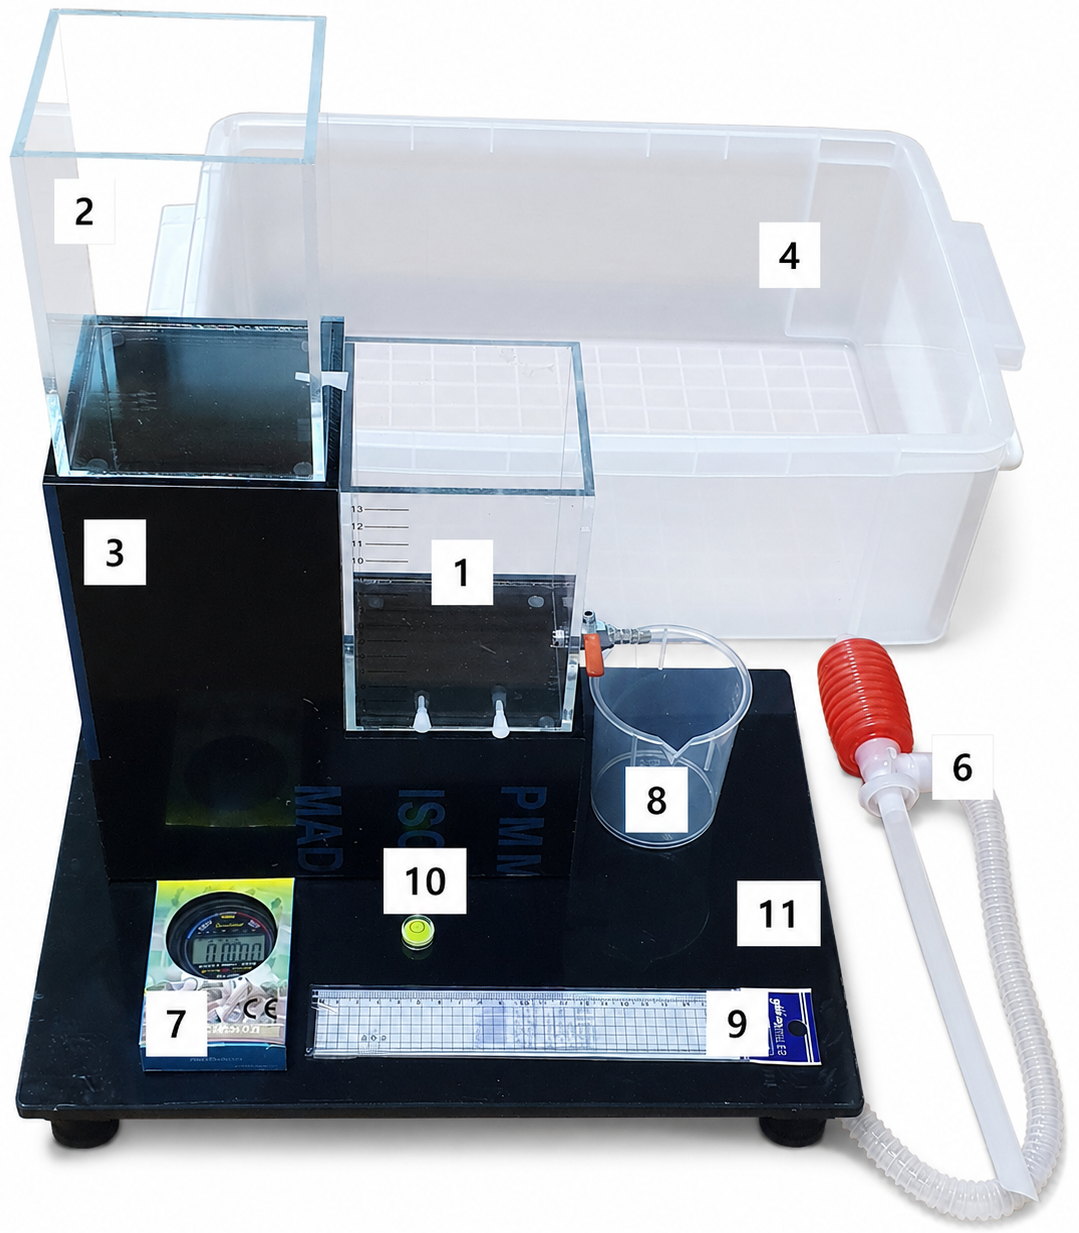
Резервуар A (нижний резервуар с краном и двумя отверстиями с заглушками)
Резервуар B (верхний резервуар для подачи воды с отверстием и заглушкой)
Опора для резервуаров
Контейнер для сбора воды
Две бутылки с водой по 2 литра каждая (не показаны на фотографии)
Сифонный насос
Секундомер
Мерный стакан
Линейка
Пузырьковый уровень
Регулируемая подставка
Полотенце (не показано на фотографии)
Заберите полотенце с собой после окончания эксперимента.
Регулировка подставки
Под пластиной регулируемой подставки находятся четыре винта. Вы можете изменять положение подставки, поворачивая винты.
Сифонный насос
Воду из контейнера можно убрать с помощью сифонного насоса. Опустите прямую трубку в воду, а шланг вставьте в бутылку с водой. Затем, нажимая на красную ручку, перекачайте воду в бутылку.
Примечание:
Перед началом измерений убедитесь, что регулируемая подставка и резервуары установлены по уровню, чтобы высота измерялась правильно.
Регулярно откачивайте воду из контейнера, чтобы предотвратить всплывание установки.
Высушите руки перед тем, как писать в работе или прикасаться к другому экспериментальному оборудованию.
Немедленно сообщите дежурному, если произошла протечка, неисправность или заглушка для отверстия потерялась.
Эксперимент
Часть A. Слив воды через кран (5 баллов)
Установите регулируемую подставку в контейнер для сбора воды.
Регулируя винты, приведите подставку в устойчивое горизонтальное положение.
Установите на подставку опору для резервуаров.
Установите резервуар A на опору.
Резервуар A имеет три выхода: отверстие диаметром 5 мм, отверстие диаметром 4 мм и кран внутренним диаметром 4 мм.
В части A используйте только кран.
A1. Измерьте внутренние размеры резервуара A. Измерьте ширину, длину и расстояние между делениями шкалы уровня воды. Нулевой уровень проходит через середину отверстий и крана.
A2. Наполните резервуар A водой до деления 5.0 см. Полностью откройте кран. Проведите измерения времени, за которое уровень воды понижается с 5.0 см до 4.0 см. Приведите погрешности. Для определения уровня воды используйте шкалу на резервуаре.
A3. Повторите измерения, описанные в пункте A2, для более чем четырёх различных начальных уровней воды, превышающих 3 см. При более низких начальных уровнях, например, от 1 до 3 см, измерения занимают слишком много времени. Для каждого измерения запишите исходные данные и усреднённое время, необходимое для понижения уровня воды на 1.0 см.
A4. Для каждого значения начального уровня воды найдите среднюю скорость \(v_v\), с которой вода течёт через кран за время снижения уровня на 1 см.
A5. Предположим, что средняя скорость описывается уравнением: \[v_v = C_1 h^x.\] Постройте подходящий график и вычислите показатель степени \(x\).
Обратите внимание, что для определения показателя степени \(x\) лучше использовать среднее значение между начальным и конечным уровнями.
Часть B. Слив воды через отверстие (3 балла)
В этой части используйте меньшее отверстие в резервуаре A, диаметр которого составляет 4 мм.
Кран, который использовался в части A, должен быть закрыт.
B1. Для как минимум пяти различных начальных значений уровня воды \(h\) измерьте время, необходимое для понижения уровня воды на 1.0 см.
B2. Для каждого значения начального уровня воды найдите среднюю скорость \(v_h\), с которой вода течёт через отверстие за время снижения уровня на 1 см.
Используйте тот же метод, что и в A4.
B3. Сравните среднюю скорость течения воды через кран (\(v_h\)) и через отверстие (\(v_v\)).
Предположим, что \(v_v = C_2 v_h\).
Вычислите постоянную \(C_2\).
Часть C. Изготовление водяных часов (2 балла)
Соберите водяные часы, используя резервуары A и B.
Расположите резервуары следующим образом:
Резервуар A (с краном) находится внизу.
Резервуар B (с отверстием) находится наверху.
Вода подаётся из резервуара B в резервуар A.
Вода покидает резервуар A через полностью открытый кран.
Для стабильной работы вода в резервуаре A должна доходить до краёв и/или переливаться за счёт воды, поступающей из резервуара B.
C1. Пусть \(h_c\) — минимальный уровень воды в резервуаре B, отсчитываемый от центра отверстия, необходимый для того, чтобы резервуар A оставался полным или переливался. Предложите схему эксперимента, позволяющего определить это значение. Запишите все экспериментальные данные и вычислите из них \(h_c\).
C2. Для работы водяных часов необходимо периодически доливать воду в резервуар B.
Предложите схему эксперимента, позволяющего определить максимальный интервал времени между последовательными пополнениями резервуара B при работе водяных часов. Запишите все экспериментальные данные и вычислите из них это значение.
зад 2 Измерение сопротивлений с помощью Micro:bit
В этой задаче вы будете определять сопротивление резистора с помощью встроенного в Micro:bit АЦП (аналого-цифрового преобразователя) для считывания напряжения, несмотря на то что его точность ограничена. Главное — минимизировать ошибку измерений на имеющемся оборудовании. Вам выдано три контроллера Micro:bit, чтобы скомпенсировать возможные погрешности в их работе. В целом эта задача о преодолении ограничений установки и получении достоверных результатов.
Оборудование
Макетная плата: Макетная плата состоит из линий питания, проходящих по обоим внешним краям, где разъёмы соединены в вертикальные столбцы для подачи питания (\(+\)) и земли (\(-\)). Центральная область для компонентов имеет внутренние соединения в виде горизонтальных рядов, состоящих из пяти разъёмов каждый (A—E и F—J). Эти левая и правая группы по пять разъёмов полностью изолированы друг от друга центральной перегородкой.
Высокоточные резисторы (A, B, C и D): компоненты с допуском \(0.1\%\), где резисторы с известным сопротивлением служат в качестве эталонных «истинных значений» для проверки точности системы, а резисторы с неизвестным сопротивлением закрыты цветными трубками. Их значения и нужно определить в эксперименте. Снимать трубки с «неизвестных» сопротивлений категорически запрещено!
Набор резисторов A: десять резисторов \(3.3 ~кОм\).
Набор резисторов B (в данном эксперименте не используется): резистор \(6.8 ~кОм\), резистор \(560 ~Ом\) и резистор неизвестного номинала (закрыт зеленой трубкой) (в данном эксперименте не используется).
Набор резисторов C: один резистор \(12 ~ кОм\) и два резистора неизвестного номинала (один закрыт синей трубкой, а другой — красной).
Набор резисторов D: один резистор \(510 ~ кОм\) и резистор неизвестного номинала (закрытый черной трубкой).
3. Набор Micro:bit: контроллер Micro:bit, выводная плата (3a), три предварительно вставленные перемычки (3b, 3c, 3d) и батарейный отсек (3e) с батарейками.
Измерение потенциала с помощью Micro:bit
Как подключать провода (см. рис. 1)
Подключите три перемычки от выводной платы в соответствии с их вертикальным расположением:
3b: Верхняя перемычка (верхний контакт выводной платы на рис. 1). Вставьте его в разъём, где необходимо измерить потенциал.
3c: Средняя перемычка (средний контакт выводной платы на рис. 1). Подключите ко входу питания схемы (\(V_c\), \(+\)).
3d: Нижняя перемычка (нижний контакт выходной платы на рис. 1). Подключите к земле (\(GND\), \(-\)) схемы.
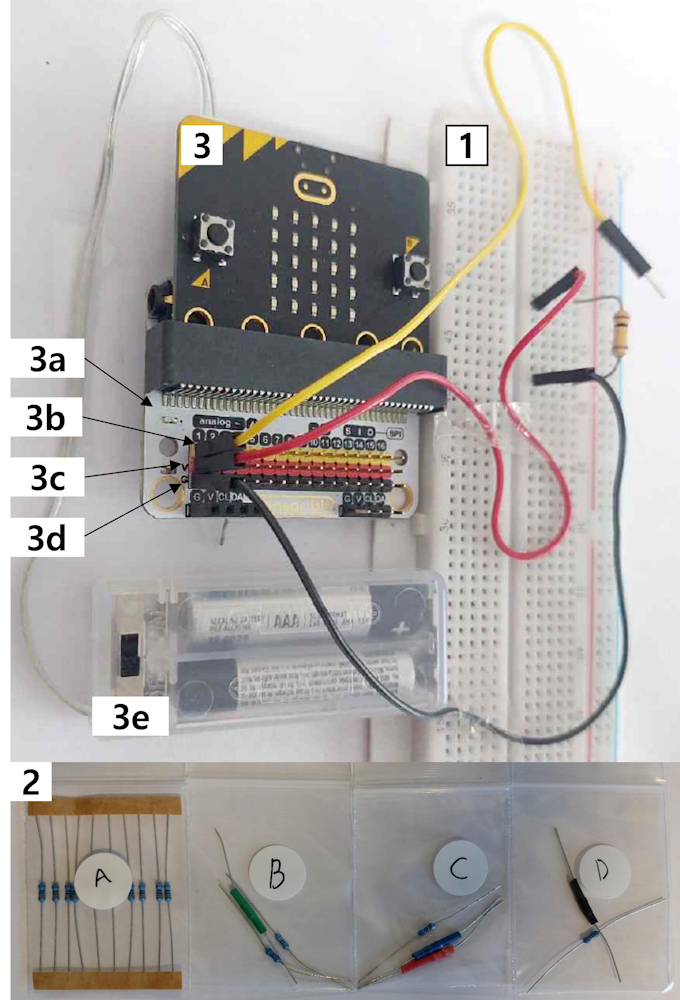
Рис. 1
Порядок проведения измерений
Настройка питания: сначала подключите нижнюю (GND) и среднюю (\(V_c\)) перемычки, а затем включите батарейки.
Измерительный контакт: при включенном питании вставьте верхнюю перемычку в необходимый разъём.
Вывод данных: нажмите кнопку A или B на передней панели Micro:bit и запишите прокручивающееся цифровое значение (\(N\)).
Важные примечания
Когда устройство не используется, отключайте питание для экономии заряда.
Проверка системы: Подключите цепь, как показано на рис. 1. При присоединении верхней перемычки к GND показание должно быть близко к 0. При присоединении верхней перемычки ко входу питания схемы (\(V_c\)) показание должно быть близко к 1023. Проверка обеих точек позволяет убедиться, что нулевой уровень и полный диапазон измерений откалиброваны правильно. Если измеренные значения значительно отличаются от указанных выше, вероятно, это связано с ошибкой в подключении или плохим контактом.
Предотвращение короткого замыкания: убедитесь, что средняя (\(V_c\)) и нижняя (\(GND\)) перемычки не соприкасаются напрямую. В случае неисправности измерения станут недоступны, а на дисплее отобразится сообщение об ошибке. В таких случаях вам могут заменить максимум один Micro:bit.
Запрет на одновременное использование: использование более одного контроллера Micro:bit в одной цепи может повредить их. Так делать категорически запрещено.
Линейное отображение: если не учитывать эффекты дискретности, в идеальной модели АЦП между напряжением на узле и целочисленным результатом измерения \(N\) существует прямая пропорциональность. То есть в идеальной модели АЦП потенциалы в диапазоне от 0 до \(V_c\) прямо пропорциональны цифровым значениям в диапазоне от 0 до 1023.
Часть A. Анализ измерений АЦП (1.2 балла)
Цель задачи — изучить взаимосвязь между цифровым выводом Micro:bit (\(N\)) и потенциалом узла (\(V\)). Собрав схему из восьми одинаковых резисторов из «Набора резисторов A», вы проверите, действительно ли встроенный АЦП соответствует идеальной линейной модели. В процессе измерений считайте, что измерительная перемычка Micro:bit является идеальным щупом, который не нарушает распределение потенциала в цепи. Считая, что все резисторы одинаковые, нужно сделать вывод, действительно ли значение потенциала прямо пропорционально показаниям АЦП.
A1. Нарисуйте измерительную схему, с помощью которой можно проверить линейную связь между потенциалом и показаниями АЦП. Придерживайтесь следующих требований:
Отметьте все узлы, в которых будут производиться измерения потенциала, и присвойте каждому из них уникальное обозначение (например, \(a,b,\ldots\)).
Четко обозначьте точки соединения между перемычками питания Micro:bit (\(V_c\), \(GND\)) и цепью как \(V_c\) и \(GND\), соответственно.
A2. Соберите схему и проведите измерения для всех её узлов. Используйте только один контроллер Micro:bit. Рассчитайте разности в измерениях АЦП между соседними узлами для проверки линейности. Проверьте линейность, считая, что максимально допустимое отклонение не должно превышать \(2\%\) (наибольшее отклонение среди всех точек от среднего значения).
По завершении части A оставьте только два резистора, использованных в эксперименте, а все остальные верните в пакет (набор резисторов A), чтобы они не мешались.
Часть B. Прямые измерения и погрешности (3.5 балла)
Цель этой части задачи — оценить значение неизвестного сопротивления \(r\), по эталонному значению \(R\) и выходному сигналу Micro:bit. Для анализа сделаны следующие допущения:
Линейность АЦП: Предполагается, что встроенный АЦП обеспечивает линейную зависимость между напряжением и цифровым выходом \(N\).
Обозначения калибровочных констант: \(N_{L}\) и \(N_{H}\) обозначают показания на узлах \(GND\) и \(V_c\) соответственно. (В идеальном случае \(N_{L} = 0\) и \(N_{H} = 1023\)).
Установка: выберите любые два резистора из части A: один из них используйте в качестве эталонного (\(R\)), а другой в качестве неизвестного (\(r\)).
B1. Нарисуйте измерительную схему для измерения сопротивления неизвестного резистора (\(r\)), используя эталонный резистор (\(R\)).
Примечание: эталонный резистор \(R\) должен быть напрямую подключен к узлу GND. Обозначьте все измерительные узлы буквами и укажите все используемые величины на схеме. Четко обозначьте точки соединения между перемычками питания (\(V_c\), \(GND\)) выводной платы Micro:bit и цепью резисторов как \(V_c\) и \(GND\), соответственно.
B2. Для полученного делителя напряжения получите выражение для расчета неизвестного сопротивления. Запишите все необходимые уравнения, получите выражение через выходные значения АЦП, \(N_L\), \(N_H\) и т.д. Пере пишите формулу для случаев \(N_L = 0\) и \(N_H =1023\).
B3. Соберите схему и проведите измерения с использованием трех контроллеров Micro:bit. Каждым устройством получите полный набор измерений для своей схемы (для всех узлов). Считая, что истинные значения обоих сопротивлений равны \(3.3~кОм\), рассчитайте среднюю относительную погрешность (\(\bar{\epsilon}\)), усредненную по трем АЦП. Рассчитайте также относительное стандартное отклонение (RSD) найденных значений сопротивления. Средняя относительная погрешность — это средняя величина отклонения между измеренными и истинными значениями, нормированная по истинному значению. RSD — это отношение среднеквадратичного отклонения к среднему значению.
B4. Теперь проанализируйте, как приборная погрешность измерения АЦП (\(e\)) влияет на точность определения сопротивления. Для простоты примем, что \(N_{L}=0\) и \(N_{H}=1023\). Выразите погрешность \(\Delta r\) сопротивления через \(N\), \(e\) и \(R\). Считайте, что \(e\) достаточно мало по сравнению с \(N\).
B5. Пусть погрешность АЦП равна \(e=1\), рассчитайте требуемый диапазон \(r/R\), при котором относительная погрешность сопротивления (\({\Delta r}/{r}\)) остается в пределах \(1\%\).
По завершении части B верните все резисторы в исходную упаковку (набор резисторов A), чтобы они не мешались.
Часть C. Учет ошибки дискретизации при измерениях (1.9 балла)
Цель этой части задачи — добиться более точной оценки сопротивления, когда прямой метод из части B оказывается недостаточным из-за ошибки дискретизации. Ошибка дискретизации — это разница между непрерывным входным сигналом и его оцифрованным представлением, возникающая из-за конечного разрешения АЦП. Когда отношение сопротивлений (\(r/R\)) значительно отклоняется от 1, ошибка дискретизации (погрешность из-за того, что АЦП выводит целое значение) заметно возрастает, что приводит к существенным погрешностям в определении сопротивления. В этой части используется набор резисторов C.
C1. Используя эталонный резистор (\(12~кОм\)) из набора резисторов C, вычислите сопротивления неизвестных резисторов \(r_1\) (синяя трубка) и \(r_2\) (красная трубка). Используйте метод из части B. Сделайте это только для одного из трех Micro:bit.
C2. Точность результата, полученного в C1 для резистора \(r_2\) (красная трубка), неудовлетворительна. Нарисуйте схему цепи, содержащую \(R\), \(r_1\), \(r_2\), которая позволяет более точно определить \(r_2\).
Примечание: На всех схемах должны быть четко обозначены все узлы, в которых вы снимаете значения, и используемые переменные. Четко обозначьте точки соединения между перемычками питания (\(V_c\), \(GND\)) выводной платы Micro:bit и цепью резисторов как \(V_c\) и \(GND\) соответственно.
C3. Вычислите \(r_2\) из эксперимента, предложенного вами в C2. Рассчитайте сопротивление для каждого из трех Micro:bit и вычислите разницу между максимальным и минимальным значениями полученного сопротивления.
После завершения части C верните все резисторы в исходную упаковку (набор резисторов C), чтобы они не мешались.
Часть D. Дополнительные факторы при измерениях (3.4 балла)
Набор резисторов D содержит известный резистор \(R_1~(=510 ~кОм)\) и неизвестный резистор \(r\). Прямой метод из части B приводит к значительным погрешностям. Наблюдаемые расхождения обусловлены физическим фактором, который принципиально отличается как от нелинейности АЦП, так и от ошибок дискретизации (часть C). Ваша задача состоит в том, чтобы выявить этот фактор и предложить точный метод определения \(r\).
D1. Предложите метод определения неизвестного сопротивления \(r\) и зарисуйте соответствующую схему.
Примечание: обозначьте на схеме все узлы, в которых вы снимаете значения, и все используемые переменные. Четко обозначьте точки соединения между перемычками питания (\(V_c\), \(GND\)) выводной платы Micro:bit и цепью резисторов как \(V_c\) и \(GND\) соответственно.
D2. Запишите все необходимые уравнения на потенциалы узлов и \(r\), после чего подставьте туда выходные значения АЦП (\(N_H\), \(N_L\) и др.). Получите выражение для неизвестного сопротивления \(r\).
D3. Проведите измерения и вычислите \(r\) для каждого из трех контроллеров Micro:bit. Вычислите его среднее значение (\(\bar r\)), а также разницу между максимальным и минимальным значениями.
▶ОтветСкрыть
B2: \[r = \frac{N_H - N}{N-N_L}R.\] \[r = \frac{1023-N}{N}R.\]; B4: \[\Delta r = \dfrac{1023}{N^2}R e.\]; B5: \[0.123 R \leqslant r \leqslant 8.11 R.\]
▶РешениеСкрыть
A1.
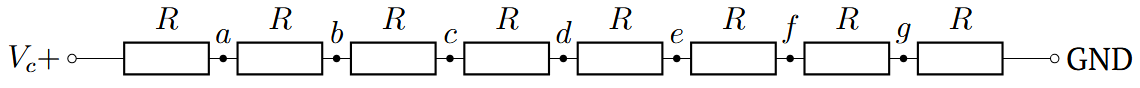
A2. Таблица с прямыми измерениями:
| \(N_L\) | \(N_g\) | \(N_f\) | \(N_e\) | \(N_d\) | \(N_c\) | \(N_b\) | \(N_a\) | \(N_H\) | |
| АЦП1 | 0 | 128 | 257 | 385 | 513 | 639 | 769 | 897 | 1023 |
Таблица пересчёта:
| \(\Delta N\) (g/GND) | \(\Delta N\) (f/g) | \(\Delta N\) (e/f) | \(\Delta N\) (d/e) | \(\Delta N\) (c/d) | \(\Delta N\) (b/c) | \(\Delta N\) (a/b) | \(\Delta N\) (\(V_c\)/a) | \(\overline{\Delta N}\) | |
| АЦП1 | 128 | 129 | 128 | 128 | 126 | 130 | 128 | 126 | 127.88 |
Максимальное наблюдаемое отклонение \(\textrm{max} (\Delta N_i - \overline{\Delta N}) = 2.125\), что соответствует \(2.125 / 127.88 \cdot 100 =1.66\% < 2\%\). Линейность подтверждается.
B1.
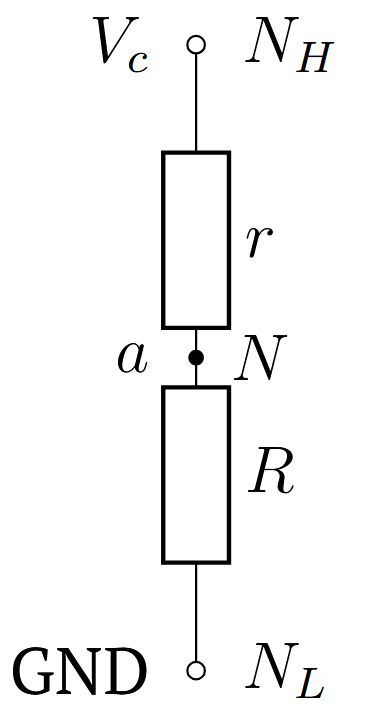
B2. В полученном делителе напряжений потенциал узла \(V\) определяется выражением
\[V = \frac{R}{r+R}V_c.\]Предполагается, что потенциал \(V\) на входе Micro:bit связан с показанием \(N\) линейно. Тогда потенциал \(V\) задаётся выражением \[V = \frac{N-N_L}{N_H-N_L}V_c.\]Отсюда находим
Ответ:
\[r = \frac{N_H - N}{N-N_L}R.\]
Если \(N_L = 0\) и \(N_H = 1023\):
Ответ:
\[r = \frac{1023-N}{N}R.\]
B3.
| \(N_L\) | \(N\) | \(N_H\) | \(r_\text{est}\left(=\dfrac{N_H-N}{N-N_L}R\right),~\Omega\) | \(\varepsilon=\left|\dfrac{r_\text{true}-r_\text{est}}{r_\text{true}}\right|,~10^{-3}\) | |
| АЦП1 | 0 | 512 | 1023 | 3294 | 1.95 |
| АЦП2 | 1 | … | 1022 | … | … |
| АЦП3 | … | … | … | … | … |
По прямым измерениям можно найти \(\overline{\varepsilon}\) и \(\textrm{RSD} = \dfrac{1}{\overline{r}}\sqrt{\dfrac{\sum_{i=0}^3(r_i - \overline{r})^2}{3-1}}\).
B4. \[r=\dfrac{1023 - N}{N}R \Rightarrow \frac{dr}{dN} = -\frac{1023}{N^2}R.\] Погрешность может быть определена по производной \[\Delta r = \left|\cfrac{dr}{dN}\right|\cdot e.\] Окончательно
Ответ:
\[\Delta r = \dfrac{1023}{N^2}R e.\]
B5. С учётом результатов пунктов B2 и B4 условие на относительную погрешность может быть переписано как \[\frac{1023}{N(1023-N)} \leqslant 0.01\Rightarrow N^2 - 1023N + 102300 \leqslant 0.\] Решение этго неравенства даёт две границы:
\[N\geqslant N_{min} = 112.33,\quad N\leqslant N_{max} = 910.67.\] Это даёт ограничения на сопротивления:
Ответ:
\[0.123 R \leqslant r \leqslant 8.11 R.\]
C1. Прямые измерения для \(r_1\):
| \(N_L\) | \(N\) | \(N_H\) | \(r_\text{est}\left(=\dfrac{N_H-N}{N-N_L}R\right),~\Omega\) | |
| АЦП1 | 0 | 904 | 1023 | 1580 |
Прямые измерения для \(r_2\):
| \(N_L\) | \(N\) | \(N_H\) | \(r_\text{est}\left(=\dfrac{N_H-N}{N-N_L}R\right),~\Omega\) | |
| АЦП1 | 0 | 1005 | 1023 | 215 |
C2.
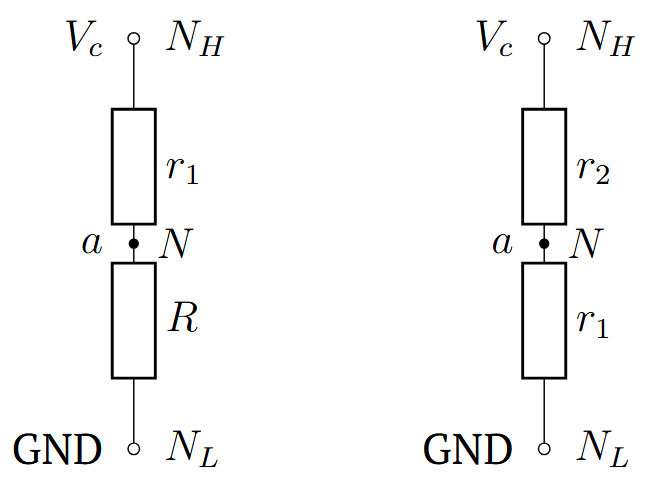
Примечание: возможны другие подходы, например, определение \(r_1\) с использованием \(R\) и последующее определение \(r_2\) с использованием параллельного соединения \(r_1\) и \(R\).
Нахождение \(r_1\) и \(r_1+r_2\) с использованием \(R\) с дальнейшим вычитанием всё ещё неточно из-за ошибки дискретизации.
C3. Сопротивления определяются по формулам, полученным в части B:
\[r_1 = \dfrac{N_H - N}{N-N_L}R,\quad r_2 = \dfrac{N_H-N}{N-N_L}r_1.\]
| \(N_L\) | \(N\) | \(N_H\) | \(r_1,~\Omega\) | \(N_L\) | \(N\) | \(N_H\) | \(r_2,~\Omega\) | |
| АЦП1 | 0 | 904 | 1023 | 1580 | 0 | 891 | 1023 | 234 |
| АЦП2 | 0 | 904 | 1023 | 1580 | 0 | 892 | 1023 | 228 |
| АЦП3 | 0 | 906 | 1023 | 1550 | 0 | 892 | 1023 | 227 |
Среднее значение равно \(\overline{r_2}=229.7~\Omega\), а разница между максимальным и минимальным значениями \(\Delta r_2 = 7~\Omega\).
D1.
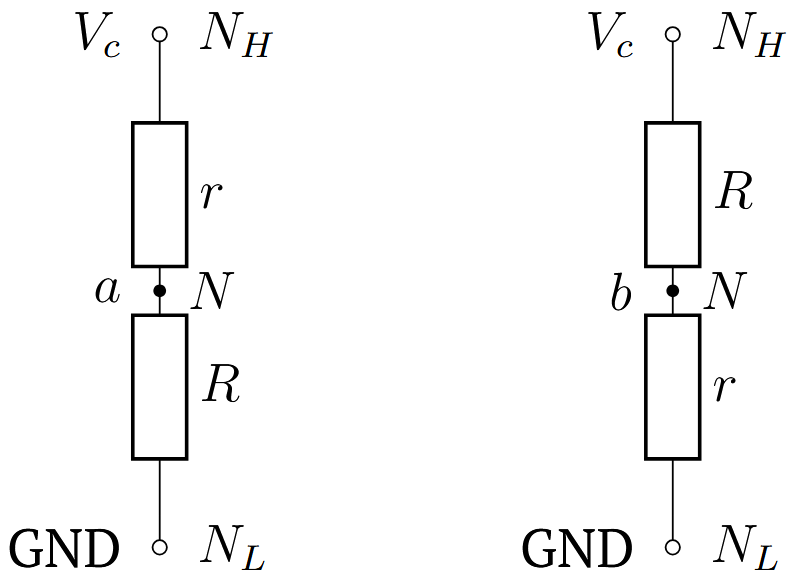
D2. Первый случай: \(r\) сверху, \(R\) подсоединён к земле. Напряжение \(V\) падает на соединённых параллельно \(R\) и внутреннем сопротивлении АЦП \(R_i\) . Эквивалентное сопротивление соединённых параллельно \(R\) и \(R_i\) равно \(R_\text{eq1} = \dfrac{RR_i}{R + R_i}\). Тогда аналогично части B имеем
\[V_a = \dfrac{R_\text{eq1}}{R_\text{eq1} + r}V_c\Rightarrow \dfrac{V_a}{V_c} = \dfrac{RR_i}{RR_i + rR_i +rR}.\] Пользуясь линейностью показаний АЦП, можем записать \[\dfrac{N_a-N_L}{N_H - N_L} = \dfrac{V_a}{V_c}.\]
Второй случай: \(R\) сверху, \(r\) подсоединён к земле. Теперь резисторы \(r\) и \(R_i\) параллельны. Аналогично первому случаю имеем
\[R_\text{eq2} = \dfrac{rR_i}{r + R_i},~V_b = \dfrac{R_\text{eq2}}{R_\text{eq2} + r}V_c,~ \dfrac{V_b}{V_c} = \dfrac{rR_i}{RR_i + rR_i +rR},~\dfrac{N_b-N_L}{N_H - N_L} = \dfrac{V_b}{V_c}.\]
Из полученных уравнений получаем
\[r = \dfrac{N_b-N_L}{N_a-N_L}R.\]
D3.
| \(N_L\) | \(N_a\) | \(N_b\) | \(N_H\) | \(r,~\text{k}\Omega\) | |
| АЦП1 | 0 | 450 | 589 | 1023 | 668 |
| АЦП2 | 0 | 450 | 591 | 1023 | 670 |
| АЦП3 | 0 | 449 | 589 | 1023 | 669 |
Среднее значение равно \(\overline{r}=669~\text{k}\Omega\), а разница между максимальным и минимальным значениями \(\Delta r = 2~\text{k}\Omega\).
Перевод: pho.rs.
Источник: Азиатская физическая олимпиада (APhO) 2026, экспериментальный тур — условия (1) · условия (2) · решения (1) · решения (2). Перевод на русский — pho.rs.