зад 1 Физика весов
Различные весы для измерения массы тел применяются в повседневной жизни. Эта задача посвящена физическим принципам, связанным с рычажными весами и весами Робервала. Хотя эти весы внешне похожи, их конструкция немного различается, и работают они по-разному.
Предполагается, что небольшое трение в опорах позволяет весам в конце концов прийти в покой. Однако трение достаточно мало, чтобы не влиять на угол равновесия, определяемый из баланса моментов. Поэтому трение и сопротивление воздуха в расчётах можно не учитывать.
A. Чувствительность рычажных весов (\(2{,}5\) балла).
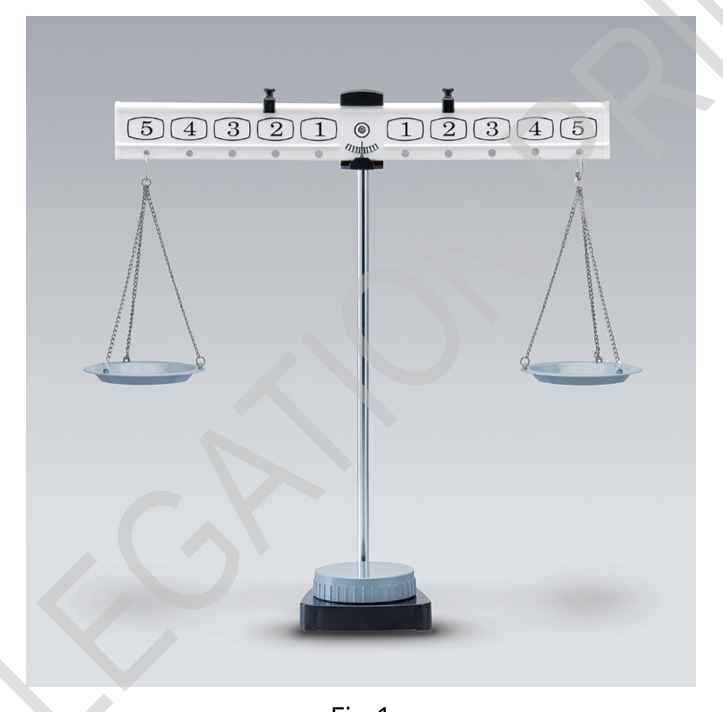
Рычажные весы состоят из балки (рычага), которая вращается вокруг неподвижной оси (точки опоры), и двух чашек одинаковой массы, подвешенных с обеих сторон балки. Если массы на чашках различаются, балка наклоняется в сторону более тяжёлой чашки до достижения равновесия.
Во время движения балки подвешенные чашки могут раскачиваться. Хотя сила, которую система «чашка и груз» действует на балку, может со временем меняться из-за этих колебаний, мы приближённо считаем её равной полному весу чашки и груза, пренебрегая раскачиванием.
Если балка наклоняется на большой угол даже при малой разности масс, весы считаются чувствительными. Часть A задачи посвящена вопросу чувствительности.
Балка считается плоской пластиной пренебрежимо малой толщины. Пусть \(O\) — неподвижная точка, а \(L\) и \(R\) — точки, в которых подвешены левая и правая чашки соответственно. Центр масс балки совпадает с точкой \(O\), как на рис. 2. Ось вращения проходит через \(O\) перпендикулярно балке. Физические параметры и переменные, которые могут быть связаны с рычажными весами и их чувствительностью:
\(b\) — вертикальное расстояние между \(O\) и прямой, соединяющей \(L\) и \(R\);
\(l\) — горизонтальное расстояние от серединного перпендикуляра, проходящего через \(O\), до точек \(L\) и \(R\);
\(g\) — ускорение свободного падения;
\(M\) — масса балки;
\(m_1\) — полная масса левой чашки с грузом;
\(m_2\) — полная масса правой чашки с грузом.
При \(m_1 > m_2\) балка поворачивается против часовой стрелки на угол \(\theta_0\) до равновесия.
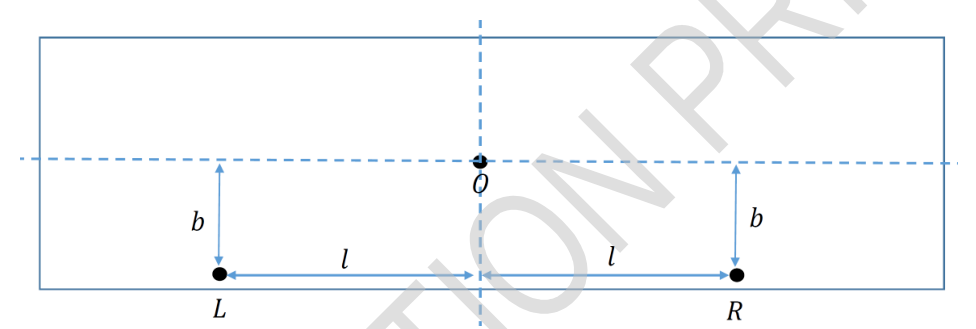
A.1 (\(0{,}3\) балла). Когда балка наклонена на угол \(\theta\) против часовой стрелки от горизонтали, найдите модуль момента относительно \(O\), создаваемого левой чашкой с грузом; направление против часовой стрелки считайте положительным.
A.2 (\(0{,}3\) балла). Когда балка наклонена на угол \(\theta\) против часовой стрелки от горизонтали, найдите момент, создаваемый правой чашкой с грузом (полная масса \(m_2\)), который стремится повернуть балку по часовой стрелке.
A.3 (\(0{,}4\) балла). Выразите угол наклона \(\theta_0\) в положении равновесия через заданные величины и параметры.
A.4 (\(0{,}3\) балла). Какое из следующих условий для \(b\) и \(l\) верно, если нужно сделать весы более чувствительными (большее \(|\theta_0|\) при малой разности масс)? За выбор неверного варианта снимается \(0{,}1\) балла. 1. Увеличение \(l\) или увеличение \(b\) приводит к увеличению \(|\theta_0|\). 2. Уменьшение \(l\) или уменьшение \(b\) приводит к увеличению \(|\theta_0|\). 3. Увеличение \(l\) или уменьшение \(b\) приводит к увеличению \(|\theta_0|\). 4. Уменьшение \(l\) или увеличение \(b\) приводит к увеличению \(|\theta_0|\).
Ось вращения (точка опоры \(O\)) у коммерчески доступных рычажных весов часто делают выше центра масс (ЦМ) балки. Однако такая конструкция снижает чувствительность весов. Чтобы решить эту проблему и спроектировать более чувствительные весы, мы намерены изменить конструкцию балки. В качестве варианта балку модифицируют так, что точка опоры \(O\) оказывается ниже центра масс балки, как показано на рис. 3. Пусть точка опоры балки находится на расстоянии \(d\) под центром масс. Балка считается плоской пластиной пренебрежимо малой толщины. Значения \(M\), \(L\), \(R\), \(b\), \(l\), \(m_1\), \(m_2\), \(g\) те же, что и в предыдущей задаче.
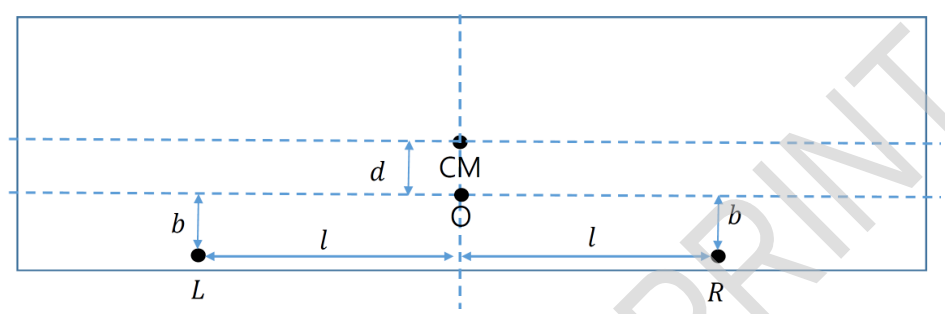
На рисунке: CM — центр масс (ЦМ).
A.5 (\(0{,}8\) балла). Когда балка наклоняется на угол \(\theta_1\) (\(<\pi/2\)) от горизонтали и находится в равновесии, выразите угол \(\theta_1\) через заданные величины и параметры.
A.6 (\(0{,}4\) балла). Получите условие, при котором балка приходит в устойчивое равновесие под углом \(\theta_1\) (\(<\pi/2\)). Запишите условие в виде неравенства, не зависящего от \(\theta_1\).
B. Базовая модель весов Робервала (\(3{,}6\) балла).
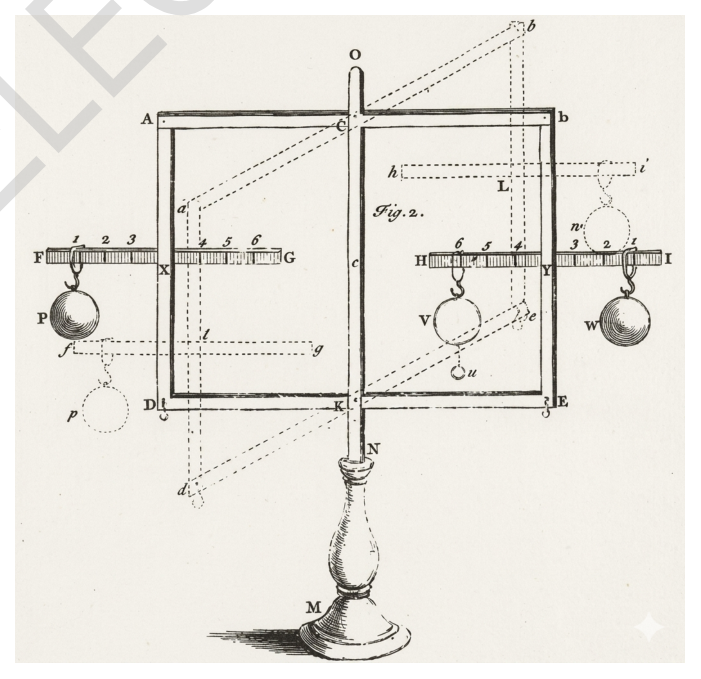
Весы Робервала используют параллелограммный механизм: чашки соединены с двумя горизонтальными балками (верхней и нижней). Эти балки соединены с чашками шарнирами, которые работают как петли. Такое соединение позволяет каждой паре шарниров чашки оставаться строго вертикальной даже при наклоне балок (рис. 4). При движении балок чашки перемещаются согласованно. Особенность этой конструкции в том, что равновесие зависит только от суммарной массы на каждой стороне; не имеет значения, где именно на чашках расположены грузы. Физические параметры, переменные и обозначения, которые могут быть связаны с весами (рис. 5):
\(O\), \(O'\) — неподвижные опоры двух горизонтальных балок;
\(I_1\) — момент инерции верхней балки относительно её оси вращения;
\(I_2\) — момент инерции нижней балки относительно её оси вращения;
\(l\) — расстояние от центральной опоры до точки подвеса чашки;
\(x_L\), \(x_R\) — горизонтальные смещения грузов относительно центра левой и правой чашек соответственно;
\(m\) — масса каждой чашки;
\(m_L\), \(m_R\) — массы грузов, помещённых на левую и правую чашки соответственно (\(m_L \ge m_R\));
\(g\) — ускорение свободного падения.
Предполагается, что центр масс (ЦМ) каждой балки совпадает с её опорой, а опоры чашек и опора балки лежат на одной прямой.
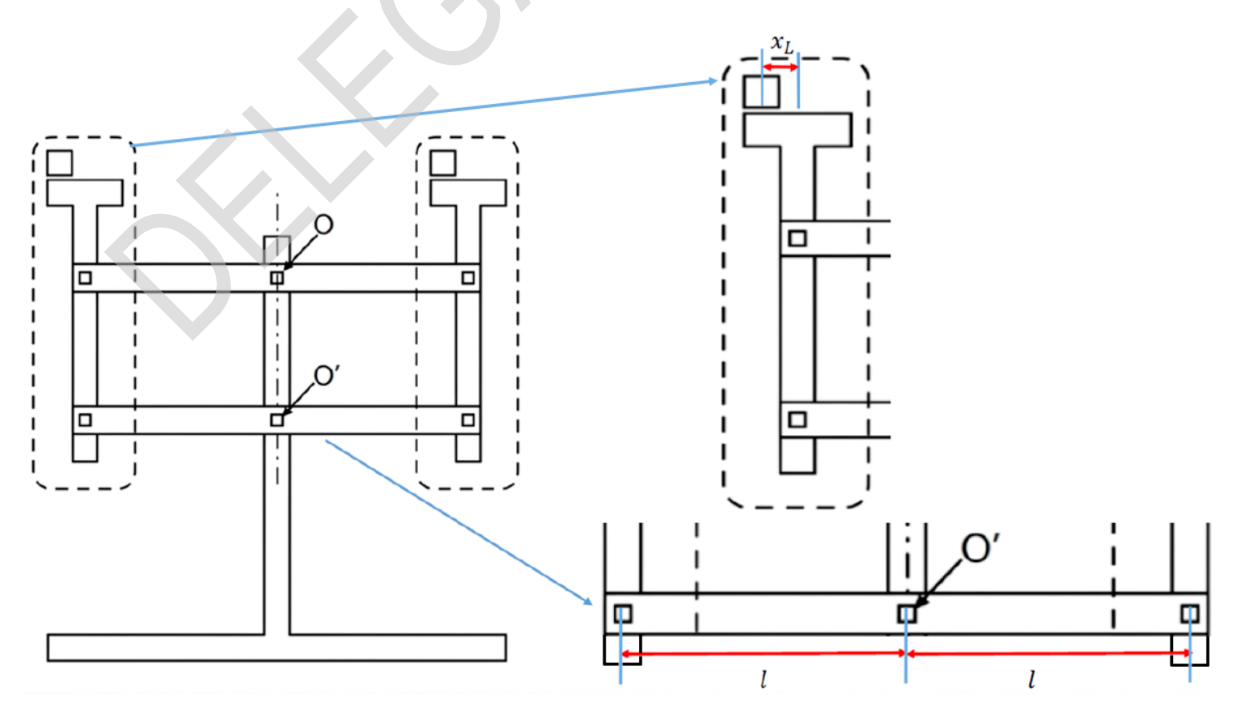
B.1 (\(0{,}3\) балла). Вычислите полную потенциальную энергию системы \(U(\theta)\) при повороте балки против часовой стрелки на угол \(\theta\) от горизонтали (\(m_L \ge m_R\)). Считайте потенциальную энергию \(U\) равной нулю в исходном горизонтальном положении.
B.2 (\(0{,}5\) балла). Выразите полную кинетическую энергию системы через заданные величины, параметры и угловую скорость \(\dot\theta\).
B.3 (\(0{,}6\) балла). Получите дифференциальное уравнение второго порядка, описывающее угол поворота \(\theta\).
Угловое ускорение \(\ddot\theta\) в момент, когда балку отпускают из горизонтального положения, равно: \[\ddot\theta=\frac{(m_L-m_R)\,g\,l}{I_1+I_2+(2m+m_L+m_R)\,l^2}.\]
B.4 (\(1\) балл). В момент, когда начальная скорость равна нулю, пусть \(T_{L1}\) и \(T_{L2}\) — модули вертикальных составляющих сил, действующих между левой чашкой и верхней и нижней балками соответственно. Аналогично пусть \(T_{R1}\) и \(T_{R2}\) — модули вертикальных составляющих сил для правой чашки. Вычислите величину \((T_{L2}+T_{R1})\) через заданные величины и параметры.
B.5 (\(0{,}6\) балла). Считая все части весов, включая балки и чашки, абсолютно твёрдыми телами, определите, можно ли в момент отпускания вычислить каждую из следующих сил. Ответьте «Да», «Нет» или оставьте поле пустым для каждой. За каждый неверный ответ начисляется штраф \(0{,}1\) балла. 1. \(T_{R1}\). 2. Вертикальная составляющая силы, с которой центральная опора действует на верхнюю балку. Составьте все необходимые соотношения, которые нужны для решения этой задачи. Требуется привести только виды уравнений; явный окончательный расчёт не нужен.
B.6 (\(0{,}6\) балла). Пусть \(M_T\) — масса весов без грузов. На левую и правую чашки помещены грузы массами \(m_L\) и \(m_R\) (\(m_L > m_R\)) соответственно. Балку сначала удерживают горизонтально рукой, а затем отпускают. Найдите нормальную силу \(N\), которую пол действует на весы непосредственно после отпускания.
C. Практическая модель весов Робервала (\(3{,}9\) балла).
В базовой модели весов Робервала, рассмотренной в части B, разность масс приводит к непрерывному угловому ускорению, и поэтому определить статический угол равновесия нельзя. В противоположность этому практические весы Робервала приходят в устойчивое равновесие при определённом угле наклона, зависящем от разности масс. В части C мы анализируем физическое устройство таких практических весов Робервала.
Чтобы вычислить угол равновесия как функцию разности масс, рассмотрим следующие переменные и параметры:
Верхняя балка: точка опоры (неподвижная ось балки) находится на вертикальном расстоянии \(d\) непосредственно над центром масс балки. Балка имеет массу \(M\) и момент инерции \(I_1\) относительно своей опоры (неподвижной оси).
Нижняя балка: точка опоры (неподвижная ось балки) совпадает с центром масс балки. Балка имеет момент инерции \(I_2\) относительно своей опоры (неподвижной оси).
\(m_1\), \(m_2\) (\(m_1 \ge m_2\)): полные массы чашки и всех предметов на ней для левой и правой сторон соответственно. (Обратите внимание на отличие обозначений от части B.)
\(l\): горизонтальное расстояние от серединного перпендикуляра, проходящего через центральную опору, до точки подвеса чашки.
\(g\): ускорение свободного падения.
Предполагается, что грузы неподвижны относительно чашек и движутся вместе с ними, а опоры чашек и опора балки лежат на одной прямой.
C.1 (\(1{,}4\) балла). Два груза разной массы помещены на чашки (\(m_1 > m_2\)), балку сначала удерживают в горизонтальном положении, а затем отпускают без начальной скорости. В этой ситуации дифференциальное уравнение движения для угла наклона \(\theta\) имеет вид \(A\ddot\theta = B\cos\theta + C\sin\theta\). Определите коэффициенты \(A\), \(B\) и \(C\) через заданные величины и параметры. Положите \(\theta = 0\) в горизонтальном положении.
C.2 (\(1{,}9\) балла). Когда весы находятся в состоянии равновесия (\(\theta = \theta_0\)), небольшое возмущение приводит к колебаниям балок и чашек около угла равновесия. Для анализа этих малых колебаний введём новую переменную \(\eta = \theta - \theta_0\). Приближая уравнение движения, полученное в части C.1, выведите уравнение для \(\eta\) через заданные величины и параметры. В ответе не должно быть \(\theta_0\).
C.3 (\(0{,}6\) балла). При постоянной полной массе \(m_1 + m_2\) определите, как следует распределить массу между чашками, чтобы максимизировать период малых колебаний. Вычислите период малых колебаний в пределе \(m_1 = m_2 = 0\).
▶ПодсказкаСкрыть
Для части A достаточно сравнить моменты сил относительно точки \(O\) при наклоне балки на угол \(\theta\). Для весов Робервала удобно записать закон сохранения энергии и продифференцировать его по времени; при малых колебаниях ищите линейное уравнение относительно \(\eta\).
▶ОтветСкрыть
A.1) \((-b\sin\theta+l\cos\theta)\,m_1 g\); A.2) \((b\sin\theta+l\cos\theta)\,m_2 g\); A.3) \(\theta_0=\arctan\dfrac{(m_1-m_2)\,l}{(m_1+m_2)\,b}\); A.4) вариант 3; A.5) \(\theta_1=\arctan\dfrac{(m_1-m_2)\,l}{(m_1+m_2)\,b-Md}\); A.6) \((Md-m_1b)<m_2b\). B.1) \(U(\theta)=(m_R-m_L)\,g\,l\sin\theta\); B.2) \(T=\dfrac12\left(I_1+I_2+(2m+m_L+m_R)\,l^2\right)\dot\theta^2\); B.3) \(\left(I_1+I_2+(2m+m_L+m_R)\,l^2\right)\ddot\theta=(m_L-m_R)\,g\,l\cos\theta\); B.4) \(T_{L2}+T_{R1}=(m+m_L)\,g\,\dfrac{I_1+I_2+(2m+2m_R)\,l^2}{I_1+I_2+(2m+m_L+m_R)\,l^2}-\dfrac{I_1(m_L-m_R)\,g}{I_1+I_2+(2m+m_L+m_R)\,l^2}\); B.5) ни \(T_{R1}\), ни вертикальная составляющая силы опоры на верхнюю балку определить нельзя («Нет» для обоих); B.6) \(N=(M_T+m_R+m_L)\,g-\dfrac{(m_L-m_R)^2\,g}{I_1+I_2+(2m+m_L+m_R)\,l^2}\). C.1) \(A=I_1+I_2+(m_1+m_2)\,l^2\), \(B=(m_1-m_2)\,g\,l\), \(C=-Mgd\); C.2) \(\left(I_1+I_2+(m_1+m_2)\,l^2\right)\ddot\eta=-g\sqrt{(m_1-m_2)^2\,l^2+M^2d^2}\;\eta\); C.3) максимальный период при \(m_1=m_2\); \(T=2\pi\sqrt{\dfrac{I_1+I_2}{Mdg}}\).
▶РешениеСкрыть
Часть A.
A.1. Модуль момента против часовой стрелки, создаваемого левой чашкой с грузом при наклоне балки на угол \(\theta\) против часовой стрелки: \[(-b\sin\theta+l\cos\theta)\,m_1 g.\]
A.2. Модуль момента по часовой стрелке, создаваемого правой чашкой с грузом при наклоне на \(\theta\) против часовой стрелки:
\[(b\sin\theta+l\cos\theta)\,m_2 g.\]
A.3. Когда моменты уравновешены, балка неподвижна в наклонном положении. Условие равновесия моментов: \[(-b\sin\theta_0+l\cos\theta_0)\,m_1 g=(b\sin\theta_0+l\cos\theta_0)\,m_2 g.\] Отсюда \[\theta_0=\arctan\frac{(m_1-m_2)\,l}{(m_1+m_2)\,b}, \qquad \tan\theta_0=\frac{(m_1-m_2)\,l}{(m_1+m_2)\,b}.\]
A.4. Правильный ответ — 3. При заданных грузах балка наклоняется сильнее при увеличении \(l\) и уменьшении \(b\).
A.5. При равновесии под углом \(\theta_1\) момент по часовой стрелке относительно \(O\): \[m_2 g\,(b\sin\theta+l\cos\theta).\] Момент против часовой стрелки: \[m_1 g\,(-b\sin\theta+l\cos\theta)+Mgd\sin\theta.\] Условие равновесия: \[(Md-m_1b)\,g\sin\theta+m_1 g\,l\cos\theta=m_2 g\,b\sin\theta+m_2 g\,l\cos\theta.\]
По условию равновесия получаем \[\theta_1=\arctan\frac{(m_1-m_2)\,l}{(m_1+m_2)\,b-Md}, \qquad \tan\theta_1=\frac{(m_1-m_2)\,l}{(m_1+m_2)\,b-Md}.\]
A.6. Из начального состояния балка начинает наклоняться в сторону более тяжёлой чашки (\(m_1\)), и выполняется неравенство \[(Md-m_1b)\,g\sin\theta+m_1 g\,l\cos\theta>m_2 g\,b\sin\theta+m_2 g\,l\cos\theta.\] Если коэффициент при \(\sin\theta\) удовлетворяет \((Md-m_1b)\ge m_2 b\), левая часть остаётся больше, и балка совершает непрерывное угловое ускорение, не достигая равновесия. Если же выполнено \((Md-m_1b)<m_2 b\), существует угол, при котором моменты уравновешиваются. Ответ: \[(Md-m_1b)<m_2 b.\]
Часть B.
B.1. Тяжёлый груз \(m_L\) опускается и лёгкий груз \(m_R\) поднимается на одно и то же расстояние \(l\sin\theta\), не зависящее от \(x_R\), \(x_L\). Из-за симметрии самих весов их потенциальная энергия не меняется. Потенциальная энергия всей системы: \[(m_R-m_L)\,g\,l\sin\theta.\]
B.2. Пусть \(\theta\) — угол поворота рычагов. Балка совершает вращение вокруг неподвижной оси, и кинетическая энергия самой балки: \[\frac12(I_1+I_2)\dot\theta^2.\] Скорость точки контакта чашки с рычагом равна \(l\dot\theta\), и чашка совершает поступательное движение с той же скоростью без вращения. Грузы на чашке также движутся с этой скоростью, сохраняя ориентацию. Поэтому кинетическая энергия чашек и грузов: \[\frac12(2m+m_L+m_R)\,l^2\dot\theta^2.\] Полная кинетическая энергия системы, включая балку: \[\frac12(I_1+I_2)\dot\theta^2+\frac12(2m+m_L+m_R)\,l^2\dot\theta^2.\]
B.3. Полная механическая энергия системы: \[\frac12(I_1+I_2)\dot\theta^2+\frac12(2m+m_L+m_R)\,l^2\dot\theta^2+(m_R-m_L)\,g\,l\sin\theta=C.\] Дифференцируя по времени, получаем уравнение движения: \[\bigl(I_1+I_2+(2m+m_L+m_R)\,l^2\bigr)\ddot\theta=(m_L-m_R)\,g\,l\cos\theta.\]
B.4. Соотношение между силами, действующими на левую чашку, и её ускорением: \[(m+m_L)\,g-(T_{L1}+T_{L2})=(m+m_L)\,l\ddot\theta.\] Исключая \(\ddot\theta\) с помощью соотношения для горизонтального положения, получаем: \[T_{L1}+T_{L2}=(m+m_L)\,g-(m+m_L)\,l\ddot\theta=(m+m_L)\,g-\frac{(m+m_L)\,l^2(m_L-m_R)\,g}{I_1+I_2+(2m+m_L+m_R)\,l^2},\] \[=(m+m_L)\,g\,\frac{I_1+I_2+(2m+2m_R)\,l^2}{I_1+I_2+(2m+m_L+m_R)\,l^2}.\] Для верхней балки уравнение моментов: \[(T_{L1}-T_{R1})\,l=I_1\ddot\theta.\] Исключая \(\ddot\theta\) по заданному соотношению для горизонтального положения, получаем: \[T_{L1}-T_{R1}=\frac{I_1(m_L-m_R)\,g}{I_1+I_2+(2m+m_L+m_R)\,l^2}.\] Отсюда \[T_{L2}+T_{R1}=(m+m_L)\,g\,\frac{I_1+I_2+(2m+2m_R)\,l^2}{I_1+I_2+(2m+m_L+m_R)\,l^2}-\frac{I_1(m_L-m_R)\,g}{I_1+I_2+(2m+m_L+m_R)\,l^2}.\]
B.5. Ни одну из указанных величин нельзя определить. Из поступательного движения двух чашек и вращательного движения балки можно получить четыре линейных уравнения относительно неизвестных \(T_{L1}\), \(T_{L2}\), \(T_{R1}\), \(T_{R2}\): \[T_{L1}-T_{R1}=A, \qquad (1)\] \[T_{L2}-T_{R2}=B, \qquad (2)\] \[T_{L1}+T_{L2}=C, \qquad (3)\] \[T_{R1}+T_{R2}=D. \qquad (4)\] Здесь \(A\), \(B\), \(C\) и \(D\) — величины, выраженные через заданные в условии переменные и параметры. Поскольку их конкретные значения не важны для вида уравнений, они обозначены просто константами \(A\), \(B\), \(C\) и \(D\). Так как четыре уравнения не независимы (нет единственного решения), \(T_{L1}\), \(T_{L2}\), \(T_{R1}\), \(T_{R2}\) по отдельности не определяются. Нахождение силы, с которой опора действует на верхнюю балку, эквивалентно нахождению \(T_{L1}+T_{R1}\). Если бы её нашли, можно было бы определить \(T_{L1}\) и \(T_{R1}\). Поскольку \(T_{L1}\) и \(T_{R1}\) найти нельзя, нельзя определить и \(T_{L1}+T_{R1}\).
B.6. Пусть ускорение всей системы (весов и грузов) равно \(a_{cm}\): \[N-(M_T+m_R+m_L)\,g=(M_T+m_R+m_L)\,a_{cm},\] \[N-(M_T+m_R+m_L)\,g=(m+m_R)\,l\ddot\theta-(m+m_L)\,l\ddot\theta.\] Отсюда нормальная сила \(N\): \[N=(M_T+m_R+m_L)\,g+(m_R-m_L)\,l\ddot\theta,\] \[N=(M_T+m_R+m_L)\,g-\frac{(m_L-m_R)^2\,g}{I_1+I_2+(2m+m_L+m_R)\,l^2}.\]
Часть C.
C.1. Закон сохранения энергии при повороте на угол \(\theta\) против часовой стрелки: \[\frac12(I_1+I_2)\dot\theta^2+\frac12(m_1+m_2)\,l^2\dot\theta^2+(m_2-m_1)\,g\,l\sin\theta+Mdg(1-\cos\theta)=\text{const}.\] Дифференцируя по времени, получаем уравнение движения: \[\bigl(I_1+I_2+(m_1+m_2)\,l^2\bigr)\ddot\theta=(m_1-m_2)\,g\,l\cos\theta-Mgd\sin\theta.\] Отсюда \(A=I_1+I_2+(m_1+m_2)\,l^2\), \(B=(m_1-m_2)\,g\,l\), \(C=-Mgd\).
C.2. Уравнение движения: \[\bigl(I_1+I_2+(m_1+m_2)\,l^2\bigr)\ddot\theta=(m_1-m_2)\,g\,l\cos\theta-Mgd\sin\theta.\] В положении равновесия \(\ddot\theta=0\), поэтому \[(m_1-m_2)\,g\,l\cos\theta_0-Mgd\sin\theta_0=0, \qquad (1)\] \[\tan\theta_0=\frac{(m_1-m_2)\,l}{Md}, \qquad (1^*)\] \[\sin\theta_0=\frac{(m_1-m_2)\,l}{\sqrt{(m_1-m_2)^2l^2+M^2d^2}}, \qquad (2)\] \[\cos\theta_0=\frac{Md}{\sqrt{(m_1-m_2)^2l^2+M^2d^2}}. \qquad (3)\] Вид уравнения: \(A\ddot\theta=B\cos\theta+C\sin\theta\), \(A=I_1+I_2+(m_1+m_2)l^2\), \(B=(m_1-m_2)gl\), \(C=-Mgd\). Представляя угол как \(\theta=\theta_0+\eta\): \[A\ddot\eta=B\cos(\theta_0+\eta)+C\sin(\theta_0+\eta)=B(\cos\theta_0\cos\eta-\sin\theta_0\sin\eta)+C(\sin\theta_0\cos\eta+\cos\theta_0\sin\eta), \qquad (4)\] \[\simeq B(\cos\theta_0-\eta\sin\theta_0)+C(\sin\theta_0+\eta\cos\theta_0), \qquad (5)\] \[=(C\cos\theta_0-B\sin\theta_0)\,\eta+B\cos\theta_0+C\sin\theta_0. \qquad (5^*)\] Объединяя (2) и (3), получаем \[C\cos\theta_0-B\sin\theta_0=-g\sqrt{(m_1-m_2)^2l^2+M^2d^2}, \qquad (6)\] \[B\cos\theta_0+C\sin\theta_0=0, \qquad (7)\] и, следовательно, \[\bigl(I_1+I_2+(m_1+m_2)\,l^2\bigr)\ddot\eta=-g\sqrt{(m_1-m_2)^2l^2+M^2d^2}\;\eta. \qquad (8)\] Даже если ученик не смог определить \(A\), \(B\) и \(C\) в вопросе C.1, тот же вывод получается при правильных вычислениях, если оставить \(A\), \(B\), \(C\) как переменные/параметры: \[A\ddot\eta=-\sqrt{B^2+C^2}\,\eta. \qquad (8^*)\]
C.3. Поскольку восстанавливающий момент приближённо пропорционален \(\eta\) и описывается гармоническим движением, период малых колебаний: \[T=2\pi\sqrt{\frac{I+(m_1+m_2)\,l^2}{g\sqrt{(m_1-m_2)^2l^2+M^2d^2}}}. \qquad (1)\]
Период максимален при условии \(m_1=m_2\). Для случая \(m_L=m_R=0\) (то есть \(m_1=m_2=0\)): \[T=2\pi\sqrt{\frac{I}{Mdg}}. \qquad (3)\]
зад 2 Дифракция рентгеновских лучей на структурированных и меняющихся мишенях
Дифракционные картины рентгеновских лучей возникают потому, что множество мелких «источников волн» внутри кристалла интерферируют, и это можно предсказать, складывая их комплексные амплитуды с правильными фазами. Рассмотрим монохроматическую волну с (вещественной) амплитудой \(A\ge 0\) и фазой \(\phi\). Определим комплексную амплитуду \[\tilde A=A\,e^{i\phi},\] так что (вещественная) амплитуда волны равна модулю \(\tilde A\), а \(\phi\) — её фаза. Таким образом, \(\tilde A\) одним комплексным числом кодирует и модуль, и фазу. В этом наборе задач безразмерную интенсивность определим как квадрат модуля полной комплексной амплитуды: \[I=|\tilde A|^2=A^2.\] Общепринятые экспериментальные и геометрические коэффициенты пропорциональности, такие как отклик детектора, нормировка падающего пучка и общие множители распространения, включены в это определение. В отличие от них, амплитуда рассеяния \(f_0\) одного электрона сохраняется явно как масштаб амплитуды рассеяния на одном точечном электроне.
Когда кристаллический материал подвергается воздействию падающей волны, она дифрагирует на кристаллической решётке, и дифрагировавшие части интерферируют друг с другом. Интенсивность результирующей дифрагированной волны можно вычислить, складывая комплексные амплитуды отдельных дифрагированных волн с учётом разностей их фаз, а затем вычисляя квадрат модуля полной результирующей комплексной амплитуды. Дифракция возникает в основном из-за взаимодействия с электронами, а вклад более тяжёлых частиц, таких как ядра, обычно пренебрежимо мал. Амплитуда волны, дифрагированной одним точечным электроном, зависит только от \(R=|\mathbf R|\) — расстояния от электрона до детектора. Поскольку \(R\) гораздо больше размеров образца, его изменением по образцу можно пренебречь. Поэтому полная дифрагированная волна может быть точно определена путём корректного учёта разностей фаз между отдельными дифрагированными волнами, а их амплитуды считаются постоянными.
Пусть \(\mathbf k_i\) и \(\mathbf k_f\) — волновые векторы падающей и дифрагированной волн соответственно. Плоская волна с волновым вектором \(\mathbf k_i\) дифрагирует в волну с волновым вектором \(\mathbf k_f\). Переданный импульс определяется как \[\mathbf q=\mathbf k_f-\mathbf k_i,\] а их модули считаются равными, поскольку длина волны не меняется: \[k\equiv|\mathbf k_i|=|\mathbf k_f|=\frac{2\pi}{\lambda}.\]
Примечания. 1. Векторы обозначаются полужирным шрифтом (например, \(\mathbf r\), \(\mathbf q\)). 2. Считайте, что поглощение пренебрежимо мало, а электрическое поле поляризовано перпендикулярно плоскости падения.
Часть A: дифракция на двух электронах, рассматриваемых как точечные частицы (\(2{,}0\) балла).
Рассмотрим два точечных электрона, расположенных в точках \(\mathbf r_1\) и \(\mathbf r_2\), и определим \(\mathbf r\equiv\mathbf r_2-\mathbf r_1\). Детектор расположен в точке \(P\), и мы определяем \(\mathbf R\equiv P-\mathbf r_1\). Плоская волна \(E_i(\mathbf r)\propto e^{i\mathbf k_i\cdot\mathbf r}\) падает на два электрона, и дифрагированная волна наблюдается в дальней зоне в направлении \(\mathbf k_f\). В части A общий временной множитель \(e^{-i\omega t}\) опущен, так как важны только относительные пространственные фазы.
A.1 (\(0{,}6\) балла). В приближении дальней зоны \(R\equiv|\mathbf R|\gg|\mathbf r|\) сохраните только член низшего порядка по \(|\mathbf r|/R\) и запишите геометрическую разность хода \(\Delta L_{out}\equiv|P-\mathbf r_1|-|P-\mathbf r_2|\) через \(\mathbf r\) и \(\mathbf k_f\) или, что эквивалентно, через \(\mathbf k_f/k_f\).
A.2 (\(0{,}4\) балла). Используя результат A.1 и учитывая зависящую от положения фазу падающей волны в точках \(\mathbf r_1\) и \(\mathbf r_2\), найдите разность фаз двух дифрагированных вкладов в детекторе, выраженную через \(\mathbf q\) и \(\mathbf r\). Разность фаз определяется как \(\Delta\phi\equiv\phi_1-\phi_2\), где \(\phi_1\) и \(\phi_2\) — фазы вкладов от электронов в точках \(\mathbf r_1\) и \(\mathbf r_2\).
A.3 (\(0{,}6\) балла). Запишите полную комплексную амплитуду дифрагированной волны от этих двух электронов через \(\mathbf q\) и \(\mathbf r\). Общий постоянный фазовый множитель можно опустить, так как он не влияет на интенсивность. Считайте, что вещественная амплитуда дифрагированной волны от одного точечного электрона есть постоянная \(f_0\), не зависящая от положения.
A.4 (\(0{,}4\) балла). Запишите интенсивность дифрагированных волн от этих двух электронов через \(\mathbf q\) и \(\mathbf r\).
Часть B: конечная продольная когерентность (модель скачков фазы) (\(2{,}3\) балла).
Рассмотрим два точечных электрона, расположенных в точках \(\mathbf r_1\) и \(\mathbf r_2\), с \(\mathbf r\equiv\mathbf r_2-\mathbf r_1\). Пучок с длиной волны \(\lambda_0\) (так что \(k=2\pi/\lambda_0\) и \(\omega=2\pi c/\lambda_0\)) освещает электроны, а дифрагированная волна наблюдается в дальней зоне вдоль \(\mathbf k_f\). Падающее поле моделируем как плоскую волну со зависящей от времени случайной фазой: \[E_i(\mathbf r,t)=A\exp\bigl[i(\mathbf k_i\cdot\mathbf r-\omega t+\phi(t))\bigr],\] где \(\phi(t)\) кусочно постоянна и испытывает случайные скачки фазы через регулярные промежутки времени длительностью \[t_0\equiv\frac{L_0}{c},\] где \(L_0\) — заданная продольная длина когерентности. В начале каждого интервала длительности \(t_0\) величина \(\phi(t)\) сбрасывается к новому независимому значению, равномерно распределённому на \([0,2\pi)\). Пусть \(I_0\) обозначает (усреднённую по времени) интенсивность на детекторе, которая была бы получена от одного электрона в той же геометрии. В этой задаче детектор измеряет усреднённую по времени интенсивность, то есть не разрешает отдельные случайные скачки фазы. Вместо этого он регистрирует среднее мгновенной интенсивности за время, гораздо большее интервала скачков фазы \(t_0\): \(\langle I\rangle_t\equiv\langle|E(t)|^2\rangle_t\). Здесь \(\langle\cdots\rangle_t\) означает усреднение по многим интервалам скачков фазы.
B.1 (\(2{,}3\) балла). Используя модель скачков фазы, описанную выше, выведите усреднённую по времени полную интенсивность \(\langle I\rangle_t\) на детекторе от двух электронов. Ваш окончательный результат запишите через \(I_0\), \(\mathbf q\equiv\mathbf k_f-\mathbf k_i\), разделяющий вектор \(\mathbf r\), длину волны \(\lambda_0\) и длину когерентности \(L_0\). Считайте, что детектор усредняет по временам, гораздо большим \(t_0\).
Часть C: эффект непточечности частиц (\(1{,}0\) балл).
Электрон часто рассматривают как классическую точечную частицу, но в более реалистичной модели его заряд может считаться распределённым по конечной пространственной области. Рассмотрим два идеализированных распределения заряда: (i) идеальный точечный заряд, расположенный в \(\mathbf r=0\), амплитуда рассеяния которого \(A_1(\mathbf q)=Q_0\); (ii) протяжённое гауссово распределение заряда \(\rho_2(\mathbf r)=\rho_0\exp\!\left(-\dfrac{r^2}{R_0^2}\right)\), \(r=|\mathbf r|\).
Константы \(Q_0\) и \(\rho_0\) выбраны так, чтобы полный заряд в обоих случаях был одинаковым: \[Q_0=\int\rho_2(\mathbf r)\,d^3r.\] Здесь \(d^3r\) — элемент объёма в трёхмерном пространстве. В декартовых координатах \(d^3r=dx\,dy\,dz\), а \(\int_{\mathbb R^3}\) означает интегрирование по всему пространству. Полезные тождества (можно использовать без доказательства): \[\int_0^\infty e^{-r^2/R_0^2}\,4\pi r^2\,dr=\pi^{3/2}R_0^3, \qquad \int_{\mathbb R^3}e^{-\alpha r^2}e^{i\mathbf k\cdot\mathbf r}\,d^3r=\left(\frac{\pi}{\alpha}\right)^{3/2}\exp\!\left(-\frac{k^2}{4\alpha}\right),\quad \alpha>0.\]
C.1 (\(0{,}4\) балла). Получите соотношение между \(Q_0\), \(\rho_0\) и \(R_0\).
C.2 (\(0{,}4\) балла). Вычислите амплитуду \[A_2(\mathbf q)\equiv\int_{\mathbb R^3}\rho_2(\mathbf r)\,e^{i\mathbf q\cdot\mathbf r}\,d^3r\] и сравните её с амплитудой точечного заряда \(A_1(\mathbf q)=Q_0\).
C.3 (\(0{,}2\) балла). Оцените отношение интенсивностей дифрагированных волн \(I_2/I_1\) для этих двух идеализированных случаев при \(q=2/R_0\).
Часть D: дифракция на плёнке с неплоской морфологией поверхности (\(2{,}4\) балла).
Представьте, что поверхность плёнки (то есть её верхние атомные слои) не идеально плоская, а имеет шероховатость. Распространённая модель состоит в том, что локальная толщина плёнки (измеренная в монослоях) подчиняется гауссову распределению. Пусть \(N\) обозначает локальное число полностью сформированных монослоёв в пределах латеральной области когерентности пучка. Предполагаем, что \(N\) меняется по поверхности и распределено нормально со средним \(\bar N\) и стандартным отклонением \(\sigma\) (оба в единицах монослоёв): \[P(N)=\frac{1}{\sqrt{2\pi}\,\sigma}\exp\!\left[-\frac{(N-\bar N)^2}{2\sigma^2}\right].\] (Для вычисления средних можно считать \(N\) непрерывной переменной.) Пусть \(d\) — расстояние между соседними атомными слоями (монослоями), а \(q_z\) — компонента вектора рассеяния \(\mathbf q=\mathbf k_f-\mathbf k_i\), нормальная к плоской поверхности плёнки, то есть \(q_z=\mathbf q\cdot\hat z\). Для целого числа монослоёв \(N\) амплитуда рассеяния равна \[A_N(q_z)=\sum_{n=0}^{N-1}e^{iq_znd}=\frac{1-e^{iq_zNd}}{1-e^{iq_zd}}.\] При усреднении по гауссову распределению толщины мы рассматриваем \(N\) как непрерывную переменную и используем замкнутое выражение \[A_N(q_z)\equiv\frac{1-e^{iq_zNd}}{1-e^{iq_zd}}\] как соответствующее непрерывное продолжение. Будем считать, что измеряемая интенсивность дифракции получается из когерентно усреднённой амплитуды: \[I(q_z)\equiv\bigl|\langle A(q_z)\rangle\bigr|^2, \qquad \langle A(q_z)\rangle=\int_{-\infty}^{\infty}P(N)\,A_N(q_z)\,dN.\]
D.1 (\(2{,}4\) балла). Вычислите отношения интенсивностей \[\frac{I(q_z,\sigma=0{,}4,\bar N=5)}{I(q_z,\sigma=0,\bar N=5)}\] при \(q_z=\dfrac{\pi}{2d}\) и \(q_z=\dfrac{2\pi}{d}\) соответственно. Если нужно, второй случай вычислите предельным переходом.
Часть E: дифракция на плёнке с эволюционирующей морфологией поверхности (\(2{,}3\) балла).
Представьте тонкую плёнку с простой кубической структурой, выращенную на подложке послойным способом (layer-by-layer), то есть каждый монослой завершается до того, как начнёт расти следующий. Пусть \(d\) — расстояние между соседними атомными слоями (монослоями), а \(q_z\) — компонента \(\mathbf q=\mathbf k_f-\mathbf k_i\), нормальная к плоской поверхности плёнки, то есть \(q_z=\mathbf q\cdot\hat z\). По мере роста плёнки меняется её толщина, и вместе с ней меняется интенсивность дифракции при \(\mathbf q=\dfrac{\pi}{d}\hat z\). Расчёт выполняется при заданном переданном импульсе вне плоскости, и все вклады монослоёв суммируются когерентно.
E.1 (\(2{,}3\) балла). Если рост плёнки начинается при \(t=0\), а время, необходимое для завершения одного монослоя, равно \(t_0\), найдите отношение интенсивностей дифракции \[\frac{I(t=0{,}8\,t_0)}{I(t=3{,}6\,t_0)},\] измеренное при \(\mathbf q=\dfrac{\pi}{d}\hat z\). Предполагайте, что в течение каждого интервала роста монослоя доля покрытия верхнего слоя линейно растёт от 0 до 1, так что в момент \(t=(N+\theta)t_0\) есть \(N\) завершённых монослоёв и дробное покрытие \(\theta\) следующего монослоя.
▶ПодсказкаСкрыть
Разность фаз между волнами от двух электронов задаётся переданным импульсом \(\mathbf q\) и вектором \(\mathbf r\). При частичной временной когерентности усреднение по случайным скачкам фазы даёт вероятность того, что два момента времени попадают в один интервал. Для шероховатой плёнки усредняйте по гауссову распределению \(N\) и суммируйте геометрическую прогрессию.
▶ОтветСкрыть
A.1) \(\Delta L_{out}\simeq\mathbf r\cdot\dfrac{\mathbf k_f}{k_f}\); A.2) \(\Delta\phi=\mathbf q\cdot\mathbf r\); A.3) \(\tilde A_{tot}\propto f_0\bigl(1+e^{i\mathbf q\cdot\mathbf r}\bigr)\); A.4) \(I=2f_0^2\bigl[1+\cos(\mathbf q\cdot\mathbf r)\bigr]=4f_0^2\cos^2\dfrac{\mathbf q\cdot\mathbf r}{2}\). B.1) \(\langle I\rangle_t=2I_0\bigl[1+\mu\cos(\mathbf q\cdot\mathbf r)\bigr]\), где \(\mu=1-\dfrac{\lambda_0}{2\pi L_0}\,|\mathbf q\cdot\mathbf r|\) при \(|\mathbf q\cdot\mathbf r|\le\dfrac{2\pi L_0}{\lambda_0}\) и \(\mu=0\) при большем значении; при \(\mu=0\) получаем \(\langle I\rangle_t=2I_0\). C.1) \(Q_0=\rho_0\pi^{3/2}R_0^3\), \(\rho_0=\dfrac{Q_0}{\pi^{3/2}R_0^3}\); C.2) \(A_2(\mathbf q)=Q_0\exp\!\left(-\dfrac{q^2R_0^2}{4}\right)\), \(\dfrac{A_2}{A_1}=\exp\!\left(-\dfrac{q^2R_0^2}{4}\right)\); C.3) \(\dfrac{I_2}{I_1}=e^{-2}\approx 0{,}14\). D.1) \(\dfrac{I(\sigma=0{,}4)}{I(\sigma=0)}=\dfrac{1+e^{-\pi^2/25}}{2}\approx 0{,}84\) при \(q_z=\dfrac{\pi}{2d}\); \(\dfrac{I(\sigma=0{,}4)}{I(\sigma=0)}=1\) при \(q_z=\dfrac{2\pi}{d}\). E.1) \(\dfrac{I(0{,}8\,t_0)}{I(3{,}6\,t_0)}=4\).
▶РешениеСкрыть
Часть A.
A.1. Берём \(R=|\mathbf R|\) как опорное расстояние; \(|P-\mathbf r_2|=|\mathbf R-\mathbf r|\). Используем разложение в дальней зоне \(|\mathbf R-\mathbf r|\simeq R-\hat s_f\cdot\mathbf r\), где \(\hat s_f=\mathbf R/R\), и отождествляем направление на детектор с направлением волнового вектора, \(\hat s_f\simeq\mathbf k_f/k_f\). Получаем \[\Delta L_{out}\simeq\hat s_f\cdot\mathbf r=\mathbf r\cdot\frac{\mathbf k_f}{k_f}.\]
A.2. Разность фаз падающей волны: \(\Delta\phi_{in}=\mathbf k_i\cdot\mathbf r_1-\mathbf k_i\cdot\mathbf r_2=-\mathbf k_i\cdot\mathbf r\). Вклад разности хода на выходе: \(\Delta\phi_{out}=k\,\Delta L_{out}=\mathbf k_f\cdot\mathbf r\). Итого \[\Delta\phi=\Delta\phi_{in}+\Delta\phi_{out}=(\mathbf k_f-\mathbf k_i)\cdot\mathbf r=\mathbf q\cdot\mathbf r.\]
A.3. Амплитуда одного электрона \(f_0e^{-i\mathbf q\cdot\mathbf r_n}\) (с выбранным знаком). Суммируем: \[\tilde A_{tot}=f_0e^{-i\mathbf q\cdot\mathbf r_1}+f_0e^{-i\mathbf q\cdot\mathbf r_2}=f_0e^{-i\mathbf q\cdot\mathbf r_2}\bigl(1+e^{i\mathbf q\cdot\mathbf r}\bigr).\] Отбрасывая общий фазовый множитель, получаем \(\tilde A_{tot}=f_0(1+e^{i\mathbf q\cdot\mathbf r})\), что эквивалентно \(2f_0e^{i\mathbf q\cdot\mathbf r/2}\cos(\mathbf q\cdot\mathbf r/2)\). Комплексно сопряжённая форма \(f_0(1+e^{-i\mathbf q\cdot\mathbf r})\) даёт ту же интенсивность.
A.4. Интенсивность: \[I=|\tilde A_{tot}|^2=f_0^2\bigl|1+e^{i\mathbf q\cdot\mathbf r}\bigr|^2=f_0^2\bigl(2+2\cos(\mathbf q\cdot\mathbf r)\bigr)=2f_0^2\bigl[1+\cos(\mathbf q\cdot\mathbf r)\bigr]=4f_0^2\cos^2\frac{\mathbf q\cdot\mathbf r}{2}.\]
Часть B.
Полное поле \(E=E_1+E_2\) от двух электронов, \(\langle I\rangle_t=\langle|E_1+E_2|^2\rangle_t\). Раскрывая квадрат, \(|E_1+E_2|^2=|E_1|^2+|E_2|^2+2\,\mathrm{Re}(E_1E_2^*)\), так что \[\langle I\rangle_t=2I_0+2\,\mathrm{Re}\langle E_1E_2^*\rangle_t.\] Интерференционный член — усреднение фазы: \[\langle E_1E_2^*\rangle_t=E_0^2\,\bigl\langle e^{i[\phi_1(t)-\phi_2(t)]}\bigr\rangle_t.\] Разделяем детерминированную и случайную фазы: \(\phi_1(t)-\phi_2(t)=\Delta\phi+\delta\phi(t)\), где \(\Delta\phi=\mathbf q\cdot\mathbf r\). Определим коэффициент когерентности \(\mu(\Delta t)=\langle e^{i\delta\phi(t)}\rangle_t\), тогда \(\langle E_1E_2^*\rangle_t=E_0^2\,\mu(\Delta t)\,e^{i\Delta\phi}\).
Для модели скачков фазы вероятность того, что моменты \(t\) и \(t+\Delta t\) лежат в одном интервале длины \(t_0\): \(P_{same}(\Delta t)=1-|\Delta t|/t_0\) при \(|\Delta t|<t_0\) и \(0\) при \(|\Delta t|\ge t_0\). Если оба момента в одном интервале, \(e^{i\delta\phi}=1\); если в разных — среднее \(e^{i\delta\phi}\) равно нулю, так как фазы независимы и равномерно распределены. Значит, \(\mu(\Delta t)=P_{same}(\Delta t)\).
Связь времени и фазы: \(\Delta\phi=\dfrac{2\pi}{\lambda_0}\Delta\ell=\mathbf q\cdot\mathbf r\), \(|\Delta t|=\dfrac{|\Delta\ell|}{c}=\dfrac{\lambda_0}{2\pi c}|\mathbf q\cdot\mathbf r|\), \(t_0=\dfrac{L_0}{c}\). Тогда \[\langle I\rangle_t=2I_0\bigl[1+\mu\cos(\mathbf q\cdot\mathbf r)\bigr], \qquad \mu=1-\frac{\lambda_0}{2\pi L_0}|\mathbf q\cdot\mathbf r|\] внутри окна когерентности, и \(\langle I\rangle_t=2I_0\) вне его.
Замечание из официального решения: случайная фаза \(\phi(t)\) относится к падающей волне и в точке \(\mathbf r\) берётся в запаздывающий момент \(t-\hat s_i\cdot\mathbf r/c\), где \(\hat s_i=\mathbf k_i/k\). Поэтому два рассеянных вклада отбирают случайную фазу источника в моменты, разделённые полной эффективной задержкой, отвечающей полной разности фаз рассеяния \(\Delta\phi=\mathbf q\cdot\mathbf r\), а не только выходной разности хода.
Часть C.
C.1. Полный заряд гауссова распределения: \[Q_0=\int\rho_2\,d^3r=\rho_0\int_0^\infty e^{-r^2/R_0^2}\,4\pi r^2\,dr=\rho_0\,\pi^{3/2}R_0^3.\] Итак, \(Q_0=\rho_0\pi^{3/2}R_0^3\), и \(\rho_0=\dfrac{Q_0}{\pi^{3/2}R_0^3}\).
C.2. Амплитуда \(A_2(\mathbf q)=\rho_0\int e^{-r^2/R_0^2}e^{i\mathbf q\cdot\mathbf r}\,d^3r\). По тождеству с \(\alpha=1/R_0^2\) и \(k=q\) интеграл равен \(\pi^{3/2}R_0^3\exp(-q^2R_0^2/4)\). С нормировкой \(\rho_0\pi^{3/2}R_0^3=Q_0\) получаем \[A_2(\mathbf q)=Q_0\exp\!\left(-\frac{q^2R_0^2}{4}\right).\] Сравнение с \(A_1=Q_0\): \(\dfrac{A_2}{A_1}=\exp\!\left(-\dfrac{q^2R_0^2}{4}\right)\). При \(q=0\) амплитуды совпадают, а при \(q\neq0\) амплитуда протяжённого заряда уменьшена.
C.3. Интенсивности: \(\dfrac{I_2}{I_1}=\left(\dfrac{A_2}{A_1}\right)^2=\exp\!\left(-\dfrac{q^2R_0^2}{2}\right)\). При \(q=2/R_0\): \[\frac{I_2}{I_1}=\exp\!\left(-\frac{(2/R_0)^2R_0^2}{2}\right)=e^{-2}\approx 0{,}14.\]
Часть D.
D.1. Используем когерентное усреднение, а не некогерентное: \(\langle A(q_z)\rangle=\int P(N)A_N(q_z)\,dN\), \(I=|\langle A\rangle|^2\). Подставляя замкнутую форму, \[\langle A(q_z)\rangle=\frac{1-\langle e^{iq_zNd}\rangle}{1-e^{iq_zd}}.\] Разложим \(q_z\) около брэгговской точки: \(q_z=Q_z+\Delta q_z\), \(Q_z=2\pi m/d\). Для целого \(N\) имеем \(e^{iQ_zNd}=e^{i2\pi mN}=1\), поэтому \(\langle e^{iq_zNd}\rangle=\langle e^{i\Delta q_zNd}\rangle\).
[Пояснение из официального решения: для целого числа слоёв \(e^{iq_zNd}=e^{iQ_zNd}e^{i\Delta q_zNd}=e^{i\Delta q_zNd}\). Так что в модели целых слоёв брэгговски-периодическая часть даёт лишь тривиальный фазовый множитель, а зависящее от толщины расфазирование определяется отклонением \(\Delta q_z\) от брэгговской точки. В модели непрерывного гауссова продолжения мы применяем характеристическую функцию гауссова распределения к остаточной фазе \(\Delta q_zNd\). Поэтому демпфирующий множитель записан через \((\Delta q_zd)^2\sigma^2\), а не через \((q_zd)^2\sigma^2\).]
E. Характеристическая функция гауссова распределения: \[\langle e^{i\Delta q_zNd}\rangle=\int_{-\infty}^{\infty}P(N)\,e^{i\Delta q_zNd}\,dN.\] С \(\xi=N-\bar N\), то есть \(N=\bar N+\xi\), \(dN=d\xi\): \[\langle e^{i\Delta q_zNd}\rangle=e^{i\Delta q_z\bar N d}\int_{-\infty}^{\infty}\frac{1}{\sqrt{2\pi}\,\sigma}\exp\!\left(-\frac{\xi^2}{2\sigma^2}+i\Delta q_zd\,\xi\right)d\xi.\] Выделяем полный квадрат: \(-\dfrac{\xi^2}{2\sigma^2}+i\Delta q_zd\,\xi=-\dfrac{(\xi-i\sigma^2\Delta q_zd)^2}{2\sigma^2}-\dfrac12(\Delta q_zd)^2\sigma^2\). Итак, \[\langle e^{i\Delta q_zNd}\rangle=e^{i\Delta q_z\bar N d}\,e^{-\frac12(\Delta q_zd)^2\sigma^2}.\] Этот гауссов интеграл точен для принятого непрерывного гауссова распределения; использование \(\Delta q_z\) отражает удаление брэгговски-периодической фазы, а не приближение малого \(\sigma\).
F. Усреднённая амплитуда: \[\langle A(q_z)\rangle=\frac{1-e^{i\Delta q_z\bar N d}\,e^{-\frac12(\Delta q_zd)^2\sigma^2}}{1-e^{iq_zd}}.\]
G. Когерентная интенсивность: \[I(q_z)=\frac{1-2e^{-\frac12(\Delta q_zd)^2\sigma^2}\cos(\Delta q_z\bar N d)+e^{-(\Delta q_zd)^2\sigma^2}}{4\sin^2(q_zd/2)}.\]
H. Для \(q_z=\pi/(2d)\): \(\Delta q_zd=\pi/2\) (брэгговская точка \(Q_z=0\)), \(\Delta q_z\bar Nd=5\pi/2\), \(\cos(5\pi/2)=0\), \(\sigma^2=(0{,}4)^2=0{,}16\). Тогда \[\frac{I(\sigma=0{,}4)}{I(\sigma=0)}=\frac{1+e^{-(\pi/2)^2(0{,}4)^2}}{2}=\frac{1+e^{-\pi^2/25}}{2}\approx 0{,}84.\]
I. Для \(q_z=2\pi/d\): \(\Delta q_z=0\) и \(\lim A_N(q_z)=N\), так что \(\langle A\rangle=\bar N\) при любом \(\sigma\). Отношение интенсивностей равно \(1\).
Часть E.
E.1. При \(\mathbf q=\dfrac{\pi}{d}\hat z\): \(e^{iq_znd}=e^{i\pi n}=(-1)^n\).
Амплитуда для \(N\) завершённых монослоёв плюс дробное покрытие \(\theta\) следующего: \[A(N,\theta)=f_0\Bigl[\sum_{n=0}^{N-1}(-1)^n+\theta\,(-1)^N\Bigr].\] Состояния роста: при \(t=0{,}8\,t_0\) имеем \(N=0\), \(\theta=0{,}8\); при \(t=3{,}6\,t_0\) имеем \(N=3\), \(\theta=0{,}6\).
Первая амплитуда: \(A(0;0{,}8)=0{,}8f_0\), \(I(0{,}8\,t_0)=0{,}64f_0^2\).
Вторая: \(\sum_{n=0}^{2}(-1)^n=1\), \(A(3;0{,}6)=f_0\bigl[1+0{,}6\,(-1)^3\bigr]=0{,}4f_0\), \(I(3{,}6\,t_0)=0{,}16f_0^2\).
Отношение: \[\frac{I(0{,}8\,t_0)}{I(3{,}6\,t_0)}=\frac{0{,}64f_0^2}{0{,}16f_0^2}=4.\]
зад 3 Магнитный резонанс и внешние флуктуации
Происхождение магнитных свойств материала связано с магнитным моментом, возникающим из углового момента его микроскопических составляющих, таких как электроны и ядра. В некоторых материалах крошечные магнитные моменты выстроены вдоль определённого направления, создавая результирующее магнитное поле. Иными словами, материал обладает ненулевой намагниченностью. В других материалах крошечные магнитные моменты ориентированы хаотично, но при помещении материала во внешнее магнитное поле моменты вращаются вокруг направления внешнего поля, и в среднем материал приобретает ненулевую намагниченность. Если выключить внешнее магнитное поле, намагниченность материала может постепенно уменьшаться, пока не вернётся к исходному значению. Это обусловлено взаимодействием между магнитными моментами или их взаимодействием с другими микроскопическими степенями свободы, например колебаниями решётки. Этот процесс называется релаксацией; он будет рассмотрен ниже с помощью моделей классической механики.
Часть A. Вынужденный гармонический осциллятор (\(3{,}6\) балла).
Рассмотрим задачу о ядерной спиновой релаксации, обусловленной случайными флуктуациями других физических степеней свободы, таких как колебания решётки или магнитные дипольные моменты электронов. Чтобы познакомиться со случайностью в решениях классической механической системы, начнём с вынужденного гармонического осциллятора массы \(m\) с угловой частотой \(\omega_0\). Энергия осциллятора меняется из-за действия зависящей от времени внешней силы \[m\frac{d^2q(t)}{dt^2}+m\omega_0^2\,q(t)=F(t), \qquad (1)\] где внешняя сила задана следующей ступенчатой функцией: \[F(t)=\begin{cases} 0, & t<0,\\ +mf_0, & 0\le t<T_0/2,\\ -mf_0, & T_0/2\le t<T_0,\\ 0, & t\ge T_0. \end{cases}\] Здесь \(\omega_0=2\pi/T_0\) — угловая частота осциллятора \(q(t)\). Пусть начальные условия заданы как \(q(0)=A\sin\delta\), \(\dot q(0)=A\omega_0\cos\delta\). До включения внешней силы энергия сохраняется, и её значение \(E_0=\dfrac{m}{2}\omega_0^2A^2\). Без потери общности будем считать \(-\pi\le\delta<\pi\).
A.1 (\(1{,}2\) балла). Найдите положение \(q\) и скорость \(\dot q=\dfrac{dq}{dt}\) при \(t=T_0\). Выразите их через \(A\), \(\delta\), \(f_0\), \(\omega_0\).
A.2 (\(1{,}2\) балла). Рассмотрим полную механическую энергию \(E(t)=\dfrac{m(\dot q^2+\omega_0^2q^2)}{2}\). Вычислите разность \(E(t)\) между \(t=T_0\) и \(t=0\), обусловленную действием внешней силы \(F(t)\). Иными словами, вычислите \(\Delta E\equiv E(t\ge T_0)-E(t\le 0)\) и выразите её через \(A\), \(\delta\), \(f_0\), \(\omega_0\).
A.3 (\(1{,}2\) балла). Пусть \(\delta\) — случайная величина, равномерно распределённая на промежутке \(-\pi\le\delta<\pi\). Иными словами, у нас есть большое число одинаковых вынужденных гармонических осцилляторов, которые все подчиняются одному уравнению (1). Их начальные условия таковы, что \(A\) одинаково, а \(\delta\) выбирается случайно из \(-\pi\le\delta<\pi\). Вычислите статистическое среднее поглощённой энергии \(\langle\Delta E\rangle\), а также второй момент \(\langle(\Delta E)^2\rangle\).
Часть B. Прецессия магнитного дипольного момента и использование переменных вращающейся системы координат (\(6{,}4\) балла).
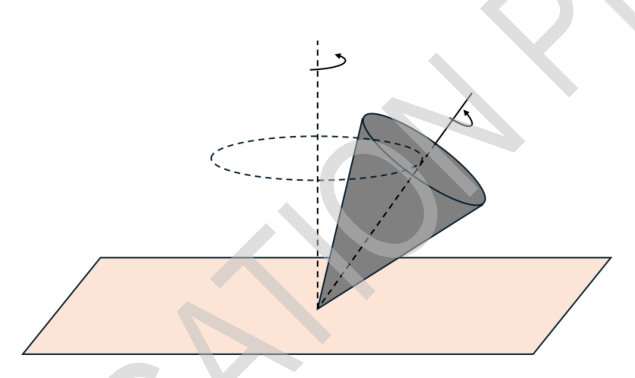
Энергия магнитного дипольного момента в магнитном поле \(\vec B\) равна \[E=-\vec\mu\cdot\vec B=-\gamma\,\vec S\cdot\vec B.\] Рассматривая бесконечно малый поворот углового момента \(\vec S\) и приравнивая разность энергий произведению момента силы \(\vec\tau\) на угловое перемещение, получаем уравнение для \(\vec S\): \[\vec\tau=\frac{d\vec S}{dt}=\gamma\,\vec S\times\vec B.\] Согласно этому уравнению, при постоянном \(\vec B\) угловой момент \(\vec S\) прецессирует вокруг направления магнитного поля \(\vec B\). Это явление известно как ларморовская прецессия; частота прецессии равна \(\gamma|\vec B|\), и в частности она не зависит от угла между \(\vec S\) и \(\vec B\).
Облучение циркулярно поляризованным светом. Рассмотрим теперь включение осциллирующего магнитного поля в плоскости \(xy\) в дополнение к постоянной составляющей вдоль оси \(z\). Тогда магнитная энергия равна \[E=-\omega_0S_z-\omega_1\cos(\omega_2t)\,S_x-\omega_1\sin(\omega_2t)\,S_y, \qquad (2)\] где \(\omega_0\), \(\omega_1\) определяются соответствующими компонентами магнитного поля и \(\gamma\), а \(\omega_2\) — частота осциллирующего магнитного поля. Считаем, что \(\omega_0\), \(\omega_1\), \(\omega_2\) все положительны. Уравнения для \(\vec S\): \[\dot S_x=+\omega_0S_y-\omega_1\sin(\omega_2t)\,S_z, \qquad \dot S_y=-\omega_0S_x+\omega_1\cos(\omega_2t)\,S_z, \qquad \dot S_z=-\omega_1\cos(\omega_2t)\,S_y+\omega_1\sin(\omega_2t)\,S_x.\] Удобно записать эти уравнения через \(S_\pm\equiv S_x\pm iS_y\): \[\dot S_+=-i\omega_0S_++i\omega_1e^{+i\omega_2t}S_z, \qquad \dot S_-=+i\omega_0S_--i\omega_1e^{-i\omega_2t}S_z, \qquad \dot S_z=\frac{i\omega_1}{2}\bigl(e^{-i\omega_2t}S_+-e^{+i\omega_2t}S_-\bigr).\] Далее введём спин во вращающейся системе, используя \(S_\pm\equiv e^{\pm i\omega_2t}\Sigma_\pm\), \(S_z\equiv\Sigma_z\). Можно показать, что уравнения для \(\Sigma_x\equiv\frac12(\Sigma_++\Sigma_-)\), \(\Sigma_y\equiv\frac i2(\Sigma_--\Sigma_+)\) и \(\Sigma_z\) записываются в виде \[\frac{d}{dt}\vec\Sigma=\vec M\times\vec\Sigma,\] где \(\vec\Sigma=(\Sigma_x,\Sigma_y,\Sigma_z)\) и \(\vec M=(M_x,M_y,M_z)\).
B.1 (\(1{,}5\) балла). Найдите выражения для \(M_x\), \(M_y\), \(M_z\) через \(\omega_0\), \(\omega_1\), \(\omega_2\).
Уравнения дополнительно упрощаются, если рассмотреть статический поворот в плоскости \(xz\) и ввести новые переменные: \[\Sigma_X=\cos\Theta\,\Sigma_x-\sin\Theta\,\Sigma_z, \qquad \Sigma_Y=\Sigma_y, \qquad \Sigma_Z=\sin\Theta\,\Sigma_x+\cos\Theta\,\Sigma_z.\]
B.2 (\(0{,}9\) балла). Выведите уравнения движения для \(\Sigma_X\), \(\Sigma_Y\), \(\Sigma_Z\) и выразите их через \(M_x\), \(M_y\), \(M_z\) и \(\Theta\).
Затем в переменных дважды вращающейся системы уравнения можно привести к виду \[\dot\Sigma_X=+\Omega\,\Sigma_Y, \qquad \dot\Sigma_Y=-\Omega\,\Sigma_X, \qquad \dot\Sigma_Z=0,\] если \(\Omega\) и \(\tan\Theta\) выбраны соответствующим образом.
B.3 (\(1{,}0\) балл). Комбинируя ответы B.1 и B.2, найдите выражения для \(\Omega\) и \(\tan\Theta\) через \(\omega_0\), \(\omega_1\), \(\omega_2\).
Рассмотрим большое число спинов со статистическим распределением начальных конфигураций: при \(t=0\) средние значения удовлетворяют \(\langle S_x(0)\rangle=\langle S_y(0)\rangle=0\) и \(\langle S_z(0)\rangle>0\). Все спины подчиняются одному уравнению, полученному из (2).
B.4 (\(1{,}5\) балла). Вычислите \(\langle S_z(t)\rangle\).
B.5 (\(1{,}5\) балла). Если \(\langle S_z(t)\rangle=0\) при нечётных кратных \(T_1\) (то есть при \(t=T_1,\,3T_1,\,5T_1,\dots\)), а \(\langle S_z(t)\rangle>0\) в остальное время, чему равно \(\omega_1T_1\)?
▶ПодсказкаСкрыть
В части A сведите задачу к свободным колебаниям на каждом полупериоде и сшивайте решения по положению и скорости. В части B перейдите во вращающуюся систему, где прецессия вокруг оси \(z\) упрощается, и выберите угол \(\Theta\) так, чтобы компонента \(\Sigma_Z\) перестала меняться во времени.
▶ОтветСкрыть
A.1) \(q(T_0)=A\sin\delta-\dfrac{4f_0}{\omega_0^2}\), \(\dot q(T_0)=A\omega_0\cos\delta\); A.2) \(\Delta E=4mf_0\Bigl(\dfrac{2f_0}{\omega_0^2}-A\sin\delta\Bigr)\); A.3) \(\langle\Delta E\rangle=\dfrac{8mf_0^2}{\omega_0^2}\), \(\langle(\Delta E)^2\rangle=8m^2f_0^2\Bigl(A^2+\dfrac{8f_0^2}{\omega_0^4}\Bigr)\). B.1) \(M_x=-\omega_1\), \(M_y=0\), \(M_z=-(\omega_0+\omega_2)\); B.2) \(\dot\Sigma_X=\bigl[(\omega_0+\omega_2)\cos\Theta+\omega_1\sin\Theta\bigr]\Sigma_Y\), \(\dot\Sigma_Y=-\bigl[(\omega_0+\omega_2)\cos\Theta+\omega_1\sin\Theta\bigr]\Sigma_X+\bigl[-(\omega_0+\omega_2)\sin\Theta+\omega_1\cos\Theta\bigr]\Sigma_Z\), \(\dot\Sigma_Z=\bigl[(\omega_0+\omega_2)\sin\Theta-\omega_1\cos\Theta\bigr]\Sigma_Y\); B.3) \(\tan\Theta=\dfrac{\omega_1}{\omega_0+\omega_2}\), \(\Omega=\sqrt{(\omega_0+\omega_2)^2+\omega_1^2}\). B.4) \(\langle S_z(t)\rangle=\langle S_z(0)\rangle\bigl[\sin^2\Theta\cos(\Omega t)+\cos^2\Theta\bigr]=\langle S_z(0)\rangle\,\dfrac{\omega_1^2\cos(\Omega t)+(\omega_0+\omega_2)^2}{\omega_1^2+(\omega_0+\omega_2)^2}\); B.5) \(\omega_1T_1=\dfrac{\pi}{\sqrt2}=\dfrac{\sqrt2\,\pi}{2}\).
▶РешениеСкрыть
Часть A.
A.1. Уравнение решается просто, если для \(0<t<T_0/2\) ввести \(\tilde q=q-f_0/\omega_0^2\); тогда \(\ddot{\tilde q}+\omega_0^2\tilde q=0\). Для \(T_0/2<t<T_0\) определим \(\bar q=q+f_0/\omega_0^2\) и получим \(\ddot{\bar q}+\omega_0^2\bar q=0\).
До включения внешней силы движение задано как \(q(t<0)=A\sin(\omega_0t+\delta)\); \(A\) связано с начальной энергией \(E=\frac12m\omega_0^2A^2\), а второе начальное условие \(q(0)\) задаётся \(\delta\). Для \(0<t<T_0/2\) общее решение: \[q(t)=\tilde A\sin(\omega_0t+\tilde\delta)+\frac{f_0}{\omega_0^2}.\] Приравнивая конфигурацию при \(t=0\): \[A\sin\delta=\tilde A\sin\tilde\delta+\frac{f_0}{\omega_0^2}, \qquad A\cos\delta=\tilde A\cos\tilde\delta.\] Для \(T_0/2<t<T_0\) общее решение: \[q(t)=\bar A\sin(\omega_0t+\bar\delta)-\frac{f_0}{\omega_0^2}.\] Приравнивая конфигурацию при \(t=T_0/2\), с учётом \(\omega_0T_0=2\pi\): \[-\tilde A\sin\tilde\delta+\frac{f_0}{\omega_0^2}=-\bar A\sin\bar\delta-\frac{f_0}{\omega_0^2}, \qquad \tilde A\cos\tilde\delta=\bar A\cos\bar\delta.\] Положение и скорость при \(t=T_0\): \[q(T_0)=\bar A\sin\bar\delta-\frac{f_0}{\omega_0^2}=\tilde A\sin\tilde\delta-\frac{3f_0}{\omega_0^2}=A\sin\delta-\frac{4f_0}{\omega_0^2}, \qquad (1)\] \[\dot q(T_0)=\bar A\omega_0\cos\bar\delta=\tilde A\omega_0\cos\tilde\delta=A\omega_0\cos\delta. \qquad (2)\]
A.2. Полная механическая энергия при \(t\ge T_0\), выраженная через промежуточные амплитуды: \[m^{-1}E(t\ge T_0)=\tfrac12\bar A^2\omega_0^2\cos^2\bar\delta+\tfrac12\omega_0^2\Bigl(\bar A\sin\bar\delta-\frac{f_0}{\omega_0^2}\Bigr)^2\] \[=\tfrac12\tilde A^2\omega_0^2\cos^2\tilde\delta+\tfrac12\omega_0^2\Bigl(\bar A\sin\bar\delta+\frac{f_0}{\omega_0^2}\Bigr)^2-2\bar Af_0\sin\bar\delta\] \[=\tfrac12A^2\omega_0^2\cos^2\delta+\tfrac12\omega_0^2\Bigl(\tilde A\sin\tilde\delta-\frac{f_0}{\omega_0^2}\Bigr)^2-2\bar Af_0\sin\bar\delta\] \[=\tfrac12A^2\omega_0^2\cos^2\delta+\tfrac12\omega_0^2\Bigl(\tilde A\sin\tilde\delta+\frac{f_0}{\omega_0^2}\Bigr)^2-2\tilde Af_0\sin\tilde\delta-2\bar Af_0\sin\bar\delta\] \[=m^{-1}E(t\le0)-2f_0\Bigl(2\tilde A\sin\tilde\delta-\frac{2f_0}{\omega_0^2}\Bigr) =m^{-1}E(t\le0)-4f_0\Bigl(A\sin\delta-\frac{2f_0}{\omega_0^2}\Bigr).\]
Таким образом, \[\Delta E=-4mf_0\Bigl(A\sin\delta-\frac{2f_0}{\omega_0^2}\Bigr)=4mf_0\Bigl(\frac{2f_0}{\omega_0^2}-A\sin\delta\Bigr).\]
A.3. Поскольку \(\langle\sin\delta\rangle=\frac{1}{2\pi}\int_{-\pi}^{\pi}\sin\theta\,d\theta=0\) и \(\langle\sin^2\delta\rangle=\frac{1}{2\pi}\int_{-\pi}^{\pi}\sin^2\theta\,d\theta=\frac12\): \[\langle\Delta E\rangle=\frac{8mf_0^2}{\omega_0^2}, \qquad \langle(\Delta E)^2\rangle=8m^2f_0^2A^2+\frac{64m^2f_0^4}{\omega_0^4}.\]
Часть B.
B.1. Так как \(\dot S_\pm=\pm i\omega_2e^{\pm i\omega_2t}\Sigma_\pm+e^{\pm i\omega_2t}\dot\Sigma_\pm\) и \(\dot S_z=\dot\Sigma_z\), уравнения для \(\Sigma_\pm\) и \(\Sigma_z\): \[\dot\Sigma_+=-i(\omega_0+\omega_2)\Sigma_++i\omega_1\Sigma_z, \qquad \dot\Sigma_-=+i(\omega_0+\omega_2)\Sigma_--i\omega_1\Sigma_z, \qquad \dot\Sigma_z=\frac{i\omega_1}{2}(\Sigma_+-\Sigma_-).\] Явной зависимости от времени больше нет. Используя \(\Sigma_\pm=\Sigma_x\pm i\Sigma_y\), получаем \[\dot\Sigma_x=(\omega_0+\omega_2)\Sigma_y, \qquad \dot\Sigma_y=-(\omega_0+\omega_2)\Sigma_x+\omega_1\Sigma_z, \qquad \dot\Sigma_z=-\omega_1\Sigma_y.\] Итак: \(M_x=-\omega_1\), \(M_y=0\), \(M_z=-\omega_0-\omega_2\).
B.2. При повороте осей вектор с компонентами \((v_x,v_y,v_z)\) имеет компоненты \((v_X,v_Y,v_Z)\) в новой системе, где \(v_x=v_X\cos\Theta+v_Z\sin\Theta\), \(v_y=v_Y\), \(v_z=-v_X\sin\Theta+v_Z\cos\Theta\). Применяя это к \(\vec\Sigma\): \[\dot\Sigma_X=M_y\Sigma_Z-\bigl[M_z\cos\Theta+M_x\sin\Theta\bigr]\Sigma_Y, \qquad (3)\] \[\dot\Sigma_Y=\bigl[M_z\cos\Theta+M_x\sin\Theta\bigr]\Sigma_X+\bigl[M_z\sin\Theta-M_x\cos\Theta\bigr]\Sigma_Z, \qquad (4)\] \[\dot\Sigma_Z=-M_y\Sigma_X+\bigl[-M_z\sin\Theta+M_x\cos\Theta\bigr]\Sigma_Y. \qquad (5)\] Подставляя ответ B.1: \[\dot\Sigma_X=\bigl[(\omega_0+\omega_2)\cos\Theta+\omega_1\sin\Theta\bigr]\Sigma_Y, \qquad (6)\] \[\dot\Sigma_Y=-\bigl[(\omega_0+\omega_2)\cos\Theta+\omega_1\sin\Theta\bigr]\Sigma_X+\bigl[-(\omega_0+\omega_2)\sin\Theta+\omega_1\cos\Theta\bigr]\Sigma_Z, \qquad (7)\] \[\dot\Sigma_Z=\bigl[(\omega_0+\omega_2)\sin\Theta-\omega_1\cos\Theta\bigr]\Sigma_Y. \qquad (8)\]
B.3. Выбираем \(\tan\Theta=\dfrac{\omega_1}{\omega_0+\omega_2}\). Тогда уравнения упрощаются до \(\dot\Sigma_X=+\Omega\Sigma_Y\), \(\dot\Sigma_Y=-\Omega\Sigma_X\), \(\dot\Sigma_Z=0\), где \[\Omega=\sqrt{(\omega_0+\omega_2)^2+\omega_1^2}.\]
B.4. Спины независимы друг от друга, поэтому достаточно решить уравнение для одного спина с начальными условиями \(S_x(0)=S_y(0)=0\) и \(S_z(0)=\mu\neq0\). Во-первых, \(S_z=\Sigma_z\) выражается через \[S_z(t)=-\Sigma_X(t)\sin\Theta+\Sigma_Z(t)\cos\Theta. \qquad (9)\] Во-вторых, из начальных условий \(S_z(0)=\mu\), \(S_x(0)=S_y(0)=0\) и уравнений в переменных дважды вращающейся системы: \[\dot\Sigma_Z=0\ \Rightarrow\ \Sigma_Z(t)=\mu\cos\Theta, \qquad (10)\] \[\ddot\Sigma_X=-\Omega^2\Sigma_X\ \Rightarrow\ \Sigma_X(t)=-\mu\sin\Theta\cos(\Omega t). \qquad (11)\] Подставляя в (9) и используя линейность уравнений: \[\langle S_z(t)\rangle=\langle S_z(0)\rangle\bigl[\sin^2\Theta\cos(\Omega t)+\cos^2\Theta\bigr]. \qquad (12)\] С \(\tan\Theta=\omega_1/(\omega_0+\omega_2)\) и \(\Omega\) из B.3 это даёт \[\langle S_z(t)\rangle=\langle S_z(0)\rangle\,\frac{\omega_1^2\cos(\Omega t)+(\omega_0+\omega_2)^2}{\omega_1^2+(\omega_0+\omega_2)^2}.\]
B.5. Условие \(\langle S_z(t)\rangle=0\) при нечётных кратных \(T_1\) и \(\langle S_z(t)\rangle>0\) в остальное время выполняется только при \(\Theta=\pi/4\) и \(\Omega T_1=\pi\). Поскольку \(\tan\Theta=\omega_1/(\omega_0+\omega_2)=1\), имеем \(\Omega=\sqrt{\omega_1^2+(\omega_0+\omega_2)^2}=\sqrt2\,\omega_1\). Отсюда \[\omega_1T_1=\frac{\sqrt2\,\pi}{2}=\frac{\pi}{\sqrt2}.\]
Источник: Азиатская физическая олимпиада (APhO) 2026, теоретический тур — условия (1) · условия (2) · условия (3) · решения (1) · решения (2) · решения (3). Задачи перенабраны на botay.pro, решения — по официальным.