зад 1 Калейдоскоп
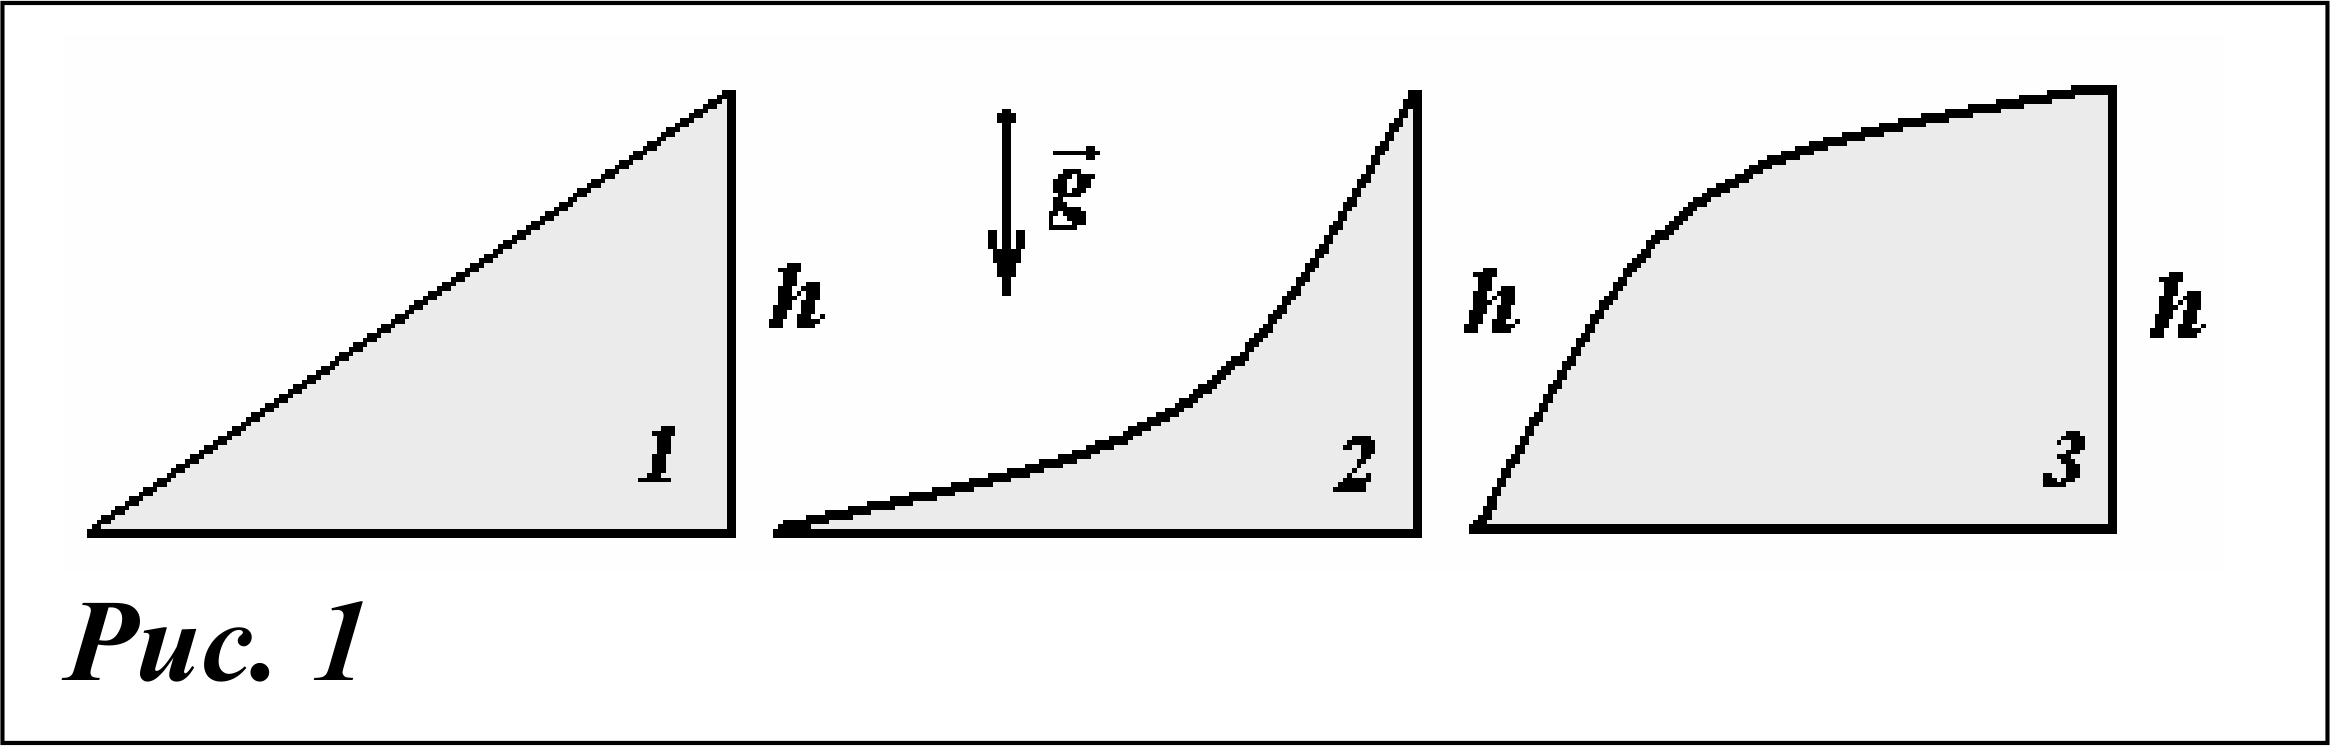
1.1 «Масленица» Мальчик медленно втаскивает небольшие санки массой \(m = 5{,}0\) кг на горки 1, 2 и 3 (рис. 1) одинаковой высоты \(h = 10\) м, но различных профилей. В каком из случаев сила тяжести совершит максимальную работу \(A_{\text{max}}\)? Чему она равна?
Ускорение свободного падения \(g = 9{,}8 \frac{\text{м}}{\text{с}^2}\).
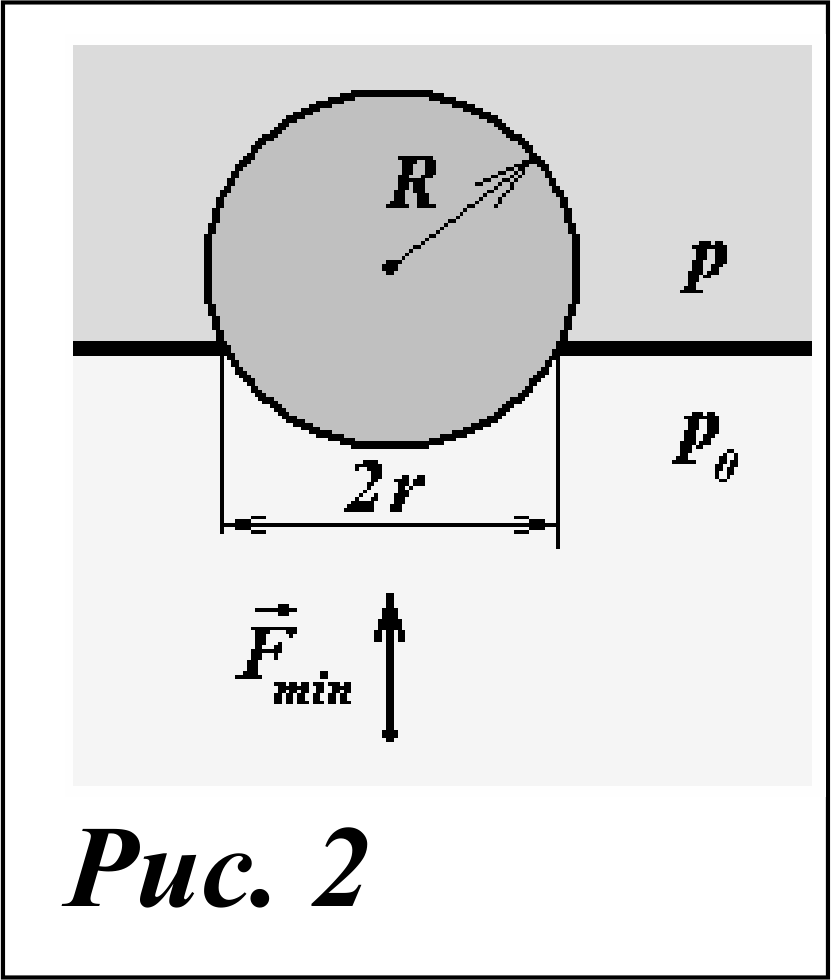
1.2 «Паровой клапан» Для вывода «избыточного» пара из скороварки применяется клапан в виде шарика радиуса \(R = 1{,}0\) см, перекрывающего отверстие радиуса \(r = 7{,}0\) мм (рис. 2). Давление пара в скороварке постоянно и равно \(p = 2{,}5 p_0\), где \(p_0 = 1{,}0 \cdot 10^5\) Па — нормальное атмосферное давление. Найдите минимальную силу \(\vec{F}_{\text{min}}\), с помощью которой можно открыть (вдавить) клапан для выхода избыточного пара из скороварки. Изменится ли ответ, если клапан будет иметь форму, отличную от сферической?
1.3 «Дождевое сопротивление» Оцените силу сопротивления, которую оказывает дождь на движущийся автомобиль, показанный на фотографии рядом с водителем. Считайте, что капли дождя падают вертикально, интенсивность дождя \(30 \frac{\text{мм}}{\text{час}}\), скорость автомобиля \(60 \frac{\text{км}}{\text{час}}\), рост водителя — \(180\) см.
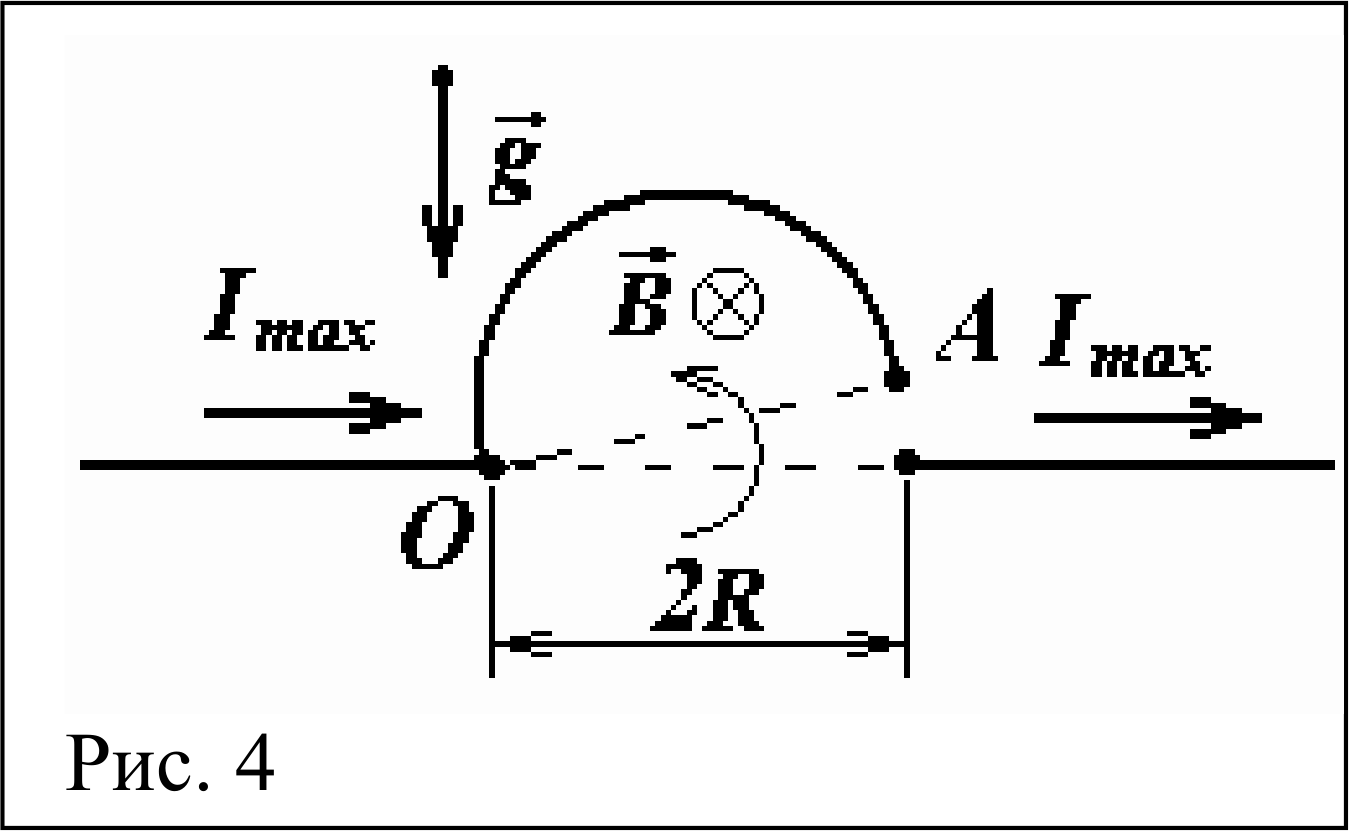
1.4 «Магнитный ограничитель тока» Для размыкания электрической цепи при увеличении силы тока применяется подвижное тонкое полукольцо \(\text{ОА}\) (рис. 12) массы \(m = 3{,}0\) г радиуса \(R = 1{,}0\) см, которое может свободно (без трения) вращаться в вертикальной плоскости относительно точки \(O\). Система находится в однородном горизонтальном магнитном поле индукции \(B = 1{,}5\) мТл, перпендикулярном плоскости рисунка. Найдите максимальную силу тока \(I_{max}\), при которой ограничитель разомкнет цепь. Ускорение свободного падения \(g = 9{,}8 \frac{\text{м}}{\text{с}^2}\).
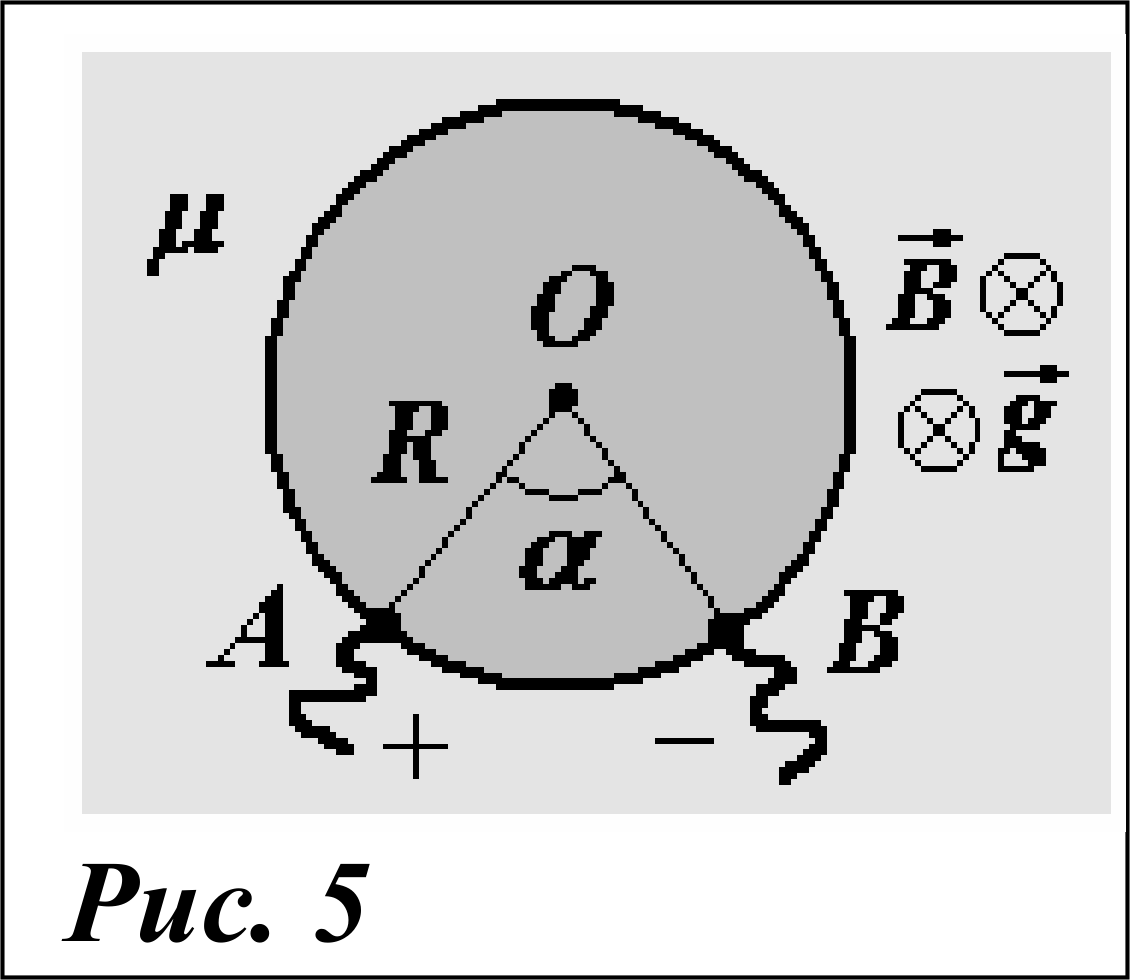
1.5 «Магнитный толкатель» На горизонтальной плоскости лежит тонкий однородный диск массы \(m = 3{,}0\) г радиуса \(R = 3{,}5\) см, коэффициент трения которого о плоскость — \(\mu = 0{,}20\). К боковой поверхности диска припаяны гибкие легкие контакты \(A\) (+) и \(B\) (-), так, что угол \(A\hat{O}B = \alpha = 90^\circ\) (рис. 5).
Система находится в однородном вертикальном магнитном поле индукции \(B = 1{,}5\) мТл. При какой минимальной силе тока \(I_{\min}\) через контакты диск сдвинется с места? В каком направлении это произойдет? Ускорение свободного падения \(g = 9{,}8 \frac{\text{м}}{\text{с}^2}\).
▶ПодсказкаСкрыть
Работа силы тяжести не зависит от формы горки. Результирующая сила давления на тело в отверстии равна давлению, умноженному на площадь отверстия, а сила Ампера на проводник любой формы равна силе на отрезок, соединяющий его концы.
▶ОтветСкрыть
1.1) одинаково во всех трёх случаях, \(A_{\max}=mgh\approx0{,}49\) кДж; 1.2) \(F_{\min}=1{,}5p_0\pi r^2\approx23\) Н, форма клапана не влияет; 1.3) \(F=\dfrac{\rho I}{u}S\upsilon^2\approx0{,}35\) Н; 1.4) \(I_{\max}=\dfrac{mg}{2BR}\approx0{,}98\) кА; 1.5) \(I_{\min}=\dfrac{\mu mg}{2BR\sin(\alpha/2)}\approx79\) А, диск сдвигается по нормали к хорде \(AB\) в сторону центра.
▶РешениеСкрыть
1.1 «Масленица» Поскольку гравитационные силы являются потенциальными, то их работа не зависит от траектории, а определяется только конечным и начальным положением материальной точки. Следовательно, во всех трех случаях сила тяжести совершит одинаковую работу
\[A_1 = A_2 = A_3 = A_{max} = mgh = 4{,}9 \cdot 10^2 \text{ Дж} = 0{,}49 \text{ кДж}.\]
1.2 «Паровой клапан» На достаточно малый элемент поверхности шарика площадью \(\Delta S_i\), который можно считать участком плоскости, со стороны сплошной среды (в данном случае пара) действует нормальная элементарная сила давления \(\vec{F}_i\), модуль которой
\[F_i = p \Delta S_i,\tag{1}\]
где \(p\) — давление сплошной среды вблизи рассматриваемого участка поверхности. Для нахождения результирующей силы давления \(\vec{F}_{\text{Д}}\) со стороны пара следует векторно просуммировать элементарные силы давления \(\vec{F}_i\)
\[\vec{F}_{\text{Д}} = \sum_{i=1}^{\infty} \vec{F}_i.\tag{2}\]
В силу симметрии задачи можем заметить, что вектор \(\vec{F}_{\text{Д}}\) направлен нормально границе раздела сред, поэтому для нахождения его модуля достаточно просуммировать только нормальные компоненты векторов \(\vec{F}_{i\perp}\), которые перпендикулярны границе раздела
\[F_{\text{Д}} = \sum_{i=1}^{\infty} F_i \cos \alpha_i = \sum_{i=1}^{\infty} p \Delta S_i \cos \alpha_i = p \sum_{i=1}^{\infty} \Delta S_i \cos \alpha_i.\tag{3}\]
Заметим, что сумма (3) представляет собой сумму площадей проекций элементарных площадок \(\Delta S_i\) на границу раздела сред. Следовательно, независимо от формы поверхности пробки она всегда будет равна площади отверстия \(S_o\)
\[\sum_{i=1}^{\infty} \Delta S_i \cos \alpha_i = S_o = \pi r^2.\tag{4}\]
Иными словами сила давления, действующая на рассматриваемую поверхность произвольной формы равна по модулю и противоположна по направлению силе давления той же сплошной среды на плоскую поверхность отверстия. Данное обстоятельство позволяет легко найти искомую силу \(\vec{F}_{min}\)
\[F_{min} = p \pi r^2 - p_0 \pi r^2 = (p - p_0) \pi r^2 = 1{,}5 p_0 \pi r^2 = 23 \text{ Н}.\tag{5}\]
Как следует из (5), ответ не зависит от радиуса шарика \(R\), главное, чтобы он был «достаточен» для перекрытия отверстия, иначе шарик будет просто выброшен из скороварки силами давления пара. Результат (5) не изменится, если клапан будет иметь форму, отличную от сферической.
1.3 «Дождевое сопротивление» Сила сопротивления возникает вследствие того, что при движении со скоростью \(\upsilon = 16{,}6 \frac{\text{м}}{\text{с}}\) автомобиль «заметает» некоторое количество \(\Delta N\) капель за промежуток времени \(\Delta t\), причем каждая капля «несет» с собой определенный импульс \(\vec{p}_0\).
Будем считать, что соударение капли с автомобилем носит неупругий характер, т.е. попав на автомобиль, далее капля движется вместе с ним (покоится относительно него). В системе отсчета, связанной с автомобилем, капли движутся вертикально со скоростью \(u = 10 \frac{\text{м}}{\text{с}}\) и горизонтально (навстречу автомобилю) со скоростью \(\upsilon\). Пусть концентрация капель в дождевом потоке — \(n\), масса одной капли — \(m_0\), площадь поперечного сечения автомобиля (в направлении движения) — \(S\). Тогда количество капель, попавших на автомобиль за время \(\Delta t\)
\[N = nV = nS \upsilon \Delta t.\tag{1}\]
Соответственно горизонтальный импульс этих капель (в системе отсчета, связанной с автомобилем)
\[p_x = m_0 \upsilon \cdot N = m_0nS \upsilon ^2\Delta t.\tag{2}\]
Согласно второму закону Ньютона в импульсной форме сила представляет собой «скорость изменения импульса»
\[F_x = \frac{\Delta p_x}{\Delta t} = \frac{p_x - 0}{\Delta t} = \frac{p_x}{\Delta t} = \{(2)\} = m_0nS \upsilon ^2.\tag{3}\]
Интенсивность дождя \(I = \frac{\Delta h}{\Delta t}\) также может быть выражена из элементарных соображений. Действительно, за время \(\Delta t\) в неподвижное вертикальное метеорологическое мерное ведерко площадью поперечного сечения \(S^*\) попадет количество капель
\[N = nV = nS^*u\Delta t.\tag{4}\]
Это вызовет подъем уровня жидкости в ведерке на величину
\[\Delta h = \frac{m}{\rho S^*} = \frac{m_0N}{\rho S^*} = \frac{m_0nS^*u\Delta t}{\rho S^*} = \frac{m_0nu\Delta t}{\rho},\tag{5}\]
где \(\rho\) — плотность воды. Соответственно, для интенсивности дождя получаем
\[I = \frac{\Delta h}{\Delta t} = \frac{m_0nu}{\rho} \quad \Rightarrow \quad m_0n = \frac{\rho I}{u}.\tag{6}\]
Таким образом, окончательное выражение для силы дождевого сопротивления приобретает вид
\[F_x = \frac{\rho I}{u} S \upsilon ^2.\tag{7}\]
Величину площади \(S\) поперечного сечения автомобиля в направлении движения оценим из рисунка (для этого по периметру рисунка нанесена специальная градуировочная шкала) \(S \approx 1{,}5 \text{м}^2\). Окончательно
\[F_x = \frac{\rho I}{u} S \upsilon ^2 = 0{,}35 \text{Н}.\tag{8}\]
Столь неожиданно малое значение оценки для \(F_x\) объясняется малой интенсивностью дождя (т.н. «грибной» дождь) и сравнительно небольшой скоростью автомобиля.
1.4 «Магнитный ограничитель тока» На достаточно малый элемент полукольца длиной \(\Delta l_i\), который можно считать отрезком, действует сила Ампера \(\vec{F}_i\)
\[F_i = IB\Delta l_i.\tag{1}\]
Сила Ампера \(\vec{F}_j\), действующая на симметричный элемент кольца \(\Delta l_j\), имеет такую же величину, поскольку в силу симметрии \(\Delta l_i = \Delta l_j\). Момент этой пары сил \(M_{i+j}\) относительно точки \(O\)
\[M_{i+j} = 2F_i R \cos \alpha_i = 2IB\Delta l_i R \cos \alpha_i = (2IBR)\Delta l_i \cos \alpha_i\tag{2}\]
Соответственно, суммарный момент всех элементарных сил Ампера \(\vec{F}_i\) относительно точки \(O\), поднимающий полукольцо вверх, найдем суммированием (2) по всем парам \((i+j)\)
\[M = \sum_{i+J}^{\infty} (2IBR)\Delta l_i \cos \alpha_i = IBR \sum_{i+J}^{\infty} 2\Delta l_i \cos \alpha_i.\tag{3}\]
Сумма в (3) представляет собой сумму длин проекций пар элементарных участков на диаметр \(\text{ОА}\), т.е.
\[M = IBR \sum_{i+J}^{\infty} 2\Delta l_i \cos \alpha_i = IBR(2R) = 2IBR^2.\tag{4}\]
Ограничитель «сработает» (т.е. разомкнет цепь) при такой силе тока \(I_{max}\), когда момент сил Ампера сравняется с моментом силы тяжести относительно точки \(O\)
\[mgR = 2I_{max}BR^2 \quad \Rightarrow \quad I_{max} = \frac{mg}{2BR} = 9{,}8 \cdot 10^2 \, \text{А} = 0{,}98 \, \text{кА}.\tag{5}\]
1.5 «Магнитный толкатель» Как следует из предыдущего пункта, сила Ампера, действующая на провод произвольной формы равна по модулю силе Ампера, действующей на отрезок, соединяющий его начальную и конечную точки. Построить картину распределения элементарных токов \(I_i\) по диску достаточно сложно, однако в силу предыдущего замечания для ответа на вопрос задачи этого и не требуется, поскольку все они начинаются в точке \(A\) и заканчиваются в точке \(B\). Следовательно, для нахождения результирующей силы Ампера можно считать, что от точки \(A\) к в точке \(B\) течет прямой ток \(I_{min}\). Теперь понятно, что диск сдвинется с места по направлению действия силы Ампера, т.е. по нормали к отрезку \(\text{АВ}\) в направлении к центру окружности. Это произойдет после того, как сила Ампера превысит по модулю силу трения покоя (на рис. \(\alpha = 80^\circ\))
\[I_{min} B \left(2R \sin \frac{\alpha}{2}\right) = \mu mg \quad \Rightarrow \quad I_{min} = \frac{\mu mg}{2BR \sin \frac{\alpha}{2}} = \frac{56}{\sin 45^\circ} (A) = 79 \, \text{А}.\]
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
зад 2 Смещение и затухание
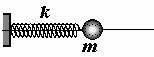
Небольшой шарик массой \(m\), прикрепленный с помощью пружины жесткостью \(k\) к упору, может скользить без трения по горизонтальной направляющей.
Собственная частота колебаний незаряженного шарика равна \(\nu_0 = 10\) Гц. 2.1. Выразите частоту \(\nu_0\) колебаний шарика через массу шарика и жесткость пружины.
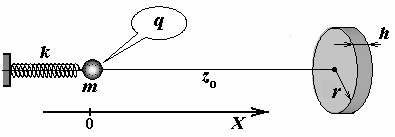
На расстоянии \(z_0\) от положения равновесия шарика размещают проводящий диск, радиус которого \(r\) (\(r \ll z_0\)), а толщина \(h\) (\(h \ll r\)). Ось диска совпадает с направляющей. Затем шарику сообщают электрический заряд \(q\). Удельное электрическое сопротивление материала диска равно \(\rho = 10\) Ом\(\cdot\)м.
Для описания движения шарика вдоль направляющей введем ось \(OX\), начало отсчета которой совместим с положением равновесия незаряженного шарика.
2.2. Получите выражение для силы \(F_e(z)\), действующей на неподвижный шарик со стороны диска, как функцию его расстояния до центра диска \(z\) (для \(z \gg r\)).
2.3. Получите формулу для определения максимального заряда шарика, при котором он может совершать колебательное движение.
Для дальнейшего описания поведения системы введем безразмерный параметр \(\gamma\), равный отношению силы электрического взаимодействия \(F_{e}\left(z_{0}\right)\) на расстоянии \(z_{0}\) к силе упругости пружины, растянутой до диска \(k z_{0}\): \(\gamma=\frac{F_{e}\left(z_{0}\right)}{k z_{0}}\).
Шарику сообщили такой электрический заряд \(q\), что введенный параметр оказался равным \(\gamma=1{,}0 \cdot 10^{-2}\). После зарядки шарика, сместилось его положения равновесия, и изменилась частота его колебаний.
2.4. Чему равно относительное смещение положения равновесия шарика \(\xi=\frac{x}{z_{0}}\)?
2.5. Чему равно относительно изменение частоты колебаний шарика \(\frac{\Delta \nu}{\nu_{0}}\)?
2.6. Оцените, за сколько периодов колебаний заряженного шарика их амплитуда уменьшится \(\eta=1{,}0\%\). Трением, сопротивлением воздуха, изменением заряда шарика, электромагнитным излучением пренебречь.
2.7. Оцените, при каком удельном электрическом сопротивлении материала диска затухание колебаний шарика будет максимальным.
2.8. Качественно опишите, какие именно свойства индуцированных зарядов (и их изменения) обеспечивают появление сил, действующих на шарик, приводящих к
а) смещению положения равновесия;
б) изменению частоты колебаний;
в) затуханию колебаний.
При решении задачи можно широко использовать приближенную формулу
\[(1+\xi)^{\alpha} \approx 1+\alpha \xi,\]
справедливую при малых \(\xi\) и любых \(\alpha\).
Электрическая постоянная \(\varepsilon_{0}=8{,}85 \cdot 10^{-12} \frac{\Phi}{\text{м}}\).
▶ПодсказкаСкрыть
Индуцированные на диске заряды можно считать точечными на большом расстоянии; для малых отклонений линеаризуйте силу \(F_e(z)\) около положения равновесия, чтобы найти смещение и изменение частоты, а затухание связано с токами в диске при движении шарика.
▶ОтветСкрыть
2.1) \(\nu_0=\dfrac1{2\pi}\sqrt{k/m}\); 2.2) \(F_e=\dfrac{q^2V}{8\pi^2\varepsilon_0z^5}\), \(V=\pi r^2h\); 2.3) \(q_{\max}=\sqrt{\dfrac{5^5}{6^6}\dfrac{8\pi^2\varepsilon_0z_0^5(kz_0)}{V}}\) (\(\gamma^*=5^5/6^6\approx0{,}067\)); 2.4) \(\xi\approx\gamma=1{,}0\cdot10^{-2}\); 2.5) \(\dfrac{\Delta\nu}{\nu_0}\approx-\dfrac52\gamma=-2{,}5\%\); 2.6) \(n\approx2{,}9\cdot10^7\) периодов.
▶РешениеСкрыть
2.1. Выразите частоту \(\nu_0\) колебаний шарика через массу шарика и жесткость пружины. Уравнение движения шарика имеет вид
\[ma = -kx,\tag{1}\]
из которого непосредственно следует формула для частоты
\[\nu _ { 0 } = \frac { 1 } { 2 \pi } \sqrt { \frac { k } { m } } \, .\tag{2}\]
2.2. Получите выражение для силы \(F_e(z)\), действующей на неподвижный шарик со стороны диска, как функцию его расстояния до центра диска \(z\) (для \(z \gg r\)).
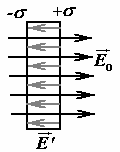
Электрическое поле внутри проводящего диска должно отсутствовать. Под действием поля \(\vec{E}_0\) точечного заряда \(q\) на поверхности диска будут индуцироваться заряды с поверхностной плотностью \(\pm\sigma\), которые будут создавать поле \(\vec{E}'\), равное по величине и противоположное по направлению поля точечного заряда. Учитывая, что размеры диска малы по сравнению с расстоянием до заряда, можно пренебречь изменением вектора напряженности \(\vec{E}_0\) в пределах диска. Поэтому и поле \(\vec{E}'\) следует считать однородным, а поверхностную плотность индуцированных зарядов постоянной.
Напряженность поля точеного заряда определяется формулой \(E_0 = \frac{q}{4\pi\varepsilon_0 z^2}\), а напряженность поля индуцированных зарядов связана с их поверхностной плотностью соотношением \(E' = \frac{\sigma}{\varepsilon_0}\). Приравнивая эти величины, определим поверхностную плотность индуцированных зарядов \(\sigma' = \frac{q}{4\pi z^2}\), и величину индуцированного заряда на одной стороне диска \(q' = \sigma' S = \frac{qS}{4\pi z^2}\), (где \(S = \pi r^2\) - площадь диска).
Интересно отметить, что индуцированный дипольный момент диска равен \(p' = q'h = \frac{qSh}{4\pi z^2} = \frac{q}{4\pi z^2}V\). Из сравнения с традиционным выражением для этой величины \(p = \alpha\varepsilon_0 E_0\) следует, что поляризуемость диска в точности равна его объему.
Теперь с помощью закона Кулона легко найти силу, действующую на точечный заряд со стороны двух индуцированных зарядов (который на большом расстоянии также можно считать точечными)
\[F_e = \frac{qq'}{4\pi\varepsilon_0} \left( \frac{1}{z^2} - \frac{1}{(z+h)^2} \right) = \frac{qq'}{4\pi\varepsilon_0} \cdot \frac{(z+h)^2 - z^2}{z^2(z+h)^2}.\]
Учитывая, что \(h \ll z\), окончательно получим
\[F_e = \frac{qq'}{4\pi\varepsilon_0} \cdot \frac{(z+h)^2 - z_0^2}{z^2(z+h)^2} \approx \frac{qq'h}{2\pi\varepsilon_0 z^3} = \frac{q}{2\pi\varepsilon_0 z^3} \cdot \frac{q}{4\pi z^2} V = \frac{q^2 V}{8\pi^2 \varepsilon_0 z^5}.\tag{3}\]
где \(V = \pi r^2 h\) - объем диска.
2.3. Получите формулу для определения максимального заряда шарика, при котором он может совершать колебательное движение.
Необходимым и достаточным условием возможности колебаний является наличие положения устойчивого равновесия.
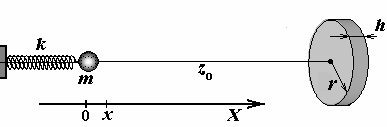
Условию равновесия соответствует равенство сил упругости и электростатического взаимодействия (3), то есть для координаты точки равновесия справедливо уравнение
\[kx = \frac{q^2}{8\pi^2\varepsilon_0(z_0 - x)^5}.\tag{4}\]
Это уравнение является алгебраически уравнением шестой степени, поэтому не может быть решено элементарными методами. Преобразуем уравнение к виду
\[kz_0 \frac{x}{z_0} = \frac{q^2V}{8\pi^2\varepsilon_0 z_0^5 \left(1 - \frac{x}{z_0}\right)^5},\]
обозначим \(\xi = \frac{x}{z_0}\) и введем безразмерный параметр рассматриваемой системы
\[\gamma = \frac{q^2V}{8\pi^2\varepsilon_0 z_0^5 (kz_0)}.\tag{5}\]
В этих обозначениях уравнение (4) имеет простой вид
\[\xi = \frac{\gamma}{(1 - \xi)^5}.\tag{6}\]
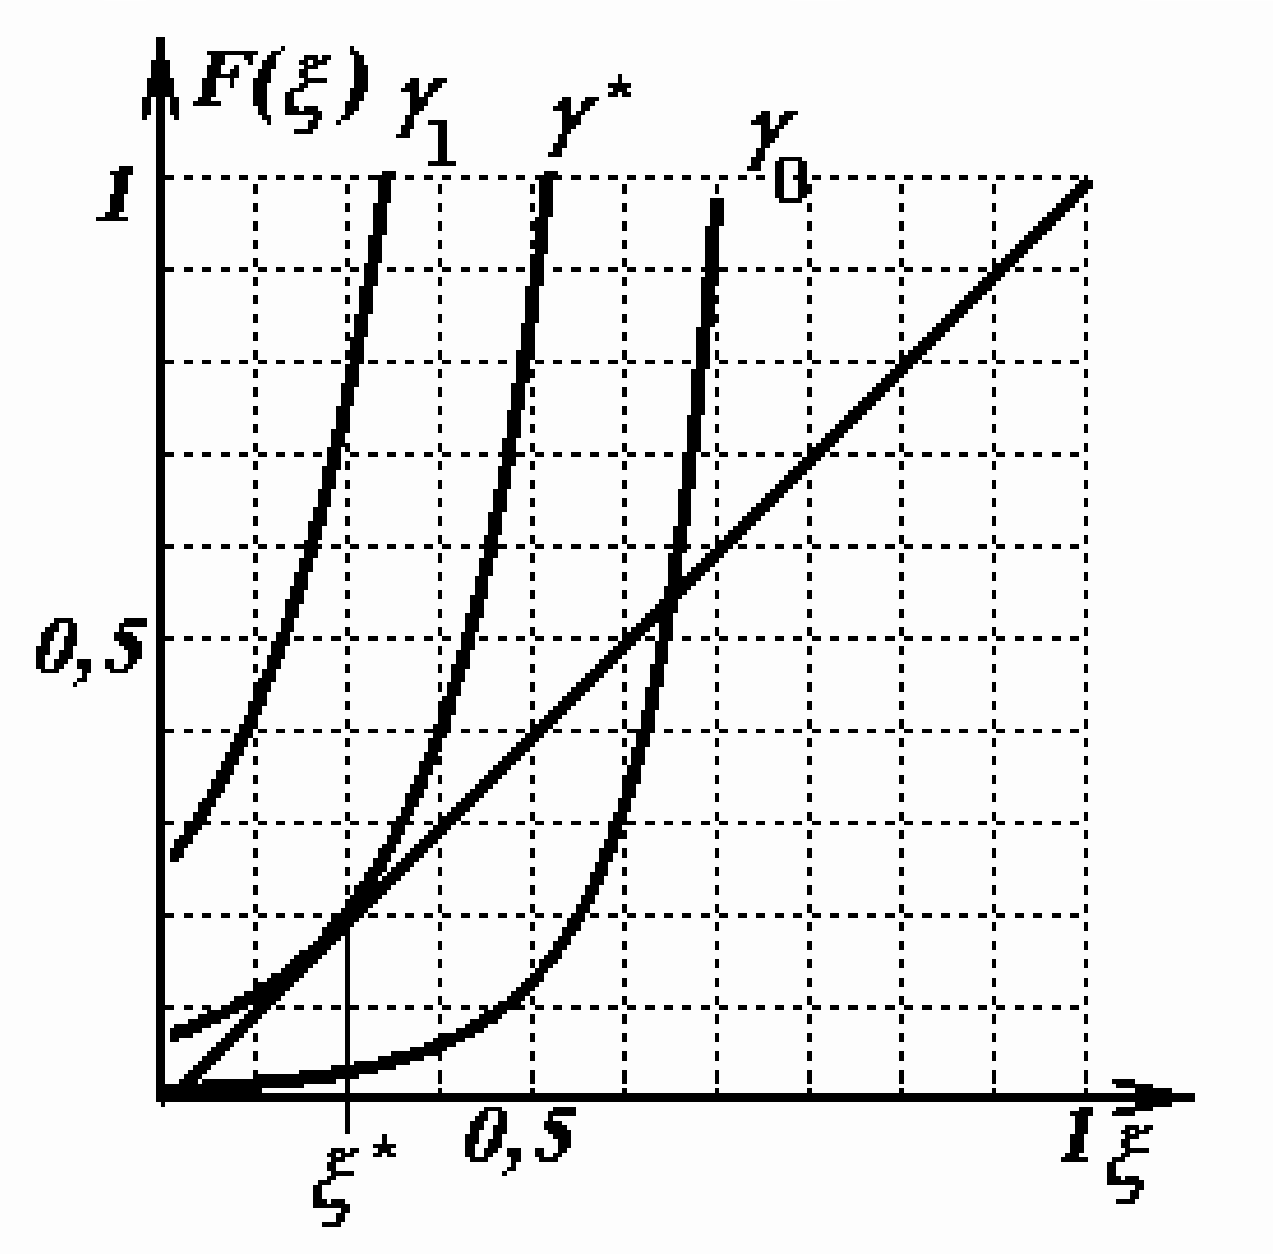
Колебания шарика возможны до тех пор, пока существует положение устойчивого равновесия. Иными словами, пока уравнение (6) имеет решения на интервале \(0 \le \xi \le 1\). Функция \(F(\xi) = \frac{\gamma}{(1 - \xi)^5}\) резко возрастает при приближении аргумента к единице. При малых значениях параметра \(\gamma\) эта функция имеет две точки пересечения с прямой \(F = \xi\) (то есть имеется два корня уравнения), при больших значениях \(\gamma\) корней нет – на рисунке \(\gamma_1 > \gamma_0\).
Из анализа зависимостей сил упругости и электрического притяжения следует, что меньший корень соответствует положению устойчивого положения равновесия, а больший неустойчивого. «Критическим» значением является такое значение \(\gamma^*\), при котором прямая \(F = \xi\) касается графика функции \(F(\xi)\) в одной точке \(\xi^*\). Таким
образом, в этой точке производная от этой функции должна равняться \(F'(\xi)=1\). Итак, для определения этого значения имеем два уравнения
\[\xi^* = \frac{\gamma^*}{(1-\xi^*)^5}; \quad 1 = \frac{5\gamma^*}{(1-\xi^*)^6},\]
Разделив первое из них на второе, получим \(\xi^* = \frac{1-\xi^*}{5}\), откуда следует \(\xi^* = \frac{1}{6}\),
а искомое значение параметра выражается «очень красиво»
\[\gamma^* = \xi^* \cdot (1-\xi^*)^5 = \frac{5^5}{6^6} \approx 0{,}067.\]
Используя выражение для параметра (5), находим максимальное значение заряда
\[q_{\text{max}} = \sqrt{\frac{5^5}{6^6} \frac{8\pi^2 \varepsilon_0 z_0^5 (kz_0)}{V}}.\tag{7}\]
Возможен еще один способ определения условия существования корней уравнения (6). Преобразуем это уравнение к виду
\[\xi(1-\xi)^5 = \gamma.\]
Ясно, что это уравнение будет иметь корни, если максимум функции \(f(\xi) = \xi(1-\xi)^5\) превышает значение параметра \(\gamma\). Этот метод приводит к тому конечному результату.
2.4. Чему равно относительное смещение положения равновесия шарика \(\xi = \frac{x}{z_0}\)?
Заметим, что приведенное в условии численное значение параметра \(\gamma\) меньше критического \(\gamma^* = \frac{5^5}{6^6} \approx 0{,}067\), поэтому при таком заряде существует положение устойчивого равновесия шарика. Его координата является меньшим корня уравнения (6).
С точностью до малых величин первого порядка, его решение элементарно
\[\xi = \frac{x}{z_0} \approx \gamma = 1{,}0 \cdot 10^{-2}.\tag{8}\]
2.5. Чему равно относительно изменение частоты колебаний шарика \(\frac{\Delta\nu}{\nu_0}\)?
Обозначим расстояние от диска до положения равновесия заряженного шарика \(z_1\). Переместим начало отсчета в эту точку. Уравнение движения шарика при малом отклонении \(x\) от положения равновесия имеет вид (при преобразовании функций опять используется малость отклонений \(x \ll z_1\)):
\[m a = - k ( z _ { 1 } + x ) + \frac { q ^ { 2 } V } { 8 \pi ^ { 2 } \varepsilon _ { 0 } ( z _ { 1 } - x ) ^ { 5 } } = - k z _ { 1 } - k x + \frac { q ^ { 2 } V } { 8 \pi ^ { 2 } \varepsilon _ { 0 } z _ { 1 } ^ { 5 } \left( 1 - \displaystyle \frac { x } { z _ { 1 } } \right) ^ { 5 } } \approx\]
\[\approx - k z _ { 1 } - k x + \frac { q ^ { 2 } V } { 8 \pi ^ { 2 } \varepsilon _ { 0 } z _ { 1 } ^ { 5 } } \left( 1 + 5 \frac { x } { z _ { 1 } } \right) = - k z _ { 1 } + \frac { q ^ { 2 } V } { 8 \pi ^ { 2 } \varepsilon _ { 0 } z _ { 1 } ^ { 5 } } - \left( k - \frac { 5 q ^ { 2 } V } { 8 \pi ^ { 2 } \varepsilon _ { 0 } z _ { 1 } ^ { 6 } } \right) x\]
Первые два слагаемых взаимно уничтожаются, так как точка \(z _ { 1 }\) - положение равновесия. Таким образом, получаем уравнение гармонических колебаний
\[a = - \frac { k } { m } \left( 1 - \frac { 5 q ^ { 2 } V } { 8 \pi ^ { 2 } \varepsilon _ { 0 } k z _ { 1 } ^ { 5 } } \right) x\]
с частотой \(\omega = { \sqrt { { \frac { k } { m } } \left( 1 - { \frac { 5 q ^ { 2 } V } { 8 \pi ^ { 2 } \varepsilon _ { 0 } z _ { 1 } ^ { 6 } k } } \right) } } = { \sqrt { \omega _ { 0 } ^ { 2 } \left( 1 - { \frac { 5 q ^ { 2 } V } { 8 \pi ^ { 2 } \varepsilon _ { 0 } z _ { 1 } ^ { 6 } k } } \right) } } \approx \omega _ { 0 } \left( 1 - { \frac { 5 q ^ { 2 } V } { 1 6 \pi ^ { 2 } \varepsilon _ { 0 } z _ { 1 } ^ { 6 } k } } \right) .\)
Следовательно, относительное изменение частоты колебаний равно
\[\frac { \Delta \nu } { \nu _ { 0 } } = \frac { \Delta \omega } { \omega _ { 0 } } = - \frac { 5 q ^ { 2 } V } { 1 6 \pi ^ { 2 } \varepsilon _ { 0 } z _ { 1 } ^ { 6 } k } \approx - \frac { 5 } { 2 } \gamma = - 2 { , } 5 \% \, .\tag{8}\]
2.6. Оцените, за сколько периодов колебаний заряженного шарика их амплитуда уменьшится \(\eta = 1 { , } 0 \%\) .
Так как индуцированные на поверхности диска заряды зависят от положения заряженного шарика, то при его движении величины этих зарядов будут изменяться, то есть по диску будут протекать электрические токи. Причиной затухания колебаний является потеря энергии на выделение джоулевой теплоты при протекании электрического тока при «перезарядке» диска. При малом сопротивлении диска можно пользоваться «квазистационарным» приближением, то есть считать, что заряд диска соответствует равновесному значению при заданном положении шарика. Величина равновесного индуцированного заряда была подсчитана ранее и равна \(q ^ { \prime } = \frac { q S } { 4 \pi z ^ { 2 } }\). Сила тока протекающего поперек диска легко вычисляется
\[I = \frac { d q ^ { \prime } } { d t } = \frac { d q ^ { \prime } } { d z } \frac { d z } { d t } = \frac { q S } { 2 \pi z ^ { 3 } } v \, ,\tag{9}\]
где \(v = - \frac { d z } { d t }\) - скорость шарика. Так как колебания шарика малы, то можно пренебречь изменением расстояния \(z\) в знаменателе формулы (9) и положить \(z ( t ) \approx z _ { 1 }\). В этом случае мощность теплоты, выделяющейся в диске по закону Джоуля-Ленца равна
\[P = I ^ { 2 } R = \left( \frac { q S } { 2 \pi z ^ { 3 } } \right) ^ { 2 } \rho \frac { h } { S } v ^ { 2 } \approx \frac { q ^ { 2 } S h \rho } { 4 \pi ^ { 2 } z _ { 1 } ^ { 6 } } v ^ { 2 } \, .\]
Если скорость шарика изменяется по закону \(v ( t ) = v _ { 0 } \cos ( \omega t + \varphi )\), то среднее за период значение квадрата скорости равно \(\left\langle v ^ { 2 } ( t ) \right\rangle = \frac { 1 } { 2 } v _ { 0 } ^ { 2 }\). Потери энергии за один период колебаний равны
\[\Delta W = \langle P \rangle T = \frac { q ^ { 2 } S h \rho } { 4 \pi ^ { 2 } z _ { 1 } ^ { 6 } } \Bigl < v ^ { 2 } \Bigr > T = \frac { q ^ { 2 } S h \rho } { 4 \pi ^ { 2 } z _ { 1 } ^ { 6 } } \cdot \frac 1 2 v _ { 0 } ^ { 2 } \cdot \frac { 2 \pi } { \omega } \, .\tag{10}\]
Из предыдущего рассмотрения следует, что изменения положения равновесия и частоты малы, поэтому в данной формуле можно положить \(z _ { 1 } \approx z _ { 0 }\) , \(\omega \approx \omega _ { 0 }\) . Начальная энергия колебаний \(W _ { 0 } = \frac { m v _ { 0 } ^ { 2 } } { 2 }\) , поэтому формулу (10) можно записать в виде
\[\Delta W = \frac { q ^ { 2 } S h \rho } { 4 \pi ^ { 2 } z _ { 0 } ^ { 6 } } \cdot \frac 1 2 m v _ { 0 } ^ { 2 } \cdot \frac { 2 \pi } { m \omega _ { 0 } } = \frac { q ^ { 2 } S h \rho } { 8 \pi ^ { 2 } \varepsilon _ { 0 } z _ { 0 } ^ { 6 } k } \cdot \frac 1 2 m v _ { 0 } ^ { 2 } \cdot \frac { 4 \pi \rho \varepsilon _ { 0 } } { \omega _ { 0 } } \cdot \frac { k } { m } = 4 \pi \rho \varepsilon _ { 0 } \omega _ { 0 } \gamma W _ { 0 } \, .\tag{10a}\]
Как следует из этого выражения, потери энергии за период пропорциональны начальной энергии, следовательно, энергия как функция числа колебаний будет убывать в геометрической прогрессии, действительно, за один период энергия уменьшится до величины
\[\Delta W = W _ { 0 } - W _ { 1 } = 4 \pi \rho \varepsilon _ { 0 } \omega _ { 0 } \gamma W _ { 0 } \quad \Rightarrow \quad W _ { 1 } = \left( 1 - 4 \pi \rho \varepsilon _ { 0 } \omega _ { 0 } \gamma \right) W _ { 0 } \, ,\]
после \(n\) колебаний энергия станет равной
\[W _ { n } = \left( 1 - 4 \pi \rho \varepsilon _ { 0 } \omega _ { 0 } \gamma \right) ^ { n } W _ { 0 } \, .\tag{11}\]
Так как энергия колебаний пропорциональна квадрату амплитуды, то из формулы (11) следует, что амплитуда колебаний зависит от числа колебаний по закону
\[A _ { n } = A _ { 0 } \left( 1 - 4 \pi \rho \varepsilon _ { 0 } \omega _ { 0 } \gamma \right) ^ { \frac { n } { 2 } } .\]
Учитывая, что рассматриваемое изменение амплитуды колебаний мало, то очередной раз можно воспользоваться приближением
\[A _ { n } = A _ { 0 } \left( 1 - 4 \pi \rho \varepsilon _ { 0 } \omega _ { 0 } \gamma \right) ^ { \frac { n } { 2 } } \approx A _ { 0 } \left( 1 - 2 \pi \rho \varepsilon _ { 0 } \omega _ { 0 } \gamma \cdot n \right) ,\]
или относительное уменьшение амплитуды
\[\frac { A _ { 0 } - A _ { n } } { A _ { 0 } } = \eta = 2 \pi \rho \varepsilon _ { 0 } \omega _ { 0 } \gamma \cdot n \, .\]
Таким образом, искомое число колебаний равно
\[n = \frac { \eta } { 2 \pi \rho \varepsilon _ { 0 } \omega _ { 0 } \gamma } \approx 2 { , } 9 \cdot 1 0 ^ { 7 } \, ,\tag{12}\]
что соответствует времени более одного месяца.
2.7. Оцените, при каком удельном электрическом сопротивлении материала диска затухание колебаний шарика будет максимальным.
Проведенное выше описание затухание колебаний не полно.
Оно справедливо только для малых удельных сопротивлений. Действительно, из полученных выражений следует, что для непроводящей пластинки \((\rho \to \infty)\), колебания затухают мгновенно, хотя в этом случае отсутствуют механизмы потери энергии, следовательно, колебания должны быть вообще незатухающими.
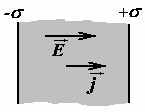
Для более точного описания затухания необходимо более точно рассмотреть динамику изменения
поверхностной плотности индуцированных зарядов на поверхности диска. Для этого воспользуемся законом Ома\(^1\) \(j = \frac{1}{\rho} E\) и связью плотности тока с изменением поверхностной плотности заряда \(j = \frac{d\sigma}{dt}\). Учитывая, что поле внутри диска создается как полем заряда шарика, так и индуцированными зарядами, запишем уравнение для изменения поверхностной плотности индуцированных зарядов
\[\frac{d\sigma}{dt} = \frac{1}{\rho} \left( E - \frac{\sigma}{\varepsilon_0} \right) = \frac{1}{\rho \varepsilon_0} \left( \frac{q}{4\pi (z_1 - x)^2} - \sigma \right).\tag{13}\]
Обозначим \(\tau = \rho \varepsilon_0\) и упростим это уравнение, используя стандартную методику
\[\tau \frac{d\sigma}{dt} = \frac{q}{4\pi (z_1 - x)^2} - \sigma = \frac{q}{4\pi z_1^2} \left( 1 - \frac{x}{z_1} \right)^{-2} - \sigma = \frac{q}{4\pi z_1^2} \left( 1 + 2 \frac{x}{z_1} \right) - \sigma =\]
\[= \frac{q}{4\pi z_1^2} + \frac{q}{2\pi z_1^3} x - \sigma\]
Плотность тока перезарядки (следовательно, и потери энергии) определяются переменной составляющей плотности заряда, поэтому представим \(\sigma = \frac{q}{4\pi z_1^2} + s(t)\), где \(s(t)\) - изменяющаяся часть поверхностной плотности заряда. Для последней справедливо уравнение
\[\tau \frac{ds}{dt} = \frac{q}{2\pi z_1^3} x - s.\]
Как мы показали выше, затухание колебаний является крайне малым, поэтому координату шарика с высокой точностью можно представить в виде\(^2\)
\[x = A \cos \omega t,\]
тогда для определения \(s(t)\) получим уравнение
\[\tau \frac{ds}{dt} + s = \frac{q}{2\pi z_1^3} A \cos \omega t,\tag{14}\]
которое проще всего решить методом векторных диаграмм. Так, при \(s = B \cos(\omega t + \varphi)\)
\[\tau \frac{ds}{dt} = -B \omega \sin(\omega t + \varphi) = B \omega \cos\left( \omega t + \varphi + \frac{\pi}{2} \right).\]
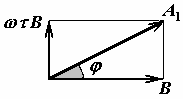
Тогда
векторная диаграмма, описывающее уравнение (14) имеет вид, показанный на рисунке (где обозначено \(A_1 = \frac{q}{2\pi z_1^3} A\)). Из данной диаграммы следует
— \(^1\) Можно использовать закон Ома и в «обычной» форме – «для участка цепи». \(^2\) Конечно, в качестве частоты колебаний можно взять собственную частоту колебаний \(\omega_0\)
\[B ^ { 2 } \Big ( 1 + \big ( \omega \tau \big ) ^ { 2 } \Big ) = A _ { 1 } ^ { 2 } ,\]
\[t g \varphi = - \omega \tau\]
\[\mathrm { \Pi } \mathrm { \Pi } \mathrm { \Pi } \ s = \frac { A } { \sqrt { 1 + \left( \omega \tau \right) ^ { 2 } } } \frac { q } { 2 \pi z _ { 1 } ^ { 3 } } \cos ( \omega t + \varphi ) .\]
Далее, аналогично выводу соотношения (10), можно утверждать, что потери энергии за период пропорциональны (оставлены только сомножители, зависящие от удельного электрического сопротивления)
\[\Delta W \propto B ^ { 2 } \omega \tau \propto \frac { \omega \tau } { 1 + \left( \omega \tau \right) ^ { 2 } } .\]
Данная функция достигает максимума при \(\omega \tau = 1\), следовательно, при этом условии затухание и будет максимальным. Таким образом, получаем \(2 \pi \nu _ { 0 } \rho \varepsilon _ { 0 } = 1\), или окончательно
\[\rho = \frac { 1 } { 2 \pi \nu _ { 0 } \varepsilon _ { 0 } } \approx 1 { , } 8 \cdot 1 0 ^ { 9 } \ O M \cdot { \scriptscriptstyle M } .\tag{15}\]
2.8. Качественно опишите, какие именно свойства индуцированных зарядов (и их изменения) обеспечивают появление сил, действующих на шарик, приводящих к а) смещению положения равновесия; б) изменению частоты колебаний; в) затуханию колебаний.
На основании предыдущих рассуждений следует, что а) постоянная составляющая поверхностной плотности заряда приводит к смещению положения равновесия; б) изменение поверхностной плотности в «квазистационарном приближении» приводит к изменению частоты колебаний; в) Заметим, что если все силы, действующие на шарик, зависят только от координат, то затухание колебаний отсутствует. Поэтому следует искать причины, приводящие к появлению составляющих сил, зависящих от скорости движения шарика. Причиной появления таких слагаемых является «запаздывание» - распределение индуцированных зарядов отстает от равновесного распределения, соответствующего положению шарика в «данный момент времени». Наличие «запаздывания» распределения зарядов, по отношению к положению заряда приводят к затуханию колебаний.
Дополнение, не входящее в оцениваемое решение.} Эти утверждения можно строго подтвердить на «языке уравнений» движения шарика и изменения поверхностной плотности индуцированных зарядов.
Сила электрического взаимодействия \(F \approx \frac{qq'h}{2\pi\varepsilon_0 z^3} = \frac{qV}{2\pi\varepsilon_0 z^3} \cdot \sigma\)
Уравнение колебаний шарика
\[ma = -k(z_1 + x) + \frac{qV}{2\pi\varepsilon_0 (z_1 - x)^3} \cdot \sigma = -k(z_1 + x) + \frac{qV\sigma}{2\pi\varepsilon_0 z_1^3} \cdot \left(1 - \frac{x}{z_1}\right)^{-3} =\]
\[= -k(z_1 + x) + \frac{qV}{2\pi\varepsilon_0 z_1^3} \sigma + \frac{3qV}{2\pi\varepsilon_0 z_1^4} \sigma x\]
Уравнение для изменения поверхностной плотности индуцированных зарядов
\[\frac{d\sigma}{dt} = \frac{1}{\rho} \left( E - \frac{\sigma}{\varepsilon_0} \right) = \frac{1}{\rho\varepsilon_0} \left( \frac{q}{4\pi(z_1 - x)^2} - \sigma \right),\]
или, с учетом использованных обозначений,
\[\tau \frac{d\sigma}{dt} = \frac{q}{4\pi z_1^2} + \frac{q}{2\pi z_1^3} x - \sigma\]
Из этого уравнения выразим \(\sigma = \frac{q}{4\pi z_1^2} + \frac{q}{2\pi z_1^3} x - \tau \frac{d\sigma}{dt}\), и подставим в уравнение колебаний шарика
\[ma = -k(z_1 + x) + \frac{qV}{2\pi\varepsilon_0 z_1^3} \sigma + \frac{3qV}{2\pi\varepsilon_0 z_1^4} \sigma x =\]
\[= -k(z_1 + x) + \frac{qV}{2\pi\varepsilon_0 z_1^3} \left( \frac{q}{4\pi z_1^2} + \frac{q}{2\pi z_1^3} x - \tau \frac{d\sigma}{dt} \right) + \frac{3qV}{2\pi\varepsilon_0 z_1^4} x \left( \frac{q}{4\pi z_1^2} + \frac{q}{2\pi z_1^3} x - \tau \frac{d\sigma}{dt} \right) =\]
\[= -kz_1 + \frac{q^2 V}{8\pi^2 \varepsilon_0 z_1^5} - \left( k - \frac{q^2 V}{4\pi^2 \varepsilon_0 z_1^6} - \frac{3q^2 V}{8\pi^2 \varepsilon_0 z_1^6} \right) x - \frac{qV}{2\pi\varepsilon_0 z_1^3} \tau \frac{d\sigma}{dt} + \frac{3qV}{2\pi\varepsilon_0 z_1^4} x \left( \frac{q}{2\pi z_1^3} x - \tau \frac{d\sigma}{dt} \right)\]
Первые два слагаемых взаимно уничтожаются \(-kz_1 + \frac{q^2 V}{8\pi^2 \varepsilon_0 z_1^5} = 0\) (уравнение для определения смещенного положения равновесия).
Множитель при третьем слагаемом определяет изменение частоты
\[-\left( k - \frac{q^2 V}{4\pi^2 \varepsilon_0 z_1^6} - \frac{3q^2 V}{8\pi^2 \varepsilon_0 z_1^6} \right) x = -\left( k - \frac{5q^2 V}{8\pi^2 \varepsilon_0 z_1^6} \right) x = -m\omega_1^2 x\]
Следующее, содержащее скорость изменения поверхностной плотности, ответственно за затухание. Остальными следует пренебречь, как имеющие более высокий порядок малости.
Итого имеем уравнение колебаний.
\[ma = -m\omega_1^2 x - \frac{qV}{2\pi\varepsilon_0 z_1^3} \tau \frac{d\sigma}{dt}.\]
В использованном приближении, уравнение для плотности заряда можно решать методом последовательных приближений. Пренебрегая «запаздыванием» получаем
\[\sigma_{(0)} \approx \frac{q}{4\pi z_1^2} + \frac{q}{2\pi z_1^3} x,\]
тогда \(\tau \frac{d\sigma}{dt} \approx \tau \frac{d\sigma_{(0)}}{dt} = \frac{q}{2\pi z_1^3} \tau \frac{dx}{dt}\). Подставляя в уравнение движения шарика, получаем уравнение
\[ma = -m\omega_1^2 x - \frac{qV}{2\pi\varepsilon_0 z_1^3} \tau \frac{d\sigma}{dt} \approx -m\omega_1^2 x - \frac{qV}{2\pi\varepsilon_0 z_1^3} \cdot \frac{q}{2\pi z_1^3} \tau \frac{dx}{dt} = -m\omega_1^2 x - \frac{q^2 V \rho}{4\pi^2 z_1^6} \cdot \frac{dx}{dt},\]
в котором в явном виде присутствует слагаемое, «ответственное» за затухание.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
зад 3 На автопилоте
В данной задаче вам предстоит проанализировать различные аспекты управления автомобилем.
В качестве типичных взяты характеристики автомобиля «ВАЗ-21063»:
— масса снаряженного автомобиля \(m=1{,}1\) т;
— максимальная мощность двигателя \(P_{\text{max}} = 65\) л.с.; — максимальная скорость по горизонтальной асфальтированной дороге \(v_{\text{max}} = 100 \frac{\text{км}}{\text{час}}\). Для справки: \(1\) л.с \(\approx 0{,}74\)кВт; \(1\) час \(= 3600\) с; \(1\) км \(= 1000\) м; \(1\) т \(= 1000\) кг. Будем считать, что во время движения на автомобиль действуют:
— сила сопротивления воздуха, которая пропорциональна квадрату скорости автомобиля
\[F_{\text{сопр.}} = \beta v^2;\tag{1}\]
— постоянная сила трения (которая включает в себя не только силу трения качения об асфальт, но силы трения внутренних деталей автомобиля) - \(F_0\).
Водитель по своему усмотрению может регулировать мощность двигателя \(P\) в пределах от нуля до максимального значения («полный газ»).
Часть I. «Ручное управление»}
3.1. Запишите уравнения, описывающие ускорение автомобиля \(a = \frac{\Delta v}{\Delta t}\) и скорость изменения его кинетической энергии \(\frac{\Delta E}{\Delta t}\).
3.2. Для изучения характеристик автомобиля был поставлен следующий эксперимент: автомобиль разгонялся до скорости \(v_0\), после чего отключался двигатель и измерялся путь \(S\) автомобиля до полной остановки (без включения тормоза за отсутствием такового). Результаты эксперимента представлены в таблице и на графике, где нанесены как экспериментальные точки, так и аппроксимирующая кривая.
| \(v_0, \frac{\text{м}}{\text{с}}\) | \(S, \text{м}\) |
| 2,0 | 6,3 |
| 4,0 | 21,8 |
| 6,0 | 52,8 |
| 8,0 | 92,0 |
| 10,0 | 136,7 |
| 12,0 | 182,8 |
| 14,0 | 202,9 |
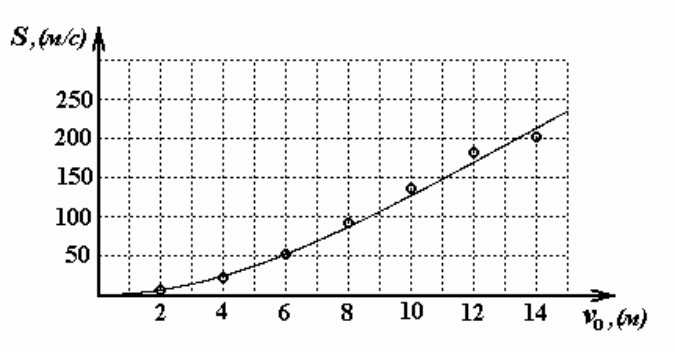
Используя приведенные данные, определите характеристики сил сопротивления: постоянную силу \(F_0\) и коэффициент сопротивления \(\beta\). Рассчитайте отношение силы сопротивления воздуха при максимальной скорости автомобиля к силе постоянного трения \(\gamma = \frac{\beta v_{\text{max}}^2}{F_0}\).
Независимо от полученного вами значения в дальнейших расчетах считайте, что \(\gamma = 3{,}5\)
3.3. Если двигатель работает с постоянной скоростью, то по прошествии некоторого времени автомобиль движется с постоянной скоростью, которую далее мы будем называть установившейся скоростью.
Постройте график зависимости установившейся скорости автомобиля при движении по горизонтальной дороге от мощности двигателя. По осям координат отложите относительные величины: отношение скорости автомобиля к его максимальной скорости \(\eta = \frac{v}{v_{\text{max}}}\) и отношение мощности двигателя к его максимальной мощности \(\kappa = \frac{P}{P_{\text{max}}}\).
3.4. Используя полученный график, найдите скорость установившегося движения при постоянной мощности \(P = 0{,}75 P_{\text{max}}\), когда автомобиль поднимается по склону, образующему угол \(\alpha = 5{,}0^\circ\) с горизонтом.
Определите также скорость установившегося движения автомобиля по горизонтальной дороге, если на его крыше помещен багажник, который увеличивает силу сопротивления воздуха на 20%.
3.5. Рассмотрим старт автомобиля. Пусть водитель, нажимая на педаль газа, равномерно увеличивает мощность автомобиля от нуля до максимального значения за время \(\tau\).
С каким ускорением начинает двигаться автомобиль?
Рассчитайте численные значения этого ускорения для \(\tau = 10\) с и \(\tau = 1{,}0\) с.
3.6. Пусть автомобиль движется по горизонтальной дороге с постоянной скоростью \(v = \eta v_{\text{max}}\), затем водитель «дает полный газ».
Оцените характерное время разгона автомобиля до максимальной скорости.
Рассчитайте численное значение этого времени для \(\eta = 0{,}75\).
Часть II. «Автоматическое управление»}
Для поддержания постоянной скорости автомобиля \(u\) (конечно, меньшей максимальной) в автомобиле установлен «автопилот», регулирующий скорость изменения мощности двигателя в зависимости от требуемой скорости \(u\) и текущей скорости \(v\). «Закон управления» мощностью предельно прост:
\[\frac{\Delta P}{\Delta t} = C(u - v).\tag{2}\]
3.7. Покажите, что при таком управлении скорость автомобиля будет стремиться к требуемой скорости \(u\), как при случайном изменении скорости автомобиля, так и при изменении его характеристик – силы постоянного трения, коэффициента сопротивления воздуха, движении по наклонной дороге и т.д. При каких значениях постоянного параметра управления \(C\) такое управление возможно? По каким критериям следует выбирать оптимальное значение этого параметра?
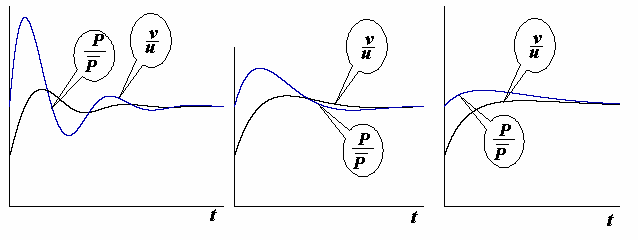
3.8. Пусть автомобиль движется с постоянной скоростью \(u\), а затем его скорость резко уменьшилась (мощность двигателя за время изменения скорости измениться не успела). Постройте схематические графики изменения мощности двигателя и скорости автомобиля от времени после скачкообразного изменения скорости. Рассмотрите несколько различных случаев, отличающихся значением параметра управления \(C\).
Типичные характеристики автомобиля любезно предоставлены Л.Г. Марковичем.
▶ПодсказкаСкрыть
Запишите уравнение движения через мощность \(P=Fv\); по пути выбега при малых скоростях найдите постоянную силу трения, а установившуюся скорость связывайте с мощностью безразмерным соотношением, которое удобно решать графически.
▶ОтветСкрыть
3.2) \(F_0\approx0{,}38\) кН, \(\gamma\approx3{,}6\); 3.3) \(\kappa=\dfrac{\eta(1+\gamma\eta^2)}{1+\gamma}\); 3.4) в гору \(v\approx15\) м/с (\(55\) км/ч), с багажником \(v\approx25\) м/с (\(90\) км/ч); 3.5) \(a\approx1{,}9\) м/с\(^2\) при \(\tau=10\) с и \(6{,}6\) м/с\(^2\) при \(\tau=1{,}0\) с; 3.6) \(\Delta t\approx6{,}5\) с; 3.7) управление возможно при \(C>0\).
▶РешениеСкрыть
3.1 Сила тяги автомобиля связана с его мощностью \(F_{\text{тяги}} = Pv\), поэтому на основании второго закона Ньютона можно записать
\[m \frac{\Delta v}{\Delta t} = \frac{P}{v} - F_0 - \beta v^2.\tag{1}\]
Переход к уравнению для изменения кинетической энергии осуществляется традиционным методом: умножаем уравнение на скорость
\[mv \frac{\Delta v}{\Delta t} = P - \left(F_0 + \beta v^2\right)v,\]
замечаем, что \(\Delta E = \Delta\left(\frac{mv^2}{2}\right) = mv\Delta v\), и получаем
\[\frac{\Delta E}{\Delta t} = P - \left(F_0 + \beta v^2\right)v.\tag{2}\]
3.2 При малых скоростях движения автомобиля \(v\) можно пренебречь силой сопротивления воздуха, тогда на основании уравнения \(\frac{mv_0^2}{2} \approx F_0 S\), получим зависимость пути пройденного автомобилем \(S \approx \frac{mv_0^2}{2F_0}\) от скорости.
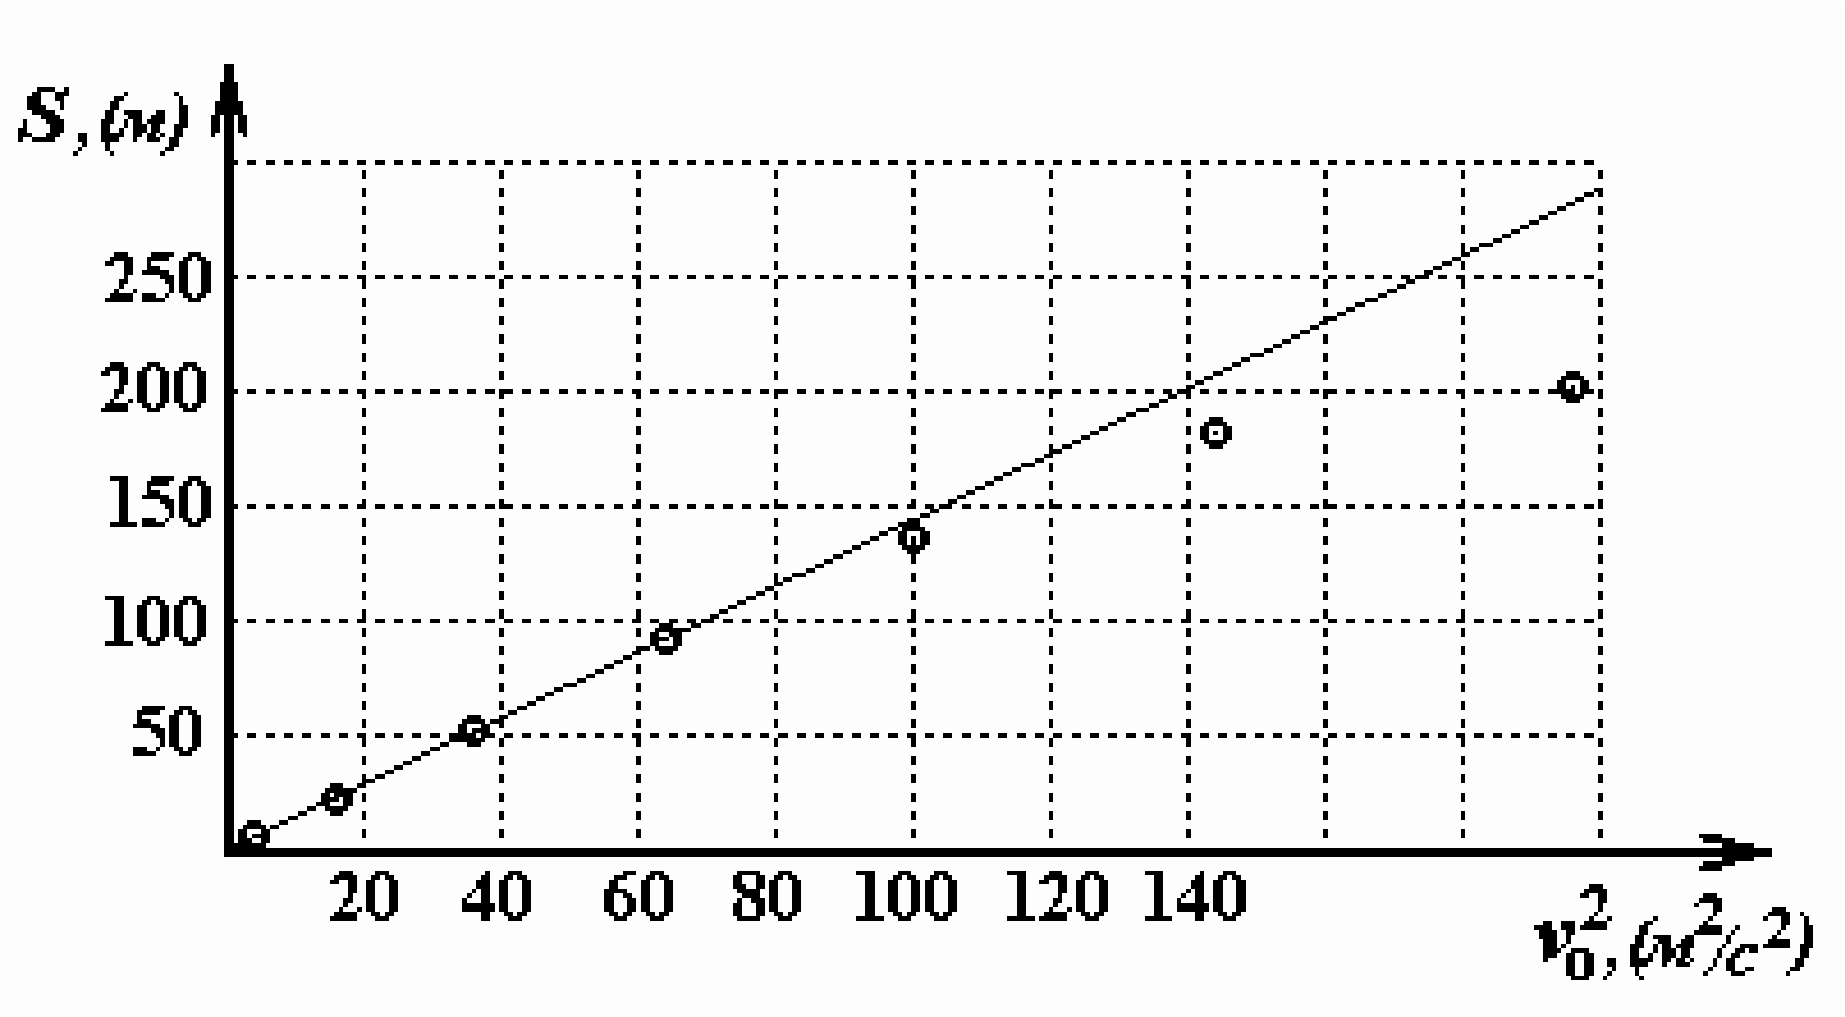
По приведенным экспериментальным данным построим график зависимости пути от квадрата начальной скорости. Действительно при малых скоростях эта зависимость линейна. Из наклона
\[k = \frac{\Delta S}{\Delta(v_0^2)} = \frac{m}{2F_0} \approx 1{,}44 \frac{c^2}{\text{м}}\]
графика определяем силу постоянного сопротивления
\[F_0 = \frac{m}{2k} \approx 0{,}38 \text{кН}\]
Коэффициент пропорциональности в выражении для силы сопротивления воздуха определим, зная максимальные скорость и мощность автомобиля. При равномерном движении с максимальной скоростью выполняется соотношение \(\frac{P_{\text{max}}}{v_{\text{max}}} - F_0 - \beta v_{\text{max}}^2 = 0\), из которого определяем \(\beta = \frac{\frac{P_{\text{max}}}{v_{\text{max}}} - F_0}{v_{\text{max}}^2} \approx 1{,}8 \frac{\text{кг}}{\text{м}}\).
Требуемый параметр также рассчитывается \(\gamma = \frac{\beta v_{\text{max}}^2}{F_0} \approx 3{,}6\).
3.3 В установившемся режиме выполняется соотношение
\[P = \left(F_0 + \beta v^2\right)v,\]
аналогично — при движении с максимальной скоростью
\[P_{\max }=\left(F_{0}+\beta v_{\max }^{2}\right) v_{\max } .\]
Их отношение
\[\frac{P}{P_{\max }}=\frac{\left(F_{0}+\beta v^{2}\right) v}{\left(F_{0}+\beta v_{\max }^{2}\right) v_{\max }}=\frac{\left(1+\frac{\beta v_{\max }^{2}}{F_{0}} \cdot \frac{v^{2}}{v_{\max }^{2}}\right)}{\left(1+\frac{\beta v_{\max }^{2}}{F_{0}}\right)} \cdot \frac{v}{v_{\max }}\]
дает связь между относительными характеристиками
\[\boxed{\kappa=\frac{\eta\left(1+\gamma \eta^{2}\right)}{(1+\gamma)}}\tag{3}\]
Выразить в явном виде зависимость скорости от мощности сложно, зато легко построить график зависимости мощности от скорости, а затем его повернуть.
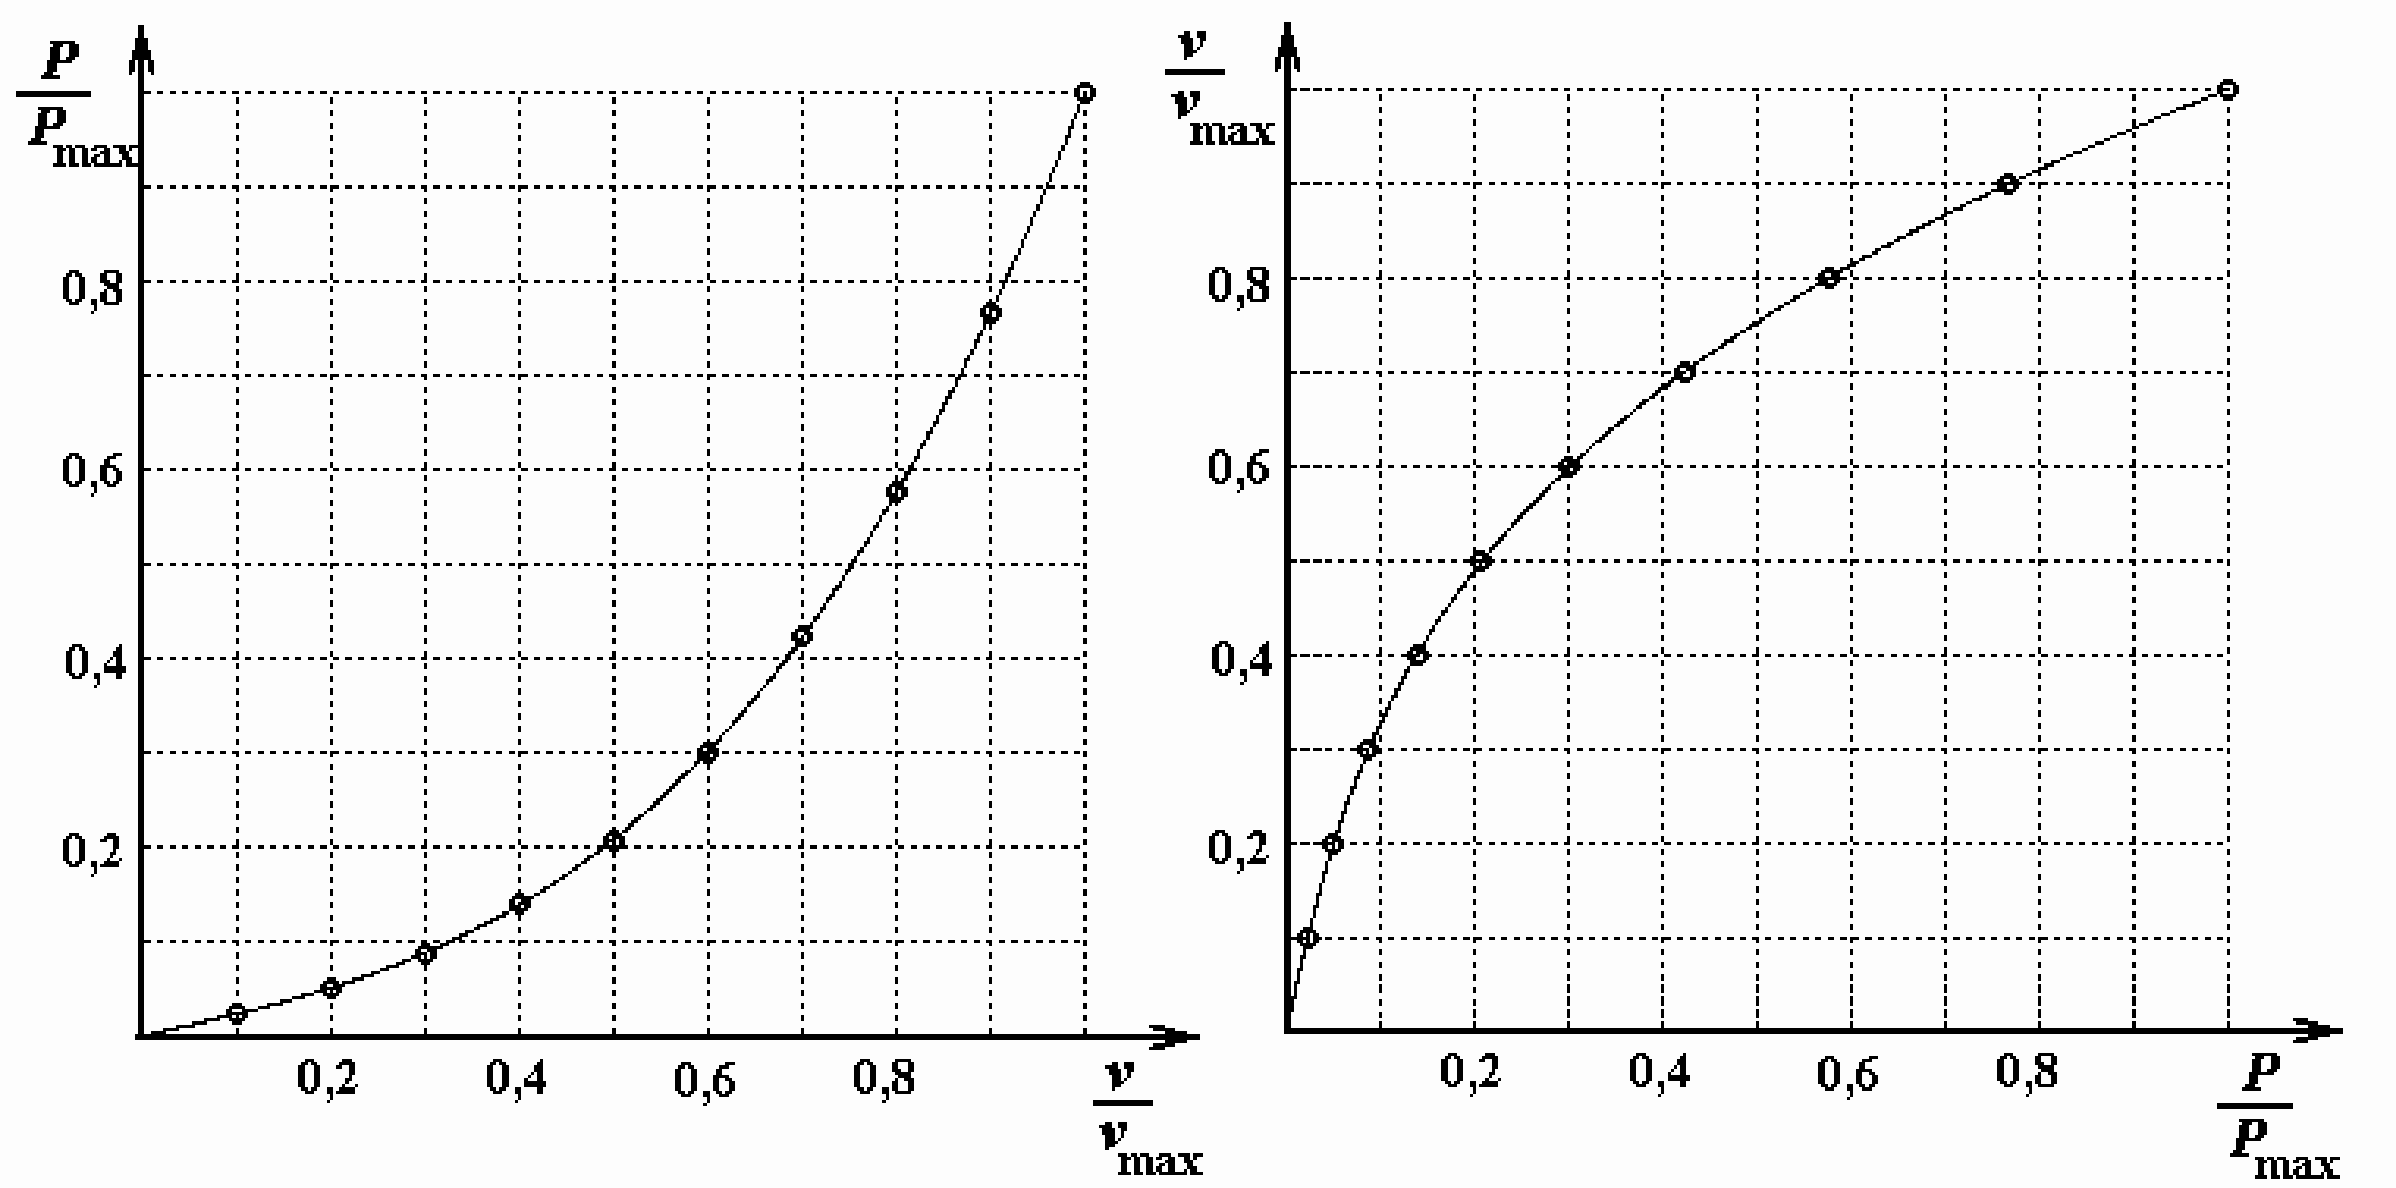
3.4 При движении в гору автомобиль должен также преодолевать проекцию силы тяжести равную \(m g \sin \alpha\). Эта сила постоянна, поэтому можно считать, что она увеличивает параметр \(F_{0}\) в рассматриваемых уравнениях.
Аналогично, сопротивление воздуха изменяет параметр \(\beta\). В обоих случаях изменяется величина параметра \(\gamma\) в уравнении (3). Таким образом, нам следует разработать методику использования графического решения этого уравнения при изменении параметра \(\gamma\).
Для определения скорости установившегося движения необходимо решить уравнение
\[P=v\left(F_{0}+\beta v^{2}\right),\tag{4}\]
которое можно преобразовать к виду (3) и использовать уже построенный график. Обозначим \(\gamma_{0}=3{,}5\) и переписшем (4) в виде
\[\sqrt { \frac { \beta } { \gamma _ { 0 } F _ { 0 } } } \frac { P } { F _ { 0 } } \cdot \frac { 1 } { 1 + \gamma _ { 0 } } = \left( \sqrt { \frac { \beta } { \gamma _ { 0 } F _ { 0 } } } v \right) \left( 1 + \gamma _ { 0 } \left( \sqrt { \frac { \beta } { \gamma _ { 0 } F _ { 0 } } } v \right) ^ { 2 } \right) \frac { 1 } { 1 + \gamma _ { 0 } } .\]
Мы имеем уравнение, совпадающее с решенным, только в нем вместо \(\eta\) стоит неизвестная \(\left( \sqrt { \frac { \beta } { \gamma _ { 0 } F _ { 0 } } } v \right)\), а вместо \(\kappa\) - \(\sqrt { \frac { \beta } { \gamma _ { 0 } F _ { 0 } } } \frac { P } { F _ { 0 } } \cdot \frac { 1 } { 1 + \gamma _ { 0 } }\). Теперь можно провести необходимые расчеты.
При движении в гору:
\[F _ { 0 } ^ { \prime } = F _ { 0 } + m g \sin \alpha = 1 3 2 0 H ; \quad \sqrt { \frac { \beta } { \gamma _ { 0 } F _ { 0 } } } \frac { P } { F _ { 0 } } \cdot \frac { 1 } { 1 + \gamma _ { 0 } } \approx 0 { , } 1 2 .\]
По графику находим \(\left( \sqrt { \frac { \beta } { \gamma _ { 0 } F _ { 0 } } } v \right) \approx 0 { , } 3\). Следовательно,
\[v = 0 { , } 3 \sqrt { \frac { \gamma _ { 0 } F _ { 0 } } { \beta } } \approx 1 5 \frac{\text{м}}{\text{с}} = 5 5 \frac{\text{км}}{\text{ч}} .\]
При движении с багажником
\[\sqrt { \frac { \beta } { \gamma _ { 0 } F _ { 0 } } } \frac { P } { F _ { 0 } } \cdot \frac { 1 } { 1 + \gamma _ { 0 } } = 0 { , } 8 5 , \text { из графика находим } \left( \sqrt { \frac { \beta } { \gamma _ { 0 } F _ { 0 } } } v \right) \approx 0 { , } 9 2 , \text { наконец, }\]
\[v = 0 { , } 9 2 \sqrt { \frac { \gamma _ { 0 } F _ { 0 } } { \beta } } \approx 2 5 \frac{\text{м}}{\text{с}} = 9 0 \frac{\text{км}}{\text{ч}} .\]
3.5 Рассмотрим динамическое уравнение движения (1) в течении малого временного интервала. В течение этого промежутка скорость возрастает приблизительно пропорционально времени \(v = a t\), а мощность изменяется по закону \(P = \frac { P _ { \operatorname* { m a x } } } { \tau } t\), а силой сопротивления воздуха можно пренебречь.
Подставим эти выражения в уравнение (1)
\[m a = \frac { P _ { \operatorname* { m a x } } } { \tau a } - F _ { 0 } .\tag{4}\]
Мы получили квадратное уравнение относительно неизвестного ускорения \(a\), решить которое не сложно
\[a ^ { 2 } + \frac { F _ { 0 } } { m } a - \frac { P _ { \operatorname* { m a x } } } { \tau m } = 0 \quad \Rightarrow\]
\[a = \sqrt { \left( \frac { F _ { 0 } } { 2 m } \right) ^ { 2 } + \frac { P _ { \operatorname* { m a x } } } { \tau m } } - \frac { F _ { 0 } } { 2 m } .\tag{5}\]
Подставляя численные значения, получим необходимые результаты:
при \(\tau = 1 0 c \quad a \approx 1 { , } 9 \frac{\text{м}}{\text{с}^2}\);
при \(\tau = 1 { , } 0 c \quad a \approx 6 { , } 6 \frac{\text{м}}{\text{с}^2}\).
3.6 Оценку времени разгона можно получить как отношение изменения скорости \(\Delta v = v_{\max} - \eta v_{\max} = v_{\max} (1 - \eta)\) к ускорению в начальный момент разгона, которое определяется из уравнения (1)
\[a_0 = \frac{1}{m} \left( \frac{P_{\max}}{v_{\max}} - \left( F_0 + \beta v_{\max}^2 \right) \right),\]
Таким образом, получим
\[\Delta t \approx \frac{m v_{\max} (1 - \eta)}{\frac{P_{\max}}{v_{\max}} - \left( F_0 + \beta v_{\max}^2 \right)} \approx 6{,}5 \text{с}.\]
3.7 Описанное управление действительно возможно при положительных значениях коэффициента \(C\). Так если автомобиль движется с требуемой скоростью, то мощность остается постоянной, если по каким-то причинам скорость стала меньше требуемой, то мощность двигателя начнет возрастать, и, наоборот, с ростом скорости мощность будет убывать.
3.8 Качественно динамика изменения скорости и мощности будет иметь вид: Мощность начнет возрастать, скорость также будет расти, когда скорость станет равной требуемой, мощность достигнет максимального значения, после чего начнет убывать, а скорость продолжать расти, возможно несколько периодов таких затухающих колебаний. Чем больше значение параметра управления \(C\), тем резче будут эти колебания, при уменьшении параметра управления выравнивание скорости будет проходить медленнее, но зато без резких колебаний. Оптимальный выбор параметра управления определяется условием: минимальное время установления скорости без ее колебаний (критический режим).
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Источник: Республиканская физическая олимпиада Беларуси, 2004/05, заключительный этап, 10 класс, теоретический тур — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.