зад 1 Радар-спидометр
Скорость автомобиля сотрудники милиции измеряют дистанционно, с помощью радаров-локаторов. Принципы работы таких дистанционных спидометров могут быть различными. В данной задаче рассматриваются некоторые из них.
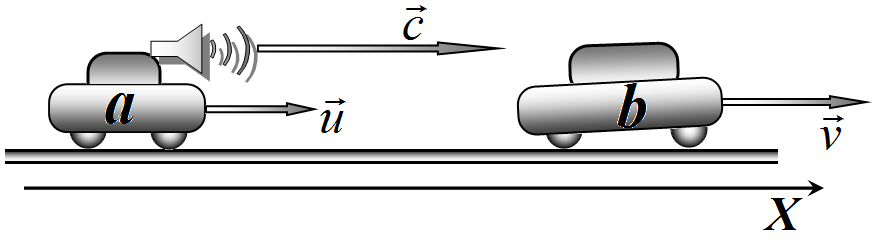
Во всех случаях будем считать, что милицейская машина \(a\) и машина \(b\), скорость которой измеряют, движутся вдоль одной прямой: первая с постоянной скоростью \(u\), вторая с постоянной скоростью \(v\). Скорость сигналов, посылаемых радаром - \(c\).
Считаем, что в начальный момент времени машина \(a\) находится в начале координат, а машина на расстоянии \(x_0\) от нее.
Часть 1. Импульсная локация.
Радар посылает короткие электромагнитные импульсы, следующие с интервалом \(\tau\), и улавливает отраженные от машины \(b\) импульсы, измеряя при этом время между ними \(\tau_1\).
1.1 Запишите законы движения обоих автомобилей \(x_a(t)\), \(x_b(t)\), постройте графики этих законов движения.
1.2 Постройте графики законов движения двух последовательно испущенных импульсов. Рассчитайте и укажите на графике: времена \(t_k^{(0)}\) и \(x_k^{(0)}\) координаты точек в момент испускания; времена \(t_k^{(1)}\) и \(x_k^{(1)}\) координаты точек в момент их отражения импульсов; времена \(t_k^{(2)}\) и \(x_k^{(2)}\) координаты точек в момент возвращения импульсов к локатору.
Запишите также закон движения посланных и отраженных импульсов \(x_1(t)\) и \(x_2(t)\).
1.3 Рассчитайте время \(\tau_1\) между приходами в радару двух последовательных отраженных импульсов. Получите приближенную формулу для этого времени, считая, что скорости автомобилей значительно меньше скорости распространения импульсов \(u, v \ll c\).
1.4 Рассчитайте численное относительного изменения времени между посланными и принятыми импульсами \(\frac{\Delta \tau}{\tau}\). Проведите численную оценку этой величины, задав самостоятельно разумные скорости автомобилей и импульсов.
Часть 2. Гармоническая локация.
Рассмотрим случай, когда радар посылает гармоническую электромагнитную волну с частотой \(\nu_0\) и принимает отраженную волну, определяя при этом частоту принятого сигнала \(\nu_2\).
2.1 Рассчитайте значения длин волн посланной \(\lambda_1\) и отраженной \(\lambda_2\) волн.
2.2 Определите частоту \(\nu_2\) принятого сигнала. Найдите относительное изменение частоты \(\frac{\nu_2 - \nu_0}{\nu_0}\), считая, что скорости автомобилей значительно меньше скорости распространения импульсов \(u, v \ll c\).
Часть 3. Реальные измерения.
Как и в части два считаем, что локатор посылает гармоническую волну с частотой \(\nu_0\) и принимает отраженную волну. Затем принятый сигнал складывается с ослабленным сигналом, который посылает локатор.
3.1 Покажите что амплитуда сумма двух сигналов, посылаемого и принятого отраженного, испытывает периодические изменения (биения). Считайте, что амплитуды этих сигналов выравниваются. Запишите закон изменения амплитуды суммарного сигнала с течением времени. Найдите период биений.
3.2 Получите приближенное выражение для относительной скорости автомобиля, выразив ее через измеряемый период биений. Является ли измеренное указанным способом значение скорости мгновенной (в строгом смысле) скоростью?
3.3 Пусть относительная скорость автомобиля равна \(10\,\frac{\text{км}}{\text{час}}\), а длина волны посылаемой неподвижным радаром равна \(\lambda_0 = 20\,\text{см}\). Оцените относительное смещение автомобилей за минимально возможное время измерений.
▶ПодсказкаСкрыть
Запишите законы движения импульса до и после отражения и найдите моменты возвращения двух соседних импульсов; для гармонической волны посчитайте так же интервал между гребнями, а биения возникают при сложении колебаний близких частот.
▶ОтветСкрыть
1.3) \(\tau_1=\dfrac{(c+v)(c-u)}{(c-v)(c+u)}\,\tau\approx\left(1+2\dfrac{v-u}{c}\right)\tau\); 1.4) \(\dfrac{\Delta\tau}{\tau}=2\dfrac{v-u}{c}\sim2\cdot10^{-7}\); 2.1) \(\lambda_1=\dfrac{c-u}{c}\lambda_0\), \(\lambda_2=\dfrac{(c+v)(c-u)}{c-v}\,T_0\); 2.2) \(\nu_2=\dfrac{(c-v)(c+u)}{(c-u)(c+v)}\nu_0\), \(\dfrac{\nu_2-\nu_0}{\nu_0}\approx-2\dfrac{v-u}{c}\); 3.1) \(T_{\text{б}}=\dfrac{c}{|v-u|\,\nu_0}\); 3.2) \(|v-u|=\dfrac{c}{\nu_0T_{\text{б}}}\), это не мгновенная скорость; 3.3) \(T_{\text{б}}=7{,}2\cdot10^{-3}\text{ с}\), смещение порядка длины волны (\(\approx0{,}2\) м).
▶РешениеСкрыть
Часть 1. Импульсная локация.
1.1 Так как автомобили движутся равномерно, то законы их движения имеют вид
\[x_a(t) = x_0 + vt,\tag{1}\]
\[x_b(t) = ut.\tag{2}\]
1.2 Импульс номер \(k\) испущен в момент времени \(t_k^{(0)} = k\tau\) в точке с координатой \(x_k^{(0)} = uk\tau\). Закон движения импульса до отражения имеет вид
\[x_1(t) = x_k^{(0)} + c(t - t_k^{(0)}) = uk\tau + c(t - k\tau) = ct - (c - u)k\tau.\tag{3}\]
В момент отражения координаты импульса и автомобиля равны \(x_1(t) = x_a(t)\). Из этого условия находим время отражения
\[ct - (c - u)k\tau = x_0 + vt \quad \Rightarrow \quad t_k^{(1)} = \frac{x_0}{c - v} + \frac{c - u}{c - v}k\tau\tag{4}\]
И координату соответствующей точки
\[x_k^{(1)} = x_0 + vt_k^{(1)} = x_0 + v\left(\frac{x_0}{c - v} + \frac{c - u}{c - v}k\tau\right) = \frac{c}{c - v}x_0 + v\frac{c - u}{c - v}k\tau.\tag{5}\]
После отражения импульс движется в противоположном направлении по закону
\[x_2(t) = x_k^{(1)} - c(t - t_k^{(1)}) = \frac{c}{c - v}x_0 + v\frac{c - u}{c - v}k\tau - c\left(t - \frac{x_0}{c - v} - \frac{c - u}{c - v}k\tau\right)\]
\[= 2\frac{c}{c - v}x_0 + \frac{(c + v)(c - u)}{c - v}k\tau - ct\tag{6}\]
Для определения координаты первого автомобиля и момента времени, когда будет зарегистрирован отраженный сигнал, необходимо решить уравнение \(x_2(t) = x_b(t)\):
\[2\frac{c}{c - v}x_0 + \frac{(c + v)(c - u)}{c - v}k\tau - ct = ut \quad \Rightarrow\]
\[t_k^{(2)} = 2\frac{c}{(c - v)(c + u)}x_0 + \frac{(c + v)(c - u)}{(c - v)(c + u)}k\tau, \quad .\tag{7}\]
\[x_k^{(2)} = u\left(2\frac{c}{(c - v)(c + u)}x_0 + \frac{(c + v)(c - u)}{(c - v)(c + u)}k\tau\right)\]
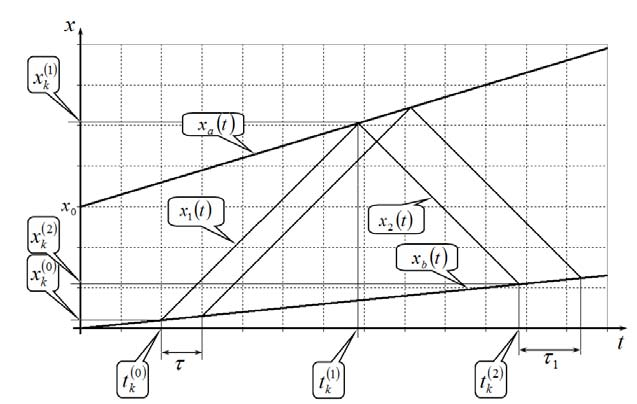
Графики найденных законов движения автомобилей и импульсов показаны на рисунке.
1.3 Время между приходами двух последовательных импульсов
\[\tau_{1}=t_{k+1}^{(2)}-t_{k}^{(2)}=\frac{(c+v)(c-u)}{(c-v)(c+u)} \tau\tag{8}\]
При \(u, v \ll c\) выражение (8) упрощается
\[\tau_{1}=\frac{(c+v)(c-u)}{(c-v)(c+u)} \tau \approx\left(1+2 \frac{v-u}{c}\right) \tau .\tag{9}\]
1.4 Относительное изменение интервала между импульсами равно
\[\frac{\Delta \tau}{\tau}=2 \frac{v-u}{c}\tag{10}\]
Если разность скоростей составляет величину порядка \(30 \text{~м} / \text{с}\) ( т.е. около \(100 \text{~км} /\) час ), то относительное изменение интервала составляет \(2 \cdot 10^{-7}\), что, скорее всего, не может быть зарегистрировано.
Часть 2. Гармоническая локация.
2.1 За период одного колебания волна проходит расстояние, \(c T_{0}\), а автомобиль - \(u T_{0}\). Разность между этими расстояниями и будет равна длине распространяющейся волны
\[\lambda_{1}=c T_{0}-u T_{0}=(c-u) \frac{\lambda_{0}}{c} .\tag{11}\]
Время между отражениями двух максимумов волны от движущегося автомобиля можно рассчитать по формуле
\[T_{1}=\frac{\lambda_{1}}{c-v}=\frac{c-u}{c-v} \frac{\lambda_{0}}{c}=\frac{c-u}{c-v} T_{0} .\tag{12}\]
Длина отраженной волны рассчитывается по формуле аналогичной формуле (11)
\[\lambda_{2}=c T_{0}+u T_{0}=(c+u) T_{1}=(c+v) \frac{c-u}{c-v} T_{0} .\tag{13}\]
2.2 По аналогии с формулой (12) запишем интервал между приемами максимумов отраженной волны движущимся локатором
\[T_{2}=\frac{\lambda_{2}}{c+u}=\frac{c+v}{c+u} \cdot \frac{c-u}{c-v} T_{0} .\tag{14}\]
Следовательно, частота принятого сигнала равна
\[\nu_{2}=\frac{c-v}{c-u} \cdot \frac{c+u}{c+v} \nu_{0} \approx\left(1-2 \frac{v-u}{c}\right) \nu_{0}\tag{15}\]
Относительное изменение частоты определяется по формуле
\[\frac{\nu_{2}-\nu_{0}}{\nu_{0}}=-2 \frac{v-u}{c} \text{,}\tag{16}\]
Что совпадет с формулой (10), полученной в первой части.
Часть 3. Реальные измерения.
При сложении двух колебаний близких частот возникают биения, которые описываются функцией
\[u(t)=u_{0}(t)+u_{2}(t)=A \cos \omega_{0} t+A \cos \omega_{2} t=2 A \cos \left(\frac{\omega_{0}+\omega_{2}}{2} t\right) \cos \left(\frac{\omega_{0}-\omega_{2}}{2} t\right) \text{,}\tag{17}\]
Эта функция представляет собой произведение двух функция: быстроменяющейся со средней частотой и медленно меняющейся с частотой равной половине разности частот исходных колебаний.
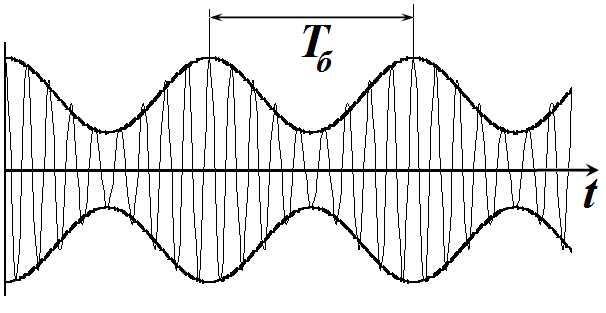
Следовательно, можно считать, что медленно меняющаяся функция описывает изменение амплитуды колебаний
\[A_{\Sigma}(t)=2 A \cos \left(\frac{\omega_{0}-\omega_{2}}{2} t\right).\tag{18}\]
Схематический график результата сложения показан на рисунке.
Частота биений определяется по формуле
\[\omega_{\text{б}}=\left\vert \frac{\omega_{0}-\omega_{2}}{2}\right\vert =\pi\left(\nu_{0}-\nu_{2}\right)=2 \pi \frac{v-u}{c} \nu_{0},\tag{19}\]
а их период равен
\[T_{\text{б}}=\frac{2 \pi}{\omega_{\text{б}}}=\frac{c}{\vert v-u\vert } \frac{1}{\nu_{0}}.\tag{20}\]
3.2 Из формулы (20) следует, что относительная скорость движения автомобилей может быть рассчитана следующим образом
\[\vert v-u\vert =\frac{c}{\nu_{0} T_{\text{б}}}.\tag{21}\]
Эта скорость не является мгновенной, так как для измерения периода биений должно пройти время, по крайней мере, равное этому периоду. При указанных численных значениях параметров период биений равен
\[T_{\text{б}}=\frac{\lambda_{0}}{\vert v-u\vert }=\frac{0{,}20\,\text{м}}{100 \frac{10^{3}\,\text{м}}{3{,}6 \cdot 10^{3}\,\text{с}}}=7{,}2 \cdot 10^{-3}\,\text{с},\]
и может быть достаточно просто измерен.
3.3 Относительное смещение автомобилей равно примерно равно длине волны посылаемого сигнала.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
зад 2 Сферический баллон
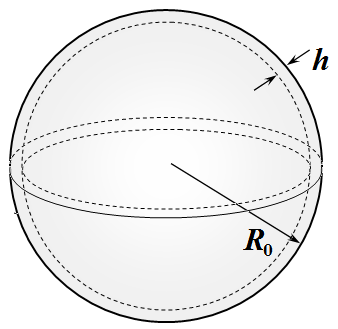
Тонкостенный сферический баллон изготовлен из стали и используется для хранения газообразного кислорода.
Параметры баллона:
радиус в недеформированном состоянии \(R_0 = 1{,}0\,\text{м}\);
толщина стенок \(h = 1{,}0\,\text{мм}\);
плотность стали \(\rho = 7{,}9 \cdot 10^3\,\frac{\text{кг}}{\text{м}^3}\);
модуль Юнга стали \(E = 2{,}1 \cdot 10^{11}\,\text{Па}\);
предел прочности на разрыв \(\sigma_{\text{пр.}} = 5{,}6 \cdot 10^8\,\text{Па}\);
работа выхода электронов из стали равна \(A_{\text{вых}} = 4{,}3\,\text{Эв}\).
Атмосферное давление \(p_{\text{атм}} = 1{,}0\,\text{атм} = 1{,}0 \cdot 10^5\,\text{Па}\), комнатную температуру считать равной \(t_0 = 20^\circ\text{C}\). Молярная масса кислорода \(M = 32 \cdot 10^{-3}\,\frac{\text{кг}}{\text{моль}}\).
Физические постоянные:
универсальная газовая постоянная \(R_{\text{Г}} = 8{,}31\,\frac{\text{Дж}}{\text{моль} \cdot \text{К}}\);
электрическая постоянная \(\varepsilon_0 = 8{,}85 \cdot 10^{-12}\,\frac{\Phi}{\text{м}}\);
скорость света \(c = 3{,}0 \cdot 10^8\,\frac{\text{м}}{\text{с}}\);
заряд электрона \(e = 1{,}6 \cdot 10^{-19}\,\text{Кл}\);
постоянная Планка \(h = 6{,}63 \cdot 10^{-34}\,\text{Дж} \cdot \text{с}\).
Внимание! В каждой части задачи сначала получите точные уравнения, необходимые для ответа на поставленные вопросы. Для их решения можете использовать приближенные методы. В каждом случае дайте обоснование сделанных приближений. Вам может понадобиться приближенная формула
\[(1+\xi)^{\alpha} \approx 1+\alpha \xi+\frac{a(a-1)}{2} \xi^{2},\]
справедливая при малых \(\xi \ll 1\) и любых показателях степени \(\alpha\).
Часть 1. Деформация баллона.
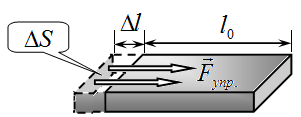
Подсказка - напоминание. При однородном растяжении мерой деформации служит относительное удлинение \(\varepsilon=\frac{\Delta l}{l_{0}}\) (\(l_{0}\) - длина образца в недеформированном состоянии, \(\Delta l\) - абсолютное удлинение); силы упругости удобно характеризовать механическим напряжением, численно равным отношением силы упругости к площади сечения, на которое действует эта сила \(\sigma=\frac{F_{\text{упр.}}}{\Delta S}\). Согласно закону Гука механическое напряжение пропорционально относительной деформации
\[\sigma=E \varepsilon,\tag{1}\]
где коэффициент пропорциональности \(E\) называется модулем Юнга вещества. В данной задачи следует считать, что закон Гука выполняется для всех деформаций вплоть до разрушения материала, которое наступает, если механическое напряжение достигает предельного значения \(\sigma_{\text{пр.}}\), которое также называется пределом прочности на разрыв.*
1.1 Внутри баллона закачивают газообразный кислород при комнатной температуре. После заполнения баллона давление газа оказалось равным \(p_{0}=11\) атм. На сколько увеличится радиус баллона \(\Delta R\) после заполнения баллона?
1.2 Каково может быть максимальное давление кислорода в баллоне при комнатной температуре? Чему равна масса кислорода в этом случае?
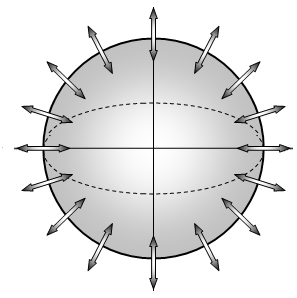
Часть 2. Колебания баллона.
Некоторые утверждают, что по высоте звука можно определить заполнен газовый баллон или пуст. В данной чести задачи вам необходимо оценить правдоподобность подобного утверждения. Для упрощения будем рассматривать малые симметричные радиальные колебания описанного сферического баллона. В данной части задачи атмосферным давлением следует пренебречь.
2.1 Найдите частоту \(\nu_{0}\) симметричных радиальных колебаний пустого баллона.
2.2 Баллон заполнили кислородом, так, что его давление в неподвижном баллоне равно \(p_0 = 10\) атм. Найдите относительное изменение частоты \(\frac{\Delta \nu}{\nu_0}\) симметричных колебаний оболочки баллона после его заполнения кислородом, считая процесс сжатия и расширения газа в баллоне адиабатным.
Подсказка - напоминание. Уравнение адиабатного процесса имеет вид
\[pV^{\gamma} = const,\tag{2}\]
где \(p\) - давление газа, \(V\) - объем, занимаемый газом, \(\gamma\) - показатель адиабаты, для кислорода он равен \(\gamma = 1{,}4\).}
Часть 3. Электрический заряд.
Если оболочке баллона сообщить некоторый электрический заряд \(q\), то она расширится. В данной части считайте, что баллон пуст и атмосферное давление отсутствует.
3.1 Определите давление электрического поля на поверхность баллона, если ее заряд равен \(q\).
3.2 Какой максимальный заряд можно сообщить оболочке баллона, чтобы она не разорвалась?
Часть 4. Рентгеновское освещение.
Пустой баллон находится в вакууме и освещается рентгеновским излучением с длиной волны \(\lambda = 2{,}0 \cdot 10^{-10}\) м.
4.1 Выразите энергия кванта \(w\) рентгеновского излучения в электрон-вольтах.
4.2 Найдите относительное увеличение радиуса баллона при его облучении.
Работа выхода электронов из стали равна \(A_{\text{вых}} = 4{,}3\) Эв.
\(^{1}\) Строго говоря, при расчете колебаний стенок необходимо учитывать распространение упругих волн в газе внутри баллона (звуковые волны). Однако, мы упростим ситуацию и будем считать, что давление во всем объеме изменяется мгновенно во всех точках (так, называемое квазистационарное приближение).
▶ПодсказкаСкрыть
Условие равновесия малого участка оболочки даёт связь давления с относительным удлинением (\(\Delta p=2Eh\,\Delta R/R^2\) в первом приближении); частоту колебаний находите из закона сохранения энергии или второго закона Ньютона для участка оболочки, давление поля — из силы на заряды площадки.
▶ОтветСкрыть
1.1) \(\Delta R\approx2{,}4\text{ мм}\); 1.2) \(p_{\max}\approx1{,}2\cdot10^{6}\text{ Па}\), \(m\approx2{,}0\text{ кг}\); 2.1) \(\nu_0=\dfrac{1}{2\pi}\sqrt{\dfrac{E}{\rho R_0^2}}\approx8{,}0\cdot10^{2}\text{ Гц}\); 2.2) \(\dfrac{\Delta\nu}{\nu_0}\approx\dfrac{3\gamma}{2}\dfrac{R_0\Delta p}{2Eh}\approx5\cdot10^{-3}\) (около \(0{,}5\%\)); 3.1) \(p=\dfrac{q^2}{32\pi^2\varepsilon_0R^4}\); 3.2) \(q_{\max}=8\pi R_0\sqrt{\varepsilon_0\sigma_{\text{пр}}R_0h}\approx5{,}6\cdot10^{-2}\text{ Кл}\); 4.1) \(w\approx6{,}2\cdot10^{3}\text{ эВ}\); 4.2) \(\Delta R/R_0\approx4\cdot10^{-13}\).
▶РешениеСкрыть
Часть 1. Деформация баллона.
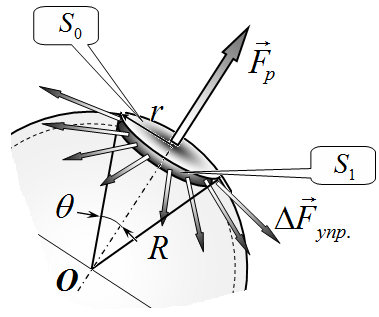
Выделим на поверхности оболочки малую круглую площадку радиуса \(r\), видимую из центра сферической оболочки под малым углом \(\theta\). Очевидно, что \(r = R\theta\). Сила давления газа на эту площадку равна
\[F_p = \Delta p S_0 = \Delta p \cdot \pi r^2 = \Delta p \pi R^2 \theta^2\tag{1}\]
(здесь \(S_0 = \pi r^2 = \pi R^2 \theta^2\) - площадь выделенной площадки; \(\Delta p\) - разность давлений газов внутри и снаружи баллона) и направлена радиально от центра оболочки. Эта сила уравновешивается силами упругости, возникающими в оболочке при ее деформации. Эти силы действуют по нормали к торцевому сечению выделенного участка, то есть по касательной к его поверхности. Сила упругости, действующая на малый элемент сечения \(\Delta S_1\), равна
\[\Delta F_{\text{упр.}} = \varepsilon E \cdot \Delta S_{1i},\tag{2}\]
где \(\varepsilon = \frac{\Delta R}{R_0}\) - относительная деформация оболочки, одинаковая во всех ее точках.
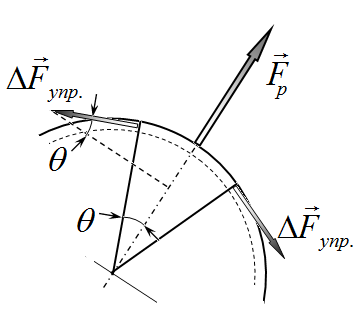
Для вычисления векторной суммы всех сил упругости необходимо учесть, что они направлены под углом \(\theta\) к радиальному направлению, следовательно, суммарная сила упругости будет направлена к центру сферы. Суммируя проекции сил упругости на радиальное направление, получим
\[F_{\text{упр.}} = \sum_i \Delta F_{\text{упр.}i} \cdot \theta = \varepsilon E \theta \sum_i \Delta S_{1i} = \varepsilon E \theta \cdot S_1,\tag{3}\]
где \(S_1 = \sum_i \Delta S_{1i} = 2\pi r h = 2\pi R \theta h\) - площадь торцевой поверхности выделенного элемента. Таким образом, с учетом выражения для относительной деформации, выражение для суммарной силы упругости приобретает вид
\[F_{\text{упр.}} = \varepsilon E \theta \cdot S_1 = \frac{\Delta R}{R_0} E \theta \cdot 2\pi R \theta h = 2\pi R h E \frac{\Delta R}{R_0} \cdot \theta^2\tag{4}\]
Приравнивая эту силу к силе давления (1), получим уравнение
\[2\pi R h E \frac{\Delta R}{R_0} \cdot \theta^2 = \Delta p \pi R^2 \theta^2 \quad \Rightarrow \quad \frac{2Eh}{R_0 + \Delta R} \frac{\Delta R}{R_0} = \Delta p\tag{5}\]
Это уравнение может быть решено точно. Однако следует надеяться, что его деформация мала, поэтому можно решать приближенным, но более простым способом. Для этого еще раз перепишем уравнение в виде
\[\frac{\Delta R}{R_0} = \frac{R_0 \Delta p}{2Eh} \left( 1 + \frac{\Delta R}{R_0} \right)\tag{6}\]
И оценим входящий в него безразмерный параметр (которому можно приписать даже определенный физический смысл):
\[\beta = \frac{R_0 \Delta p}{2Eh} = \frac{1{,}0 \cdot 1{,}0 \cdot 10^6}{2 \cdot 2{,}1 \cdot 10^{11} \cdot 1{,}0 \cdot 10^{-3}} \approx 2{,}4 \cdot 10^{-3}.\tag{7}\]
Этот параметр действительно много меньше единицы, поэтому уравнение (6) имеет решение
\[\varepsilon = \beta(1+\varepsilon) \approx \beta \quad \Rightarrow \quad \Delta R = \beta R_0 \approx 2{,}4\,\text{мм}.\tag{8}\]
Отметим, что погрешность решения имеет порядок \(\beta^2 \approx 5 \cdot 10^{-6}\). Решать с такой точностью не позволяют заданные точности исходных данных.
1.2 Баллон разорвется, если механическое напряжение его стенок превысит предел прочности \(\sigma_{\text{пр}}\). На пределе прочности сила результирующая сила упругости, действующая на выделенную площадку (как п.1.1) определяется формулой
\[F_{\text{упр.}} = \sigma_{\text{пр.}} \theta \cdot S_1 = 2\pi R h \sigma_{\text{пр.}} \theta^2.\tag{9}\]
Приравнивая ее к силе давления газа (1), получим уравнения для определения избыточного давления, решение которого дает требуемый результат
\[\begin{aligned} \Delta p \pi R^2 \theta^2 &= 2\pi R h \sigma_{\text{пр.}} \theta^2 \quad \Rightarrow \\ \Delta p_{\text{max}} &= \frac{2\sigma_{\text{пр.}} h}{R} \approx \frac{2\sigma_{\text{пр.}} h}{R_0} \approx \frac{2 \cdot 5{,}6 \cdot 10^8 \cdot 1{,}0 \cdot 10^{-3}}{1{,}0} \approx 1{,}1 \cdot 10^6\,\text{Па}. \end{aligned}\tag{10}\]
Следовательно, максимальное давление в баллоне на одну атмосферу больше: \(p_{\text{max}} \approx 1{,}2 \cdot 10^6\,\text{Па}\).
Массу газа в баллоне определяем из уравнения Менделеева-Клапейрона
\[PV = \frac{m}{M} R_\Gamma T \quad \Rightarrow \quad m = \frac{PVM}{R_\Gamma T} = \frac{1{,}2 \cdot 10^6 \cdot \frac{4}{3} \pi (1{,}0)^3 \cdot 32 \cdot 10^{-3}}{8{,}31 \cdot 293} \approx 2{,}0\,\text{кг}.\tag{11}\]
Часть 2.
Наиболее простой способ определения частоты колебаний состоит в использовании закона сохранения энергии. Можно показать, что плотность энергии упругих деформаций определяется по формуле \(w = \frac{1}{2} E \varepsilon^2\). Тогда для колеблющейся оболочки закон сохранения энергии принимает вид
\[\frac{mv^2}{2} + \frac{1}{2} E \varepsilon^2 V = \text{const}.\tag{12}\]
где \(V\) - объем оболочки (а не баллона). Учитывая, что \(\varepsilon = \frac{\Delta R}{R_0}\), а \(v = \frac{\Delta R}{\Delta t}\), запишем
\[\frac{\rho V v^2}{2} + \frac{1}{2} E \left( \frac{\Delta R}{R_0} \right)^2 V = \text{const} \quad \Rightarrow \quad \frac{v^2}{2} + \frac{1}{2} \frac{E}{\rho R_0^2} (\Delta R)^2 = \text{const}.\tag{13}\]
А это есть уравнение гармонических колебаний с частотой, равной
\[\omega_0^2 = \frac{E}{\rho R_0^2} \quad \Rightarrow \quad \nu_0 = \frac{\omega_0}{2\pi} = \frac{1}{2\pi} \sqrt{\frac{E}{\rho R_0^2}} \approx \frac{1}{2\pi} \sqrt{\frac{2{,}1 \cdot 10^{11}\,\text{Па}}{7{,}9 \cdot 10^3\,\frac{\text{кг}}{\text{м}^3} \cdot 1{,}0\,\text{м}^2}} \approx 8{,}0 \cdot 10^2\,\text{Гц}.\tag{14}\]
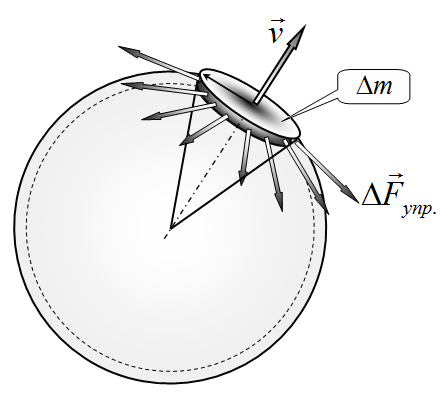
Возможен и более традиционный путь решения – на основании уравнения второго закона Ньютона, записанного для малого выделенного элемента участка оболочки.
\[\Delta m \frac{\Delta v}{\Delta t} = -F_{\text{упр.}}\tag{15}\]
\[\Delta m = 2\pi R_0^2 \theta^2 h \rho\tag{16}\]
Подставляя полученное ранее выражение для силы упругости (4), получим
\[2\pi R_0^2 \theta^2 h \rho \frac{\Delta v}{\Delta t} = -2\pi R h E \frac{\Delta R}{R_0} \cdot \theta^2 \quad \Rightarrow \quad \frac{\Delta v}{\Delta t} = -\frac{E}{\rho R_0^2} \Delta R\tag{15}\]
Полученное уравнение также является уравнением гармонических колебаний с частотой, определяемой формулой (14).
Заметим, что использование уравнения типа (15) предполагает пренебрежение всеми членами, имеющими второй порядок малости по смещению выделенного элемента.
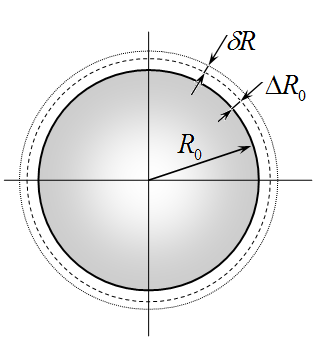
2.2 Заполнение баллона газом изменяет частоту радиальных колебаний по двум причинам: первое – изменяется радиус баллона; второе – на стенки баллона действует дополнительная изменяющаяся сила давления газа\(^1\). Чтобы учесть оба этих фактора представим изменение радиуса баллона в виде двух слагаемых: \(\Delta R_0\) - изменение радиуса баллона под действием давления газа в состоянии равновесия и определяемое формулой (8); \(\delta R\) - еще более малое отклонение от равновесного значения, возникающее в ходе колебаний.
Итак, уравнение второго закона Ньютона для выделенного элемента оболочки в данном случае приобретает вид
\[2\pi R_0^2 \theta^2 h \rho \frac{\Delta v}{\Delta t} = -2\pi R h E \frac{\Delta R}{R_0} \cdot \theta^2 + p \cdot \pi R^2 \theta^2\tag{16}\]
Здесь \(p\) - изменяющееся давление газа в баллоне. Его зависимость от радиуса баллона определяется уравнением адиабатного процесса
\[p_0 V_0^\gamma = p V^\gamma \quad \Rightarrow \quad p = p_0 \left( \frac{V_0}{V} \right)^\gamma = p_0 \left( \frac{R_0 + \Delta R_0}{R_0 + \Delta R_0 + \delta R} \right)^{3\gamma}\tag{17}\]
Подставим это выражение в уравнение (16) и после сокращений получим
\[\frac{\Delta v}{\Delta t} = -\frac{E}{R_0^2 \rho} (R_0 + \Delta R_0 + \delta R) \frac{\Delta R_0 + \delta R}{R_0} + \frac{p_0}{2 R_0^2 h \rho} \left( \frac{R_0 + \Delta R_0}{R_0 + \Delta R_0 + \delta R} \right)^{3\gamma} (R_0 + \Delta R_0 + \delta R)^2\tag{18}\]
Прежде всего, в этом уравнении необходимо провести разложения по «самой величине» \(\delta R\), оставляя только величины первого порядка. Приведем эти выкладки подробно
\[(R_0 + \Delta R_0 + \delta R) \frac{\Delta R_0 + \delta R}{R_0} = (R_0 + \Delta R_0) \frac{\Delta R_0}{R_0} + \delta R \left( \frac{\Delta R_0 + R_0 + \Delta R_0}{R_0} \right) =\tag{18}\]
\[= (R_0 + \Delta R_0) \frac{\Delta R_0}{R_0} + \delta R \left( 1 + 2 \frac{\Delta R_0}{R_0} \right)\]
\[\left( \frac{R_0 + \Delta R_0}{R_0 + \Delta R_0 + \delta R} \right)^{3\gamma} (R_0 + \Delta R_0 + \delta R)^2 = (R_0 + \Delta R_0)^2 \left( 1 + \frac{\delta R}{R_0 + \Delta R_0} \right)^{2 - 3\gamma} \approx\tag{19}\]
\[\approx (R_0 + \Delta R_0)^2 \left( 1 - (3\gamma - 2) \frac{\delta R}{R_0 + \Delta R_0} \right) \approx (R_0 + \Delta R_0)^2 - (3\gamma - 2)(R_0 + \Delta R_0) \delta R\]
\[\frac{\Delta v}{\Delta t} = \left( -\frac{E}{R_0^2 \rho} (R_0 + \Delta R_0) \frac{\Delta R_0}{R_0} + \frac{p_0}{2 R_0^2 h \rho} (R_0 + \Delta R_0)^2 \right) - \left( \frac{E}{R_0^2 \rho} \left( 1 + 2 \frac{\Delta R_0}{R_0} \right) + \frac{p_0}{2 R_0^2 h \rho} (3\gamma - 2)(R_0 + \Delta R_0) \right) \delta R\tag{20}\]
Первое слагаемое в этом уравнении определяет условие равновесия
\[-\frac{E}{R_0^2 \rho} (R_0 + \Delta R_0) \frac{\Delta R_0}{R_0} + \frac{p_0}{2 R_0^2 h \rho} (R_0 + \Delta R_0)^2 = 0\tag{21}\]
Заметим, что это уравнение было решено ранее – равновесное значение увеличения радиуса баллона дается формулой (8). Коэффициент при втором \(\delta R\) равен квадрату круговой частоты колебаний баллона. Преобразуем его, оставляя только величины первого порядка малости теперь по \(\Delta R\)
\[\left( \frac{E}{R_0^2 \rho} \left( 1 + 2 \frac{\Delta R_0}{R_0} \right) + \frac{p_0}{2 R_0^2 h \rho} (3\gamma - 2)(R_0 + \Delta R_0) \right) = \frac{E}{R_0^2 \rho} \left( 1 + 2 \frac{\Delta R_0}{R_0} + \frac{p_0 R_0}{2 E h} (3\gamma - 2) \left( 1 + \frac{\Delta R_0}{R_0} \right) \right) = \omega_0^2 \left( 1 + 2 \frac{\Delta R_0}{R_0} + \beta (3\gamma - 2) \left( 1 + \frac{\Delta R_0}{R_0} \right) \right)\tag{22}\]
Здесь \(\beta = \frac{R_0 \Delta p}{2 E h} \approx 2{,}4 \cdot 10^{-3}\) введенный и рассчитанный ранее параметр. Учитывая, что относительная деформация баллона в состоянии равновесия также равна \(\beta\) в выражении (7) можно пренебречь малыми величинами второго порядка:
\[\omega_0^2 \left( 1 + 2 \frac{\Delta R_0}{R_0} + \beta (3\gamma - 2) \left( 1 + \frac{\Delta R_0}{R_0} \right) \right) \approx \omega_0^2 (1 + 2\beta + \beta(3\gamma - 2)) = \omega_0^2 (1 + 3\gamma\beta)\tag{23}\]
Таким образом, частота колебаний и ее относительное изменение оказываются равными
\[\nu = \nu_0 \sqrt{1 + 3\gamma\beta} \approx \nu_0 \left( 1 + \frac{3\gamma}{2} \beta \right) \quad \Rightarrow \quad \frac{\Delta \nu}{\nu_0} \approx \frac{3\gamma}{2} \beta \approx 5 \cdot 10^{-3}, \text{ то есть всего } 0{,}5\%.\]
Часть 3. Электрический заряд.
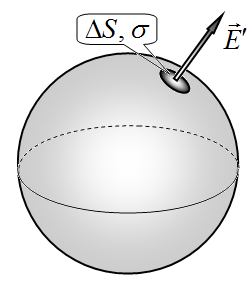
3.1 На малую площадку \(\Delta S\) на поверхности внешней сферы со стороны остальных зарядов сферы действует сила
\[\Delta F = E' \sigma \Delta S,\tag{24}\]
где \(\sigma\) - поверхностная плотность зарядов на сфере, \(E'\) - напряженность электрического поля, создаваемого всеми зарядами сферы, кроме тех, которые находятся на выделенной площадке. Для определения напряженности поля \(E'\) воспользуемся следующими рассуждениями. Суммарное поле с внешней стороны площадки равно (поле равномерно заряженной сферы)
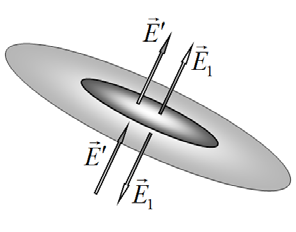
\[E_0 = \frac{q}{4\pi\varepsilon_0 R^2}\tag{25}\]
и может быть представлено в виде двух слагаемых \(\vec{E}_0 = \vec{E}' + \vec{E}_1, \quad (\vec{E}_1\) - напряженность поля, создаваемого зарядами на выделенной площадке). С внутренне стороны
под площадкой эти векторы направлены противоположно и их сума равна нулю (так как поле внутри проводника отсутствует). Откуда следует. что искомая напряженность \(E'\) в два раза меньше суммарной напряженности поля у поверхности сферы
\[\vec{E}' - \vec{E}_1 = \vec{0} \quad \Rightarrow \quad E' = E_1 = \frac{1}{2} E_0\tag{24}\]
Записанные выражения позволяют рассчитать давление электрического поля на поверхность сферы
\[p = \frac{\Delta F}{\Delta S} = E' \sigma = \frac{1}{2} \frac{q}{4\pi\varepsilon_0 R^2} \frac{q}{4\pi R^2} = \frac{q^2}{32\pi^2 \varepsilon_0 R^4}\tag{25}\]
Далее можно воспользоваться уравнением (10), заменив в нем давление газа на найденное давление электрического поля:
\[\frac{q^2}{32\pi^2 \varepsilon_0 R_0^4} = \frac{2\sigma_{\text{пр}} h}{R_0}\tag{26}\]
Теперь без труда находим максимально возможный заряд сферы
\[q_{\text{max}} = \sqrt{64\pi^2 \varepsilon_0 R_0^3 \sigma_{\text{пр}} h} = 8\pi R_0 \sqrt{\varepsilon_0 \sigma_{\text{пр}} R_0 h} \approx \approx 8\pi \cdot 1{,}0^2 \sqrt{8{,}85 \cdot 10^{-12} \cdot 5{,}6 \cdot 10^8 \cdot 1{,}0 \cdot 1{,}0 \cdot 10^{-3}} \approx 5{,}6 \cdot 10^{-2} \text{ Кл}.\tag{27}\]
Часть 4. Рентгеновское освещение.
Причиной возможного увеличения радиуса шара является фотоэффект, в результате которого шар приобретает положительный электрический заряд.
4.1 Энергия гамма-кванта рассчитывается по формуле
\[w = \frac{hc}{\lambda e} = \frac{6{,}63 \cdot 10^{-34} \cdot 3{,}0 \cdot 10^8}{2{,}0 \cdot 10^{-10} \cdot 1{,}6 \cdot 10^{-19}} = 6{,}2 \cdot 10^3 \text{ Эв}.\tag{28}\]
4.2 Энергия кванта значительно превышает работу выхода, поэтому последняя может быть опущена в уравнении Эйнштейна для фотоэффекта:
\[e\varphi = \frac{hc}{\lambda} - \frac{hc}{\lambda_{\text{кр}}} \quad \Rightarrow \quad \frac{eq}{4\pi\varepsilon_0 R} = \frac{hc}{\lambda}.\tag{29}\]
Из этого уравнения определяем максимальный заряд оболочки
\[q = 4\pi\varepsilon_0 R \frac{hc}{\lambda e} = 4\pi\varepsilon_0 R w\tag{30}\]
и давление электрического поля на оболочку.
\[p = \frac{q^2}{32\pi^2 \varepsilon_0 R^4} = \frac{(4\pi\varepsilon_0 R w)^2}{32\pi^2 \varepsilon_0 R^4} = \frac{\varepsilon_0 w^2}{2R^2}\tag{31}\]
Наконец, воспользуемся полученной ранее формулой для расчета относительного увеличения радиуса шара (8):
\[\frac{\Delta R}{R_0} = \frac{R_0}{2Eh} \frac{\varepsilon_0 w^2}{2R_0^2} = \frac{\varepsilon_0 w^2}{4EhR_0} = \frac{8{,}82 \cdot 10^{-12} (6{,}2 \cdot 10^3)^2}{4 \cdot 2{,}1 \cdot 10^{11} \cdot 1{,}0 \cdot 10^{-3}} = 4{,}0 \cdot 10^{-13}\tag{32}\]
Таким образом, рассчитанное увеличение радиуса шара меньше размера атома, поэтому в принципе не наблюдаемо.
\(^{1}\) Строго говоря, при расчете колебаний стенок необходимо учитывать распространение упругих волн в газе внутри баллона (звуковые волны). Однако, мы упростим ситуацию и будем считать, что давление во всем объеме изменяется мгновенно во всех точках (так, называемое квазистационарное приближение).
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
зад 3 Неоднозначность и как с ней бороться!
Часть 1. «Бревно»
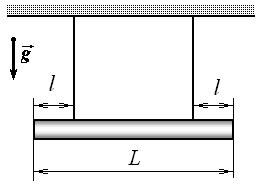
1.1. Однородное бревно массой \(m = 20\) кг, длиной \(L = 2{,}0\) м подвешено горизонтально на двух нитях, привязанных к нему на одинаковых расстояниях \(l = \frac{L}{4} = 50\) см от концов. Найдите силы натяжения \(T_1\) и \(T_2\) нитей, удерживающих бревно. Ускорение свободного падения \(g = 9{,}8 \frac{\text{м}}{\text{с}^2}\).
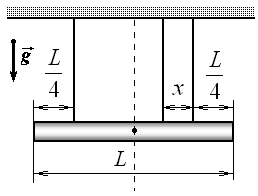
1.2. На некотором расстоянии \(x\) от оси симметрии системы подвязали еще одну нить, так, что бревно осталось в горизонтальном положении. Найдите диапазон возможных значений силы натяжения третьей нити \(T_3\) в этом случае. Постройте диаграмму возможных значений \(T_3(\eta)\), где в качестве параметра выбрана безразмерная величина \(\eta = \frac{x}{L}\), в диапазоне изменения \(\eta \left(-\frac{1}{2}, +\frac{1}{2}\right)\).
1.3. Как Вы убедились в пункте 1.2, решение задачи носит неоднозначный характер. Данная неоднозначность исчезает, если считать, что нити являются одинаковыми упругими пружинами с большим коэффициентом жесткости. Рассмотрите пункт 1.2 данной задачи, считая нити одинаковыми пружинами. Постройте диаграмму \(T_3(x)\) в этом случае, используя в качестве безразмерного параметра величину \(\tau = \frac{T_3}{mg}\).
Часть 2. «Лестница»
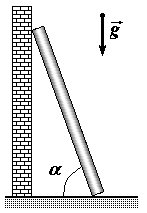
Однородная лестница прислонена к стене и находится в равновесии под углом \(\alpha\) к горизонту. Коэффициент трения лестницы о пол и стену \(\mu = 0{,}40\). Обозначим через \(N_1\) и \(N_2\) силы нормального давления лестницы на пол и стену, а модули действующих сил трения \(F_1\) и \(F_2\) соответственно.
2.1 Запишите возможные условия равновесия лестницы. Покажите, что невозможно однозначное определение сил нормального давления \(N_1\) и \(N_2\) и сил трения \(F_1\) и \(F_2\) в данном случае.
2.2 Выразите \(F_1\) и \(F_2\) как функцию \(N_1\).
2.3 Используя выражение для силы трения покоя \(F_{\text{тр}} \le \mu N\), получите три условия, при выполнении которых лестница будет находится в равновесии. Постройте диаграмму (в безразмерных координатах \(f_1 = \frac{F_1}{mg}\) и \(f_2 = \frac{F_2}{mg}\)) на которой укажите области допустимых значений этих параметров. Выделите на диаграмме множество точек, удовлетворяющих условию равновесия.
2.4 Постройте диаграмму \(F_1(\operatorname{tg}\alpha)\) возможных значений силы трения лестницы о пол в зависимости от \((\operatorname{tg}\alpha)\).
2.5 Найдите, при каком минимальном значении угла \(\alpha_{\min}\) лестница еще сможет оставаться в положении равновесия?
▶ПодсказкаСкрыть
Условий равновесия больше, чем нужно для однозначного ответа: оставьте два независимых и потребуйте неотрицательности натяжений (в п. 1) и \(F\le\mu N\) (в п. 2); для нитей-пружин добавьте закон Гука.
▶ОтветСкрыть
1.1) \(T_1=T_2=mg/2=98\text{ Н}\); 1.2) \(0\le T_3\le\dfrac{mg}{1-4|x|/L}\) (диаграмма \(T_3(\eta)\) — область под гиперболами); 1.3) \(\tau=\dfrac{T_3}{mg}=\dfrac{1}{3+16(x/L)^2}\); 2.2) \(F_2=mg-N_1\), \(F_1=\dfrac{1}{\operatorname{tg}\alpha}\left(N_1-\dfrac{mg}{2}\right)\); 2.3) условия равновесия: \(f_1\operatorname{tg}\alpha+f_2=\tfrac12\), \(f_1+\mu f_2\le\mu\), \(f_2\le\mu f_1\); 2.4) \(F_1\) ограничена гиперболами \(\dfrac{mg}{2(\mu+\operatorname{tg}\alpha)}\le F_1\le\dfrac{\mu\,mg}{2(1-\mu\operatorname{tg}\alpha)}\) (при больших \(\alpha\) верхняя граница \(\dfrac{mg}{2\operatorname{tg}\alpha}\)); 2.5) \(\operatorname{tg}\alpha_{\min}=\dfrac{1-\mu^2}{2\mu}=1{,}05\), \(\alpha_{\min}\approx46{,}4^\circ\).
▶РешениеСкрыть
Часть 1. «Бревно»
1.1 Данный пункт олимпиадной задачи следует воспринимать как шутку – очевидно, что при симметричном расположении нитей их силы натяжения равны половине силы тяжести
\[T_1 = T_2 = \frac{mg}{2} = 98\,\text{Н}.\tag{1}\]
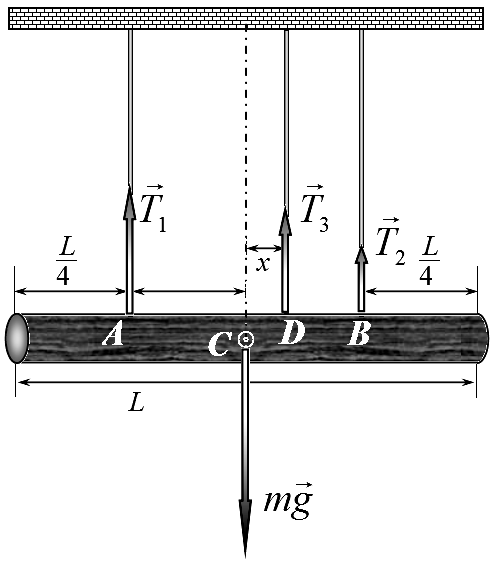
1.2 Если бревно подвешено горизонтально на трех нитях, можно записать следующие уравнения равновесия:
— сумма всех сил, действующих на бревно равна нулю:
\[\sum_i \vec{F}_i = \vec{0} \quad \Rightarrow \quad T_1 + T_2 + T_3 = mg;\tag{2}\]
— сумма моментов сил, действующих на бревно также равна нулю, причем это условие можно записывать относительно любой точки (конца бревна, точек подвеса нитей, центра тяжести ...):
\[\sum_i M_i = 0\]
\[O: \quad T_1 \frac{1}{4}L + T_2 \frac{3}{4}L + T_3 \left( \frac{1}{2}L + x \right) = mg \frac{1}{2}L;\]
\[A: \quad T_2 \frac{1}{2}L + T_3 \left( \frac{1}{4}L + x \right) = mg \frac{1}{4}L;\]
\[C: \quad T_2 \frac{1}{4}L = T_3 x + T_2 \frac{1}{4}L;\]
\[D: \quad T_1 \left( \frac{1}{4}L + x \right) = mgx + T_2 \left( \frac{1}{4}L - x \right);\]
\[B: \quad T_1 \frac{1}{2}L + T_3 \left( \frac{1}{4}L - x \right) = mg \frac{1}{4}L;\tag{3}\]
Однако из всех уравнений (2)-(3) независимыми являются только два (любых), так остальные уравнения могут быть получены из выбранных двух. Следовательно, силы натяжения нитей не могут быть определены однозначно. Очевидно, что силы натяжения нитей могут быть направлены только вертикально вверх, именно эти условия ограничивают возможные диапазоны силы натяжения третьей нити. Формально эти ограничения могут быть записаны в виде неравенств \(T_1 \ge 0\); \(T_2 \ge 0\); \(T_3 \ge 0\). Далее можно выразить силы натяжения первой и второй нитей как функции силы натяжения третьей и получить тем самым неравенства ограничивающие пределы изменения третьей нити
\[T_1(T_3) \ge 0;\]
\[T_2(T_3) \ge 0\tag{4}\]
Получим эти неравенства в явном виде и самым быстрым способом – для этого надо выбирать уравнения, в которые входят только требуемые силы (чтобы не тратить время на алгебраические преобразования). Поэтому выберем уравнение (3), записанное для точки крепления первой нити, из которого выразим \(T_2(T_3)\):
\[T_2 \frac{1}{2}L + T_3 \left( \frac{1}{4}L + x \right) = mg \frac{1}{4}L; \quad \Rightarrow \quad T_2 = \frac{1}{2}mg - T_3 \left( \frac{1}{2} + 2\frac{x}{L} \right).\tag{5}\]
Полагая \(T_2 \ge 0\), получим неравенство, ограничивающее значения \(T_3\)
\[\frac{T_3}{mg} \le \frac{1}{1 + 4 \frac{x}{L}}.\tag{6}\]
Аналогично поступим с уравнением для точки крепления второй нити:
\[T_1 \frac{1}{2} L + T_3 \left( \frac{1}{4} L - x \right) = mg \frac{1}{4} L; \quad \Rightarrow \quad T_2 = \frac{1}{2} mg - T_3 \left( \frac{1}{2} - 2 \frac{x}{L} \right) \ge 0,\tag{7}\]
Откуда следует, что
\[\frac{T_3}{mg} \le \frac{1}{1 - 4 \frac{x}{L}}.\tag{8}\]
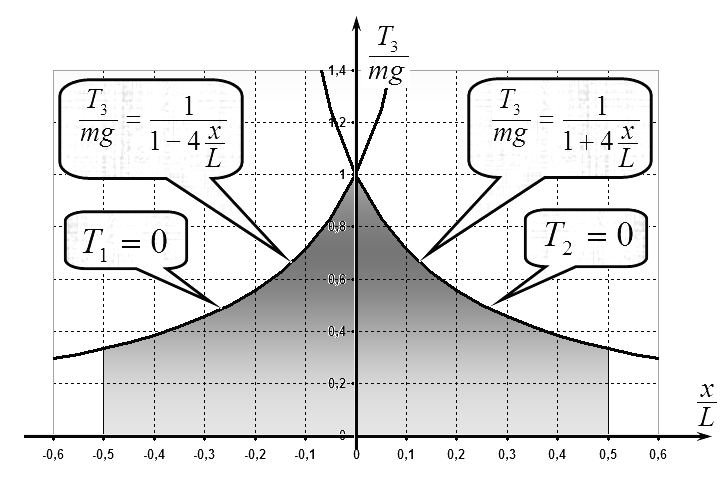
Два неравенства (6), (8) могут быть записаны в виде одного
\[\frac{T_3}{mg} \le \frac{1}{1 - 4 \left\vert \frac{x}{L} \right\vert }.\tag{9}\]
На рисунке изображена диаграмма зависимости \(T_3(x)\), указывающая область возможных значений силы натяжения третьей нити (затемнена). Реализуемое значение силы натяжения третьей нити может зависеть от малых различиях в длинах нитей и способа ее подвязывания.
Отметим, что данная область может быть выделена и из физических соображений: максимальной силе натяжения третье нити соответствует нулевое натяжение другой нити, находящейся с той же стороны от оси симметрии, что и третья нить.
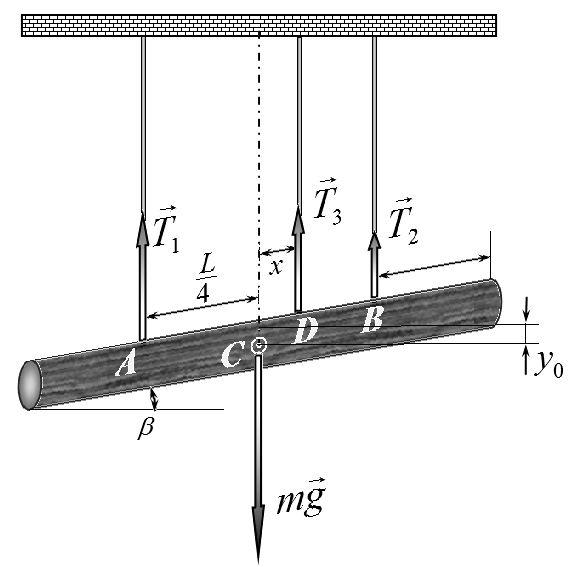
1.3 Если нити считать слегка растяжимыми, то бревно слегка наклонится к горизонту. Так как жесткости нитей велики, то угол наклона (который мы для простоты обозначим \(\beta\)) будет малым. В этом приближении можно пренебречь отклонением нитей от вертикали.
Теперь то к двум (опять любым!) уравнениям равновесия (2) –(3) следует добавить выражения для сил упругостей нитей, записанные на основании закону Гука:
\[\begin{aligned} T_1 &= k \left( y_0 + \beta \frac{L}{4} \right) \\ T_2 &= k \left( y_0 - \beta \frac{L}{4} \right), \\ T_3 &= k (y_0 + \beta x) \end{aligned}\tag{10}\]
где \(k\) - коэффициент жесткостей нитей, \(y_0\) - смещение центра бревна из-за растяжения нитей.
У нас есть богатый выбор: какие два уравнения из условия равновесия выбрать. Так как система (бревно и нити) обладает определенной симметрией, то надо выбирать наиболее симметричные уравнения. Кроме того, следует побыстрее избавляться от неизвестных и ненужных величин, таких как «придуманные» жесткость пружины, смещение центра и наклон бревна.
Исходя из этих соображений, возьмем уравнение (2), в которое входит сумма сил \(T_1 + T_2\), которую также можно выразить из уравнений для сил упругости (10), это позволяет выразить значения параметра \(ky_0\):
\[T_1 + T_2 + T_3 = mg; \quad \Rightarrow \quad T_1 + T_2 = mg - T_3\]
\[\begin{cases} T_1 = k\left(y_0 + \beta \frac{L}{4}\right) \\ T_2 = k\left(y_0 - \beta \frac{L}{4}\right) \end{cases} \quad \Rightarrow \quad T_1 + T_2 = 2ky_0 \quad \Rightarrow \quad ky_0 = \frac{mg - T_3}{2}.\tag{11}\]
В уравнении равновесия (3), записанного для центра масс, легко выразить разность этих сил, которая также выражается из уравнений для сил упругости (10), что дает возможность выразить параметр \(k\beta\):
\[T_1 \frac{1}{4} L = T_3 x + T_2 \frac{1}{4} L \quad \Rightarrow \quad T_1 - T_2 = 4 \frac{x}{L} T_3\]
\[\begin{cases} T_1 = k\left(y_0 + \beta \frac{L}{4}\right) \\ T_2 = k\left(y_0 - \beta \frac{L}{4}\right) \end{cases} \quad \Rightarrow \quad T_1 - T_2 = k\beta \frac{L}{2} \quad \Rightarrow \quad k\beta = 8 \frac{x}{L^2} T_3.\tag{12}\]
Подставим эти выражение в уравнение закона Гука для третьей нити
\[T_3 = k(y_0 - \beta x) = ky_0 - k\beta x = \frac{mg - T_3}{2} - 8 \frac{x^2}{L^2} T_3.\tag{13}\]
Решение этого уравнения дает искомый результат
\[\frac{T_3}{mg} = \frac{1}{3 + 16\left(\frac{x}{L}\right)^2}.\tag{14}\]
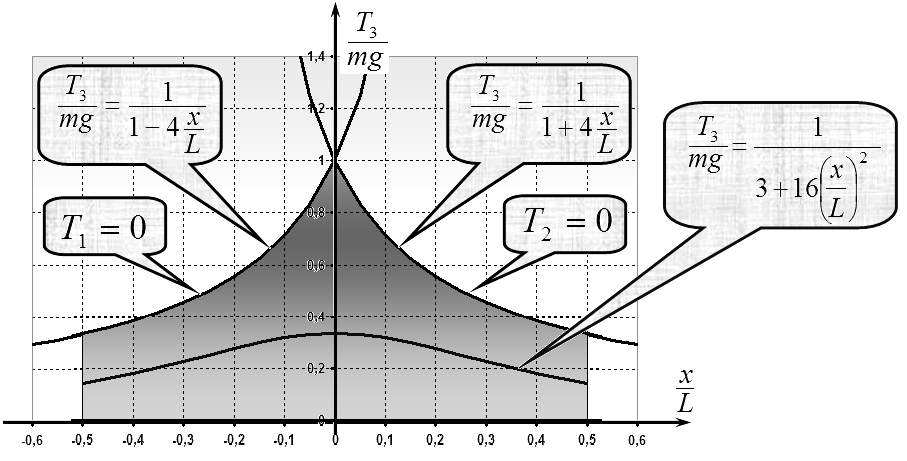
График этой функции, нанесенный на ранее построенную диаграмму, показан на рисунке. Как и следовало ожидать, эта кривая попадает в область допустимых значений.
В заключение отметим, что и последний пункт этой задачи страдает некоторой искусственностью: трудно найти абсолютно одинаковые нити и еще труднее подвязать их так, чтобы длины в недеформированном состоянии были одинаковы.
Часть 2. «Лестница»
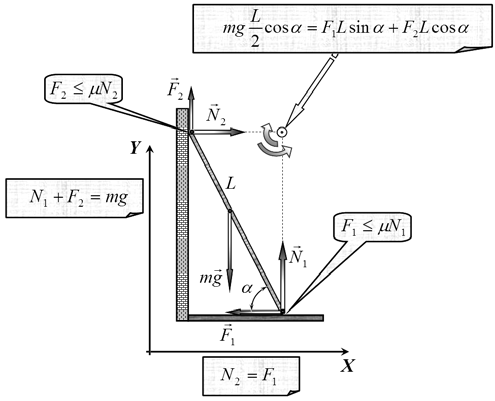
2.1 Силы, действующие на лестницу, изображены на рисунке. Условиями равновесия являются:
— равенство нулю суммы всех сил
\[\begin{aligned} N_1 + F_2 &= mg \\ N_2 &= F_1 \end{aligned}\tag{1}\]
(в проекциях на вертикальную и горизонтальную оси, соответственно);
— равенство нулю моментов сил, которое в данном случае удобно записать относительно точки \(C\) - точки пересечения перпендикуляров к стенке и полу в точках касания лестницы
\[\begin{aligned} mg \frac{L}{2} \cos \alpha &= F_1 L \sin \alpha + F_2 L \cos \alpha \quad \Rightarrow \\ \frac{mg}{2} &= F_1 \operatorname{tg} \alpha + F_2 \end{aligned}\tag{3}\]
Так как сил трения в данном случае являются силами трения покоя, то нельзя связать их с силами нормальной реакции функциональной связью, возможно только ограничиться неравенствами
\[\begin{aligned} F_1 &\le \mu N_1 \\ F_2 &\le \mu N_2 \end{aligned}\tag{4}\]
Система уравнений (1)-(3) является не полной – число неизвестных (четыре –две силы трения и две силы нормальной реакции) превышает число уравнений (три), поэтому эта система однозначного решения не имеет: любые три силы могут быть выражены через одну оставшуюся. Неравенства ограничивают диапазон возможных изменений искомых сил.
2.2 Например, силы трения могут быть выражены как функции силы реакции \(N_1\):
— из уравнения (1)
\[F_2 = mg - N_1,\tag{5}\]
Из уравнения (3)
\[F_1 = \frac{1}{\operatorname{tg} \alpha} \left( N_1 - \frac{mg}{2} \right).\tag{6}\]
2.3 Так как далее необходимо анализировать диаграмму для модулей сил трения избавимся в уравнениях (1)-(3) и неравенствах (4) от сил нормальных реакций. Для этого выразим силы реакции через силы трения
\[\begin{aligned} N_1 &= mg - F_2 \\ N_2 &= F_1 \end{aligned}\tag{7}\]
и подставим в уравнение (3) и неравенства (4):
\[\begin{aligned} \frac{mg}{2} &= F_1 \operatorname{tg} \alpha + F_2 \\ F_1 &\le \mu (mg - F_2) \\ F_2 &\le \mu F_1 \end{aligned}\tag{8}\]
Эта система определяет возможные диапазоны изменения сил трения. Для упрощения анализа системы перейдем к указанным в условии безразмерным параметрам \(f_1 = \frac{F_1}{mg}\) и \(f_2 = \frac{F_2}{mg}\), для чего разделим уравнение и неравенства (8) на модуль силы тяжести \(mg\). В результате получим
\[\begin{aligned} f_1 + \mu f_2 & < \mu \\ f_2 & < \mu f_1 \end{aligned}\tag{9}\]
\[f_1 \operatorname{tg} \alpha + f_2 = \frac{1}{2}\tag{10}\]
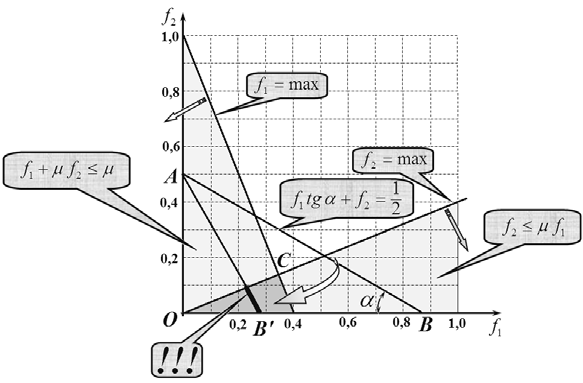
Изобразим графически на диаграмме \((f_1, f_2)\) области удовлетворяющие неравенствам (см. рис). Их пересечение (темный треугольник) определяет область допустимых значений, ограниченную максимально возможными значениями сил трения. Построим также на этой диаграмме прямую \(AB\), описываемую уравнением (10). Наклон этой прямой к отрицательному направлению оси равен \(\alpha\). При увеличении этого угла прямая приближается к области допустимых значений. В том же случае, когда эта прямая пересекает область допустимых значений, появляются возможные решений системы (9)-(10). В частности, для прямой \(AB'\) является отрезок, лежащий внутри треугольника допустимых значений (этот отрезок отмечен тремя восклицательными знаками).
2.4 Построенная диаграмма позволяет рассмотреть все возможные варианты изменения силы трения \(F_1(\operatorname{tg} \alpha)\) в зависимости от угла наклона лестницы.
При малых углах прямая \(\text{АВ}\) не пересекает область допустимых значений, поэтому лестница не может находиться в равновесии.
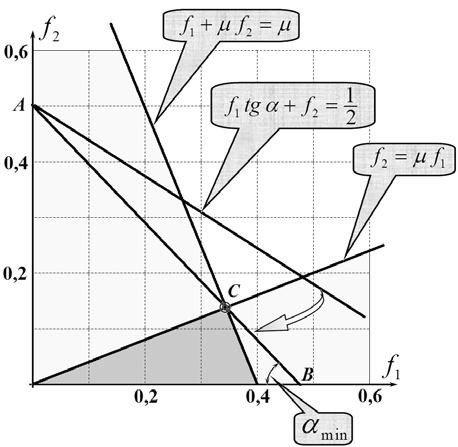
Минимальному углу наклона лестницы соответствует ситуация, когда прямая \(\text{АВ}\) пересекает точку \(C\) в этом случае максимального значения достигают обе силы трения (о пол и о стену). В этом случае выполняются уравнения
\[\begin{aligned} f_1 \operatorname{tg} \alpha + f_2 &= \frac{1}{2} \\ f_1 + \mu f_2 &= \mu \\ f_2 &= \mu f_1 \end{aligned}\tag{11}\]
решение которых позволяет найти значения минимального угла наклона лестницы.
\[\begin{cases} f_2 = \mu f_1 \\ f_1 + \mu f_2 = \mu \end{cases} \Rightarrow f_1 + \mu^2 f_1 = \mu \Rightarrow \begin{cases} f_1 = \frac{\mu}{1+\mu^2} \\ f_2 = \frac{\mu^2}{1+\mu^2} \end{cases}\tag{12}\]
И подставим в первое уравнение системы, из которого найдем значение минимального угла
\[\frac{\mu}{1+\mu^2} \operatorname{tg} \alpha + \frac{\mu^2}{1+\mu^2} = \frac{1}{2} \Rightarrow \operatorname{tg} \alpha_{\min} = \frac{1-\mu^2}{2\mu}.\tag{13}\]
Численное значение минимального угла при заданном значении коэффициента трения
\[\operatorname{tg} \alpha_{\min} = \frac{1-\mu^2}{2\mu} = 1{,}05.\tag{14}\]
\[\alpha_{\min} \approx 46{,}4^\circ\]
При дальнейшем увеличении угла наклона появляется область изменения силы трения \(F_1\).
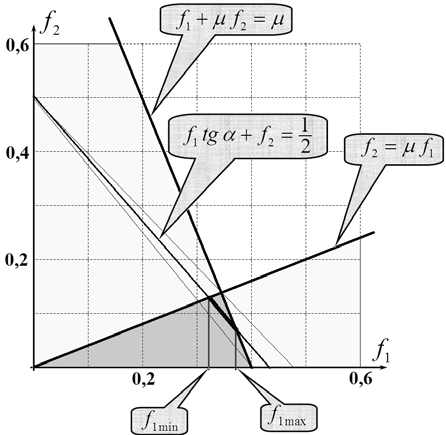
Для определения минимального значения рассматриваемой силы необходимо решить систему уравнений
\[\begin{cases} f_1 \operatorname{tg} \alpha + f_2 = \frac{1}{2} \\ f_2 = \mu f_1 \end{cases} \Rightarrow f_{1\max} = \frac{1}{2(\mu + \operatorname{tg} \alpha)}.\tag{15}\]
Максимальное значение этой силы находится из системы уравнений
\[\begin{cases} f_1 \operatorname{tg} \alpha + f_2 = \frac{1}{2} \\ f_1 + \mu f_2 = \mu \end{cases} \Rightarrow f_{1\max} = \frac{\mu}{2(1-\mu \operatorname{tg} \alpha)}.\tag{16}\]
При дальнейшем увеличении угла наклона прямая \(\text{АВ}\) пресекает треугольник допустимых значений на его нижнем основании. Поэтому в этом случае максимальное значение определяется из системы уравнений
\[\begin{cases} f_1 \operatorname{tg} \alpha + f_2 = \frac{1}{2} \\ f_2 = 0 \end{cases} \Rightarrow f_{1\max} = \frac{1}{2 \operatorname{tg} \alpha}.\tag{17}\]
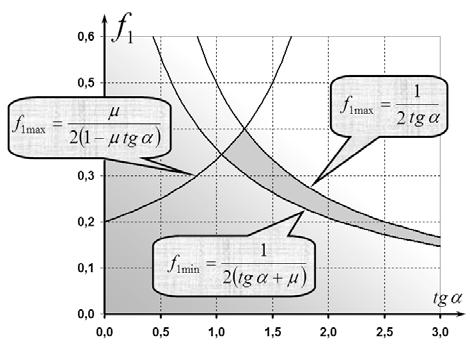
Таким образом, область возможных значений силы трения о пол ограничена тремя гиперболами, описываемой функцией (17); смещенной, описываемой функцией (16) и «перевернутой», задаваемой функцией (16). Эти области показаны на рисунке, выделена область изменения силы трения о пол.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Источник: Республиканская физическая олимпиада Беларуси, 2010/11, заключительный этап, 11 класс, теоретический тур — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.