зад 1 Намагниченный гвоздь
Для измерения индукции магнитного поля широко используются датчики Холла. Принцип работы этих приборов основан на эффекте, открытом американским физиком Эдвином Холлом в 1879 г и названным его именем.
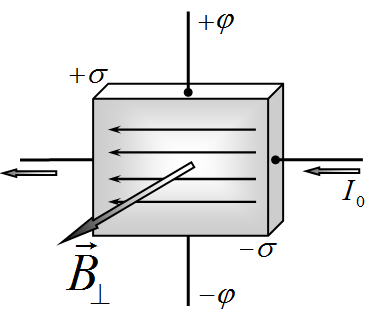
Кратко поясним суть этого эффекта. Пусть прямоугольная проводящая пластинка находится в магнитном поле.
При пропускании электрического тока вдоль пластинки на движущиеся заряды будет действовать сила Лоренца, обусловленной нормальной составляющей вектора индукции \(\vec{B}_{\perp}\). Эта сила приведет к смещению траекторий частиц к торцам пластинки и возникновению на них поверхностных электрических зарядов \(\pm \sigma\). В стационарном режиме электрической поле, созданное этими зарядами будет компенсировать действие силы Лоренца. Таким образом, между торцами пластинки возникнет ЭДС Холла. Величина этой ЭДС (которую будем называть выходным напряжением, и обозначать \(U_{\text{вых.}}\)) пропорциональна силе тока в пластинке и нормальной составляющей индукции магнитного поля. При изменении направления вектора индукции изменяется знак выходного напряжения. Коэффициент пропорциональности зависит от свойств пластинки – материала и геометрических размеров. Если силу тока в пластинке поддерживать постоянной, то выходное напряжение \(U_{\text{вых.}}\) оказывается пропорциональным нормальной составляющей вектора индукции магнитного поля.
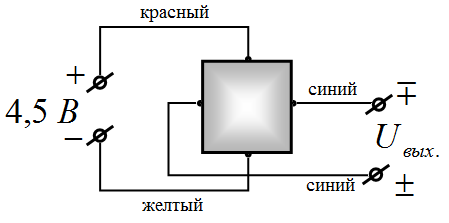
Предоставленный вам датчик Холла представляет собой именно такую пластинку размером приблизительно \(1\text{мм} \times 2\text{мм}\) с четырьмя цветными выводами, прикрепленными к торцам пластинки: красный и желтый для создания тока в датчике (их следует подключать к батарее питания – следите за полярностью подключения!); два желтых для измерения выходного напряжения (их следует подключать к мультиметру). Мультиметр должен работать в режиме измерения напряжения в диапазоне 200 мВ.
Датчик Холла подготовлен для градуировки и проведения измерений в картонной упаковке (на самом краю картонки темная маленькая пластинка, обжатая скотчем – это и есть датчик Холла).
Даже в отсутствии внешнего магнитного поля при подключении источника питания к датчику, милливольтметр фиксирует некоторое фоновое напряжение \(U_{\phi}\), которое несколько меняется при различной ориентации датчика. Это фоновое напряжение (от десятых долей милливольт до нескольких милливольт) обусловлено технологическими особенностями изготовления датчиков. Расположение вблизи металлических предметов (например, штатива), влияние магнитного поля Земли изменяет значение «фонового напряжения», так как появляется внешнее магнитное поле.
Представьте, что у линейки нет четкого начала отсчета, да к тому же это начало смещается то в сторону увеличения, то в сторону уменьшения! Вот такой чудесный (без нуля) и очень чувствительный измерительный прибор в ваших руках…{}
Приборы и материалы: датчик Холла с выводами проводов, мультиметр, две батарейки 4,5 В, ключ электрический, реостат 15 Ом, соединительные провода, амперметр школьный на 2 А, соленоид с известными параметрами, кусок гвоздя длиной 5,5 см и диаметром примерно 4 мм, пластилин для изготовления держателей.
Картонную пластинку с датчиком Холла закрепите вертикально на столе на куске пластилина и не смещайте его во время выполнения всех заданий. Подносите приборы к датчику, а не датчик к приборам! Держите подальше от датчика все железные (ключи, ручки ...) и никелевые (например, монеты) предметы. Соберите электрическую цепь датчика: источник питания и мультиметр. Постарайтесь не смещать датчик и измерительную цепь.
Часть 1. Градуировка датчика (или изготовление теслометра).
Поднесите соленоид торцом к датчику Холла. Ось соленоида должна быть перпендикулярна плоскости датчика и проходит через его середину. Используйте пластилин для надежного крепления соленоида. Соберите электрическую цепь из последовательно соединенных батарейки, электрического ключа, соленоида, переменного резистора и амперметра.
Обязательно включите в цепь электрический ключ. Во избежание быстрой разрядки батарейки подключайте ее к цепи только во время измерений!
1.1 Приведите полную электрическую схему, использованную вами для измерений.
Магнитное поле на торце соленоида рассчитывается по формуле:
\[B_0 = \mu_0 \frac{NI}{\sqrt{d^2 + 4L^2}} = AI,\tag{1}\]
где \(d = 1{,}3\) см - диаметр соленоида, \(L = 4{,}0\) см - его длина, \(N = 100\) - число витков обмотки соленоида, \(\mu_0 = 4\pi \cdot 10^{-7} \frac{\text{Гн}}{\text{м}}\) - магнитная постоянная; \(I\) - сила тока через соленоид; \(A\) - постоянная соленоида (рекомендуем сразу рассчитать ее численное значение).
1.2 Проведите измерения зависимости ЭДС Холла (\(U_{\text{вых.}}\)) от индукции магнитного поля на торце соленоида \(B_0\).
Не забудьте измерить и учесть фоновое напряжение} \(U_{\phi}\).**
1.3 Постройте график зависимости\(^6\) индукции поля \(B_0\) от выходного напряжения \(U_{\text{вых.}}\).
1.4 Обоснуйте, можно ли считать полученную зависимость прямо пропорциональной. Рассчитайте постоянную (чувствительность) вашего датчика
\[K = \frac{B_0}{U_{\text{вых.}}} \left( \frac{\text{мТл}}{\text{мВ}} \right).\]
В дальнейшем считайте эту величину неизменной и используйте ее для расчета индукции магнитного поля.
\(^6\) Конечно, с точки зрения физики выходное напряжение зависит от индукции поля! Но воспримите задания в математическом смысле: постройте обратную функцию.
Часть 2. Магнитные свойства гвоздя.
Не разбирая установки, аккуратно вставьте гвоздь в соленоид.
Вам необходимо исследовать зависимость индукции магнитного поля, создаваемого гвоздем\(^7\) \(B_1\), от величины индукции магнитного поля, создаваемого током в соленоиде \(B_0\).
Магнитное поле гвоздя сложным образом зависит от внешнего магнитного поля, создаваемого соленоидом. Поэтому при проведении измерений изменяйте силу тока монотонно: монотонно увеличивайте и монотонно уменьшайте.
«Потренируйте» три раза гвоздь в магнитном поле, увеличивая силу тока до 1 А и потом уменьшая ее до минимума.
2.1 Исследуйте зависимость индукции магнитного поля \(B_1\), создаваемого гвоздем, от индукции магнитного поля \(B_0\), создаваемого соленоидом.
Не забудьте измерить и учесть фоновое напряжение} \(U_{\text{ф}}\).*
Понятно, что непосредственно можно измерить только индукцию суммарного поля \(B = B_1 + B_0\). Но индукцию магнитного поля соленоида \(B_0\) вы можете рассчитать. Измерение рекомендуем проводить в следующей последовательности. . Установите ток через соленоид +1 А и уменьшайте ток до нуля, затем поменяйте направление тока и изменяйте его от нуля до –1 А, снова изменяйте значение силы тока от –1 А до нуля и, наконец, поменяв направление тока, увеличивайте его от нуля до +1 А. Рекомендуемый шаг изменения силы тока \(\Delta I = 0{,}5\) А.
2.2 Постройте график полученной зависимости.
2.3 Используя полученный график, оцените: \(B_{\text{ост}}\). - индукцию остаточного поля гвоздя при полном отключении внешнего поля; \(B_{\text{к}}\) - коэрцитивную силу – значение индукции внешнего поля, которое полностью размагничивает гвоздь.
Часть 3. Магнитное поле внутри гвоздя.
Далее Вам необходимо исследовать магнитное поле, создаваемое намагниченным гвоздем. Для намагничивания поместите гвоздь симметрично внутрь соленоида. Пропустите через соленоид ток силой в 1 А в течение 5 секунд, после чего отключите ток. Повторите эту процедуру 5 раз.
Поместить датчик Холла внутрь железного гвоздя затруднительно, но с его помощью можно измерить поле вблизи поверхности соленоида.
Для повышения точности измерения датчик должен быть неподвижным. Поэтому намагниченный гвоздь с помощью кусочка пластилина закрепите на полоске миллиметровой бумаги, которую можно использовать как шкалу для измерения расстояний. Перемещайте гвоздь относительно неподвижного датчика.
\(^7\) Точнее, магнитного поля, создаваемого намагниченностью (или токами намагничения) материала гвоздя – но…{} сэкономим место!
Вам в помощь – теоретическая подсказка!
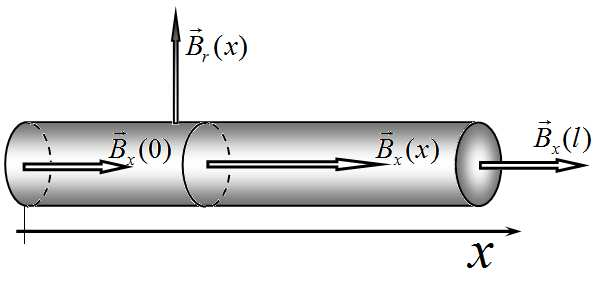
Совместим ось \(Ox\) с осью цилиндра (Ваш обрезок гвоздя таковым и является), начало отсчета совместим с левым торцом цилиндра. Будем считать, что нам известны значения нормальных составляющих индукции магнитного поля у наружной поверхности цилиндра: на основаниях это \(\vec{B}_{x}(0)\) и \(\vec{B}_{x}(l)\). Будем считать, что эти величины постоянны на всем торце. У боковой поверхности цилиндра нормальная составляющая поля \(\vec{B}_{r}(x)\) является функцией координаты. Отметим, что при переходе через границу магнетиков нормальная составляющая индукции поля не изменяется. Магнитное поле является вихревым, поэтому магнитный поток через любую замкнутую поверхность равен нулю (теорема о магнитном потоке).
3.1 Рассмотрим часть цилиндра от его левого торца до нормального к оси сечения, находящегося на расстоянии \(x\) от него. Запишите выражение для магнитного потока через поверхность этой части цилиндра. Запишите выражение для магнитного потока \(\Phi(x)\) через сечение цилиндра, перпендикулярное его оси и находящееся на расстоянии \(x\) от левого торца. Используя эту функцию, запишите выражение для индукции магнитного поля на оси цилиндра, в точке с координатой \(x\)
3.2 Проведите измерения нормальной составляющей вектора индукции магнитного поля у поверхности гвоздя. Значения \(B_{r}(x)\) измерьте с двух сторон гвоздя. Достаточно провести измерения с шагом \(0{,}5\) см. Измерьте также индукцию поля у торцов гвоздя. Не забудьте измерить и учесть фоновое напряжение} \(U_{\text{ф}}\)!*
Для удобства рекомендуем данные занести в следующую таблицу (в которой клетки указывают положение датчика относительно гвоздя Индукция поля у поверхности гвоздя.
| 0,5 | 1,0 | 1,5 | 2,0 | 2,5 | 3,0 | 3,5 | 4,0 | 4,5 | 5,0 | 5,5 | ||
| \(B_{x}(0)\) | \(B_{x}(l)\) |
3.3 Постройте график зависимости радиальной составляющей поля \(B_{r}(x)\) от координаты \(x\). Используйте среднее значение индукции с двух сторон гвоздя.
3.4 Для проверки теоремы о магнитном потоке рассчитайте магнитный поток через сечение цилиндра \(\Phi(x)\) как функцию \(x\). Найдите магнитный поток через правый торец гвоздя. Сравните полученное значение с магнитным потоком, рассчитанным по измеренному значению \(B_{x}(l)\).
3.5 Постройте график зависимости индукции магнитного поля внутри цилиндра на его оси \(B_{x}(x)\). Предложите простую функцию, описывающую полученную зависимость (укажите вид этой функции, ее параметры рассчитывать не нужно).
3.6 Нарисуй схематическую картину силовых линий индукции магнитного поля вблизи поверхности цилиндра.
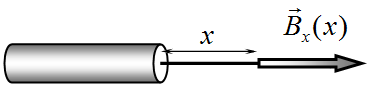
Часть 4. Магнитное поле вне гвоздя.
4.1 Измерь зависимость индукции магнитного поля намагниченного гвоздя на его оси как функцию расстояния до его края.
4.2 Построй график полученной зависимости. Дай его качественное объяснение – т.е. укажи, как эта зависимость может быть рассчитана на основании предыдущих измерений.
▶ПодсказкаСкрыть
Датчик Холла градуируют по известному полю соленоида; осевое поле внутри гвоздя находят из теоремы о магнитном потоке (поток через замкнутую поверхность равен нулю), суммируя измеренное радиальное поле у боковой поверхности.
▶ОтветСкрыть
1.4) \(K=B_0/U\approx0{,}44\ \text{мТл/мВ}\); 2.3) \(B_{\text{ост}}\approx3\) мТл, \(B_{\text{к}}\approx0{,}15\) мТл; 3.1) \(B_x(x)=B_x(0)-\frac{2\Delta x}{R}\sum_k B_{rk}\); 3.4) максимальный поток \(\approx460\) мкВб; 3.5) \(B_x(x)=B_0-\beta(x-x_0)^2\) (парабола).
▶РешениеСкрыть
1.2 Результаты измерений зависимости от рассчитанного значения индукции магнитного поля \(B_0\) приведены в Таблице 1 и на графике.
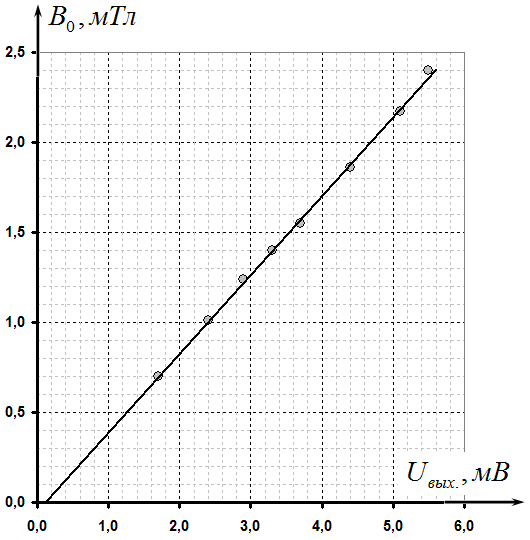
Таблица 1. Градуировка датчика.
| **\(I\), А** | **\(B_0\), мТл** | **\(U_{\text{вых}}\), мВ** |
| 0,45 | 0,70 | 1,70 |
| 0,65 | 1,01 | 2,40 |
| 0,80 | 1,24 | 2,90 |
| 0,90 | 1,40 | 3,30 |
| 1,00 | 1,55 | 3,70 |
| 1,20 | 1,86 | 4,40 |
| 1,40 | 2,17 | 5,10 |
| 1,55 | 2,40 | 5,50 |
Полученная зависимость является линейной. Параметры этой зависимости \(B_0(U_{\text{вых.}}) = a U_{\text{вых.}} + b\), рассчитанные по МНК оказались равными
\[a = (0{,}44 \pm 0{,}01) \frac{\text{мТл}}{\text{мВ}},\tag{1}\]
\[b = (-0{,}047 \pm 0{,}049) \text{мТл}\]
Величина сдвига \(b\) мала, ее погрешность превышает ее модуль, поэтому обосновано можно считать, что она равна нулю, а, следовательно, зависимость прямо пропорциональной.
Часть 2. Магнитные свойства гвоздя.
Результаты измерений зависимости индукции поля, создаваемого гвоздем \(B_1\), от индукции поля, создаваемого током в соленоиде (рассчитанного по формуле (1)) приведены в таблице 1 и на графике.
Таблица 2. Магнитные свойства гвоздя.
| \(I, \text{А}\) | \(U_{\text{вых.}} \text{мВ}\) | \(B, \text{мТл}\) | \(B_0, \text{мТл}\) | \(B_1, \text{мТл}\) | \(I, \text{А}\) | \(U_{\text{вых.}} \text{мВ}\) | \(B, \text{мТл}\) | \(B_0, \text{мТл}\) | \(B_1, \text{мТл}\) |
| 1,00 | 66,70 | 28,70 | 1,55 | 27,20 | -1,00 | -67,50 | -29,00 | -1,55 | -27,50 |
| 0,85 | 59,50 | 25,60 | 1,30 | 24,30 | -0,90 | -62,60 | -26,90 | -1,40 | -25,50 |
| 0,75 | 53,30 | 22,90 | 1,20 | 21,70 | -0,80 | -57,40 | -24,70 | -1,24 | -23,50 |
| 0,65 | 49,00 | 21,10 | 1,00 | 20,10 | -0,70 | -51,90 | -22,30 | -1,10 | -21,20 |
| 0,55 | 42,70 | 18,40 | 0,85 | 17,60 | -0,60 | -46,30 | -19,90 | -0,93 | -19,00 |
| 0,45 | 37,00 | 15,90 | 0,70 | 15,20 | -0,50 | -40,90 | -17,60 | -0,78 | -16,80 |
| 0,35 | 31,00 | 13,30 | 0,54 | 12,80 | -0,40 | -34,60 | -14,90 | -0,62 | -14,30 |
| 0,25 | 23,90 | 10,30 | 0,39 | 9,90 | -0,30 | -27,50 | -11,80 | -0,47 | -11,30 |
| 0,00 | 6,30 | 2,70 | 0,00 | 2,70 | -0,20 | -20,50 | -8,80 | -0,31 | -8,50 |
| -0,20 | -9,00 | -3,90 | -0,31 | -3,60 | 0,00 | -6,60 | -2,80 | 0,00 | -2,80 |
| -0,30 | -16,70 | -7,20 | -0,47 | -6,70 | 0,20 | 8,30 | 3,60 | 0,31 | 3,30 |
| -0,40 | -23,10 | -9,90 | -0,62 | -9,30 | 0,30 | 16,10 | 6,90 | 0,47 | 6,40 |
| -0,50 | -30,30 | -13,00 | -0,78 | -12,20 | 0,40 | 22,20 | 9,60 | 0,62 | 9,00 |
| -0,60 | -38,90 | -16,70 | -0,93 | -15,80 | 0,50 | 29,80 | 12,80 | 0,78 | 12,00 |
| -0,70 | -46,70 | -20,10 | -1,10 | -19,00 | 0,60 | 37,20 | 16,00 | 0,93 | 15,10 |
| -0,80 | -52,80 | -22,70 | -1,24 | -21,50 | 0,70 | 46,00 | 19,80 | 1,10 | 18,70 |
| -0,90 | -61,30 | -26,40 | -1,40 | -25,00 | 0,80 | 51,10 | 21,80 | 1,24 | 20,60 |
| -1,00 | -67,50 | -29,00 | -1,55 | -27,50 | 0,90 | 57,90 | 24,90 | 1,40 | 23,50 |
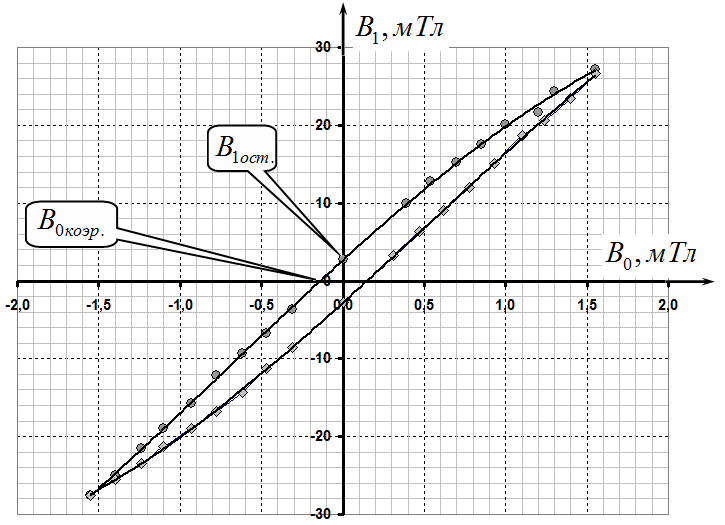
По графику определяем остаточную намагниченность \(B_{1\text{ост.}} \approx 3 \text{мТл}\) и коэрцитивную силу \(B_{0\text{коэр.}} \approx 0{,}15 \text{мТл}\).
Часть 3. Магнитное поле внутри гвоздя. 3.1 Разобьем цилиндр на малые слои толщиной \(\Delta x\). Мы можем измерить
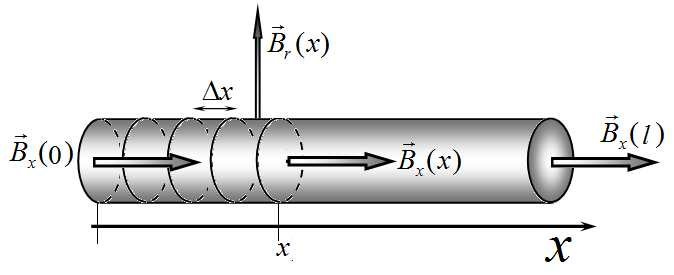
индукцию поля у боковой поверхности цилиндра \(B_{rk}\) и индукцию поля у его торцов. Магнитный поток через поверхность цилиндра, ограниченного сечением на расстоянии \(x\) от левого торца рассчитывается по формуле (и равен нулю по теореме о магнитном потоке)
\[-B_x(0)\pi R^2 + \sum_k B_{rk} 2\pi R \Delta x + B_x(x)\pi R^2 = 0.\tag{2}\]
При записи этого выражения мы считаем величину индукции в каждом поперечном сечении постоянной. Из этого уравнения получаем формулу для расчета индукции магнитного поля внутри гвоздя
\[B_x(x) = B_x(0) - \frac{2\Delta x}{R} \sum_k B_{rk}.\tag{3}\]
Результаты измерений индукции магнитного поля у поверхности гвоздя приведены в таблице 3.
Таблица 3 Индукция поля гвоздя.
| \(x\), см | 0 | 0,5 | 1 | 1,5 | 2 | 2,5 | 3 |
| \(B_r\), мТл | -1,98 | -1,80 | -1,58 | -1,14 | -0,70 | -0,22 | |
| \(B_x\), мТл | -1,67 | ГВОЗДЬ | |||||
| \(B_r\), мТл | -1,85 | -1,45 | -1,36 | -0,97 | -0,66 | -0,26 | |
| \(B_r\), мТл | 21,0 | 141,3 | 243,6 | 336,2 | 402,5 | 445,4 | 460,6 |
| \(\Phi_x\), мкВб | 1,67 | 11,24 | 19,382 | 26,75 | 32,0 | 35,442 | 36,65 |
| \(x\), см | -2,75 | -2,25 | -1,75 | -1,25 | -0,75 | -0,25 | 0,25 |
| \(B_x\), мТл | 1,67 | 11,24 | 19,38 | 26,75 | 32,03 | 35,44 | 36,65 |
| 3,5 | 4 | 4,5 | 5 | 5,5 | |
| 0,26 | 0,57 | 1,06 | 1,50 | 2,24 | |
| ГВОЗДЬ | 2,99 | ||||
| 0,18 | 0,70 | 1,14 | 1,45 | 2,20 | |
| 446,8 | 406,7 | 337,6 | 244,9 | 105,3 | 67,7 |
| 35,55 | 32,36 | 26,82 | 19,49 | 8,38 | |
| 0,75 | 1,25 | 1,75 | 2,25 | 2,75 | |
| 35,55 | 32,36 | 26,86 | 19,49 | 8,38 |
В этой же таблице приведены результаты расчетов магнитного потока через поверхность цилиндра \(\Phi_x\) и индукция магнитного поля на оси цилиндра \(B_x\). Для расчета последней проведено последовательное суммирование слагаемых \(B_r\). Графики зависимостей радиальной и осевой составляющих магнитного поля показаны на рисунках. Для наглядности начало отсчета смещено к центру гвоздя.
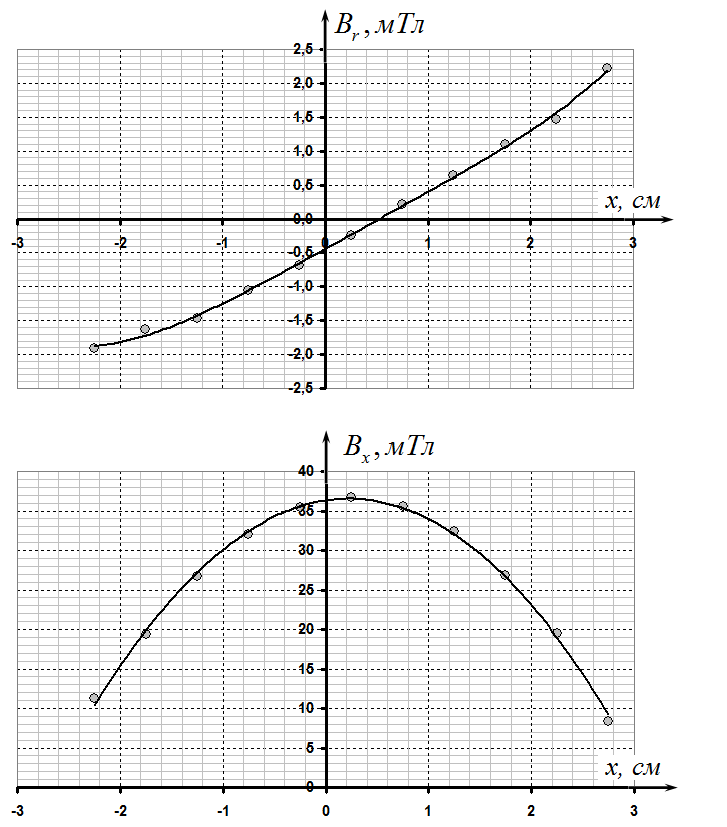
Зависимость осевой составляющей магнитного поля от координаты - квадратичная и может быть описана формулой
\[B(x) = B_0 - \beta(x - x_0)^2\]
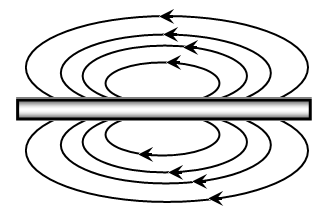
В таблице 3 приведены значения магнитного потока. Видно, что максимальное его значение составляет 460 мкВб, а «остаточное» значение 67 мкВб. То, что последнее отлично от нуля вполне ожжет быть объяснено погрешностями измерений. Из условия равенства нулю магнитного потока, индукция магнитного поля на правом торце гвоздя должна равняться 8,4 мТл. Схематическая картина силовых линий показана на рисунке.
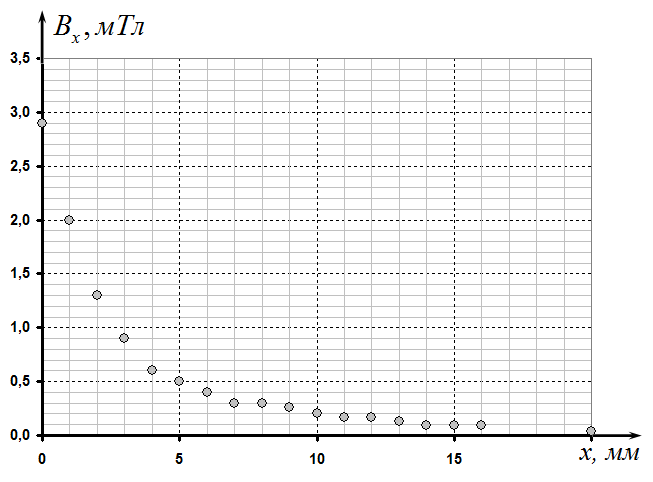
Часть 4. Магнитное поле вне гвоздя. Индукция магнитного поля вне гвоздя является быстро убывающей функцией. В принципе она может быть рассчитана как результат суперпозиции полей, создаваемых отдельными кольцевыми токами на поверхности гвоздя. Результаты измерений зависимости индукции поля от расстояния до центра гвоздя приведены в таблице 4 и на графике.
Таблица 4. Индукция поля на оси гвоздя.
| \(x\), мм | \(B\), мТл |
| 0 | 2,9 |
| 1 | 2 |
| 2 | 1,3 |
| 3 | 0,9 |
| 4 | 0,6 |
| 5 | 0,5 |
| 6 | 0,4 |
| 7 | 0,3 |
| 8 | 0,3 |
| 9 | 0,26 |
| 10 | 0,2 |
| 11 | 0,17 |
| 12 | 0,17 |
| 13 | 0,13 |
| 14 | 0,09 |
| 15 | 0,09 |
| 16 | 0,09 |
| 20 | 0,04 |
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
зад 2 Упругий маятник
Приборы и материалы: двойной резиновый шнур, на подставке (в качестве которой используются ножки стула) линейка деревянная 40 см, линейка измерительная 40 см, секундомер.
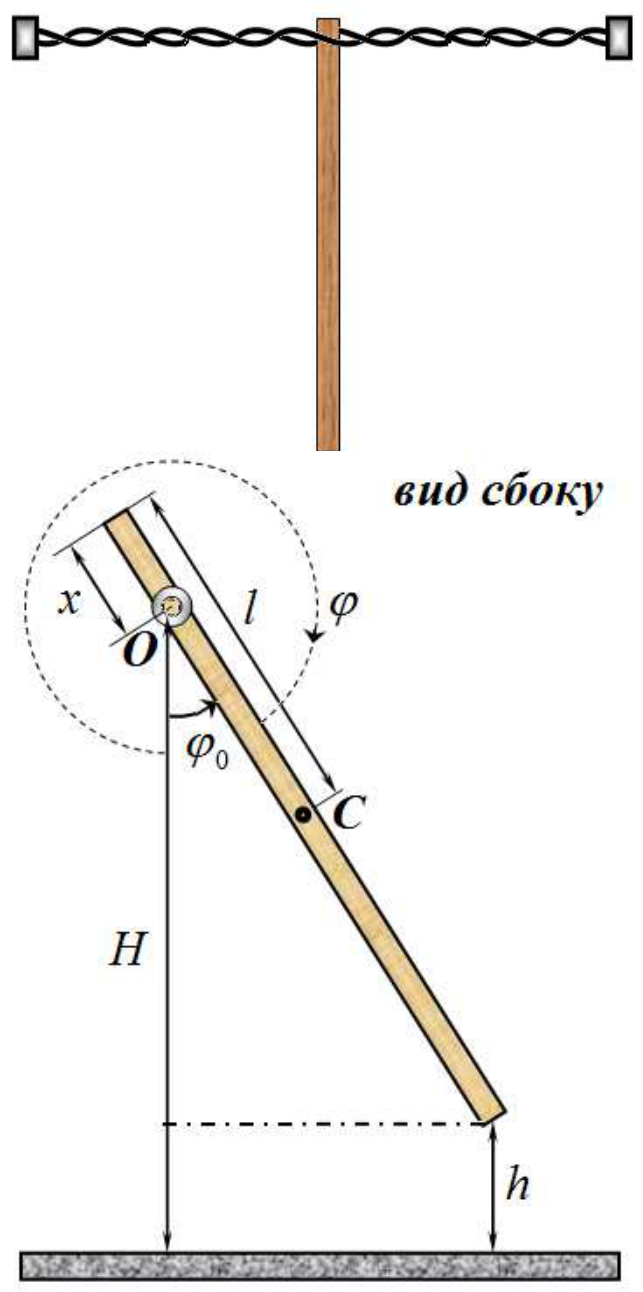
Натяни двойной резиновый шнур между ногами перевернутого стула. Между шнурами ровно посредине помести деревянную линейку. Если закрутить шнур, вращая линейку, то силы трения смогут удержать линейку в подвешенном состоянии, под некоторым углом к вертикали.
Для единообразия введём следующие обозначения: \(O\) - ось вращения линейки (совпадает с местом крепления между резиновыми шнурами); \(C\) - центр масс линейки; \(\varphi\) - угол закручивания резинового шнура (угол поворота линейки, для определенности всегда будем отсчитывать от вертикали по часовой стрелке), может составлять несколько оборотов (более 10); \(n\) - число полных оборотов закручивания шнура \(\varphi_0\) - угол отклонения линейки от вертикали (меньше, чем \(\frac{\pi}{2}\)), отсчитывается против часовой стрелки; очевидно, что \(\varphi = 2\pi n - \varphi_0\); \(l\) - расстояние от конца линейки до её центра масс (следовательно, длина линейки - \(2l\)); \(x\) - расстояние от конца линейки до оси вращения; \(H\) - высота оси вращения (резинового шнура) над поверхностью стола (или любого другого нулевого уровня); \(h\) - высота нижнего конца линейки над поверхностью стола. Условимся считать единицей измерения моментов сил величину \(M_0 = mgl\). То есть все моменты сил (в системе СИ) следует делить на эту величину.
Часть 1. Положения равновесия.
1.1 Теоретический. Предположим, что момент сил упругости двойного резинового шнура \(M_1\) пропорционален углу закручивания (закон Гука)
\[M_1 = -k\varphi,\tag{1}\]
где \(k\) - коэффициент кручения. *Заметим, что углы измеряются в радианах (то есть, безразмерны), если моменты сил измеряются в единицах \(M_0\), то коэффициент \(k\) также является безразмерным.*
Запишите уравнение, позволяющее найти все возможные положения равновесия линейки (при произвольном числе оборотов закручивания \(n\)). Дайте графическую иллюстрацию возможных решений этого уравнения. Укажите, какие из этих значений могут быть реализованы в эксперименте. Оцените максимальное число возможных положений равновесия (при известных параметрах \(l, x, k\)).
1.2 Измерительный.
Измерьте все значения углов \(\overline{\varphi}_{0n}\), при которых линейка находится в положении равновесия. Измерения проведите для \(x \approx 100\) мм.
1.3 Расчетный.
1.3.1 Используя полученные экспериментальные данные, постройте графики зависимости момента сил упругости двойного шнура \(M_1\) от угла закручивания \(\varphi\) для \(x \approx 100\) мм. 1.3.2 Проверьте применимость закона Гука (1) для двойного резинового шнура. При необходимости измените приведенную формулу. Определите коэффициент кручения шнура \(k\) (не забудьте о погрешностях). Не стремитесь точно описать полученную зависимость – выделите линейный участок и работайте с ним!} 1.3.3 Проверьте справедливость полученной вами оценки для числа возможных положений равновесия. Укажите причины возможных расхождений расчетного и измеренного числа возможных положений равновесия. Дайте улучшенную формулу этой оценки.
Часть 2. Колебания.
Если линейку вывести из положения равновесия, то она начнет колебаться. Сейчас вам необходимо исследовать эти колебания. Все измерения проводите при \(x \approx 110\) мм и для \(n > 5\). В этой части рассчитывать погрешности не требуется!}
2.1 Теоретический. 2.1.1 Покажите\(^8\), что периоды колебаний возле разных положений равновесия \(\overline{\varphi}_{0n}\) описываются формулой
\[T_n = \frac{T_0}{\sqrt{\cos \overline{\varphi}_{0n} - \gamma}}\tag{2}\]
\(^8\) Не тратьте много времени на вывод этой формулы, если не получается быстро, то переходите к измерениям!
2..1.2 Укажите физический смысл параметра \(T_0\) (получать явное выражение для него не нужно).
2.1.3 Получите аналитическое выражение для параметра \(\gamma\).
2.2 Измерительный.
2.2.1 Проведите измерения периодов малых колебаний \(T_n\) при различных значениях числа оборотов закручивания шнура.
2.2.2 Постройте график полученной зависимости.
2.3 Расчетный.
2.3.1 Проанализируйте применимость формулы (2).
2.3.2 Определите значения параметров \(T_0\) и \(\gamma\) в формуле (2).
▶ПодсказкаСкрыть
В положении равновесия момент упругости закрученного шнура уравновешивает момент силы тяжести; для малых колебаний разложите \(\sin(\varphi_0+\delta)\approx\sin\varphi_0+\delta\cos\varphi_0\) — получится уравнение гармонических колебаний.
▶ОтветСкрыть
1.1) \(\frac{k}{1-x/l}\,\varphi=-\sin\varphi\), число устойчивых положений \(n_{\max}<\frac{1-x/l}{2\pi k}\); 1.3.2) \(k\approx3{,}5\cdot10^{-3}\); 2.1) \(T_0\) — период колебаний маятника без резинки, \(\gamma=\frac{k}{1-x/l}\); 2.3) \(T_0\approx1{,}04\) с, \(\gamma\approx0{,}022\).
▶РешениеСкрыть
Часть 1. Положения равновесия.
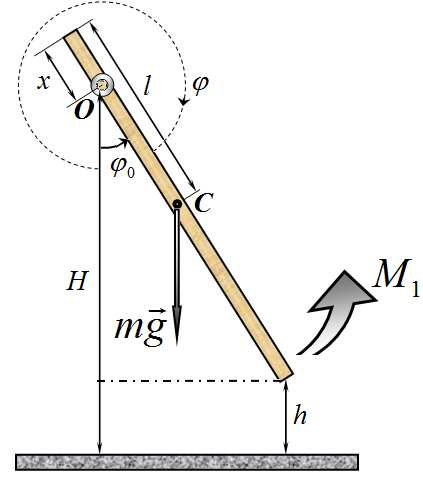
1.1 В положении равновесия сумма моментов сил упругости и силы тяжести равна нулю, поэтому справедливо уравнение (в СИ)
\[K\varphi = mg(l-x)\sin\varphi_0.\tag{1}\]
Если разделить это уравнение на введенную единицу момента силы \(M_0 = mgl\), то получим
\[k\varphi = (1-\frac{x}{l})\sin\varphi_0\tag{2}\]
В этом уравнении удобно перейти к углу закручивания, делая подстановку \(\varphi_0 = 2\pi n - \varphi\). В результате получим
\[\frac{k}{1-\frac{x}{l}}\varphi = -\sin\varphi\tag{3}\]
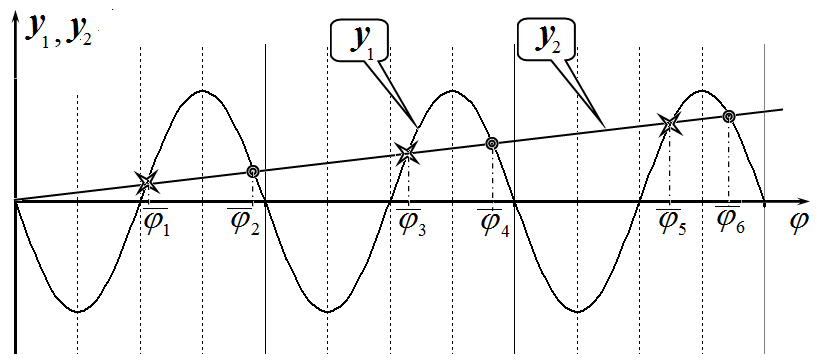
Это уравнение допускает простую графическую интерпретацию\(^3\). Построим схематически графики функций \(y_1 = -\sin\varphi\) (перевернутая синусоида) и \(y_2 = \frac{k}{1-\frac{x}{l}}\varphi\) (прямая), которые пропорциональны моментам сил тяжести и упругости. Абсциссы точек пересечения графиков этих функций являются корнями уравнения (3). Не сложно доказать, что, что все «нечетные» положения равновесия являются неустойчивыми (на рис. они отмечены звездочками), поэтому реализовываться могут только «четные» корни (отмеченные кружками). Чтобы оценить число возможных устойчивых положений равновесия, заметим, что при максимальном \(n\), корень близок\(^4\) к \(\overline{\varphi}_n \approx 2\pi n - \frac{\pi}{2}\), поэтому должно выполняться условие
\[\frac{k}{1-\frac{x}{l}}\left(2\pi n - \frac{\pi}{2}\right) < 1,\]
из которого следует оценка
\[n_{\text{max}} < \frac{1-\frac{x}{l}}{2\pi k}.\tag{4}\]
\(^3\) Очевидно, что каждому положительному корню этого уравнения соответствует равный ему по модулю отрицательный корень. Физический смысл этого – можно закручивать в обе стороны, от этого ничего не изменяется! \(^4\) А положение линейки близко к горизонтальному!
1.2 – 1.3 Для определения коэффициента кручения можно воспользоваться уравнением (2). Угол положения равновесия \(\overline{\varphi}_{0n}\) можно рассчитать следующим образом. Из рисунка следует, что
\[\cos \overline{\varphi}_{0n} = \frac{H - h}{l - x}.\tag{5}\]
Здесь все величины легко измеряемы. Так как все углы равновесия меньше прямого, то
\[\overline{\varphi}_{0n} = \arccos \frac{H - h}{l - x}.\tag{6}\]
Соответствующий угол закручивания рассчитывается по формуле
\[\overline{\varphi}_n = 2\pi n - \overline{\varphi}_{0n}.\tag{7}\]
Проведя расчеты по этим формулам можно построить график зависимости момента силы тяжести (и равному ему моменту силы упругости) \(M_1 = \left(1 - \frac{x}{l}\right) \sin \varphi_0\) от угла закручивания \(\varphi\). В соответствии с уравнением (2) эта зависимость имеет вид \(M_1 = k\varphi\), поэтому коэффициент наклона графика этой зависимости равен искомому коэффициенту кручения. Результаты измерений и необходимых расчетов приведены в таблице 1. Для обоснования достоверности проведенного анализа дополнительно проведены измерения и при \(x = 55\) мм.
Таблица 1.
| \(n\) | \(h\), мм | \(\cos \varphi_0\) | \(\varphi_0\) | \(\varphi\) | \(M\) | \(h\), мм | \(\cos \varphi_0\) | \(\varphi_0\) | \(\varphi\) | \(M\) |
| 1 | 67 | 0,994 | 0,106 | 6,18 | 0,078 | 123 | 0,974 | 0,230 | 6,05 | 0,111 |
| 2 | 77 | 0,966 | 0,261 | 12,31 | 0,189 | 130 | 0,951 | 0,315 | 12,25 | 0,151 |
| 3 | 84 | 0,946 | 0,329 | 18,52 | 0,236 | 135 | 0,934 | 0,364 | 18,49 | 0,174 |
| 4 | 87 | 0,938 | 0,354 | 24,78 | 0,254 | 142 | 0,911 | 0,424 | 24,71 | 0,201 |
| 5 | 93 | 0,921 | 0,400 | 31,02 | 0,285 | 153 | 0,875 | 0,505 | 30,91 | 0,236 |
| 6 | 96 | 0,913 | 0,421 | 37,28 | 0,299 | 163 | 0,843 | 0,569 | 37,13 | 0,263 |
| 7 | 100 | 0,901 | 0,448 | 43,53 | 0,317 | 172 | 0,813 | 0,621 | 43,36 | 0,284 |
| 8 | 106 | 0,885 | 0,485 | 49,78 | 0,341 | 184 | 0,774 | 0,686 | 49,58 | 0,309 |
| 9 | 111 | 0,870 | 0,515 | 56,03 | 0,360 | 196 | 0,734 | 0,746 | 55,80 | 0,331 |
| 10 | 119 | 0,848 | 0,559 | 62,27 | 0,388 | 210 | 0,689 | 0,811 | 62,02 | 0,354 |
| 11 | 125 | 0,831 | 0,590 | 68,53 | 0,407 | 223 | 0,646 | 0,869 | 68,25 | 0,372 |
| 12 | 131 | 0,814 | 0,620 | 74,78 | 0,425 | 241 | 0,587 | 0,944 | 74,45 | 0,395 |
| 13 | 140 | 0,789 | 0,662 | 81,02 | 0,450 | 265 | 0,508 | 1,038 | 80,64 | 0,420 |
| 14 | 149 | 0,763 | 0,702 | 87,26 | 0,473 | 285 | 0,443 | 1,112 | 86,85 | 0,437 |
| 15 | 158 | 0,738 | 0,741 | 93,51 | 0,494 | 322 | 0,321 | 1,244 | 93,00 | 0,462 |
| 16 | 169 | 0,707 | 0,785 | 99,75 | 0,517 | 370 | 0,164 | 1,406 | 99,12 | 0,481 |
| 17 | 180 | 0,676 | 0,828 | 105,99 | 0,539 | |||||
| 18 | 190 | 0,648 | 0,866 | 112,23 | 0,557 | |||||
| 19 | 201 | 0,617 | 0,906 | 118,47 | 0,576 | |||||
| 20 | 216 | 0,575 | 0,959 | 124,71 | 0,599 | |||||
| 21 | 234 | 0,524 | 1,019 | 130,93 | 0,623 | |||||
| 22 | 255 | 0,465 | 1,087 | 137,14 | 0,648 | |||||
| 23 | 276 | 0,406 | 1,153 | 143,36 | 0,669 | |||||
| 24 | 290 | 0,366 | 1,196 | 149,60 | 0,681 | |||||
| 25 | 335 | 0,239 | 1,329 | 155,75 | 0,710 |
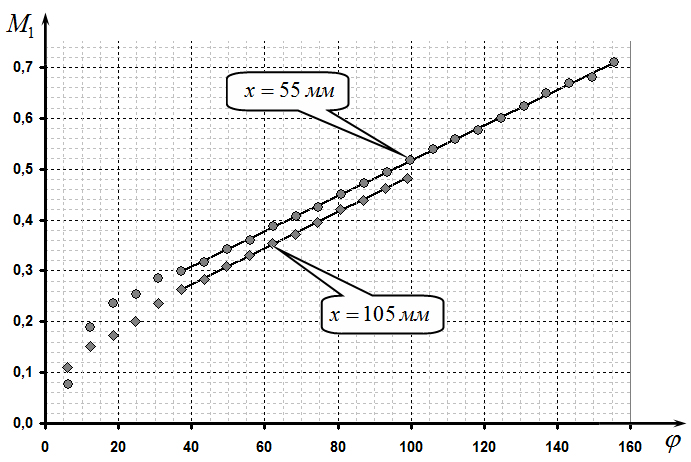
На рисунке показаны графики полученных зависимостей. Видно, что малых углах закрутки зависимости не линейны. Однако уже при \(n > 5\) экспериментальные точки практически точно ложатся на прямые линии. Это подтверждает применимость закона Гука с некоторой постоянной составляющей к моменту сил упругости. Коэффициенты наклона графиков (т.е. коэффициенты кручения), рассчитанные по МНК, оказались равными для \(x = 55\) мм :
\[k = (3{,}47 \pm 0{,}04) \cdot 10^{-3}\]
для \(x = 105\) мм :
\[k = (3{,}53 \pm 0{,}05) \cdot 10^{-3}\]
Таким образом, в пределах погрешностей полученные значения оказались равными.
Заметим, что оценки числа возможных положений равновесий оказываются завышенными. Однако, если уточнить постоянную составляющую в моменте силы, то оценка дает правильный значения числа возможных состояний.
Часть 2. Колебания.
2.1 Теоретический.
Запишем уравнение динамики для маятника (на основе уравнения (1)):
\[I\beta = K\varphi - mg(l - x)\sin\varphi.\tag{5}\]
Здесь \(\beta\) - угловое ускорение, \(I\) - постоянный коэффициент (момент инерции). Так как колебания происходят вблизи положений равновесия, то можно представить
\[\varphi = \varphi_0 + \delta,\tag{6}\]
где \(\varphi_0\) - угол отклонения в положении равновесия, \(\delta(t)\) - малое отклонение от него. Тогда уравнение (5) преобразуется к виду (с учетом \(\sin(\varphi_0 + \delta) \approx \sin\varphi_0 + \cos\varphi_0 \cdot \delta\)):
\[\begin{aligned} I\beta &= K\varphi - mg(l - x)\sin\varphi = \\ &= (K\varphi_0 - mg(l - x)\sin\varphi) + K\delta - mg(l - x)\cos\varphi_0 \cdot \delta. \end{aligned}\tag{7}\]
Первая скобка в данном выражении обращается в нуль, так как определяет условие равновесия, поэтому дальнейшие преобразования очевидны:
\[\beta = - \frac { m g ( l - x ) } { I } \left( \cos \varphi _ { 0 } - \frac { K } { m g l \left( 1 - \displaystyle \frac { x } { l } \right) } \right) \delta \, .\tag{8}\]
Это есть уравнение гармонических колебаний, период которых
\[T = 2 \pi \sqrt { \frac { I } { \displaystyle \frac { m g ( l - x ) } { I } \cdot \frac { 1 } { \displaystyle \cos \varphi _ { 0 } - \frac { K } { \displaystyle m g l \left( 1 - \frac { x } { l } \right) } } } } = \frac { T _ { 0 } } { \displaystyle \sqrt { \cos \varphi _ { 0 } - \frac { k } { \displaystyle 1 - \frac { x } { l } } } } \, .\tag{9}\]
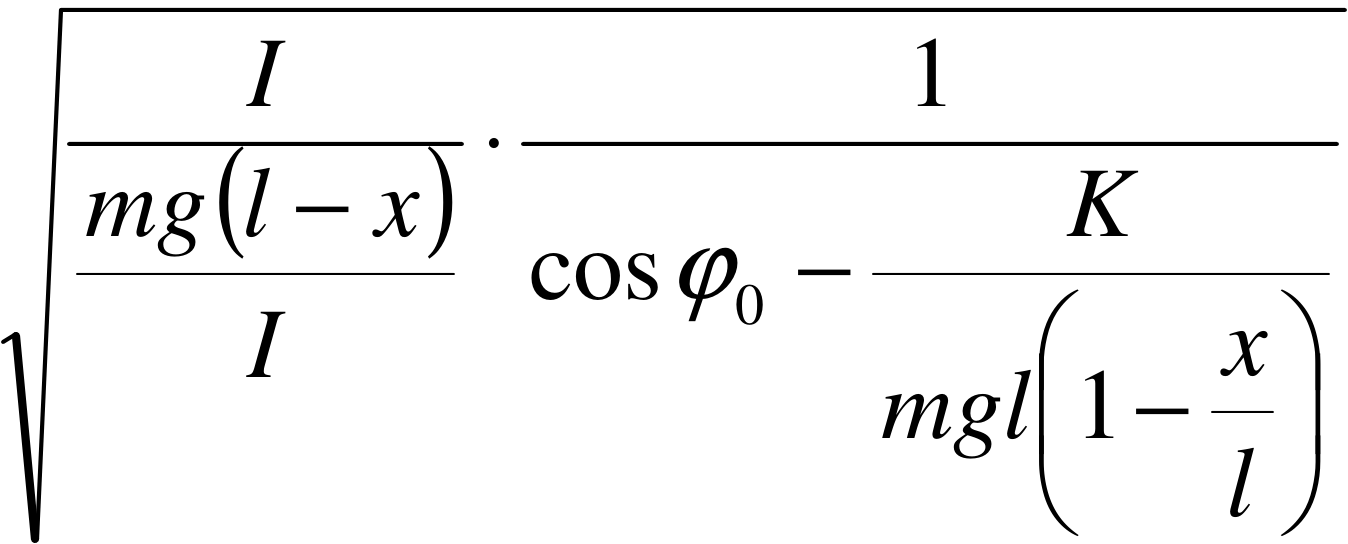
Эта формула совпадает с формулой, приведенной в условии. Величина \(T _ { 0 }\) имеет смысл периода колебаний маятника без резинки, параметр \(\gamma = \frac { k } { \displaystyle 1 - \frac { x } { l } } \, .\)
Полученное выражение допускает простую экспериментальную проверку.
2.2 Измерительный.
Результаты измерений периодов колебаний от числа оборотов закручивания резинки приведены в таблице 3 и на графике. Отметим, что проводить на этом графике сглаживающую кривую смысла нет, так как аргумент этой функции дискретный.
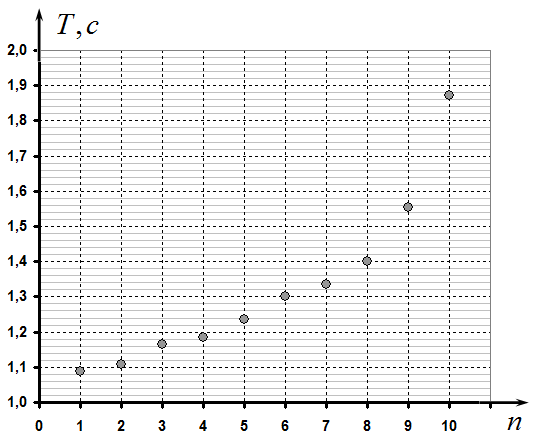
Таблица 3. Периоды колебаний.
| \(n\) | \(h\), мм | \(T\), с | \(\cos \varphi _ { 0 }\) | \(T ^ { - 2 }\), с\(^{-2}\) |
| 1 | 285 | 1,088 | 0,883 | 0,845 |
| 2 | 299 | 1,108 | 0,837 | 0,815 |
| 3 | 310 | 1,164 | 0,800 | 0,738 |
| 4 | 325 | 1,184 | 0,750 | 0,713 |
| 5 | 341 | 1,236 | 0,697 | 0,655 |
| 6 | 358 | 1,300 | 0,640 | 0,592 |
| 7 | 377 | 1,334 | 0,577 | 0,562 |
| 8 | 394 | 1,400 | 0,520 | 0,510 |
| 9 | 423 | 1,554 | 0,423 | 0,414 |
| 10 | 438 | 1,872 | 0,373 | 0,285 |
2.3 Расчетный.
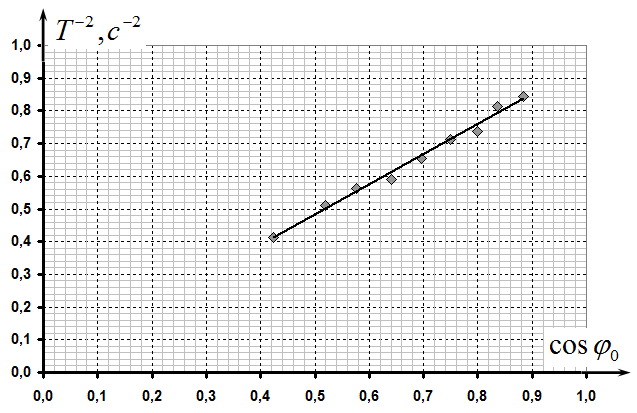
Для проверки формулы (2) из условия задачи необходимо построить зависимость величины \(T^{-2}\) от \(\cos \varphi_0\). Расчеты этих величин также приведены в Таблице 3. График полученной зависимости показан на рисунке.
Действительно, получилась линейная зависимость. Коэффициенты этой зависимости (\(T^{-2} = a \cdot \cos \varphi_0 + b\)), рассчитанные по МНК оказались равными
\[a = (0{,}92 \pm 0{,}07) c^{-2}\]
\[b = (0{,}02 \pm 0{,}05) c^{-2}\]
Сравнивая с исходной (не линеаризованной) формой уравнения определим искомые параметры
\[T_0 = \frac{1}{\sqrt{a}} = 1{,}04 c, \quad \gamma = \frac{b}{a} = 0{,}022.\tag{10}\]
Отметим, что провести сравнение с теоретическим значением параметра \(\gamma\) не представляется возможным, из-за большой погрешности его экспериментального значения.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Источник: Республиканская физическая олимпиада Беларуси, 2012/13, заключительный этап, 11 класс, экспериментальный тур — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.