зад 1 Упругий стержень
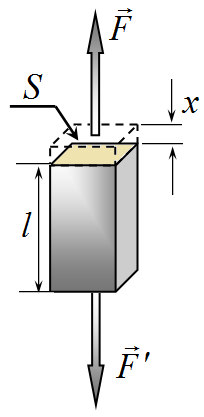
Для описания упругих свойств веществ используются различные характеристики, одной из которых является модуль Юнга \(E\). Рассмотрим небольшой брусок в форме параллелепипеда. Пусть перпендикулярно одной из граней с площадью \(S\) к бруску приложены две равные по модулю и противоположные по направлению силы \(\vec{F}, \vec{F}'\), под действием которых длина бруска увеличилась на малую величину \(x\) (при длине в недеформированном состоянии \(l\)). В качестве меры возникающих сил упругости используется механическое напряжение \(\sigma\), равное отношению нормальной силы упругости к площади поперечного сечения \(S\): \(\sigma = \frac{F}{S}\), мерой деформации служит относительная деформация \(\varepsilon = \frac{x}{l}\). Связь между этими величинами выражается законом Гука
\[\sigma = \varepsilon E.\tag{1}\]
Важно отметить, что модуль Юнга зависит только от свойств материала, а не от размеров бруска. Модуль Юнга является важной характеристикой вещества, так, например, скорость звука в веществе также зависит от модуля Юнга и определяется формулой
\[c = \sqrt{\frac{E}{\rho}},\tag{2}\]
где \(\rho\) - плотность вещества.
В данной задаче рассматривается тонкий цилиндр длиной \(l\) и площадью поперечного сечения \(S\), изготовленный из материала с модулем Юнга \(E\) и плотности \(\rho\).
1.1 Модуль Юнга и коэффициент жесткости.
Цилиндр растягивают, прикладывая к нему постоянные силы, направленные вдоль его оси. В 9 классе вы использовали следующую формулу закона Гука для силы упругости
\[F_{\text{упр.}} = kx,\tag{2}\]
где \(x\) - удлинение цилиндра, \(k\) - коэффициент жесткости. 1.1.1 Выразите коэффициент жесткости цилиндра через его геометрические размеры и модуль Юнга. 1.1.2 Пусть сила упругости растянутого цилиндра равна \(F_0\). Выразите энергию упругих деформаций цилиндра через его модуль Юнга и относительную деформацию \(\varepsilon\). Найдите объемную плотность энергии упругих деформаций.
1.2 Деформации и движение.
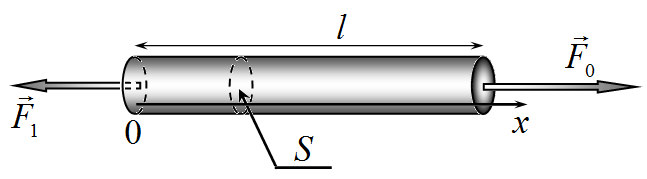
К торцам цилиндра прикладывают две силы, направленные вдоль оси цилиндра и равномерно распределенные по его торцам: к правому торцу \(F_0\), к левому \(F_1\). Совместим ось \(Ox\) с осью цилиндра, а ее начало с левым торцом. В части 1.2 рассмотрите три случая: а) \(F_1 = F_0\); б) \(F_1 = \frac{1}{2}F_0\); в) \(F_1 = 0\).
1.2.1 Постройте графики зависимости относительной деформации \(\varepsilon\) от координаты \(x\).
1.2.2 Найдите максимальное удлинение стержня.
1.2.2 Найдите максимальную энергию деформации стержня.
1.3 Разгон и деформации
Найденное Вами распределение деформаций не устанавливается мгновенно, требуется некоторое время, чтобы волна деформаций распространилась по стержню. Пусть к правому торцу стержня в момент времени \(t = 0\) прикладывают постоянную силу \(F_0\), при этом левый конец стержня остается свободным.
1.3.1 Оцените время установления стационарного распределения деформаций, в стержне после начала его движения.
1.3.2 Оцените, через какой промежуток времени кинетическая энергия стержня станет равной энергии ее упругих деформаций.
Самостоятельно предложите простую модель распространения деформаций в стержне в процессе его разгона и воспользуйтесь ею.
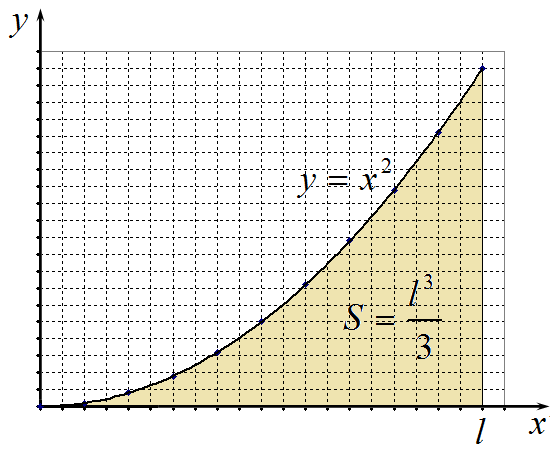
Математическая подсказка.}
Площадь под параболой \(y = x^2\) на участке от 0 до \(l\) равна \(S = \frac{l^3}{3}\) (это вычислил еще Архимед!)
▶ПодсказкаСкрыть
При разгоне стержня силой упругости в сечении служит часть силы, пропорциональная массе оставшейся части — деформация линейна по координате; время установления оценивают по скорости звука, а энергию деформации считают суммированием плотности \(E\varepsilon^2/2\).
▶ОтветСкрыть
1.1.1) \(k=ES/l\); 1.1.2) \(W=\frac{E\varepsilon^2}{2}V\), плотность энергии \(\rho_E=\frac{E\varepsilon^2}{2}\); 1.2) \(\varepsilon(x)=\varepsilon_0\frac{x}{l}+\varepsilon_1\left(1-\frac{x}{l}\right)\), \(\Delta l=\frac{F_0+F_1}{2ES}\,l\), \(W=\frac16\frac{F_0^2 l}{ES}\left(1+\frac{F_1}{F_0}+\frac{F_1^2}{F_0^2}\right)\); 1.3.1) \(\tau_0=l\sqrt{\rho/E}\); 1.3.2) \(\tau\approx1{,}1\,l/c\).
▶РешениеСкрыть
1.1 Модуль Юнга и коэффициент жесткости.
1.1.1 Выразим силу упругости из определения механического напряжения \(F_{\text{упр}} = \sigma S\) и подставим в полученное выражение закон Гука в виде (1), тогда
\[F_{\text{упр}} = \sigma S = \varepsilon E S = \frac{x}{l} E S = \left( E \frac{S}{l} \right) \cdot x = k x \,.\tag{1}\]
Из (1) следует, что коэффициент жесткости цилиндра выражается через его геометрические размеры следующим образом
\[k = E \frac{S}{l} \,.\tag{2}\]
1.1.2 Энергия упругих деформаций выражается по известной формуле \(E_{\text{П}} = \frac{k x^2}{2}\) (Физика – 9, с. 168). Во избежание путаницы с модулем Юнга будем в дальнейшем обозначать потенциальную энергию упругих деформаций через
\[E_{\text{П}} = W_{\text{П}} = \frac{k x^2}{2} \,.\tag{3}\]
Подставляя в (3) полученное выражение (2) для коэффициента жесткости, находим
\[W_{\text{П}} = \frac{k x^2}{2} = E \frac{S}{l} \cdot \frac{x^2}{2} = \frac{E}{2} \left( \frac{x}{l} \right)^2 \cdot (S l) = \frac{E \varepsilon^2}{2} \cdot V \,,\tag{4}\]
– где \(V = S \cdot l\) – объём рассматриваемого цилиндра. Для нахождения объёмной плотности энергии \(\rho_E\) упругих деформаций (т.е. энергии упругих деформаций, заключенной в единице объёма деформированной среды) необходимо взять отношение (4) к рассматриваемому объёму
\[\rho_E = \frac{E \varepsilon^2}{2} \cdot V / V = \frac{E \varepsilon^2}{2} = \frac{\sigma \cdot \varepsilon}{2} = \frac{\sigma^2}{2 E} \,.\tag{5}\]
Как следует из (5), плотность энергии упругих деформаций изменяется от точки к точке, если изменяется механическое напряжение или относительная деформация в образце.
2. Деформации и движение.
Поясним сначала, что следует понимать под относительной деформацией \(\varepsilon(x)\), которая является функцией координаты.
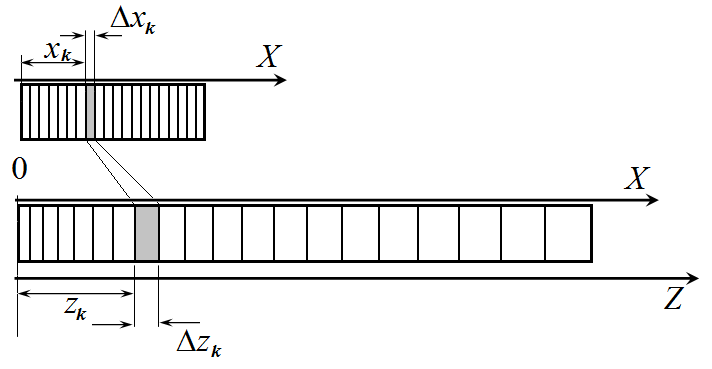
Свяжем ось \(Ox\) со стержнем, начало оси совместим с левым торцом стержня (см. рис). Мысленно разобьем недеформированный стержень на тонкие слои одинаковой толщины \(\Delta x\). Пронумеруем эти слои индексом \(k\). Выделим один из этих слоев, координату которого обозначим \(x_k\).
Теперь представим, что стержень подвергся неоднородной деформации, например, удлинению под действием собственного веса. Тогда границы каждого слоя сместились, причем на разные расстояния. Введем новую неподвижную ось \(Oz\), ось же \(Ox\), по- прежнему, считаем связанной со стержнем, иными словами будем считать, что она деформировалась вместе со стержнем. Пусть координата левой стороны выделенного слоя приняла значение \(z_k\), а его толщина стала равной \(\Delta z_k\). Тогда абсолютная деформация этого слоя равна \(\delta x_k = \Delta z_k - \Delta x_k\), соответственно относительная деформация
\[\varepsilon_k = \frac{\delta x_k}{\Delta x_k} = \frac{\Delta z_k - \Delta x_k}{\Delta x_k}.\tag{6}\]
Если толщины выделенных слоев считать бесконечно малыми, то вместо номера слоя \(k\), можно его характеризовать координатой \(x\) и говорить об относительной деформации, как функции \(x\).
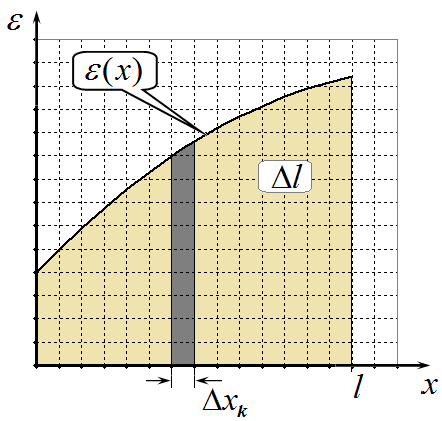
Зная относительную деформацию как функцию координаты, не сложно найти удлинение всего стержня. Так удлинение выделенного участка равно \(\delta x_k = \varepsilon_k \Delta x_k\), а полное удлинение находится суммированием по всем слоям, т.е.
\[\Delta l = \sum_k \varepsilon_k \Delta x_k.\tag{7}\]
Если слои считать бесконечно тонкими, а деформацию функцией координаты, то полное удлинение станет равным площади под графиком зависимости \(\varepsilon(x)\). Также из формулы можно выразить зависимость новой координаты слоя через относительную деформацию \(\varepsilon(x)\):
\[\begin{aligned} \Delta z_k &= \Delta x_k + \varepsilon_k \Delta x_k \quad \Rightarrow \\ z_k &= \sum_{i=0}^k \Delta x_i + \sum_{i=0}^k \varepsilon_i \Delta x_i = x_k + \sum_{i=0}^k \varepsilon_i \Delta x_i. \end{aligned}\tag{8}\]
где суммирование ведется по всем предшествующим слоям. При бесконечно малых ширинах слоев сумма в формуле (8) может быть выражена, как площадь под графиком зависимости \(\varepsilon(x)\) в интервале от 0 до \(x\).
Теперь можно приступить к непосредственному решению второй части задачи.
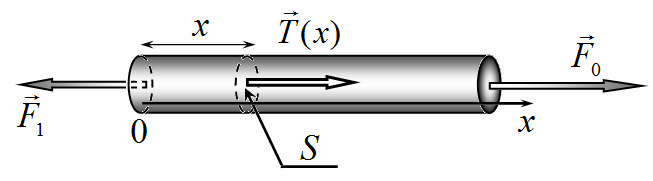
Решим эту задачу в общем виде (что не запрещает решать каждый случай отдельно). Итак, к правому торцу стержня приложили силу \(F_0\), а к левому \(\vec{F}_1\). В течении некоторого промежутка времени разные части стержня будут двигаться с разными скоростями, что приведет к возникновению деформаций внутри стрежня. По прошествии некоторого промежутка времени деформации стабилизируются, после чего скорости всех точек стержня будут одинаковы, следовательно, будут одинаковы и их ускорения. Исходя из этого условия и с помощью второго закона Ньютона, мы сможем найти распределение сил упругости внутри стержня. Далее с помощью закона Гука мы сможем найти распределение относительных деформаций, что позволит нам рассчитать все требуемые характеристики. Выделим участок стержня длиной \(x\), начиная от его левого торца. На основании 2 закона Ньютона можно записать уравнение
\[m(x)a = T(x) - F_1\tag{9}\]
где \(m(x) = m \frac{x}{l}\) - масса выделенной части стержня (\(m\) - масса всего стержня), \(T(x)\) - сила упругости, действующая со стороны правой части стержня, \(a\) - ускорение стержня. Ускорение можно найти, записывая уравнение 2 закона Ньютона для всего стержня:
\[ma = F_0 - F_1 \quad \Rightarrow \quad a = \frac{F_0 - F_1}{m}\tag{10}\]
Теперь из уравнения (9) можно найти зависимость силы упругости внутри стержня, как функцию координаты
\[T(x) = ma \frac{x}{l} + F_1 = (F_0 - F_1) \frac{x}{l} + F_1 = F_0 \frac{x}{l} + F_1 \left(1 - \frac{x}{l}\right).\tag{11}\]
Переход к относительной деформации определяется очевидной цепочкой преобразований:
\[\varepsilon(x) = \frac{\sigma(x)}{E} = \frac{T(x)}{SE} = \frac{F_0}{SE} \frac{x}{l} + \frac{F_1}{SE} \left(1 - \frac{x}{l}\right) =\tag{12}\]
\[= \varepsilon_0 \frac{x}{l} + \varepsilon_1 \left(1 - \frac{x}{l}\right)\]
где обозначено \(\varepsilon_0 = \frac{F_0}{SE}\), \(\varepsilon_1 = \frac{F_1}{SE}\) - относительные деформации, создаваемые постоянными силами \(F_0, F_1\), соответственно. График этой зависимости представляет собой прямую линию. Интересно отметить, что для относительных деформаций справедлив принцип суперпозиции (что следует из линейности закона Гука): сила \(F_0\) приводит к возникновению деформаций, линейно уменьшающихся от максимального значения \(\varepsilon_0\) в месте ее приложения (т.е. на правом торце) до нуля на противоположном торце; аналогично ведут себя деформации, создаваемые силой \(F_1\): от максимального значения \(\varepsilon_1\) на левом торце, до нуля на правом.
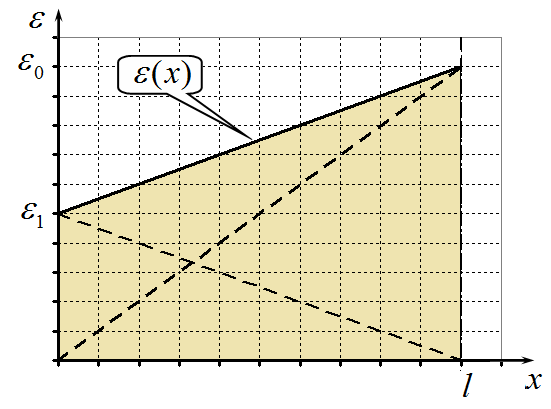
Графики функции \(\varepsilon(x)\) и ее составляющих приведены на рисунке. Как уже было отмечено, площадь под графиком равна полному удлинению стержня. В данном случае оно рассчитывается по формуле
\[\Delta l = \frac{\varepsilon_0 + \varepsilon_1}{2} l = \frac{F_0 + F_1}{2ES} l.\tag{13}\]
Для расчета энергии деформаций необходимо воспользоваться формулой для объемной плотности энергии (5). Полная энергия может быть найдена посредством вычисления суммы
\[W = \sum_k \frac{E \varepsilon_k^2}{2} S \Delta x_k\tag{14}\]
Подставляя выражение для зависимости \(\varepsilon(x)\), получим
\[W = \sum_k \frac{E \varepsilon_k^2}{2} S \Delta x_k = \frac{E}{2} S \sum_k \left( \varepsilon_0 \frac{x_k}{l} + \varepsilon_1 \left(1 - \frac{x_k}{l}\right) \right)^2 \Delta x_k =\tag{15}\]
\[= \frac{E}{2} S \varepsilon_0^2 \sum_k \frac{x_k^2}{l^2} \Delta x_k + \frac{E}{2} S \varepsilon_0^2 \sum_k \left(1 - \frac{x_k}{l}\right)^2 \Delta x_k + 2 \frac{E}{2} S \varepsilon_0 \varepsilon_1 \sum_k \frac{x_k}{l} \left(1 - \frac{x_k}{l}\right) \Delta x_k\]
Рассмотрим смысл полученного выражения. Первое слагаемое – полная энергия деформаций, обусловленных силой \(F_0\); второе - полная энергия деформаций, обусловленных силой \(F_1\); третье – дополнительное слагаемое, «перекрестный» член! Так как плотность энергии нелинейно зависит от относительной деформации, то для полной энергии принцип суперпозиции не «работает», что и иллюстрируется появлением третьего слагаемого!
Первые сумма может быть вычислена с помощью приведенной математической подсказки:
\[\sum_k \frac{x_k^2}{l^2} \Delta x_k = \frac{1}{3} l.\]
Вторая сумма имеет то же значение – какая разница суммировать слева направо, или справа налево? Третья также может быть вычислена без особых проблем:
\[\sum_k \frac{x_k}{l} \left( 1 - \frac{x_k}{l} \right) \Delta x_k = \sum_k \frac{x_k}{l} \Delta x_k - \sum_k \left( \frac{x_k}{l} \right)^2 \Delta x_k = \frac{1}{2} l - \frac{1}{3} l = \frac{1}{6} l.\]
Для полной энергии деформаций получаем формулу:
\[W = \frac{E}{2} S l \left( \frac{\varepsilon_0^2}{3} + \frac{\varepsilon_1^2}{3} + 2 \frac{\varepsilon_0 \varepsilon_1}{6} \right) = \frac{E \varepsilon_0^2}{6} \left( 1 + \frac{\varepsilon_1}{\varepsilon_0} + \left( \frac{\varepsilon_1}{\varepsilon_0} \right)^2 \right) S l\tag{16}\]
Если, наконец, подставить выражения для \(\varepsilon_0, \varepsilon_1\) через действующие силы, то получим окончательную формулу:
\[W = \frac{1}{6} \frac{F_0^2 l}{E S} \left( 1 + \frac{F_1}{F_0} + \left( \frac{F_1}{F_0} \right)^2 \right)\tag{17}\]
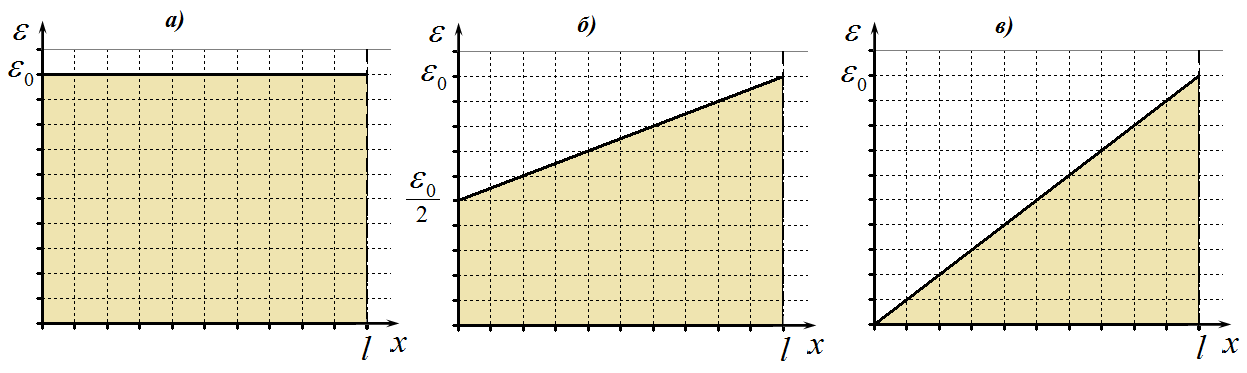
Три случая, приведенные в условии задачи различаются только значением силы \(F_1\), поэтому требуемые ответы могут быть сведены в таблицу:
| а) | б) | в) | номер | |
| \(F_1\) | \(F_1 = F_0\) | \(F_1 = \frac{1}{2} F_0\) | \(F_1 = 0\) | |
| \(\varepsilon(x)\) | \(\varepsilon(x) = \frac{F_0}{E S} = const\) | \(\varepsilon(x) = \frac{F_0}{2 E S} \left( 1 + \frac{x}{l} \right)\) | \(\varepsilon(x) = \frac{F_0}{E S} \frac{x}{l}\) | (18) |
| \(\Delta l\) | \(\Delta l = \frac{F_0 l}{E S}\) | \(\Delta l = \frac{1}{2} \frac{F_0 l}{ES}\) | \(\Delta l = \frac{1}{2} \frac{F_0 l}{E S}\) | (19) |
| \(W\) | \(W = \frac{1}{6} \frac{F_0^2 l}{ES}\) | \(W = \frac{7}{24} \frac{F_0^2 l}{E S}\) | \(W = \frac{1}{6} \frac{F_0^2 l}{E S}\) | (20) |
Требуемые графики показаны на рисунке.
1.3 Разгон и деформации
1.3.1 Характерное время установления равновесия может быть оценено, как время распространения упругой волны по всему стержню:
\[\tau_0 = \frac{l}{c} = l \sqrt{\frac{\rho}{E}},\tag{21}\]
где \(c = \sqrt{\frac{E}{\rho}}\) - скорость звука в материале стержня.
1.3.2 Сначала будем считать, что равновесные деформации стержня устанавливаются мгновенно. В этом случае энергия упругих деформаций определяется формулой (20в) \(W = \frac{1}{6} \frac{F_0^2 l}{ES}\). Кинетическая энергия стержня изменяется по закону
\[E_{\text{кин.}} = \frac{mv^2}{2} = \frac{m(at)^2}{2} = \frac{m\left(\frac{F_0}{m}t\right)^2}{2} = \frac{F_0^2}{2m}t^2.\tag{22}\]
Приравнивая ее к потенциальной энергии деформаций, получим уравнение
\[\frac{F_0^2}{2m}t^2 = \frac{1}{6} \frac{F_0^2 l}{ES}\tag{23}\]
Учитывая, что масса стержня \(m = \rho Sl\), из уравнения (23) найдем
\[t = \sqrt{\frac{ml}{3ES}} = \sqrt{\frac{\rho l^2}{3E}} = \frac{1}{\sqrt{3}} l \sqrt{\frac{\rho}{E}} = \frac{\tau_0}{\sqrt{3}}\tag{24}\]
Из полученной оценки следует, что равенство кинетической и потенциальной энергий достигается быстрее, чем волна деформаций достигнет конца стержня, то есть еще до того, как весь стержень придет в движение.
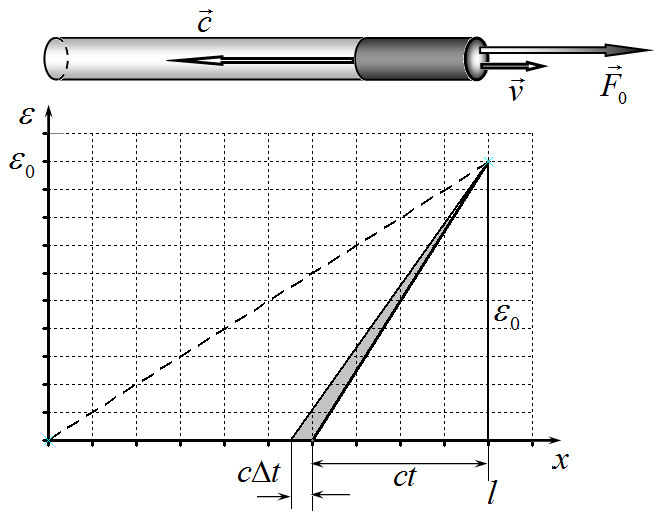
Следовательно, необходимо рассмотреть процесс распространения упругой волны в стержне. Для строгого решения такой задачи следует решать волновое уравнение, описывающее процесс распространения деформаций. Однако для получения оценок можно предложить следующую упрощенную модель распространения: упругая волна движется вдоль стержня со скоростью звука \(\vec{c}\) от торца, к которому приложена сила \(\vec{F}_0\). Этот торец стержня движется с некоторой скоростью \(\vec{v}\) (второй торец покоится до тех пор, пока волна деформаций его не достигнет!) В качестве основного упрощающего допущения, будем считать, что в возмущенной части стержня (длиной \(ct\)) успевает произойти установление равновесного распределения относительных деформаций. Иными словами, график зависимости деформаций от координаты имеет вид отрезка прямой, нижний конец которого смещается к началу
координат со скоростью звука (см. рис). Как было показано ранее смещение конца стержня численно равно площади под графиком зависимости \(\varepsilon(x)\). В рамках предложенной модели это смещение равно
\[\Delta z = \frac{1}{2} \varepsilon_0 c t\tag{25}\]
где \(\varepsilon_0 = \frac{F_0}{SE}\), по-прежнему.
Откуда следует, что конец стержня, к которому приложена сила, движется с постоянной скоростью
\[v = \frac{1}{2} \varepsilon_0 c\tag{26}\]
до тех пор, пока волна деформаций не достигнет противоположного конца стержня.
Другие точки стержня (до которых дошло возмущение) движутся с меньшими скоростями. Поэтому кинетическая энергия стержня, точнее его движущей части может быть записана в виде
\[E_{\text{кин}} = \frac{1}{2} \rho S c t \langle v^2 \rangle\tag{27}\]
где \(\rho S c t\) - масса движущейся части, \(\langle v^2 \rangle\) - средний квадрат скорости этой части стержня.
В принципе, в рамках нашей модели можно найти и распределение скоростей и вычислить точное значение среднего квадрата, но для оценки можно принять\(^1\) \(\langle v^2 \rangle \approx \frac{1}{2} v_{\text{max}}^2 = \frac{1}{8} \varepsilon_0^2 c^2\), тогда кинетическая энергия стержня возрастает со временем по закону (с учетом выражения для скорости звука)
\[E_{\text{кин}} = \frac{1}{16} \rho S c t \varepsilon_0^2 c^2 = \frac{1}{16} E \varepsilon_0^2 S c t.\tag{28}\]
\(^1\) Отметим, что точное значение \(\langle v^2 \rangle = 0{,}53 v_{\text{max}}^2\)
Для «треугольного» распределения деформаций потенциальная энергия была посчитана ранее (формула 20в)), которая в данном случае дает выражение
\[W = \frac{1}{6} \frac{F_0^2}{ES} c t = \frac{1}{6} E \varepsilon_0^2 S c t.\tag{29}\]
Сравнение эти двух выражение приводит к выводу: во время распространений волны потенциальная энергия деформаций всегда превышает кинетическую энергию!
К моменту \(\tau_0\), когда волна достигает конца стержня, потенциальная энергия достигает своего максимального значения, а весь стержень приобретает скорость, рассчитанную по формуле (26). Далее, так как установилось равновесное распределение деформаций. стержень начинает двигаться как единое целое с постоянным ускорением \(a = \frac{F_0}{m}\). Чтобы кинетическая энергия стержня стала равной его потенциальной энергии его скорость должна достичь величины \(v_1\), которую можно найти из условия
\[\frac{1}{2} m v_1^2 = \frac{1}{6} E \varepsilon_0^2 S l \quad \Rightarrow \quad \frac{1}{2} \rho S l v_1^2 = \frac{1}{6} E \varepsilon_0^2 S l \quad \Rightarrow \quad v_1 = \frac{1}{\sqrt{3}} \sqrt{\frac{E}{\rho} \varepsilon_0^2} = \frac{1}{\sqrt{3}} c \varepsilon_0.\tag{30}\]
Так как к моменту \(\tau_0\) скорость стержня определяется формулой (26), и стержень движется с ускорением
\[a = \frac{F_0}{m} = \frac{\varepsilon_0 ES}{\rho S l} = \frac{\varepsilon_0 c^2}{l}.\tag{31}\]
То время \(\tau_1\), которое потребуется, чтобы достичь нужной скорости, находится из уравнения
\[\frac{1}{\sqrt{3}} c \mathcal{E}_0 - \frac{1}{2} c \mathcal{E}_0 = a \tau_1 \quad \Rightarrow \quad \tau_1 = \left( \frac{1}{\sqrt{3}} - \frac{1}{2} \right) \frac{l}{c} \approx 0{,}1 \frac{l}{c}\tag{32}\]
Прибавляя время разгона \(\tau_0\), получим окончательную оценку искомого времени
\[\tau = 1{,}1 \frac{l}{c}.\tag{33}\]
В заключение отметим, что результат зависит от используемой модели, однако можно считать, что оценка времени в общем виде имеет вид
\[\tau = A \frac{l}{c}.\tag{34}\]
Где \(A\) — безразмерный коэффициент незначительно превышающий 1.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
зад 2 Циклы Отто и Дизеля
Задача 10-2 Все современные двигатели внутреннего сгорания (ДВС) подразделяются на две основные группы: 1. Двигатели, в которых используется цикл с подводом тепла при постоянном объеме \(v=const\) (цикл Отто). 2. Двигатели, в которых используется цикл с подводом тепла при постоянном давлении \(p=const\) (цикл Дизеля). Исследование работы реального поршневого двигателя является сложной теоретической и экспериментальной задачей. Поэтому вам предстоит рассмотреть их упрощенные модели. Так как в термодинамике исследуются лишь идеальные обратимые циклы, то для исследования цикла ДВС примем следующие допущения: рабочее тело – идеальный газ с постоянной теплоемкостью; количество рабочего тела постоянно; между рабочим телом и источниками теплоты имеет место бесконечно малая разность температур; подвод теплоты к рабочему телу производится не за счет сжигания топлива, а от внешних источников теплоты. То же самое справедливо и для отвода теплоты.
0. Уравнение адиабаты Для исследования термодинамических циклов Вам понадобиться уравнение адиабаты: \(p \cdot V^{k} = const\), где \(k = \frac{C_{p}}{C_{v}}\) — показатель адиабаты, \(C_{p}, C_{v}\) — изобарная и изохорная теплоёмкости газа. Получите уравнение адиабаты в координатах \(pT\) и \(VT\).
1. Цикл Отто Рассмотрим идеальный термодинамический цикл ДВС с изохорным подводом теплоты. Цикл в \(pv\) координатах представлен на рис. 1. Идеальный газ с начальными параметрами \(p_{1}, V_{1}, T_{1}\) сжимается по адиабате 1-2. В изохорном процессе 2-3 рабочему телу от внешнего источника теплоты передается количество теплоты \(q_{1}\). В адиабатном процессе 3-4 рабочее тело расширяется до первоначального объема \(V_{4}=V_{1}\). В изохорном процессе 4-1 рабочее тело возвращается в исходное состояние с отводом от него теплоты \(q_{2}\) в теплоприемник. Характеристиками цикла являются:
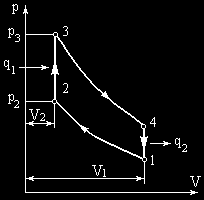
Рисунок 3. Идеальный термодинамический цикл ДВС с изохорным подводом теплоты Определите:
1.1 Параметры P V T в точках цикла 2, 3, 4 через параметры \(p_{1}, V_{1}, T_{1}, \varepsilon, \lambda, k\).
1.2 Термический КПД цикла, выразив его через параметры \(\varepsilon, \lambda, k\).
2. Цикл Дизеля
В таких двигателях топливо сгорает постепенно в процессе такта «рабочий ход», а также осуществляется раздельное сжатие топлива и воздуха. Воздух сжимается в цилиндре, а жидкое топливо распыляется сжатым воздухом от компрессора. Поэтому здесь можно достигать значительно более высоких степеней сжатия. Воздух при высоких давлениях имеет настолько высокую температуру, что подаваемое в цилиндр топливо самовоспламеняется без всяких специальных приспособлений. Раздельное сжатие позволяет применять высокие степени сжатия (до \(\varepsilon =20\)), исключая преждевременное самовоспламенение топлива. Постоянство давления при горении топлива обеспечивается соответствующей регулировкой топливной форсунки. Конструкция такого двигателя впервые была разработана немецким инженером Дизелем.
Рассмотрим идеальный цикл двигателя с подводом теплоты при постоянном давлении в \(pv\)-диаграмме рис.3. Этот цикл осуществляется следующим образом. Газообразное рабочее тело с начальными параметрами \(p_1\), \(v_1\), \(T_1\) сжимается по адиабате 1-2. В изобарном процессе 2-3 телу сообщается некоторое количество теплоты \(q_1\). В адиабатном процессе 3-4 происходит расширение рабочего тела до первоначального объема. В изохорном процессе 4-1 рабочее тело возвращается в первоначальное состояние с отводом в теплоприемник теплоты \(q_2\). Характеристиками цикла являются: \(\varepsilon = \frac{V_1}{V_2}\) — Степень сжатия
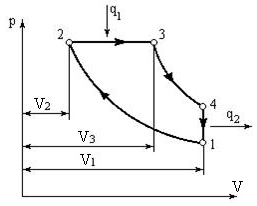
\(\rho = \frac{V_3}{V_2}\) — Степень предварительного расширения
Определите:
2.1 Параметры \(p, V, T\) в точках цикла 2, 3, 4 через параметры \(p_1\), \(V_1\), \(T_1\), \(\varepsilon\), \(\rho\), \(k\).
2.2 Термический КПД цикла, выразив его через параметры \(\varepsilon\), \(\rho\), \(k\).
Рисунок 3.
Идеальный термодинамический цикл ДВС с изобарным подводом теплоты
3. Сравнение циклов Отто и Дизеля
Сравните циклы Отто и Дизеля при одинаковых максимальных и минимальных температурах и давлениях, одинаковых полных объёмах цилиндров \(V_1\). Сравнение выполните, рассмотрев конкретный пример. Полный объём цилиндра для обоих циклов в относительных единицах примите равным \(\frac{V_1}{V_0} = 30\). Показатель адиабаты \(k = 1{,}67\).
Степень сжатия для цикла Отто \(\varepsilon_v = 5\).
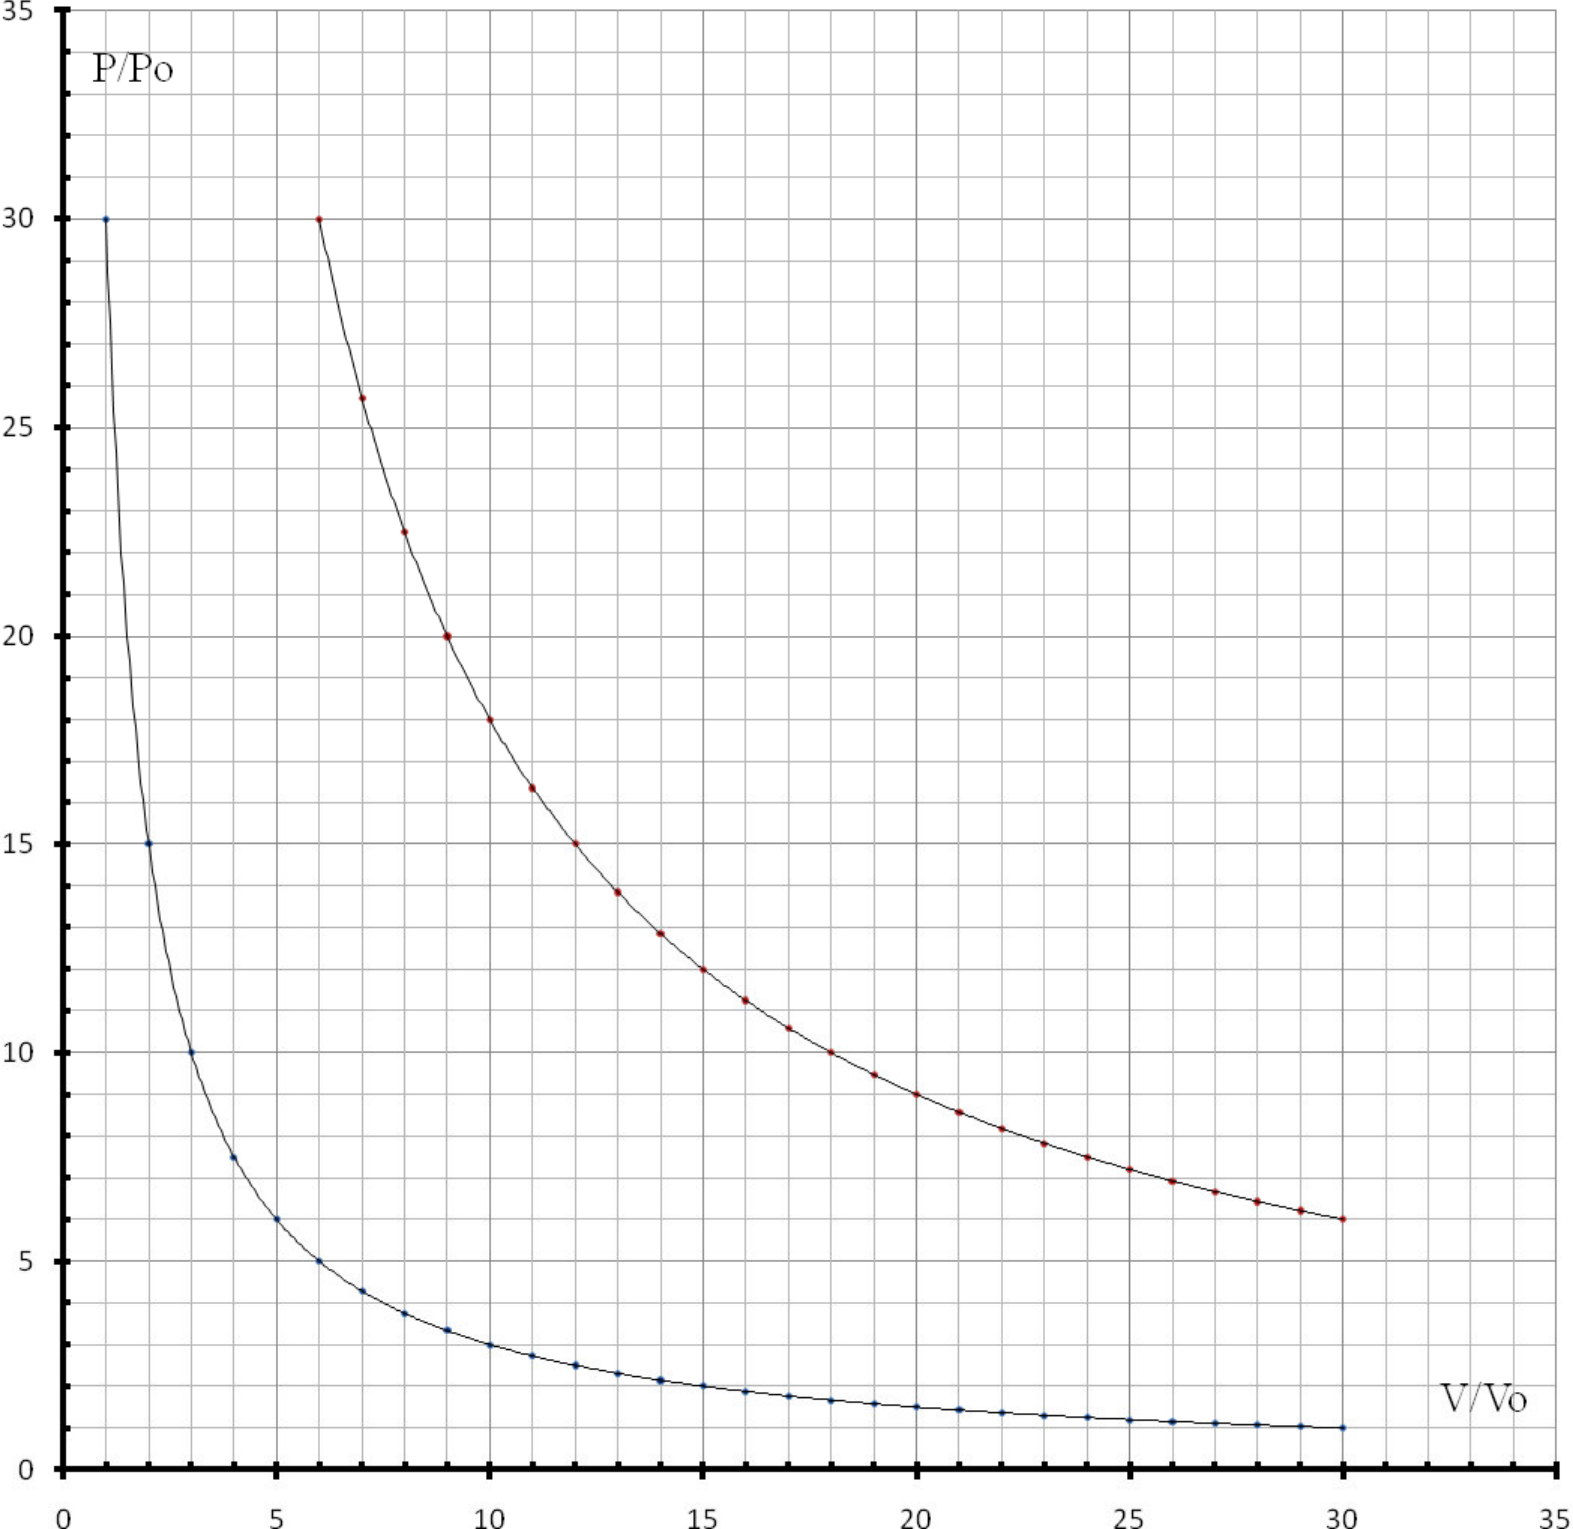
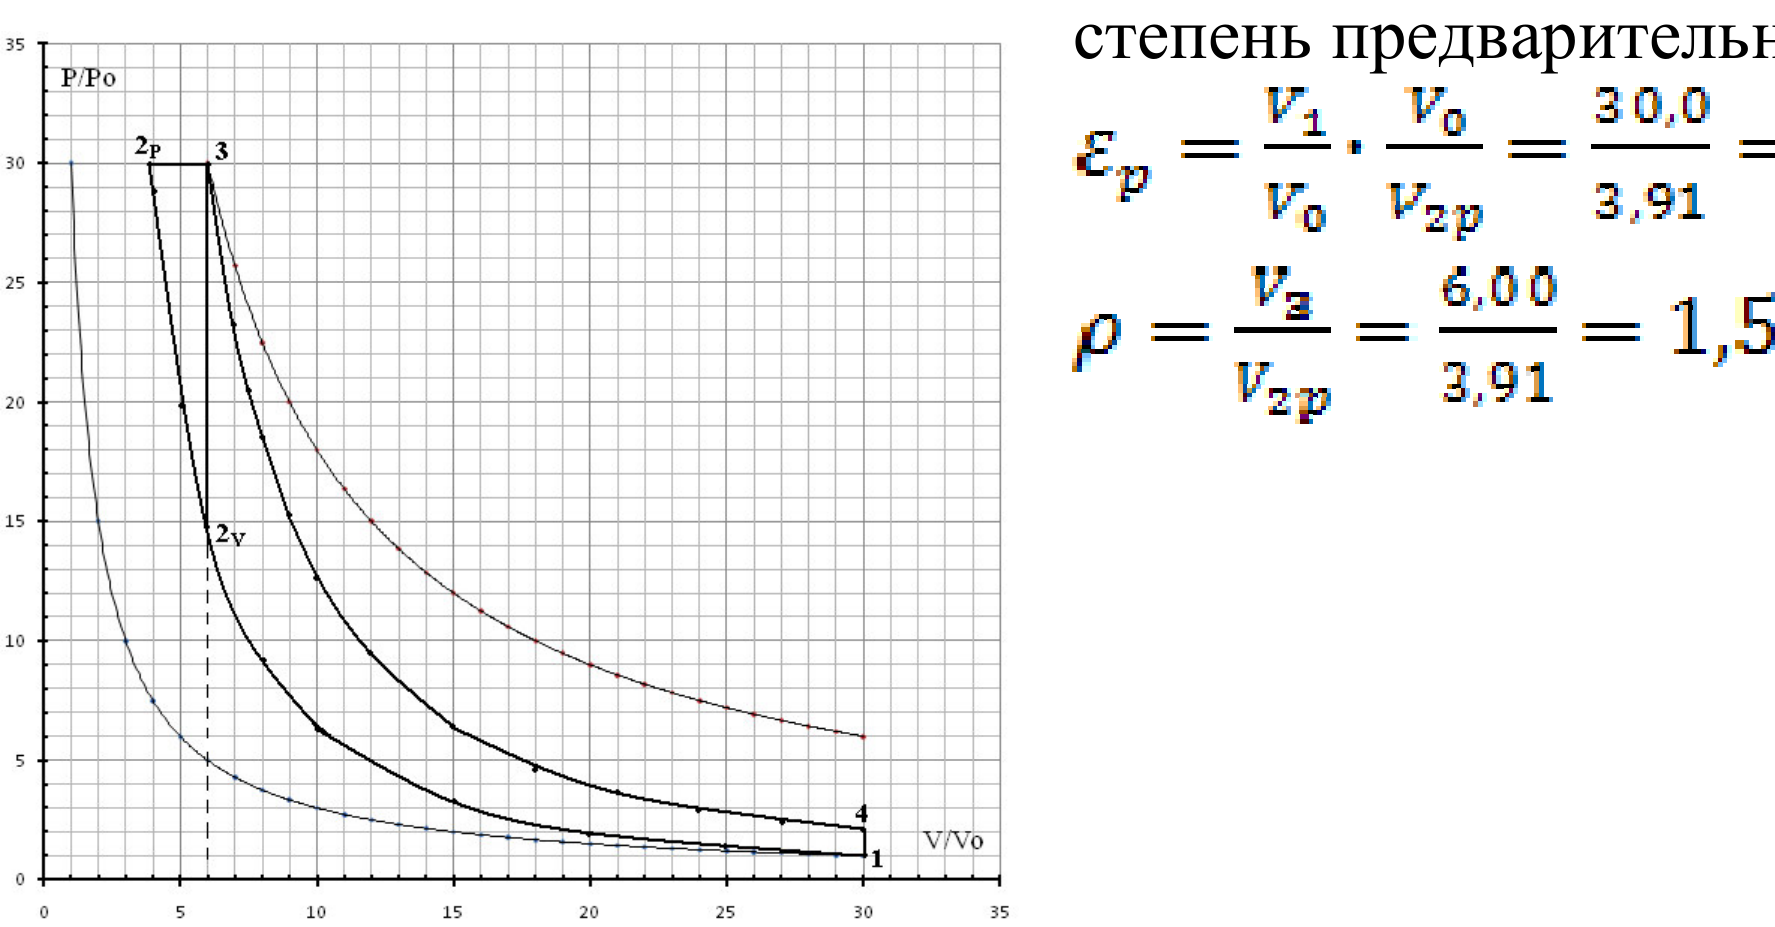
4.1 На приготовленном для Вас бланке постройте графики данных циклов. (На данных бланках указаны изотермы для максимальной и минимальной температур в данных циклах).
4.2 Используя формулы, полученные Вами в пп. 1.2 и 2.2 рассчитайте термический КПД данных циклов.
▶ПодсказкаСкрыть
Параметры в узловых точках цикла находите из уравнений адиабаты и изопроцессов через степени сжатия и расширения; КПД считайте как \(1-|q_2|/q_1\) с подводом тепла при \(V=\text{const}\) (Отто) или \(p=\text{const}\) (Дизель).
▶ОтветСкрыть
0) \(Tp^{(1-k)/k}=\text{const}\), \(TV^{k-1}=\text{const}\); 1.2) \(\eta_{\text{Отто}}=1-\varepsilon^{1-k}\); 2.2) \(\eta_{\text{Дизель}}=1-\frac{\rho^k-1}{k\,\varepsilon^{k-1}(\rho-1)}\); 3) \(\eta_V\approx66{,}0\,\%\), \(\eta_p\approx70{,}2\,\%\) (\(\varepsilon_p=7{,}67\), \(\rho=1{,}53\)).
▶РешениеСкрыть
0. Уравнение адиабаты С учётом уравнения состояния идеального газа уравнение адиабаты может быть преобразовано к виду
\[T^k \cdot p^{(1-k)} = const \quad \text{Или к виду} \quad T \cdot V^{(k-1)} = const\]
1. Цикл Отто
1.1 Найдем параметры рабочего тела во всех характерных точках цикла. Точка 2
\[V_2 = \frac{V_1}{\varepsilon} \quad p_2 = p_1 \left( \frac{V_1}{V_2} \right)^k = p_1 \varepsilon^k \quad \frac{T_2}{T_1} = \left( \frac{V_1}{V_2} \right)^{k-1} = \varepsilon^{k-1}\]
откуда получаем
\[T_2 = T_1 \varepsilon^{k-1}\]
Точка 3.
\[V_3 = V_2 = \frac{V_1}{\varepsilon} \quad p_3 = p_2 \lambda = p_1 \varepsilon^k \lambda \quad \frac{T_3}{T_2} = \frac{p_3}{p_2} = \lambda\]
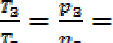
откуда получаем
\[T_3 = T_2 \lambda = T_1 \varepsilon^{k-1} \lambda\]
Точка 4.
\[V_4 = V_1 \quad p_4 = p_3 \left( \frac{V_3}{V_4} \right)^k = p_3 \left( \frac{V_2}{V_1} \right)^k = \frac{p_3}{\varepsilon^k} = p_1 \lambda\]
\[\frac{T_4}{T_3} = \left( \frac{V_3}{V_4} \right)^{k-1} = \left( \frac{V_2}{V_1} \right)^{k-1} = \frac{1}{\varepsilon^{k-1}}\]
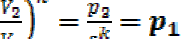
откуда получаем
\[T_4 = T_3 \frac{1}{\varepsilon^{k-1}} = T_1 \varepsilon^{k-1} \lambda \frac{1}{\varepsilon^{k-1}} = T_1 \lambda\]
1.2 Количество подведенной и отведенной теплоты определяются по формулам:
\[q_1 = C_V (T_3 - T_2), \quad \vert q_2\vert = C_V (T_4 - T_1)\]
или
\[q_1 = U_3 - U_2 = \frac{3}{2} (p_3 V_3 - p_2 V_2), \quad \vert q_2\vert = U_4 - U_1 = \frac{3}{2} (p_4 V_4 - p_1 V_1)\]
Подставляя эти значения теплот в формулу для термического КПД, получим:
\[\eta _ { t } = 1 - \frac { \vert q _ { 2 } \vert } { q _ { 1 } } = 1 - \frac { c _ { V } ( T _ { 4 } - T _ { 1 } ) } { c _ { V } ( T _ { 3 } - T _ { 2 } ) } = 1 - \frac { T _ { 4 } - T _ { 1 } } { T _ { 3 } - T _ { 2 } } \quad \text { или } \quad \eta _ { t } = 1 - \frac { p _ { 4 } V _ { 4 } - p _ { 1 } V _ { 1 } } { p _ { 3 } V _ { 3 } - p _ { 2 } V _ { 2 } }\]
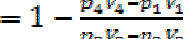
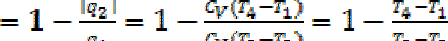
С учетом найденных значений параметров формула для КПД примет вид
\[\eta _ { t } = 1 - \frac { 1 } { \varepsilon ^ { k - 1 } }\]
2. Цикл Дизеля
2.1 Параметры рабочего тела в характерных точках цикла будут:
Точка 2
\[V _ { 2 } = \frac { V _ { 1 } } { \varepsilon } , \quad p _ { 2 } = p _ { 1 } \left( \frac { V _ { 1 } } { V _ { 2 } } \right) ^ { k } = p _ { 1 } \varepsilon ^ { k } , \quad \frac { T _ { 2 } } { T _ { 1 } } = \left( \frac { V _ { 1 } } { V _ { 2 } } \right) ^ { k - 1 } = \varepsilon ^ { k - 1 }\]
откуда получаем
\[T _ { 2 } = T _ { 1 } \varepsilon ^ { k - 1 }\]
Точка 3
\[V _ { 3 } = \rho V _ { 2 } = \frac { \rho V _ { 1 } } { \varepsilon } , \quad p _ { 3 } = p _ { 2 } = p _ { 1 } \varepsilon ^ { k } , \quad \frac { T _ { 3 } } { T _ { 2 } } = \frac { V _ { 3 } } { V _ { 2 } } = \rho\]
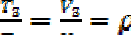
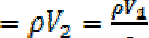
откуда получаем:
\[T _ { 3 } = \rho T _ { 2 } = T _ { 1 } \rho \varepsilon ^ { k - 1 }\]
Точка 4
\[V _ { 4 } = V _ { 1 } , \quad p _ { 4 } = p _ { 3 } \left( \frac { V _ { 3 } } { V _ { 4 } } \right) ^ { k } = p _ { 1 } \varepsilon ^ { k } \left( \frac { \rho V _ { 1 } } { \varepsilon V _ { 1 } } \right) ^ { k } = p _ { 1 } \rho ^ { k } ,\]
\[\frac { T _ { 4 } } { T _ { 3 } } = \left( \frac { V _ { 3 } } { V _ { 4 } } \right) ^ { k - 1 } = \left( \frac { V _ { 3 } } { V _ { 1 } } \right) ^ { k - 1 } \quad \text { Так как } \quad \frac { V _ { 3 } } { V _ { 1 } } = \frac { \rho } { \varepsilon } , \quad \text { то }\]
\[T _ { 4 } = T _ { 3 } \left( \frac { \rho } { \varepsilon } \right) ^ { k - 1 } = T _ { 1 } \rho \varepsilon ^ { k - 1 } \left( \frac { \rho } { \varepsilon } \right) ^ { k - 1 } = T _ { 1 } \rho ^ { k }\]
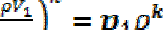
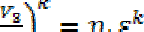
2.2 Количество подведенной и отведенной теплот определяются по формулам:
\[q _ { 1 } = C _ { p } ( T _ { 3 } - T _ { 2 } ) , \quad \vert q _ { 2 } \vert = C _ { V } ( T _ { 4 } - T _ { 1 } )\]
или
\[q _ { 1 } = U _ { 3 } - U _ { 2 } + A _ { 2 3 } = \frac { 3 } { 2 } ( p _ { 3 } V _ { 3 } - p _ { 2 } V _ { 2 } ) + p _ { 3 } ( V _ { 3 } - V _ { 2 } ) ,\]
\[\vert q _ { 2 } \vert = U _ { 4 } - U _ { 1 } = \frac { 3 } { 2 } ( p _ { 4 } V _ { 4 } - p _ { 1 } V _ { 1 } )\]
Термический кпд цикла в предположении постоянства теплоемкостей \(C _ { p }\) и \(C _ { V }\) и их отношения
\[k = \frac { C _ { p } } { C _ { V } } \quad \text { будет: } \eta _ { t } = 1 - \frac { \vert q _ { 2 } \vert } { q _ { 1 } } = 1 - \frac { C _ { V } ( T _ { 4 } - T _ { 1 } ) } { C _ { p } ( T _ { 3 } - T _ { 2 } ) } = 1 - \frac { T _ { 4 } - T _ { 1 } } { k ( T _ { 3 } - T _ { 2 } ) } \quad \text { или }\]
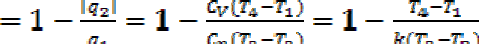
Подставляя полученные значения температур в формулу для термического КПД, получим
\[\eta _ { t } = 1 - \frac { \rho ^ { k } - 1 } { k \varepsilon ^ { k - 1 } ( \rho - 1 ) }\]
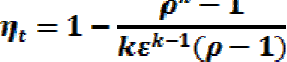
3. Сравнение циклов Отто и Дизеля
4.1 Определим параметры \(P/P_0\) и \(V/V_0\) для характерных точек обоих циклов.
Цикл Отто
\(\frac{V_{1}}{V_{0}}=30{,}0\) - по условию, \(\frac{P_{1}}{P_{0}}=1{,}00\) – по графику изотермы для \(T_{\min}\), так как в точке 1 температура и давление должны быть минимальны.
Так как степень сжатия для цикла Отто \(\varepsilon_{V}=5{,}00\), то \(\frac{V_{3}}{V_{0}}=\frac{V_{2}}{V_{0}}=6{,}00\). В точке 3 давление должно быть максимальным. В цикле Отто максимальному давлению соответствует максимальная температура. По графику изотермы для \(T_{\max}\) находим \(\frac{P_{3}}{P_{0}}=30{,}0\)
Используя уравнение адиабаты, найдём \(\frac{P_{2}}{P_{0}}\) и \(\frac{P_{4}}{P_{0}}\).
\[\frac{P_{2}}{P_{0}}\left(\frac{V_{2}}{V_{0}}\right)^{k}=\frac{P_{1}}{P_{0}}\left(\frac{V_{1}}{V_{0}}\right)^{k}, \quad \frac{P_{2}}{P_{0}}=\frac{P_{1}}{P_{0}} \varepsilon^{k}=1{,}00 \cdot 5{,}00^{1{,}67}=14{,}7\]
\[\frac{P_{4}}{P_{0}}\left(\frac{V_{4}}{V_{0}}\right)^{k}=\frac{P_{3}}{P_{0}}\left(\frac{V_{3}}{V_{0}}\right)^{k}, \quad \frac{P_{4}}{P_{0}}=\frac{P_{3}}{P_{0}} \frac{1}{\varepsilon^{k}}=\frac{30{,}0}{5{,}00^{1{,}67}}=2{,}04\]
\[\frac{V_{4}}{V_{0}}=\frac{V_{1}}{V_{0}}=30{,}0\]
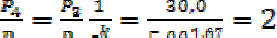
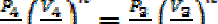
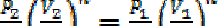
Наносим точки с найденными параметрами на диаграмму и соединяем в цикл Отто. Точку 2 данного цикла обозначим \(2_{V}\). Целесообразно просчитать по несколько промежуточных точек на адиабатах 1-2 и 3-4 для более точного изображения этих процессов.
Цикл Дизеля.
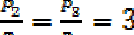
Исходя из условия, следует, что параметры точек 1, 3 и 4 циклов Отто и Дизеля будут совпадать. Для цикла Дизеля \(\frac{P_{2}}{P_{0}}=\frac{P_{3}}{P_{0}}=30{,}0\). Параметры объёма в точке 2 цикла Дизеля определим, используя уравнение адиабаты. Адиабата 1 – 2 цикла Отто должна лежать на адиабате 1 – 2 цикла Дизеля.
\[\frac{P_{2}}{P_{0}}\left(\frac{V_{2}}{V_{0}}\right)^{k}=\frac{P_{1}}{P_{0}}\left(\frac{V_{1}}{V_{0}}\right)^{k} \quad \frac{V_{2}}{V_{0}}=\frac{V_{1}}{V_{0}}\left(\frac{P_{1}}{P_{0}} \frac{P_{0}}{P_{2}}\right)^{\frac{1}{k}}=30{,}0 \cdot\left(\frac{1}{30{,}0}\right)^{\frac{1}{1{,}67}}=3{,}91\]
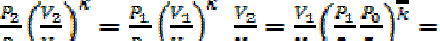
Наносим точку 2 цикла Дизеля на диаграмму и достраиваем данный цикл. Точку 2 цикла Дизеля обозначим \(2_{p}\).
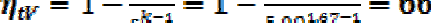
4.2 Термический КПД цикла Отто: \(\eta_{tV}=1-\frac{1}{\varepsilon^{k-1}}=1-\frac{1}{5{,}00^{1{,}67-1}}=66{,}0\%\)
Для расчёта термического КПД цикла Дизеля необходимо определить степень сжатия \(\varepsilon_{\text{р}}\) и
степень предварительного расширения \(\rho\).
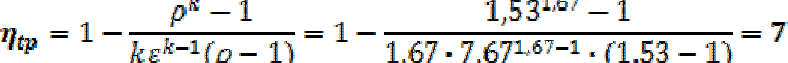

\[\varepsilon_{p}=\frac{V_{1}}{V_{0}} \cdot \frac{V_{0}}{V_{2p}}=\frac{30{,}0}{3{,}91}=7{,}67\]
\[\rho=\frac{V_{3}}{V_{2p}}=\frac{6{,}00}{3{,}91}=1{,}53\]
\[\eta _ { t p } = 1 - \frac { \rho ^ { k } - 1 } { k \varepsilon ^ { k - 1 } ( \rho - 1 ) } = 1 - \frac { 1 { , } 5 3 ^ { 1 { , } 6 7 } - 1 } { 1 { , } 6 7 \cdot 7 { , } 6 7 ^ { 1 { , } 6 7 - 1 } \cdot ( 1 { , } 5 3 - 1 ) } = 7 0 { , } 2\,\%\]
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
зад 3 Установление равновесия
Математическое введение.
Пусть скорость изменения некоторой физической величины, описываемой функцией \(X(t)\), пропорциональна самой величине, то есть подчиняется уравнению
\[\frac{\Delta X}{\Delta t} = -aX,\tag{M1}\]
где \(a\) - некоторая постоянная величина. Для однозначного определения функции \(X(t)\) уравнение (1) необходимо дополнить начальным условием: значением функции \(X_0\) (для определенности будем считать, что \(X_0 > 0\)) в момент времени \(t_0 = 0\).
Качественно решение этого уравнения описывается следующим образом (см рис):
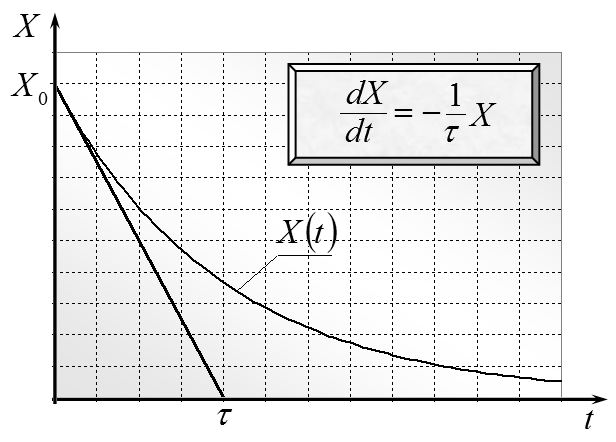
при \(t = 0\) значение функции задается начальным условием \(X_0\), затем функция начинает убывать, причем сначала скорость убывания равна \(\left(\frac{\Delta X}{\Delta t}\right)_{t=0} = -aX_0\), по мере уменьшения значения функции \(X\) скорость ее убывания падает. Поэтому графиком этой функции будет монотонно убывающая кривая. Характерное время убывания функции оценивается как время, за которое функция стала бы равной нулю, если скорость ее убывания остается такой же, как в начальный момент времени
\[\tau = \frac{X_0}{\left\vert \left(\frac{\Delta X}{\Delta t}\right)_{t=0}\right\vert } = \frac{1}{a}.\tag{M2}\]
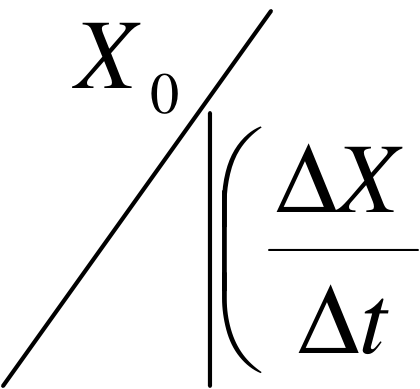
Отметим также, что строгим решением уравнения (1) является функция
\[X = X_0 e^{-at}\tag{M3}\]
Часть 1. Лодка.
При движении моторной лодки массы \(m\) на нее действует тормозящая сила, пропорциональная скорости
\[\vec{F} = -\beta \vec{v},\tag{1}\]
Где \(\beta\) - известный параметр.
1.1 Лодка двигалась с постоянной скоростью \(v_0\). Мотор лодки выключают. Нарисуйте примерный график зависимости скорости лодки от времени. Найдите характерное время торможения. Определите. Какой путь пройдет лодка до остановки.
1.2 Лодка покоилась, после чего запускают мотор. Считая, что вращение винта приводит к действию постоянной силы \(F_0\), постройте примерный график зависимости скорости лодки от времени. Найдите характерное время разгона лодки.
Часть 2 Конденсатор.
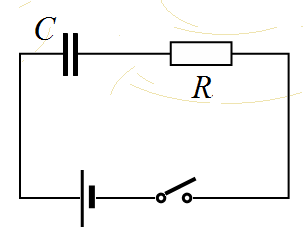
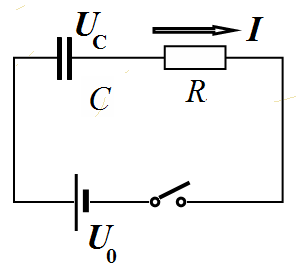
2.1 Конденсатор включен в цепь, показанную на рисунке. Источник создает в цепи постоянное напряжение \(U_{0}\). Постройте примерные графики зависимости напряжения на конденсаторе и силы тока через резистор от времени при замыкании цепи. Найдите характерное время зарядки конденсатора.
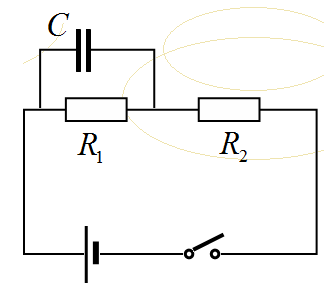
2.2 Цепь изменили, добавив еще один резистор. Первоначально конденсатор не заряжен. Постройте примерные графики зависимостей напряжений на резисторах от времени при замыкании цепи. Найдите характерное время установления тока в этой цепи.
2.3 После полной зарядки конденсатора ключ размыкают. Найдите характерное время разрядки конденсатора в этом случае.

▶ПодсказкаСкрыть
Любую величину, скорость изменения которой линейна по ней самой, можно привести к виду \(\Delta X/\Delta t=-X/\tau\) — экспонента с характерным временем \(\tau\); для лодки и для цепи с конденсатором нужно лишь найти \(\tau\) и установившееся значение.
▶ОтветСкрыть
1.1) \(\tau=m/\beta\), путь до остановки \(L=mv_0/\beta\); 1.2) установившаяся скорость \(F_0/\beta\), время разгона \(\tau=m/\beta\); 2.1) \(\tau=RC\); 2.2) \(\tau=C\,\frac{R_1R_2}{R_1+R_2}\); 2.3) \(\tau_2=R_1C\).
▶РешениеСкрыть
Часть 1. Лодка.
1.1 Уравнение движения лодки, следующее из 2 закона Ньютона имеет вид
\[ma = -\beta v,\tag{1}\]
Которое очевидным образом приводится к виду уравнения (M1) из «математического введения»:
\[\frac{\Delta v}{\Delta t} = -\frac{\beta}{m} v.\tag{2}\]
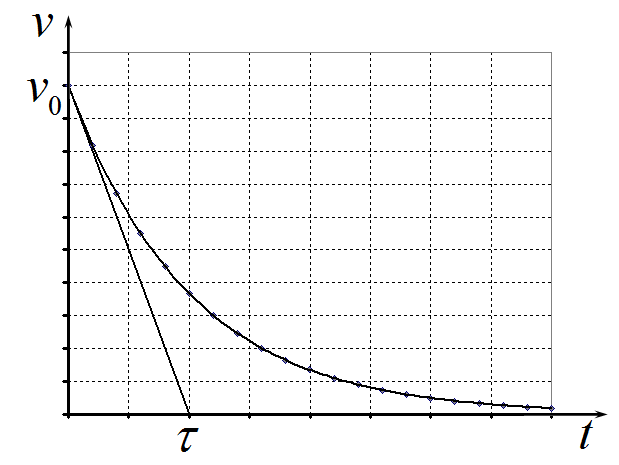
Из этого уравнения следует, что зависимость скорости от времени имеет вид монотонно убывающий функции (экспоненты) с характерным временем торможения
\[\tau = \frac{m}{\beta}.\tag{3}\]
График этой функции и метод нахождения характерного времени торможении показан на рисунке.
Для определения пути, пройденного лодкой, преобразуем уравнение (2):
\[\frac{\Delta v}{\Delta t} = -\frac{\beta}{m} \frac{\Delta x}{\Delta t} \quad \Rightarrow \quad \Delta x = -\frac{m}{\beta} \Delta v.\tag{4}\]
Так как скорость меняет от начального значения до нуля, то \(\Delta v = -v_0\), то полный путь пройденный лодкой оказывается равным
\[L = \frac{m}{\beta} v_0\tag{5}\]
Заметим, что формально этот конечный путь лодка пройдет за бесконечно большое время.
1.2 В этом случае лодка будет разгоняться с уменьшающимся ускорением. Уравнение движение имеет вид
\[ma = F_0 - \beta v.\tag{6}\]
Ускорение станет равным нулю, когда скорость лодки достигнет скорости установившегося движения, которую можно найти из уравнения (6), полагая \(a = 0\):
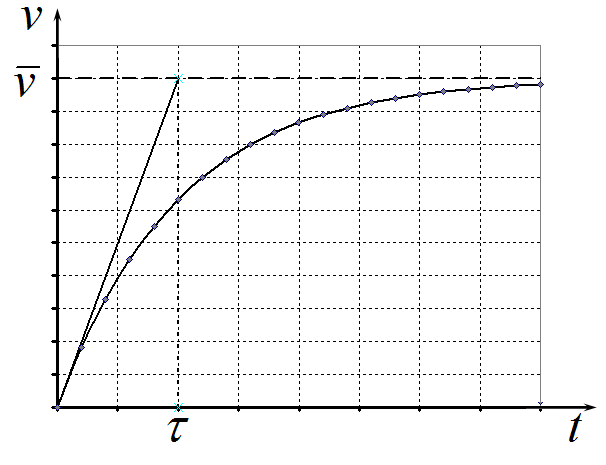
\[\bar{v} = \frac{F_0}{\beta}.\tag{7}\]
Перепишем уравнение (6) в виде
\[\frac{\Delta v}{\Delta t} = -\frac{\beta}{m} \left( v - \frac{F_0}{\beta} \right).\tag{6}\]
Если ввести новую переменную \(X = v - \bar{v}\), имеющую смысл отклонения модуля скорости от скорости установившегося движения, то уравнение (7) преобразуется к известному виду
\[\frac{\Delta X}{\Delta t} = -\frac{\beta}{m} X.\tag{7}\]
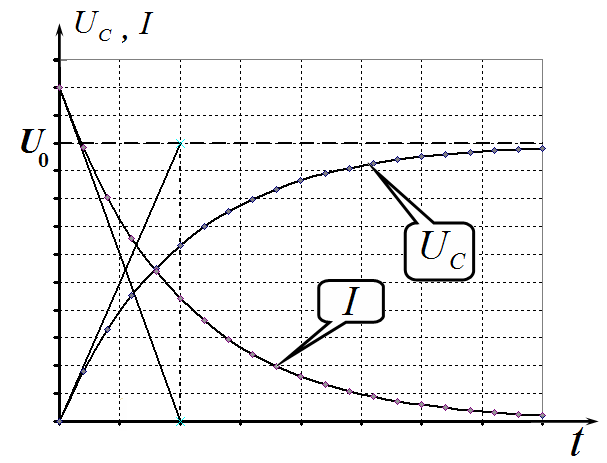
Решение этого уравнения имеет вид монотонно возрастающей функции, стремящейся к предельному значению (установившейся скорости) с характерным временем разгона, определяемым формулой (3). График этой функции показан на рисунке.
Часть 2 Конденсатор.
2.1 На основании закона для силы тока через резистор можно записать уравнение
\[U_0 - U_C = IR\tag{8}\]
Сила тока в цепи равна скорости изменения заряда на конденсаторе, поэтому ее можно выразить через напряжение на конденсаторе
\[I = \frac{\Delta q}{\Delta t} = C \frac{\Delta U_C}{\Delta t}\tag{9}\]
С учетом этого соотношения уравнение (8) преобразуется к знакомому виду:
\[RC \frac{\Delta U_C}{\Delta t} = U_0 - U_C \quad \Rightarrow \quad \frac{\Delta U_C}{\Delta t} = -\frac{1}{RC}(U_C - U_0)\tag{10}\]
Это уравнение, с точностью до обозначений совпадает с уравнением разгона лодки (6), поэтому оно будет иметь такое же решение. Из анализа этого уравнения следует, что характерное время зарядки конденсатора в данной цепи определяется формулой
\[\tau = RC.\tag{11}\]
Для определения зависимости силы тока от времени выразим, скорость ее изменения из уравнения (8). После очевидных подстановок получим уравнение
\[\begin{aligned} \frac{\Delta I}{\Delta t} &= \frac{1}{R} \frac{\Delta(U_0 - U_C)}{\Delta t} = -\frac{1}{R} \frac{\Delta U_C}{\Delta t} = \\ &= -\frac{1}{RC} \frac{\Delta q}{\Delta t} = -\frac{1}{RC} I \end{aligned}\tag{12}\]
Которое совпадает с уравнением торможения лодки, с характерным временем также описываем формулой (11). Графики зависимостей силы тока и напряжения на конденсаторе от времени показаны на рисунке.
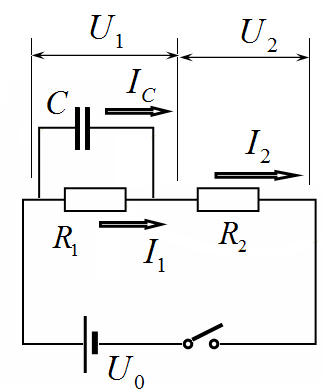
2.2 Для описания протекания токов в цепи получим уравнения для напряжения на конденсаторе \(U_1\) (равное напряжению на резисторе \(R_1\)). Для этого запишем выражения для силы тока на резисторе \(R_2\):
\[I_2 = \frac{U_0 - U_1}{R_2}.\tag{13}\]
С другой стороны эта сила тока равна сумме сил токов через резистор \(R_1\) и через конденсатор
\[I_2 = I_1 + I_C,\tag{14}\]
которые в свою очередь могут выражены через напряжение \(U_1\):
\[I_1 = \frac{U_1}{R_1}, \quad I_C = \frac{\Delta q}{\Delta t} = C \frac{\Delta U_1}{\Delta t}.\tag{15}\]
Из этих выражений следует уравнение, описывающее изменение напряжения на конденсаторе
\[\frac{U_0 - U_1}{R_2} = \frac{U_1}{R_1} + C \frac{\Delta U_1}{\Delta t}.\tag{16}\]
В очередной раз мы получили уравнение, в котором скорость изменения некоторой величины (в данном случае \(U_1\)) линейно зависит от этой величины. Приведем его к стандартному виду:
\[\frac{\Delta U_1}{\Delta t} = -U_1 \frac{1}{C} \left( \frac{1}{R_1} + \frac{1}{R_2} \right) + \frac{U_0}{R_2 C}.\tag{17}\]
\[\frac{\Delta U_1}{\Delta t} = -\frac{1}{\tau} (U_1 - \overline{U}_1)\]
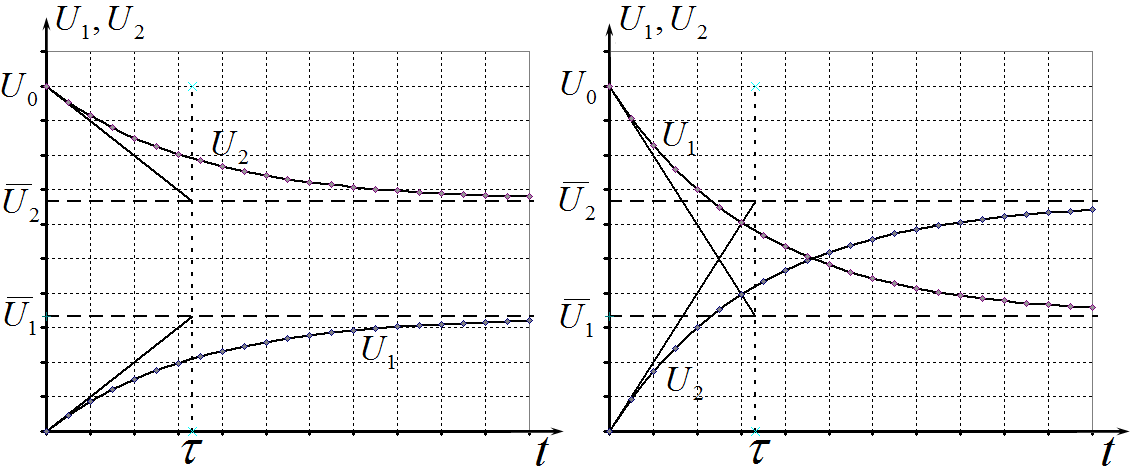
где обозначено \(\tau = C \frac{R_1 R_2}{R_1 + R_2}\) — характерное время установления тока в цепи, или время зарядки конденсатора. \(\overline{U}_1 = U_0 \frac{R_1}{R_1 + R_2}\) — стационарное значение напряжения \(U_1\). В начальный момент конденсатор не заряжен, поэтому напряжение на нем равно нулю; ток протекающий через резистор \(R_2\) начинает заряжать конденсатор. После того, как конденсатор зарядится до предельного значения (когда выровняются силы токов через резисторы), напряжение на конденсаторе перестанет изменяться. Интересно отметить, что время зарядки также может быть записано, как \(RC\), но только в качестве \(R\) следует брать сопротивление двух резисторов, соединенных параллельно! Напряжение на резисторе \(R_2\) может быть рассчитано по простой формуле
\[U_2 = U_0 - U_1\tag{18}\]
Графики зависимостей напряжений от времени приведены на рисунке. Показано два случая: а) \(R_2 = 2R_1\), б) \(R_1 = 2R_2\).
2.3 При отключении источника конденсатор будет разряжаться только через резистор \(R_1\). Поэтому характерное время разрядки будет равно \(\tau_2 = R_1 C\).
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Источник: Республиканская физическая олимпиада Беларуси, 2013/14, заключительный этап, 10 класс, теоретический тур — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.