зад 1 Разминка
Задача 1.1
В высоком вертикальном цилиндрическом сосуде с площадью поперечного сечения \(S\) находится вода. В сосуд опускают небольшой алюминиевый цилиндр объема \(V\). При этом уровень воды в сосуде оказывается равным \(h_0\). Удельные теплоемкости воды и алюминия равны \(c_1, c_2\), а их плотности - \(\rho_1, \rho_2\), соответственно. Удельная теплота испарения воды \(L\), удельная теплота плавления льда \(\lambda\), плотность льда \(\rho_3\).
Теплоемкостью сосуда можно пренебречь, также можно пренебречь потерями теплоты в окружающую среду.
1.1.1 Пусть температура начальная воды равна \(t_0 = 100^\circ C\), а начальная температура цилиндра \(t_1 = 120^\circ C\). До установления теплового равновесия вода полностью не выкипает, цилиндр все время остается погруженным в воду. Найдите, на сколько изменится уровень воды в сосуде \(\Delta h_1\) после установления теплового равновесия.
1.1.2 Пусть температура воды равна \(t_0 = 0{,}0^\circ C\), а начальная температура цилиндра \(t_1 = -20^\circ C\). До установления теплового равновесия вода полностью не замерзает, цилиндр все время остается погруженным в воду. Найдите, на сколько изменится уровень воды в сосуде \(\Delta h_2\) после установления теплового равновесия.
1.1.3 Оцените численное значение отношение изменения высот \(\frac{\Delta h_2}{\Delta h_1}\), если \(\frac{L}{\lambda} \approx 7\), а \(\frac{\rho_3}{\rho_1} \approx 0{,}9\).
Задача 1.2
Угловой размер Солнца видимого с Земли (угол под которым виден солнечный диск на земном небе) равен \(\varphi \approx 32'\).
1.2.1 Рассчитайте, на какую высоту \(h\) надо поднять непрозрачный шар диаметра \(d = 1{,}0\) м, чтобы солнечная тень от него на поверхности земли стала не видна.
1.2.2 На высоте \(h\), найденной в п. 1.2.1 горизонтально расположили большой непрозрачный плоский экран, в котором проделано круглое отверстие диаметра \(d = 1{,}0\) м. Найдите, чему будет равен диаметр солнечного «зайчика» от этого отверстия на поверхности Земли.
▶ПодсказкаСкрыть
Остывающий цилиндр отдаёт теплоту на испарение (или забирает её у воды, намораживая лёд): запиши баланс и вырази массу испарившейся или замёрзшей воды через изменение уровня. В 1.2 тень исчезает, когда угловой размер шара сравнивается с угловым размером Солнца.
▶ОтветСкрыть
1.1.1) \(\Delta h_1=-\dfrac{c_2\rho_2V\Delta t}{L\rho_1S}\) (уровень понижается); 1.1.2) \(\Delta h_2=\dfrac{c_2\rho_2V\Delta t}{\lambda S\rho_1}\cdot\dfrac{\rho_1-\rho_3}{\rho_3}\) (уровень повышается); 1.1.3) \(\dfrac{\Delta h_2}{\Delta h_1}\approx0{,}8\) (по модулю); 1.2.1) \(h=d/\varphi\approx1{,}1\) км (в решении организаторов при \(d=10\) м); 1.2.2) \(d_1=h\varphi=d\).
▶РешениеСкрыть
Задача 1.1
1.1.1 В данном случае вода будет выкипать, до тех пор пока температура цилиндра не опустится до температуры кипения воды \(t_0 = 100^\circ C\). Поэтому теплота, выделившаяся при остывании цилиндра полностью, поэтому уравнение теплового баланса в данном случае будет иметь вид:
\[c_2 m_2 \Delta t = L \Delta m_1.\tag{1}\]
Масса алюминиевого цилиндра равна
\[m_2 = \rho_2 V,\tag{2}\]
а массу испарившейся воды можно выразить через изменение высоты уровня воды
\[\Delta m_1 = \rho_1 S \Delta h_1.\tag{3}\]
Подставим эти выражения в уравнение (1):
\[c_2 \rho_2 V \Delta t = L \rho_1 S \Delta h_1.\tag{4}\]
Откуда находим, что уровень воды в сосуде понизится на величину
\[\Delta h_1 = \frac{c_2 \rho_2 V \Delta t}{L \rho_1 S}.\tag{5}\]
1.1.2 При заданных начальных условиях лед будет намерзать на цилиндр, а так плотность льда меньше плотности цилиндра, то уровень воды в сосуде будет повышаться. Уравнение теплового баланса в этом случае имеет вид
\[c_2 m_2 \Delta t = \lambda \Delta m_1.\tag{6}\]
Массу намерзшего льда в данном случае также можно выразить через изменение уровня воды в сосуде:
\[\frac{\Delta m_1}{\rho_3} - \frac{\Delta m_1}{\rho_1} = S \Delta h_2 \quad \Rightarrow \quad \Delta m_1 = S \Delta h_2 \frac{\rho_3 \rho_1}{\rho_1 - \rho_3}.\tag{7}\]
Подстановка этих значений в уравнение (6) дает
\[c_2 \rho_2 V \Delta t = \lambda S \Delta h_2 \frac{\rho_3 \rho_1}{\rho_1 - \rho_3}.\tag{8}\]
Отсюда находим повышение уровня воды
\[\Delta h_2 = \frac{c_2 \rho_2 V \Delta t}{\lambda S \rho_1} \frac{\rho_1 - \rho_3}{\rho_3}.\tag{9}\]
1.1.3 Отношение изменения высот равно
\[\frac{\Delta h_2}{\Delta h_1} = \frac{L}{\lambda} \frac{1 - \frac{\rho_3}{\rho_1}}{\frac{\rho_3}{\rho_1}} \approx 7 \frac{0{,}1}{0{,}9} = 0{,}8\tag{10}\]
Задача 1.2
Нарисуем ход крайних лучей, идущих от краев Солнца и падающих на края шарика. Тогда внешние лучи указывают края полутени (\(AB\)), а внутренние – область полной тени (на рисунке это точка \(C\))
1.2.1 Из рисунка следует, что область тени на емле исчезнет, если угловой размер шарика станет равным угловому размеру Солнца, т.е. при
\[\frac{d}{h} = \varphi \quad \Rightarrow \quad h = \frac{d}{\varphi} = \frac{10\,\text{м}}{\frac{\pi}{180} \cdot \frac{32'}{60'}} \approx 1{,}1\,\text{км}.\tag{1}\]
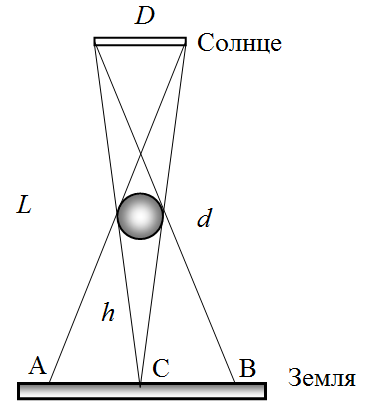
1.2.2 Построенный рисунок можно использовать и для вычисления размеров светового зайчика. Из построенного рисунка следует, что диаметр светового зайчика \(AB\) примерно (но с высокой точностью) равен
\[d_1 = h\varphi\tag{2}\]
Это же выражение можно получить, рассматривая отверстие, как точечное, тогда солнечный «зайчик» является изображением Солнца в камере-обскуре. Если высота определяется по формуле (1), то диаметр зайчика равен диаметру отверстия:
\[d_1 = d = 10\,\text{м}.\tag{3}\]
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
зад 2 Наклонная плоскость
Для подъема грузов широко используется такой простой механизм, как наклонная плоскость.
Для его описания воспользуемся следующей моделью. Ящик массы \(m_0 = 20\) кг (груз, который необходимо поднять) помещают на поддон массы \(m_1 = 5{,}0\) кг, который размещают на наклонной плоскости, образующей угол \(\alpha = 30^\circ\) с горизонтом. К поддону привязана прочная нерастяжимая веревка, которая переброшена через блок, закрепленный в верхней части наклонной плоскости. Ко второму свободно свисающему концу веревки прикреплен груз массы \(M\), которую можно изменять. Массы веревки и блока пренебрежимо малы, трения в оси блока нет. Коэффициент трения груза о поддон равен \(\mu_0 = 0{,}65\), коэффициент трения поддона о наклонную плоскость равен \(\mu_1 = 0{,}20\). Ускорение свободного падения считайте равным \(g = 10 \frac{\text{м}}{\text{с}^2}\).
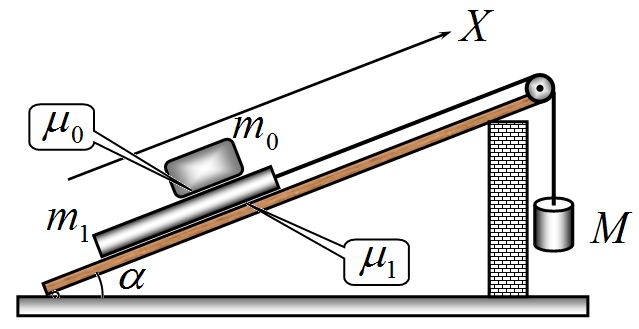
В зависимости от массы подвешенного груза \(M\) возможны различные варианты движения ящика и поддона (движутся вверх, или вниз по наклонной плоскости, ящик скользит или не скользит по поддону и т.д.).
Вам необходимо рассмотреть все возможные варианты таких движений.
Примем, что ось \(X\) направлена вверх параллельно наклонной плоскости.
1. Рассмотрите все возможные режимы движения поддона и ящика. Для каждого режима укажите, при каких значениях массы повешенного груза будет реализовываться рассматриваемый режим движения (получите формулы и затем рассчитайте соответствующие значения масс \(M\)). Получите формулы для ускорений ящика \(a_0\) и поддона \(a_1\) в каждом из рассмотренных режимов движения.
2. Постройте на одном бланке графики зависимостей проекций на ось \(X\) ускорений груза \(a_0\) и поддона \(a_1\) от массы подвешенного груза \(M\).
3. Укажите, при каком значении массы подвешенного груза \(M\) наиболее рационально использовать данное устройство для подъема груза. Свой выбор кратко обоснуйте.
4. Укажите, при каком значении массы подвешенного груза \(M\), КПД наклонной плоскости будет максимальным. Чему равен этот максимальный КПД? Кратко сформулируйте причины, по которым этот КПД оказывается меньше единицы.
*Примечание. Под КПД наклонной плоскости понимается отношение изменение потенциальной энергии поднимаемого ящика \(m_0\) (работа полезная), к работе, совершенной при опускании подвешенного груза \(M\) (работа совершенная).*
▶ПодсказкаСкрыть
Подвешенный груз «пробегает» режимы по мере роста \(M\): сначала поддон скользит вниз, затем всё покоится, потом движется вверх вместе с ящиком, и наконец ящик начинает проскальзывать по поддону. Границы режимов находи из условий равенства нулю ускорения и максимального ускорения ящика \((\mu_0\cos\alpha-\sin\alpha)g\).
▶ОтветСкрыть
1) \(M<8{,}2\) кг — поддон скользит вниз, ящик неподвижен относительно него; \(8{,}2<M<16{,}8\) кг — всё покоится; \(16{,}8<M<19{,}6\) кг — поддон и ящик поднимаются вместе, \(a=\dfrac{M-16{,}8}{25+M}\,g\); \(M>19{,}6\) кг — ящик проскальзывает, \(a_1=\dfrac{M-18{,}1}{5+M}\,g\), \(a_0=(\mu_0\cos\alpha-\sin\alpha)g=0{,}63\) м/с\(^2\); 2) графики по формулам (20), (21); 3) \(M\approx16{,}8\) кг (чуть больше); 4) \(M=16{,}8\) кг, \(\eta=\dfrac{m_0\sin\alpha}{M}\approx60\%\).
▶РешениеСкрыть
Основная сложность анализа движения тел в этой системе заключается в том, что заранее не известно направление векторов сил трения. Понятно, что сила трения направлена в сторону, противоположную вектору относительной скорости трущихся тел. Кроме того, следует учесть, что трение в данной системе может быть, как трением скольжения, так и трением покоя. Поэтому наиболее разумным путем анализа различных вариантов движения является следующий: сделать предположение о направлении движения тел, найти соответствующие значения ускорений и на основании полученных формул, сформулировать условия, при которых реализуется рассматриваемый режим.
Прежде всего, заметим, что при заданных численных значениях выполняются условия: а) \(\mu_0 > \operatorname{tg} \alpha\), поэтому ящик не будет скользить по поддону, если последний покоится, или скользит вниз; б) \(\mu_1 < \operatorname{tg} \alpha\), поддон может скользить по наклонной плоскости под действием силы тяжести. Это наблюдение позволяет упростить анализ возможных вариантов движения. Будем их рассматривать последовательно по мере увеличения массы повешенного груза \(M\).
Сделаем еще несколько общих замечаний, применимых ко всем режимам движения. Как известно, сила трения скольжения (она же максимальная сила трения покоя) определяется законом Кулона – Амонтона:
\[F_{\text{тр}} = \mu N,\tag{1}\]
Где \(N\) - сила нормальной реакции. В нашем случае наклонная плоскость всегда неподвижна, поэтому векторы ускорений всегда направлены параллельно наклонной плоскости. Поэтому сила нормальной реакции, действующая на любое тело, движущееся по наклонной плоскости, равна
\[N = mg \cos \alpha.\tag{2}\]
Поэтому модуль силы трения скольжения (т.е. когда тело движется) равен
\[F_{\text{тр}} = \mu mg \cos \alpha\tag{3}\]
А модуль силы трения покоя (когда тело не движется по поверхности) удовлетворяет условию:
\[\left\vert F_{\text{тр покоя}} \right\vert \le \mu mg \cos \alpha.\tag{4}\]
1. Приступим теперь к анализу возможных режимов движения, последовательно мысленно увеличивая массы повешенного груза,
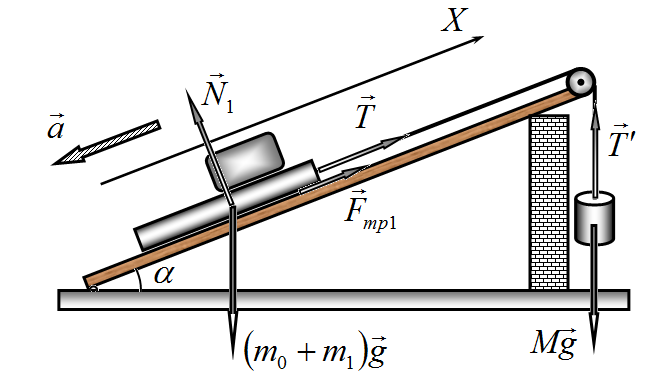
Режим 1. Поддон скользит вниз по наклонной плоскости.}
Предположим, что поддон скользит вниз по наклонной плоскости, а ящик не движется по поддону (т.е. ящик и поддон движутся как единое целое). В этом случае силы, действующие на поддон с ящиком, и силы, действующие на подвешенный груз, направлены так, как показано на рисунке.
Тогда на основании 2 закона Ньютона можно записать уравнения для описания движения поддона с полезным грузом в проекции на ось \(X\):
\[(m_1 + m_0)a = T - (m_1 + m_0)g \sin \alpha + \mu_1 (m_1 + m_0)g \cos \alpha.\tag{5}\]
здесь \(T\) - модуль силы натяжения веревки, \(\mu_1 (m_1 + m_0)g \cos \alpha\) - модуль силы трения, действующей на поддон.
Для подвешенного груза аналогичное уравнение имеет вид:
\[Ma = Mg - T.\tag{6}\]
Заметим, что модуль силы натяжения веревки действующий на этот груз равен модулю силы натяжения, действующей на поддон, потому, что: веревка и блок невесомы, сила трения в оси блока отсутствуют. Модули ускорений равны потому, что веревка нерастяжима.
Из уравнений (5) - (6) находим, что в этом режиме проекция ускорения поддона и полезного груза равна
\[a = \frac{M - (m_1 + m_0)(\sin \alpha - \mu \cos \alpha)}{(m_1 + m_0 + M)} g.\tag{7}\]
Это выражение будет справедливо, если эта проекция отрицательна (т.е. действительно поддон скользит вниз по наклонной плоскости). Следовательно, этот режим реализуется при
\[\begin{aligned} a & < 0 \quad \Rightarrow \\ M & < (m_1 + m_0)(\sin \alpha - \mu_1 \cos \alpha) = 8{,}2 \, \text{кг} \end{aligned}\tag{8}\]
Покажем, что в этом режиме \(m_0\) действительно будет покоиться относительно поддона. Если этот груз движется вниз вместе с поддоном с некоторым ускорением \(a\), то для него справедливо уравнение (в проекции на наклонную плоскость «вниз»)
\[m_0 a = m_0 g \sin \alpha - F_{\text{тр}0}.\tag{9}\]
Из этого уравнения следует, что сила, трения действующая на груз должна быть равна
\[F_{\text{тр}0} = m_0 g \sin \alpha - m_0 a\tag{10}\]
В рассмотренном режиме ускорение изменяется от нуля до максимального значения \(a_{\text{max}} = g(\sin \alpha - \mu_1 \cos \alpha)\). Следовательно, сила трения должна изменяться от \(F_{\text{тр}0} = m_0 g \sin \alpha\) до \(F_{\text{тр}0} = \mu_1 m_0 g \cos \alpha\). Во всем этом диапазоне сила трения меньше, чем максимальная сила трения покоя \(F_{\text{тр max}} = \mu_0 m_0 g \cos \alpha\), следовательно, груз скользить по поддону не будет.
Отметим, что для такого скольжения поддон надо тянуть вниз с некоторой заметной силой (вычисление которой не требуется по условию задачи).
Если масса повешенного груза превысит значение, задаваемое условием (8), то система перейдет в следующий режим 2.
Режим 2. Поддон с грузом покоится.}
Верхнюю границу этого режима найдем, как нижнюю границу режима 3.
Режим 3. Поддон движется вверх по наклонной плоскости, ящик движется вместе с ним (т.е. не проскальзывает по поддону).}
В этом режиме изменится на противоположное направление силы трения, действующей на поддон со стороны наклонной плоскости. Поэтому в уравнении (5) достаточно изменить знак перед слагаемым, описывающим проекцию силы трения, а уравнение для движения подвешенного груза останется неизменным. Таким образом, система уравнений, описывающих движение в данном режиме, имеет вид
\[\begin{cases} (m_1 + m_0)a = T - (m_1 + m_0)g \sin \alpha - \mu_1 (m_1 + m_0)g \cos \alpha \\ Ma = Mg - T \end{cases}\tag{11}\]
Из этих уравнений следует, что ускорение поддона (и равное ему ускорения ящика) описывается формулой
\[a = \frac{M - (m_1 + m_0)(\sin \alpha + \mu \cos \alpha)}{(m_1 + m_0 + M)} g.\tag{12}\]
Эта формула справедлива при \(a > 0\), или при
\[M > (m_1 + m_0)(\sin \alpha + \mu_1 \cos \alpha) = 16{,}8 \text{ кг}.\tag{13}\]
Если масса подвешенного груза лежит в интервале между найденными граничными значениями (8) и (13) поддон с ящиком будут покоиться.
При увеличении массы подвешенного груза \(M\) ускорение поддона с ящиком будет возрастать. Однако, силой, которая непосредственно «разгоняет» ящик является сила трения, действующая на него со стороны поддона. Поэтому при некотором ускорении поддона, силы трения будет недостаточно, что сообщить такое же ускорение ящику, поэтому ящик начнет скользить по поддону. Поэтому появляется следующий режим движения.
Режим 4. Поддон движется вверх, ящик проскальзывает по поддону.
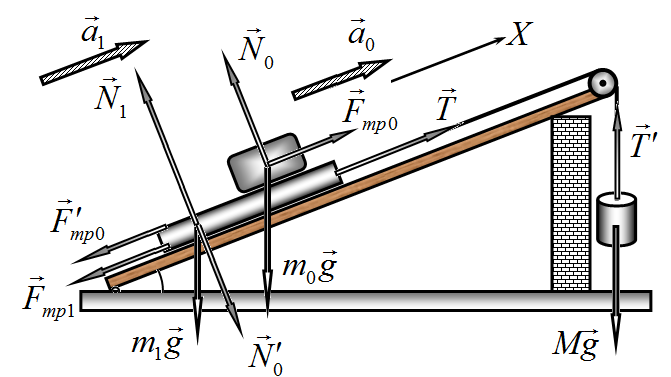
На рисунке показаны направления сил, действующих на движущиеся тела в рассматриваемой системе. Уравнение, описывающее движение ящика при его проскальзывании по поддону, записывается в виде
\[m_0 a_0 = \mu_0 m_0 g \cos \alpha - m_0 g \sin \alpha,\tag{14}\]
где \(\mu_0 m_0 g \cos \alpha\) - модуль силы трения, действующей между ящиком и поддоном. Из уравнения (14) следует, что ускорения ящика в этом режиме остается постоянным и равным
\[a_{0}=\left(\mu_{0} \cos \alpha-\sin \alpha\right) g=0{,}63\ \frac{\text{м}}{\text{с}^{2}},\tag{14}\]
Уравнение движения поддона в проекции на ось \(X\) в этом режиме имеет вид:
\[m_{1} a_{1}=T-m_{1} g \sin \alpha-\mu_{0} m_{0} g \cos \alpha-\mu_{1}\left(m_{0}+m_{1}\right) g \cos \alpha.\tag{15}\]
Добавляя уравнение движения подвешенного груза
\[M a_{1}=M g-T\tag{16}\]
И решая полученную систему уравнений, получим формулу для ускорения поддона (и подвешенного груза):
\[a_{1}=\frac{M-m_{1} \sin \alpha-\mu_{0} m_{0} \cos \alpha-\mu_{1}\left(m_{0}+m_{1}\right) \cos \alpha}{m_{1}+M} g.\tag{17}\]
Эта формула для ускорения поддона справедлива, если это ускорение превышает максимально возможное ускорение ящика, задаваемое формулой (14), т.е. при
\[\frac{M-m_{1} \sin \alpha-\mu_{0} m_{0} \cos \alpha-\mu_{1}\left(m_{0}+m_{1}\right) \cos \alpha}{m_{1}+M} g>\left(\mu_{0} \cos \alpha-\sin \alpha\right) g.\tag{18}\]
Это неравенство будет выполняться, если масса подвешенного груза превысит значение
\[M>\frac{\left(\mu_{0}+\mu_{1}\right)\left(m_{0}+m_{1}\right) \cos \alpha}{1-\mu_{0} \cos \alpha+\sin \alpha}=19{,}6 \text{ кг}\tag{19}\]
Подведем итог: ускорение поддона описывается функцией:
\[a_{1}=\left\{\begin{array}{l} \frac{M-\left(m_{1}+m_{0}\right)(\sin \alpha-\mu \cos \alpha)}{\left(m_{1}+m_{0}+M\right)} g=\frac{M-8{,}2}{25+M} g; \quad \text{при } M < 8{,}2 \text{ кг} \\ 0; \quad \text{при } 8{,}2 \text{ кг} < M < 16{,}8 \text{ кг} \\ \frac{M-\left(m_{1}+m_{0}\right)(\sin \alpha+\mu \cos \alpha)}{\left(m_{1}+m_{0}+M\right)} g=\frac{M-16{,}8}{25+M} g \quad \text{при } 16{,}8 \text{ кг} < M < 19{,}6 \text{ кг} \\ \frac{M-m_{1} \sin \alpha-\mu_{0} m_{0} \cos \alpha-\mu_{1}\left(m_{0}+m_{1}\right) \cos \alpha}{m_{1}+M} g=\frac{M-18{,}1}{5+M} g \quad \text{при } M>19{,}6 \text{ кг} \end{array}\right.\tag{20}\]
Ускорение ящика задается функцией
\[a_{0}=\left\{\begin{array}{l} a_{1} \quad \text{при } M < 19{,}6 \text{ кг} \\ \left(\mu_{0} \cos \alpha-\sin \alpha\right) g=0{,}63\ \frac{\text{м}}{\text{с}^{2}} \quad \text{при } M>19{,}6 \text{ кг} \end{array}\right.\tag{21}\]
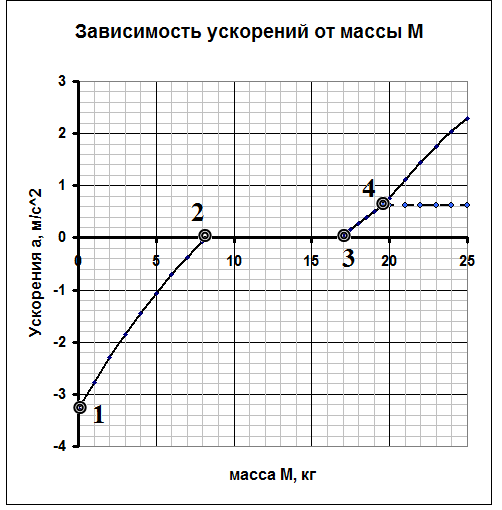
2. Графики полученных зависимостей показаны на рисунке. Пунктиром обозначен участок графика зависимости ускорения ящика, когда оно отличается от ускорения поддона.
3. Понятно, что рациональным выбором массы подвешенного груза является участок от точки 3 до точки 4 (в режиме 3 по нашей терминологии), когда ящик поднимается и не скользит по поддону. По-видимому, не следует затрачивать лишних усилий и заставлять ящик двигаться с ускорением, поэтому наиболее разумно выбрать значение массы, соответствующее начальной точке этого участка, т.е.
\[M = 16{,}8 \text{кг},\tag{22}\]
Точнее, чуть больше!
4. КПД будет максимальным при указанном значении массы \(M = 16{,}8 \text{кг}\). При меньшей массе ящик не будет подниматься, а при большей – часть энергии опускающегося груза будет преобразовываться в кинетическую энергия движения ящика и поддона. Если подвешенный груз опуститься на некоторое расстояние \(\Delta h\), то ящик поднимется на высоту \(\Delta h_0 = \Delta h \sin \alpha\). Поэтому КПД установки в этом случае будет равен
\[\eta = \frac{m_0 g \Delta h_0}{M g \Delta h} = \frac{m_0 \sin \alpha}{M} \approx 60\%.\tag{23}\]
Очевидно, что данная величина заметно меньше 1 по двум причинам: необходимость преодоления сил трения и «бесполезный» подъем поддона.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
зад 3 Систематические погрешности электрических схем
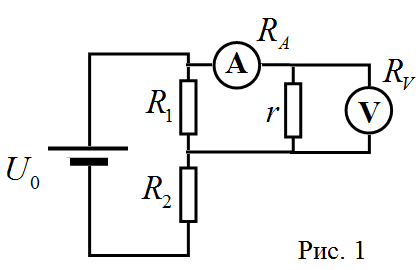
При проведении измерений вольтамперных характеристик (ВАХ – зависимость силы тока через исследуемый элемент от напряжения на нем) используют различные электрические цепи. Одной из самых популярных схем является схема, показанная на рис. 1.
При расчетах таких цепей часто используют различные приближения (считают, что сопротивление амперметра равно нулю, сопротивление вольтметра бесконечно большим и т.д.).
Такие приближения вносят систематические погрешности в проводимые расчеты и анализ полученных экспериментальных результатов.
В данной задаче вам необходимо построить разумные оценки погрешностей, вносимых тем обстоятельством, что приборы являются не идеальными.
При расчетах рекомендуем использовать приближенную формулу, справедливую при малых \(x\):
\[\frac{1}{1+x} \approx 1-x \ .\tag{1}\]
Часть 1. Погрешность делителя напряжения.
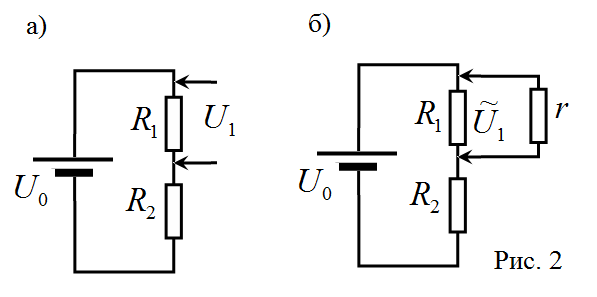
На рис. 2а показана схема делителя напряжения на двух резисторах, сопротивления которых равны \(R_1, R_2\). Изменяя сопротивления этих резисторов, можно изменять напряжение \(U_1\) на резисторе \(R_1\). При подключении к этому резистору исследуемой схемы с общим сопротивлением \(r\) (Рис. 2б), напряжение на резисторе \(R_1\) изменяется и принимает некоторое значение \(\widetilde{U}_1\). Однако, в некоторых случаях различием между \(U_1\) и \(\widetilde{U}_1\) пренебрегают.
1.1 Рассчитайте значения напряжений \(U_1\) и \(\widetilde{U}_1\).
1.2 Рассчитайте, при каком значении сопротивления исследуемой цепи \(r\) относительное изменение напряжения \(\varepsilon_V = \left\vert \frac{U_1 - \widetilde{U}_1}{U_1} \right\vert\) не превышает 1%. Получите формулу в общем виде и проведите численный расчет при \(R_1 = R_2 = 10\) Ом.
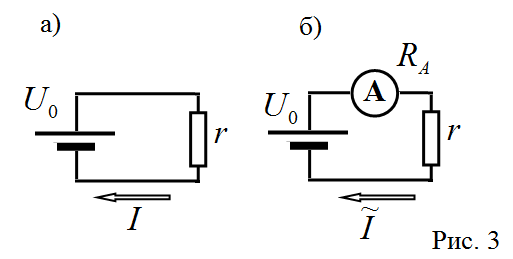
Часть 2. Погрешность, вносимая амперметром В цепи, показанной на рис. 3а, обозначим силу тока в цепи \(I\). При подключении амперметра сила тока в цепи изменяется и становится равной \(\tilde{I}\).
2.1 Рассчитайте, при каком значении сопротивления амперметра \(R_{\text{А}}\) относительное изменение силы тока в цепи \(\varepsilon_{\text{А}} = \left\vert \frac{I - \tilde{I}}{I} \right\vert\) не превышает 1%. Получите формулу в общем виде и проведите численный расчет при \(r = 10\) Ом.
Часть 3. Погрешность, вносимая вольтметром.
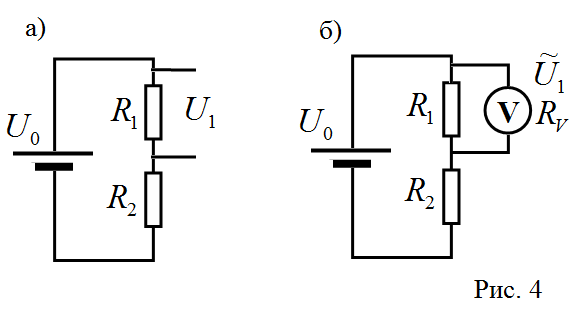
Для измерения напряжения используется схема, показанная на рис. 4б. При отсутствии вольтметра напряжение на резисторе \(R_1\) равно \(U_1\), при подключении вольтметра с сопротивлением \(R_{\text{V}}\), напряжение на этом резисторе становится равным \(\tilde{U}_1\).
3.1 Рассчитайте, при каком значении сопротивления исследуемой цепи \(r\) относительное изменение напряжения \(\varepsilon_{\text{V}} = \left\vert \frac{U_1 - \tilde{U}_1}{U_1} \right\vert\) не превышает 1%. Получите формулу в общем виде и проведите численный расчет при \(R_1 = R_2 = 10\) Ом.
Часть 4. Корректировка измеренной ВАХ С помощью схемы, приведенной на рис. 1, проведено измерение зависимости силы тока, которое показывает амперметр \(\tilde{I}\), от показаний вольтметра \(\tilde{U}\) для некоторого нелинейного элемента \(r\) (его сопротивление не постоянно, а изменяется при изменении напряжения). Сопротивление вольтметра \(R_{\text{V}} = 2{,}0\) кОм, сопротивление амперметра \(R_{\text{А}} = 2{,}0\) Ом. На отдельном бланке (на следующей странице) приведен график измеренной зависимости. Для вашего удобства в Таблице 1 приведены численные значения этих величин, по которым построен график.
4.1 На этом же бланке постройте скорректированный график ВАХ исследуемого элемента (зависимость силы тока через этот элемент \(I\) от напряжения на этом элементе \(U\)).
На этом же листе приведите расчетные формулы, по которым Вы провели корректировку графика, необходимые расчеты можете провести в свободных графах Таблицы 1. Не забудьте сдать этот Бланк!}
Бланк к задаче 3 (Часть 4)
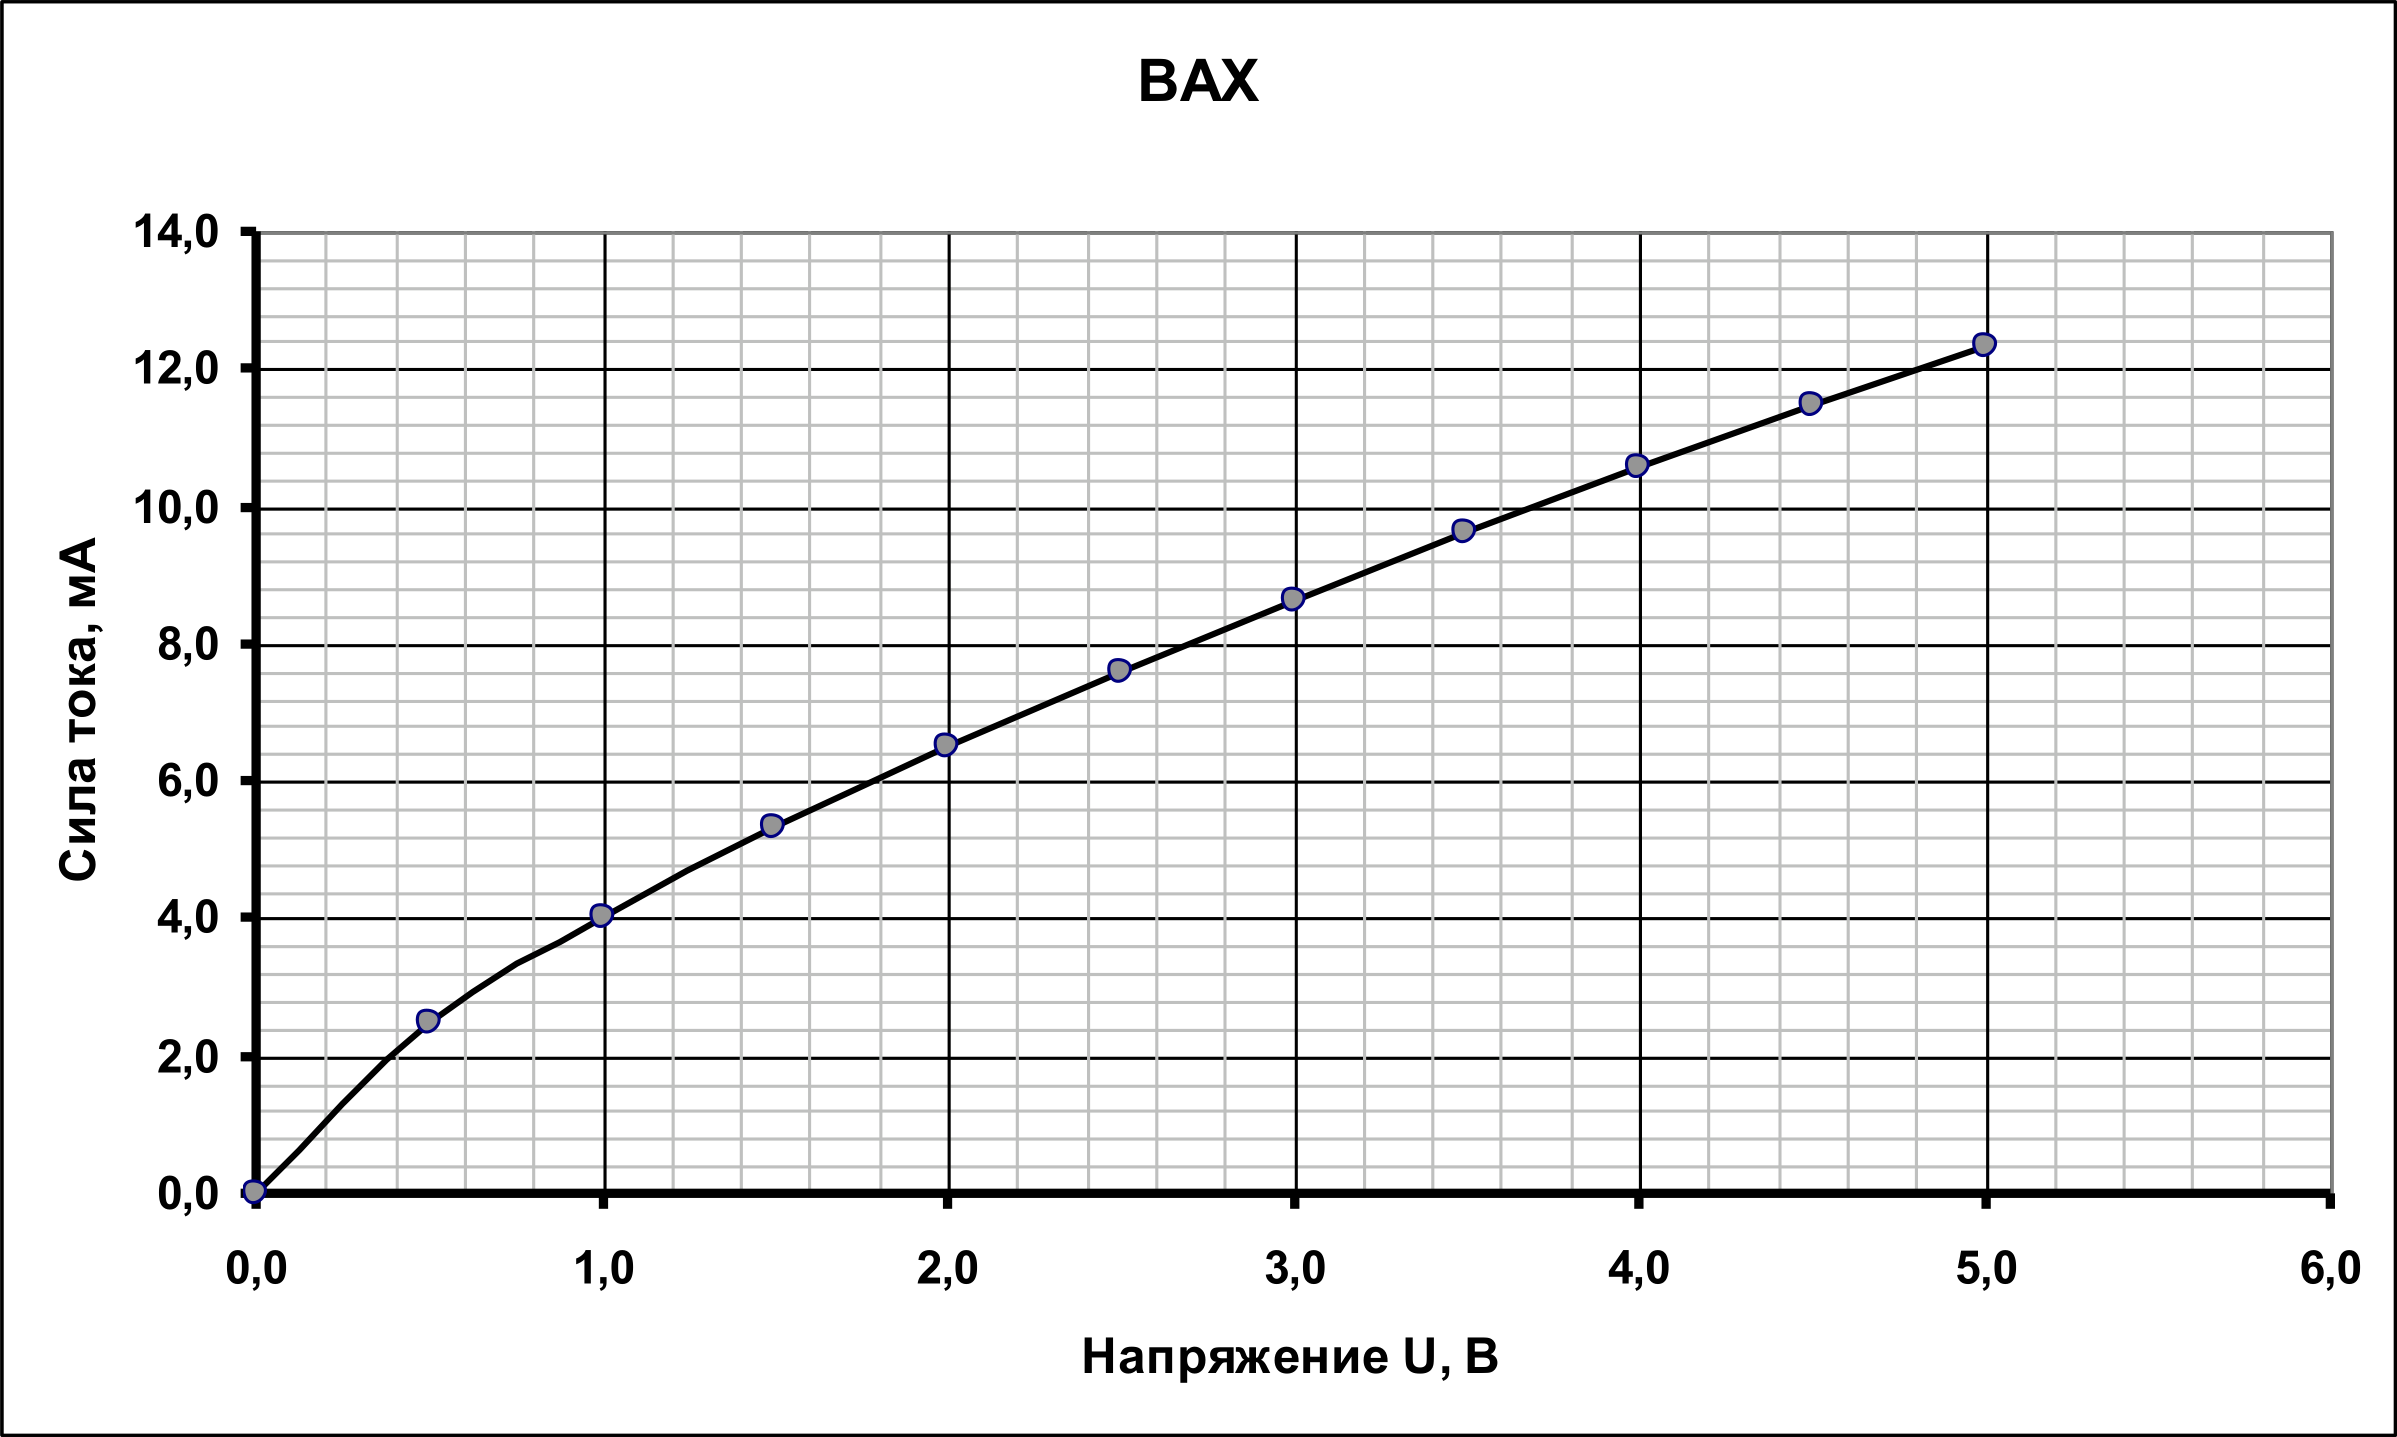
Таблица 1.
| \(\tilde{U}\), В | \(\tilde{I}\), мА | ||||
| 0,00 | 0,00 | ||||
| 0,50 | 2,46 | ||||
| 1,00 | 4,00 | ||||
| 1,50 | 5,31 | ||||
| 2,00 | 6,50 | ||||
| 2,50 | 7,60 | ||||
| 3,00 | 8,63 | ||||
| 3,50 | 9,61 | ||||
| 4,00 | 10,56 | ||||
| 4,50 | 11,46 | ||||
| 5,00 | 12,34 |
Расчетные формулы:
▶ПодсказкаСкрыть
Подключённый прибор меняет сопротивление участка цепи: запиши параллельное или последовательное соединение с ним и разложи по малому параметру \(\frac{1}{1+x}\approx1-x\). Для поправки ВАХ вычти из показания амперметра ток через вольтметр.
▶ОтветСкрыть
1.1) \(U_1=U_0\dfrac{R_1}{R_1+R_2}\), \(\widetilde U_1\approx U_1\left(1-\dfrac{R_1R_2}{r(R_1+R_2)}\right)\); 1.2) \(r>\dfrac{R_1R_2}{\varepsilon_V(R_1+R_2)}=500\) Ом; 2.1) \(R_A<\varepsilon_A r=0{,}10\) Ом; 3.1) \(R_V>\dfrac{R_1R_2}{\varepsilon_V(R_1+R_2)}=500\) Ом; 4.1) \(U=\widetilde U\), \(I=\widetilde I-\widetilde U/R_V\) (в решении \(R_V=2\) кОм).
▶РешениеСкрыть
Часть 1. Погрешность делителя напряжения.
1.1 Расчет напряжений проводится с использованием закона Ома и законов последовательного и параллельного соединения проводников. Так
\[U_1 = U_0 \frac{R_1}{R_1 + R_2}.\tag{1}\]
Для расчета напряжения при подключении исследуемой цепи \(r\) в формуле (1) сопротивление \(R_1\) заменить сопротивлением \(\widetilde{R}_1\) параллельно соединенных резистора \(R_1\) и исследуемой цепи сопротивлением \(r\). При этом
\[\frac{1}{\widetilde{R}_1} = \frac{1}{R_1} + \frac{1}{r}.\tag{2}\]
Тогда
\[\widetilde{U}_1 = U_0 \frac{\widetilde{R}_1}{\widetilde{R}_1 + R_2} = U_0 \frac{1}{1 + \frac{R_2}{\widetilde{R}_1}} = U_0 \frac{1}{1 + R_2 \left( \frac{1}{R_1} + \frac{1}{r} \right)} = U_0 \frac{1}{1 + \frac{R_2}{R_1} + \frac{R_2}{r}} = \frac{U_0}{1 + \frac{R_2}{R_1}} \left( 1 + \frac{R_1 R_2}{r(R_1 + R_2)} \right)^{-1} \approx \frac{U_0 R_1}{R_1 + R_2} \left( 1 - \frac{R_1 R_2}{r(R_1 + R_2)} \right) = U_1 \left( 1 - \frac{R_1 R_2}{r(R_1 + R_2)} \right).\tag{3}\]
При выводе учтено, что для малого изменения напряжения должно выполняться условие \(r \gg R_1, R_2\). На сколько это меньше, показывает формула (3), из которой следует, что относительное изменение напряжения равно
\[\varepsilon_V = \left\vert \frac{U_1 - \widetilde{U}_1}{U_1} \right\vert = \frac{R_1 R_2}{r(R_1 + R_2)}.\tag{4}\]
Указанное изменение напряжение не превысит указанную величину при выполнении условия
\[\frac{R_1 R_2}{r(R_1 + R_2)} < \varepsilon_V \quad \Rightarrow \quad r > \frac{R_1 R_2}{\varepsilon_V (R_1 + R_2)}.\tag{5}\]
При \(R_1 = R_2 = 10\) Ом и \(\varepsilon_V = 0{,}01\)
\[r > 500 \text{ Ом}.\tag{6}\]
Часть 2. Погрешность, вносимая амперметром
2.1 Силы тока в приведенных цепях рассчитываются элементарно:
\[I = \frac{U_0}{r}\]
\[\tilde{I} = \frac{U_0}{r + R_A} \approx \frac{U_0}{r} \left( 1 - \frac{R_A}{r} \right).\tag{6}\]
Таким образом, относительное изменение силы тока при подключении амперметра равно
\[\varepsilon_A = \left\vert \frac{I - \tilde{I}}{I} \right\vert = \frac{R_A}{r}.\tag{7}\]
Указанное требование будет выполнено, при
\[\frac{R_A}{r} < \varepsilon_A \quad R_A < \varepsilon_A r = 0{,}10 \, \text{Ом}.\tag{8}\]
Часть 3. Погрешность, вносимая вольтметром.
3.1 Для решения этой части задачи достаточно заметить, что рассматриваемые здесь схемы полностью эквивалентны схемам, рассмотренным в Части 1. Поэтому можно воспользоваться результатами, полученными в этой части, если сопротивление \(r\) заменить на сопротивление вольтметра \(R_V\). Тогда относительное изменение напряжения не превысит 1% при выполнении условия
\[\frac{R_1 R_2}{R_V (R_1 + R_2)} < \varepsilon_V \quad \Rightarrow \quad R_V > \frac{R_1 R_2}{\varepsilon_V (R_1 + R_2)} = 500 \, \text{Ом}.\tag{9}\]
Часть 4. Корректировка измеренной ВАХ
4.1 В использованной схеме показания вольтметра равны напряжению на исследуемом элементе
\[U = \tilde{U}.\tag{10}\]
Амперметр показывает сумму сил токов через исследуемый элемент и вольтметр:
\[\tilde{I} = I + I_A.\tag{11}\]
Таким образом, для корректировки полученной зависимости необходимо из показаний амперметра вычесть силу тока через амперметр, которая рассчитывается по закону Ома:
\[I = \tilde{I} - \frac{\tilde{U}}{R_V}.\tag{12}\]
Необходимые расчеты и скорректированный график приведены в таблице и на бланке. На этом графике: верхняя кривая – исходный график; нижняя прямая – зависимость силы тока через вольтметр от напряжения, средняя кривая – «истинный» график вольтамперной характеристики исследуемого элемента.
Бланк к задаче 3 (Часть 4)
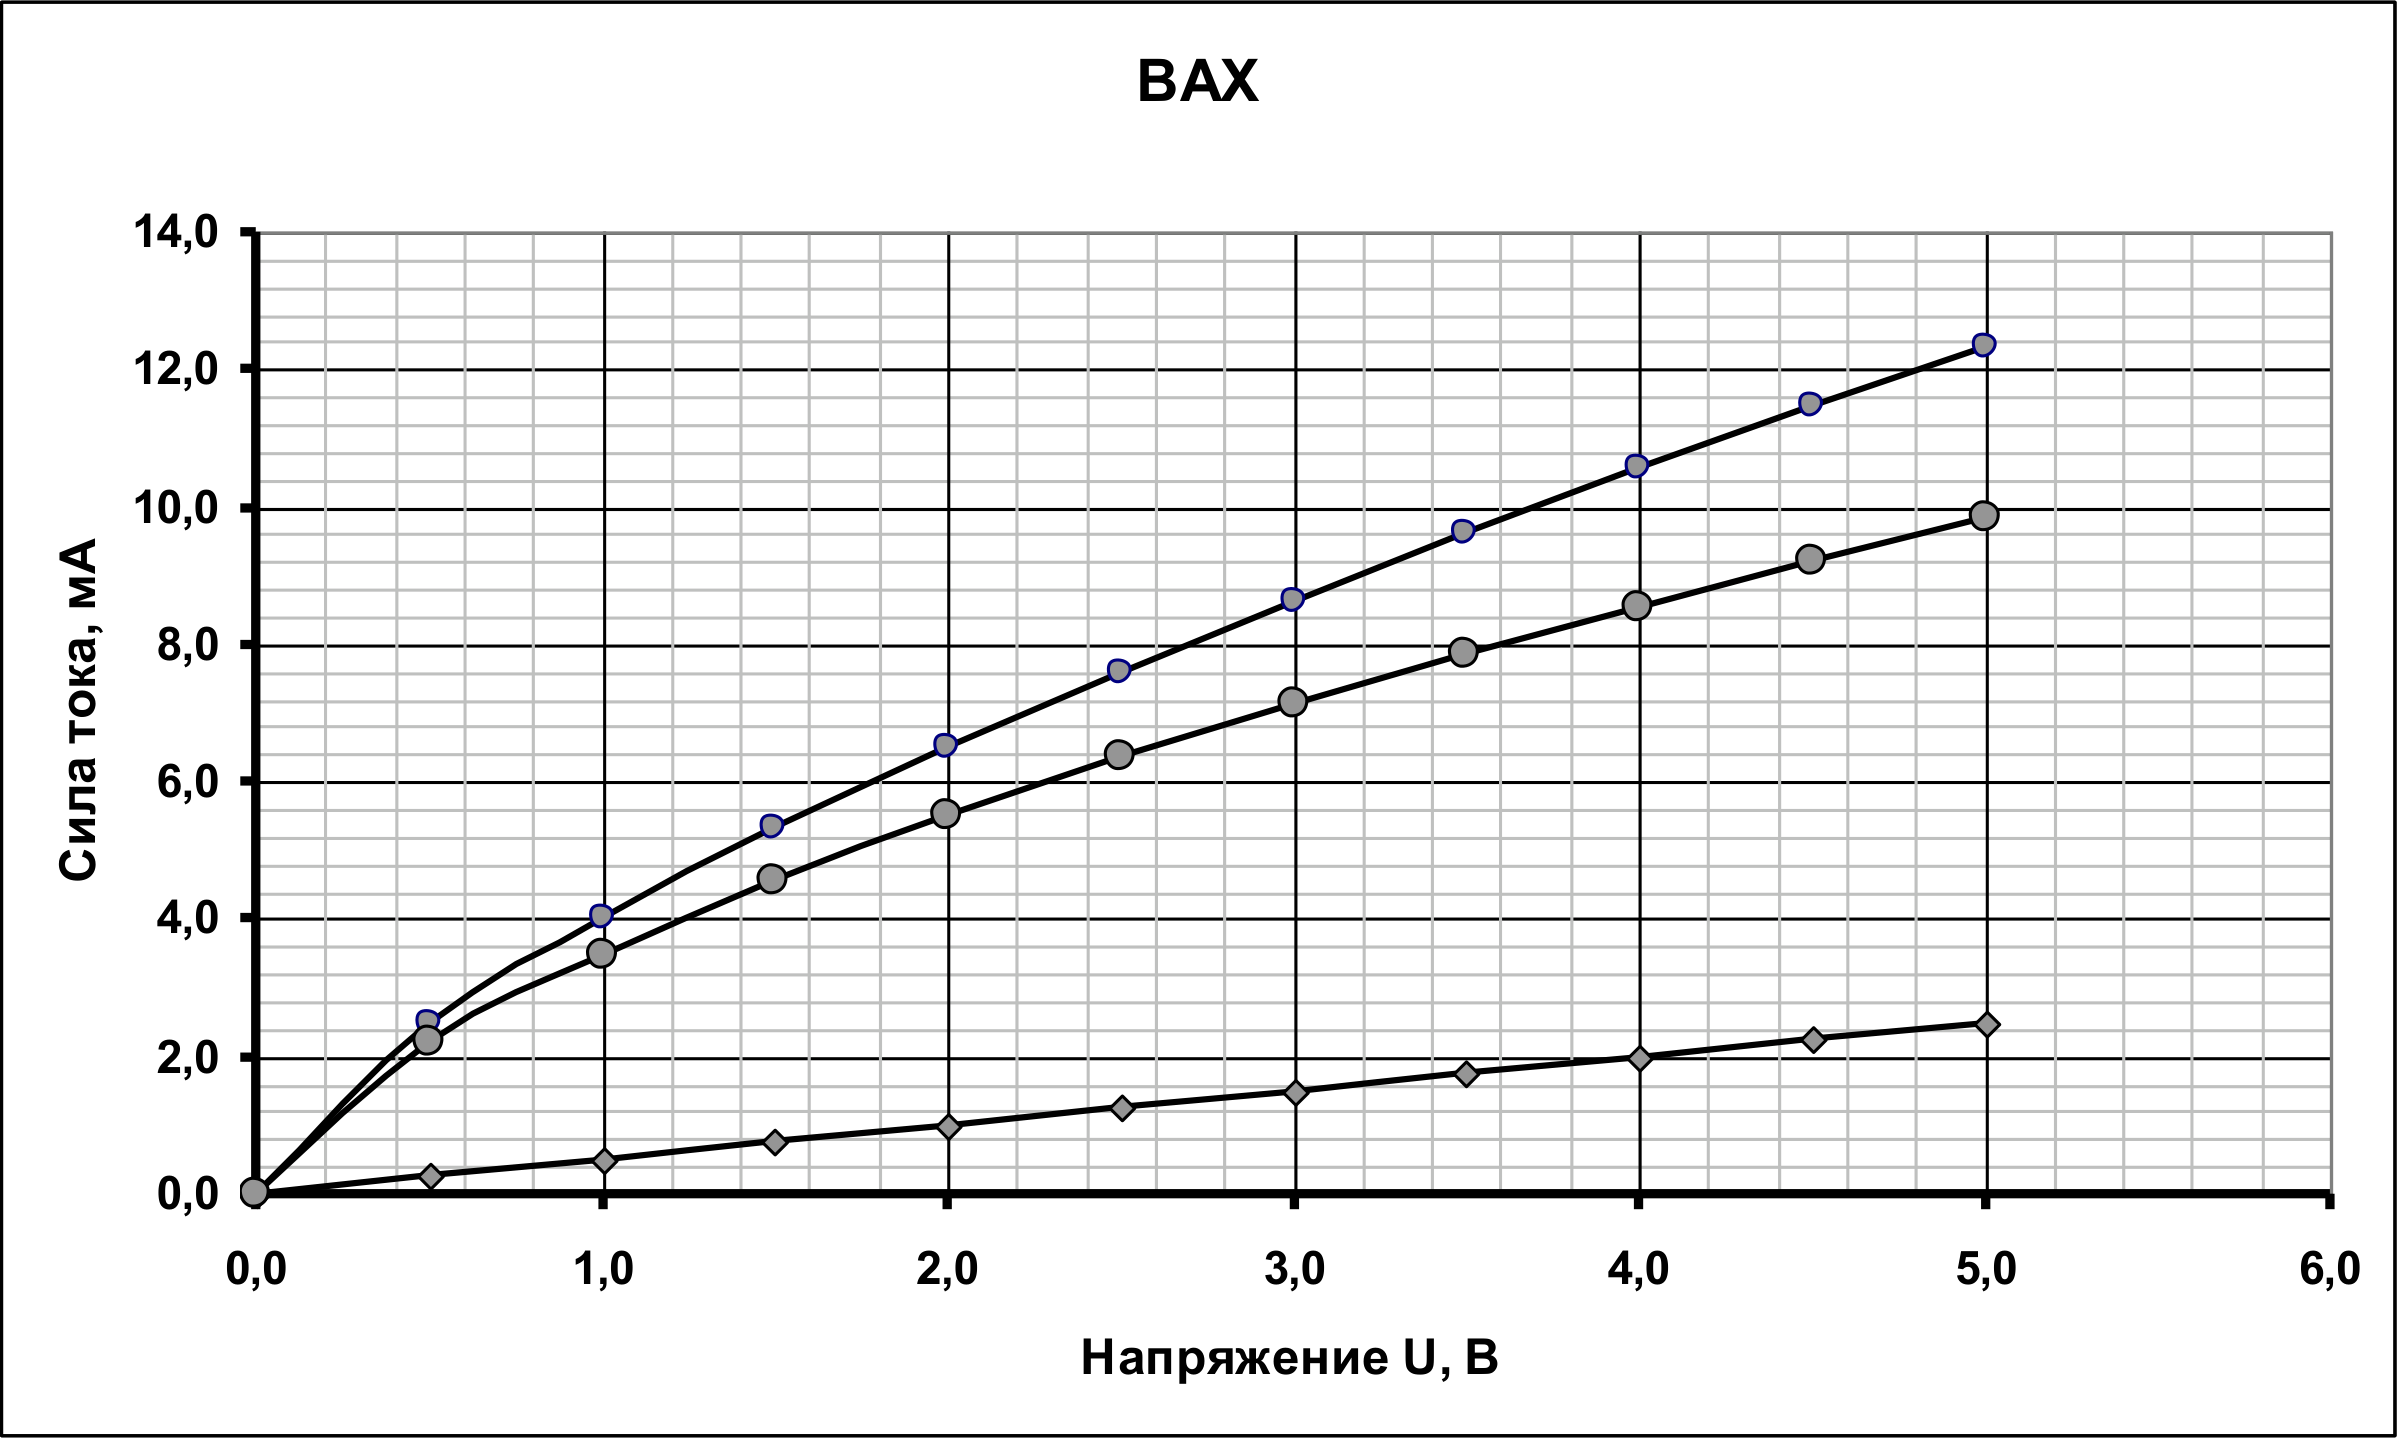
Таблица 1.
| \(\tilde{U}\), В | \(\tilde{I}\), мА | \(I_{V}\), мА | \(I_{r}\), мА | ||
| 0,00 | 0,00 | 0,00 | 0,00 | ||
| 0,50 | 2,46 | 0,25 | 2,21 | ||
| 1,00 | 4,00 | 0,50 | 3,50 | ||
| 1,50 | 5,31 | 0,75 | 4,56 | ||
| 2,00 | 6,50 | 1,00 | 5,50 | ||
| 2,50 | 7,60 | 1,25 | 6,35 | ||
| 3,00 | 8,63 | 1,50 | 7,13 | ||
| 3,50 | 9,61 | 1,75 | 7,86 | ||
| 4,00 | 10,56 | 2,00 | 8,56 | ||
| 4,50 | 11,46 | 2,25 | 9,21 | ||
| 5,00 | 12,34 | 2,50 | 9,84 |
Расчетные формулы
Сила тока через вольтметр: \(I_{V} = \frac{\tilde{U}}{R_{V}}\).
Сила тока через исследуемый элемент \(I_{r} = \tilde{I} - I_{V}\).
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Источник: Республиканская физическая олимпиада Беларуси, 2020/21, заключительный этап, 9 класс, теоретический тур — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.