зад 1 Георадар
Георадар (ground-penetrating radar, GPR) используется для обнаружения и определения положения подземных объектов вблизи поверхности: он излучает электромагнитные волны в грунт и принимает волны, отражённые от этих объектов. Антенна и детектор находятся прямо на поверхности земли, в одной и той же точке.
Линейно поляризованная плоская электромагнитная волна с циклической частотой \(\omega\), распространяющаяся в направлении \(z\), описывается следующим выражением для её поля: \[E = E_0e^{-\alpha z}\cos(\omega t - \beta z), \tag{1}\] где \(E_0\) — постоянная, \(\alpha\) — коэффициент затухания, \(\beta\) — волновое число, выражаемые соответственно так: \[\alpha = \omega\left\{\frac{\mu\varepsilon}{2}\left[\left(1 + \frac{\sigma^2}{\varepsilon^2\omega^2}\right)^{1/2} - 1\right]\right\}^{1/2},\qquad \beta = \omega\left\{\frac{\mu\varepsilon}{2}\left[\left(1 + \frac{\sigma^2}{\varepsilon^2\omega^2}\right)^{1/2} + 1\right]\right\}^{1/2}, \tag{2}\] где \(\mu\), \(\varepsilon\) и \(\sigma\) — магнитная проницаемость, диэлектрическая проницаемость и удельная электропроводность соответственно.
Сигнал перестаёт обнаруживаться, когда амплитуда сигнала радара, доходящего до объекта, падает ниже \(1/e\) (\(\approx 37\,\%\)) от её начального значения. Обычно используют электромагнитную волну переменной частоты (10 МГц — 1000 МГц), чтобы можно было регулировать дальность и разрешение обнаружения.
Качество работы георадара определяется его разрешением. Разрешение задаётся минимальным расстоянием между двумя соседними отражателями, которые ещё можно различить. Минимальное расстояние должно давать минимальную разность фаз \(180^\circ\) между двумя отражёнными волнами на детекторе.
Вопросы. (Даны: \(\mu_0 = 4\pi\cdot10^{-7}\) Гн/м и \(\varepsilon_0 = 8{,}85\cdot10^{-12}\) Ф/м.)
Считайте, что грунт немагнитный (\(\mu = \mu_0\)) и выполняется условие \(\left(\dfrac{\sigma}{\omega\varepsilon}\right)^2 \ll 1\). Используя уравнения (1) и (2), выведите выражение для скорости распространения \(v\) через \(\mu\) и \(\varepsilon\). [1,0 балла]
Определите максимальную глубину обнаружения объекта в грунте с удельной проводимостью \(1{,}0\) мСм/м и диэлектрической проницаемостью \(9\varepsilon_0\) при выполнении условия \(\left(\dfrac{\sigma}{\omega\varepsilon}\right)^2 \ll 1\) (См \(=\) Ом\(^{-1}\); используйте \(\mu = \mu_0\)). [2,0 балла]
Рассмотрим два параллельных проводящих стержня, закопанных горизонтально в грунт. Стержни находятся на глубине 4 м. Известно, что грунт имеет удельную проводимость \(1{,}0\) мСм/м и диэлектрическую проницаемость \(9\varepsilon_0\). Пусть измерение георадаром проводится в точке примерно над одним из стержней. Считайте, что используется точечный детектор. Определите минимальную частоту, необходимую для получения поперечного разрешения 50 см. [3,5 балла]
Чтобы определить глубину \(d\) закопанного стержня в том же грунте, рассмотрим измерения, проведённые вдоль линии, перпендикулярной стержню. Результат показан на следующем рисунке:
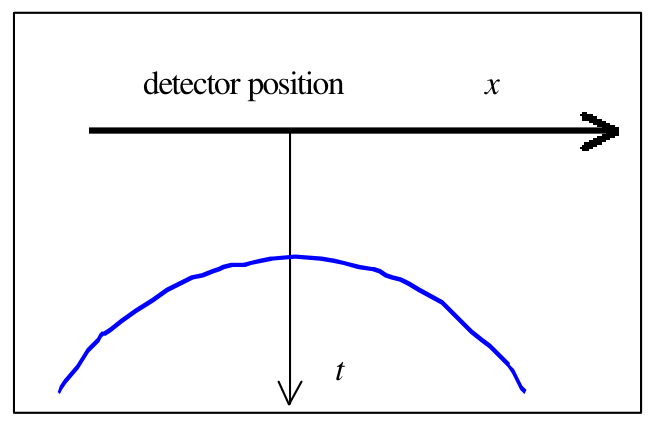
На рисунке: detector position — положение детектора.
График времени пробега \(t\) в зависимости от положения детектора \(x\), \(t_{min} = 100\) нс.
Выведите зависимость \(t\) от \(x\) и определите \(d\). [3,5 балла]
▶ПодсказкаСкрыть
При малом \(\sigma/(\omega\varepsilon)\) разложите корни в формулах (2). Для разрешения сравните пути до двух стержней: разность хода туда и обратно должна дать сдвиг фазы на \(180^\circ\).
▶ОтветСкрыть
1) \(v_m = 1/\sqrt{\mu\varepsilon}\); 2) \(\delta = \dfrac{2}{\sigma}\sqrt{\dfrac{\varepsilon}{\mu}} = 15{,}93\) м; 3) \(f_{min} = 800\) МГц; 4) \(t(x) = \dfrac{2\sqrt{\varepsilon_{1r}}}{0{,}3}\sqrt{d^2 + x^2}\), \(d = 5\) м.
▶РешениеСкрыть
1. Скорость радиосигнала в веществе \(v_m\): \[\omega t - \beta z = \text{const}\ \to\ \beta z = -\text{const} + \omega t,\] \[v_m = \frac{\omega}{\beta},\qquad v_m = \frac{1}{\omega\left\{\dfrac{\mu\varepsilon}{2}\left[\left(1 + \dfrac{\sigma^2}{\varepsilon^2\omega^2}\right)^{1/2} + 1\right]\right\}^{1/2}},\] \[v_m = \frac{1}{\left\{\dfrac{\mu\varepsilon}{2}(1 + 1)\right\}^{1/2}} = \frac{1}{\sqrt{\mu\varepsilon}}.\]
2. Максимальная глубина обнаружения объекта в грунте (толщина скин-слоя \(\delta\)) обратно пропорциональна коэффициенту затухания: \[\delta = \frac{1}{\alpha} = \frac{1}{\omega\left\{\dfrac{\mu\varepsilon}{2}\left[\left(1 + \dfrac{\sigma^2}{\varepsilon^2\omega^2}\right)^{1/2} - 1\right]\right\}^{1/2}} = \frac{1}{\omega\left\{\dfrac{\mu\varepsilon}{2}\left[\left(1 + \dfrac12\dfrac{\sigma^2}{\varepsilon^2\omega^2}\right) - 1\right]\right\}^{1/2}} = \frac{1}{\omega\left\{\dfrac{\mu\varepsilon}{2}\cdot\dfrac12\dfrac{\sigma^2}{\varepsilon^2\omega^2}\right\}^{1/2}},\] \[\delta = \left(\frac{2}{\sigma}\right)\left(\frac{\varepsilon}{\mu}\right)^{1/2}.\]
Численно \(\delta = \dfrac{5{,}31\sqrt{\varepsilon_r}}{\sigma}\) м, где \(\sigma\) выражено в мСм/м. Для среды с удельной проводимостью \(1{,}0\) мСм/м и относительной диэлектрической проницаемостью 9 толщина скин-слоя \[\delta = \frac{5{,}31\sqrt9}{1{,}0} = 15{,}93\text{ м}.\]
3. Поперечное разрешение:
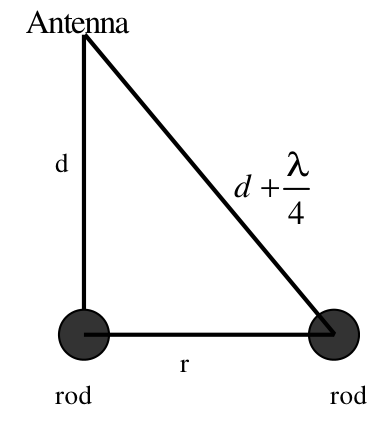
На рисунке: Antenna — антенна, rod — стержень. \[r^2 + d^2 = \left(d + \frac{\lambda}{4}\right)^2,\qquad r = \left(\frac{\lambda d}{2} + \frac{\lambda^2}{16}\right)^{1/2}.\] При \(r = 0{,}5\) м, \(d = 4\) м: \[\frac12 = \left(\frac{4\lambda}{2} + \frac{\lambda^2}{16}\right)^{1/2},\qquad \lambda^2 + 32\lambda - 4 = 0.\] Длина волны \(\lambda = 0{,}125\) м. Скорость распространения сигнала в среде \[v_m = \frac{1}{\sqrt{\mu\varepsilon}} = \frac{1}{\sqrt{\mu_o\mu_r\varepsilon_o\varepsilon_r}} = \frac{1}{\sqrt{\mu_o\varepsilon_o}}\frac{1}{\sqrt{\mu_r\varepsilon_r}},\] \[v_m = \frac{c}{\sqrt{\mu_r\varepsilon_r}} = \frac{0{,}3}{\sqrt{\varepsilon_r}}\text{ м/нс},\quad\text{где } c = \frac{1}{\sqrt{\mu_o\varepsilon_o}}\text{ и } \mu_r = 1,\] \[v_m = 0{,}1\text{ м/нс} = 10^{8}\text{ м/с}.\] Минимальная частота, необходимая, чтобы различить два стержня как два отдельных объекта: \[f_{min} = \frac{v}{\lambda},\qquad f_{min} = \frac{0{,}3/\sqrt9}{0{,}125}\cdot10^{9}\text{ Гц} = 800\text{ МГц}.\]
4. Пути электромагнитных волн для нескольких положений на поверхности грунта:
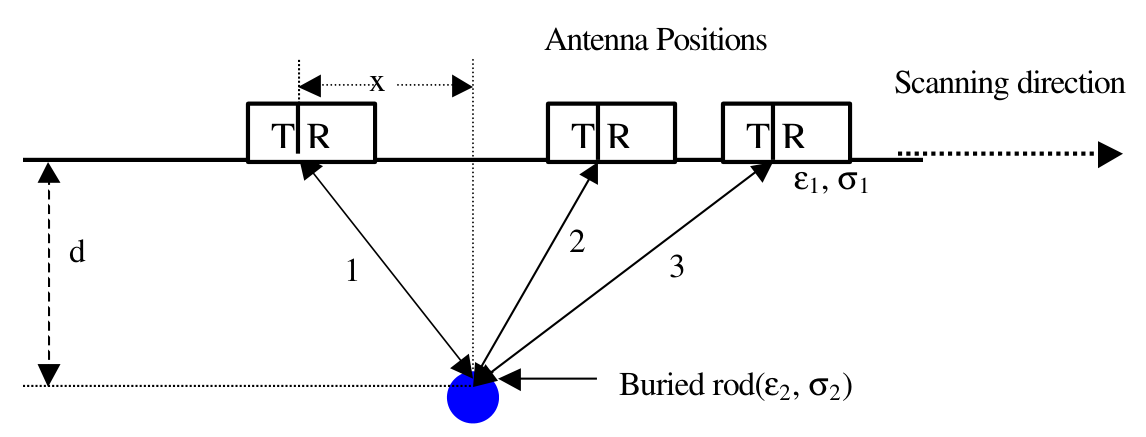
На рисунке: Antenna Positions — положения антенны, Scanning direction — направление сканирования, Buried rod — закопанный стержень.
Время пробега как функция \(x\): \[\left(\frac{tv}{2}\right)^2 = d^2 + x^2,\qquad t(x) = \sqrt{\frac{4d^2 + 4x^2}{v}},\]
\[t(x) = \frac{2\sqrt{\varepsilon_{1r}}}{0{,}3}\sqrt{d^2 + x^2}.\]
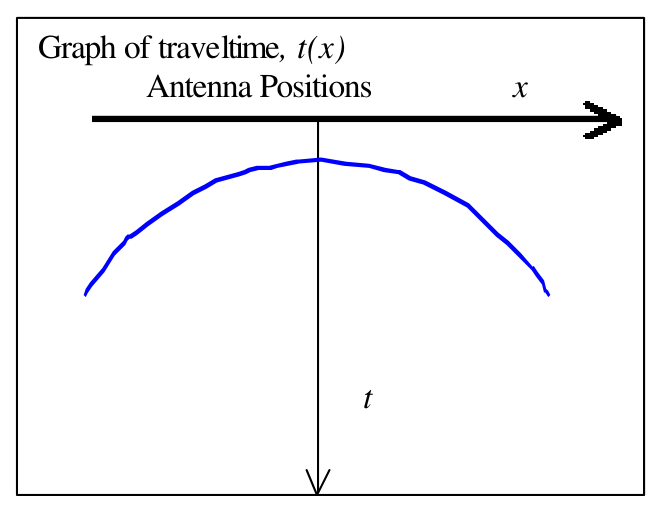
На рисунке: Graph of traveltime \(t(x)\) — график времени пробега \(t(x)\), Antenna Positions — положения антенны.
При \(x = 0\): \[100 = 2\times(3/0{,}3)\,d,\qquad d = 5\text{ м}.\]
зад 2 Восприятие электрических сигналов
Некоторые морские животные способны обнаруживать других существ на некотором расстоянии благодаря электрическим токам, которые эти существа создают при дыхании или других процессах, связанных с сокращением мышц. Некоторые хищники используют этот электрический сигнал, чтобы найти добычу, даже зарывшуюся в песок.
Физический механизм возникновения тока в теле жертвы и его обнаружения хищником можно описать моделью, показанной на рис. II-1. Ток, создаваемый жертвой, течёт между двумя шарами с положительным и отрицательным потенциалами в теле жертвы. Расстояние между центрами двух шаров равно \(l_s\), радиус каждого из них \(r_s\) много меньше \(l_s\). Удельное сопротивление морской воды \(\rho\). Считайте, что удельное сопротивление тела жертвы такое же, как у окружающей морской воды, так что границу вокруг жертвы на рисунке можно не учитывать.
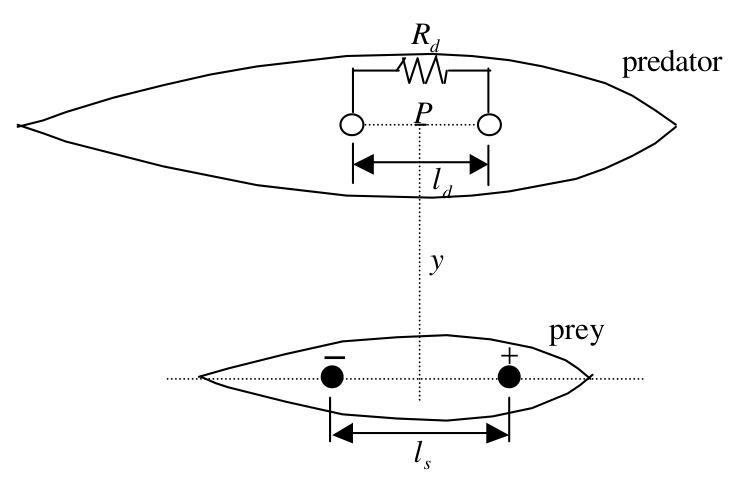
Рис. II-1. Модель, описывающая обнаружение хищником электрической мощности, исходящей от жертвы. На рисунке: predator — хищник, prey — жертва.
Чтобы описать обнаружение хищником электрической мощности, исходящей от жертвы, детектор моделируют аналогично — двумя шарами на теле хищника, контактирующими с окружающей морской водой и расположенными параллельно паре шаров в теле жертвы. Расстояние между ними \(l_d\), радиус каждого \(r_d\) много меньше \(l_d\). В этом случае центр детектора находится на расстоянии \(y\) прямо над источником, а линия, соединяющая два шара, параллельна электрическому полю, как показано на рис. II-1. Обе длины \(l_s\) и \(l_d\) также много меньше \(y\). Напряжённость электрического поля вдоль линии, соединяющей два шара, считается постоянной. Таким образом, детектор образует замкнутую цепь, соединяющую жертву, окружающую морскую воду и хищника, как показано на рис. II-2.
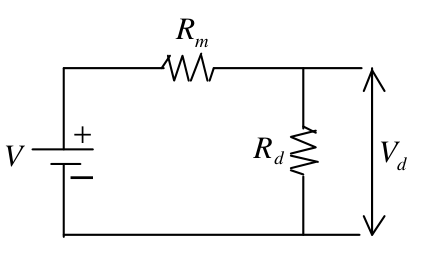
Рис. II-2. Эквивалентная замкнутая цепь, включающая чувствующего хищника, жертву и окружающую морскую воду.
На рисунке \(V\) — разность потенциалов между шарами детектора, обусловленная электрическим полем, созданным жертвой, \(R_m\) — внутреннее сопротивление, обусловленное окружающей морской водой. Далее, \(V_d\) и \(R_d\) — соответственно разность потенциалов между шарами детектора и сопротивление чувствительного элемента внутри хищника.
Вопросы.
Определите вектор плотности тока \(\vec j\) (ток через единицу площади), создаваемый точечным источником тока \(I_s\) на расстоянии \(r\) в бесконечной среде. [1,5 балла]
Исходя из закона \(\vec E = \rho\vec j\), определите напряжённость электрического поля \(\vec E_p\) в середине между шарами детектора (в точке \(P\)) при заданном токе \(I_s\), текущем между двумя шарами в теле жертвы. [2,0 балла]
Определите при том же токе \(I_s\) разность потенциалов между шарами источника (\(V_s\)) в теле жертвы [1,5 балла]. Определите сопротивление между двумя шарами источника (\(R_s\)) [0,5 балла] и мощность, выделяемую источником (\(P_s\)) [0,5 балла].
Определите \(R_m\) [0,5 балла], \(V_d\) [1,0 балла] на рис. II-2, а также вычислите мощность, передаваемую от источника к детектору (\(P_d\)) [0,5 балла].
Определите оптимальное значение \(R_d\), при котором обнаруживаемая мощность максимальна [1,5 балла], и найдите эту максимальную мощность [0,5 балла].
▶ПодсказкаСкрыть
Ток от маленького шара растекается сферически симметрично. Поле в точке \(P\) — суперпозиция полей двух источников разного знака (как поле диполя). Сопротивление среды между шарами определяется в основном областью вблизи шаров; дальше — задача о согласовании нагрузки.
▶ОтветСкрыть
1) \(\vec j = \dfrac{I_s}{4\pi r^3}\vec r\); 2) \(\vec E_p \approx \dfrac{\rho I_sl_s}{4\pi y^3}(-\vec i)\); 3) \(V_s \approx \dfrac{\rho I_s}{2\pi r_s}\), \(R_s = \dfrac{\rho}{2\pi r_s}\), \(P = \dfrac{\rho I_s^2}{2\pi r_s}\); 4) \(R_m = \dfrac{\rho}{2\pi r_d}\), \(V_d = \dfrac{\rho I_sl_sl_d}{4\pi y^3}\dfrac{R_d}{R_d + \rho/(2\pi r_d)}\), \(P_d = \left(\dfrac{\rho I_sl_sl_d}{4\pi y^3}\right)^2\dfrac{R_d}{\left(R_d + \rho/(2\pi r_d)\right)^2}\); 5) \(R_d^{optimum} = R_m = \dfrac{\rho}{2\pi r_d}\), \(P_d^{maximum} = \dfrac{\rho(I_sl_sl_d)^2r_d}{32\pi y^6}\).
▶РешениеСкрыть
1. Когда точечный источник тока \(I_s\) находится в бесконечной изотропной среде, вектор плотности тока на расстоянии \(r\) от точки равен \[\vec j = \frac{I_s}{4\pi r^3}\vec r.\] (Без векторной записи — минус 0,5 балла.)
2.
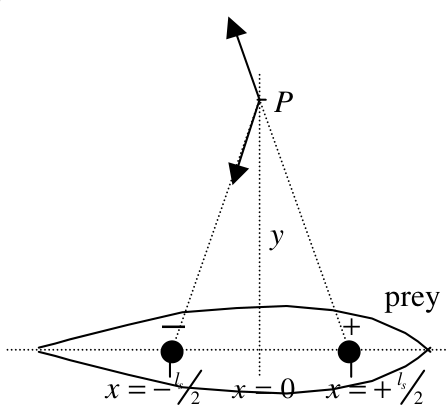
На рисунке: prey — жертва.
Поскольку удельные сопротивления тела жертвы и окружающей морской воды одинаковы, т. е. граница вокруг жертвы исключается, два шара можно считать находящимися в бесконечной изотропной среде с удельным сопротивлением \(\rho\). Когда маленький шар создаёт ток \(I_s\), плотность тока на расстоянии \(r\) от центра шара также равна \[\vec j = \frac{I_s}{4\pi r^3}\vec r.\] Удельное сопротивление морской воды \(\rho\), поэтому напряжённость поля в точке \(r\) \[\vec E(\vec r) = \rho\vec j = \frac{\rho I_s}{4\pi r^3}\vec r.\] В модели имеются два маленьких шара. Один из них находится под положительным потенциалом относительно другого, поэтому ток \(I_s\) течёт от положительно заряженного шара к отрицательно заряженному. Расстояние между ними \(l_s\). Напряжённость поля в точке \(P(0, y)\): \[\vec E_p = \vec E_+ + \vec E_- = \frac{\rho I_s}{4\pi}\left[\frac{1}{\left(\left(\dfrac{l_s}{2}\right)^2 + y^2\right)^{3/2}}\left(-\frac{l_s}{2}i + yj\right) + \frac{1}{\left(\left(\dfrac{l_s}{2}\right)^2 + y^2\right)^{3/2}}\left(-\frac{l_s}{2}i - yj\right)\right] = \frac{\rho I_s}{4\pi}\left[\frac{l_s(-i)}{\left(\left(\dfrac{l_s}{2}\right)^2 + y^2\right)^{3/2}}\right],\] \[\vec E_p \approx \frac{\rho I_sl_s}{4\pi y^3}(-i)\quad\text{при } l_s \ll y.\]
3. Напряжённость поля на оси между двумя шарами источника: \[\vec E(x) = \frac{\rho I_s}{4\pi}\left(\frac{1}{\left(x - \dfrac{l_s}{2}\right)^2} + \frac{1}{\left(x + \dfrac{l_s}{2}\right)^2}\right)(-i).\] Разность потенциалов, создающая заданный ток \(I_s\): \[V_s = \Delta V = V_+ - V_- = -\int_{-l_s/2 + r_s}^{l_s/2 - r_s}\vec E(x)\cdot d\vec x = -\frac{\rho I_s}{4\pi}\int\left(\frac{1}{\left(x - \dfrac{l_s}{2}\right)^2} + \frac{1}{\left(x + \dfrac{l_s}{2}\right)^2}\right)(-i)\cdot(i\,dx)\] \[= \frac{\rho I_s}{4\pi}\left[\frac{1}{-2+1}\left(\frac{1}{\dfrac{l_s}{2} - r_s - \dfrac{l_s}{2}} - \frac{1}{-\dfrac{l_s}{2} + r_s - \dfrac{l_s}{2}}\right) + \frac{1}{-2+1}\left(\frac{1}{\dfrac{l_s}{2} - r_s + \dfrac{l_s}{2}} - \frac{1}{-\dfrac{l_s}{2} + r_s + \dfrac{l_s}{2}}\right)\right]\] \[= \frac{\rho I_s}{4\pi}\left(\frac{2}{r_s} - \frac{2}{l_s - r_s}\right) = \frac{2\rho I_s}{4\pi}\left(\frac{l_s - r_s - r_s}{(l_s - r_s)r_s}\right) = \frac{\rho I_s}{2\pi r_s}\left(\frac{l_s - 2r_s}{l_s - r_s}\right),\] \[V_s = \Delta V \approx \frac{\rho I_s}{2\pi r_s}\quad\text{при } l_s \gg r_s.\] Сопротивление между двумя шарами источника: \[R_s = \frac{V_s}{I_s} = \frac{\rho}{2\pi r_s}.\] Мощность, выделяемая источником: \[P = I_sV_s = \frac{\rho I_s^2}{2\pi r_s}.\]
4.
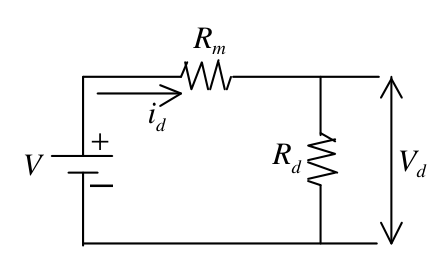
\(V\) — разность потенциалов между шарами детектора, обусловленная электрическим полем, созданным жертвой, \(R_m\) — внутреннее сопротивление, обусловленное окружающей морской водой. \(V_d\) и \(R_d\) — соответственно разность потенциалов между шарами детектора и сопротивление чувствительного элемента внутри хищника, \(i_d\) — ток в замкнутой цепи.
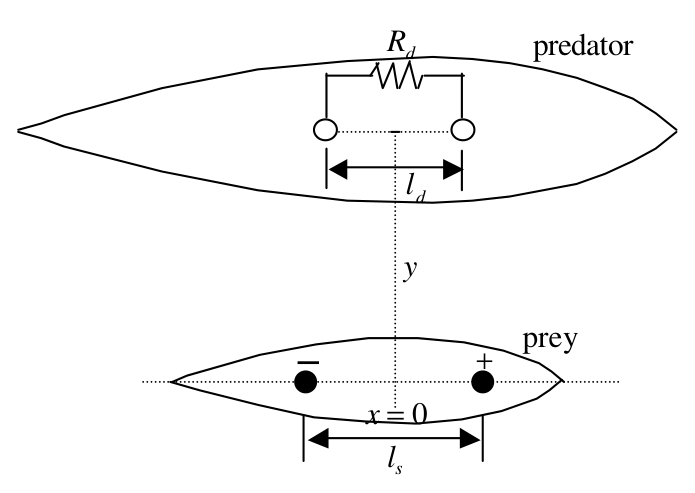
На рисунке: predator — хищник, prey — жертва.
Аналогично сопротивлению между двумя шарами источника, сопротивление среды с удельным сопротивлением \(\rho\) между шарами детектора радиусом \(r_d\) каждый равно \[R_m = \frac{\rho}{2\pi r_d}.\] Поскольку \(l_d\) много меньше \(y\), напряжённость электрического поля между шарами детектора можно считать постоянной: \[E = \frac{\rho I_sl_s}{4\pi y^3}.\] Следовательно, разность потенциалов в среде между шарами детектора \[V = El_d = \frac{\rho I_sl_sl_d}{4\pi y^3}.\] Разность потенциалов на шарах детектора: \[V_d = V\frac{R_d}{R_d + R_m} = \frac{\rho I_sl_sl_d}{4\pi y^3}\frac{R_d}{R_d + \dfrac{\rho}{2\pi r_d}}.\] Мощность, передаваемая от источника к детектору: \[P_d = i_dV_d = \frac{V}{R_d + R_m}V_d = \left(\frac{\rho I_sl_sl_d}{4\pi y^3}\right)^2\frac{R_d}{\left(R_d + \dfrac{\rho}{2\pi r_d}\right)^2}.\]
5. \(P_d\) максимальна, когда максимальна величина \[R_t = \frac{R_d}{\left(R_d + \dfrac{\rho}{2\pi r_d}\right)^2} = \frac{R_d}{(R_d + R_m)^2}.\] Следовательно, \[\frac{dR_t}{dR_d} = \frac{1(R_d + R_m)^2 - R_d2(R_d + R_m)}{(R_d + R_m)^4} = 0,\qquad (R_d + R_m) - 2R_d = 0,\] \[R_d^{optimum} = R_m = \frac{\rho}{2\pi r_d}.\] Максимальная мощность: \[P_d^{maximum} = \left(\frac{\rho I_sl_sl_d}{4\pi y^3}\right)^2\frac{\pi r_d}{2\rho} = \frac{\rho(I_sl_sl_d)^2r_d}{32\pi y^6}.\]
зад 3 Тяжёлая машина на наклонной дороге
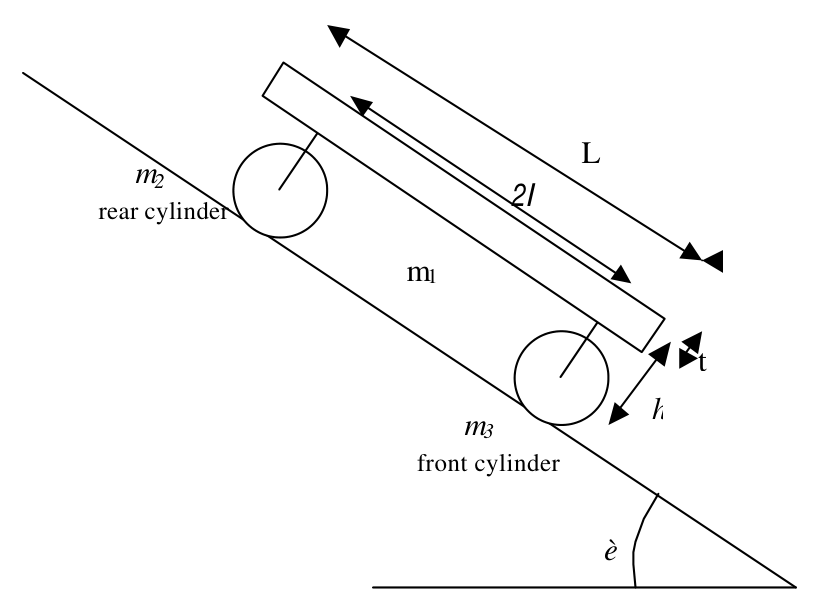
Рис. III-1. Упрощённая модель тяжёлой машины, движущейся по наклонной дороге. На рисунке: rear cylinder — задний цилиндр, front cylinder — передний цилиндр.
На рисунке выше показана упрощённая модель тяжёлой машины (дорожного катка) с одним задним и одним передним цилиндрами в качестве колёс на наклонной дороге с углом наклона \(\theta\) (рис. III-1). Каждый из двух цилиндров имеет полную массу \(M\) (\(m_2 = m_3 = M\)) и состоит из цилиндрической оболочки с внешним радиусом \(R_o\) и внутренним радиусом \(R_i = 0{,}8R_o\) и восьми спиц общей массой \(0{,}2M\). Массой ходовой части, поддерживающей корпус машины, можно пренебречь. Цилиндр можно моделировать так, как показано на рис. III-2. Машина движется вниз по дороге под действием сил тяжести и трения. Передний и задний цилиндры расположены симметрично относительно машины.
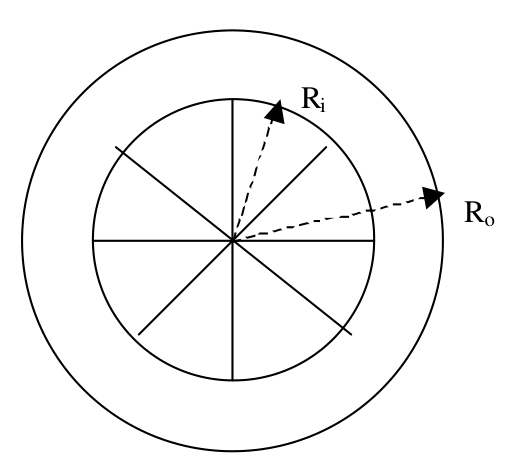
Рис. III-2. Упрощённая модель цилиндров.
Коэффициенты трения покоя и скольжения между цилиндром и дорогой равны \(\mu_s\) и \(\mu_k\) соответственно. Корпус машины имеет массу \(5M\), длину \(L\) и толщину \(t\). Расстояние между передним и задним цилиндрами равно \(2l\), а расстояние от центра цилиндра до основания корпуса машины равно \(h\). Считайте, что трением качения между цилиндром и его осью можно пренебречь.
Вопросы.
Вычислите момент инерции каждого цилиндра. [1,5 балла]
Изобразите все силы, действующие на корпус, передний цилиндр и задний цилиндр. Запишите уравнения движения для каждой из этих частей. [2,5 балла]
Машина начинает движение из состояния покоя, а затем свободно движется под действием силы тяжести. Укажите все возможные типы движения системы и выведите для них ускорения через заданные физические величины. [4,0 балла]
Пусть после того, как машина прошла из состояния покоя расстояние \(d\), катясь без проскальзывания, она въезжает на участок дороги, где все коэффициенты трения падают до меньших постоянных значений \(\mu_s'\) и \(\mu_k'\), так что оба цилиндра начинают проскальзывать. Вычислите линейную и угловую скорости каждого цилиндра после того, как машина прошла полное расстояние \(s\) метров. Считайте, что \(d\) и \(s\) много больше размеров машины. [2,0 балла]
▶ПодсказкаСкрыть
Разбейте систему на корпус и два цилиндра; для корпуса нужны и уравнение сил, и уравнение моментов — именно оно делает нормальные реакции на передний и задний цилиндры разными. Проскальзывание начинается там, где сила трения покоя, нужная для качения, превышает \(\mu_sN\).
▶ОтветСкрыть
1) \(I = 0{,}7MR^2\); 3) все цилиндры катятся без проскальзывания: \(a = 0{,}833g\sin\theta\) при \(\operatorname{tg}\theta \le \dfrac{3{,}5\mu_s}{0{,}5831 + 0{,}41\mu_sh_1/l}\); все цилиндры скользят: \(a = g\sin\theta - \mu_kg\cos\theta\) при \(\operatorname{tg}\theta > \dfrac{3{,}5\mu_s}{0{,}5831 + 0{,}41\mu_sh_1/l}\); один цилиндр катится, другой скользит: \(a = 0{,}9091g\sin\theta - \dfrac{\mu_k}{7{,}7}\dfrac{7g\cos\theta - 0{,}4546g\sin\theta}{2 + 0{,}65\mu_kh_1/l}\); 4) \(v_{t2} = \sqrt{1{,}666dg\sin\theta} - v_{t1} + \sqrt{v_{t1}^2 + 2a_2(s - d)}\), \(\omega_{t2} = \dfrac1R\sqrt{1{,}666dg\sin\theta} + \dfrac{\mu_kNR}{I}\dfrac{-v_{t1} + \sqrt{v_{t1}^2 + 2a_2(s - d)}}{a_2}\).
▶РешениеСкрыть
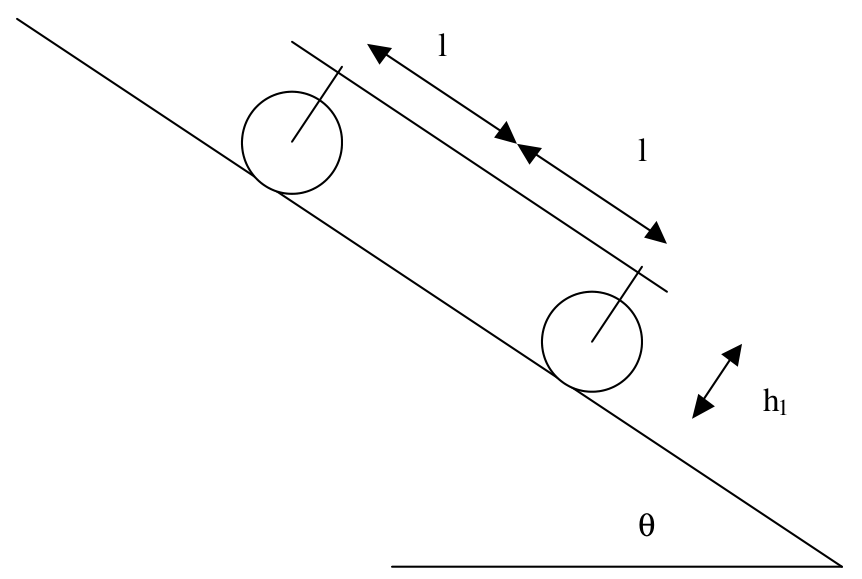
Чтобы упростить модель, используем рисунок выше с \(h_1 = h + 0{,}5t\), \(R_o = R\).
1. Вычисление момента инерции цилиндра
\(R_i = 0{,}8R_o\). Масса цилиндрической части: \(m_{cylinder} = 0{,}8M\). Масса каждой спицы: \(m_{rod} = 0{,}025M\).
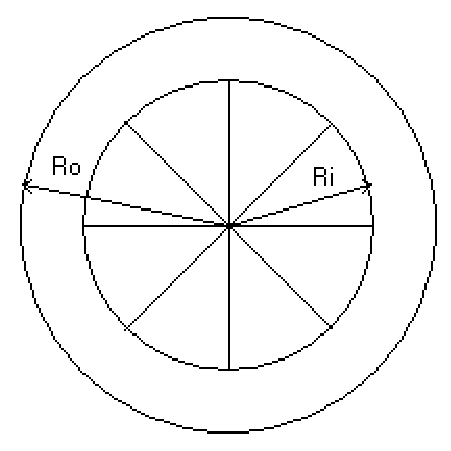
\[I = \oint_{whole\,part}r^2dm = \oint_{cyl.shell}r^2dm + \oint_{rod\,1}r^2dm + \ldots + \oint_{rod\,n}r^2dm,\] \[\oint_{cyl.shell}r^2dm = 2\pi\sigma\int_{R_i}^{R_o}r^3dr = 0{,}5\pi\sigma(R_o^4 - R_i^4) = 0{,}5m_{cylinder}(R_o^2 + R_i^2) = 0{,}5(0{,}8M)R^2(1 + 0{,}64) = 0{,}656MR^2,\] \[\oint_{rod}r^2dm = \lambda\int_0^{R_{in}}r^2dr = \frac13\lambda R_{in}^3 = \frac13m_{rod}R_{in}^2 = \frac13\,0{,}025M(0{,}64R^2) = 0{,}00533MR^2.\] Момент инерции каждого колеса получается равным \[I = 0{,}656MR^2 + 8\times0{,}00533MR^2 = 0{,}7MR^2.\]
2. Схема сил и уравнения равновесия
Чтобы упростить анализ, разделим систему на три части: рама (часть 1), которую в основном можно считать плоской однородной пластиной, задние цилиндры (два цилиндра рассматриваются вместе как часть 2 системы) и передние цилиндры (два передних цилиндра рассматриваются вместе как часть 3 системы).
Часть 1: рама.
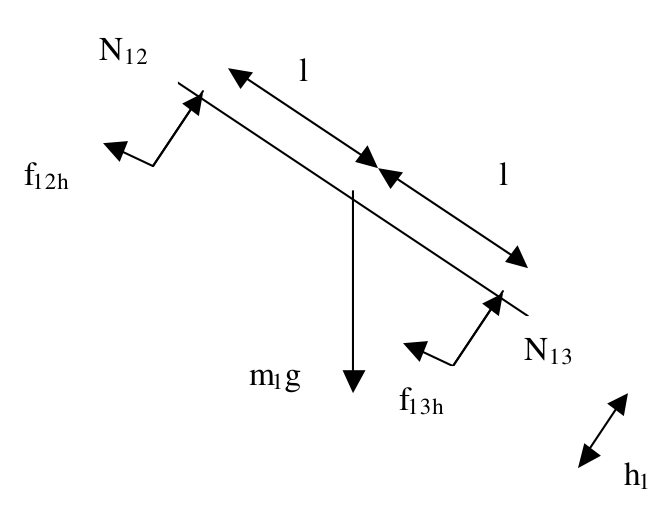
Уравнения для сил, действующих на эту часть. Необходимые условия:
баланс сил вдоль горизонтальной оси \[m_1g\sin\theta - f_{12h} - f_{13h} = m_1a; \tag{1}\] баланс сил вдоль вертикальной оси \[m_1g\cos\theta = N_{12} + N_{13}; \tag{2}\] далее, момент сил относительно \(O\) равен нулю, так что \[N_{12}l - N_{13}l + f_{12h}h_1 + f_{13h}h_1 = 0. \tag{3}\]
Часть 2: задний цилиндр.
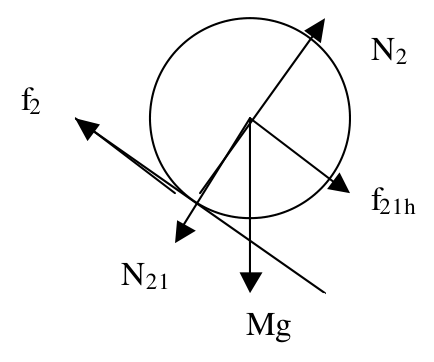
Из условия баланса для заднего колеса: \[f_{21h} - f_2 + Mg\sin\theta = Ma, \tag{4}\] \[N_2 - N_{21} - Mg\cos\theta = 0. \tag{5}\] При качении без проскальзывания: \[f_2R = I\alpha_2 = I\frac{a_2}{R},\quad\text{или}\quad f_2 = \frac{I}{R^2}a. \tag{6}\] При качении с проскальзыванием: \[F_2 = \mu_kN_2. \tag{7}\]
Часть 3: передний цилиндр.
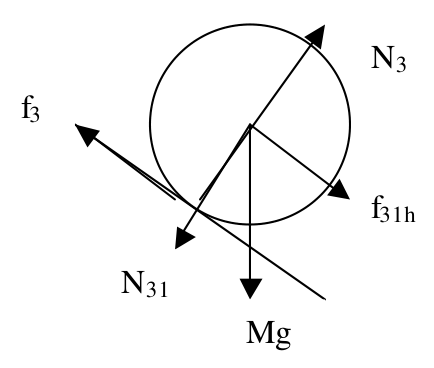
Из условия баланса для переднего колеса: \[f_{31h} - f_3 + Mg\sin\theta = Ma, \tag{8}\] \[N_3 - N_{31} - Mg\cos\theta = 0. \tag{9}\] При качении без проскальзывания: \[f_3R = I\alpha_3 = I\frac{a_3}{R},\quad\text{или}\quad f_3 = \frac{I}{R^2}a. \tag{10}\] При качении с проскальзыванием: \[F_3 = \mu_kN_3. \tag{11}\]
3. Из уравнений (2), (5) и (9) получаем \[m_1g\cos\theta = N_2 - m_2g\cos\theta + N_3 - m_3g\cos\theta,\] \[N_2 + N_3 = (m_1 + m_2 + m_3)g\cos\theta = 7Mg\cos\theta. \tag{12}\] Из уравнений (3), (5) и (8) получаем \[(N_3 - Mg\cos\theta)l - (N_2 - Mg\cos\theta)l = h_1(f_2 + Ma - Mg\sin\theta + f_3 + Ma - Mg\sin\theta),\] \[(N_3 - N_2) = h_1(f_2 + 2Ma - 2Mg\sin\theta + f_3)/l. \tag{13}\]
Случай: все цилиндры катятся без проскальзывания.
Из уравнений (4) и (6) получаем \[f_{21h} = (I/R^2)a + Ma - Mg\sin\theta. \tag{14}\] Из уравнений (8) и (10) получаем \[f_{31h} = (I/R^2)a + Ma - Mg\sin\theta. \tag{15}\] Тогда из уравнений (1), (14) и (15) получаем \[5Mg\sin\theta - \{(I/R^2)a + Ma - Mg\sin\theta\} - \{(I/R^2)a + Ma - Mg\sin\theta\} = m_1a,\] \[7Mg\sin\theta = (2I/R^2 + 7M)a,\] \[a = \frac{7Mg\sin\theta}{7M + 2\dfrac{I}{R^2}} = \frac{7Mg\sin\theta}{7M + 2\dfrac{0{,}7MR^2}{R^2}} = 0{,}833g\sin\theta. \tag{16}\] \[N_3 = \frac{7M}{2}g\cos\theta + \frac{h_1}{l}\left[\left(M + \frac{I}{R^2}\right)\times0{,}833g\sin\theta - Mg\sin\theta\right] = 3{,}5Mg\cos\theta + \frac{h_1}{l}[(M + 0{,}7M)\times0{,}833g\sin\theta - Mg\sin\theta] = 3{,}5Mg\cos\theta + 0{,}41\frac{h_1}{l}Mg\sin\theta,\] \[N_2 = \frac{7M}{2}g\cos\theta - \frac{h_1}{l}\left[\left(\frac{I}{R^2} + M\right)\times0{,}833g\sin\theta - Mg\sin\theta\right] = 3{,}5g\cos\theta - \frac{h_1}{l}\left[(0{,}7M + M)\frac{7Mg\sin\theta}{0{,}7M + 7M} - 2Mg\sin\theta\right] = 3{,}5g\cos\theta - 0{,}41\frac{h_1}{l}Mg\sin\theta.\]
Условия качения без проскальзывания: \[f_2 \le \mu_sN_2\quad\text{и}\quad f_3 \le \mu_sN_3,\qquad \frac{I_2}{R_2^2}a \le \mu_sN_2\quad\text{и}\quad \frac{I_3}{R_3^2}a \le \mu_sN_3.\] Левое неравенство принимает вид \[0{,}7M\times0{,}833g\sin\theta \le \mu_s\left(3{,}5Mg\cos\theta - 0{,}41\frac{h_1}{l}Mg\sin\theta\right),\qquad \operatorname{tg}\theta \le \frac{3{,}5\mu_s}{0{,}5831 + 0{,}41\mu_s\dfrac{h_1}{l}},\] а правое — \[0{,}7m\times0{,}833g\sin\theta \le \mu_s\left(3{,}5mg\cos\theta + 0{,}41\frac{h_1}{l}mg\sin\theta\right),\qquad \operatorname{tg}\theta \le \frac{3{,}5\mu_s}{0{,}5831 - 0{,}41\mu_s\dfrac{h_1}{l}}. \tag{17}\]
Случай: все цилиндры скользят.
Из уравнения (4): \[f_{21h} = Ma + \mu_kN_2 - Mg\sin\theta. \tag{18}\] Из уравнения (8): \[f_{31h} = Ma + \mu_kN_3 - Mg\sin\theta. \tag{19}\]
Из уравнений (18) и (19): \[5Mg\sin\theta - (Ma + \mu_kN_2 - Mg\sin\theta) - (Ma + \mu_kN_3 - Mg\sin\theta) = m_1a,\] \[a = \frac{7Mg\sin\theta - \mu_kN_2 - \mu_kN_3}{7M} = g\sin\theta - \frac{\mu_k(N_2 + N_3)}{7M}, \tag{20}\] \[N_3 + N_2 = 7Mg\cos\theta.\] Из двух последних уравнений получаем \[a = g\sin\theta - \mu_kg\cos\theta.\] Условия полного проскальзывания противоположны условиям качения без проскальзывания: \[f_2 > \mu_sN_2'\quad\text{и}\quad f_3 > \mu_sN_3',\qquad \frac{I_2}{R_2^2}a > \mu_sN_2'\quad\text{и}\quad \frac{I_3}{R_3^2}a > \mu_sN_3', \tag{21}\] где \(N_2'\) и \(N_3'\) вычислены для случая, когда все цилиндры катятся без проскальзывания. Окончательно получаем \[\operatorname{tg}\theta > \frac{3{,}5\mu_s}{0{,}5831 + 0{,}41\mu_s\dfrac{h_1}{l}}\quad\text{и}\quad \operatorname{tg}\theta > \frac{3{,}5\mu_s}{0{,}5831 - 0{,}41\mu_s\dfrac{h_1}{l}}.\] В итоге определяющим оказывается левое неравенство.
Случай: один цилиндр катится без проскальзывания, а другой скользит.
(Например, \(R_3\) (передние цилиндры) катятся без проскальзывания, а \(R_2\) (задние цилиндры) скользят.)
Из уравнения (4) получаем \[F_{21h} = m_2a + \mu_kN_2 - m_2g\sin\theta. \tag{22}\] Из уравнения (5) получаем \[f_{31h} = m_3a + (I/R^2)a - m_3g\sin\theta. \tag{23}\]
Тогда из уравнений (1), (22) и (23) получаем \[m_1g\sin\theta - \{m_2a + \mu_kN_2 - m_2g\sin\theta\} - \{m_3a + (I/R^2)a - m_3g\sin\theta\} = m_1a,\] \[m_1g\sin\theta + m_2g\sin\theta + m_3\sin\theta - \mu_kN_2 = (I/R^2 + m_3)a + m_2a + m_1a,\] \[5Mg\sin\theta + Mg\sin\theta + Mg\sin\theta - \mu_kN_2 = (0{,}7M + M)a + Ma + 5Ma,\] \[a = \frac{7Mg\sin\theta - \mu_kN_2}{7{,}7M} = 0{,}9091g\sin\theta - \frac{\mu_kN_2}{7{,}7M}. \tag{24}\] \[N_3 - N_2 = \frac{h_1}{l}\left(\mu_kN_2 + \frac{I}{R^2}a + 2Ma - 2Mg\sin\theta\right),\] \[N_3 - N_2 = \frac{h_1}{l}\left(\mu_kN_2 + 2{,}7M\times0{,}9091g\sin\theta - 2{,}7\mu_kN_2/7{,}7 - 2Mg\sin\theta\right),\] \[N_3 - N_2\left(1 + 0{,}65\mu_k\frac{h_1}{l}\right) = 0{,}4546Mg\sin\theta,\] \[N_3 + N_2 = 7Mg\cos\theta.\]
Следовательно, \[N_2 = \frac{7Mg\cos\theta - 0{,}4546Mg\sin\theta}{2 + 0{,}65\mu_k\dfrac{h_1}{l}},\qquad N_3 = 7Mg\cos\theta - \frac{7Mg\cos\theta - 0{,}4546Mg\sin\theta}{2 + 0{,}65\mu_k\dfrac{h_1}{l}}. \tag{25}\] Подставив эти результаты в уравнение (16), получим \[a = 0{,}9091g\sin\theta - \frac{\mu_kN_2}{7{,}7M} = 0{,}9091g\sin\theta - \frac{\mu_k}{7{,}7}\,\frac{7g\cos\theta - 0{,}4546g\sin\theta}{2 + 0{,}65\mu_k\dfrac{h_1}{l}}. \tag{26}\]
Условия такого частичного проскальзывания: \[f_2 \le \mu_sN_2'\quad\text{и}\quad f_3 > \mu_sN_3',\qquad \frac{I}{R^2}a \le \mu_sN_2'\quad\text{и}\quad \frac{I}{R^2}a > \mu_sN_3', \tag{27}\] где \(N_2'\) и \(N_3'\) — нормальные силы для условия качения без проскальзывания.
4. Пусть после качения на расстояние \(d\) метров все цилиндры начинают скользить до конца наклонной дороги (полное расстояние \(s\) метров). Пусть расстояние \(\eta\) метров пройдено за \(t_1\) секунд.
\[v_{t1} = v_o + at_1 = 0 + a_1t_1 = a_1t_1,\qquad d = v_ot_1 + \frac12a_1t_1^2 = \frac12a_1t_1^2,\qquad t_1 = \sqrt{\frac{2d}{a_1}},\] \[v_{t1} = a_1\sqrt{\frac{2d}{a_1}} = \sqrt{2da_1} = \sqrt{2d\,0{,}833g\sin\theta} = \sqrt{1{,}666dg\sin\theta}. \tag{28}\] Угловая скорость после качения на расстояние \(d\) метров одинакова для переднего и заднего цилиндров: \[\omega_{t1} = \frac{v_{t1}}{R} = \frac1R\sqrt{1{,}666dg\sin\theta}. \tag{29}\] Затем машина скользит до конца спуска. Пусть время, необходимое машине, чтобы пройти от положения \(d\) до конца спуска, равно \(t_2\) секунд. \[v_{t2} = v_{t1} + a_2t_2 = \sqrt{1{,}666dg\sin\theta} + a_2t_2,\qquad s - d = v_{t1}t_2 + \frac12a_2t_2^2,\] \[t_2 = \frac{-v_{t1} + \sqrt{v_{t1}^2 + 2a_2(s - d)}}{a_2},\qquad v_{t2} = \sqrt{1{,}666dg\sin\theta} - v_{t1} + \sqrt{v_{t1}^2 + 2a_2(s - d)}. \tag{30}\] Подставляя \(v_{t1}\) и \(a_2\) из предыдущих результатов, получаем окончательные результаты.
Что касается угловой скорости, при скольжении на цилиндры действует момент силы: \[\tau = \mu_kNR,\qquad \alpha = \frac{\tau}{I} = \frac{\mu_kNR}{I}, \tag{31}\] \[\omega_{t2} = \omega_{t1} + \alpha t_2 = \frac1R\sqrt{1{,}666dg\sin\theta} + \frac{\mu_kNR}{I}\,\frac{-v_{t1} + \sqrt{v_{t1}^2 + 2a_2(s - d)}}{a_2}.\]
Источник: Международная физическая олимпиада (IPhO) 2002, теоретический тур — условия (1) · условия (2) · условия (3) · решения (1) · решения (2) · решения (3). Задачи перенабраны на botay.pro, решения — по официальным.