зад 1 Качели с падающим грузом
Жёсткий цилиндрический стержень радиусом \(R\) закреплён горизонтально над землёй. На нити пренебрежимо малой массы длиной \(L\) (\(L > 2\pi R\)) к точке \(A\) на верху стержня подвешен грузик маятника массой \(m\), как показано на рис. 1a. Грузик поднимают до уровня точки \(A\) и отпускают из состояния покоя при натянутой нити. Растяжением нити пренебрегите. Считайте, что грузик маятника можно рассматривать как материальную точку и что он качается только в плоскости, перпендикулярной оси стержня. Поэтому грузик маятника называется также частицей. Ускорение свободного падения \(\vec g\).
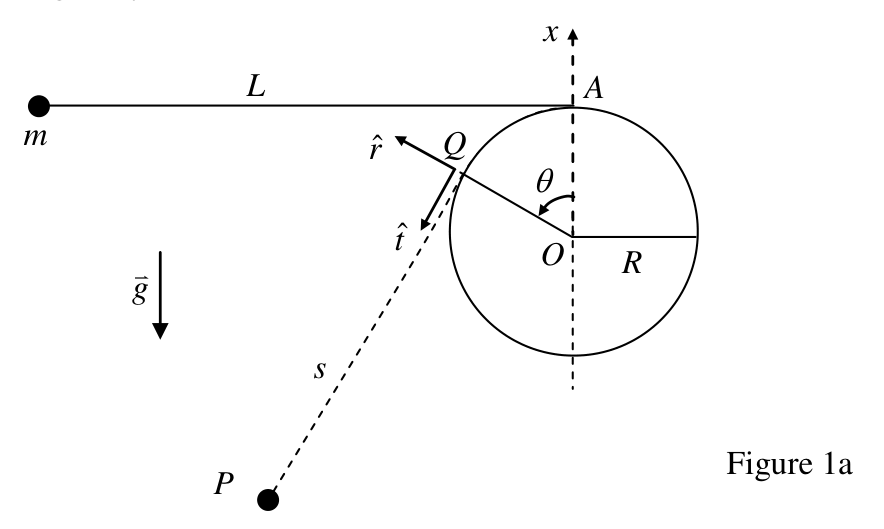
На рисунке: Figure 1a — рис. 1a.
Пусть \(O\) — начало системы координат. Когда частица находится в точке \(P\), нить касается поверхности цилиндра в точке \(Q\). Длина отрезка \(QP\) обозначается \(s\). Единичный касательный вектор и единичный радиальный вектор в точке \(Q\) обозначаются \(\hat t\) и \(\hat r\) соответственно. Угловое смещение \(\theta\) радиуса \(OQ\), отсчитываемое против часовой стрелки от вертикальной оси \(x\), направленной вдоль \(OA\), считается положительным.
При \(\theta = 0\) длина \(s\) равна \(L\), а гравитационная потенциальная энергия \(U\) частицы равна нулю. При движении частицы мгновенные скорости изменения \(\theta\) и \(s\) обозначаются \(\dot\theta\) и \(\dot s\) соответственно.
Если не оговорено иное, все скорости отсчитываются относительно неподвижной точки \(O\).
Часть A
В части A нить при движении частицы натянута. Через введённые выше величины (т. е. \(s\), \(\theta\), \(\dot s\), \(\dot\theta\), \(R\), \(L\), \(g\), \(\hat t\) и \(\hat r\)) найдите:
(a) Соотношение между \(\dot\theta\) и \(\dot s\). (0,5 балла)
(b) Скорость \(\vec v_Q\) движущейся точки \(Q\) относительно \(O\). (0,5 балла)
(c) Скорость частицы \(\vec v\,'\) относительно движущейся точки \(Q\), когда частица находится в точке \(P\). (0,7 балла)
(d) Скорость частицы \(\vec v\) относительно \(O\), когда она находится в точке \(P\). (0,7 балла)
(e) \(\hat t\)-компоненту ускорения частицы относительно \(O\), когда она находится в точке \(P\). (0,7 балла)
(f) Гравитационную потенциальную энергию частицы \(U\), когда она находится в точке \(P\). (0,5 балла)
(g) Скорость \(v_m\) частицы в нижней точке её траектории. (0,7 балла)
Часть B
В части B отношение \(L\) к \(R\) имеет следующее значение: \[\frac{L}{R} = \frac{9\pi}{8} + \frac23\operatorname{ctg}\frac{\pi}{16} = 3{,}534 + 3{,}352 = 6{,}886.\]
(h) Какова скорость \(v_s\) частицы, когда участок нити от \(Q\) до \(P\) одновременно прямой и имеет наименьшую длину? (Через \(g\) и \(R\).) (2,4 балла)
(i) Какова скорость \(v_H\) частицы в её наивысшей точке \(H\), когда она перелетела на другую сторону стержня? (Через \(g\) и \(R\).) (1,9 балла)
Часть C
В части C грузик маятника массой \(m\) не подвешен к точке \(A\), а соединён нитью, перекинутой через верх стержня, с более тяжёлым грузом массой \(M\), как показано на рис. 1b. Груз тоже можно рассматривать как частицу.
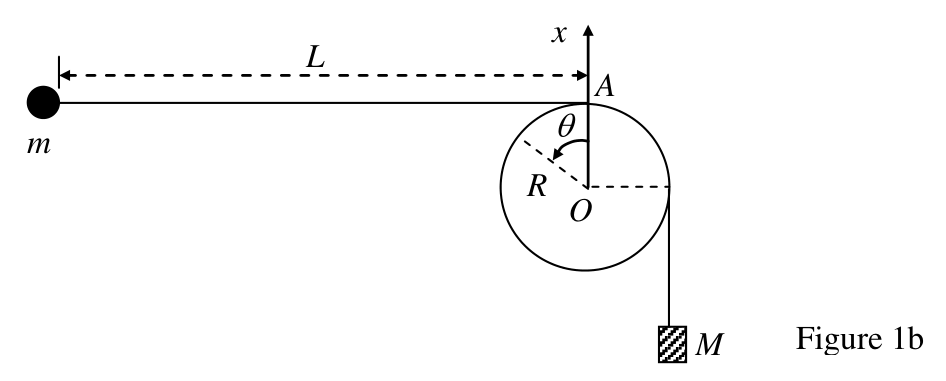
На рисунке: Figure 1b — рис. 1b.
Вначале грузик удерживают неподвижно на уровне точки \(A\), так что при грузе, висящем ниже \(O\), нить натянута и её горизонтальный участок имеет длину \(L\). Затем грузик отпускают из состояния покоя, и груз начинает падать. Считайте, что грузик остаётся в вертикальной плоскости и может беспрепятственно пролетать мимо падающего груза.
Трением скольжения между нитью и поверхностью стержня можно пренебречь. Но трение покоя считается достаточно большим, чтобы груз оставался неподвижным, как только он остановился (т. е. его скорость стала равной нулю).
(j) Пусть груз действительно останавливается, пролетев расстояние \(D\), и \((L - D) \gg R\). Если после этого частица может обернуться вокруг стержня до \(\theta = 2\pi\), причём оба свободных от стержня участка нити остаются прямыми, то отношение \(\alpha = D/L\) не должно быть меньше критического значения \(\alpha_c\). Пренебрегая членами порядка \(R/L\) и выше, получите оценку \(\alpha_c\) через \(M/m\). (3,4 балла)
▶ПодсказкаСкрыть
Длина нити \(s + R\theta\) постоянна, поэтому точка касания \(Q\) движется по окружности, а частица относительно \(Q\) — перпендикулярно нити. Нить перестаёт быть прямой, когда её натяжение обращается в ноль; натяжение находите из второго закона Ньютона вдоль нити и закона сохранения энергии.
▶ОтветСкрыть
(a) \(\dot s + R\dot\theta = 0\); (b) \(\vec v_Q = R\dot\theta\,\hat t = -\dot s\,\hat t\); (c) \(\vec v\,' = -s\dot\theta\,\hat r + \dot s\,\hat t\); (d) \(\vec v = -s\dot\theta\,\hat r\); (e) \(\vec a\cdot\hat t = -s\dot\theta^2\); (f) \(U(\theta) = -mg[R(1 - \cos\theta) + s\sin\theta]\); (g) \(v_m = \sqrt{2g[R + (L - \pi R/2)]}\); (h) \(v_s = \sqrt{\dfrac{4gR}{3}}\cos\dfrac{\pi}{16} = 1{,}133\sqrt{gR}\); (i) \(v_H = \sqrt{\dfrac{4gR}{3}}\cos\dfrac{\pi}{16}\sin\dfrac{\pi}{8} = 0{,}4334\sqrt{gR}\); (j) \(\alpha_c = \dfrac{1}{1 + \dfrac{2M}{3m}}\).
▶РешениеСкрыть
Часть A
(a) Поскольку длина нити \(L = s + R\theta\) постоянна, скорость её изменения должна быть равна нулю. Отсюда \[\dot s + R\dot\theta = 0. \tag{A1}\]
(b) Относительно \(O\) точка \(Q\) движется по окружности радиусом \(R\) с угловой скоростью \(\dot\theta\), поэтому \[\vec v_Q = R\dot\theta\,\hat t = -\dot s\,\hat t. \tag{A2}\]
(c) См. рис. A1. Относительно \(Q\) перемещение \(P\) за интервал времени \(\Delta t\) равно \(\Delta\vec r\,' = (s\Delta\theta)(-\hat r) + (\Delta s)\hat t = [(s\dot\theta)(-\hat r) + \dot s\,\hat t]\Delta t\). Отсюда \[\vec v\,' = -s\dot\theta\,\hat r + \dot s\,\hat t. \tag{A3}\]
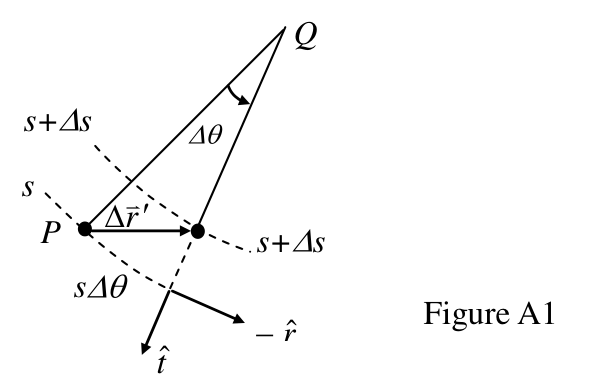
(d) Скорость частицы относительно \(O\) равна сумме двух относительных скоростей, даваемых уравнениями (A2) и (A3), так что \[\vec v = \vec v\,' + \vec v_Q = (-s\dot\theta\,\hat r + \dot s\,\hat t) + R\dot\theta\,\hat t = -s\dot\theta\,\hat r. \tag{A4}\]
(e) См. рис. A2. Компонента изменения скорости \(\Delta\vec v\) вдоль \((-\hat t)\) равна \((-\hat t)\cdot\Delta\vec v = v\Delta\theta = v\dot\theta\Delta t\). Поэтому \(\hat t\)-компонента ускорения \(\vec a = \Delta\vec v/\Delta t\) равна \(\hat t\cdot\vec a = -v\dot\theta\). Поскольку, согласно (A4), скорость частицы \(v\) равна \(s\dot\theta\), \(\hat t\)-компонента ускорения частицы в точке \(P\) равна \[\vec a\cdot\hat t = -v\dot\theta = -(s\dot\theta)\dot\theta = -s\dot\theta^2. \tag{A5}\]
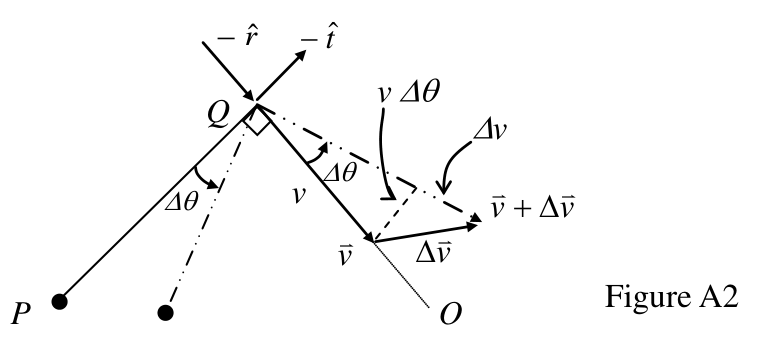
Заметим, что по рис. A2 радиальную компоненту ускорения можно получить также как \(\vec a\cdot\hat r = -dv/dt = -d(s\dot\theta)/dt\).
(f) См. рис. A3. Гравитационная потенциальная энергия частицы равна \(U = -mgh\). Её можно выразить через \(s\) и \(\theta\): \[U(\theta) = -mg[R(1 - \cos\theta) + s\sin\theta]. \tag{A6}\]
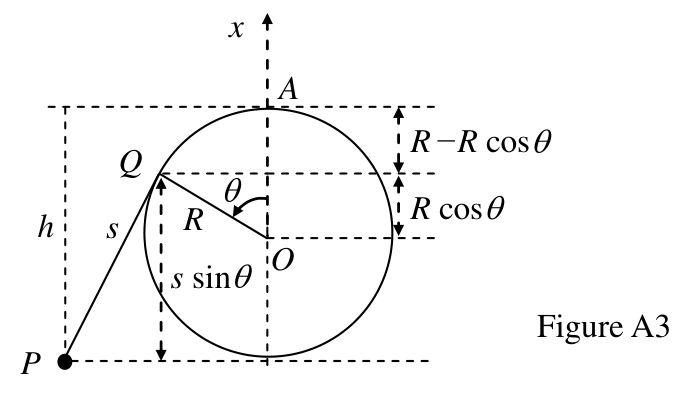
(g) В нижней точке траектории гравитационная потенциальная энергия частицы \(U\) должна принимать минимальное значение \(U_m\). Дифференцируя (A6) по \(\theta\) и используя (A1), можно найти угол \(\theta_m\), соответствующий минимуму гравитационной энергии: \[\frac{dU}{d\theta} = -mg\left(R\sin\theta + \frac{ds}{d\theta}\sin\theta + s\cos\theta\right) = -mg[R\sin\theta + (-R)\sin\theta + s\cos\theta] = -mgs\cos\theta.\] При \(\theta = \theta_m\) \(\left.\dfrac{dU}{d\theta}\right|_{\theta_m} = 0\). Получаем \(\theta_m = \dfrac{\pi}{2}\). Нижняя точка траектории частицы показана на рис. A4, где длина участка нити \(QP\) равна \(s = L - \pi R/2\).
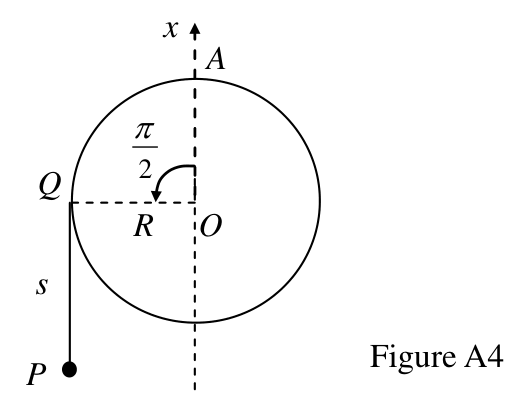
По рис. A4 или уравнению (A6) минимальная потенциальная энергия тогда равна \[U_m = U(\pi/2) = -mg[R + L - (\pi R/2)]. \tag{A7}\] Вначале полная механическая энергия \(E\) равна 0. Поскольку \(E\) сохраняется, скорость \(v_m\) частицы в нижней точке траектории должна удовлетворять условию \[E = 0 = \frac12mv_m^2 + U_m. \tag{A8}\] Из (A7) и (A8) получаем \[v_m = \sqrt{-2U_m/m} = \sqrt{2g[R + (L - \pi R/2)]}. \tag{A9}\]
Часть B
(h) Согласно (A6), полную механическую энергию частицы можно записать как \[E = 0 = \frac12mv^2 + U(\theta) = \frac12mv^2 - mg[R(1 - \cos\theta) + s\sin\theta]. \tag{B1}\] Согласно (A4), скорость \(v\) равна \(s\dot\theta\). Поэтому из (B1) следует \[v^2 = (s\dot\theta)^2 = 2g[R(1 - \cos\theta) + s\sin\theta]. \tag{B2}\] Пусть \(T\) — натяжение нити. Тогда, как видно из рис. B1, \(\hat t\)-компонента результирующей силы, действующей на частицу, равна \(-T + mg\sin\theta\). Согласно (A5), тангенциальное ускорение частицы равно \((-s\dot\theta^2)\). Поэтому по второму закону Ньютона \[m(-s\dot\theta^2) = -T + mg\sin\theta. \tag{B3}\]
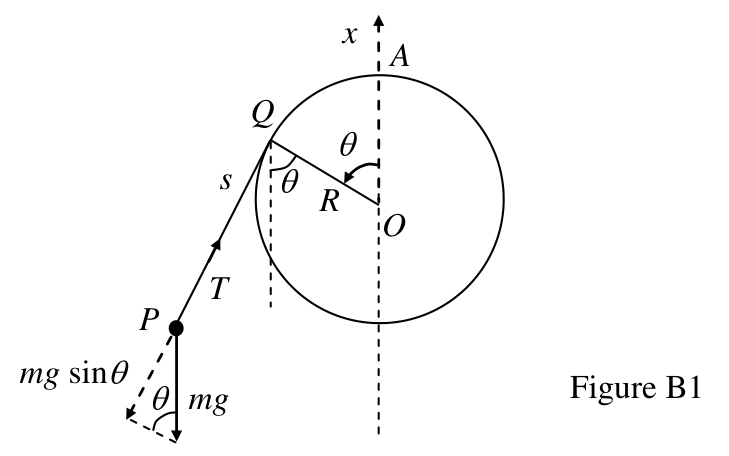
Согласно двум последним уравнениям, натяжение можно выразить как \[T = m(s\dot\theta^2 + g\sin\theta) = \frac{mg}{s}[2R(1 - \cos\theta) + 3s\sin\theta] = \frac{2mgR}{s}\left[\operatorname{tg}\frac{\theta}{2} - \frac32\left(\theta - \frac{L}{R}\right)\right](\sin\theta) = \frac{2mgR}{s}(y_1 - y_2)(\sin\theta). \tag{B4}\] Функции \(y_1 = \operatorname{tg}(\theta/2)\) и \(y_2 = 3(\theta - L/R)/2\) построены на рис. B2.
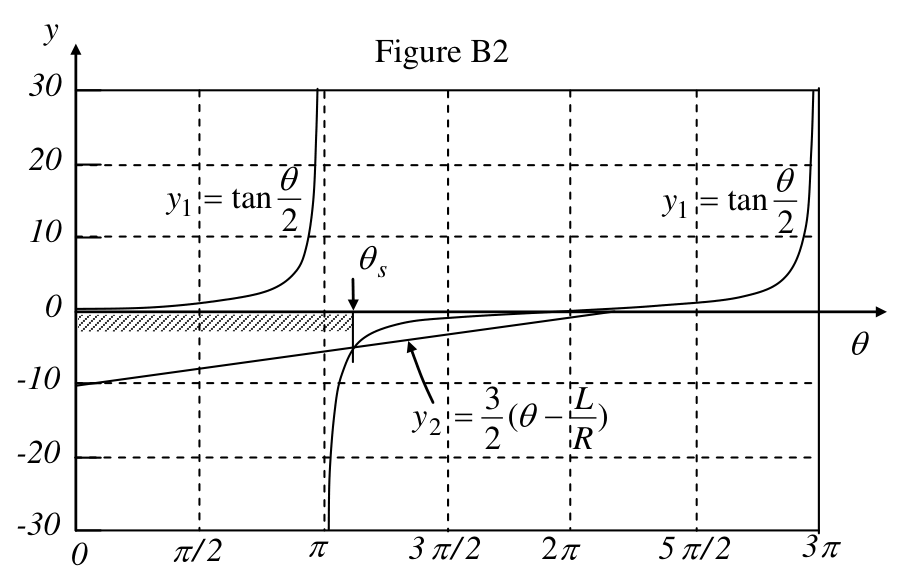
Из (B4) и рис. B2 получаем результат, приведённый в таблице B1. Угол, при котором \(y_2 = y_1\), обозначается \(\theta_s\) (\(\pi < \theta_s < 2\pi\)) и определяется уравнением \[\frac32\left(\theta_s - \frac{L}{R}\right) = \operatorname{tg}\frac{\theta_s}{2}, \tag{B5}\] или, что равносильно, \[\frac{L}{R} = \theta_s - \frac23\operatorname{tg}\frac{\theta_s}{2}. \tag{B6}\] Поскольку отношение \(L/R\) задано как \[\frac{L}{R} = \frac{9\pi}{8} + \frac23\operatorname{ctg}\frac{\pi}{16} = \left(\pi + \frac{\pi}{8}\right) - \frac23\operatorname{tg}\frac12\left(\pi + \frac{\pi}{8}\right), \tag{B7}\] из двух последних уравнений сразу видно, что \(\theta_s = 9\pi/8\).
Таблица B1
| \((y_1 - y_2)\) | \(\sin\theta\) | натяжение \(T\) | |
| \(0 < \theta < \pi\) | положительно | положителен | положительно |
| \(\theta = \pi\) | \(+\infty\) | 0 | положительно |
| \(\pi < \theta < \theta_s\) | отрицательно | отрицателен | положительно |
| \(\theta = \theta_s\) | ноль | отрицателен | ноль |
| \(\theta_s < \theta < 2\pi\) | положительно | отрицателен | отрицательно |
Из таблицы B1 видно, что натяжение \(T\) должно быть положительным (т. е. нить должна быть натянутой и прямой) в диапазоне углов \(0 < \theta < \theta_s\). Как только \(\theta\) достигает \(\theta_s\), натяжение \(T\) обращается в ноль, и часть нити, не касающаяся стержня, после этого уже не будет прямой. Поэтому наименьшее возможное значение \(s_{min}\) длины \(s\) отрезка \(QP\) достигается при \(\theta = \theta_s\) и равно \[s_{min} = L - R\theta_s = R\left(\frac{9\pi}{8} + \frac23\operatorname{ctg}\frac{\pi}{16} - \frac{9\pi}{8}\right) = \frac{2R}{3}\operatorname{ctg}\frac{\pi}{16} = 3{,}352R. \tag{B8}\] При \(\theta = \theta_s\) имеем \(T = 0\), и тогда уравнения (B2) и (B3) приводят к \(v_s^2 = -gs_{min}\sin\theta_s\). Следовательно, скорость \(v_s\) равна \[v_s = \sqrt{-gs_{min}\sin\theta_s} = \sqrt{\frac{2gR}{3}\operatorname{ctg}\frac{\pi}{16}\sin\frac{\pi}{8}} = \sqrt{\frac{4gR}{3}}\cos\frac{\pi}{16} = 1{,}133\sqrt{gR}. \tag{B9}\]
(i) При \(\theta \ge \theta_s\) частица движется как тело, брошенное в поле тяжести. Как показано на рис. B3, она брошена с начальной скоростью \(v_s\) из положения \(P = (x_s, y_s)\) в направлении, составляющем угол \(\phi = (3\pi/2 - \theta_s)\) с осью \(y\).
Скорость \(v_H\) частицы в наивысшей точке её параболической траектории равна \(y\)-компоненте её начальной скорости в момент броска. Поэтому \[v_H = v_s\sin(\theta_s - \pi) = \sqrt{\frac{4gR}{3}}\cos\frac{\pi}{16}\sin\frac{\pi}{8} = 0{,}4334\sqrt{gR}. \tag{B10}\] Горизонтальное расстояние \(H\), которое частица проходит от точки \(P\) до точки максимальной высоты, равно \[H = \frac{v_s^2\sin2(\theta_s - \pi)}{2g} = \frac{v_s^2}{2g}\sin\frac{9\pi}{4} = 0{,}4535R. \tag{B11}\]
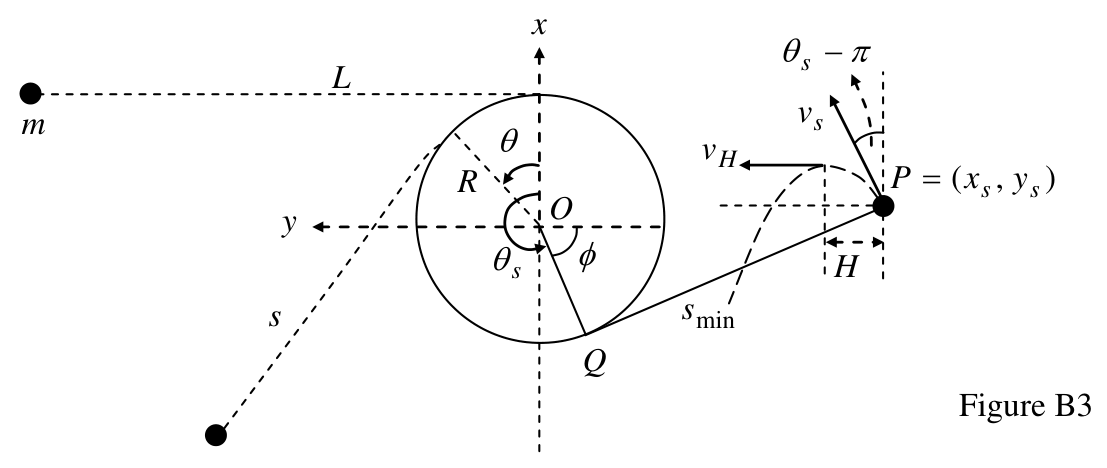
Координаты частицы при \(\theta = \theta_s\) равны \[x_s = R\cos\theta_s - s_{min}\sin\theta_s = -R\cos\frac{\pi}{8} + s_{min}\sin\frac{\pi}{8} = 0{,}358R, \tag{B12}\] \[y_s = R\sin\theta_s + s_{min}\cos\theta_s = -R\sin\frac{\pi}{8} - s_{min}\cos\frac{\pi}{8} = -3{,}478R. \tag{B13}\] Очевидно, \(|y_s| > (R + H)\). Поэтому частица действительно может достичь максимальной высоты, не ударившись о поверхность стержня.
Часть C
(j) Пусть груз вначале находится ниже \(O\) на \(h\), как показано на рис. C1.
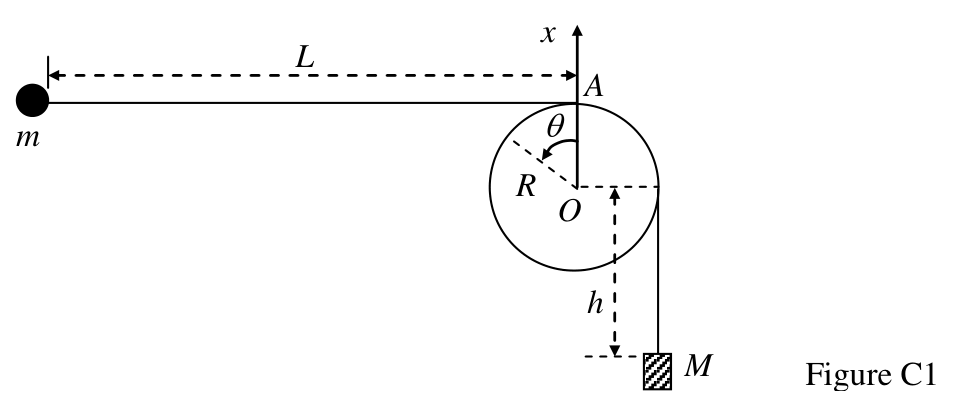
Когда груз пролетел расстояние \(D\) и остановился, закон сохранения полной механической энергии для системы «частица — груз» даёт \[-Mgh = E' - Mg(h + D), \tag{C1}\] где \(E'\) — полная механическая энергия частицы после остановки груза. Отсюда \[E' = MgD. \tag{C2}\] Пусть \(\Lambda\) — полная длина нити. Её значение при \(\theta = 0\) должно быть таким же, как при любом другом угловом смещении \(\theta\). Поэтому \[\Lambda = L + \frac{\pi}{2}R + h = s + R\left(\theta + \frac{\pi}{2}\right) + (h + D). \tag{C3}\] Учитывая, что \(D = \alpha L\), и вводя \(\ell = L - D\), можно записать \[\ell = L - D = (1 - \alpha)L. \tag{C4}\] Из двух последних уравнений получаем \[s = L - D - R\theta = \ell - R\theta. \tag{C5}\] После остановки груза полная механическая энергия частицы должна сохраняться. Согласно (C2), теперь вместо (B1) имеем уравнение \[E' = MgD = \frac12mv^2 - mg[R(1 - \cos\theta) + s\sin\theta]. \tag{C6}\] Соответственно, квадрат скорости частицы равен \[v^2 = (s\dot\theta)^2 = \frac{2MgD}{m} + 2gR\left[(1 - \cos\theta) + \frac{s}{R}\sin\theta\right]. \tag{C7}\] Поскольку (B3) по-прежнему справедливо, натяжение нити \(T\) определяется из \[-T + mg\sin\theta = m(-s\dot\theta^2). \tag{C8}\] Из двух последних уравнений следует \[T = m(s\dot\theta^2 + g\sin\theta) = \frac{mg}{s}\left[\frac{2M}{m}D + 2R(1 - \cos\theta) + 3s\sin\theta\right] = \frac{2mgR}{s}\left[\frac{MD}{mR} + (1 - \cos\theta) + \frac32\left(\frac{\ell}{R} - \theta\right)\sin\theta\right], \tag{C9}\] где для последнего равенства использовано (C5).
Введём теперь функцию \[f(\theta) = 1 - \cos\theta + \frac32\left(\frac{\ell}{R} - \theta\right)\sin\theta. \tag{C10}\] Поскольку \(\ell = (L - D) \gg R\), можно записать \[f(\theta) \approx 1 + \frac32\frac{\ell}{R}\sin\theta - \cos\theta = 1 + A\sin(\theta - \phi), \tag{C11}\] где введены \[A = \sqrt{1 + \left(\frac32\frac{\ell}{R}\right)^2},\qquad \phi = \operatorname{tg}^{-1}\left(\frac{2R}{3\ell}\right). \tag{C12}\] Из (C11) видно, что минимальное значение \(f(\theta)\) равно \[f_{min} = 1 - A = 1 - \sqrt{1 + \left(\frac32\frac{\ell}{R}\right)^2}. \tag{C13}\] Поскольку при обороте частицы вокруг стержня натяжение \(T\) остаётся неотрицательным, из (C9) получаем неравенство \[\frac{MD}{mR} + f_{min} = \frac{M(L - \ell)}{mR} + 1 - \sqrt{1 + \left(\frac{3\ell}{2R}\right)^2} \ge 0, \tag{C14}\] или \[\left(\frac{ML}{mR}\right) + 1 \ge \left(\frac{M\ell}{mR}\right) + \sqrt{1 + \left(\frac{3\ell}{2R}\right)^2} \approx \left(\frac{M\ell}{mR}\right) + \left(\frac{3\ell}{2R}\right). \tag{C15}\] С учётом (C4) неравенство (C15) можно записать как \[\left(\frac{ML}{mR}\right) + 1 \ge \left(\frac{ML}{mR} + \frac{3L}{2R}\right)(1 - \alpha). \tag{C16}\] Пренебрегая членами порядка \((R/L)\) и выше, из последнего неравенства получаем \[\alpha \ge 1 - \frac{\left(\dfrac{ML}{mR}\right) + 1}{\left(\dfrac{ML}{mR} + \dfrac{3L}{2R}\right)} = \frac{\dfrac{3L}{2R} - 1}{\dfrac{ML}{mR} + \dfrac{3L}{2R}} = \frac{1 - \dfrac{2R}{3L}}{\dfrac{2M}{3m} + 1} \approx \frac{1}{1 + \dfrac{2M}{3m}}. \tag{C17}\] Следовательно, критическое значение отношения \(D/L\) равно \[\alpha_c = \frac{1}{1 + \dfrac{2M}{3m}}. \tag{C18}\]
зад 2 Пьезоэлектрический кварцевый резонатор под переменным напряжением
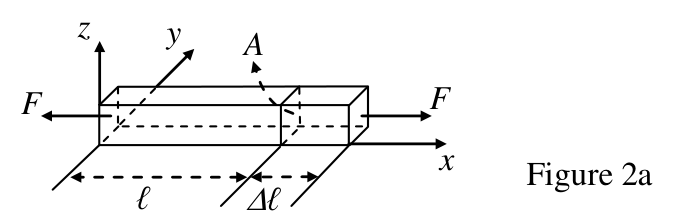
Рассмотрим однородный стержень с длиной \(\ell\) в ненапряжённом состоянии и площадью поперечного сечения \(A\) (рис. 2a). Его длина изменяется на \(\Delta\ell\), когда к его торцам перпендикулярно им приложены равные и противоположно направленные силы величиной \(F\). Напряжение \(T\) на торцах определяется как \(F/A\). Относительное изменение его длины, т. е. \(\Delta\ell/\ell\), называется деформацией \(S\) стержня. Через напряжение и деформацию закон Гука можно записать как \[T = YS\quad\text{или}\quad \frac{F}{A} = Y\frac{\Delta\ell}{\ell}, \tag{1}\] где \(Y\) — модуль Юнга материала стержня. Заметим, что сжимающее напряжение \(T\) соответствует \(F < 0\) и уменьшению длины (т. е. \(\Delta\ell < 0\)). Такое напряжение, следовательно, отрицательно и связано с давлением \(p\) соотношением \(T = -p\).
Для однородного стержня плотностью \(\rho\) скорость распространения продольных волн (т. е. скорость звука) вдоль стержня равна \[u = \sqrt{Y/\rho}. \tag{2}\]
На рисунке: Figure 2a — рис. 2a.
При ответах на следующие вопросы затуханием и диссипацией можно пренебречь.
Часть A: механические свойства
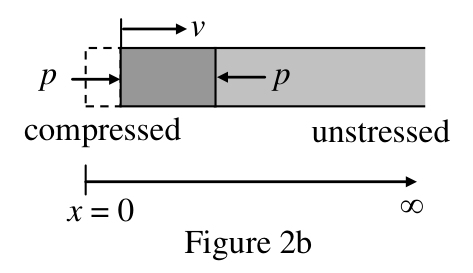
Однородный полубесконечный стержень, простирающийся от \(x = 0\) до \(\infty\) (см. рис. 2b), имеет плотность \(\rho\). Вначале он неподвижен и не напряжён. Затем поршень в течение очень короткого времени \(\Delta t\) равномерно давит с малым давлением \(p\) на его левый торец при \(x = 0\), вызывая волну давления, распространяющуюся вправо со скоростью \(u\).
На рисунке: compressed — сжатый, unstressed — ненапряжённый, Figure 2b — рис. 2b.
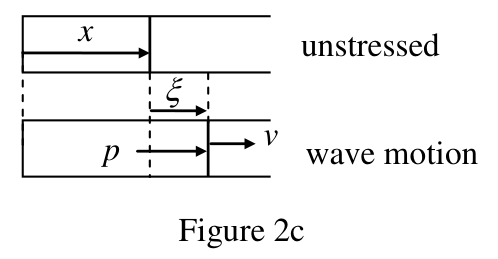
На рисунке: unstressed — ненапряжённый, wave motion — при прохождении волны, Figure 2c — рис. 2c.
(a) Если поршень заставляет левый торец стержня двигаться с постоянной скоростью \(v\) (рис. 2b), каковы деформация \(S\) и давление \(p\) на левом торце в течение времени \(\Delta t\)? Ответы нужно дать только через \(\rho\), \(u\) и \(v\). (1,6 балла)
(b) Рассмотрим продольную волну, бегущую в стержне вдоль направления \(x\). Для поперечного сечения, находящегося в точке \(x\), когда стержень не напряжён (рис. 2c), пусть \(\xi(x, t)\) — его смещение в момент \(t\), и пусть \[\xi(x, t) = \xi_0\sin k(x - ut), \tag{3}\] где \(\xi_0\) и \(k\) — постоянные. Найдите соответствующие скорость \(v(x, t)\), деформацию \(S(x, t)\) и давление \(p(x, t)\) как функции \(x\) и \(t\). (2,4 балла)
Часть B: электромеханические свойства (включая пьезоэлектрический эффект)
Рассмотрим пластину кристалла кварца длиной \(b\), толщиной \(h\) и шириной \(w\) (рис. 2d). Её длина и толщина направлены вдоль осей \(x\) и \(z\). Электроды образованы тонкими металлическими покрытиями на её верхней и нижней поверхностях. Электрические выводы, служащие также креплением (рис. 2e), припаяны к центрам электродов, которые можно считать неподвижными при продольных колебаниях вдоль направления \(x\).
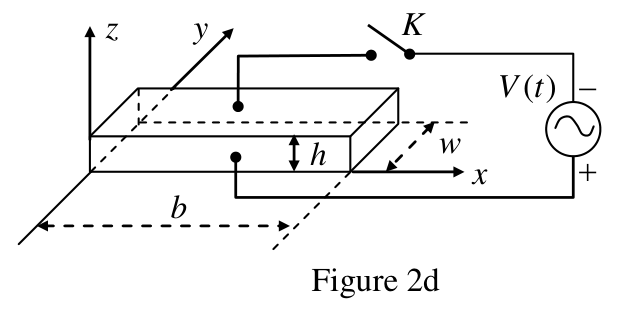
На рисунке: Figure 2d — рис. 2d.
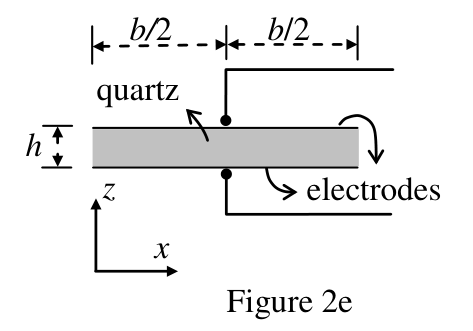
На рисунке: quartz — кварц, electrodes — электроды, Figure 2e — рис. 2e.
Рассматриваемый кристалл кварца имеет плотность \(\rho = 2{,}65\cdot10^{3}\) кг/м\(^3\) и модуль Юнга \(Y = 7{,}87\cdot10^{10}\) Н/м\(^2\). Длина пластины \(b\) равна \(1{,}00\) см, а ширина \(w\) и высота \(h\) пластины таковы, что \(h \ll w\) и \(w \ll b\). При разомкнутом ключе \(K\) считаем, что в кварцевой пластине возбуждаются только продольные моды колебаний стоячей волны вдоль направления \(x\).
Для стоячей волны частоты \(f = \omega/2\pi\) смещение \(\xi(x, t)\) в момент \(t\) поперечного сечения пластины с положением равновесия \(x\) можно записать как \[\xi(x, t) = 2\xi_0g(x)\cos\omega t,\qquad (0 \le x \le b), \tag{4a}\] где \(\xi_0\) — положительная постоянная, а пространственная функция \(g(x)\) имеет вид \[g(x) = B_1\sin k\left(x - \frac b2\right) + B_2\cos k\left(x - \frac b2\right). \tag{4b}\] Максимальное значение \(g(x)\) равно единице, \(k = \omega/u\). Помните, что центры электродов неподвижны, а левый и правый торцы пластины свободны и должны иметь нулевое напряжение (или давление).
(c) Найдите значения \(B_1\) и \(B_2\) в уравнении (4b) для продольной стоячей волны в кварцевой пластине. (1,2 балла)
(d) Каковы две наименьшие частоты, на которых в кварцевой пластине могут возбуждаться продольные стоячие волны? (1,2 балла)
Пьезоэлектрический эффект — особое свойство кристалла кварца. Сжатие или растяжение кристалла создаёт на нём электрическое напряжение, и наоборот, внешнее напряжение, приложенное к кристаллу, заставляет его расширяться или сжиматься в зависимости от полярности напряжения. Поэтому механические и электрические колебания могут быть связаны и приведены в резонанс посредством кристалла кварца.
Чтобы учесть пьезоэлектрический эффект, пусть поверхностные плотности заряда на верхнем и нижнем электродах равны \(-\sigma\) и \(+\sigma\) соответственно, когда кварцевая пластина находится в электрическом поле \(E\), направленном вдоль \(z\). Обозначим деформацию и напряжение пластины вдоль направления \(x\) через \(S\) и \(T\) соответственно. Тогда пьезоэлектрический эффект в кристалле кварца описывается следующей системой уравнений: \[S = (1/Y)T + d_pE, \tag{5a}\] \[\sigma = d_pT + \varepsilon_TE, \tag{5b}\] где \(1/Y = 1{,}27\cdot10^{-11}\) м\(^2\)/Н — упругая податливость (т. е. величина, обратная модулю Юнга) при постоянном электрическом поле, \(\varepsilon_T = 4{,}06\cdot10^{-11}\) Ф/м — диэлектрическая проницаемость при постоянном напряжении, а \(d_p = 2{,}25\cdot10^{-12}\) м/В — пьезоэлектрический коэффициент.
Пусть ключ \(K\) на рис. 2d замкнут. Теперь на электроды действует переменное напряжение \(V(t) = V_m\cos\omega t\), и в кварцевой пластине возникает однородное электрическое поле \(E(t) = V(t)/h\), направленное вдоль \(z\). В установившемся режиме в пластине вдоль направления \(x\) возникают колебания продольной стоячей волны с циклической частотой \(\omega\).
Поскольку \(E\) однородно, длина волны \(\lambda\) и частота \(f\) продольной стоячей волны в пластине по-прежнему связаны соотношением \(\lambda = u/f\) с \(u\), даваемой уравнением (2). Но, как показывает уравнение (5a), соотношение \(T = YS\) больше не выполняется, хотя определения деформации и напряжения не меняются, а торцы пластины остаются свободными с нулевым напряжением.
(e) С учётом уравнений (5a) и (5b) поверхностная плотность заряда \(\sigma\) на нижнем электроде как функция \(x\) и \(t\) имеет вид \[\sigma(x, t) = \left[D_1\cos k\left(x - \frac b2\right) + D_2\right]\frac{V(t)}{h},\] где \(k = \omega/u\). Найдите выражения для \(D_1\) и \(D_2\). (2,2 балла)
(f) Полный поверхностный заряд \(Q(t)\) на нижнем электроде связан с \(V(t)\) соотношением \[Q(t) = \left[1 + \alpha^2\left(\frac{2}{kb}\operatorname{tg}\frac{kb}{2} - 1\right)\right]C_0V(t). \tag{6}\] Найдите выражение для \(C_0\), а также выражение и численное значение \(\alpha^2\). (1,4 балла)
▶ПодсказкаСкрыть
За время \(\Delta t\) торец сдвигается на \(v\Delta t\), а фронт волны уходит на \(u\Delta t\) — отсюда деформация. Неподвижный центр — узел смещения, свободные торцы — узлы напряжения. С пьезоэффектом напряжение \(T = Y(S - d_pE)\) должно обращаться в ноль на торцах при любом \(t\).
▶ОтветСкрыть
(a) \(S = -v/u\), \(p = \rho uv\); (b) \(v(x, t) = -ku\xi_0\cos k(x - ut)\), \(S(x, t) = k\xi_0\cos k(x - ut)\), \(p(x, t) = -k\rho u^2\xi_0\cos k(x - ut)\); (c) \(B_1 = \pm1\), \(B_2 = 0\); (d) \(f_1 = \dfrac{u}{2b} = 273\) кГц, \(f_3 = \dfrac{3u}{2b} = 818\) кГц; (e) \(D_1 = \dfrac{Yd_p^2}{\cos(kb/2)}\), \(D_2 = \varepsilon_T\left(1 - Y\dfrac{d_p^2}{\varepsilon_T}\right)\); (f) \(C_0 = \varepsilon_T\dfrac{bw}{h}\), \(\alpha^2 = Y\dfrac{d_p^2}{\varepsilon_T} = 9{,}82\cdot10^{-3}\).
▶РешениеСкрыть
Часть A
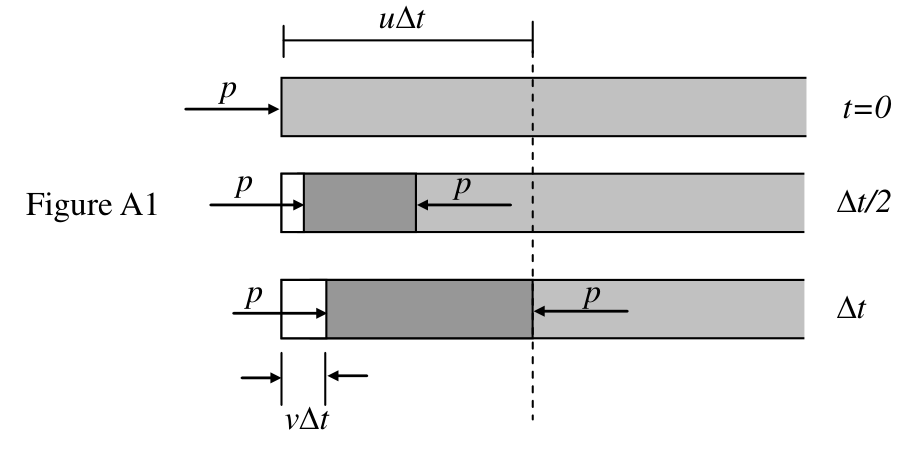
(a) См. рис. A1. Левый торец стержня смещается на расстояние \(v\Delta t\), а волна давления проходит расстояние \(u\Delta t\), где \(u = \sqrt{Y/\rho}\). Деформация на левом торце \[S = \frac{\Delta\ell}{\ell} = \frac{-v\Delta t}{u\Delta t} = \frac{-v}{u}. \tag{A1a}\] По закону Гука давление на левом торце \[p = -YS = Y\frac{v}{u} = \rho uv. \tag{A1b}\]
(b) Скорость \(v\) связана со смещением \(\xi\) так же, как в гармоническом колебании (или равномерном движении по окружности, как показано на рис. A2) с циклической частотой \(\omega = ku\). Поэтому если \(\xi(x, t) = \xi_0\sin k(x - ut)\), то \[v(x, t) = -ku\xi_0\cos k(x - ut). \tag{A2}\] Деформация и давление связаны со скоростью так же, как в пункте (a). Следовательно, \[S(x, t) = -v(x, t)/u = k\xi_0\cos k(x - ut), \tag{A3}\] \[p(x, t) = \rho uv(x, t) = -k\rho u^2\xi_0\cos k(x - ut) = -YS(x, t) = -kY\xi_0\cos k(x - ut). \tag{A4}\]
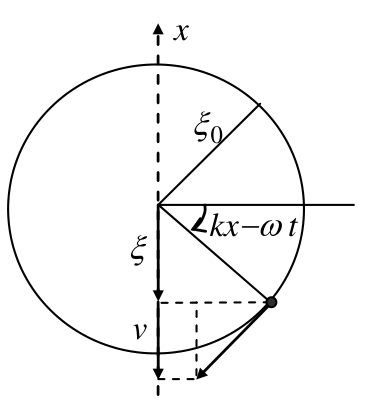
Другой способ: ответы можно получить дифференцированием: \[v(x, t) = \frac{\Delta\xi}{\Delta t} = -ku\xi_0\cos k(x - ut),\qquad S(x, t) = \frac{\Delta\xi}{\Delta x} = k\xi_0\cos k(x - ut),\qquad p(x, t) = -Y\frac{\Delta\xi}{\Delta x} = -kY\xi_0\cos k(x - ut).\]
Часть B
(c) Поскольку циклическая частота \(\omega\) и скорость распространения \(u\) заданы, длина волны равна \(\lambda = 2\pi/k\) с \(k = \omega/u\). Поэтому пространственная зависимость смещения \(\xi\) описывается функцией \[g(x) = B_1\sin k\left(x - \frac b2\right) + B_2\cos k\left(x - \frac b2\right). \tag{B1}\] Поскольку центры электродов считаются неподвижными, \(g(b/2) = 0\). Отсюда \(B_2 = 0\). Так как максимум \(g(x)\) равен 1, имеем \(B_1 = \pm1\) и \[g(x) = \pm\sin\frac{\omega}{u}\left(x - \frac b2\right). \tag{B2}\] Таким образом, смещение \[\xi(x, t) = \pm2\xi_0\sin\frac{\omega}{u}\left(x - \frac b2\right)\cos\omega t. \tag{B3}\]
(d) Поскольку давление \(p\) (или напряжение \(T\)) должно обращаться в ноль на торцах кварцевой пластины (т. е. при \(x = 0\) и \(x = b\)), ответ на этот вопрос можно получить по аналогии с резонансными частотами звуковых волн в открытой трубе длиной \(b\). Однако, поскольку центры электродов неподвижны, все чётные гармоники основного тона нужно исключить, так как у них в средней плоскости пластины пучность, а не узел смещения.
Поскольку основной тон имеет длину волны \(\lambda = 2b\), основная частота равна \(f_1 = u/(2b)\). Скорость распространения \(u\) равна \[u = \sqrt{\frac{Y}{\rho}} = \sqrt{\frac{7{,}87\cdot10^{10}}{2{,}65\cdot10^{3}}} = 5{,}45\cdot10^{3}\text{ м/с}, \tag{B4}\] и при \(b = 1{,}00\cdot10^{-2}\) м две наименьшие частоты стоячих волн равны \[f_1 = \frac{u}{2b} = 273\text{ (кГц)},\qquad f_3 = 3f_1 = \frac{3u}{2b} = 818\text{ (кГц)}. \tag{B5}\]
[Другое решение пунктов (c) и (d)]: продольная стоячая волна в кварцевой пластине имеет узел смещения при \(x = b/2\). Её можно рассматривать как сумму двух волн, бегущих в противоположных направлениях. Поэтому её смещение и скорость должны иметь вид \[\xi(x, t) = \xi_m\left[\sin k\left(x - \frac b2 - ut\right) + \sin k\left(x - \frac b2 + ut\right)\right] = 2\xi_m\sin k\left(x - \frac b2\right)\cos\omega t, \tag{B6}\] \[v(x, t) = -ku\xi_m\left[\cos k\left(x - \frac b2 - ut\right) - \cos k\left(x - \frac b2 + ut\right)\right] = -2\omega\xi_m\sin k\left(x - \frac b2\right)\sin\omega t, \tag{B7}\] где \(\omega = ku\), а первое и второе слагаемые в квадратных скобках представляют волны, бегущие в направлениях \(+x\) и \(-x\) соответственно. Заметим, что (B6) совпадает с (B3), если положить \(\xi_m = \pm\xi_0\).
Для волны, бегущей в направлении \(-x\), скорость \(v\) в уравнениях (A1a) и (A1b) нужно заменить на \(-v\), так что \[S = \frac{-v}{u}\quad\text{и}\quad p = \rho uv\qquad\text{(волны, бегущие вдоль } +x\text{)}, \tag{B8}\] \[S = \frac{v}{u}\quad\text{и}\quad p = -\rho uv\qquad\text{(волны, бегущие вдоль } -x\text{)}. \tag{B9}\] Как и в пункте (b), деформация и давление поэтому равны \[S(x, t) = -k\xi_m\left[-\cos k\left(x - \frac b2 - ut\right) - \cos k\left(x - \frac b2 + ut\right)\right] = 2k\xi_m\cos k\left(x - \frac b2\right)\cos\omega t, \tag{B10}\] \[p(x, t) = -\rho u\omega\xi_m\left[\cos k\left(x - \frac b2 - ut\right) + \cos k\left(x - \frac b2 + ut\right)\right] = -2\rho u\omega\xi_m\cos k\left(x - \frac b2\right)\cos\omega t. \tag{B11}\] Заметим, что \(v\), \(S\) и \(p\) можно получить также дифференцированием \(\xi\), как в пункте (b).
Напряжение \(T\) или давление \(p\) должны быть равны нулю на обоих концах (\(x = 0\) и \(x = b\)) пластины в любой момент времени, поскольку концы свободны. Согласно (B11), это возможно, только если \(\cos(kb/2) = 0\), или \[kb = \frac{\omega}{u}b = \frac{2\pi f}{\lambda f}b = n\pi,\qquad n = 1, 3, 5, \ldots \tag{B12}\] Через длину волны \(\lambda\) уравнение (B12) можно записать как \[\lambda = \frac{2b}{n},\qquad n = 1, 3, 5, \ldots. \tag{B13}\] Частота равна \[f = \frac{u}{\lambda} = \frac{nu}{2b} = \frac{n}{2b}\sqrt{\frac{Y}{\rho}},\qquad n = 1, 3, 5, \ldots. \tag{B14}\] Это совпадает с результатами (B4) и (B5).
(e) Из уравнений (5a) и (5b) условия пьезоэлектрический эффект приводит к уравнениям \[T = Y(S - d_pE), \tag{B15}\] \[\sigma = Yd_pS + \varepsilon_T\left(1 - Y\frac{d_p^2}{\varepsilon_T}\right)E. \tag{B16}\] Поскольку \(x = b/2\) должно быть узлом смещения для любой продольной стоячей волны в пластине, смещение \(\xi\) и деформация \(S\) должны иметь вид, даваемый (B6) и (B10), т. е. при \(\omega = ku\) \[\xi(x, t) = \xi_m\sin k\left(x - \frac b2\right)\cos(\omega t + \phi), \tag{B17}\] \[S(x, t) = k\xi_m\cos k\left(x - \frac b2\right)\cos(\omega t + \phi), \tag{B18}\] где теперь во временные множители включена фазовая постоянная \(\phi\).
По предположению электрическое поле \(E\) между электродами однородно и зависит только от времени: \[E(x, t) = \frac{V(t)}{h} = \frac{V_m\cos\omega t}{h}. \tag{B19}\] Подставляя (B18) и (B19) в (B15), получаем \[T = Y\left[k\xi_m\cos k\left(x - \frac b2\right)\cos(\omega t + \phi) - \frac{d_p}{h}V_m\cos\omega t\right]. \tag{B20}\] Напряжение \(T\) должно быть равно нулю на обоих концах (\(x = 0\) и \(x = b\)) пластины в любой момент времени, поскольку они свободны. Это возможно, только если \(\phi = 0\) и \[k\xi_m\cos\frac{kb}{2} = d_p\frac{V_m}{h}. \tag{B21}\] Поскольку \(\phi = 0\), из (B16), (B18) и (B19) следует, что поверхностная плотность заряда должна иметь ту же зависимость от времени \(t\) и может быть записана как \[\sigma(x, t) = \sigma(x)\cos\omega t, \tag{B22}\] где зависимость от \(x\) имеет вид \[\sigma(x) = Yd_pk\xi_m\cos k\left(x - \frac b2\right) + \varepsilon_T\left(1 - Y\frac{d_p^2}{\varepsilon_T}\right)\frac{V_m}{h} = \left[Y\frac{d_p^2}{\cos\dfrac{kb}{2}}\cos k\left(x - \frac b2\right) + \varepsilon_T\left(1 - Y\frac{d_p^2}{\varepsilon_T}\right)\right]\frac{V_m}{h}. \tag{B23}\]
(f) В момент \(t\) полный поверхностный заряд \(Q(t)\) на нижнем электроде получается интегрированием \(\sigma(x, t)\) из (B22) по поверхности электрода. Результат: \[\frac{Q(t)}{V(t)} = \frac{1}{V(t)}\int_0^b\sigma(x, t)w\,dx = \frac{1}{V_m}\int_0^b\sigma(x)w\,dx = \frac wh\int_0^b\left[Y\frac{d_p^2}{\cos\dfrac{kb}{2}}\cos k\left(x - \frac b2\right) + \varepsilon_T\left(1 - Y\frac{d_p^2}{\varepsilon_T}\right)\right]dx\] \[= \left(\varepsilon_T\frac{bw}{h}\right)\left[Y\frac{d_p^2}{\varepsilon_T}\left(\frac{2}{kb}\operatorname{tg}\frac{kb}{2}\right) + \left(1 - Y\frac{d_p^2}{\varepsilon_T}\right)\right] = C_0\left[\alpha^2\left(\frac{2}{kb}\operatorname{tg}\frac{kb}{2}\right) + (1 - \alpha^2)\right], \tag{B24}\] где \[C_0 = \varepsilon_T\frac{bw}{h},\qquad \alpha^2 = Y\frac{d_p^2}{\varepsilon_T} = \frac{(2{,}25)^2\cdot10^{-2}}{1{,}27\times4{,}06} = 9{,}82\cdot10^{-3}. \tag{B25}\] (Постоянная \(\alpha\) называется коэффициентом электромеханической связи.)
Примечание: результат \(C_0 = \varepsilon_Tbw/h\) легко увидеть, рассмотрев статический предел \(k = 0\) уравнения (5) условия. Поскольку \(\operatorname{tg}x \approx x\) при \(x \ll 1\), имеем \[\lim_{k\to0}Q(t)/V(t) \approx C_0[\alpha^2 + (1 - \alpha^2)] = C_0. \tag{B26}\] Очевидно, постоянная \(C_0\) — это ёмкость плоского конденсатора, образованного электродами (площадью \(bw\)) с кварцевой пластиной (толщиной \(h\) и диэлектрической проницаемостью \(\varepsilon_T\)) в качестве диэлектрика. Поэтому она равна \(\varepsilon_Tbw/h\).
зад 3 Масса нейтрино и распад нейтрона. Световая левитация
Часть A. Масса нейтрино и распад нейтрона
Свободный нейтрон массой \(m_n\), покоящийся в лабораторной системе отсчёта, распадается на три невзаимодействующие частицы: протон, электрон и антинейтрино. Масса покоя протона \(m_p\), а масса покоя антинейтрино \(m_\nu\) считается ненулевой и много меньшей массы покоя электрона \(m_e\). Скорость света в вакууме обозначим \(c\). Измеренные значения масс таковы: \[m_n = 939{,}56563\text{ МэВ}/c^2,\quad m_p = 938{,}27231\text{ МэВ}/c^2,\quad m_e = 0{,}5109907\text{ МэВ}/c^2.\] Далее все энергии и скорости отсчитываются в лабораторной системе. Пусть \(E\) — полная энергия электрона, вылетающего при распаде.
(a) Найдите максимально возможное значение \(E_{max}\) энергии \(E\) и скорость \(v_m\) антинейтрино при \(E = E_{max}\). Оба ответа нужно выразить через массы покоя частиц и скорость света. Учитывая, что \(m_\nu < 7{,}3\) эВ\(/c^2\), вычислите \(E_{max}\) и отношение \(v_m/c\) с 3 значащими цифрами. (4,0 балла)
Часть B. Световая левитация
Прозрачная стеклянная полусфера радиусом \(R\) и массой \(m\) имеет показатель преломления \(n\). Показатель преломления среды вне полусферы равен единице. Параллельный пучок монохроматического лазерного света падает равномерно и нормально на центральную часть её плоской поверхности, как показано на рис. 3. Ускорение свободного падения \(\vec g\) направлено вертикально вниз. Радиус \(\delta\) круглого поперечного сечения лазерного пучка много меньше \(R\). И стеклянная полусфера, и лазерный пучок осесимметричны относительно оси \(z\).
Стеклянная полусфера совсем не поглощает лазерный свет. Её поверхность покрыта тонким слоем прозрачного материала, так что отражениями при входе света в стеклянную полусферу и выходе из неё можно пренебречь. Оптический путь лазерного света в неотражающем поверхностном слое также пренебрежимо мал.
(b) Пренебрегая членами порядка \((\delta/R)^3\) и выше, найдите мощность лазера \(P\), необходимую, чтобы уравновесить вес стеклянной полусферы. (4,0 балла)
Подсказка: \(\cos\theta \approx 1 - \theta^2/2\), когда \(\theta\) много меньше единицы.
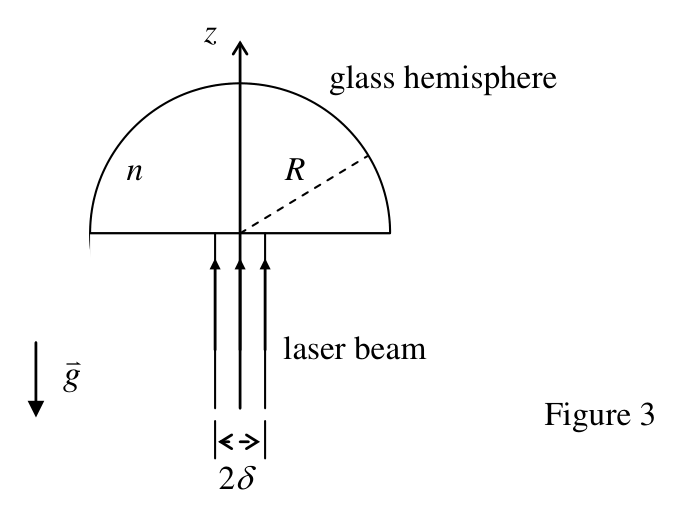
На рисунке: glass hemisphere — стеклянная полусфера, laser beam — лазерный пучок, Figure 3 — рис. 3.
▶ПодсказкаСкрыть
(a) Энергия электрона максимальна, когда «масса» пары протон — антинейтрино минимальна, т. е. когда они движутся как одно целое. (b) Сила левитации — разность импульсов, приносимых падающим светом и уносимых преломлёнными лучами, которые отклоняются от оси на малый угол \((n - 1)\theta_i\).
▶ОтветСкрыть
(a) \(E_{max} = \dfrac{c^2}{2m_n}\left[m_n^2 + m_e^2 - (m_p + m_\nu)^2\right] \approx 1{,}29\) МэВ, \(\dfrac{v_m}{c} = \dfrac{\sqrt{(m_n + m_e + M)(m_n + m_e - M)(m_n - m_e + M)(m_n - m_e - M)}}{m_n^2 - m_e^2 + M^2} \approx 0{,}00127\), где \(M = m_p + m_\nu\); (b) \(P = \dfrac{4mgcR^2}{(n - 1)^2\delta^2}\).
▶РешениеСкрыть
Часть A
(a) Пусть \((c^2E_e, c\vec q_e)\), \((c^2E_p, c\vec q_p)\) и \((c^2E_\nu, c\vec q_\nu)\) — 4-векторы энергии-импульса электрона, протона и антинейтрино соответственно в системе покоя нейтрона. Заметим, что все величины \(E_e, E_p, E_\nu, \vec q_e, \vec q_p, \vec q_\nu\) выражены в единицах массы. Протон и антинейтрино можно рассматривать как систему с полной массой покоя \(M_c\), полной энергией \(c^2E_c\) и полным импульсом \(c\vec q_c\). Тогда \[E_c = E_p + E_\nu,\qquad \vec q_c = \vec q_p + \vec q_\nu,\qquad M_c^2 = E_c^2 - q_c^2. \tag{A1}\] Заметим, что модуль вектора \(\vec q_c\) обозначен \(q_c\). То же соглашение применяется ко всем другим векторам.
Поскольку при распаде нейтрона энергия и импульс сохраняются, имеем \[E_c + E_e = m_n, \tag{A2}\] \[\vec q_c = -\vec q_e. \tag{A3}\] Возведение последнего уравнения в квадрат даёт равенство \[q_c^2 = q_e^2 = E_e^2 - m_e^2. \tag{A4}\] Из (A4) и третьего равенства (A1) получаем \[E_c^2 - M_c^2 = E_e^2 - m_e^2. \tag{A5}\] Перенеся второй и третий члены в другую часть равенства, уравнение (A5) можно разделить на (A2): \[E_c - E_e = \frac{1}{m_n}(M_c^2 - m_e^2). \tag{A6}\] Решая (A2) и (A6) как систему линейных уравнений, получаем \[E_c = \frac{1}{2m_n}(m_n^2 - m_e^2 + M_c^2), \tag{A7}\] \[E_e = \frac{1}{2m_n}(m_n^2 + m_e^2 - M_c^2). \tag{A8}\] С помощью (A8) последнее равенство (A4) можно переписать как \[q_e = \frac{1}{2m_n}\sqrt{(m_n^2 + m_e^2 - M_c^2)^2 - (2m_nm_e)^2} = \frac{1}{2m_n}\sqrt{(m_n + m_e + M_c)(m_n + m_e - M_c)(m_n - m_e + M_c)(m_n - m_e - M_c)}. \tag{A9}\] Из (A8) видно, что максимуму \(E_e\) соответствует минимум \(M_c^2\). Масса покоя \(M_c\) — это полная энергия пары протон — антинейтрино в их системе центра масс (или центра импульсов), поэтому она достигает минимума \[(M_c)_{min} = M = m_p + m_\nu, \tag{A10}\] когда протон и антинейтрино оба покоятся в системе центра масс. Следовательно, из (A8) и (A10) максимальная энергия электрона \(E = c^2E_e\) равна \[E_{max} = \frac{c^2}{2m_n}\left[m_n^2 + m_e^2 - (m_p + m_\nu)^2\right] \approx 1{,}292569\text{ МэВ} \approx 1{,}29\text{ МэВ}. \tag{A11}\] Когда выполняется (A10), протон и антинейтрино движутся с одной и той же скоростью \(v_m\) центра масс, и \[\frac{v_m}{c} = \left(\frac{q_\nu}{E_\nu}\right)_{E = E_{max}} = \left(\frac{q_p}{E_p}\right)_{E = E_{max}} = \left(\frac{q_c}{E_c}\right)_{E = E_{max}} = \left(\frac{q_e}{E_c}\right)_{M_c = m_p + m_\nu}, \tag{A12}\] где последнее равенство следует из (A3). С помощью (A7) и (A9) последнее выражение в (A12) позволяет найти скорость антинейтрино при \(E = E_{max}\). Таким образом, при \(M = m_p + m_\nu\) \[\frac{v_m}{c} = \frac{\sqrt{(m_n + m_e + M)(m_n + m_e - M)(m_n - m_e + M)(m_n - m_e - M)}}{m_n^2 - m_e^2 + M^2} \approx 0{,}00126538 \approx 0{,}00127. \tag{A13}\]
[Другое решение]
Пусть в системе покоя нейтрона электрон вылетает с импульсом \(c\vec q_e\) и энергией \(c^2E_e\), протон — с \(c\vec q_p\) и \(c^2E_p\), антинейтрино — с \(c\vec q_\nu\) и \(c^2E_\nu\). Обозначая модуль вектора \(\vec q_\alpha\) символом \(q_\alpha\), имеем \[E_p^2 = m_p^2 + q_p^2,\qquad E_\nu^2 = m_\nu^2 + q_\nu^2,\qquad E_e^2 = m_e^2 + q_e^2. \tag{1A}\] Сохранение энергии и импульса при распаде нейтрона даёт \[E_p + E_\nu = m_n - E_e, \tag{2A}\] \[\vec q_p + \vec q_\nu = -\vec q_e. \tag{3A}\] Возведение двух последних уравнений в квадрат даёт \[E_p^2 + E_\nu^2 + 2E_pE_\nu = (m_n - E_e)^2, \tag{4A}\] \[q_p^2 + q_\nu^2 + 2\vec q_p\cdot\vec q_\nu = q_e^2 = E_e^2 - m_e^2. \tag{5A}\] Вычитая (5A) из (4A) и используя (1A), получаем \[m_p^2 + m_\nu^2 + 2(E_pE_\nu - \vec q_p\cdot\vec q_\nu) = m_n^2 + m_e^2 - 2m_nE_e, \tag{6A}\] или, что равносильно, \[2m_nE_e = m_n^2 + m_e^2 - m_p^2 - m_\nu^2 - 2(E_pE_\nu - \vec q_p\cdot\vec q_\nu). \tag{7A}\] Если \(\theta\) — угол между \(\vec q_p\) и \(\vec q_\nu\), то \(\vec q_p\cdot\vec q_\nu = q_pq_\nu\cos\theta \le q_pq_\nu\), так что (7A) приводит к соотношению \[2m_nE_e \le m_n^2 + m_e^2 - m_p^2 - m_\nu^2 - 2(E_pE_\nu - q_pq_\nu). \tag{8A}\] Заметим, что равенство в (8A) выполняется только при \(\theta = 0\), т. е. энергия электрона \(c^2E_e\) принимает максимальное значение, только когда антинейтрино и протон движутся в одном направлении.
Пусть скорости протона и антинейтрино в системе покоя нейтрона равны \(c\beta_p\) и \(c\beta_\nu\) соответственно. Тогда \(q_p = \beta_pE_p\) и \(q_\nu = \beta_\nu E_\nu\). Как показано на рис. A1, введём для антинейтрино угол \(\phi_\nu\) (\(0 \le \phi_\nu < \pi/2\)): \[q_\nu = m_\nu\operatorname{tg}\phi_\nu,\qquad E_\nu = \sqrt{m_\nu^2 + q_\nu^2} = m_\nu\sec\phi_\nu,\qquad \beta_\nu = q_\nu/E_\nu = \sin\phi_\nu. \tag{9A}\]
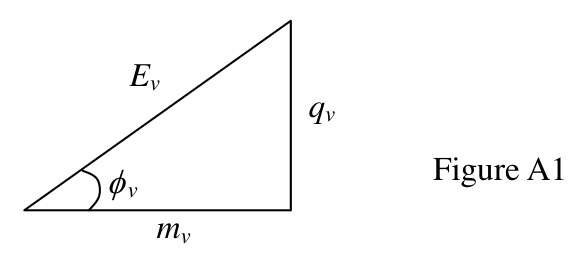
Аналогично для протона запишем при \(0 \le \phi_p < \pi/2\) \[q_p = m_p\operatorname{tg}\phi_p,\qquad E_p = \sqrt{m_p^2 + q_p^2} = m_p\sec\phi_p,\qquad \beta_p = q_p/E_p = \sin\phi_p. \tag{10A}\] Тогда (8A) можно записать как \[2m_nE_e \le m_n^2 + m_e^2 - m_p^2 - m_\nu^2 - 2m_pm_\nu\left(\frac{1 - \sin\phi_p\sin\phi_\nu}{\cos\phi_p\cos\phi_\nu}\right). \tag{11A}\] Множитель в скобках в конце последнего уравнения можно записать как \[\frac{1 - \sin\phi_p\sin\phi_\nu}{\cos\phi_p\cos\phi_\nu} = \frac{1 - \sin\phi_p\sin\phi_\nu - \cos\phi_p\cos\phi_\nu}{\cos\phi_p\cos\phi_\nu} + 1 = \frac{1 - \cos(\phi_p - \phi_\nu)}{\cos\phi_p\cos\phi_\nu} + 1 \ge 1, \tag{12A}\] и он, очевидно, принимает наименьшее возможное значение 1 при \(\phi_p = \phi_\nu\), т. е. когда антинейтрино и протон движутся с одной и той же скоростью, так что \(\beta_p = \beta_\nu\). Таким образом, из (11A) следует, что максимальное значение \(E_e\) равно \[(E_e)_{max} = \frac{1}{2m_n}(m_n^2 + m_e^2 - m_p^2 - m_\nu^2 - 2m_pm_\nu) = \frac{1}{2m_n}\left[m_n^2 + m_e^2 - (m_p + m_\nu)^2\right], \tag{13A}\] а максимальная энергия электрона \(E = c^2E_e\) равна \[E_{max} = c^2(E_e)_{max} \approx 1{,}292569\text{ МэВ} \approx 1{,}29\text{ МэВ}. \tag{14A}\] Когда антинейтрино и протон движутся с одной и той же скоростью, из (9A), (10A), (2A), (3A) и (1A) получаем \[\beta_\nu = \beta_p = \frac{q_p}{E_p} = \frac{q_\nu}{E_\nu} = \frac{q_p + q_\nu}{E_p + E_\nu} = \frac{q_e}{m_n - E_e} = \frac{\sqrt{E_e^2 - m_e^2}}{m_n - E_e}. \tag{15A}\] Подставляя в последнее уравнение результат (13A), находим скорость \(v_m\) антинейтрино, когда электрон достигает максимальной энергии \(E_{max}\), при \(M = m_p + m_\nu\): \[\frac{v_m}{c} = (\beta_\nu)_{\max E_e} = \frac{\sqrt{(E_e)_{max}^2 - m_e^2}}{m_n - (E_e)_{max}} = \frac{\sqrt{(m_n^2 + m_e^2 - M^2)^2 - 4m_n^2m_e^2}}{2m_n^2 - (m_n^2 + m_e^2 - M^2)}\] \[= \frac{\sqrt{(m_n + m_e + M)(m_n + m_e - M)(m_n - m_e + M)(m_n - m_e - M)}}{m_n^2 - m_e^2 + M^2} \approx 0{,}00126538 \approx 0{,}00127. \tag{16A}\]
Часть B. Световая левитация
(b) См. рис. B1. Преломление света на сферической поверхности подчиняется закону Снеллиуса: \[n\sin\theta_i = \sin\theta_t. \tag{B1}\] Пренебрегая в синусах членами порядка \((\delta/R)^3\) и выше, получаем из (B1) \[n\theta_i \approx \theta_t. \tag{B2}\] Для треугольника \(\triangle FAC\) на рис. B1 \[\beta = \theta_t - \theta_i \approx n\theta_i - \theta_i = (n - 1)\theta_i. \tag{B3}\]
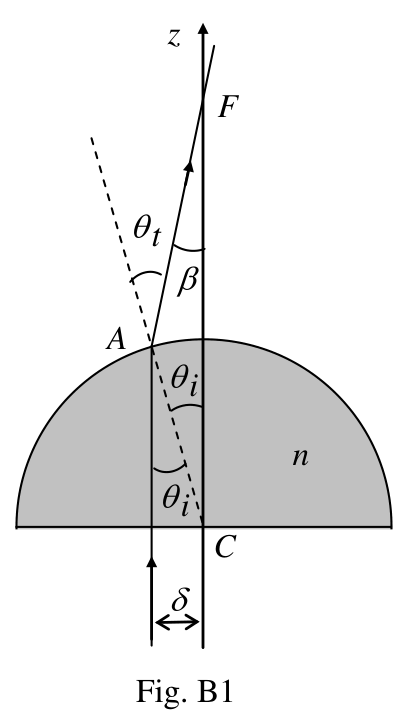
Пусть \(f_0\) — частота падающего света. Если \(n_p\) — число фотонов, падающих на плоскую поверхность на единицу площади в единицу времени, то полное число фотонов, падающих на плоскую поверхность в единицу времени, равно \(n_p\pi\delta^2\). Полная мощность \(P\) фотонов, падающих на плоскую поверхность, равна \((n_p\pi\delta^2)(hf_0)\), где \(h\) — постоянная Планка. Следовательно, \[n_p = \frac{P}{\pi\delta^2hf_0}. \tag{B4}\] Число фотонов, падающих в единицу времени на кольцо плоской поверхности с внутренним радиусом \(r\) и внешним радиусом \(r + dr\), равно \(n_p(2\pi r\,dr)\), где \(r = R\operatorname{tg}\theta_i \approx R\theta_i\). Поэтому \[n_p(2\pi r\,dr) \approx n_p(2\pi R^2)\theta_id\theta_i. \tag{B5}\] \(z\)-компонента импульса, уносимого в единицу времени этими фотонами после преломления на сферической поверхности, равна \[dF_z = n_p\frac{hf_0}{c}(2\pi r\,dr)\cos\beta \approx n_p\frac{hf_0}{c}(2\pi R^2)\left(1 - \frac{\beta^2}{2}\right)\theta_id\theta_i \approx n_p\frac{hf_0}{c}(2\pi R^2)\left[\theta_i - \frac{(n - 1)^2}{2}\theta_i^3\right]d\theta_i, \tag{B6}\] так что \(z\)-компонента полного импульса, уносимого в единицу времени, равна \[F_z = 2\pi R^2n_p\left(\frac{hf_0}{c}\right)\int_0^{\theta_{im}}\left[\theta_i - \frac{(n - 1)^2}{2}\theta_i^3\right]d\theta_i = \pi R^2n_p\left(\frac{hf_0}{c}\right)\theta_{im}^2\left[1 - \frac{(n - 1)^2}{4}\theta_{im}^2\right], \tag{B7}\] где \(\operatorname{tg}\theta_{im} = \dfrac{\delta}{R} \approx \theta_{im}\). Поэтому, используя (B5), имеем \[F_z = \frac{\pi R^2P}{\pi\delta^2hf_0}\left(\frac{hf_0}{c}\right)\frac{\delta^2}{R^2}\left[1 - \frac{(n - 1)^2\delta^2}{4R^2}\right] = \frac Pc\left[1 - \frac{(n - 1)^2\delta^2}{4R^2}\right]. \tag{B8}\]
Сила оптической левитации равна сумме \(z\)-компонент сил, действующих на стеклянную полусферу со стороны падающего и преломлённого света: \[\frac Pc + (-F_z) = \frac Pc - \frac Pc\left[1 - \frac{(n - 1)^2\delta^2}{4R^2}\right] = \frac{(n - 1)^2\delta^2}{4R^2}\frac Pc. \tag{B9}\] Приравнивая её весу \(mg\) стеклянной полусферы, получаем минимальную мощность лазера, необходимую для левитации полусферы: \[P = \frac{4mgcR^2}{(n - 1)^2\delta^2}. \tag{B10}\]
Источник: Международная физическая олимпиада (IPhO) 2003, теоретический тур — условия (1) · условия (2) · условия (3) · решения (1) · решения (2) · решения (3). Задачи перенабраны на botay.pro, решения — по официальным.