зад 1 Спрятанный диск
Расмотрим твердый деревянный цилиндр радиуса \(r_1\) и толщиной \(h_1\). Где-то внутри деревянного цилиндра древесина заменена на металлический диск радиуса \(r_2\) и толщиной \(h_2\). Металлический диск установлен так, что его ось симметрии \(B\) параллельна оси симметрии \(S\) деревянного цилиндра. Диск находится на одинаковых расстояниях от верхнего и нижнего оснований деревянного цилиндра. Обозначим расстояние между осями \(S\) и \(B\) как \(d\). Плотность древесины \(\rho_1\), плотность металла \(\rho_2 > \rho_1\). Суммарная масса деревянного цилиндра c металлическим диском равна \(M\). В этом задании поместим деревянный цилиндр на плоскость так, что он может свободно вращаться направо-налево. На рис. 1 показаны виды цилиндра с торца и сверху.
Цель этого задания — определить размеры и место расположения металлического диска.
Считайте, что следующие величины заданы:
\[r_1, \,\, h_1, \,\, \rho_1, \,\, \rho_2, \,\, M, \,\, g. \quad \quad (1)\] Цель — определить \(r_2\), \(h_2\) и \(d\) путем косвенных измерений.
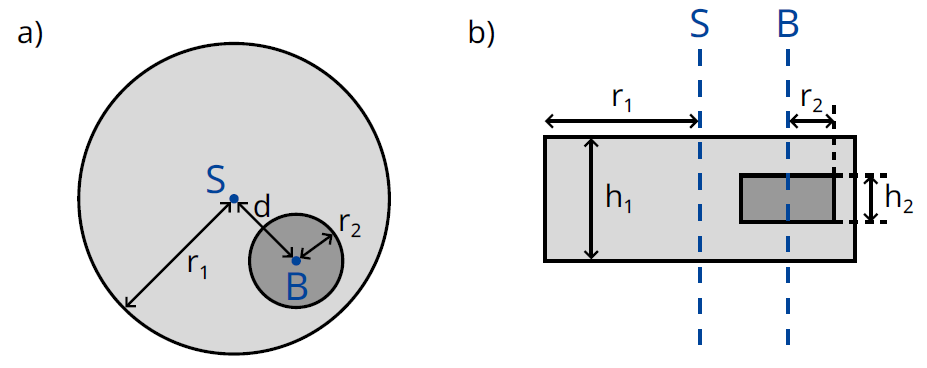
Рис. 1.
a) вид с торца цилиндра
b) вид сверху
Расстояние между центром масс всей системы \(C\) и осью симметрии деревянного цилиндра \(S\) равно \(b\). Для того, чтобы определить это расстояние, рассмотрим следующий эксперимент: деревянный цилиндр установлен на горизонтальной плоскости так, что он находится в устойчивом равновесии. Медленно наклоним плоскость на угол \(\Theta\) (см. рис. 2). Из-за наличия трения деревянный цилиндр может свободно вращаться без проскальзывания. Он чуть-чуть скатится вниз, а затем придет в состояние устойчивого равновесия после поворота на угол \(\phi\), который можно измерить.
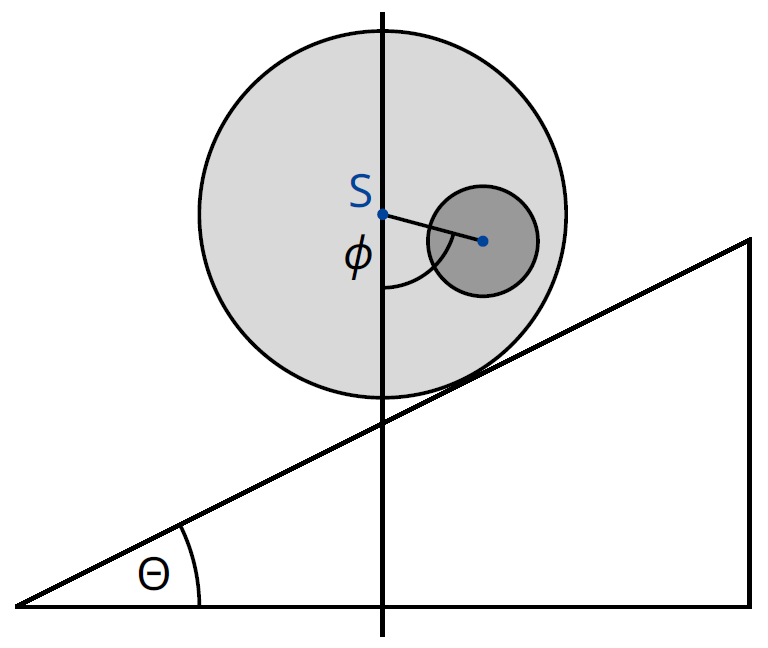
Рис. 2. Цилиндр на наклонной плоскости
A1. Получите выражение для \(b\) как функцию величин \((1)\), угла \(\phi\) и угла наклона плоскости \(\Theta\).
С этого момента считаем, что величина \(b\) известна.
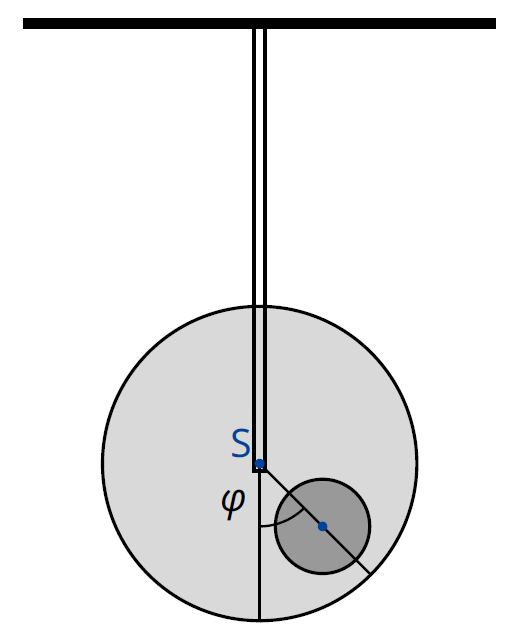
Рис. 3. Подвешенная система
Теперь мы хотим измерить момент инерции \(I_S\) системы относительно оси симметрии \(S\). Для этого закрепим деревянный цилиндр за его ось симметрии с помощью жесткого стержня. Затем повернем его относительно положения равновесия на небольшой угол \(\varphi\) и отпустим его. Схема эксперимента показана на рис. 3. Окажется, что \(\varphi\) меняется периодически с периодом \(T\).
A2. Получите уравнение движения, используя \(\varphi\) в качестве переменной. Выразите момент инерции цилиндра \(I_S\) относительно его оси симметрии \(S\) через \(T\), \(b\) и известные величины \((1)\). Считайте, что отклонение от положения равновесия невелико, так что угол \(\varphi\) можно считать малым.
Используя результаты измерений из пунктов A1 и A2, определим геометрические размеры металлического диска и его положение внутри деревянного цилиндра.
A3. Получите выражение для расстояния \(d\) как функцию \(b\) и величин \((1)\). Вы можете также включить в ваше выражение в качестве переменных \(r_2\) и \(h_2\), т.к. они будут вычислены в пункте A5.
A4. Получите выражение для момента инерции \(I_S\) как функцию \(b\) и известных величин \((1)\). Вы можете также включить в ваше выражение в качестве переменных \(r_2\) и \(h_2\), т.к. они будут вычислены в пункте A5.
A5. Используя полученные выше результаты, запишите выражения для \(h_2\) и \(r_2\) через \(b\), \(T\) и известные величины \((1)\). Вы можете выразить \(h_2\) как функцию \(r_2\).
▶РешениеСкрыть
зад 2 Вращающаяся космическая станция
Алиса — космонавт, она живет на космической станции. Космическая станция представляет собой гигантское колесо радиуса \(R\), которое вращается вокруг своей оси, тем самым создавая для космонавтов искусственную гравитацию. Космонавты живут на внутренней стороне обода колеса. Силой гравитационного притяжения космической станции и кривизной пола можно пренебречь.
B1. С какой циклической частотой \(\omega_{ss}\) должна вращаться станция, чтобы космонавты испытывали такое же ускорение свободного падения \(g_E\), как на поверхности Земли?
Алиса поспорила со своим другом — космонавтом Бобом. Боб не верит в то, что они действительно живут на космической станции и утверждает, что они находятся на Земле. Алиса хочет с помощью физики доказать Бобу, что они живут на вращающейся космической станции. Для этого она прикрепила груз массы \(m\) к пружине с жёсткостью \(k\) и заставила её колебаться. Груз колеблется только в вертикальном направлении и не может перемещаться в горизонтальном направлении.
B2. Полагая, что ускорение свободного падения на Земле постоянно и равно \(g_E\), чему будет равна циклическая частота колебаний \(\omega_E\), измеренная человеком на Земле?
B3. Какую циклическую частоту \(\omega\) измерит Алиса на космической станции?
Алиса считает, что ее опыт доказывает, что они находятся на вращающейся космической станции. Боб по-прежнему сомневается. Он утверждает, что если принять во внимание изменение силы притяжения по мере поднятия над поверхностью Земли, получится то же самое.
В дальнейших заданиях мы изучим вопрос, прав ли Боб.
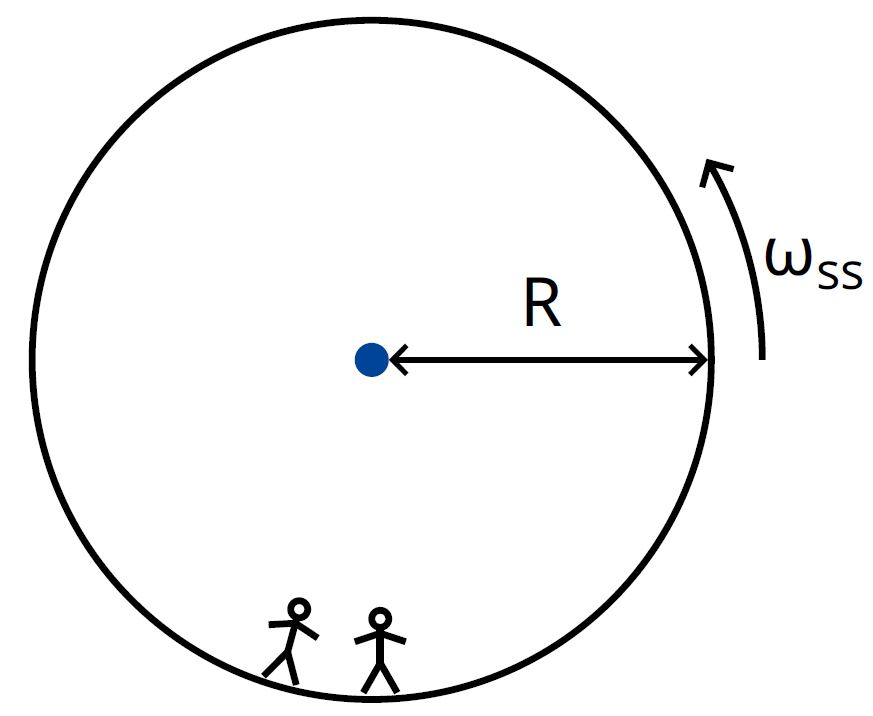
Рис. 4. Космическая станция
B4. Получите выражение для ускорения свободного падения \(g_E(h)\) для небольших высот \(h\) над поверхностью Земли и вычислите циклическую частоту колебаний \(\tilde{\omega}_E\) колеблющегося груза (достаточно использовать линейное приближение). Обозначьте радиус Земли за \(R_E\). Вращением Земли можно пренебречь.
Разумеется, для данной космической станции Алиса обнаружила, что пружинный маятник колеблется с той частотой, которую предсказал Боб.
B5. Для какого радиуса космической станции \(R\) частота колебаний \(\omega\) совпадает с частотой колебаний \(\tilde{\omega}_E\) на поверхности Земли? Выразите свой ответ через \(R_E\).
Раздраженная упрямством Боба, Алиса решила провести эксперимент, чтобы доказать свою точку зрения. Для этого она залезла на башню высотой \(H\) от пола и уронила груз. Этот эксперимент можно рассматривать во вращающейся системе координат, а также в инерциальной системе координат.
В равномерно вращающейся системе координат на космонавтов действует фиктивная сила \(\vec{F}_C\), называемая силой Кориолиса. Сила \(\vec{F}_C\), действующая на объект массой \(m\), движущийся со скоростью \(\vec{v}\) в системе координат, вращающейся с постоянной циклической частотой \(\vec{\omega}_{ss}\) определяется выражением: \[\vec{F}_C = 2 m \vec{v} \times \vec{\omega}_{ss}. \tag{1}\] Вы можете использовать это выражение в скалярном виде: \[F_C = 2 m v \omega_{ss} \sin \phi, \tag{2}\] где \(\phi\) — угол между скоростью и осью вращения. Сила перпендикулярна как скорости \(v\), так и оси вращения. Знак силы определяется правилом правой руки, но в дальнейшем вы можете свободно выбрать его по своему усмотрению.
B6. Вычислите горизонтальную скорость \(v_x\) и горизонтальное смещение \(d_x\) (относительно пола башни в направлении, перпендикулярном башне) груза в момент времени, когда он ударится о пол. Можете считать, что высота \(H\) башни мала, так что ускорение, измеренное космонавтами, постоянно во время падения. Также вы можете считать, что \(d_x \ll H\).
Для получения хороших результатов Алиса решила провести этот опыт, используя гораздо более высокую башню, чем раньше. К её удивлению, масса упала на пол около основания башни, т.е. \(d_x = 0\).
B7. Найдите минимальную высоту башни, для которой может произойти, что \(d_x = 0\).
Алиса хочет предпринять последнюю попытку убедить Боба. Она хочет использовать свой пружинный маятник, чтобы показать влияние силы Кориолиса. Для этого она переделала установку: прикрепила пружину к кольцу, которое может свободно скользить по горизонтальному стержню вдоль оси \(x\) без трения. Сама пружина колеблется в направлении \(y\). Стержень параллелен полу и перпендикулярен оси вращения космической станции. Плоскость \(xy\) таким образом перпендикулярна оси вращения, а ось \(y\) направлена к центру вращения станции.
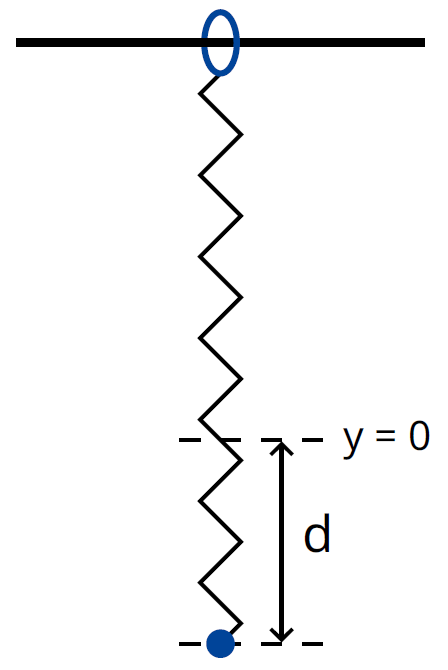
Рис. 5. Установка
B8. Алиса потянула груз на расстояние \(d\) вниз от положения равновесия \(x = 0\), \(y=0\), а затем отпустила (рис. 5).
Приведите алгебраические выражения для \(x(t)\) и \(y(t)\). Величину \(\omega_{ss} d\) можно считать малой. Можно пренебречь силой Кориолиса для движения вдоль оси \(y\).
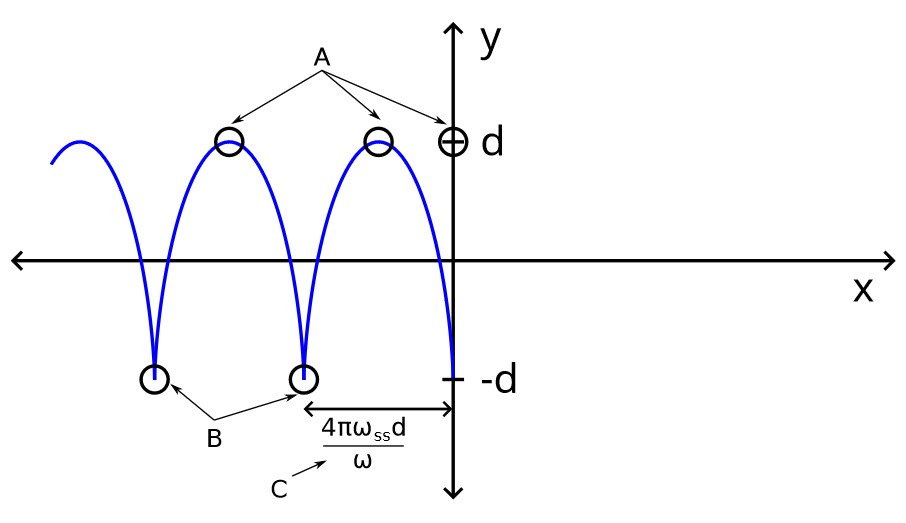
Нарисуйте схематично траекторию (\(x(t)\), \(y(t)\)), отметив все характерные особенности, в частности, амплитуду.
Алиса и Боб продолжают спорить.
▶ОтветСкрыть
B1: \[\omega_{ss} = \sqrt{\frac{g_E}{R}}\]; B2: \[\omega_{ss} = \sqrt{\frac{k}{m}}\]; B3: \[\omega = \sqrt{\frac{k}{m} - \omega_{ss}^2}\]; B4: \[\tilde\omega_E = \sqrt{\frac{k}{m} - \frac{2g_E}{R_E}}\]; B5: \[R = \frac{R_E}{2}\]; B6: \[v_x = 2H \omega_{ss}\\ d_x = \frac{2}{3} \sqrt{\frac{2H^3}{R}}\]; B7: \[\frac{H}{R} = 0{,}871\]
▶РешениеСкрыть
B1. Центробежная сила должна быть равна силе тяжести на Земле:
\[F_{ce} = m\omega_{ss}^2R = mg_E\]откуда:
\[\omega_{ss} = \sqrt{\frac{g_E}{R}}.\]
Ответ:
\[\omega_{ss} = \sqrt{\frac{g_E}{R}}\]
B2. Для пружинного маятника частота колебаний равна
\[\omega_{ss} = \sqrt{\frac{k}{m}}.\]Таким образом, мы можем видеть, что ответ не зависит от \(g_E\).
Ответ:
\[\omega_{ss} = \sqrt{\frac{k}{m}}\]
B3. Запишем 2 закон Ньютона для груза:
\[-k x + m \omega_{ss}^2 x = m\ddot x,\]откуда частота колебаний равна:
\[\omega = \sqrt{\frac{k}{m} - \omega_{ss}^2}.\]
Ответ:
\[\omega = \sqrt{\frac{k}{m} - \omega_{ss}^2}\]
B4. Ускорение свободного падения это гравитационна сила, действующая на тело единичной массы, то есть:
\[g_E(h) = \frac{GM}{(R_E + h)^2} \approx \frac{GM}{R_E^2} - \frac{2GMh}{R_E^3} = g_E \left(1 - \frac{2h}{R_E^2}\right)\]Запишем 2 закон Ньютона для груза:
\[-kx + 2mg_E\frac{x}{R_E} = m\ddot x\]Откуда:
\[\tilde\omega_E = \sqrt{\frac{k}{m} - \frac{2g_E}{R_E}}.\]
Ответ:
\[\tilde\omega_E = \sqrt{\frac{k}{m} - \frac{2g_E}{R_E}}\]
B5. По условию:
\[\omega = \sqrt{\frac{k}{m} - \omega_{ss}^2} = \tilde\omega_E = \sqrt{\frac{k}{m} - \frac{2g_E}{R_E}}.\]Тогда:
\[\omega_{ss} = \sqrt{\frac{2g_E}{R_E}} = \sqrt{\frac{g_E}{R}} \Rightarrow R = \frac{R_E}{2}.\]
Ответ:
\[R = \frac{R_E}{2}\]
B6. \(\textbf{Перворе решение}\) (в неинерциальной системе отсчета):
Сила Кориолиса, действующая на падающий груз равна
\[F_C(t) = 2m \omega_{ss}^2 R t \omega_{ss} = 2m \omega_{ss}^2 Rt.\]Тогда из второго закона Ньютона:
\[m\ddot x = m \frac{dv_x}{dt} = 2m \omega_{ss}^3 Rt.\]Интегрируя предыдущее выражение по врмени получаем:
\[v_x(t) = \int\limits_0^t 2 \omega_{ss}^3 R t dt = \omega_{ss}^3 R t^2.\]Где \(t\) это вермя падения груза:
\[\frac{gt^2}{2} = \frac{\omega_{ss}^2 R t^2}{2} = 2H,\]следовательно
\[v_x = 2H \omega_{ss}.\]Интегрируем это выражение по вермени:
\[d_x(t) = \int\limits_0^t \omega_{ss}^3 R t^2 = \frac{R \omega_{ss}^3 t^3}{3}.\]Подставляя значение \(t\):
\[d_x = \frac{R \omega_{ss}^3}{3} \left(\frac{2H}{\omega_{ss}^2 R}\right)^{3/2} = \frac{2}{3} \sqrt{\frac{2H^3}{R}}.\]
\(\textbf{Второе решение}\) (в инерциальной системе отсчета):
Здесь \(\varphi\) обозначает угол, на который движется масса, а \(\alpha\) \(-\) угол, на который поворачиваются астронавты (и башня), когда масса приземляется на пол. Первоначально скорость массы в инерциальной системе отсчета равна \(v_x = \omega_{ss} (R - H)\).
Когда масса приземляется, направление оси \(OX\) изменяется на \(\varphi\), так что новая горизонтальная составляющая скорости будет равна
\[\omega_{ss} (R - H) \cos\varphi\]где \(\cos\varphi = 1 - H / R\).
Переходя к вращающейся системе отсчета, нужно вычесть \(\omega_{ss} R\).
Наконец, в системе отсчета астронавтов:
\[v_x = - \omega_{ss} R \left(1 - \frac{H}{R} \right)^2 + \omega_{ss} R \approx - \omega_{ss} R \left(1 - \frac{2H}{R} \right) + \omega_{ss} R = 2 \omega_{ss} H.\](Знак скорости \(v_x\) зависит от выбора направления оси \(OX\))
Так как во время "падения" груз в инерциальной системе отсчета движется по прямой:
\[d_x \approx R (\alpha - \varphi) = R\left(\omega_{ss} t - \arccos\left(1 - \frac{H}{R}\right)\right)\\ t = \frac{\sqrt{R^2 - (R - H)^2}}{\omega_{ss} (R - H)}.\]Обозначим \(\xi = H / R\), тогда:
\[d_x = R \left(\frac{\sqrt{1 - (1 - \xi)^2}}{1 - \xi} - \arccos(1 - \xi)\right)\]Для малых \(\xi\):
\[d_x = \frac{2}{3} \sqrt{\frac{2H^3}{R}}.\]
Ответ:
\[v_x = 2H \omega_{ss}\\ d_x = \frac{2}{3} \sqrt{\frac{2H^3}{R}}\]
B7. Нужно перейти в инерциальную (невращающуюся) систему отсчета. Если масса будет выпущена достаточно близко к центру, ее линейная скорость будет достаточно мала, чтобы космическая станция успела совершить оборот более чем на \(2 \pi\), прежде чем ударится о пол.
Приобретенная скорость после отпускания груза равна:
\[v = \omega_{ss} (R - H).\]Расстояние \(d\), которое груз пролетит перед столкновением с змелей равно
\[d = \sqrt{R^2 - (R - H)^2}.\]Время падения груза равно
\[t = \frac{d}{v} = \frac{\sqrt{R^2 - (R - H)^2}}{\omega_{ss} (R - H)}.\]Теперь существует несколько возможных способов связать \(H\) и угол поворота \(\varphi\) космической станции:
\(\textbf{Первое решение:}\)
\[t = \frac{R \sin\varphi}{\omega_{ss} R \cos\varphi} = \frac{\varphi}{\omega_{ss}}\]Откуда:
\[\varphi = \tan\varphi\]Понимаем, что существует бесконечное число решений.
Это уравнение имеет одно тривиальное решение \(\varphi = 0\), следующее решение немного меньше \(3\pi /2\), что
соответствует случаю \(H > R\) (и, следовательно, неверно). То, которое дает нижнюю границу для \(H\), является третьим решением
\[\varphi \approx \frac{5 \pi}{2}\]Уравнение \(\varphi = \tan\varphi\) может быть решено графически или численно, чтобы получить близкое значение (\(\varphi = 7,725\)), что означает:
\[\frac{H}{R} = 1 - \cos\varphi \approx 0{,}871\]
Ответ:
\[\frac{H}{R} = 0{,}871\]
B8. Поймите, что \(y(t)\) \(-\) это стандартное гармоническое колебание:
\[y(t) = A\cos \omega t + B\]Из начальных условий получаем значиения \(A\) и \(B\):
\[y(t) = -d\cos \omega t,\]тогда проекция \(v_y\) на ось \(OY\):
\[v_y(t) = -d\omega \sin\omega t.\]Сила Кориолиса вдоль оси \(OX\) равна
\[F_x(t) = 2m\omega_{ss} v_y(t) = -2m\omega_{ss} d\omega\sin\omega t\]Вдоль оси \(OX\) движение груза представляет из себя комбинацию гармонических колебаний и поступательного движения:
\[x(t) = \frac{2\omega_{ss}d}{\omega} \sin\omega t - 2 \omega_{ss} dt\]
Ответ:
Перевод: pho.rs.
зад 3 Нелинейная динамика в электрических цепях
Введение
Бистабильные нелинейные полупроводниковые элементы (например, тиристоры) широко используются в электронике в качестве переключателей и генераторов электромагнитных колебаний. С помощью тиристоров обычно управляют переменными токами в силовой электронике, например преобразуют мегаваттные переменные токи в постоянные. Бистабильные элементы также могут быть модельными системами для изучения самоорганизации в физике (это рассматривается в части B этой задачи), в биологии (часть C) и в других областях современной нелинейной динамики.
В этой задаче мы изучим неустойчивости и нетривиальные динамические свойства электрических цепей, содержащих элементы с нелинейными вольт-амперными характеристиками. Мы также рассмотрим возможные применения подобных схем в электронике и в моделировании биологических систем.
Часть А. Стационарные состояния и неустойчивости (3.0 балла)
На рисунке 1 показана так называемая S-образная вольт-амперная характеристика нелинейного элемента \(\mathrm X\). В диапазоне напряжений между \(U_\mathrm h = 4.00~В\) (удерживаемое напряжение) и \(U_\mathrm{th} = 10.0~В\) (пороговое напряжение) эта вольт-амперная характеристика многозначна. График на рисунке 1 является ломанной (каждая ветвь представляет собой отрезок). Если верхнюю ветвь графика продлить, то она пройдет через начало координат. Это приближение хорошо описывает реальные тиристоры.
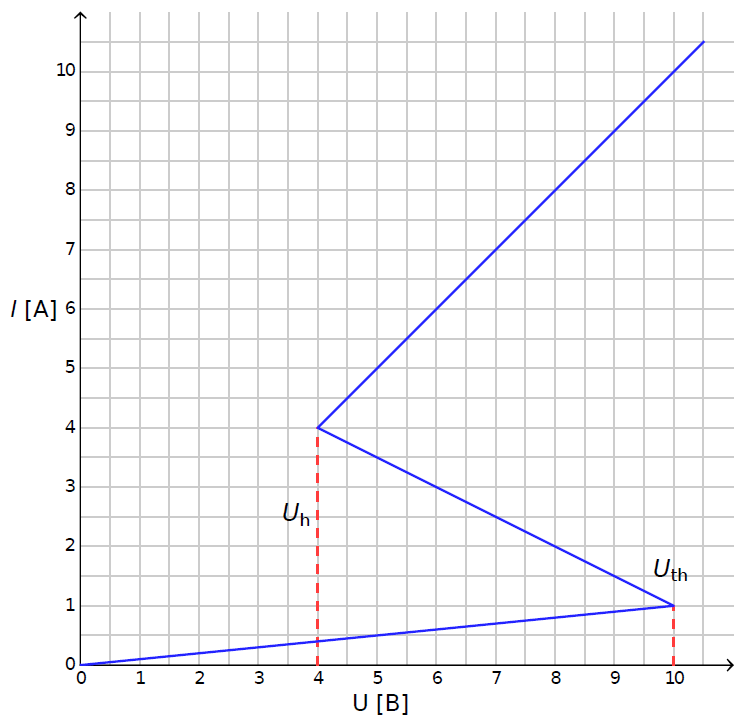
Рис. 1. Вольт-амперная характеристика нелинейного элемента \(\mathrm X\)
A1. С помощью графика определите сопротивление \(R_{\text{on}}\) элемента \(\mathrm X\) на верхней ветви вольт-амперной характеристики и \(R_{\text{off}}\) на нижней ветви соответственно. Средняя ветвь описывается уравнением
\[I = I_0 - \frac{U}{R_{\text{int}}}. \tag{1}\]Найдите значения параметров \(I_0\) и \(R_{\text{int}}\).
Элемент \(\mathrm X\) соединен последовательно (рисунок 2) с резистором \(R\), катушкой индуктивности \(L\) и идеальным источником напряжения \(\mathcal{E}\). Если электрическая цепь находится в стационарном состоянии, то сила тока постоянна во времени, \(I(t) = \text{const}\).
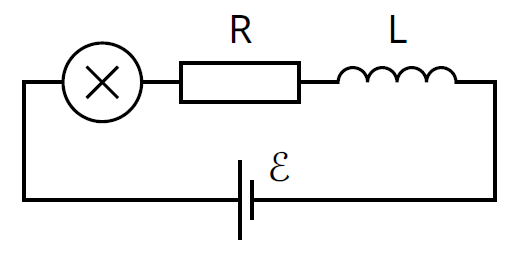
Рис. 2. Электрическая цепь с элементом \(\mathrm X\), резистором \(R\), катушкой индуктивности \(L\) и источником напряжения \(\mathcal{E}\)
A2. Сколько возможных стационарных состояний может иметь электрическая цепь, изображенная на рисунке 2, при некотором заданном значении \(\mathcal{E}\) и при \(R = 3.00~\Omega\)? Каким будет ответ при \(R = 1.00~\Omega\)?
A3. Пусть в электрической цепи, показанной на рисунке 2, \(R = 3.00~\Omega\), \(L = 1.00~мкГн\) и \(\mathcal{E} = 15.0~В\). Определите значения сила тока \(I_{\text{stationary}}\) и напряжения \(V_{\text{stationary}}\) на нелинейном элементе \(X\) в стационарном состоянии.
Пусть электрическая цепь на рисунке 2 находится в стационарном состоянии с \(I(t) = I_{\text{stationary}}\). Стационарное состояние называется устойчивым, если после небольшого изменения тока (увеличения или уменьшения) значение тока возвращается к стационарному состоянию. Однако, если система продолжает уходить от стационарного состояния, то оно называется неустойчивым.
A4. Используйте численные значения заданные в А3 и изучите стабильность стационарного состояния с \(I(t) = I_{\text{stationary}}\). Является ли стационарное состояние устойчивым или неустойчивым?
Бистабильные нелинейные элементы в физике: радиопередатчик (5.0 баллов)
В этой части мы исследуем новую схему электрической цепи (рисунок 3). Нелинейный элемент \(\mathrm X\) соединен с конденсатором емкостью \(C = 1.00~мкФ\) параллельно. Этот блок включен последовательно с резистором \(R = 3.00~\Omega\) и идеальным источником постоянного напряжения \(\mathcal{E} = 15.0~В\). Оказывается, что в этой цепи возникают колебания. За время одного периода колебаний свойства элемента \(\mathrm X\) «перескакивают» по вольт-амперной характеристике с одной ветви на другую.
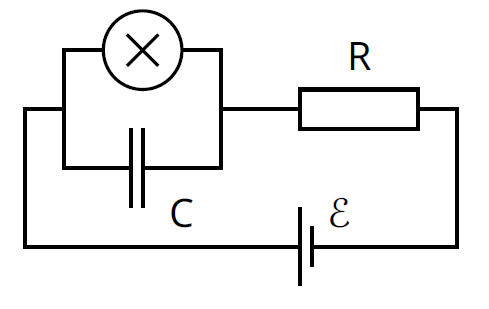
Рис. 3. Электрическая цепь, состоящая из элемента \(\mathrm X\), конденсатора \(C\), резистора \(R\) и источника напряжения \(\mathcal{E}\)
B1. Нарисуйте цикл одного колебания на вольт-амперной характеристике, в том числе, укажите направление колебания (по часовой или против часовой стрелки). Обоснуйте свой ответ с помощью уравнений и схем.
B2. Найдите формулы для времён \(t_1\) и \(t_2\), в течение которых система находится на каждой из ветвей вольт-амперной характеристики во время периода колебаний. Определите их численные значения. Найдите численное значение периода колебаний \(T\), полагая, что временем, необходимым для скачкообразного перехода между ветвями вольт-амперной характеристики, можно пренебречь.
B3. Оцените среднюю мощность \(P\), рассеянную нелинейным элементом в течение одного колебания. Достаточно привести порядок величины.
Электрическая цепь, показанная на рисунке 3, может использоваться для создания радиопередатчика. Для этого элемент \(\mathrm X\) подключается к одному из концов антенны длины \(s\). Антенна – это длинный прямой провод. Противоположный конец провода свободный. В антенне образуется стоячая электромагнитная волна. Скорость электромагнитной волны в антенне такая же, как и в вакууме. Передатчик настроен на основную гармонику системы с периодом \(T\) (из пункта B2).
B4. Каково оптимальное значение \(s\), если считать, что оно не может быть больше \(1~ км\)?
Часть C. Бистабильные нелинейные элементы в биологии: нейристор (2.0 балла)
В этой части задачи мы рассмотрим применение бистабильных нелинейных элементов к моделированию биологических процессов. Нейрон в человеческом мозге обладает следующим свойством: при возбуждении внешним сигналом он совершает одно колебание, а затем возвращается в исходное состояние. Эта свойство называется возбудимостью. Благодаря этому свойству импульсы могут распространяться в сети связанных нейронов, которые образуют нервные системы. Полупроводниковый чип, предназначенный для имитации возбудимости и распространения импульса, называется нейристором.
Попробуем смоделировать простой нейристор, используя электрическую схему с исследованным ранее нелинейным элементом \(\mathrm X\). Для этого напряжение \(\mathcal{E}\) в схеме на рисунке 3 уменьшается до \(\mathcal{E}' = 12.0~В\). Колебания прекращаются и система переходит в свое стационарное состояние. Затем напряжение быстро увеличивается до \(\mathcal{E} = 15.0~В\) и спустя некоторое время \(\tau\) (\(\tau < T\)) возвращается обратно к \(\mathcal{E}'\) (рисунок 4). Оказывается, что есть некоторое критическое значение \(\tau_{crit}\), такое, что поведение системы качественно отличается при \(\tau < \tau_{crit}\) при \(\tau > \tau_{crit}\).
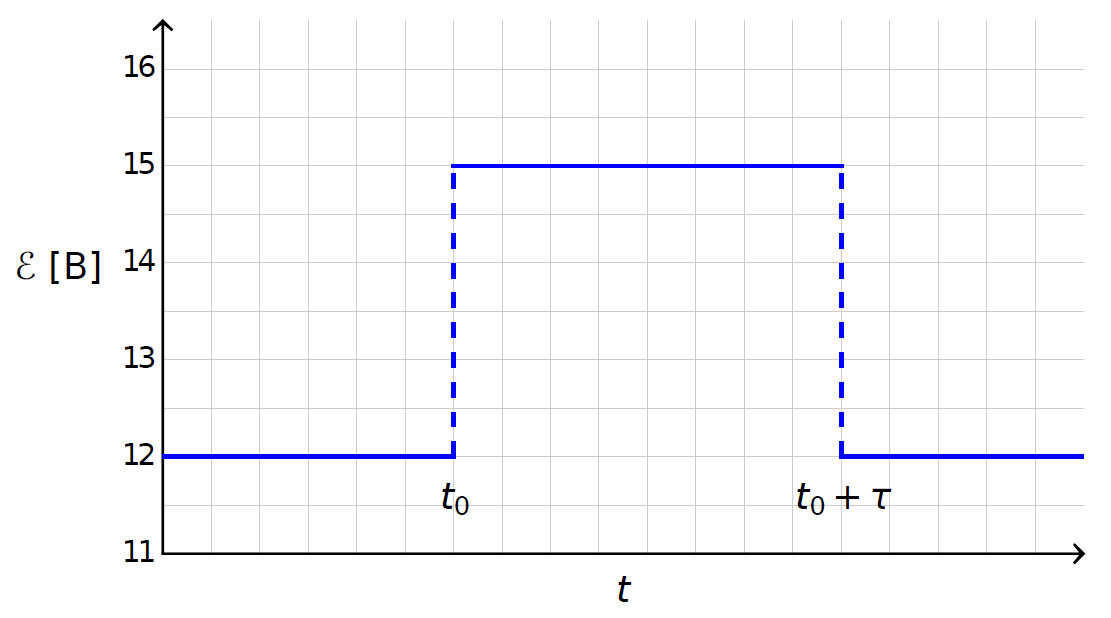
Рис. 4. Напряжение источника как функция времени
C1. Схематически нарисуйте графики временной зависимости тока \(I_\mathrm X(t)\) через нелинейный элемент \(\mathrm X\) для \(\tau < \tau_{\text{crit}}\) и для \(\tau > \tau_{\text{crit}}\).
C2. Найдите выражение для критического времени \(\tau_{\text{crit}}\) и его численное значение, при котором происходит изменение поведения системы.
C3. Является ли схема нейристором при \(\tau = 1.00 \cdot 10^{-6}~с\)?
▶ОтветСкрыть
A1: \(R_{\text{off}} = 10.0 \, \Omega\), \(R_{\text{on}} = 1.00 \, \Omega\), \(R_{\text{int}} = 2.00 \, \Omega\), \(I_0 = 6.00~А\); A2: При \(R=3.00~\Omega\) – одно стационарное состояние При \(R=1.00~\Omega\) – 1, 2 или 3 стационарных состояния; A3: \[I_\mathrm{stationary}=3.00~А,\quad U_\mathrm{stationary}=6.00~В\]; A4: Стационарное состояние устойчиво; B2: \[t_\mathrm{off}=\dfrac{R_\mathrm{off}R}{R_\mathrm{off}+R}C\ln\frac{U_\mathrm{off}-U_\mathrm h}{U_\mathrm{off}-U_\mathrm{th}}=3.71\cdot10^{-6}~с\] \[t_\mathrm{on}=\dfrac{R_\mathrm{on}R}{R_\mathrm{on}+R}C\ln\frac{U_\mathrm{th}-U_\mathrm {on}}{U_\mathrm{h}-U_\mathrm{on}}=2.41\cdot10^{-6}~с\] \[T=6.12\cdot10^{-6}~с\]; B3: \[P\sim20~Вт\]; B4: \[\lambda=459~м\]; C2: \[\tau_\mathrm{crit}=\frac{R_\mathrm{off}R}{R_\mathrm{off}+R}C\ln\frac{U_\mathrm{off}-\tilde U}{U_\mathrm{off}-U_\mathrm{th}}=9.36\cdot10^{-7}~с\]
▶РешениеСкрыть
A1. Снимаем значения с ВАХ:
Ответ:
\(R_{\text{off}} = 10.0 \, \Omega\), \(R_{\text{on}} = 1.00 \, \Omega\), \(R_{\text{int}} = 2.00 \, \Omega\), \(I_0 = 6.00~А\)
A2. Закон Кирхгофа для цепи:\[\mathcal E=IR+U.\]Тогда в стационарном состоянии напряжение \(U\) на нелинейном элементе и ток через него связаны как:\[I=\frac{\mathcal E-U}{R}.\]Стационарные состояния определяются пересечением этой зависимости с ВАХ нелинейного элемента.
При \(R=3.00~\Omega\) может существовать только одно пересечение этих кривых.
Ответ:
При \(R=3.00~\Omega\) – одно стационарное состояние
При \(R=1.00~\Omega\) при разных значениях ЭДС могут быть 1, 2 или 3 пересечения.
Ответ:
При \(R=1.00~\Omega\) – 1, 2 или 3 стационарных состояния
A3. Стационарное состояние находится на промежуточной ветви ВАХ, поэтому координаты точки пересечения можно найти как:\[I_\mathrm{stationary}=\frac{\mathcal E-R_\mathrm{int}I_0}{R-R_\mathrm{int}}=3.00~А,\quad U_\mathrm{stationary}=R_\mathrm{int}(I_0-I_\mathrm{stationary})=6.00~В.\]
Ответ:
\[I_\mathrm{stationary}=3.00~А,\quad U_\mathrm{stationary}=6.00~В\]
A4. Второй закон Кирхгофа для цепи в нестационарном состоянии:\[\mathcal E=IR+U_\mathrm X+L\frac{\mathrm dI}{\mathrm dt}=IR+(I_0-I)R_\mathrm{int}+L\frac{\mathrm dI}{\mathrm dt}\implies \\\implies L\frac{\mathrm dI}{\mathrm dt}=\mathcal E-I_0R_\mathrm{int}-(R-R_\mathrm{int})I=-(R-R_\mathrm{int})(I-I_\mathrm{stationary}).\]Таким образом, ток будет экспоненциально релаксировать к стационарному значению, а значит состояние будет устойчивым.
Ответ:
Стационарное состояние устойчиво
B1. Ответ:
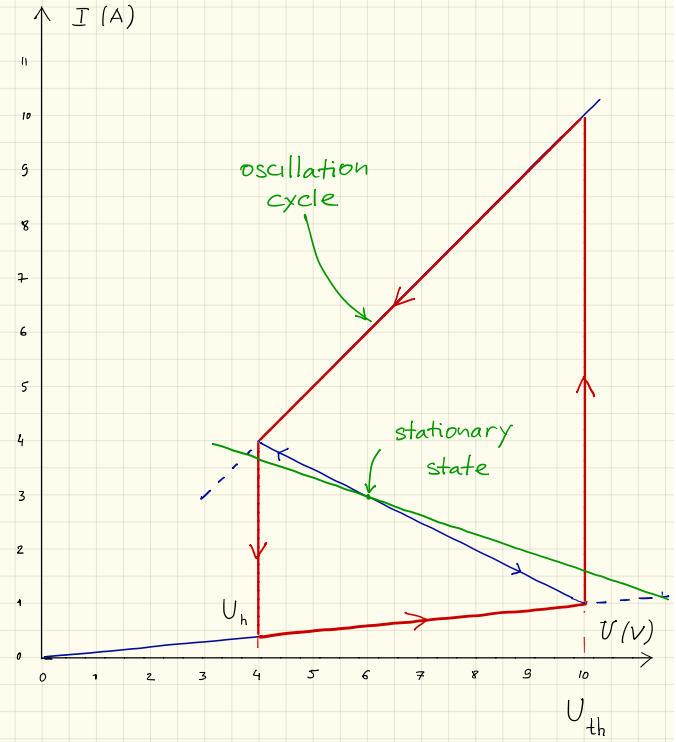
B2. Что на верхней, что на нижней ветке ВАХ цепь ведёт аналогично \(RC\)-контуру с конденсатором ёмкостью \(C\) и резистором с сопротивлением \(\dfrac{R_\mathrm{on/off}R}{R_\mathrm{on/off}+R}\) и источником напряжения с ЭДС:\[U_\mathrm{on/off}=\frac{R_\mathrm{on/off}}{R_\mathrm{on/off}+R}\mathcal E.\]Таким образом, зависимость напряжения от времени на каждой из ветвей будет задаваться выражением:\[U_\mathrm X(t)=U_\mathrm{on/off}+(U_\mathrm{th/h}-U_\mathrm{on/off})\exp\left[-\dfrac{R_\mathrm{on/off}+R}{R_\mathrm{on/off}RC}t\right].\]Отсюда можно найти время, которое система провела на нижней ветви:
Ответ:
\[t_\mathrm{off}=\dfrac{R_\mathrm{off}R}{R_\mathrm{off}+R}C\ln\frac{U_\mathrm{off}-U_\mathrm h}{U_\mathrm{off}-U_\mathrm{th}}=3.71\cdot10^{-6}~с\]
А также время, которое система провела на верхней ветви:
Ответ:
\[t_\mathrm{on}=\dfrac{R_\mathrm{on}R}{R_\mathrm{on}+R}C\ln\frac{U_\mathrm{th}-U_\mathrm {on}}{U_\mathrm{h}-U_\mathrm{on}}=2.41\cdot10^{-6}~с\]
Период равен сумме этих времён:\[T=t_\mathrm{on}+t_{\mathrm{off}}=6.12\cdot10^{-6}~с\]
Ответ:
\[T=6.12\cdot10^{-6}~с\]
B3. Поскольку напряжение на нижней ветви ВАХ намного меньше напряжения на верхней, в рамках оценки можно пренебречь потерями энергии на нижней ветви. При этом на верхней ветви потери можно примерно оценить, исходя из среднего арифметического напряжений \(U_\mathrm h\) и \(U_\mathrm{th}\):\[E=\frac{1}{R_\mathrm{on}}\left(\frac{U_\mathrm h+U_\mathrm{th}}2\right)^2t_\mathrm{on}=1.18\cdot10^{-4}~Дж.\]Таким образом, мощность будет равна:\[P\sim\frac{E}{T}=19.3~Вт\]
Ответ:
\[P\sim20~Вт\]
Примечание. Точный расчёт даёт ответ:\[P=17.29~Вт,\]поэтому приведённая оценка довольно близка к правде.
B4. Длина радиоволны равна \(\lambda=cT=1.82\cdot10^3~м\). Оптимальную длину имеет антенна длиной \(\left(\dfrac k2-\dfrac14\right)\lambda,~k\in\mathbb N\) (на границе антенны – узел тока, в начале – пучность). Единственное оптимальное значение меньше \(1~км\) – это \(\lambda/4=459~м\).
Ответ:
\[\lambda=459~м\]
C1. При \(\tilde{\mathcal E}=12.0~В\) стационарное состояние нелинейного элемента будет находиться на нижней ветви ВАХ. Равновесное напряжение будет равно:\[\tilde U=\frac{R_{\mathrm{off}}}{R+R_\mathrm{off}}\tilde{\mathcal E}=9.23~В.\]Когда напряжение возрастает до \(\mathcal E=15.0~В\), система движется вдоль нижней ветви ВАХ в сторону увеличения напряжения.
Если система не достигает \(U_\mathrm{th}\) с моменту \(\tau\), она возвращается в исходное состояние по нижней ветви.
Если система достигает \(U_\mathrm{th}\) до момента \(\tau\), она перескакивает на верхнюю ветвь ВАХ. Пока система находится на верхней ветви ВАХ, напряжение успевает вернуться к исходному (т.к. \(\tau < T\)), и система возвращается в стационарное состояние, сделав одно колебание.
Ответ:
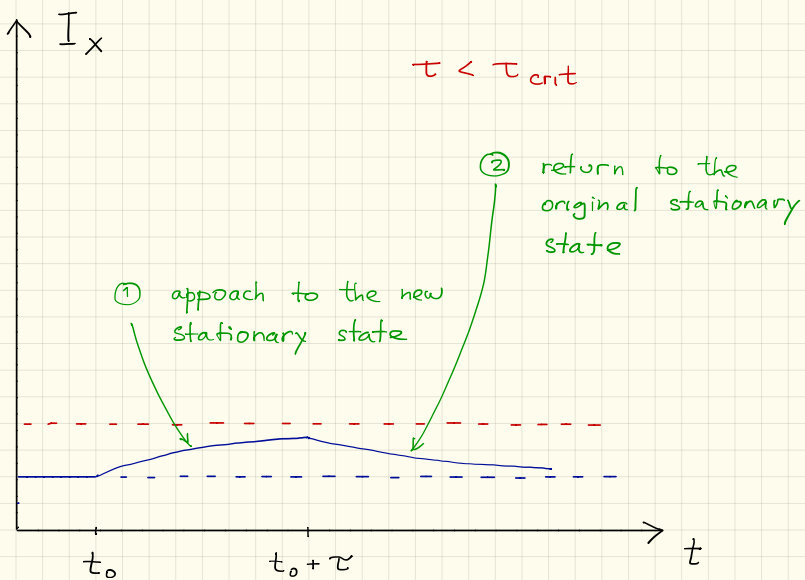
1. Система приближается к новому стационарному состоянию.\(\\$2. Система возвращается в исходное состояние.
\textit{Ответ:}
\begin{ris}
\includegraphics{3-r-10.png}
\end{ris}
3. Система приближается к новому стационарному состоянию.\)
\(4. Система при напряжении\)U_\mathrm{th}\(перескакивает на верхнюю ветвь ВАХ до момента времени\)t_0+\tau\(.\)
\(5. Система движется по верхней ветви ВАХ в сторону уменьшения напряжения.\)
\(6. Система перепрыгивает на нижнюю ветвь ВАХ в точку с напряжением\)U_\mathrm h\(, меньшим стационарного.\)
\(7. Система возвращается в исходное состояние.
\textbf{C2.} Время, которое требуется системе для достижения критического напряжения\)U_\mathrm{th}\(:
\textit{Ответ:}
M17
\textbf{C3.} Поскольку\)\tau > \tau_\mathrm{crit}$, система совершит колебание, то есть будет вести себя как нейристор.
Ответ:
Да, система является нейристором
Перевод: pho.rs.
зад 4 Большой адронный коллайдер
В этой задаче рассматривается ускоритель элементарных частиц БАК — Большой адронный коллайдер (LHC, Large Hadron Collider) в ЦЕРНе. ЦЕРН является крупнейшей лабораторией физики элементарных частиц. Основная задача ЦЕРНа — изучение фундаментальных законов природы. В коллайдере два пучка частиц ускоряются до высоких энергий. Они удерживаются на круговой траектории ускорителя сильным магнитным полем, а затем сталкиваются друг с другом. Протоны не распределены равномерно по кольцу коллайдера, а собраны в так называемые сгустки. Образовавшиеся в результате столкновений частицы наблюдаются с помощью больших детекторов. Некоторые параметры коллайдера приведены в Таблице 1.
Таблица 1
| Кольцо БАК | |
| Длина окружности кольца | \(26659~\text{м}\) |
| Количество сгустков в протонном пучке | \(2808\) |
| Число протонов в сгустке | \(1.15 \cdot 10^{11}\) |
| Протонные пучки | |
| Энергия протонов | \(7.00~\text{ТэВ}\) |
| Энергия в системе центра масс | \(14.0~\text{ТэВ}\) |
В физике элементарных частиц используются следующие единицы измерения для энергии, импульса и массы.
Энергия измеряется в электрон-вольтах [\(эВ\)]. По определению \(1~эВ\) равен энергии, которую приобретает частица с элементарным зарядом \(e\), при прохождении разности потенциалов в один вольт: \(1~\text{эВ} = 1.602 \cdot 10^{-19}~\text{кг}~\text{м}^2/\text{с}^2.\)
Импульс измеряется в \(эВ/c\), а масса — в \(эВ/c^2\), где \(c\) — скорость света в вакууме. Так как \(1~эВ\) — очень маленькое количество энергии, то наряду с ним используют: \(МэВ\) (\(1~\text{МэВ} = 10^6~\text{эВ}\)), \(ГэВ\) (\(1~\text{ГэВ} = 10^9~\text{эВ}\)) или \(ТэВ\) (\(1~\text{ТэВ} = 10^{12}~\text{эВ}\)).
В части А обсуждаются вопросы, связанные с ускорением протонов и электронов. Часть В посвящена идентификации частиц, образующихся в результате столкновений.
Часть А. Ускоритель БАК (6 баллов)
Ускорение
Рассмотрим ускорение протонов напряжением \(V\) до скоростей очень близких к скорости света, пренебрегая потерями энергии на излучение или на столкновения с другими частицами.
A1. Получите точную формулу для конечной скорости \(v\) протонов через ускоряющее напряжение \(V\) и физические постоянные.
В будущем планируется использовать протоны из БАК для столкновения с электронами с энергией \(60.0~ГэВ\).
A2. Для частиц с высокой энергией и малой массой относительное отклонение \(\Delta = \left(c - v \right)/c\) конечной скорости \(v\) от скорости света очень мало. Найдите первое приближение для \(\Delta\) и вычислите \(\Delta\) для электронов с энергией \(60.0~ГэВ\). Выразите ответ через ускоряющее напряжение \(V\) и физические константы.
Снова рассмотрим протоны в БАК. Считайте, что туннель, в котором движутся пучки, имеет форму окружности.
A3. Найдите индукцию однородного магнитного поля \(B\) необходимого для поддержания протонного пучка на круговой траектории. Выражение должно содержать только энергию протонов \(E\), длину окружности \(L\), физические постоянные и числа. Используйте только такие приближения, которые не изменяют результат с точностью до последней значащей цифры. Вычислите магнитную индукцию \(B\) для энергии протонов \(E = 7.00~ТэВ\), пренебрегая взаимодействием протонов.
Мощность излучения
Заряженная частица, движущаяся с ускорением, излучает энергию в виде электромагнитных волн. Мощность излучения \(P_{\text{rad}}\) заряженной частицы, движущейся по окружности с постоянной угловой скоростью, зависит только от её ускорения \(a\), заряда \(q\), скорости света \(c\) и электрической постоянной \(\varepsilon_0\).
A4. Найдите выражение для мощности излучения \(P_{\text{rad}}\) методом размерностей.
В настоящей формуле для мощности излучения содержится множитель \(1/\left(6\pi\right)\), ещё один дополнительный множитель \(\gamma^4\) даёт теория относительности, где \(\gamma = \left( 1 - v^2/c^2 \right)^{-1/2}\).
A5. Для энергии протонов \(E = 7.00~ТэВ\) вычислите полную излучаемую мощность \(P_{\text{tot}}\) большого адронного коллайдера. Обратите внимание на Таблицу 1. Пользуйтесь целесообразными приближениями.
Линейное ускорение
В ЦЕРНе изначально покоящиеся протоны ускоряются с помощью разности потенциалов \(V = 500~МВ\) в линейном ускорителе длины \(d = 30.0~м\). Считайте, что электрическое поле однородно. Линейный ускоритель можно представить в виде двух пластин (рис. 1).
A6. Определите время \(T\) движения протонов в электрическом поле.
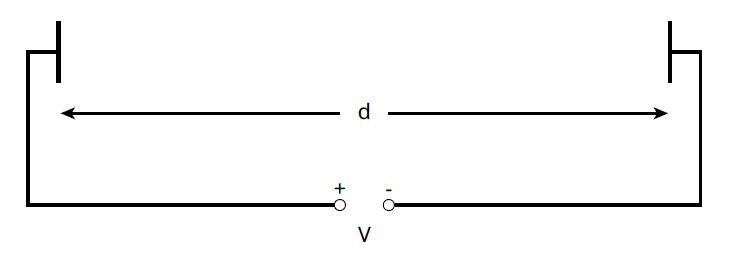
Рис. 1. Схема ускорительного блока
Часть В. Идентификация частиц (4 балла)
Чтобы правильно интерпретировать процессы взаимодействия при столкновениях, нужно уметь определять, какие высокоэнергетические частицы при этом образуются. Один из простых методов — измерить время (\(t\)), которое требуется частице с известным импульсом для прохождения расстояния \(l\) в так называемом время-пролётном (ВП) детекторе. В Таблице 2 приводится список частиц, которые обычно идентифицируются в детекторе, и их массы.
Таблица 2
| Частица | Масса [\(МэВ/c^2\)] |
| Deuteron (дейтрон) | \(1876\) |
| Proton (протон) | \(938\) |
| Сharged Kaon (заряженный K-мезон) | \(494\) |
| Сharged Pion (заряженный \(\pi\)-мезон) | \(140\) |
| Electron (электрон) | \(0.511\) |
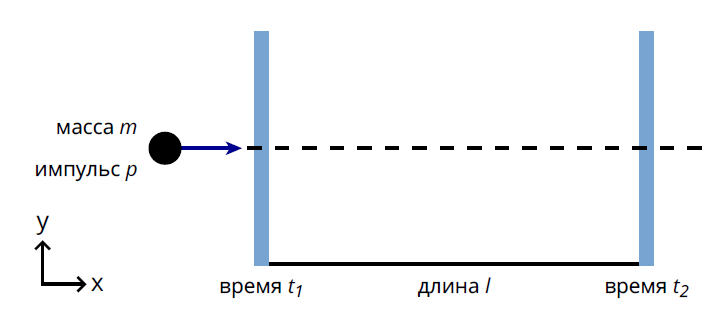
Рис. 2. Схема время-пролётного детектора
B1. Выразите массу частицы \(m\) через импульс \(p\), расстояние \(l\) и время пролёта \(t\), считая, что частицы имеют элементарный заряд \(e\) и движутся прямолинейно со скоростью близкой к \(c\) перпендикулярно обеим плоскостям детектирования (рис. 2).
B2. Вычислите минимальную длину ВП детектора \(l\), которая позволяет надёжно отличить заряженный К-мезон (charged Kaon) от заряженного \(\pi\)-мезона (charged Pion), если импульс каждой частицы равен \(1.00~ГэВ/с\). Для надёжного различения частиц необходимо, чтобы разница во временах пролёта превышала временное разрешение детектора более чем в три раза. Типичное разрешение ВП детектора составляет \(150~пс\) (\(1~\text{пс} = 10^{-12}~\text{с}\)).
Ниже рассматривается идентификация частиц в двухступенчатом детекторе, состоящем из трекового детектора и ВП детектора. На Рисунке 3 изображено строение двухступенчатого детектора в поперечной и продольной плоскостях (относительно протонных пучков). Детекторы представляют собой трубки, окружающие область взаимодействия протонов. Пучки протонов движутся по оси трубок. Трековый детектор регистрирует траекторию (трек) заряженной частицы, пролетающей через магнитное поле, параллельное пучку протонов.
Радиус траектории \(r\) позволяет определить поперечный импульс \(p_T\) частицы. Так как момент столкновения известен, ВП детектору требуется только одна трубка для измерения времени пролёта от точки столкновения до трубки ВП детектора. Трубка расположена снаружи трековой камеры.
Считайте, что все частицы, возникшие в результате столкновения, движутся перпендикулярно протонным пучкам, т.е. возникшие частицы не имеют импульса вдоль направления протонных пучков.
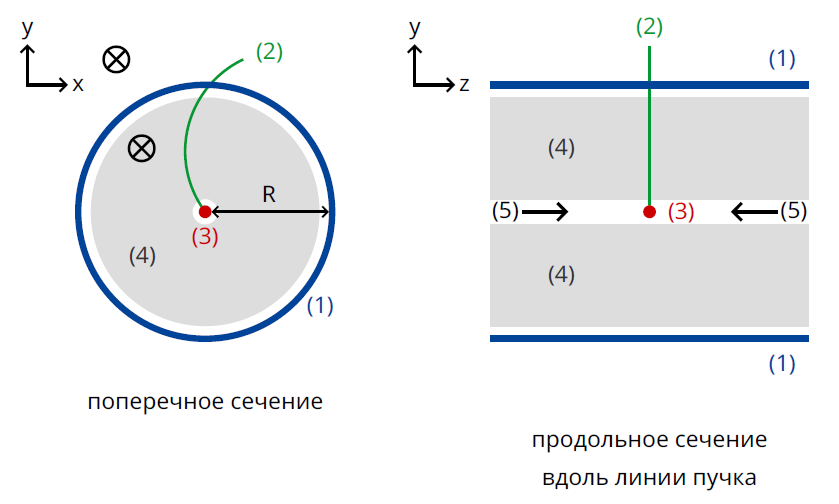
Рис. 3.
Экспериментальная установка для идентификации частиц с помощью трековой камеры и ВП детектора. Оба детектора представляют собой трубки, окружающие точку столкновения в центре.
Слева: Поперечный вид (перпендикулярно линии пучка).
Справа: Продольный вид, (параллельно линии пучка). Образовавшаяся частица движется в плоскости, перпендикулярной линии пучка.
(1) Трубка ВП детектора, (2) Траектория, (3) Точка столкновения, (4) Трековый детектор, (5) Протонные пучки, \(\otimes\) Магнитное поле.
B3. Выразите массу частицы через магнитную индукцию \(B\), радиус пролётной трубки \(R\), физические постоянные и измеренные величины: радиус траектории \(r\) и время пролёта \(t\).
В этом пункте вам предлагается идентифицировать четыре зарегистрированные частицы. Магнитная индукция в трековом детекторе составляла \(B = 0.500~Тл\), радиус трубки ВП-детектора \(R = 3.70~м\). Результаты измерений указаны ниже (\(1~\text{нс} = 10^{-9}~\text{с}\)):
| Частица | Радиус траектории \(r~[м]\) | Время пролёта \(t~[нс]\) |
| A | \(5.10\) | \(20\) |
| B | \(2.94\) | \(14\) |
| C | \(6.06\) | \(18\) |
| D | \(2.31\) | \(25\) |
B4. Вычислите массы четырёх частиц и определите их тип.
Источник: Международная физическая олимпиада (IPhO) 2016, теоретический тур — условия (1) · условия (2) · условия (3) · решения (1) · решения (2) · решения (3). Перевод на русский — pho.rs.