зад 1 Пружина нулевой длины и слинки
Пружина эффективной нулевой длины (ПНД) это пружина, у которой сила пропорциональна длине пружины: \(F=kL\) для \(L>L_0\), где \(L_0\) – минимальная длина (длина нерастянутой пружины). На рис. 1 показана зависимость силы \(F\) от длины \(L\) для ПНД, где наклон есть жесткость пружины \(k\).
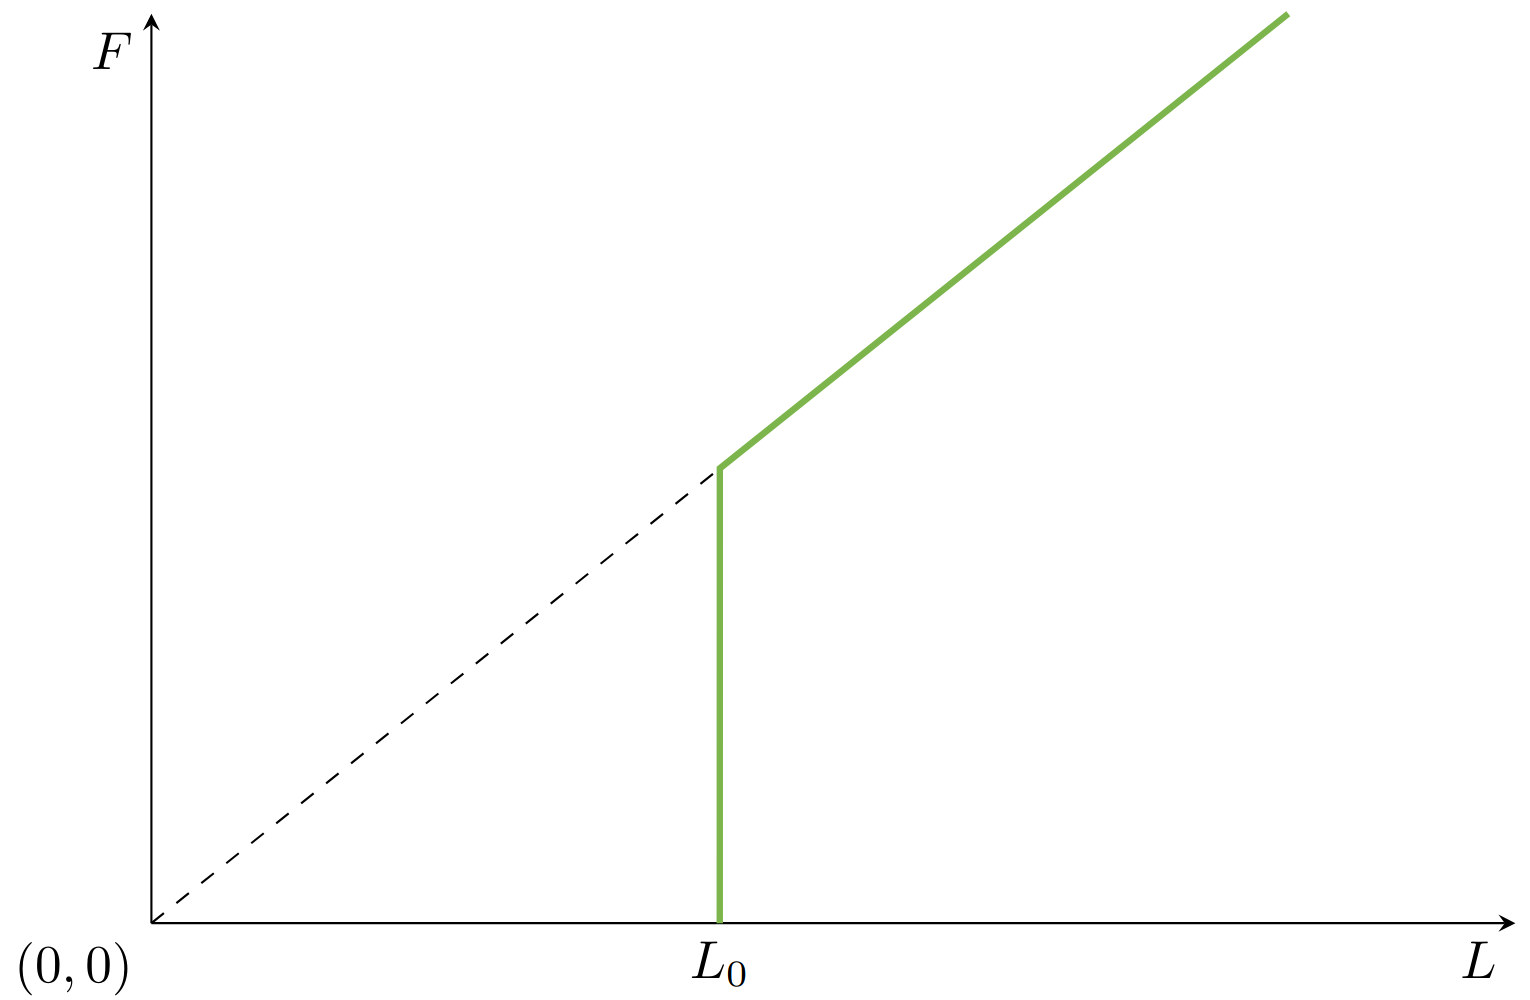
Рис. 1
ПНД используются в сейсмографии и позволяют очень точно измерять изменения в ускорении свободного падения \(g\). Здесь и далее мы рассматриваем однородную ПНД, у которой вес \(Mg\) превышает \(kL_0\). Введём безразмерный коэффициент \(\alpha=kL_0/Mg<1\), характеризующий относительную жесткость пружины. Игрушка-пружинка «слинки» может являться примером такой ПНД (но не обязательно).
Часть A. Статика (3.0 балла)
A1. Рассмотрим кусочек нерастянутой ПНД длиной \(\Delta \ell\). Пружину растянули силой \(F\) в условиях невесомости. Какова длина \(\Delta y\) этого кусочка в зависимости от \(F\), \(\Delta \ell\) и параметров пружины?
A2. Для кусочка длиной \(\Delta \ell\) вычислите работу \(\Delta W\), необходимую для его растяжения от длины \(\Delta \ell\) до длины \(\Delta y\).
Далее в этой задаче мы будем обозначать точки пружины с помощью расстояния \(\ell\:(0\le\ell\le L_0)\), которое измеряется от нижней точки пружины, когда она не растянута. В частности, для каждой точки пружины значение \(\ell\) остаётся неизменным при растяжении пружины.
A3. Предположим, что мы удерживаем пружину за верхний конец так, что пружина растягивается под собственным весом. Определите полную длину \(H\) растянутой пружины в положении равновесия. Выразите ответ через \(L_0\) и \(\alpha\).
Часть B. Динамика (5.5 балла)
Проведем следующий эксперимент. Пружина подвешена за верхний конец и находится в покое. В некоторый момент пружину отпускают, и она начинает сжиматься, причем, сжатие происходит постепенно, сверху вниз, и нижняя часть остаётся неподвижной (рис. 2). С течением времени сжатая часть движется как твердое тело и собирает остальные витки пружины, а неподвижная часть становится короче. Каждая точка пружины начинает движение только тогда, когда движущаяся часть достигнет этой точки. Нижний конец пружины начинает движение только тогда, когда пружина полностью сожмется и приобретёт длину \(L_0\). После этого, сжатая пружина падает, как твердое тело в поле тяжести.
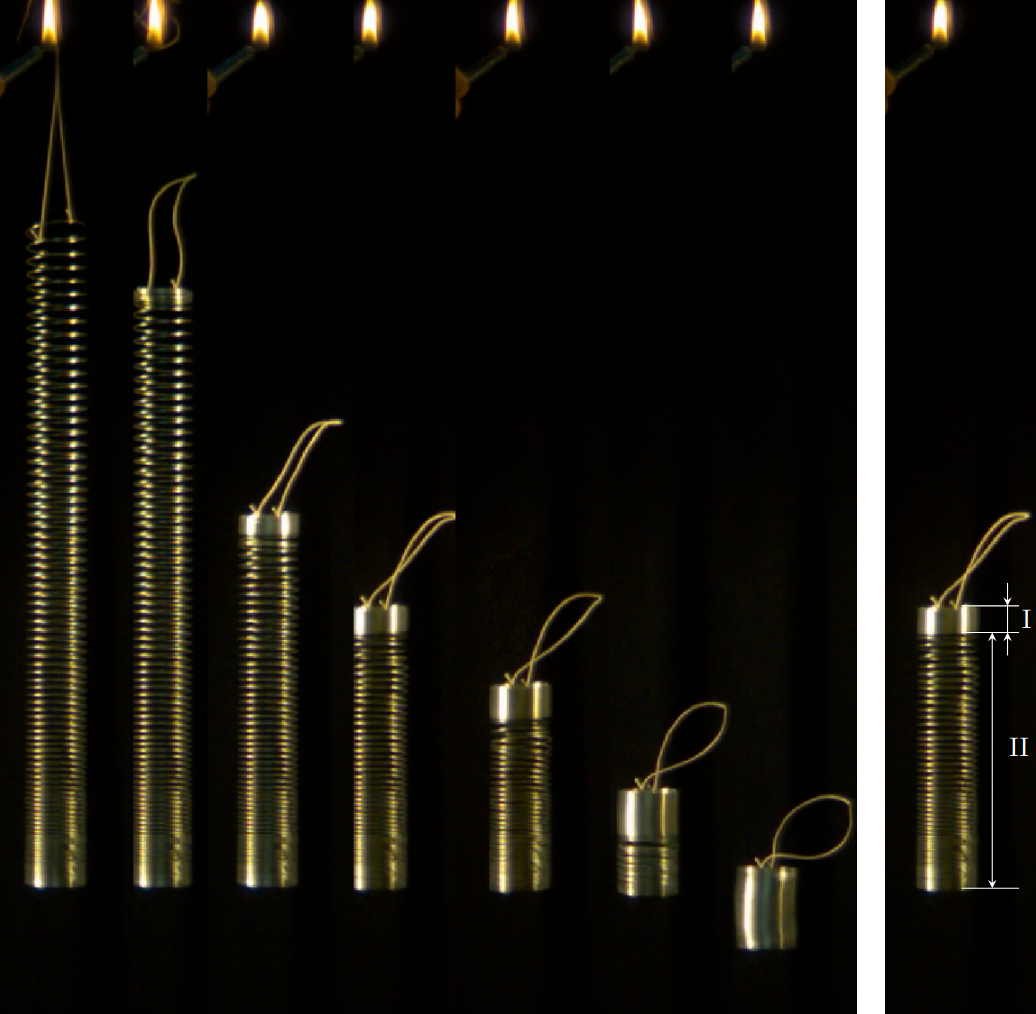
Рис. 2
В последующих частях задачи используйте описанную выше модель.
Сопротивлением воздуха можно пренебречь.
Пренебрегать \(L_0\) нельзя.
B1. Найдите время \(t_c\), которое пройдет с момента отпускания пружины до сжатия пружины до минимальной длины \(L_0\). Ответ выразите через \(L_0\), \(g\) и \(\alpha\).
Посчитайте числовое значение \(t_c\) для пружины с параметрами \(k=1.02~\text{Н}/\text{м}\), \(L_0=0.055~\text{м}\) и \(M=0.201~\text{кг}\), считайте, что \(g=9.80~\text{м}/\text{с}^2\).
B2. В этой части \(\ell\) используется для обозначения конкретной точки пружины, а именно границы между частью \(\mathrm{I}\) (рис. 2, движущаяся часть) и частью \(\mathrm{II}\) (неподвижная часть). В некоторый момент времени, пока существует неподвижная часть, ее масса равна \(m(\ell)=\frac{\ell}{L_0} M\), а подвижная часть движется с мгновенной скоростью \(v_I (\ell)\). Покажите, что для этого момента времени (когда существует неподвижная часть) скорость движущейся части описывается выражением \(v_I (\ell)=\sqrt{A\ell+B}\). Выразите константы \(A\) и \(B\) через \(L_0\), \(g\) и \(\alpha\).
B3. Используя пункт B2, найдите минимальную скорость \(v_{\text{min}}\) движущейся части пружины в ходе движения: от момента отпускания до падения пружины на землю. Выразите ответ через \(L_0\), \(\alpha\), \(A\) и \(B\).
Часть C. Энергетическая (1.5 балла)
C1. Найдите механическую энергию \(Q\), которая перешла в тепло, начиная с момента отпускания пружины и до момента прямо перед касанием пружиной о землю. Выразите ответ через \(L_0\), \(M\), \(g\) и \(\alpha\).
зад 2 Физика в микроволновке
В задаче обсуждается получение микроволнового излучения в микроволновке и то, как оно используется для нагревания еды. Микроволновое излучение создается магнетроном. В части A обсуждается работа магнетрона, а в части B — поглощение микроволнового излучения при нагревании еды.
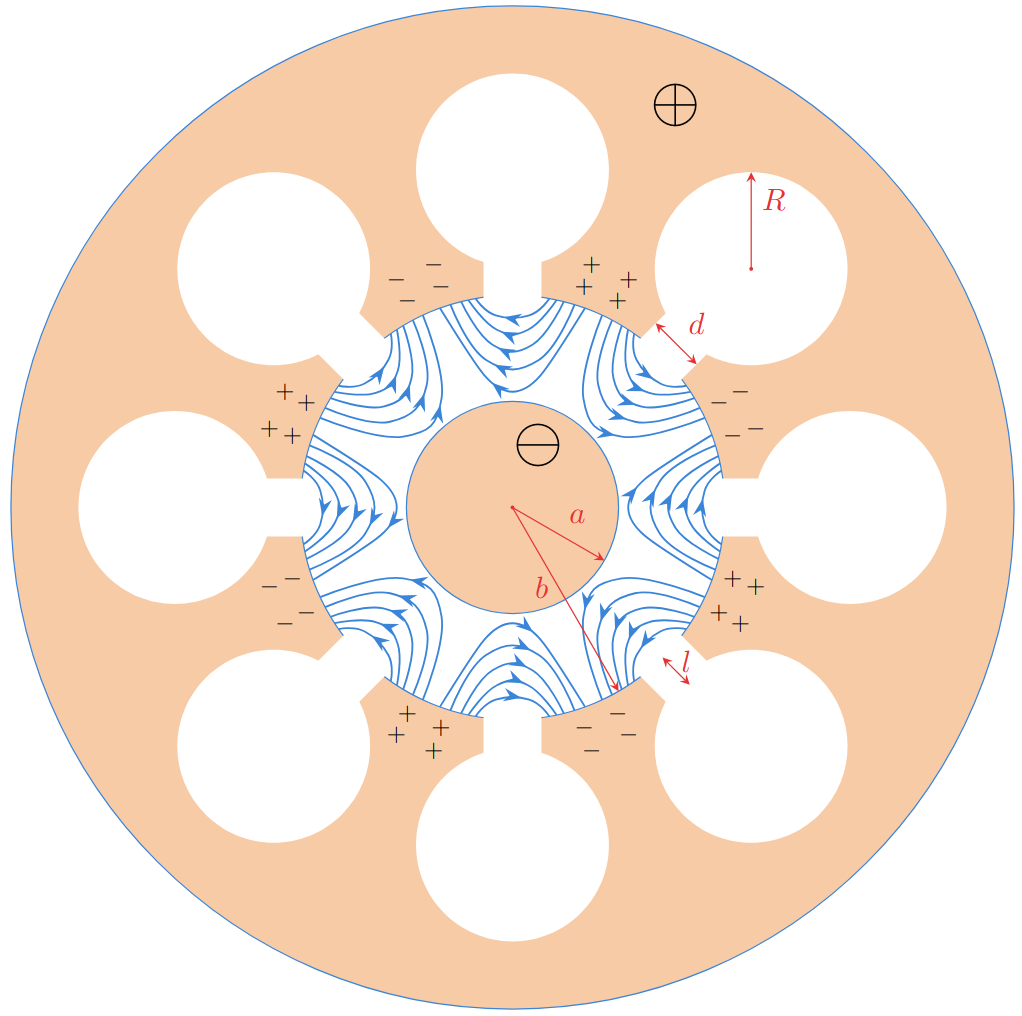
Рис. 1a
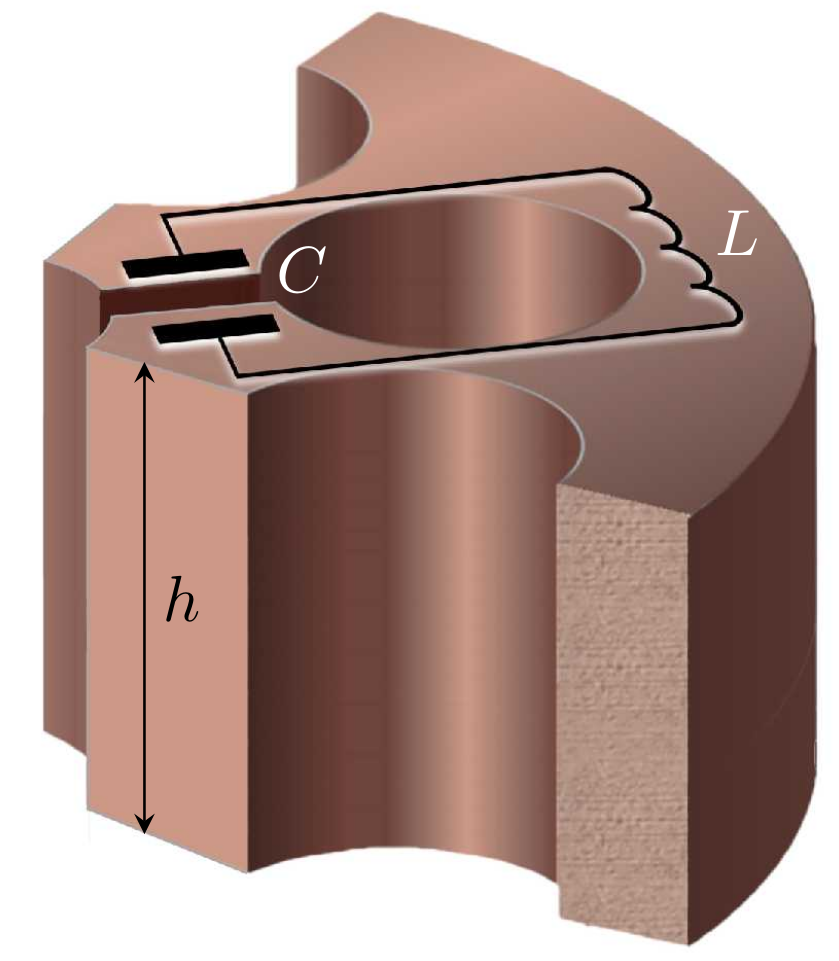
Рис. 1b
| \(d,~мм\) | 1 |
| \(l,~мм\) | 6 |
| \(R,~мм\) | 7 |
| \(h,~мм\) | 17.5 |
Часть A. Структура и принцип работы магнетрона (6.6 балла)
Магнетрон – это устройство для создания микроволнового излучения (в импульсном или непрерывном режиме) . У магнетрона есть мода самовозбуждающихся колебаний. Если на магнетрон подать постоянное (не переменное) напряжение, то эта мода возбуждается очень быстро.
Магнетрон в микроволновке представляет собой медный цилиндрический катод (радиуса \(a\)) и окрудающий его анод (радиуса \(b\)). Анод – это толстый цилиндрический слой, в котором просверлены цилиндрические полости. Эти полости называются резонаторами. Один из резонаторов соединен с антенной, с помощью которой излучение испускается (в задаче антенной можно пренебречь). Считайте, что магнетрон находится в вакууме. В задаче рассматривается магнетрон с 8 (восемью) резонаторами (рис. 1а). На рис. 1b показано, что каждая из восьми полостей ведет себя как \(LC\)-резонатор с частотой \(f=2.45\) ГГц.
Магнетрон находится в постоянном однородном магнитном поле, направленном по его оси (т.е. на рис. 1a из страницы условия). Постоянное напряжение приложено между анодом (положительный потенциал) и катодом (отрицательный потенциал). Электроны? вылетевшие с катода, достигают анода и заряжают его. В результате возбуждается мода колебаний, в которой знаки зарядов любых соседних резонаторов противоположны.
В результате между катодом и анодом (вдобавок к постоянному полю) создается переменное электрическое поле с частотой \(f=2.45\) ГГц (синие линии на рис. 1а, постоянное поле не показано). В стационарном режиме амплитуда колебаний напряженности переменного электрического поля составляет около \(\frac{1}{3}\) напряженности постоянного поля. На движение электронов влияют обе составляющие электрического поля. В процессе движения электроны приобретают некоторую энергию от постоянного поля. Электроны, достигающие анода, передают переменному полю около 80
Каждый резонатор можно рассматривать как конденсатор и катушку (рис. 1b). Емкость имеют плоские части поверхности резонатора, индуктивность — цилиндрические части. Считайте, что ток в резонаторе течет очень близко к поверхности цилиндрической полости, а создаваемое им магнитное поле составляет \(0.6\) поля идеального бесконечного соленоида. Геометрические размеры резонатора приведены на рисунке 1b. Физические постоянные \(\varepsilon_0=8.85\cdot10^{-12}\) Ф/м и \(\mu_0=4\pi\cdot10^{-7}\) Гн/м считайте заданными.
A1. Рассчитайте частоту одиночного резонатора \(f_{\text{est}}\) по параметрам, заданным выше.
Ваш ответ может отличаться от реального значения \(f=2.45\) ГГц. Дальше в задаче используйте только реальное значение частоты.
В пункте A2 рассматриваются вспомогательные аспекты движения электрона (не в магнетроне).
Рассмотрим электрон, который движется в однородном электрическом поле, направленном против оси \(y\), т.е. \(\vec{E}=-E_0\hat{y}\), и однородном магнитном поле, направленном вдоль оси \(z\), т.е. \(\vec{B} = B_0 \hat{z}\). \(E_0\) и \(B_0\) — положительные постоянные, \(\hat{x},\hat{y},\hat{z}\) — единичные орты правой координатной системы. Скорость электрона в момент времени \(t\) обозначим \(\vec{u}(t)\). Скорость дрейфа \(\vec{u}_D\) электрона — это его средняя скорость движения. Обозначим \(m\) — массу электрона, \(-e\) — его заряд.
A2. Найдите \(\overrightarrow{u}_D\) для двух случаев, описанных ниже. Нарисуйте в листе ответов траектории движения электронов (в лабораторной системе отсчета) в течение интервала времени \(0 < t < \frac{4\pi m}{eB_0}\), если
в момент времени \(t=0\) скорость электрона равна \(\overrightarrow{u}(0)=(3E_0/B_0)\hat{x}\),
в момент времени \(t=0\) скорость электрона равна \(\overrightarrow{u}(0)=-(3E_0/B_0)\hat{x}\).
Вернемся теперь к обсуждению магнетрона. Расстояние между катодом и анодом \(15\) мм. Пусть также из-за описанных ранее потерь энергии максимальная кинетическая энергия электрона не превышает \(K_{\text{max}}=800\) эВ. Индукция постоянного магнитного поля \(B_0=0.3\) Тл. Масса и заряд электрона равны \(m=9.1\cdot10^{-31}\)кг и \(-e=-1.6\cdot10^{-19}\) Кл соответственно.
A3. Рассмотрим электрон в системе отсчета, в которой его движение можно считать почти движением по окружности.
Оцените численно максимальный радиус \(r\) этой окружности. Систему отсчета считать инерциальной.
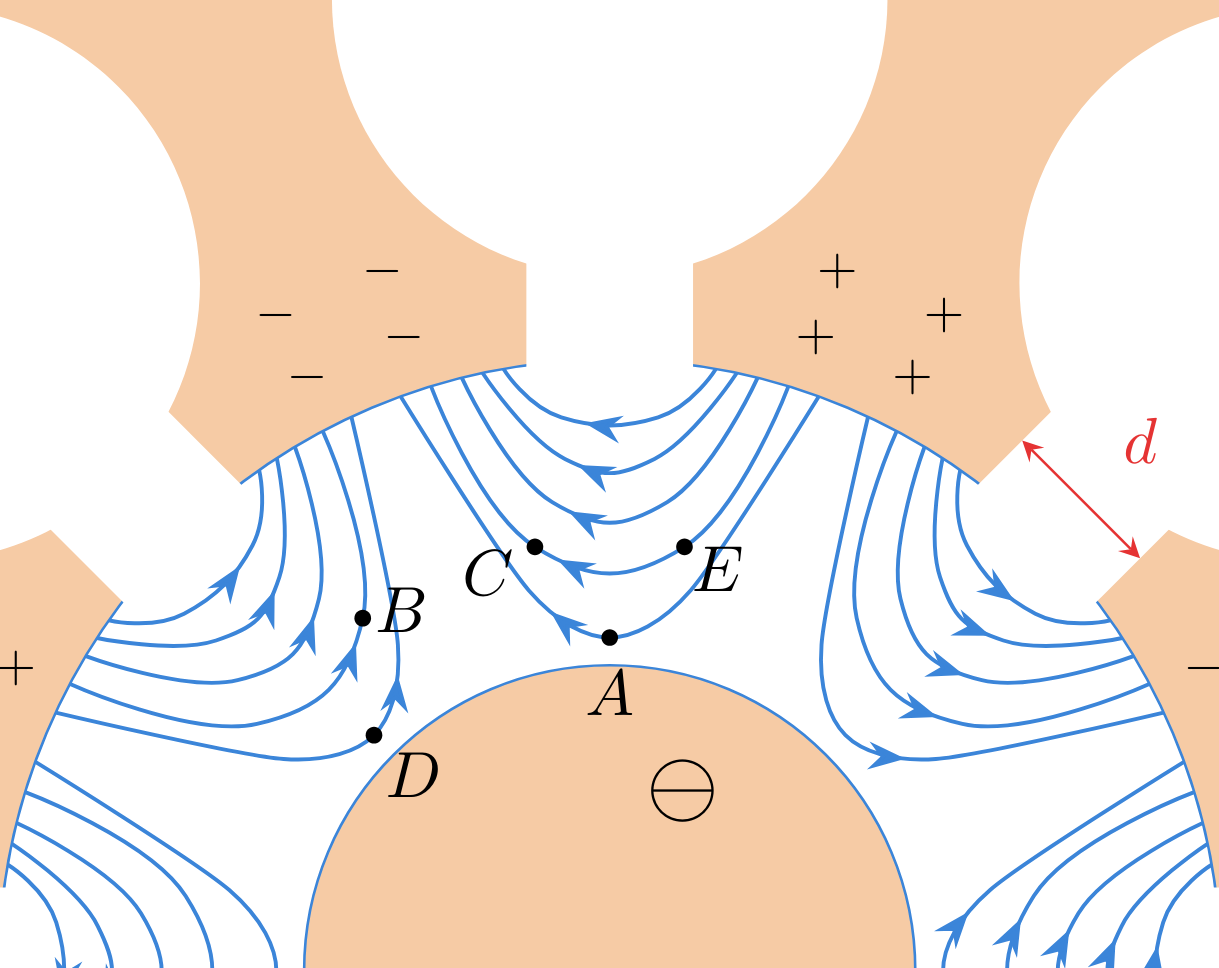
Рис. 2
A4. На рисунке 2 изображены силовые линии переменного электрического поля между анодом и катодом в некоторый момент времени (силовые линии постоянного поля не показаны). Положения пяти электоронов в этот момент времени обозначены \(A, B, C, D\) и \(E\).
Укажите в листе ответов, какие из этих электронов дрейфуют в сторону анода, какие в сторону катода, а какие дрейфуют в направлении перпендикулярном радиусу в этот момент времени.
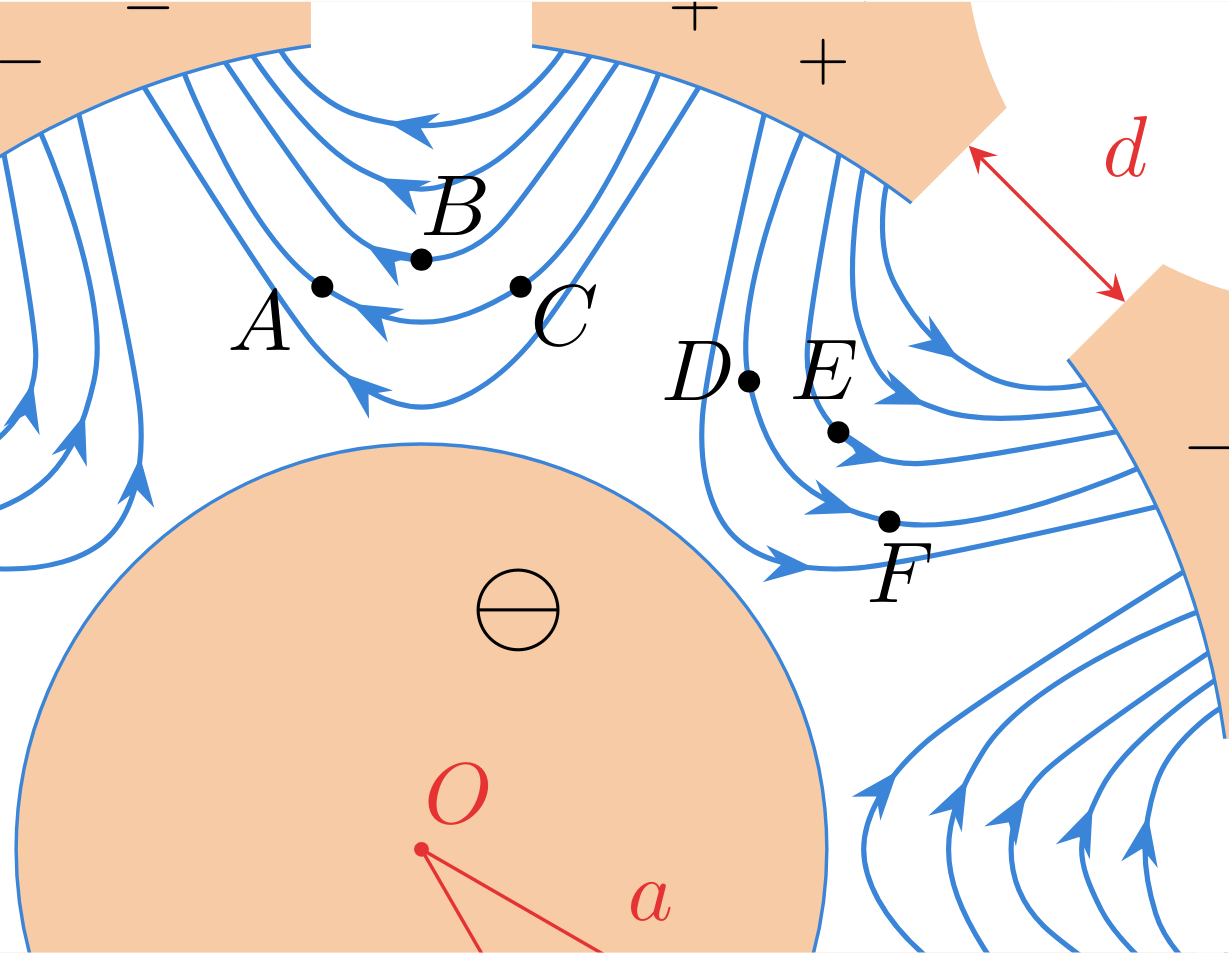
Рис. 3
На рисунке 3 изображены силовые линии переменного электрического поля между анодом и катодом в некоторый момент времени (силовые линии постоянного поля не показаны). Положения шести электоронов в этот момент времени обозначены \(A, B, C, D, E\) и \(F\). Все электроны расположены на одинаковом расстоянии от катода.
A5. Рассмотрим пары электронов \(AB, AC, BC, DE, DF, EF\) (рис. 3). Для каждой из пар укажите, как будет влиять дрейф на угол между векторами, направленными из точки \(O\) (центр катода) к точке, где находится электрон. Будет ли угол увеличиваться или уменьшаться в этот момент времени?
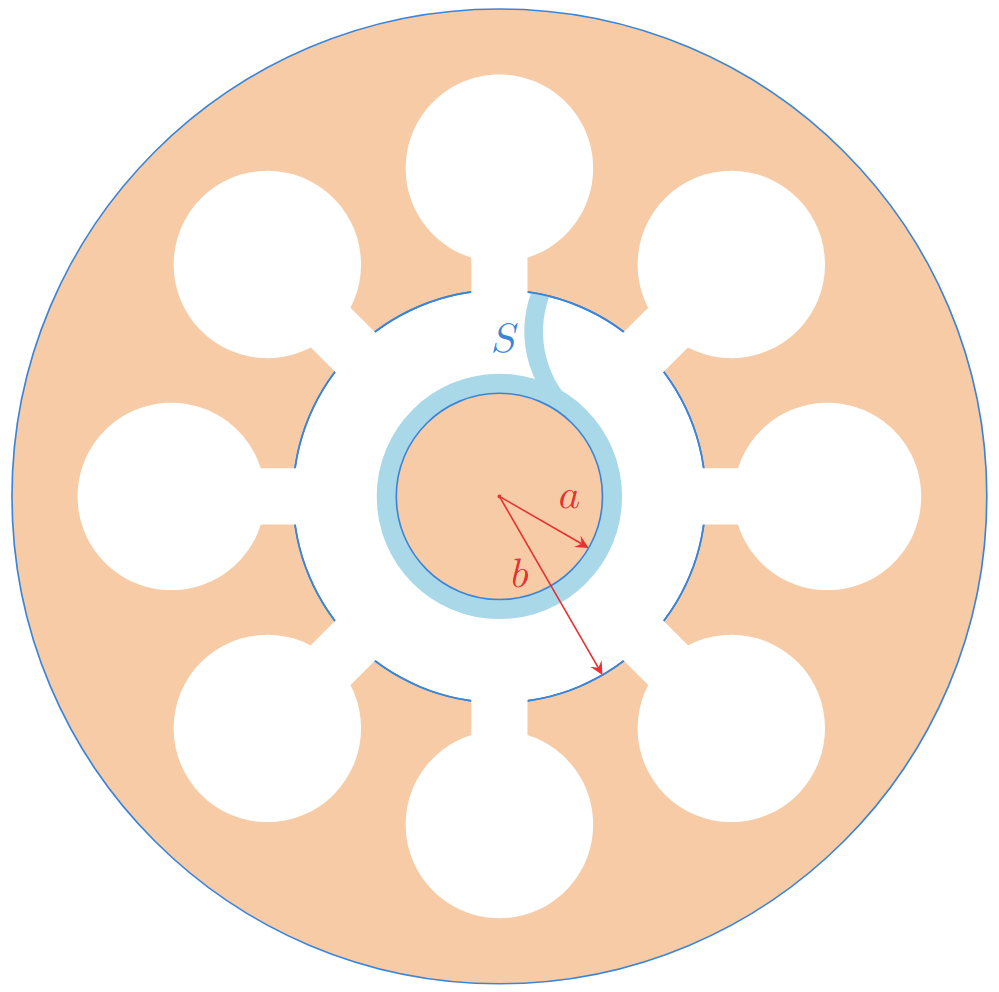
Рис. 4
Поведение системы, которое вы обнаружили в пункте A5, — это механизм фокусировки. Электроны концентрируются в пространстве между катодом и анодом в сгустки. Такие сгустки называются «спицами». Одна из спиц показана на рисунке 4 и обозначена \(S\).
A6. Нарисуйте в листе ответов остальные спицы в этот момент времени. Стрелками укажите направление их вращения.
Вычислите их угловую скорость \(\omega_s\).
Пусть полная напряженность электрического поля на середине расстояния между анодом и катодом равна среднему значению напряженности постоянного поля, измеренной вдоль радиуса. Считайте, что спицы направлены радиально. Радиусы анода и катода равны \(b\) и \(a\) соответственно (рис. 4).
A7. Оцените, какое постоянное напряжение \(V_0\) нужно, чтобы магнетрон работал в режиме, описанном в этой части задачи. (Найденное выражение будет соответствовать минимальному значения напряжения; оптимальное напряжение несколько выше.)
Часть B. Взаимодействие микроволнового излучения с молекулами воды (3.4 балла)
В этой части задачи обсуждается нагрев еды с помощью микроволнового излучения.
Электрический диполь представляет собой два одинаковых по модулю и противоположных по знаку заряда \(q\) и \(-q\), расположенных на небольшом расстоянии \(d\) друг от друга. Вектор дипольного момента направлен от отрицательного заряда к положительному, а его модуль равен \(p=qd\).
Пусть одиночный диполь \(\vec{p}(t)\) помещен в переменное электрическое поле \(\vec{E}(t)=E(t)\hat{x}\). Модуль дипольного момента постоянен, т.е. \(p_0=\left|\vec{p}(t)\right|\). Угол между векторами дипольного момента и напряженности поля равен \(\theta(t)\).
B1. Найдите модуль момента сил \(\tau(t)\), действующих на диполь со стороны поля.
Найдите мгновенную мощность \(H_i(t)\), сообщаемую диполю.
Молекулы воды можно представить электрическими диполями. Из-за сильных водородных связей между молекулами воды в жидкости нельзя считать воду совокупностью независимых диполей. Таким образом необходимо использовать вектор поляризации \(\vec{P}(t)\), который равен среднему дипольному моменту единицы объема вещества. Вектор поляризации \(\vec{P}(t)\) направлен параллельно вектору напряженности локально приложенного переменного электрического поля (излучения) \(\vec{E}(t)\). Также он осциллирует во времени с амплитудой, пропорциональной амплитуде напряженности электрического поля, но с фазовым сдвигом \(\delta\).
Локальное электрическое поле в некоторой точке нагреваемой воды равно \(\overrightarrow{E}(t)=E_0\sin(\omega t)\hat{x}\), где \(\omega=2\pi f\), поляризует воду \(\overrightarrow{P}(t)=\beta\varepsilon_0E_0\sin(\omega t-\delta)\hat{x}\), где безразмерная постоянная \(\beta\), определяется свойствами воды.
B2. Найдите усредненную по времени мощность \(\langle H(t)\rangle\), поглощаемую единицей объема воды.
Усреднение по времени периодической величины \(f(t)\) за период \(T\) определяется как\[\langle f(t)\rangle=\frac{1}{T}\int\limits_{t_0}^{t_0+T}f(t)\:\mathrm{d}t.\]
Рассмотрим распространение излучения сквозь воду. Относительная диэлектрическая проницаемость воды (в обсуждаемых диапазонах частот) равна \(\varepsilon_r\), соответствующий показатель преломления воды равне \(n=\sqrt{\varepsilon_r}\). Мгновенная плотность энергии электрического поля равна \(\frac{1}{2}\varepsilon_r\varepsilon_0E^2\). Усредненные по времени плотности энергии электрического и магнитного поля равны.
B3. Обозначим усредненную по времени плотность потока энергии излучения \(I(z)\) (средняя мощность излучения проходящая через единицу площади). Здесь \(z\) — это глубина проникновения излучения в воду (излучение распространяется вдоль оси \(z\)).
Найдите зависимость \(I(z)\). В вашем ответе может фигурировать плотность потока энергии на поверхности воды \(I(0)\).
Фазовый сдвиг \(\delta\) обусловлен взаимодействием между молекулами воды. Он зависит от безразмерных величин \(\varepsilon_{\ell}\) (характеризующая диссипацию) и \(\varepsilon_r\) (диэлектрическая проницаемость). Обе величины зависят от частоты излучения \(\omega\) и температуры.
Формула для фазового сдвига \(\text{tg }\delta=\varepsilon_{\ell}/\varepsilon_r\). Когда \(\delta\) достаточно мала, электрическое поле на глубине \(z\) рассчитывается следующим образом:
\[\overrightarrow{E}(z,t)=\overrightarrow{E}_0 e^{-\frac{1}{2}nk_0z\tan{\delta}}\sin\left(nk_0z-\omega t\right)\]
где \(k_0=\omega/c\) и \(c=3.0 \cdot 10^8\) м/с — скорость Светы в вакууме.
B4. В приближении \(\tan\delta\approx\sin\delta\) найдите значение коэффициента \(\beta\), определенного в пункте B2. Ответ выразите через заданные выше величины.
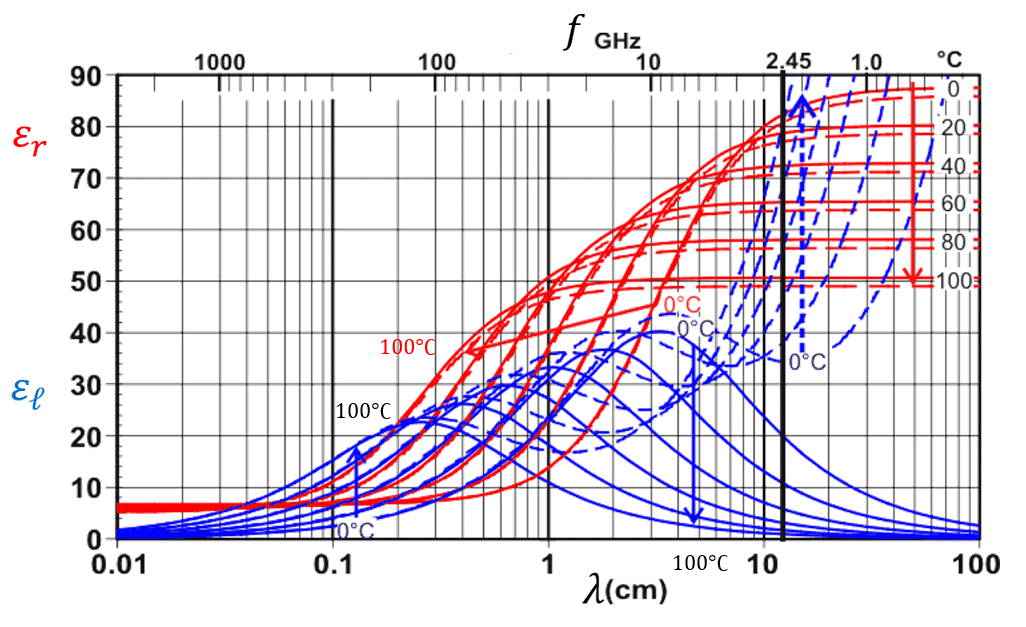
Рис. 5. Изменение температуры от \(0^\circ \text{C}\) до \(100^\circ \text{C}\) показано стрелками на графике.
На рисунке 5 изображены зависсимости \(\color{blue}{\varepsilon_{\ell}}\) (синие линии) и \(\color{red}{\varepsilon_r}\) (красные линии) для чистой (сплошные линии) и соленой (пунктирные линии) воды. Приведены зависимости указанных величин от частоты при разных температурах. Обсуждаемая в задаче угловая частота \(\omega=2\pi\cdot2.45\cdot10^9\) 1/с отмечена жирной черной вертикальной линией. Далее мы рассматриваем излучение только на этой частоте.
B5. По данным на рисунке 5 ответьте на следующие вопросы:
Найдите глубину проникновения \(z_{1/2}\) в воду при температуре \(20^{\circ}\text{C}\). Под глубиной проникновения здесь понимается такое расстояние, на котором поглощаемая мощность в единице объема уменьшается в два раза по сравнению с ее значением при \(z=0\).
Укажите в листе ответов как меняется глубина проникновения микроволнового излучения в воде при изменении температуры. Она увеличивается, уменьшается или не изменяется при увеличении(?) температуры?
Укажите в листе ответов как меняется глубина проникновения микроволнового излучения в соленой воде при изменении температуры. Она увеличивается, уменьшается или не изменяется при увеличении(?) температуры?
зад 3 Термоакустический двигатель
Термоакустический двигатель превращает тепловую энергию в акустическую, или в звуковые волны – один из видов механической энергии. Как и другие тепловые двигатели, он может работать в обратном режиме, став холодильной машиной, т.е. с помощью звука передавать тепло от холодного тела к горячему. Т.к. двигатель функционирует на высокой частоте, теплопередача уменьшается. Также двигателю не требуется рабочая камера. В отличие от других двигателей, термоакустический двигатель не имеет движущихся частей, кроме рабочего потока.
КПД термоакустческого двигателя обычно ниже, чем у других двигателей, но они обладают рядом преимуществ при сборке, отладке и обслуживанию. В этой задаче мы рассмотрим генерацию звуковой энергии в системе.
Часть А. Звуковая волна в закрытой трубе (3.7 балла)
Рассмотрим теплоизолированную трубу длиной \(L\) и площадью поперечного сечения \(S\). Ось трубы совпадает с осью \(x\). Координаты концов трубы – \(x=0\) и \(x=L\). Труба заполнена идеальным газом и закрыта с обоих концов. В равновесии температура газа \(T_0\), давление \(p_0\) и плотность \(\rho_0\). Предполагается, что вязкость отсутствует, а движение газа происходит только вдоль горизонтальной оси \(x\). Свойства газа однородны в перпендикулярных направлениях \(y\) и \(z\).
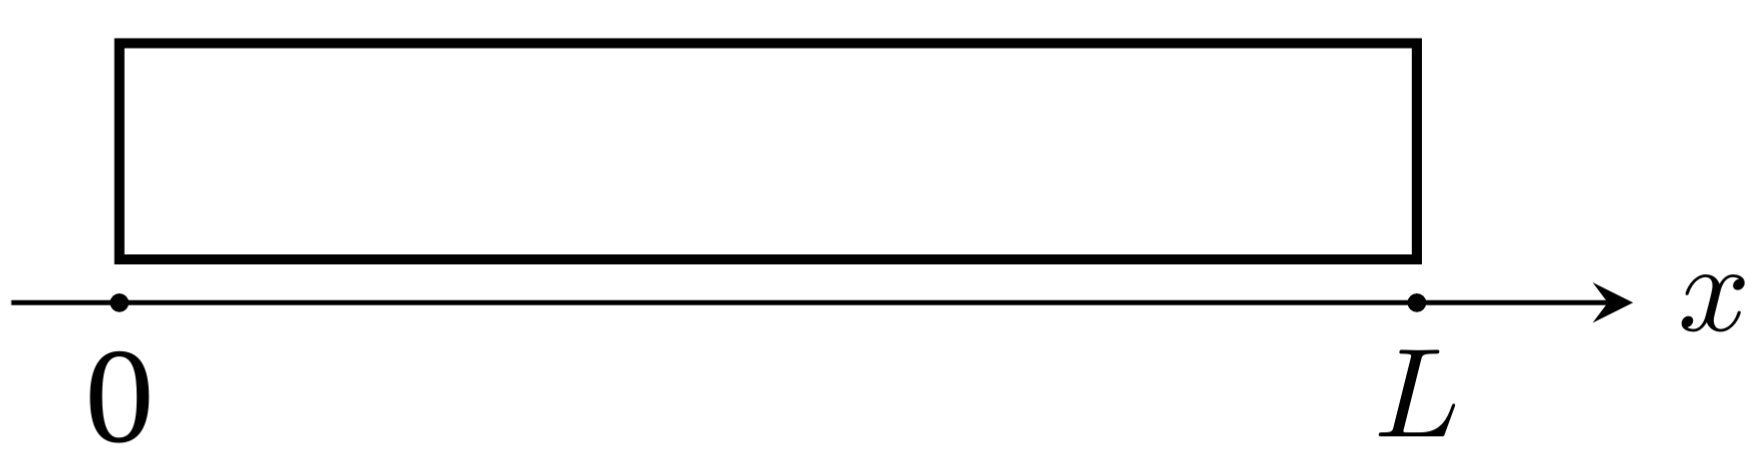
Рис. 1
A1. Если образуется стоячая волна, элементы газа колеблются в направлении \(x\) с циклической частотой \(\omega\). Амплитуда колебаний зависит от положения равновесия \(x\) каждого элемента вдоль трубы. Продольное смещение \(u\) каждого элемента газа от его положения в состоянии покоя \(x\) дается формулой
\[u(x,t)=a\sin(kx)\cos(\omega t)=u_1(x)\cos(\omega t)\](заметим, что \(u\) описывает смещение рассматриваемой порции газа). Здесь \(a\ll L\) – положительная постоянная, \(k = 2\pi /\lambda\) – волновое число и \(\lambda\) – длина волны. Чему равна максимально возможная длина волны \(\lambda_\text{max}\) в такой системе?
В этой задаче рассмотрим моду колебаний, соответствующую длине волны \(\lambda=\lambda_\text{max}\).
Рассмотрим порцию газа, находящуюся в состоянии покоя между \(x\) и \(x+\Delta x\) (\(\Delta x \ll L\)). В результате волны смещения из задания A1, порция газа колеблется вдоль оси \(x\). При этом изменяется её объем и другие термодинамические характеристики.
A2. Объем порции газа \(V(x,t)\) колеблется около равновесного значения \(V_0 = S \Delta x\) согласно формуле
\[V(x,t) = V_0 + V_{1}(x) \cos (\omega t).\]Получите выражение для \(V_1(x)\), выразив его через \(V_0\), \(a\), \(k\) и \(x\).
A3. Считайте, что зависимость давления газа из-за звуковой волны имеет приближенный вид
\[p(x,t) = p_0 - p_{1}(x) \cos (\omega t).\]Рассматривая силы, действующие на порцию газа, вычислите амплитуду \(p_1(x)\) колебаний давления (первый порядок малости), выразив ее через координату \(x\), равновесную плотность \(\rho_0\),амплитуду смещения \(a\) и параметры волны \(k\) и \(\omega\).
При звуковых частотах теплопроводностью газа можно пренебречь. Будем считать процессы расширения и сжатия газа адиабатическими. То есть выполняется уравнение \(pV^\gamma = \text{const}\), где \(\gamma\) – показатель адабаты.
A4. Используйте приведённое выше соотношение и результаты предыдущих пунктов, чтобы получить выражение для скорости звуковых волн \(c = \omega /k\) . Выразите свой ответ через параметры равновесного состояния газа \(p_0, \rho_0\) и показатель адиабаты \(\gamma\).
A5. Изменение температуры газа в процессе адиабатического расширения и сжатия в результате воздействия звуковой волны имеет вид:
\[T(x,t) = T_0 - T_{1}(x) \cos (\omega t).\]Вычислите амплитуду \(T_1(x)\) колебаний температуры, выразив ее через \(T_0\), \(\gamma\), \(a\), \(k\) и \(x\).
A6. Только в этом пункте рассмотрим слабое тепловое взаимодействие между трубой и газом. Таким образом, стоячая волна остается неизменной, но газ может обмениваться небольшим количеством тепла с трубой. Нагревом, обусловленным вязкостью, можно пренебречь.
Для каждой точки на рис. 2 (\(A\), \(C\) на концах трубы, \(B\) посередине) укажите, будет ли температура указанных точек трубы увеличиваться, уменьшаться или не будет изменяться в течение длительного времени.
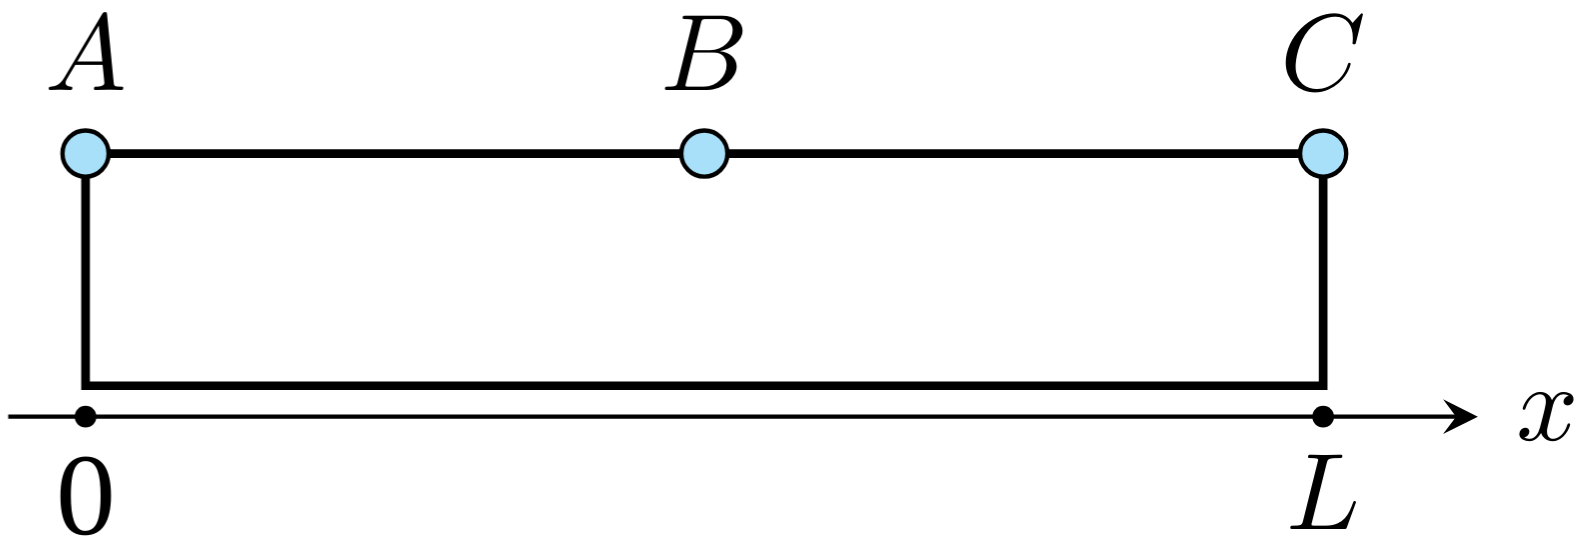
Рис. 2
Часть B. Усиление звуковой волны, вызванное внешним тепловым контактом (6.3 балла)
Стопка тонких твердых пластин установлена внутри трубы. Пластины в стопке установлены параллельно оси трубы, так что они не мешают потоку газа вдоль трубы. Середина стопки расположена на \(x_0 = L /4\), ширина стопки \(\ell \ll L\) вдоль оси трубы; стопка заполняет полностью сечение трубы. Левый край стопки находится на \(x_H = x_0 - \ell / 2\). С помощью внешнего теплового резервуара его температура поддерживатся равной \(T_H = T_0 + \tau /2\) . В то же время, правый край стопки находится на \(x_C = x_0 + \ell / 2\), и его температура поддерживается равной \(T_C=T_0 - \tau/2\). Таким образом между концамм
Стопка пластин обеспечивает, что продольный тепловой поток имеет постоянный градиент температуры между краями, так что \(T_\text{plate}(x)=T_0-\dfrac{x-x_0}{\ell}\tau\).
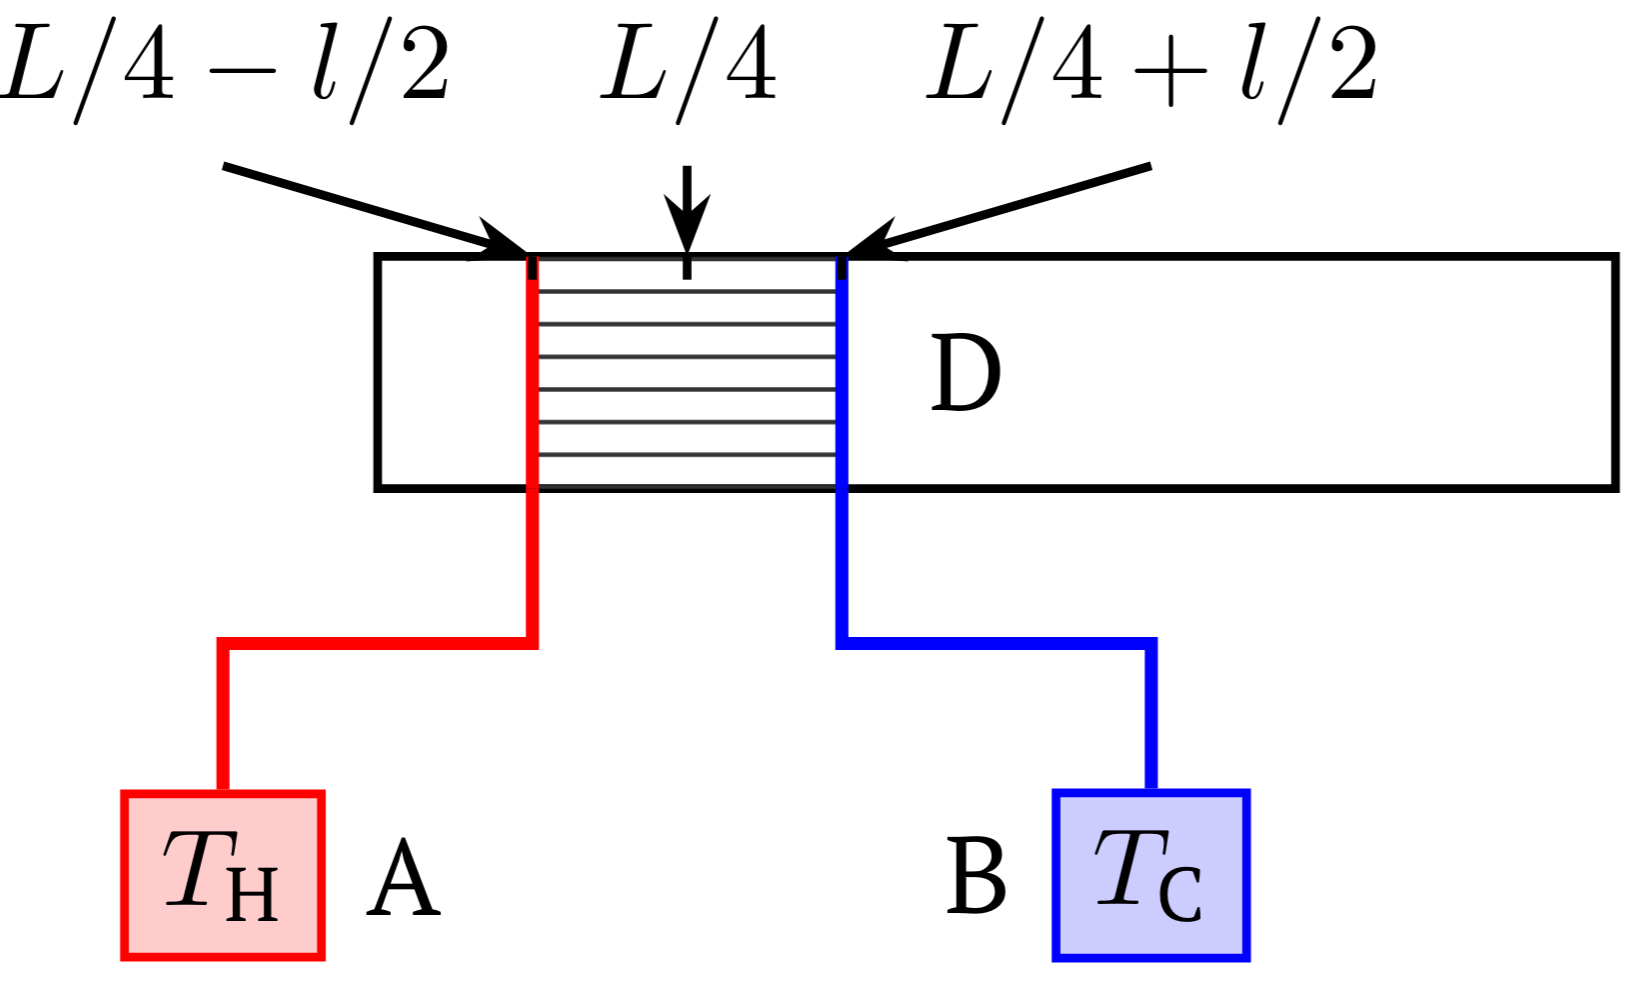
Рис. 3. Схема системы. \(A\) и \(B\) обозначают соответственно горячий и холодный резервуары тепла. \(D\) – стопка пластин.
Для анализа влияния теплового контакта между стопкой пластин и газом на звуковые волны в трубе, предположим следующее:
Все изменения термодинамических величин малы по сравнению с невозмущенными величинами.
Система работает на основной моде стоячей волны при максимально возможной длине волны. Она очень слабо изменяется из-за наличия стопки пластин.
Стопка пластин значительно короче длины волны \(\ell \ll \lambda_\text{max}\), и может быть расположена достаточно далеко от узлов (нулей) смещения и давления, так что смещение \(u(x,t)\approx u(x_0,t)\) и давление \(p(x,t)\approx p(x_0,t)\) могут считаться постоянными по всей длине стопки.
Краевыми эффектами, вызванными порциями газа, входящими в стопку пластин и выходящими из неё можно пренебречь.
Разница температур между краями стопки пластин, т.е. между горячим и холодным резервуарами, мала по сранению с абсолютной температурой: \(\tau \ll T_0\).
Теплопроводностью газа, стопки пластин и трубы можно пренебречь. Основными процессами теплопередачи являются конвекция (из-за движения газа) и теплопередача между газом и стопкой пластин.
B1. Рассмотрим конкретную порцию газа в районе стопки пластин, первоначально расположенную на \(x_0=L/4\). В процессе движения порции газа внутри стопки пластин, локальная температура участка стопки пластин изменяется следующим образом:
\[T_\text{env}(t) = T_0 - T_\text{st} \cos (\omega t).\]Выразите \(T_\text{st}\) через of \(a\), \(\tau\) и \(\ell\).
B2. Выше определенной критической разницы температур \(\tau_\text{cr}\) газ будет передавать тепло от горячего резервуара к холодному. Выразите \(\tau_\text{cr}\) через \(T_0\), \(\gamma\), \(k\) и \(\ell\).
B3. Получите приближенное выражение для потока тепла \(\mathrm{d}Q/\mathrm{d}t\) в порцию газа как линейную функцию скоростей изменения объема и давления. Выразите свой ответ через скорость изменения объема \(\mathrm{d}V/\mathrm{d}t\), скорость изменения давления \(\mathrm{d}p/\mathrm{d}t\), невозмущенные равновесные значения давления и объёма порции газа \(p_0\) ,\(V_0\), и показатель адабаты \(\gamma\).
Вы можете использовать выражение для молярной теплоемкости при постоянном объеме \(c_v= \dfrac {R}{\gamma -1}\), где \(R\) – газовая постоянная.
Ограниченный тепловой поток между порцией газа и стопкой пластин приводит к сдвигу фаз между колебаниями давления и объёма порции газа. Это приводит к появлению работы.
Пусть поток тепла между частицей газа и стопкой пластин пропорционален разнице температур между частицей газа и расположенным рядом элементом стопки пластин. Приближенно можно записать \(\mathrm{d}Q/\mathrm{d}t =-\beta V_0 (T_\text{st} - T_1 ) \cos(\omega t)\), где \(T_1\) и \(T_\text{st}\) – амплитуды колебаний температуры порции газа и расположенной рядом стопки пластин из заданий A.5 и B.1, соответственно, \(\beta>0\) – постоянная. Считайте, что при рабочих частотах двигателя, изменение температуры газа в результате этого теплового потока несущественно по сравнению как с \(T_1\), так и \(T_\text{st}\).
B4. Для вычисления работы рассмотрим изменение объема движущейся порции газа в результате теплового контакта с стопкой пластин. Запишем давление и объем порции газа в виде:
\[\begin{split} p & =p_0+p_a\sin(\omega t)-p_b\cos(\omega t),\\ V & =V_0+V_a\sin(\omega t)+V_b\cos(\omega t).\end{split}\]При заданных \(p_a\) и \(p_b\), найдите коэффициенты \(V_a\)и \(V_b\). Выразите свой ответ через \(p_a\), \(p_b\), \(p_0\), \(V_0\), \(\gamma\), \(\tau\), \(\tau_\text{cr}\), \(\beta\), \(\omega\), \(a\) и \(\ell\).
B5. Вычислите акустическую работу, отнесенную к единице объёма \(w\), произведённую порцией газа за один цикл.
Интегрируя по объёму всей стопки пластин, найдите полную работу \(W_\text{tot}\), совершенную газом за один цикл. Выразите \(W_\text{tot}\) через \(\gamma\), \(\tau\), \(\tau_\text{cr}\), \(\beta\), \(\omega\), \(a\), \(k\) и \(S\).
B6. Получите выражение для теплоты \(Q_\text{tot}\) , переданного за цикл от левого края пластины \(x=x_0\) к правому краю. Выразите свой ответ через \(\tau\), \(\tau_\text{cr}\), \(\beta\), \(\omega\), \(a\), \(S\), \(\ell\).
Подсказка: Для потока тепла при конвекции можно использовать формулу \(j=Q\,\mathrm{d}u/\mathrm{d}t\).
B7. Определите КПД термоакустического двигателя. КПД определяется как отношение произведенной акукстической работы к теплу, полученному из резервуара. Выразите свой ответ через разницу температур \(\tau\) между горячим и холодным резервуарами, критическую разность температур \(\tau_\text{cr}\) и КПД цикла Карно \(\eta_c=1-T_C/T_H\).
Источник: Международная физическая олимпиада (IPhO) 2019, теоретический тур — условия (1) · условия (2) · условия (3) · решения (1) · решения (2) · решения (3). Перевод на русский — pho.rs.