зад 1 Измерение магнитного поля Земли
Введение
В этой задаче измеряется горизонтальная составляющая магнитного поля Земли. Сначала характеристики магнита определяются с помощью весов Гуи, а затем он используется для измерения этого магнитного поля.
Во всей задаче погрешности нужно определять только по погрешности проведения аппроксимирующей прямой, не по погрешностям измерения отдельных точек.
Список оборудования
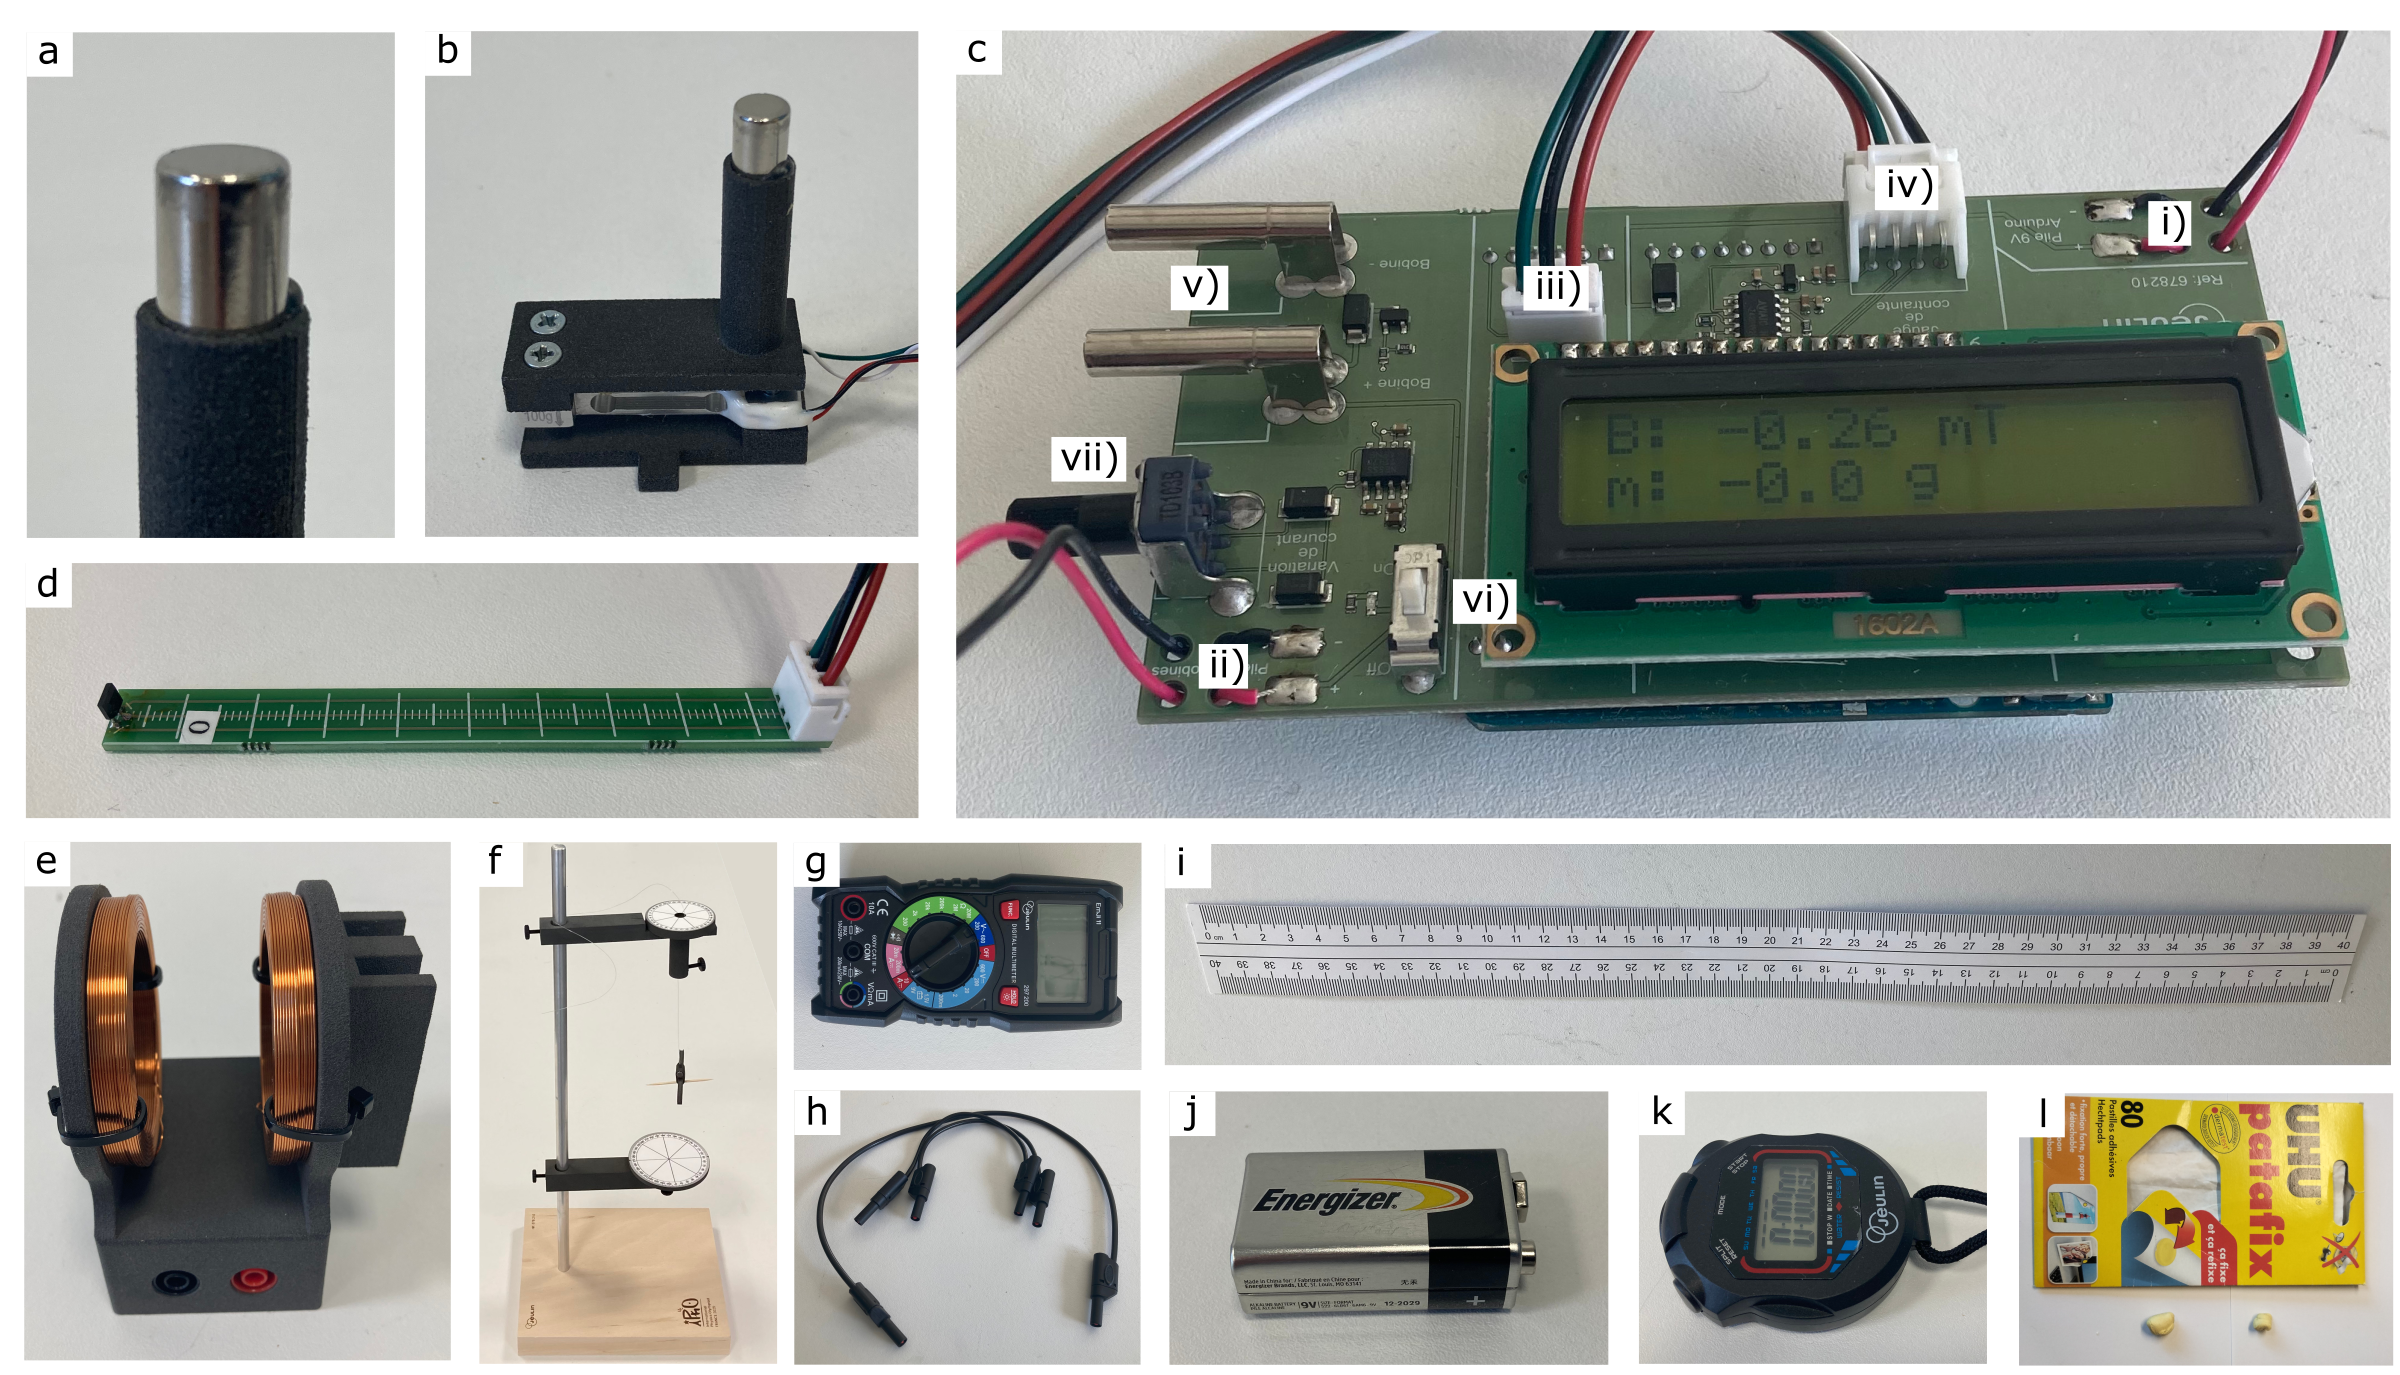
Рис. 1. Фотографии оборудования.
Список оборудования приведен ниже, см. рис. 1. Если предметов больше одного, их количество указано в квадратных скобках. Если какое-то оборудование не работает, обратитесь за помощью.
(a) Магниты [3]. Первый магнит прикреплен к датчику силы (b); не снимайте его. Второй магнит вставлен в держатель (f); не извлекайте его, пока не будет явно указано. Третий магнит будет использоваться в A.5. Все магниты одинаковые.
(b) Датчик силы. Он подключен к Arduino (c) и измеряет силу вдоль своей оси, значение обозначено \(m_{\rm{f}}\), в единицах грамм-силы ("g"). Грамм-сила – это сила, действующая на тело массы 1 г в поле тяжести Земли (\(g_0=9.81~м\cdot c^{-2}\)). К нему прикреплен один из магнитов (a). Каждый раз, когда датчик включается, его показания сбрасываются на 0, независимо от ситуации. К датчику нельзя прикладывать силу, превышающую 200 g. Распаковывайте его аккуратно.
(c) Arduino с цифровым дисплеем. Этот элемент используется для питания катушек (e) и измерения силы и индукции магнитного поля. Измеренные значения отображаются в грамм-силе ("g") и мТл. Батарейка (j), питающая Arduino, должна быть подключена к разъему (i), а батарейка (j), питающая катушки (e), – к разъему (ii) (обратите внимание на полярность подключения). Датчик силы (b) и датчик магнитного поля (d) должны быть подключены к разъемам (iv) и (iii) соответственно, а кабели питания катушек – к разъемам (v). Переключатель (vi) замыкает цепь питания катушки (при этом зажигается светодиод), ток через которую можно регулировать с помощью (vii).
(d) Датчик магнитного поля с линейкой. Подключен к Arduino (c), датчик измеряет проекцию поля \(B_z\) вдоль направления \(\overrightarrow{e_z}\) линейки, в мТл.
(e) Катушки в конфигурации анти-Гельмгольца (катушки намотаны в противоположных направлениях). Эти катушки должны быть соединены последовательно с амперметром (g) и с Arduino (c), чтобы создать магнитное поле.
(f) Металлический штатив с деревянным основанием, с подвешенным держателем, в который первоначально вставлен магнит (a), и с транспортирами. Инструкция по сборке штатива приведена ниже.
(g) Мультиметр. Используется только в качестве амперметра в режиме \(10~А\). Если оставить мультиметр в неактивном состоянии, он выключается. Его можно включить снова, вернув переключатель в положение "OFF" и обратно. Не используйте щупы, находящиеся в коробке мультиметра.
(h) Электрические провода [3].
(i) Линейка \(40~см\).
(j) Батарейки \(9~В\) [3]. Их емкость составляет порядка \(300~мА\cdot ч\) .
(k) Секундомер.
(l) Клейкая масса. Ее можно использовать во всей задаче.
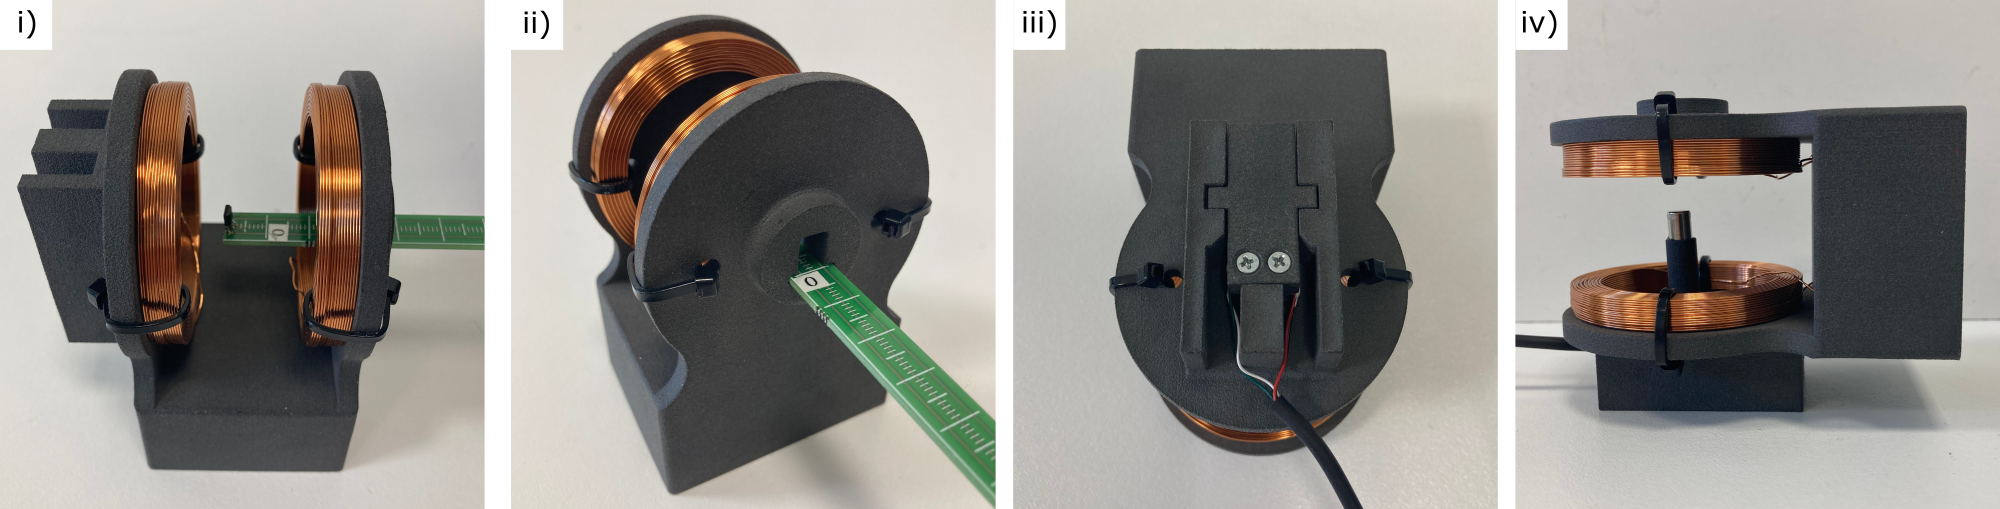
Рис. 2. Использование датчиков внутри катушек анти-Гельмгольца.
Использование датчиков, подключаемых к Arduino (рис. 2)
Для измерения магнитного поля на оси, датчик магнитного поля (d) можно перемещать в катушках (e), как показано на рис. (i). Положение \(z=0\) для датчика показано на рис. (ii), и \(z\) увеличивается при перемещении датчика внутрь катушек.
Датчик силы (b) вставляется в катушку, как показано на (iii), после чего катушка разворачивается как на рис. (iv), чтобы датчик был расположен вертикально. Для этого не забудьте проложить электрические провода через предусмотренные желоба.
Инструкция по сборке штатива (f) (рис. 3), которая потребуется только перед началом части B, с использованием проволоки длиной 34 см.
Вставьте металлическую стойку (f0a) в деревянную пластину с пластиковыми ножками (f0b), чтобы получилась подставка (f0).
Деталь (f1) находится на нижней части и используется для измерения угла поворота держателя. Установите кронштейн (f1b) на металлическую стойку с помощью винта (f4), затем закрепите на нем деталь (f1a) с помощью второго винта (f4).
Деталь (f2) находится в верхней части, к ней крепится проволока, на которой подвешен держатель. Установите кронштейн (f2b) на металлическую стойку с помощью винта (f4), затем вставьте на него деталь (f2a).
Чтобы собрать подвес (f3), вставьте массивный стержень (f3b) и зубочистку (f3c) в держатель (f3a), в которую уже вставлен магнит (a). Вставьте проволоку, поддерживающую держатель, в деталь (f2a) и закрепите ее винтом (f4). Поворачивая деталь (f2a), можно изменить угол закрепления проволоки. Зубочистка позволяет точно измерить угловое положение подвеса.
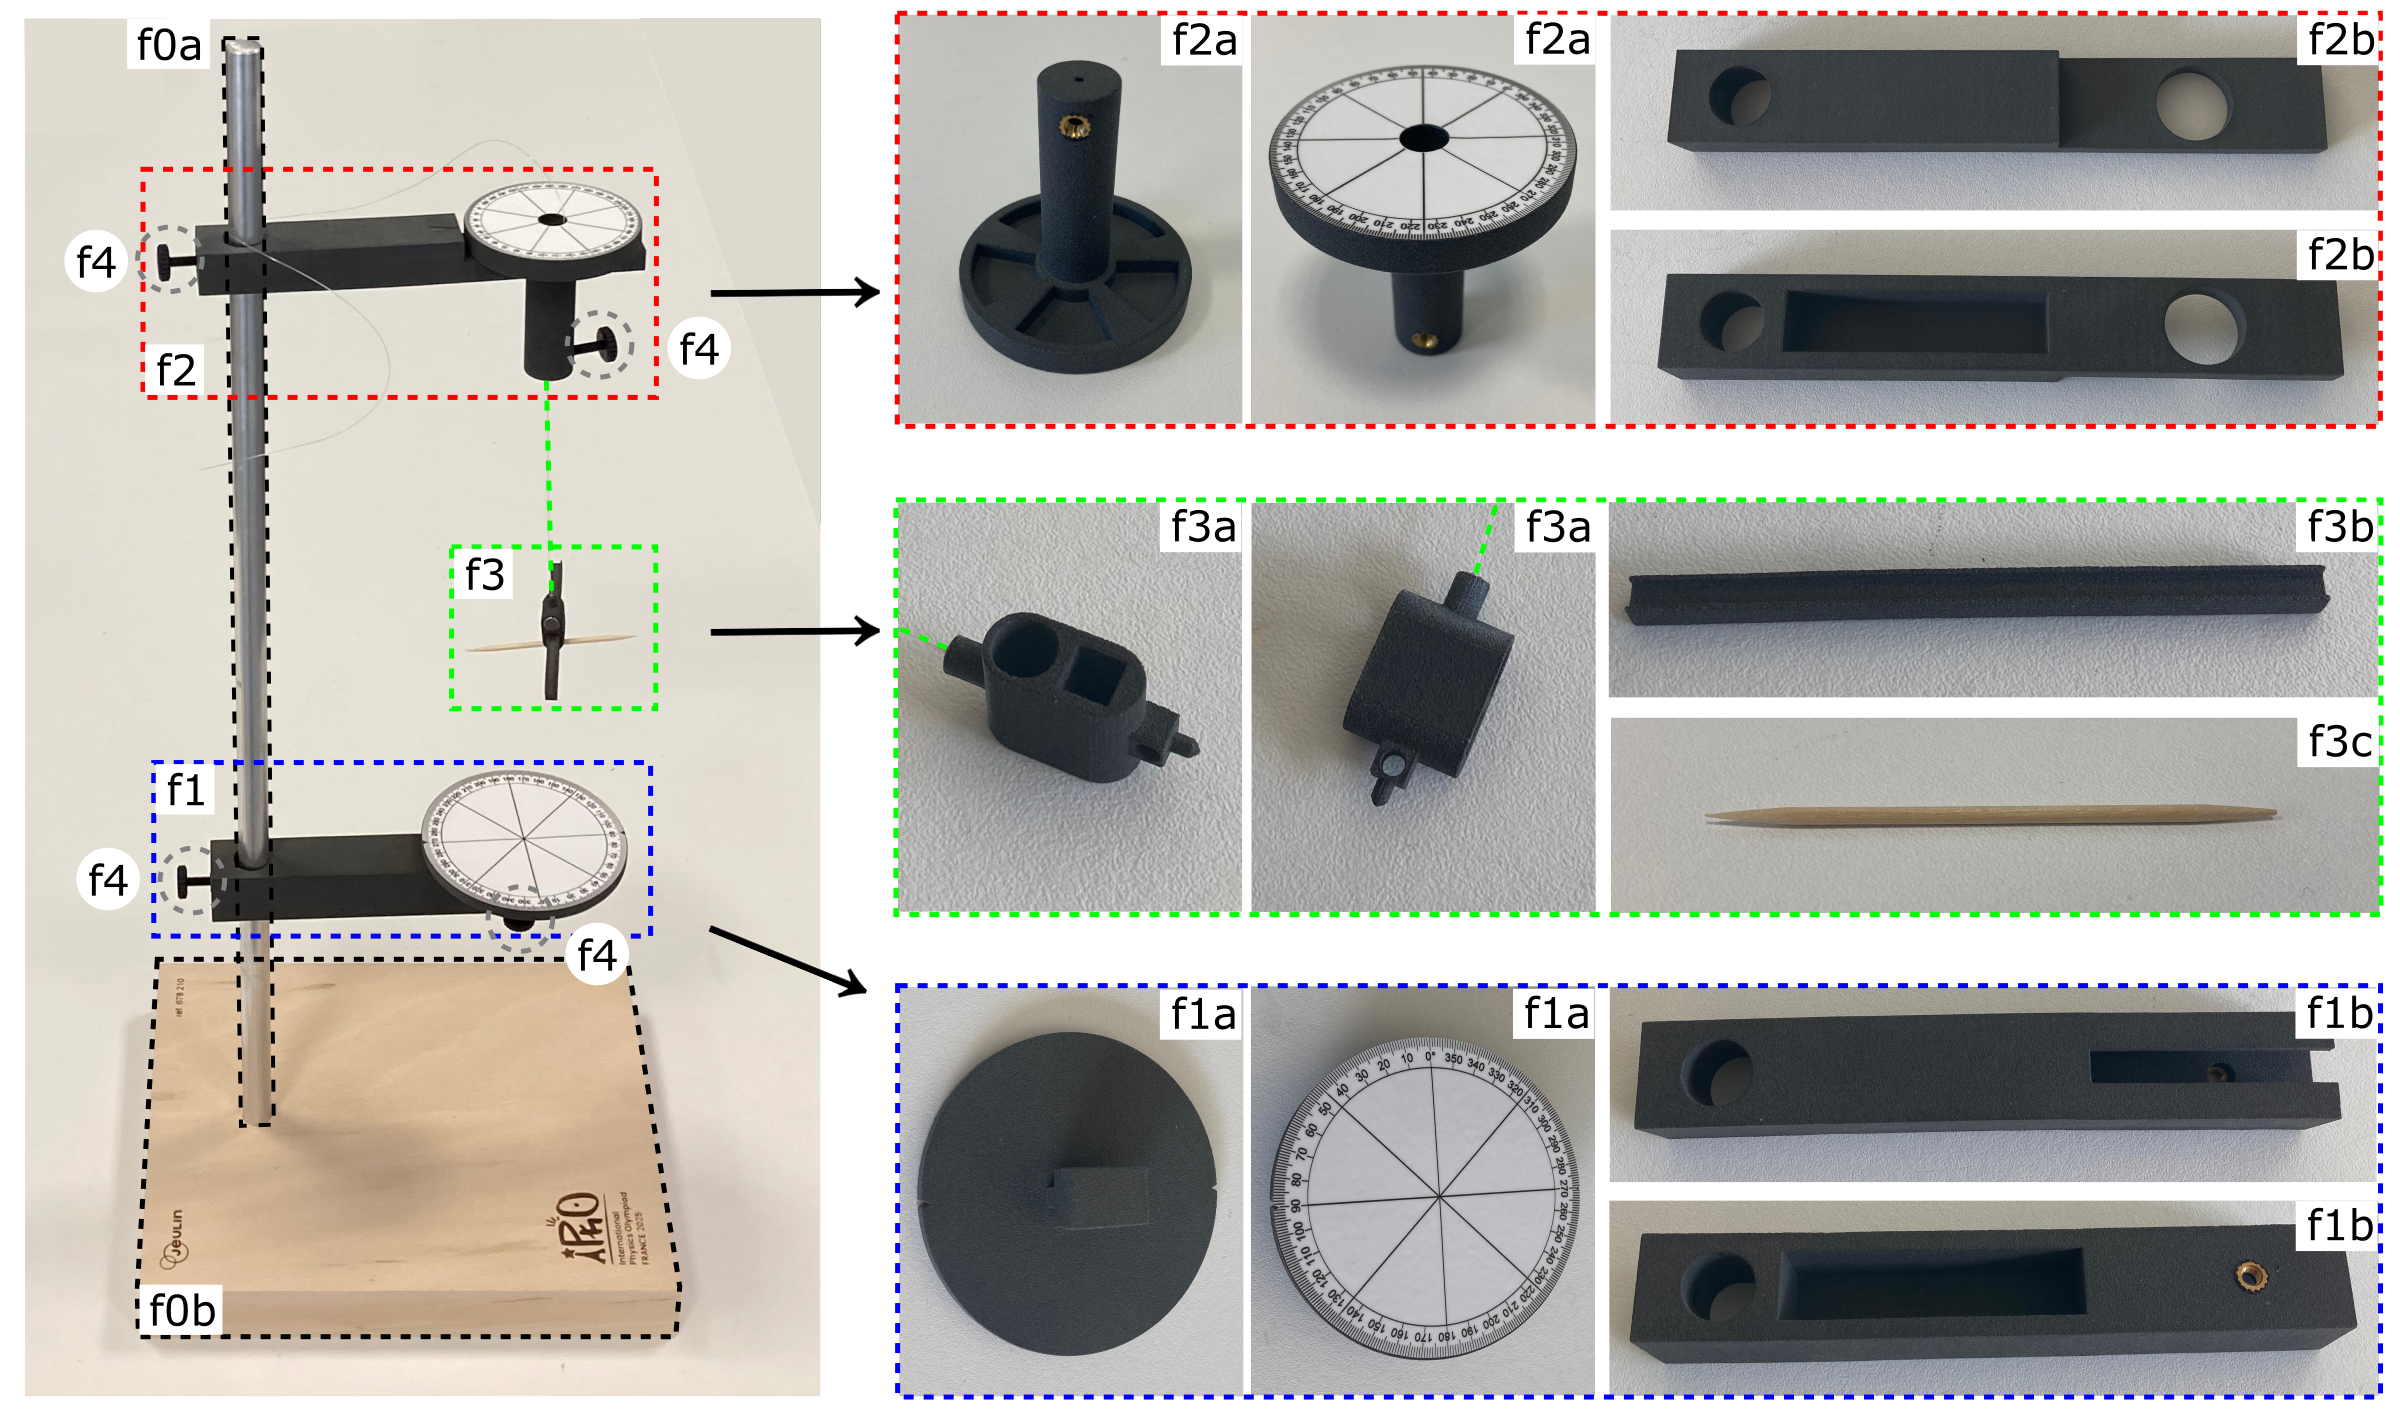
Рис. 3. Сборка штатива с подвесом. Детали (f1a), (f1b), (f2a), (f2b) и (f3a) показаны с двух разных сторон. Имеется четыре одинаковых пластиковых винта (f4).
Часть A. Весы Гуи и магнитный момент
Модель
Будем считать, что магнит можно рассматривать как магнитный диполь с магнитным моментом \(\overrightarrow{m}_{\rm{m}}\). Сила, действующая на такой диполь с магнитным моментом \(\overrightarrow{m}_{\rm{m}}=m_{\rm{m}}\overrightarrow{e_z}\) в магнитном поле \(\overrightarrow{B}=B(z)\overrightarrow{e_z}\), равна
\[\overrightarrow{F}=m_{\rm{m}}\frac{dB(z)}{dz}\overrightarrow{e_z}\;.\]
Когда через катушки анти-Гельмгольца течет ток \(i\), поле \(\overrightarrow{B}\) на их оси \(\overrightarrow{e_z}\) вращения равно
\[\label{EqBAntiHelmholtz}\overrightarrow{B}(z)=\alpha i(z-z_{0}) \overrightarrow{e_z}\;.\]
Это выражение справедливо только вблизи центра устройства, координата которого \(z=z_0\).
Магнитное поле в катушках
A1. Численно оцените характерное время работы \(\tau\) одной из батареек, предназначенных для эксперимента, в случае протекания тока силой порядка \(2~А\).
Этот результат необходимо учитывать при выборе метода измерения. Учтите, что катушки используются только в части А. Обратите внимание, что у вас есть запасная батарейка.
Вставьте датчик магнитного поля внутрь катушек, как показано на рис. 2. См. также этот рисунок для определения положения датчика в катушках.
A2. При фиксированной силе тока \(i_{0}\simeq1.0~А\) измерьте зависимость магнитного поля \(B_{z}\) от положения \(z\) датчика на оси катушек и постройте её график. Определите наибольшую область \([z_\text{min},z_\text{max}]\), где экспериментальная зависимость магнитного поля от координаты линейна.
A3. Разместив датчик в двух положениях \((z_1,\:z_2)\) в области линейной зависимости, постройте график, чтобы проверить зависимость \(\overrightarrow{B}\) от силы тока, заданную уравнением (2). Определите значение \(\alpha\) и его погрешность.
Весы Гуи
Извлеките датчик магнитного поля из катушек и поместите внутрь катушек датчик силы, как показано на рис. 2. Обратите особое внимание на расположение электрических проводов в желобах.
A4. Проведите экспериментальные измерения грамм-силы \(m_{\rm{f}}\) в зависимости от силы тока \(i\). Постройте график, с помощью которого определите значение магнитного момента \(m_{\rm{m}}\) магнита и его погрешность.
Альтернативное измерение магнитного момента
В дипольном приближении магнитное поле магнита с магнитным моментом \(m_{\rm{m}}\) на оси вращения \(z\) имеет вид
\[\label{EqChampBAxe}B_{z}(z)=\frac{\mu_{0}m_{\rm{m}}}{2\pi (z-z_{\rm{a}})^{3}},\]
где \(z_{\rm{a}}\) – не обязательно геометрический центр магнита, и где \(\mu_0=4\pi\cdot 10^{-7}~Гн\cdot м^{-1}\).
A5. Измерьте магнитное поле \(B_{z}\) вдоль оси вращения свободного магнита в зависимости от расстояния \(z\). Постройте график для проверки модели, заданной уравнением (3), в том числе в области отклонения от теоретической зависимости. Получите новое значение для \(m_{\rm{m}}\), и его погрешность.
A6. Учитывая оба результата, полученные в A.4 и A.5, получите окончательное экспериментальное значение \(m_{\rm{m}}\) и его погрешность.
Часть B. Определение магнитного поля Земли
Модель
В этой части для определения горизонтальной составляющей \(B_{\rm{e}}\) магнитного поля Земли исследуются колебания магнита в горизонтальной плоскости. Схема установки и инструкции по сборке приведены на рис. 3. и выше. На подвес с магнитом (f3) действуют два момента сил относительно вертикальной оси:
момент силы со стороны проволоки, задаваемый выражением \(\Gamma_{\rm{f}} = -\dfrac{C_{\rm{f}}}{L}(\theta-\theta_{0})\), где \(C_{\rm{f}}\) – постоянная величина, \(L\) – расстояние между точками креплениями проволоки, а \(\theta_{0}\) – угол, при котором проволока не испытывает деформации кручения.
момент силы со стороны магнитного поля Земли, задаваемый выражением \(\Gamma_{\rm{e}} =-m_{\rm{m}} B_{\rm{e}}\sin(\theta-\theta_{\rm{e}})\), где угол \(\theta_{\rm{e}}\) задаёт направление магнитного поля Земли.
Обозначим за \(J\) момент инерции подвеса с магнитом относительно вертикальной оси. Тогда уравнение моментов примет вид:
\[J\frac{\text{d}^2 \theta}{\text{d}t^2}=\Gamma_f + \Gamma_e =-\frac{C_{\rm{f}}}{L}(\theta-\theta_{0})-m_{\rm{m}} B_{\rm{e}}\sin(\theta-\theta_{\rm{e}}).\]
В приближении \(\sin(\theta-\:\theta_{\rm{e}})\:\simeq\:\theta-\:\theta_{\rm{e}}\) решением будут гармонические колебания с периодом \(T\). В этой части задачи вы можете лепить клейкую массу (l) в любую форму и прикреплять к любым устройствам.
Внимание: Во избежание влияния внешних магнитных полей магнит должен располагаться на расстоянии не менее 20 см от любых металлических предметов и источников магнитного поля (в том числе и других магнитов).
Экспериментальная установка и первые измерения
В пунктах B.1–B.5 используйте проволоку длиной \(L=34\) см и убедитесь, что она не скручена. Предположим сначала, что момент сил со стороны проволоки пренебрежимо мал по сравнению с моментом сил со стороны магнитного поля Земли, и вернёмся к этому предположению позже.
Чтобы \(\theta_0\) совпал с \(\theta_{\rm{e}}\), с помощью детали (f2a) отрегулируйте \(\theta_0\) так, чтобы подвес (f3) не вращался при извлечении магнита. Затем снова вставьте магнит в держатель и не меняйте \(\theta_0\) вплоть до пункта B.5.
B1. Предложите метод экспериментального определения \(B_{\rm{e}}\). Перечислите величины, которые вы будете измерять, и их единицы измерения. Изобразите эти величины на подробной схеме и запишите уравнения, связывающие их с величинами, введёнными в условии. Для каждой величины укажите, является ли она фиксированной (F) или изменяется (V) в рамках ваших измерений.
B2. Используя описанный вами метод, постройте график и вычислите \(B_{\rm{e}}\) и его погрешность.
Оценка момента силы со стороны проволоки
B3. Не меняя длину проволоки \(L=34\) см, исследуйте колебания подвеса без магнита и вычислите \(C_{\rm{f}}\) и ее погрешность, используя по одному измерению периода для двух конфигураций установки. Запишите уравнение, связывающее \(C_{\rm{f}}\) с измеренными величинами.
B4. Используя результаты измерений предыдущего пункта, запишите выражение и вычислите критическую длину \(L_{\rm{c}}\), при которой множители \(C_{\rm{f}}/L\) и \(m_{\rm{m}} B_{\rm{e}}\) в выражениях для моментов сил \(\Gamma_{\rm{f}}\) и \(\Gamma_{\rm{e}}\) равны. Вычислите отношение \((C_{\rm{f}}/L) / (m_{\rm{m}} B_{\rm{e}})\) для измерений пункта B.2 и выберите один из интервалов: \([0, 1\%)\), \([1\%, 5\%)\), \([5\%, 20\%)\), \([20\%, 50\%)\), \([50\%, \infty)\).
Статические измерения
Теперь измерим магнитное поле Земли статическим методом. Снова вставьте магнит в держатель. Вращая деталь (f2a) на рис. 3, можно менять угол \(\theta_0\), что приводит к скручиванию проволоки.
B5. Не меняя длину проволоки \(L=34\) см, снимите зависимость равновесного положения магнита \(\theta_{\rm{eq}}\) от угла \(\theta_0\), постройте подходящий график и вычислите \(B_{\rm{e}}\) и его погрешность.
B6. Измените \(L\) и повторите измерения предыдущего пункта для двух других значений длины, чтобы убедиться, что момент сил со стороны проволоки зависит от \(L\). Построив итоговый график, учитывающий все зависимости, вычислите \(B_{\rm{e}}\) и его погрешность.
▶ОтветСкрыть
A1: \(\sim9~\text{min}\); A2: \([0.015 , 0.032] ~\text{m}\); A3: \(\alpha=0.150\pm0.007\;\text{T}\cdot\text{m}^{-1}\cdot\text{A}^{-1}\); A4: \(m_m=0.36\pm0.02\;\text{A}\cdot\text{m}^2\); A5: \(m_m=0.31\pm0.01\;\text{A}\cdot\text{m}^2\); A6: \(m_m=0.33\pm0.01\;\text{A}\cdot\text{m}^2\); B2: \(B_e = (47\pm 3)\;\mu\text{T}\); B3: \(C_f=(5.1\pm0.2) \times 10^{-7} ~\text{N} \cdot \text{m}^2\text{/rad}\); B6: \(B_e=45.3\pm5\;\mu\text{T}\)
▶РешениеСкрыть
A1. The 9V battery capacity is \(Q=I \cdot \Delta t=300~\text{mA}\cdot\text{h}\). Using an electric current \(I=2~\text{A}\), the time of use is \(0.3 \times 3600/2 \approx 540 ~\text{s} \approx 9 ~\text{min}\).
Ответ:
\(\sim9~\text{min}\)
A2. The plot below is obtained at \(i_0=1~\text{A}\). At the centre of the device is a zone in which the field is a linear function of position. At the edges of the device, you can see the saturation of the classical field as you approach the two coils. The zone of linearity from the figure is \([0.015 , 0.032] ~\text{m}\).
| \(z,~мм\) | \(42\) | \(40\) | \(38\) | \(36\) | \(34\) | \(31\) | \(29\) |
| \(B_z,~мТл\) | \(-10.10\) | \(-10.18\) | \(-9.70\) | \(-8.53\) | \(-7.52\) | \(-5.54\) | \(-4.12\) |
| \(z,~мм\) | \(26\) | \(24\) | \(21\) | \(19\) | \(16\) | \(14\) | \(12\) |
| \(B_z,~мТл\) | \(-1.54\) | \(-0.24\) | \(2.34\) | \(3.88\) | \(5.90\) | \(7.68\) | \(8.65\) |
| \(z,~мм\) | \(10\) | \(7\) | \(5\) | \(2\) | |||
| \(B_z,~мТл\) | \(9.54\) | \(10.10\) | \(10.10\) | \(9.86\) |

Ответ:
\([0.015 , 0.032] ~\text{m}\)
A3. The centre of the linear zone is around \(23~ \text{mm}\). The values of the magnetic field at two points A and B can be measured for several electric current values, giving the gradient of the magnetic field as a function of electric current.
This makes it possible to extract the slopes of the magnetic field as a function of electric current. We can then plot the value of the gradient of \(B(z)\) as a function of \(I\), which gives at \(z=18~\text{mm}\).
We have an affine evolution. The possible residual y-intercept may be due to the fact that the sensor is not correctly calibrated. From the slope one obtains \(\alpha =0.15\pm0.01\;\text{T}\cdot\text{m}^{-1}\cdot\text{A}^{-1}\). The same measurement is done at \(z=28~\text{mm}\).
And then one finds \(\alpha = -0.15\pm0.01\;\text{T}\cdot\text{m}^{-1}\cdot\text{A}^{-1}\). The value of \(\alpha\) is then obtained from the average of the two previous measurements, so \(\alpha=0.150\pm0.007\;\text{T}\cdot\text{m}^{-1}\cdot\text{A}^{-1}\).
| \(I,~А\) | \(0.64\) | \(1\) | \(1.29\) | \(1.6\) | \(2.2\) |
| \(B_z,~мТл\) | \(2.35\) | \(3.66\) | \(4.69\) | \(6.01\) | \(8.37\) |

| \(I,~А\) | \(0.59\) | \(0.99\) | \(1.37\) | \(1.91\) | \(2.17\) |
| \(m_{\rm{f}},~г\) | \(-2.36\) | \(-4.17\) | \(-5.47\) | \(-7.55\) | \(-8.59\) |

Ответ:
\(\alpha=0.150\pm0.007\;\text{T}\cdot\text{m}^{-1}\cdot\text{A}^{-1}\)
A4. We vary the electric current \(i\) and measure the effective mass, which gives
The slope of the curve is 5.48 gram-force/A, giving a slope of \((53.7\pm0.8)\times10^{-3}\) N/A. Finally, a magnetic moment is \(m_m=\dfrac{53.7\times10^{-3}}{0.150}=0.358\;\text{A}\cdot\text{m}^2\). The uncertainty is obtained from \(\dfrac{\delta m}{m}=\dfrac{\delta p}{p}+\dfrac{\delta\alpha}{\alpha}=0.05\).
| \(I,~А\) | \(0.59\) | \(0.61\) | \(0.88\) | \(1.09\) | \(1.25\) | \(1.43\) | \(1.48\) |
| \(m_{\rm{f}},~г\) | \(3.29\) | \(3.42\) | \(4.92\) | \(6.00\) | \(6.92\) | \(7.81\) | \(8.21\) |
| \(I,~А\) | \(1.75\) | \(1.76\) | \(2.20\) | ||||
| \(m_{\rm{f}},~г\) | \(9.71\) | \(9.67\) | \(11.81\) |

The magnetic moment
Ответ:
\(m_m=0.36\pm0.02\;\text{A}\cdot\text{m}^2\)
A5. The field \(B\) is measured directly by sticking the third magnet on the graduated ruler. You can also use the Hall sensor directly. The measurements are shown below, where the position is plotted as a function of \(B^{-1/3}\) (see figure below).
The slope is \(\left(\dfrac{\mu_0m_m}{2\pi}\right)^{1/3}=(4,1\pm0.1)\times10^{-3}\;\text{m}\cdot\text{T}^{1/3}\), and then the new value of the magnetic moment is \(m_m=0.31\pm0.01\;\text{A}\cdot\text{m}^2\).
| \(B^{-1/3},~мТл^{-1/3}\) | \(2.8\) | \(2.7\) | \(2.7\) | \(2.9\) | \(3.4\) | \(4.1\) | \(5.3\) | \(6.9\) |
| \(d,~мм\) | \(3\) | \(5\) | \(8\) | \(10\) | \(12\) | \(15\) | \(20\) | \(25\) |
| \(B^{-1/3},~мТл^{-1/3}\) | \(7.7\) | \(9.1\) | \(10.4\) | \(12.9\) | \(15.6\) | \(18.5\) | \(26.7\) | |
| \(d,~мм\) | \(30\) | \(35\) | \(40\) | \(50\) | \(60\) | \(70\) | \(80\) |

Ответ:
\(m_m=0.31\pm0.01\;\text{A}\cdot\text{m}^2\)
A6. The final value is given by the averaged value of the previous measurements, so
Ответ:
\(m_m=0.33\pm0.01\;\text{A}\cdot\text{m}^2\)
B1. The figure below describes the proposed experiment. The period \(T\) for small oscillations is measured (with best precision using several periods). Since the inertial moment \(J_0\) of the pod is unknown, adding sticky paste to both ends of the pod allows the change of the inertial moment \(J=J_0+\Delta J\). The length of the pod arm is \(r_a=0.04\:\text{m}\).
The differential equation verified by the pod at small angles is \(\dfrac{\Delta J}{m_m}=\dfrac{1}{\omega^2}B_e-\dfrac{J_0}{m_m}\). The period is \(T=\dfrac{2\pi}{\omega}\) and the variation of inertial moment by adding a total mass of sticky paste \(2m_a\) is \(\Delta J = 2m_a.r_a^2\). Therefore \(\dfrac{2m_ar_a^2}{m_m}=\dfrac{T^2}{4\pi^2}B_e-\dfrac{J_0}{m_m}\).
B2. Since \(\dfrac{2m_ar_a^2}{m_m}=\dfrac{T^2}{4\pi^2}B_e-\dfrac{J_0}{m_m}\), plotting \(T^2\) versus \(m_a\) should give a linear function of slope \(p=\dfrac{8\pi^2r_a^2}{m_m B_e}\).
One finds a slope \(p=8640\pm200\;\text{A}^{-1} \cdot \text{T}^{-1}\). Using the value \(m_m=0.31\pm0.01\;\text{A}\cdot\text{m}^2\), one obtains \(B_e=47\;\mu\text{T}\). the relative uncertainty is \(\dfrac{200}{8640} + \dfrac{0.01}{0.305} \approx 0.06\). Therefore
| \(M, ~г\) | \(0.00\) | \(0.40\) | \(0.85\) | \(1.70\) | \(2.60\) |
| \(T^2, ~с^2\) | \(2.06\) | \(6.11\) | \(9.91\) | \(17.65\) | \(24.63\) |

Ответ:
\(B_e = (47\pm 3)\;\mu\text{T}\)
B3. The magnet is removed. The period of oscillation therefore depends on the torque due to the twisting of the wire and the moment of inertia. As the moment of inertia of the cradle remains unknown, we can measure the period \(T_1\) without sticky paste and the period \(T_2\) with sticky paste, for a fixed length of wire. The equations involved are
\(J = \dfrac{C_f T_1^2}{4\pi^2 L}\),
\(J+2m_a r_a^2=\dfrac{C_f T_2^2}{4\pi^2L}\).
Taking two measures, for \(m_a=0\) and \(m_a=2,6\;\text{g}\), one finds \(T_1=4.2\pm0.2\;\text{s}\) and \(T_2=15.8\pm0.2\;\text{s}\), and therefore \(C_f=\dfrac{8\pi^2L m_a r_a^2}{T_2^2-T_1^2}\), so
Ответ:
\(C_f=(5.1\pm0.2) \times 10^{-7} ~\text{N} \cdot \text{m}^2\text{/rad}\)
B4. The two previous torques are equalized, so \(\dfrac{C_f}{L_c} = m_mB_e\) and then \(L_c=\dfrac{C_f}{m_m B_e} = \dfrac{5.1 \times 10^{-7}}{0.33 \times 47 \times 10^{-6}} = 3.2\;\text{cm}\). The ratio between the torque at 34cm and the critical torque at 3.2cm is therefore \(3.2/34=9\%\). So the answer is \([5\% ; 20\%)\).
B5. According to the equation of motion in an equilibrium situation, we have : \(\dfrac{C_f(\theta_{eq}-\theta_0)}{L}=-m_m B_e \sin(\theta_{eq})\). The protocol therefore involves plotting, for a fixed length \(L\), \(\theta_{eq}-\theta_0\) as a function of \(\sin(\theta_{eq})\) and checking that it is indeed a linear function, the slope of which \(p = \dfrac{m_mB_eL}{C_f}\) can be calculated.
The slope obtained from the measurements is \(11.1\pm1.7\;\text{rad}^{-1}\) for \(L=0.34\;\text{m}\). The Earth magnetic field is then \(B_e = \dfrac{p C_f}{m_m L} = \dfrac{11.1 \times 5.1 \times 10^{-7}}{0.33 \times 0.34} = 50.5\pm8\;\mu\text{T}\). Note that uncertainty is relatively high.
| \(\sin(\theta_{\rm{eq}})\) | \(-0.95\) | \(-0.89\) | \(-0.73\) | \(-0.69\) | \(-0.68\) | \(-0.66\) | \(-0.62\) |
| \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) | \(-14\) | \(-13\) | \(-11\) | \(-11\) | \(-10\) | \(-9\) | \(-8\) |
| \(\sin(\theta_{\rm{eq}})\) | \(-0.56\) | \(-0.47\) | \(-0.39\) | \(-0.27\) | \(-0.19\) | \(-0.12\) | \(-0.05\) |
| \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) | \(-7\) | \(-6\) | \(-5\) | \(-4\) | \(-3\) | \(-2\) | \(-1\) |

B6. Now the length \(L\) is varied, for \(L=26,\;12\text{ and }8\;\text{cm}\).
The slopes are
| \(\sin(\theta_{\rm{eq}})\) | \(-1.00\) | \(-0.92\) | \(-0.87\) | \(-0.79\) | \(-0.68\) | \(-0.60\) | \(-0.52\) |
| \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) | \(-11\) | \(-10\) | \(-9\) | \(-8\) | \(-7\) | \(-6\) | \(-5\) |
| \(\sin(\theta_{\rm{eq}})\) | \(-0.43\) | \(-0.33\) | \(-0.26\) | \(-0.17\) | \(-0.09\) | \(0.00\) | |
| \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) | \(-4\) | \(-3\) | \(-3\) | \(-2\) | \(-1\) | \(0\) |

| \(\sin(\theta_{\rm{eq}})\) | \(-1.00\) | \(-0.87\) | \(-0.71\) | \(-0.54\) | \(-0.41\) | \(-0.22\) | \(0.00\) |
| \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) | \(-6.8\) | \(-5.4\) | \(-4.3\) | \(-3.2\) | \(-2.2\) | \(-1.1\) | \(0.0\) |

| \(\sin(\theta_{\rm{eq}})\) | \(-1.00\) | \(-0.94\) | \(-0.82\) | \(-0.67\) | \(-0.50\) | \(-0.32\) | \(-0.13\) |
| \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) | \(-6.8\) | \(-5.9\) | \(-5.1\) | \(-4.4\) | \(-3.7\) | \(-3.0\) | \(-2.2\) |
| \(\sin(\theta_{\rm{eq}})\) | \(0.00\) | \(0.12\) | \(0.31\) | \(0.46\) | |||
| \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) | \(-1.6\) | \(-0.9\) | \(-0.2\) | \(0.5\) |

| \(L,~см\) | \(25\) | \(12\) | \(8\) |
| \(p,~рад^{-1}\) | \(10.6\pm0.3\) | \(6.7\pm0.3\) | \(4.6\pm0.2\) |

So we can plot the slopes versus \(L\) as
As expected, the slope of figure B.6D is found to be proportional to \(L\), with a slope \(p' = 27.1 \pm 1.5\;\text{rad}^{-1} \cdot \text{m}^{-1}\). A new value of \(B_e\) is deduced from \(B_e = \dfrac{p' C_f}{m_m} = \dfrac{5.1\times10^{-7} \times 27.1}{0.305} \approx 45.3\;\mu\text{T}\). Relative uncertainty is given by \(\dfrac{\delta p'}{p'}+\dfrac{\delta C}{C}+\dfrac{\delta m}{m}=0.12\), so
Ответ:
\(B_e=45.3\pm5\;\mu\text{T}\)
Another possible solution is to represent all the measurements at different L in the same graph, by plotting \((\theta_{\text{eq}} - \theta_0)\) versus \(L \cdot \sin(\theta_{\text{eq}} - \theta_{\text{e}})\) and measure slope from there. Doing so should allow students to earn the maximum number of points according to the grading scheme.
Перевод: pho.rs.
зад 2 Песчаные кратеры и дюны
Марсоход НАСА Spirit (рис. 1.(a)) совершил посадку на Марс в 2004 году для изучения его геологии и возможного наличия воды. Место посадки (рис. 1.(b)) окружено кратерами разных размеров и дюнами. Во время работы марсоход не должен застревать в марсианских песчаных дюнах.
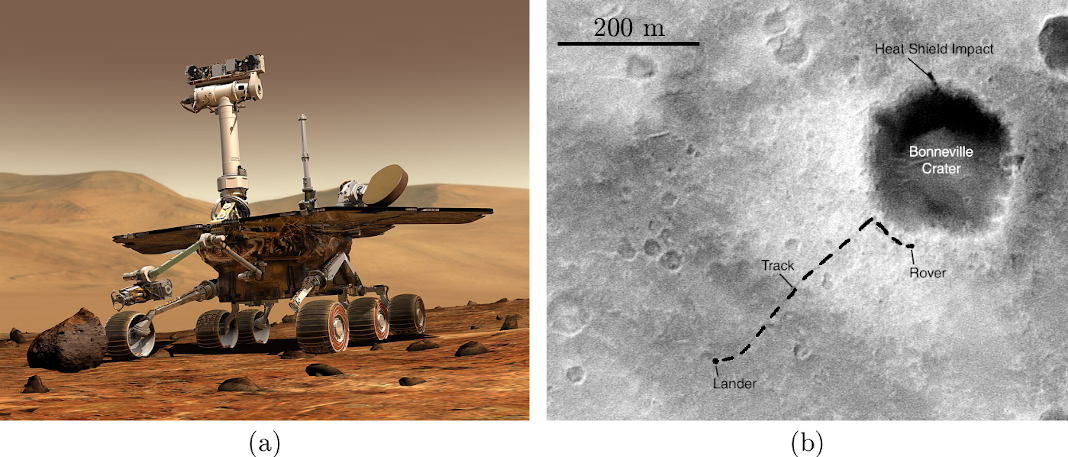
Рис. 1. (a) Художественное изображение марсохода Spirit. (b) Место посадки марсохода. Приведен масштабный отрезок длиной 200 метров.
Задача состоит из двух независимых частей: часть A (образование кратера) и часть B (торможение в песке), которые могут решаться в любом порядке. Список оборудования (рис. 2):
(a) Пластиковая коробка, которую необходимо опорожнить. Пустая коробка будет использоваться для сбора высыпающегося во время экспериментов песка
(b) Чаша
(c) Бутылка с песком
(d) 6 стальных шариков в контейнере. Имеются шары четырёх разных диаметров. Три самых маленьких шарика - одинаковые
(e) Рулетка
(f) Штатив, состоящий из деревянного лотка с резиновыми ножками (f1), вертикальной стержня (f4), зажимного винта (f2) и горизонтальной штанги (f3). Различные элементы должны быть собраны в единую конструкцию, как показано на фото (f)
(g) Сито, используемое для поиска маленького шарика, если он затерялся в песке.
(h) Алюминиевый профиль длиной 1 метр
(i) Щетка для очистки профиля и шарика от песка, если это необходимо
(j) Деревянная дорожка
(k) Секундомер
(l) Клейкая масса
(m) Воронка, чтобы было удобней засыпать песок обратно в коробку в конце опыта.
(n) Ложка
(o) Линейка
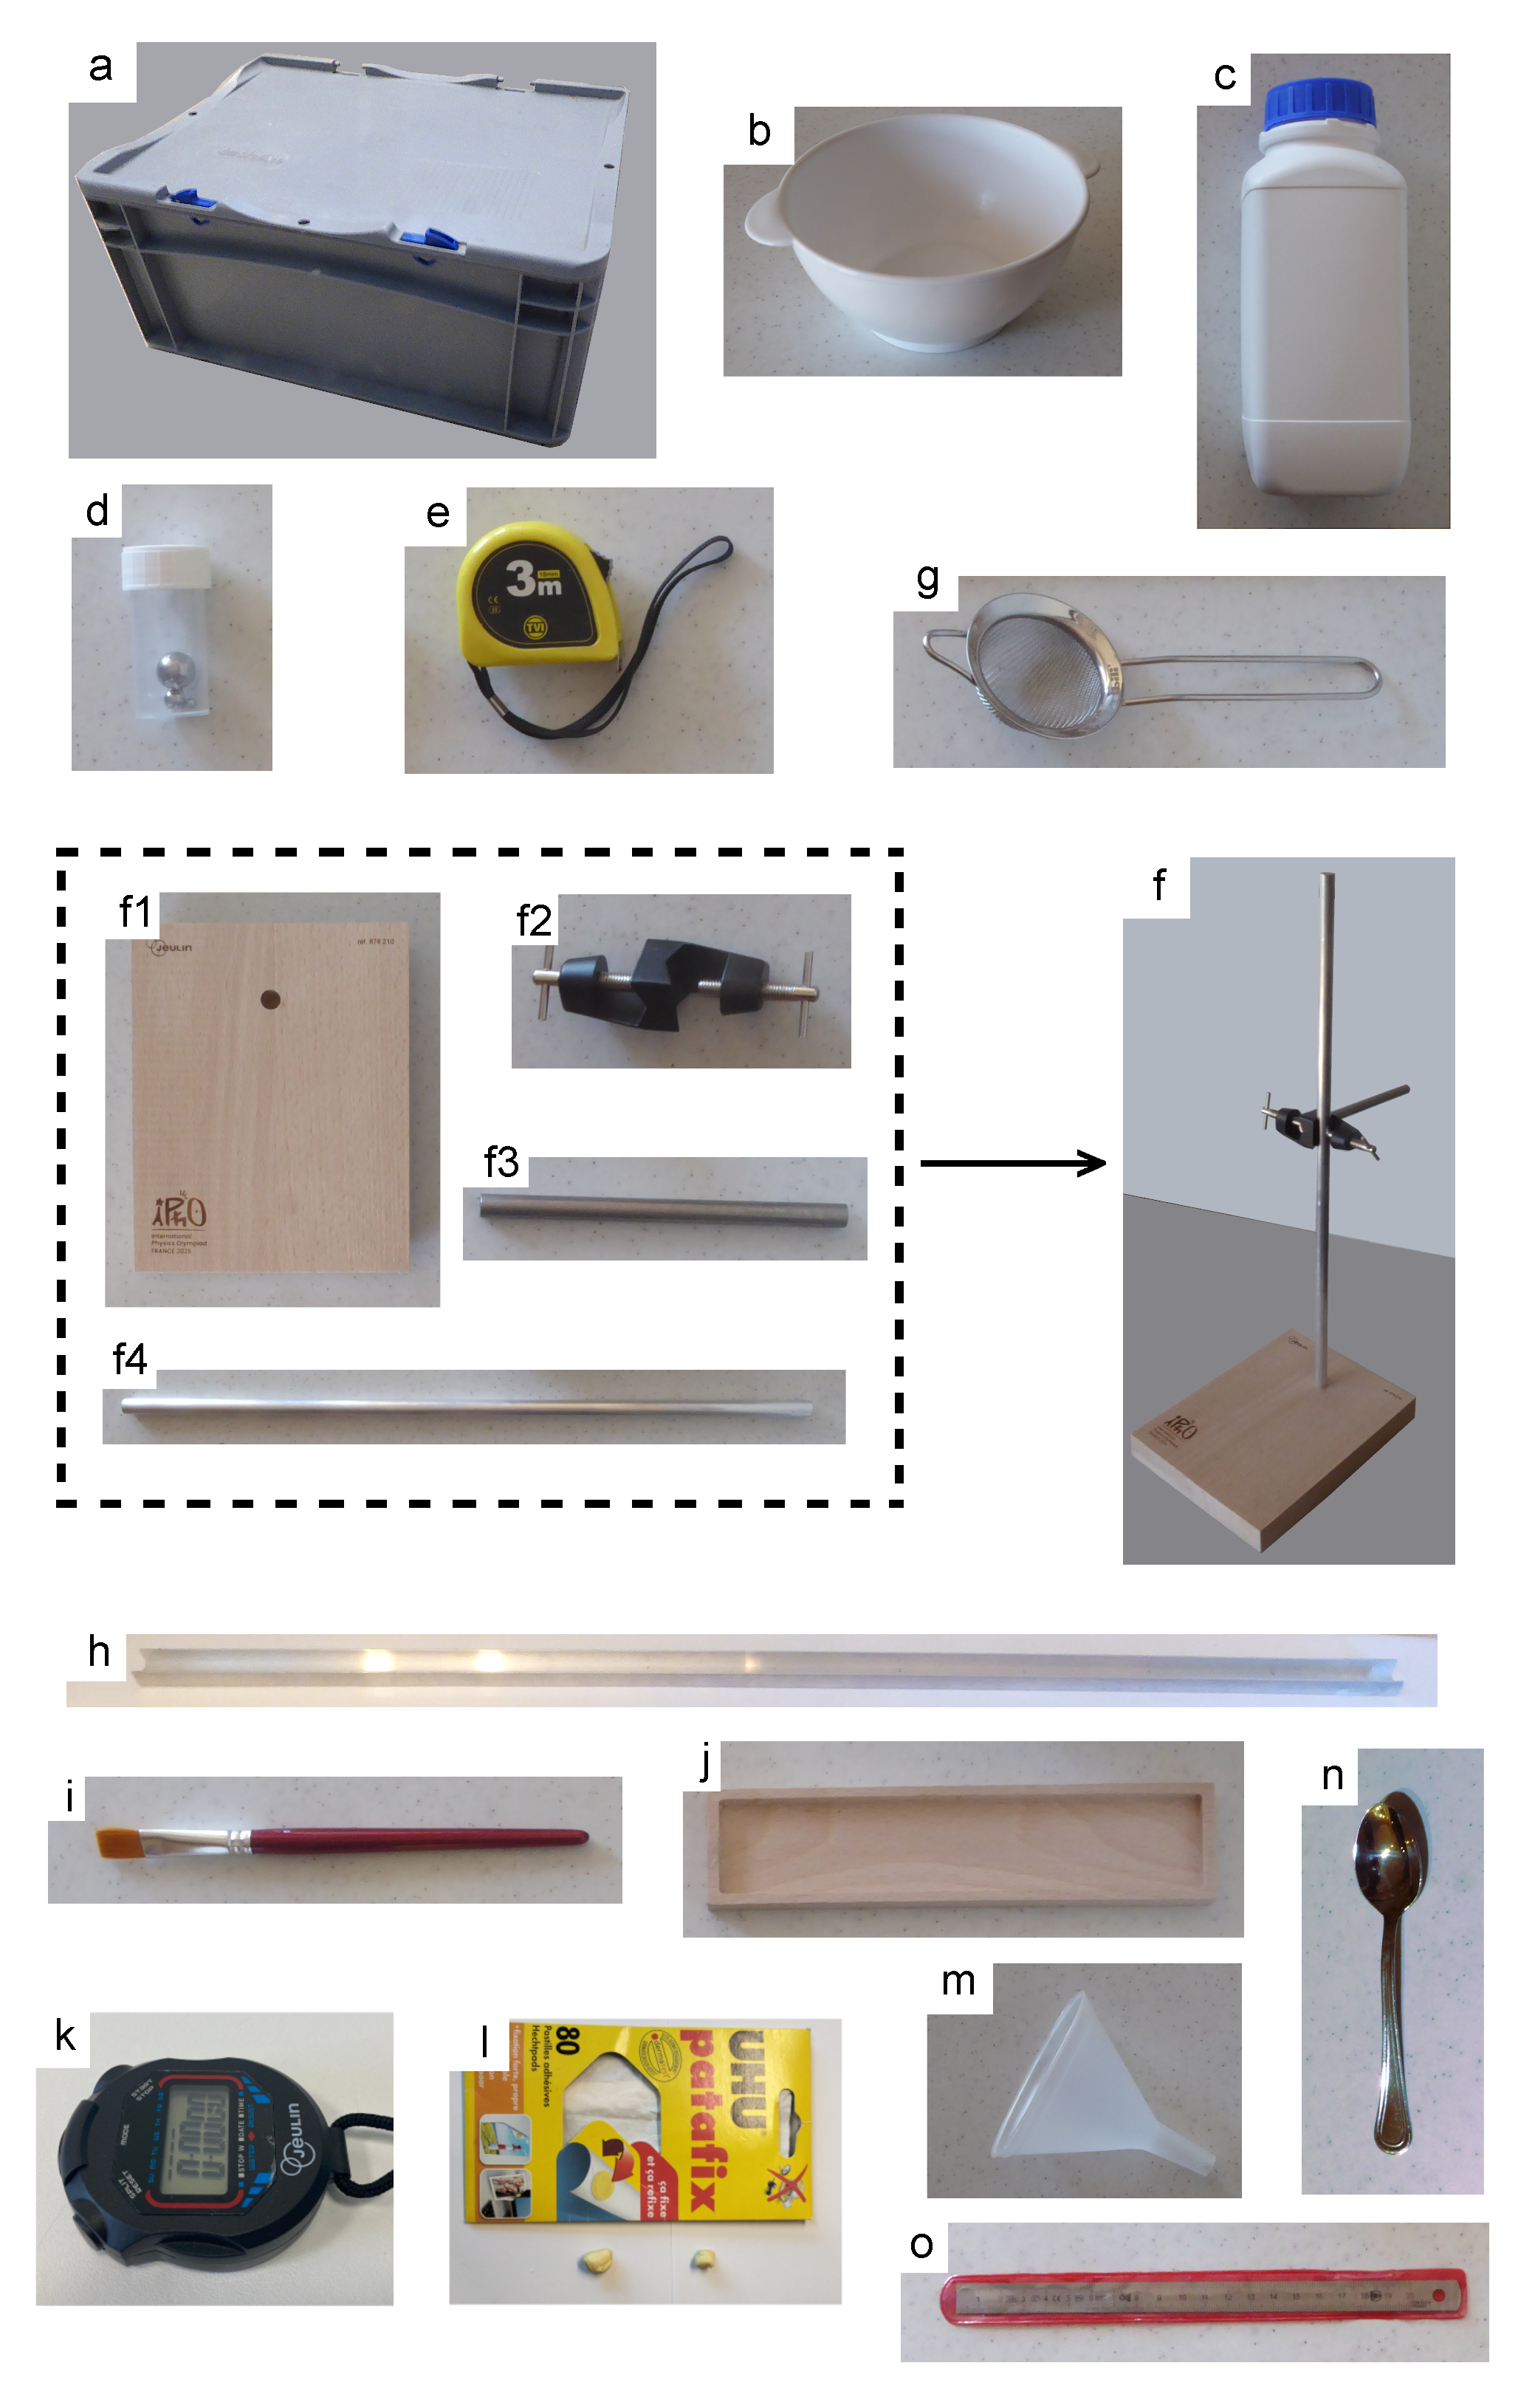
Рис. 2. Фотографии всего оборудования.
Часть A. Образование кратера
Кратеры на Марсе, диаметры D которых варьируются от примерно 10 метров до нескольких сотен километров, образовались в результате падения метеоритов. Различные модели предсказывают, как диаметр кратера D зависит от параметров удара: диаметра метеорита d и его энергии E(рис. 3).
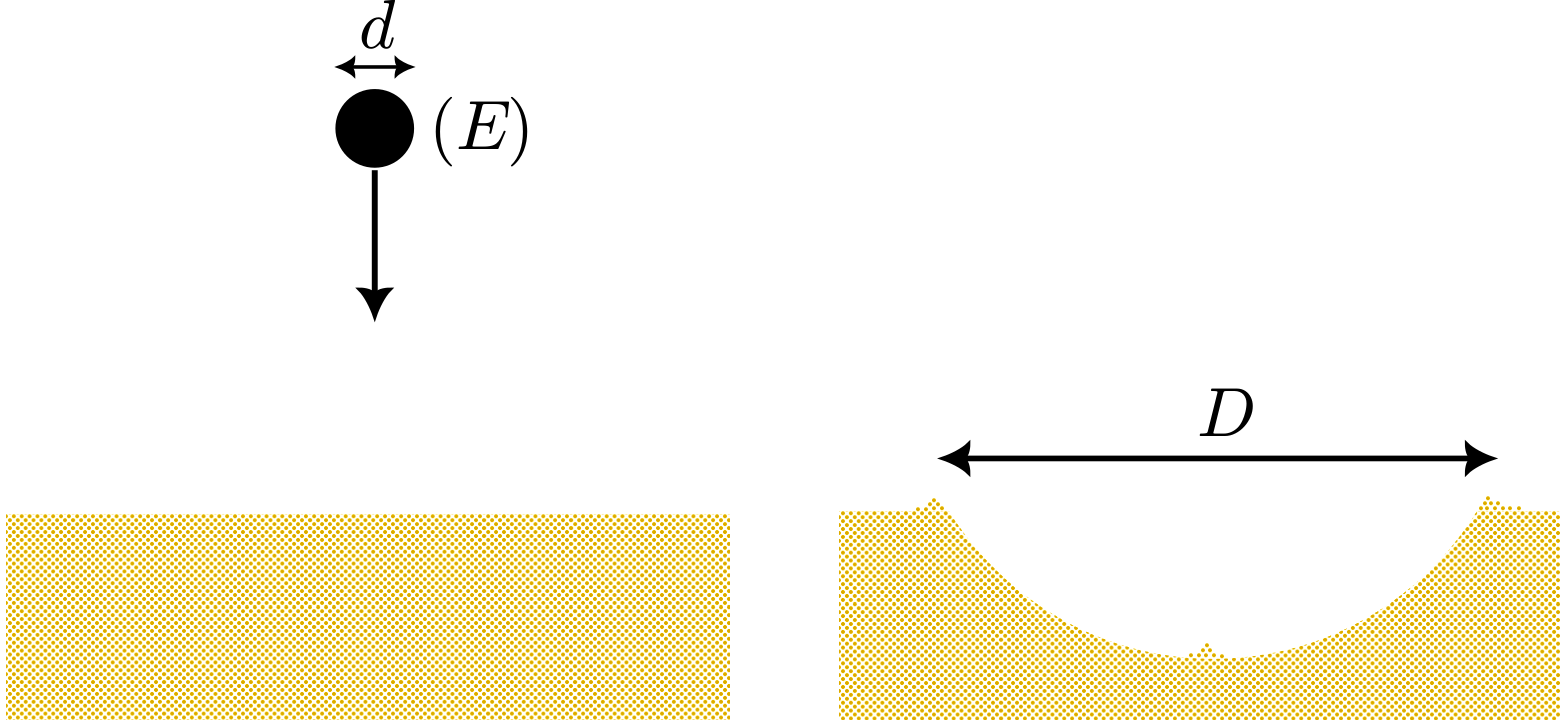
Рис. 3. Образование кратера.
Модель 1:\(D\) зависит только от диаметра метеорита \(d\).
\[D = c_1 d,\]
где \(c_1\) - безразмерное число, независящее от \(E\) и \(d\).
Модель 2: энергия метеорита \(E\) преобразуется во время удара благодаря объемным процессам. Эта модель предсказывает, что \(D\) пропорционален \(E^{1/3}\)
\[D = c_2 E^{1/3},\]
где \(c_2\) — параметр, независящий от \(E\) и \(d\).
Модель 3: \(E\) расходуется на выброс материала за пределы кратера. Согласно этому предположению
\[D = c_3 E^{1/4},\]
где \(c_3\) — параметр, независящий от \(E\) и \(d\).
Мы проводим эксперименты по образованию кратеров в сантиметровом диапазоне, чтобы сравнить эти три модели. В качестве метеоритов используются стальные шарики разного диаметра \(d\) и массы \(m\), с плотностью \(\rho_a= 7.8\cdot 10^3~кг \cdot м^{-3}\) (пункт (d) списка оборудования).
| Шарик 1 | \(d_1 = 2.0~мм\) | \(m_1 = 0.033~г\) |
| Шарик 2 | \(d_2 = 5.0~мм\) | \(m_2 = 0.51~г\) |
| Шарик 3 | \(d_3 = 9.0~мм\) | \(m_3 = 3.0~г\) |
| Шарик 4 | \(d_4 = 16.0~мм\) | \(m_4 = 17~г\) |
Чаша (b), наполненная песком (c), помещается внутрь опорожненной пластиковой коробки (a), которая помогает собрать излишки песка. Чаша полностью заполняется песком, а ее поверхность тщательно выравнивается с помощью ребра линейки (о). Избегайте уплотнения песка! Чтобы высвободить шарик над чашей для его падения, можно воспользоваться штативом (f). Стержень выступает направляющей, позволяющей отпускать шарик непосредственно над чашей и измерять высоту падения \(h\) (при помощи рулетки (e)).
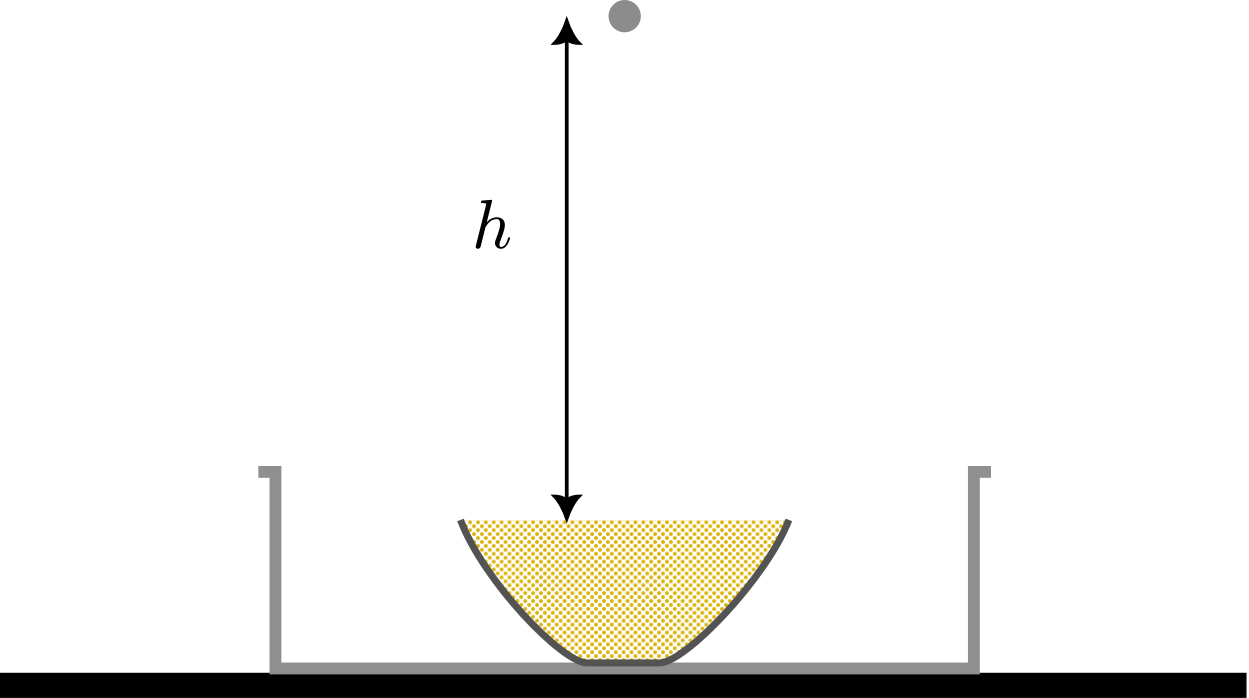
Рис. 4. Экспериментальная установка для образования кратеров.
Бросьте шарик 3 с высоты \(h=50~см\) и измерьте диаметр \(D\) образовавшегося кратера. Повторите эксперимент 5 раз. После каждого удара перемешайте песок ложкой (n) и тщательно выравняйте его уровень с помощью ребра линейки (o). Избегайте уплотнения песка! При необходимости используйте сито (g), чтобы найти шарик, если он затерялся в песке.
A1. Представьте результаты в виде таблицы. Определите величину \(D\) и её погрешность.
Во время падения сила сопротивления воздуха равна
\[F=\frac{1}{8} \pi d^2\rho_0 C_x v^2\]
где \(v\) - скорость шара, \(\rho_0 \simeq 1.2~кг\cdot м^{-3}\) — плотность воздуха, а \(C_x\) — безразмерный коэффициент порядка единицы.
Сила сопротивления воздуха пренебрежимо мала, если шарик упадет с высоты, меньшей, чем максимальная высота падения \(h_{\max}\). Она определяется как высота, при которой сила сопротивления воздуха составляет менее \(10\%\) от веса на протяжении всего падения.
A2. Получите теоретическое выражение для максимальной высоты падения \(h_{\max}\). Рассчитайте значение \(h_{\max}\) для четырех имеющихся шариков.
Исследуйте связь между \(D\) и \(E\) экспериментально, чтобы сравнить три степенных закона, представленных во введении. Выясните, меняется ли степенной закон в диапазоне исследуемых энергий. Для этого проведите серию измерений, бросая шарики с разной высоты. Необходимо охватить широкий диапазон энергий. Шарики можно сбрасывать с высоты до \(h=2~м\), чтобы достичь больших значений \(E\) (соблюдая условия, полученные в A.2). Для каждого набора параметров повторите эксперимент дважды и вычислите среднее значение \(D\).
A3. Результаты представьте в виде таблицы: масса шарика \(m\), высота падения \(h\), энергия удара \(E\), диаметр кратера \(D\).
A4. Выберите удобный для вас тип графика (с логарифмическими осями или с линейными) и постройте график зависимости. Добавьте на график три линии, соответствующие моделям 1, 2 и 3. Сделайте вывод о том, какая из трех теоретических моделей наилучшим образом согласуется с экспериментом.
Часть B. Качение и увязание в песке
Через пять лет после посадки марсоход Spirit окончательно увяз в марсианском песке. Качение по песку особенно специфично, поскольку при движении песчинок рассеивается большое количество энергии. В этой части мы изучаем торможение шарика, катящегося по песку. Шарик, находящийся в состоянии покоя, сначала разгоняется по профилю, наклоненному под углом \(\theta\), а затем замедляется в песке в деревянной дорожке.
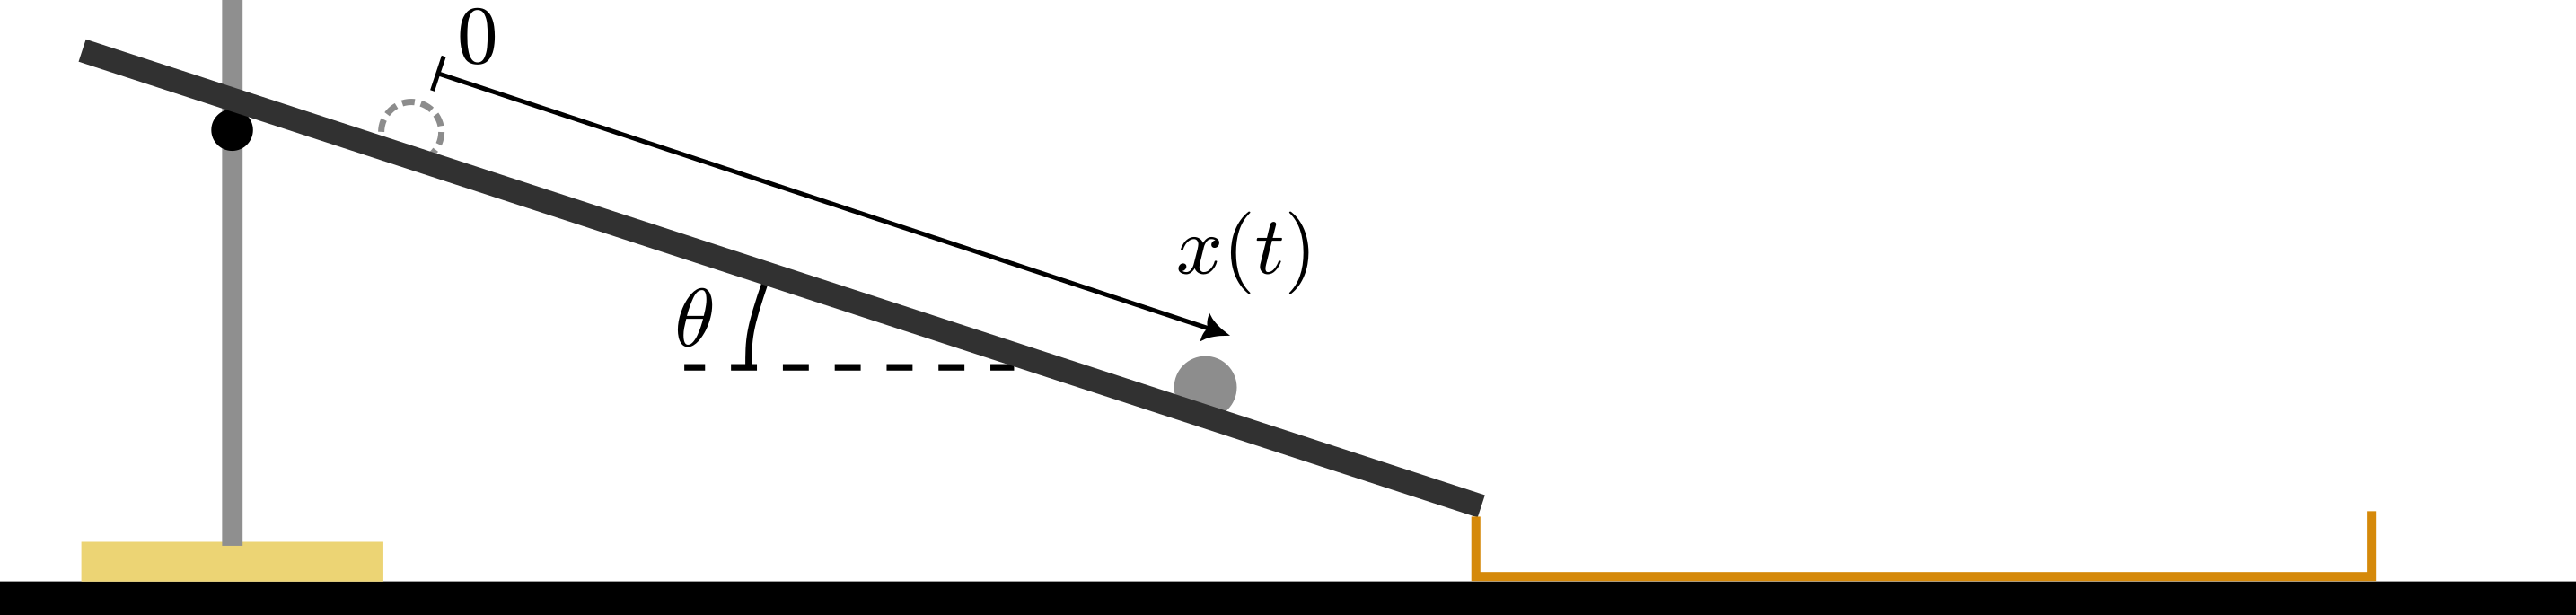
Рис. 5. Наклонный профиль (h) в сочетании с деревянной дорожкой (j).
Движение шарика по профилю
Шарик 4 выпускается без начальной скорости из произвольной точки на профиле (h), выбранной в качестве начала \(x\)-оси ( \(x=0\)) (рис. 5). Пусть \(x(t)\) обозначает положение шарика вдоль профиля. Момент инерции шара массой \(m\) и диаметром \(d\) относительно оси, проходящей через его центр, равен \(J=md^2/10\). Кинетическая энергия \(K\) шарика, движущегося со скоростью \(v\) и вращающегося с угловой скоростью \(\omega\), равна
\[K = \frac12 mv^2+\frac12 J\omega^2.\]
Мы предполагаем, что шарик катится по профилю без проскальзывания, и пренебрегаем потерями энергии.
B1. Выразите положение шарика \(x\) как функцию времени \(t\), угла \(\theta\) и ускорения свободного падения \(g\).
Один конец профиля (h) опирается на край деревянной дорожки (j), в которой в этот момент нет песка. Другой конец профиля опирается на штатив (f) таким образом, что образует угол наклона \(\theta=5^\circ\) с горизонталью. Убедитесь, что угол выставлен точно. Профиль закрепляется (с обеих сторон) с помощью клейкой массы (l).
С помощью секундомера (k) измерьте время \(t_{50}\), за которое шарик проходит расстояние \(l=50~см\) по профилю.
B2. Проведите 5 измерений. Представьте результаты вместе с оценкой величины случайной погрешности.
Измерьте \(t\) с указанием порядка величины погрешности для 8 различных значений \(\ell\).
B3. Представьте свои результаты в виде таблицы.
B4. Постройте график результатов с крестами погрешностей, чтобы подтвердить закон, полученный в вопросе B.1. Получите экспериментальное значение константы \(g\) с ее погрешностью.
Движение шарика в песке
Пусть \(\ell\) — расстояние, пройденное шариком по профилю. На песке шарик останавливается, пройдя расстояние \(L\) (рис. 6).
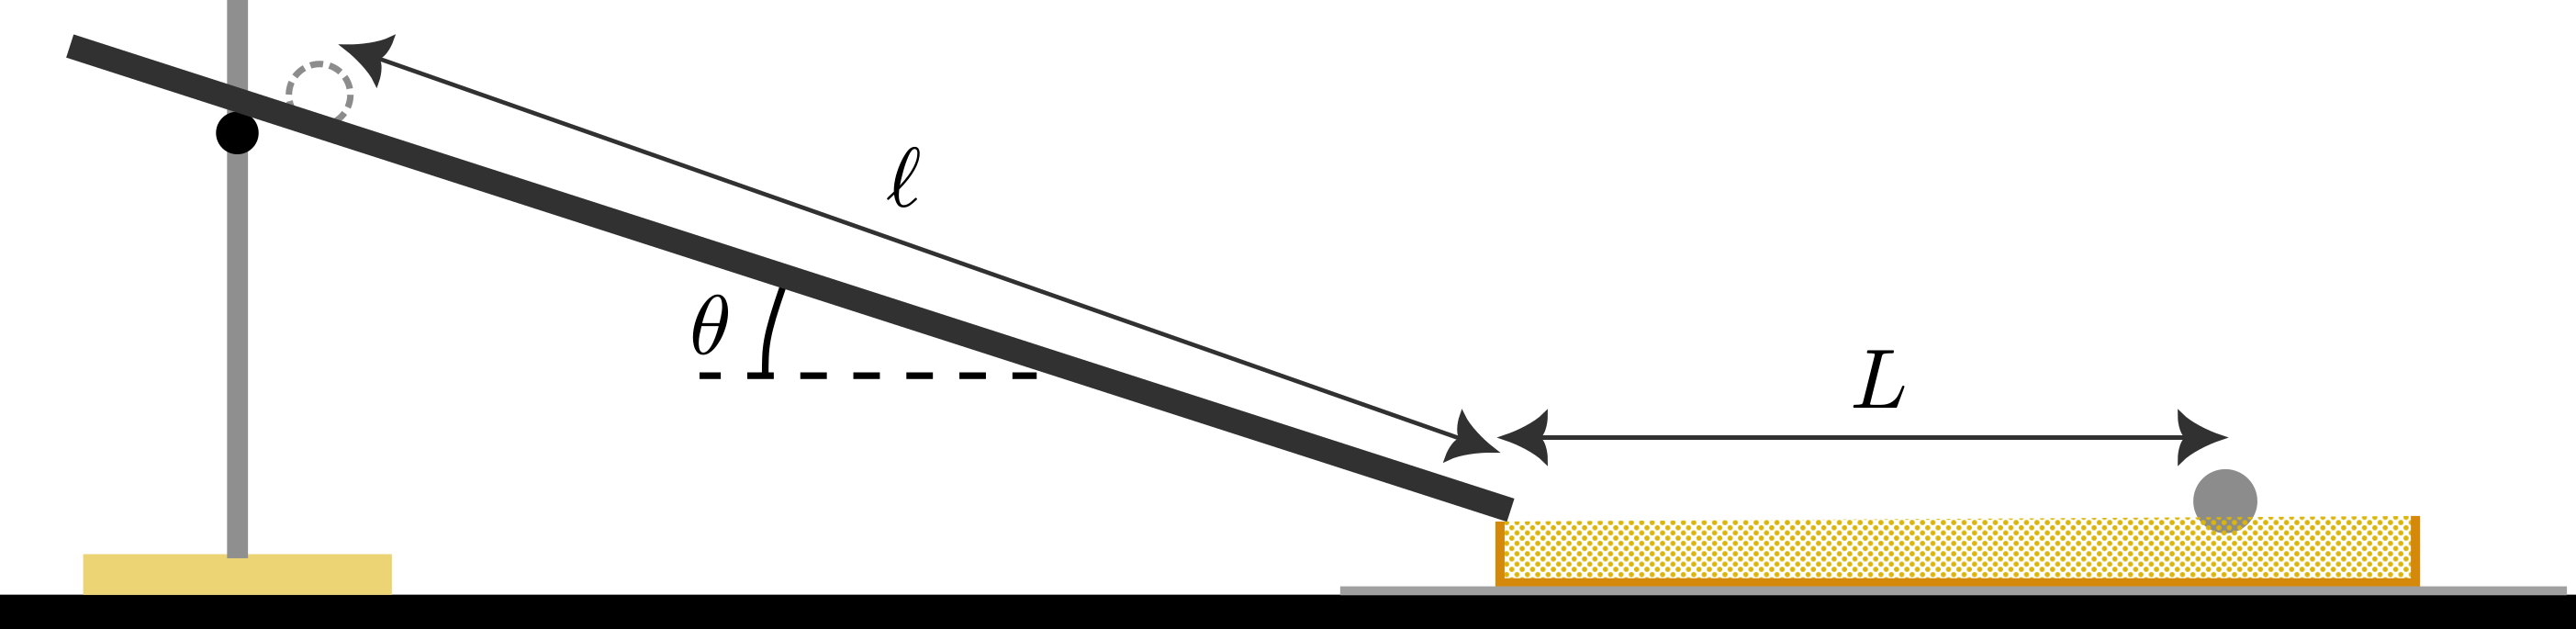
Рис. 6. Ускорение на дистанции \(\ell\) и остановка на дистанции \(L\).
Шарик замедляется под действием силы сопротивления \(T\), которая может иметь два возможных происхождения:
Модель №1 (сухое трение): как и между двумя твердыми телами, находящимися в относительном движении, песок оказывает на шарик постоянную силу сопротивления \(T = - \mu_{\textrm{eff}}mg\), где \(\mu_{\textrm{eff}}\) — эффективный коэффициент трения при контакте шарика с песком, а \(m\) — масса шарика.
Модель №2 (вязкое трение): сила сопротивления линейно зависит от скорости шарика, \(T = -k v\), где \(k\) — константа, а \(v\) — поступательная скорость.
Цель состоит в том, чтобы определить, какая модель лучше всего описывает наблюдаемое поведение при торможении.
При движении в песке шарик считается точечной массой. Исходя из малости угла наклона профиля мы пренебрегаем потерями энергии в месте перехода с профиля в деревянную дорожку с песком. Установите теоретический закон, связывающий \(L\) с \(\ell\) в каждой из двух ситуаций (сухое трение или вязкое). Эти два предложения приводят к степенному закону вида \(L\sim\ell^\alpha\), в котором степень \(\alpha\) принимает два различных значения.
B5. Для модели 1 и модели 2 укажите соотношение между \(L\) и \(\ell\) и значение \(\alpha\).
Положите деревянную дорожку (j) на лист бумаги. Засыпьте дорожку песком и подготовьте равномерный слой, тщательно выравняв поверхность линейкой. Избегайте уплотнения песка! Еще раз тщательно отрегулируйте угол наклона профиля \(\theta=5^\circ\). Отпустите шарик 4 (\(d_4 = 16.0~мм\)) , чтобы он двигался по наклонному профилю так, чтобы расстояние, пройденное по профилю, составляло \(l=50~см\).
Перед каждым запуском перемешивайте песок, наполняйте дорожку заново и снова выравнивайте поверхность. Очищайте профиль и шарик от песка с помощью щетки (i). В конце эксперимента используйте лист бумаги в качестве воронки, чтобы поместить излишки песка обратно в бутылку.}
B6. Измерьте расстояние \(L_{50}\), пройденное шариком по песку до остановки. Проведите несколько измерений (не менее 5), чтобы определить величину \(L_{50}\) и ее погрешность.
B7. Проведя несколько измерений для 8 значений \(\ell\) (сохраняя \(\theta=5^\circ\)), постройте график зависимости \(L\) от \(\ell\) с крестами погрешностей и сделайте вывод о том, какая модель лучше всего описывает силу сопротивления \(T\).
B8. Исходя из выбранной модели, укажите значение коэффициента \(\mu_{\textrm{eff}}\) или \(k\), характеризующего силу \(T\).
▶ОтветСкрыть
A1: \[D=(23.8 \pm 1.2)~мм\]; A4: Модель 3; B1: \[x(t) = \frac{5}{14} g \sin \theta t^2\]; B2: \[t_{50} = \left( 1.33 \pm 0.04 \right)~с\]; B4: \[g=(9 \pm 1)~м/с^2\]; B5: Модель 1: \[L = \frac{5}{7} \frac{\ell \sin \theta}{\mu_\text{эфф}}, \quad \alpha = 1\]Модель 2: \[L = \frac{m}{k} \sqrt{\frac{10}{7}g \ell \sin \theta}, \quad \alpha = \frac{1}{2}\]; B6: \[L_{50} = (6.4 \pm 0.5)~см\]; B7: График \(L\) от \(\ell\) получился линейным, поэтому \(\alpha=1\)
▶РешениеСкрыть
A1.
| \(D,~мм\) | 23 | 24 | 22 | 25 | 25 |
Ответ:
\[D=(23.8 \pm 1.2)~мм\]
A2. Если пренебрегать трением, то максимальная скорость шарика равна \(\sqrt{2gh}\) и соответствующая сила трения \(F=\frac{1}{8} \pi d^2 \rho_0 C_x \cdot 2gh\). Для выполнения \(F < mg/10\) требуется
\[h < \frac{2}{30} \frac{\rho_a}{\rho_0} \frac{d}{C_x}\]
Ответ:
| \(h_\mathrm{max}, м\) | 0.9 | 2 | 4 | 7 |
A3. Отпускание наименьшего шарика с наименьшей высоты (порядка \(10~см\)) и наибольшего шарика с наибольшей высоты (порядка \(2~м\)) позволяет изучить широкий диапазон энергий удара \(E\) от \(30~мкДж\) до \(0.4 Дж\). Ключевым для эксперимента оказывается восстановаление поверхности песка после каждого удара, иначе он становится более твердым и кратеры получаются меньше.
Ответ:
| Шарик | \(Е,~мДж\) | \(D,~мм\) | Шарик | \(Е,~мДж\) | \(D,~мм\) |
| \(2~мм\) | 0.066 | 7 | \(9~мм\) | 12 | 23 |
| \(2~мм\) | 0.105 | 9 | \(9~мм\) | 22.5 | 31 |
| \(5~мм\) | 0.95 | 11 | \(16~мм\) | 22.1 | 30 |
| \(5~мм\) | 2.12 | 16 | \(16~мм\) | 76 | 35 |
| \(5~мм\) | 5.9 | 17 | \(16~мм\) | 205 | 50 |
| \(9~мм\) | 5.8 | 18 |
Референсная зависимость описывается формулой
\[D=6.92~мм \cdot \sqrt[4]{\frac{mh}{г \cdot см}}\]
A4. Ответ:

Ответ:
Модель 3
B1. В силу отсутствия проскальзывания \(v= \omega R\). При этом из закона сохранения энергии
\[\dot{K}= \left(mv + \frac{J}{R^2}v \right) \dot{v} =- mg v \sin \theta \quad \Rightarrow \quad \dot{v} = \frac{g \sin \theta}{1 + \frac{J}{mR^2}}\]Тогда применима формула \(x(t) = \dot{v}t^2/2\).
Ответ:
\[x(t) = \frac{5}{14} g \sin \theta t^2\]
B2. Ответ:
| \(t_{50},~с\) | 1.28 | 1.35 | 1.39 | 1.32 | 1.33 |
Ответ:
\[t_{50} = \left( 1.33 \pm 0.04 \right)~с\]
B3. Ответ:
| \(\ell,~см\) | \(t,~с\) | \(\ell,~см\) | \(t,~с\) |
| 10 | 0.54 \(\pm\) 0.03 | 60 | 1.45 \(\pm\) 0.04 |
| 20 | 0.87 \(\pm\) 0.05 | 70 | 1.60 \(\pm\) 0.07 |
| 30 | 1.04 \(\pm\) 0.05 | 80 | 1.71 \(\pm\) 0.06 |
| 40 | 1.16 \(\pm\) 0.06 | 90 | 1.78 \(\pm\) 0.05 |
| 50 | 1.33 \(\pm\) 0.04 | 100 | 1.83 \(\pm\) 0.06 |
B4. Построив график \(\ell\) от \(t^2\), мы можем определить величину \(g\) из его коэффициент наклона.

Ответ:
\[g=(9 \pm 1)~м/с^2\]
B5. К моменту начала движения в песке шарик имеет скорость \(v_0=\sqrt{\frac{10}{7}g \ell \sin \theta}\).
В модели сухого трения
\[\frac{mv_0^2}{2} = \mu_\text{эфф} mg L,\]то есть
\[L = \frac{5}{7} \frac{\ell \sin \theta}{\mu_\text{эфф}}, \quad \alpha = 1\]В модели вязкого трения
\[m\dot{v} = - k\dot{L} \quad \Rightarrow \quad mv_0 = k L\]то есть
\[L = \frac{m}{k} \sqrt{\frac{10}{7}g \ell \sin \theta}, \quad \alpha = \frac{1}{2}\]
Ответ:
Модель 1:
\[L = \frac{5}{7} \frac{\ell \sin \theta}{\mu_\text{эфф}}, \quad \alpha = 1\]Модель 2:
\[L = \frac{m}{k} \sqrt{\frac{10}{7}g \ell \sin \theta}, \quad \alpha = \frac{1}{2}\]
B6.
| \(L_{50},~см\) | 7.0 | 6.7 | 5.8 | 6.7 | 6.1 |
Ответ:
\[L_{50} = (6.4 \pm 0.5)~см\]
B7.
| \(\ell,~см\) | \(L, см\) | \(\ell,~см\) | \(L, см\) |
| 10 | 1.5 | 60 | 6.7 |
| 20 | 2.9 | 70 | 7.5 |
| 30 | 3.6 | 80 | 8.3 |
| 40 | 5.5 | 90 | 10.2 |
| 50 | 5.8 | 100 | 10.5 |
Ответ:

Ответ:
График \(L\) от \(\ell\) получился линейным, поэтому \(\alpha=1\)
B8. Коэффициент наклона графика \(L\) от \(\ell\) равен \(\dfrac{5 \sin \theta}{7 \mu_\text{эфф}}\).
Ответ:
\[\mu_\text{эфф} = 0.6 \pm 0.1\]
Перевод: pho.rs.
Источник: Международная физическая олимпиада (IPhO) 2025, экспериментальный тур — условия (1) · условия (2) · решения (1) · решения (2). Перевод на русский — pho.rs.