зад 1 Сканер и часы
На рисунке вы видите изображение идущих часов, полученное с помощью компьютерного сканера. Принцип его работы прост. Мощная лампа создаёт на сканируемом объекте узкую освещённую полоску, а отражённый свет попадает на набор фотодатчиков, которые расположены в виде линейки, параллельной этой полоске. И лампа, и линейка датчиков расположены на подвижной каретке. Каретка движется с постоянной скоростью, и датчики через равные интервалы времени передают в компьютер изображение. Таким образом, при перемещении каретки получается много «срезов» объекта, из которых и состоит изображение. Пользуясь данным изображением, определите направление и скорость движения каретки сканера, если длина секундной стрелки (от оси до острия) составляет 15 мм.
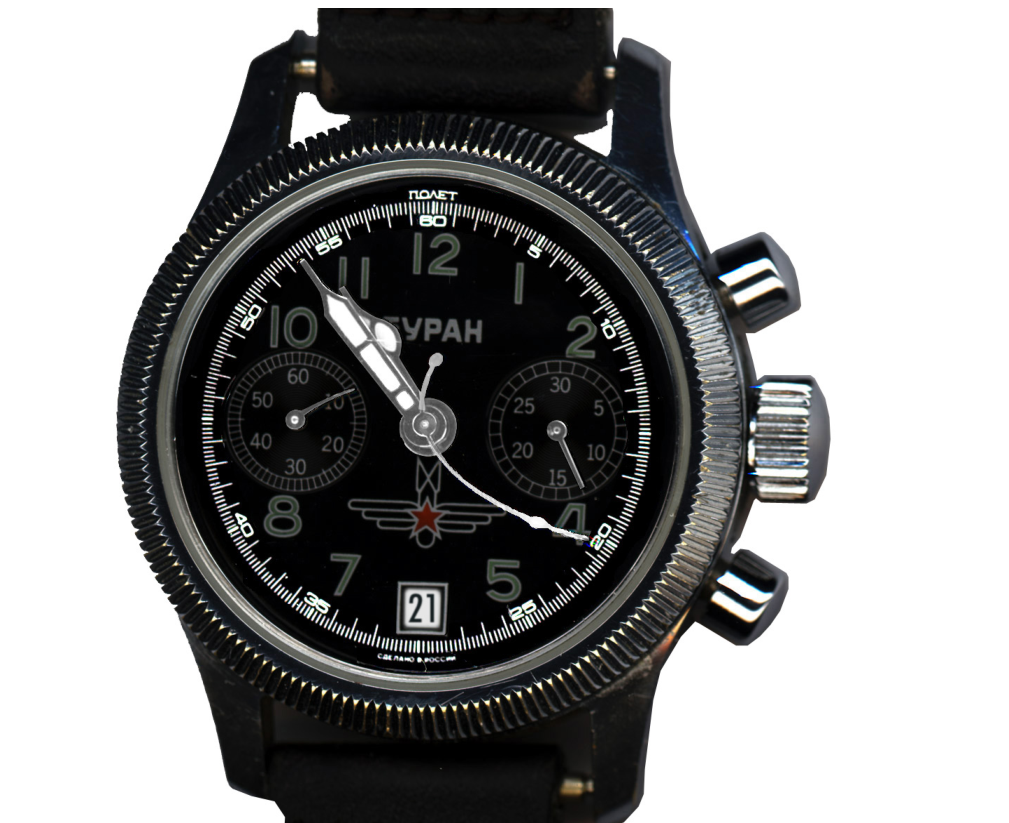
▶ПодсказкаСкрыть
Стрелка движется, пока каретка её сканирует, поэтому изображение искажено. Определите по касательной в точке оси, в какие моменты каретка пересекала ось и остриё, а расстояние, пройденное кареткой, найдите по масштабу рисунка.
▶ОтветСкрыть
Каретка двигалась от цифры «6» к цифре «12» (вдоль вертикали) со скоростью \(v \approx 1\) мм/с.
▶РешениеСкрыть
Направление сканирования определяется просто. Очевидно, что кривизна изображения стрелки максимальна там, где скорость каретки была направлена вдоль стрелки. На рисунке максимальная кривизна соответствует точкам вблизи оси, причём стрелка в этот момент была направлена почти «вертикально», то есть от цифры «12» к цифре «6». Значит, сканирование осуществлялось в вертикальном направлении. Проведём касательную к секундной стрелке в точке её крепления к оси. Деление на циферблате, на которое «покажет» касательная, есть момент начала или конца сканирования стрелки (в зависимости от того, вверх или вниз движется каретка). Проводя касательную, убедимся, что она «упирается» в деление, соответствующее 28 секундам, в то время как остриё стрелки показывает 20 секунд, то есть меньшее время. Значит, каретка сканера пересекла остриё секундной стрелки раньше, чем её ось, то есть каретка двигалась от цифры «6» к цифре «12». Отсюда сразу же можно найти время \(\Delta t\), за которое каретка просканировала стрелку. Оно, очевидно, равно \(28 - 20 = 8\) секундам.
Теперь найдём скорость каретки. Расстояние, которое прошла каретка за время \(\Delta t\), равно расстоянию от острия секундной стрелки до прямой, проходящей через ось и цифру «3» на циферблате. Обозначим его через \(L\). На рисунке это расстояние равно \(L_1 \approx 13\) мм. Кроме того, длина секундной стрелки на рисунке равна \(l_1 \approx 25\) мм, а по условию задачи её истинная длина \(l = 15\) мм.
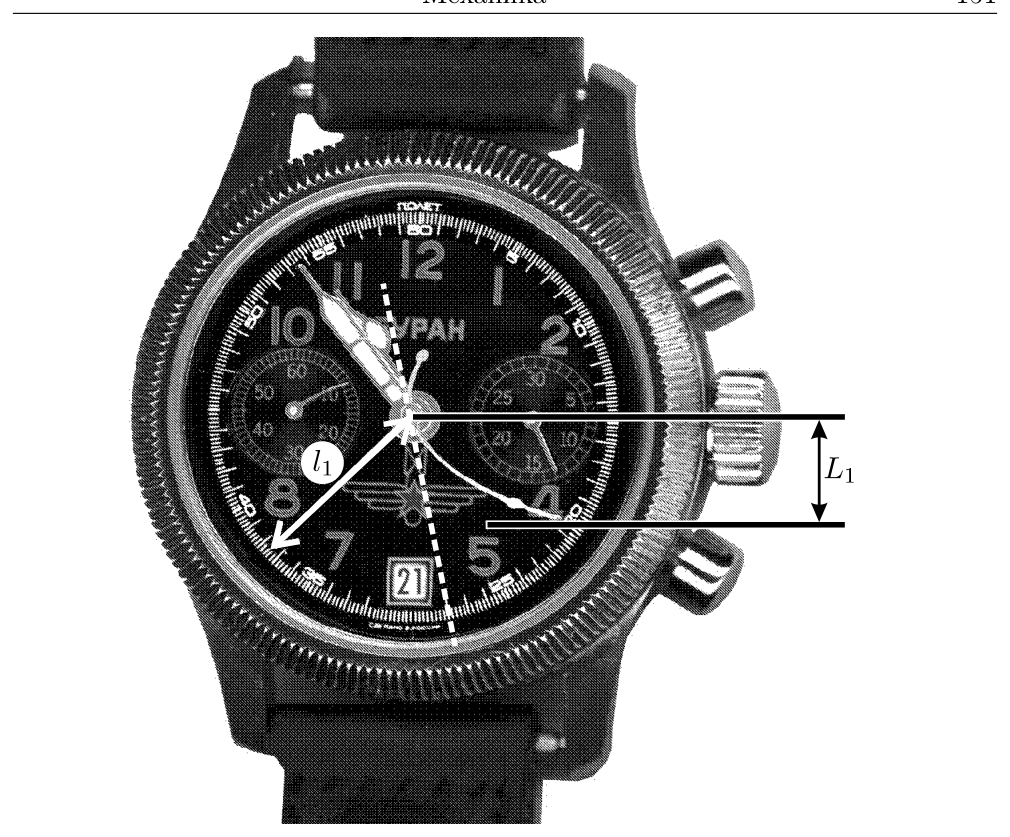
Так как при увеличении рисунка все размеры изменились в одинаковое число раз (изображение не искажено), то справедлива пропорция \(L : L_1 = l : l_1\). Поэтому скорость каретки \(v = \dfrac{L}{\Delta t} = \dfrac{lL_1}{l_1\Delta t} \approx 1\) мм/с.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
зад 2 Минимальный путь
Какой минимальный путь за время \(t\) может пройти тело, движущееся с постоянным ускорением \(\vec a\)?
▶ПодсказкаСкрыть
Разложите движение на проекции вдоль ускорения и поперёк него. Покажите, что поперечное движение только увеличивает путь, и найдите минимум пути для движения вдоль прямой с поворотом.
▶ОтветСкрыть
\(S = at^2/4\); «точка поворота» должна приходиться на середину промежутка времени движения \(t\).
▶РешениеСкрыть
Легко сообразить, что путь будет минимальным тогда, когда тело движется по прямой. Действительно, введём прямоугольную систему координат и направим ось \(x\) вдоль вектора ускорения \(\vec a\). Тогда проекции вектора скорости тела на координатные оси зависят от времени \(\tau\) по следующим законам: \(v_x(\tau) = v_{x0} + a\tau\); \(v_y(\tau) = v_{y0}\); \(v_z(\tau) = v_{z0}\). Здесь \(v_{x0}\), \(v_{y0}\), \(v_{z0}\) — проекции скорости тела на соответствующие оси при \(\tau = 0\). Если положить \(v_{y0} = v_{z0} = 0\), то величина скорости тела в каждый момент времени \(\tau\) будет меньше, чем она была бы при отличных от нуля \(v_{y0}\) и \(v_{z0}\). Поэтому будет меньше и пройденный путь. Значит, для решения задачи нужно рассматривать движение тела вдоль прямой, параллельной оси \(x\).
При таком движении возможны три случая, отличающиеся по знакам скорости в течение времени движения \(t\):
а) \(v_x(\tau) > 0\) при \(0 \leqslant \tau \leqslant t\);
б) \(v_x(\tau) < 0\) при \(0 \leqslant \tau \leqslant t\);
в) \(v_x(\tau) < 0\) при \(0 \leqslant \tau < t_0\) и \(v_x(\tau) > 0\) при \(t_0 < \tau \leqslant t\).
Отметим, что во всех случаях \(a > 0\).
В случае (а) пройденный путь совпадает с перемещением и равен \[S_{\text{а}} = v_{x0}t + \dfrac{at^2}{2} \geqslant \dfrac{at^2}{2}.\] В случае (б) пройденный путь — это перемещение, взятое с обратным знаком. Он равен \[S_{\text{б}} = -\left(v_{x0}t + \dfrac{at^2}{2}\right) = -\left((v_{x0} + at)t - \dfrac{at^2}{2}\right) = -\left(v_x(t)t - \dfrac{at^2}{2}\right) = |v_x(t)|\cdot t + \dfrac{at^2}{2} \geqslant \dfrac{at^2}{2}.\] Наконец, в случае (в) пройденный путь складывается из двух отрезков, пройденных телом до и после «точки поворота» (точки, в которой скорость тела обращается в ноль при \(\tau = t_0\)). Первый отрезок пути может быть найден из формулы, полученной при рассмотрении случая (б), при подстановке в неё \(t = t_0\): \(S_{\text{в}1} = |v_x(t_0)|\cdot t_0 + \dfrac{at_0^2}{2} = \dfrac{at_0^2}{2}\) (здесь учтено, что \(v_x(t_0) = 0\)). Второй же отрезок равен \(S_{\text{в}2} = \dfrac{a(t - t_0)^2}{2}\). Таким образом, пройденный путь в случае (в) равен \[S_{\text{в}} = S_{\text{в}1} + S_{\text{в}2} = \dfrac{at_0^2}{2} + \dfrac{a(t - t_0)^2}{2} = a\left(\left(t_0 - \dfrac{t}{2}\right)^2 + \dfrac{t^2}{4}\right) \geqslant \dfrac{at^2}{4}.\] Значит, минимальным является путь, который тело проходит в случае (в). Он равен \(S = at^2/4\), причём «точка поворота» должна приходиться на середину промежутка времени движения \(t\).
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
зад 3 Чёрный ящик с батарейкой
В «чёрном ящике» с тремя контактами находится схема, составленная из батарейки с известной ЭДС \(\mathcal{E}\), двух неизвестных сопротивлений и соединительных проводов. Амперметр, подключённый к контактам 1 и 2, показывает значение тока \(I\), к контактам 1 и 3 — ток \(2I\), а к контактам 2 и 3 — отсутствие тока. Чему могут быть равны величины сопротивлений? Сопротивлением батарейки, амперметра и соединительных проводов пренебречь.
▶ПодсказкаСкрыть
Рассмотрите, какие пары клемм могут быть соединены с батарейкой, исходя из того, что между клеммами 2 и 3 тока нет. Затем переберите возможные схемы (последовательно и «звезда») и найдите сопротивления через закон Ома.
▶ОтветСкрыть
\(R_1 = R_2 = \dfrac{\mathcal{E}}{2I}\) (батарейка и сопротивления соединены последовательно) или \(R_1 = \dfrac{\mathcal{E}}{2I}\), \(R_2 = \dfrac{\mathcal{E}}{I}\) (батарейка и сопротивления соединены «звездой»).
▶РешениеСкрыть
1) Из условия задачи вытекает, что:
— никакие две клеммы не могут быть подключены только к батарейке (иначе бы амперметр при подключении к этим клеммам зашкаливало);
— никакие две клеммы не могут быть соединены друг с другом только соединительным проводом (иначе бы два тока из трёх совпадали).
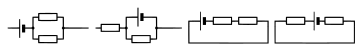
Поэтому невозможны следующие схемы, изображённые на рисунке 1:
2) Далее, если схема состоит из нескольких отдельных частей, то все три клеммы должны быть подключены к той её части, которая содержит батарейку. Поэтому, с учётом изложенного в пункте 1), также невозможны следующие схемы (см. рис. 2):


3) В итоге нам осталось рассмотреть следующие схемы (см. рис. 3).
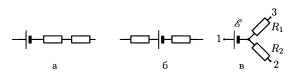
Поскольку между клеммами 2 и 3 включено только сопротивление, то в случаях (а) и (б) клеммы 1, 2 и 3 могут располагаться так, как показано на рисунке 4.
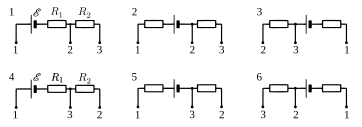
Заметим, что схемы 1, 2, 6 эквивалентны друг другу (также эквивалентны друг другу схемы 3, 4, 5). Поэтому для решения задачи достаточно рассмотреть всего три схемы — по одной, соответствующей случаям, изображённым на рисунках 3а и 3б (например, схемы 1 и 4 с рисунка 4) и схему с рисунка 3в. Проделаем это. Запишем (с учётом условия задачи) закон Ома для первой схемы (рисунок 4, схема 1): \[I = \dfrac{\mathcal{E}}{R_1},\quad 2I = \dfrac{\mathcal{E}}{R_1 + R_2}.\] При решении этой системы уравнений значение \(R_2\) получается отрицательным. Значит, такое соединение невозможно. Аналогично для второй схемы (рисунок 4, схема 4): \[I = \dfrac{\mathcal{E}}{R_1 + R_2},\quad 2I = \dfrac{\mathcal{E}}{R_1}.\] Отсюда получаем \(R_1 = R_2 = \dfrac{\mathcal{E}}{2I}\).
Наконец, для последней схемы (рисунок 3в): \[2I = \dfrac{\mathcal{E}}{R_1},\quad I = \dfrac{\mathcal{E}}{R_2},\] откуда \(R_1 = \dfrac{\mathcal{E}}{2I}\), \(R_2 = \dfrac{\mathcal{E}}{I}\).
В итоге получаем, что величины сопротивлений могут быть равны \(R_1 = R_2 = \dfrac{\mathcal{E}}{2I}\) (батарейка и сопротивления соединены последовательно) или \(R_1 = \dfrac{\mathcal{E}}{2I}\) и \(R_2 = \dfrac{\mathcal{E}}{I}\) (батарейка и сопротивления соединены «звездой»).
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.