зад 1 Брус, кубик и пружина
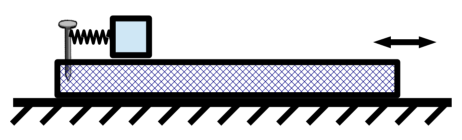
Система, изображённая на рисунке, состоит из длинного бруса с вбитым гвоздём, кубика и соединяющей их пружины. В нерастянутом состоянии длина пружины \(12\) см. Кубик может скользить по брусу без трения. Первоначально система неподвижна и находится в равновесии. Брус начинают двигать горизонтально с ускорением \(a\): сначала, в течение \(1\) секунды, ускорение бруса направлено влево, затем, в течение следующей секунды, его ускорение направлено вправо, затем — снова влево и т. д. При этом оказалось, что кубик совершает относительно бруска колебания с периодом \(T = 2\) с, отклоняясь за этот период от начального положения по одному разу в обе стороны на \(1\) мм. Опыт повторяют, взяв такую же пружину, но в \(4\) раза длиннее. Найдите длину пружины через \(2\) минуты после начала движения.
▶ПодсказкаСкрыть
Перейдите в систему отсчёта бруска: в ней на кубик действует сила инерции, которая меняет направление каждую секунду. Что происходит с кубиком, если к моменту переключения силы он возвращается в начальную точку?
▶ОтветСкрыть
Пружина будет сжата на \(48\) см, кубик ударится о гвоздь.
▶РешениеСкрыть
Поскольку в задаче требуется исследовать движение кубика относительно бруска, а сила сжатия пружины зависит лишь от взаимного положения бруска и кубика, удобно решать задачу в системе отсчёта, в которой брус неподвижен. Эта система отсчёта неинерциальна, ведь она движется с ускорением вместе с брусом. В ней на кубик, кроме пружины, будет действовать сила инерции, равная \(ma\), где \(m\) — масса кубика. Эта сила в любой момент направлена в сторону, противоположную ускорению бруса, то есть в течение первой секунды — вправо, затем в течение второй секунды — влево и т. д.
Опишем движение кубика в этой системе отсчёта. Первоначально пружина не растянута, кубик находится в положении равновесия (обозначим координату этой точки \(x_0 = 0\)). При «включении» силы инерции \(ma\) положение равновесия кубика на пружинке смещается вправо от точки \(x_0\) на \(\Delta x = ma/k\) (\(k\) — жёсткость пружины), то есть в точку с координатой \(y_1 = \Delta x\). Кубик начинает смещаться в это новое положение равновесия, проскакивает его по инерции вправо и продолжает колебаться около него по гармоническому закону с амплитудой \(\Delta x\) (рис. 1). К началу второй секунды кубик расположится в некоторой точке \(x_1\), так что расстояние между \(x_1\) и \(y_1\) не превышает \(\Delta x\), то есть \(x_1 \in (0,\, 2\Delta x)\).
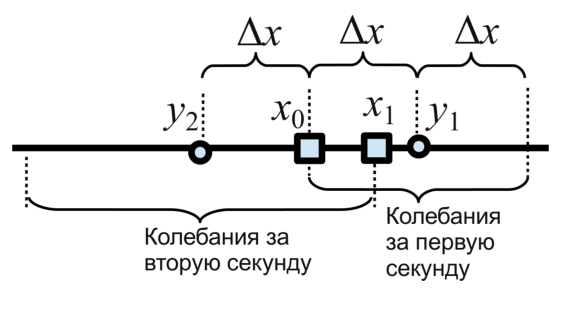
Далее «включается» сила инерции, направленная влево, так что положение равновесия кубика теперь находится в точке \(y_2 = -\Delta x\). Кубик колеблется около этой точки с амплитудой \(x_1 - y_2\).
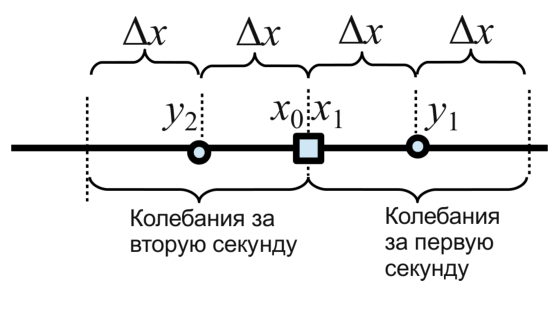
Из рис. 1 легко понять, что единственный случай, когда максимальное смещение кубика из начального положения \(x_0\) влево и вправо равны, — это когда \(x_1\) и \(x_0\) совпадают, то есть когда кубик к началу второй секунды оказался в точности в точке \(x_0\), совершив за первую секунду ровно одно колебание на пружине с периодом \(T_0 = 2\pi\sqrt{m/k} = 1\) с. При дальнейшем движении кубик также будет к моменту «переключения» направления силы инерции возвращаться в точку \(x_0\), что соответствует условию задачи (рис. 2). Максимальное отклонение кубика в каждую сторону \(2\Delta x\) равно по условию \(1\) мм.
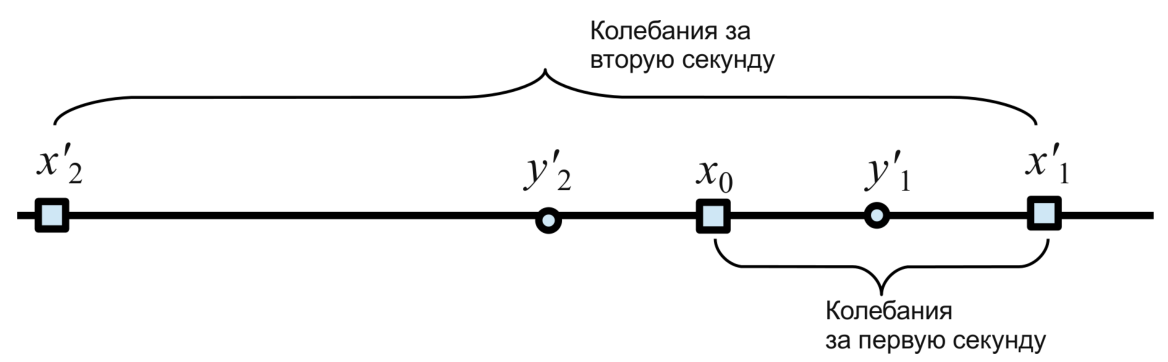
Когда пружину удлинили в \(4\) раза, её жёсткость уменьшилась в \(4\) раза и стала равна \(k/4\). Действительно, под действием той же силы удлинённая в \(4\) раза пружина растягивается как суммарно четыре исходных пружины под действием той же силы, то есть в \(4\) раза сильнее исходной; это и значит, что жёсткость удлинённой пружины в \(4\) раза меньше жёсткости исходной. Положения равновесия теперь при «переключении» силы инерции сдвигаются относительно начального положения на величину \(\dfrac{ma}{k/4} = 4\Delta x = 2\) мм, то есть в точки \(y'_1 = 2\) мм и \(y'_2 = -2\) мм.
При этом период колебаний кубика на такой пружине стал \(2\pi\sqrt{m/4k} = 2T_0 = 2\) с. Значит, к началу второй секунды кубик совершит только полколебания и окажется в точке \(x'_1 = 4\) мм с нулевой скоростью. В этот момент положение равновесия переместится в точку \(y'_2 = -2\) мм, так что амплитуда следующего колебания составит \(x'_1 - y'_2 = 6\) мм. К началу третьей секунды кубик снова успеет совершить лишь полколебания, а в момент, когда он окажется в точке \(x_2 = -8\) мм, положение равновесия переместится в точку \(y_1\).
Итак, во втором случае кубик будет раскачиваться, так как периодически меняющая сила инерции попала в резонанс с колебаниями кубика на бруске.
Рассуждая аналогично, следующее колебание будет иметь амплитуду \(10\) мм, и после половины такого колебания кубик окажется в точке \(x_3 = 12\) мм и т. д.: за каждую последующую секунду кубик будет отклоняться от \(x_0\) на \(4\) мм больше, чем за предыдущую. К концу же \(120\)-й секунды кубик окажется на расстоянии \(120 \cdot 4 = 480\) мм \(= 48\) см левее точки \(x_0\). Заметим, что при длине пружины \(48\) см именно в этот момент кубик ударится о гвоздь.
зад 2 Замкнутая труба с поршнями
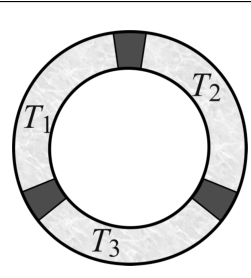
На столе лежит замкнутая в кольцо труба, внутри которой имеются три одинаковых теплоизолирующих поршня (см. рис.). На поршни может действовать сила сухого трения о стенки, достигающая в случае скольжения максимального значения \(F = 5\) Н. Поршни закрепили так, что они делят кольцо на три одинаковых отсека объёмом \(V = 24{,}9\) л каждый. Площадь поршня \(S = 10\) см\(^2\). В каждом отсеке находится по одному молю идеального газа. Температура газа в первом отсеке составляет \(T_1 = 300\) К. При каких значениях температуры во втором и третьем отсеках \(T_2\) и \(T_3\) поршни останутся неподвижными, если их освободить? Укажите на графике с осями \(T_2\), \(T_3\) все возможные точки \((T_2, T_3)\), при которых поршни не сдвинутся. Универсальная газовая постоянная \(R = 8{,}3\) Дж/Моль\(\cdot\)К.
▶ПодсказкаСкрыть
Запишите условие неподвижности каждого поршня как ограничение на разность давлений в соседних отсеках. Давления выражаются через температуры уравнением состояния, поэтому и ограничения, и ответ удобно переписать в осях \(T_2\), \(T_3\).
▶ОтветСкрыть
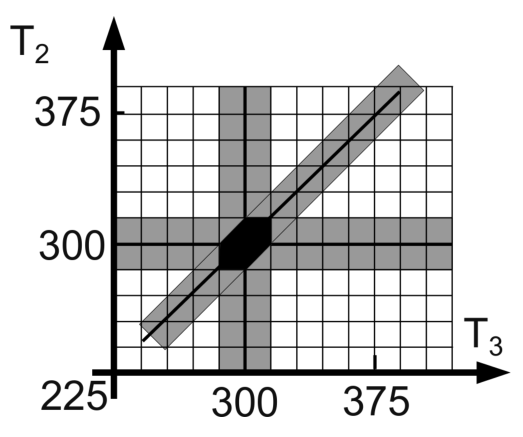
Все требуемые точки образуют шестиугольную ячейку, выделенную чёрным на графике (рис. к решению).
▶РешениеСкрыть
Обозначим давления газа в первом, втором и третьем отсеках через \(P_1\), \(P_2\), \(P_3\). С помощью уравнения Клапейрона–Менделеева найдём \[P_1 = \frac{\nu R T_1}{V} = 10^5~\text{Па}.\] Условия равновесия поршней: \[|P_1 - P_2| \le F/S, \qquad |P_1 - P_3| \le F/S, \qquad |P_2 - P_3| \le F/S.\] Изобразим на плоскости \(P_2\), \(P_3\) множество точек, координаты которых удовлетворяют этой системе (рис. 4). Первое неравенство «вырезает» на этой плоскости горизонтальную полосу шириной \(2F/S = 10^4\) Па, второе — вертикальную полосу, а вместе они «вырезают» квадрат \(P_{2,3} \in [P_1 - F/S,\ P_1 + F/S]\).
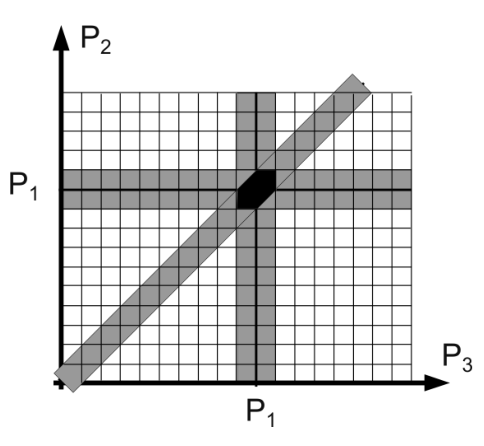
Нетрудно показать, что третье неравенство задаёт полосу, симметричную относительно биссектрисы \(P_2 = P_3\). При этом границы полосы пересекают границы квадрата в точках \((P_1 - F/S;\ P_1)\), \((P_1;\ P_1 + F/S)\), \((P_1;\ P_1 - F/S)\) и \((P_1 + F/S;\ P_1)\), выделяя шестиугольную ячейку, закрашенную на рисунке чёрным.
Чтобы найти возможные значения температуры, воспользуемся уравнением Менделеева–Клапейрона. Так как газ во всех отсеках один и тот же, можно записать \[T_2 = \frac{T_1 P_2}{P_1}, \qquad T_3 = \frac{T_1 P_3}{P_1},\] поэтому достаточно изменить масштаб осей множителем \(T_1/P_1\), чтобы получить искомый график (рис. 5).
зад 3 Коаксиальные заряженные цилиндры
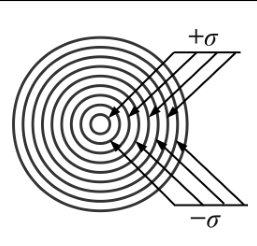
Тонкостенные металлические цилиндры вложены друг в друга. Все цилиндры имеют одну ось, расположенную перпендикулярно плоскости рисунка. Радиусы соседних цилиндров отличаются на \(\Delta R\), а радиус самого тонкого равен \(\Delta R\); количество цилиндров велико. Каждый цилиндр зарядили, так что плотность заряда всех поверхностей равна по модулю \(\sigma\), а знак заряда чередуется: первый, самый маленький цилиндр, заряжен отрицательно, следующий, второй по размеру, — положительно и т. д. Найдите напряжённость в области между \(n\)-м и \((n+1)\)-м цилиндром, считая, что \(n\) велико.
▶ПодсказкаСкрыть
Проведите цилиндрическую поверхность соосно системе, лежащую между \(n\)-м и \((n+1)\)-м цилиндрами. Сколько заряда попадает внутрь неё, и как учитывать чередование знаков?
▶ОтветСкрыть
\(E = (-1)^n\,\dfrac{\sigma}{2\varepsilon_0}\).
▶РешениеСкрыть
Для решения задачи воспользуемся теоремой Гаусса: выделим мысленно цилиндрическую поверхность, симметрично окружающую \(n\)-й цилиндр, но лежащую внутри \((n+1)\)-го цилиндра. Радиус \(R\) этой поверхности удовлетворяет, очевидно, соотношению \[n < \frac{R}{\Delta R} < n + 1. \qquad (1)\] Длину цилиндра \(L\) выберем единичной. Из симметрии понятно, что система заряженных цилиндров создаёт в любой точке этой поверхности одинаковую по модулю напряжённость \(E\), направленную перпендикулярно поверхности. Поток \(E\) через поверхность равен \(\Phi_E = 2\pi R L E\). По теореме Гаусса он равен \(Q/\varepsilon_0\), где \(Q\) — заряд системы, попавший внутрь выбранной поверхности. \(i\)-й цилиндр вносит внутрь заряд, равный по модулю \(|q_i| = 2\pi i\,\Delta R\,L\sigma\), так что \[Q = q_1 + q_2 + \dots + q_n = 2\pi\,\Delta R\,L\sigma\,(-1 + 2 - 3 + 4 - 5 + \dots \pm n),\] знак в последнем слагаемом зависит от чётности \(n\).
Если \(n\) чётно, \[Q = 2\pi\,\Delta R\,L\sigma\bigl((2-1) + (4-3) + \dots + (n - (n-1))\bigr) = \pi\,\Delta R\,L\,n\sigma.\] Тогда теорема Гаусса даёт \[2\pi R L E = \frac{\pi\,\Delta R\,L\,n\sigma}{\varepsilon_0} \quad\Leftrightarrow\quad E(R) = \frac{n\sigma}{2 (R/\Delta R)\,\varepsilon_0}.\]
Если \(n\) нечётно, \[Q = 2\pi\,\Delta R\,L\sigma\bigl((0-1) + (2-3) + (4-5) + \dots + ((n-1) - n)\bigr) = -\pi\,\Delta R\,L\,(n+1),\] тогда теорема Гаусса даёт \[E(R) = -\frac{(n+1)\sigma}{2 (R/\Delta R)\,\varepsilon_0}.\]
Используем для \(E(R)\) формулу (1): при больших \(n\) единицей в правой части неравенства можно пренебречь, просто заменив \(R/\Delta R\) на \(n\). Тогда при чётных \(n\) получим \(E = \sigma/2\varepsilon_0\), при нечётных \(n\) получим \(E = -\sigma(n+1)/(2n\varepsilon_0) \simeq -\sigma/2\varepsilon_0\), здесь также пренебрегаем единицей по сравнению с \(n\).
зад 4 Зеркала автомобиля
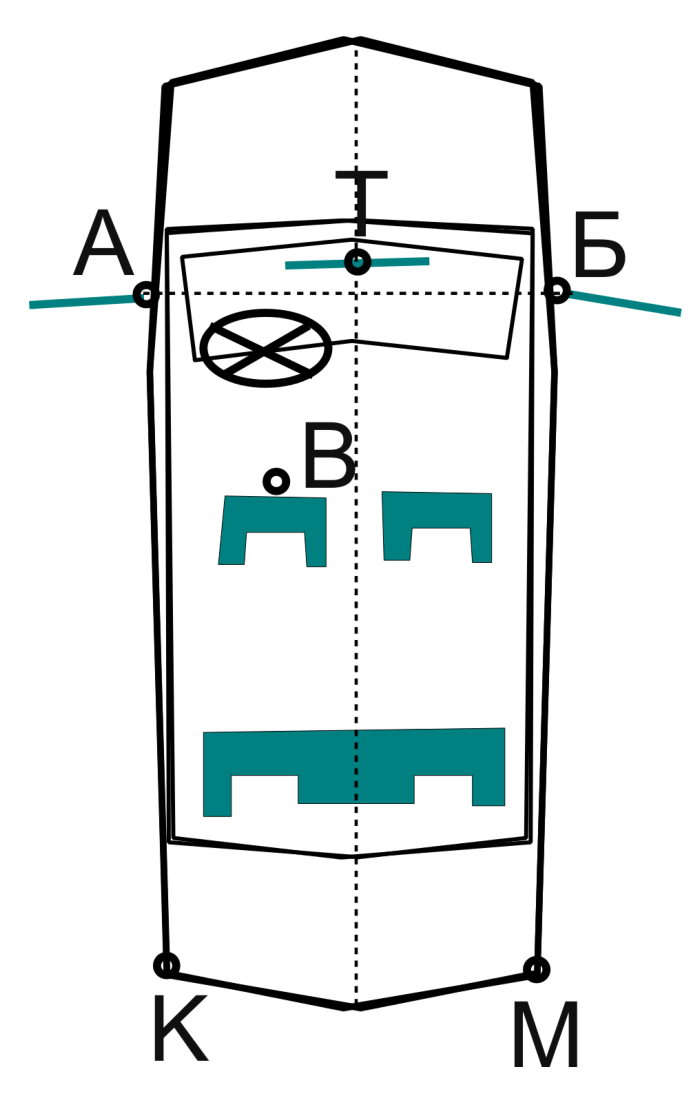
На схеме изображён в масштабе автомобиль (вид сверху). В точках А и Б шарнирно закреплены края зеркал бокового вида; в точке Т — середина зеркала заднего вида. В каком положении должен зафиксировать водитель зеркала, чтобы, наблюдая из точки В, он видел: 1) в левое зеркало точку К, и то, что находится как можно левее от неё; 2) в правое зеркало точку М, и то, что находится как можно правее от неё; 3) в зеркало заднего вида отрезок МК целиком (все допустимые положения). Приведите на схеме правильное положение зеркал. Обоснуйте построение.
▶ПодсказкаСкрыть
Изображение точки в плоском зеркале лежит на продолжении отражённого луча, а зеркало перпендикулярно биссектрисе угла между падающим и отражённым лучами. Какой луч должен отразиться от левого зеркала в точке А, чтобы глаз водителя увидел самую левую возможную точку?
▶ОтветСкрыть
Положение боковых зеркал — см. рис. 6 и 7 (решения). Крайние положения зеркала заднего вида изображены на рис. 10 и 11 (нулевая итерация итеративной процедуры). Итеративная процедура получения сколь угодно точных положений описана в решении.
▶РешениеСкрыть
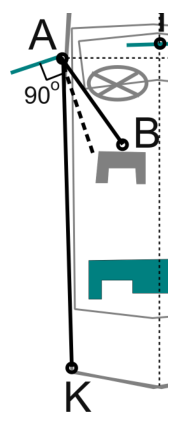
По условию требуется, чтобы точка К была видна в левое зеркало и располагалась в нём максимально справа — ведь именно тогда в зеркале «уместится» то, что находится максимально левее К. Значит, изображение К должно формироваться в зеркале на продолжении луча ВА. Построим луч, который выходит из К, отражается от зеркала в точке А и попадает в точку В — в глаз водителю. Очевидно, зеркало должно располагаться перпендикулярно биссектрисе угла КАВ (рис. 6).
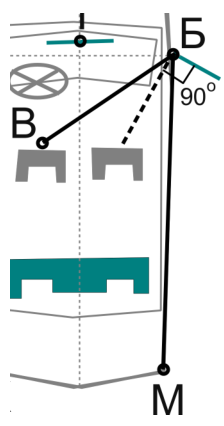
Аналогично, правое зеркало должно располагаться перпендикулярно биссектрисе угла МБВ (рис. 7).
Разберём теперь вопрос о допустимых положениях зеркала заднего вида. Предположим, что водитель может увидеть в зеркало весь отрезок КМ, расположив зеркало некоторым образом. Тогда, слегка повернув его, он увидит, как изображение КМ сдвигается к краю. Значит, следует найти два крайних положения: при одном изображение точки К оказывается на левом краю зеркала, при другом — изображение точки М на правом краю.
Нарисуем окружность с центром в точке Т, по которой могут двигаться края зеркала заднего вида. Используя закон отражения, легко понять, что для одного крайнего положения зеркала, при котором на краю зеркала изображение К, следует найти такую точку F этой окружности, касательная к которой (или, что то же самое, перпендикуляр к плоскости зеркала) оказывается биссектрисой угла КFВ. Аналогично для второго положения следует построить точку G окружности, касательная к которой является биссектрисой угла МGВ. Конечно, можно искать точки F и G просто перебором, однако такой метод не позволяет контролировать точность построения. Следует придумать последовательность действий, позволяющую уточнять положение искомых точек до тех пор, пока не будет достигнута требуемая точность (говорят, «построить сходящуюся итерационную процедуру»).
Чтобы разобраться в вопросе аккуратно, рассмотрим, как движется для некоторой точки Х её изображение в зеркале при вращении зеркала вокруг оси Т (рис. 8). Для любого положения зеркала, когда Х отображается в точку Х′, расстояния ХТ и ТХ′ совпадают. Значит, при вращении зеркала мнимое изображение «бежит» по окружности радиуса ХТ.
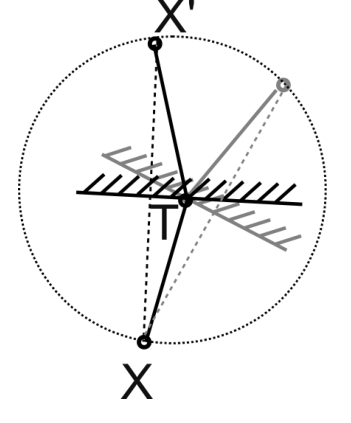
Возвращаясь к изображению отрезка КМ в зеркале заднего вида, легко понять, что при вращении зеркала вокруг точки Т отрезок КМ будет «ездить» по окружности с центром в точке Т. Ясно, что при повороте зеркала на некоторый угол изображение будет съезжать по окружности на вдвое больший угол.
На рис. 9 представлено одно из положений зеркала, при которых водитель увидит в зеркале заднего вида отрезок КМ в виде изображения К′М′. Для примера выбран случай, когда водитель видит изображение точки Н (середины КМ) ровно посередине зеркала, ВН′ проходит через Т. Зеркало на этом рисунке ориентировано перпендикулярно биссектрисе угла НН′В.
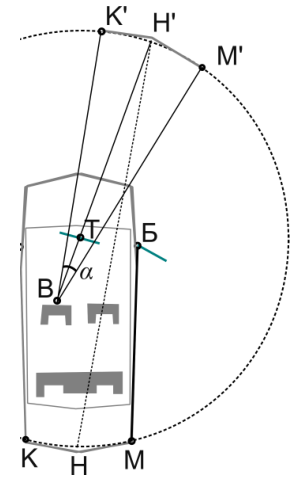
Построенное положение вовсе не единственно, ведь зеркало можно поворачивать, так чтобы края изображения К′ и М′ не выходили за пределы видимости.
Попробуем построить такое положение зеркала, при котором изображение точки М (точка М′) водитель видит у правого края зеркала. Построим малую окружность, по которой двигаются края зеркала заднего вида. Из точки В проведём касательную к этой окружности и на её продолжении поставим точку М′ (рис. 10). Расположим зеркало перпендикулярно биссектрисе угла ВМ′М.
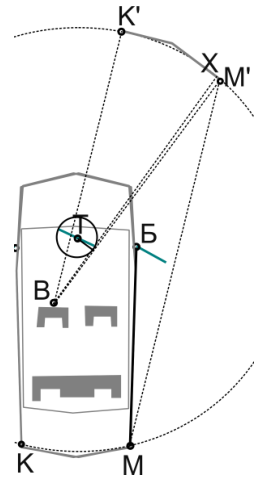
Проблема этого построения в том, что зеркало оказалось не перпендикулярно ВМ′, значит, водитель увидит не весь отрезок К′М′: с его точки зрения точка М′ чуть-чуть не поместится в зеркале. Действительно, прямая ВХ, соединяющая край зеркала и точку В, чуть отличается от касательной ВМ′, и водитель сможет видеть в зеркало лишь часть К′Х от всего изображения. Чтобы исправить это, зеркало следует довернуть против часовой стрелки на половину угла ХВМ′, так что изображение точки М сместится в Х; затем следует снова проверить, какая часть изображения не влезла, и снова довернуть зеркало… Данная итеративная процедура быстро сходится ввиду малости угла ХВМ′.
Положение, при котором на край зеркала приходится изображение точки К, представлено на рис. 11. Здесь также построена касательная к малой окружности и зеркало перпендикулярно биссектрисе угла КК′В. Все оговорки, касающиеся итеративной процедуры и предела погрешности, остаются здесь справедливыми.
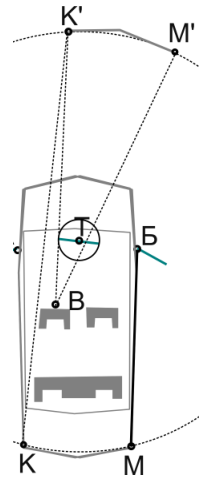
Напоследок заметим, что описанная итеративная процедура построения крайних положений зеркала заднего вида не является единственной. Можно было, например, взяв за стартовое положение зеркало, параллельное КМ, расположить первоначально точки F и G на его краях, измерить углы KFB и MGB, расположить зеркало перпендикулярно одной, а потом другой биссектрисе и назвать данные положения более точно найденными крайними положениями. Передвинув точки F и G, снова измерить углы KFB и MGB и повторять процедуру. Ввиду того, что при сдвиге точек F и G измеряемые углы меняются слабо, такая итеративная процедура также быстро сходится.
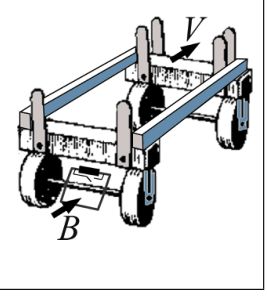
зад 5 Электротележка с рамкой
Электротележка движется по дороге со скоростью \(V\). На задней колёсной оси жёстко закреплена квадратная токопроводящая рамка со стороной \(2a\). При движении колёс рамка вращается (см. рис.), располагаясь в однородном магнитном поле индукции \(B\), направленном вдоль скорости тележки. Для торможения в цепь рамки включают сопротивление. При какой величине сопротивления \(R\) колёса не будут проскальзывать при торможении? Коэффициент трения колеса о дорогу \(\mu\), масса автомобиля \(m\), нагрузка на все колёса одинаковая. Радиус колеса \(r\), сопротивлением рамки и массой колеса пренебречь.
▶ПодсказкаСкрыть
Найдите ЭДС индукции в вращающейся рамке, затем ток и силу Ампера, действующую на горизонтальные стороны рамки. Сравните момент этой силы с максимальным моментом силы трения, при котором колёса ещё не проскальзывают.
▶ОтветСкрыть
Сопротивление должно быть больше \(\dfrac{32B^2a^4V}{\mu m g r^2}\).
▶РешениеСкрыть
Будем задавать поворот рамки углом \(\alpha\) между плоскостью рамки и вертикалью (рис. 12). Так как первоначально тележка едет равномерно, \(\alpha = \omega t\), где \(\omega = V/r\) — угловая скорость вращения рамки. При этом поток магнитного поля через рамку равен \(\Phi(t) = BS\cos\omega t\), где \(S = 4a^2\) — площадь рамки. Этот поток меняется со временем, значит, в рамке присутствует ЭДС индукции, равная \[\mathcal E = -\frac{d\Phi}{dt} = BS\omega\sin\omega t = 4Ba^2\omega\sin\omega t.\] Если в рамку включено сопротивление \(R\), в ней возникает ток \[I = \frac{\mathcal E}{R} = \frac{4Ba^2V\sin\alpha}{rR},\] направленный так, чтобы компенсировать изменение магнитного потока. Значит, на рамку с током будет действовать сила Ампера.
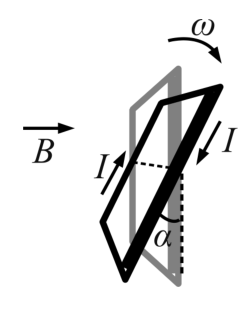
Из рис. 12, 13 видно, что для отрезков рамки, расположенных в вертикальной плоскости, силы Ампера не создают вращательного момента: они направлены перпендикулярно плоскости рисунка.
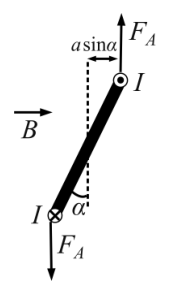
Для двух оставшихся отрезков рамки (перпендикулярных плоскости рисунка) сила Ампера равна \(F_A = 2IBa\). Вращательный момент, тормозящий колесо, будет равен для каждого отрезка \(F_A a\sin\alpha\), а для обоих отрезков — в два раза больше. Подставляя \(F_A\) и \(I\), найдём суммарный момент силы Ампера, вращающий рамку (и колесо вместе с ней): \[2F_A a\sin\alpha = 4IBa^2\sin\alpha = \frac{16B^2a^4V\sin^2\alpha}{rR}.\] Этот суммарный вращательный момент будет тормозить оба колеса, достигая максимального значения \(\dfrac{16B^2a^4V}{rR}\) при \(\alpha = 0\), то есть в моменты, когда рамка горизонтальна.
При торможении вращения на каждое колесо начинает действовать сила трения \(F_{TP}\), которая также создаёт суммарный вращательный момент в обоих колёсах, равный \(2rF_{TP}\). При отсутствии проскальзывания \(F_{TP} < \mu mg/4\), так что суммарный момент силы трения не превосходит \(\mu mgr/2\).
Условие движения колёс без проскальзывания означает, что моменты сил, действующих на колёса, должны быть скомпенсированы. Действительно, по условию задачи массой колёс следует пренебречь. Если моменты сил, действующие на колёса, не скомпенсированы, лёгкие колёса приобретут бесконечно большое угловое ускорение, в то время как поступательное движение массивной тележки будет осуществляться с конечным ускорением; это, конечно, не согласуется с движением без проскальзывания.
Приравнивая максимальные суммарные моменты силы трения и силы Ампера, получим \[\frac{16B^2a^4V}{rR} = \frac{\mu m g r}{2} \quad\Leftrightarrow\quad R = \frac{32B^2a^4V}{\mu m g r^2}.\] Если \(R\) больше этого значения, момент силы Ампера будет меньше, и тележка поедет без проскальзывания. Если же \(R\) меньше, она может начать проскальзывать в самый первый момент.
Из ответа также видно, что с уменьшением скорости \(V\) величина \(R\) уменьшается, так что если проскальзывания нет в начальный момент торможения, то оно не появится и далее.
Источник: Санкт-Петербургская олимпиада школьников по физике, 2014/15, заключительный этап, 11 класс — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.