зад 1 Отскок вращающейся шайбы
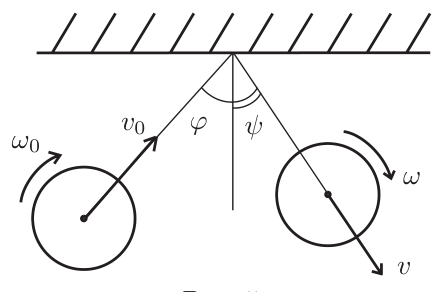
По горизонтальной ледяной поверхности со скоростью \(v_0\) скользит без трения маленькая цилиндрическая шайба радиусом \(R\), вращаясь при этом вокруг оси симметрии с угловой скоростью \(\omega_0\), и налетает на вертикальную стенку под углом \(\varphi\) (рис. 5). Коэффициент трения шайбы о стенку равен \(\mu\). Потерями энергии, связанными с деформацией шайбы и стенки при ударе, пренебречь. Определите, с какими скоростями \(v\) и \(\omega\) и под каким углом \(\psi\) (рис. 5) шайба отскочит от стенки, если \(\omega_0 > 4\mu v_0\cos\varphi/R\). При каких значениях коэффициента трения \(\mu\) шайба отскочит в обратном направлении, перестанет вращаться?
▶ОтветСкрыть
\(\operatorname{tg}\psi = \operatorname{tg}\varphi - 2\mu\); \(v = v_0\cos\varphi\sqrt{1 + (\operatorname{tg}\varphi - 2\mu)^2}\); \(\omega = \omega_0 - \dfrac{4\mu v_0\cos\varphi}{R}\). Шайба отскочит перпендикулярно стенке (\(\psi = 0\)) при \(\mu = (\operatorname{tg}\varphi)/2\), в обратном направлении (\(\psi = -\varphi\)) — при \(\mu = \operatorname{tg}\varphi\); перестанет вращаться при \(\mu \geqslant \dfrac{\omega_0R}{4v_0\cos\varphi}\).
▶РешениеСкрыть
Применим к шайбе закон изменения энергии, а также закон изменения импульса в проекциях на ось \(x\), направленную вдоль стенки, и ось \(y\), перпендикулярную к ней: \[\dfrac{mv_x^2}{2} + \dfrac{mv_y^2}{2} - \dfrac{mv_{0x}^2}{2} - \dfrac{mv_{0y}^2}{2} = -\mu N\Delta S, \qquad (102)\] \[mv_x - mv_{0x} = -\mu N\Delta t, \qquad (103)\] \[mv_y - mv_{0y} = N\Delta t. \qquad (104)\] Здесь \(v_x = v\sin\psi\), \(v_y = v\cos\psi\), \(v_{0x} = v_0\sin\varphi\), \(v_{0y} = v_0\cos\varphi\), \(N\) — сила нормальной реакции стенки, \(\Delta S\) — смещение шайбы вдоль стенки за время удара \(\Delta t\). Предполагая, что шайба в течение всего времени \(\Delta t\) скользит по стенке, величину \(\Delta S\) можно приблизительно выразить так: \[\Delta S = \dfrac{1}{2}(v_x + v_{0x})\Delta t.\] Подставляя это значение, можно из уравнений (102) и (103) получить соотношение \(v_y^2 = v_{0y}^2\). Следовательно, при ударе сохраняется модуль нормальной к стенке составляющей скорости (\(v_y = v_{0y}\)). Тогда из уравнений (103) и (104) получим \[\dfrac{v_x - v_{0x}}{2v_y} = -\mu,\quad\text{или}\quad \dfrac{v_x}{v_y} = \dfrac{v_{0x}}{v_y} - 2\mu,\] или \[\operatorname{tg}\psi = \operatorname{tg}\varphi - 2\mu. \qquad (105)\] Найдём скорость шайбы после удара о стенку: \[v = \sqrt{v_x^2 + v_y^2} = v_0\cos\varphi\sqrt{1 + (\operatorname{tg}\varphi - 2\mu)^2}.\] Из формулы (105) следует, что быстро вращающаяся шайба отскочит от стенки в перпендикулярном к ней направлении (\(\psi = 0\)), если \(\mu = (\operatorname{tg}\varphi)/2\), и в обратном направлении (\(\psi = -\varphi\)), если \(\mu = \operatorname{tg}\varphi\).
В течение времени столкновения шайба скользит по стене, в результате чего под действием силы трения скольжения скорость вращения шайбы уменьшается. Для нахождения изменения угловой скорости следует применить закон изменения момента импульса: \[I\dfrac{d\omega}{dt} = -\mu NR.\] Интегрируем это уравнение: \[I(\omega - \omega_0) = -\mu NR\Delta t.\] Учтём уравнение (104): \[I(\omega - \omega_0) = -2\mu mRv_0\cos\varphi.\] Отсюда, подставляя \(I = mR^2/2\), найдём \[\omega = \omega_0 - \dfrac{4\mu v_0\cos\varphi}{R}.\] Ответ справедлив при заданном в условии ограничении \(\omega_0 > 4\mu v_0\cos\varphi/R\), накладываемом на \(\omega_0\). Если \[\mu \geqslant \dfrac{\omega_0R}{4v_0\cos\varphi},\] то шайба в процессе столкновения перестанет вращаться.
зад 2 Склеенный обруч
На горизонтальной шероховатой поверхности находится обруч радиуса \(R\), склеенный из двух однородных половинок массами \(m_1\) и \(m_2\) (рис. 6).
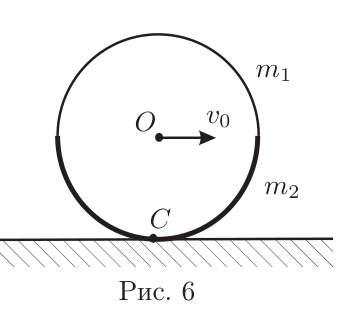
При какой минимальной скорости \(v_0\) центра \(O\) обруч совершит полный оборот без проскальзывания?
Определите период малых колебаний обруча вблизи положения равновесия.
Найдите максимально возможный угол \(\alpha_{\max}\) наклона опорной плоскости к горизонту, при котором обруч, находящийся на ней, остаётся в равновесии.
▶ОтветСкрыть
1) \(v_0 = \sqrt{\dfrac{4(m_2 - m_1)gR}{m_1(\pi + 2) + m_2(\pi - 2)}}\); 2) \(T = 2\pi\sqrt{\dfrac{R}{g}}\sqrt{\pi\dfrac{m_2 + m_1}{m_2 - m_1} - 2}\); 3) \(\alpha_{\max} = \arcsin\left(\dfrac{2}{\pi}\cdot\dfrac{m_2 - m_1}{m_2 + m_1}\right)\).
▶РешениеСкрыть
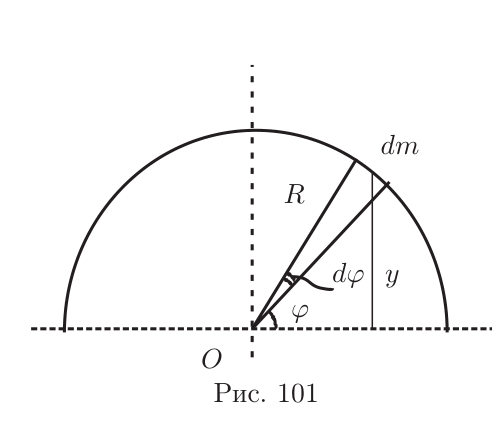
Для ответа на первый вопрос задачи следует применить закон сохранения энергии: \[(m_2 - m_1)g\cdot2y_0 = \dfrac{I\omega^2}{2}, \qquad (106)\] где \(y_0\) — расстояние от оси обруча до центра масс его половинок, \(I\) — момент инерции обруча относительно точки опоры, \(\omega = v_0/R\) — начальная угловая скорость вращения обруча. Для определения величины \(y_0\) воспользуемся формулой, по которой находится координата центра масс, отсчитываемая от диаметра половины обруча: \[y_0 = \dfrac{1}{m}\int y\,dm,\] где \(m\) — масса половинки обруча, а \(y\) — расстояние от элемента \(dm\) до диаметра. Из рис. 101 видно, что \(y = R\sin\varphi\), \(dm = m\cdot d\varphi/\pi\). Поэтому получим
\[y_0 = \dfrac{R}{\pi}\int\limits_0^\pi\sin\varphi\,d\varphi = \dfrac{2R}{\pi}. \qquad (107)\] Входящий в уравнение (106) момент инерции \(I\) равен сумме моментов инерции каждой половинки: \(I = I_1 + I_2\). Моменты инерции половин относительно оси обруча составляют \(I_{10} = m_1R^2\), \(I_{20} = m_2R^2\). По теореме Штейнера эти моменты можно связать с моментами инерции \(I_{1c}\) и \(I_{2c}\) относительно центров масс. Получаем \[I_{10} = m_1R^2 = I_{1c} + m_1y_0^2,\] \[I_{20} = m_2R^2 = I_{2c} + m_2y_0^2.\] Отсюда \[I_{1c} = m_1R^2\left(1 - \dfrac{4}{\pi^2}\right),\quad I_{2c} = m_2R^2\left(1 - \dfrac{4}{\pi^2}\right).\] По той же теореме Штейнера найдём \[I_1 = I_{1c} + m_1(R + y_0)^2,\quad I_2 = I_{2c} + m_2(R - y_0)^2.\] Складывая \(I_1\) и \(I_2\), получим искомый момент инерции обруча: \[I = I_1 + I_2 = 2R^2\left(m_1\left(1 + \dfrac{2}{\pi}\right) + m_2\left(1 - \dfrac{2}{\pi}\right)\right). \qquad (108)\] Подставим полученные выражения (107) и (108) в уравнение (106): \[(m_2 - m_1)g\dfrac{4R}{\pi} = \dfrac{1}{2}2R^2\left(m_1\left(1 + \dfrac{2}{\pi}\right) + m_2\left(1 - \dfrac{2}{\pi}\right)\right)\dfrac{v_0^2}{R^2},\] \[v_0 = \sqrt{\dfrac{4(m_2 - m_1)gR}{m_1(\pi + 2) + m_2(\pi - 2)}}.\] Как видим, чем больше разность \(m_2 - m_1\), тем больше нужно сообщить скорость, для того чтобы обруч сделал полный оборот. Однородный обруч (\(m_2 = m_1\)) будет в отсутствие проскальзывания равномерно катиться после сообщения ему сколь угодно малой скорости \(v_0\).
Для нахождения периода малых колебаний системы нужно привести динамическое уравнение к виду \(\ddot x = -\omega^2x\) (точка означает дифференцирование по времени), и тогда \(T = 2\pi/\omega\). Динамическое уравнение можно получить, записав выражение для энергии системы при небольшом отклонении её от положения равновесия. Для рассматриваемого обруча при повороте его на малый угол \(\varphi\) от положения равновесия получим \[E = (m_2 - m_1)gy_0(1 - \cos\varphi) + \dfrac{I}{2}\dot\varphi^2, \qquad (109)\] где \(\dot\varphi = \omega\). В отсутствие трения энергия сохраняется, то есть \(\dot E = 0\). Дифференцируя уравнение (109) и учитывая малость угла \(\varphi\), получим \[(m_2 - m_1)gy_0\sin\varphi\,\dot\varphi + I\dot\varphi\ddot\varphi = 0,\quad\text{или}\quad \ddot\varphi = -\dfrac{(m_2 - m_1)gy_0}{I}\varphi.\] Следовательно, \[T = 2\pi\sqrt{\dfrac{I}{(m_2 - m_1)gy_0}}.\] Подставляя сюда выражения (107) и (108), получим ответ: \[T = 2\pi\sqrt{\dfrac{R}{g}}\sqrt{\pi\dfrac{m_2 + m_1}{m_2 - m_1} - 2}.\] Если \(m_2 \to m_1\), то \(T \to \infty\). Это и означает, что колебательное движение обруча сменяется его вращением.
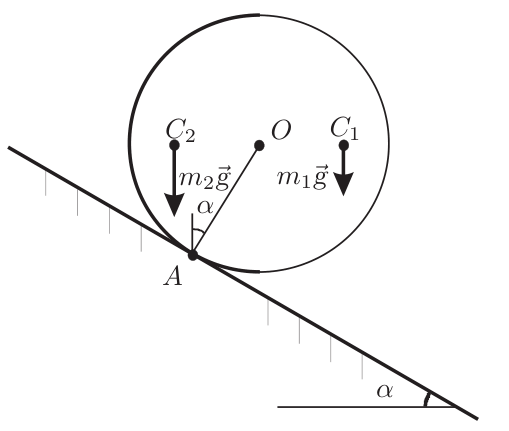
При наклоне опорной плоскости качению препятствует тяжёлая половина обруча: момент её силы тяжести относительно точки опоры при малых углах наклона уравновешивает момент силы тяжести лёгкой половины. Когда угол наклона становится таким, что центры масс половин \(C_1\) и \(C_2\) оказываются на одном горизонтальном уровне (рис. 102), момент силы \(m_2\vec g\) относительно точки \(A\) достигает максимального значения. При дальнейшем увеличении угла \(\alpha\) он уже не может компенсировать увеличивающийся момент силы \(m_1\vec g\). Равенство моментов сил \(m_1\vec g\) и \(m_2\vec g\) относительно точки \(A\) для критического положения, изображённого на рис. 102, и определяет максимальный угол наклона \(\alpha = \alpha_{\max}\):
\[\alpha_{\max} = \arcsin\left(\dfrac{2}{\pi}\cdot\dfrac{m_2 - m_1}{m_2 + m_1}\right).\]
зад 3 Процесс над газом
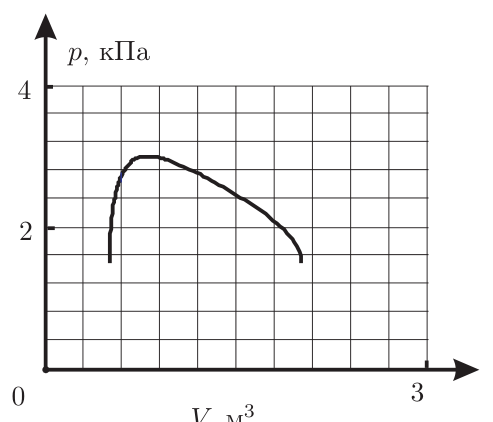
Над одним молем идеального газа совершают процесс, показанный на рис. 23. Найдите максимальную температуру газа в течение этого процесса (процесс считать квазистатическим).
▶ОтветСкрыть
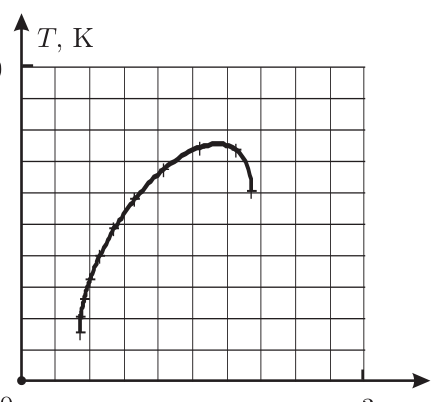
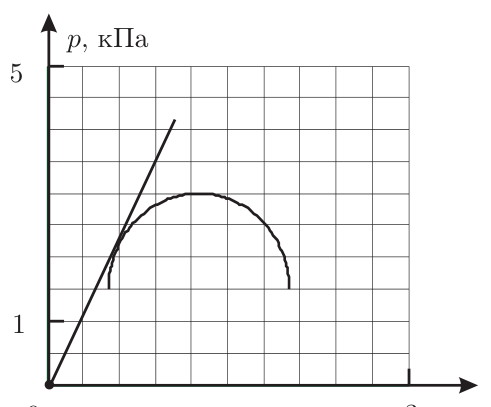
\(T_{\max} \approx 4{,}5\cdot10^2\) К (построением графика в осях \((T,V)\)) или \(T_{\max} \approx 4{,}6\cdot10^2\) К (по касательной изотерме в осях \((p,1/V)\)).
▶РешениеСкрыть
Каждая точка графика характеризует состояние газа. Зная давление \(p\) и объём \(V\), с помощью уравнения Менделеева–Клапейрона можно найти температуру газа \(T\). Проделав такие вычисления для ряда точек, можно построить график в координатных осях \((T,V)\). Соединив точки плавной линией, можно приблизительно отсчитать искомое значение максимальной температуры. Естественно, подобный план удобно реализовать используя, например, компьютерную систему MathCAD. На рис. 129 показано такое построение. Видно, что \(T_{\max} \approx 4{,}5\cdot10^2\) К. Нельзя ли в данном случае обойтись без этого общего метода? Если бы мы умели быстро рисовать на данном в условии графике изотермы, то достаточно было бы подобрать изотерму, касающуюся этого графика. Вот если бы изотермы были прямыми линиями, то их можно было бы начертить с помощью линейки. Можно ли сделать изотермы прямолинейными?
Уравнение Менделеева–Клапейрона позволяет положительно ответить на этот вопрос: \[p = \dfrac{\nu RT}{V}. \qquad (175)\] Функция \(p = p(1/V)\) линейная при \(T = \text{const}\). Следовательно, нужно построить график заданного процесса в осях \((p, 1/V)\). Такое построение выполнено на рис. 130. Здесь же проведена и изотерма, касающаяся данного графика. Точка касания соответствует искомому состоянию. Температуру его удобно найти как угловой коэффициент построенной прямой. Из уравнения (175) следует, что \[T = \dfrac{pV}{\nu R} \approx 4{,}6\cdot10^2\text{ К}.\] Видно, что результаты, полученные обоими методами, приблизительно совпадают.
зад 4 Термодинамический цикл
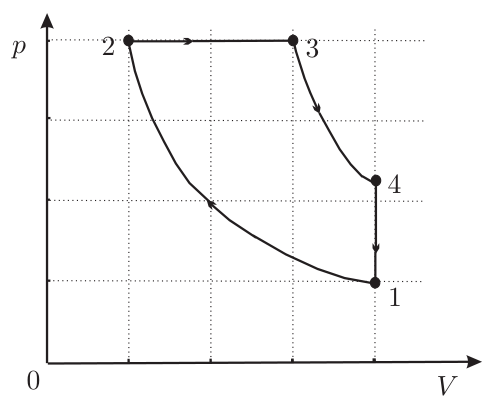
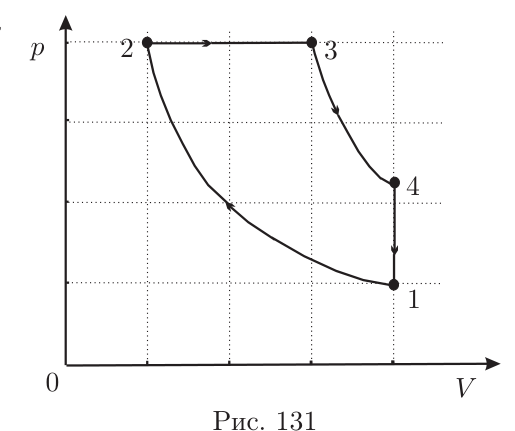
С одним молем идеального одноатомного газа провели замкнутый цикл, изображённый на рис. 24, где 1–2 — изотерма, 2–3 — изобара, 3–4 — политропа, для которой \(C = R/2\), и 4–1 — изохора. Минимальная температура, достигаемая газом в цикле, \(T_{\min} = 300\) К. Политропическим процессом называется процесс, происходящий с постоянной теплоёмкостью \(C\).
Укажите точки на цикле, в которых газ достигает максимальной \(T_{\max}\) и минимальной \(T_{\min}\) температуры, и определите \(T_{\max}\).
Определите количество теплоты \(Q_+\), подведённое к газу за цикл.
Определите работу \(A\) газа за цикл.
Определите КПД цикла \(\eta\) и сравните с КПД идеальной тепловой машины, работающей между нагревателем и холодильником с температурами соответственно \(T_{\max}\) и \(T_{\min}\).
▶ОтветСкрыть
1) \(T_{\min}\) — на изотерме 1–2, \(T_{\max}\) — в точке 3, \(T_{\max} = 3T_{\min} = 900\) К; 2) \(Q_+ = \dfrac{5}{2}R(T_{\max} - T_{\min}) = 12{,}5\) кДж; 3) \(A = R(T_{\max} - T_{\min}) + \dfrac{RT_{\max}}{4} - RT_{\min}\ln4 \approx 3{,}40\) кДж; 4) \(\eta = A/Q_+ \approx 27\%\), что меньше КПД машины Карно \(\eta_0 = \dfrac{T_{\max} - T_{\min}}{T_{\max}} \approx 67\%\).
▶РешениеСкрыть
Очевидно, что температура газа минимальна на изотерме 1–2 (рис. 131). В процессе 2–3 газ нагревается, поскольку совершает положительную работу, а в процессе 3–4 охлаждается, из-за того что \[C - C_V = p\,dV/dT < 0.\] Самая высокая температура оказывается в точке 3. Для нахождения этой температуры воспользуемся уравнением Менделеева–Клапейрона: \[T_{\max} = T_{\min}\dfrac{V_3}{V_2} = 3T_{\min} = 900\text{ К}.\]
Тепло подводится к газу только на участке 2–3, поэтому \[Q_+ = C_p(T_3 - T_2) = C_p(T_{\max} - T_{\min}).\] Для одноатомного газа \[C_p = \dfrac{5}{2}R,\] откуда \[Q_+ = \dfrac{5}{2}R(T_{\max} - T_{\min}).\] Подставляя численные данные, находим \(Q_+ = 12{,}5\) кДж.
Для работы имеем \[A = A_{23} + A_{34} - A_{21}.\] Поскольку участок 2–3 — изобара, имеем \[A_{23} = p_2(V_3 - V_2) = R(T_3 - T_2) = R(T_{\max} - T_{\min}).\] Работу в политропическом процессе находим согласно второму началу термодинамики: \[C(T_4 - T_3) = C_V(T_4 - T_3) + A_{34},\quad\text{или}\quad (C_V - C)(T_{\max} - T_4) = A_{34}.\] Для точного определения \(T_4\) найдём уравнение политропы. Из второго начала термодинамики \(p\,dV = (C - C_V)\,dT\). Из уравнения Менделеева–Клапейрона имеем \(p\,dV + V\,dp = R\,dT\). Из последних двух уравнений получаем \[p\,dV = \dfrac{C - C_V}{R}(p\,dV + V\,dp) \Rightarrow \int\dfrac{dV}{V} = \dfrac{C - C_V}{C_p - C}\int\dfrac{dp}{p} \Rightarrow pV^{\frac{C - C_p}{C - C_V}} = \text{const}.\] По условию \(C = R/2\), значит, на политропе \(pV^2 = RTV = \text{const}\). Из графика цикла видно, что \[\dfrac{V_3}{V_4} = \dfrac{3}{4},\] поэтому \[T_4 = \dfrac{3}{4}T_3 = \dfrac{3}{4}T_{\max}\quad\text{и}\quad A_{34} = (C_V - C)\dfrac{1}{4}T_{\max} = \dfrac{RT_{\max}}{4}.\] Осталось определить работу на изотерме: \[dA_{21} = p\,dV = RT_{\min}\dfrac{dV}{V},\] откуда \[A_{21} = RT_{\min}\int\limits_{V_2}^{V_1}\dfrac{dV}{V} = RT_{\min}\ln\dfrac{V_1}{V_2}.\] Поскольку \(\dfrac{V_1}{V_2} = 4\), получаем \(A_{21} = RT_{\min}\ln4\). Окончательно находим \[A = R(T_{\max} - T_{\min}) + \dfrac{RT_{\max}}{4} - RT_{\min}\ln4.\] Подставляя численные значения, находим \(A \approx 3{,}40\) кДж.
КПД цикла рассчитывается по формуле \(\eta = A/Q_+\). Она даёт \(\eta \approx 27\%\). Для идеальной тепловой машины Карно имеем \[\eta_0 = \dfrac{T_{\max} - T_{\min}}{T_{\max}} \approx 67\%,\] что, естественно, больше, чем для цикла, изображённого на рис. 131, как и для любого другого между теми же тепловыми резервуарами.
зад 5 Полубесконечная цепочка
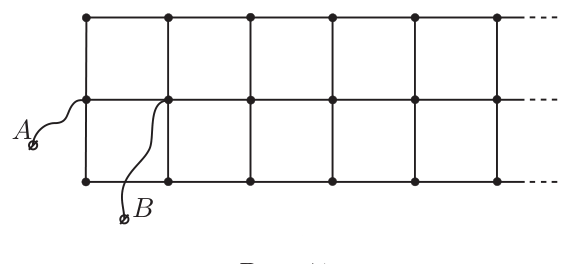
Определите сопротивление полубесконечной цепи между точками \(A\) и \(B\), если сопротивление каждого звена равно \(R\) (рис. 41).
▶ОтветСкрыть
\(R_{AB} = \dfrac{\sqrt{21} + 1}{\sqrt{21} + 5}R \approx 0{,}58R\).
▶РешениеСкрыть
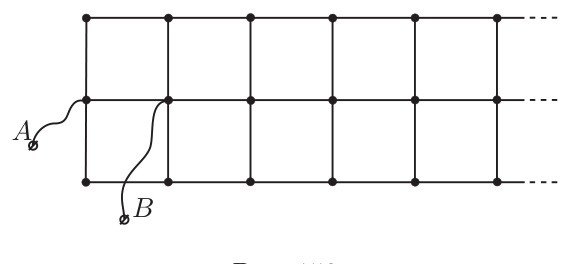
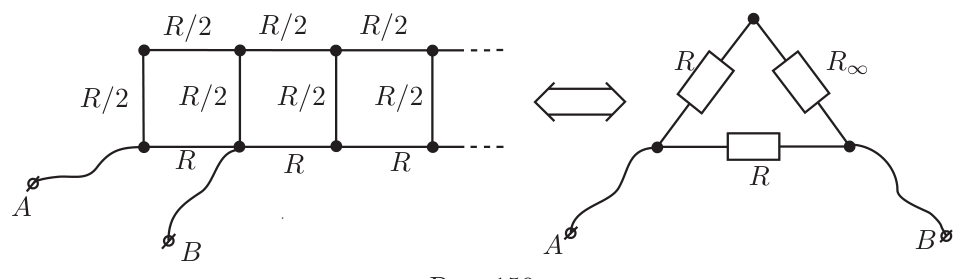
Из симметрии схемы, изображённой на рис. 158, относительно линии, соединяющей точки \(A\) и \(B\), следует, что потенциалы всех точек, симметричных относительно этой линии, равны, то есть схемы на рис. 158 и 159 эквивалентны. Рассчитать сопротивление схемы на рис. 159 уже легко: \[R_\infty = \dfrac{\dfrac{R}{2}\left(R_\infty + \dfrac{3R}{2}\right)}{R_\infty + \dfrac{3R}{2} + \dfrac{R}{2}},\] откуда \(R_\infty = \dfrac{(\sqrt{21} - 3)R}{4}\). Таким образом, \[R_{AB} = \dfrac{(R_\infty + R)R}{R_\infty + 2R} = \dfrac{\sqrt{21} + 1}{\sqrt{21} + 5}R \approx 0{,}58R.\]
зад 6 Эффект Холла
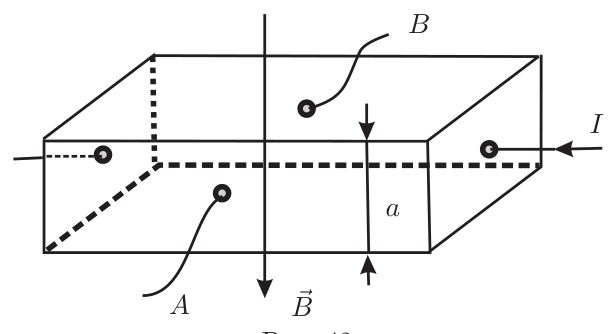
Введём в однородное магнитное поле с индукцией \(\vec B\) полупроводниковую пластинку толщиной \(a\) (рис. 42), по которой течёт ток \(I\). Между поверхностями \(A\) и \(B\) возникает напряжение \(U\), пропорциональное току \(I\): \[U = R\dfrac{BI}{a}.\] Описанное явление называют эффектом Холла. Величина \(R\) — коэффициент Холла. Определите коэффициент Холла в электронно-дырочном полупроводнике.
Ток в таком проводнике обусловлен как электронами, концентрация которых \(n\), подвижность \(\mu_n\), так и дырками, концентрация которых \(p\), а подвижность \(\mu_p\). Напомним, что подвижностью называют отношение скорости направленного движения частиц к вызывающей это движение силе, приходящейся на их единичный заряд.
▶ОтветСкрыть
\(R = \dfrac{\mu_p^2p - \mu_n^2n}{e(\mu_nn + \mu_pp)^2}\) (для дырочной проводимости \(R > 0\), для электронной \(R < 0\)).
▶РешениеСкрыть
Вначале выясним, почему возникает холловская разность потенциалов. На рис. 160 показаны направление магнитного поля \(\vec B\), направление тока \(I\) и соответствующие ему направления движения положительных (дырок) и отрицательных (электронов) носителей зарядов. Магнитное поле искривляет траекторию движения носителей зарядов, как это показано на рис. 160.
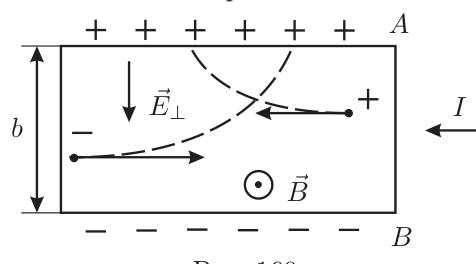
Из-за различия потоков электронов и дырок на поверхности \(A\) собираются положительные заряды, а на поверхности \(B\) отрицательные. Возникает напряжение \(\varphi_A - \varphi_B = U\), создающее поперечную напряжённость электрического поля \(E_\perp = U/b\), препятствующую дальнейшему оседанию зарядов на поверхностях (рис. 160). В стационарном состоянии поток электронов к пластине должен быть равен потоку дырок: \[n\cdot v_\perp^n = p\cdot v_\perp^p, \qquad (216)\] где \(v_\perp^n\) и \(v_\perp^p\) — перпендикулярные к граням \(A\) и \(B\) составляющие скорости электронов и дырок. Эти составляющие обусловлены как силой Лоренца, так и поперечной к пластинам напряжённостью электрического поля \(E_\perp\), создаваемого зарядами пластин: \[v_\perp^n = \mu_n(v_nB + E_\perp) = \mu_n^2EB + E_\perp\mu_n, \qquad (217)\] \[v_\perp^p = \mu_p(v_pB - E_\perp) = \mu_p^2EB - E_\perp\mu_p. \qquad (218)\] Здесь \(E\) — составляющая напряжённости электрического поля вдоль тока \(I\). Она определяет скорость движения носителей вдоль пластин: \[v_n = \mu_nE,\qquad v_p = \mu_pE.\] Эти скорости обеспечивают ток \(I\): \[I = e(nv_n + pv_p)ab = eE(n\mu_n + p\mu_p)ab, \qquad (219)\] где \(e\) — элементарный заряд, \(b\) — ширина пластины. Подставляем выражения (217) и (218) в формулу (216): \[EB(\mu_p^2p - \mu_n^2n) = E_\perp(\mu_nn + \mu_pp).\] Имеем \(E_\perp = U/b\), а \(E\) определяется равенством (219). Учитывая это, получим \[U = \dfrac{BI}{a}\cdot\dfrac{\mu_p^2p - \mu_n^2n}{e(\mu_nn + \mu_pp)^2},\] откуда \[R = \dfrac{\mu_p^2p - \mu_n^2n}{e(\mu_nn + \mu_pp)^2}.\] Знак коэффициента Холла определяет тип проводимости полупроводника: для полупроводника с дырочной проводимостью \(R > 0\), для электронного \(R < 0\).
зад 7 Аквариум
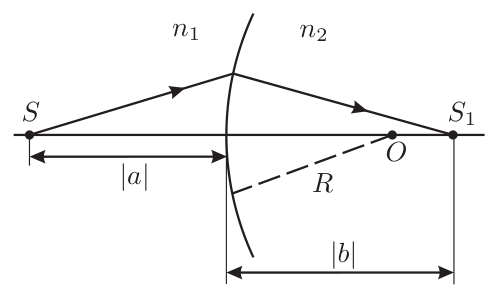
Пучок света, проходя через пустой сферический аквариум, испытывает преломление на поверхностях сфер, разделяющих стеклянные стенки с воздухом, подобно преломлению на границах линз оптической системы. В задаче исследуются характеристики аквариума как оптической системы. Можно использовать формулу сферической поверхности: \[\dfrac{n_1}{a} - \dfrac{n_2}{b} = \dfrac{n_1 - n_2}{R}.\] Здесь \(n_1\) и \(n_2\) — показатели преломления первой и второй (по ходу луча) сред, разделённых этой поверхностью, а величины \(a\), \(b\) и \(R\) — взятые со знаками «плюс» или «минус» расстояния от поверхности сферы до источника \(S\), его изображения \(S_1\) и центра сферы \(O\) (рис. 63). Знак «плюс» берётся, если расстояние отсчитывается по ходу луча, а «минус» в противоположном случае.
Найдите для узкого пучка света фокусное расстояние стенки пустого аквариума. Толщина стенки \(\delta = 5\) мм, радиус аквариума \(R = 10\) см, показатель преломления стекла \(n = 1{,}6\).
Найдите фокусное расстояние всего аквариума, который отличается от рассмотренного в первом пункте лишь тем, что имеет толщину \(\delta = R/2\) (толстый аквариум).
На расстоянии \(2R\) от центра толстого аквариума помещают точечный источник света. На каком расстоянии \(s\) от внешней поверхности аквариума наблюдатель, находящийся с противоположной от источника стороны, увидит изображение светящейся точки?
▶ОтветСкрыть
1) \(F = \dfrac{n}{n - 1}\cdot\dfrac{R^2}{\delta} = -5{,}3\) м (знак «минус» — стенка подобна рассеивающей линзе); 2) \(F = -\dfrac{3n - 2}{2(n - 1)}R \approx -23{,}3\) см (толстый аквариум тоже подобен рассеивающей линзе); 3) \(s = \dfrac{7n - 4}{5n - 4}R = 18\) см.
▶РешениеСкрыть
Прохождение узкого пучка света через участок стенки аквариума можно рассматривать как последовательное преломление на плоско-выпуклой линзе с радиусом кривизны \(R\), на плоско-параллельной пластине толщиной \(\delta\) и на плоско-вогнутой линзе с радиусом кривизны \(R - \delta\) (рис. 210). Прямая, соединяющая вершину рассматриваемого участка \(P\) с центром аквариума \(O\), служит главной оптической осью. Рассмотрим луч пучка, падающий параллельно этой оси, и найдём точку его пересечения с осью после прохождения стенки. Эта точка является фокусом.
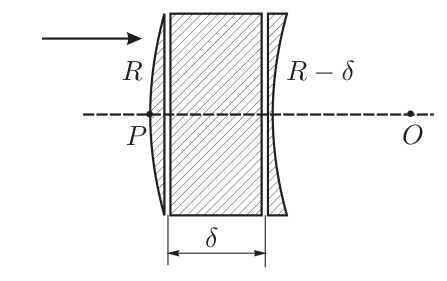
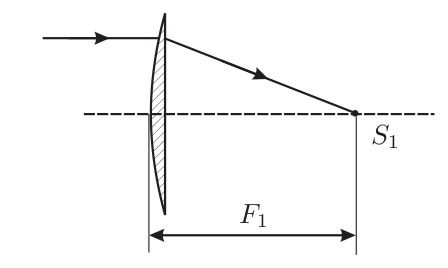
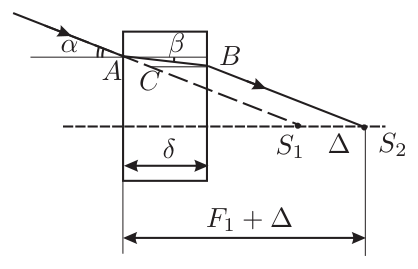
После преломления на первой линзе луч идёт к точке \(S_1\) (рис. 211), удаление которой от линзы \[F_1 = \dfrac{R}{n - 1}. \qquad (256)\] Далее луч проходит через плоско-параллельную пластину, смещающую точку пересечения луча с осью на некоторую величину \(\Delta\), которую можно найти из треугольника \(ABC\) (рис. 212) по теореме синусов: \[\dfrac{BC}{\sin(\alpha - \beta)} = \dfrac{AB}{\sin(180^\circ - \alpha)},\quad\text{или}\quad \dfrac{\Delta}{\sin(\alpha - \beta)} = \dfrac{\delta}{\cos\beta\cdot\sin\alpha}.\] Учитывая что рассматриваются лишь лучи, близкие к оптической оси, так что \(\sin\alpha \approx \alpha\), \(\sin\beta \approx \beta\), \(\cos\alpha \approx \cos\beta \approx 1\), а также \(\alpha/\beta \approx n\), из последнего равенства найдём \[\Delta = \dfrac{\delta\sin(\alpha - \beta)}{\cos\beta\cdot\sin\alpha} \approx \delta\dfrac{n - 1}{n}. \qquad (257)\] В точку \(S_2\) луч не попадает, поскольку преломляется примыкающей к пластине плоско-вогнутой линзой, фокусное расстояние которой \[F_2 = -\dfrac{R - \delta}{n - 1}. \qquad (258)\] Дальнейший ход луча показан на рис. 213. Луч выходит из системы так, как будто бы идёт из точки \(S_3\).
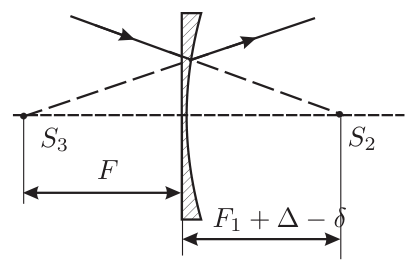
Расстояние от \(S_3\) до линзы, взятое со знаком «минус», является фокусным расстоянием стенки аквариума \(F\). Для показанной на рис. 213 линзы \(S_3\) является мнимым изображением мнимого источника \(S_2\). Для нахождения \(F\) применим формулу линзы: \[\dfrac{1}{F} - \dfrac{1}{F_1 + \Delta - \delta} = \dfrac{1}{F_2},\] или, с учётом формул (256), (257) и (258), \[\dfrac{1}{F} = -\dfrac{n - 1}{R - \delta} + \dfrac{1}{\dfrac{R}{n - 1} + \delta\dfrac{n - 1}{n} - \delta} \approx -\dfrac{n - 1}{nR^2}\delta,\] поскольку \(\delta \ll R\). Итак,
\[F = \dfrac{n}{n - 1}\cdot\dfrac{R^2}{\delta} = -5{,}3\text{ м},\] то есть стенка аквариума подобна рассеивающей линзе.
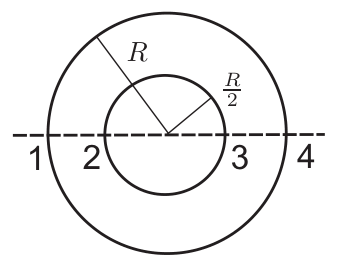
Найдём фокусное расстояние толстого аквариума. Для этого нужно рассматривать преломление луча на четырёх поверхностях 1, 2, 3 и 4 (рис. 214). Нужно применить формулу сферической поверхности \[\dfrac{n_1}{a} - \dfrac{n_2}{b} = \dfrac{n_1 - n_2}{R}. \qquad (259)\]
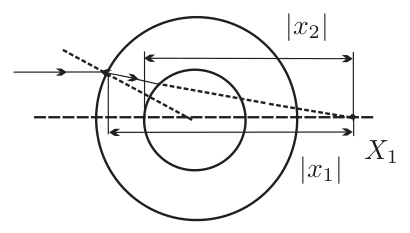
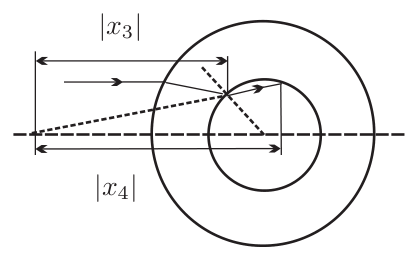
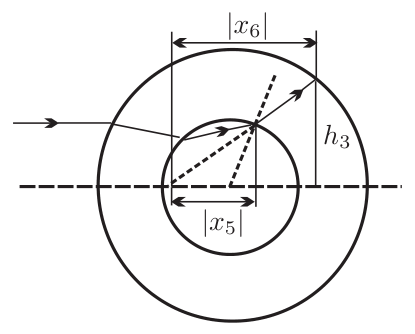
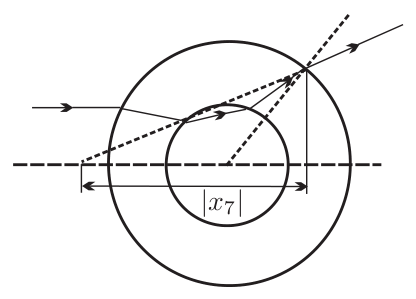
Луч падает на первую поверхность параллельно главной оптической оси, поэтому \(a = -\infty\), \(b = x_1\) — расстояние от первой поверхности до точки схождения преломлённых лучей \(X_1\), \(n_1 = 1\), \(n_2 = n\) (рис. 215). Из формулы (259) получаем \[\dfrac{n}{x_1} = \dfrac{n - 1}{R},\] откуда \[x_1 = \dfrac{n}{n - 1}R.\] Найдём расстояние от точки \(X_1\) до второй поверхности (рис. 215): \[x_2 = x_1 - \dfrac{R}{2} = \dfrac{n + 1}{2(n - 1)}R.\] Применяем формулу (259) для второй поверхности (рис. 216), учитывая, что в этом случае \(n_1 = n\), \(n_2 = 1\): \[\dfrac{n}{x_2} - \dfrac{1}{x_3} = \dfrac{n - 1}{R/2}.\] Отсюда находим положение мнимого изображения, даваемого этой поверхностью: \[x_3 = -\dfrac{R}{2}\cdot\dfrac{n + 1}{n - 1}.\] Найдём расстояние от полученного изображения до третьей поверхности: \[x_4 = -x_3 + R = \dfrac{3n - 1}{2(n - 1)}R.\] Снова применим формулу (259) для нахождения положения нового изображения (рис. 217): \[-\dfrac{1}{x_4} - \dfrac{n}{x_5} = \dfrac{1 - n}{-R/2},\] откуда \[x_5 = \dfrac{3n - 1}{6(1 - n)}R.\] Найдём расстояние от этого изображения до последней поверхности: \[x_6 = -x_5 + \dfrac{R}{2} = \dfrac{3n - 2}{3(n - 1)}R.\] И снова применим формулу (259) для нахождения положения фокуса всей системы (рис. 218): \[-\dfrac{n}{x_6} - \dfrac{1}{x_7} = \dfrac{n - 1}{-R},\] откуда \[x_7 = \dfrac{3n - 2}{2(1 - n)}R.\] Это и есть искомое фокусное расстояние \[F = -\dfrac{3n - 2}{2(n - 1)}R \approx -23{,}3\text{ см}.\] Толстый аквариум подобен рассеивающей линзе.
Для нахождения положения \(S_1\) источника \(S\) рассмотрим два луча 1 и 2, на пересечении которых и находится \(S_1\) (рис. 219). Из подобия треугольников с вершинами в точках \(O\) и \(F\) получим \[\dfrac{h}{h_0} = \dfrac{2R}{s - R};\qquad \dfrac{h_3}{h_0} = \dfrac{|F|}{|F| - s}, \qquad (260)\] где \(h_0\) — размер изображения, \(h\) — размер предмета, \(h_3\) — расстояние от оптической оси до точки пересечения луча 1 с внешней поверхностью аквариума (рис. 219). При выводе соотношений предполагалось, что углы между всеми изображёнными на рис. 219 лучами и главной оптической осью малы. Из соотношений (260) получим
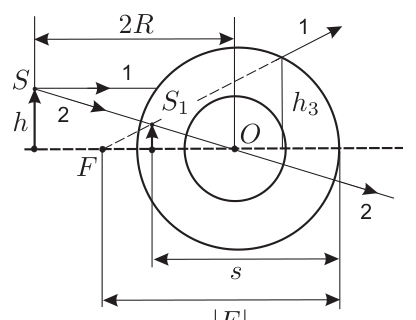
\[s = \dfrac{|F|R\left(2 + \dfrac{h}{h_3}\right)}{|F|\dfrac{h}{h_3} + 2R}. \qquad (261)\] Пользуясь подобием треугольников на рис. 215, 216 и 217, можно получить следующие соотношения между расстояниями от оптической оси до точек пересечения лучей со сферами: \[\dfrac{h}{h_1} = \left|\dfrac{x_1}{x_2}\right|;\qquad \dfrac{h_1}{h_2} = \left|\dfrac{x_3}{x_4}\right|;\qquad \dfrac{h_2}{h_3} = \left|\dfrac{x_5}{x_6}\right|.\] Перемножая эти соотношения, получим \[\dfrac{h}{h_3} = \left|\dfrac{x_1}{x_2}\cdot\dfrac{x_3}{x_4}\cdot\dfrac{x_5}{x_6}\right| = \dfrac{n}{3n - 2}. \qquad (262)\] Осталось в формулу (261) подставить соотношение (262), а также выражение для \(F\): \[s = \dfrac{7n - 4}{5n - 4}R = 18\text{ см}.\]