зад 1 Зонд
Экспериментатор Глюк сконструировал атмосферный зонд, состоящий из шара объёмом \(V = 20\) м\(^3\), заполненного гелием при давлении \(p_0 = 100\) кПа и температуре \(T_0 = 300\) К, и подвешенного к нему набора метеорологических датчиков.
При какой максимальной массе датчиков зонд сможет подняться на высоту 4 км?
На какую максимальную высоту сможет подняться такой шар без датчиков?
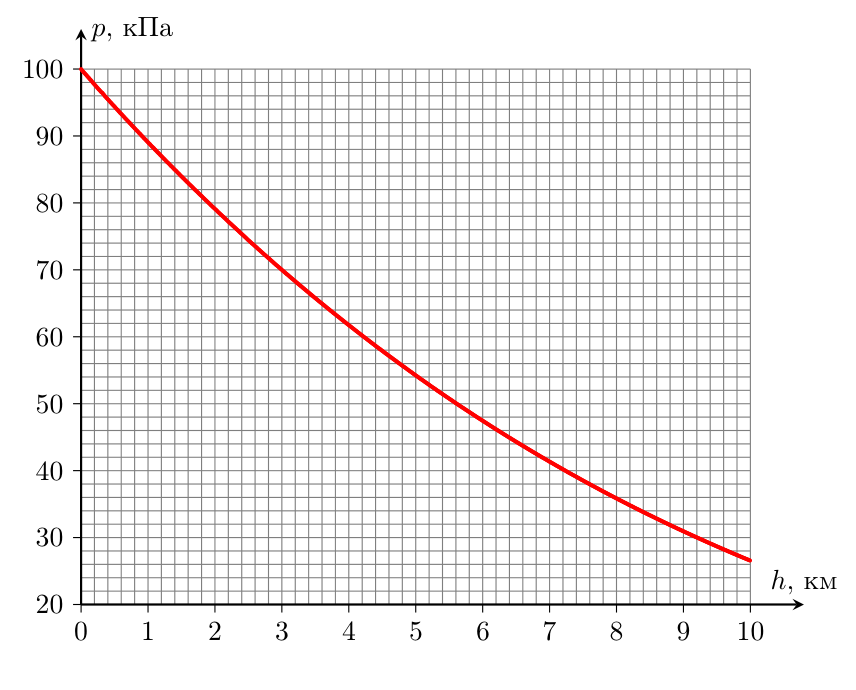
График зависимости давления воздуха от высоты над поверхностью земли представлен на рисунке. Считайте, что температура воздуха линейно уменьшается с высотой от 300 К (у поверхности Земли) до 220 К (на высоте 10 км). Оболочка шара является тонкой, нерастяжимой и непроницаемой для газов. Температуру газа внутри шара считать равной температуре окружающего воздуха. Объёмом датчиков при расчётах можно пренебречь. Масса оболочки шара равна \(m_0 = 8\) кг, молярная масса гелия \(M_\text{г} = 4\) г/моль, молярная масса воздуха \(M_\text{в} = 29\) г/моль, универсальная газовая постоянная \(R = 8{,}31\) Дж/(К\(\cdot\)моль).
▶ПодсказкаСкрыть
Масса гелия в шаре при подъёме не меняется, а сила Архимеда определяется плотностью воздуха \(pM_\text{в}/(RT)\) на данной высоте. Во втором пункте условие равновесия превращается в линейную зависимость \(p(h)\) — её удобно нарисовать поверх графика.
▶ОтветСкрыть
1) \(m_\text{д} = \dfrac{p_1 M_\text{в} V}{RT_1} - \dfrac{p_0 M_\text{г} V}{RT_0} - m_0 \approx 4{,}9\) кг; 2) \(h_{max} \approx 7{,}6\) км.
▶РешениеСкрыть
Температура падает с высотой со скоростью \(k = 8\) К/км. На высоте \(h_1 = 4\) км, следовательно, температура равна \(T_1 = 268\) К, а давление (по графику) \(p_1 \approx 62\) кПа. Плотность воздуха на этой высоте равна \[\rho_\text{в1} = \frac{p_1 M_\text{в}}{RT_1}.\] Масса гелия в шаре \(m_\text{г}\) в процессе подъёма не меняется, поэтому \[m_\text{г} = \frac{p_0 M_\text{г} V}{RT_0}.\] Запишем условие равновесия зонда на заданной высоте: \[\rho_\text{в1} g V = (m_\text{г} + m_0 + m_\text{д})g,\] откуда \[m_\text{д} = \rho_\text{в1} V - m_\text{г} - m_0 = \frac{p_1 M_\text{в} V}{RT_1} - \frac{p_0 M_\text{г} V}{RT_0} - m_0 = 4{,}9\text{ кг}.\]
Без датчиков шар будет подниматься, пока не станет справедливым новое условие равновесия \[\rho_\text{в} g V = (m_\text{г} + m_0)g.\] Отсюда следует, что \[\frac{p(h) M_\text{в}}{RT(h)} = \frac{m_\text{г} + m_0}{V} \;\Rightarrow\; p(h) = \frac{(m_\text{г} + m_0)R}{M_\text{в} V}\cdot(T_0 - kh) \approx 48\text{ кПа} - 1{,}3\,\frac{\text{кПа}}{\text{км}}\cdot h.\] Для нахождения высоты построим поверх графика зависимости \(p(h)\) прямую, соответствующую полученному уравнению, и найдём, что максимальная высота равна примерно 7,6 км.
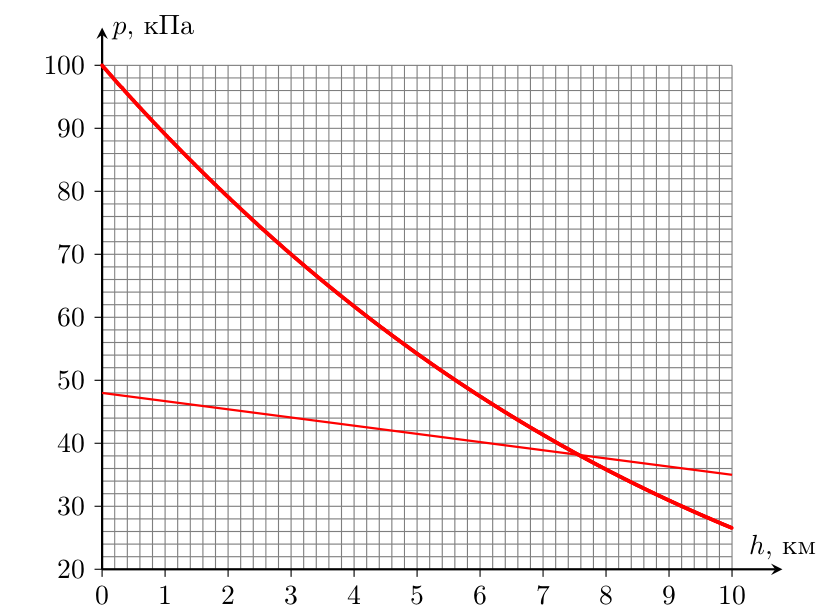
Примечание: на графике (толстая линия) изображена функция \(p(h) = p_0(1 - kh/T_0)^{\frac{M_\text{в} g}{kR}}\), задающая распределение давления по высоте при зависимости температуры \(T(h) = T_0 - kh\).
зад 2 Наклонная плоскость
Жесткий невесомый стержень длины \(L\) лежит на шероховатой наклонной плоскости, образующей угол \(\alpha\) с горизонтом. Один конец стержня шарнирно прикреплен к плоскости, а ко второму концу присоединен небольшой массивный груз. Изначально стержень расположен так, что груз находится в самой нижней точке.
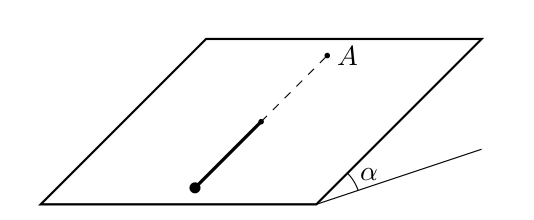
Какую минимальную скорость \(v_1\), направленную перпендикулярно стержню и вдоль плоскости, необходимо сообщить грузу, чтобы он, двигаясь вместе со стержнем, смог оказаться в точке, диаметрально противоположной начальной (в точке \(A\))?
Какую минимальную скорость \(v_2\), направленную перпендикулярно стержню и вдоль плоскости, необходимо сообщить грузу, чтобы он смог вернуться в исходную точку после одного полного оборота стержня?
Коэффициент трения между телом и наклонной плоскостью равен \(\mu = \dfrac{\operatorname{tg}\alpha}{2}\), трение между стержнем и плоскостью и трение в шарнире отсутствуют.
▶ПодсказкаСкрыть
Сила трения постоянна по модулю и направлена против скорости — её работа равна \(-\mu mg\cos\alpha\), умноженному на путь. Во втором пункте учтите, что после верхней точки груз ещё какое-то время тормозит: найдите, где скорость минимальна.
▶ОтветСкрыть
1) \(v_1 = \sqrt{(4 + \pi)gL\sin\alpha} \approx \sqrt{7{,}14\,gL\sin\alpha}\); 2) \(v_2 = \sqrt{(2 + \sqrt3 + 7\pi/6)gL\sin\alpha} \approx \sqrt{7{,}40\,gL\sin\alpha}\).
▶РешениеСкрыть
Так как стержень жесткий и изначальная скорость сообщена вдоль наклонной плоскости, то тело будет двигаться по окружности радиуса \(L\).
При движении на груз действуют четыре силы: потенциальная сила тяжести и непотенциальные силы трения и реакции опоры со стороны стержня и плоскости. Сила реакции со стороны стержня, как и сила реакции со стороны плоскости, в любой момент времени направлены перпендикулярно скорости, поэтому их работа равна нулю. Сила трения постоянна по модулю и в любой момент направлена против скорости, поэтому работа силы трения будет равна \(A_\text{тр} = -F_\text{тр}S\), где \(S\) — длина пути, пройденного телом. Запишем второй закон Ньютона в проекции на ось, перпендикулярную плоскости: \(N - mg\cos\alpha = 0\). Так как тело скользит, то на него действует сила трения скольжения, равная \(F_\text{тр} = \mu N = \mu mg\cos\alpha\). Пусть скорость груза в верхней точке равна 0. Запишем связь между изменением механической энергии тела и работой силы трения: \[(mg\cdot 2L\sin\alpha - 0) + \left(0 - \frac{mv_1^2}{2}\right) = -\mu mg\cos\alpha\cdot\pi L.\] Скорость \(v_1\) будет равна \[v_1 = \sqrt{gL(4\sin\alpha + 2\mu\pi\cos\alpha)} = \sqrt{(4 + \pi)gL\sin\alpha} \approx \sqrt{7{,}14\,gL\sin\alpha}.\]
Рассмотрим в произвольный момент времени проекции сил, действующих на груз, на ось, сонаправленную скорости. Не нулевыми на эту ось будут только проекции силы тяжести и силы трения. Пока груз движется от нижней точки к самой верхней, обе проекции будут отрицательными, значит модуль скорости груза будет уменьшаться. В процессе дальнейшего движения проекция силы тяжести станет положительной и будет постепенно возрастать от нулевого значения, значит скорость тела первое время продолжит уменьшаться и достигнет минимума в точке, когда проекция силы тяжести скомпенсирует проекцию силы трения: \[mg\sin\alpha\sin\beta - \mu mg\cos\alpha = 0\] (здесь \(\beta\) — угол между стержнем и «вертикалью», то есть прямой, проходящей через верхнюю точку траектории груза и шарнир). Отсюда получим, что \[\sin\beta = \frac{\mu}{\operatorname{tg}\alpha} = \frac12 \;\Rightarrow\; \beta = \frac{\pi}{6}.\] Так как работа силы трения и изменение потенциальной энергии при перемещении в фиксированное положение не зависят от величины начальной скорости, то минимальному значению скорости на старте соответствует нулевое значение минимальной скорости в процессе дальнейшего движения. Запишем опять связь между изменением механической энергии тела и работой силы трения: \[(mg\cdot L\sin\alpha\cdot(1 + \cos\beta) - 0) + \left(0 - \frac{mv_2^2}{2}\right) = -\mu mg\cos\alpha\cdot(\pi + \beta)L.\] Тогда \[v_2^2 = 2gL\sin\alpha\cdot(1 + \cos\beta) + 2\mu g\cos\alpha(\pi + \beta)L = gL\sin\alpha\left(2 + \sqrt3 + \frac{7\pi}{6}\right),\] откуда \[v_2 = \sqrt{(2 + \sqrt3 + 7\pi/6)gL\sin\alpha} \approx \sqrt{7{,}40\,gL\sin\alpha}.\]
зад 3 Волчок
Волчок представляет собой тонкостенную однородную полусферу, к поверхности которой прикреплен тонкий невесомый стержень с закрепленным на его конце точечным телом. Стержень проходит через центр полусферы. Масса полусферы \(M\), ее радиус \(R\). Длина стержня \(L = 2R\), масса точечного тела \(m\). Волчок расположен на шероховатой горизонтальной поверхности.
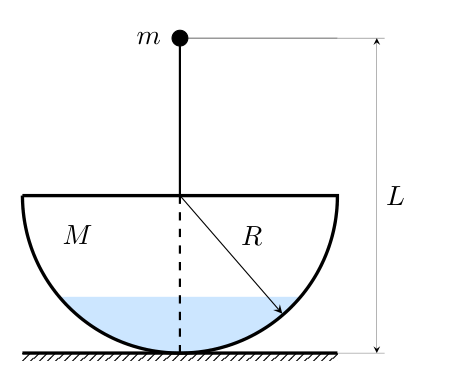
Внутрь волчка налита вода плотностью \(\rho\). Объем воды меньше объема полусферы. Трением воды о стенки полусферы можно пренебречь.
Докажите, что центр масс тонкостенной однородной полусферы расположен на расстоянии \(R/2\) от ее центра.
При ответах на дальнейшие вопросы можете использовать факт из п. 1, даже если не смогли это доказать.
Волчок отклоняют так, что его стержень составляет малый угол \(\alpha\) с вертикалью, и отпускают. Нарисуйте все силы, действующие на волчок (вода не считается частью волчка) сразу после того, как его отпустили.
Для случая \(M = 6m\) определите при каких значениях объема воды в волчке его равновесие будет устойчивым.
Пусть объем воды внутри волчка равен половине объема полусферы. Определите при каких значениях \(M/m\) равновесие волчка будет устойчивым.
▶ПодсказкаСкрыть
Давление воды в каждой точке направлено по нормали к сфере, то есть через её центр. Какие ещё силы не дают момента относительно центра полусферы? Тогда устойчивость решает только положение центра масс полусферы с грузом.
▶ОтветСкрыть
1) см. решение; 2) силы тяжести \(M\vec g\) и \(m\vec g\), реакция опоры \(\vec N\), сила трения \(\vec F_\text{тр}\) и сила давления воды \(\vec F_\text{д}\) (см. рисунок в решении); 3) при любом объёме воды; 4) \(M/m > 2\).
▶РешениеСкрыть
Определим координату центра масс полусферы. Мысленно «разрежем» полусферу плоскостями, параллельными основанию, на тонкие кольца толщиной \(h\) каждое. Масса такого кольца пропорциональна площади его поверхности. Пусть кольцо видно из центра полусферы под углом \(\varphi\) к ее основанию. Тогда радиус кольца равен \(r = R\cos\varphi\). Заметим, что поверхность кольца образует с основанием полусферы угол \(\pi/2 - \varphi\). Площадь поверхности кольца равна произведению его длины \(2\pi r = 2\pi R\cos\varphi\) на ширину \(h/\sin(\pi/2 - \varphi) = h/\cos\varphi\). Как видно из формул, площадь кольца не зависит от угла, под которым оно видно из центра, а это означает, что масса полусферы равномерно распределена вдоль радиуса, перпендикулярного ее основанию, значит центр масс находится на расстоянии \(R/2\) от центра.
Примечание: решения, полученные интегрированием или другим способом, также засчитываются, если исходят из верных начальных утверждений и корректно реализованы.
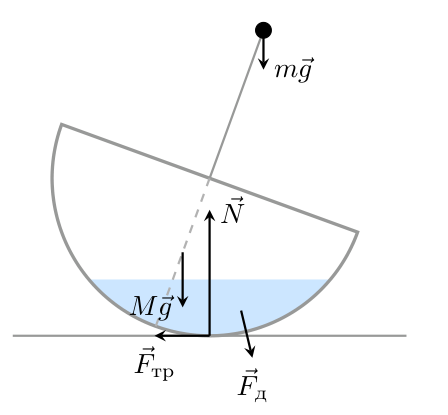
Рассмотрим силы, действующие на волчок, после того, как его отклонили и отпустили. На волчок будут действовать две силы тяжести \(M\vec g\) и \(m\vec g\), сила реакции опоры со стороны стола \(\vec N\). Направления этих сил вертикальны. Направления еще двух сил зависят от направления движения волчка. Рассмотрим случай, когда волчок возвращается в исходное состояние. В таком случае на него будет действовать сила трения, направленная влево, и сила давления со стороны воды, направленная вниз и вправо. Горизонтальная составляющая силы давления со стороны воды возникает из-за наличия трения между волчком и столом, следствием которого является движение центра масс воды влево. Это движение может быть обеспечено только за счет взаимодействия со стенками. Также стоит отметить тот факт, что мы изобразили результирующую силу давления воды, которая на самом деле распределена по поверхности контакта с полусферой и в каждой точке направлена перпендикулярно поверхности, то есть от центра полусферы. Это означает, что суммарный момент этой силы относительно центра полусферы равен нулю.
Для устойчивости равновесия необходимо, чтобы после отклонения на малый угол волчок стремился вернуться обратно. Рассмотрим ось вращения, проходящую через центр полусферы. Моменты сил давления воды и реакции опоры относительно этой оси равны нулю. Сила трения нас не интересует, так как ее направление будет определяться суммарным моментом двух сил тяжести. Если суммарный момент двух сил тяжести направлен против часовой стрелки (стремится вернуть волчок в положение равновесия), то сила трения будет направлена влево и будет лишь замедлять скорость поворота волчка, но не может изменить направление его вращения. Из вышеизложенного становится понятно, что устойчивость равновесия волчка никак не зависит от количества налитой воды. Найдем положение центра масс волчка для случая \(M = 6m\). Выберем ось \(x\), проходящую через центр полусферы и направленную перпендикулярно ее основанию. \[x_\text{цм} = \frac{6mR/2 - mR}{6m + m} > 0,\] значит центр масс волчка расположен ниже его центра, а именно к нему приложена результирующая двух сил тяжести. Получаем, что в первом случае вне зависимости от объема налитой воды волчок будет находиться в состоянии устойчивого равновесия.
Налитая вода на равновесие не влияет. Для устойчивости равновесия необходимо, чтобы центр масс волчка оказался ниже центра полусферы. Рассмотрим ту же ось \(x\), что и в первом случае. \[x_\text{цм} = \frac{MR/2 - mR}{M + m} > 0,\] откуда \(M/m > 2\).
зад 4 Бусинка на стержне
Твердый невесомый стержень длиной \(2L\) опирается концом \(A\) на гладкую вертикальную стенку, а концом \(B\) на горизонтальную шероховатую поверхность. Коэффициент трения между стержнем и горизонтальной поверхностью — \(\mu\). По стержню может без трения скользить маленькая бусинка массой \(m\). Тела удерживают так, что стержень расположен под углом \(\alpha = 45^\circ\) к горизонту, а бусинка находится посередине стержня. Тела отпускают, и через некоторое время стержень приходит в движение, при этом бусинка к этому моменту времени не успевает удариться о горизонтальную поверхность.
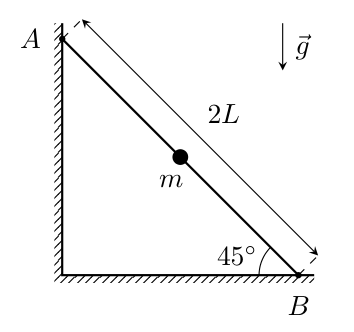
Найдите скорость бусинки в момент времени, когда стержень начнет двигаться, и все значения коэффициента трения \(\mu\), при которых возможна описанная в условии ситуация.
Найдите силу взаимодействия стержня с вертикальной стенкой в этот момент времени.
▶ПодсказкаСкрыть
Стержень невесом, поэтому силы на него в каждый момент уравновешены: от стенки, от пола и от бусинки (перпендикулярно стержню, постоянная по величине). Запишите равновесие стержня в зависимости от смещения бусинки и найдите, когда трению на полу перестанет хватать.
▶ОтветСкрыть
1) \(v = \sqrt{\sqrt2\,\mu gL}\), \(\mu < 1\); 2) \(N_A = \dfrac{mg(1 - \mu)}{2}\).
▶РешениеСкрыть
Первый способ. Поскольку стержень находится в равновесии — равнодействующая сил, действующих на него, должна равняться нулю, а также относительно любой точки должен равняться нулю момент действующих на стержень сил. Поскольку массой стержня можно пренебречь, можно считать, что силы прикладываются к стержню в точках \(A\), \(B\) и в месте положения бусинки.
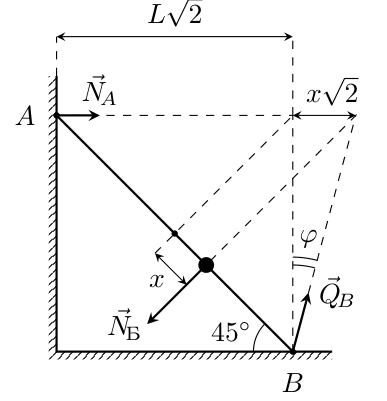
Сила реакции со стороны вертикальной стены \(\vec N_A\) направлена горизонтально, а сила взаимодействия бусинки со стержнем \(\vec N_\text{Б}\) направлена перпендикулярно последнему, поскольку трения между ними нет. Тогда линия действия равнодействующей сил нормальной реакции и трения в точке \(B\) — полной реакции опоры \(\vec Q_B = \vec N_B + \vec F_\text{тр}\) — должна проходить через точку пересечения линий действия \(\vec N_A\) и \(\vec N_\text{Б}\) по теореме о трёх непараллельных силах. Изобразим это на рисунке.
Поскольку линия действия \(\vec N_A\) фиксирована, а \(\vec N_\text{Б}\) сохраняет своё направление — точка пересечения линий действия сил перемещается горизонтально. Угол наклона стержня к вертикали составляет \(45^\circ\), значит смещению бусинки вдоль стержня на величину \(x\) соответствует смещение пересечения линий действия сил на величину \(x\sqrt2\).
Возможны два варианта начала движения стержня: скольжение по полу и стенке или вращение относительно нижнего конца. Предположим, что стержень начнёт проскальзывать. Это произойдет в тот момент, когда \(\vec Q_B\) более не сможет удовлетворить условию пересечения линий действия сил, т. е. угол \(\varphi\) превысит величину \(\operatorname{arctg}\mu\). Отсюда найдём перемещение бусинки \(x_{max}\): \[\frac{x_{max}\sqrt2}{L\sqrt2} = \mu \;\Rightarrow\; x_{max} = \mu L.\] Стержень придет в движение до момента удара бусинки о пол, если \(x_{max} < L\), отсюда получаем условие на коэффициент трения, при котором возможна описанная ситуация: \(\mu < 1\). Определим скорость бусинки из закона сохранения механической энергии: \[\frac{mv^2}{2} = \frac{mgx_{max}}{\sqrt2} \;\Rightarrow\; v = \sqrt{\sqrt2\,\mu gL}.\]
Второй способ. Расставим силы, действующие на стержень, и запишем второй закон Ньютона в проекциях на горизонтальную и вертикальную оси:
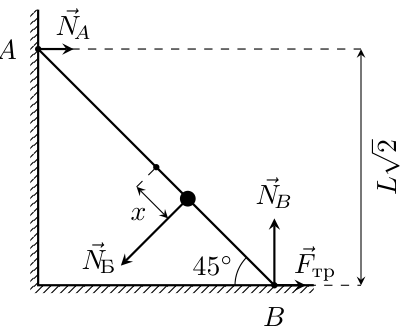
\[F_\text{тр} + N_A - \frac{N_\text{Б}}{\sqrt2} = 0, \qquad N_B - \frac{N_\text{Б}}{\sqrt2} = 0\] и правило моментов относительно точки \(B\): \[N_\text{Б}(L - x) = N_A\frac{2L}{\sqrt2}.\] Из второго закона Ньютона для бусинки в проекции на ось, перпендикулярную стержню, получим, что \(N_\text{Б} = mg/\sqrt2\). Решив систему уравнений, найдем: \[N_A = \frac{mg}{2}\cdot\left(1 - \frac{x}{L}\right), \qquad N_B = \frac{mg}{2}, \qquad F_\text{тр} = \frac{mgx}{2L}.\] Проскальзывание начнется при \(F_\text{тр} = \mu N_B\), то есть если \[\frac{mgx}{2L} = \frac{\mu mg}{2} \;\Rightarrow\; x = \mu L.\] Отсюда при условии, что \(x < L\), получим \(\mu < 1\). До начала проскальзывания бусинка движется равноускоренно с ускорением \(a = g/\sqrt2\). Начальная скорость бусинки равна нулю, поэтому \[v^2 = 2ax \;\Rightarrow\; v^2 = 2\cdot\frac{g}{\sqrt2}\cdot\mu L \;\Rightarrow\; v = \sqrt{\sqrt2\,\mu gL}.\]
Силу взаимодействия стержня с вертикальной стенкой также можно определить двумя способами.
Первый способ. Изобразим на рисунке условие равенства нулю равнодействующей сил, действующих на стержень (см. рис.).
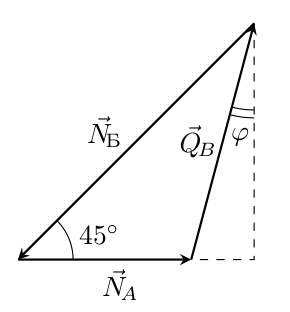
Обратим внимание, что из второго закона Ньютона для бусинки в проекции на ось, перпендикулярную стержню, \(N_\text{Б} = \mathrm{const} = mg/\sqrt2\). Тогда имеем \[N_A = \frac{mg(1 - \operatorname{tg}\varphi)}{2}.\] В момент отрыва \(\operatorname{tg}\varphi = \mu\), поэтому \[N_A = \frac{mg(1 - \mu)}{2}.\] Как мы выяснили выше, описанная в условии ситуация возможна только при \(\mu < 1\), тогда \(N_A > 0\). Это означает, что наше предположение о том, что проскальзывание начнется раньше переворота, справедливо, а полученные ответы верны.
Второй способ. Так как в момент начала проскальзывания \(x = \mu L\), \[N_A = \frac{mg}{2}\cdot\left(1 - \frac{x}{L}\right) = \frac{mg(1 - \mu)}{2}.\] Как мы выяснили выше, описанная в условии ситуация возможна только при \(\mu < 1\), тогда \(N_A > 0\). Это означает, что наше предположение о том, что проскальзывание начнется раньше переворота, справедливо, а полученные ответы верны.
зад 5 Весы
В этой задаче вам предлагается изучить работу электронных весов. Принцип их работы, как и у пружинных весов, основан на измерении деформации тела под механической нагрузкой. Деформируемым телом является балка прямоугольного сечения, прикрепленная одним концом к корпусу весов, а другим к платформе, на которую устанавливается измеряемый груз. Толщина балки \(d\). Под нагрузкой балка изгибается. Измерение деформации производится с помощью двух одинаковых тензорезисторов №1 и №2, жестко приклеенных на верхнюю и нижнюю части балки соответственно. То есть при деформации балки длина резистора изменяется также, как длина участка поверхности, на который он приклеен.
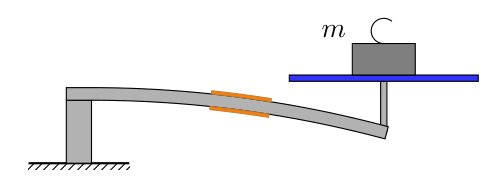
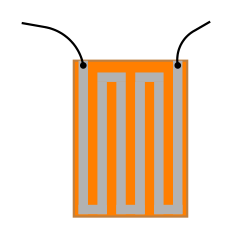
Тензорезистор представляет змейку из проводящей фольги, наклеенную на поверхность балки. При деформации балки фольга растягивается или сжимается, за счет чего ее сопротивление соответственно увеличивается или уменьшается. Зависимость сопротивления тензорезистора от относительного удлинения (сжатия) \(\varepsilon\) поверхности, на которую он приклеен, задается выражением: \[R_{1,2} = R_0(1 + k\varepsilon),\] где \(R_0\) — сопротивление при отсутствии деформации, \(k\) — тензометрический коэффициент. Величина \(k\) лежит в пределах от 1 до 2.
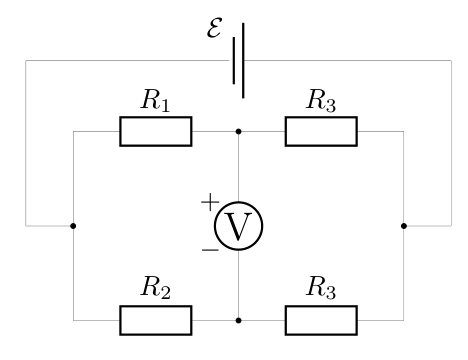
Тензорезисторы включены в электрическую цепь с двумя обычными резисторами \(R_3\), источником постоянного напряжения и вольтметром. Сопротивления резисторов \(R_3\) равны \(R_0\) (сопротивлению тензорезистора при отсутствии деформации).
Когда на платформу весов ставят груз, балка изгибается, при этом верхняя часть балки растягивается, а нижняя сжимается. Некоторая линия внутри балки остается недеформируемой (в дальнейшем недеформируемая линия), то есть ее длина при изгибе балки остается неизменной. Участок балки, к которому приклеены тензорезисторы, можно представить в виде дуги окружности. Радиус кривизны недеформируемой линии в месте крепления тензорезисторов обратно пропорционален массе груза \(m\), поставленного на платформу весов: \[r = \frac{\alpha}{m},\] где \(\alpha\) — некоторый известный коэффициент. При этом значение радиуса кривизны много больше толщины балки, и изменением толщины балки можно пренебречь.
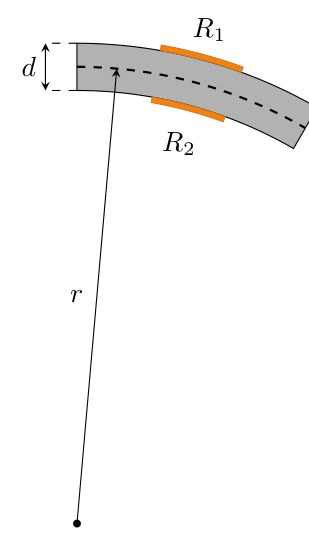
Массу платформы и балки в рассматриваемой модели учитывать не будем. Вольтметр будем считать идеальным.
Предположим, что недеформируемая линия проходит через середину балки.
Выразите величину относительной деформации \(\varepsilon_1\) тензорезистора №1 через величины \(r\) и \(d\).
Выразите величину относительной деформации \(\varepsilon_2\) тензорезистора №2 через величины \(r\) и \(d\).
Зависимость величины показаний вольтметра от массы поставленного на платформу груза с учетом малости деформации балки может быть представлена в виде: \[U = \gamma m^n,\] где \(n\) — целое число, \(\gamma\) — коэффициент пропорциональности.
Определите \(n\) и \(\gamma\).
Теперь предположим, что недеформируемая линия проходит на расстоянии \(x = d/4\) от верхней поверхности балки. Рассчитайте в этом случае показания вольтметра при установке на платформу груза массой \(m\).
Весы перенесли в более теплое помещение, из-за этого они нагрелись. В процессе нагрева весов балка изменила свою длину, ее относительная деформация составила \(\varepsilon_3\) (порядка величин \(\varepsilon_1\), \(\varepsilon_2\)). Изменением толщины и ширины балки можно пренебречь. Рассчитайте в этом случае показания вольтметра при установке на платформу груза массой \(m\). (Недеформируемая линия проходит посередине балки.)
При решении задачи считайте известными величины:
\(\mathcal{E}\) — напряжение источника питания;
\(k\) — тензометрический коэффициент резисторов №1 и №2;
\(m\) — масса груза, установленного на весы;
\(\alpha\) — коэффициент пропорциональности между радиусом кривизны балки в месте крепления резисторов и массой груза в минус первой степени;
\(d\) — толщина деформируемой балки;
\(\varepsilon_3\) — относительное удлинение балки при ее нагреве.
▶ПодсказкаСкрыть
Резистор на поверхности балки лежит на дуге радиуса \(r \pm d/2\) с тем же углом, что и участок недеформируемой линии. Мостовая схема при малых \(\Delta R\) даёт напряжение, пропорциональное разности относительных изменений сопротивлений \(R_1\) и \(R_2\).
▶ОтветСкрыть
1) \(\varepsilon_1 = \dfrac{d}{2r}\); 2) \(\varepsilon_2 = -\dfrac{d}{2r}\); 3) \(n = 1\), \(\gamma = \dfrac{\mathcal{E}kd}{4\alpha}\); 4) \(U' = \dfrac{\mathcal{E}kdm}{4\alpha}\) — показания не изменятся; 5) \(U'' = \dfrac{\mathcal{E}kdm}{4\alpha}\) — показания не изменятся.
▶РешениеСкрыть
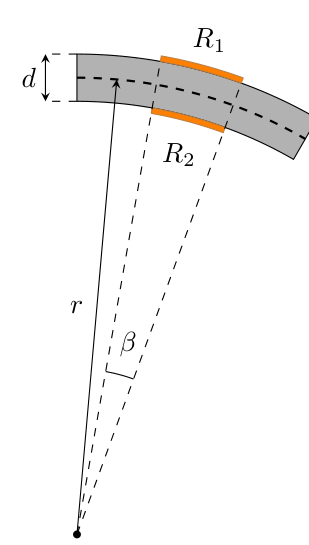
Проведем из центра дуги окружности недеформируемой линии два луча к краям резистора №1. Эти два луча отсекут на недеформируемой линии дугу, размер которой будет равен размеру резистора \(l_0\) до деформации. Положим угол между лучами равным \(\beta\). Тогда размер резистора в недеформируемом состоянии окажется равным \(l_0 = \beta r\).
Размер подложки после деформирования балки составит \[l = \beta(r + d/2).\] Тогда величина относительного удлинения резистора составит \[\varepsilon_1 = \frac{l - l_0}{l_0} = \frac{d}{2r}.\] Относительное изменение длины резистора №2 будет таким же по модулю, но отрицательным: \[\varepsilon_2 = -\frac{l - l_0}{l_0} = -\frac{d}{2r}.\]
В ненагруженном состоянии балки напряжения на резисторах №1 и №2 одинаковы и равны половине напряжения источника питания. Показания вольтметра в этом случае будут нулевыми. При нагрузке балки сопротивление резистора №1 увеличится на величину \[\Delta R = k\varepsilon R_0 = k\cdot\frac{d}{2r}\cdot R_0 \ll R_0,\] а сопротивление резистора №2 уменьшится на ту же величину. Силы тока через резисторы \(R_1\) и \(R_2\), соответственно, равны \[I_1 = \frac{\mathcal{E}}{R_1 + R_0} = \frac{\mathcal{E}}{2R_0 + \Delta R}, \qquad I_2 = \frac{\mathcal{E}}{R_2 + R_0} = \frac{\mathcal{E}}{2R_0 - \Delta R}.\] Показание вольтметра будет равно разности напряжений на резисторах \(R_3 = R_0\) и составит \[U = (I_2 - I_1)R_0 = \left(\frac{\mathcal{E}}{2R_0 - \Delta R} - \frac{\mathcal{E}}{2R_0 + \Delta R}\right)\cdot R_0 = \frac{2\mathcal{E}R_0\Delta R}{4R_0^2 - (\Delta R)^2} \approx \frac{\mathcal{E}}{2}\cdot\frac{\Delta R}{R_0}.\] С учетом ранее полученного выражения для изменений сопротивлений резисторов: \[U = \frac{\mathcal{E}kd}{4r} = \frac{\mathcal{E}kdm}{4\alpha}.\] Таким образом, зависимость величины показаний вольтметра от массы поставленного на платформу груза является прямой пропорциональностью, то есть \(n = 1\). Тогда для коэффициента этой зависимости имеем: \[\gamma = \frac{\mathcal{E}kd}{4\alpha}.\]
Если недеформируемая линия балки будет проходить на некотором расстоянии \(x\) от верхней поверхности балки, то формулы для относительной деформации подложек резисторов №1 и №2 примут вид: \[\begin{cases} \varepsilon_1 = x/r,\\ \varepsilon_2 = -(d - x)/r. \end{cases}\] Соответственно, относительные изменения сопротивлений: \[\begin{cases} \Delta R_1/R_0 = kx/r,\\ \Delta R_2/R_0 = -k(d - x)/r. \end{cases}\] Тогда для показаний вольтметра аналогично предыдущему случаю получим: \[U' = \left(\frac{\mathcal{E}}{2R_0 + \Delta R_2} - \frac{\mathcal{E}}{2R_0 + \Delta R_1}\right)\cdot R_0 = \frac{\mathcal{E}R_0(\Delta R_1 - \Delta R_2)}{(2R_0 + \Delta R_1)(2R_0 + \Delta R_2)} \approx \frac{\mathcal{E}}{4}\cdot\frac{\Delta R_1 - \Delta R_2}{R_0},\] откуда \[U' = \frac{k\mathcal{E}}{4}\left(\frac{x}{r} + \frac{d - x}{r}\right) = \frac{\mathcal{E}kd}{4r} = U.\] То есть полученный ранее ответ не зависит от места положения недеформируемой линии.
Теперь предположим, что балка ко всему прочему нагрелась. Тогда к относительным изменениям длины подложек резисторов добавятся еще и удлинения за счет теплового расширения балки: \[\begin{cases} \varepsilon_1 = d/(2r) + \varepsilon_3,\\ \varepsilon_2 = -d/(2r) + \varepsilon_3. \end{cases}\] Проведя аналогичные вычисления, получим, что и в этом случае показания вольтметра останутся прежними:
\[U'' = \frac{k\mathcal{E}}{4}\left(\frac{d}{2r} + \varepsilon_3 - \frac{d}{2r} - \varepsilon_3\right) = \frac{\mathcal{E}kd}{4r} = U.\] То есть предложенная схема тензоэлектрического датчика является термостабильной и в целом не чувствительна к деформациям растяжения-сжатия балки.
Источник: Всероссийская олимпиада школьников по физике, 2022/23, региональный этап, 10 класс, теоретический тур — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.