зад 1 Кинематика поршня
Герметично закрытый с обоих концов теплоизолированный цилиндр расположен горизонтально. Внутри цилиндра находится непроводящий тепло легкий вертикальный поршень площадью \(S\), делящий цилиндр на два отсека. Поршень может перемещаться внутри цилиндра без трения. Отсеки заполнены идеальным одноатомным газом при давлении \(p_0\). В первый отсек помещён нагреватель, по которому может поступать тепло, во втором отсеке размещён теплообменник, с помощью которого тепло отводится из отсека. Модули мощностей подвода и отвода тепла равны \(q_1\) и \(q_2\) соответственно. Нагреватель и теплообменник приводят в действие одновременно.
В пунктах 1 и 2 считайте, что первоначальные объёмы отсеков равны.
Определите скорость перемещения поршня в начальный момент времени, сразу после включения нагревателя и теплообменника.
Определите скорость перемещения поршня в момент времени, когда поршень делит объём цилиндра в отношении \(2:1\), если модули мощностей \(q_1\) и \(q_2\) одинаковы и равны \(q\).
Пусть в начальный момент времени поршень делит объём цилиндра в отношении \(3:1\), а во втором (меньшем) отсеке вместо теплообменника установлен нагреватель мощности \(q_2\). Определите отношение \(q_2/q_1\), при котором поршень останется неподвижным.
Все процессы считать равновесными.
▶ПодсказкаСкрыть
Давления по обе стороны лёгкого поршня одинаковы. Запишите первое начало термодинамики для каждого отсека за малое время и исключите температуры через уравнение Менделеева–Клапейрона; сумма и разность полученных уравнений связывают \(\Delta p\) и \(\Delta V\) с мощностями.
▶ОтветСкрыть
1) \(v_0 = \dfrac{q_1 + q_2}{5p_0S}\); 2) \(v = \dfrac{2q}{5p_0S}\) (скорость постоянна); 3) \(q_2/q_1 = 1/3\).
▶РешениеСкрыть
1. По условию поршень легкий и перемещается в сосуде без трения. Следовательно, в любой момент времени давление газа по обе стороны от поршня одинаково. Для объёмов отсеков \(V_1\) и \(V_2\) справедливо равенство \(V_1 + V_2 = 2V_0\), где \(V_0\) — начальный объём отсека. Рассмотрим процесс, происходящий с газом за малый промежуток времени \(\Delta t\), и запишем первое начало термодинамики для каждого отсека: \[\begin{cases} q_1\Delta t = \frac32\nu_1R\Delta T_1 + p\Delta V,\\ -q_2\Delta t = \frac32\nu_2R\Delta T_2 - p\Delta V. \end{cases}\] Запишем для каждого отсека уравнение Менделеева–Клапейрона и выразим изменение температуры: \[\begin{cases} pV_1 = \nu_1RT_1,\\ pV_2 = \nu_2RT_2 \end{cases} \quad\Rightarrow\quad \begin{cases} \nu_1R\Delta T_1 = p\Delta V + V_1\Delta p,\\ \nu_2R\Delta T_2 = -p\Delta V + V_2\Delta p. \end{cases}\] Отсюда получим, что \[\begin{cases} q_1\Delta t = \frac32V_1\Delta p + \frac52p\Delta V,\\ -q_2\Delta t = \frac32V_2\Delta p - \frac52p\Delta V. \end{cases}\] Сложим и вычтем друг из друга записанные выше уравнения: \[\begin{cases} (q_1 - q_2)\Delta t = 3V_0\Delta p,\\ (q_1 + q_2)\Delta t = \frac32(V_1 - V_2)\Delta p + 5p\Delta V. \end{cases} \tag{*}\] Тогда для начального момента (\(p = p_0\), \(V_1 = V_2 = V_0\)) получим \((q_1 + q_2)\Delta t = 5p_0\Delta V\). Отсюда, учитывая, что \(\Delta V = Sv_0\Delta t\), найдём начальную скорость поршня \(v_0\): \[v_0 = \frac{q_1 + q_2}{5p_0S}.\]
2. Если \(q_1 = q_2 = q\), то задача упрощается, и из первого уравнения в (\(*\)) находим, что \(p = p_0 = \mathrm{const}\). Из второго уравнения в (\(*\)) получим \(2q\Delta t = 5p_0\Delta V\). Это означает, что скорость движения поршня постоянна и равна \(v = 2q/(5p_0S)\).
3. Если отношение объёмов \(V_1 : V_2 = 3 : 1\), то \(V_1 = 3V_0/2\), \(V_2 = V_0/2\). Поскольку поршень в этом пункте задачи неподвижен, объём обоих отсеков со временем не меняется. Перепишем уравнения (\(*\)), изменив знак у \(q_2\) и учитывая, что в каждом отсеке происходит изохорный процесс (\(\Delta V = 0\)): \[\begin{cases} (q_1 + q_2)\Delta t = 3V_0\Delta p,\\ (q_1 - q_2)\Delta t = \frac32V_0\Delta p. \end{cases}\] Из полученных уравнений следует, что \[\frac{q_1 + q_2}{q_1 - q_2} = 2 \quad\Rightarrow\quad \frac{q_2}{q_1} = \frac13.\]
зад 2 Из лунки в поле
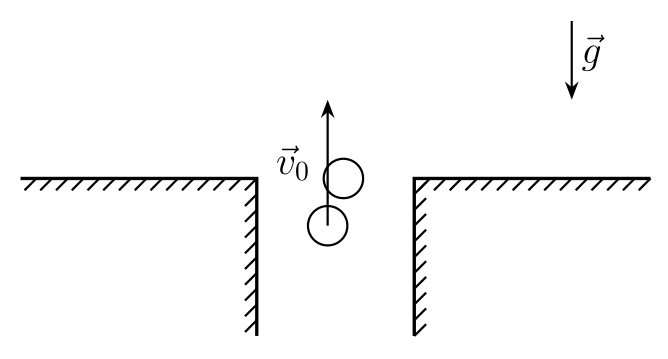
В поле находится лунка, из которой вылетает маленький шарик. Непосредственно перед вылетом скорость шарика равна \(\vec v_0\) и направлена вертикально вверх. В момент вылета шарик абсолютно упруго сталкивается со вторым таким же шариком, который перед ударом покоился на уровне поверхности поля. После удара шарики движутся под действием только силы тяжести и падают где-то в поле. Удар шариков о поле абсолютно неупругий.
Найдите максимально возможное расстояние \(l_\text{max}\) между точками падения шариков.
Найдите максимально возможное расстояние \(S_\text{max}\) от лунки до места падения одного из шариков.
Поверхность поля считайте горизонтальной. Размеры лунки и шариков малы по сравнению с \(l_\text{max}\) и \(S_\text{max}\).
▶ПодсказкаСкрыть
При упругом ударе одинаковых шаров скорости после удара перпендикулярны, и треугольник скоростей вписан в окружность с диаметром \(v_0\). Дальность полёта пропорциональна произведению \(v_xv_y\) — это площадь, которую удобно максимизировать геометрически.
▶ОтветСкрыть
1) \(l_\text{max} = \dfrac{v_0^2}{g}\); 2) \(S_\text{max} = \dfrac{3\sqrt3\,v_0^2}{8g}\).
▶РешениеСкрыть
1. Воспользуемся законами сохранения импульса и энергии при соударении:
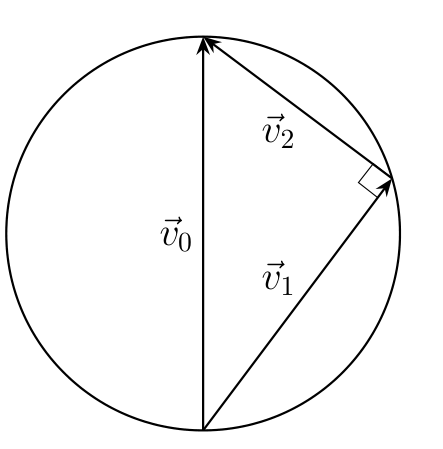
\[\begin{cases} m\vec v_0 = m\vec v_1 + m\vec v_2 & \text{ЗСИ}\\[4pt] \dfrac{mv_0^2}{2} = \dfrac{mv_1^2}{2} + \dfrac{mv_2^2}{2} & \text{ЗСЭ} \end{cases}\] Возведем ЗСИ в квадрат получим: \[v_0^2 = v_1^2 + v_2^2 + 2\vec v_1\cdot\vec v_2.\] С учетом ЗСЭ получим \[2\vec v_1\cdot\vec v_2 \implies \vec v_1 \perp \vec v_2.\]
Поскольку \(v_1^2 + v_2^2 = v_0^2\) и \(\vec v_0 = \vec v_1 + \vec v_2\), то треугольник скоростей является прямоугольным и вписан окружность с диаметром \(v_0\).
Введём в точке старта систему координат \(yOx\), где ось \(y\) направлена вертикально вверх, а ось \(x\) направлена горизонтально. Далее под \(v_{x(i)}\) и \(v_{y(i)}\) подразумеваются соответственно модули горизонтальной и вертикальной составляющих компонент скоростей \(i\)-го шарика сразу после удара. Отметим, что \(v_{x(1)} = v_{x(2)} = v_x\).
Найдём дальность полета \(i\)-го шарика: \[t_i = \frac{2v_{y(i)}}{g}, \quad l_i = v_xt_i \implies l_i = \frac{2v_xv_{y(i)}}{g}.\] Для расстояния между точками падения шариков имеем: \[l = l_1 + l_2 = \frac{2v_x\left(v_{y(1)} + v_{y(2)}\right)}{g} = \frac{2v_0v_x}{g}.\] Таким образом, расстояние между точками падения максимально при максимальном значении \(v_x\), равном радиусу окружности или \(v_0/2\). Таким образом, ответ на первый вопрос: \[l_\text{max} = \frac{v_0^2}{g}.\]
2. Максимальная дальность полета одного из шариков соответствует максимальному значению произведения \(v_xv_{y(i)}\), следовательно будет одинаковой для обоих шариков. Произведение \(v_xv_y\) геометрически представляет собой площадь прямоугольника со сторонами \(v_x\) и \(v_y\). В свою очередь, данная площадь равна площади равнобедренного треугольника с равными сторонами \(v = \sqrt{v_x^2 + v_y^2}\) и основанием \(2v_x\). Этот треугольник вписан в окружность радиусом \(v_0/2\). Максимум площади треугольника, вписанного в окружность радиусом \(R\), достигается в случае равностороннего треугольника и равен:
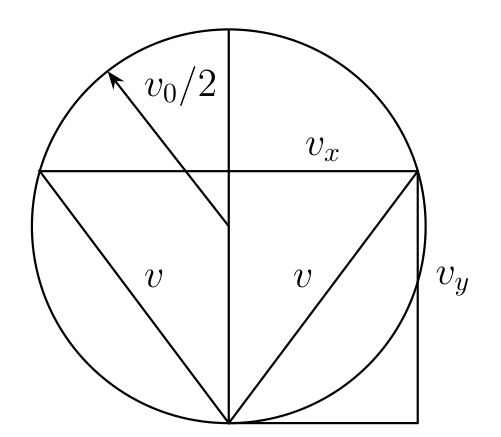
\[S = \frac{3\sqrt3R^2}{4} \implies (v_xv_y)_\text{max} = \frac{3\sqrt3v_0^2}{16},\] откуда: \[l_{i(\text{max})} = \frac{3\sqrt3v_0^2}{8g}.\]
зад 3 Посеребренный конус
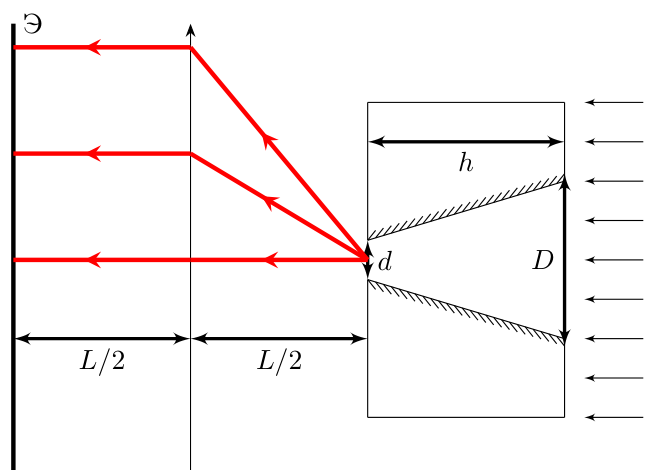
В большой непрозрачной пластине толщиной \(h\) просверлено отверстие. Форма его боковой поверхности представляет собой усечённый конус с диаметрами оснований \(d\) и \(D = 4d\). Ось конического отверстия перпендикулярна пластине, а боковая поверхность посеребрена и идеально отражает падающий на неё свет. Плоский экран расположен параллельно пластине на расстоянии \(L\) от нее (см. рис.).
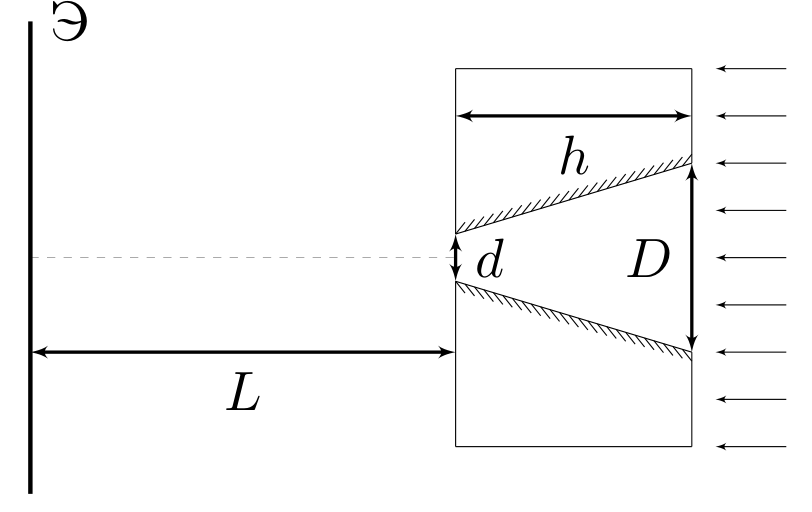
Система освещается параллельным потоком света, направленным вдоль оси конуса.
Геометрические параметры \(h\), \(D\) и \(L\) связаны соотношением: \(D \ll h \ll L\).
Изобразите картину, наблюдаемую на экране. Укажите на рисунке все характерные геометрические размеры.
Считайте, что свет попадает на экран только через отверстие в пластине.
Между пластиной и экраном поместили идеальную собирающую линзу. Фокусное расстояние линзы \(F = L/2\). Главная оптическая ось линзы совпадает с осью конуса. Экран расположен в фокальной плоскости линзы. Считайте, что все лучи, вышедшие из отверстия в пластине, попадают на линзу.
Изобразите картину, наблюдаемую на экране в этом случае. Укажите на рисунке все характерные геометрические размеры.
Примечание: Не забудьте привести построения и расчеты, необходимые для определения характерных геометрических размеров, а также обоснование вида картинки, наблюдаемой на экране.
▶ПодсказкаСкрыть
Каждое отражение от образующей конуса поворачивает луч на угол \(2\alpha_0\), где \(\alpha_0 = (D - d)/2h\) — угол наклона образующей к оси. Посчитайте, какие лучи отражаются один раз, какие — два, и под какими углами они выходят. Линза собирает параллельные пучки в точки фокальной плоскости.
▶ОтветСкрыть
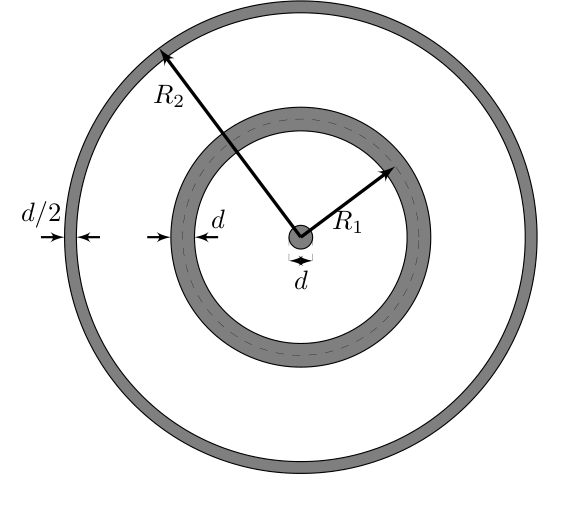
1) центральное пятно диаметром \(d\) и два концентрических кольца: первое — радиус средней линии \(R_1 = 3dL/h\), толщина \(d\); второе — внешний радиус \(R_2 = 6dL/h\), толщина \(d/2\); 2) два тонких кольца (толщина много меньше \(d\)) радиусами \(R_1' = 3dL/(2h)\) и \(R_2' = 3dL/h\) и точка в центре (пятно много меньше \(d\)).
▶РешениеСкрыть
1. Рассмотрим пучок лучей, падающих на правое (по рисунку) основание конуса диаметром \(D\). Часть лучей, идущих в пределах круга диаметром \(d\) с центром на оси конуса, проходит без препятствий и образует на экране круглое пятно того же диаметра \(d_0 = d\).
Остальные лучи, прошедшие через входное сечение конуса, испытывают не менее одного отражения от боковой поверхности конуса. Поскольку оптическая схема имеет осевую симметрию, то эти лучи будут образовывать кольца, с центром в точке пересечения экрана осью конуса. Выясним количество и геометрию колец (радиусы и ширину колец, а также возможность их перекрытия друг с другом).
В дальнейшем будем рассматривать лучи, падающие на одну из образующих конической поверхности. Пусть \(\alpha_0\) — угол между направлением исходного пучка света и конической поверхностью отверстия. Из геометрии \(\alpha_0 = (D - d)/2h = 3d/2h\). Заметим, что из условия следует \(\alpha_0 \ll 1\).
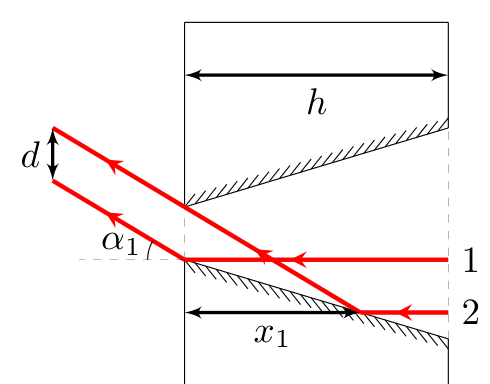
Рассмотрим луч 1 исходного пучка, падающий на самый край выходного сечения конуса и не отражавшийся до этого. После одного отражения он выйдет из отверстия под углом \(2\alpha_0\) к начальному направлению.
Теперь рассмотрим луч 2, падающий на коническую поверхность максимально далеко от выходного отверстия и испытывающий ровно одно отражение до выхода из пластины. Найдем расстояние \(x_1\) от места падения луча до левой поверхности пластины. Так как \(\alpha_0 \ll 1\), то с хорошей точностью можем считать равным \(\pi/2\) угол между конической поверхностью отверстия и поверхностью пластины. В таком случае \(x_1 \approx d/\mathrm{tg}\,\alpha_0 = 2h/3\).
Эти лучи (с учетом симметрии) образуют на экране кольцо, толщина которого \(d_1 = d\). Радиус средней линии кольца \(R_1\) найдем рассмотрев ход луча, испытавшего одно отражение и вышедшего из центра выходного отверстия. Так как луч выходит под углом \(\alpha_1 = 2\alpha_0\) к оси конуса, то \(R_1 = L\,\mathrm{tg}\,\alpha_1 = 3dL/h\). Заметим, что \(R_1 \gg d\) (толщины первого кольца и диаметра центрального пятна), что означает отсутствие пересечения первого кольца с центральным пятном.
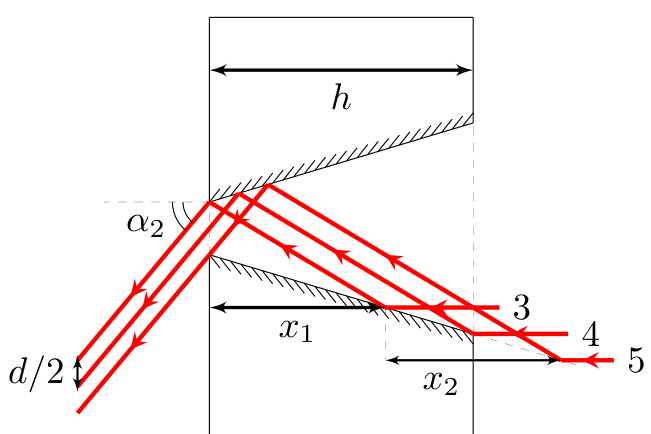
Рассмотрим лучи, отразившиеся от конической поверхности отверстия дважды. Они выйдут из пластины под углом \(\alpha_2 = 4\alpha_0\) и образуют на экране еще одно кольцо. Найдем расстояние \(x_2\) между точками первого отражения предельных лучей из этой группы. Так как \(\alpha_0 \ll 1\), то с хорошей точностью \(x_2 = x_1 = 2h/3\). Как мы видим толщины пластины не достаточно для того, чтобы лучи, испытавшие два отражения, выходили в заданном направлении со всей площади выходного отверстия. Из хода предельных лучей 3 и 4 видно, что толщина второго кольца \(d_2 = d/2\), а радиус внешней части второго кольца равен \(R_2 = L\,\mathrm{tg}\,\alpha_2 = 6dL/h\).
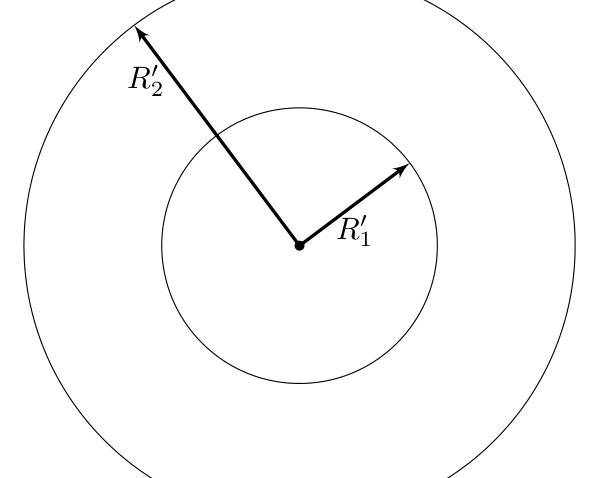
2. Все вышедшие из отверстия пучки параллельных лучей соберутся в фокальной плоскости. Определить место их сбора можно следующим образом: так как \(h \ll L\) и \(d \ll h\), то можно считать, что все лучи выходят практически из одной точки, совпадающей с фокусом линзы, значит после преломления они будут идти параллельно главной оптической оси. Из рисунка видно, что в таком случае радиусы колец уменьшатся в два раза. \(R_1' = R_1/2 = 3dL/(2h)\), \(R_2' = R_2/2 = 3dL/h\).
Определим как изменятся их толщины и диаметр центрального пятна.
Центральное пятно образуется параллельным пучком лучей, идущим вдоль главной оптической оси. Идеальная линза собирает такие лучи в точку, поэтому в приближении геометрической оптики размер центрального пятна будет много меньше \(d\).
Кольца образуются также параллельными пучками лучей, которые идеальная линза собирает в фокальной плоскости, поэтому толщина колец тоже станет много меньше \(d\).
зад 4 Полусферический конденсатор
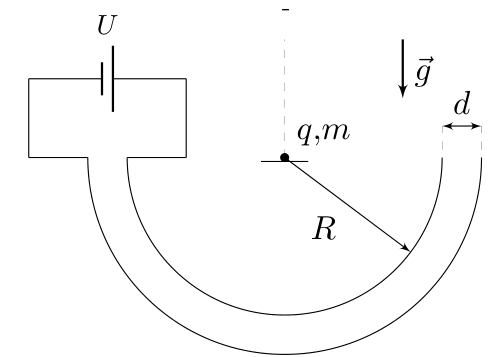
Две металлические полусферы радиусами \(R\) и \(R + d\) (\(d \ll R\)), плоскости оснований которых горизонтальны, а центры совпадают, подключены к источнику, напряжение \(U\) которого может изменяться. Суммарный заряд полусфер равен нулю. В центр полусфер на маленькую диэлектрическую подставку помещают точечный заряд \(q > 0\) массой \(m\), который может перемещаться по вертикальной спице без трения по направлению «вверх». Изначально напряжение на источнике равняется нулю, и его начинают медленно увеличивать. Можно пренебречь краевыми эффектами и считать, что заряды полусфер равномерно распределены по их поверхностям. Ускорение свободного падения равно \(g\).
Рассмотрим вспомогательную задачу. Полусфера радиусом \(r\) заряжена равномерно с поверхностной плотностью заряда \(\sigma\). В центре полусферы расположен точечный заряд \(q\). Найдите силу взаимодействия заряда и полусферы.
Вернёмся к полусферическому конденсатору.
Найдите заряд \(Q\) меньшей из полусфер при напряжении на источнике равном \(U\). Считайте, что точечный заряд \(q\) при этом остается в центре полусфер.
Напряжение источника медленно увеличивают. Найдите при каком заряде меньшей полусферы \(Q_\text{max}\) заряд \(q\) начнет перемещаться. Чему при этому будет равно напряжение источника \(U_\text{max}\)?
Найдите изменение электростатической энергии системы \(\Delta W_\text{эл}\) в процессе медленного увеличения напряжения источника от \(U_0 = 0\) В до \(U_\text{max}\).
Примечание: Используйте приближение \[(1 + x)^n \approx 1 + nx \quad\text{при}\quad nx \ll 1.\]
▶ПодсказкаСкрыть
Сила от элемента полусферы на заряд в центре, спроецированная на ось, пропорциональна проекции площади элемента на основание. Поле в узком зазоре — как в плоском конденсаторе, плюс поле самого заряда \(q\). Энергию удобно найти как работу источника по графику \(U(Q)\).
▶ОтветСкрыть
1) \(F = \dfrac{q\sigma}{4\varepsilon_0}\); 2) \(Q = \dfrac{2\pi\varepsilon_0R^2U}{d} - \dfrac q2\); 3) \(Q_\text{max} = \dfrac{4\pi\varepsilon_0R^3mg}{qd}\), \(U_\text{max} = \dfrac{qd}{4\pi\varepsilon_0R^2}\left(1 + \dfrac{8\pi\varepsilon_0R^3mg}{q^2d}\right)\); 4) \(\Delta W = \dfrac{q^2d}{16\pi\varepsilon_0R^2}\left(1 + \dfrac{8\pi\varepsilon_0R^3mg}{q^2d}\right)^2\).
▶РешениеСкрыть
1. Сила взаимодействия заряда и полусферы направлена вдоль оси вращения. Пусть \(\alpha\) — угол между осью вращения и линией, проведённый из центра полусферы в её некоторую точку, а \(\mathrm{d}S\) — малый элемент поверхности полусферы вблизи данной точки. Тогда получим:
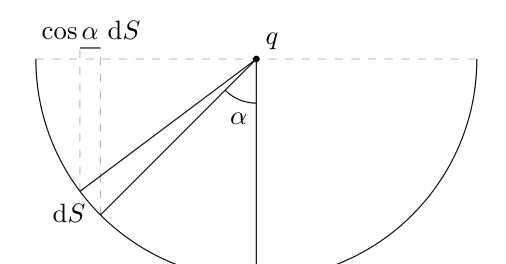
\[\mathrm{d}F_y = \mathrm{d}F\cos\alpha = q\cdot\frac{\sigma\,\mathrm{d}S}{4\pi\varepsilon_0r^2}\cdot\cos\alpha = \frac{q\sigma}{4\pi\varepsilon_0r^2}\cdot\mathrm{d}S\cos\alpha.\] Далее возможны два варианта рассуждений.
Первое решение: Величина \(\mathrm{d}S\cos\alpha\) представляет собой проекцию элемента площади \(\mathrm{d}S\) на основание. Поскольку величина \(r\) постоянна, суммирование проводится следующим образом: \[F = \frac{q\sigma\sum\mathrm{d}S\cos\alpha}{4\pi\varepsilon_0r^2},\] где \(\sum\mathrm{d}S\cos\alpha = \pi r^2\) — площадь круга в основании полусферы.
Подставляя, находим: \[F = \frac{q\sigma}{4\varepsilon_0}.\]
Второе решение: Рассмотрим взаимодействие заряда с тонкой кольцевой полоской. Для её площади \(\mathrm{d}S\) имеем: \[\mathrm{d}S = 2\pi R\,\mathrm{d}l,\] где \(R = r\sin\alpha\) — радиус полоски, а \(\mathrm{d}l = r\,\mathrm{d}\alpha\) — её ширина.
Отсюда: \[\mathrm{d}F_y = 2\pi R\,\mathrm{d}l\cdot\frac{q\sigma\cos\alpha}{4\pi\varepsilon_0r^2} = \frac{q\sigma\sin\alpha\cos\alpha\,\mathrm{d}\alpha}{2\varepsilon_0}.\] Учитывая, что \(\cos\alpha\,\mathrm{d}\alpha = \mathrm{d}(\sin\alpha) = \mathrm{d}t\), получим: \[F_y = \frac{q\sigma}{2\varepsilon_0}\int\limits_0^1 t\,\mathrm{d}t.\] Интегрируя, находим: \[F = \frac{q\sigma}{4\varepsilon_0}.\]
2. Определим заряд \(Q\) на полусферах при напряжении источника \(U\). Поскольку \(d \ll R\) — электрическое поле заряда \(q\) в зазоре между полусферами можно считать постоянным по модулю и равным \(E_q = q/(4\pi\varepsilon_0R^2)\). Тогда напряжение, создаваемое зарядами полусфер, равно: \[U_Q = U - U_q = U - \frac{qd}{4\pi\varepsilon_0R^2}.\] Обратим внимание, что эта величина также постоянна. Опишем два способа определения электрического поля \(E_\text{заз}\) в зазоре:
Первое решение: Мысленно достроим полусферы до сфер, равномерно заряженных по поверхности одинаковыми по величине и противоположными по знаку зарядами \(\pm 2Q\).
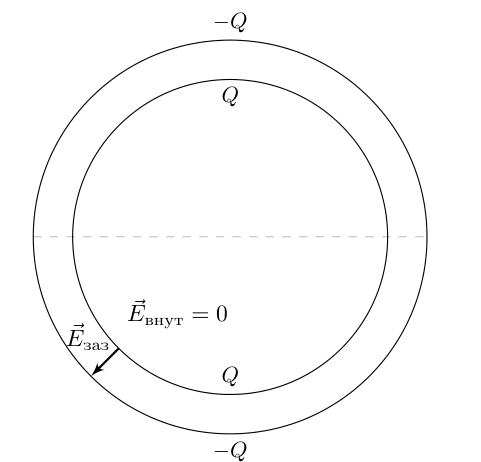
Тогда внутри сферы радиусом \(R\) электрическое поле равняется нулю во всех точках, а в зазоре между ними электрическое поле равняется: \[E_\text{заз} = \frac{2Q}{4\pi\varepsilon_0R^2}.\] Поскольку \(d \ll R\) — создаваемое добавленными полусферами электрическое поле пренебрежимо мало по сравнению с полным электрическим полем \(E_\text{заз}\), поскольку при достаточно больших расстояниях от краёв эти полусферы ведут себя как одна с нулевым суммарным зарядом.
Второе решение: Поскольку радиусы сфер велики по сравнению с толщиной в зазоре и поскольку суммарный заряд системы равен нулю — электрическое поле в зазоре между полусферами с хорошей точностью можно приблизить электрическим полем внутри плоского конденсатора, поскольку поверхностные плотности заряда на полусферах по модулю практически совпадают. Отсюда: \[E_\text{заз} = \frac{\sigma}{\varepsilon_0} = \frac{Q}{2\pi R^2\varepsilon_0}.\]
Воспользовавшись выражением для электрического поля в зазоре, получим: \[U_Q = \frac{Qd}{2\pi\varepsilon_0R^2} = U - \frac{qd}{4\pi\varepsilon_0R^2},\] откуда находим: \[Q = \frac{2\pi\varepsilon_0R^2U}{d} - \frac q2.\]
3. Поскольку заряды полусфер равны \(\pm Q\), а их площади равны соответственно \(2\pi R^2\) и \(2\pi(R + d)^2\), для силы \(F\) электростатического взаимодействия заряда \(q\) с полусферами находим: \[F = \frac{qQ}{8\pi\varepsilon_0}\left(\frac{1}{R^2} - \frac{1}{(R + d)^2}\right) = \frac{qQ}{8\pi\varepsilon_0R^2}\left(1 - \left(1 + \frac dR\right)^{-2}\right) \approx \frac{qQd}{4\pi\varepsilon_0R^3}.\] В момент начала движения \(F = mg\), откуда находим заряд \(Q_\text{max}\), при котором заряд \(q\) начинает движение: \[Q_\text{max} = \frac{4\pi\varepsilon_0R^3mg}{qd}.\] Подставляя связь \(Q\) и \(U\), для напряжения \(U_\text{max}\) получим: \[U_\text{max} = \frac{qd}{4\pi\varepsilon_0R^2}\left(1 + \frac{8\pi\varepsilon_0R^3mg}{q^2d}\right).\]
4. Для определения изменения электростатической энергии системы можно использовать два подхода — закон изменения энергии и вычисление её каждой компоненты.
Первое решение: Поскольку напряжение \(U\) между обкладками изменяется медленно, изменение электростатической энергии системы \(\Delta W\) равняется работе источника по перемещению зарядов между обкладками.
Для её определения построим график зависимости \(U(Q)\). При нулевом напряжении на источнике заряды на полусферах равны \(\mp q/2\). Работа источника равна площади под этим графиком при изменении заряда полусфер от величины \(-q/2\) до величины \(Q_\text{max}\). Эта площадь, в свою очередь, равна площади треугольника со сторонами \(U_\text{max}\) и \(Q_\text{max} + q/2\).
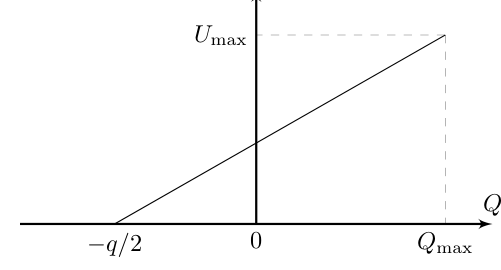
Таким образом: \[A_\text{ист} = \frac{U_\text{max}}{2}\left(Q_\text{max} + \frac q2\right),\] и окончательно: \[\Delta W = \frac{q^2d}{16\pi\varepsilon_0R^2}\left(1 + \frac{8\pi\varepsilon_0R^3mg}{q^2d}\right)^2.\]
Второе решение: Электростатическая энергия системы складывается из энергии взаимодействия \(W_C\) полусфер друг с другом и энергии взаимодействия \(W_q\) полусфер с зарядом \(q\).
Выражение для энергии полусфер совпадает с выражением для энергии конденсатора: \[W_C = \frac{Q^2}{2C} \qquad C = \frac{2\pi\varepsilon_0R^2}{d}.\] Энергия \(W_1\) взаимодействия одной полусферы с зарядом \(Q\) и радиусом \(r\) с точечным зарядом \(q\), расположенным в её центре, равна: \[W_1(r) = Q\varphi_q(r) = \frac{Qq}{4\pi\varepsilon_0r},\] откуда: \[W_q = W_1(R) - W_1(R + d) = \frac{Qq}{4\pi\varepsilon_0}\left(\frac1R - \frac{1}{R + d}\right) \approx \frac{Qqd}{4\pi\varepsilon_0R^2}.\] Тогда выражение для электростатической энергии системы \(W\): \[W = W_C + W_q = \frac{Q^2d}{4\pi\varepsilon_0R^2} + \frac{Qqd}{4\pi\varepsilon_0R^2} = \frac{Q(Q + q)d}{4\pi\varepsilon_0R^2}.\] Подставляя связь \(U\) и \(Q\), находим: \[W = \frac{d}{4\pi\varepsilon_0}\left(\left(\frac{2\pi\varepsilon_0R^2U}{d}\right)^2 - \left(\frac q2\right)^2\right).\]
Таким образом, выражение для изменения электростатической энергии системы следующее: \[\Delta W = \frac{q^2d}{16\pi\varepsilon_0R^2}\left(1 + \frac{8\pi\varepsilon_0R^3mg}{q^2d}\right)^2.\]
Третье решение: Рассмотрим произвольную систему точечных зарядов. Пусть \(q_i\) — точечный заряд с номером \(i\), а \(\varphi_i\) — потенциал, создаваемый остальными зарядами в месте расположения заряда \(q_i\). Тогда потенциальная энергия \(i\)-го заряда в поле остальных равняется: \[W_i = q_i\varphi_i.\] Если просуммировать величины \(W_i\), то полученная сумма будет равна удвоенной электростатической энергии системы \(2W\), поскольку в данной сумме каждое взаимодействие учитывается два раза. Таким образом: \[W = \sum_i\frac{q_i\varphi_i}{2}.\] Применяя последнее соотношение, получим: \[W = \frac{\varphi_+Q}{2} + \frac{\varphi_-(-Q)}{2} + \frac{\varphi_qq}{2},\] где \(\varphi_+\) и \(\varphi_-\) — потенциалы на поверхностях полусфер с зарядами \(Q\) и \(-Q\) соответственно, а \(\varphi_q\) — потенциал поля полусфер в их центре.
Имеем: \[W = \frac{UQ}{2} + \frac q2\left(\frac{Q}{4\pi\varepsilon_0R} - \frac{Q}{4\pi\varepsilon_0(R + d)}\right) \approx \frac{UQ}{2} + \frac{qQd}{8\pi\varepsilon_0R^2}.\] Подставляя связь \(Q\) и \(U\), находим: \[W = \frac{d}{4\pi\varepsilon_0}\left(\left(\frac{2\pi\varepsilon_0R^2U}{d}\right)^2 - \left(\frac q2\right)^2\right).\] Тогда для изменения электростатической энергии имеем: \[\Delta W = \frac{q^2d}{16\pi\varepsilon_0R^2}\left(1 + \frac{8\pi\varepsilon_0R^3mg}{q^2d}\right)^2.\]
зад 5 Об стену
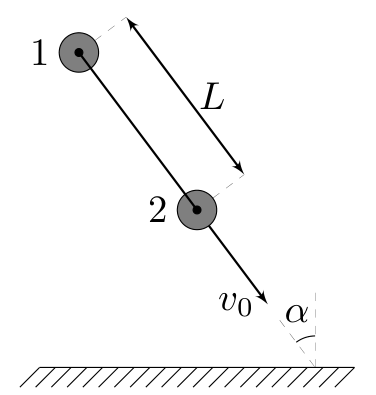
На гладкой горизонтальной поверхности недалеко от вертикальной стенки расположена конструкция, состоящая из двух шайб и стержня. Шайбы лежат на плоскости «плашмя». На рисунке представлен вид сверху.
С центром шайбы 2 стержень соединен жестко и не может относительно нее вращаться. С шайбой 1 стержень соединён с помощью плотной посадки на гладкий шарнир, радиус оси которого много меньше радиуса стержня, поэтому шайба 1 может свободно вращаться относительно стержня.
Стержень образует угол \(\alpha = 30^\circ\) с нормалью к стенке. Стержень жесткий и невесомый. Длина стержня \(L = 0{,}8\) м. Радиусы шайб много меньше длины стержня. Радиус стержня много меньше радиусов шайб. Шайбы одинаковые и однородные.
Конструкции сообщают скорость \(v_0 = 2{,}5\) м/с, направленную вдоль стержня в сторону стенки и через некоторое время происходит соударение шайбы 2 со стенкой.
Покажите, что в процессе удара силы, действующие со стороны стержня на шайбы, можно считать направленными вдоль стержня.
Используйте данный факт при ответе на последующие вопросы, даже если Вы не смогли его обосновать.
Определите угловую скорость вращения стержня сразу после абсолютно упругого соударения шайбы 2 со стенкой (стенка гладкая).
Определите угловую скорость вращения стержня сразу после абсолютно неупругого соударения шайбы 2 со стенкой. Коэффициент трения между шайбой и стенкой \(\mu\). Рассмотрите два значения коэффициента трения: \(\mu_1 = 0{,}2\) и \(\mu_2 = 0{,}6\).
Примечание: При абсолютно неупругом соударении составляющая скорости шайбы 2, перпендикулярная стенке, обращается в ноль.
▶ПодсказкаСкрыть
Шайба 1 сидит на гладком шарнире, поэтому во время удара её скорость поперёк стержня не меняется — её момент импульса относительно точки удара остаётся нулевым. Дальше: проекция импульса системы вдоль стенки (или отношение импульсов трения и нормальной реакции), энергия при упругом ударе и связь скоростей концов жёсткого стержня.
▶ОтветСкрыть
1) см. решение; 2) \(\omega = \dfrac{4v_0\,\mathrm{tg}\,\alpha}{L(1 + 2\,\mathrm{tg}^2\alpha)} \approx 4{,}33\) рад/с; 3) при \(\mu_1 = 0{,}2 < \mathrm{tg}\,\alpha\): \(\omega_1 = \dfrac{2v_0(\mathrm{tg}\,\alpha - \mu_1)}{L(1 + 2\,\mathrm{tg}^2\alpha - \mu_1\mathrm{tg}\,\alpha)} \approx 1{,}52\) рад/с; при \(\mu_2 = 0{,}6 > \mathrm{tg}\,\alpha\): \(\omega_2 = 0\).
▶РешениеСкрыть
1. Перейдем в неинерциальную систему отсчета, связанную с центром масс системы (центром шарика).
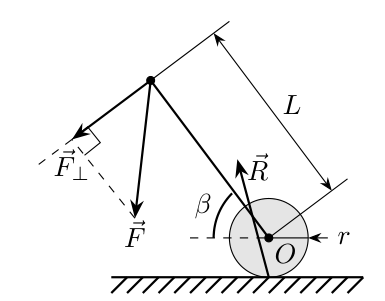
Рассмотрим силы, действующие на твердое тело «стержень + шайба 2». Со стороны стенки на шайбу действует сила \(\vec R = \vec N + \vec F_\text{тр}\), приложенная к точке контакта со стеной. На свободный конец стержня действует сила \(\vec F\) со стороны шайбы 1. Также действует сила инерции, приложенная к центру масс тела (центру шайбы).
Запишем закон сохранения энергии. Кинетическая энергия тела в этой системе отсчета стремится к нулю, так как центр шайбы неподвижен, ее размер мал, а стержень невесомый. Тогда суммарная работа всех сил, а как следствие и суммарная мощность, равна нулю.
Сила инерции работу не совершает (центр масс не движется). Мощность силы \(\vec F\) равна \(P_F = F_\perp\cdot\omega L\), где \(\omega\) — угловая скорость вращения стержня. Мощность силы \(\vec R\) равна \(P_R = -F_\text{тр}\cdot\omega r\). Знаки написаны в предположении вращения стержня против часовой стрелки. \[F_\perp\cdot\omega L - F_\text{тр}\cdot\omega r = 0 \Rightarrow \frac{F_\perp}{F_\text{тр}} = \frac rL \ll 1.\] Следовательно, силу \(\vec F\) можно считать направленной вдоль стержня. Теперь рассмотрим только стержень. На него действует сила \(\vec F\) со стороны шайбы 1 и сила \(\vec F'\) со стороны шайбы 2. Так как стержень невесомый, то \(\vec F + \vec F' = \vec 0\), откуда \(\vec F' = -\vec F\), следовательно направлена вдоль стержня.
2. Первое решение:
Поскольку силы, действующие со стороны стержня на шайбы, можно считать направленными вдоль стержня, то в процессе соударения скорость шайбы 1 всегда направлена вдоль стержня. Данное утверждение не зависит от вида взаимодействия шайбы 2 со стенкой и применимо всегда.
Также данное утверждение можно доказать, используя закон сохранения момента импульса относительно точки контакта шайбы 2 со стенкой. Момент импульса шайбы 2 относительно выбранной точки можно считать равным нулю, поскольку размеры шайб малы. Тогда, поскольку до соударения момент импульса системы относительно выбранной точки равен нулю: \[L_\text{имп} = 0 = mLv_{1\perp} \Rightarrow v_{1\perp} = 0.\]
Пусть \(v_1\) и \(\omega\) — скорость шайбы 1 и угловая скорость вращения стержня сразу после соударения соответственно. Поскольку стержень жёсткий — компонента скорости шайбы 2, направленная вдоль стержня, также равна \(v_1\), а компонента скорости, перпендикулярная стержню, равна \(\omega L\).
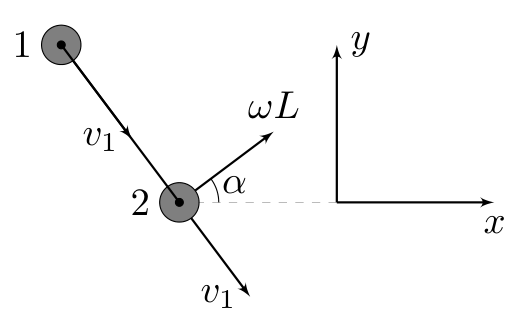
Пусть \(m\) — масса одной шайбы. Поскольку трения между шайбой 2 и стенкой нет, то для системы выполняется закон сохранения импульса в проекции на горизонтальную ось \(x\), направленную вдоль стенки: \[2mv_0\sin\alpha = mv_1\sin\alpha + m(v_1\sin\alpha + \omega L\cos\alpha) \Rightarrow v_1 = v_0 - \frac{\omega L}{2\,\mathrm{tg}\,\alpha}.\] Поскольку удар упругий — для системы выполняется закон сохранения механической энергии: \[\frac{2mv_0^2}{2} = \frac{mv_1^2}{2} + \frac{m(v_1^2 + \omega^2L^2)}{2} \Rightarrow v_1^2 = v_0^2 - \frac{\omega^2L^2}{2}.\] Приравнивая выражения для \(v_1^2\), получим: \[v_1^2 = v_0^2 - \frac{v_0\omega L}{\mathrm{tg}\,\alpha} + \frac{\omega^2L^2}{4\,\mathrm{tg}^2\alpha} = v_0^2 - \frac{\omega^2L^2}{2},\] откуда: \[\omega = \frac{4v_0\,\mathrm{tg}\,\alpha}{L(1 + 2\,\mathrm{tg}^2\alpha)} \approx 4{,}33\text{ рад/с}.\]
Второе решение:
Поскольку размеры шайб малы, а стержень жёстко прикреплён к шайбе 2 — рассматриваемую систему можно считать твёрдым телом с материальными точками на концах стержня.
Запишем уравнение динамики вращательного движения относительно центра стержня (который также является центром масс рассматриваемой системы): \[I\varepsilon = M \Rightarrow \frac{2mL^2\varepsilon}{4} = \frac{NL\sin\alpha}{2},\] где \(N\) — сила нормальной реакции стенки.
Пусть \(\Delta p_y\) — импульс силы нормальной реакции стенки. Тогда имеем: \[\omega = \frac{\Delta p_y\sin\alpha}{mL}.\] Запишем теорему о движении центра масс системы: \[2m\vec a_C = \vec N.\] Отсюда видно, что проекция скорости центра масс на ось \(x\) при соударении остаётся постоянной и равной: \[v_{Cx} = v_0\sin\alpha.\] Пусть \(v_{Cy}\) — скорость центра масс в проекции на ось \(y\) сразу после удара. Тогда из теоремы о движении центра масс получим: \[2ma_{Cy} = N \Rightarrow \Delta p_y = 2m(v_{Cy} + v_0\cos\alpha).\] Поскольку соударение упругое — кинетическая энергия системы сохраняется. Воспользуемся теоремой Кёнига и получим выражение для кинетической энергии системы: \[E_k = \frac{Mv_C^2}{2} + E_{k\,\text{отн}} \Rightarrow E_k = mv_C^2 + \frac{mL^2\omega^2}{4},\] откуда: \[mv_0^2 = mv_{Cy}^2 + mv_{Cx}^2 + \frac{mL^2\omega^2}{4}.\] Скомбинируем полученные уравнения: \[mv_0^2 = m\left(\frac{\omega L}{2\sin\alpha} - v_0\cos\alpha\right)^2 + v_0^2\sin^2\alpha + \frac{m\omega^2L^2}{4} \Rightarrow \frac{v_0\omega L}{\mathrm{tg}\,\alpha} = \frac{\omega^2L^2}{4}\left(1 + 2\,\mathrm{ctg}^2\alpha\right),\]
откуда: \[\omega = \frac{4v_0\,\mathrm{tg}\,\alpha}{L(1 + 2\,\mathrm{tg}^2\alpha)} \approx 4{,}33\text{ рад/с}.\]
3. Первое решение:
Сразу после абсолютно неупругого соударения шайбы 2 со стенкой её скорость направлена вдоль стенки. Обозначим её за \(v_2\). Приравнивая проекции скоростей шайб на ось, направленную вдоль стержня, получим:
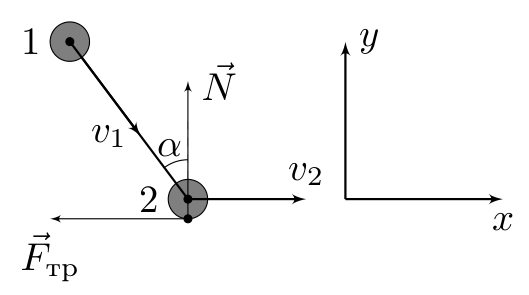
\[v_2\sin\alpha = v_1.\] Компонента скорости шайбы 2, направленная перпендикулярно стержню, равна \(v_\perp = v_2\cos\alpha\), поэтому для угловой скорости вращения стержня имеем: \[\omega = \frac{v_\perp}{L} = \frac{v_2\cos\alpha}{L}.\] Изменения импульса системы в проекции на оси \(x\) и \(y\) составляют: \[\Delta p_x = mv_2 + mv_1\sin\alpha - 2mv_0\sin\alpha \qquad \Delta p_y = 2mv_0\cos\alpha - mv_1\cos\alpha.\] Подставляя связь \(v_1\) и \(v_2\), получим: \[\Delta p_x = mv_2(1 + \sin^2\alpha) - 2mv_0\sin\alpha \qquad \Delta p_y = 2mv_0\cos\alpha - mv_2\sin\alpha\cos\alpha.\] Определим скорость \(v_2\), считая, что шайба 2 всегда проскальзывает по стенке. Критерием правильности рассуждений является неотрицательное значение \(v_2\).
На систему в плоскости рисунка действуют две внешние силы: \(N = F_y\) и \(F_\text{тр} = \mu N = -F_x\). Поскольку силы связаны прямой пропорциональностью, имеем: \[\frac{\Delta p_x}{\Delta p_y} = \frac{F_x}{F_y} = -\frac{F_\text{тр}}{N} = -\mu = \frac{v_2(1 + \sin^2\alpha) - 2v_0\sin\alpha}{2v_0\cos\alpha - v_2\sin\alpha\cos\alpha},\] откуда: \[v_2 = \frac{2v_0(\sin\alpha - \mu\cos\alpha)}{1 + \sin^2\alpha - \mu\sin\alpha\cos\alpha} = \frac{2v_0(\mathrm{tg}\,\alpha - \mu)}{\cos\alpha(1 + 2\,\mathrm{tg}^2\alpha - \mu\,\mathrm{tg}\,\alpha)}.\] Величина \(v_2\) является неотрицательной, если \(\mu \leqslant \mathrm{tg}\,\alpha\) и \(\mu > 2\,\mathrm{tg}\,\alpha + \mathrm{ctg}\,\alpha\). Невозможность постоянного проскальзывания при \(\mu > 2\,\mathrm{tg}\,\alpha + \mathrm{ctg}\,\alpha\) ясна и чисто из физических соображений, однако это можно показать и формально: При таких значениях \(\mu\) введённая ранее величина \(\Delta p_y\) оказывается отрицательной, что, разумеется, невозможно.
Таким образом, условие постоянного проскальзывания шайбы 2 следующее: \[\mu \leqslant \mathrm{tg}\,\alpha.\]
Обратим внимание, что \(\mu_1 < \mathrm{tg}\,\alpha\), а \(\mu_2 > \mathrm{tg}\,\alpha\). Тогда при коэффициенте трения \(\mu_1 = 0{,}2\) для угловой скорости стержня сразу после удара получим: \[\omega_1 = \frac{2v_0(\mathrm{tg}\,\alpha - \mu_1)}{L(1 + 2\,\mathrm{tg}^2\alpha - \mu_1\mathrm{tg}\,\alpha)} \approx 1{,}52\text{ рад/с}.\] При \(\mu \geqslant \mathrm{tg}\,\alpha\) шайба 2 в некоторый момент соударения прекращает движение вдоль стенки и далее по ней не проскальзывает. Покажем это.
Пусть \(F\) — сила напряжения стержня. Запишем второй закон Ньютона для шайбы 2 в проекции на ось \(y\): \[ma_{2y} = N - F\cos\alpha \Rightarrow N = F\cos\alpha + ma_{2y} \geqslant F\cos\alpha.\] Проскальзывание может возобновиться, если \(F\sin\alpha > \mu N\). Но из полученного выражения для \(N\) следует: \[\mu N = \mu(F\cos\alpha + ma_{2y}) \geqslant \mathrm{tg}\,\alpha(F\cos\alpha + ma_{2y}) \geqslant F\sin\alpha,\] поэтому проскальзывание шайбы 2 не возобновится, и, следовательно, сразу после соударения её скорость равна нулю. Тогда при \(\mu_2 = 0{,}6\) в силу полученной связи \(\omega\) и \(v_2\) находим: \[\omega_2 = 0\text{ рад/с}.\]
Второе решение:
Сразу после абсолютно неупругого соударения шайбы 2 со стенкой её скорость направлена вдоль стенки. Обозначим её за \(v_2\).
Запишем выражение для скорости \(v_2\) шайбы 2 и условие её движения без отрыва от стенки: \[v_{2x} = v_2 = v_{Cx} + \frac{\omega L\cos\alpha}{2} \qquad v_{2y} = 0 = v_{Cy} + \frac{\omega L\sin\alpha}{2}.\] Изменения импульса системы в проекции на оси \(x\) и \(y\) составляют: \[\Delta p_x = 2m(v_{Cx} - v_0\sin\alpha) \qquad \Delta p_y = 2m(v_{Cy} + v_0\cos\alpha).\] Запишем уравнение динамики вращательного движения относительно центра масс системы: \[\frac{mL^2\varepsilon}{2} = \frac{(N\sin\alpha + F_x\cos\alpha)L}{2},\] где \(F_x = -F_\text{тр}\) — проекция на ось \(x\) силы трения, действующей на шарик 2. Отсюда: \[\omega = \frac{\Delta p_x\cos\alpha + \Delta p_y\sin\alpha}{mL}.\] Определим скорость \(v_2\), считая, что шайба 2 всегда проскальзывает по стенке. Критерием правильности рассуждений является неотрицательное значение \(v_2\).
Из уравнения динамики вращательного движения и уравнений кинематической связи имеем: \[\omega = \frac{2\left(v_2 - (\omega L\cos\alpha)/2 - v_0\sin\alpha\right)\cos\alpha + 2\left(v_0\cos\alpha - (\omega L\sin\alpha)/2\right)\sin\alpha}{L}.\] После преобразований получим: \[\omega = \frac{v_2\cos\alpha}{L}.\] Если проскальзывание не прекращается, то \(F_x = -F_\text{тр} = -\mu N\), откуда: \[\frac{\Delta p_x}{\Delta p_y} = -\mu = \frac{v_{Cx} - v_0\sin\alpha}{v_{Cy} + v_0\cos\alpha}.\] Из полученного соотношения и уравнений кинематической связи имеем: \[v_0\sin\alpha + \frac{\omega L\cos\alpha}{2} - v_2 = \mu\left(v_0\cos\alpha - \frac{\omega L\sin\alpha}{2}\right).\] Подставляя полученную ранее связь \(\omega\) и \(v_2\), находим: \[v_0\sin\alpha + \frac{v_2\cos^2\alpha}{2} - v_2 = \mu v_0\cos\alpha - \frac{\mu v_2\sin\alpha\cos\alpha}{2},\] откуда: \[v_2 = \frac{2v_0(\sin\alpha - \mu\cos\alpha)}{2 - \cos^2\alpha - \mu\sin\alpha\cos\alpha} = \frac{2v_0(\mathrm{tg}\,\alpha - \mu)}{\cos\alpha(1 + 2\,\mathrm{tg}^2\alpha - \mu\,\mathrm{tg}\,\alpha)}.\] Величина \(v_2\) является неотрицательной, если \(\mu \leqslant \mathrm{tg}\,\alpha\) и \(\mu > 2\,\mathrm{tg}\,\alpha + \mathrm{ctg}\,\alpha\). Невозможность постоянного проскальзывания при \(\mu > 2\,\mathrm{tg}\,\alpha + \mathrm{ctg}\,\alpha\) ясна и чисто из физических соображений, однако это можно показать и формально: При таких значениях \(\mu\) введённая ранее величина \(\Delta p_y\) оказывается отрицательной, что, разумеется, невозможно.
Таким образом, условие постоянного проскальзывания шайбы 2 следующее: \[\mu \leqslant \mathrm{tg}\,\alpha.\] Тогда при \(\mu_1 = 0{,}2\) для угловой скорости стержня сразу после удара получим: \[\omega_1 = \frac{2v_0(\mathrm{tg}\,\alpha - \mu_1)}{L(1 + 2\,\mathrm{tg}^2\alpha - \mu_1\mathrm{tg}\,\alpha)} \approx 1{,}52\text{ рад/с}.\] При \(\mu \geqslant \mathrm{tg}\,\alpha\) шайба 2 в некоторый момент соударения прекращает движение вдоль стенки и далее по ней не проскальзывает. Покажем это.
Если \(v_{2x} = 0\), то с учетом пренебрежимо малого изменения координат (углов) за время удара, выполняется соотношение: \[a_{Cx} + \frac{\varepsilon L\cos\alpha}{2} = 0.\] Определим из этого условия силу трения \(F_x\), действующую на шарик 2: \[\frac{F_x}{2m} + \frac{(N\sin\alpha + F_x\cos\alpha)\cos\alpha}{2m} = 0 \Rightarrow |F_x| = \frac{N\sin\alpha\cos\alpha}{1 + \cos^2\alpha} < \frac{N\sin\alpha}{\cos\alpha} \leqslant \mu N.\] Это доказывает, что предположение об отсутствии проскальзывания после обнуления проекции \(v_{2x}\) скорости шайбы 2 верно.
Тогда при \(\mu_2 = 0{,}6\) в силу полученной связи \(\omega\) и \(v_2\) находим: \[\omega_2 = 0\text{ рад/с}.\]
Источник: Всероссийская олимпиада школьников по физике, 2022/23, заключительный этап, 10 класс, теоретический тур — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.