зад 1 Дал Маха
Микрофон, установленный в точке \(A\) горизонтальной поверхности (см. рисунок), зафиксировал сигнал от сверхзвукового самолёта спустя время \(t\) после его пролёта над этой точкой. Ещё через время \(t\) звук начал регистрироваться микрофоном, расположенным в точке \(B\).
Известно, что первый сигнал, зарегистрированный микрофоном \(B\), был испущен самолётом из точки \(C\). Самолёт двигался равномерно и прямолинейно в одной вертикальной плоскости с микрофонами.
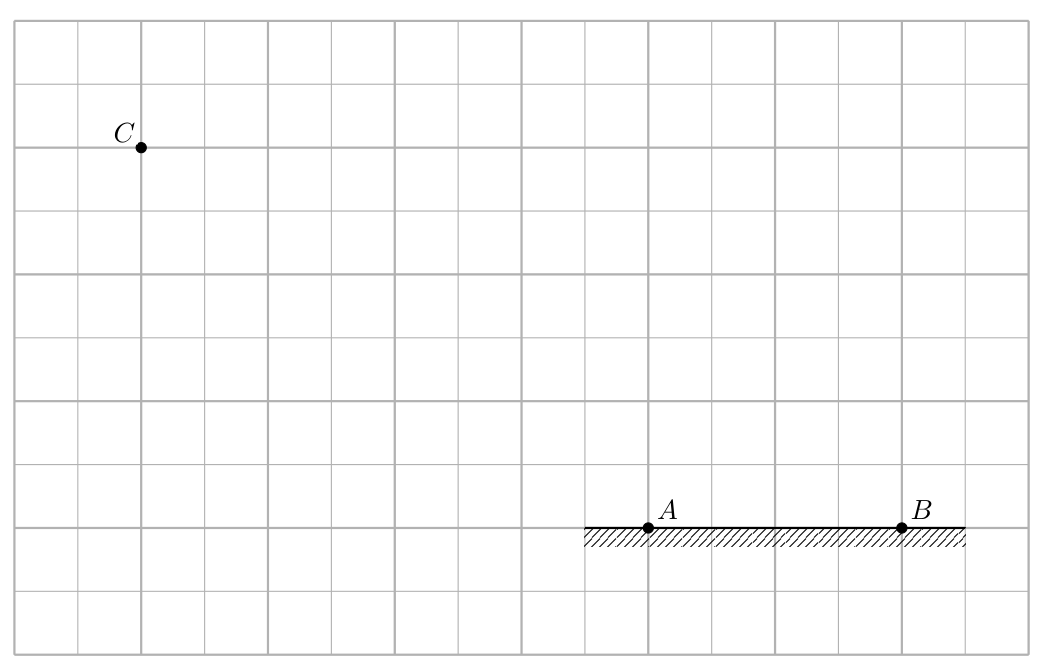
С помощью геометрических построений восстановите траекторию полёта самолёта и определите его местоположения в моменты регистрации звуковых сигналов микрофонами.
Примечание. Стандартные процедуры геометрических построений считайте известными.
▶ПодсказкаСкрыть
Звук сверхзвукового самолёта приходит по образующей конуса Маха, а при равномерном полёте угол между образующей и осью конуса не меняется. Звук из \(C\) пришёл в \(B\) первым — значит, образующая в этот момент перпендикулярна \(CB\); в момент регистрации в \(A\) она ей параллельна.
▶ОтветСкрыть
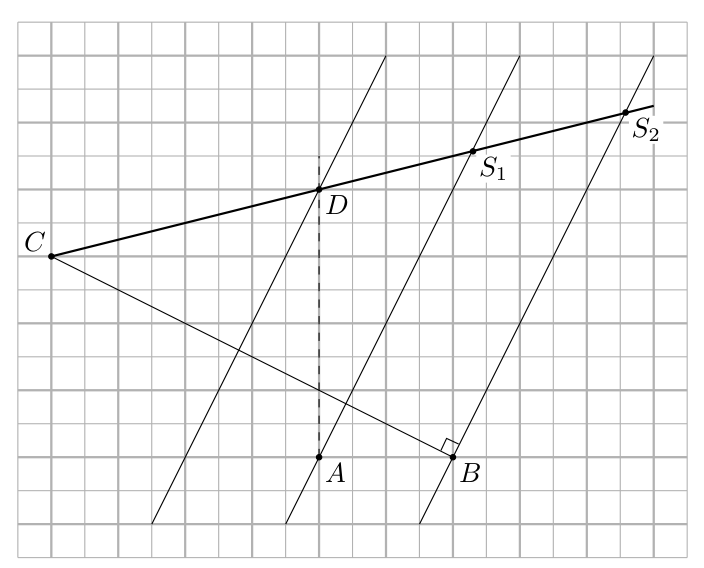
Траектория — прямая \(CD\), где \(D\) — положение самолёта над точкой \(A\); положения самолёта в моменты регистрации звука микрофонами \(A\) и \(B\) — точки \(S_1\) и \(S_2\) на рисунке решения.
▶РешениеСкрыть
По условию задачи микрофон в точке \(B\) зафиксировал звуковой сигнал, испущенный самолётом, когда он находился в точке \(C\). Проведём прямую \(CB\) и построим к ней перпендикуляр, проходящий через точку \(B\). Это позволит определить положение образующей конуса Маха в рассматриваемый момент времени.
Поскольку самолёт двигался равномерно, угол между образующими конуса Маха и его осью остаётся постоянным в любой момент времени. Чтобы найти границы области слышимости в момент регистрации сигнала микрофоном \(A\), проведём через точку \(A\) прямую, параллельную \(BS_2\).
Известно, что микрофон в точке \(A\) зафиксировал сигнал спустя время \(t\) после пролёта самолёта над этой точкой, а через такое же время после начала регистрации звук дошёл до микрофона \(B\). Чтобы восстановить положение самолёта над точкой \(A\), на расстоянии \(AB\) левее по горизонтали от \(A\) проведём ещё одну прямую, параллельную \(BS_2\), и найдём её пересечение с вертикалью, проходящей через точку \(A\) (точка \(D\)).
Так как самолёт двигался прямолинейно, проведём прямую через точки \(C\) и \(D\), чтобы восстановить траекторию полёта. Таким образом, точка \(S_1\) соответствует положению самолёта в момент регистрации звука микрофоном \(A\), а точка \(S_2\) — в момент регистрации микрофоном \(B\).
зад 2 Сингулярность
На горизонтальной поверхности находятся два тела: длинная доска высотой \(h\) и однородный цилиндр радиусом \(R = 2h\), которые касаются друг друга (см. рисунок). Масса цилиндра равна \(M\). Коэффициенты трения между цилиндром и поверхностью, а также между самими телами, одинаковы и равны \(\mu\).
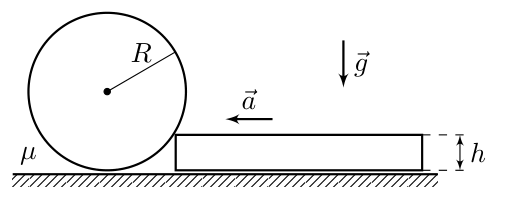
Доска движется с постоянным горизонтальным ускорением \(a\), направленным перпендикулярно линии контакта с цилиндром. Ускорение свободного падения равно \(g\).
При каких значениях ускорения \(a\) доски цилиндр не будет поворачиваться вокруг горизонтальной оси, если коэффициент трения \(\mu\) может принимать любые значения больше нуля?
▶ПодсказкаСкрыть
Перейдите в систему отсчёта, где цилиндр покоится: в ней действует «эффективная тяжесть» \(M(\vec g - \vec a)\). Цилиндр не вращается, если три силы — эффективная тяжесть, реакция пола (она отклонена от вертикали на угол трения, ведь цилиндр по полу скользит) и реакция доски — пересекаются в одной точке.
▶ОтветСкрыть
При \(\mu < \sqrt3\): \(\dfrac{g}{\sqrt3} < a < \sqrt3\,g\); при \(\mu > \sqrt3\): \(a > \sqrt3\,g\); при \(\mu = \sqrt3\): \(a = \sqrt3\,g\).
▶РешениеСкрыть
Первый способ. Перейдём в неинерциальную систему отсчёта, движущуюся влево с ускорением \(\vec a\). В этой системе цилиндр покоится, и на него действует эффективная сила тяжести: \[M\vec g_\text{эф} = M\vec g - M\vec a.\]
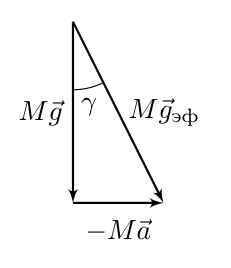
Заметим, что с увеличением ускорения \(a\) угол \(\gamma\) между вертикалью и вектором \(M\vec g_\text{эф}\) увеличивается.
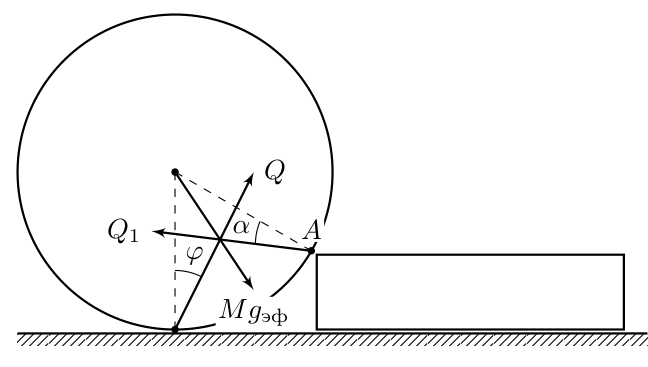
Расставим силы, действующие на цилиндр в этой системе отсчёта:
сила реакции \(Q\) со стороны горизонтальной поверхности, направленная под углом \(\varphi\) к вертикали. \(\operatorname{tg}\varphi = \mu\), так как происходит движение с проскальзыванием.
Сила реакции \(Q_1\) со стороны доски направлена под некоторым углом \(\alpha\) к радиусу, проведённому в точку касания.
Случай 1: \(\mu < \sqrt3\), линия действия силы \(Q\) проходит левее точки контакта цилиндра с доской (точки \(A\)). Для равновесия цилиндра необходимо, чтобы силы \(Q\), \(Q_1\) и \(Mg_\text{эф}\) пересекались в одной точке (по теореме о трёх непараллельных силах). Угол \(\varphi\) фиксирован, а угол \(\alpha\) увеличивается при уменьшении ускорения \(a\). Максимальное значение угла \(\alpha\) равно \(\varphi\): \[\alpha_\text{max} = \varphi.\] Из геометрии задачи следует, что при \(\alpha = \varphi\) угол между эффективной силой тяжести и вертикалью равен \(30^\circ\). Следовательно: \[a_\text{min} = g\operatorname{tg}30^\circ = \frac{g}{\sqrt3}.\] С увеличением ускорения \(a\) угол \(\alpha\) уменьшается, пока \(Mg_\text{эф}\) и \(Q_1\) не станут направленными вдоль одной прямой. Дальнейшее увеличение \(a\) приведёт к нарушению равновесия, и цилиндр начнёт закатываться на доску. При этом сила реакции \(Q\) станет равной нулю. Следовательно: \[a_\text{max} = g\operatorname{tg}60^\circ = \sqrt3\,g,\] \[\frac{1}{\sqrt3}g < a < \sqrt3\,g.\]
Случай 2: \(\mu > \sqrt3\). Линия действия силы \(Q\) проходит ниже точки контакта цилиндра с доской.
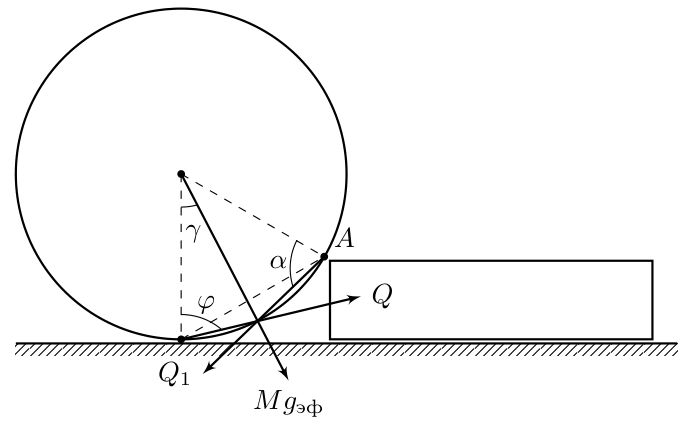
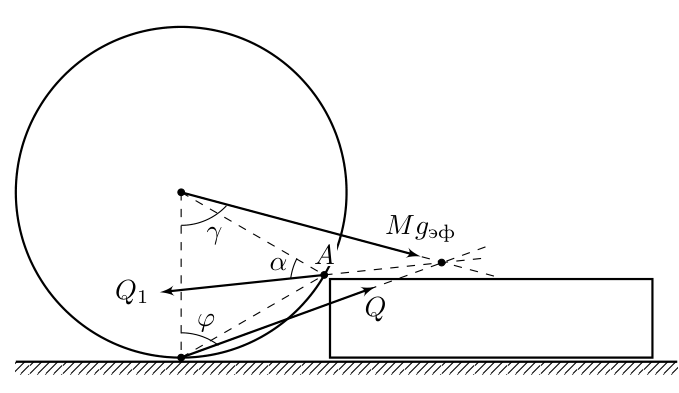
По теореме о трёх непараллельных силах, с учётом того, что \(0 < \alpha \leqslant \varphi\), получаем два возможных диапазона для угла \(\gamma\), при которых три силы пересекаются в одной точке:
\(\gamma \in [0;\,30^\circ]\) и вектор \(Q\) направлен в точку пересечения трёх сил.
\(\gamma \in (60^\circ;\,90^\circ)\) и продолжение вектора \(Q\) в обратном направлении проходит через точку пересечения трёх сил (см. рис.).
Случай 3: \(\mu = \sqrt3\).
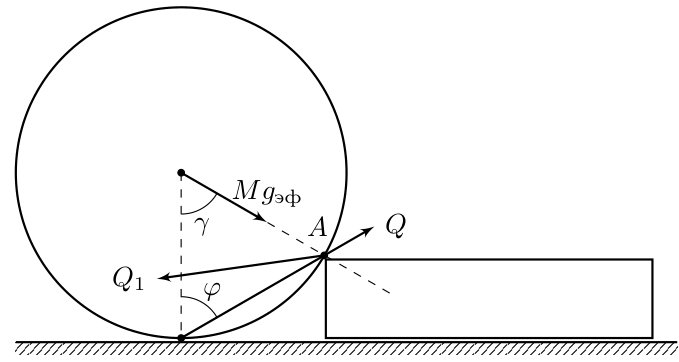
\(\varphi = 60^\circ\), линия действия силы \(Q\) проходит через точку \(A\). Тогда либо линии действия сил \(Q\) и \(Q_1\) совпадают, либо пересекаются в точке \(A\). Первое невозможно, так как в этом случае для выполнения условия равновесия \(Mg_\text{эф}\) должна быть параллельна \(Q\) и \(Q_1\), чего быть не может. Значит, линии действия сил \(Q\) и \(Q_1\) пересекаются в точке \(A\). Тогда по теореме о трёх непараллельных силах \(Mg_\text{эф}\) тоже направлена в точку \(A\), откуда однозначно находим значение ускорения: \[a = \sqrt3\,g.\]
Второй способ. Расставим силы, действующие на цилиндр, и запишем теорему о движении центра масс для цилиндра в проекциях на горизонтальное и вертикальное направления:
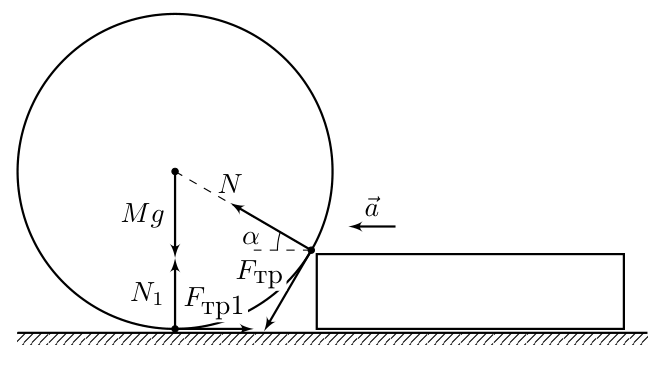
\[\begin{cases} Oy:\ N_1 + N\sin\alpha - F_\text{тр}\cos\alpha - Mg = 0;\\ Ox:\ N\cos\alpha + F_\text{тр}\sin\alpha - F_{\text{тр}1} = Ma. \end{cases}\] Из условия задачи можем найти угол \(\alpha\): \[\sin\alpha = \frac{R - h}{R} = 0{,}5 \;\Longrightarrow\; \alpha = 30^\circ.\] Так как цилиндр скользит по горизонтальной поверхности, сила трения равна соответственно: \[F_{\text{тр}1} = \mu N_1.\] Для того чтобы цилиндр не вращался, должно выполняться правило моментов относительно его центра: \[F_\text{тр}R = F_{\text{тр}1}R \;\Longrightarrow\; F_\text{тр} = F_{\text{тр}1} = \mu N_1.\] Формально, предыдущее уравнение необходимо писать в системе отсчёта центра масс цилиндра. Но при переходе в неинерциальные системы отсчёта, силы инерции прикладываются к центру масс тела, соответственно не создают момента сил относительно него. Подставим значения сил трения в систему уравнений: \[\begin{cases} Oy:\ N_1 + N\sin\alpha - \mu N_1\cos\alpha - Mg = 0;\\ Ox:\ N\cos\alpha + \mu N_1\sin\alpha - \mu N_1 = Ma. \end{cases}\] Для выполнения условия равноускоренного движения цилиндра без вращения необходимо выполнение следующих соотношений: \[\begin{cases} N_1 > 0,\\ F_\text{тр} \leqslant \mu N \;\Longrightarrow\; N_1 \leqslant N. \end{cases}\] Первое условие гарантирует контакт цилиндра с горизонтальной поверхностью, второе гарантирует отсутствие проскальзывания между цилиндром и доской. Из уравнения на вертикальную ось выразим \(N_1\): \[N_1 = \frac{Mg - N\sin\alpha}{1 - \mu\cos\alpha}.\] Подставим значение \(N_1\) в уравнение на горизонтальную ось: \[N\cos\alpha + \mu(N\sin\alpha - Mg)\frac{1 - \sin\alpha}{1 - \mu\cos\alpha} = Ma.\] Сгруппируем слагаемые с \(N\) с одной стороны равенства: \[N\left(\cos\alpha + \mu\sin\alpha\frac{1 - \sin\alpha}{1 - \mu\cos\alpha}\right) = M\left(a + \mu g\frac{1 - \sin\alpha}{1 - \mu\cos\alpha}\right).\] Домножим обе стороны равенства на \((1 - \mu\cos\alpha)\): \[N\left(\cos\alpha - \mu\cos^2\alpha + \mu\sin\alpha - \mu\sin^2\alpha\right) = M\left[a(1 - \mu\cos\alpha) + \mu g(1 - \sin\alpha)\right],\] откуда получаем выражение для значения \(N\): \[N = M\frac{a(1 - \mu\cos\alpha) + \mu g(1 - \sin\alpha)}{\cos\alpha + \mu\sin\alpha - \mu}.\] Подставляя значение для угла \(\alpha = 30^\circ\): \[N = M\frac{a(2 - \sqrt3\mu) + \mu g}{\sqrt3 - \mu}.\] Подставляя это выражение в выражение для силы \(N_1\): \[N_1 = M\frac{\sqrt3 g - a}{\sqrt3 - \mu}.\] Теперь, чтобы получить возможные значения для \(a\), нам необходимо проанализировать неравенство \(0 < N_1 < N\). Видим, что в знаменателе \(N\) и \(N_1\) есть сингулярность при определённом значении коэффициента трения \(\mu = \sqrt3\). Рассмотрим по отдельности три случая.
Случай 1: \(\mu < \sqrt3\). \[N_1 > 0 \;\Longrightarrow\; \sqrt3 g > a \;\Longrightarrow\; a < \sqrt3 g.\] \(N_1 < N\): \[M\frac{\sqrt3 g - a}{\sqrt3 - \mu} < M\frac{a(2 - \sqrt3\mu) + \mu g}{\sqrt3 - \mu} \;\Longrightarrow\; \sqrt3 g - a < a(2 - \sqrt3\mu) + \mu g,\] откуда получаем \(a > \dfrac{1}{\sqrt3}g\). \[\frac{1}{\sqrt3}g < a < \sqrt3 g.\]
Случай 2: \(\mu > \sqrt3\). \[N_1 > 0 \;\Longrightarrow\; \sqrt3 g < a \;\Longrightarrow\; a > \sqrt3 g.\] \(N_1 < N\): \[M\frac{\sqrt3 g - a}{\sqrt3 - \mu} < M\frac{a(2 - \sqrt3\mu) + \mu g}{\sqrt3 - \mu} \;\Longrightarrow\; \sqrt3 g - a > a(2 - \sqrt3\mu) + \mu g,\] откуда получаем \(a > \dfrac{1}{\sqrt3}g\). Первое условие более строгое, чем второе, откуда получаем ответ: \[a > \sqrt3 g.\]
Случай 3: \(\mu = \sqrt3\). Этот случай нельзя напрямую проанализировать из полученных уравнений, т. к. знаменатель дробей обращается в ноль. Чтобы получить ответ для этого случая, вернёмся к исходной системе уравнений и подставим значение угла \(\alpha = 30^\circ\) и коэффициента трения \(\mu = \sqrt3\): \[\begin{cases} N_1 + \dfrac12 N - \dfrac32 N_1 - Mg = 0,\\[2mm] \dfrac{\sqrt3}{2}N + \dfrac{\sqrt3}{2}N_1 - \sqrt3 N_1 = Ma. \end{cases}\] Из первого уравнения системы получаем: \[N = 2Mg + N_1.\] Подставим это выражение во второе уравнение системы: \[\sqrt3 Mg + \frac{\sqrt3}{2}N_1 + \frac{\sqrt3}{2}N_1 - \sqrt3 N_1 = Ma,\] откуда находим единственное решение системы: \[a = \sqrt3 g.\]
зад 3 Задача трёх тел
В далёкой-далёкой галактике станции инопланетян способны притягивать космические корабли, находящиеся в зоне их действия. Сила притяжения \(\vec F\) прямо пропорциональна расстоянию \(\vec r\) от станции до корабля: \(\vec F = -P\vec r\), где \(P\) — коэффициент силы станции.
Три такие станции расположены в вершинах прямоугольного треугольника с углом \(30^\circ\) и гипотенузой длиной \(l\). Две станции, находящиеся в вершинах острых углов, характеризуются коэффициентом силы \(P\), а станция в вершине прямого угла — коэффициентом силы \(2P\).
В пунктах 1—3 космические станции неподвижны.
1. Определите расстояния от каждой станции до точки, в которой корабль будет находиться в равновесии.
В начальный момент времени космический корабль массой \(m\) находится на середине гипотенузы треугольника, в вершинах которого находятся станции. Скорость корабля равна нулю, двигатели не работают.
2. Определите максимальную скорость корабля \(v_\text{max}\) в процессе дальнейшего движения.
3. На какое минимальное расстояние в процессе движения корабль приблизится к станции, находящейся в вершине прямого угла?
Космический корабль, вновь оказывается в середине гипотенузы с нулевой начальной скоростью. Однако в этот момент времени станция в вершине прямого угла начинает двигаться с постоянной скоростью \(u = 2v_\text{max}\) вдоль прямой, перпендикулярной начальному направлению на корабль (см. рисунок). Станции, находящиеся в вершинах острых углов, остаются неподвижными.
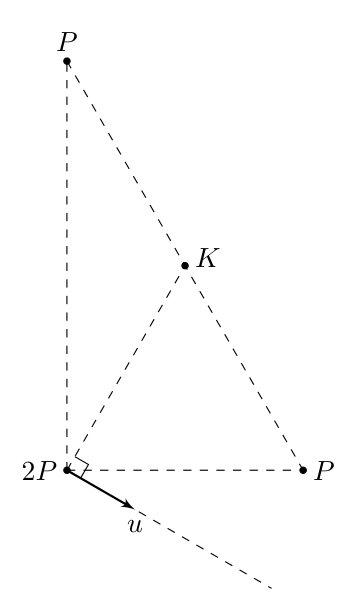
4. Спустя какое время и на каком расстоянии от начального положения корабль впервые остановится?
Примечание: все объекты можно считать точечными, на корабль не действуют другие силы, кроме сил притяжения со стороны станций.
▶ПодсказкаСкрыть
Сила \(-P\vec r\) линейна по положению корабля, поэтому силы станций складываются как силы пружин нулевой длины: две станции \(P\) равносильны одной станции \(2P\) в середине гипотенузы, а все три — одной «пружине» жёсткости \(4P\), закреплённой в центре масс системы \((m, m, 2m)\) в вершинах. В пункте 4 этот центр движется со скоростью \(u/2\) — перейдите в его систему отсчёта.
▶ОтветСкрыть
1) до станции \(2P\) — \(l/4\), до станций \(P\) — \(\sqrt3\,l/4\) и \(\sqrt7\,l/4\) (у вершин углов \(60^\circ\) и \(30^\circ\) соответственно); 2) \(v_\text{max} = \dfrac{l}{2}\sqrt{\dfrac{P}{m}}\); 3) \(0\); 4) через \(T = \pi\sqrt{\dfrac{m}{P}}\) на расстоянии \(S = \dfrac{\pi l}{2}\).
▶РешениеСкрыть
1. Первый способ. Рассмотрим положение корабля в точке \(M\), расстояния до которой от вершин \(A\), \(B\) и \(C\) прямоугольного треугольника равны \(\vec r_1\), \(\vec r_2\) и \(\vec r_3\) соответственно. Введём векторы: \[\vec a = \vec r_3 - \vec r_2, \quad \vec b = \vec r_3 - \vec r_1.\]
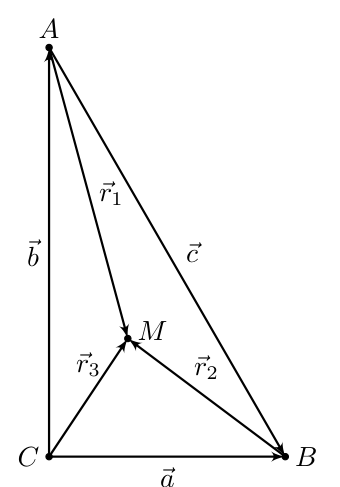
Суммарная сила, действующая на корабль в положении равновесия, равна нулю: \[\vec F = -P\vec r_1 - P\vec r_2 - 2P\vec r_3 = 0 \;\Longrightarrow\; \vec r_1 + \vec r_2 + 2\vec r_3 = 0.\] Выразим \(\vec r_1\) и \(\vec r_2\) через \(\vec r_3\) и подставим в полученное выражение: \[\vec r_1 = \vec r_3 - \vec b;\quad \vec r_2 = \vec r_3 - \vec a;\quad \vec r_3 - \vec b + \vec r_3 - \vec a + 2\vec r_3 = 0 \;\Longrightarrow\; \vec r_3 = \frac14(\vec a + \vec b).\]
Второй способ. Покажем, что совместное действие двух станций, расположенных в вершинах острых углов треугольника, эквивалентно действию одной станции с коэффициентом силы \(2P\), находящейся на середине гипотенузы. На рисунке эти две станции расположены в точках \(A\) и \(B\), а космический корабль — в точке \(K\). Сила, действующая на объект со стороны станций \(A\) и \(B\), выражается как: \[\vec F_{AB} = -P(\vec r_A + \vec r_B).\]
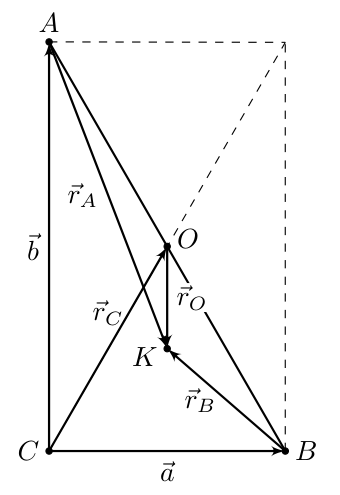
Учитывая, что \[\vec r_A = -\vec b + \vec r_C + \vec r_O, \quad \vec r_B = -\vec a + \vec r_C + \vec r_O,\] подставим эти выражения в формулу для силы: \[\vec F_{AB} = -P\left(-\vec b + \vec r_C + \vec r_O - \vec a + \vec r_C + \vec r_O\right) = -2P\vec r_O.\] Из полученной формулы следует, что результирующая сила в точности равна силе, создаваемой станцией с коэффициентом \(2P\), расположенной в середине отрезка \(AB\). Таким образом, в дальнейшем мы можем считать, что на корабль действуют две станции:
одна с коэффициентом \(2P\) находится в вершине прямого угла (станция \(C\)),
другая с коэффициентом \(2P\) находится на середине гипотенузы (станция \(O\)).
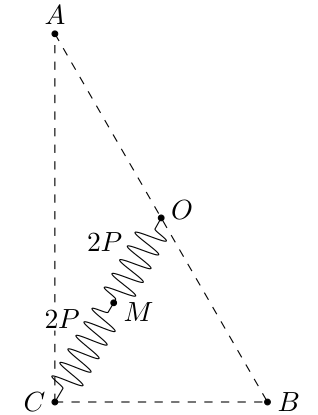
Третий способ. Для нахождения положения равновесия рассмотрим систему из трёх точечных масс, расположенных в вершинах треугольника: по \(m\) в вершинах острых углов и \(2m\) — в вершине прямого угла. Тогда радиус-вектор, проведённый из произвольной точки \(M\) до центра масс будет определяться по формуле: \[4m\vec r_\text{цм} = m\vec r_1 + m\vec r_2 + 2m\vec r_3.\] В случае, если \(M\) является центром масс системы, то \[\vec r_\text{цм} = 0 \;\Longrightarrow\; \vec r_1 + \vec r_2 + 2\vec r_3 = 0,\] что совпадает с выражением, полученным из условия равновесия корабля. Найдём координаты центра масс системы приняв за начало отсчёта вершину \(C\): \[y_\text{цм} = \frac{ml\cos30^\circ}{4m} = \frac{\sqrt3 l}{8}; \quad x_\text{цм} = \frac{ml\sin30^\circ}{4m} = \frac{l}{8}.\] Далее по теореме Пифагора определяем расстояния от точки равновесия до станций: \[CM = \frac{l}{4};\quad BM = \frac{\sqrt3 l}{4};\quad AM = \frac{\sqrt7 l}{4}.\]
2. В начальный момент времени космический корабль покоится, а суммарная сила, действующая на него со стороны станций, направлена вдоль отрезка \(CO\). Это означает, что ускорение корабля также направлено вдоль \(CO\), и, следовательно, корабль будет двигаться прямолинейно вдоль этого отрезка и достигнет максимальной скорости в точке равновесия.
Первый способ. Посмотрим на отклонение корабля от положения равновесия на вектор \(\overrightarrow{MK}\). Изменение суммарной силы со стороны станций равно: \[\Delta\vec F = \vec F - \vec 0 = \vec F = \Delta\vec F_A + \Delta\vec F_B + \Delta\vec F_C = -P\left(\overrightarrow{AK} - \overrightarrow{AM}\right) - P\left(\overrightarrow{BK} - \overrightarrow{BM}\right) - 2P\left(\overrightarrow{CK} - \overrightarrow{CM}\right) = -4P\cdot\overrightarrow{MK}.\] Значит, на корабль действует такая же сила, как от пружины с коэффициентом упругости \(4P\) с нулевой начальной длиной, натянутой между точками \(M\) и \(K\). Тогда при перемещении корабля от середины гипотенузы до точки \(M\) эта пружина совершит над кораблём работу: \[A = \frac{4P\left(\dfrac{l}{4}\right)^2}{2} = \frac{mv_\text{max}^2}{2}.\]
Второй способ. Воспользуемся аналогией с двумя пружинами и запишем закон сохранения энергии: \[\frac{2P\left(\frac{l}{2}\right)^2}{2} = \frac{2P\left(\frac{l}{4}\right)^2}{2} + \frac{2P\left(\frac{l}{4}\right)^2}{2} + \frac{mv_\text{max}^2}{2}.\]
Третий способ. Элементарная работа силы, действующей со стороны некоторой станции, определяется выражением: \[\delta A = (\vec F\cdot d\vec s) = -Pr\,dr \;\Longrightarrow\; A = -\int\limits_{r_1}^{r_2} Pr\,dr = \frac{Pr_1^2}{2} - \frac{Pr_2^2}{2}.\] Максимальная скорость корабля будет достигнута при прохождении положения равновесия. Запишем закон сохранения энергии для этого случая: \[\frac{2P\left(\frac{l}{2}\right)^2}{2} + 2\frac{P\left(\frac{l}{2}\right)^2}{2} = \frac{2P\left(\frac{l}{4}\right)^2}{2} + \frac{P\left(\frac{\sqrt3 l}{4}\right)^2}{2} + \frac{P\left(\frac{\sqrt7 l}{4}\right)^2}{2} + \frac{mv_\text{max}^2}{2}.\] Любым из трёх способов получаем ответ: \[v_\text{max} = \frac{l}{2}\sqrt{\frac{P}{m}}.\]
3. Первый способ. Как мы показали ранее, сила, действующая на корабль, аналогична силе со стороны пружины с началом в точке \(M\).
Тогда движение корабля — колебания вдоль отрезка \(CO\). Корабль, пролетев точку \(M\), полетит к точке \(C\) и остановится около неё.
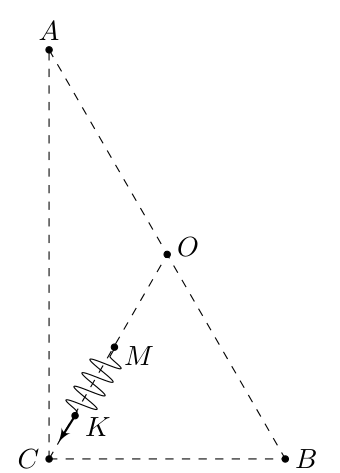
Второй способ. При движении корабля под действием пары пружин, он будет двигаться вдоль отрезка \(CO\), останавливаясь в точке \(O\) и в точке \(X\), где потенциальная энергия системы пружин равна её энергии при положении корабля в точке \(O\). Это условие можно записать в виде уравнения: \[\frac{2P\left(\dfrac{l}{2}\right)^2}{2} = \frac{2Px^2}{2} + \frac{2P\left(\dfrac{l}{2} - x\right)^2}{2},\] где \(x\) — расстояние от точки \(C\) до точки \(X\). Полученное выражение сводится к квадратному уравнению: \[2x^2 - lx = 0,\] решая которое, получаем два корня: \[x_1 = \frac{l}{2}, \quad x_2 = 0.\] Корень \(x = l/2\) соответствует точке на середине гипотенузы, где корабль находился в начальный момент времени. Таким образом, минимальное расстояние от корабля до точки \(C\) равно нулю.
4. Как мы показали в решении пункта 2, сила, действующая на корабль, равна \(\vec F = -4P\cdot\overrightarrow{MK}\), где \(M\) — центр масс системы с точечными массами \((m, m, 2m)\), расположенными в вершинах \(A\), \(B\) и \(C\). В отличие от предыдущих пунктов, точка \(M\) не покоится. По свойству центра масс: \[\vec v_M = \frac{m\vec v_A + m\vec v_B + 2m\vec v_C}{4m} = \frac{\vec v_C}{2}.\] Следовательно, скорость точки \(M\) постоянна по направлению и равна \(v_\text{max}\) по модулю.
Для окончательного упрощения системы перейдём в инерциальную систему отсчёта точки \(M\).
В этой системе отсчёта начальная скорость \(v_\text{max}\) точки \(K\) направлена перпендикулярно пружине. Заметим, что \(v_\text{max}\) — это скорость движения по окружности радиусом \(MK = l/4\) под действием силы \(4P\cdot MK\): \[\frac{mv_\text{max}^2}{2} = 4P\cdot\frac{MK^2}{2}.\] \[\frac{mv_\text{окр}^2}{MK} = 4P\cdot MK.\] \[v_\text{max} = v_\text{окр}\]
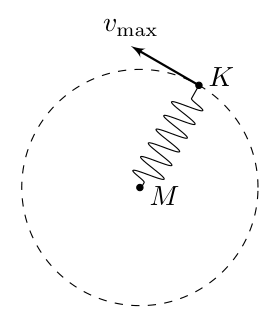
Следовательно, в системе отсчёта точки \(M\) корабль будет равномерно двигаться по окружности радиусом \(l/4\) со скоростью \(v_\text{max}\), найденной в пункте 2.
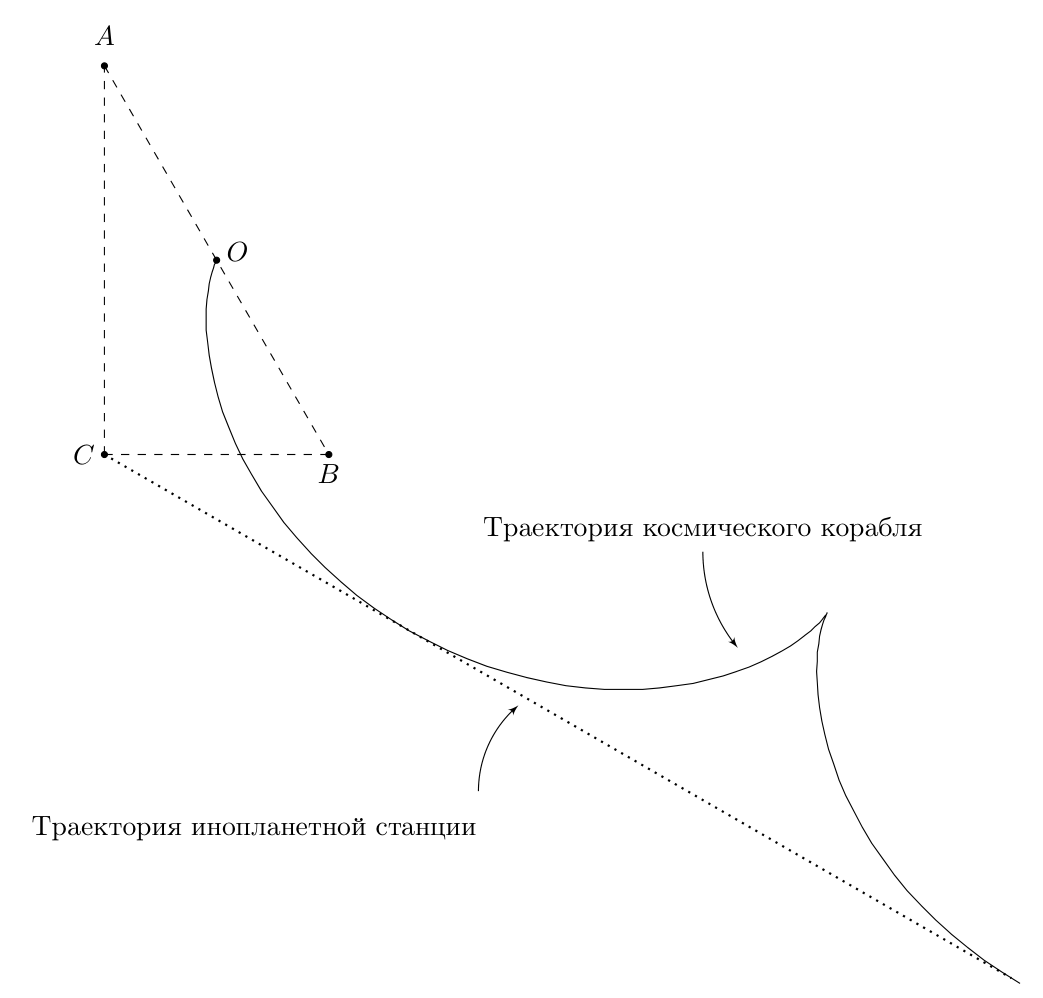
Когда корабль совершит один оборот вокруг точки \(M\), его скорость в лабораторной системе отсчёта впервые обнулится. Это произойдёт через время: \[T = \frac{2\pi l/4}{v_\text{max}} = \frac{\pi}{\sqrt{\frac{P}{m}}} = \pi\sqrt{\frac{m}{P}}.\] В системе отсчёта точки \(M\) перемещение корабля за один период равно нулю. Значит, в ЛСО корабль сместился на такое же расстояние, что и точка \(M\). \[S = v_\text{max}T = \frac{\pi l}{2}.\] Обратим внимание, что траектория движения корабля, представляющая собой наложение движения по окружности и равномерного движения её центра, представляет собой циклоиду, как показано на рисунке.
зад 4 Горячо–холодно
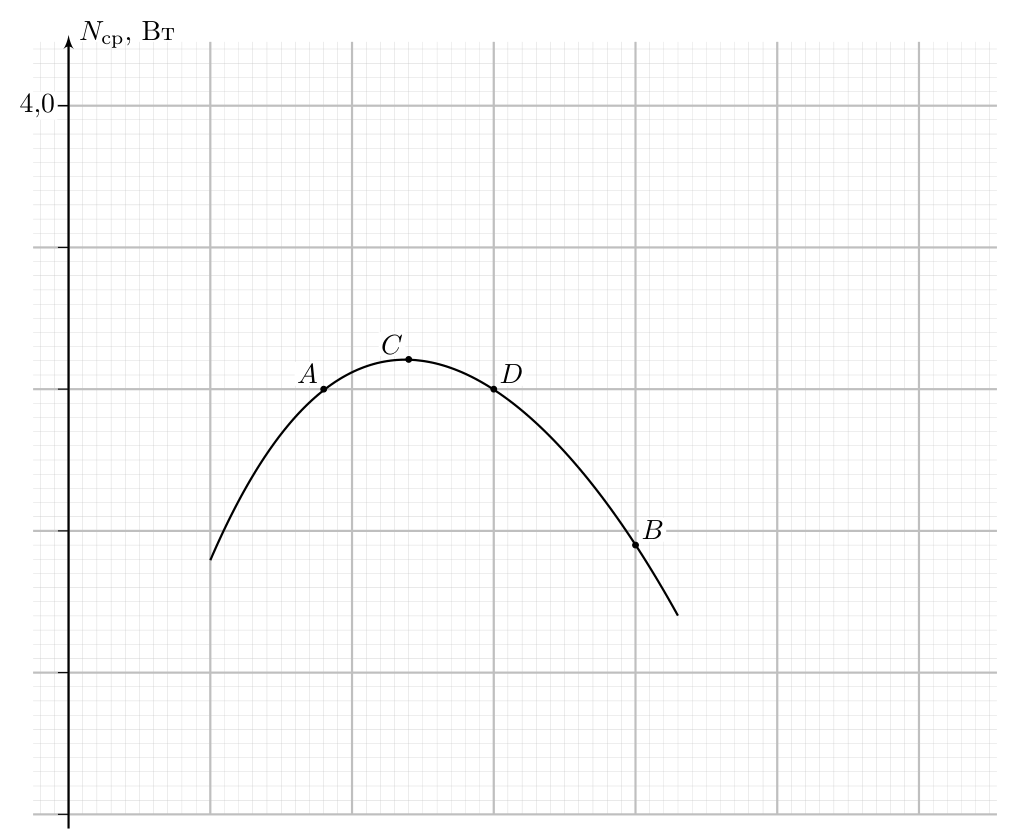
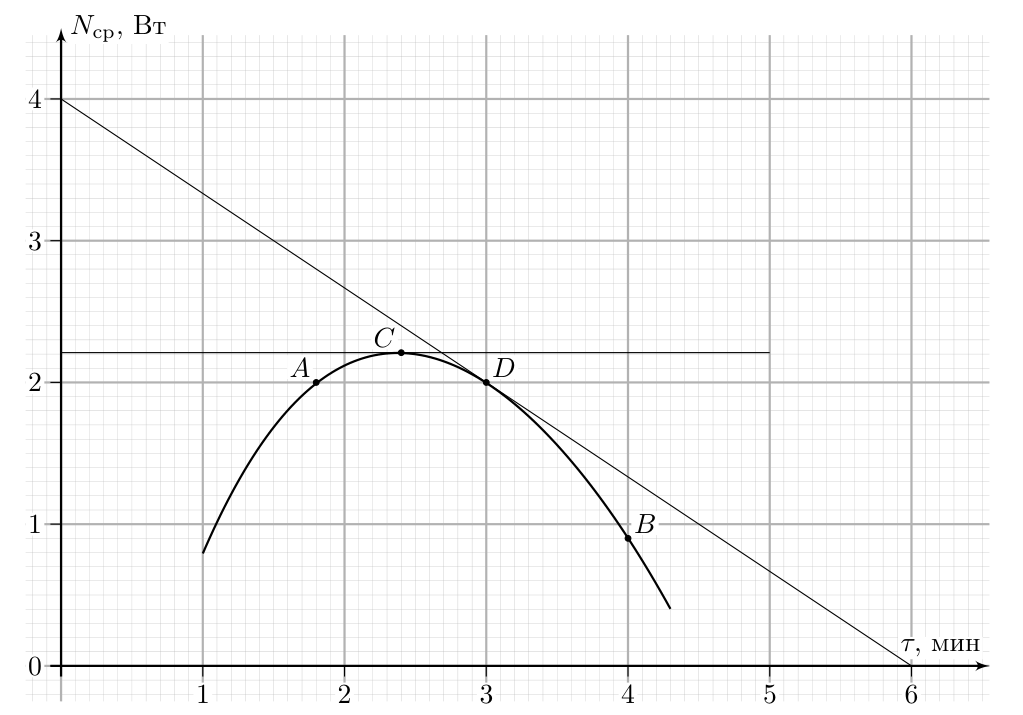
На рисунке приведён фрагмент графика зависимости от времени \(\tau\) средней мощности \(N_\text{ср}\), равной отношению суммарного количества теплоты, переданного слитку серебра массой \(m = 50\text{ г}\), ко времени его теплообмена с внешними телами. Через некоторое время после начала теплообмена температура слитка в состоянии \(A\) увеличилась до \(t_A = 40\,^\circ\text{C}\), а спустя ещё \(2{,}2\) мин (в состоянии \(B\)) она вновь оказалась равна \(t_A\). Удельная теплоёмкость серебра \(c = 240\ \dfrac{\text{Дж}}{\text{кг}\cdot{}^\circ\text{C}}\).
Восстановите координатные оси графика и их масштаб, если известно, что начало оси времени совпадает с началом оси \(N_\text{ср}\).
Найдите начальную температуру \(t_0\) слитка серебра (при \(\tau = 0\)).
Найдите температуры слитка, средние и мгновенные мощности теплообмена с внешними телами в состояниях, соответствующих точкам \(C\) и \(D\).
▶ПодсказкаСкрыть
Площадь прямоугольника \(N_\text{ср}\tau\) под точкой графика — это вся полученная к этому моменту теплота, а она однозначно задаёт температуру. Значит, у точек \(A\) и \(B\) такие прямоугольники равновелики. Мгновенная мощность — это скорость роста той же площади: \(\dfrac{d(N_\text{ср}\tau)}{d\tau}\).
▶ОтветСкрыть
1) одна крупная клетка — \(1\) мин по оси \(\tau\) и \(1\) Вт по оси \(N_\text{ср}\), ось \(\tau\) (\(N_\text{ср} = 0\)) — вторая снизу линия сетки, \(\tau_A = 1{,}8\) мин, \(\tau_B = 4\) мин (рис. 3 решения); 2) \(t_0 = 22\,^\circ\text{C}\); 3) \(t_C \approx 48{,}4\,^\circ\text{C}\), \(N_{C\text{ср}} \approx 2{,}2\text{ Вт}\), \(N_{C\text{мгн}} \approx 2{,}2\text{ Вт}\); \(t_D = 52\,^\circ\text{C}\), \(N_{D\text{ср}} = 2\text{ Вт}\), \(N_{D\text{мгн}} = 0\).
▶РешениеСкрыть
Первый способ.
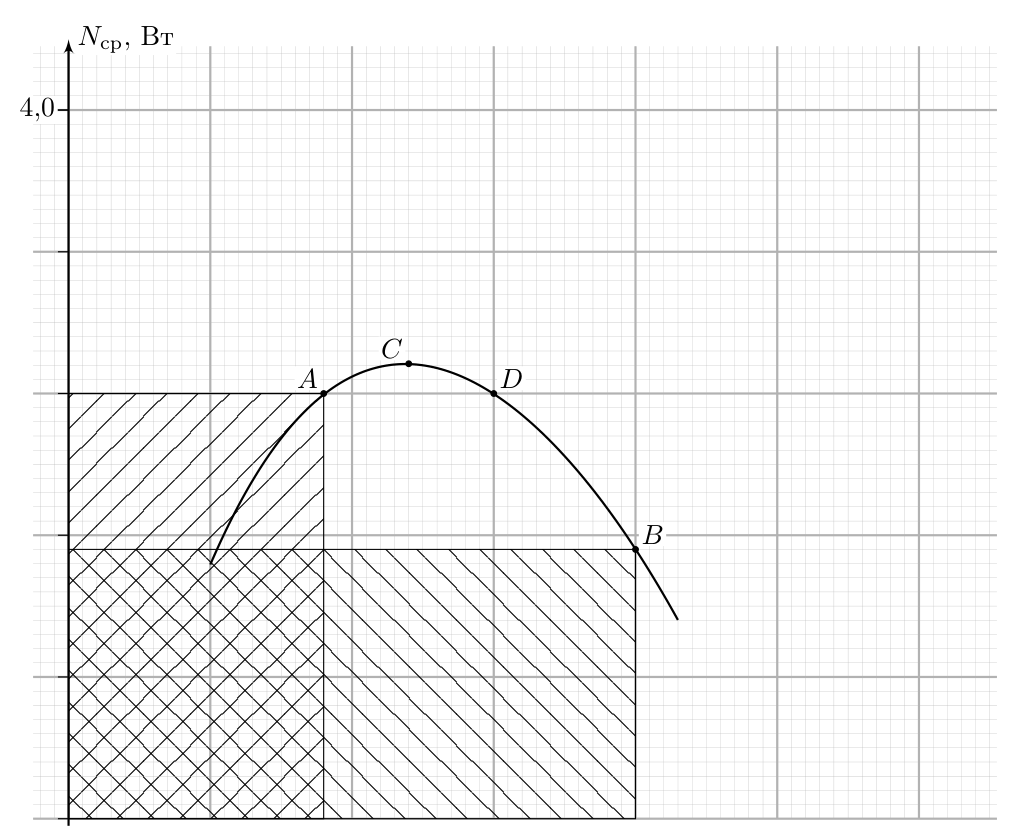
Для нагрева слитка серебра от начальной температуры \(t_0\) до температуры \(t\) необходимо сообщить ему суммарное количество теплоты: \[Q = cm(t - t_0).\] С другой стороны, количество теплоты \(Q\) можно выразить через среднюю мощность \(N_\text{ср}\) и время теплообмена \(\tau\): \[Q = N_\text{ср}\tau.\] По условию задачи температуры в состояниях \(A\) и \(B\) равны, следовательно, суммарное количество теплоты, сообщённое слитку в моменты времени \(\tau_A\) и \(\tau_B\), также одинаково. Это означает, что площади прямоугольников, соответствующих этим процессам на графике (см. рисунок 1), равны, так как они пропорциональны количеству теплоты. Таким образом, выполняется равенство: \[N_{A\text{ср}}\tau_A = N_{B\text{ср}}\tau_B.\] Для восстановления оси времени необходимо обеспечить равенство площадей прямоугольников с одинарной штриховкой на графике.
Второй способ. По условию задачи температуры в состояниях \(A\) и \(B\) равны, следовательно, эти точки лежат на одной гиперболе. Если две вершины прямоугольника расположены на одной гиперболе, то прямая, проходящая через две другие вершины, должна пересекать начало координат. Это следует из подобия треугольников, образованных описанной прямой и осями координат (см. рисунок 2).
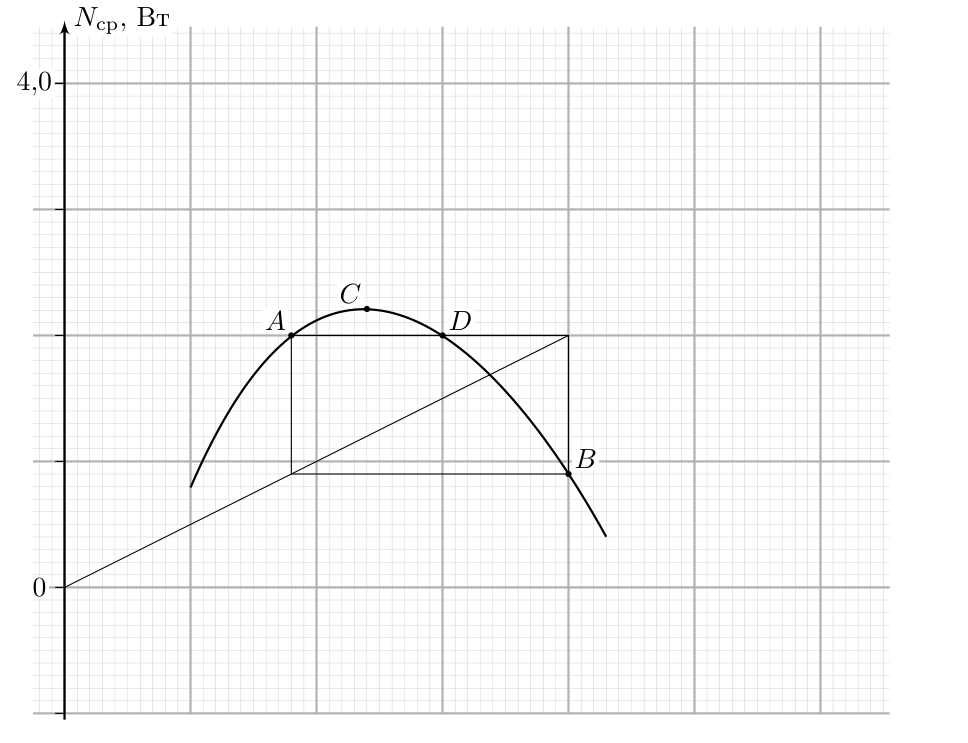
Зная, что \(\tau_B - \tau_A = 2{,}2\) мин, восстановим график зависимости (рисунок 3):
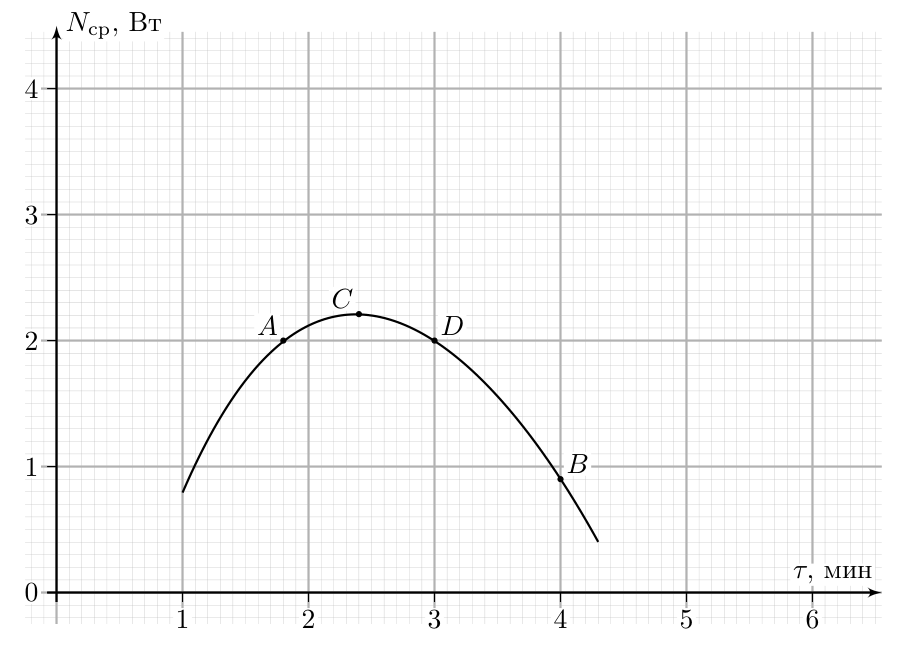
Из графика известно, что \(N_{A\text{ср}} = 2\text{ Вт}\) и \(\tau_A = 1{,}8\text{ мин} = 108\text{ с}\), тогда: \[N_{A\text{ср}}\tau_A = cm(t_A - t_0) \;\Longrightarrow\; t_0 = t_A - \frac{N_{A\text{ср}}\tau_A}{cm}.\] \[t_0 = 22\,^\circ\text{C}.\] Из графика известно, что \(N_{C\text{ср}} \approx 2{,}2\text{ Вт}\), \(\tau_C = 2{,}4\text{ мин} = 144\text{ с}\), \(N_{D\text{ср}} = 2\text{ Вт}\) и \(\tau_D = 3\text{ мин} = 180\text{ с}\). Тогда: \[N_{C\text{ср}}\tau_C = cm(t_C - t_0); \qquad N_{D\text{ср}}\tau_D = cm(t_D - t_0).\] \[N_{C\text{ср}} \approx 2{,}2\text{ Вт}; \qquad N_{D\text{ср}} = 2\text{ Вт};\] \[t_C = t_0 + \frac{N_{C\text{ср}}\tau_C}{cm} \approx 48{,}4\,^\circ\text{C};\] \[t_D = t_0 + \frac{N_{D\text{ср}}\tau_D}{cm} = 52\,^\circ\text{C}.\] Получим выражение, позволяющее найти значение мгновенной мощности в произвольный момент времени. Для этого рассмотрим малый промежуток времени \(\Delta\tau \to 0\). За этот промежуток времени количество теплоты \(\Delta Q\) можно выразить через мгновенную мощность \(N_\text{мгн}\): \[\Delta Q = N_\text{мгн}\Delta\tau.\] С другой стороны, \(\Delta Q\) можно выразить через изменение площади прямоугольника на графике зависимости \(N_\text{ср}(\tau)\): \[\Delta Q = (N_\text{ср} + \Delta N_\text{ср})(\tau + \Delta\tau) - N_\text{ср}\tau = \Delta N_\text{ср}\tau + N_\text{ср}\Delta\tau + \Delta N_\text{ср}\Delta\tau.\] Пренебрегая малыми величинами второго порядка (\(\Delta N_\text{ср}\Delta\tau \approx 0\)), получаем: \[\Delta Q \approx \Delta N_\text{ср}\tau + N_\text{ср}\Delta\tau.\] Приравнивая выражения для \(\Delta Q\), находим: \[N_\text{мгн}\Delta\tau = \Delta N_\text{ср}\tau + N_\text{ср}\Delta\tau.\] Разделив на \(\Delta\tau\), получаем выражение для мгновенной мощности: \[N_\text{мгн} = \frac{\Delta N_\text{ср}}{\Delta\tau}\tau + N_\text{ср},\] где величина \(k = \dfrac{\Delta N_\text{ср}}{\Delta\tau}\) пропорциональна угловому коэффициенту касательной к графику \(N_\text{ср}(\tau)\). Аналогичное выражение можно получить, используя дифференцирование: \[N_\text{мгн} = \frac{dQ}{d\tau} = \frac{d(N_\text{ср}\tau)}{d\tau} = \frac{dN_\text{ср}}{d\tau}\tau + N_\text{ср}.\] Построим касательные к графику в точках \(C\) и \(D\) и рассчитаем их угловые коэффициенты наклона:
\[k_C = 0\text{ Вт/с}, \quad k_D = -\frac23\text{ Вт/с}.\]
Возможен другой способ решения.
Зная \(N_\text{ср}(\tau)\), построим график зависимости \(Q(\tau) = N_\text{ср}\cdot\tau\) для моментов времени \(\tau \in [0;\,4]\) мин, проведём гладкую кривую и построим касательные к графику \(Q(\tau)\) в указанные моменты времени. Угловые коэффициенты касательных будут равны мгновенной мощности: \[N_\text{мгн} = \frac{dQ}{d\tau}.\] Тогда: \[N_{C\text{мгн}} = k_C\tau_C + N_{C\text{ср}} \approx 2{,}2\text{ Вт};\] \[N_{D\text{мгн}} = k_D\tau_D + N_{D\text{ср}} = 0\text{ Вт}.\]
зад 5 Неламповый диод
На рисунке изображена схема электрической цепи с регулируемым источником тока. Такой источник выдаёт во внешнюю цепь электрический ток заданной силы, а напряжение на его выходах подстраивается под параметры внешней цепи.
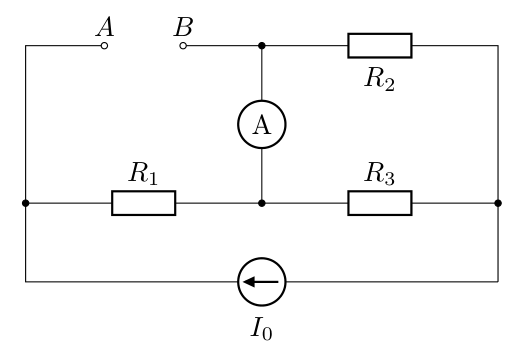
При подключении к контактам \(A\) и \(B\) последовательно соединённых диода и лампы показания амперметра равны нулю при двух ненулевых значениях силы тока через источник \(I_{01}\) и \(I_{02}\).
Считайте, что сила тока \(I_\text{л}\), протекающего через лампу, и напряжение на ней связаны соотношением: \[I_\text{л} = \alpha U_\text{л}^{2/3}.\] Для диода сила тока \(I_\text{д}\) пропорциональна квадрату напряжения на нём: \[I_\text{д} = \beta U_\text{д}^2.\] Сопротивления резисторов \(R_1\), \(R_2\) и \(R_3\), а также коэффициенты \(\alpha\) и \(\beta\) неизвестны.
При каком ненулевом значении силы тока \(I_{03}\) источника показания амперметра будут равны нулю, если к точкам \(A\) и \(B\) подключить только лампу?
При каком ненулевом значении силы тока \(I_{04}\) источника показания амперметра будут равны нулю, если к точкам \(A\) и \(B\) подключить только диод?
▶ПодсказкаСкрыть
Нулевой ток через амперметр — условие баланса моста: статическое сопротивление \(U/I\) того, что подключено к \(A\) и \(B\), должно равняться \(R_1R_2/R_3\), а ток через него пропорционален \(I_0\). Для последовательных лампы и диода это условие — квадратное уравнение относительно \(\sqrt{I}\); пригодится теорема Виета.
▶ОтветСкрыть
1) \(I_{03} = \left(\sqrt{I_{01}} + \sqrt{I_{02}}\right)^2\); 2) \(I_{04} = \dfrac{I_{01}I_{02}}{\left(\sqrt{I_{01}} + \sqrt{I_{02}}\right)^2}\).
▶РешениеСкрыть
Пусть сила тока источника равна \(I_0\). Показания амперметра равны нулю при сбалансированном мосте, сила тока через резистор \(R_2\) (и через нелинейный элемент, подключённый к точкам \(A\) и \(B\)) равна: \[I_{AB} = I_0\frac{R_3}{R_2 + R_3}.\] Сила тока через резисторы \(R_1\) и \(R_3\) равна: \[I_1 = I_3 = I_0\frac{R_2}{R_2 + R_3}.\] Тогда напряжение между точками \(A\) и \(B\) равно: \[U_{AB} = I_0\frac{R_2R_1}{R_2 + R_3}.\] Введём статическое сопротивление нелинейного элемента, подключённого к точкам \(A\) и \(B\): \[R_{AB} = \frac{U_{AB}}{I_{AB}},\] где \(I_{AB}\) — сила тока, протекающего через элементы, подключённые к точкам \(A\) и \(B\). В таком случае, показания амперметра равны нулю, если \(R_{AB}R_3 = R_1R_2\). Вольтамперные характеристики лампы и диода задаются соотношениями: \[I_\text{л} = \alpha U_\text{л}^{2/3}, \quad I_\text{д} = \beta U_\text{д}^2,\] или, выражая напряжение через ток: \[U_\text{л} = \frac{I_\text{л}^{3/2}}{\alpha^{3/2}}, \quad U_\text{д} = \frac{\sqrt{I_\text{д}}}{\sqrt\beta}.\] Статическое сопротивление лампы и диода соответственно равны: \[R_\text{л} = \frac{U_\text{л}}{I_\text{л}} = \frac{I_\text{л}^{1/2}}{\alpha^{3/2}}; \quad R_\text{д} = \frac{U_\text{д}}{I_\text{д}} = \frac{1}{\sqrt{I_\text{д}\beta}}.\] Тогда при их последовательном соединении сопротивление выражается следующим образом: \[R_{AB} = R_\text{л} + R_\text{д} = \frac{\sqrt{I_{AB}}}{\alpha^{3/2}} + \frac{1}{\sqrt{\beta I_{AB}}}.\] Это уравнение сводится к квадратному, для решения которого используем теорему Виета: \[I_{AB} - R_{AB}\alpha^{3/2}\sqrt{I_{AB}} + \frac{\alpha^{3/2}}{\sqrt\beta} = 0;\] \[\sqrt{I_{AB1}I_{AB2}} = \frac{\alpha^{3/2}}{\sqrt\beta}, \quad \sqrt{I_{AB1}} + \sqrt{I_{AB2}} = \alpha^{3/2}R_{AB}.\] Так как \[I_{AB1} = I_{01}\frac{R_3}{R_2 + R_3}, \quad I_{AB2} = I_{02}\frac{R_3}{R_2 + R_3},\] то \[\alpha^{3/2} = \frac{\sqrt{I_{01}} + \sqrt{I_{02}}}{R_{AB}}\sqrt{\frac{R_3}{R_2 + R_3}}, \quad \sqrt\beta = \frac{\sqrt{I_{01}} + \sqrt{I_{02}}}{\sqrt{I_{01}I_{02}}\,R_{AB}}\sqrt{\frac{R_2 + R_3}{R_3}}.\] Статическое сопротивление лампы равно \(R_{AB} = R_1R_2/R_3\) при силе тока через неё: \[I_\text{л} = \frac{R_3}{R_2 + R_3}\left(\sqrt{I_{01}} + \sqrt{I_{02}}\right)^2.\] Тогда ток через источник: \[I_{03} = \left(\sqrt{I_{01}} + \sqrt{I_{02}}\right)^2.\] Статическое сопротивление диода равно \(R_{AB} = R_1R_2/R_3\) при силе тока через него: \[I_\text{д} = \frac{R_3}{R_2 + R_3}\,\frac{I_{01}I_{02}}{\left(\sqrt{I_{01}} + \sqrt{I_{02}}\right)^2}.\] Тогда ток через источник: \[I_{04} = \frac{I_{01}I_{02}}{\left(\sqrt{I_{01}} + \sqrt{I_{02}}\right)^2}.\]
Источник: Всероссийская олимпиада школьников по физике, 2024/25, заключительный этап, 9 класс, теоретический тур — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.