зад 1 По окружности и побыстрее
Автомобилист проезжает полуокружность \(AB\) радиусом \(R = 80\) м так, чтобы, стартовав из положения покоя, добраться до ее конца как можно быстрее. Поверхность дороги горизонтальна, автомобиль — небольшой по размеру, с мощным двигателем и четырьмя ведущими колесами. Общий коэффициент трения всех колес о дорогу считать постоянным и равным \(\mu = 0{,}5\). Ускорение свободного падения примите равным \(g \approx 10\text{ м/с}^2\).
До какой максимальной скорости может разогнаться автомобиль на этой дороге?
Определите скорость автомобиля при прохождении точек \(C\), \(D\) и \(B\) во время заезда (см. рисунок).
Найдите общее время прохождения полуокружности \(AB\).
Указание: считайте известной константой \(\beta \equiv \displaystyle\int_0^1 \frac{dx}{\sqrt{1-x^4}} \approx 1{,}311\).
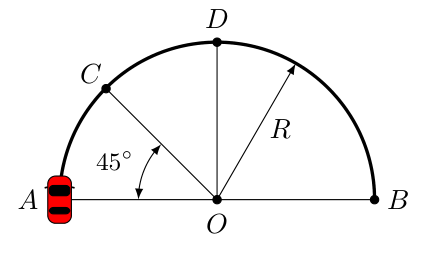
▶ПодсказкаСкрыть
Сила трения по модулю не больше \(\mu mg\), но её направление можно выбирать. Разложите её на касательную и нормальную составляющие и найдите, как угол между силой и скоростью связан с пройденным путём.
▶ОтветСкрыть
1) \(v_m = \sqrt{\mu gR} = 20\text{ м/с}\); 2) \(v_C = v_D = v_B = v_m = 20\text{ м/с}\); 3) \(T = \left(\beta + \dfrac{3\pi}{4}\right)\sqrt{\dfrac{R}{\mu g}} \approx 14{,}7\text{ с}\).
▶РешениеСкрыть
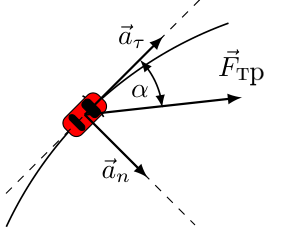
В рамках предположений условия максимальная величина силы трения колес о поверхность дороги равна \(|\vec F_\text{тр}| = \mu N = \mu mg\), где \(m\) — масса автомобиля, и при этом ее можно направить в любом направлении в горизонтальной плоскости дороги. Так как другие горизонтальные силы на автомобиль не действуют, то именно сила трения и разгоняет автомобиль, и удерживает его на нужной траектории.
Пусть \(\alpha\) — угол между скоростью автомобиля и направлением силы трения в некоторый момент времени (см. рисунок). Тогда уравнения для касательной и центростремительной компонент ускорения автомобиля имеют вид \[\left\{\begin{aligned} ma_\tau &= m\frac{dv}{dt} = \mu mg\cos\alpha\\ ma_n &= m\frac{v^2}{R} = \mu mg\sin\alpha \end{aligned}\right\} \Rightarrow \left\{\begin{aligned} \frac{dv}{dt} &= \mu g\cos\alpha\\ v^2 &= \mu gR\sin\alpha \end{aligned}\right. . \tag{1}\] Видно, что разгон автомобиля завершается (\(dv/dt = 0\)) и скорость достигает максимального возможного значения \(v_m = \sqrt{\mu gR} = 20\) м/с при \(\alpha = 90^\circ\). Далее угол \(\alpha\) и скорость автомобиля поддерживаются постоянными.
Ответ на второй вопрос можно получить несколькими способами. Уравнение для касательной компоненты ускорения можно преобразовать следующим образом: \[\frac{v\cdot dv}{v\cdot dt} = \frac12\,\frac{d(v^2)}{ds} = \mu g\cos\alpha \;\Rightarrow\; \frac{d(v^2)}{ds} = 2\mu g\cos\alpha. \tag{2}\] Здесь \(s\) — путь, пройденный автомобилем от момента старта. Далее можно действовать как минимум тремя путями.
Способ 1. Подставив в (2) квадрат скорости из второго уравнения (1), находим, что \[\mu gR\,\frac{d(\sin\alpha)}{ds} = \mu gR\cos\alpha\,\frac{d\alpha}{ds} = 2\mu g\cos\alpha \;\Rightarrow\; d\alpha = \frac{2}{R}\,ds.\] На старте \(s = 0\) и \(\alpha = 0\), то есть после суммирования приращений в этом соотношении от старта до любого момента времени в процессе разгона получаем связь угла \(\alpha\) с пройденным автомобилем расстоянием \(\alpha(s) = 2s/R\). Значит, разгон завершится в момент времени, когда \(\alpha = \pi/2 \Rightarrow s = \pi R/4\), то есть точно в точке \(C\).
Способ 2. Выразив \(\sin\alpha = v^2/\mu gR = (v/v_m)^2\) и подставив это соотношение в уравнение (2), приводим его к виду \[\frac{d(v^2)}{ds} = 2\mu g\cdot\sqrt{1 - \left(\frac{v}{v_m}\right)^4}.\] Введем новую переменную \(y \equiv (v/v_m)^2\) и получим уравнение \[\frac{dy}{ds} = \frac{2}{R}\sqrt{1-y^2} \;\Rightarrow\; \frac{2}{R}\,ds = \frac{dy}{\sqrt{1-y^2}}.\] Интегрируя его по любому участку пути на дуге \(AC\), находим, что \[\frac{2}{R}\,s = \int_0^{(v/v_m)^2} \frac{dy}{\sqrt{1-y^2}} = \arcsin\left(\frac{v^2}{v_m^2}\right) \;\Rightarrow\; v^2(s) = v_m^2\cdot\sin\left(\frac{2s}{R}\right).\] Как видно, скорость достигает максимума при \(s = \pi R/4\), то есть точно в точке \(C\).
Способ 3. Составив систему из второго уравнения в (1) и (2), можно получить из нее уравнение для зависимости \(v^2(s)\) на участке \(AC\): \[\left\{\begin{aligned} \frac{d(v^2)}{ds} &= 2\mu g\cos\alpha\\ v^2 &= \mu gR\sin\alpha \end{aligned}\right\} \Rightarrow \left\{\begin{aligned} \frac{d(v^2)}{ds} &= 2\mu g\cos\alpha\\ \frac{d(v^2)}{ds} &= \mu gR\cos\alpha\,\frac{d\alpha}{ds} \end{aligned}\right\} \Rightarrow \left\{\begin{aligned} \frac{d^2(v^2)}{ds^2} &= -2\mu g\sin\alpha\,\frac{d\alpha}{ds}\\ \frac{d\alpha}{ds} &= \frac{2}{R} \end{aligned}\right.\] Действительно, подставляя в уравнение для \(d^2(v^2)/ds^2\) полученные выражения для \(\sin\alpha\) и \(d\alpha/ds\), приходим к уравнению гармонических колебаний \[\frac{d^2(v^2)}{ds^2} + \frac{4}{R^2}\,v^2 = 0.\]
С учетом условий \(v^2(0) = 0\) и \((v^2)'_s(0) = \mu gR\) приходим к решению \[v^2(s) = v_m^2\cdot\sin\left(\frac{2s}{R}\right).\] Как видно, скорость достигает максимума при \(s = \pi R/4\), то есть точно в точке \(C\).
Таким образом, во время заезда с минимальным временем прохождения полуокружности скорость автомобиля в точках \(C\), \(D\) и \(B\) равна максимальной: \(v_C = v_D = v_B = v_m = \sqrt{\mu gR} = 20\) м/с.
Ясно, что время прохождения участка полуокружности от \(C\) до \(B\) равно \[t_{CB} = \frac{3\pi R}{4v_m} = \frac{3\pi}{4}\sqrt{\frac{R}{\mu g}}.\] В зависимости от способа решения в пункте 2 далее можно использовать разные способы решения и в этом пункте.
Способ 1. Исключим угол \(\alpha\) из уравнений (1): на участке \(AC\) \[\sin\alpha = \frac{v^2}{\mu gR} \;\Rightarrow\; \frac{dv}{dt} = \mu g\cdot\sqrt{1 - \left(\frac{v}{v_m}\right)^4} \;\Rightarrow\; dt = \frac{v_m}{\mu g}\cdot\frac{dx}{\sqrt{1-x^4}} = \sqrt{\frac{R}{\mu g}}\cdot\frac{dx}{\sqrt{1-x^4}},\] где введено обозначение \(x \equiv v/v_m\). На этом участке величина \(x\) изменяется от 0 до 1, и поэтому, в соответствии с указанием из условия, \[t_{AC} = \sqrt{\frac{R}{\mu g}}\cdot\int_0^1 \frac{dx}{\sqrt{1-x^4}} = \beta\sqrt{\frac{R}{\mu g}}.\]
Способы 2 и 3. Поскольку на участке \(AC\) \(v(s) = v_m\sqrt{\sin(2s/R)} = ds/dt\), то \[dt = \frac{1}{v_m}\,\frac{ds}{\sqrt{\sin\left(\frac{2s}{R}\right)}} = \sqrt{\frac{R}{\mu g}}\,\frac{dx}{\sqrt{1-x^4}},\] где введено обозначение \(x \equiv \sqrt{\sin(2s/R)}\). Отметим, что \[\sin\left(\frac{2s}{R}\right) = x^2 \;\Rightarrow\; 2\cos\left(\frac{2s}{R}\right)\frac{ds}{R} = 2x\,dx \;\Rightarrow\; \frac{ds}{R} = \frac{x}{\sqrt{1-x^4}}\,dx.\] На этом участке величина \(x\) изменяется от 0 до 1, и поэтому, в соответствии с указанием из условия, \[t_{AC} = \sqrt{\frac{R}{\mu g}}\cdot\int_0^1 \frac{dx}{\sqrt{1-x^4}} = \beta\sqrt{\frac{R}{\mu g}}.\] В итоге общее время прохождения полуокружности \(AB\) \[T = t_{AC} + t_{CB} = \left(\beta + \frac{3\pi}{4}\right)\sqrt{\frac{R}{\mu g}} \approx 14{,}7\text{ с}.\]
зад 2 Клейкая лента
Длинная клейкая лента шириной \(d = 2\) см приклеена к горизонтальной поверхности стола. Известно, что для того, чтобы оторвать единицу площади такой ленты от стола, нужно совершить работу \(\sigma = 10\text{ Дж/м}^2\) (считайте, что эта величина не зависит от угла, под которым тянут ленту). Лента является невесомой и нерастяжимой.
Под каким углом к горизонту и в каком направлении следует тянуть за конец ленты, чтобы сила, при которой лента начнёт отрываться от стола, была минимальной?
Один из концов ленты частично оторвали от стола и прикрепили к нему невесомую нить, переброшенную через маленький (по сравнению с длинами нити и ленты) невесомый блок, расположенный на высоте \(H = 1\) м, как показано на рисунке. При этом угол между нитью и горизонтом составил \(\alpha_1 = 45^\circ\). На другой конец нити прикрепили груз. При какой максимальной массе груза \(m\) система будет покоиться?
К первому грузу с максимально возможной массой \(m\) из предыдущего пункта прикрепили второй с неизвестной массой \(M\) и отпустили без начальной скорости. Лента стала отрываться, и система пришла в движение. Спустя некоторый промежуток времени грузы остановились, а наклонный участок ленты оказался под углом \(\alpha_2 = 30^\circ\) к горизонту. Найдите массу второго груза \(M\), расстояние \(\Delta h\), на которое в результате переместились грузы, а также модули ускорений грузов в момент начала движения \(a_1\) и в момент остановки \(a_2\).
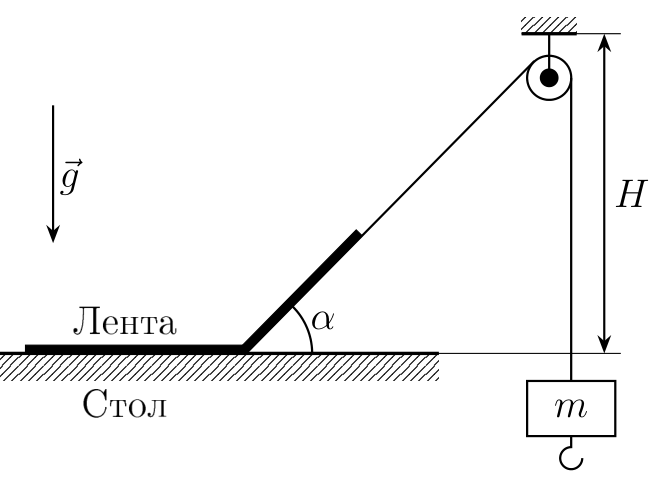
Ускорение свободного падения примите равным \(g = 10\text{ м/с}^2\).
▶ПодсказкаСкрыть
Пусть лента отрывается под постоянным углом \(\alpha\): при отрыве участка длиной \(\Delta l\) сила совершает работу \(\sigma d\,\Delta l\). Найдите, на сколько при этом сдвигается точка приложения силы. В пункте 3 грузы в начале и в конце покоятся — примените закон изменения механической энергии.
▶ОтветСкрыть
1) \(\alpha = \pi\); 2) \(m = \dfrac{\sigma d}{(1-\cos\alpha_1)\,g} \approx 0{,}068\text{ кг}\); 3) \(M = \dfrac{\sigma d\,\Delta L}{g\,\Delta h} - m \approx 32\text{ г}\), \(\Delta h \approx 0{,}146\text{ м}\), \(a_1 \approx 3{,}2\text{ м/с}^2\), \(a_2 \approx 4{,}9\text{ м/с}^2\).
▶РешениеСкрыть
Когда приложенная сила \(F\) постоянна по величине и направлению, угол наклона оторванной части ленты \(\alpha\) также постоянен. Если внешняя сила достаточна по величине и приводит к отрыву части ленты малой длины \(\Delta l\), точка, к которой приложена внешняя сила, перемещается на расстояние \(\Delta x\), совершая при этом работу, которую можно связать с величиной \(\sigma\) и площадью ленты оторвавшейся части ленты \(\Delta S = d\cdot\Delta l\): \[\Delta A = \Delta x\cdot F = \sigma\cdot\Delta S = \sigma\cdot d\cdot\Delta l. \tag{1}\]
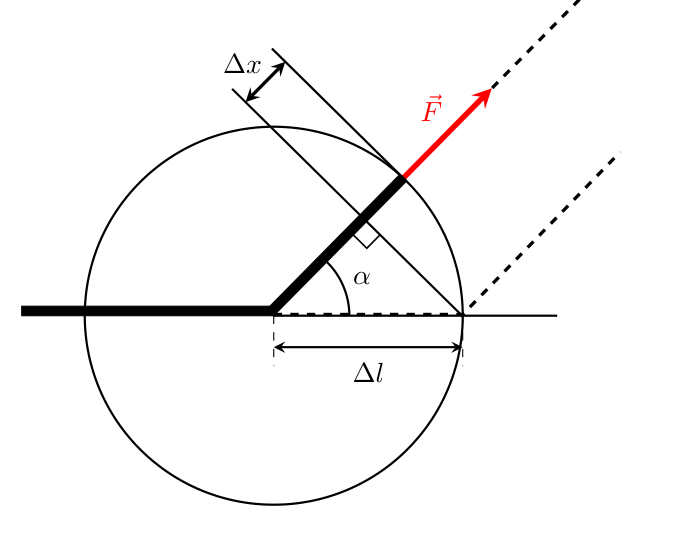
Перемещение точки приложения силы \(\Delta x\) может быть выражено через \(\Delta l\) и \(\alpha\): \[\Delta x = \Delta l\cdot(1 - \cos\alpha). \tag{2}\] Подставляя (2) в (1), получаем выражение для силы \(F = F(\alpha)\), необходимой для отрывания ленты от стола под некоторым углом: \[F = \frac{\sigma d}{1 - \cos\alpha}.\] Сила принимает минимальное значение при максимальном знаменателе \(1 - \cos\alpha = 2\), то есть при \(\alpha = \pi\).
Теперь рассмотрим второй случай. Силы натяжения ленты и нити равны по модулю, так что будем их обозначать \(T\). Из условия равновесия груза \(T = mg\). Очевидно, что если сила натяжения \(T\) не превышает силу отрыва ленты для угла \(\alpha_1\), то лента не будет отрываться и система будет покоиться. Максимальная сила \(T\), которая может быть достигнута при равновесии системы, \(T = \sigma d/(1 - \cos\alpha_1)\). Тогда масса груза равна \[m = \frac{\sigma d}{(1 - \cos\alpha_1)\cdot g} \approx 0{,}068\text{ кг}.\]
Теперь рассмотрим случай добавления груза массой \(M\). Для начала определим длину участка ленты \(\Delta L\), который оторвался от стола до момента остановки грузов. Его можно выразить через высоту блока \(H\) и углы \(\alpha_1\) и \(\alpha_2\): \[\Delta L = \frac{H}{\operatorname{tg}\alpha_2} - \frac{H}{\operatorname{tg}\alpha_1} \approx 0{,}732\cdot H = 0{,}732\text{ м}.\] Для нахождения \(\Delta h\) используем условие на сохранение полной длины нити и ленты (ввиду их нерастяжимости): \[\Delta L + L_1 = L_2 + \Delta h,\] где \(L_1 = H/\sin\alpha_1\) и \(L_2 = H/\sin\alpha_2\) — это расстояния от блока до точки отрыва ленты от стола в начальный и конечный момент соответственно. Тогда \[\Delta h = \frac{H}{\operatorname{tg}\alpha_2} - \frac{H}{\operatorname{tg}\alpha_1} + \frac{H}{\sin\alpha_1} - \frac{H}{\sin\alpha_2} = H\left(\frac{1 - \cos\alpha_1}{\sin\alpha_1} - \frac{1 - \cos\alpha_2}{\sin\alpha_2}\right) \approx 0{,}146\cdot H = 0{,}146\text{ м}.\] Положение, в котором остановится система, определяется законом изменения полной механической энергии: изменение потенциальной энергии груза (кинетическая энергия в крайних положениях равна нулю) равно работе по отрыву ленты: \[(m + M)g\cdot\Delta h = A = \sigma d\,\Delta L.\] Отсюда \[M = \frac{\sigma d\,\Delta L}{g\,\Delta h} - m \approx 0{,}032\text{ кг} = 32\text{ г}.\] Ускорения грузов в начальный и конечный моменты времени находятся из второго закона Ньютона: \[(m + M)a_1 = (m + M)g - T(\alpha_1)\] или \[(m + M)a_1 = (m + M)g - \frac{\sigma d}{1 - \cos\alpha_1}.\] Искомые значения: \[a_1 = g - \frac{\sigma d}{(m + M)(1 - \cos\alpha_1)} \approx 3{,}2\text{ м/с}^2\] и \[a_2 = \frac{\sigma d}{(m + M)(1 - \cos\alpha_2)} - g \approx 4{,}9\text{ м/с}^2.\] Заметим, что после остановки ускорения грузов будут равны нулю.
зад 3 Быстрые поршни
Два одинаковых вертикальных тонкостенных цилиндрических сосуда внутреннего радиуса \(r\), в которых под поршнями находятся равные количества идеального газа, поставили в комнату с температурой воздуха \(T_0\). В одном сосуде газ имеет температуру \(T_\text{Х} < T_0\), а в другом — температуру \(T_\text{Г} > T_0\). Дно цилиндров и поршень теплоизолированные. Мощность тепловых потерь через боковые стенки прямо пропорциональна произведению площади контакта и разности температур содержимого сосуда и окружающей среды: \(N = \alpha S\Delta T\), где \(\alpha\) — некоторая константа. Атмосферное давление \(p_0\), поршни легкие. Молярная теплоемкость газа в сосудах при постоянном давлении \(C_p\). Известно, что максимальные скорости, с которыми двигались поршни каждого из цилиндров вплоть до установления в них комнатной температуры равны по модулю (\(v_\text{Х}^{\max} = v_\text{Г}^{\max}\)). Выразите \(T_\text{Г}\) через \(T_0\) и \(T_\text{Х}\).
▶ПодсказкаСкрыть
Давление газа постоянно, поэтому высота поршня пропорциональна температуре, а площадь боковой стенки — тоже. Получите из теплового баланса скорость поршня как функцию температуры газа и найдите её наибольшее значение на пути от начальной температуры до \(T_0\).
▶ОтветСкрыть
\(T_\text{Г} = \dfrac{T_0 + \sqrt{T_0^2 + 4T_\text{Х}(T_0 - T_\text{Х})}}{2}\) при \(T_\text{Х} \geqslant T_0/2\); \(T_\text{Г} = T_0\cdot\dfrac{1+\sqrt2}{2}\) при \(T_\text{Х} < T_0/2\).
▶РешениеСкрыть
Поскольку поршни лёгкие и могут перемещаться без трения, давление внутри и снаружи одинаковое (равно \(p_0\)). Объём газа под поршнем \(V = \pi r^2h\), где \(h\) — высота расположения поршня. Уравнение Менделеева–Клапейрона для газа внутри цилиндра \[p_0\pi r^2h = \nu RT.\] Для малых изменений высоты и температуры \[p_0\pi r^2\,dh = \nu R\,dT,\] где \(dh = v\,dt\).
Изменение температуры газа происходит изобарически. Уравнение теплового баланса для малого промежутка времени \(\alpha h2\pi r(T_0 - T)\,dt = \nu C_p\,dT\).
Из трёх записанных уравнений находим связь скорости и температуры: \[v = \frac{2\alpha\nu R^2}{\pi C_p p_0^2r^3}\cdot T(T_0 - T).\] Иначе \[v(T) = aT(T_0 - T),\] где \(a = (2\alpha\nu R^2)/(\pi C_p p_0^2r^3) = \text{const}\).
Графическое отображение полученной зависимости — парабола, пересекающая ось абсцисс в точках \(0\) и \(T_0\). Для горячего цилиндра максимальное значение скорости достигается в начальной точке движения при \(T = T_\text{г}\) и равно по модулю \(v_\text{г}^{\max} = aT_\text{г}(T_\text{г} - T_0)\).
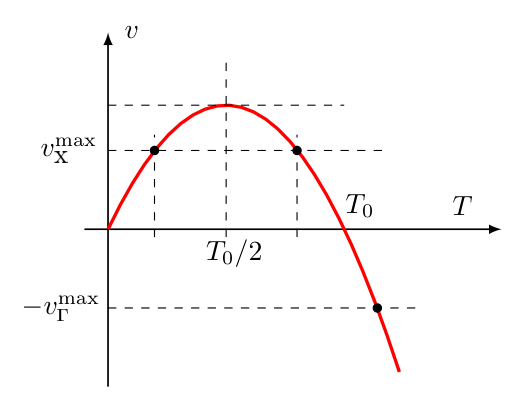
Для холодного цилиндра максимальное значение скорости не определяется однозначно. При \(T_\text{х} \geqslant T_0/2\) оно также достигается в начальной точке движения при \(T = T_\text{х}\) и равно \[v_\text{х}^{\max} = aT_\text{х}(T_0 - T_\text{х}).\] Если \(T_\text{х} < T_0/2\), то максимум скорости соответствует значению \(T = T_0/2\) (вершина параболы) и равен \[v_\text{х}^{\max} = aT_0^2/4.\] Приравнивая выражения для скоростей \(v_\text{г}^{\max} = v_\text{х}^{\max}\), находим искомое.
При \(T_\text{х} \geqslant T_0/2\) получим \(T_\text{г}(T_\text{г} - T_0) = T_\text{х}(T_0 - T_\text{х})\). Решаем квадратное уравнение (относительно \(T_\text{г}\)): \[T_\text{г}^2 - T_\text{г}T_0 - T_\text{х}(T_0 - T_\text{х}) = 0,\] оставляем только положительный корень. Итак: \[T_\text{г} = \frac{T_0 + \sqrt{T_0^2 + 4T_\text{х}(T_0 - T_\text{х})}}{2}.\] При \(T_\text{х} < T_0/2\) получим \(T_\text{г}(T_\text{г} - T_0) = T_0^2/4\). Решаем квадратное уравнение (относительно \(T_\text{г}\)): \[T_\text{г}^2 - T_\text{г}T_0 - T_0^2/4 = 0,\] оставляем только положительный корень. Итак: \[T_\text{г} = T_0\cdot\frac{1+\sqrt2}{2}.\] \[T_\text{г} = \begin{cases} T_0\cdot\dfrac{1+\sqrt2}{2}, & \text{если } T_\text{х} < T_0/2;\\[2ex] \dfrac{T_0 + \sqrt{T_0^2 + 4T_\text{х}(T_0 - T_\text{х})}}{2}, & \text{если } T_\text{х} \geqslant T_0/2. \end{cases}\]
зад 4 Заряд на резинке
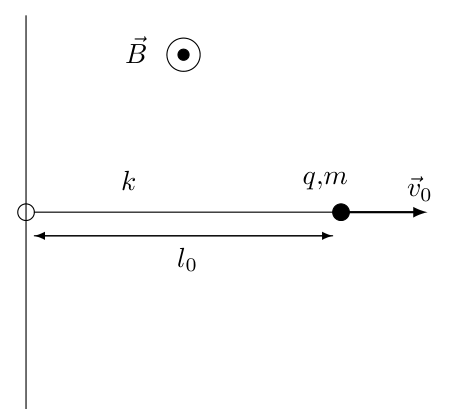
На длинную закреплённую гладкую спицу насажено лёгкое маленькое колечко, к которому прикреплён лёгкий резиновый шнур. В нерастянутом состоянии шнура его длина равна \(l_0\), коэффициент жёсткости равен \(k\). К другому его концу прикреплён точечный положительный заряд \(q\) массы \(m\). Система находится в однородном магнитном поле, перпендикулярном плоскости рисунка. В начальный момент времени расстояние от заряда до спицы равно \(l_0\), а его скорость направлена перпендикулярно спице от неё и равна \(v_0\).
Определите траекторию заряда.
Определите дрейфовую скорость заряда.
Примечания
На заряд действуют силы только со стороны шнура и магнитного поля.
Заданные по условию величины связаны соотношением: \(mv_0 < qBl_0\).
Под дрейфовой скоростью понимается модуль вектора средней скорости за время \(T \gg m/qB\).
▶ПодсказкаСкрыть
Пока шнур натянут, запишите второй закон Ньютона в проекциях: из уравнения вдоль спицы сразу следует, что \(v_y\) пропорциональна удлинению шнура. Когда шнур не натянут, заряд движется только под действием силы Лоренца. Сшейте эти два участка движения.
▶ОтветСкрыть
1) траектория состоит из последовательно чередующихся половинок эллипса (при натянутом шнуре, полуоси \(a = \dfrac{mv_0}{\sqrt{km + (qB)^2}}\) поперёк спицы и \(b = \dfrac{qBmv_0}{km + (qB)^2}\) вдоль неё) и окружности радиусом \(R = \dfrac{mv_0}{qB}\) (при ненатянутом), которые переходят друг в друга без излома при \(x = 0\); 2) \(u = \dfrac{2kmv_0}{\pi\sqrt{km + (qB)^2}\left(qB + \sqrt{km + (qB)^2}\right)}\).
▶РешениеСкрыть
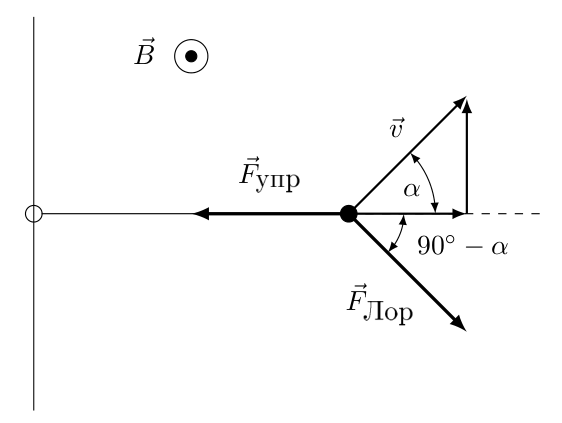
Пусть ось \(x\) горизонтальна и направлена от спицы, ось \(y\) направлена вверх вдоль спицы. Начало координат находится в точке начального положения заряда. Запишем проекции второго закона Ньютона: \[\left\{\begin{aligned} m\ddot x &= -kx + qvB\cos(90^\circ - \alpha),\\ m\ddot y &= -qvB\sin(90^\circ - \alpha). \end{aligned}\right.\] Преобразуем полученные уравнения: \[\left\{\begin{aligned} m\ddot x &= -kx + qvB\sin\alpha,\\ m\ddot y &= -qvB\cos\alpha. \end{aligned}\right. \qquad \left\{\begin{aligned} m\ddot x &= -kx + qB\dot y,\\ m\ddot y &= -qB\dot x. \end{aligned}\right.\]
Способ 1. Продифференцируем по времени первое уравнение системы. Тогда \[m\dddot x = -k\dot x + qB\ddot y, \qquad \dddot x + \left[\frac{k}{m} + \left(\frac{qB}{m}\right)^2\right]\dot x = 0.\] Обозначим \(\beta^2 = \dfrac{k}{m} + \left(\dfrac{qB}{m}\right)^2\): \[\dddot x + \beta^2\dot x = 0.\] Откуда \[\dot x(t) = C_1\cos(\beta t) + C_2\sin(\beta t).\] Начальные условия: \[\left\{\begin{aligned} \dot x(0) &= v_0 \Rightarrow C_1 = v_0,\\ \ddot x(0) &= 0 \Rightarrow C_2 = 0. \end{aligned}\right.\] Таким образом, \[\left\{\begin{aligned} \dot x(t) &= v_0\cos(\beta t),\\ x(t) &= \frac{v_0}{\beta}\sin(\beta t),\\ \dot y(t) &= \frac{-qBv_0}{m\beta}\sin(\beta t),\\ y(t) &= \frac{qBv_0}{m\beta^2}\left(\cos(\beta t) - 1\right). \end{aligned}\right.\] Заметим, что \[\left(\frac{x(t)}{\frac{v_0}{\beta}}\right)^2 + \left(\frac{y(t) + \frac{qBv_0}{m\beta^2}}{\frac{qBv_0}{m\beta^2}}\right)^2 = 1.\] То есть уравнение траектории при натянутой резинке представляет собой эллипс с центром в \[(x_0, y_0) = \left(0, -\frac{qBv_0}{m\beta^2}\right) = \left(0, -\frac{qBmv_0}{km + (qB)^2}\right),\] большой полуосью \[a = \frac{v_0}{\beta} = \frac{mv_0}{\sqrt{km + (qB)^2}} = R\gamma,\] малой полуосью \[b = \frac{qBv_0}{m\beta^2} = \frac{qBmv_0}{km + (qB)^2} = R\gamma^2,\] где \(R = mv_0/qB\) и \(\gamma = 1\Big/\sqrt{1 + \dfrac{mk}{(qB)^2}} < 1\).
Однако при недеформированном шнуре (то есть когда координата \(x\) будет меньше 0) заряд будет двигаться по дуге окружности радиуса \(R = mv_0/(qB)\).
Способ 2. Из \(m\ddot y = -qB\dot x\) получим: \[dv_y = -\frac{qB}{m}\,dx = -\Omega\,dx.\] С учетом того, что в начале движения \(v_y = 0\), \(x = 0\), и суммируя малые изменения этих величин, получаем, что \[v_y = -\Omega x.\]
Сила Лоренца не совершает работы, и, согласно закону сохранения энергии: \[\frac{mv_0^2}{2} = \frac{m(v_x^2 + v_y^2)}{2} + \frac{kx^2}{2}.\] Откуда: \[v_x^2 = v_0^2 - \left(\Omega^2 + \frac{k}{m}\right)x^2 = v_0^2 - \beta^2x^2,\] где \(\beta^2 = \Omega^2 + \dfrac{k}{m}\). Выразим:
\[\frac{dy}{dx} = \frac{v_y}{v_x} = \frac{\Omega x}{\sqrt{v_0^2 - \beta^2x^2}}.\] Откуда: \[dy = -\frac{\Omega}{\beta}\,\frac{x\,dx}{\sqrt{a^2 - x^2}} = \gamma\,d\left(\sqrt{a^2 - x^2}\right),\] где \(a = v_0/\beta = (mv_0)\Big/\sqrt{km + (qB)^2}\) и \(\gamma = \Omega/\beta = 1\Big/\sqrt{1 + \dfrac{mk}{(qB)^2}} < 1\).
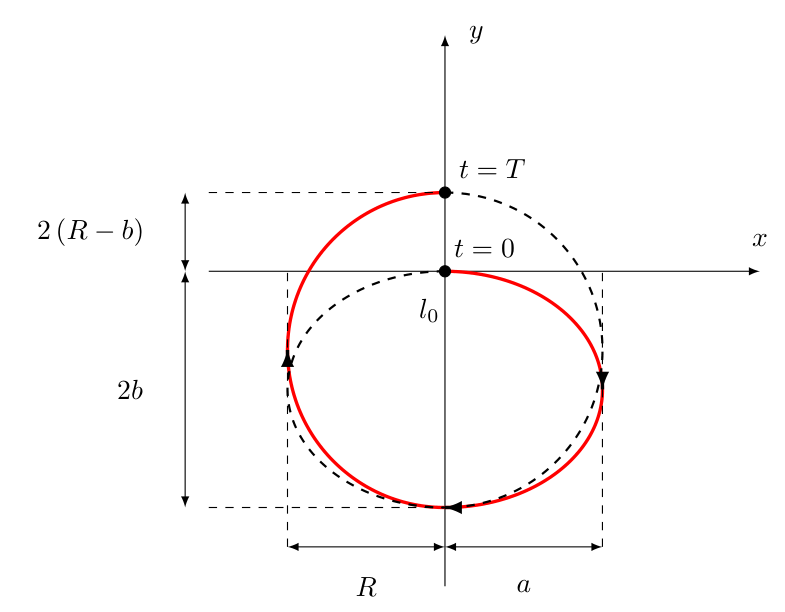
Суммируя малые изменения этих величин, получим: \[y - 0 = \gamma\left(\sqrt{a^2 - x^2} - a\right).\] Откуда: \[\left(\frac{y + \gamma a}{\gamma a}\right)^2 + \left(\frac{x}{a}\right)^2 = 1.\] Нетрудно заметить, что это уравнение эллипса. Координаты центра эллипса \((0, -\gamma a)\), его большая полуось равна \(a = (mv_0)\Big/\sqrt{km + (qB)^2} = R\gamma\), а малая \(b = \gamma a = \dfrac{qBmv_0}{km + (qB)^2} = R\gamma^2\). Это уравнение описывает траекторию вплоть до возвращения длины резинки к исходной. Далее заряд попадает в область, где резинка провисает, и он движется по окружности радиуса \(R = v_0/\Omega = mv_0/qB\) до возвращения длины резинки к исходной, после чего резинка натягивается и движение повторяется.
Способ 3. Из второго уравнения системы \(m\ddot y = -qB\dot x\) получим: \[dv_y = -\frac{qB}{m}\,dx = -\Omega\,dx.\] С учетом того, что в начале движения \(v_y = 0\), \(x = 0\), и суммируя малые изменения этих величин, получаем, что \[v_y = -\Omega x.\] Подставим это в первое уравнение системы: \[m\ddot x = -kx - qB\Omega x, \qquad \ddot x = -\left(\frac{k}{m} + \Omega^2\right)x.\] Обозначим \(\beta^2 = \Omega^2 + \dfrac{k}{m}\). \[x = C_1\cos(\beta t) + C_2\sin(\beta t).\] Из начальных условий: \[\left\{\begin{aligned} x(0) &= 0 \Rightarrow C_1 = 0,\\ \dot x(0) &= v_0 \Rightarrow C_2 = \frac{v_0}{\beta}. \end{aligned}\right. \qquad x = \frac{v_0}{\beta}\sin(\beta t).\] Подставим в выражение для \(v_y\): \[\dot y = -\Omega x = -\frac{\Omega v_0}{\beta}\sin(\beta t).\] Интегрируя, получаем: \[y = \frac{\Omega v_0}{\beta^2}\left(\cos(\beta t) - 1\right).\] Заметим, что \[\left(\frac{x(t)}{\frac{v_0}{\beta}}\right)^2 + \left(\frac{y(t) + \frac{qBv_0}{m\beta^2}}{\frac{qBv_0}{m\beta^2}}\right)^2 = 1.\] То есть уравнение траектории при натянутой резинке представляет собой эллипс с центром в \[(x_0, y_0) = \left(0, -\frac{qBv_0}{m\beta^2}\right) = \left(0, -\frac{qBmv_0}{km + (qB)^2}\right),\] большой полуосью \[a = \frac{v_0}{\beta} = \frac{mv_0}{\sqrt{km + (qB)^2}} = R\gamma,\] малой полуосью \[b = \frac{qBv_0}{m\beta^2} = \frac{qBmv_0}{km + (qB)^2} = R\gamma^2,\] где \(R = mv_0/qB\) и \(\gamma = 1\Big/\sqrt{1 + \dfrac{mk}{(qB)^2}} < 1\).
Однако при недеформированном шнуре (то есть когда координата \(x\) будет меньше 0) заряд будет двигаться по окружности радиуса \(R = mv_0/qB\).
При положительном удлинении шнура \(\Delta x > 0\) траектория является частью эллипса с большой и малой полуосями: \(a = mv_0\Big/\sqrt{km + (qB)^2}\), \(b = qBmv_0/(km + (qB)^2)\).
При ненатянутом шнуре \(\Delta x = 0\) траектория является частью окружности с радиусом \(R = mv_0/qB\).
В целом траектория состоит из последовательно чередующихся половинок эллипса и окружности, которые без излома и без разрыва переходят друг в друга при \(x = 0\).
Определим период движения заряда: \[T = \frac{\pi}{\sqrt{\frac{k}{m} + \left(\frac{qB}{m}\right)^2}} + \frac{\pi}{\frac{qB}{m}} = \frac{\pi m}{qB}\left(\frac{qB}{\sqrt{km + (qB)^2}} + 1\right).\] Тогда дрейфовая скорость \[u = \frac{2(R - b)}{T} = \frac{2kmv_0}{\pi\sqrt{km + (qB)^2}\left(qB + \sqrt{km + (qB)^2}\right)}.\]
зад 5 Цилиндр
У стеклянного цилиндра плоскостью, параллельной его оси, отрезана часть. Цилиндр лежит плоской поверхностью на листе миллиметровой бумаги (см. рис.). Его сфотографировали с большого расстояния камерой, направленной перпендикулярно листу миллиметровки.
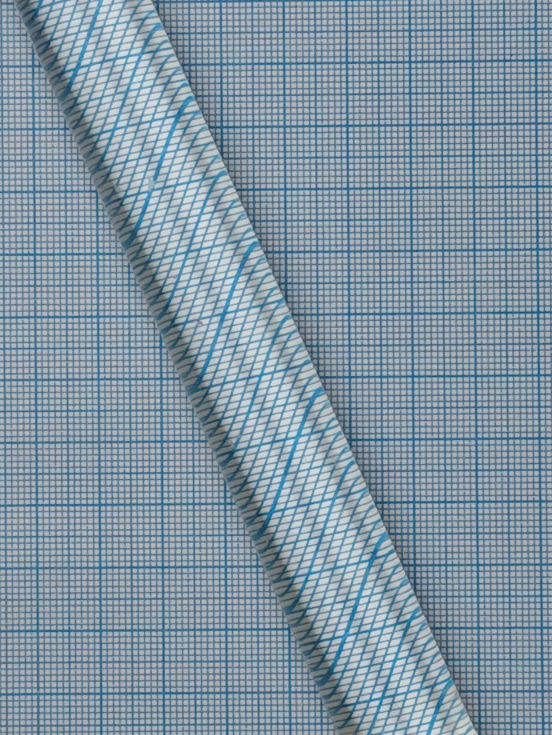
Найдите показатель преломления стекла \(n\).
Какая часть радиуса цилиндра отсечена плоскостью?
Примечания
Для итоговых геометрических построений и получения числовых значений расстояний и углов, необходимых для решения задачи, используйте фотографию, выданную на отдельном листе
Не забудьте сдать этот лист вместе с остальными
▶ПодсказкаСкрыть
Вдоль оси цилиндр изображение не увеличивает, а поперёк работает как толстая линза: увеличение видно по излому линий миллиметровки. Второе соотношение даёт ширина полосы, видимой сквозь цилиндр: её края образуют лучи, идущие по касательной к цилиндру.
▶ОтветСкрыть
1) \(n \approx 1{,}48\); 2) \(\dfrac{y}{R} = \dfrac{R-h}{R} \approx 0{,}46\), где \(h\) — расстояние от оси цилиндра до плоскости среза.
▶РешениеСкрыть
Заметим, что по условию фотографирование происходит с большого расстояния, поэтому можно считать, что увеличение цилиндра в направлении его оси отсутствует. Дополнительно можно убедиться в этом, проверив, что точки пересечения линий миллиметровки и их изображений лежат примерно на оси цилиндра.
Теперь исследуем увеличение для параксиальных лучей в направлении, перпендикулярном оси цилиндра. Пусть расстояние от оси цилиндра до плоскости равно \(h\). Будем считать его положительным, если осталось больше половины цилиндра. Рассмотрим точку, смещённую от плоскости симметрии системы на малое расстояние \(x\). Найдём положение её изображения, образованного параксиальными лучами.
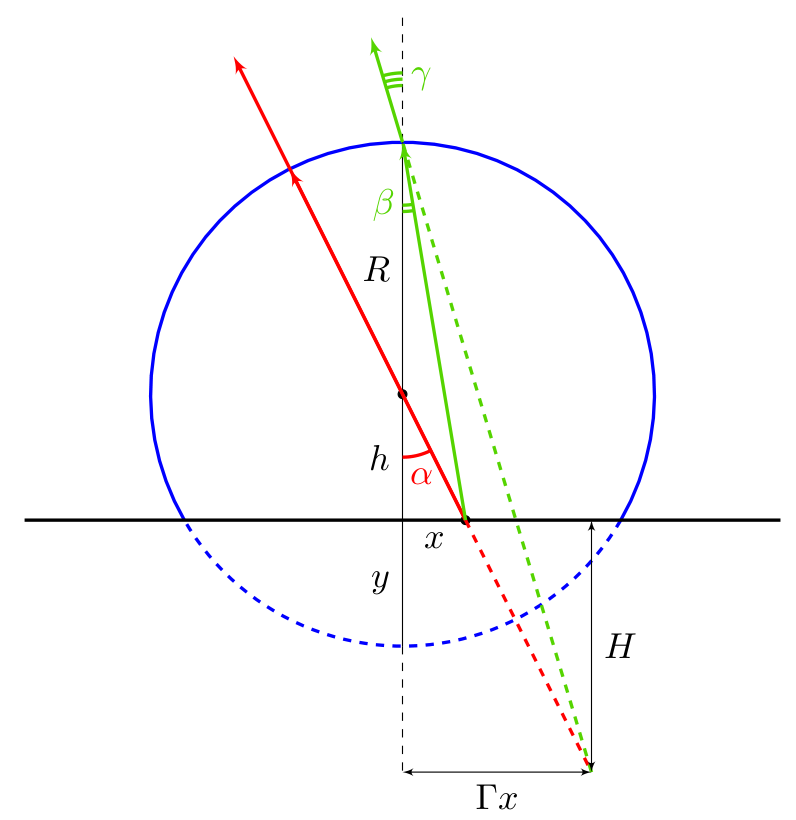
Из закона преломления света получаем: \[\gamma = n\beta = \frac{nx}{h + R}.\] Запишем геометрические соотношения. \[\frac{x(h + H)}{h} = \Gamma x = \frac{nx(h + H + R)}{h + R}.\] Выразим и подставим значение \(H\). \[H = h(\Gamma - 1), \qquad \Gamma(h + R) = n(\Gamma h + R).\] Получаем искомое увеличение: \[\Gamma = \frac{nR}{R - (n - 1)h}.\] Заметим, что мы видим не всю миллиметровку, которую закрывает цилиндр. Такое может быть только в случае \(h > 0\), то есть отрезали меньше половины цилиндра. По фотографии видно, что область видимости ограничивают лучи, идущие по касательной к цилиндру.
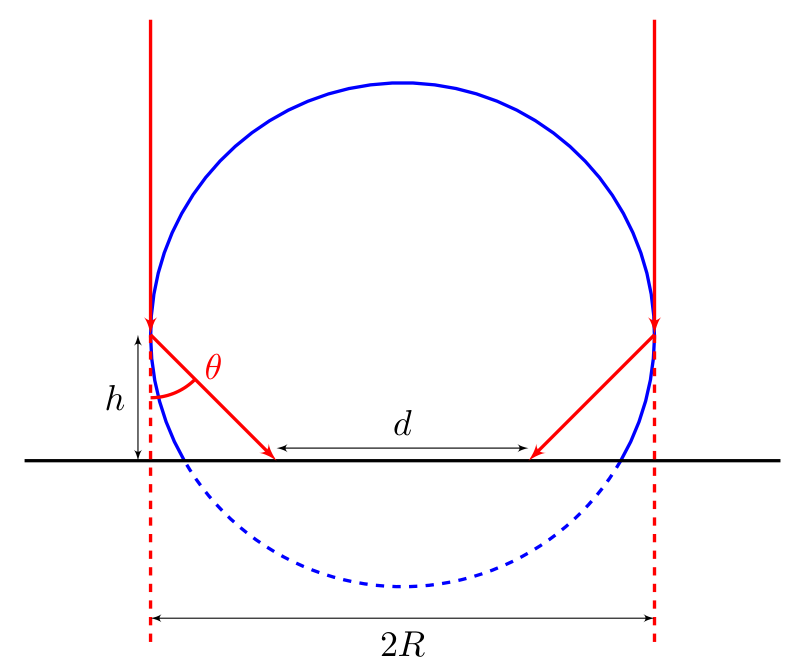
Из закона преломления света имеем: \[\cos\theta = \frac{1}{n}, \qquad d = 2\left(R - h\operatorname{tg}\theta\right), \qquad \frac{d}{2R} = 1 - \frac{h\sqrt{n^2 - 1}}{R}.\] Теперь достаточно измерить по фотографии \(\Gamma\) и \(d/R\). Тогда у нас будет система из двух уравнений с двумя неизвестными.
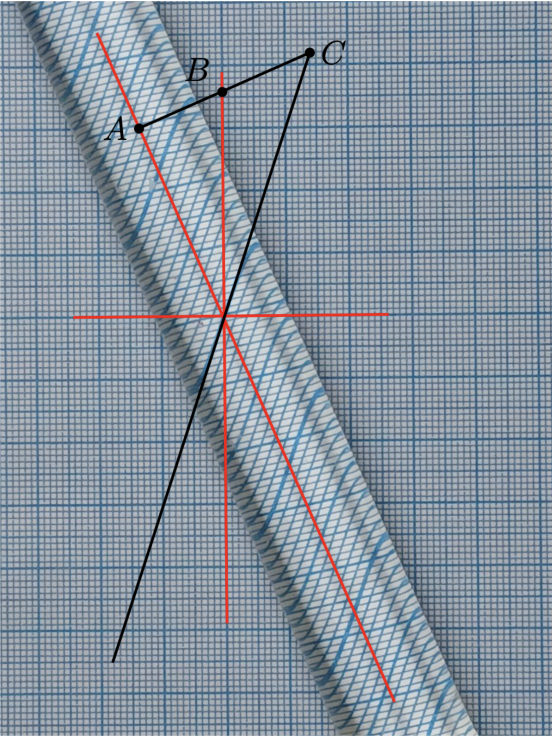
Проведём ось цилиндра, вертикальную линию миллиметровки и касательную к её изображению в точке на оси цилиндра. Отрезок \(CA\) — перпендикуляр из точки касательной на ось цилиндра. Тогда увеличение можно найти по фотографии: \[\Gamma = \frac{AC}{AB} \approx 2{,}0.\] Для поиска области видимости можем воспользоваться подобием: для любой прямой можем определить, какую её часть видно через цилиндр. Воспользуемся горизонтальной линией на миллиметровке: закрыто цилиндром 22 мм, видно через цилиндр 9 мм. \[\frac{d}{2R} \approx 0{,}41.\] Для удобства введём обозначение \(\xi = h/R\). \[\left\{\begin{aligned} 2 &= \frac{n}{1 - (n - 1)\xi};\\ 0{,}41 &= 1 - \xi\sqrt{n^2 - 1}. \end{aligned}\right. \qquad \xi = \frac{0{,}59}{\sqrt{n^2 - 1}} = \frac{2 - n}{2(n - 1)}.\] Получили уравнение на \(n\), которое можно решить численно: \(n = 1{,}48\). Подставляя полученное значение в формулы для \(\xi\), получаем: \[\xi = 0{,}54.\] При этом искомая величина выражается через \(\xi\): \[\frac{y}{R} = \frac{R - h}{R} = 1 - \xi = 0{,}46.\]
Источник: Всероссийская олимпиада школьников по физике, 2025/26, региональный этап, 11 класс, теоретический тур — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.