зад 1 Падение в бездну
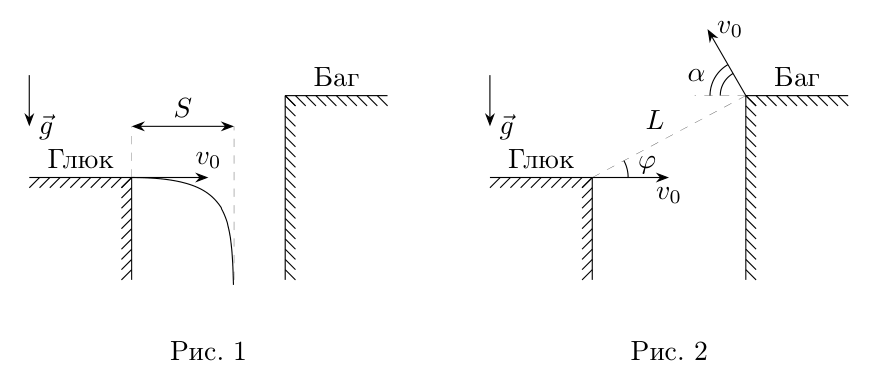
Две противоположные стены глубокого ущелья представляют собой участки параллельных вертикальных плоскостей. Однажды в безветренный день экспериментатор Глюк и теоретик Баг расположились на краях различных стен ущелья (см. рис. 2). Линия, соединяющая Глюка и Бага, образует с горизонтом угол \(\varphi = 30^\circ\). Глюк и Баг бросали одинаковые шарики с одной и той же неизвестной начальной скоростью \(v_0\) относительно Земли, причём такой, что ни один брошенный шарик не достиг противоположной стены. Траектории шариков всегда лежали в вертикальной плоскости, содержащей Глюка и Бага. На движущийся шарик действует сила сопротивления воздуха, направленная против скорости движения шарика и прямо пропорциональная ей. Размерами Глюка и Бага можно пренебречь.
После множества проведённых экспериментов Глюк и Баг выяснили следующее:
если шарик был брошен горизонтально, то он удалялся по горизонтали на расстояние \(S\) от бросающего (см. рис. 1);
при одновременных бросках Глюком и Багом шариков горизонтально и под углом \(\alpha = 60^\circ\) к горизонту соответственно (см. рис. 2) в установившемся режиме шарики движутся вдоль одной вертикальной прямой.
Примечание: Приводить аналитические ответы, являющиеся функциями углов \(\alpha\) и \(\varphi\), не обязательно.
Определите расстояние \(L\) между Глюком и Багом (см. рис. 2).
Для одновременных бросков Глюком и Багом шариков горизонтально и под углом \(\alpha = 60^\circ\) к горизонту соответственно, как показано на рис. 2, определите расстояние \(S_\infty\) между шариками в установившемся режиме, а также минимальное расстояние \(S_{min}\) между шариками в процессе движения.
▶ПодсказкаСкрыть
При вязком трении горизонтальный путь шарика пропорционален начальной горизонтальной скорости. Во втором пункте перейдите в систему отсчёта одного шарика: относительное ускорение направлено против относительной скорости, и относительное движение прямолинейно.
▶ОтветСкрыть
1) \(L = \sqrt3\,S\); 2) \(S_\infty = \sqrt3\,S\), \(S_{min} = 3S/2\).
▶РешениеСкрыть
1. Пусть \(m\) — масса шарика, ускорение свободного падения равняется \(\vec g\), а сила сопротивления, действующая на шарик, определяется выражением \(\vec F_\text{с} = -k\vec v\), где \(\vec v\) — скорость движения шарика. Запишем для одного шарика второй закон Ньютона: \[m\vec a = m\vec g - k\vec v.\] Проецируя уравнение на горизонтальную ось \(x\), получим: \[ma_x = -kv_x \implies \Delta x = \frac{mv_{0x}}{k},\] где \(\Delta x\) — установившееся горизонтальное перемещение шарика с начальной горизонтальной компонентой скорости \(v_{0x}\). Если \(v_{0x} = v_0\), где \(v_0\) — начальная скорость шариков при бросании, то \(\Delta x = S\). Тогда для шарика, брошенного под углом \(\alpha\) к горизонту, получим: \[\Delta x = S\cos\alpha.\] Шарики, одновременно брошенные Глюком и Багом горизонтально и под углом \(\alpha = 60^\circ\) к горизонту соответственно так, как показано на рис. 2 в условии задачи, в установившемся режиме движутся вдоль одной вертикальной прямой. Значит, расстояние между плоскостями обрывов \(l = L\cos\varphi = L\sqrt3/2\) является суммой величин горизонтальных перемещений брошенных шариков. Таким образом: \[l = S + S\cos\alpha = \frac{3S}{2},\] откуда: \[L = \sqrt3\,S.\]
2. Первое решение. Запишем второй закон Ньютона для шариков, брошенных Глюком и Багом: \[m\vec a_\text{Г} = m\vec g - k\vec v_\text{Г}, \qquad m\vec a_\text{Б} = m\vec g - k\vec v_\text{Б}.\] Определим ускорение шарика Глюка относительно шарика Бага: \[\vec a_\text{Г} - \vec a_\text{Б} = \vec a_\text{отн} = -\frac{k(\vec v_\text{Г} - \vec v_\text{Б})}{m} = -\frac{k\vec v_\text{отн}}{m} \implies \vec a_\text{отн} = -\frac{k\vec v_\text{отн}}{m}.\] Поскольку относительное ускорение шариков направлено противоположно направлению их относительной скорости — относительная скорость шариков сохраняет своё направление. Значит, относительное движение шариков будет прямолинейным и прекратится, когда они окажутся на одной вертикали. Изобразим траекторию движения шарика Глюка относительно шарика Бага.
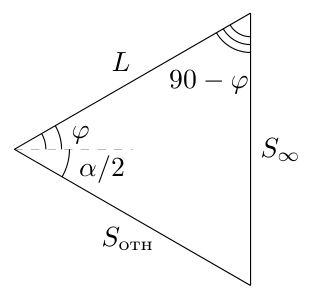
Обратим внимание, что линия, соединяющая Глюка и Бага, образует с вертикалью угол \(90^\circ - \varphi = 60^\circ\). Поскольку направление относительной скорости образует угол \(\alpha/2\) с горизонтом, угол между направлением относительного перемещения шариков и линией, соединяющей Глюка и Бага, равен \(\varphi + \alpha/2 = 60^\circ\). Таким образом, показанный на рисунке треугольник является равносторонним. Тогда расстояние \(S_\infty\) между шариками в установившемся режиме составляет: \[S_\infty = L,\] или же: \[S_\infty = \sqrt3\,S.\]
Минимальное расстояние между шариками \(S_{min}\) достигается в момент, когда относительная скорость шариков направлена перпендикулярно соединяющей их линии. Из рисунка находим:
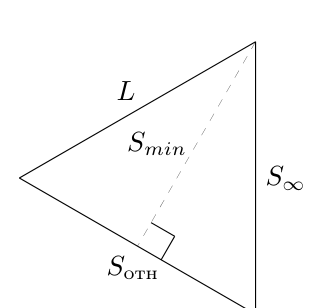
\[S_{min} = L\sin 60^\circ,\] или же: \[S_{min} = \frac{3S}{2}.\]
Второе решение. Введём систему координат \(xOy\), где начало координат \(O\) находится в месте расположения Глюка, ось \(x\) направлена вправо, а ось \(y\) — вертикально вверх. Получим зависимости от времени горизонтальных и вертикальных компонент перемещений одного камня \(\Delta x\) и \(\Delta y\) соответственно. Спроецируем уравнение движения шарика на горизонтальную ось \(x\): \[m\dot v_x = -kv_x \implies \frac{dv_x}{v_x} = -\frac{k\,dt}{m} = -\beta\,dt.\] Пусть \(v_{x0}\) — начальная проекция скорости шарика на ось \(x\). Интегрируя, получим: \[\int\limits_{v_{x0}}^{v_x(t)} \frac{dv_x}{v_x} = \ln\frac{v_x(t)}{v_{x0}} = -\beta t \implies v_x(t) = v_{x0}e^{-\beta t}.\] Интегрируя повторно, получим: \[\Delta x(t) = \int\limits_0^t v_x(t)\,dt = v_{x0}\int\limits_0^t e^{-\beta t}\,dt = \frac{v_{x0}}{\beta}\left(1 - e^{-\beta t}\right).\] Таким образом, разность \(x\) координат шариков Бага и Глюка составляет: \[\Delta x_\text{отн}(t) = x_\text{Б}(t) - x_\text{Г}(t) = L\cos\varphi - \frac{v_0(1 + \cos\alpha)}{\beta}\left(1 - e^{-\beta t}\right).\] С учётом соотношения \(S = v_0/\beta\) получим: \[\Delta x_\text{отн}(t) = L\cos\varphi - S(1 + \cos\alpha)\left(1 - e^{-\beta t}\right).\] Спроецируем уравнение движения шарика на ось \(y\), направленную вертикально вверх: \[m\dot v_y = -mg - kv_y \implies \frac{dv_y}{\dfrac{mg}{k} + v_y} = -\frac{k\,dt}{m} = -\beta\,dt.\] Пусть \(v_{y0}\) — начальная проекция скорости шарика на ось \(y\). Интегрируя, получим: \[\int\limits_{v_{y0}}^{v_y(t)} \frac{dv_y}{\dfrac{mg}{k} + v_y} = \ln\frac{mg + kv_y(t)}{mg + kv_{y0}} = -\beta t \implies v_y(t) = -\frac{mg}{k} + \left(\frac{mg}{k} + v_{y0}\right)e^{-\beta t}.\] Для \(\Delta y(t)\) имеем: \[\Delta y(t) = \int\limits_0^t v_y(t)\,dt = \int\limits_0^t \left(-\frac{mg}{k} + \left(\frac{mg}{k} + v_{y0}\right)e^{-\beta t}\right)dt,\] откуда: \[\Delta y(t) = -\frac{mgt}{k} + \frac1\beta\left(\frac{mg}{k} + v_{y0}\right)\left(1 - e^{-\beta t}\right).\] Таким образом, разность \(y\) координат шариков Бага и Глюка составляет: \[\Delta y_\text{отн}(t) = y_\text{Б}(t) - y_\text{Г}(t) = L\sin\varphi + \frac{v_0\sin\alpha}{\beta}\left(1 - e^{-\beta t}\right).\] С учётом соотношения \(S = v_0/\beta\) получим: \[\Delta y_\text{отн}(t) = L\sin\varphi + S\sin\alpha\left(1 - e^{-\beta t}\right).\] При \(t \to \infty\) имеем: \[\Delta x_\text{отн}(\infty) = L\cos\varphi - S(1 + \cos\alpha) = 0,\] \[\Delta y_\text{отн}(\infty) = L\sin\varphi + S\sin\alpha = S\sqrt3.\] Таким образом \(S_\infty = \Delta y_\text{отн}(\infty)\), а значит: \[S_\infty = S\sqrt3.\]
Пусть \(\left(1 - e^{-\beta t}\right) = z\). Тогда для расстояния \(r(z)\) между камнями имеем: \[r(z) = \sqrt{\Delta x_\text{отн}^2(z) + \Delta y_\text{отн}^2(z)} = \sqrt{\bigl(L\cos\varphi - zS(1 + \cos\alpha)\bigr)^2 + (L\sin\varphi + zS\sin\alpha)^2}.\] Раскрывая скобки, получим: \[r(z) = \sqrt{L^2 + 2z^2S^2(1 + \cos\alpha) - 2LSz\bigl(\cos\varphi(1 + \cos\alpha) - \sin\varphi\sin\alpha\bigr)}.\] Подставляя углы \(\alpha\), \(\varphi\), а также расстояние \(L\): \[r(z) = S\sqrt{3(1 + z^2 - z)}.\] Расстояние достигает своего минимума при минимальном значении подкоренного выражения, которому соответствует вершина параболы: \[z_{min} = \frac12.\] Таким образом: \[S_{min} = \frac{3S}{2}.\]
зад 2 Столкновение на спице
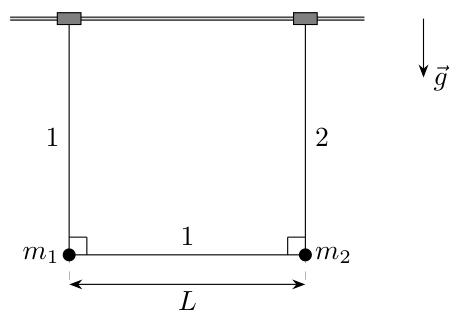
Два одинаковых маленьких невесомых коротких цилиндра могут без трения скользить по длинной закреплённой горизонтальной спице. Цилиндры соединены с невесомыми нерастяжимыми нитями 1 и 2, причём длина нити 1 на величину \(L\) больше длины нити 2 (см. рис). По нити 1 без трения может перемещаться маленькая бусинка массой \(m_1\), а небольшой груз массой \(m_2\) прикреплён к концам обеих нитей. Изначально систему, состоящую из цилиндров, нитей, бусинки и груза удерживают в состоянии покоя таким образом, что спица и обе нити находятся в одной вертикальной плоскости, бусинка и груз расположены на одной горизонтали, при этом бусинка расположена на одной вертикали с цилиндром, прикреплённым к нити 1, а груз расположен на одной вертикали с цилиндром, прикреплённым к нити 2. Нити слегка натянуты. Ускорение свободного падения равно \(g\). Считайте, что размеры цилиндров больше размеров бусинки и груза. Сопротивлением воздуха можно пренебречь. Систему отпускают.
Определите скорости \(v_1\) и \(v_2\) бусинки и груза соответственно прямо перед столкновением цилиндров.
Определите силы натяжения \(T_1\) и \(T_2\) нитей 1 и 2 соответственно прямо перед столкновением цилиндров.
▶ПодсказкаСкрыть
Невесомые цилиндры на гладкой спице держат нити только вертикально, поэтому столкновение произойдёт, когда всё окажется на одной вертикали; горизонтальный импульс системы сохраняется. Для сил натяжения нужно ускорение бусинки — найдите радиус кривизны её траектории относительно груза (это парабола).
▶ОтветСкрыть
1) \(v_1 = \sqrt{\dfrac{gL}{1 + m_1/m_2}}\), \(v_2 = \dfrac{m_1}{m_2}\sqrt{\dfrac{gL}{1 + m_1/m_2}}\); 2) \(T_1 = m_1g\left(1 + \dfrac{m_1}{2m_2}\right)\), \(T_2 = \left(m_1 + m_2 + \dfrac{m_1^2}{2m_2}\right)g\).
▶РешениеСкрыть
1. Поскольку цилиндры являются невесомыми, равнодействующая приложенных к ним сил в любой момент должна быть равна нулю. Так как трения между спицей и цилиндрами нет, спица действует на цилиндры в направлении, перпендикулярном спице, то есть в вертикальном. До столкновения цилиндров на них действуют только силы натяжения нитей и силы реакции со стороны спицы. Тогда условие равенства нулю равнодействующей приложенных к цилиндрам сил возможно, если участки нитей, соединяющие цилиндры с бусинкой и грузом, в любой момент ориентированы вертикально. Из этого следует, что столкновение цилиндров произойдёт в момент, когда бусинка, груз и цилиндры будут расположены практически на одной вертикали.
Обратим внимание, что скорость груза в любой момент направлена горизонтально. В момент столкновения цилиндров скорость бусинки также направлена горизонтально. Пусть \(v_\text{отн}\) — скорость относительного движения бусинки и груза в момент столкновения цилиндров. Определим \(v_\text{отн}\) из закона сохранения механической энергии. К рассматриваемому моменту вертикальное перемещение бусинки направлено вниз и равно \(L/2\), так как нити являются нерастяжимыми. Поскольку система замкнута в направлении спицы — её импульс в данном направлении равен нулю. Отсюда получим связь скоростей \(v_1\) и \(v_2\) бусинки и груза соответственно с величиной их относительной скорости \(v_\text{отн}\) в момент столкновения цилиндров: \[v_1 = \frac{m_2v_\text{отн}}{m_1 + m_2}, \qquad v_2 = \frac{m_1v_\text{отн}}{m_1 + m_2} \implies E_k = \frac{m_1v_1^2}{2} + \frac{m_2v_2^2}{2} = \frac{m_1m_2v_\text{отн}^2}{2(m_1 + m_2)}.\] Запишем закон сохранения механической энергии: \[E_k = \frac{m_1m_2v_\text{отн}^2}{2(m_1 + m_2)} = -\Delta W_p = \frac{m_1gL}{2} \implies v_\text{отн}^2 = gL\left(1 + \frac{m_1}{m_2}\right).\] Находим скорости \(v_1\) и \(v_2\) бусинки и груза соответственно непосредственно перед столкновением цилиндров: \[v_1 = \sqrt{\frac{gL}{1 + m_1/m_2}}, \qquad v_2 = \frac{m_1}{m_2}\sqrt{\frac{gL}{1 + m_1/m_2}}.\]
2. В момент столкновения цилиндров все силы, действующие на бусинку и груз, являются вертикальными. Поскольку груз может перемещаться только по горизонтали, его ускорение в рассматриваемый момент равно нулю.
Пусть \(a_1\) — проекция ускорения бусинки в момент столкновения цилиндров на ось, направленную вертикально вверх. Из второго закона Ньютона для бусинки и груза получим: \[2T_1 = m_1(g + a_1), \qquad T_2 = T_1 + m_2g,\] откуда: \[T_1 = \frac{m_1(g + a_1)}{2}, \qquad T_2 = m_2g + \frac{m_1(g + a_1)}{2}.\] Таким образом, для решения задачи необходимо определить \(a_1\). Далее можно действовать разными способами.
Первый способ. Пусть \(\vec a_\text{б}\) и \(\vec a_\text{г}\) — ускорения бусинки и груза относительно лабораторной системы отсчёта, а \(\vec a_\text{отн}\) — ускорение бусинки в системе отсчёта, связанной с грузом. Тогда ускорение бусинки можно представить в следующем виде: \[\vec a_\text{б} = \vec a_\text{г} + \vec a_\text{отн}.\] Обратим внимание, что в рассматриваемый момент ускорение груза равняется нулю. Значит, в рассматриваемый момент ускорение бусинки в системе отсчёта, связанной с грузом, направлено вертикально вверх и равно \(a_1\). Дальнейшее решение задачи проведём в системе отсчёта, связанной с грузом. Непосредственно перед столкновением цилиндров относительная скорость бусинки и груза направлена горизонтально, значит: \[a_1 = a_\text{отн} = \frac{v_\text{отн}^2}{\rho},\] где \(\rho\) — радиус кривизны траектории бусинки при движении в системе отсчёта груза.
Проанализируем траекторию относительного движения бусинки и груза. В системе отсчёта груза введём систему координат \(xOy\) с началом в нижней точке траектории бусинки относительно груза (см. рис). Запишем условие постоянства длины нити 1:
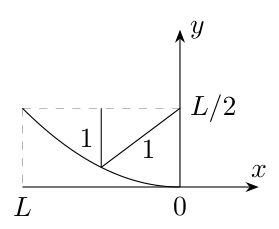
\[L = \left(\frac L2 - y\right) + \sqrt{\left(\frac L2 - y\right)^2 + x^2} \implies y = \frac{x^2}{2L}.\] Таким образом, траектория движения бусинки в системе отсчёта груза представляет собой параболу.
Определим радиус кривизны \(\rho\) в вершине параболы, используя аналогию со свободным полётом материальной точки в поле тяжести.
Пусть скорость материальной точки в некоторый момент равна \(v_0\) и направлена горизонтально. Материальная точка движется в однородном поле тяжести с ускорением свободного падения \(g\), направленным вертикально вниз. Введём систему координат \(xOy\), где \(O\) — положение точки в рассматриваемый момент, ось \(x\) направлена горизонтально, а ось \(y\) направлена вертикально вниз. Тогда через прошедшее время \(t\) от рассматриваемого момента: \[x = v_0t, \qquad y = \frac{gt^2}{2} \implies y = \frac{gx^2}{2v_0^2} = \frac{x^2}{2p}.\] Величина \(p\) называется фокальным параметром параболы. Определим радиус кривизны \(\rho_0\) траектории материальной точки в вершине параболы. Из второго закона Ньютона в рассматриваемый момент: \[\frac{mv_0^2}{\rho_0} = mg \implies \rho_0 = \frac{v_0^2}{g} = p.\] Вернёмся к определению радиуса кривизны траектории бусинки в системе отсчёта груза в момент столкновения цилиндров. Фокальный параметр параболы для траектории относительного движения бусинок равен \(L\), поэтому радиус кривизны траектории относительного движения бусинок в рассматриваемый момент составляет: \[\rho = L.\]
Примечание: Тот же результат может быть получен из непосредственного анализа кривой, задающей траекторию относительного движения бусинки и груза.
Рассмотрим произвольную кривую, заданную зависимостью \(y(x)\). Пусть \(\varphi\) — угол наклона касательной к кривой. Тогда: \[\frac{dy}{dx} = y' = \operatorname{tg}\varphi \implies \frac{d^2y}{dx^2} = y'' = \frac{1}{\cos^2\varphi}\frac{d\varphi}{dx} = \frac{\varphi'}{\cos^2\varphi}.\] Радиус кривизны произвольной плоской кривой определяется выражением: \[\rho = \left|\frac{dl}{d\varphi}\right|,\] где \(dl\) — элемент длины кривой, а \(d\varphi\) — угол между касательными к кривой на концах выделенного элемента. Но \(dl = dx/\cos\varphi\), поэтому: \[\rho = \left|\frac{1}{\cos\varphi}\frac{dx}{d\varphi}\right| = \left|\frac{1}{\varphi'\cos\varphi}\right| = \left|\frac{1}{y''\cos^3\varphi}\right|.\] Но \(1/\cos^2\varphi = 1 + \operatorname{tg}^2\varphi = 1 + y'^2\), поэтому: \[\rho = \frac{(1 + y'^2)^{3/2}}{|y''|}.\] Применим полученное выражение в случае рассмотрения траектории движения бусинки относительно груза. Определим \(y'\) и \(y''\): \[y' = \frac xL, \qquad y'' = \frac1L.\] Тогда в точке с координатой \(x = 0\): \[\rho = L.\] Таким образом: \[a_1 = \frac{v_\text{отн}^2}{L} = g\left(1 + \frac{m_1}{m_2}\right).\]
Второй способ. В рассматриваемый момент тангенциальное ускорение бусинки равно нулю, поэтому её ускорение \(a_1\) определяется выражением: \[a_1 = \frac{v_1^2}{\rho_1},\] где \(\rho_1\) — радиус кривизны траектории бусинки в рассматриваемый момент. Проанализируем траекторию бусинки в лабораторной системе отсчёта. Введём систему координат \(xOy\) с началом в нижней точке траектории бусинки. Направления координатных осей совпадают с введёнными на рисунке к первому способу решения. Центр масс системы не перемещается вдоль оси \(x\), поэтому: \[m_1x_1 + m_2x_2 = 0 \implies x_2 = -\frac{m_1x_1}{m_2}.\] Запишем условие постоянства длины нити 1: \[L = \left(\frac L2 - y_1\right) + \sqrt{\left(\frac L2 - y_1\right)^2 + (x_1 - x_2)^2}.\] Отсюда: \[(x_1 - x_2)^2 = x_1^2(1 + m_1/m_2)^2 = 2Ly_1 \implies y_1(x_1) = \frac{x_1^2(1 + m_1/m_2)^2}{2L}.\] Таким образом, траектория движения бусинки в лабораторной системе отсчёта является параболой. Поиск радиуса кривизны в её вершине уже был осуществлён в рамках первого решения, поэтому: \[\rho_1 = \frac{L}{(1 + m_1/m_2)^2}.\] Таким образом: \[a_1 = \frac{v_1^2(1 + m_1/m_2)^2}{L} = g\left(1 + \frac{m_1}{m_2}\right).\]
Третий способ. Пусть \(\vec a_\text{б}\) и \(\vec a_\text{г}\) — ускорения бусинки и груза относительно лабораторной системы отсчёта, а \(\vec a_\text{отн}\) — ускорение бусинки в системе отсчёта, связанной с грузом. Тогда ускорение бусинки можно представить в следующем виде: \[\vec a_\text{б} = \vec a_\text{г} + \vec a_\text{отн}.\]
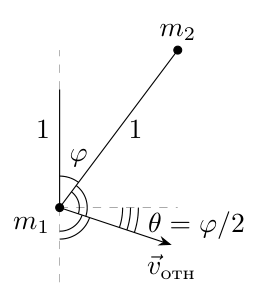
Обратим внимание, что в рассматриваемый момент ускорение груза равняется нулю. Значит, в рассматриваемый момент ускорение бусинки в системе отсчёта, связанной с грузом, направлено вертикально вверх и равно \(a_1\). Дальнейшее решение задачи проведём в системе отсчёта, связанной с грузом. Рассмотрим условие постоянства длины нити 1. Пусть в некоторый момент участок нити 1, соединяющий бусинку с грузом, образует угол \(\varphi\) с вертикалью. Найдём угол \(\theta\) между направлением скорости бусинки относительно груза и горизонтом. Поскольку скорости цилиндров направлены горизонтально, длина вертикального участка нити 1, соединяющего бусинку с цилиндром, изменяется со скоростью \(u_\text{бц}\), равной: \[u_\text{бц} = v_\text{отн}\sin\theta.\] Длина участка нити 1, соединяющего бусинку с грузом, изменяется со скоростью \(u_\text{бг}\), равной: \[u_\text{бг} = v\cos(\varphi + 90 - \theta) = v_\text{отн}\sin(\theta - \varphi).\] Поскольку длина нити 1 остаётся постоянной: \[u_\text{бц} + u_\text{бг} = 0 \implies \sin\theta = \sin(\varphi - \theta) \implies \theta = \frac\varphi2.\] Этот результат можно также получить из условия направления скорости бусинки вдоль биссектрисы внешнего угла между участками нити 1 (см. рис). Это является следствием оптического свойства параболы.
В рассматриваемый момент тангенциальное ускорение бусинки в рассматриваемой системе отсчёта равняется нулю, поэтому для проекции ускорения бусинки \(a_1\) на ось, направленную вертикально вверх, имеем: \[a_1 = -v_\text{отн}\frac{d\theta}{dt} = -\frac{v_\text{отн}\dot\varphi}{2}.\] Найдём величину \(\dot\varphi\). Поскольку в рассматриваемый момент расстояние между бусинкой и грузом равно \(L/2\): \[v_\text{отн} = -\frac{L\dot\varphi}{2} \implies \dot\varphi = -\frac{2v_\text{отн}}{L}.\] Подставляя \(\dot\varphi\) в выражение для \(a_1\), получим: \[a_1 = \frac{v_\text{отн}^2}{L} = g\left(1 + \frac{m_1}{m_2}\right).\]
Четвёртый способ. Обозначим за \(y\) смещение бусинки в направлении «вертикально вниз», за \(x\) — расстояние между цилиндрами, а за \(r\) — длину участка нити 1, соединяющего груз и бусинку. Пусть в некоторый момент участок нити 1, соединяющий груз и бусинки, образует угол \(\varphi\) с вертикалью, тогда \(y = x\operatorname{ctg}\varphi\) и \(r = x/\sin\varphi\). Из условия нерастяжимости нити получим:
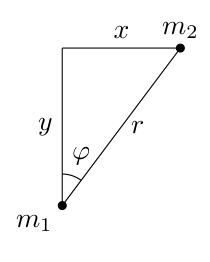
\[L = y + r = x\operatorname{ctg}\varphi + \frac{x}{\sin\varphi}.\] Отсюда: \[x = \frac{L\sin\varphi}{1 + \cos\varphi}, \qquad y = \frac{L\cos\varphi}{1 + \cos\varphi}.\] В рассматриваемый момент \(\varphi = 0\). Далее нижний индекс 0 соответствует рассматриваемому моменту. В рассматриваемый момент проекция ускорения бусинки на ось, направленную вертикально вверх, определяется выражением \(a_1 = -d^2y_0/dt^2\). Дифференцируя \(y\) по времени, получим: \[\frac{dy}{dt} = -\frac{L\dot\varphi(\sin\varphi + \sin\varphi\cos\varphi - \sin\varphi\cos\varphi)}{(1 + \cos\varphi)^2} = -\frac{L\sin\varphi\,\dot\varphi}{(1 + \cos\varphi)^2}.\] Продифференцируем по времени величину \(dy/dt\): \[\frac{d^2y}{dt^2} = -\frac{L\sin\varphi\,\ddot\varphi}{(1 + \cos\varphi)^2} - \frac{2L\sin^2\varphi\,\dot\varphi^2}{(1 + \cos\varphi)^3} - \frac{L\cos\varphi\,\dot\varphi^2}{(1 + \cos\varphi)^2}.\] Поскольку в рассматриваемый момент \(\varphi = 0\): \[a_1 = \frac{L\dot\varphi_0^2}{4}.\] Определим величину \(\dot\varphi_0\). Для этого продифференцируем по времени выражение для \(x\): \[\frac{dx}{dt} = \frac{L\dot\varphi(\cos\varphi + \cos^2\varphi + \sin^2\varphi)}{(1 + \cos\varphi)^2} = \frac{L\dot\varphi}{1 + \cos\varphi}.\] В рассматриваемый момент \(\varphi = 0\), а \(dx/dt = -v_\text{отн}\). Тогда: \[-v_\text{отн} = \frac{L\dot\varphi_0}{2} \implies \dot\varphi_0 = -\frac{2v_\text{отн}}{L}.\] Таким образом: \[a_1 = \frac{v_\text{отн}^2}{L} = g\left(1 + \frac{m_1}{m_2}\right).\]
Подставляя \(a_1\) в выражения для \(T_1\) и \(T_2\), находим: \[T_1 = m_1g\left(1 + \frac{m_1}{2m_2}\right), \qquad T_2 = \left(m_1 + m_2 + \frac{m_1^2}{2m_2}\right)g.\]
зад 3 Из архива ЦПМК
В архиве ЦПМК 2011 года была обнаружена задача, в которой описывалось довольно странное устройство для экспериментов с идеальным газом.
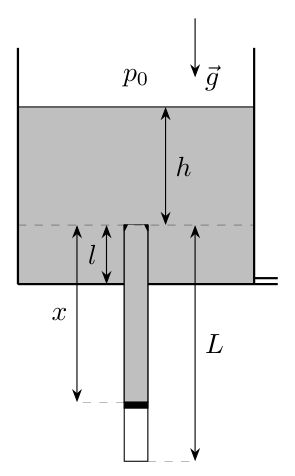
Закрытая снизу тонкостенная цилиндрическая трубка длиной \(L\), установленная вертикально, жёстко соединена с закреплённым цилиндрическим сосудом, ось которого также вертикальна, а диаметр во много раз превышает диаметр трубки (см. рис.). Верхняя часть трубки расположена на расстоянии \(l\) выше дна сосуда. В трубке без трения может перемещаться тонкий лёгкий герметичный поршень. Под поршнем находится воздух, который можно считать идеальным газом. В верхней части трубки расположены небольшие упоры, ограничивающие движение поршня вверх.
В стенке сосуда вблизи его дна проделано небольшое отверстие. С помощью тонкой трубочки через отверстие сосуд очень медленно наполняют ртутью, а затем так же медленно понижают уровень ртути в сосуде до его дна.
Далее везде \(h\) обозначает уровень ртути в сосуде относительно верхней части трубки, а \(x\) — расстояние между поршнем и упорами. Считайте, что в процессе изменения уровня ртути в сосуде температура воздуха под поршнем и атмосферное давление остаются постоянными.
Параметры установки: \(L = 3{,}04\) м, \(l = 0{,}04\) м, атмосферное давление \(p_0\) равно гидростатическому давлению столба ртути высотой \(h_0 = p_0/\rho g = 0{,}76\) м, где \(\rho\) — плотность ртути, а \(g\) — ускорение свободного падения. Величины \(p_0\), \(\rho\) и \(g\) считайте неизвестными.
Во всех пунктах задачи приведите как аналитические выражения, так и численные значения для ответов.
Изначально ртути в сосуде и над поршнем нет, а давление воздуха под поршнем превышает величину атмосферного давления. В пунктах 1–3 считайте, что когда уровень ртути в сосуде достиг максимального значения \(h_{max} = 1{,}52\) м, расстояние между поршнем и упорами составило \(x_{max} = 2{,}28\) м.
Рассмотрим процесс повышения уровня ртути в сосуде. При каком значении уровня \(h_1\) ртути в сосуде поршень пришёл в движение?
Пусть уровень ртути в сосуде в процессе его повышения составил \(h_1 + \Delta h\), где \(0 < \Delta h \ll h_1\). Найдите возможные значения \(x_1\) между поршнем и упорами.
На каком расстоянии \(x_2\) до упоров будет находиться поршень, когда уровень ртути в сосуде понизится до его дна? Ответ обоснуйте.
Ртуть полностью откачали из сосуда и пространства над поршнем, после чего изменили количество воздуха под поршнем. Далее процессы повышения и понижения уровня в сосуде с помощью трубочки через отверстие повторили. Оказалось, что когда уровень ртути в сосуде достиг величины \(h_{max} = 1{,}52\) м, расстояние между поршнем и упорами составило \(x'_{max} = 1{,}52\) м. При каком значении уровня \(h_2\) ртути в сосуде в процессе его понижения поршень достигает упоров?
▶ПодсказкаСкрыть
Условие равновесия поршня — квадратное уравнение относительно \(x\); сравните, как растут с \(x\) давление газа (закон Бойля — Мариотта) и давление ртути, чтобы понять, какое из положений равновесия устойчиво. Поршень срывается к упорам, когда два положения равновесия сливаются (касание графиков).
▶ОтветСкрыть
1) \(h_1 = \dfrac{(h_0 + h_{max} + x_{max})(L - x_{max})}{L} - h_0 = 380\) мм; 2) \(x_1 = L - h_0 - h_1 = 1900\) мм; 3) \(x_2 = \dfrac{L - h_0 + \sqrt{(L + h_0)^2 - 4(h_0 + h_{max} + x_{max})(L - x_{max})}}{2} = 1520\) мм; 4) \(h_2 = 2\sqrt{(h_0 + h_{max} + x'_{max})(L - x'_{max})} - (L + h_0) \approx 1007\) мм.
▶РешениеСкрыть
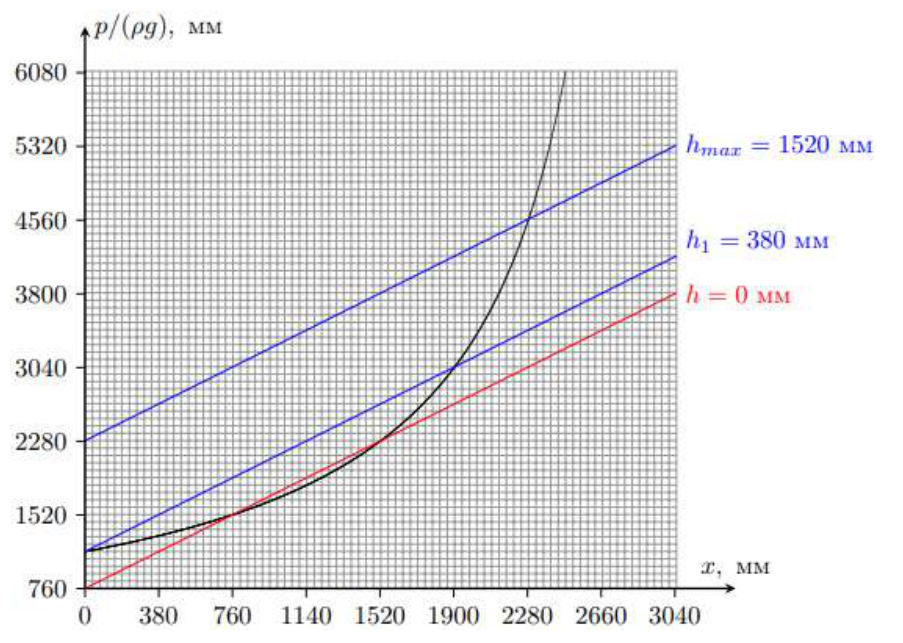
1. Пусть \(\Delta p\) — отличие давления воздуха под поршнем от атмосферного в начале процесса. Поршень придёт в движение, когда давление ртути на поршень сравняется с избыточным давлением воздуха под поршнем, откуда: \[p_0 + \rho gh_1 = p_0 + \Delta p \implies h_1 = \frac{\Delta p}{\rho g}.\] Температура воздуха под поршнем может считаться постоянной. Поскольку нижняя часть трубы закрыта, количество воздуха под поршнем также будет оставаться постоянным. Тогда, если давление воздуха под поршнем обозначить за \(p_\text{в}\), его зависимость от \(x\) определяется законом Бойля–Мариотта: \[p_\text{в}V = \mathrm{const} \implies p_\text{в} = \frac{(p_0 + \Delta p)L}{L - x}.\] Пусть уровень ртути в сосуде равен \(h\). Тогда давление \(p_\text{р}\) ртути на поршень составляет: \[p_\text{р} = p_0 + \rho g(h + x).\] В положении равновесия давление воздуха под поршнем равно давлению ртути на поршень, поэтому: \[p_0 + \rho g(x + h) = \frac{(p_0 + \Delta p)L}{L - x}.\] Когда уровень ртути в сосуде достигает максимального значения \(h_{max}\), величина \(x = x_{max}\), получаем: \[\frac{\Delta p}{\rho g} = h_1 = \left(\frac{p_0}{\rho g} + x_{max} + h_{max}\right)\left(1 - \frac{x_{max}}{L}\right) - \frac{p_0}{\rho g},\] или с учётом \(p_0/(\rho g) = h_0\): \[h_1 = \frac{(h_0 + h_{max} + x_{max})(L - x_{max})}{L} - h_0 = 380\text{ мм}.\]
2. Перепишем условие равновесия поршня в следующем виде: \[(h_0 + h + x)(L - x) = (h_0 + h_1)L.\] Раскроем скобки и получим: \[x^2 - (L - h_0 - h)x + (h_1 - h)L = 0.\] Обратим внимание, что при \(h > h_1\) свободный член полученного квадратного уравнения является отрицательным, что следует из теоремы Виета, а значит уравнение имеет ровно один положительный корень. Тогда, поскольку нахождение поршня выше упоров не является возможным, при \(h > h_1\) поршень имеет единственное положение равновесия. Так как \(\Delta h \ll h_1\), свободный член можно принять равным нулю. Сокращая решение \(x = 0\), получим: \[x_1 = L - h_0 - h_1,\] или же: \[x_1 = L - \frac{(h_0 + h_{max} + x_{max})(L - x_{max})}{L} = 1900\text{ мм}.\]
3. После того, как уровень ртути в сосуде окажется ниже верхней части трубы, положение равновесия поршня перестанет изменяться. Решим квадратное уравнение, получаемое из условия равновесия поршня, при \(h = 0\): \[x_{2(1,2)} = \frac{L - h_0 \pm \sqrt{(L - h_0)^2 - 4Lh_1}}{2} = 0{,}76\text{ м},\ 1{,}52\text{ м}.\] Таким образом, когда уровень ртути в сосуде понизится до практически нулевого, поршень имеет два положения равновесия и расположится в том из них, которое является устойчивым. Проанализируем оба найденных положения равновесия поршня на устойчивость.
Положение равновесия поршня является устойчивым, если при повышении расстояния между ним и упорами давление воздуха под поршнем становится выше, чем давление ртути на поршень. Если расстояние между поршнем и упорами увеличилось на малую величину \(\Delta x\), то условия устойчивости положения равновесия поршня можно записать следующим образом: \[p_0 + \rho g(h + x + \Delta x) < \frac{(p_0 + \Delta p)L}{L - x - \Delta x}.\] Используя условие равновесия, получим: \[\rho g\Delta x < \frac{(p_0 + \Delta p)L}{L - x - \Delta x} - \bigl(p_0 + \rho g(h + x)\bigr) = \frac{(p_0 + \Delta p)L}{L - x - \Delta x} - \frac{(p_0 + \Delta p)L}{L - x}.\] С учётом малости \(\Delta x\) имеем: \[\rho g\Delta x < \frac{(p_0 + \Delta p)L\Delta x}{(L - x - \Delta x)(L - x)} \approx \frac{(p_0 + \Delta p)L\Delta x}{(L - x)^2} \implies \rho g < \frac{(p_0 + \Delta p)L}{(L - x)^2}.\] Определим значения \(x\), при которых положения равновесия поршня является устойчивым: \[L > x > L - \sqrt{\frac{(p_0 + \Delta p)L}{\rho g}} = L - \sqrt{(h_0 + h_1)L} = x_\text{кр} \approx 1178\text{ мм}.\] Таким образом, положение равновесия \(x_{2(1)} = 760\) мм является неустойчивым, а \(x_{2(2)} = 1520\) мм — устойчивым. Отметим, что при \(h = 0\) положение \(x = 0\) также является положением равновесия, поскольку для данного положения давление воздуха под поршнем будет выше, чем давление ртути на поршень, равное атмосферному. Однако, пока поршень не окажется на расстоянии \(x = x_\text{кр}\) от упоров, он всегда будет располагаться в устойчивом положении равновесия. При этом величина \(x\) монотонно возрастает с увеличением уровня \(h\) ртути в сосуде. Поскольку найденная при \(h = 0\) величина \(x_{2(2)} > x_\text{кр}\), то поршень в процессе понижения уровня ртути в сосуде всегда расположен в положении устойчивого равновесия и не может его покинуть. Таким образом, конечному положению поршня соответствует следующая величина \(x_2\): \[x_2 = \frac{L - h_0 + \sqrt{(L + h_0)^2 - 4(h_0 + h_{max} + x_{max})(L - x_{max})}}{2} = 1520\text{ мм}.\]
Примечание: Исследование на устойчивость положений равновесия поршня можно осуществить не только аналитически, но и графически. Для это построим график зависимости \(p_\text{в}(x)\) (чёрная линия на рис.), а поверх него — прямые \(p_\text{р}(x)\) при различных значениях \(h\), где давления измеряются в миллиметрах ртутного столба. Точки пересечения графиков функций \(p_\text{в}(x)\) и \(p_\text{р}(x)\) соответствуют положениям равновесия поршня. Если вблизи точки пересечения с увеличением \(x\) функция \(p_\text{в}(x)\) возрастает на большую величину, чем функция \(p_\text{р}(x)\), то при малом смещении поршня равнодействующая приложенных к нему сил будет направлена противоположно смещению поршня, и, следовательно, положения равновесия будет являться устойчивым. Если же вблизи точки пересечения с увеличением \(x\) функция \(p_\text{в}(x)\) возрастает на меньшую величину, чем функция \(p_\text{р}(x)\), то при малом смещении поршня равнодействующая приложенных к нему сил будет направлена вдоль смещения поршня, и, следовательно, положение равновесия поршня будет являться неустойчивым. Из рисунка видно, что при \(h > h_1\) все положения равновесия поршня являются устойчивыми, а положение равновесия \(x = 0\) при \(h = h_1\) является неустойчивым. Если мы рассмотрим случай \(h = 0\) (красная прямая на графике), то точка пересечения \(x_{2(1)} = 760\) мм соответствует неустойчивому, а \(x_{2(2)} = 1520\) мм — устойчивому положению равновесия.
4. Используя результаты решения первого пункта, определим величину \(h_1\), при которой поршень приходит в движение:
\[h_1 = \frac{(h_0 + h_{max} + x_{max})(L - x_{max})}{L} - h_0 = 1140\text{ мм}.\] Запишем условие равновесия поршня: \[x^2 - x(L - h_0 - h) + L(h_1 - h) = 0.\] Решению \(x = 0\) соответствует величина \(h = h_1\). Однако при решении второго пункта мы получали, что при \(h = h_1\) у поршня существует второе положение равновесия на расстоянии \(x_1\) от упоров, равном: \[x_1 = L - \frac{(h_0 + h_{max} + x_{max})(L - x_{max})}{L} = 1140\text{ мм}.\] Данное положение является устойчивым, что можно показать, используя критерий устойчивости положения равновесия, полученный при решении четвёртого пункта:
\[x > L - \sqrt{(h_0 + h_1)L} = x_\text{кр} \approx 637\text{ мм}.\] Данное условие выполнено при \(x = x_1\), поэтому в процессе понижения уровня ртути в сосуде поршень не достигает упоров при \(h = h_1\).
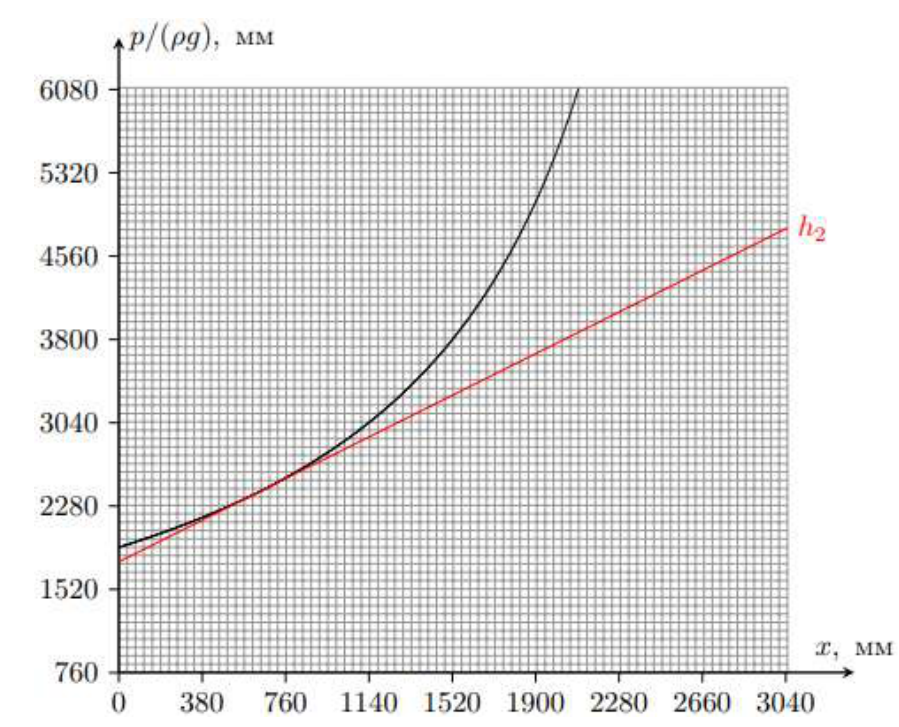
При последующем понижении уровня ртути в сосуде у поршня есть два положения равновесия, одно из которых является устойчивым, а другое — неустойчивым. Пока расстояние \(x\) между поршнем и упорами удовлетворяет условию \(x > x_\text{кр}\), поршень располагается в положении устойчивого равновесия. Когда расстояние между поршнем и упорами станет равны \(x = x_\text{кр}\), два положения равновесия поршня, одно из которых является устойчивым, а второе — неустойчивым, совпадут и станут единым положением неустойчивого равновесия по отношению к смещению в сторону упоров. Данное положение соответствует касанию на графиков зависимостей \(p_\text{в}(x)\) и \(p_\text{р}(x)\), приведённых в примечании к решению четвёртого пункта задачи. Из этого же графика видна неустойчивость данного положения равновесия поршня по отношению к смещению в сторону упоров.
Таким образом, если при некотором значении \(h = h_2\) поршень оказывается в положении \(x = x_\text{кр}\), то при данном значении \(h\) во всех положениях, кроме \(x = x_\text{кр}\), давление воздуха под поршнем будет больше, чем давление ртути на поршень (см. рис. ниже), поэтому поршень скачкообразно переместится в сторону упоров и при дальнейшем понижении уровня ртути в сосуде от них не оторвётся.
Учтём, что касание графиков соответствует наличию единственного корня у квадратного уравнения, получаемого из условия равновесия поршня. Воспользуемся теоремой Виета: \[2x_\text{кр} = L - h_0 - h_2.\] После подстановки \(h_1\) в выражение для \(x_\text{кр}\) находим: \[h_2 = 2\sqrt{(h_0 + h_{max} + x_{max})(L - x_{max})} - (L + h_0) \approx 1007\text{ мм}.\]
зад 4 Полёты стержня
В распоряжении экспериментатора Глюка были закреплённая равномерно заряженная по поверхности зарядом \(Q\) непроводящая сфера радиусом \(R\) и очень длинный тонкий прямолинейный непроводящий стержень массой \(m\), заряженный равномерно по длине с линейной плотностью заряда \(\lambda\). Известно, что заряды стержня и сферы были одноимёнными.
В первой серии экспериментов Глюк помещал стержень на поверхность сферы таким образом, что стержень касался поверхности сферы своей серединой.
Сначала Глюк отпустил стержень из состояния покоя, и когда расстояние между центрами сферы и стержня достигло неизвестной величины \(l > R\), стержень двигался со скоростью \(u_0 = \sqrt{Q\lambda/(2\pi\varepsilon_0m)}\) (см. рис. 1).
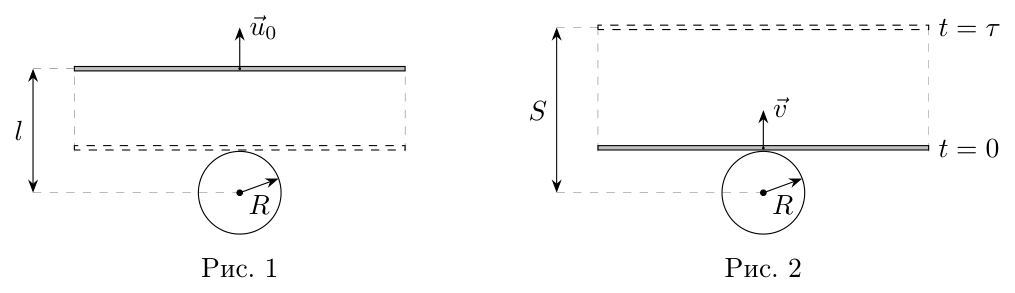
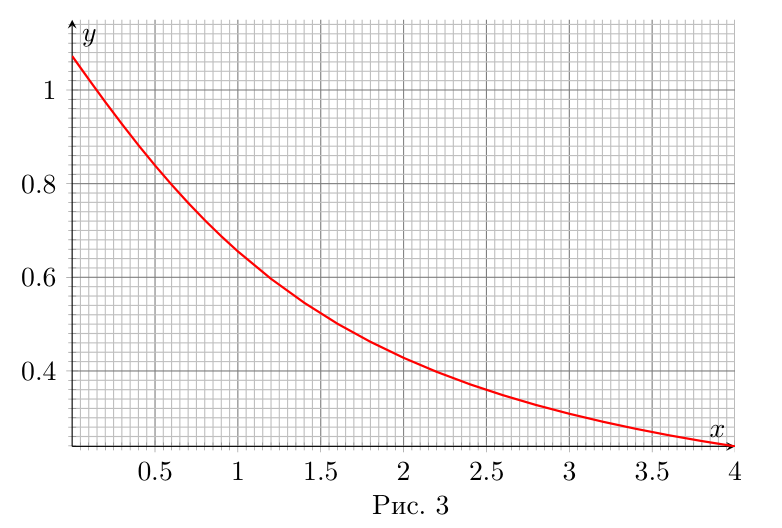
Затем Глюк стал приводить стержень в движение так, что он начинал поступательное движение с различными значениями начальной скорости \(v\) в направлении, перпендикулярном стержню и лежащем в плоскости, содержащей стержень и центр сферы. Глюк получил зависимость от начальной скорости \(v\) стержня времени \(\tau\), прошедшего от момента старта, через которое расстояние между центрами сферы и стержня достигало неизвестной величины \(S > R\) (см. рис. 2). График полученной зависимости приведён ниже на рис. 3 в координатах \(y(x)\), где \(y = \tau/\tau_0\), \(x = v/v_0\), а величины \(\tau_0\) и \(v_0\) определяются выражениями: \[\tau_0 = R\sqrt{\frac{4\pi\varepsilon_0m}{Q\lambda}}, \qquad v_0 = \sqrt{\frac{Q\lambda}{4\pi\varepsilon_0m}}.\]
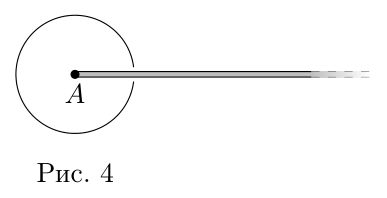
Для второго эксперимента Глюк проделал в поверхности сферы небольшое отверстие, поместил конец \(A\) стержня внутрь сферы таким образом, что он оказался в центре сферы (см. рис. 4) и отпустил стержень без начальной скорости. Трения между стержнем и отверстием нет.
Во всех экспериментах стержни двигались поступательно. Силой сопротивления воздуха и гравитацией можно пренебречь. Величины \(S\) и \(l\) во много раз меньше длины стержня.
Для второго эксперимента определите:
время \(T_1\), прошедшее от момента старта, через которое конец \(A\) стержня оказался на поверхности сферы, а также скорость стержня \(V_1\) в этот момент времени;
скорость \(V_2\) стержня в момент, когда его конец \(A\) находился на расстоянии \(l\) от центра сферы;
время \(T\), прошедшее от момента старта, через которое конец \(A\) стержня оказался на расстоянии \(S\) от центра сферы.
▶ПодсказкаСкрыть
Сила, действующая на полубесконечный стержень, равна \(\lambda\varphi\), где \(\varphi\) — потенциал поля сферы на его конце; внутри сферы она постоянна. Сравните её с силой на бесконечный стержень в первом опыте: при одинаковых расстояниях она ровно вдвое меньше, и движения подобны.
▶ОтветСкрыть
1) \(T_1 = R\sqrt{\dfrac{8\pi\varepsilon_0m}{Q\lambda}}\), \(V_1 = \sqrt{\dfrac{Q\lambda}{2\pi\varepsilon_0m}}\); 2) \(V_2 = \sqrt{\dfrac{3Q\lambda}{4\pi m\varepsilon_0}}\); 3) \(T = R\bigl(1 + y(2)\bigr)\sqrt{\dfrac{8\pi\varepsilon_0m}{Q\lambda}} \approx 7{,}17\,R\sqrt{\dfrac{m\varepsilon_0}{Q\lambda}}\), где \(y(2) \approx 0{,}43\) — по графику.
▶РешениеСкрыть
1. Определим силу отталкивания \(F_{r2}\) между сферой и стержнем во втором эксперименте в зависимости от расстояния \(r_A\) между концом \(A\) стержня и центром сферы.
Первый способ. Воспользуемся методом виртуальных перемещений: \[F_{r2} = -\frac{dW_p}{dr_A},\] где \(r_A\) — расстояние между центром сферы и концом стержня \(A\). Если расстояние между центром сферы и концом стержня \(A\) изменить на величину \(dr_A\), то изменение потенциальной энергии будет равно изменению потенциальной элемента стержня длиной \(dr_A\) при перемещении из положения, соответствующего концу стержня \(A\) в положение, соответствующее концу стержня \(B\). Тогда для \(dW_p\) имеем: \[dW_p = \lambda(\varphi_B - \varphi_A)\,dr_A,\] где \(\varphi_A\) и \(\varphi_B\) — потенциалы электростатического поля сферы на концах \(A\) и \(B\) стержня соответственно. При этом \(\varphi_B \approx 0\), поскольку стержень очень длинный. Таким образом: \[F_{r2} = \lambda\varphi_A.\] Поскольку сфера заряжена равномерно по поверхности, внутри неё напряжённость электростатического поля равна нулю, а снаружи совпадает с полем точечного заряда \(Q\), расположенного в её центре. Таким образом: \[\varphi_A(r) = \begin{cases} \dfrac{Q}{4\pi\varepsilon_0R} & \text{при } r_A \leqslant R;\\[2mm] \dfrac{Q}{4\pi\varepsilon_0r_A} & \text{при } r_A > R, \end{cases} \implies F_{r2}(r_A) = \begin{cases} \dfrac{Q\lambda}{4\pi\varepsilon_0R} & \text{при } r_A \leqslant R;\\[2mm] \dfrac{Q\lambda}{4\pi\varepsilon_0r_A} & \text{при } r_A > R. \end{cases}\]
Второй способ. Напряжённость \(E_r\) электростатического поля сферы внутри равна нулю, а снаружи совпадает с напряжённостью электростатического поля точечного заряда \(Q\), расположенного в центре сферы, поэтому зависимость \(E_r(r)\) имеет следующий вид: \[E_r(r) = \begin{cases} 0 & \text{при } r \leqslant R;\\[2mm] \dfrac{Q}{4\pi\varepsilon_0r^2} & \text{при } r > R. \end{cases}\] Поскольку длина стержня во много раз больше радиуса сферы \(R\), то будем считать её бесконечной. Тогда для силы \(F_{r2}\) имеем: \[F_{r2} = \int\limits_{r_A}^\infty E_r(r)\lambda\,dr.\] Если конец \(A\) стержня расположен внутри сферы, то сила, действующая на расположенную внутри сферы часть стержня со стороны электростатического поля сферы, равна нулю. Отсюда: \[F_{r2} = \frac{\lambda Q}{4\pi\varepsilon_0}\int\limits_R^\infty \frac{dr}{r^2} = \frac{\lambda Q}{4\pi\varepsilon_0R}.\] Если же конец \(A\) стержня расположен вне сферы: \[F_{r2} = \frac{\lambda Q}{4\pi\varepsilon_0}\int\limits_{r_A}^\infty \frac{dr}{r^2} = \frac{\lambda Q}{4\pi\varepsilon_0r_A}.\] Таким образом: \[F_{r2}(r_A) = \begin{cases} \dfrac{Q\lambda}{4\pi\varepsilon_0R} & \text{при } r_A \leqslant R;\\[2mm] \dfrac{Q\lambda}{4\pi\varepsilon_0r_A} & \text{при } r_A > R. \end{cases}\]
Обратим внимание, что стержень движется с постоянным ускорением \(a = Q\lambda/(4\pi\varepsilon_0mR)\), пока его конец \(A\) расположен внутри сферы. Поскольку стержень начинает движение без начальной скорости, для времени движения \(T_1\) и скорости стержня \(V_1\) в момент вылета из сферы имеем: \[T_1 = \sqrt{\frac{2R}{a}}, \qquad V_1 = aT_1 = \sqrt{2aR},\] или: \[T_1 = R\sqrt{\frac{8\pi\varepsilon_0m}{Q\lambda}}, \qquad V_1 = \sqrt{\frac{Q\lambda}{2\pi\varepsilon_0m}}.\]
2. После вылета стержня из сферы его движение происходит в силовом поле, обратно пропорциональном расстоянию от его конца \(A\) до центра сферы. Пусть \(W_2(r_A)\) — потенциальная энергия взаимодействия стержня со сферой во втором эксперименте. Определим квадрат скорости стержня \(V^2(r)\) при расстоянии \(r_A\) между его концом \(A\) и центром сферы: \[\frac{mV^2(r_A)}{2} + W_2(r_A) = \frac{mV_1^2}{2} + W_2(R) \implies V^2(r_A) = V_1^2 + \frac{2\bigl(W_2(R) - W_2(r_A)\bigr)}{m}.\] Тогда для скорости \(V_2\) имеем: \[V_2 = V(l) = \sqrt{V_1^2 + \frac{2\bigl(W_2(R) - W_2(l)\bigr)}{m}}.\] Для определения разности \(W_2(R) - W_2(l)\) рассмотрим первый эксперимент. Сила взаимодействия между сферой и стержнем равна силе взаимодействия стержня с точечным зарядом \(Q\), расположенным в центре сферы. Пусть \(r_C\) — расстояние между центрами стержня и сферы. Поскольку стержень очень длинный — его поле можно вычислить как поле бесконечного стержня. Из теоремы Гаусса получим: \[\Phi = 2\pi r_CLE_r(r) = \frac{q}{\varepsilon_0} = \frac{\lambda L}{\varepsilon_0} \implies E_r(r_C) = \frac{\lambda}{2\pi\varepsilon_0r_C}.\] Для силы взаимодействия между стержнем и сферой в первом эксперименте получим: \[F_{r1}(r_C) = \frac{Q\lambda}{2\pi\varepsilon_0r_C}.\] Обратим внимание, что сила взаимодействия стержня со сферой в первом эксперименте вдвое больше силы взаимодействия стержня со сферой во втором эксперименте при одинаковых значениях \(r_A\) и \(r_C\). Тогда если \(W_1(r_C)\) — потенциальная энергия взаимодействия стержня со сферой в первом эксперименте, имеем: \[W_1(R) - W_1(l) = 2\bigl(W_2(R) - W_2(l)\bigr).\] При этом из закона сохранения энергии в первом эксперименте имеем: \[\frac{mu_0^2}{2} = W_1(R) - W_1(l) = 2\bigl(W_2(R) - W_2(l)\bigr) \implies \frac{2\bigl(W_2(R) - W_2(l)\bigr)}{m} = \frac{u_0^2}{2}.\] Таким образом: \[V_2^2 = V_1^2 + \frac{u_0^2}{2},\] откуда: \[V_2 = \sqrt{\frac{3Q\lambda}{4\pi m\varepsilon_0}}.\]
3. Пусть \(t\) — время, отсчитываемое от момента вылета стержня из сферы во втором эксперименте, через которое конец \(A\) стержня оказывается на расстоянии \(S\) от центра сферы. При этом возможны два решения, построенных на различных рассуждениях.
Первое решение. Рассмотрим движение стержня во втором эксперименте после вылета из сферы. Силовые поля, в которых стержни движутся в первом и втором экспериментах, подобны друг другу и отличаются в два раза. Это означает, что если отношение квадратов начальных скоростей \(v^2/V_1^2 = 2\), то для любого \(r = r_A = r_C\) соотношение \(v_1^2(r)/V^2(r) = 2\) будет сохраняться, где \(v_1(r)\) — скорость стержня в первом эксперименте. Действительно: \[v_1^2(r) = v^2 + \frac{2\bigl(W_1(R) - W_1(r)\bigr)}{m} = 2V_1^2 + \frac{4\bigl(W_2(R) - W_2(r)\bigr)}{m} = 2V^2(r).\] Тогда во втором эксперименте любой бесконечно малый отрезок \(dr\) проходится за время \(dt\), в \(\sqrt2\) раз большее времени \(d\tau\), за которое тот же отрезок \(dr\) проходится стержнем в первом эксперименте. Таким образом: \[t = \sqrt2\,\tau(\sqrt2\,V_1) = \sqrt2\,\tau_0\,y(\sqrt2\,V_1/v_0).\]
Второе решение. Рассмотрим движение стержня во втором эксперименте после вылета из сферы. Силовые поля, в которых стержни движутся в первом и втором экспериментах, подобны друг другу и отличаются в два раза. Обратим внимание, что график зависимости \(y(x)\), описывающий зависимость \(\tau(v)\) в первом эксперименте, не изменяет свою форму при изменении параметров \(Q\), \(\lambda\), \(m\) и \(R\). Если величину произведения \(Q\lambda\) уменьшить в два раза, то зависимость \(y(x)\) описывает зависимость времени \(t\) от скорости стержня \(V_1\) на поверхности сферы, где \(y = t/t_0\) и \(x = V_1/V_0\), а \(t_0 = \sqrt2\,\tau_0\) и \(V_0 = v_0/\sqrt2\). Тогда для времени \(t\) имеем: \[t = t_0\,y(V_1/V_0) = \sqrt2\,\tau_0\,y(\sqrt2\,V_1/v_0).\]
Определим координату \(x\) на графике, приведённом для первой серии экспериментов: \[x_1 = \frac{\sqrt2\,V_1}{v_0} = 2.\] При этом \(y(2) \approx 0{,}43\). Тогда имеем: \[t = Ry(2)\sqrt{\frac{8\pi\varepsilon_0m}{Q\lambda}}.\] Полное время движения стержня \(T\) складывается из \(T_1\) и \(t\), поэтому: \[T = R\bigl(1 + y(2)\bigr)\sqrt{\frac{8\pi\varepsilon_0m}{Q\lambda}},\] или же: \[T \approx 7{,}17\cdot R\sqrt{\frac{m\varepsilon_0}{Q\lambda}} \approx 2{,}02\cdot R\sqrt{\frac{m}{kQ\lambda}}.\]
зад 5 Электротетраэдр
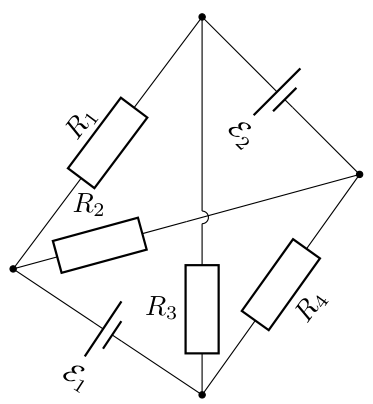
Электрическая цепь представляет собой тетраэдр, в двух противоположных рёбрах которого находятся первый и второй идеальные источники постоянного напряжения с ЭДС \(\mathcal E_1\) и \(\mathcal E_2\) соответственно. В остальных рёбрах расположены четыре резистора \(R_1\), \(R_2\), \(R_3\) и \(R_4\) (см. рис.). Значения ЭДС источников и сопротивление одного из резисторов известны: \(\mathcal E_1 = 6\) В, \(\mathcal E_2 = 12\) В, \(R_2 = 3\) Ом. Величина силы тока через первый источник равна \(I_1 = 1\) А и не изменяется при смене полярности подключения этого источника. Величина силы тока через второй источник при указанной на рисунке полярности равна \(I_2 = 2\) А. Сопротивлением соединительных проводов можно пренебречь.
Чему будет равна величина силы тока через второй источник, если полярность первого источника изменить?
Найдите величину силы тока через второй источник, если: а) первый источник удалить из цепи; б) первый источник заменить перемычкой с нулевым сопротивлением.
Чему равны сопротивления резисторов \(R_1\), \(R_3\) и \(R_4\)?
▶ПодсказкаСкрыть
Заменив всё, кроме первого источника, эквивалентным источником, поймите, когда ток через первый источник не зависит от его полярности: ЭДС эквивалентного источника должна быть нулевой, то есть мост сбалансирован. Тогда источники «не чувствуют» друг друга.
▶ОтветСкрыть
1) \(I'_2 = 2\) А; 2) а) \(2\) А, б) \(2\) А; 3) \(R_1 = R_4 = 6\) Ом, \(R_3 = 12\) Ом.
▶РешениеСкрыть
1. Первое решение. Для определения величины силы тока, текущего через первый источник, воспользуемся методом эквивалентного источника. Всю оставшуюся часть тетраэдра, подключённую к выводам \(A\) и \(B\) первого источника, можно заменить одним эквивалентным источником с внутренним сопротивлением \(r_{0(1)}\) и ЭДС \(\mathcal E_{0(1)}\). При этом эквивалентная схема для определения силы тока, текущего через первый источник, будет выглядеть так, как показано на рис. 1.
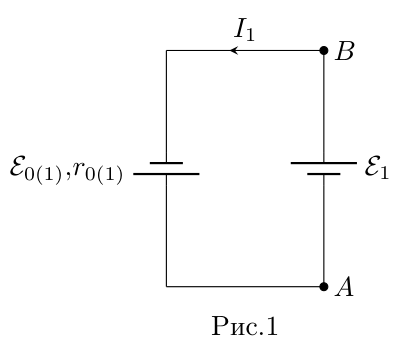
Сразу найдём сопротивление эквивалентного источника \(r_{0(1)}\), подключенного к узлам \(A\) и \(B\). Для этого заменим второй источник идеальной перемычкой и рассчитаем сопротивление моста между узлами \(A\) и \(B\): \[r_{0(1)} = r_{AB} = \frac{R_1R_2}{R_1 + R_2} + \frac{R_3R_4}{R_3 + R_4}.\] Величина силы тока \(I_1\), текущего через первый источник, определяется выражением: \[I_1 = \frac{\mathcal E_{0(1)} + \mathcal E_1}{r_{0(1)}}.\] Пусть верхний индекс \((-)\) соответствует величине силы тока через источник при изменённой на противоположную полярности его подключения. Тогда: \[I_1^- = \frac{\mathcal E_{0(1)} - \mathcal E_1}{r_{0(1)}}.\] Из данного выражения видно, что независимость от полярности подключения первого источника величины силы текущего через него тока возможно, если \(\mathcal E_{0(1)} = 0\). Поймём, при каком условии это возможно. ЭДС \(\mathcal E_{0(1)}\) эквивалентного источника равна показаниям идеального вольтметра, подключённого в цепь к узлам \(A\) и \(B\) вместо первого источника. Показания вольтметра будут равны нулю, если мост, составленный из резисторов с сопротивлениями \(R_1\), \(R_2\), \(R_3\) и \(R_4\) будет сбалансирован, откуда получим связь между сопротивлениями резисторов: \[\frac{R_1}{R_2} = \frac{R_3}{R_4}.\] Таким образом, сила тока, текущего через первый источник, равна \(I_1 = \mathcal E_1/r_{0(1)}\).
Теперь определим силу тока, текущего через второй источник, вновь используя метод эквивалентного источника. Всю оставшуюся часть тетраэдра (включая первый источник), подключённую к выводам \(C\) и \(D\) второго источника, заменим эквивалентным источником с внутренним сопротивлением \(r_{0(2)}\) и ЭДС \(\mathcal E_{0(2)}\). При этом эквивалентная схема для определения силы тока, текущего через второй источник, будет выглядеть так, как показано на рис. 2.
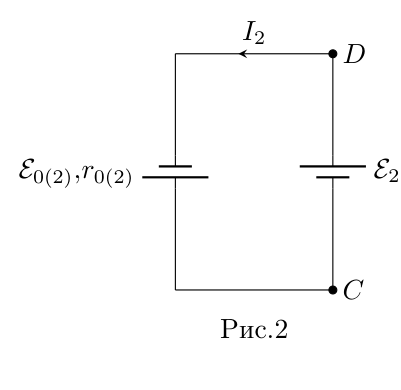
Величина силы тока \(I_2\), текущего через второй источник, определяется выражением: \[I_2 = \frac{\mathcal E_2 + \mathcal E_{0(2)}}{r_{0(2)}}.\] Обозначим силу тока, текущего через второй источник при изменённой полярности подключения первого источника, за \(I'_2\). Поскольку \(\mathcal E_{0(2)} \sim \mathcal E_1\), величина \(I'_2\) определяется выражением: \[I'_2 = \frac{\mathcal E_2 - \mathcal E_{0(2)}}{r_{0(2)}}.\] Сразу найдём сопротивление эквивалентного источника \(r_{0(2)}\), подключённого к узлам \(C\) и \(D\). Для этого заменим первый источник идеальной перемычкой и рассчитаем сопротивление моста между узлами \(C\) и \(D\): \[r_{0(2)} = r_{CD} = \frac{R_2R_4}{R_2 + R_4} + \frac{R_1R_3}{R_1 + R_3}.\] ЭДС \(\mathcal E_{0(2)}\) эквивалентного источника равна показаниям идеального вольтметра, подключённого в цепь к узлам \(C\) и \(D\) вместо второго источника. Показания вольтметра будут равны нулю, поскольку мост является сбалансированным и для подключения вольтметра вместо второго источника. Действительно: \[\frac{R_1}{R_2} = \frac{R_3}{R_4} \implies \frac{R_1}{R_3} = \frac{R_2}{R_4}.\] Таким образом, величина силы тока, текущего через второй источник и равная \(I_2 = \mathcal E_2/r_{0(2)}\), не зависит от полярности подключения первого источника, а значит: \[I'_2 = I_2 = 2\text{ А}.\]
Второе решение. Воспользуемся методом наложения токов. Будем искать силы токов в ветвях цепи как суперпозицию сил токов, текущих в данных ветвях под действием одного источника, при условии, что другой источник в силу его идеальности заменён идеальной перемычкой.
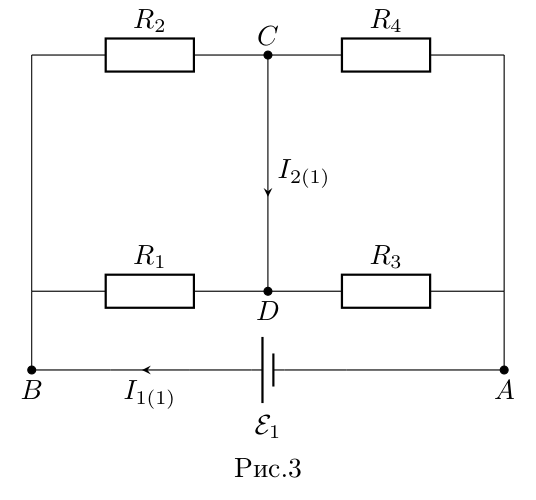
Пусть перемычкой заменён второй источник. Обозначим силы токов, текущих через первый и второй источники при этом, за \(I_{1(1)}\) и \(I_{2(1)}\) соответственно (см. рис. 3). Тогда при смене полярности подключения первого источника направление тока \(I_{1(1)}\), текущего через него, изменится на противоположное, а величина силы тока останется неизменной.
Теперь перемычкой заменим первый источник. Обозначим силы токов, текущих через первый и второй источники при этом, за \(I_{1(2)}\) и \(I_{2(2)}\) соответственно (см. рис. 4).
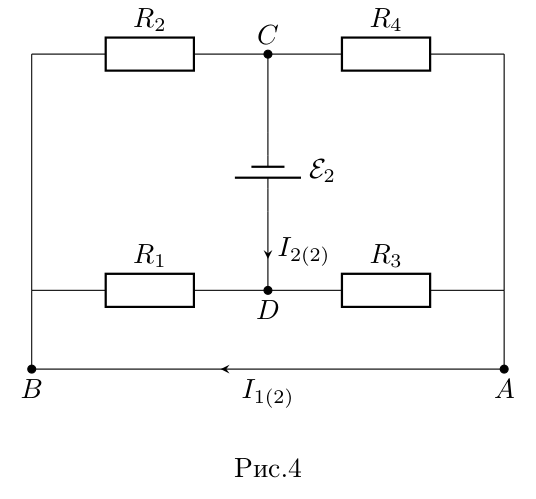
Если сила тока \(I_{1(2)}\), текущего в перемычке под действием второго источника, не равна нулю, то сохранение величины силы полного тока через первый источник при смене его полярности невозможно. Значит, сила тока \(I_{1(2)}\), текущего в перемычке \(AB\) под действием второго источника, равна нулю. Это возможно, только если мост является сбалансированным. Тогда имеем следующее соотношение между сопротивлениями: \[\frac{R_1}{R_2} = \frac{R_3}{R_4}.\] Обратим внимание, что данное условие также является условием балансировки моста, к которому подключён первый источник, когда второй заменён перемычкой \(CD\). Значит, сила тока \(I_{2(1)}\), текущего в перемычке \(CD\) под действием первого источника, также равна нулю. Отсюда можно сделать вывод, что силы токов, текущих через первый и второй источники, определяются только величинами ЭДС соответствующих источников и полярностями их подключений. Таким образом, сила тока \(I'_2\), текущего через второй источник при смене полярности подключения первого источника, равна: \[I'_2 = I_2 = 2\text{ А}.\]
Третье решение. Расставим в исходной схеме токи с учётом закона сохранения заряда. В данной схеме есть 3 независимых тока, поэтому достаточно ввести лишь 3 силы тока \(I_1\), \(I_2\) и \(I_3\) (см. рис. 5).
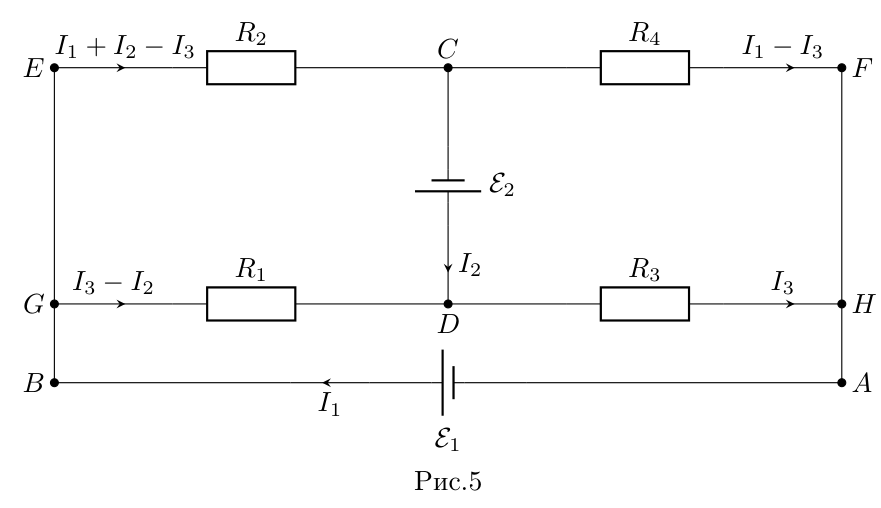
Применим второе правило Кирхгофа к контуру \(CDGE\): \[\mathcal E_2 = I_1R_2 + I_2(R_1 + R_2) - I_3(R_1 + R_2).\] Применим второе правило Кирхгофа к контуру \(CDHF\): \[\mathcal E_2 = I_3(R_3 + R_4) - I_1R_4 \implies I_3 = \frac{I_1R_4 + \mathcal E_2}{R_3 + R_4}.\] Применим второе правило Кирхгофа к контуру \(ABGDH\): \[\mathcal E_1 = I_3(R_1 + R_3) - I_2R_1.\] Исключая \(I_3\), получим следующую систему уравнений относительно \(I_1\) и \(I_2\): \[\begin{cases} \mathcal E_1 = \dfrac{(I_1R_4 + \mathcal E_2)(R_1 + R_3)}{R_3 + R_4} - I_2R_1;\\[3mm] \mathcal E_2 = I_1R_2 + I_2(R_1 + R_2) - \dfrac{(I_1R_4 + \mathcal E_2)(R_1 + R_2)}{R_3 + R_4}. \end{cases}\] Выразим \(I_2\) из первого уравнения системы и подставим во второе: \[\mathcal E_2 = I_1R_2 - \frac{I_1R_4(R_1 + R_2)}{R_3 + R_4} - \frac{\mathcal E_2(R_1 + R_2)}{R_3 + R_4} + \frac{I_1R_4(R_1 + R_2)(R_1 + R_3)}{R_1(R_3 + R_4)} + \frac{\mathcal E_2(R_1 + R_2)(R_1 + R_3)}{R_1(R_3 + R_4)} - \frac{\mathcal E_1(R_1 + R_2)}{R_1}.\] Отсюда: \[\mathcal E_1 + \mathcal E_2\left(\frac{R_1}{R_1 + R_2} - \frac{R_3}{R_3 + R_4}\right) = I_1\left(\frac{R_1R_2}{R_1 + R_2} + \frac{R_3R_4}{R_3 + R_4}\right).\] Аналогично выразим \(I_1\) из первого уравнения системы и подставим во второе: \[\mathcal E_2 = I_2(R_1 + R_2) - \frac{(\mathcal E_1 + I_2R_1)(R_1 + R_2)}{R_1 + R_3} + \frac{(\mathcal E_1 + I_2R_1)(R_3 + R_4)R_2}{R_4(R_1 + R_3)} - \frac{\mathcal E_2R_2}{R_4}.\] Отсюда: \[\mathcal E_2 + \mathcal E_1\left(\frac{R_4}{R_2 + R_4} - \frac{R_3}{R_1 + R_3}\right) = I_2\left(\frac{R_2R_4}{R_2 + R_4} + \frac{R_1R_3}{R_1 + R_3}\right).\] Рассмотрим выражение для силы тока \(I_1\). Поскольку при изменении полярности подключения первого источника величина силы тока, текущего через него, не изменяется, коэффициент при \(\mathcal E_2\) равен нулю. Отсюда: \[\frac{R_1}{R_1 + R_2} = \frac{R_3}{R_3 + R_4} \implies \frac{R_1}{R_2} = \frac{R_3}{R_4}.\] Обратим внимание, что в выражении для силы тока \(I_2\) коэффициент перед \(\mathcal E_1\) также равен нулю. Действительно: \[\frac{R_4}{R_2 + R_4} - \frac{R_3}{R_1 + R_3} = \frac{R_1R_4 - R_2R_3}{(R_2 + R_4)(R_1 + R_3)} = 0.\] Таким образом, величина силы тока \(I'_2\), текущего через второй источник при смене полярности подключения первого источника, равна: \[I'_2 = I_2 = 2\text{ А}.\]
2. Первое решение. Величины сил токов \(I_{2\text{а}}\) и \(I_{2\text{б}}\) в случаях «а» и «б» соответственно будут определяться сопротивлением моста, подключенного к выводам \(C\) и \(D\) второго источника: \[I_{2\text{а}} = \frac{\mathcal E_2}{r_\text{а}}, \qquad I_{2\text{б}} = \frac{\mathcal E_2}{r_\text{б}}.\] Поскольку мост является сбалансированным, удаление перемычки \(AB\) не приведёт к изменению сопротивления моста между узлами \(C\) и \(D\). Тогда сопротивления моста \(r_\text{а}\) и \(r_\text{б}\) будут одинаковыми и равными сопротивлению эквивалентного источника \(r_{0(2)}\), найденному при решении первого пункта, т. е. \(I_{2\text{а}} = I_{2\text{б}}\). Тогда, поскольку \(I_2 = \mathcal E_2/r_{0(2)}\): \[I_{2\text{а}} = I_{2\text{б}} = I_2 = 2\text{ А}.\]
Второе решение. Величины сил токов \(I_{2\text{а}}\) и \(I_{2\text{б}}\) в случаях «а» и «б» соответственно будут определяться сопротивлением моста, подключенного к выводам \(C\) и \(D\) второго источника: \[I_{2\text{а}} = \frac{\mathcal E_2}{r_\text{а}}, \qquad I_{2\text{б}} = \frac{\mathcal E_2}{r_\text{б}}.\] Поскольку мост является сбалансированным, удаление перемычки \(AB\) не приведёт к изменению сопротивления моста между узлами \(C\) и \(D\). Тогда сопротивления моста \(r_\text{а}\) и \(r_\text{б}\) будут одинаковыми, значит \(I_{2\text{а}} = I_{2\text{б}}\). Из решения первого пункта следует: \[I_1 = I_{1(1)}, \qquad I_2 = I_{2(2)}.\] Тогда замена первого источника перемычкой не изменит величину силу тока \(I_2\), поскольку величина \(I_{2(2)}\) найдена для схемы, которую предлагается рассмотреть в случае «б» (см. рис. 4). Таким образом: \[I_{2\text{а}} = I_{2\text{б}} = I_2 = 2\text{ А}.\]
Третье решение. Величина силы тока, текущего через источник в исходной схеме, определяется выражением: \[I_2 = \frac{\mathcal E_2}{\dfrac{R_2R_4}{R_2 + R_4} + \dfrac{R_1R_3}{R_1 + R_3}}.\] Величины сил токов \(I_{2\text{а}}\) и \(I_{2\text{б}}\) в случаях «а» и «б» соответственно будут определяться сопротивлением моста, подключенного к выводам \(C\) и \(D\) второго источника: \[I_{2\text{а}} = \frac{\mathcal E_2}{r_\text{а}}, \qquad I_{2\text{б}} = \frac{\mathcal E_2}{r_\text{б}}.\] Сопротивление \(r_\text{б}\) определяется выражением: \[r_\text{б} = \frac{R_2R_4}{R_2 + R_4} + \frac{R_1R_3}{R_1 + R_3},\] откуда следует, что \(I_{2\text{б}} = I_2\). Поскольку \(R_1R_4 = R_2R_3\), при подключении второго источника к узлам \(C\) и \(D\) мост является сбалансированным при наличии перемычки \(AB\). Тогда удаление перемычки \(AB\) не изменит сопротивления между узлами \(C\) и \(D\), т. е. \(r_\text{а} = r_\text{б}\). Таким образом: \[I_{2\text{а}} = I_{2\text{б}} = I_2 = 2\text{ А}.\]
3. Силы токов \(I_1\) и \(I_2\) через первый и второй источники соответственно, определяются выражениями: \[\mathcal E_1 = I_1\left(\frac{R_1R_2}{R_1 + R_2} + \frac{R_3R_4}{R_3 + R_4}\right), \qquad \mathcal E_2 = I_2\left(\frac{R_2R_4}{R_2 + R_4} + \frac{R_1R_3}{R_1 + R_3}\right).\] Введём два обозначения: \[R_1 = kR_2, \qquad R_4 = \alpha R_2.\] Тогда \(R_3 = \alpha kR_2\), и для сил токов \(I_1\) и \(I_2\), текущих через первый и второй источники соответственно, имеем: \[I_1 = \frac{\mathcal E_1}{R_2}\cdot\frac{1 + k}{k(1 + \alpha)}, \qquad I_2 = \frac{\mathcal E_2}{R_2}\cdot\frac{1 + \alpha}{\alpha(1 + k)}.\] Перемножая почленно эти равенства, получим, что \[I_1I_2 = \frac{\mathcal E_1\mathcal E_2}{R_2^2\alpha k} \quad\implies\quad \alpha k = \frac{\mathcal E_1\mathcal E_2}{I_1I_2R_2^2} = 4.\] Заметим, что из условия задачи следует: \[\frac{\mathcal E_1}{I_1} = \frac{\mathcal E_2}{I_2}.\] Тогда из этого соотношения и выражений для \(I_1\) и \(I_2\) получаем \[\frac{\alpha(1 + k)}{1 + \alpha} = \frac{k(1 + \alpha)}{1 + k} \quad\implies\quad \alpha(1 + k)^2 = k(1 + \alpha)^2.\] Раскроем скобки: \[\alpha + 2\alpha k + k^2\alpha = k + 2\alpha k + \alpha^2k \quad\implies\quad \alpha + 4k = k + 4\alpha \quad\implies\quad \alpha = k.\] Учитывая, что \(\alpha k = 4\), имеем \(k = \alpha = 2\). Тогда находим: \[R_1 = R_4 = 2R_2 = 6\text{ Ом}, \qquad R_3 = 4R_2 = 12\text{ Ом}.\]
Источник: Всероссийская олимпиада школьников по физике, 2023/24, заключительный этап, 10 класс, теоретический тур — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.