зад 1 Веретено
Оборудование: мотор с редуктором; колесо, надевающееся на ось ведомого вала редуктора; шкив с отверстием под леску; лабораторный источник питания; два мультиметра со щупами; отрезок изоленты; соединительные провода крокодил–крокодил (3 шт.) и банан–крокодил (2 шт.); секундомер; леска длиной около \(1{,}5\) м (замена лески при необходимости производится только один раз); набор грузов (\(5\) г, \(10\) г, \(25\) г, \(36\) г, \(50\) г); рулетка; штатив с лапкой и муфтой; ножницы; защитные очки; струбцина; пассатижи для затягивания узлов на леске. Внимание! Для измерения тока и напряжения используйте мультиметры. Показания измерительных блоков источника питания имеют большую погрешность. Не фиксируйте вал мотора при напряжениях его питания более \(1\) В. Не пропускайте через мультиметр в режиме \(200\) мА ток более \(200\) мА. Используйте только ручки регулировки напряжения на источнике питания.
Часть 1.
1.1. Зафиксируйте вал мотора и подайте на него напряжение, приблизительно равное \(0{,}5\) В. Измерьте значение силы тока, текущего через мотор, и напряжение на нём. Рассчитайте сопротивление обмоток мотора. Проведите измерения при 5 разных положениях вала мотора. Усредните полученные значения. Зарисуйте схему подключения измерительных приборов.
1.2. Наденьте колесо на вал редуктора. Подайте на мотор с надетым редуктором напряжение, превышающее \(U_{\min} = 0{,}7\) В, но не более \(U_{\max} = 4{,}5\) В. Измерьте для семи различных значений поданного напряжения ток, текущий через мотор, и частоту вращения колеса, приводимого в движение редуктором.
1.3. Рассчитайте значение ЭДС индукции мотора для каждой из измеренных точек и постройте график зависимости частоты вращения колеса от ЭДС индукции мотора. Какой функцией описывается измеренная зависимость? Аппроксимируйте экспериментальные точки данной функцией и рассчитайте её коэффициенты (или коэффициент).
1.4. Привяжите к колесу леску. Используйте для этого два просверлённых отверстия в колесе. Подайте напряжение на мотор, так чтобы колесо редуктора вращалось. Измерьте силу тока \(I\), текущего через мотор. Остановите мотор. Привяжите к концу лески грузик массой \(50\) г. Подайте то же самое напряжение на мотор. Если ограничение силы тока источника питания не позволяет привести в движение колесо, подтолкните его рукой. Измерьте силу тока \(I'\), текущего через мотор в этом случае. Рассчитайте разность измеренных сил тока \(\Delta I = I' - I\). Проделайте данный эксперимент для нескольких значений поданного напряжения и усредните измеренные разности тока.
1.5. Рассчитайте отношение \(\beta\) момента силы (относительно оси вращения), действующего на колесо со стороны груза, к приращению силы тока \(\Delta I\). Определите теоретически, какой должна быть эта величина \(\beta_{\text{theor}}\), если её рассчитать из коэффициента(-ов), найденного(-ых) в пункте 1.3. В теоретических расчётах предполагайте, что момент силы трения в редукторе не зависит от скорости вращения мотора и нагрузки на нём. Сравните полученные значения \(\beta\) и \(\beta_{\text{theor}}\).
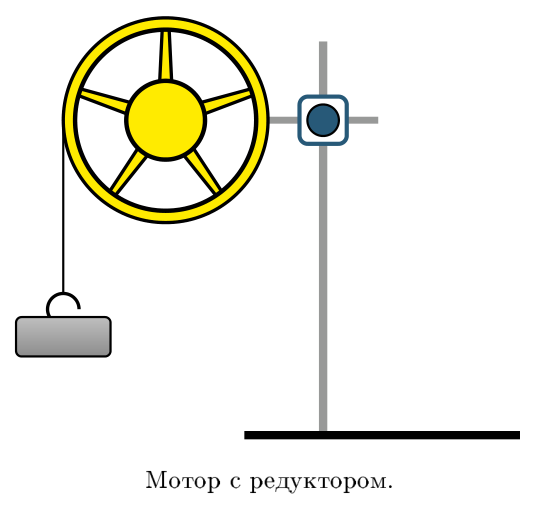
1.6. Редуктор, прикреплённый к мотору, вращает колесо с частотой в \(n\) раз меньшей частоты вращения основного вала мотора. Измерьте коэффициент редукции \(n\). Подробно объясните метод измерения.
Часть 2.
Внимание! Эту часть задачи выполняйте в защитных очках!
Снимите с мотора редуктор. Поменяйте шестерню, надетую на вал, на шкив с отверстием. Шестерню можно аккуратно снять с помощью пассатижей. Закрепите мотор в лапке штатива так, чтобы вал мотора занимал вертикальное положение, а шкив находился ниже корпуса мотора. Привяжите к шкиву леску длиной приблизительно \(l = 100\) см. К концу лески прикрепите груз массой \(m = 5{,}0\) г. Пункты 2.1–2.4 выполняйте с этим грузом. Подайте на мотор напряжение. Шкив придёт во вращение. При некоторых частотах вращения вала леска будет принимать стационарную форму с некоторым количеством узлов и пучностей. Будем называть длиной стоячей волны \(\lambda_{\text{st}}\) расстояние между двумя соседними узлами.
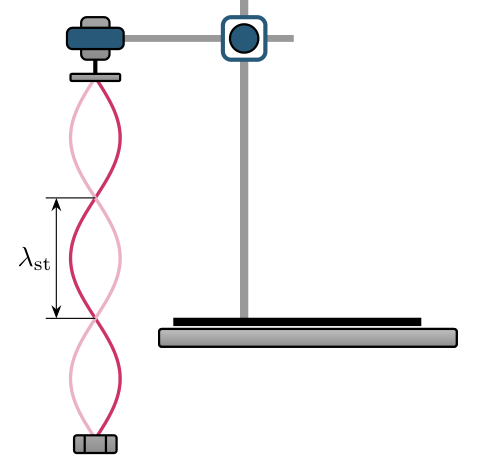
Внимание: если Вы не смогли измерить коэффициент редукции, то во второй части задачи примите его равным \(n_1 = 25\).
2.1. При некоторых различных частотах вращения вала мотора леска будет принимать форму стоячей волны с разным количеством \(N\) пучностей. Добейтесь максимума амплитуды стоячей волны для каждого значения \(N = 1, 2, 3, 4, 5, 6\). Определите частоты \(\nu\) вращения вала мотора в этих состояниях. Примечание: возможно, наблюдения будет более удобно вести на фоне белого листа бумаги.
2.2. Согласно теории стоячих волн, при резонансе на расстоянии между двумя закреплёнными концами лески должно укладываться целое число длин стоячих волн \(\lambda_{\text{st}}\) (или, что то же самое, целое число половин длин волн \(\lambda\) бегущих волн): \[L_0 = N\lambda_{\text{st}} = N\dfrac{\lambda}{2}.\] Построив график зависимости \(\nu(N)\), проверьте это теоретическое предсказание.
2.3. Измерьте зависимость длины стоячей волны от частоты вращения вала мотора. При данных измерениях не обязательно попадать именно в резонансные частоты, существенным обстоятельством является стационарная форма лески при её вращении. В каких координатах зависимость является линейной функцией? Проверьте ваше предположение графически. Рассчитайте скорость распространения поперечных волн по леске. Не забудьте, что длина стоячей волны \(\lambda_{\text{st}}\) в два раза меньше длины бегущей волны \(\lambda\).
2.4. Скорость распространения поперечных волн \(v\) зависит от погонной плотности \(\rho\) лески и её силы натяжения \(T\) как \[v = A\rho^i (T + T_0)^j,\] где \(T_0\) — постоянная сила, отвечающая за изгибную жёсткость лески, численный коэффициент \(A\) равен единице. Методом размерности получите величины \(i\) и \(j\).
2.5. Проведите аналогичные пункту 2.3 измерения для оставшихся грузов. Найдите резонансные частоты вращения для \(N = 1, 2, 3\). Определите скорости распространения волн по леске при разных силах натяжения. Постройте необходимые зависимости на одном графике. Примечание: при измерениях частоты вращения вала для случая трёх пучностей на леске, натянутой грузом \(25\) г, могут возникнуть трудности. Для того чтобы добиться устойчивого вращения лески, слегка придержите её на расстоянии \(2\)–\(3\) см от места подвеса груза.
2.6. Постройте график зависимости \(v\) от \(m\) в координатах, в которых он должен быть линейной функцией. Рассчитайте по угловому коэффициенту графика значение погонной плотности лески и величину \(T_0\).
▶ПодсказкаСкрыть
Сравните электрическую мощность, которую потребляет мотор, с механической мощностью на валу; разность связана с ЭДС индукции. Какая величина линейно связана с частотой вращения? Для части 2 вспомните, что в резонансе на длине укладывается целое число полуволн.
▶ОтветСкрыть
1.1) \(R = (6{,}14 \pm 0{,}12)\) Ом; 1.3) \(f\) пропорциональна \(U_{\text{ind}}\), угловой коэффициент \(\alpha = (0{,}65 \pm 0{,}02)\) Гц/В; 1.4) \(\overline{\Delta I} = (78 \pm 10)\) мА; 1.5) \(\beta = (0{,}20 \pm 0{,}03)\) Н\(\cdot\)м/А, \(\beta_{\text{theor}} = (0{,}245 \pm 0{,}007)\) Н\(\cdot\)м/А; 1.6) \(n = 48\); 2.2) \(\nu\) пропорциональна \(N\); 2.3) \(v = (17 \pm 1)\) м/с; 2.4) \(i = -\dfrac{1}{2}\), \(j = \dfrac{1}{2}\); 2.6) \(\rho = (0{,}127 \pm 0{,}005)\) г/м, \(T_0 \approx 0\).
▶РешениеСкрыть
Часть 1.
Для питания мотора будем использовать регулируемый блок питания. Подключим также амперметр и вольтметр для точного измерения тока и напряжения. Зафиксируем вал мотора. Подадим на него напряжение и измерим показания приборов. Рассчитаем сопротивление обмоток мотора: \(R = \dfrac{U}{I}\).
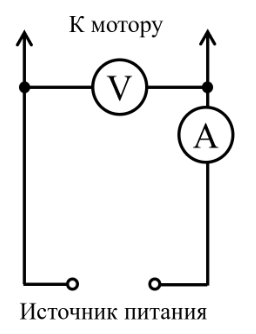
Повторим измерения для разного положения вала мотора и усредним значения. Результаты приведены в таблице:
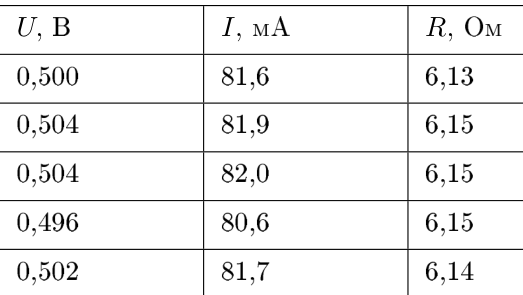
Видно, что значения мало отличаются друг от друга. Однако при некоторых положениях мотора получаются совершенно другие значения: в этих положениях коллектор мотора находится в положении переключения между обмотками. Приборная погрешность измерения напряжения и тока составляет \(1\%\) от измеряемой величины, тогда погрешность сопротивления составит \(2\%\). На фоне приборной погрешности случайная погрешность измерения сопротивления мала. Таким образом, сопротивление обмоток мотора составит \(R = (6{,}14 \pm 0{,}12)\) Ом.
Закрепим мотор с подключенным редуктором в лапке штатива. На колесе редуктора сделаем отметку, наклеив небольшой кусок изоленты. Подадим напряжение на мотор, большее \(U_{\min}\), мотор станет вращаться. Измерим силу тока, текущего через мотор, и время совершения колесом \(k\) оборотов. Повторим процедуру для 7 возможных значений подаваемого напряжения. Результаты:
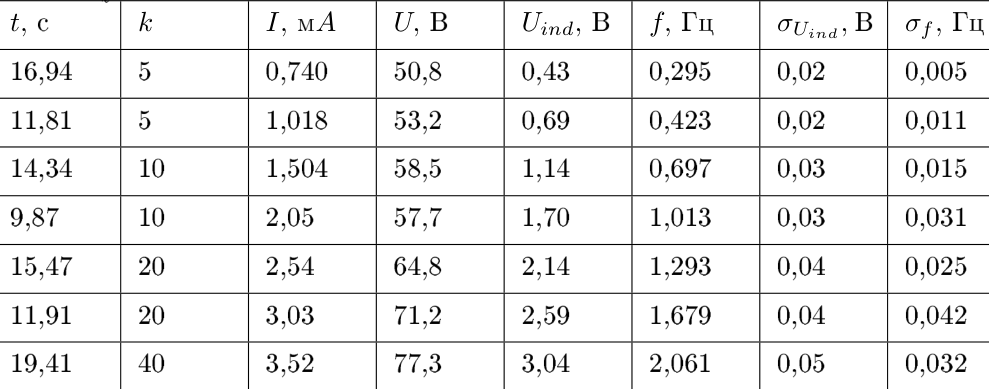
Рассчитаем для каждого значения поданного напряжения ЭДС индукции в моторе: \(U_{\text{ind}} = U - IR\). Погрешность оценим как \(\sigma_{U_{\text{ind}}} = \sigma_U + I\sigma_R + R\sigma_I\). Частота вращения колеса \(f = \dfrac{k}{t}\), её погрешность \(\sigma_f = f\dfrac{\sigma_t}{t}\), где \(\sigma_t = 0{,}3\) с — характерное время реакции человека.
Построим график зависимости частоты вращения от ЭДС индукции:
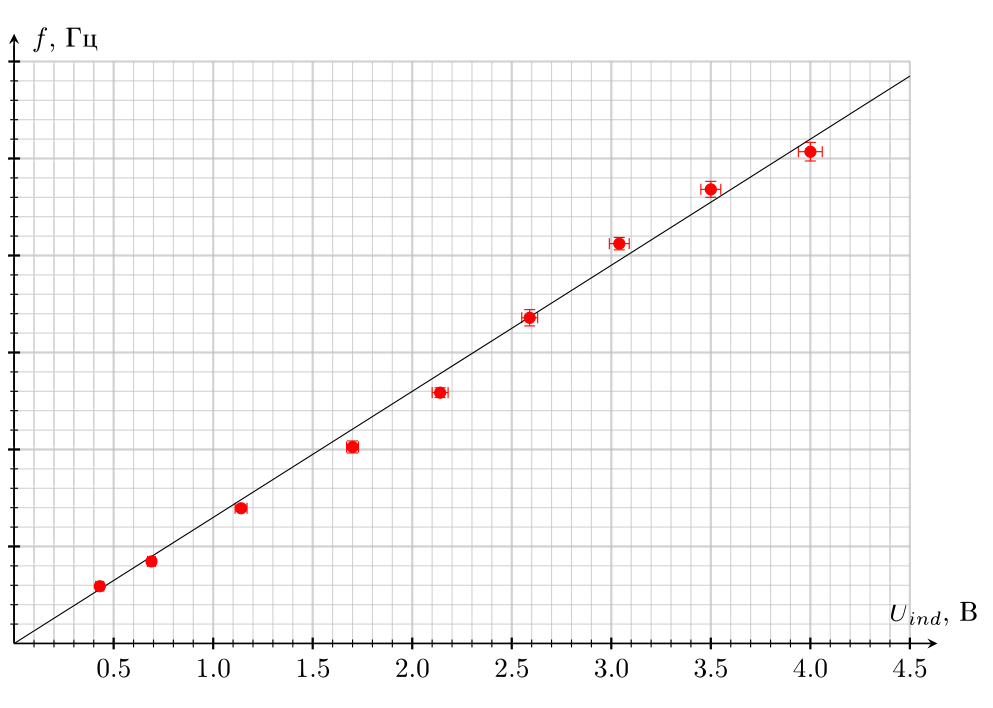
Видно, что график можно описать прямой пропорциональностью, как и предсказывает закон Фарадея. Угловой коэффициент графика составляет \(\alpha = (0{,}65 \pm 0{,}02)\) Гц/В.
Измерим силу тока, текущего через мотор, когда к нему подключен редуктор, не нагруженный грузом. Привяжем к колесу леску, подвесим груз и вновь измерим значение силы тока при том же напряжении на моторе. Рассчитаем разность величин сил тока \(\Delta I\). Проведём измерения для разных значений напряжения:
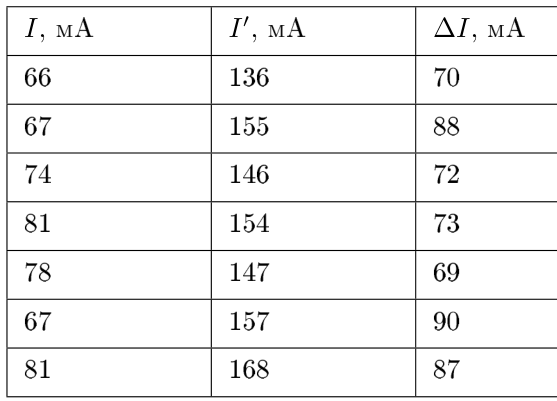
Усредним полученное значение: \(\overline{\Delta I} = (78 \pm 10)\) мА.
Измерим диаметр колеса \(D = (6{,}3 \pm 0{,}1)\) см. Тогда дополнительный момент сил, действующий на колесо, равен \[M = \dfrac{mgD}{2} = 1{,}568\cdot 10^{-2}~\text{Н}\cdot\text{м}.\]
Погрешность: \(\sigma_M = M\dfrac{\sigma_D}{D}\). Отношение момента силы к приращению силы тока: \[\beta = \dfrac{M}{\overline{\Delta I}} = (0{,}20 \pm 0{,}03)~\text{Н}\cdot\text{м/А}.\] Погрешность: \(\sigma_\beta = \beta\left(\dfrac{\sigma_M}{M} + \dfrac{\sigma_{\Delta I}}{\Delta I}\right)\).
Для вывода соотношения между \(\beta\) и \(\alpha\) запишем второе правило Кирхгофа для мотора: \[U = IR + U_{\text{ind}} = IR + \dfrac{f}{\alpha}.\] Умножим полученное соотношение на силу тока: \[IU = I^2R + \dfrac{If}{\alpha}.\] Выражение слева — полная мощность, поступающая в мотор от источника питания. Часть её тратится на тепловыделение в обмотках мотора: \(N_{\text{тепл}} = I^2R\). Оставшееся выражение — механическая мощность, которую можно представить как \(N_{\text{мех}} = M\omega = 2\pi f M\), или с учётом введённого коэффициента \(\beta\): \(N_{\text{мех}} = 2\pi\beta I f\). Отсюда теоретическая связь между коэффициентами: \[\dfrac{If}{\alpha} = 2\pi\beta I f \quad\Rightarrow\quad \beta_{\text{theor}} = \dfrac{1}{2\pi\alpha} = (0{,}245 \pm 0{,}007)~\text{Н}\cdot\text{м/А}.\] Погрешность: \(\sigma_{\beta_{\text{theor}}} = \beta_{\text{theor}}\dfrac{\sigma_\alpha}{\alpha}\). Заметим, что полученное экспериментально значение \(\beta\) не совпадает с предсказанным теоретически. Скорее всего это связано с тем, что при подвешивании груза меняется момент сил трения в редукторе.
Для измерения коэффициента редукции отключим мотор от источника питания и подсоединим к валу мотора, выступающему с его тыльной стороны, шкив. Будем вращать шкив и наблюдать за вращением колеса редуктора. Подсчитаем количество оборотов шкива \(n = 48\), отвечающее полному обороту колеса редуктора. Именно эта величина и является коэффициентом редукции. На первый взгляд может показаться, что полному обороту колеса соответствует 50 оборотов шкива. Однако если провести аккуратные измерения и провернуть колесо редуктора таким методом на несколько оборотов, то можно убедиться, что коэффициент редукции равен именно 48.
Часть 2.
Снимем редуктор с мотора, поменяем шестерню на валу двигателя на шкив. Привяжем к шкиву леску, на конце которой закрепим груз массой \(5\) г. Установим мотор так, чтобы шкив оказался в горизонтальной плоскости. Запустим вращение мотора. Добьёмся того, чтобы на вращающейся леске наблюдалась одна пучность. Подберём напряжение питания так, чтобы амплитуда в пучности была максимальной. Запишем значения напряжения на моторе и тока, текущего через него. Рассчитаем частоту вращения мотора как \(\nu = fn = n\alpha(U - IR)\). Погрешность расчёта частоты оценим как \(\dfrac{\sigma_\nu}{\nu} = \sqrt{\left(\dfrac{\sigma_\alpha}{\alpha}\right)^2 + \dfrac{\sigma_U + I\sigma_R + R\sigma_I}{U - IR}}\). Погрешность тока будем считать равной \(1\) мА, а относительную погрешность напряжения — \(1\%\). Проведём опыты так, чтобы на леске наблюдалось несколько пучностей. Занесём данные в таблицу:
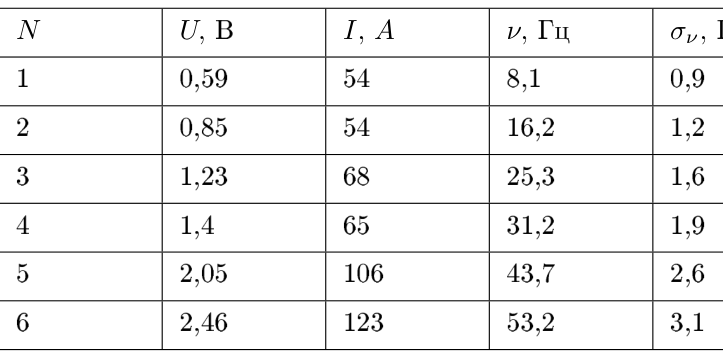
Построим график измеренной зависимости резонансной частоты от количества пучностей:
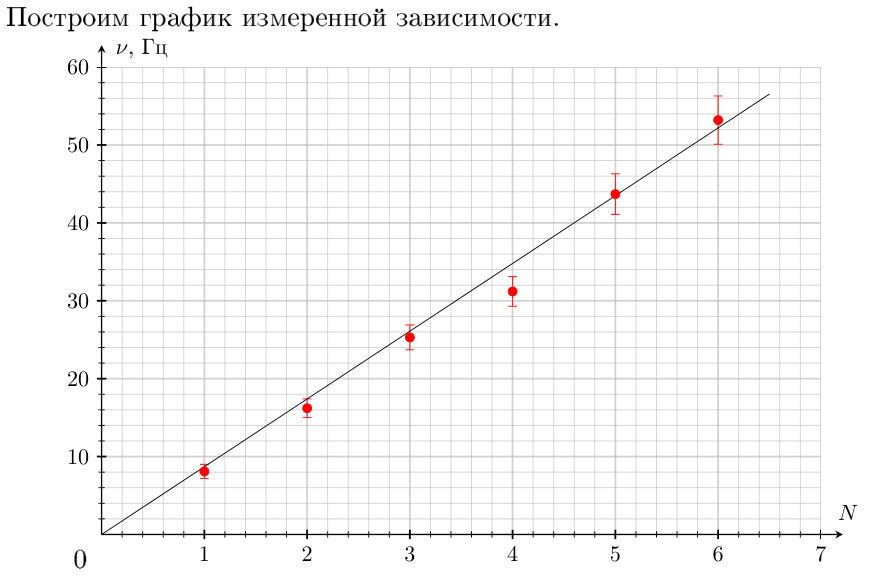
Видно, что график легко описать прямой пропорциональностью: частота вращения прямо пропорциональна количеству пучностей, что подтверждает теоретическое предсказание.
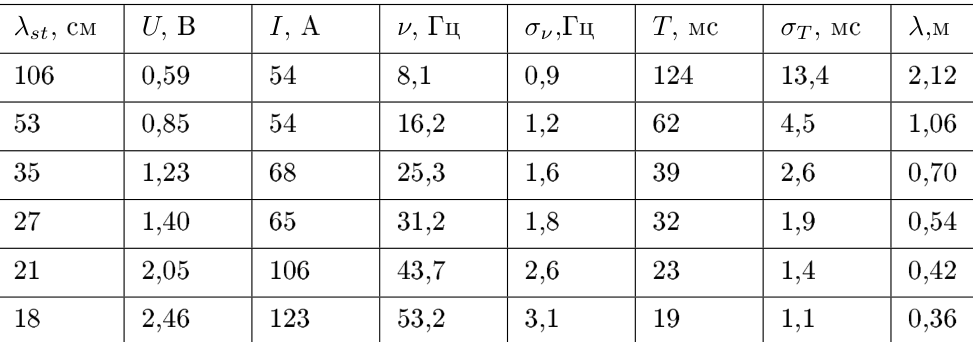
Измерим зависимость длины стоячей волны от частоты вращения вала мотора. Пересчитаем частоты в периоды вращения: \(T = \dfrac{1}{\nu}\), погрешность \(\sigma_T = T\dfrac{\sigma_\nu}{\nu}\). Погрешность измерения длины полуволны оценим как \(\sigma_{\lambda_{\text{st}}} = 1\) см. Результаты:
Построим график зависимости длины бегущей волны \(\lambda = 2\lambda_{\text{st}}\) от периода вращения \(T\):
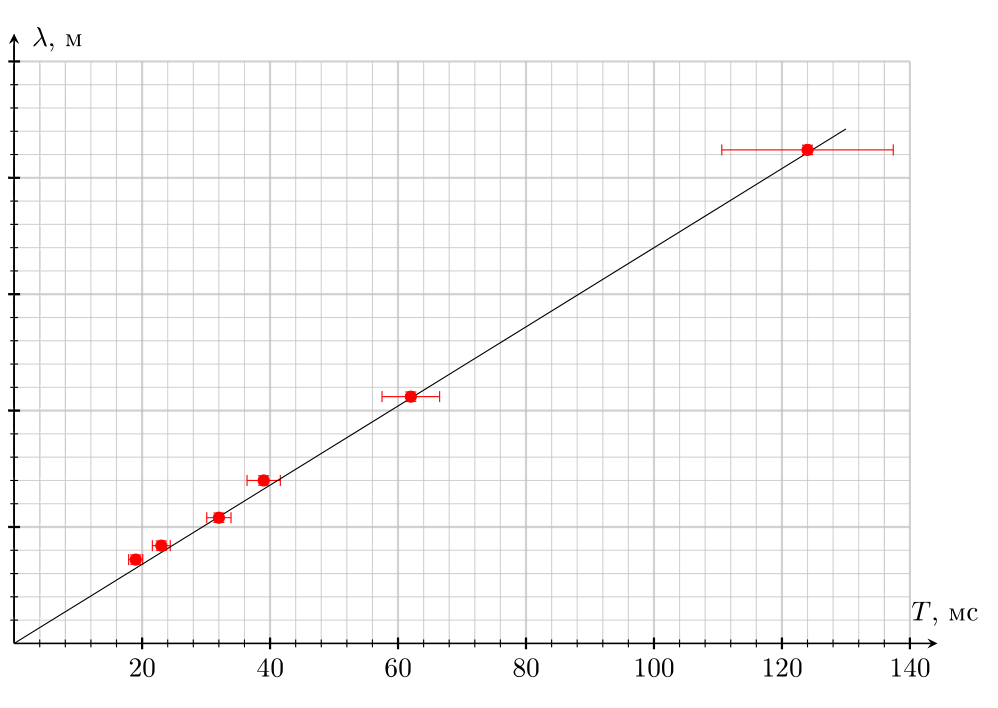
Видно, что график описывается прямой пропорциональностью с угловым коэффициентом \(v = (17 \pm 1)\) м/с. Угловой коэффициент графика имеет смысл скорости распространения поперечных волн в леске.
Скорость распространения волн зависит от погонной плотности лески и от силы её натяжения. Запишем данную в условии формулу с точки зрения размерностей: \[\dfrac{\text{м}}{\text{с}} = \left(\dfrac{\text{кг}}{\text{м}}\right)^i\left(\dfrac{\text{кг}\cdot\text{м}}{\text{с}^2}\right)^j = \text{кг}^{i+j}\,\text{м}^{j-i}\,\text{с}^{-2j}.\] Отсюда \(j = \tfrac{1}{2}\) и \(i = -\tfrac{1}{2}\). То есть формулу можно записать как \(v = \sqrt{\dfrac{T + T_0}{\rho}}\).
Проведём измерения, аналогичные пункту 2.3, для определения скорости распространения волн при разных силах натяжения лески. Результаты для всех грузов:
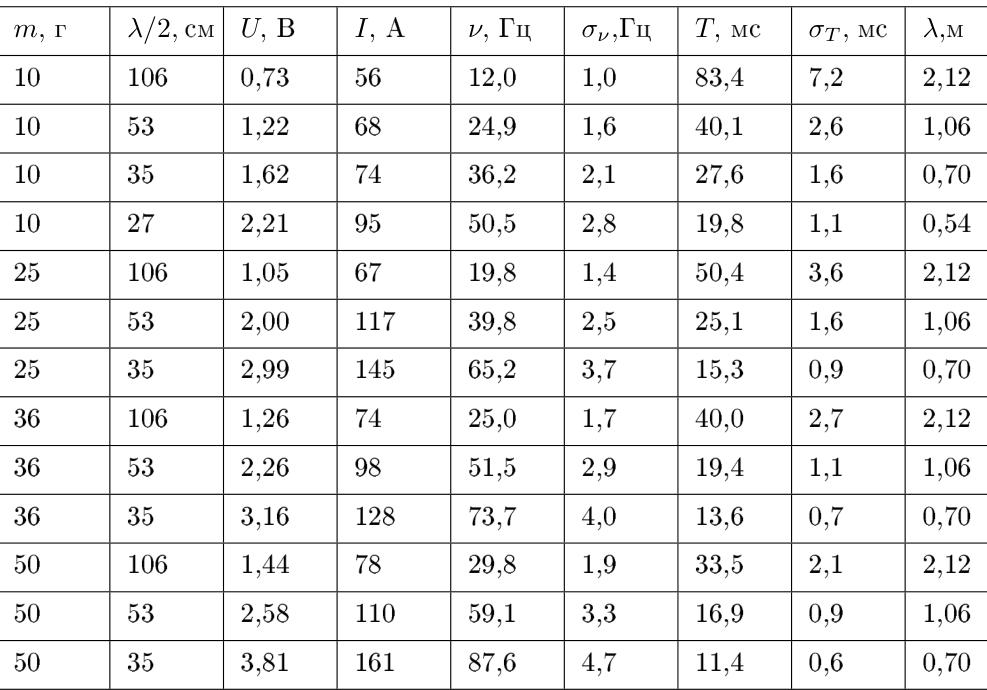
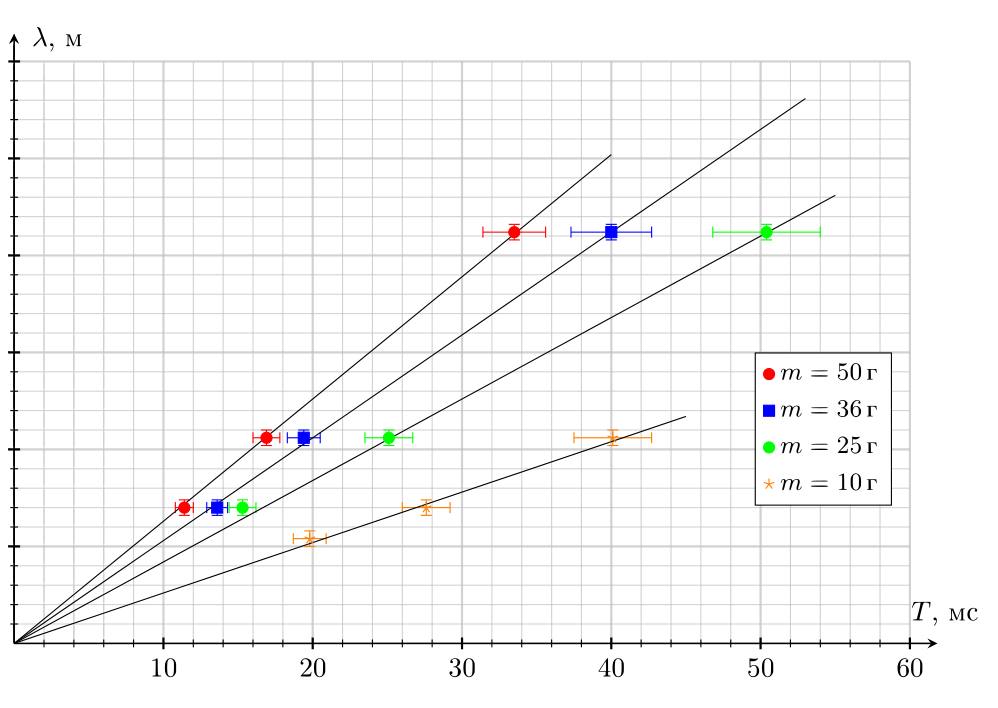
Занесём полученные скорости в таблицу (погрешность \(\sigma_{v^2} = 2v\sigma_v\)):
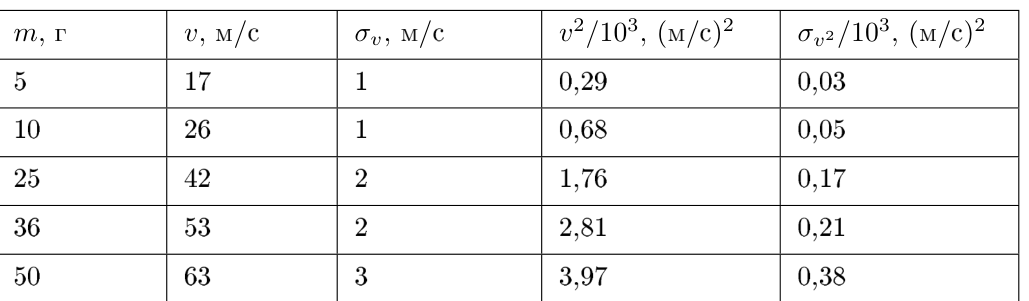
Сила натяжения лески равна силе тяжести груза \(T = mg\). Тогда формула, описывающая скорость распространения волн, может быть записана как \[v = \sqrt{\dfrac{mg + T_0}{\rho}}.\] В соответствии с этой формулой зависимость должна оказаться линейной в координатах \(v^2(m)\). Построим соответствующий график:
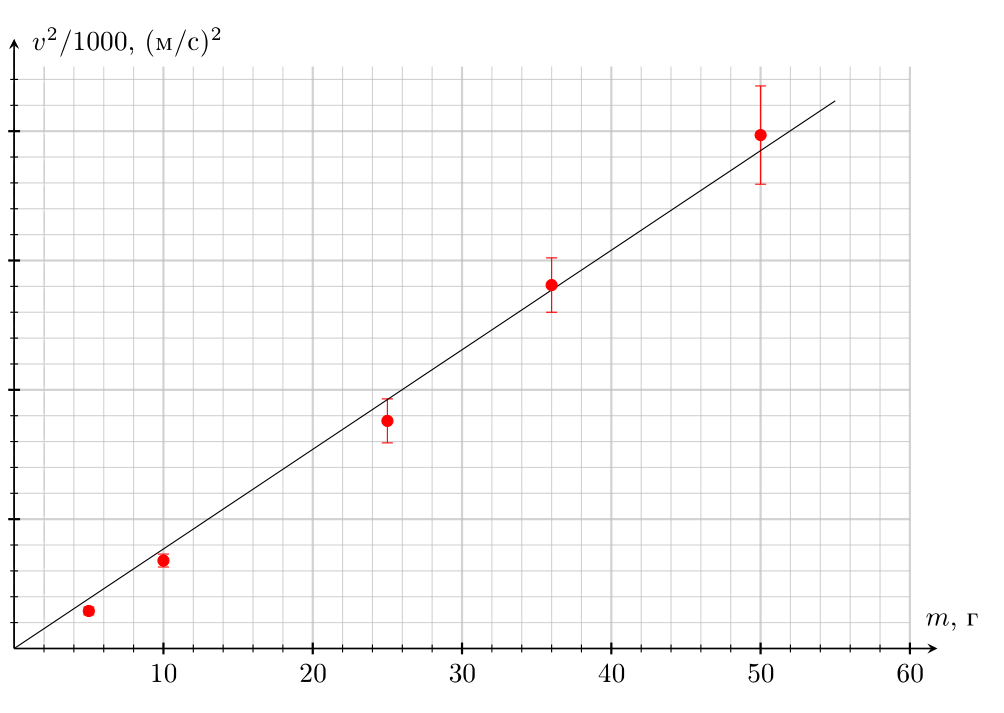
График легко описать линейной функцией с угловым коэффициентом \(\gamma = (77 \pm 3)\cdot 10^{3}~\dfrac{\text{м}^2}{\text{кг}\cdot\text{с}^2}\). При этом свободный член этой линейной функции близок к нулю, что означает \(T_0 \approx 0\): при исследованных силах натяжения изгибная жёсткость лески практически не влияет на распространение волн. Рассчитаем погонную плотность лески: \(\rho = \dfrac{g}{\gamma} = (0{,}127 \pm 0{,}005)\) г/м.
Источник: Всероссийская олимпиада школьников по физике, 2025/26, заключительный этап, 11 класс, экспериментальный тур — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.