зад 1 Физика желеобразных веществ
Примечание. Чтобы плавно регулировать напряжение на источнике, поверните ручку пределов напряжения в крайнее правое положение (от 0 до \(15~\text{В}\)). Остальные положения ручки задают фиксированное значение напряжения.
Примечание. Проверьте, что перед включением два левых тумблера повёрнуты до конца по часовой стрелке, а два правых тумблера — против часовой стрелки. Для изменения напряжения пользуйтесь двумя правыми тумблерами: «COARSE» для грубого изменения и «FINE» для плавного.
В данной работе предлагается исследовать механические свойства желеобразных веществ, к которым относятся желе, гели, студни. Встречаются и животные с желеобразными телами, например, медуза Аурелия ушастая (Moon Jelly) с прозрачным студенистым телом.
Желеобразные вещества занимают промежуточное положение между жидкими и твёрдыми веществами. Они характеризуются отсутствием текучести, способностью сохранять форму, прочностью, упругими свойствами. В данной работе вам предстоит определить модуль Юнга \(E\) и скорость звука \(c\) в желатине. В этой работе вам могут помочь следующие теоретические сведения.
Модуль Юнга характеризует упругие свойства вещества, определяя жёсткость различных конструкций. Например, небольшая относительная деформация \(\varepsilon\) цилиндра сечением \(S\) и высотой \(h\) под действием растягивающей (или сжимающей) силы \(F\) равна (по определению модуля Юнга): \[\varepsilon = \frac{\Delta h}{h} = \frac{F}{ES}.\]
Изгиб цилиндра. Пусть цилиндр закреплён в вертикальном положении. Если к верхнему основанию приложить момент сил \(M\), оно наклонится на угол \(\varphi\) к горизонту. По закону Гука при малых деформациях \(M = \kappa\varphi\), где \(\kappa\) — жёсткость цилиндра на изгиб. Она определяется модулем Юнга и геометрическими параметрами цилиндра по формуле \(\kappa = E\dfrac{\pi R^4}{4h}\), где \(R\) — радиус цилиндра, а \(h\) — его высота.
Кручение цилиндра. Верхнее основание цилиндра относительно нижнего, закреплённого, основания можно повернуть на угол \(\varphi\) вокруг оси цилиндра в горизонтальной плоскости. При небольших деформациях по закону Гука момент сил \(M\), необходимый для закручивания цилиндра, также пропорционален углу \(\varphi\): \(M = \chi\varphi\), где \(\chi \approx E\pi R^4/(6h)\) — крутильная жёсткость желатинового цилиндра.
Крутильные колебания возникают, если прикреплённый к верхнему основанию цилиндра стержень отклонить в горизонтальной плоскости от положения равновесия на некоторый угол и отпустить (нижнее основание цилиндра закреплено). Период гармонических колебаний такого Т-образного крутильного маятника определяется крутильной жёсткостью цилиндра и моментом инерции \(I\) маятника относительно оси вращения: \(T = 2\pi\sqrt{I/\chi}\).
Момент инерции крутильного маятника (подобно массе груза для пружинного маятника) определяет его инерционность. Так, момент инерции тонкого однородного стержня длиной \(l\) и массой \(m_0\) относительно оси, перпендикулярной стержню и проходящей через его середину, равен \(I_\text{ст} = \dfrac{m_0l^2}{12}\). Если же на стержень нацепить небольшой грузик массой \(m\) на расстоянии \(r\) от оси вращения, то момент инерции маятника увеличится на величину момента инерции грузика \(\Delta I = I_m = mr^2\) и станет равным \(I = I_\text{ст} + mr^2\). Это связано с тем, что момент инерции — величина аддитивная.
Модуль Юнга входит в формулу для скорости звука в различных материалах. Если, например, по торцу тонкого стержня ударить молотком, то по стержню побежит продольная звуковая волна со скоростью \(c = \sqrt{E/\rho}\). Так, для стали с модулем Юнга \(E = 2\cdot 10^{11}~\text{Па}\) и плотностью \(\rho = 7{,}9~\text{г/см}^3\) эта скорость составляет \(c = \sqrt{E/\rho} \approx 5~\text{км/с}\).
Задание
1.1. Изготовьте из желатинового цилиндра диаметром \(D = 29~\text{мм}\) и длинной деревянной линейки Т-образный маятник (при необходимости, если недостаточно собственной «липкости» желатина, линейку можно подклеить к цилиндру, а сам цилиндр к деревянной подставке с помощью «желатинового» клея). Исследуйте желатиновый цилиндр на изгиб статическим методом. Для этого снимите зависимость \(\varphi(M)\) — изменения угла \(\varphi\) наклона линейки Т-образного маятника под действием приложенного к линейке момента сил \(M\). Зарисуйте схему установки и опишите методику измерений.
1.2. Результаты измерений п. 1.1 представьте графически.
1.3. По результатам эксперимента п. 1.1 получите значение модуля Юнга \(E\) желатина. Оцените погрешность измерений.
2.1. Исследуйте желатиновый цилиндр Т-образного маятника на кручение динамическим методом. Для этого исследуйте зависимость изменения периода \(T_\text{круг}\) крутильных колебаний маятника от изменения момента его инерции. Зарисуйте схему установки и опишите методику измерений.
2.2. Результаты измерений п. 2.1 представьте графически.
2.3. По результатам измерений п. 2.1 получите значение модуля Юнга \(E\) желатина. Оцените погрешность измерений.
3.1. Исследуя поведение тонких (\(d = 19{,}5~\text{мм}\)) желатиновых цилиндров на вибрирующей подставке, определите скорость продольных звуковых волн \(c_\text{э}\) в желатине. Желатиновые цилиндры выдавливаются из шприцов с помощью поршня. Для приготовления цилиндров необходимой длины используйте канцелярский нож. Зарисуйте схему установки и опишите методику измерений.
Внимание: не подавайте на электромоторчик напряжение, превышающее \(9{,}5~\text{В}\). Совет: отрезать нужную длину образца лучше по мере выдавливания цилиндра, прижимая нож к торцу шприца. Подсказка: вибрирующая подставка может быть реализована с помощью линейки с закреплённым на ней электромоторчиком.
3.2. Сравните полученное значение \(c_\text{э}\) с теоретическим, рассчитанным по формуле \(c_\text{т} = \sqrt{E/\rho}\), где \(E\) — модуль Юнга, определённый статическим или динамическим методом. Плотность желатина \(\rho = 1{,}05~\text{г/см}^3\).
4. С помощью пластиковой ложечки съешьте фруктовое желе. Запишите свои впечатления. Зарисовывать схему установки, описывать методику поедания, определять модуль Юнга и делать оценку погрешности в этом пункте не надо. Ашларыгыз тэмле булсын!
Примечание. Этот пункт можно выполнить в любой момент.
▶ПодсказкаСкрыть
Статически: момент создаётся гайкой на линейке, угол мал, поэтому \(M \approx mgr\). Динамически: период колебаний связан с моментом инерции линейки и двух гаек. Резонансно: высота цилиндра равна четверти длины стоячей волны.
▶ОтветСкрыть
Статический метод: \(E = (22 \pm 2)~\text{кПа}\); динамический метод: \(E = (22 \pm 2)~\text{кПа}\); резонансный метод: \(c = (4{,}4 \pm 0{,}3)~\text{м/с}\), теоретическое значение \(c_\text{т} = (4{,}6 \pm 0{,}2)~\text{м/с}\).
▶РешениеСкрыть
Статический метод. Отрежем цилиндр желатина высотой \(h = (35 \pm 1)~\text{мм}\) из толстого шприца. С помощью клея закрепим его на подставке, а затем приклеим к нему сверху линейку так, чтобы она лежала горизонтально. Для вычисления модуля Юнга снимем зависимость \(\varphi(M)\). Угол \(\varphi \approx \sin\varphi = y/l\). Для изменения момента силы \(M\) используем гайку. Так как угол \(\varphi\) наклона линейки мал, \(M = mgr\cos\varphi \approx mgr\). Если гайка начнёт сползать, будем закреплять её желатиновым клеем.
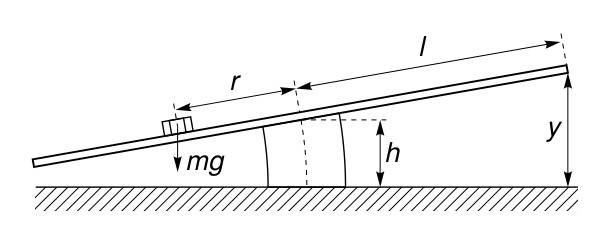
Результаты измерений и график зависимости \(\varphi(r)\):
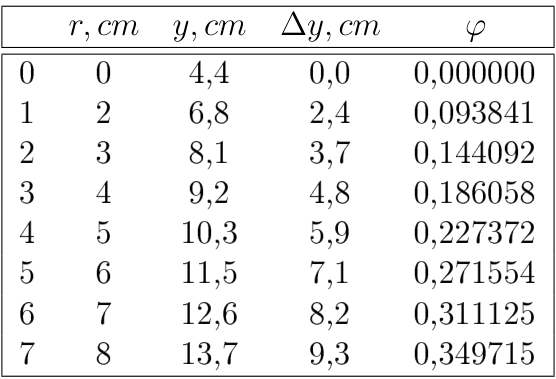
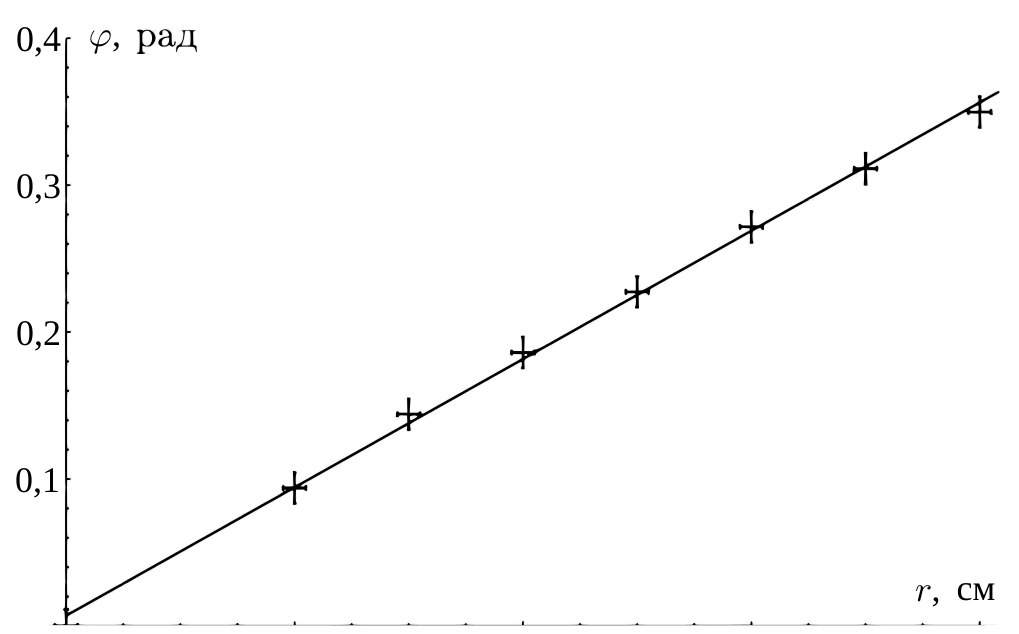
Угловой коэффициент прямой \(s = (4{,}36 \pm 0{,}03)~\text{м}^{-1}\). Модуль Юнга \[E = \frac{4mgh}{\pi s R^4} = (22 \pm 2)~\text{кПа}.\]
Динамический метод. Используем установку из предыдущей части. Положим две гайки на одинаковом расстоянии \(r\) от центра. Аккуратно отклоним линейку на небольшой угол так, чтобы она все время оставалась горизонтальной, и отпустим. Возникнут крутильные колебания. Будем измерять время \(t = 10T\), за которое система совершает 10 колебаний, в зависимости от расстояния до гаек \(r\). Повторим измерения для каждого значения \(r\) несколько раз.
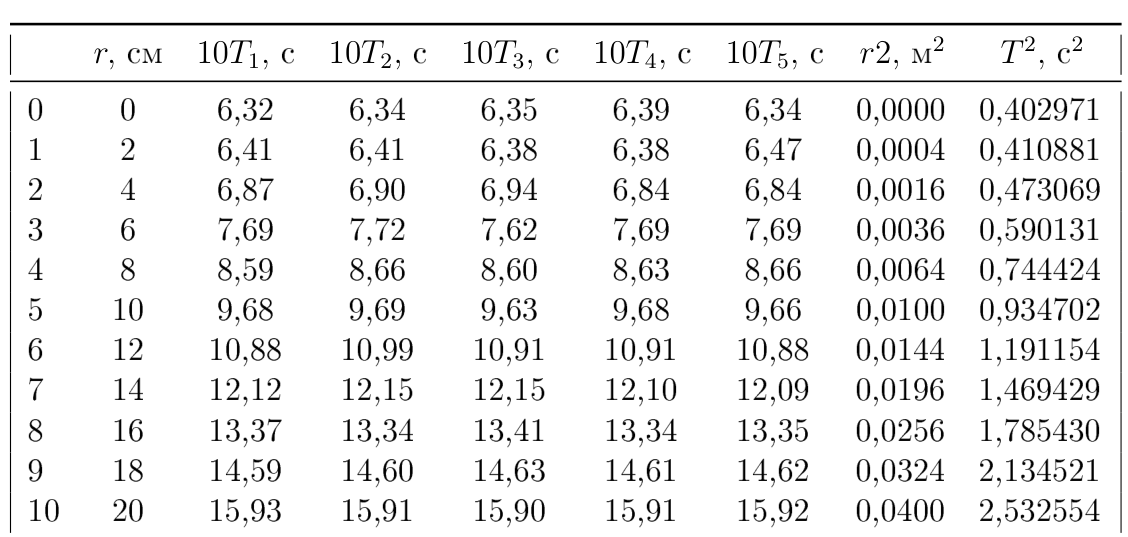
Момент инерции системы \(I = I_0 + 2mr^2\), где \(I_0\) — момент инерции линейки. Тогда зависимость квадрата периода колебаний \(T^2\) от \(r^2\) линейна: \[T^2 = 4\pi^2\frac{I}{\chi} = \frac{8\pi^2m}{\chi}\,r^2 + \frac{4\pi^2I_0}{\chi}.\]
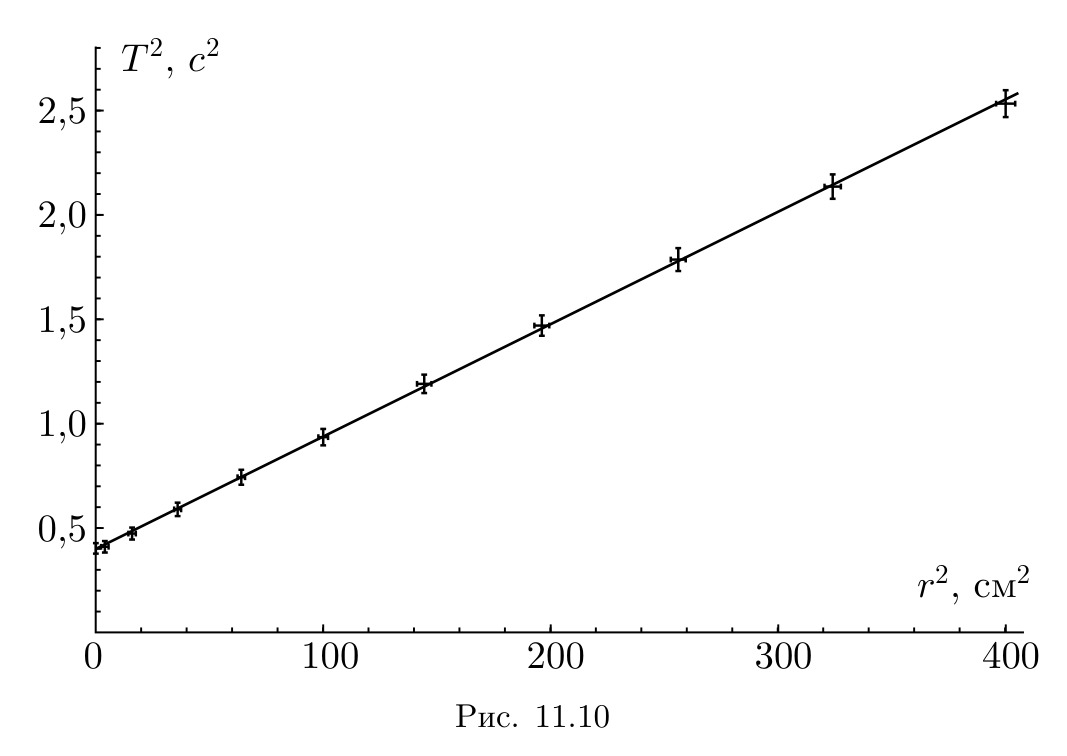
Угловой коэффициент прямой \(a = \dfrac{8\pi^2m}{\chi} = (53{,}7 \pm 0{,}3)~\text{с}^2/\text{м}^2\). Отсюда, используя выражение для \(\chi\), получаем \[E = \frac{6\chi h}{\pi R^4} = \frac{48\pi mh}{aR^4} = (22 \pm 2)~\text{кПа}.\]
Резонансный метод. Линейку с моторчиком закрепим на краю стола с помощью клипсы, так чтобы её конец с двигателем сильно выступал за пределы парты. На линейке закрепим несколько желатиновых цилиндров разной высоты. Для каждого цилиндра измерим его резонансную частоту \(\nu_\text{res}\). В цилиндре возбуждается стоячая волна; так как амплитуда максимальна на конце цилиндра, высота цилиндра — это половина длины стоячей волны или четверть длины бегущей волны: \(h = \lambda/4\). Тогда скорость звука \(c = \lambda\nu_\text{res} \Rightarrow \nu_\text{res} = \dfrac{c}{4}h^{-1}\).
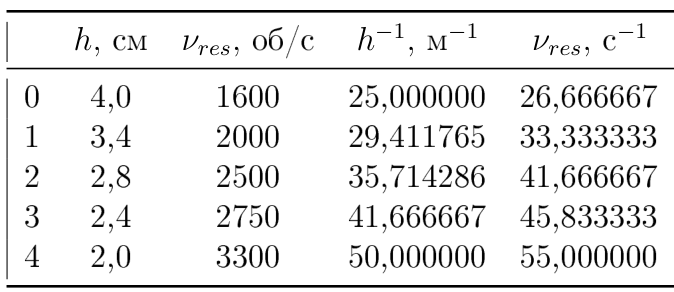
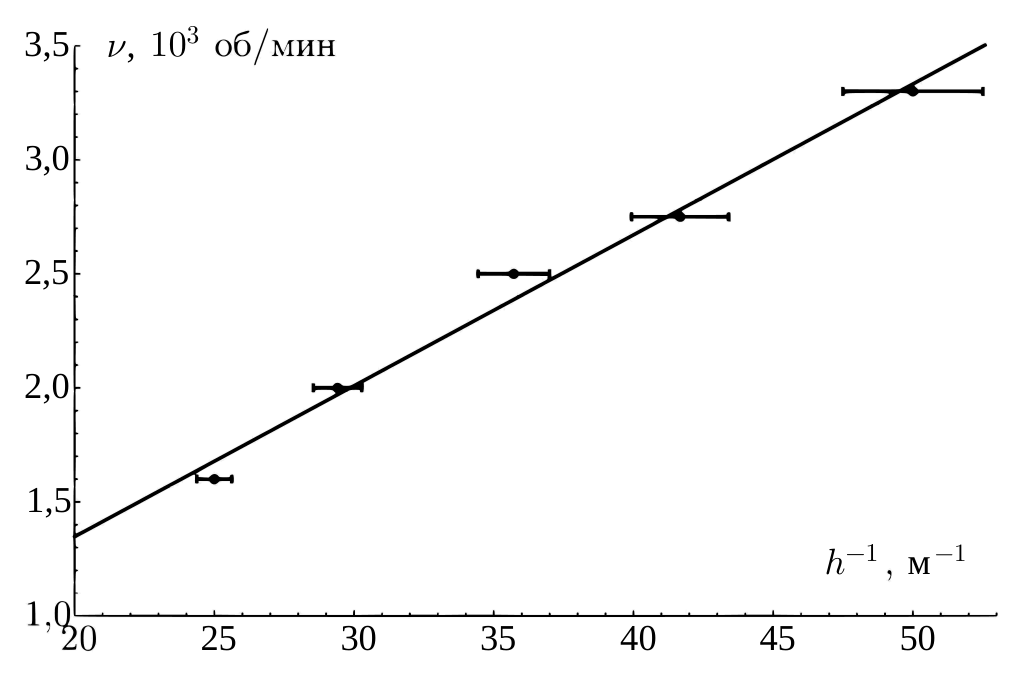
Скорость звука есть угловой коэффициент полученной прямой: \(c = (4{,}4 \pm 0{,}3)~\text{м/с}\). Теоретическое значение \(c_\text{т} = \sqrt{E/\rho} = (4{,}6 \pm 0{,}2)~\text{м/с}\).
зад 2 Магнитное взаимодействие
Простейший электрический диполь представляет собой систему из двух одинаковых по величине и противоположных по знаку точечных электрических зарядов, смещённых друг относительно друга на вектор \(\vec l\), проведённый от отрицательного (\(-q\)) к положительному заряду (\(+q\)). Дипольный момент — это векторная величина, равная \(\vec P = q\vec l\).
Диполь называют точечным (или элементарным), если его размеры малы по сравнению с расстоянием \(r\) до диполя: \(l \ll r\).
Эксперимент и теория показывают, что картина силовых линий напряжённости \(\vec E\) поля электрического точечного диполя \(\vec P\) не отличается от картины силовых линий магнитной индукции \(\vec B\) магнитного точечного диполя \(\vec P_m\) (маленького постоянного магнитика или витка с током). Это означает, что, получив законы взаимодействия электрических точечных диполей и заменив в формулах \(\vec P\) на \(\vec P_m\), а константу электрического взаимодействия \(k_\varepsilon = (4\pi\varepsilon_0)^{-1} = 9\cdot 10^9~\text{м/Ф}\) — на константу магнитного взаимодействия \(k_\mu = \mu_0/(4\pi) = 10^{-7}~\text{Гн/м}\), мы сможем рассчитать поля и законы взаимодействия магнитных диполей. Вектор магнитного момента \(\vec P_m\) постоянного магнита направлен от южного к северному полюсу (для витка с током это направление соответствует правилу буравчика).
Магнитный шар. Магнитные моменты неодимовых магнитов в нашей работе не меняются под действием внешнего магнитного поля, то есть являются магнитожёсткими. Поле неодимового шара радиусом \(R\) на расстояниях \(r \geqslant R\) совпадает с полем точечного магнитного диполя \(\vec P_m\), равного магнитному моменту шара и расположенного в его центре. Неодимовые шары взаимодействуют как жёсткие точечные диполи, расположенные в центрах шаров.
Железный шар в магнитном поле. Железный шар в нашей работе в отсутствие магнитных полей практически не намагничен и, соответственно, не несёт никакого магнитного момента. В магнитном поле он намагничивается, приобретая магнитный момент, пропорциональный индукции магнитного поля \(B\): \[\vec P_\text{ш} = \frac{4\pi\mu - 1}{\mu_0\,\mu + 2}\,\vec B R^3,\] где \(R\) — радиус шара, а \(\mu\) — магнитная проницаемость железа. В результате возникает взаимодействие между наведённым магнитным моментом шара \(\vec P_\text{ш}\) и магнитным моментом \(\vec P_m\) постоянного магнита.
Задание
1.1. Снимите зависимость силы \(F(\theta)\) взаимодействия двух неодимовых шаров от угла \(\theta\) между их магнитными моментами с шагом в \(10^\circ\) в двух случаях: а) магнитный момент \(\vec P_m\) одного из шаров (неподвижного) направлен вдоль прямой, соединяющей центры шаров; б) магнитный момент \(\vec P_m\) одного из шаров (неподвижного) перпендикулярен прямой, соединяющей центры шаров. Опишите установку и методику измерений.
1.2. Постройте зависимости \(F_\text{а}(\theta)\) и \(F_\text{б}(\theta)\) на одном графике.
1.3. Постройте график \(\gamma(\theta) = F_\text{а}(\theta)/F_\text{б}(\theta)\).
2. Получите теоретическое значение отношения \(\gamma(\theta)\) для значений \(\theta = 0^\circ\), \(90^\circ\), \(180^\circ\), \(270^\circ\).
3. Определите максимальную силу \(F_\text{сц}\) сцепления соприкасающихся магнитных шаров.
4. Считая, что неодимовые шары намагничены одинаково, используя экспериментальные данные, рассчитайте их магнитные моменты \(P_m\).
5. Определите индукцию \(B_\text{н}\) магнитного поля на полюсе неодимового шара.
6. Снимите зависимость силы \(F(\theta)\) взаимодействия неодимового шара с железным от угла \(\theta\) между магнитным моментом \(\vec P_m\) постоянного магнита и линией, соединяющей центры шаров. Постройте график этой зависимости. Определите отношение \(k_\text{э} = F_\text{max}/F_\text{min}\) сил взаимодействия на графике 1.2.
Примечание. Диапазон значений силы для этой зависимости может существенно отличаться от уже выбранного масштаба для графика 1.2. В таком случае вы можете выбрать дополнительную ось ординат (Y), отметив её с правой стороны графика, со своим масштабом и смещением. Укажите, к какой из осей ординат какая зависимость относится.
7. Считая, что железный шар находится в однородном поле, равном внешнему полю в его центре, сделайте теоретическую оценку отношения \(k_\text{т} = F_\text{max}/F_\text{min}\) сил взаимодействия магнита с железным шаром. Сравните теоретическую оценку с экспериментальным значением \(k_\text{э}\), полученным в предыдущем пункте.
8. Оцените максимальную величину \(P_\text{ш}\) наведённого магнитного момента железного шара при расстоянии между центрами шаров \(r \approx 5~\text{см}\).
9. Оцените магнитную проницаемость материала, из которого изготовлен железный шар.
Оборудование. Два одинаковых неодимовых магнитных шара диаметром \(d = 20~\text{мм}\) (один полюс помечен), железный шар диаметром \(d = 20~\text{мм}\), штатив, устройства для крепления и поворота шаров, шкала для отсчёта угла поворота магнита, электронные весы, деревянная линейка, перманентный маркер по требованию.
▶ПодсказкаСкрыть
Для п. 1: сила между диполями пропорциональна \(\cos\theta/r^4\) с разным множителем для случаев а) и б). Для п. 3: график \(F^{-1/4}(r)\) линеен. Для п. 6: поле магнита на железном шаре пропорционально \(r^{-3}\).
▶ОтветСкрыть
1) теория: \(\gamma = 2\) при \(\theta = 0^\circ, 180^\circ\) (при \(\theta = 90^\circ, 270^\circ\) обе силы равны нулю), эксперимент: \(\gamma = 2{,}02\); 2) \(F_\text{сц} = 69 \pm 15~\text{Н}\); 3) \(P_m = 4{,}15~\text{Дж/Тл}\); 4) \(B_\text{н} = 0{,}83~\text{Тл}\); 5) \(P_\text{ш} \approx 0{,}024\,P_m \approx 0{,}1~\text{Дж/Тл}\); 6) \(k_\text{э} = 4{,}03\), \(k_\text{т} = 4\); 7) \(\mu \gg 1\).
▶РешениеСкрыть
1.1. Закрепим нижний магнит на подставке и положим на весы. Верхний магнит фиксируем в держателе при помощи резинки. Для исключения силы тяжести подставки с закреплённым магнитом показания весов при удалённом расположении магнитов зануляем с помощью клавиши «TARE». Тогда при сближении магнитов весы показывают только силу магнитного взаимодействия: знаку «+» соответствует отталкивание, а знаку «–» — притяжение магнитов. Важно, чтобы центр магнита находился на оси вращения держателя.
а) Магнитный момент нижнего магнита ориентируем по вертикали. Верхний шар закрепляем на штативе так, чтобы центры шаров находились на одной вертикали на таком расстоянии, чтобы максимальная сила взаимодействия магнитов соответствовала \(\approx 10\) г. Поворачивая верхний шар (нижний шар неподвижен), снимаем зависимость показаний весов \(F_\parallel\) от угла \(\theta\).
б) Расстояние между шарами не изменяем. Магнитный момент нижнего шара ориентируем горизонтально и параллельно плоскости вертикальной стойки штатива. Магнитный момент верхнего шара ориентируем параллельно магнитному моменту нижнего шара. Поворачивая верхний шар в вертикальной плоскости (нижний шар неподвижен), снимаем зависимость показаний весов \(F_\perp\) от угла \(\theta\).
Результаты измерений при расстоянии между шарами \(r = 96\) мм представлены в таблице:
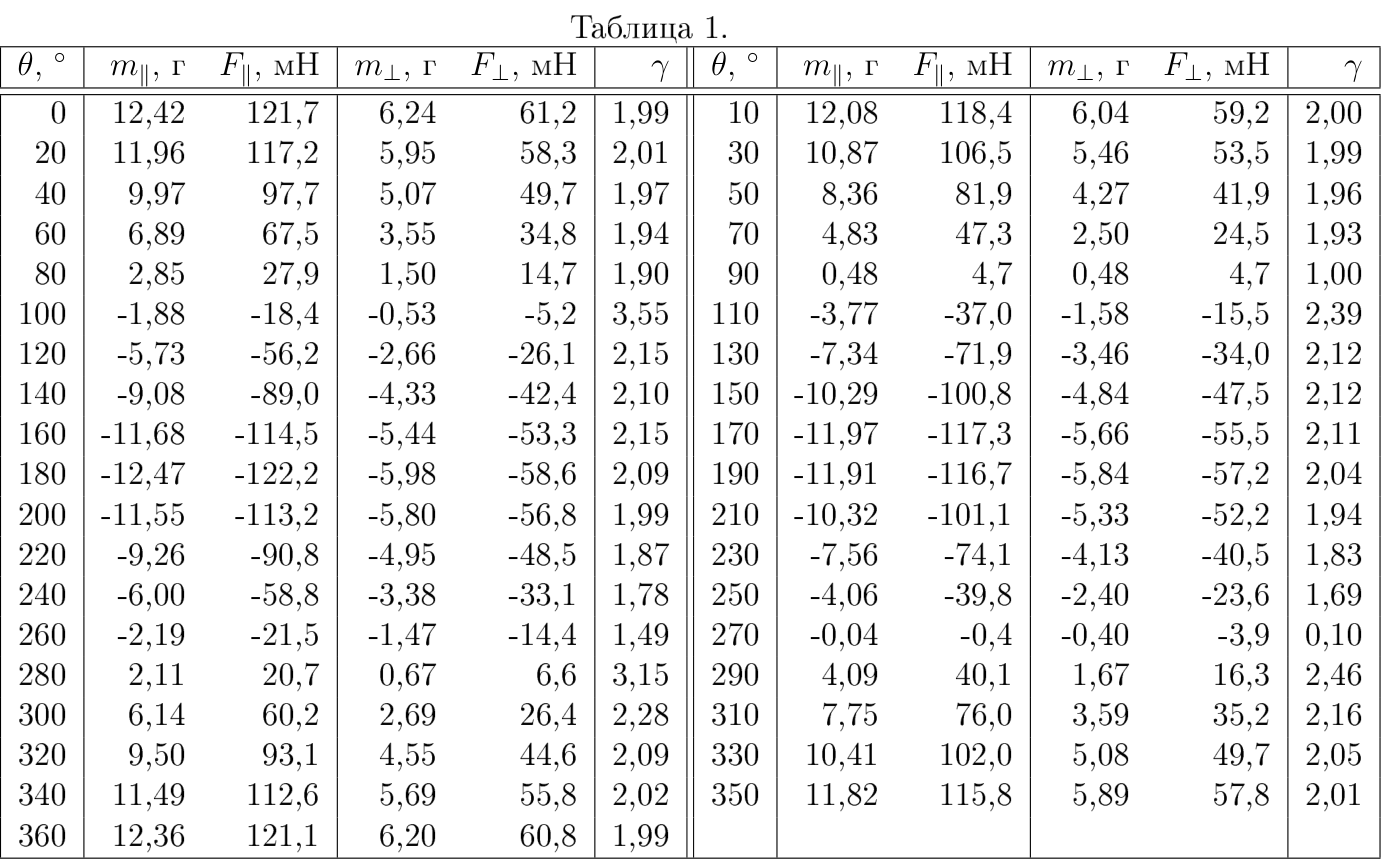
1.2, 1.3. Графики зависимостей \(F_\parallel(\theta)\) и \(F_\perp(\theta)\) представлены на рисунке; \(\gamma(\theta) = F_\parallel(\theta)/F_\perp(\theta)\) строится по таблице.
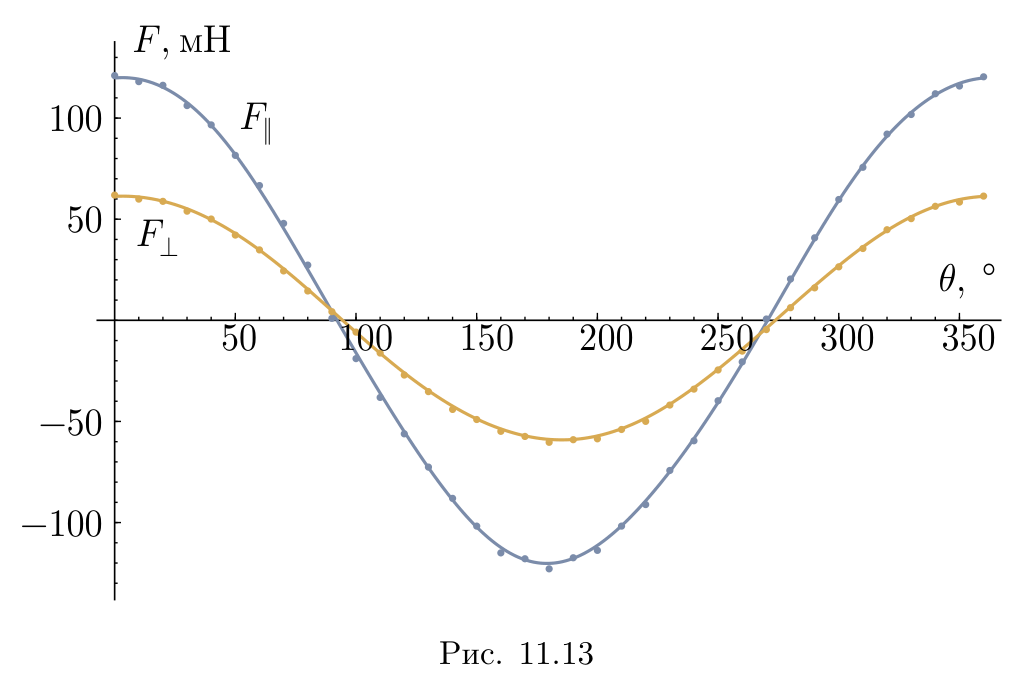
2. Если второй диполь находится на оси первого (\(\vec r \parallel \vec P_m\)), то \[F = \frac{\mu_0}{4\pi}\frac{6P_m^2\cos\theta}{r^4}, \qquad F(0^\circ) = -F(180^\circ) = F^{\max}_\parallel = \frac{\mu_0}{4\pi}\frac{6P_m^2}{r^4}, \quad F(90^\circ) = F(270^\circ) = 0.\] Если дипольный момент неподвижного шара перпендикулярен прямой, соединяющей их центры (\(\vec r \perp \vec P_m\)), то \[F = \frac{\mu_0}{4\pi}\frac{3P_m^2\cos\theta}{r^4}, \qquad F(0^\circ) = -F(180^\circ) = F^{\max}_\perp = \frac{\mu_0}{4\pi}\frac{3P_m^2}{r^4}, \quad F(90^\circ) = F(270^\circ) = 0.\] Из графиков видно, что эксперимент согласуется с теорией при \(\theta = 90^\circ\), \(270^\circ\). Также из теории следует, что амплитуды колебаний силы в первом и втором случаях отличаются в два раза (при \(\theta = 90^\circ\), \(270^\circ\) обе силы равны нулю и отношение неопределённо): \[\gamma(\theta) = \frac{F^{\max}_\parallel}{F^{\max}_\perp} = 2 .\] В пределах погрешности это согласуется с экспериментом: \[\gamma(\theta) = \frac{F^{\max}_\parallel}{F^{\max}_\perp} = \frac{12{,}42~\text{г}}{6{,}24~\text{г}} = 2{,}02 .\]
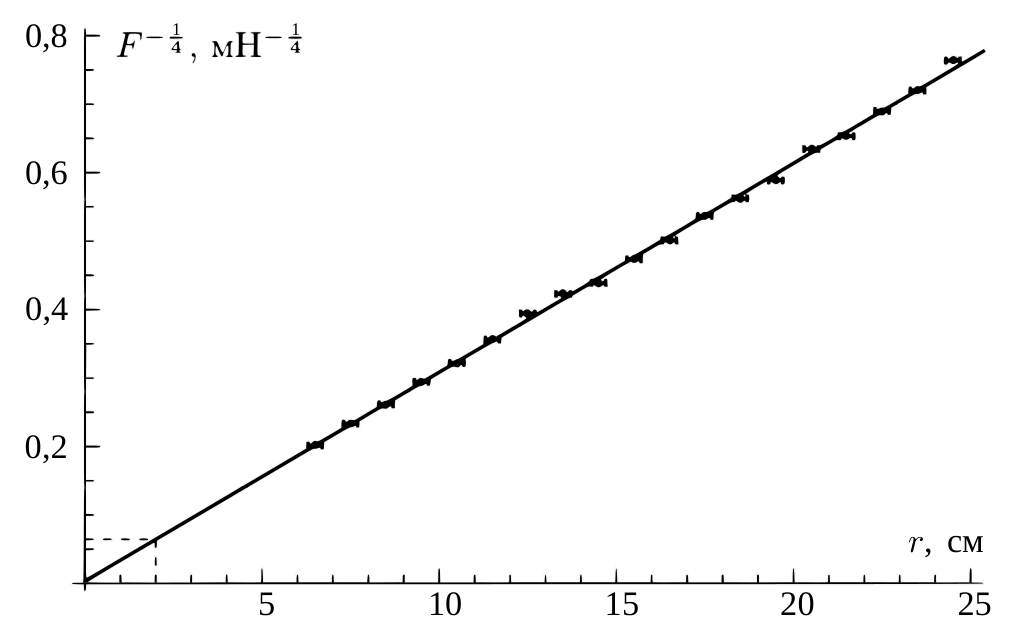
3. Снимаем зависимость \(F(r)\). Поскольку \(F \propto r^{-4}\), график \(F^{-1/4}(r)\) — линейная функция. Угловой коэффициент зависимости \(k_\text{ш} = 3{,}10 \pm 0{,}15~\text{мН}^{-1/4}\,\text{м}\). С его помощью определим силу сцепления: \[F_\text{сц} = F(d) = (k_\text{ш} d)^{-4} = 69 \pm 15~\text{Н}.\]
4. Из формулы для максимальной силы находим \[P_m = \sqrt{\frac{F_\text{сц}(d/2)^4}{6\mu_0/4}} = 4{,}15~\text{Дж/Тл}.\]
5. Индукция магнитного поля на полюсе: \[B_\text{н} = \frac{\mu_0}{4\pi}\frac{2P_m}{R^3} = 0{,}83~\text{Тл}.\]
6. Измерения с железным шаром при расстоянии между шарами \(r_0 = 46\) мм:
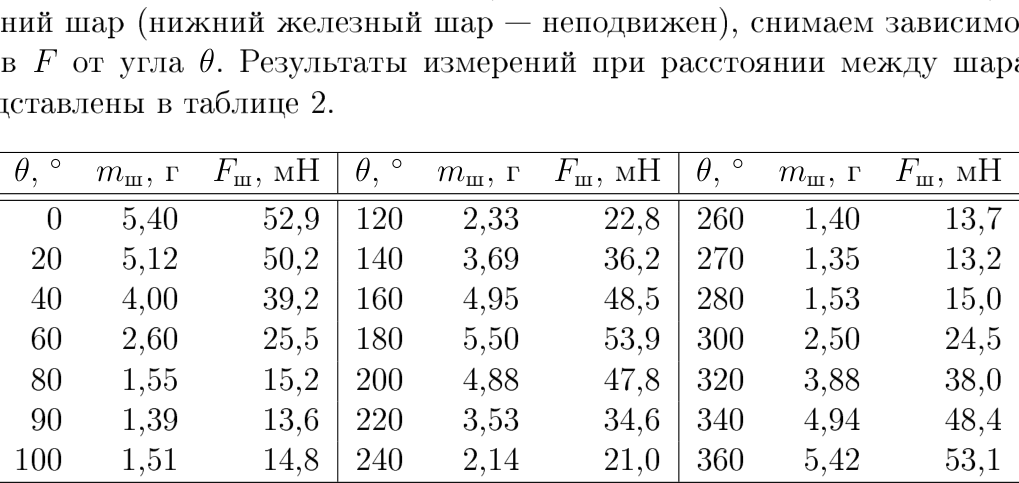
Построим график \(F_\text{ш}(\theta)\) вместе с \(F_\parallel(\theta)\) и \(F_\perp(\theta)\). Поскольку диапазон величин \(F_\text{ш}\) заметно меньше, введём дополнительную ось справа. Отметим, что период полученной косинусоиды в два раза меньше периода графика \(F_\parallel(\theta)\).
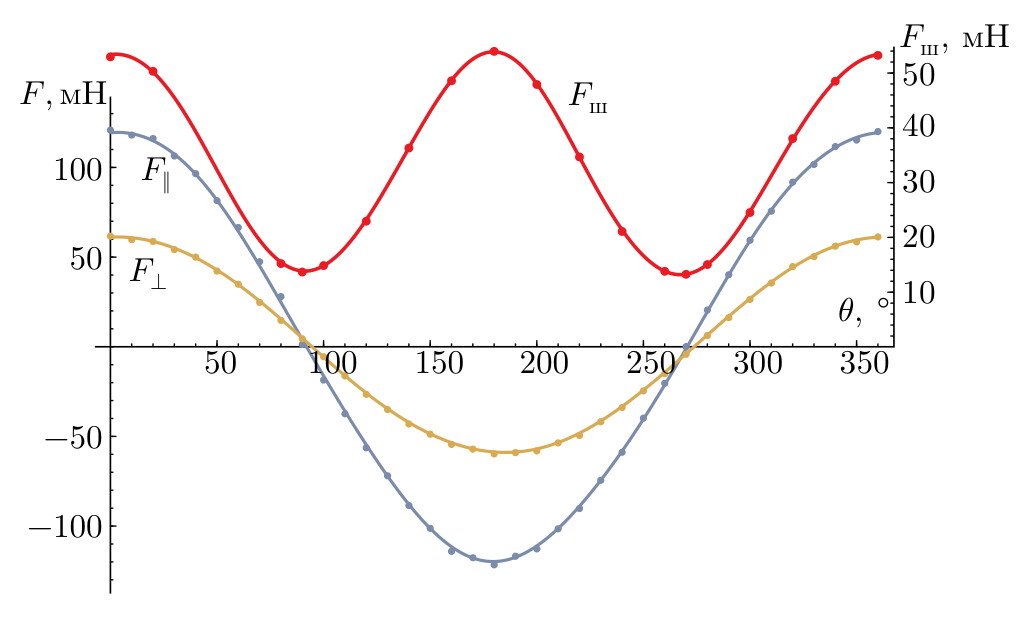
Отношение \(k_\text{э} = F_{\max}/F_{\min} = 53{,}1/13{,}2 = 4{,}03\).
7. Из законов Кулона, а также электрическо-магнитной аналогии \[F_{\max} = \frac{\mu_0}{4\pi}\frac{6P_m\,\alpha B_\parallel}{r^4}, \qquad F_{\min} = \frac{\mu_0}{4\pi}\frac{3P_m\,\alpha B_\perp}{r^4},\] где \(\alpha B_\parallel = \alpha(2P_m)/r^3\) — наведённый момент шара при \(\vec r \parallel \vec P_m\), \(\alpha B_\perp = \alpha(P_m)/r^3\) — при \(\vec r \perp \vec P_m\). Таким образом, теоретическая оценка \(k_\text{т} = F_{\max}/F_{\min} = 4\) хорошо согласуется с экспериментальным значением \(k_\text{э} = 4{,}03\).
8. Максимальная сила взаимодействия шара с магнитом на расстоянии между центрами шаров \(r_0 = 46\) мм: \[F_{\max} = \frac{\mu_0}{4\pi}\frac{6P_mP_\text{ш}}{r_0^4} = 53{,}1~\text{мН}.\] Экспериментально находим, что примерно такая же сила притяжения возникает между магнитными шарами с магнитными моментами, направленными вдоль линии соединяющей центры шаров, на расстоянии \(r = 115\) мм: \(F_\parallel = \dfrac{\mu_0}{4\pi}\dfrac{6P_m^2}{r^4} = 53{,}5\) мН. Теперь можно оценить \(P_\text{ш}\): \[\frac{P_\text{ш}}{P_m} = \frac{F_{\max}}{F_\parallel}\,\frac{r_0^4}{r^4} \approx 0{,}024, \quad \text{откуда}\quad P_\text{ш} \approx 0{,}024\,P_m \approx 0{,}1~\text{Дж/Тл}.\]
9. Оценим \(\mu\) из формулы для наведённого магнитного момента: \[P_\text{ш} = \frac{4\pi}{\mu_0}\frac{\mu - 1}{\mu + 2}BR^3 = \frac{\mu - 1}{\mu + 2}\,2P_m\frac{R^3}{r_0^3} \approx 0{,}024\,P_m.\] В пределах погрешности получаем, что отношение \(\dfrac{\mu - 1}{\mu + 2} \approx 1\), откуда \(\mu \gg 1\).
Источник: Всероссийская олимпиада школьников по физике, 2016/17, заключительный этап, 11 класс, экспериментальный тур — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.