Система автоматического наведения
В этой задаче мы предлагаем Вам рассмотреть упрощенную модель системы наведения ракет. Оптическая схема системы представлена на рис 1. Ее основа — две собирающие линзы \(L_1\) и \(L_2\) с фокусными расстояниями, равными \(F_1\) и \(F_2\) соответственно. Расстояние между фокусами линз равно \(b\). Главная оптическая ось второй линзы параллельна оси первой линзы и расположена на некотором расстоянии \(a\) от нее. Лучи света, испускаемого мишенью, собираются линзой \(L_1\). Линза \(L_2\) проецирует изображение на экран \(S\).
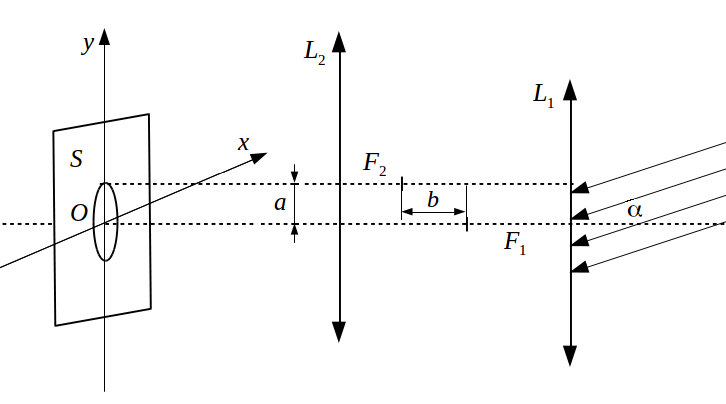
Рис. 1
В идеальном случае, когда ракета движется строго на мишень, лучи света идут параллельно главной оптической оси линзы \(L_1\) (\(\alpha = 0\)).
1. Определите, на каком расстоянии \(f\) от центра второй линзы необходимо установить экран, чтобы получить четкое изображение. На каком расстоянии \(r_0\) от оси системы (главной оптической оси линзы \(L_1\)) будет находиться изображение?
Линза \(L_2\) вращается с некоторой угловой скоростью \(\omega\) так, что ее ось описывает на экране окружность с радиусом \(a\) и остается всегда параллельной оптической оси первой линзы. При этом в случае, когда ракета летит прямо на цель, изображение описывает на экране окружность с радиусом \(r_0\). Когда ракета отклоняется от цели на угол \(\alpha\), изображение на экране искажается.
2. Считая угол \(\alpha\) малым, определите минимальное и максимальное расстояние от центра экрана до изображения.
3. По какой траектории будет происходить движение изображения. Ответ обоснуйте. Изобразите траекторию движения. Считайте, что цель отклонилась строго в направлении оси \(Oy\).
Далее для упрощения вычислений, будем считать, что расстояние между фокусами линз равно фокусному расстоянию второй линзы, т. е. \(b = F_2\).
Основа системы автоматического управления — четыре линейных оптических датчика, расположенных на экране вдоль осей \(Ox\) и \(Oy\) перпендикулярно друг другу (рис. 2).
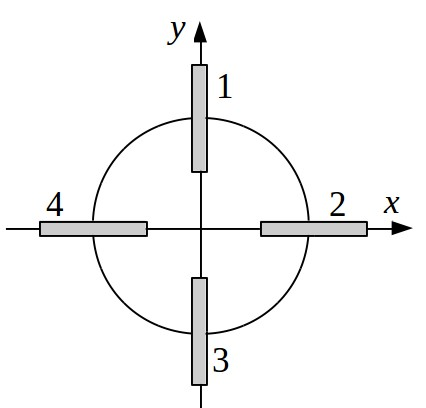
Рис. 2
4. Считая, что цель отклонилась строго в направлении оси \(Oy\) на некоторый угол \(\alpha\), получите выражения для интервалов времени между последовательными срабатываниями датчиков.
5. Предложите алгоритм работы системы управления ракеты.
▶ПодсказкаСкрыть: подсказка
ПодсказкаПервая линза собирает параллельный пучок в своём фокусе, и эта точка служит предметом для второй линзы; при вращении второй линзы расстояние от точки-предмета до её оси периодически меняется, поэтому изображение описывает кривую вокруг оси.
▶ОтветСкрыть: ответ
Ответ1) \(f=\dfrac{F_2(F_2+b)}{b}\), \(r_0=a\left(1+\dfrac{F_2}{b}\right)\); 2) \(r_{\max,\min}=a\left(1+\dfrac{F_2}{b}\left(1\pm\dfrac{F_1\alpha}{a}\right)\right)\); 3) изображение описывает окружность; 4) \(\tau_1=\dfrac{1}{\omega}\left(\dfrac{\pi}{2}+\arcsin\dfrac{F_1\alpha}{2a}\right)\), \(\tau_2=\dfrac{1}{\omega}\left(\dfrac{\pi}{2}-\arcsin\dfrac{F_1\alpha}{2a}\right)\); 5) сравнивать интервалы между срабатываниями датчиков и поворачивать ракету в сторону уменьшения отклонения.
▶РешениеСкрыть: решение
Решение1. Лучи света, параллельные оси системы (главной оптической оси линзы \(L_1\)), линза \(L_1\) собирает в фокусе \(F_1\) на расстоянии \(d = F_2 + b\) от оптического центра линзы \(L_2\). Эта точка будет являться предметом для линзы \(L_2\). Записав формулу тонкой линзы
\[\frac{1}{F_2} = \frac{1}{f} + \frac{1}{d} ,\tag{1}\]
получим:
\[f = \frac{F_2(F_2 + b)}{b} .\tag{2}\]
Поперечное увеличение линзы \(L_2\):
\[\frac{r_0 - a}{a} = \frac{f}{F_2 + b} .\tag{3}\]
Таким образом, расстояние от изображения до оси системы:
\[r_0 = a\left(1 + \frac{F_2}{b}\right) .\tag{4}\]
2. Лучи, идущие под углом \(\alpha\) к оси системы, линза \(L_1\) собирает в точке, лежащей на побочной оптической оси на том же расстоянии \(F_1\) от плоскости линзы. Расстояние от оси системы до этой точки равно:
\[h = F_1 \operatorname{tg} \alpha \approx \alpha F_1 .\tag{5}\]
Расстояние от точки-предмета до оптической оси линзы \(L_2\) (из-за ее вращения) изменяется в пределах от \(a + h\) до \(a - h\), при этом расстояние от изображения до этой оси изменяется от \(r_{\text{max}} - a\) до \(r_{\text{min}} - a\). Выражение для поперечного увеличения линзы в первом случае будет иметь вид:
\[\frac{r_{\text{max}} - a}{a + h} = \frac{f}{d} = \frac{F_2}{b} .\tag{6}\]
Тогда максимальное расстояние от оси системы до изображения точки:
\[r_{\text{max}} = a\left(1 + \frac{F_2}{b}\left(1 + \frac{F_1 \alpha}{a}\right)\right) .\tag{7}\]
Проведя аналогичные вычисления для минимального расстояния, получим:
\[r_{\text{min}} = a\left(1 + \frac{F_2}{b}\left(1 - \frac{F_1 \alpha}{a}\right)\right) .\tag{8}\]
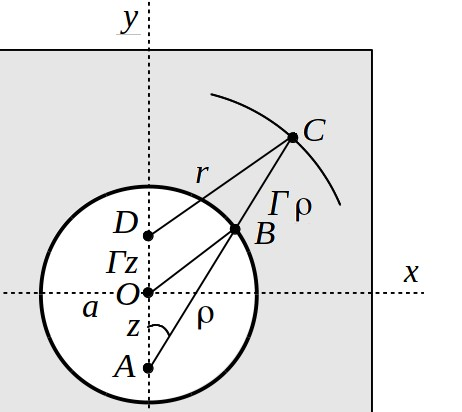
3. На рис.1 изображен вид системы спереди. Ось системы проходит через точку \(O\). Точка-предмет находится на расстоянии \(z = F_1 \alpha\) от оси в точке \(A\). Ось линзы \(L_2\) двигается по окружности радиуса \(a\), центр линзы находится в точке \(B\). На заднем плане изображена часть экрана \(S\). В точке \(C\) находится изображение. При условии \(b = F_2\) Поперечное увеличение равно \(\Gamma = \frac{F_2}{b}\), поэтому: \(BC = AB \cdot \Gamma = \Gamma \rho\).
Поставим на оси \(OY\) точку \(D\) так, что \(OD = \Gamma \cdot OA\). Тогда треугольники \(ADC\) и \(AOB\) будут подобными. А это значит, что расстояние \(r = \Gamma a\) и будет таким при любом положении зеркала.
Таким образом, изображение на экране описывает окружность с радиусом \(r = \Gamma a\) и центр ее находится на расстоянии \(\Gamma z\) от оси системы.
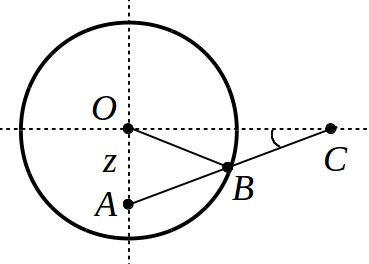
4. При пересечении второго детектора взаимное расположение линзы предмета и изображения будет таким, как на рис. 2.
При этом:
\[\rho = a ,\tag{9}\]
\[\sin\alpha = \frac{z}{2a} .\tag{10}\]
Линза при этом поворачивается на угол: \(\phi = \pi/2 + \alpha(15)\)
Поэтому между срабатываниями 1-го и 2-го датчиков пройдет время:
\[\tau_1 = \frac{1}{\omega}\left(\frac{\pi}{2} + \arcsin\left(\frac{F_1\alpha}{2a}\right)\right) .\tag{11}\]
Время между срабатываниями 2-го и 3-го равно:
\[\tau_2 = \frac{1}{\omega}\left(\frac{\pi}{2} - \arcsin\left(\frac{F_1\alpha}{2a}\right)\right) .\tag{12}\]
Время между срабатываниями 3-го и 4-го равно \(\tau_2\), а между срабатываниями 4-го и 1-го — \(\tau_1\).
5. Как следует из выражений (16) и (17), чем больше отклонение цели вдоль оси \(Oy\), тем больше время между срабатываниями датчиков 1-2 и 4-1, соответственно, меньше — между датчиками 2-3 и 3-4. Простейший алгоритм работы системы управления — сравнить промежутки времени между срабатываниями датчиков, выбрать наименьший и поворачивать нос ракеты в направлении, задаваемом соответствующими датчиками.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Похожие задачи
- Минимум d+d′ Савченко, №13.3.4
- Вращающееся зеркальце Савченко, №13.3.5
- Продольное увеличение Савченко, №13.3.6
- Наезд кинокамеры Савченко, №13.3.9
- Смазанная Луна Савченко, №13.3.10
- Дырка в бумаге Савченко, №13.3.14