Задача трёх тел
6/10В далёкой-далёкой галактике станции инопланетян способны притягивать космические корабли, находящиеся в зоне их действия. Сила притяжения \(\vec F\) прямо пропорциональна расстоянию \(\vec r\) от станции до корабля: \(\vec F = -P\vec r\), где \(P\) — коэффициент силы станции.
Три такие станции расположены в вершинах прямоугольного треугольника с углом \(30^\circ\) и гипотенузой длиной \(l\). Две станции, находящиеся в вершинах острых углов, характеризуются коэффициентом силы \(P\), а станция в вершине прямого угла — коэффициентом силы \(2P\).
В пунктах 1—3 космические станции неподвижны.
1. Определите расстояния от каждой станции до точки, в которой корабль будет находиться в равновесии.
В начальный момент времени космический корабль массой \(m\) находится на середине гипотенузы треугольника, в вершинах которого находятся станции. Скорость корабля равна нулю, двигатели не работают.
2. Определите максимальную скорость корабля \(v_\text{max}\) в процессе дальнейшего движения.
3. На какое минимальное расстояние в процессе движения корабль приблизится к станции, находящейся в вершине прямого угла?
Космический корабль, вновь оказывается в середине гипотенузы с нулевой начальной скоростью. Однако в этот момент времени станция в вершине прямого угла начинает двигаться с постоянной скоростью \(u = 2v_\text{max}\) вдоль прямой, перпендикулярной начальному направлению на корабль (см. рисунок). Станции, находящиеся в вершинах острых углов, остаются неподвижными.
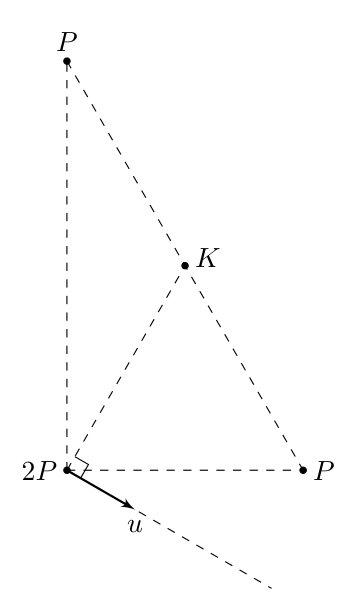
4. Спустя какое время и на каком расстоянии от начального положения корабль впервые остановится?
Примечание: все объекты можно считать точечными, на корабль не действуют другие силы, кроме сил притяжения со стороны станций.
▶Показать разборСкрыть разбор
ПодсказкаСила \(-P\vec r\) линейна по положению корабля, поэтому силы станций складываются как силы пружин нулевой длины: две станции \(P\) равносильны одной станции \(2P\) в середине гипотенузы, а все три — одной «пружине» жёсткости \(4P\), закреплённой в центре масс системы \((m, m, 2m)\) в вершинах. В пункте 4 этот центр движется со скоростью \(u/2\) — перейдите в его систему отсчёта.
Ответ1) до станции \(2P\) — \(l/4\), до станций \(P\) — \(\sqrt3\,l/4\) и \(\sqrt7\,l/4\) (у вершин углов \(60^\circ\) и \(30^\circ\) соответственно); 2) \(v_\text{max} = \dfrac{l}{2}\sqrt{\dfrac{P}{m}}\); 3) \(0\); 4) через \(T = \pi\sqrt{\dfrac{m}{P}}\) на расстоянии \(S = \dfrac{\pi l}{2}\).
Решение1. Первый способ. Рассмотрим положение корабля в точке \(M\), расстояния до которой от вершин \(A\), \(B\) и \(C\) прямоугольного треугольника равны \(\vec r_1\), \(\vec r_2\) и \(\vec r_3\) соответственно. Введём векторы: \[\vec a = \vec r_3 - \vec r_2, \quad \vec b = \vec r_3 - \vec r_1.\]
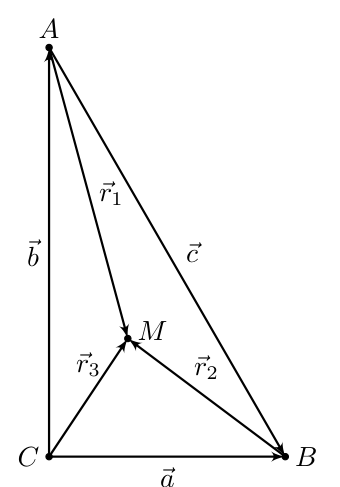
Суммарная сила, действующая на корабль в положении равновесия, равна нулю: \[\vec F = -P\vec r_1 - P\vec r_2 - 2P\vec r_3 = 0 \;\Longrightarrow\; \vec r_1 + \vec r_2 + 2\vec r_3 = 0.\] Выразим \(\vec r_1\) и \(\vec r_2\) через \(\vec r_3\) и подставим в полученное выражение: \[\vec r_1 = \vec r_3 - \vec b;\quad \vec r_2 = \vec r_3 - \vec a;\quad \vec r_3 - \vec b + \vec r_3 - \vec a + 2\vec r_3 = 0 \;\Longrightarrow\; \vec r_3 = \frac14(\vec a + \vec b).\]
Второй способ. Покажем, что совместное действие двух станций, расположенных в вершинах острых углов треугольника, эквивалентно действию одной станции с коэффициентом силы \(2P\), находящейся на середине гипотенузы. На рисунке эти две станции расположены в точках \(A\) и \(B\), а космический корабль — в точке \(K\). Сила, действующая на объект со стороны станций \(A\) и \(B\), выражается как: \[\vec F_{AB} = -P(\vec r_A + \vec r_B).\]
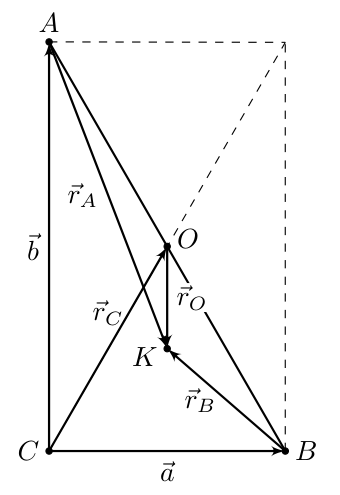
Учитывая, что \[\vec r_A = -\vec b + \vec r_C + \vec r_O, \quad \vec r_B = -\vec a + \vec r_C + \vec r_O,\] подставим эти выражения в формулу для силы: \[\vec F_{AB} = -P\left(-\vec b + \vec r_C + \vec r_O - \vec a + \vec r_C + \vec r_O\right) = -2P\vec r_O.\] Из полученной формулы следует, что результирующая сила в точности равна силе, создаваемой станцией с коэффициентом \(2P\), расположенной в середине отрезка \(AB\). Таким образом, в дальнейшем мы можем считать, что на корабль действуют две станции:
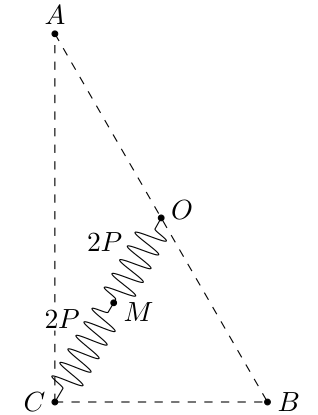
одна с коэффициентом \(2P\) находится в вершине прямого угла (станция \(C\)),
другая с коэффициентом \(2P\) находится на середине гипотенузы (станция \(O\)).
Третий способ. Для нахождения положения равновесия рассмотрим систему из трёх точечных масс, расположенных в вершинах треугольника: по \(m\) в вершинах острых углов и \(2m\) — в вершине прямого угла. Тогда радиус-вектор, проведённый из произвольной точки \(M\) до центра масс будет определяться по формуле: \[4m\vec r_\text{цм} = m\vec r_1 + m\vec r_2 + 2m\vec r_3.\] В случае, если \(M\) является центром масс системы, то \[\vec r_\text{цм} = 0 \;\Longrightarrow\; \vec r_1 + \vec r_2 + 2\vec r_3 = 0,\] что совпадает с выражением, полученным из условия равновесия корабля. Найдём координаты центра масс системы приняв за начало отсчёта вершину \(C\): \[y_\text{цм} = \frac{ml\cos30^\circ}{4m} = \frac{\sqrt3 l}{8}; \quad x_\text{цм} = \frac{ml\sin30^\circ}{4m} = \frac{l}{8}.\] Далее по теореме Пифагора определяем расстояния от точки равновесия до станций: \[CM = \frac{l}{4};\quad BM = \frac{\sqrt3 l}{4};\quad AM = \frac{\sqrt7 l}{4}.\]
2. В начальный момент времени космический корабль покоится, а суммарная сила, действующая на него со стороны станций, направлена вдоль отрезка \(CO\). Это означает, что ускорение корабля также направлено вдоль \(CO\), и, следовательно, корабль будет двигаться прямолинейно вдоль этого отрезка и достигнет максимальной скорости в точке равновесия.
Первый способ. Посмотрим на отклонение корабля от положения равновесия на вектор \(\overrightarrow{MK}\). Изменение суммарной силы со стороны станций равно: \[\Delta\vec F = \vec F - \vec 0 = \vec F = \Delta\vec F_A + \Delta\vec F_B + \Delta\vec F_C = -P\left(\overrightarrow{AK} - \overrightarrow{AM}\right) - P\left(\overrightarrow{BK} - \overrightarrow{BM}\right) - 2P\left(\overrightarrow{CK} - \overrightarrow{CM}\right) = -4P\cdot\overrightarrow{MK}.\] Значит, на корабль действует такая же сила, как от пружины с коэффициентом упругости \(4P\) с нулевой начальной длиной, натянутой между точками \(M\) и \(K\). Тогда при перемещении корабля от середины гипотенузы до точки \(M\) эта пружина совершит над кораблём работу: \[A = \frac{4P\left(\dfrac{l}{4}\right)^2}{2} = \frac{mv_\text{max}^2}{2}.\]
Второй способ. Воспользуемся аналогией с двумя пружинами и запишем закон сохранения энергии: \[\frac{2P\left(\frac{l}{2}\right)^2}{2} = \frac{2P\left(\frac{l}{4}\right)^2}{2} + \frac{2P\left(\frac{l}{4}\right)^2}{2} + \frac{mv_\text{max}^2}{2}.\]
Третий способ. Элементарная работа силы, действующей со стороны некоторой станции, определяется выражением: \[\delta A = (\vec F\cdot d\vec s) = -Pr\,dr \;\Longrightarrow\; A = -\int\limits_{r_1}^{r_2} Pr\,dr = \frac{Pr_1^2}{2} - \frac{Pr_2^2}{2}.\] Максимальная скорость корабля будет достигнута при прохождении положения равновесия. Запишем закон сохранения энергии для этого случая: \[\frac{2P\left(\frac{l}{2}\right)^2}{2} + 2\frac{P\left(\frac{l}{2}\right)^2}{2} = \frac{2P\left(\frac{l}{4}\right)^2}{2} + \frac{P\left(\frac{\sqrt3 l}{4}\right)^2}{2} + \frac{P\left(\frac{\sqrt7 l}{4}\right)^2}{2} + \frac{mv_\text{max}^2}{2}.\] Любым из трёх способов получаем ответ: \[v_\text{max} = \frac{l}{2}\sqrt{\frac{P}{m}}.\]
3. Первый способ. Как мы показали ранее, сила, действующая на корабль, аналогична силе со стороны пружины с началом в точке \(M\).
Тогда движение корабля — колебания вдоль отрезка \(CO\). Корабль, пролетев точку \(M\), полетит к точке \(C\) и остановится около неё.
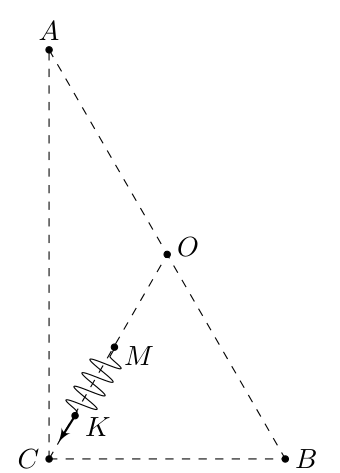
Второй способ. При движении корабля под действием пары пружин, он будет двигаться вдоль отрезка \(CO\), останавливаясь в точке \(O\) и в точке \(X\), где потенциальная энергия системы пружин равна её энергии при положении корабля в точке \(O\). Это условие можно записать в виде уравнения: \[\frac{2P\left(\dfrac{l}{2}\right)^2}{2} = \frac{2Px^2}{2} + \frac{2P\left(\dfrac{l}{2} - x\right)^2}{2},\] где \(x\) — расстояние от точки \(C\) до точки \(X\). Полученное выражение сводится к квадратному уравнению: \[2x^2 - lx = 0,\] решая которое, получаем два корня: \[x_1 = \frac{l}{2}, \quad x_2 = 0.\] Корень \(x = l/2\) соответствует точке на середине гипотенузы, где корабль находился в начальный момент времени. Таким образом, минимальное расстояние от корабля до точки \(C\) равно нулю.
4. Как мы показали в решении пункта 2, сила, действующая на корабль, равна \(\vec F = -4P\cdot\overrightarrow{MK}\), где \(M\) — центр масс системы с точечными массами \((m, m, 2m)\), расположенными в вершинах \(A\), \(B\) и \(C\). В отличие от предыдущих пунктов, точка \(M\) не покоится. По свойству центра масс: \[\vec v_M = \frac{m\vec v_A + m\vec v_B + 2m\vec v_C}{4m} = \frac{\vec v_C}{2}.\] Следовательно, скорость точки \(M\) постоянна по направлению и равна \(v_\text{max}\) по модулю.
Для окончательного упрощения системы перейдём в инерциальную систему отсчёта точки \(M\).
В этой системе отсчёта начальная скорость \(v_\text{max}\) точки \(K\) направлена перпендикулярно пружине. Заметим, что \(v_\text{max}\) — это скорость движения по окружности радиусом \(MK = l/4\) под действием силы \(4P\cdot MK\): \[\frac{mv_\text{max}^2}{2} = 4P\cdot\frac{MK^2}{2}.\] \[\frac{mv_\text{окр}^2}{MK} = 4P\cdot MK.\] \[v_\text{max} = v_\text{окр}\]
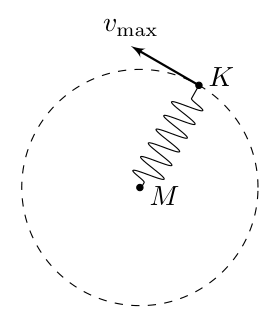
Следовательно, в системе отсчёта точки \(M\) корабль будет равномерно двигаться по окружности радиусом \(l/4\) со скоростью \(v_\text{max}\), найденной в пункте 2.
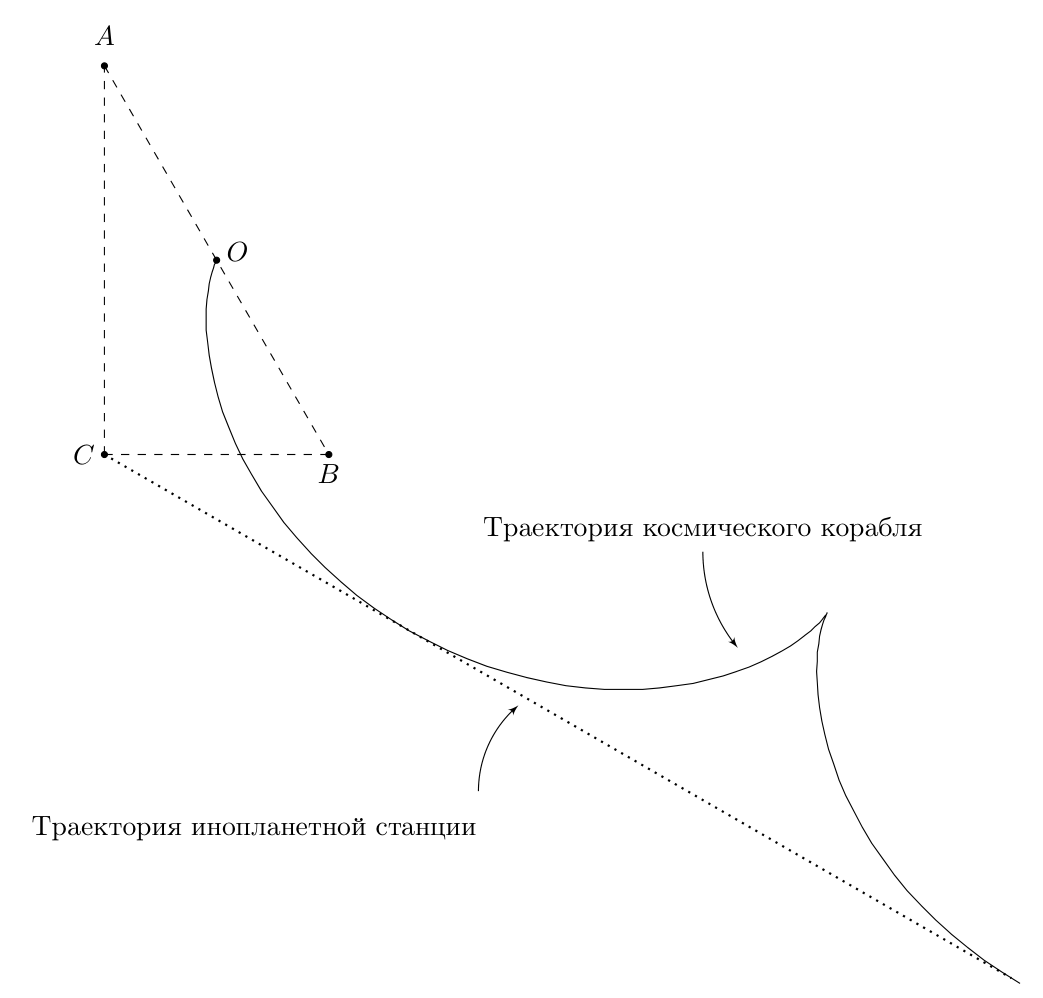
Когда корабль совершит один оборот вокруг точки \(M\), его скорость в лабораторной системе отсчёта впервые обнулится. Это произойдёт через время: \[T = \frac{2\pi l/4}{v_\text{max}} = \frac{\pi}{\sqrt{\frac{P}{m}}} = \pi\sqrt{\frac{m}{P}}.\] В системе отсчёта точки \(M\) перемещение корабля за один период равно нулю. Значит, в ЛСО корабль сместился на такое же расстояние, что и точка \(M\). \[S = v_\text{max}T = \frac{\pi l}{2}.\] Обратим внимание, что траектория движения корабля, представляющая собой наложение движения по окружности и равномерного движения её центра, представляет собой циклоиду, как показано на рисунке.
Похожие задачи
- Закон движения и сила Савченко, №3.3.1
- Закон движения маятника Савченко, №3.3.2
- Период по двум точкам Савченко, №3.3.3
- Когда энергия убывает вдвое Савченко, №3.3.4
- Маятник с гвоздём Савченко, №3.3.5
- Период в несимметричном жёлобе Савченко, №3.3.6