Упругий маятник
Приборы и материалы: двойной резиновый шнур, на подставке (в качестве которой используются ножки стула) линейка деревянная 40 см, линейка измерительная 40 см, секундомер.
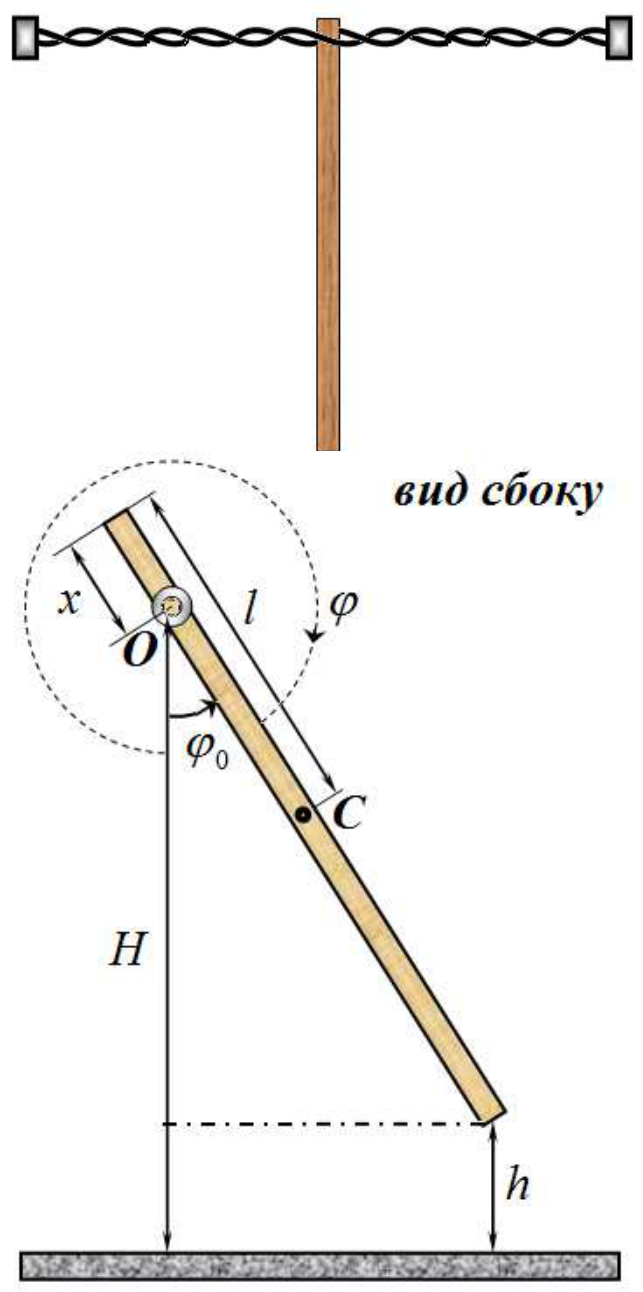
Натяни двойной резиновый шнур между ногами перевернутого стула. Между шнурами ровно посредине помести деревянную линейку. Если закрутить шнур, вращая линейку, то силы трения смогут удержать линейку в подвешенном состоянии, под некоторым углом к вертикали.
Для единообразия введём следующие обозначения: \(O\) - ось вращения линейки (совпадает с местом крепления между резиновыми шнурами); \(C\) - центр масс линейки; \(\varphi\) - угол закручивания резинового шнура (угол поворота линейки, для определенности всегда будем отсчитывать от вертикали по часовой стрелке), может составлять несколько оборотов (более 10); \(n\) - число полных оборотов закручивания шнура \(\varphi_0\) - угол отклонения линейки от вертикали (меньше, чем \(\frac{\pi}{2}\)), отсчитывается против часовой стрелки; очевидно, что \(\varphi = 2\pi n - \varphi_0\); \(l\) - расстояние от конца линейки до её центра масс (следовательно, длина линейки - \(2l\)); \(x\) - расстояние от конца линейки до оси вращения; \(H\) - высота оси вращения (резинового шнура) над поверхностью стола (или любого другого нулевого уровня); \(h\) - высота нижнего конца линейки над поверхностью стола. Условимся считать единицей измерения моментов сил величину \(M_0 = mgl\). То есть все моменты сил (в системе СИ) следует делить на эту величину.
Часть 1. Положения равновесия.
1.1 Теоретический. Предположим, что момент сил упругости двойного резинового шнура \(M_1\) пропорционален углу закручивания (закон Гука)
\[M_1 = -k\varphi,\tag{1}\]
где \(k\) - коэффициент кручения. *Заметим, что углы измеряются в радианах (то есть, безразмерны), если моменты сил измеряются в единицах \(M_0\), то коэффициент \(k\) также является безразмерным.*
Запишите уравнение, позволяющее найти все возможные положения равновесия линейки (при произвольном числе оборотов закручивания \(n\)). Дайте графическую иллюстрацию возможных решений этого уравнения. Укажите, какие из этих значений могут быть реализованы в эксперименте. Оцените максимальное число возможных положений равновесия (при известных параметрах \(l, x, k\)).
1.2 Измерительный.
Измерьте все значения углов \(\overline{\varphi}_{0n}\), при которых линейка находится в положении равновесия. Измерения проведите для \(x \approx 100\) мм.
1.3 Расчетный.
1.3.1 Используя полученные экспериментальные данные, постройте графики зависимости момента сил упругости двойного шнура \(M_1\) от угла закручивания \(\varphi\) для \(x \approx 100\) мм. 1.3.2 Проверьте применимость закона Гука (1) для двойного резинового шнура. При необходимости измените приведенную формулу. Определите коэффициент кручения шнура \(k\) (не забудьте о погрешностях). Не стремитесь точно описать полученную зависимость – выделите линейный участок и работайте с ним!} 1.3.3 Проверьте справедливость полученной вами оценки для числа возможных положений равновесия. Укажите причины возможных расхождений расчетного и измеренного числа возможных положений равновесия. Дайте улучшенную формулу этой оценки.
Часть 2. Колебания.
Если линейку вывести из положения равновесия, то она начнет колебаться. Сейчас вам необходимо исследовать эти колебания. Все измерения проводите при \(x \approx 110\) мм и для \(n > 5\). В этой части рассчитывать погрешности не требуется!}
2.1 Теоретический. 2.1.1 Покажите\(^8\), что периоды колебаний возле разных положений равновесия \(\overline{\varphi}_{0n}\) описываются формулой
\[T_n = \frac{T_0}{\sqrt{\cos \overline{\varphi}_{0n} - \gamma}}\tag{2}\]
\(^8\) Не тратьте много времени на вывод этой формулы, если не получается быстро, то переходите к измерениям!
2..1.2 Укажите физический смысл параметра \(T_0\) (получать явное выражение для него не нужно).
2.1.3 Получите аналитическое выражение для параметра \(\gamma\).
2.2 Измерительный.
2.2.1 Проведите измерения периодов малых колебаний \(T_n\) при различных значениях числа оборотов закручивания шнура.
2.2.2 Постройте график полученной зависимости.
2.3 Расчетный.
2.3.1 Проанализируйте применимость формулы (2).
2.3.2 Определите значения параметров \(T_0\) и \(\gamma\) в формуле (2).
▶ПодсказкаСкрыть: подсказка
ПодсказкаВ положении равновесия момент упругости закрученного шнура уравновешивает момент силы тяжести; для малых колебаний разложите \(\sin(\varphi_0+\delta)\approx\sin\varphi_0+\delta\cos\varphi_0\) — получится уравнение гармонических колебаний.
▶ОтветСкрыть: ответ
Ответ1.1) \(\frac{k}{1-x/l}\,\varphi=-\sin\varphi\), число устойчивых положений \(n_{\max}<\frac{1-x/l}{2\pi k}\); 1.3.2) \(k\approx3{,}5\cdot10^{-3}\); 2.1) \(T_0\) — период колебаний маятника без резинки, \(\gamma=\frac{k}{1-x/l}\); 2.3) \(T_0\approx1{,}04\) с, \(\gamma\approx0{,}022\).
▶РешениеСкрыть: решение
РешениеЧасть 1. Положения равновесия.
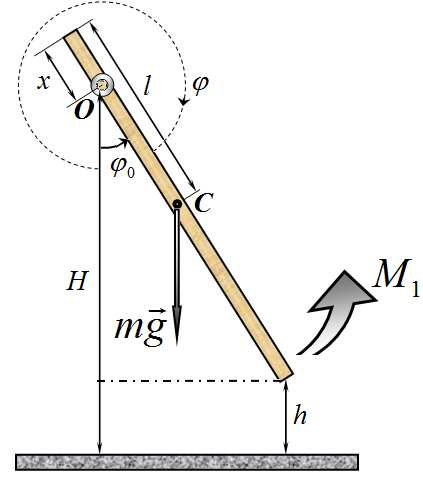
1.1 В положении равновесия сумма моментов сил упругости и силы тяжести равна нулю, поэтому справедливо уравнение (в СИ)
\[K\varphi = mg(l-x)\sin\varphi_0.\tag{1}\]
Если разделить это уравнение на введенную единицу момента силы \(M_0 = mgl\), то получим
\[k\varphi = (1-\frac{x}{l})\sin\varphi_0\tag{2}\]
В этом уравнении удобно перейти к углу закручивания, делая подстановку \(\varphi_0 = 2\pi n - \varphi\). В результате получим
\[\frac{k}{1-\frac{x}{l}}\varphi = -\sin\varphi\tag{3}\]
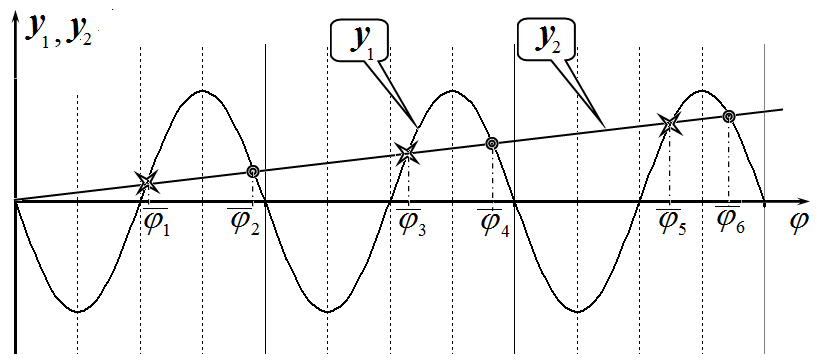
Это уравнение допускает простую графическую интерпретацию\(^3\). Построим схематически графики функций \(y_1 = -\sin\varphi\) (перевернутая синусоида) и \(y_2 = \frac{k}{1-\frac{x}{l}}\varphi\) (прямая), которые пропорциональны моментам сил тяжести и упругости. Абсциссы точек пересечения графиков этих функций являются корнями уравнения (3). Не сложно доказать, что, что все «нечетные» положения равновесия являются неустойчивыми (на рис. они отмечены звездочками), поэтому реализовываться могут только «четные» корни (отмеченные кружками). Чтобы оценить число возможных устойчивых положений равновесия, заметим, что при максимальном \(n\), корень близок\(^4\) к \(\overline{\varphi}_n \approx 2\pi n - \frac{\pi}{2}\), поэтому должно выполняться условие
\[\frac{k}{1-\frac{x}{l}}\left(2\pi n - \frac{\pi}{2}\right) < 1,\]
из которого следует оценка
\[n_{\text{max}} < \frac{1-\frac{x}{l}}{2\pi k}.\tag{4}\]
\(^3\) Очевидно, что каждому положительному корню этого уравнения соответствует равный ему по модулю отрицательный корень. Физический смысл этого – можно закручивать в обе стороны, от этого ничего не изменяется! \(^4\) А положение линейки близко к горизонтальному!
1.2 – 1.3 Для определения коэффициента кручения можно воспользоваться уравнением (2). Угол положения равновесия \(\overline{\varphi}_{0n}\) можно рассчитать следующим образом. Из рисунка следует, что
\[\cos \overline{\varphi}_{0n} = \frac{H - h}{l - x}.\tag{5}\]
Здесь все величины легко измеряемы. Так как все углы равновесия меньше прямого, то
\[\overline{\varphi}_{0n} = \arccos \frac{H - h}{l - x}.\tag{6}\]
Соответствующий угол закручивания рассчитывается по формуле
\[\overline{\varphi}_n = 2\pi n - \overline{\varphi}_{0n}.\tag{7}\]
Проведя расчеты по этим формулам можно построить график зависимости момента силы тяжести (и равному ему моменту силы упругости) \(M_1 = \left(1 - \frac{x}{l}\right) \sin \varphi_0\) от угла закручивания \(\varphi\). В соответствии с уравнением (2) эта зависимость имеет вид \(M_1 = k\varphi\), поэтому коэффициент наклона графика этой зависимости равен искомому коэффициенту кручения. Результаты измерений и необходимых расчетов приведены в таблице 1. Для обоснования достоверности проведенного анализа дополнительно проведены измерения и при \(x = 55\) мм.
Таблица 1.
\(n\) \(h\), мм \(\cos \varphi_0\) \(\varphi_0\) \(\varphi\) \(M\) \(h\), мм \(\cos \varphi_0\) \(\varphi_0\) \(\varphi\) \(M\) 1 67 0,994 0,106 6,18 0,078 123 0,974 0,230 6,05 0,111 2 77 0,966 0,261 12,31 0,189 130 0,951 0,315 12,25 0,151 3 84 0,946 0,329 18,52 0,236 135 0,934 0,364 18,49 0,174 4 87 0,938 0,354 24,78 0,254 142 0,911 0,424 24,71 0,201 5 93 0,921 0,400 31,02 0,285 153 0,875 0,505 30,91 0,236 6 96 0,913 0,421 37,28 0,299 163 0,843 0,569 37,13 0,263 7 100 0,901 0,448 43,53 0,317 172 0,813 0,621 43,36 0,284 8 106 0,885 0,485 49,78 0,341 184 0,774 0,686 49,58 0,309 9 111 0,870 0,515 56,03 0,360 196 0,734 0,746 55,80 0,331 10 119 0,848 0,559 62,27 0,388 210 0,689 0,811 62,02 0,354 11 125 0,831 0,590 68,53 0,407 223 0,646 0,869 68,25 0,372 12 131 0,814 0,620 74,78 0,425 241 0,587 0,944 74,45 0,395 13 140 0,789 0,662 81,02 0,450 265 0,508 1,038 80,64 0,420 14 149 0,763 0,702 87,26 0,473 285 0,443 1,112 86,85 0,437 15 158 0,738 0,741 93,51 0,494 322 0,321 1,244 93,00 0,462 16 169 0,707 0,785 99,75 0,517 370 0,164 1,406 99,12 0,481 17 180 0,676 0,828 105,99 0,539 18 190 0,648 0,866 112,23 0,557 19 201 0,617 0,906 118,47 0,576 20 216 0,575 0,959 124,71 0,599 21 234 0,524 1,019 130,93 0,623 22 255 0,465 1,087 137,14 0,648 23 276 0,406 1,153 143,36 0,669 24 290 0,366 1,196 149,60 0,681 25 335 0,239 1,329 155,75 0,710 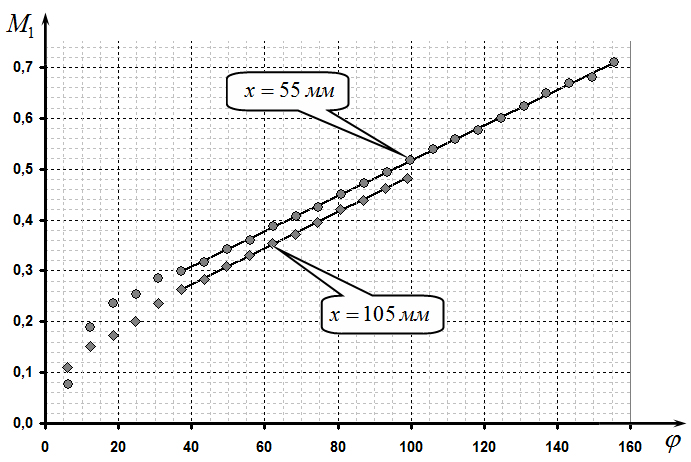
На рисунке показаны графики полученных зависимостей. Видно, что малых углах закрутки зависимости не линейны. Однако уже при \(n > 5\) экспериментальные точки практически точно ложатся на прямые линии. Это подтверждает применимость закона Гука с некоторой постоянной составляющей к моменту сил упругости. Коэффициенты наклона графиков (т.е. коэффициенты кручения), рассчитанные по МНК, оказались равными для \(x = 55\) мм :
\[k = (3{,}47 \pm 0{,}04) \cdot 10^{-3}\]
для \(x = 105\) мм :
\[k = (3{,}53 \pm 0{,}05) \cdot 10^{-3}\]
Таким образом, в пределах погрешностей полученные значения оказались равными.
Заметим, что оценки числа возможных положений равновесий оказываются завышенными. Однако, если уточнить постоянную составляющую в моменте силы, то оценка дает правильный значения числа возможных состояний.
Часть 2. Колебания.
2.1 Теоретический.
Запишем уравнение динамики для маятника (на основе уравнения (1)):
\[I\beta = K\varphi - mg(l - x)\sin\varphi.\tag{5}\]
Здесь \(\beta\) - угловое ускорение, \(I\) - постоянный коэффициент (момент инерции). Так как колебания происходят вблизи положений равновесия, то можно представить
\[\varphi = \varphi_0 + \delta,\tag{6}\]
где \(\varphi_0\) - угол отклонения в положении равновесия, \(\delta(t)\) - малое отклонение от него. Тогда уравнение (5) преобразуется к виду (с учетом \(\sin(\varphi_0 + \delta) \approx \sin\varphi_0 + \cos\varphi_0 \cdot \delta\)):
\[\begin{aligned} I\beta &= K\varphi - mg(l - x)\sin\varphi = \\ &= (K\varphi_0 - mg(l - x)\sin\varphi) + K\delta - mg(l - x)\cos\varphi_0 \cdot \delta. \end{aligned}\tag{7}\]
Первая скобка в данном выражении обращается в нуль, так как определяет условие равновесия, поэтому дальнейшие преобразования очевидны:
\[\beta = - \frac { m g ( l - x ) } { I } \left( \cos \varphi _ { 0 } - \frac { K } { m g l \left( 1 - \displaystyle \frac { x } { l } \right) } \right) \delta \, .\tag{8}\]
Это есть уравнение гармонических колебаний, период которых
\[T = 2 \pi \sqrt { \frac { I } { \displaystyle \frac { m g ( l - x ) } { I } \cdot \frac { 1 } { \displaystyle \cos \varphi _ { 0 } - \frac { K } { \displaystyle m g l \left( 1 - \frac { x } { l } \right) } } } } = \frac { T _ { 0 } } { \displaystyle \sqrt { \cos \varphi _ { 0 } - \frac { k } { \displaystyle 1 - \frac { x } { l } } } } \, .\tag{9}\]
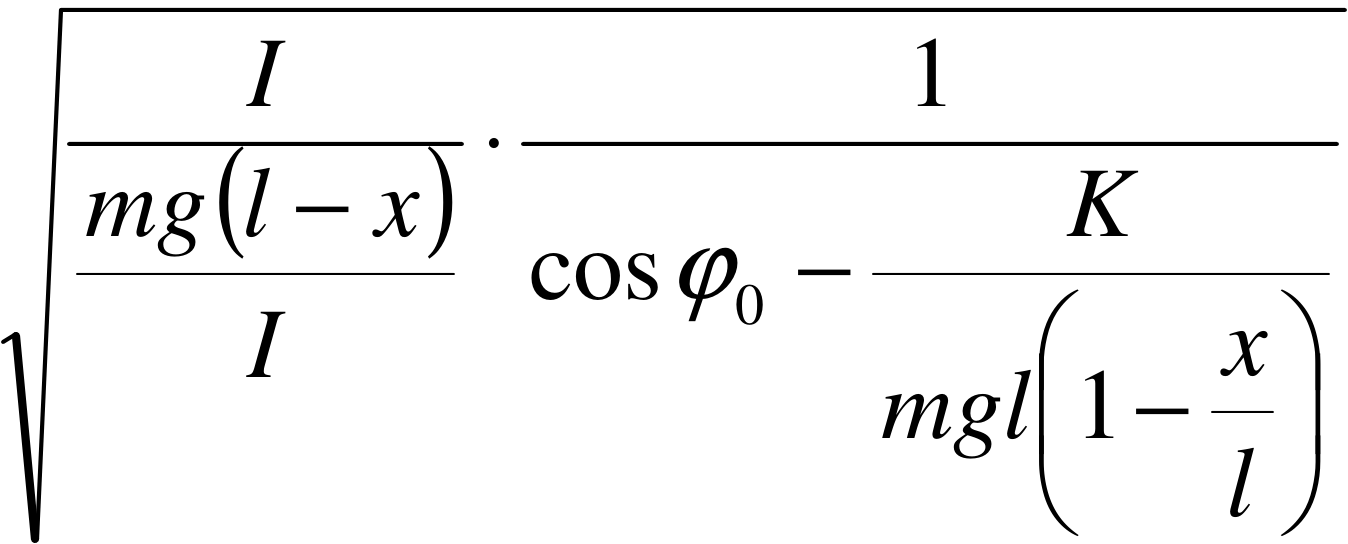
Эта формула совпадает с формулой, приведенной в условии. Величина \(T _ { 0 }\) имеет смысл периода колебаний маятника без резинки, параметр \(\gamma = \frac { k } { \displaystyle 1 - \frac { x } { l } } \, .\)
Полученное выражение допускает простую экспериментальную проверку.
2.2 Измерительный.
Результаты измерений периодов колебаний от числа оборотов закручивания резинки приведены в таблице 3 и на графике. Отметим, что проводить на этом графике сглаживающую кривую смысла нет, так как аргумент этой функции дискретный.
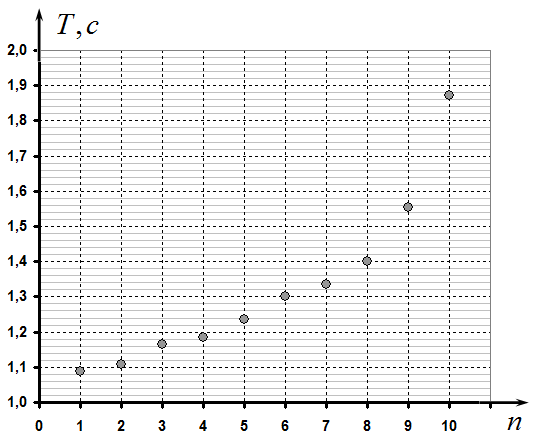
Таблица 3. Периоды колебаний.
\(n\) \(h\), мм \(T\), с \(\cos \varphi _ { 0 }\) \(T ^ { - 2 }\), с\(^{-2}\) 1 285 1,088 0,883 0,845 2 299 1,108 0,837 0,815 3 310 1,164 0,800 0,738 4 325 1,184 0,750 0,713 5 341 1,236 0,697 0,655 6 358 1,300 0,640 0,592 7 377 1,334 0,577 0,562 8 394 1,400 0,520 0,510 9 423 1,554 0,423 0,414 10 438 1,872 0,373 0,285 2.3 Расчетный.
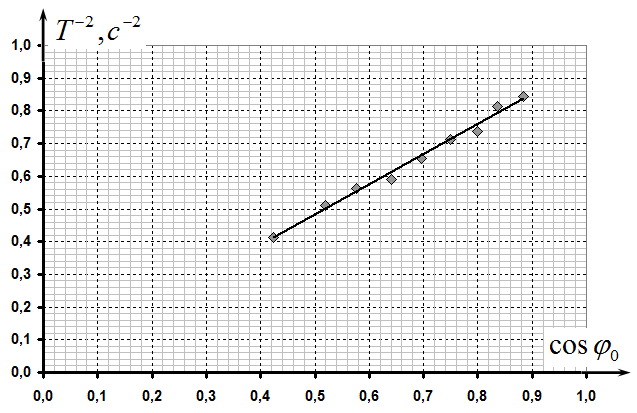
Для проверки формулы (2) из условия задачи необходимо построить зависимость величины \(T^{-2}\) от \(\cos \varphi_0\). Расчеты этих величин также приведены в Таблице 3. График полученной зависимости показан на рисунке.
Действительно, получилась линейная зависимость. Коэффициенты этой зависимости (\(T^{-2} = a \cdot \cos \varphi_0 + b\)), рассчитанные по МНК оказались равными
\[a = (0{,}92 \pm 0{,}07) c^{-2}\]
\[b = (0{,}02 \pm 0{,}05) c^{-2}\]
Сравнивая с исходной (не линеаризованной) формой уравнения определим искомые параметры
\[T_0 = \frac{1}{\sqrt{a}} = 1{,}04 c, \quad \gamma = \frac{b}{a} = 0{,}022.\tag{10}\]
Отметим, что провести сравнение с теоретическим значением параметра \(\gamma\) не представляется возможным, из-за большой погрешности его экспериментального значения.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Похожие задачи
- Жёлоб из двух разных дуг Савченко, №3.1.7
- Задача 3.1.8 Савченко, №3.1.8
- Шарик конечного радиуса в лунке Савченко, №3.1.9
- Задача 3.1.10 Савченко, №3.1.10
- Две наклонные пружины Савченко, №3.1.11
- Тело на спице над зарядом Савченко, №3.1.12