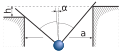
Лёгкая проволока согнута под прямым углом, и к месту сгиба прикреплён
тяжёлый шарик. Проволоку кладут на опоры с перепадом высот \(h\) и горизонтальным
расстоянием \(a\). Найдите положение проволоки в равновесии. Выразите положение как
угол между биссектрисой прямого угла и вертикалью. Трением между проволокой и
опорами пренебречь; на опорах есть маленькие желобки, удерживающие всё движение в
плоскости проволоки и рисунка.
▶РешениеСкрыть
Воспользуемся геометрическим свойством. Теорема Фалеса гласит, что если \(A\), \(B\) и \(C\) — различные точки на окружности, где прямая \(AC\) — диаметр, то угол \(\angle ABC\) прямой.
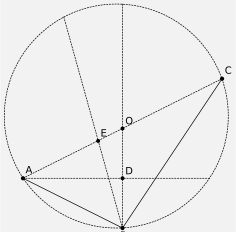
Поэтому, если провести окружность, у которой концы диаметра \(AC\) — вершины двух опор, то контур окружности даёт возможные положения груза. Пусть положение груза — \(B\). Мы хотим минимизировать высоту \(B\), что как раз происходит в самой нижней точке окружности. Пусть \(\angle EBD = \alpha\), так что \(\angle ABE = 45^\circ\). Прослеживая углы, можно убедиться, что \(\angle BAD = 45^\circ-\alpha\).
Теперь, поскольку \(OA\) и \(OB\) — радиусы, треугольник \(OAB\) равнобедренный, и \[\angle OAB = \angle ABO\ \Longrightarrow\ 45^\circ-\alpha+\angle OAD = 45^\circ+\alpha\ \Longrightarrow\ \angle OAD = 2\alpha.\] Этот угол связывает горизонтальное и вертикальное расстояния между опорами: \[\boxed{\tg\angle OAD = \tg2\alpha = \frac ha}.\]
Решение 2. Пусть \(y\) — вертикальное расстояние между грузом и верхом левой опоры. Пусть \(b\) и \(c\) — горизонтальные расстояния между грузом и левой и правой опорами соответственно, так что \(a = b+c\). Прослеживая углы, видим, что \[b = \frac y{\tg(45^\circ-\alpha)},\qquad c = (h+y)\tg(45^\circ-\alpha).\] Складывая их и обозначив \(\beta\equiv45^\circ-\alpha\), получаем \[\begin{align*} a &= b+c = \frac y{\tg\beta}+(h+y)\tg\beta,\\ a\tg\beta &= y+(h+y)\tg^2\beta,\\ a\tg\beta-h\tg^2\beta &= y+y\tg^2\beta,\\ y &= \frac{\tg\beta\,(a-h\tg\beta)}{1+\tg^2\beta}. \end{align*}\] Быстрая проверка: это даёт верный ответ \(y = a/2\) при \(\beta = 45^\circ\) и \(h = 0\).
Это можно упростить ещё несколькими тригонометрическими тождествами. Можно проверить, что приведённое выражение эквивалентно \[y = \tfrac12a\sin(90^\circ-2\alpha)-\tfrac h2\tg(45^\circ-\alpha).\] С точки зрения энергии система будет в статическом равновесии, если для поворота системы на бесконечно малую величину не нужно совершать работу (изменение потенциальной энергии равно нулю). Это происходит, когда гравитационная потенциальная энергия минимальна, т. е. когда \(y\) минимально. Взяв производную по \(\alpha\), получаем \[\begin{align*} \frac{dy}{d\alpha} &= \tfrac12a\cos(90^\circ-2\alpha)(-2) -2h\sin(45^\circ-\alpha)\cos(45^\circ-\alpha)(-1),\\ 0 &= -a\cos(90^\circ-2\alpha)+h\sin(90^\circ-2\alpha),\qquad \frac ah = \tg(90^\circ-2\alpha). \end{align*}\] Но поскольку \(\tg(90^\circ-2\alpha) = \ctg2\alpha\), это можно переписать так: \[\boxed{\tg2\alpha = \frac ha}.\]