зад 1 Архимедова разминка
Данная задача состоит из двух не связанных между собой задач.
Задача 1.1 Шар на дне сосуда.
На дне сосуда, заполненного водой, покоится шар радиуса \(R\). Высота уровня воды в сосуде равна \(h\), причём \(h = 4R\). Плотность воды \(\rho\), ускорение свободного падения \(g\).
1.1.1 Найдите силу давления воды, действующую на верхнюю половину поверхности шара.
Подсказка. Объём шара равен \(V = \dfrac{4}{3}\pi R^3\). Площадь поверхности шара равна \(S = 4\pi R^2\).
Задача 1.2 Однородный стержень в неоднородной жидкости.
В данной задаче рассматриваются условия плавания стержня в жидкости, плотность которой изменяется с глубиной.
Тонкий однородный стержень длины \(l\), изготовленный из материала плотности \(\rho_0\), погружён в сосуд, заполненный жидкостью. Высота уровня жидкости в сосуде равна длине стержня \(h = l\). Плотность жидкости у поверхности равна \(\rho_1\), далее она возрастает по линейному закону с увеличением глубины \(z\) и достигает значения \(\rho_2\) у дна сосуда.
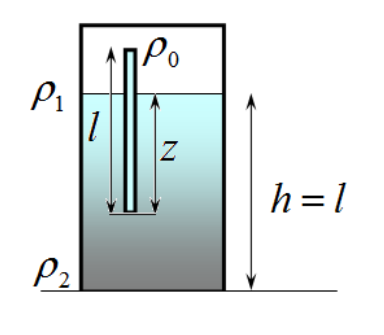
1.2.1 Установите, при каком соотношении между заданными плотностями \(\rho_0, \rho_1, \rho_2\) стержень может плавать в вертикальном положении.
1.2.2 Найдите глубину погружения нижнего конца стержня \(z\) при его вертикальном положении в зависимости от заданных значений плотностей \(\rho_0, \rho_1, \rho_2\).
1.2.3 Установите, при каком соотношении между заданными плотностями \(\rho_0, \rho_1, \rho_2\) стержень может плавать в вертикальном положении, находясь в положении устойчивого равновесия при глубине погружения \(z \approx l\). Считайте, что при этом стержень дна не касается. Можно ли реализовать такую ситуацию на практике?
▶ПодсказкаСкрыть
В пункте 1.1.1 разрежьте шар по диаметру и сравните силу давления на «срез» с силой Архимеда. В пункте 1.2 сравните силу тяжести стержня с силой Архимеда, учитывая, что плотность жидкости растёт линейно.
▶ОтветСкрыть
1.1.1) \(F = \dfrac{7}{3}\pi R^3\rho g\); 1.2.1) \(\rho_0 < \dfrac{\rho_1+\rho_2}{2}\); 1.2.2) \(z = l\,\dfrac{\sqrt{\rho_1^2+2\rho_0(\rho_2-\rho_1)}-\rho_1}{\rho_2-\rho_1}\); 1.2.3) \(\rho_2 < \rho_1\), такая ситуация на практике не реализуется.
▶РешениеСкрыть
1.1.1. Рассчитать непосредственно силу давления воды на половину шара достаточно сложная математическая задача: давление зависит от глубины, направление силы давления также изменяется от точки к точке. Поэтому для расчёта искомой силы можно применить простой искусственный приём. Мысленно разрежем шар по диаметру и уберём нижнюю половину. После такой «операции» искомая сила давления на верхнюю половину поверхности шара \(\vec F\) не изменится. Но легко можно найти силу давления на «срез» шара: \[F_1 = PS = \rho g\,(4R - R)\cdot\pi R^2 = 3\pi R^3\rho g. \qquad (1)\]
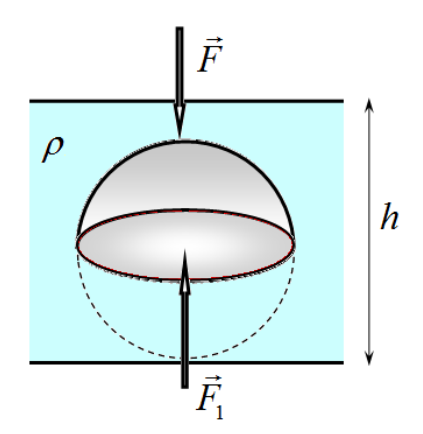
Векторная сумма сил давления на верхнюю половину и на нижний «срез» равна силе Архимеда, действующей на половину шара, поэтому \[F_A = F_1 - F. \qquad (2)\] Из этого уравнения с учётом формулы для силы Архимеда находим: \[F = F_1 - F_A = 3\pi R^3\rho g - \frac{2}{3}\pi R^3\rho g = \frac{7}{3}\pi R^3\rho g. \qquad (3)\]
Задача 1.2. 1.2.1 – 1.2.2. Так как искомая зависимость плотности от глубины погружения является линейной, то она описывается формулой: \[\rho(z) = \rho_1 + \frac{\rho_2-\rho_1}{l}\,z. \qquad (1)\] Чтобы тело плавало, необходимо, чтобы сила Архимеда могла уравновесить силу тяжести. Сила тяжести, действующая на стержень, равна \[mg = \rho_0 lSg, \qquad (2)\] где \(S\) — площадь поперечного сечения стержня. Сила Архимеда равна силе тяжести, действующей на вытесненный объём воды. Так как плотность воды изменяется по линейному закону, то при расчёте массы столбика вытесненной воды можно использовать её среднюю плотность, равную среднему арифметическому плотностей на её краях, или равной ей плотности на середине столбика. Поэтому при погружении нижнего конца стержня на глубину \(z\) действующая на него сила Архимеда будет равна \[F_A = \frac{\rho_1+\rho(z)}{2}\,zSg = \left(\rho_1 + \frac{\rho_2-\rho_1}{2l}\,z\right)zSg. \qquad (3)\] Из условия плавания следует уравнение для определения глубины погружения: \[\rho_0 l = \left(\rho_1 + \frac{\rho_2-\rho_1}{2l}\,z\right)z. \qquad (4)\] Предельным случаем плавания является \(z = l\). Поэтому условием плавания является выполнение очевидного условия: \[\rho_0 l < \left(\rho_1 + \frac{\rho_2-\rho_1}{2l}\,l\right) l = \frac{\rho_2+\rho_1}{2}\,l. \qquad (5)\] Или \[\rho_0 < \frac{\rho_2+\rho_1}{2}. \qquad (6)\] Для определения глубины погружения необходимо решить уравнение (4), из которого следует, что \[z = l\,\frac{\sqrt{\rho_1^2 + 2\rho_0(\rho_2-\rho_1)} - \rho_1}{\rho_2-\rho_1}. \qquad (7)\] 1.2.3. Чтобы вертикальное плавание было устойчивым, необходимо, чтобы центр масс стержня находился глубже, чем центр масс вытесненного столбика воды. При полном погружении стержня его центр масс погружается на глубину \(\dfrac{l}{2}\). Чтобы центр масс вытесненной воды находился выше этой точки, необходимо, чтобы плотность жидкости у поверхности была больше, чем плотность жидкости у дна, т.е. \[\rho_2 < \rho_1. \qquad (8)\] В этом случае жидкость в поле тяжести станет неустойчивой, начнётся её перемешивание, поэтому реализовать такой эксперимент нельзя.
зад 2 Знаете ли Вы МКТ?
В данном задании вам необходимо решить несколько взаимосвязанных задач, чтобы продемонстрировать своё понимание основ молекулярно-кинетической теории и умение использовать математический аппарат этой теории.
Часть 1. Всего один шарик.
В вертикальном закрытом сосуде высотой \(h\) находится небольшой шарик массы \(m\), движущийся вертикально. Сопротивлением воздуха следует пренебречь, а его удары о дно и крышку сосуда считать абсолютно упругими, ускорение свободного падения равно \(g\). Когда шарик находится у дна сосуда, его скорость равна \(v_0\). Можно считать, что удары шарика происходят достаточно часто, поэтому следует рассчитывать средние силы давления шарика за промежуток времени, значительно превышающий время между ударами.
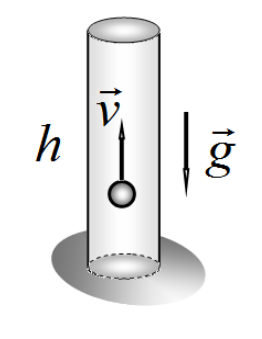
1.1 Найдите среднюю силу давления шарика на дно сосуда, если \(v_0^2 < 2gh\).
1.2 Пусть скорость шарика у дна сосуда \(v_0 > \sqrt{2gh}\). Рассчитайте средние силы давления шарика на дно и крышку сосуда, а также разность этих сил.
Часть 2. Очень много молекул.
В закрытом с обеих сторон цилиндрическом сосуде находится легкий подвижный тонкий поршень, который делит сосуд на две равные части. Площадь поршня (она же площадь поперечного сечения сосуда) равна \(S\). По обе стороны от поршня находится по одному молю одноатомного идеального газа, молярная масса которого равна \(M\). Температура газа с обеих сторон поршня одинакова и равна \(T_0\), давление газа \(P_0\). Поршень начинает двигаться вдоль сосуда с постоянной скоростью \(u\), которая значительно меньше средней скорости теплового движения молекул газа. Действие силы тяжести не учитывать. Удары молекул о поршень можно считать абсолютно упругими.
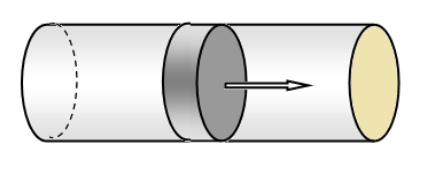
2.1 Чему равны среднеквадратичная скорость молекул газа \(\langle v_{\text{кв.}}\rangle\) и среднеквадратичная проекция скорости газа на произвольное направление (например, на ось \(x\)) \(\langle v_{\text{кв.}x}\rangle\)?
2.2 Оцените силу сопротивления, действующую на поршень со стороны газа в начальный момент его движения. Считайте, что пластина уже имеет скорость \(u\), но её смещением можно пренебречь.
2.3 Оцените изменение температур газа с обеих сторон от поршня при смещении поршня на малую величину \(\Delta x\).
Указание. При строгом решении данной задачи следует использовать различные средние значения. При проведении оценок везде используйте среднеквадратичные скорости и их проекции.
▶ПодсказкаСкрыть
Средняя сила равна импульсу, переданному за промежуток времени, делённому на этот промежуток. В пункте 2.2 подумайте, как меняется проекция скорости молекулы при упругом ударе о движущийся навстречу поршень.
▶ОтветСкрыть
1.1) \(\langle F\rangle = mg\); 1.2) \(F_1 = \dfrac{mv_0}{2h}\left(v_0+\sqrt{v_0^2-2gh}\right)\), \(F_2 = \dfrac{m\sqrt{v_0^2-2gh}}{2h}\left(v_0+\sqrt{v_0^2-2gh}\right)\), \(F_2 - F_1 = mg\); 2.1) \(\langle v_{\text{кв.}}\rangle = \sqrt{\dfrac{3RT_0}{M}}\), \(\langle v_{\text{кв.}x}\rangle = \sqrt{\dfrac{RT_0}{M}}\); 2.2) \(F = 4P_0\sqrt{\dfrac{M}{RT_0}}\,Su\); 2.3) \(\Delta T = \dfrac{P_0\,S\,\Delta x}{3R}\).
▶РешениеСкрыть
Часть 1. При расчёте сил давления следует использовать следующую основную идею: средняя сила равна отношению импульса, полученного телом, к промежутку времени, в течение которого этот импульс был получен: \[F = \frac{\Delta p}{\Delta t}. \qquad (1)\] 1.1. При выполнении условия \(v_0^2 < 2gh\) шарик не будет ударяться о крышку сосуда. В момент каждого удара о дно сосуда он будет передавать дну импульс: \[\Delta p = 2mv_0. \qquad (2)\] При равноускоренном движении в поле тяжести Земли зависимость вертикальной координаты шарика имеет вид: \[z = v_0t - \frac{gt^2}{2}. \qquad (3)\] Поэтому время между двумя последовательными ударами можно легко найти из выражения (2), полагая \(z = 0\). Тогда время между ударами оказывается равным: \[\Delta t = \frac{2v_0}{g}. \qquad (4)\] А средняя сила давления шарика на дно сосуда равна (как ни странно!?): \[F = \frac{\Delta p}{\Delta t} = mg. \qquad (5)\]
1.2. Если скорость шарика у дна \(v_0 > \sqrt{2gh}\), то он будет ударяться и о верхнюю крышку сосуда. Скорость шарика при ударе о крышку рассчитывается по формуле: \[v_1 = \sqrt{v_0^2 - 2gh}. \qquad (6)\] Так как движение шарика между ударами является равноускоренным, то время подъёма шарика и равное ему время падения оказывается равным: \[\tau = \frac{h}{\frac{1}{2}\left(v_0 + \sqrt{v_0^2 - 2gh}\right)} = \frac{2h}{v_0 + \sqrt{v_0^2 - 2gh}}. \qquad (7)\] Тогда средняя сила давления шарика на дно равна: \[F_1 = \frac{2mv_0}{2\tau} = \frac{mv_0}{2h}\left(v_0 + \sqrt{v_0^2 - 2gh}\right). \qquad (8)\] Сила давления на крышку рассчитывается аналогично: \[F_2 = \frac{2mv_1}{2\tau} = \frac{m\sqrt{v_0^2 - 2gh}}{2h}\left(v_0 + \sqrt{v_0^2 - 2gh}\right). \qquad (9)\] Разность этих сил опять равна: \[F_2 - F_1 = mg. \qquad (10)\]
Часть 2.
2.1. Средняя квадратичная скорость молекул рассчитывается по известной формуле: \[\langle v_{\text{кв.}}\rangle = \sqrt{\frac{3RT}{M}}. \qquad (11)\] Так как все направления в пространстве равноправны, то \(\langle v_{\text{кв.}x}\rangle = \langle v_{\text{кв.}y}\rangle = \langle v_{\text{кв.}z}\rangle\). Кроме того, \(v_x^2 + v_y^2 + v_z^2 = v^2\). Поэтому \[\langle v_x^2\rangle = \frac{1}{3}\langle v^2\rangle \quad\Rightarrow\quad \langle v_{\text{кв.}x}\rangle = \sqrt{\frac{RT}{M}}. \qquad (12)\]
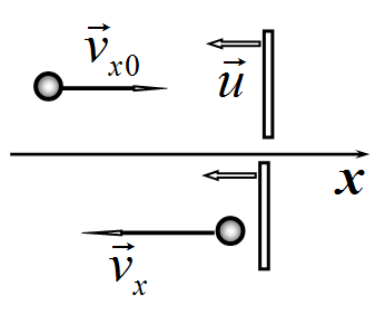
2.2. При ударе молекулы о поршень изменяется только та проекция вектора скорости, которая перпендикулярна плоскости поршня. Поэтому направим ось \(x\) перпендикулярно поршню, вдоль оси сосуда. Рассмотрим молекулу, которая налетает на поршень, имея компоненту скорости, перпендикулярную пластине \(v_{x0}\). Если скорость поршня равна \(u\) и направлена навстречу налетающей молекуле, то после абсолютно упругого удара проекция скорости молекулы станет равной: \[v_x = -v_{x0} - 2u. \qquad (13)\] Это соотношение легко доказать, рассматривая упругий удар в системе отсчёта, связанной с поршнем, а затем вернувшись в систему отсчёта, связанную с сосудом. Изменение проекции импульса молекулы при ударе равно (\(m\) — масса одной молекулы): \[\Delta p_x = -m(v_{x0} + 2u) - mv_{x0} = -2m(v_{x0} + u). \qquad (14)\] Такой же по модулю, но противоположно направленный импульс получит поршень. Предположим, что у всех молекул модуль проекции скорости на ось равен \(v_{x0}\). Тогда за малый промежуток времени \(\Delta t\) до поршня долетят те молекулы, которые находятся на расстоянии меньшем, чем \((v_{x0} + u)\Delta t\).
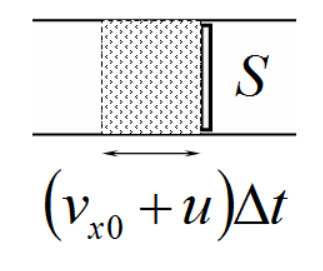
Число этих молекул равно \[\Delta N = \frac{1}{2}\,nS\,(v_{x0} + u)\,\Delta t. \qquad (15)\] Здесь \(n\) — концентрация молекул; также учтено, что в направлении стенки летит половина молекул. Эти молекулы передадут стенке импульс, равный \[\Delta p_\Sigma = \frac{1}{2}\,nS(v_{x0}+u)\Delta t\cdot 2m(v_{x0}+u) = mn(v_{x0}+u)^2 S\Delta t. \qquad (16)\] Теперь можно провести усреднение по скоростям молекул: \[\Delta p_\Sigma = \left\langle mn(v_{x0}+u)^2\right\rangle = mn\left(\left\langle v_{x0}^2\right\rangle + 2\langle v_{x0}\rangle u + u^2\right)S\Delta t. \qquad (17)\] В соответствии с общим подходом средняя сила, действующая на поршень с одной стороны, равна: \[F_1 = \frac{\Delta p_\Sigma}{\Delta t} = mn\left(\left\langle v_{x0}^2\right\rangle + 2\langle v_{x0}\rangle u + u^2\right)S. \qquad (18)\] Понятно, что для вычисления силы, действующей на вторую сторону поршня, достаточно в формуле (18) заменить знак скорости \(u\): \[F_2 = \frac{\Delta p_\Sigma}{\Delta t} = mn\left(\left\langle v_{x0}^2\right\rangle - 2\langle v_{x0}\rangle u + u^2\right)S. \qquad (19)\] Разность этих сил и есть сила, действующая на поршень со стороны газа: \[F = F_1 - F_2 = 4mn\langle v_{x0}\rangle uS. \qquad (20)\] Осталось выразить величины, входящие в эту формулу, через величины, заданные в условии задачи: \[m = \frac{M}{N_A};\qquad n = \frac{P_0}{kT_0};\qquad \langle v_x\rangle = \sqrt{\frac{RT_0}{M}}. \qquad (21)\] В итоге получаем: \[F = 4mn\langle v_{x0}\rangle uS = 4\,\frac{M}{N_A}\,\frac{P_0}{kT_0}\sqrt{\frac{RT_0}{M}}\,Su = 4P_0\sqrt{\frac{M}{RT_0}}\,Su. \qquad (22)\] 2.3. Используя формулу (13), найдём изменение кинетической энергии молекулы при ударе (слагаемое, пропорциональное \(u^2\), можно опустить): \[\Delta E_1 = \frac{m}{2}(v_{x0}+u)^2 - \frac{m}{2}v_{x0}^2 = mv_{x0}u. \qquad (23)\] Тогда за малый промежуток времени \(\Delta t\) изменение энергии всего газа равно (усреднение проводим сразу): \[\Delta E_\Sigma = \left\langle\frac{1}{2}\,nSv_{x0}\Delta t\cdot mv_{x0}u\right\rangle = \frac{1}{2}mn\left\langle v_{x0}^2\right\rangle uS\Delta t = \frac{1}{2}mn\left\langle v_{x0}^2\right\rangle S\Delta x = \frac{1}{2}P_0\cdot S\Delta x. \qquad (24)\] Это же изменение энергии можно выразить через изменение абсолютной температуры газа: \[\Delta E = \frac{3}{2}R\,\Delta T. \qquad (25)\] Приравнивая эти выражения, находим изменение температуры газа: \[\Delta T = \frac{1}{3}\,\frac{P_0\cdot S\Delta x}{R}. \qquad (26)\]
зад 3 Электромобиль
Игрушечный электромобиль снабжён электродвигателем ЭД, подключённым к источнику постоянного напряжения \(U_0\). Для регулировки скорости электромобиля используется переменный резистор \(R\), электрическое сопротивление которого изменяется от нуля до некоторого максимального значения \(R_{\max}\). Электрическая схема электромобиля показана на рисунке. Сопротивлением проводов, обмотки двигателя и внутренним сопротивлением источника можно пренебречь.
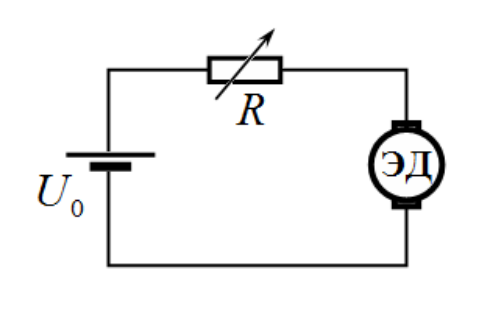
При испытании игрушки оказалось, что:
1) сила тяги \(F\), развиваемая электродвигателем (переданная на его ведущие колёса), пропорциональна силе тока \(I\), протекающего через обмотку двигателя: \[F = kI, \qquad (1)\] 2) сила сопротивления воздуха \(F_c\), действующая на автомобиль, пропорциональна квадрату скорости автомобиля \(v\): \[F_c = \beta v^2. \qquad (2)\] В формулах (1) – (2) \(k\) и \(\beta\) — некоторые постоянные размерные коэффициенты.
При испытании электромобиля оказалось, что максимальная скорость, которую может достичь автомобиль, движущийся по твёрдой горизонтальной поверхности (когда можно пренебречь силой трения качения), равна \(v_{\max}\), при этом сила тока в цепи равна \(I_0\). При застопоренном двигателе минимальная сила тока в цепи равна \(I_1\), причём \(\dfrac{I_1}{I_0} = \gamma\). При численных расчётах считайте, что \(\gamma = 2{,}0\).
При решении задачи учитывайте, что единственным известным параметром является величина \(\gamma\), поэтому все окончательные формулы должны содержать только этот параметр!
Часть 1. Движение по твёрдой горизонтальной поверхности.
В данной части считайте, что на движущийся автомобиль действует только сила сопротивления воздуха (сила трения качения пренебрежимо мала). Вам требуется рассчитать характеристики электромобиля при его установившемся равномерном движении по твёрдой горизонтальной поверхности. Для теоретического описания движения электромобиля удобно использовать следующие относительные величины:
– отношение сопротивления переменного резистора к его максимальному сопротивлению: \[x = \frac{R}{R_{\max}}; \qquad (3)\] – отношение скорости электромобиля к его максимальной скорости: \[y = \frac{v}{v_{\max}}; \qquad (4)\] – отношение силы тока в цепи к силе тока при максимальной скорости: \[z = \frac{I}{I_0}. \qquad (5)\]
1.1 Получите систему уравнений, позволяющую найти зависимости относительной скорости и относительной силы тока от относительного сопротивления резистора \(y(x)\) и \(z(x)\). В эту систему уравнений помимо указанных переменных может входить только единственный известный параметр \(\gamma\).
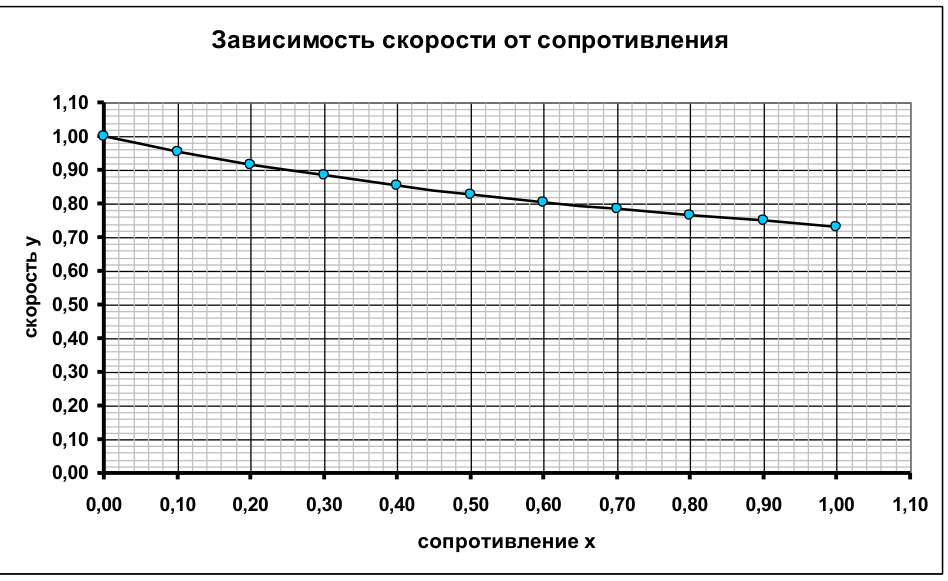
1.2 Найдите зависимость относительной скорости электромобиля от относительного сопротивления резистора \(y(x)\).
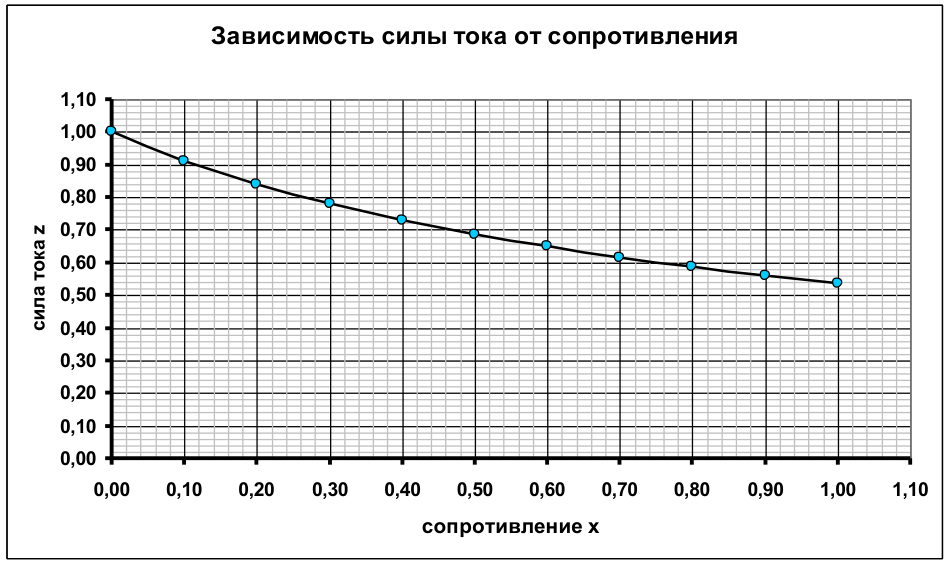
1.3 Найдите зависимость относительной силы тока в цепи от относительного сопротивления резистора \(z(x)\).
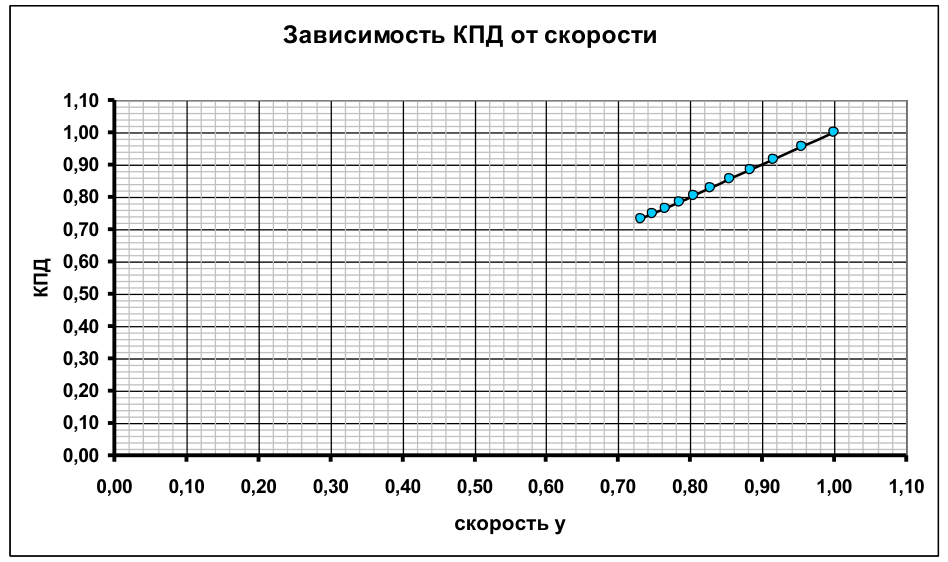
1.4 Найдите зависимость КПД электродвигателя \(\eta\) от его скорости \(\eta(y)\).
1.5 Постройте точные графики полученных зависимостей \(y(x)\), \(z(x)\), \(\eta(y)\).
Часть 2. Движение электромобиля по ковру.
В этой части рассматривается движение электромобиля по ковру, когда на электромобиль помимо описанной силы сопротивления воздуха действует постоянная, не зависящая от скорости, сила трения качения, равная: \[F_{\text{тр.}} = \varepsilon\beta v_{\max}^2, \qquad (6)\] где \(v_{\max}\) — определённая ранее максимальная скорость при движении по твёрдой горизонтальной поверхности; \(\varepsilon = 0{,}10\).
2.1 Рассчитайте, при каких значениях относительного сопротивления \(x\) переменного резистора электромобиль сможет двигаться по ковру.
2.2 Определите, как изменится максимальная скорость движения электромобиля вследствие появления силы трения качения.
Подсказка. При работе электродвигателя в его обмотке возникает ЭДС самоиндукции!
▶ПодсказкаСкрыть
Энергия источника расходуется на тепло в резисторе и на работу против сопротивления воздуха, а в установившемся режиме сила тяги уравновешивает сопротивление воздуха. Для пункта 1.1 удобно записать уравнения для двух крайних режимов: застопоренного двигателя и максимальной скорости.
▶ОтветСкрыть
1.1) \(z = y^2\), \(\;z^2x + \gamma y^3 - \gamma z = 0\); 1.2) \(y(x) = \dfrac{\sqrt{\gamma^2 + 4\gamma x} - \gamma}{2x}\); 1.3) \(z(x) = y^2(x)\); 1.4) \(\eta = y\); 1.5) графики по таблице; 2.1) \(x = \dfrac{\gamma}{\varepsilon} = 20\), при всех допустимых значениях \(x \le 1\) электромобиль сдвинется с места; 2.2) \(y = 1\), максимальная скорость не изменится.
▶РешениеСкрыть
Часть 1. 1.1. Запишем уравнения, описывающие движение электромобиля в установившемся режиме.
Первое. При движении с постоянной скоростью сила тяги, развиваемая двигателем, точно уравновешивает силу сопротивления воздуха, поэтому \[kI = \beta v^2. \qquad (1)\] Второе. Так как при работе двигателя в его обмотке возникает неизвестная (или трудно рассчитываемая) ЭДС самоиндукции, то использовать закон Ома для определения силы тока в цепи невозможно. Поэтому вместо этого закона следует воспользоваться законом сохранения энергии: энергия, выдаваемая источником тока \(U_0 I\), расходуется на теплоту, выделяющуюся на резисторе \(I^2R\), и на работу по преодолению сил сопротивления \(F_c v = \beta v^3\), следовательно: \[U_0 I = I^2 R + \beta v^3. \qquad (2)\] Для того чтобы получить систему уравнений в «безразмерном» виде, перепишем уравнения (1) – (2) для двух крайних случаев, описанных в условии задачи. При застопоренном двигателе скорость автомобиля равна нулю. В этом случае сила тока будет минимальна при максимальном сопротивлении резистора. Поэтому \[I_1 = \frac{U_0}{R_{\max}} \quad\Rightarrow\quad R_{\max} = \frac{U_0}{I_1}. \qquad (3)\] Скорость электромобиля будет максимальна при нулевом сопротивлении резистора, в этом случае \[U_0 I_0 = \beta v_{\max}^3, \qquad kI_0 = \beta v_{\max}^2. \qquad (4)\] Выразим значения сопротивления резистора, скорости электромобиля и силы тока в цепи через указанные в условии безразмерные параметры: \[R = xR_{\max}, \qquad v = yv_{\max}, \qquad I = zI_0 \qquad (5)\] и подставим их в исходные уравнения. Тогда из уравнения (1) следует \[kI = \beta v^2 \quad\Rightarrow\quad kI_0 z = \beta v_{\max}^2 y^2. \qquad (6)\] Тогда с учётом (4) получим \[z = y^2. \qquad (7)\] Подстановка (5) в уравнение (2) даёт \[U_0 I = I^2 R + \beta v^3 \quad\Rightarrow\quad U_0 I_0 z = I_0^2 R_{\max} z^2 x + \beta v_{\max}^3 y^3 \quad\Rightarrow\quad U_0 I_0 z = I_0^2\,\frac{U_0}{I_1}\,z^2 x + \beta v_{\max}^3 y^3.\] При учёте соотношения (4) получаем окончательно \[z = \frac{I_0}{I_1}\,z^2 x + y^3 \quad\Rightarrow\quad z^2 x + \gamma y^3 - \gamma z = 0. \qquad (8)\] Таким образом, уравнения (7) и (8) образуют искомую систему для расчёта требуемых зависимостей.
1.2. Найти решение полученной системы довольно просто. Подставим значение \(z\) из уравнения (7) в уравнение (8): \[y^4 x + \gamma y^3 - \gamma y^2 = 0. \qquad (9)\] После сокращения получаем квадратное уравнение: \[y^2 x + \gamma y - \gamma = 0. \qquad (10)\] Положительный корень, который равен: \[y(x) = \frac{\sqrt{\gamma^2 + 4\gamma x} - \gamma}{2x}. \qquad (11)\] Заметим, что при \(x \to 0\) \(y \to 1\).
1.3. Зависимость \(z(x)\) следует из уравнения (7): \[z(x) = y^2 = \left(\frac{\sqrt{\gamma^2 + 4\gamma x} - \gamma}{2x}\right)^2. \qquad (12)\]
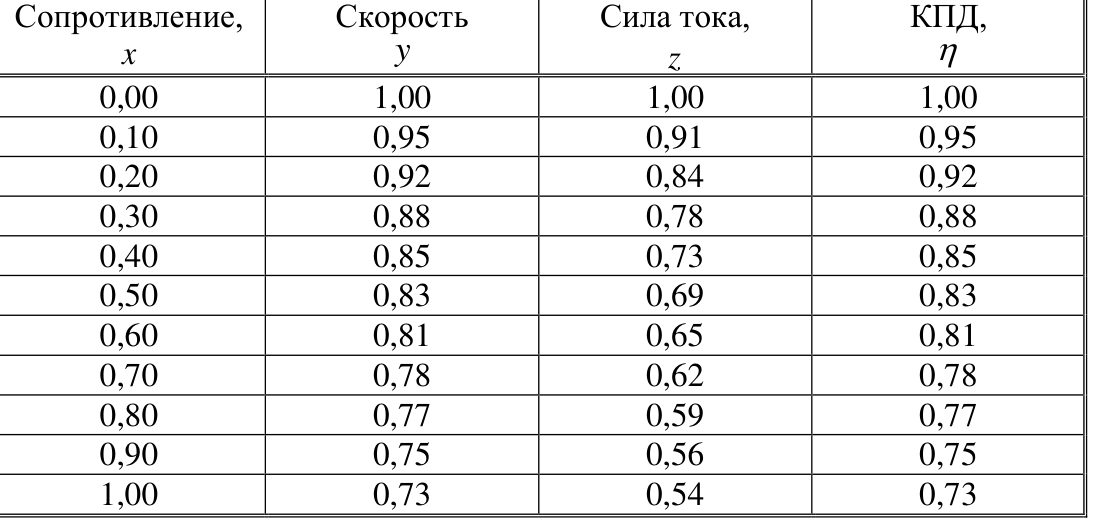
1.4. В данном случае под КПД следует понимать отношение мощности двигателя к мощности, развиваемой источником тока, поэтому \[\eta = \frac{\beta v^3}{U_0 I} = \frac{\beta v_{\max}^3 y^3}{U_0 I_0 z} = \frac{y^3}{z} = y. \qquad (13)\] 1.5. Необходимые расчёты по полученным формулам приведены в таблице, по которой построены требуемые графики.
Часть 2.
2.1. При появлении постоянной силы трения качения исходные уравнения преобразуются следующим очевидным образом: \[kI = F_{\text{тр.}} + \beta v^2. \qquad (14)\] \[U_0 I = I^2 R + F_{\text{тр.}}\,v + \beta v^3. \qquad (15)\] Учитывая, что по условию \(F_{\text{тр.}} = \varepsilon\beta v_{\max}^2\), и проведя аналогичный переход к безразмерным уравнениям, получим следующую систему уравнений: \[z = \varepsilon + y^2, \qquad z = \frac{1}{\gamma}\,z^2 x + \varepsilon y + y^3. \qquad (16)\] Когда электромобиль только начинает двигаться, его скорость ещё равна нулю, поэтому \(y = 0\). Тогда из системы уравнений (16) легко найти: \[\begin{cases} z = \varepsilon \\ z = \dfrac{1}{\gamma}\,z^2 x \end{cases} \quad\Rightarrow\quad x = \frac{\gamma}{\varepsilon} = 20. \qquad (17)\] Найденное значение больше максимального значения сопротивления резистора. Поэтому электромобиль сдвинется при любом возможном значении сопротивления резистора.
2.2. Как и ранее, максимальная скорость автомобиля будет достигаться при нулевом сопротивлении переменного резистора, т.е. при \(x = 0\). В этом случае система (16) преобразуется к виду: \[\begin{cases} z = \varepsilon + y^2 \\ z = \varepsilon y + y^3 \end{cases} \quad\Rightarrow\quad \varepsilon + y^2 = \varepsilon y + y^3 \quad\Rightarrow\quad y = 1. \qquad (18)\] То есть максимальная скорость движения электромобиля при появлении силы трения качения не изменится.
Источник: Республиканская физическая олимпиада Беларуси, 2021/22, заключительный этап, 10 класс, теоретический тур — условия · решения. Задачи перенабраны на botay.pro, решения — по официальным.