Гигантское магнетосопротивление
5/10Магнетосопротивление – это зависимость электрического сопротивления образца от величины внешнего магнитного поля. Под его действием траектории заряженных частиц закручиваются, что равносильно уменьшению подвижности частиц, а, следовательно, уменьшению проводимости.
Гигантское магнетосопротивление (ГМС) – это квантовомеханический эффект, наблюдаемый в тонких пленках, которые состоят из чередующихся проводящих ферромагнитных и немагнитных слоев. Численно магнетосопротивление характеризуют величиной
\[\delta(B)=\dfrac{R(B)-R(0)}{R(0)}\]
где \(R(B)\) — сопротивление образца в присутствии магнитного поля \(B\), а \(R(0)\) — в отсутствие магнитного поля.
В основе эффекта гигантского магнетосопротивления лежит рассеяние электронов, зависящее от направления спина. Электроны взаимодействуют со слоями структуры следующим образом. Электроны, чей спин параллелен намагниченности слоя, слабо рассеиваются в нем. Наоборот, электроны, чей спин антипараллелен намагниченности слоя, рассеиваются в нем сильно.
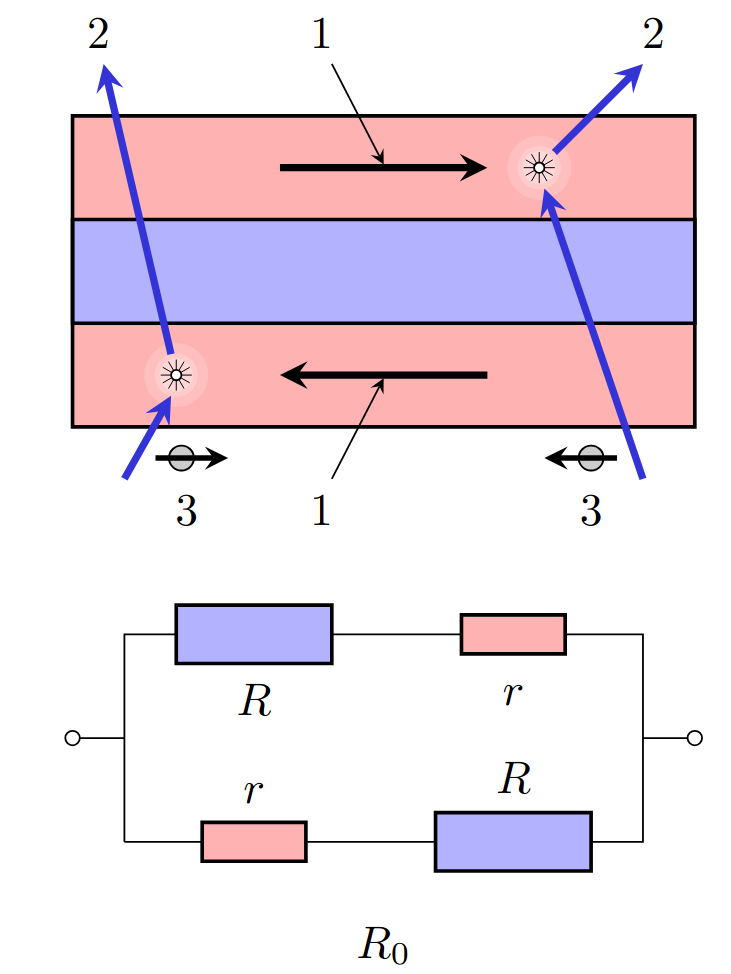
a)
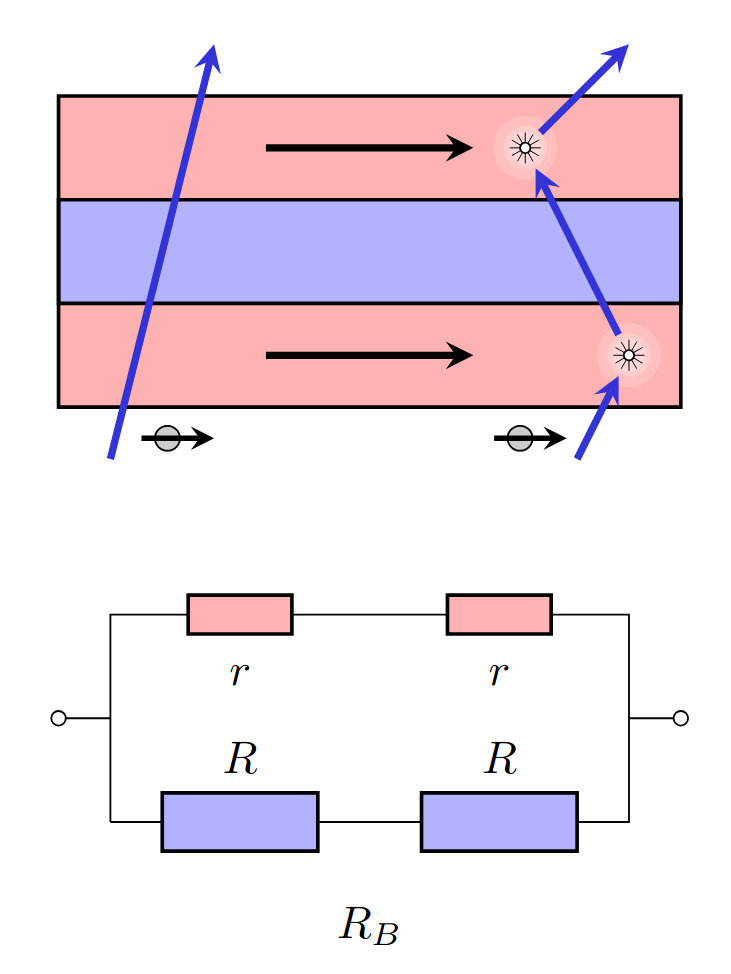
Рис. 1. Модель эффекта ГМС.
(1) Направление вектора намагниченности,
(2) движение электрона,
(3) спин электрона.В отсутствие магнитного поля соседние ферромагнитные слои обладают спонтанной намагниченностью. Векторы их намагниченности направлены в противоположные стороны. Таким образом, в обоих типах ферромагнитных слоев будет наблюдаться сильное рассеяние электронов, а значит, сопротивление структуры будет высоким (рис. 1а).
В достаточно сильном магнитном поле векторы намагниченности слоев ориентируются в одном направлении, по полю. Проводимость обеспечивается одновременно электронами как со спином параллельным намагниченности, так и антипараллельным ей. Первые почти не рассеиваются, а вторые рассеиваются сильно. Но т.к. эти каналы проводимости «параллельны», а сопротивление одного из них мало, общее сопротивление структуры будет меньше, чем в отсутствие поля (рис. 1b).
На рисунке 1 показаны эквивалентные электрические схемы рассматриваемого эффекта. Большое сопротивление \(R\) соответствует движению электронов, которые рассеиваются сильно. Маленькое сопротивление \(r\) — электронам, которые рассеиваются слабо. \(R_0\) — полное сопротивление структуры в отсутствие магнитного поля, \(R_B\) — в его присутствии. Схемы соответствуют поведению одного ГМС-элемента.
ГМС-датчик магнитного поля
Эффект ГМС применяется при создании датчиков магнитного поля (далее «датчик»). Датчик состоит из 4-х ГМС-элементов, которые соединены в мост Уитстона (рис. 2b). Каждый из ГМС-элементов представляет собой многослойную структуру, которая описана выше. Два из четырех элементов заэкранированы так, что магнитное поле на них не действует. Можно считать, что они не чувствительны к магнитному полю.
Датчик, как изделие, — это чип с 8-ю выводами (рис. 2a). Питание датчика подводится к выводам 4 и 8. Сигнал можно снимать с выводов 1 и 5. Это обычный способ использования датчика. Однако в работе вы можете подключаться к любой паре выводов.
На рисунке 2а указана ось датчика. Датчик чувствителен к полю вдоль этой оси. Датчик не чувствителен к полям, которые перпендикулярны ей.
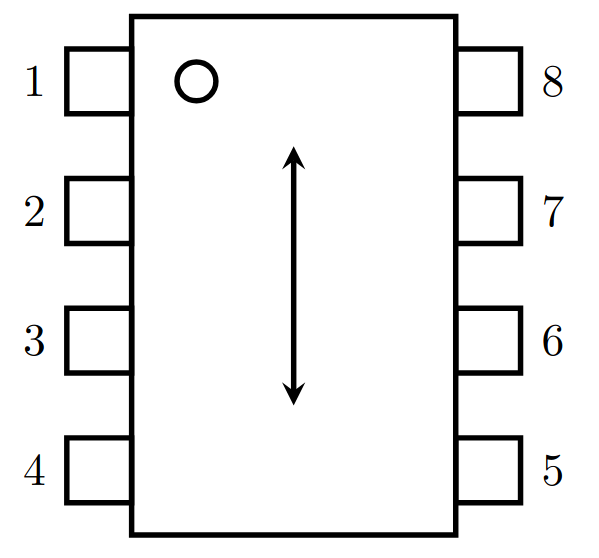
a)
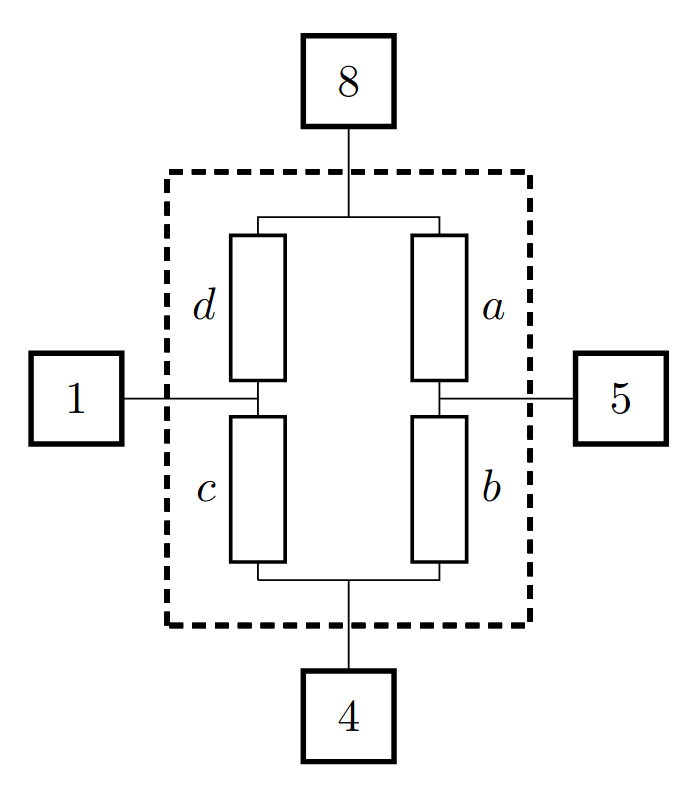
Рис. 2
Цели этого эксперимента
Исследование эффекта гигантского магнетосопротивления
Исследование самого датчика
Исследование применений датчика
Оборудование
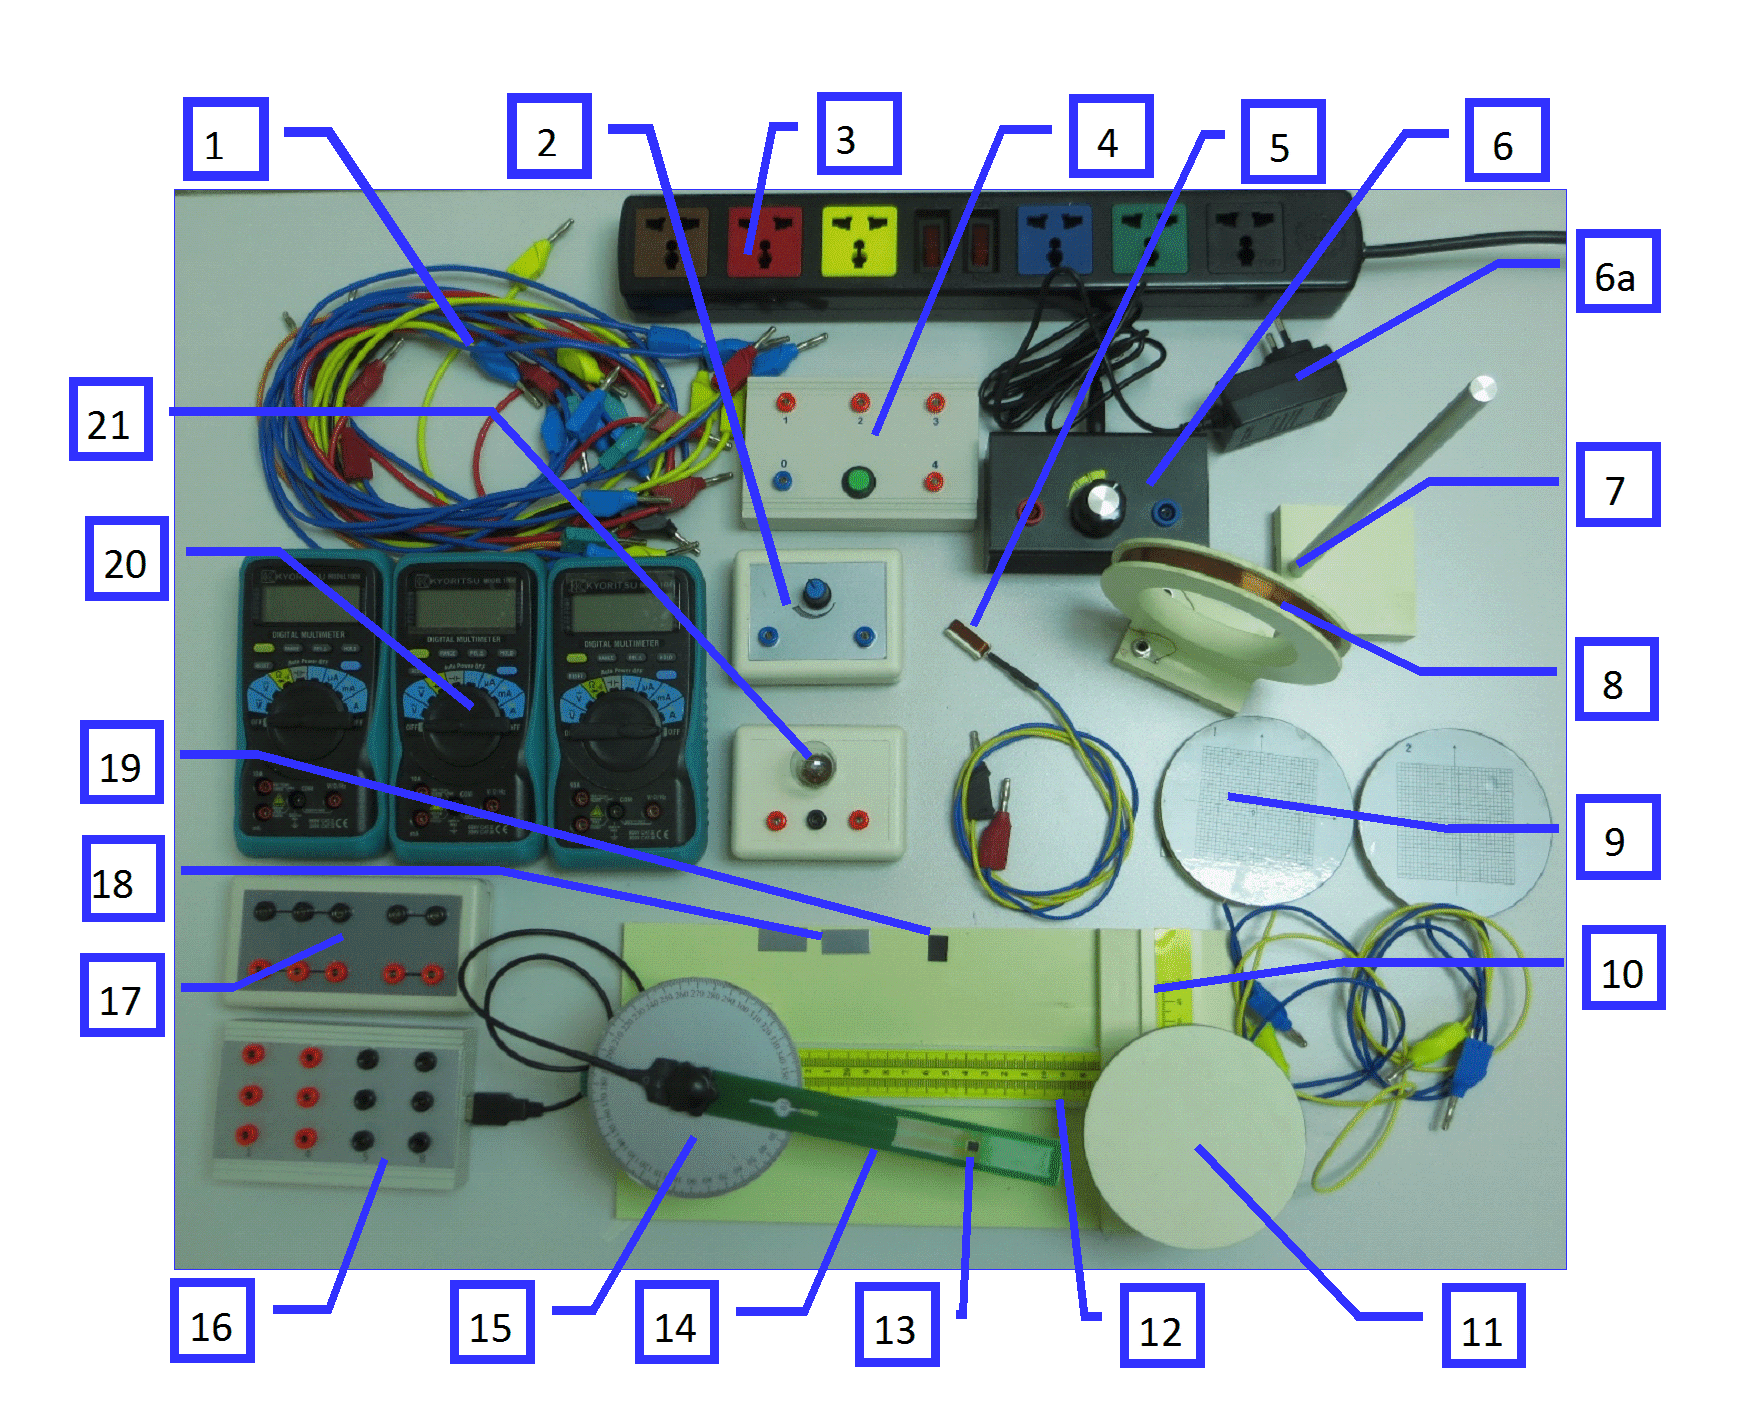
Рис. 3
Соединительные провода
Реостат
Розетки (220 В)
Набор батареек*
Плоская катушка
Регулируемый источник тока (с блоком питания [6a])
Штатив
Круглая катушка
Черные ящики
Поперечный рельс
Поворотный столик
Скамья
Датчик (магнитного поля)
Держатель датчика
Столик с транспортиром (на маленьком штативе)
Блок с выводами датчика*
Коммутационная коробка
Прямоугольные ферромагнитные пластины
Квадратный постоянный магнитик
Мультиметры* (3 шт.)
Лампочка
Внимание! В розетки можно включать только настольную лампу (не показана на рисунке с оборудованием) и блок питания [6a] регулируемого источника тока. Не включайте в розетку никакое другое оборудование.
Часть A. Расчеты магнитного поля (1 балл)
В этой задаче может быть несколько источников магнитного поля:
магнитное поле, созданное
– электрическим током в круглой катушке;
– электрическим током в плоской катушке;
– квадратным постоянным магнитиком.
магнитное поле Земли.
Магнитное поле круглой катушки
Круглая катушка [8] средним диаметром \(d=10.0~см\) имеет \(N = 500\) витков. Магнитное поле на оси в центре катушки с током \(I\) можно рассчитать как магнитное поле кругового витка того же диаметра, но с током \(500I\).
A1. Магнитное поле в центре круглой катушки может быть записано в виде \(B=kI\). Найдите числовое значение \(k\), если \(B\) измеряется в мТл, а \(I\) — в мА.
Магнитное поле Земли
Магнитное поле Земли присутствует в каждой точке на ее поверхности. В окрестности некоторой точки это поле можно считать однородным. Пусть \(B_h\) — горизонтальная компонента магнитного поля Земли.
A2. Выберем в горизонтальной плоскости такое направление, которое составляет угол \(\beta\) с горизонтальной компонентой вектора магнитного поля Земли. Пусть \(B_{\beta}\) — величина магнитного поля, которая измеряется в этом направлении. Запишите выражение для \(B_{\beta}\) через \(B_h\) и \(\beta\).
Примечание. При измерениях всегда обращайте внимание на эффекты, которые могут появиться из-за влияния магнитного поля Земли.
Часть B. Исследование ГМС с помощью датчика магнитного поля (7 баллов)
В этой части вам нужно исследовать зависимость сопротивления каждого элемента датчика от величины внешнего магнитного поля. Установите круглую катушку [8] на скамью [12]. Установите столик с транспортиром [15] на скамью. С помощью винта горизонтально закрепите на столике держатель датчика [14]. Поместите датчик [13] в центр круглой катушки так, чтобы ось датчика была перпендикулярна плоскости катушки. Вы можете менять магнитное поле в области датчика, меняя силу тока в круглой катушке. Удостоверьтесь, что ось датчика направлена вдоль направления Запад–Восток, которое указано у вас на столе. Это нужно, чтобы магнитное поле Земли не влияло на измерения. Направление Запад–Восток было определено с помощью компаса.
Для питания датчика используется набор батареек [4]. Для питания круглой катушки используется регулируемый источник тока [6].
Сопротивление ГМС-элементов датчика
Сопротивление элементов при \(B=0\)
B1. Изобразите схему экспериментальной установки, которая позволит определить сопротивление каждого элемента. Приведите формулы для расчета сопротивлений элементов исходя из данных, которые вы измерите.
B2. Установите ток в круглой катушке \(I=0\). Проведите необходимые измерения, чтобы определить сопротивления элементов. Вычислите сопротивления элементов \(a, b, c, d\) при \(B=0\).
Сопротивление элементов в магнитном поле
B3. Установите максимальное значение силы тока I через круглую катушку. Проведите необходимые измерения, чтобы определить сопротивления элементов. Вычислите сопротивления элементов \(a\), \(b\), \(c\), \(d\) при максимальном значении магнитного поля.
Свойства элементов
B4. Укажите элементы, которые чувствительны к магнитному полю.
Характеристики ГМС-элемента
В этом разделе мы исследуем свойства одного из тех элементов, которые чувствительны к магнитному полю. Выберите один такой элемент и определите для него \(\delta(B)\) — зависимость относительного изменения сопротивления от внешнего магнитного поля.
B5. Укажите элемент, который вы выбрали.
Изобразите схему экспериментальной установки, которая позволит снять указанную зависимость. Приведите формулу для расчета \(\delta(B)\), исходя из данных, которые вы измерите.
B6. Проведите измерения, необходимые для снятия зависимости \(\delta(B)\). Изменяйте внешнее магнитное поле \(B\) в диапазоне от нуля до максимально возможного. Заполните таблицу измеряемыми величинами, а также значениями силы тока \(I\), магнитного поля \(B\). Рассчитайте соответствующие значения \(\delta(B)\).
B7. Постройте график зависимости \(\delta(B)\).
B8. На некотором участке \(\delta(B)\) сильно зависит от \(B\). Определите коэффициент наклона \(\alpha=\dfrac{\Delta{\delta(B)}}{\Delta{B}}\) зависимости \(\delta(B)\) на этом участке.
B9. Определите коэффициент \(\delta=\dfrac{\Delta{R_{\max}}}{R(0)}\) элемента. Здесь \(\Delta{R_{\max}}\) — максимальное изменение сопротивления в магнитном поле.
B10. Определите значения сопротивлений \(R\) и \(r\) элемента, использованные в модели на рисунке 1.
Вычислите отношение \(\gamma=r/R\).
Часть C. Исследование датчика магнитного поля (6 баллов)
В этой части вам нужно исследовать наиболее важные характеристики датчика магнитного поля [13]. Поставьте круглую катушку [8] на скамью [12]. Установите столик с транспортиром [15] на скамью. С помощью винта горизонтально закрепите на столике держатель датчика [14]. Поместите датчик [13] в центр круглой катушки так, чтобы ось датчика была перпендикулярна плоскости катушки. Вы можете менять магнитное поле в области датчика, меняя силу тока в круглой катушке. Удостоверьтесь, что ось датчика направлена вдоль направления Запад-Восток (West-East), которое указано у вас на столе. Это нужно, чтобы магнитное поле Земли не влияло на измерения.
Характеристики выходного сигнала датчика
Подайте на выводы 4 и 8 датчика наибольшее напряжение с набора батареек [4]. Подключите круглую катушку к регулируемому источнику тока [6].
Выходной сигнал \(S\) датчика — это напряжение между выводами 1 и 5.
Измерения в дальнейших пунктах нужно проводить следующим образом:
Выставьте максимально возможное значение силы тока \(I\) через катушку.
Снимите зависимость сигнала \(S\) от \(I\), постепенно понижая значение силы тока в катушке до \(I = 0\).
Поменяйте направление тока в катушке. Снимите зависимость сигнала \(S\) от \(I\), постепенно повышая значение силы тока до максимально возможного.
Снимите зависимость сигнала \(S\) от \(I\), постепенно понижая значение силы тока до \(I = 0\).
Поменяйте направление тока в катушке. Снимите зависимость сигнала \(S\) от \(I\), постепенно повышая значение силы тока до максимально возможного.
C1. Проведите измерения, описанные выше. Заполните таблицу значениями \(S\) и соответствующими значениями силы тока \(I\) в катушке. Также внесите в таблицу соответствующие значения магнитного поля \(B\).
C2. Постройте график зависимости сигнала \(S\) датчика от внешнего магнитного поля \(B\).
C3.
Обведите область насыщения на кривой \(S(B)\) и обозначьте ее буквой «S».
Обведите область кривой \(S(B)\), в которой график можно считать линейным, и обозначьте ее буквой «L».
Найдите коэффициент наклона \(m = \dfrac{\Delta S}{\Delta B}\) на этом участке.
C4. Пусть датчик когда-то был намагничен в обратном направлении до насыщения. По графику зависимости \(S(B)\) определите коэрцитивную силу \(B_c\), т.е. такое внешнее магнитное поле, которое нужно приложить, чтобы сигнал \(S\) датчика стал минимален.
Примечание. Если в дальнейшем вы захотите воспользоваться линейным участком на графике \(S(B)\), можно использовать квадратный магнитик [19]. Поместите этот магнитик на держатель датчика [14] рядом с самим датчиком [13] и, меняя положение магнитика относительно датчика, выберите рабочий диапазон на графике. Как только вы нашли подходящую точку, зафиксируйте магнитик при помощи скотча.
Зависимость выходного сигнала датчика от поданного на него напряжения
Подключите датчик магнитного поля к набору батареек [4]. Вы можете менять подаваемое напряжение \(E\), подключая датчик к разным выходам набора батареек. Силу тока через круглую катушку установите так, чтобы проводить измерения на линейной части кривой \(S(B)\).
C5. Проведите измерения и заполните таблицу зависимости \(S\) от \(E\).
C6. Постройте график зависимости \(S\) от \(E\).
C7. Выходной сигнал \(S\) датчика связан с коэффициентом наклона \(\alpha\) ГМС-элемента, определенного в пункте B8. Выведите теоретически эту зависимость. Считайте, что \(\alpha\) одинаков для обоих ГМС-элементов, а явлением гистерезиса можно пренебречь. Также считайте, что в отсутствие магнитного поля сопротивления всех четырех элементов одинаковы.
Эффекты, связанные с концентратором потока
Концентратор потока нужен для увеличения магнитного поля. Сделайте концентратор потока из двух ферромагнитных пластин [18]. Для этого расположите пластины по обе стороны датчика на расстоянии \(L_1\) друг от друга (рис. 4). Длину пластин обозначим \(L_2\).
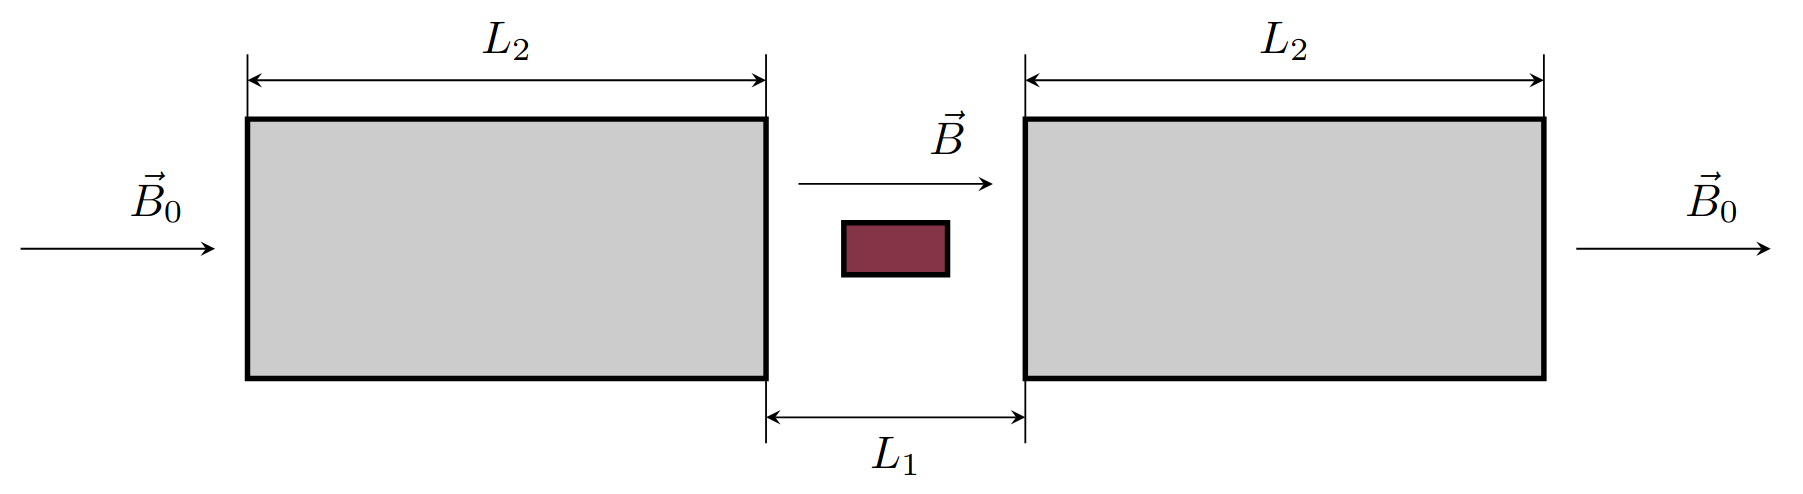
Рис. 4. Схематическое изображение концентратора потока
Если датчик с концентратором потока поместить в однородное магнитное поле индукцией \(B_0\), то эффективное магнитное поле, действующее на датчик, будет равно \(B\). Тогда в некотором диапазоне \(L_1\) магнитное поле \(B\) можно представить эмпирической формулой:
\[\frac{B}{B_0}=n\frac{L_2}{L_1}+1\qquad(2)\]
Вам нужно провести эксперимент с датчиком магнитного поля и двумя ферромагнитными пластинами [18], чтобы определить значение константы \(n\) из уравнения (2).
C8. Какое магнитное поле вы будете использовать в этом эксперименте?
Поле круглой катушки с током
Поле плоской катушки с током
Поле постоянного магнитика
Магнитное поле Земли
Изобразите схему экспериментальной установки. Приведите формулы для определения значения \(n\) исходя из данных, которые вы измерите.
C9. Проведите эксперимент для определения \(B/B_0\) при различных значениях \(L_1\). Занесите результаты измерений в таблицу.
C10. Постройте график зависимости \(B/B_0\) от подходящей переменной, чтобы из него определить значение \(n\).
Определите значение\(n\).
Часть D. Применения датчиков (6 баллов)
Измерение магнитного поля Земли
Горизонтальная компонента магнитного поля Земли
Закрепите столик с транспортиром [15] в горизонтальной плоскости. С помощью винта закрепите на столике держатель датчика [14]. Вращая держатель датчика на столике, можно определить горизонтальную компоненту магнитного поля Земли.
D1. Изобразите схему экспериментальной установки.
Приведите формулу для расчета величины горизонтальной компоненты магнитного поля Земли \(B_h\) исходя из данных, которые вы измерите.
D2. Проведите измерения и рассчитайте значение \(B_h\).
Величина магнитного поля Земли и магнитное наклонение
Магнитное наклонение — это угол \(\theta\), который составляет вектор магнитного поля Земли \(\vec{B}_{Earth}\) с горизонтальной плоскостью.
Закрепите столик с транспортиром [15] в штативе [7] так, чтобы направление Юг-Север лежало в плоскости столика. С помощью винта закрепите на столике держатель датчика [14]. Его можно вращать относительно столика. Для различных направлений оси датчика можно определить проекции вектора магнитного поля Земли.
D3. Изобразите схему экспериментальной установки.
Приведите формулы для расчета величины магнитного поля Земли \(B_{Earth}\) и магнитного наклонения \(\theta\) исходя из данных, которые вы измерите.
D4. Проведите измерения и рассчитайте значения \(B_{Earth}\) и \(\theta\).
Ваттметр
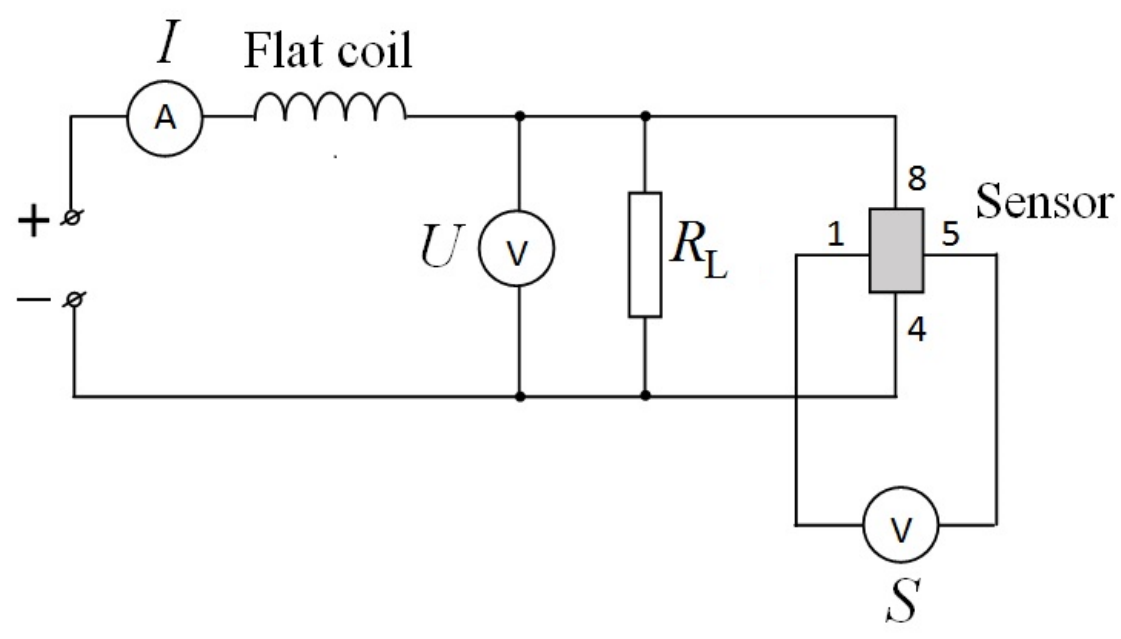
В этой части задачи вам нужно будет сконструировать ваттметр. Для этого плоская катушка [5] подключается последовательно с нагрузкой, чтобы через них протекал одинаковый ток \(I\). Напряжение \(U\), снимаемое с нагрузки, используется для питания датчика. Сам датчик помещается внутрь плоской катушки, в которой током \(I\) создается магнитное поле. Выходной сигнал \(S\) датчика используется, чтобы определить мощность \(P\), выделяющуюся на нагрузке. В качестве нагрузки используется лампочка с двумя спиралями [21].
Примечание. Балансировка моста Уитстона.} В процессе производства датчиков практически невозможно достичь сбалансированного моста, поэтому требуется его балансировка, чтобы его можно было использовать как ваттметр. С помощью винта закрепите держатель датчика [14] горизонтально на столике с транспортиром [15]. Подайте на датчик наибольшее напряжение с набора батареек [4]. Выставьте датчик перпендикулярно магнитному полю Земли. Если значение выходного сигнала \(S=0\), то мост сбалансирован и можно приступать к работе. Если \(S\ne0\), подсоедините реостат [2] параллельно к одному из элементов \(a\), \(b\), \(c\), \(d\) датчика. Выберите элемент таким образом, чтобы подключенный реостат уменьшал показываемое значение \(S\). Вращая ручку реостата, добейтесь \(S=0\). Приступайте к работе.
В редких случаях реостата недостаточно для балансировки моста. Тогда вы можете повернуть держатель датчика на небольшой угол и добиться \(S=0\).
Примечание.} При необходимости вы можете комбинировать три вывода лампочки, чтобы получить другие значения сопротивления нагрузки \(R_L\).
D5. Нарисуйте электрическую схему ваттметра, которую вы собираетесь использовать. Помимо прочего, на ней нужно отобразить нагрузку и мультиметры, необходимые при измерениях.
Соберите электрическую схему ваттметра. При необходимости используйте коммутационную коробку [17]. Чтобы получить различные значения напряжения на нагрузке, вы можете менять в широких пределах выходное значение тока регулируемого источника и сопротивление \(R_L\) нагрузки.
D6. Заполните таблицу, снимая зависимость выходного сигнала \(S\) от значений силы тока \(I\) через нагрузку и напряжения \(U\) на ней. Рассчитайте также соответствующие значения мощности \(P=I\cdot U\).
D7. Постройте график зависимости \(P(S)\).
D8. Кривая \(P=f(S)\) называется калибровочной кривой ваттметра. Найдите функцию, которой описывается калибровочная кривая. Определите значения ее числовых параметров.
Разгадывание черных ящиков
Каждый из черных ящиков [9] — пластина текстолита с нанесенной на нее «дорожкой» из проводящего материала. К пластине прикреплен пластиковый диск с напечатанной координатной сеткой.
В этом разделе вам нужно определить форму «дорожек» с помощью датчика.
Можете использовать следующую схему. Столик с транспортиром [15], на котором зафиксирован держатель датчика [14], в горизонтальном положении закреплен на маленьком штативе. Черный ящик [9] лежит на поворотном столике [11], который можно вращать в горизонтальной плоскости и перемещать во взаимно перпендикулярных направлениях: вдоль скамьи [12] или поперечного рельса [10]. Выводы черного ящика подсоединены к регулируемому источнику тока [6]: красный — к «плюсу», черный — к «минусу». Передвигая черный ящик относительно датчика и ориентируясь по изменению показаний дисплея, можно определить положение и форму образованной «дорожкой» фигуры, а также направление тока в ней. Если потребуется, можете воспользоваться напечатанными на листах бумаги координатными сетками большего размера.
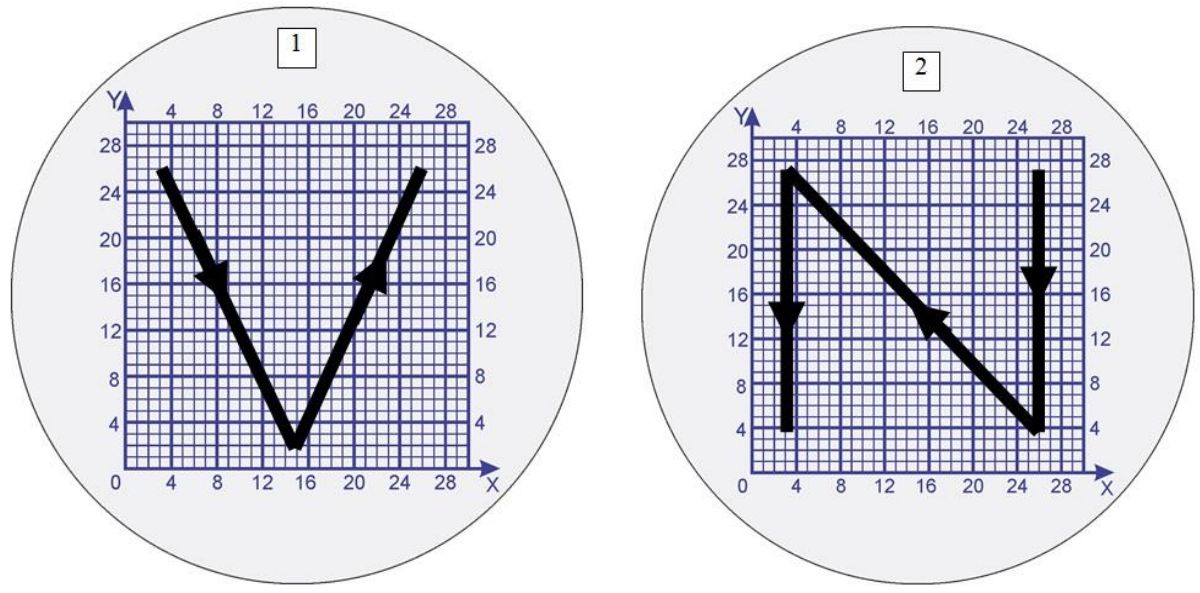
D9. В листах ответов зарисуйте схемы «дорожек», находящихся в черных ящиках (в пределах координатных сеток). Укажите направления токов.
Приложение
1. Инструкция по использованию мультиметра
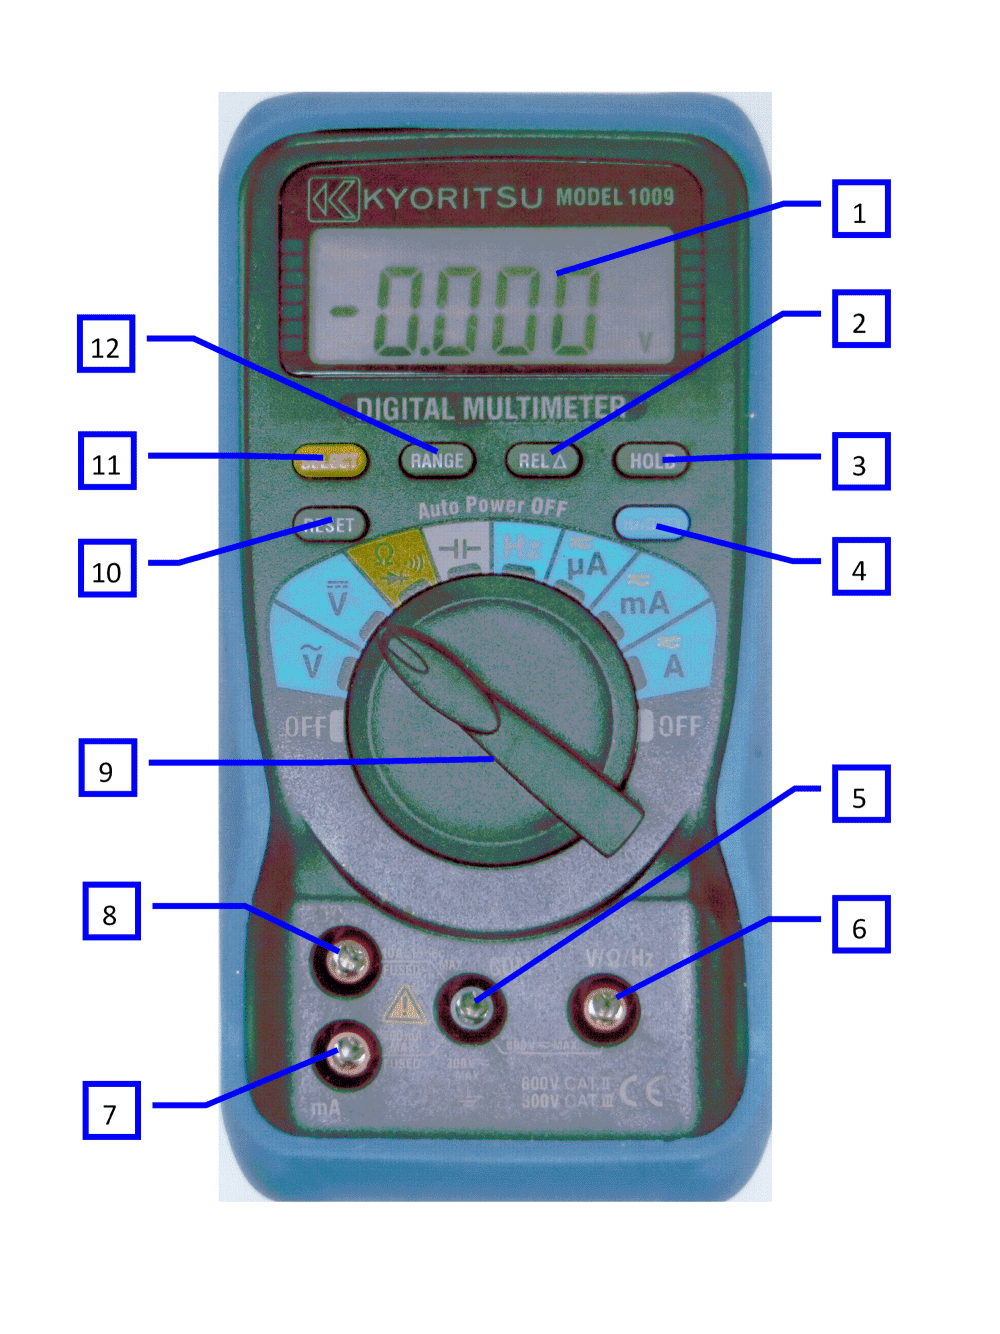
Рис. А1
Дисплей
Кнопка REL
Кнопка HOLD
Кнопка Hz/DUTY
Разъем (COM)
Разъем (для режимов \(V\)/\(\Omega\)/Hz)
Разъем (для режима mA)
Разъем (для режима A)
Переключатель режимов
Кнопка RESET
Кнопка SELECT
Кнопка RANGE
Во избежание некорректности измерений не рекомендуется использование кнопок: REL, HOLD, Hz/DUTY, RESET.
Для включения мультиметра и начала измерений поверните переключатель режимов [9] в нужное положение.
Для измерения напряжения или сопротивления используйте разъем (V/Ω/Hz) [6] и разъем (COM) [5].
Для измерения тока используйте разъем (A) [8] и разъем (COM) [5].
Через примерно 30 минут после включения мультиметра он автоматически выключается. Для продолжения измерений поверните переключатель режимов в положение OFF и обратно в нужный режим.
2. Набор батареек
Схема подключения батареек приведена на рис. А2.
Батарейки подключены при нажатой кнопке и отключены при отжатой.
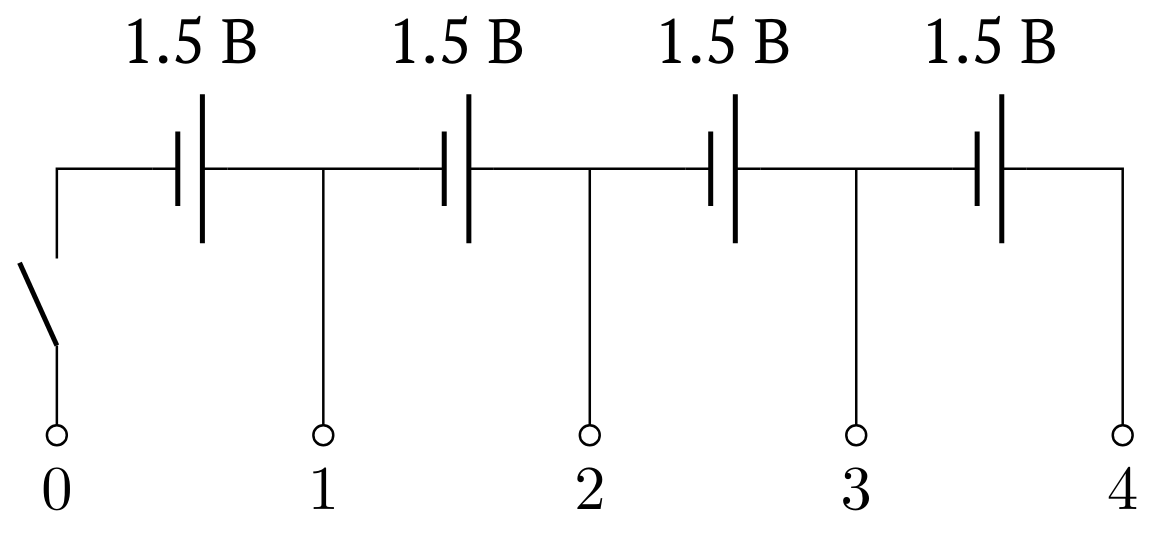
Рис. А2
3. Блок с выводами датчика
Подключите USB кабель, идущий от датчика, к блоку с выводами. Числа, которыми подписаны выводы на блоке, соответствуют выводам датчика на рисунке 2а.
▶Показать разборСкрыть разбор
ОтветA1: \[k= 6.28\cdot10^{-3}~мТл/мА\]; A2: \[B_{\beta}=B_h\cos \beta\]; B2: \[a=4960~Ом,\quad b=4870~Ом,\quad c=4950~Ом,\quad d=4970~Ом\]; B3: \[a=4320~Ом,\quad b=4870~Ом,\quad c=4310~Ом,\quad d=4970~Ом\]; B4: \[a,\quad c\]; B5: \[\delta (B)\approx -\frac{\Delta U-\Delta U_0}{\mathcal E/4}\]; B8: \[\alpha=-0.067~мТл^{-1}\]; B9: \[\delta=13.5\,\%\]; B10: \[r=3180~Ом,\qquad R=6740~Ом,\qquad \gamma=\frac{r}{R}=0.47\]; C3: \[m=2.0\cdot10^2~\frac{мВ}{мТл}\]; C4: \[B_c=0.10~мТл\]; C7: \[|S|=\frac{\mathcal E}{2}\cdot|\alpha|\cdot B\]; C8: 4. Магнитное поле Земли; C10: Graph 4 – Graph of \(B/B_0\) as a function of \(1/L_1\) Use the function \(\frac{B}{B_0}=nL_2\cdot\frac{1}{L_1}+1\). Find \(a=nL-2+14.1\). Obtin \(n=\frac{a}{L_2}=\frac{14.1}{25}=0.56\); D1: \[B_h=\frac{|S_1-S_2|}{2m}\]; D2: \[B_h=0.035~мТл\]; D4: \[B_{Earth}= 0.041~мТл,\quad\theta=31~^{\circ}\]; D8: \[P=kS,\quad k=0.026~Вт/мВ\]
РешениеA1. Ответ:
\[k= 6.28\cdot10^{-3}~мТл/мА\]
A2. Ответ:
\[B_{\beta}=B_h\cos \beta\]
B1. Ответ:
Чтобы найти сопротивления элементов \(a\), \(b\), \(c\) и \(d\):
Замкнём выводы 4 и 8 (рис. 1). Обозначим сопротивления \(R_{5.84}=m\) и \(R_{1.84}=n\), тогда:\[\frac{1}{m}=\frac{1}{a}+\frac{1}{b},\qquad(1)\]\[\frac{1}{n}=\frac{1}{c}+\frac{1}{d}.\qquad(2)\]
Присоединим выводы 4 и 8 в источнику питания (рис. 2). Обозначим отношения напряжений \({U_{8.5}}/{U_{5.4}}=p\) и \({U_{8.1}}/{U_{1.4}}=q\):\[\frac{d}{b}=p\qquad(3),\]\[\frac{d}{c}=q\qquad(4).\]
Ответ:
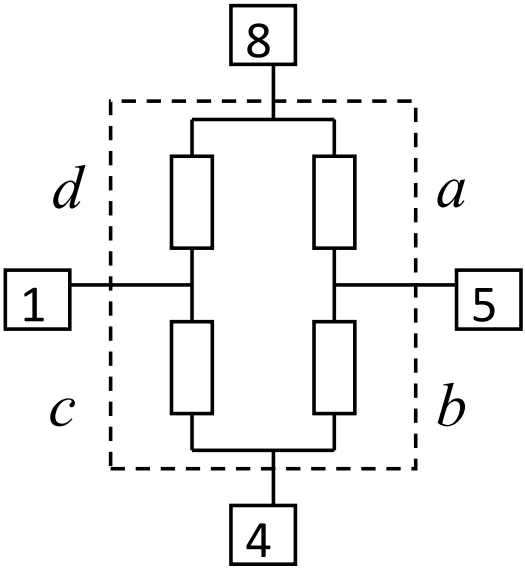
Рис. 1
Ответ:
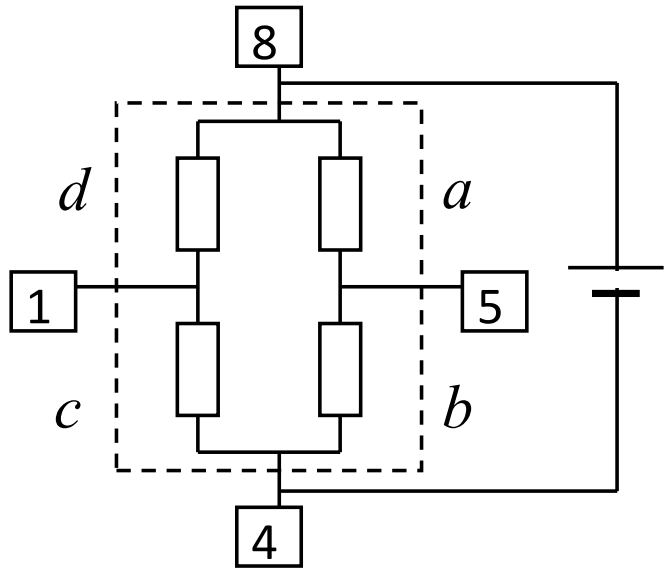
Рис. 2
Решая систему из полученных уравнений \((1)-(4)\), получим:
Ответ:
\[\left\{\begin{array}{l}a=m\left(p+1\right)\\b=m\left (1+p^{-1}\right)\\c=n\left(1+q^{-1}\right)\\d=n\left(q+1\right)\end{array}\right.\]
B2. Ответ:
\[a=4960~Ом,\quad b=4870~Ом,\quad c=4950~Ом,\quad d=4970~Ом\]
B3. Ответ:
\[a=4320~Ом,\quad b=4870~Ом,\quad c=4310~Ом,\quad d=4970~Ом\]
B4. Ответ:
\[a,\quad c\]
B5. Выберем, к примеру, элемент \(a\).
Метод 1
То же, что и в B1, с различными значениями тока \(I\) в круглой катушке.
Метод 2
Соберём мостовую схему, подключив датчик с источнику питания, как показано на рисунке ниже:
Ответ:
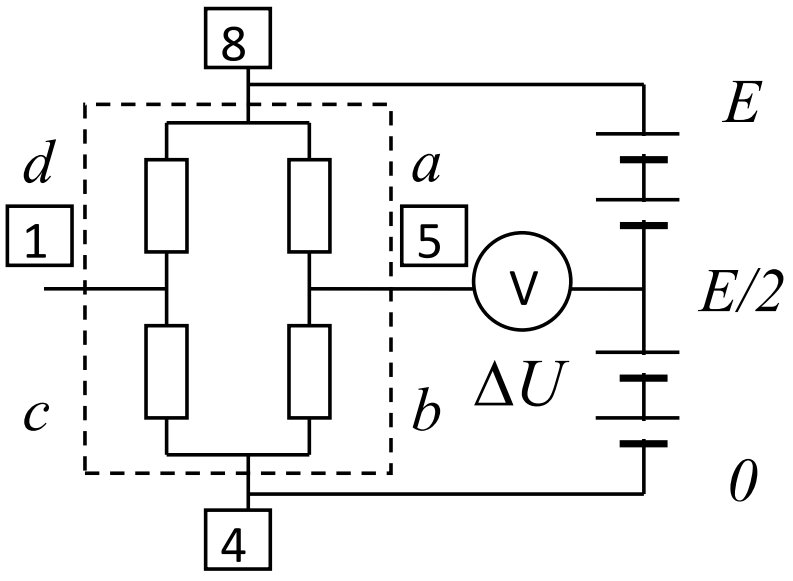
Пусть при \(I=0\) мост сбалансирован, так что \(\Delta U=0\). Если установить в катушке ток \(I\), сопротивление элемента \(a\) станет равным \(R+\Delta R\), и:\[\Delta U=\frac{\mathcal E\cdot R}{R+R+\Delta R}-\frac{\mathcal E}{2}\implies \delta(B)=\frac{\Delta R}{R}\approx -\frac{\Delta U}{\mathcal E/4}.\]Если же при \(I=0\) мост не балансирован, так что \(\Delta U=\Delta U_0\), то:\[\frac{\Delta R}{R}=-\frac{\Delta U-\Delta U_0}{\mathcal E/4}\implies\delta (B)=\frac{\Delta R}{R}\approx -\frac{\Delta U-\Delta U_0}{\mathcal E/4}.\]
Ответ:
\[\delta (B)\approx -\frac{\Delta U-\Delta U_0}{\mathcal E/4}\]
Максимальное значение \(\Delta R/R\) в эксперименте составляет около \(10\,\%\). Погрешность результата при использовании мостовой схемы – порядка \(1\,\%\).
B6. \(\mathcal E=6300~мВ\)
Ответ:
\(I,~мА\) \(B,~мТл\) \(\Delta U,~мВ\) \((\Delta U-\Delta U_0),~мА\) \(\delta(B)\) 0 0 -25.8 0 0 10 0.0628 -21 4.8 -0.00305 20 0.126 -15.7 10.1 -0.00641 45 0.283 -2.1 23.7 -0.01504 67 0.421 11.1 36.9 -0.02343 87 0.546 24.5 50.3 -0.03193 107 0.672 38.1 63.9 -0.04057 129 0.810 54 79.8 -0.05067 156 0.980 74 99.8 -0.06336 186 1.168 96 121.8 -0.07733 215 1.350 117.3 143.1 -0.09085 240 1.507 134.5 160.3 -0.10177 268 1.683 152.6 178.4 -0.11326 303 1.903 170.6 196.4 -0.12469 330 2.072 179.6 205.4 -0.13041 354 2.223 184.1 209.9 -0.13326 384 2.411 186.2 212 -0.13460 405 2.543 186.7 212.5 -0.13492 436 2.738 187.1 212.9 -0.13517 469 2.945 187.2 213 -0.13523 B7. Ответ:
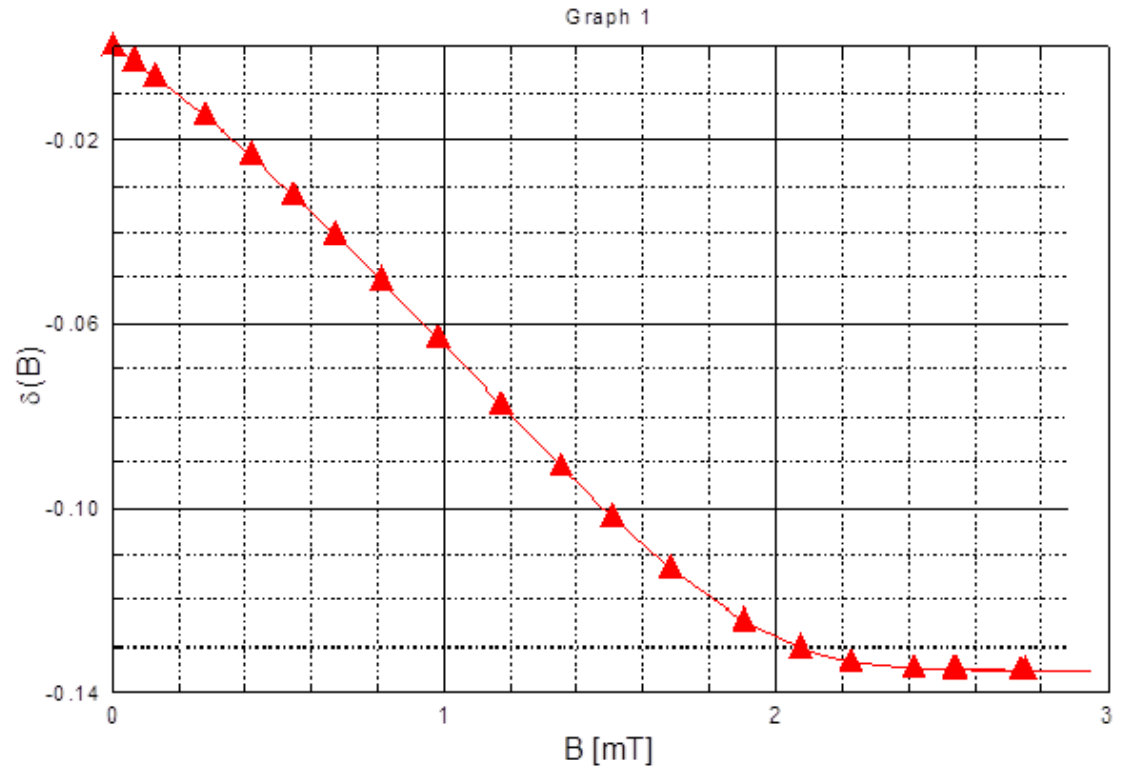
График относительного изменения сопротивления
B8. По графику находим:
Ответ:
\[\alpha=-0.067~мТл^{-1}\]
B9. Ответ:
\[\delta=13.5\,\%\]
B10. Сопротивления \(r\) и \(R\) вычисляются по формулам:\[r=R_0-\sqrt{R_0(R_0-R_B)},\qquad R=R_0+\sqrt{R_0(R_0-R_B)}.\]Для элемента \(a\) получим:
Ответ:
\[r=3180~Ом,\qquad R=6740~Ом,\qquad \gamma=\frac{r}{R}=0.47\]
C1.
\(I\) \(B\) \(S\) \(I\) \(B\) \(S\) C2. Ответ:
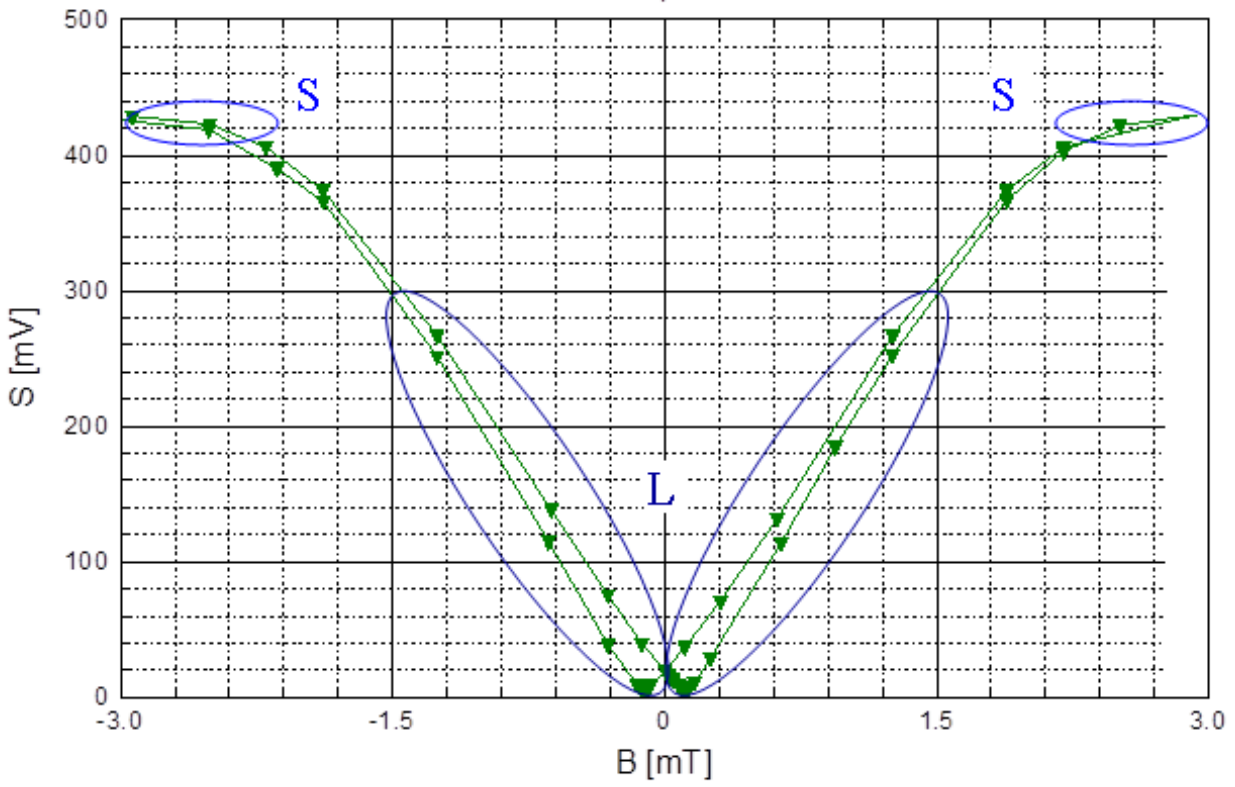
График сигнала \(S\) датчика от внешнего магнитного поля \(B\)
C3. Ответ:
\[m=2.0\cdot10^2~\frac{мВ}{мТл}\]
C4. Ответ:
\[B_c=0.10~мТл\]
C5. Ответ:
\(S,~ мВ\) 0 91.5 183 274 365 \(\mathcal E,~ В\) 0 1.51 3.1 4.6 6.25 C6. Ответ:
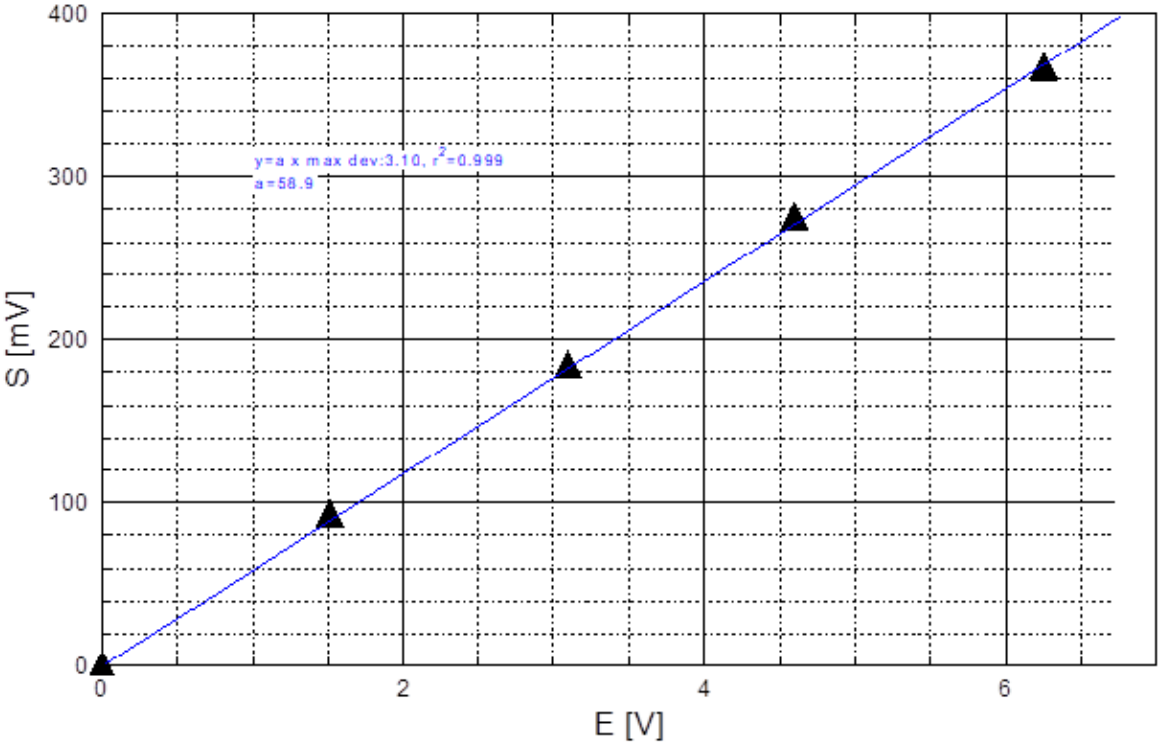
Зависимость \(S\) от \(\mathcal E\)
C7. Ответ:
\[|S|=\frac{\mathcal E}{2}\cdot|\alpha|\cdot B\]
C8. Ответ:
4. Магнитное поле Земли
The sensor on the round plate in the horizontal plane.
With no flux concentrator
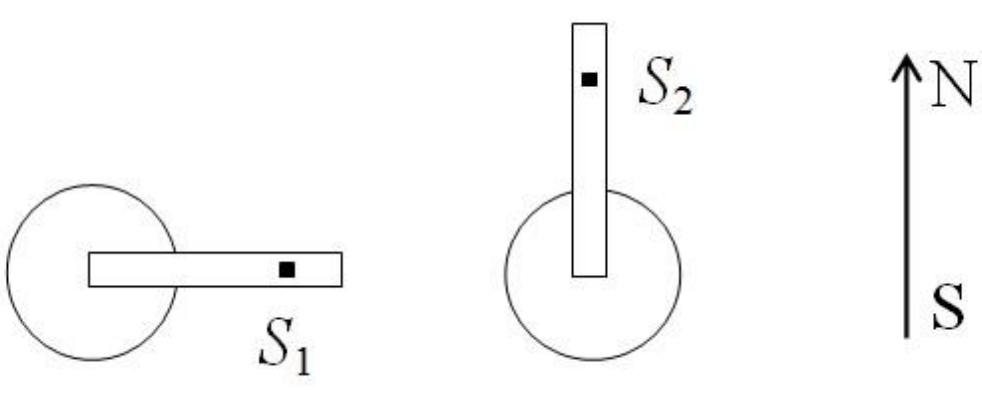
Orient the sensor perpendicular to the South-North direction. Note the value \(S_1\).
Rotate the sensor along the South-North direction. Note the value \(S_2\).
\(\Delta S_0=S_2-S_1;~~~B_0=\frac{|\Delta S_0|}{m}\)
3. With flux concentrator
For each value of \(L_1\), do the same, to obtain \(\Delta B=\frac{|\Delta S|}{m}\).
C9. Table to find \(B/B_0\) for different values of \(L_1\cdot B/B_0=\Delta S/\Delta S_0\)
\(S _1=17~мВ\); \(\Delta S_0=21.2-17=4.2~мВ\)
Ответ:
\(L_1~(мм)\) \(S~(мВ)\) \(1/ L_1 (мм)^{-1})\) \(\Delta S=S_2-S_1\) \(B/B_0\) 5 33.2 0.200 16.2 3.86 6 31.2 0.167 14.2 3.38 7 30.2 0.143 13.2 3.14 8 28.6 0.125 11.6 2.76 9 27.7 0.111 10.7 2.55 10 26.8 0.100 9.8 2.33 11 26.4 0.0909 9.4 2.24 13 25.4 0.0769 8.4 2.00 15 24.6 0.0667 7.6 1.81 \(\infty\) 21.2 0.0000 4.2 1.00 C10. Ответ:
Graph 4 – Graph of \(B/B_0\) as a function of \(1/L_1\)
Use the function \(\frac{B}{B_0}=nL_2\cdot\frac{1}{L_1}+1\). Find \(a=nL-2+14.1\).
Obtin \(n=\frac{a}{L_2}=\frac{14.1}{25}=0.56\)
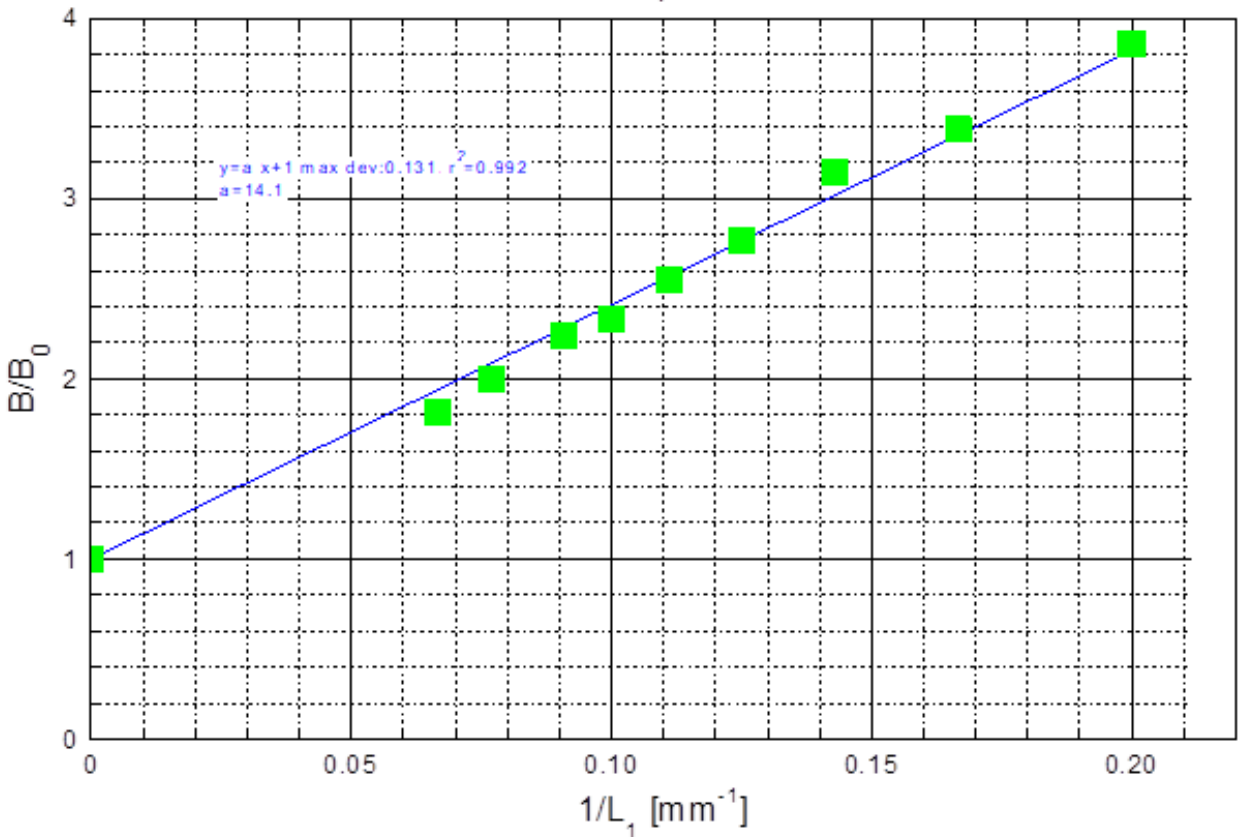
Graph 4
D1. Diagrams of the experiment and expressions for calculating \(B_h\).
1. The sensor on the round plate in the horizontal plane. Carry out the biasing.
2. Method 1
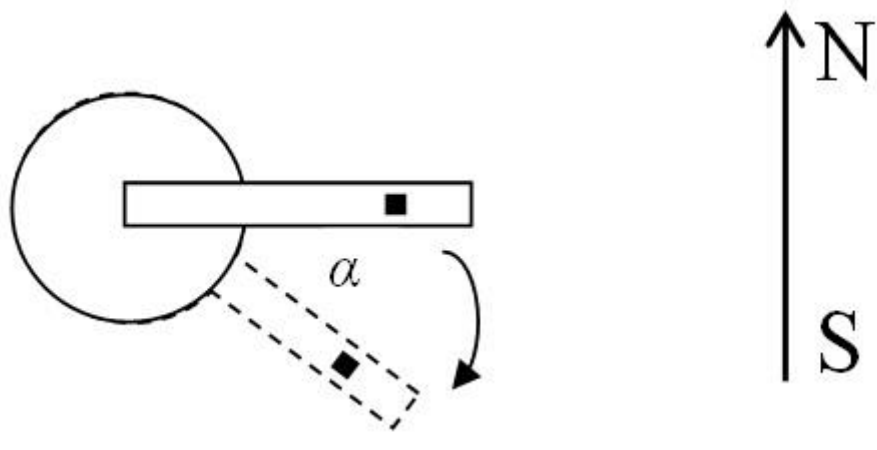
a. Set \(\alpha=0\) – the sensor perpendicular to the direction South - North.
b. Rotate the sensor holder, measure \(S=f(\alpha)\).
c. Fit the curve \(S\) to a sine function \(S=a\sin\alpha\).
d. \(B_h=\frac{a}{m}\).
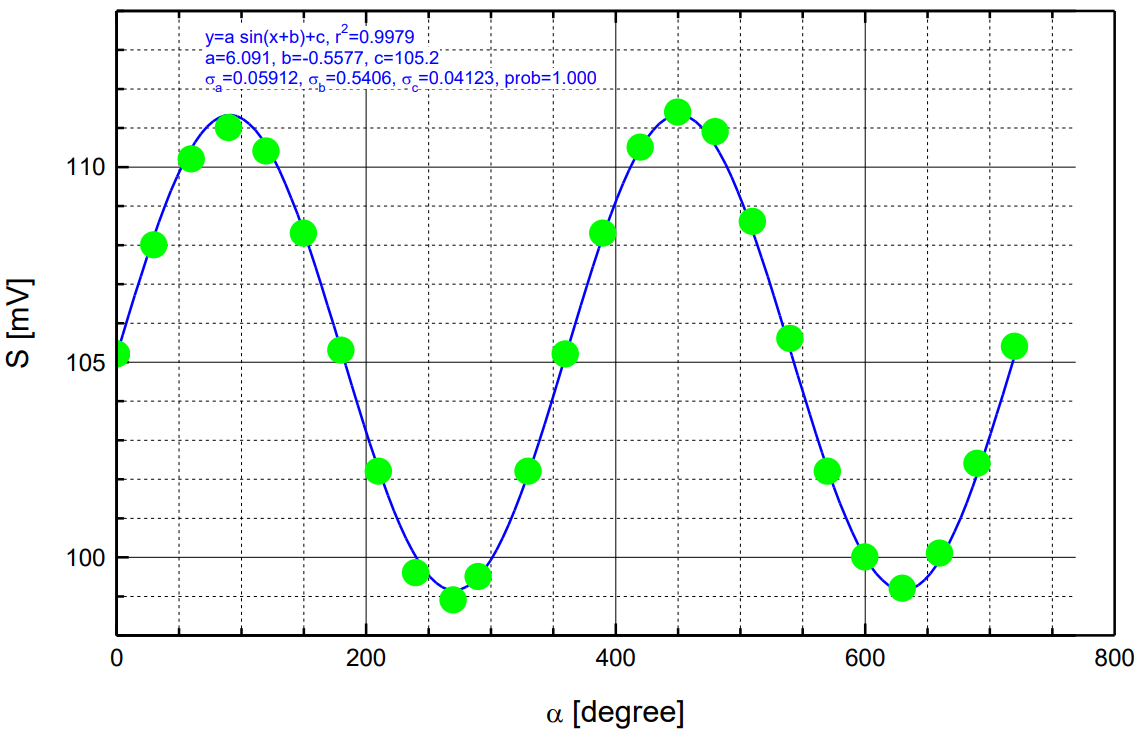
3. Method 2
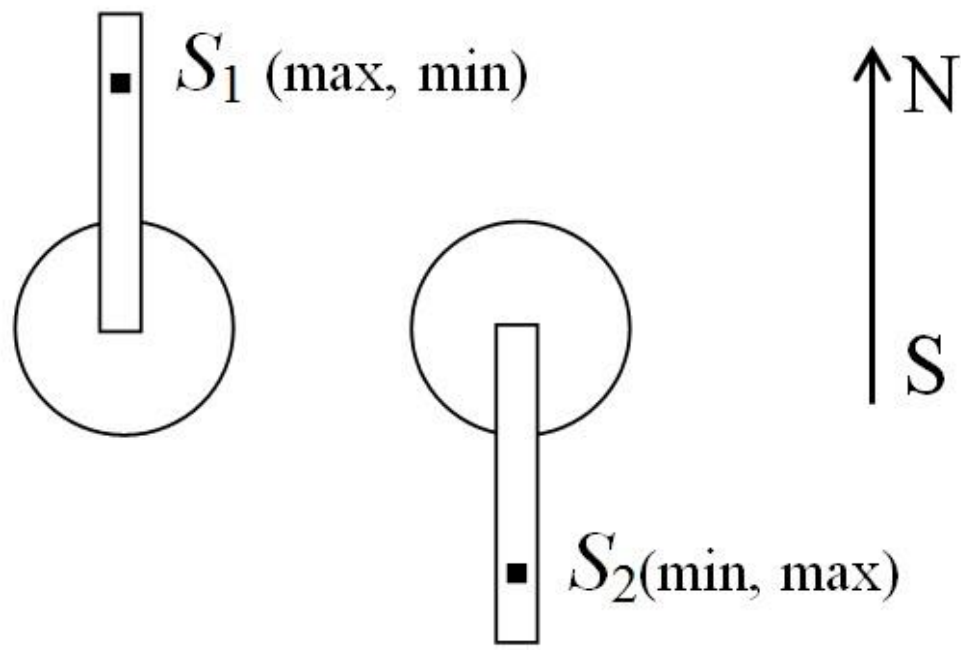
a. Orient the sensor along the Earth’s magnetic field. Find the direction with the maximum (or minimum) value of \(S\). Note this value \(S_1\).
b. Rotate the sensor holder by about \(180~^{\circ}\). Find the direction with the maximum the minimum (or maximum) value of \(S\). Note this value \(S_2\).
Ответ:
\[B_h=\frac{|S_1-S_2|}{2m}\]
D2. Ответ:
\[B_h=0.035~мТл\]
D3. Diagrams of the experiment and expressions for calculating \(B_{Earth}\) and \(\theta\).
1. The sensor on the round plate in the vertical plane containing the South - North direction. Carry out the biasing.
2. Method 1
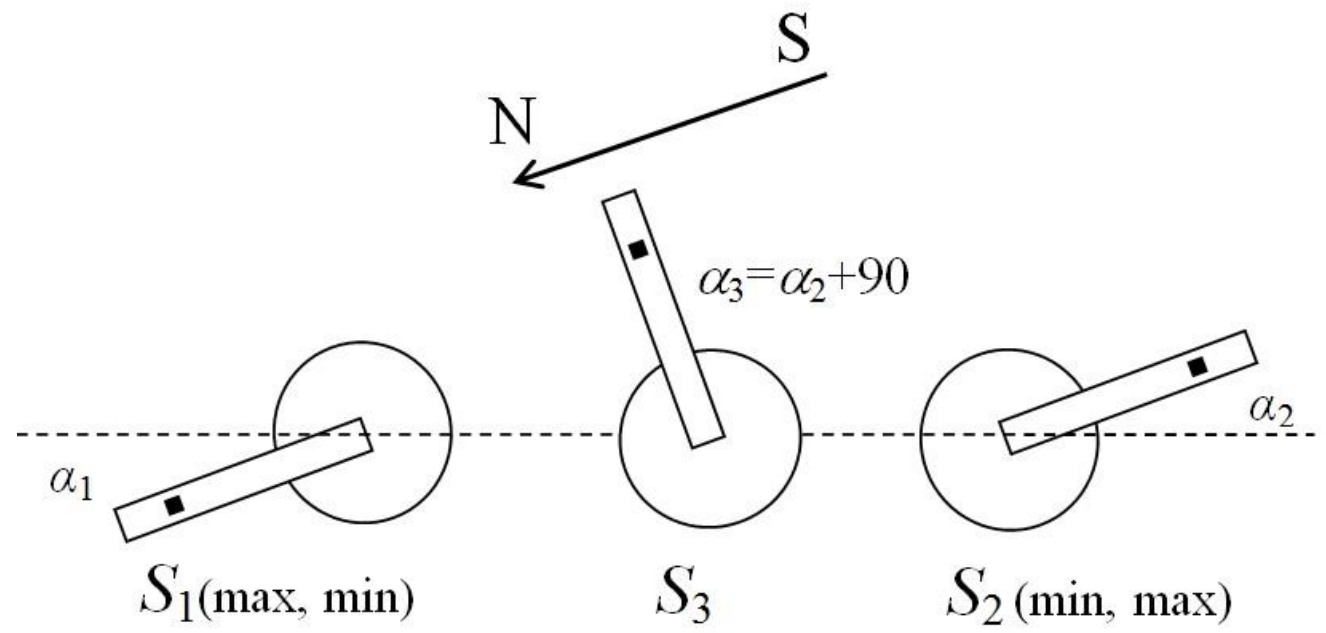
a. Orient the sensor along the Earth’s magnetic field. Find the direction with the maximum (or minimum) value of \(S\). Note this value \(S_1\) and the angle \(\alpha_1\) between the sensor direction and the horizontal.
b. Rotate the sensor holder by about \(180~^{\circ}\). Find the direction with the minimum (or maximum) value of \(S\). Note this value \(S_2\) and the angle \(\alpha_2\) between the sensor direction and the horizontal.
c. Orient the sensor in the direction midway between \(\alpha_1\) and \(\alpha_2\) with the angle \(\alpha_3=\alpha_2+90~^{\circ}\). Note the value \(S_3\).
d. Starting from \(\alpha_3\), rotate the sensor holder, take the values of \(S\) corresponding to values of \(\alpha\). Measure \(S=f(\alpha)\).
e. \(S-S_3=a\sin\alpha\). Obtain a from fitting.
f. \(B_{Earth}= a/m\).
g. \(\theta=\operatorname{Arccos}\frac{B_h}{B_{Earth}}\).
3. Method 2
Orient the sensor along the Earth’s magnetic field. Find the direction with the maximum (or minimum) value of \(S\). The angle \(\theta\) between the sensor direction and the horizontal is the magnetic inclination.
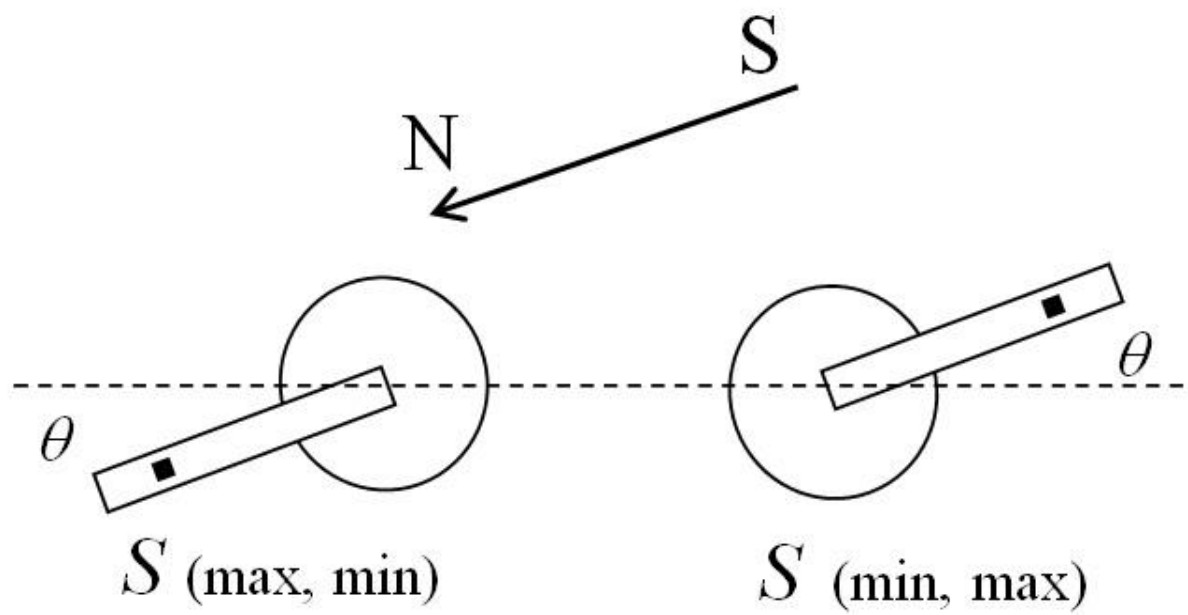
From the obtained \(\theta,~~B_{Earth}=B_h /\cos\theta\).
This method may have systematic errors due to the relative misalignment of the sensor to the sensor holder. To eliminate this error, rotate the round plate together with the sensor holder by \(180~^{\circ}\) about a horizontal axis along the South-North direction. Repeat the measurement. The magnetic inclination is the mean value of the two obtained angles.
D4. Ответ:
\[B_{Earth}= 0.041~мТл,\quad\theta=31~^{\circ}\]
D5. Ответ:
D6. Ответ:
\(I,~А\) 0.30 0.35 0.40 0.45 0.50 0.543 0.20 \(U,~В\) 2.64 3.9 5.37 6.94 8.67 10.29 0.89 \(P,~Вт\) 0.792 1.365 2.15 3.12 4.34 5.59 0.178 \(S,~мВ\) 18.3 42 74.3 112.4 162.4 215.4 4.9 \(I,~А\) 0.25 0.50 0.60 0.70 0.80 0.97 0.30 0.442 \(U,~В\) 1.53 1.3 2.13 3.1 4.1 6.11 3.13 7.74 \(P,~Вт\) 0.382 0.65 1.28 2.17 3.28 5.92 0.939 3.42 \(S,~мВ\) 11.5 25.9 50.7 88.1 137 253 31.4 128 D7. Ответ:
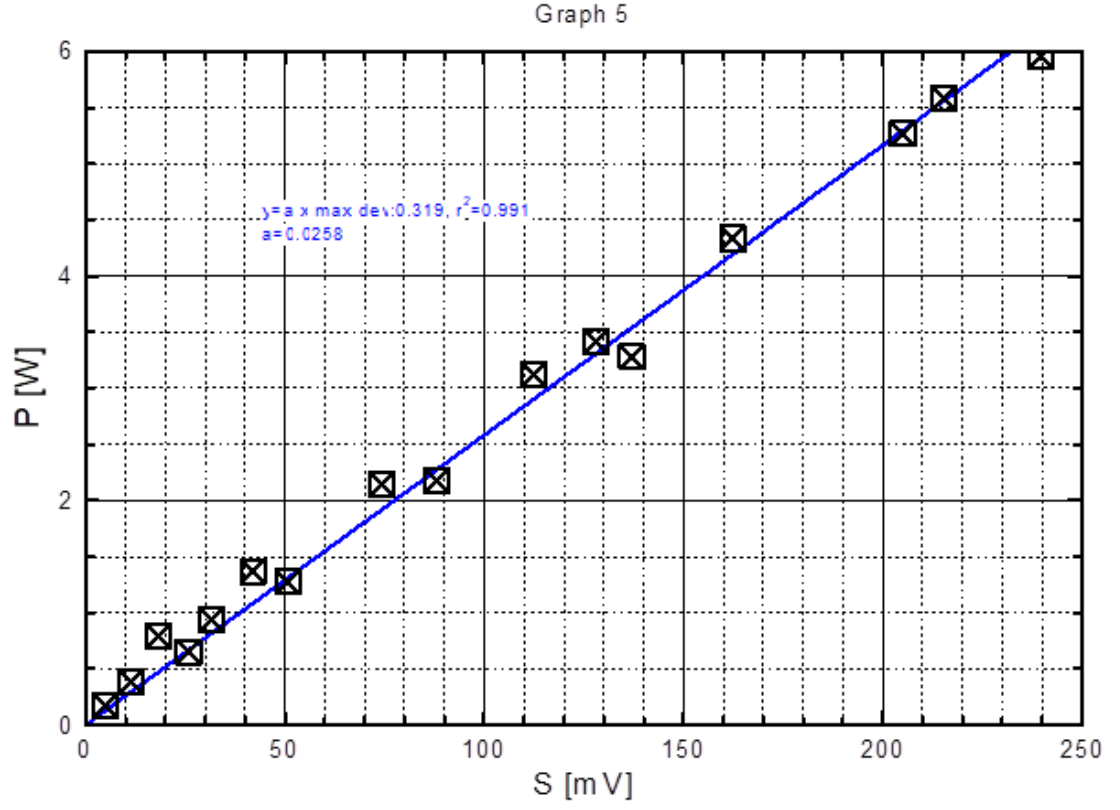
Калибровочная кривая ваттметра \(P=f(S)\)
D8. Ответ:
\[P=kS,\quad k=0.026~Вт/мВ\]
D9. Ответ:
Перевод: pho.rs.
Похожие задачи
- Эффект Холла «Туймаада» 2003/04, 11 кл.
- Эффект Холла ВсОШ 2020/21, 11 кл.
- Шарик в магнитном поле МОШ 1960/1986, 8-11 кл.
- Подвижность носителей в графене «Туймаада» 2010/11, 11 кл.