Вращающиеся массы
Три неколлинеарные точки \(P_1\), \(P_2\) и \(P_3\) с известными массами \(m_1\), \(m_2\) и \(m_3\) взаимодействуют друг с другом только силами взаимного тяготения; они изолированы в свободном пространстве и не взаимодействуют ни с какими другими телами. Пусть \(\sigma\) — ось, проходящая через центр масс трёх тел перпендикулярно плоскости треугольника \(P_1P_2P_3\). Каким условиям должны удовлетворять угловая скорость \(\omega\) системы (вокруг оси \(\sigma\)) и расстояния \[P_1P_2=a_{12},\qquad P_2P_3=a_{23},\qquad P_1P_3=a_{13},\] чтобы форма и размер треугольника \(P_1P_2P_3\) не менялись во время движения системы, то есть при каких условиях система вращается вокруг оси \(\sigma\) как твёрдое тело?
▶ПодсказкаСкрыть: подсказка
ПодсказкаЕсли треугольник вращается как твёрдое тело, то каждое тело движется по окружности вокруг центра масс, и равнодействующая сил тяготения со стороны двух других тел направлена на центр масс. Выразите положение одного из тел через два других по определению центра масс и разложите уравнение движения по двум неколлинеарным векторам.
▶ОтветСкрыть: ответ
ОтветУгловая скорость постоянна; треугольник равносторонний, \(a_{12}=a_{23}=a_{13}=a\); угловая скорость и сторона связаны соотношением \(\omega^2a^3=G(m_1+m_2+m_3)\), где \(G\) — гравитационная постоянная.
▶РешениеСкрыть: решение
РешениеЧто происходит. Если треугольник не меняет формы и размера, а вращается вокруг оси \(\sigma\), каждое тело движется по окружности с центром на этой оси, то есть вокруг центра масс системы. Единственные силы — тяготение двух других тел, поэтому их равнодействующая на каждое тело и есть центростремительная сила: она направлена на центр масс. Главная идея — записать это условие для одного тела и воспользоваться тем, что центр масс связывает радиус-векторы всех трёх тел. Равнодействующая оказывается направленной на центр масс только при равных расстояниях до двух других тел; для всех трёх тел это значит, что треугольник равносторонний.
Обозначения. Система изолирована, поэтому её центр масс \(O\) движется равномерно; выберем инерциальную систему отсчёта, в которой он покоится, и поместим в \(O\) начало координат. Все три тела лежат в плоскости, перпендикулярной оси \(\sigma\); \(\vec r_1\), \(\vec r_2\), \(\vec r_3\) — радиус-векторы тел из точки \(O\), \(M=m_1+m_2+m_3\), \(G\) — гравитационная постоянная (рис. 1). По определению центра масс \[m_1\vec r_1+m_2\vec r_2+m_3\vec r_3=0 . \qquad(1)\]
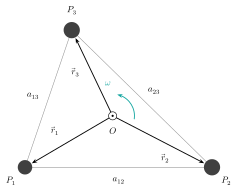
Рис. 1. Три тела, центр масс \(O\) (на рисунке — кружок с точкой: ось \(\sigma\) направлена на нас), радиус-векторы \(\vec r_i\) из центра масс и расстояния \(a_{ij}\) между телами; \(\omega\) — угловая скорость вращения.
1. Угловая скорость постоянна. Система изолирована, поэтому сохраняется её полная механическая энергия. Потенциальная энергия — сумма энергий тяготения всех трёх пар, \(-Gm_im_j/a_{ij}\), и при неизменном треугольнике она постоянна. Значит, постоянна и кинетическая энергия. Для твёрдого вращения вокруг оси \(\sigma\) она равна \(K=\tfrac12 I\omega^2\), где момент инерции \(I=m_1r_1^2+m_2r_2^2+m_3r_3^2\) не меняется, потому что не меняются расстояния от тел до оси. Отсюда \[\omega=\text{const}.\] Это первое условие.
2. Уравнение движения тела \(P_1\). Тело \(P_1\) движется по окружности радиуса \(r_1\) с постоянной угловой скоростью, его ускорение \(-\omega^2\vec r_1\) направлено к \(O\). Запишем второй закон Ньютона для \(P_1\) в векторной форме; силы тяготения со стороны \(P_2\) и \(P_3\) направлены от \(P_1\) к этим телам и по закону всемирного тяготения равны \(Gm_1m_2/a_{12}^2\) и \(Gm_1m_3/a_{13}^2\): \[-m_1\omega^2\vec r_1=G\frac{m_1m_2}{a_{12}^3}\,(\vec r_2-\vec r_1)+G\frac{m_1m_3}{a_{13}^3}\,(\vec r_3-\vec r_1). \qquad(2)\] Неизвестным осталось положение \(P_2\); исключим \(\vec r_2\) с помощью (1): \(m_2\vec r_2=-m_1\vec r_1-m_3\vec r_3\), откуда \[m_2(\vec r_2-\vec r_1)=-(m_1+m_2)\,\vec r_1-m_3\vec r_3 .\] Подставим в (2), разделим на \(Gm_1\) и соберём слагаемые при \(\vec r_1\) и \(\vec r_3\): \[\left[\frac{\omega^2}{G}-\frac{m_1+m_2}{a_{12}^3}-\frac{m_3}{a_{13}^3}\right]\vec r_1+m_3\left(\frac1{a_{13}^3}-\frac1{a_{12}^3}\right)\vec r_3=0 . \qquad(3)\]
3. Расстояния равны. Векторы \(\vec r_1\) и \(\vec r_3\) неколлинеарны: если бы они были линейно зависимы, то по (1) и \(\vec r_2\) лежал бы на той же прямой через \(O\), и все три тела оказались бы на одной прямой, что противоречит условию. Поэтому равенство (3) возможно, только если оба коэффициента равны нулю. Из коэффициента при \(\vec r_3\) (масса \(m_3\ne0\)): \[\frac1{a_{13}^3}=\frac1{a_{12}^3}\quad\Longrightarrow\quad a_{13}=a_{12}. \qquad(4)\] Для тела \(P_1\) это условие значит, что оба соседа находятся от него на одинаковом расстоянии. Рассуждение для тела \(P_2\) (с исключением \(\vec r_3\) из (1)) даёт \(a_{12}=a_{23}\), для тела \(P_3\) — \(a_{13}=a_{23}\). Итак, все три расстояния равны, \[a_{12}=a_{23}=a_{13}=a ,\] и треугольник \(P_1P_2P_3\) равносторонний. Этого требуют именно силы тяготения, а не равенство масс: массы произвольны, и центр масс не совпадает с центром треугольника.
4. Связь \(\omega\) и \(a\). Коэффициент при \(\vec r_1\) в (3) тоже равен нулю; подставим \(a_{12}=a_{13}=a\): \[\frac{\omega^2}{G}=\frac{m_1+m_2}{a^3}+\frac{m_3}{a^3}=\frac{M}{a^3} \quad\Longrightarrow\quad \omega^2a^3=GM=G(m_1+m_2+m_3). \qquad(5)\] Так как все тела входят симметрично, те же соотношения дают уравнения для \(P_2\) и \(P_3\).
5. Эти условия достаточны. Пусть треугольник равносторонний со стороной \(a\) и выполнено (5). Равнодействующая сил на тело \(P_1\) с учётом (1): \[\vec F_1=\frac{Gm_1}{a^3}\bigl[m_2(\vec r_2-\vec r_1)+m_3(\vec r_3-\vec r_1)\bigr] =\frac{Gm_1}{a^3}\bigl[(m_2\vec r_2+m_3\vec r_3)-(m_2+m_3)\vec r_1\bigr] =-\frac{GMm_1}{a^3}\,\vec r_1=-m_1\omega^2\vec r_1 ,\] то есть направлена на \(O\) и равна центростремительной силе для окружности радиуса \(r_1\) с угловой скоростью \(\omega\). То же верно для \(P_2\) и \(P_3\) (рис. 2): каждое тело движется по своей окружности вокруг \(O\) с одной и той же \(\omega\), и сторона треугольника не меняется. Расстояния от центра масс до тел при этом разные: из \(\vec r_1=\bigl[m_2(\vec r_1-\vec r_2)+m_3(\vec r_1-\vec r_3)\bigr]/M\) и угла \(60^\circ\) между векторами \(\vec r_1-\vec r_2\) и \(\vec r_1-\vec r_3\) получаем \(r_1^2=a^2\dfrac{m_2^2+m_2m_3+m_3^2}{M^2}\) и так же для остальных.
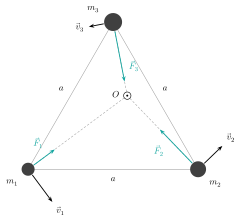
Рис. 2. Равносторонний треугольник, \(m_1:m_2:m_3=1:2:3\). Силы \(\vec F_i=m_i\omega^2 r_i\) направлены на центр масс \(O\), скорости \(\vec v_i=\omega r_i\) — по касательным к окружностям вокруг \(O\). Длины стрелок пропорциональны модулям.
Второй способ: моменты сил. Равномерное движение по окружности вокруг \(O\) означает, что равнодействующая сил на тело направлена на \(O\), то есть её момент относительно \(O\) равен нулю: \(\vec F_1\times\vec r_1=0\). Так как \((\vec r_2-\vec r_1)\times\vec r_1=\vec r_2\times\vec r_1\) и \((\vec r_3-\vec r_1)\times\vec r_1=\vec r_3\times\vec r_1\), получаем \[m_2\frac{\vec r_2\times\vec r_1}{a_{12}^3}+m_3\frac{\vec r_3\times\vec r_1}{a_{13}^3}=0 .\] По (1) \(m_2\,\vec r_2\times\vec r_1=-m_3\,\vec r_3\times\vec r_1\), откуда \[m_3\,(\vec r_3\times\vec r_1)\left(\frac1{a_{13}^3}-\frac1{a_{12}^3}\right)=0 .\] Векторное произведение неколлинеарных векторов не равно нулю, поэтому снова \(a_{13}=a_{12}\). Иначе говоря, при \(a_{12}\ne a_{13}\) равнодействующая \(\vec F_1\) не проходит через \(O\) (рис. 3): появляется момент относительно \(O\) и тело не может двигаться по окружности вокруг центра масс.
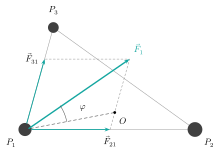
Рис. 3. Силы на \(P_1\) при \(a_{12}>a_{13}\) (\(m_1:m_2:m_3=2:3:1\)): равнодействующая \(\vec F_1=\vec F_{21}+\vec F_{31}\) отклонена от направления на центр масс \(O\) на угол \(\varphi\ne0\).
Обратите внимание: из \(a_{ij}=\text{const}\) не следует, что центр масс — центр треугольника или что \(r_1=r_2=r_3\). Расстояния от центра масс до тел разные (рис. 2), и условие \(a_{12}=a_{13}\) получается именно из требования, чтобы равнодействующая сил шла на центр масс.
Ответ. Угловая скорость постоянна, треугольник равносторонний, и \[\boxed{a_{12}=a_{23}=a_{13}=a},\qquad \boxed{\omega^2a^3=G(m_1+m_2+m_3)} .\]
Проверка. Размерность: \(GM/a^3\) имеет размерность \(\text{с}^{-2}\), как \(\omega^2\). Симметричный случай \(m_1=m_2=m_3=m\): центр масс — центр треугольника, \(r=a/\sqrt3\); сила на тело \(2\cdot\dfrac{Gm^2}{a^2}\cos30^\circ=\sqrt3\,\dfrac{Gm^2}{a^2}\) равна \(m\omega^2 r\), отсюда \(\omega^2=3Gm/a^3=GM/a^3\), как в (5). Численное интегрирование уравнений движения для \(m_1:m_2:m_3=1:2:3\) с \(\vec v_i=\omega\,\hat z\times\vec r_i\) сохраняет все стороны равными \(a\) три оборота подряд, а небольшое смещение \(P_3\) из вершины ломает форму.
Предел \(m_3\to0\) (рис. 4): тела \(P_1\) и \(P_2\) обращаются вокруг общего центра масс, (5) превращается в третий закон Кеплера \(\omega^2a^3=G(m_1+m_2)\), а лёгкое третье тело, не влияющее на остальные, находится в вершине равностороннего треугольника — это треугольная точка Лагранжа. Смысл результата — «обобщённый закон Кеплера»: три тела вращаются как одно целое только в такой конфигурации, и \(\omega^2\) определяется суммарной массой и стороной треугольника, а не распределением масс.
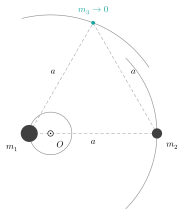
Рис. 4. Предел \(m_3\to0\) (\(m_1:m_2=5:1\)): тела \(P_1\) и \(P_2\) идут по окружностям вокруг \(O\), лёгкое тело \(P_3\) остаётся в вершине равностороннего треугольника.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Похожие задачи
- Задача 2.6.33 Савченко, №2.6.33
- Задача 2.6.35 Савченко, №2.6.35
- Задача 2.6.38 Савченко, №2.6.38
- Задача 2.6.40 Савченко, №2.6.40
- Задача 2.6.41 Савченко, №2.6.41
- Задача 2.6.43 Савченко, №2.6.43