Аквариум на пружинах
5/10У кубического тонкостенного аквариума (\(a \times a \times a\)) разбилась боковая стенка. Новую стенку (\(a \times a\)) решили прижать пружинными фиксаторами. Первую пружину жесткостью \(2k\) закрепили у середины верхнего ребра новой стенки, а вторую пружину жесткостью \(k\) — у середины нижнего ребра. После этого аквариум придвинули к вертикальной стене (см. рис.).
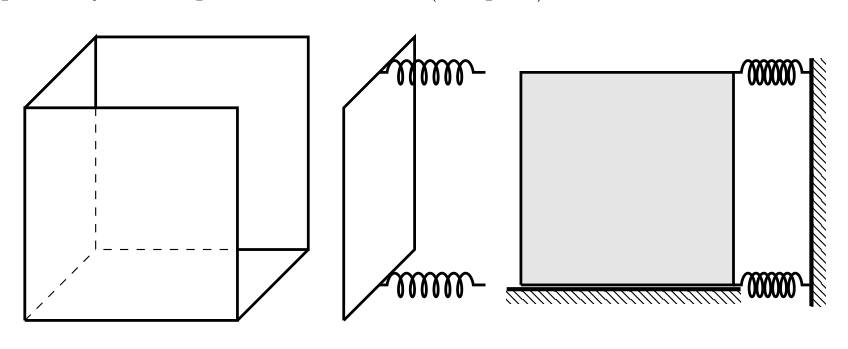
Все поверхности в местах контакта новой стенки с аквариумом плоские и гладкие. Новая стенка жесткая, полностью перекрывает прилегающие боковые стенки и дно, и параллельна плоскости стены. Сила трения в месте контакта стенки со столом пренебрежимо мала. Длины пружин в недеформированном состоянии одинаковы.
Каким должно быть минимальное сжатие пружин, чтобы аквариум можно было наполнить водой плотностью \(\rho\) до краёв?
Во время заполнения аквариум считать неподвижным, а вода не просачивается в местах контакта стенки с аквариумом.
Каким станет минимальное сжатие пружин, если их поменять местами?
Ускорение свободного падения \(g\) считать известным.
▶Показать разборСкрыть разбор
ПодсказкаСтенка не должна ни отойти, ни повернуться. Найдите силу давления воды и точку её приложения, а затем запишите условия на силу и на моменты относительно верхнего и нижнего рёбер стенки — какое из них самое жёсткое?
Ответ1) \(\Delta x_{\min} = \dfrac{\rho g a^3}{3k}\); 2) \(\Delta x_{\min} = \dfrac{\rho g a^3}{6k}\).
Решение1. Метод 1. Воспользуемся методом виртуальных перемещений для определения сил.
Для этого определим изменение потенциальной энергии, равное работе силы тяжести. Представим, что жидкость переходит из верхнего слоя в образовавшееся пространство, тогда \(A_g = -\Delta\Pi \le -A_F\). Масса перешедшей жидкости \(m = \rho a^2\delta x\).
Для равнодействующей сил давления получаем: \[(2k\Delta x + k\Delta x)\delta x \ge (\rho a^2\delta x)g\frac{a}{2} \;\Rightarrow\; k\Delta x \ge \frac{\rho g a^3}{6}.\] Для моментов сил давления относительно верхнего ребра получаем, что центр тяжести слоя жидкости опускается на \(\dfrac{2a}{3}\): \[k\Delta x\,\delta x \ge \frac{\rho a^2\delta x}{2}g\frac{2a}{3} \;\Rightarrow\; k\Delta x \ge \frac{\rho g a^3}{3}.\] Для моментов сил давления относительно нижнего ребра получаем, что центр тяжести слоя жидкости опускается на \(\dfrac{a}{3}\): \[2k\Delta x\,\delta x \ge \frac{\rho a^2\delta x}{2}g\frac{a}{3} \;\Rightarrow\; k\Delta x \ge \frac{\rho g a^3}{12}.\]
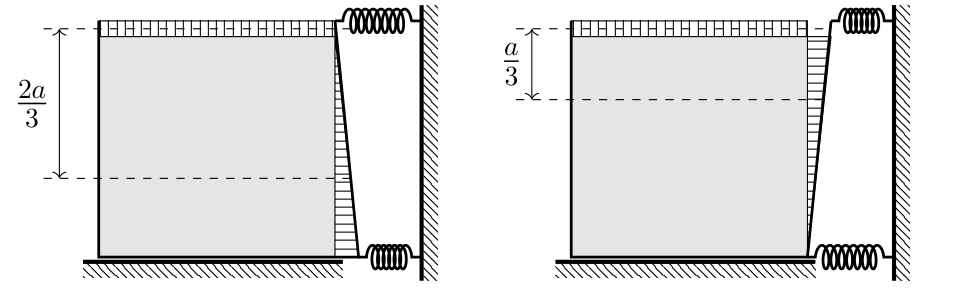
Метод 2. В заполненном аквариуме на боковую стенку действует сила давления воды \(F_P = \frac12\rho g a^3\). Для решения необходимо определить точку приложения этой силы. Поскольку по горизонтали давление воды на одном и том же уровне одинаково, очевидно, что эта точка будет находиться на срединной вертикали.
По вертикали давление распределяется линейно от нуля наверху до \(\rho g a\) внизу.
Известно, что центр тяжести треугольника расположен в точке пересечения его медиан.
Используя аналогию распределения давления по вертикали в нашем случае с распределением по высоте массы полосок одинаковой ширины, на которые параллельно основанию мысленно разрезан равнобедренный треугольник, можно утверждать, что точка приложения силы находится на расстоянии \(a/3\) от дна сосуда.
Метод 3. Строгий математический расчёт силы и моментов сил можно опровести с помощью интегрирования.
Определим давление как функцию \(y\) — глубины от поверхности жидкости: \(p(y) = \rho g y\).
Суммарная сила давления воды: \[F_P = \int\limits_0^a p(y)\,a\,dy = \frac{\rho g a^3}{2}.\] Момент силы относительно верхней кромки: \[M_\text{в} = \int\limits_0^a y\,p(y)\,a\,dy = \frac{\rho g a^4}{3}.\] Момент силы относительно нижней кромки: \[M_\text{н} = \int\limits_0^a (a - y)\,p(y)\,a\,dy = \frac{\rho g a^4}{6}.\] Условия для отсутствия протечек можно записать в виде неравенств: \[3k\Delta x \geqslant \frac{\rho g a^3}{2} \quad \text{(условие на направление результирующей силы)},\] \[k\Delta x\cdot a \geqslant \frac{\rho g a^4}{3} \quad \text{(отсутствие поворота вокруг верхнего ребра)},\] \[2k\Delta x\cdot a \geqslant \frac{\rho g a^4}{6} \quad \text{(отсутствие поворота вокруг нижнего ребра)}.\] Очевидно, неравенство \(k\Delta x \geqslant \dfrac{\rho g a^3}{3}\) наиболее жесткое. Откуда \[\Delta x_{\min} = \frac{\rho g a^3}{3k}.\]
2. Отметим, что, поскольку пружины сжимаются одинаково, суммарная сила, с которой они будут давить на стенку аквариума, будет в 2 раза больше силы давления воды.
Если пружины в условии поменять местами, последние 2 условия примут вид:
\[3k\Delta x \geqslant \frac{\rho g a^3}{2} \quad \text{(условие на направление результирующей силы)},\] \[2k\Delta x\cdot a \geqslant \frac13\rho g a^3 \quad \text{(отсутствие поворота вокруг верхнего ребра)},\] \[k\Delta x\cdot a \geqslant \frac16\rho g a^3 \quad \text{(отсутствие поворота вокруг нижнего ребра)}.\] Откуда \(\Delta x_{\min} = \dfrac{\rho g a^3}{6k}\). При этом суммарная сила, с которой пружины будут давить на стенку аквариума, в точности совпадет с силой давления.
Похожие задачи
- Стакан с шариками и льдом МОШ 2009/10, 8 кл.
- Сила давления воды на брусок МОШ 2012/13, 10 кл.
- Сосуды-призмы на разных гранях МОШ 2018/19, 9 кл.
- Плотность мантии МОШ 2020/21, 9 кл.
- Потоп и пирамида Хеопса МОШ 2010/11, 9 кл.
- Давление воды на стенку аквариума МОШ 2012/13, 10 кл.