Магнитный резонанс и внешние флуктуации
7/10Происхождение магнитных свойств материала связано с магнитным моментом, возникающим из углового момента его микроскопических составляющих, таких как электроны и ядра. В некоторых материалах крошечные магнитные моменты выстроены вдоль определённого направления, создавая результирующее магнитное поле. Иными словами, материал обладает ненулевой намагниченностью. В других материалах крошечные магнитные моменты ориентированы хаотично, но при помещении материала во внешнее магнитное поле моменты вращаются вокруг направления внешнего поля, и в среднем материал приобретает ненулевую намагниченность. Если выключить внешнее магнитное поле, намагниченность материала может постепенно уменьшаться, пока не вернётся к исходному значению. Это обусловлено взаимодействием между магнитными моментами или их взаимодействием с другими микроскопическими степенями свободы, например колебаниями решётки. Этот процесс называется релаксацией; он будет рассмотрен ниже с помощью моделей классической механики.
Часть A. Вынужденный гармонический осциллятор (\(3{,}6\) балла).
Рассмотрим задачу о ядерной спиновой релаксации, обусловленной случайными флуктуациями других физических степеней свободы, таких как колебания решётки или магнитные дипольные моменты электронов. Чтобы познакомиться со случайностью в решениях классической механической системы, начнём с вынужденного гармонического осциллятора массы \(m\) с угловой частотой \(\omega_0\). Энергия осциллятора меняется из-за действия зависящей от времени внешней силы \[m\frac{d^2q(t)}{dt^2}+m\omega_0^2\,q(t)=F(t), \qquad (1)\] где внешняя сила задана следующей ступенчатой функцией: \[F(t)=\begin{cases} 0, & t<0,\\ +mf_0, & 0\le t<T_0/2,\\ -mf_0, & T_0/2\le t<T_0,\\ 0, & t\ge T_0. \end{cases}\] Здесь \(\omega_0=2\pi/T_0\) — угловая частота осциллятора \(q(t)\). Пусть начальные условия заданы как \(q(0)=A\sin\delta\), \(\dot q(0)=A\omega_0\cos\delta\). До включения внешней силы энергия сохраняется, и её значение \(E_0=\dfrac{m}{2}\omega_0^2A^2\). Без потери общности будем считать \(-\pi\le\delta<\pi\).
A.1 (\(1{,}2\) балла). Найдите положение \(q\) и скорость \(\dot q=\dfrac{dq}{dt}\) при \(t=T_0\). Выразите их через \(A\), \(\delta\), \(f_0\), \(\omega_0\).
A.2 (\(1{,}2\) балла). Рассмотрим полную механическую энергию \(E(t)=\dfrac{m(\dot q^2+\omega_0^2q^2)}{2}\). Вычислите разность \(E(t)\) между \(t=T_0\) и \(t=0\), обусловленную действием внешней силы \(F(t)\). Иными словами, вычислите \(\Delta E\equiv E(t\ge T_0)-E(t\le 0)\) и выразите её через \(A\), \(\delta\), \(f_0\), \(\omega_0\).
A.3 (\(1{,}2\) балла). Пусть \(\delta\) — случайная величина, равномерно распределённая на промежутке \(-\pi\le\delta<\pi\). Иными словами, у нас есть большое число одинаковых вынужденных гармонических осцилляторов, которые все подчиняются одному уравнению (1). Их начальные условия таковы, что \(A\) одинаково, а \(\delta\) выбирается случайно из \(-\pi\le\delta<\pi\). Вычислите статистическое среднее поглощённой энергии \(\langle\Delta E\rangle\), а также второй момент \(\langle(\Delta E)^2\rangle\).
Часть B. Прецессия магнитного дипольного момента и использование переменных вращающейся системы координат (\(6{,}4\) балла).
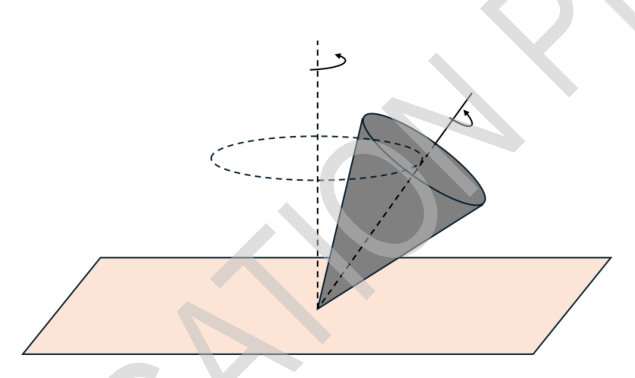
Энергия магнитного дипольного момента в магнитном поле \(\vec B\) равна \[E=-\vec\mu\cdot\vec B=-\gamma\,\vec S\cdot\vec B.\] Рассматривая бесконечно малый поворот углового момента \(\vec S\) и приравнивая разность энергий произведению момента силы \(\vec\tau\) на угловое перемещение, получаем уравнение для \(\vec S\): \[\vec\tau=\frac{d\vec S}{dt}=\gamma\,\vec S\times\vec B.\] Согласно этому уравнению, при постоянном \(\vec B\) угловой момент \(\vec S\) прецессирует вокруг направления магнитного поля \(\vec B\). Это явление известно как ларморовская прецессия; частота прецессии равна \(\gamma|\vec B|\), и в частности она не зависит от угла между \(\vec S\) и \(\vec B\).
Облучение циркулярно поляризованным светом. Рассмотрим теперь включение осциллирующего магнитного поля в плоскости \(xy\) в дополнение к постоянной составляющей вдоль оси \(z\). Тогда магнитная энергия равна \[E=-\omega_0S_z-\omega_1\cos(\omega_2t)\,S_x-\omega_1\sin(\omega_2t)\,S_y, \qquad (2)\] где \(\omega_0\), \(\omega_1\) определяются соответствующими компонентами магнитного поля и \(\gamma\), а \(\omega_2\) — частота осциллирующего магнитного поля. Считаем, что \(\omega_0\), \(\omega_1\), \(\omega_2\) все положительны. Уравнения для \(\vec S\): \[\dot S_x=+\omega_0S_y-\omega_1\sin(\omega_2t)\,S_z, \qquad \dot S_y=-\omega_0S_x+\omega_1\cos(\omega_2t)\,S_z, \qquad \dot S_z=-\omega_1\cos(\omega_2t)\,S_y+\omega_1\sin(\omega_2t)\,S_x.\] Удобно записать эти уравнения через \(S_\pm\equiv S_x\pm iS_y\): \[\dot S_+=-i\omega_0S_++i\omega_1e^{+i\omega_2t}S_z, \qquad \dot S_-=+i\omega_0S_--i\omega_1e^{-i\omega_2t}S_z, \qquad \dot S_z=\frac{i\omega_1}{2}\bigl(e^{-i\omega_2t}S_+-e^{+i\omega_2t}S_-\bigr).\] Далее введём спин во вращающейся системе, используя \(S_\pm\equiv e^{\pm i\omega_2t}\Sigma_\pm\), \(S_z\equiv\Sigma_z\). Можно показать, что уравнения для \(\Sigma_x\equiv\frac12(\Sigma_++\Sigma_-)\), \(\Sigma_y\equiv\frac i2(\Sigma_--\Sigma_+)\) и \(\Sigma_z\) записываются в виде \[\frac{d}{dt}\vec\Sigma=\vec M\times\vec\Sigma,\] где \(\vec\Sigma=(\Sigma_x,\Sigma_y,\Sigma_z)\) и \(\vec M=(M_x,M_y,M_z)\).
B.1 (\(1{,}5\) балла). Найдите выражения для \(M_x\), \(M_y\), \(M_z\) через \(\omega_0\), \(\omega_1\), \(\omega_2\).
Уравнения дополнительно упрощаются, если рассмотреть статический поворот в плоскости \(xz\) и ввести новые переменные: \[\Sigma_X=\cos\Theta\,\Sigma_x-\sin\Theta\,\Sigma_z, \qquad \Sigma_Y=\Sigma_y, \qquad \Sigma_Z=\sin\Theta\,\Sigma_x+\cos\Theta\,\Sigma_z.\]
B.2 (\(0{,}9\) балла). Выведите уравнения движения для \(\Sigma_X\), \(\Sigma_Y\), \(\Sigma_Z\) и выразите их через \(M_x\), \(M_y\), \(M_z\) и \(\Theta\).
Затем в переменных дважды вращающейся системы уравнения можно привести к виду \[\dot\Sigma_X=+\Omega\,\Sigma_Y, \qquad \dot\Sigma_Y=-\Omega\,\Sigma_X, \qquad \dot\Sigma_Z=0,\] если \(\Omega\) и \(\tan\Theta\) выбраны соответствующим образом.
B.3 (\(1{,}0\) балл). Комбинируя ответы B.1 и B.2, найдите выражения для \(\Omega\) и \(\tan\Theta\) через \(\omega_0\), \(\omega_1\), \(\omega_2\).
Рассмотрим большое число спинов со статистическим распределением начальных конфигураций: при \(t=0\) средние значения удовлетворяют \(\langle S_x(0)\rangle=\langle S_y(0)\rangle=0\) и \(\langle S_z(0)\rangle>0\). Все спины подчиняются одному уравнению, полученному из (2).
B.4 (\(1{,}5\) балла). Вычислите \(\langle S_z(t)\rangle\).
B.5 (\(1{,}5\) балла). Если \(\langle S_z(t)\rangle=0\) при нечётных кратных \(T_1\) (то есть при \(t=T_1,\,3T_1,\,5T_1,\dots\)), а \(\langle S_z(t)\rangle>0\) в остальное время, чему равно \(\omega_1T_1\)?
▶Показать разборСкрыть разбор
ПодсказкаВ части A сведите задачу к свободным колебаниям на каждом полупериоде и сшивайте решения по положению и скорости. В части B перейдите во вращающуюся систему, где прецессия вокруг оси \(z\) упрощается, и выберите угол \(\Theta\) так, чтобы компонента \(\Sigma_Z\) перестала меняться во времени.
ОтветA.1) \(q(T_0)=A\sin\delta-\dfrac{4f_0}{\omega_0^2}\), \(\dot q(T_0)=A\omega_0\cos\delta\); A.2) \(\Delta E=4mf_0\Bigl(\dfrac{2f_0}{\omega_0^2}-A\sin\delta\Bigr)\); A.3) \(\langle\Delta E\rangle=\dfrac{8mf_0^2}{\omega_0^2}\), \(\langle(\Delta E)^2\rangle=8m^2f_0^2\Bigl(A^2+\dfrac{8f_0^2}{\omega_0^4}\Bigr)\). B.1) \(M_x=-\omega_1\), \(M_y=0\), \(M_z=-(\omega_0+\omega_2)\); B.2) \(\dot\Sigma_X=\bigl[(\omega_0+\omega_2)\cos\Theta+\omega_1\sin\Theta\bigr]\Sigma_Y\), \(\dot\Sigma_Y=-\bigl[(\omega_0+\omega_2)\cos\Theta+\omega_1\sin\Theta\bigr]\Sigma_X+\bigl[-(\omega_0+\omega_2)\sin\Theta+\omega_1\cos\Theta\bigr]\Sigma_Z\), \(\dot\Sigma_Z=\bigl[(\omega_0+\omega_2)\sin\Theta-\omega_1\cos\Theta\bigr]\Sigma_Y\); B.3) \(\tan\Theta=\dfrac{\omega_1}{\omega_0+\omega_2}\), \(\Omega=\sqrt{(\omega_0+\omega_2)^2+\omega_1^2}\). B.4) \(\langle S_z(t)\rangle=\langle S_z(0)\rangle\bigl[\sin^2\Theta\cos(\Omega t)+\cos^2\Theta\bigr]=\langle S_z(0)\rangle\,\dfrac{\omega_1^2\cos(\Omega t)+(\omega_0+\omega_2)^2}{\omega_1^2+(\omega_0+\omega_2)^2}\); B.5) \(\omega_1T_1=\dfrac{\pi}{\sqrt2}=\dfrac{\sqrt2\,\pi}{2}\).
РешениеЧасть A.
A.1. Уравнение решается просто, если для \(0<t<T_0/2\) ввести \(\tilde q=q-f_0/\omega_0^2\); тогда \(\ddot{\tilde q}+\omega_0^2\tilde q=0\). Для \(T_0/2<t<T_0\) определим \(\bar q=q+f_0/\omega_0^2\) и получим \(\ddot{\bar q}+\omega_0^2\bar q=0\).
До включения внешней силы движение задано как \(q(t<0)=A\sin(\omega_0t+\delta)\); \(A\) связано с начальной энергией \(E=\frac12m\omega_0^2A^2\), а второе начальное условие \(q(0)\) задаётся \(\delta\). Для \(0<t<T_0/2\) общее решение: \[q(t)=\tilde A\sin(\omega_0t+\tilde\delta)+\frac{f_0}{\omega_0^2}.\] Приравнивая конфигурацию при \(t=0\): \[A\sin\delta=\tilde A\sin\tilde\delta+\frac{f_0}{\omega_0^2}, \qquad A\cos\delta=\tilde A\cos\tilde\delta.\] Для \(T_0/2<t<T_0\) общее решение: \[q(t)=\bar A\sin(\omega_0t+\bar\delta)-\frac{f_0}{\omega_0^2}.\] Приравнивая конфигурацию при \(t=T_0/2\), с учётом \(\omega_0T_0=2\pi\): \[-\tilde A\sin\tilde\delta+\frac{f_0}{\omega_0^2}=-\bar A\sin\bar\delta-\frac{f_0}{\omega_0^2}, \qquad \tilde A\cos\tilde\delta=\bar A\cos\bar\delta.\] Положение и скорость при \(t=T_0\): \[q(T_0)=\bar A\sin\bar\delta-\frac{f_0}{\omega_0^2}=\tilde A\sin\tilde\delta-\frac{3f_0}{\omega_0^2}=A\sin\delta-\frac{4f_0}{\omega_0^2}, \qquad (1)\] \[\dot q(T_0)=\bar A\omega_0\cos\bar\delta=\tilde A\omega_0\cos\tilde\delta=A\omega_0\cos\delta. \qquad (2)\]
A.2. Полная механическая энергия при \(t\ge T_0\), выраженная через промежуточные амплитуды: \[m^{-1}E(t\ge T_0)=\tfrac12\bar A^2\omega_0^2\cos^2\bar\delta+\tfrac12\omega_0^2\Bigl(\bar A\sin\bar\delta-\frac{f_0}{\omega_0^2}\Bigr)^2\] \[=\tfrac12\tilde A^2\omega_0^2\cos^2\tilde\delta+\tfrac12\omega_0^2\Bigl(\bar A\sin\bar\delta+\frac{f_0}{\omega_0^2}\Bigr)^2-2\bar Af_0\sin\bar\delta\] \[=\tfrac12A^2\omega_0^2\cos^2\delta+\tfrac12\omega_0^2\Bigl(\tilde A\sin\tilde\delta-\frac{f_0}{\omega_0^2}\Bigr)^2-2\bar Af_0\sin\bar\delta\] \[=\tfrac12A^2\omega_0^2\cos^2\delta+\tfrac12\omega_0^2\Bigl(\tilde A\sin\tilde\delta+\frac{f_0}{\omega_0^2}\Bigr)^2-2\tilde Af_0\sin\tilde\delta-2\bar Af_0\sin\bar\delta\] \[=m^{-1}E(t\le0)-2f_0\Bigl(2\tilde A\sin\tilde\delta-\frac{2f_0}{\omega_0^2}\Bigr) =m^{-1}E(t\le0)-4f_0\Bigl(A\sin\delta-\frac{2f_0}{\omega_0^2}\Bigr).\]
Таким образом, \[\Delta E=-4mf_0\Bigl(A\sin\delta-\frac{2f_0}{\omega_0^2}\Bigr)=4mf_0\Bigl(\frac{2f_0}{\omega_0^2}-A\sin\delta\Bigr).\]
A.3. Поскольку \(\langle\sin\delta\rangle=\frac{1}{2\pi}\int_{-\pi}^{\pi}\sin\theta\,d\theta=0\) и \(\langle\sin^2\delta\rangle=\frac{1}{2\pi}\int_{-\pi}^{\pi}\sin^2\theta\,d\theta=\frac12\): \[\langle\Delta E\rangle=\frac{8mf_0^2}{\omega_0^2}, \qquad \langle(\Delta E)^2\rangle=8m^2f_0^2A^2+\frac{64m^2f_0^4}{\omega_0^4}.\]
Часть B.
B.1. Так как \(\dot S_\pm=\pm i\omega_2e^{\pm i\omega_2t}\Sigma_\pm+e^{\pm i\omega_2t}\dot\Sigma_\pm\) и \(\dot S_z=\dot\Sigma_z\), уравнения для \(\Sigma_\pm\) и \(\Sigma_z\): \[\dot\Sigma_+=-i(\omega_0+\omega_2)\Sigma_++i\omega_1\Sigma_z, \qquad \dot\Sigma_-=+i(\omega_0+\omega_2)\Sigma_--i\omega_1\Sigma_z, \qquad \dot\Sigma_z=\frac{i\omega_1}{2}(\Sigma_+-\Sigma_-).\] Явной зависимости от времени больше нет. Используя \(\Sigma_\pm=\Sigma_x\pm i\Sigma_y\), получаем \[\dot\Sigma_x=(\omega_0+\omega_2)\Sigma_y, \qquad \dot\Sigma_y=-(\omega_0+\omega_2)\Sigma_x+\omega_1\Sigma_z, \qquad \dot\Sigma_z=-\omega_1\Sigma_y.\] Итак: \(M_x=-\omega_1\), \(M_y=0\), \(M_z=-\omega_0-\omega_2\).
B.2. При повороте осей вектор с компонентами \((v_x,v_y,v_z)\) имеет компоненты \((v_X,v_Y,v_Z)\) в новой системе, где \(v_x=v_X\cos\Theta+v_Z\sin\Theta\), \(v_y=v_Y\), \(v_z=-v_X\sin\Theta+v_Z\cos\Theta\). Применяя это к \(\vec\Sigma\): \[\dot\Sigma_X=M_y\Sigma_Z-\bigl[M_z\cos\Theta+M_x\sin\Theta\bigr]\Sigma_Y, \qquad (3)\] \[\dot\Sigma_Y=\bigl[M_z\cos\Theta+M_x\sin\Theta\bigr]\Sigma_X+\bigl[M_z\sin\Theta-M_x\cos\Theta\bigr]\Sigma_Z, \qquad (4)\] \[\dot\Sigma_Z=-M_y\Sigma_X+\bigl[-M_z\sin\Theta+M_x\cos\Theta\bigr]\Sigma_Y. \qquad (5)\] Подставляя ответ B.1: \[\dot\Sigma_X=\bigl[(\omega_0+\omega_2)\cos\Theta+\omega_1\sin\Theta\bigr]\Sigma_Y, \qquad (6)\] \[\dot\Sigma_Y=-\bigl[(\omega_0+\omega_2)\cos\Theta+\omega_1\sin\Theta\bigr]\Sigma_X+\bigl[-(\omega_0+\omega_2)\sin\Theta+\omega_1\cos\Theta\bigr]\Sigma_Z, \qquad (7)\] \[\dot\Sigma_Z=\bigl[(\omega_0+\omega_2)\sin\Theta-\omega_1\cos\Theta\bigr]\Sigma_Y. \qquad (8)\]
B.3. Выбираем \(\tan\Theta=\dfrac{\omega_1}{\omega_0+\omega_2}\). Тогда уравнения упрощаются до \(\dot\Sigma_X=+\Omega\Sigma_Y\), \(\dot\Sigma_Y=-\Omega\Sigma_X\), \(\dot\Sigma_Z=0\), где \[\Omega=\sqrt{(\omega_0+\omega_2)^2+\omega_1^2}.\]
B.4. Спины независимы друг от друга, поэтому достаточно решить уравнение для одного спина с начальными условиями \(S_x(0)=S_y(0)=0\) и \(S_z(0)=\mu\neq0\). Во-первых, \(S_z=\Sigma_z\) выражается через \[S_z(t)=-\Sigma_X(t)\sin\Theta+\Sigma_Z(t)\cos\Theta. \qquad (9)\] Во-вторых, из начальных условий \(S_z(0)=\mu\), \(S_x(0)=S_y(0)=0\) и уравнений в переменных дважды вращающейся системы: \[\dot\Sigma_Z=0\ \Rightarrow\ \Sigma_Z(t)=\mu\cos\Theta, \qquad (10)\] \[\ddot\Sigma_X=-\Omega^2\Sigma_X\ \Rightarrow\ \Sigma_X(t)=-\mu\sin\Theta\cos(\Omega t). \qquad (11)\] Подставляя в (9) и используя линейность уравнений: \[\langle S_z(t)\rangle=\langle S_z(0)\rangle\bigl[\sin^2\Theta\cos(\Omega t)+\cos^2\Theta\bigr]. \qquad (12)\] С \(\tan\Theta=\omega_1/(\omega_0+\omega_2)\) и \(\Omega\) из B.3 это даёт \[\langle S_z(t)\rangle=\langle S_z(0)\rangle\,\frac{\omega_1^2\cos(\Omega t)+(\omega_0+\omega_2)^2}{\omega_1^2+(\omega_0+\omega_2)^2}.\]
B.5. Условие \(\langle S_z(t)\rangle=0\) при нечётных кратных \(T_1\) и \(\langle S_z(t)\rangle>0\) в остальное время выполняется только при \(\Theta=\pi/4\) и \(\Omega T_1=\pi\). Поскольку \(\tan\Theta=\omega_1/(\omega_0+\omega_2)=1\), имеем \(\Omega=\sqrt{\omega_1^2+(\omega_0+\omega_2)^2}=\sqrt2\,\omega_1\). Отсюда \[\omega_1T_1=\frac{\sqrt2\,\pi}{2}=\frac{\pi}{\sqrt2}.\]
Похожие задачи
- Раскачка ударами Савченко, №3.5.1
- Фазовый портрет Савченко, №3.5.2
- Амплитуда после n ударов Савченко, №3.5.3
- Как раскачивать качели Савченко, №3.5.4
- Доска через ручей Савченко, №3.5.5
- Выбоины у склада Савченко, №3.5.6