Физика весов
7/10Различные весы для измерения массы тел применяются в повседневной жизни. Эта задача посвящена физическим принципам, связанным с рычажными весами и весами Робервала. Хотя эти весы внешне похожи, их конструкция немного различается, и работают они по-разному.
Предполагается, что небольшое трение в опорах позволяет весам в конце концов прийти в покой. Однако трение достаточно мало, чтобы не влиять на угол равновесия, определяемый из баланса моментов. Поэтому трение и сопротивление воздуха в расчётах можно не учитывать.
A. Чувствительность рычажных весов (\(2{,}5\) балла).
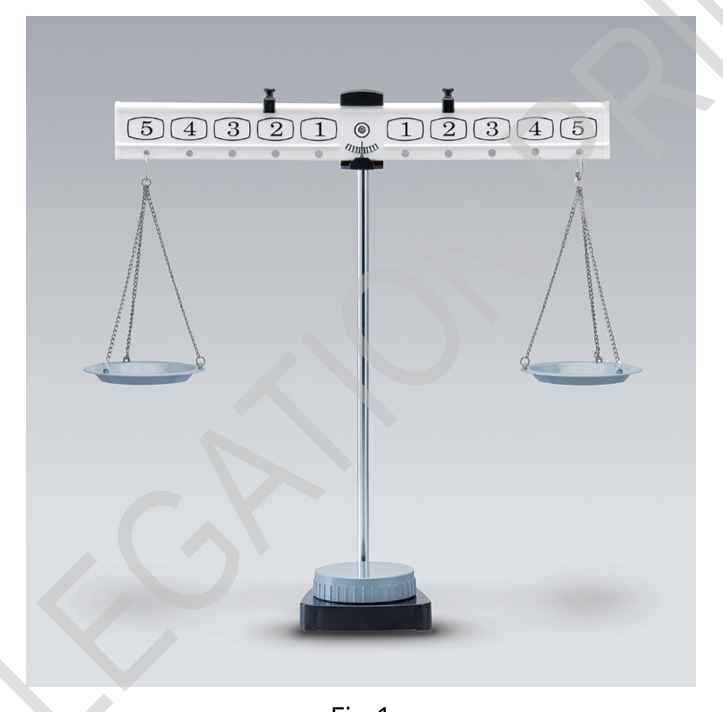
Рычажные весы состоят из балки (рычага), которая вращается вокруг неподвижной оси (точки опоры), и двух чашек одинаковой массы, подвешенных с обеих сторон балки. Если массы на чашках различаются, балка наклоняется в сторону более тяжёлой чашки до достижения равновесия.
Во время движения балки подвешенные чашки могут раскачиваться. Хотя сила, которую система «чашка и груз» действует на балку, может со временем меняться из-за этих колебаний, мы приближённо считаем её равной полному весу чашки и груза, пренебрегая раскачиванием.
Если балка наклоняется на большой угол даже при малой разности масс, весы считаются чувствительными. Часть A задачи посвящена вопросу чувствительности.
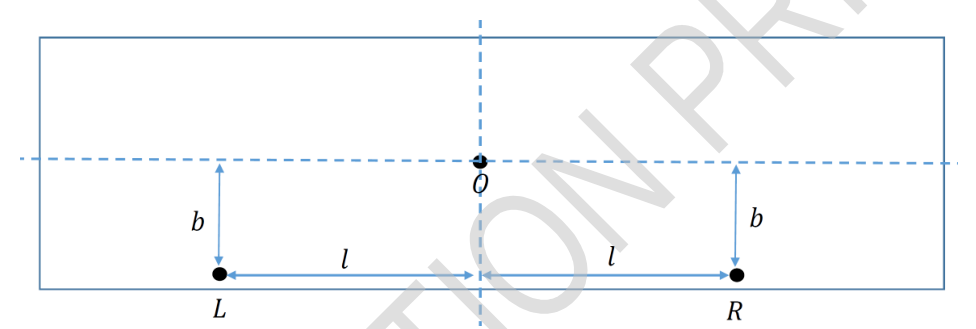
Балка считается плоской пластиной пренебрежимо малой толщины. Пусть \(O\) — неподвижная точка, а \(L\) и \(R\) — точки, в которых подвешены левая и правая чашки соответственно. Центр масс балки совпадает с точкой \(O\), как на рис. 2. Ось вращения проходит через \(O\) перпендикулярно балке. Физические параметры и переменные, которые могут быть связаны с рычажными весами и их чувствительностью:
\(b\) — вертикальное расстояние между \(O\) и прямой, соединяющей \(L\) и \(R\);
\(l\) — горизонтальное расстояние от серединного перпендикуляра, проходящего через \(O\), до точек \(L\) и \(R\);
\(g\) — ускорение свободного падения;
\(M\) — масса балки;
\(m_1\) — полная масса левой чашки с грузом;
\(m_2\) — полная масса правой чашки с грузом.
При \(m_1 > m_2\) балка поворачивается против часовой стрелки на угол \(\theta_0\) до равновесия.
A.1 (\(0{,}3\) балла). Когда балка наклонена на угол \(\theta\) против часовой стрелки от горизонтали, найдите модуль момента относительно \(O\), создаваемого левой чашкой с грузом; направление против часовой стрелки считайте положительным.
A.2 (\(0{,}3\) балла). Когда балка наклонена на угол \(\theta\) против часовой стрелки от горизонтали, найдите момент, создаваемый правой чашкой с грузом (полная масса \(m_2\)), который стремится повернуть балку по часовой стрелке.
A.3 (\(0{,}4\) балла). Выразите угол наклона \(\theta_0\) в положении равновесия через заданные величины и параметры.
A.4 (\(0{,}3\) балла). Какое из следующих условий для \(b\) и \(l\) верно, если нужно сделать весы более чувствительными (большее \(|\theta_0|\) при малой разности масс)? За выбор неверного варианта снимается \(0{,}1\) балла. 1. Увеличение \(l\) или увеличение \(b\) приводит к увеличению \(|\theta_0|\). 2. Уменьшение \(l\) или уменьшение \(b\) приводит к увеличению \(|\theta_0|\). 3. Увеличение \(l\) или уменьшение \(b\) приводит к увеличению \(|\theta_0|\). 4. Уменьшение \(l\) или увеличение \(b\) приводит к увеличению \(|\theta_0|\).
Ось вращения (точка опоры \(O\)) у коммерчески доступных рычажных весов часто делают выше центра масс (ЦМ) балки. Однако такая конструкция снижает чувствительность весов. Чтобы решить эту проблему и спроектировать более чувствительные весы, мы намерены изменить конструкцию балки. В качестве варианта балку модифицируют так, что точка опоры \(O\) оказывается ниже центра масс балки, как показано на рис. 3. Пусть точка опоры балки находится на расстоянии \(d\) под центром масс. Балка считается плоской пластиной пренебрежимо малой толщины. Значения \(M\), \(L\), \(R\), \(b\), \(l\), \(m_1\), \(m_2\), \(g\) те же, что и в предыдущей задаче.
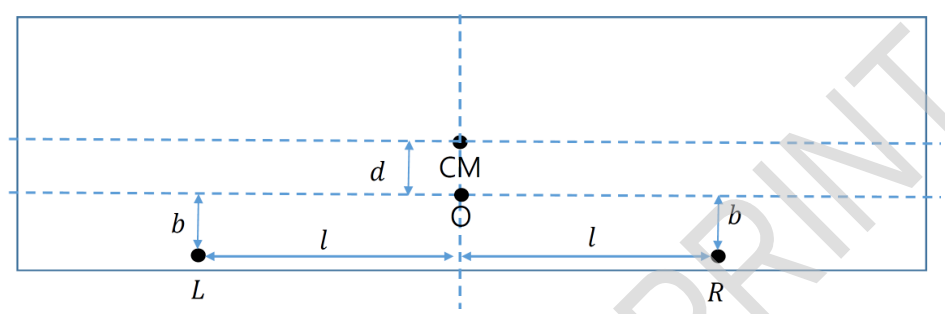
На рисунке: CM — центр масс (ЦМ).
A.5 (\(0{,}8\) балла). Когда балка наклоняется на угол \(\theta_1\) (\(<\pi/2\)) от горизонтали и находится в равновесии, выразите угол \(\theta_1\) через заданные величины и параметры.
A.6 (\(0{,}4\) балла). Получите условие, при котором балка приходит в устойчивое равновесие под углом \(\theta_1\) (\(<\pi/2\)). Запишите условие в виде неравенства, не зависящего от \(\theta_1\).
B. Базовая модель весов Робервала (\(3{,}6\) балла).
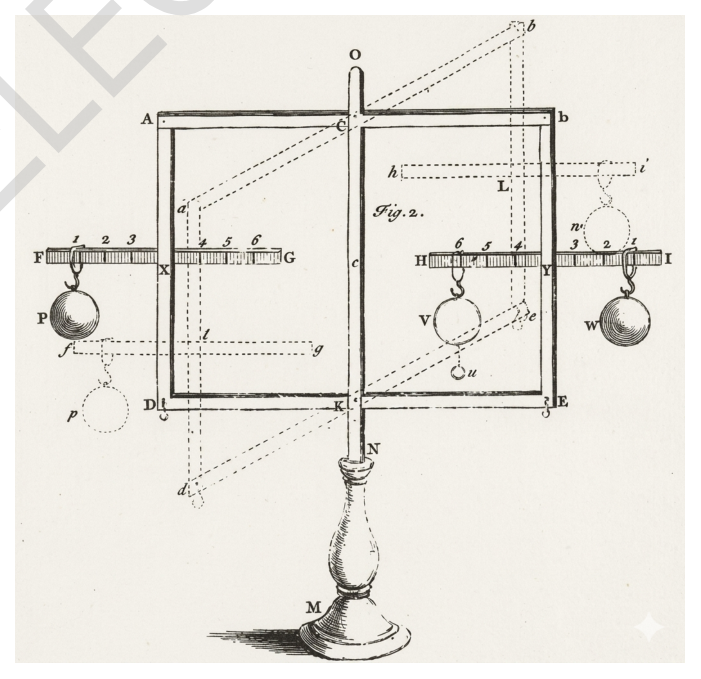
Весы Робервала используют параллелограммный механизм: чашки соединены с двумя горизонтальными балками (верхней и нижней). Эти балки соединены с чашками шарнирами, которые работают как петли. Такое соединение позволяет каждой паре шарниров чашки оставаться строго вертикальной даже при наклоне балок (рис. 4). При движении балок чашки перемещаются согласованно. Особенность этой конструкции в том, что равновесие зависит только от суммарной массы на каждой стороне; не имеет значения, где именно на чашках расположены грузы. Физические параметры, переменные и обозначения, которые могут быть связаны с весами (рис. 5):
\(O\), \(O'\) — неподвижные опоры двух горизонтальных балок;
\(I_1\) — момент инерции верхней балки относительно её оси вращения;
\(I_2\) — момент инерции нижней балки относительно её оси вращения;
\(l\) — расстояние от центральной опоры до точки подвеса чашки;
\(x_L\), \(x_R\) — горизонтальные смещения грузов относительно центра левой и правой чашек соответственно;
\(m\) — масса каждой чашки;
\(m_L\), \(m_R\) — массы грузов, помещённых на левую и правую чашки соответственно (\(m_L \ge m_R\));
\(g\) — ускорение свободного падения.
Предполагается, что центр масс (ЦМ) каждой балки совпадает с её опорой, а опоры чашек и опора балки лежат на одной прямой.
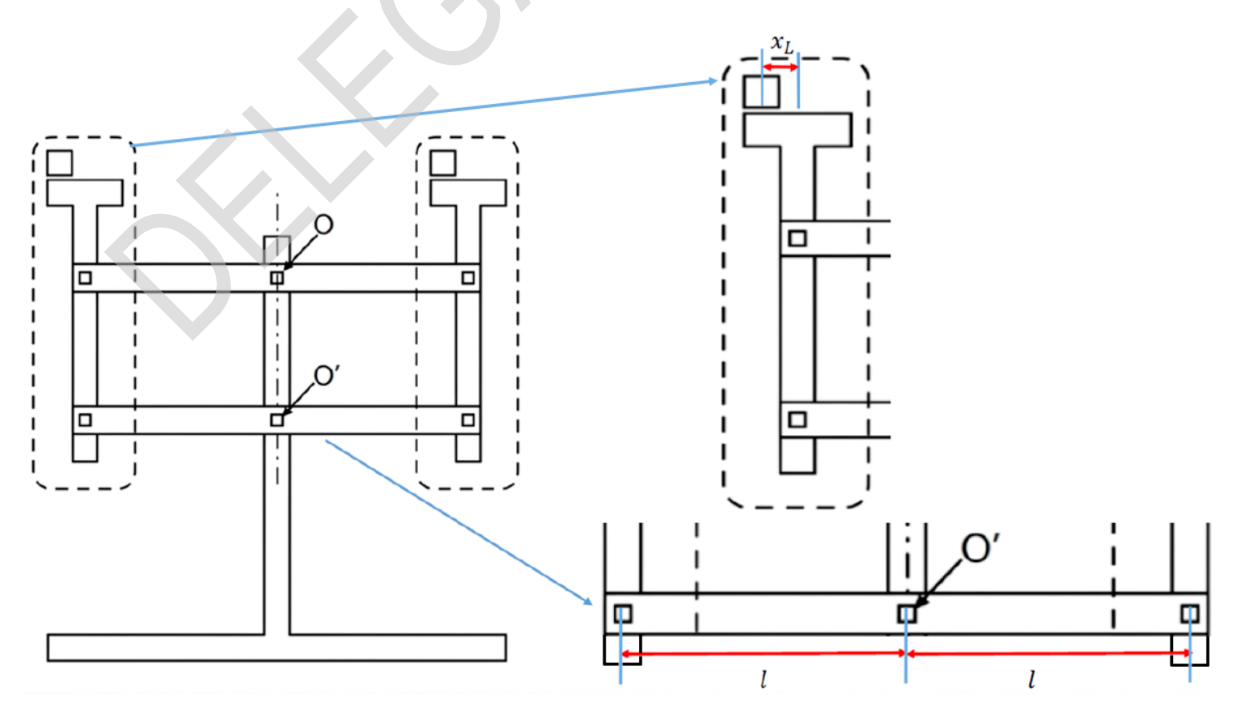
B.1 (\(0{,}3\) балла). Вычислите полную потенциальную энергию системы \(U(\theta)\) при повороте балки против часовой стрелки на угол \(\theta\) от горизонтали (\(m_L \ge m_R\)). Считайте потенциальную энергию \(U\) равной нулю в исходном горизонтальном положении.
B.2 (\(0{,}5\) балла). Выразите полную кинетическую энергию системы через заданные величины, параметры и угловую скорость \(\dot\theta\).
B.3 (\(0{,}6\) балла). Получите дифференциальное уравнение второго порядка, описывающее угол поворота \(\theta\).
Угловое ускорение \(\ddot\theta\) в момент, когда балку отпускают из горизонтального положения, равно: \[\ddot\theta=\frac{(m_L-m_R)\,g\,l}{I_1+I_2+(2m+m_L+m_R)\,l^2}.\]
B.4 (\(1\) балл). В момент, когда начальная скорость равна нулю, пусть \(T_{L1}\) и \(T_{L2}\) — модули вертикальных составляющих сил, действующих между левой чашкой и верхней и нижней балками соответственно. Аналогично пусть \(T_{R1}\) и \(T_{R2}\) — модули вертикальных составляющих сил для правой чашки. Вычислите величину \((T_{L2}+T_{R1})\) через заданные величины и параметры.
B.5 (\(0{,}6\) балла). Считая все части весов, включая балки и чашки, абсолютно твёрдыми телами, определите, можно ли в момент отпускания вычислить каждую из следующих сил. Ответьте «Да», «Нет» или оставьте поле пустым для каждой. За каждый неверный ответ начисляется штраф \(0{,}1\) балла. 1. \(T_{R1}\). 2. Вертикальная составляющая силы, с которой центральная опора действует на верхнюю балку. Составьте все необходимые соотношения, которые нужны для решения этой задачи. Требуется привести только виды уравнений; явный окончательный расчёт не нужен.
B.6 (\(0{,}6\) балла). Пусть \(M_T\) — масса весов без грузов. На левую и правую чашки помещены грузы массами \(m_L\) и \(m_R\) (\(m_L > m_R\)) соответственно. Балку сначала удерживают горизонтально рукой, а затем отпускают. Найдите нормальную силу \(N\), которую пол действует на весы непосредственно после отпускания.
C. Практическая модель весов Робервала (\(3{,}9\) балла).
В базовой модели весов Робервала, рассмотренной в части B, разность масс приводит к непрерывному угловому ускорению, и поэтому определить статический угол равновесия нельзя. В противоположность этому практические весы Робервала приходят в устойчивое равновесие при определённом угле наклона, зависящем от разности масс. В части C мы анализируем физическое устройство таких практических весов Робервала.
Чтобы вычислить угол равновесия как функцию разности масс, рассмотрим следующие переменные и параметры:
Верхняя балка: точка опоры (неподвижная ось балки) находится на вертикальном расстоянии \(d\) непосредственно над центром масс балки. Балка имеет массу \(M\) и момент инерции \(I_1\) относительно своей опоры (неподвижной оси).
Нижняя балка: точка опоры (неподвижная ось балки) совпадает с центром масс балки. Балка имеет момент инерции \(I_2\) относительно своей опоры (неподвижной оси).
\(m_1\), \(m_2\) (\(m_1 \ge m_2\)): полные массы чашки и всех предметов на ней для левой и правой сторон соответственно. (Обратите внимание на отличие обозначений от части B.)
\(l\): горизонтальное расстояние от серединного перпендикуляра, проходящего через центральную опору, до точки подвеса чашки.
\(g\): ускорение свободного падения.
Предполагается, что грузы неподвижны относительно чашек и движутся вместе с ними, а опоры чашек и опора балки лежат на одной прямой.
C.1 (\(1{,}4\) балла). Два груза разной массы помещены на чашки (\(m_1 > m_2\)), балку сначала удерживают в горизонтальном положении, а затем отпускают без начальной скорости. В этой ситуации дифференциальное уравнение движения для угла наклона \(\theta\) имеет вид \(A\ddot\theta = B\cos\theta + C\sin\theta\). Определите коэффициенты \(A\), \(B\) и \(C\) через заданные величины и параметры. Положите \(\theta = 0\) в горизонтальном положении.
C.2 (\(1{,}9\) балла). Когда весы находятся в состоянии равновесия (\(\theta = \theta_0\)), небольшое возмущение приводит к колебаниям балок и чашек около угла равновесия. Для анализа этих малых колебаний введём новую переменную \(\eta = \theta - \theta_0\). Приближая уравнение движения, полученное в части C.1, выведите уравнение для \(\eta\) через заданные величины и параметры. В ответе не должно быть \(\theta_0\).
C.3 (\(0{,}6\) балла). При постоянной полной массе \(m_1 + m_2\) определите, как следует распределить массу между чашками, чтобы максимизировать период малых колебаний. Вычислите период малых колебаний в пределе \(m_1 = m_2 = 0\).
▶Показать разборСкрыть разбор
ПодсказкаДля части A достаточно сравнить моменты сил относительно точки \(O\) при наклоне балки на угол \(\theta\). Для весов Робервала удобно записать закон сохранения энергии и продифференцировать его по времени; при малых колебаниях ищите линейное уравнение относительно \(\eta\).
ОтветA.1) \((-b\sin\theta+l\cos\theta)\,m_1 g\); A.2) \((b\sin\theta+l\cos\theta)\,m_2 g\); A.3) \(\theta_0=\arctan\dfrac{(m_1-m_2)\,l}{(m_1+m_2)\,b}\); A.4) вариант 3; A.5) \(\theta_1=\arctan\dfrac{(m_1-m_2)\,l}{(m_1+m_2)\,b-Md}\); A.6) \((Md-m_1b)<m_2b\). B.1) \(U(\theta)=(m_R-m_L)\,g\,l\sin\theta\); B.2) \(T=\dfrac12\left(I_1+I_2+(2m+m_L+m_R)\,l^2\right)\dot\theta^2\); B.3) \(\left(I_1+I_2+(2m+m_L+m_R)\,l^2\right)\ddot\theta=(m_L-m_R)\,g\,l\cos\theta\); B.4) \(T_{L2}+T_{R1}=(m+m_L)\,g\,\dfrac{I_1+I_2+(2m+2m_R)\,l^2}{I_1+I_2+(2m+m_L+m_R)\,l^2}-\dfrac{I_1(m_L-m_R)\,g}{I_1+I_2+(2m+m_L+m_R)\,l^2}\); B.5) ни \(T_{R1}\), ни вертикальная составляющая силы опоры на верхнюю балку определить нельзя («Нет» для обоих); B.6) \(N=(M_T+m_R+m_L)\,g-\dfrac{(m_L-m_R)^2\,g}{I_1+I_2+(2m+m_L+m_R)\,l^2}\). C.1) \(A=I_1+I_2+(m_1+m_2)\,l^2\), \(B=(m_1-m_2)\,g\,l\), \(C=-Mgd\); C.2) \(\left(I_1+I_2+(m_1+m_2)\,l^2\right)\ddot\eta=-g\sqrt{(m_1-m_2)^2\,l^2+M^2d^2}\;\eta\); C.3) максимальный период при \(m_1=m_2\); \(T=2\pi\sqrt{\dfrac{I_1+I_2}{Mdg}}\).
РешениеЧасть A.
A.1. Модуль момента против часовой стрелки, создаваемого левой чашкой с грузом при наклоне балки на угол \(\theta\) против часовой стрелки: \[(-b\sin\theta+l\cos\theta)\,m_1 g.\]
A.2. Модуль момента по часовой стрелке, создаваемого правой чашкой с грузом при наклоне на \(\theta\) против часовой стрелки:
\[(b\sin\theta+l\cos\theta)\,m_2 g.\]
A.3. Когда моменты уравновешены, балка неподвижна в наклонном положении. Условие равновесия моментов: \[(-b\sin\theta_0+l\cos\theta_0)\,m_1 g=(b\sin\theta_0+l\cos\theta_0)\,m_2 g.\] Отсюда \[\theta_0=\arctan\frac{(m_1-m_2)\,l}{(m_1+m_2)\,b}, \qquad \tan\theta_0=\frac{(m_1-m_2)\,l}{(m_1+m_2)\,b}.\]
A.4. Правильный ответ — 3. При заданных грузах балка наклоняется сильнее при увеличении \(l\) и уменьшении \(b\).
A.5. При равновесии под углом \(\theta_1\) момент по часовой стрелке относительно \(O\): \[m_2 g\,(b\sin\theta+l\cos\theta).\] Момент против часовой стрелки: \[m_1 g\,(-b\sin\theta+l\cos\theta)+Mgd\sin\theta.\] Условие равновесия: \[(Md-m_1b)\,g\sin\theta+m_1 g\,l\cos\theta=m_2 g\,b\sin\theta+m_2 g\,l\cos\theta.\]
По условию равновесия получаем \[\theta_1=\arctan\frac{(m_1-m_2)\,l}{(m_1+m_2)\,b-Md}, \qquad \tan\theta_1=\frac{(m_1-m_2)\,l}{(m_1+m_2)\,b-Md}.\]
A.6. Из начального состояния балка начинает наклоняться в сторону более тяжёлой чашки (\(m_1\)), и выполняется неравенство \[(Md-m_1b)\,g\sin\theta+m_1 g\,l\cos\theta>m_2 g\,b\sin\theta+m_2 g\,l\cos\theta.\] Если коэффициент при \(\sin\theta\) удовлетворяет \((Md-m_1b)\ge m_2 b\), левая часть остаётся больше, и балка совершает непрерывное угловое ускорение, не достигая равновесия. Если же выполнено \((Md-m_1b)<m_2 b\), существует угол, при котором моменты уравновешиваются. Ответ: \[(Md-m_1b)<m_2 b.\]
Часть B.
B.1. Тяжёлый груз \(m_L\) опускается и лёгкий груз \(m_R\) поднимается на одно и то же расстояние \(l\sin\theta\), не зависящее от \(x_R\), \(x_L\). Из-за симметрии самих весов их потенциальная энергия не меняется. Потенциальная энергия всей системы: \[(m_R-m_L)\,g\,l\sin\theta.\]
B.2. Пусть \(\theta\) — угол поворота рычагов. Балка совершает вращение вокруг неподвижной оси, и кинетическая энергия самой балки: \[\frac12(I_1+I_2)\dot\theta^2.\] Скорость точки контакта чашки с рычагом равна \(l\dot\theta\), и чашка совершает поступательное движение с той же скоростью без вращения. Грузы на чашке также движутся с этой скоростью, сохраняя ориентацию. Поэтому кинетическая энергия чашек и грузов: \[\frac12(2m+m_L+m_R)\,l^2\dot\theta^2.\] Полная кинетическая энергия системы, включая балку: \[\frac12(I_1+I_2)\dot\theta^2+\frac12(2m+m_L+m_R)\,l^2\dot\theta^2.\]
B.3. Полная механическая энергия системы: \[\frac12(I_1+I_2)\dot\theta^2+\frac12(2m+m_L+m_R)\,l^2\dot\theta^2+(m_R-m_L)\,g\,l\sin\theta=C.\] Дифференцируя по времени, получаем уравнение движения: \[\bigl(I_1+I_2+(2m+m_L+m_R)\,l^2\bigr)\ddot\theta=(m_L-m_R)\,g\,l\cos\theta.\]
B.4. Соотношение между силами, действующими на левую чашку, и её ускорением: \[(m+m_L)\,g-(T_{L1}+T_{L2})=(m+m_L)\,l\ddot\theta.\] Исключая \(\ddot\theta\) с помощью соотношения для горизонтального положения, получаем: \[T_{L1}+T_{L2}=(m+m_L)\,g-(m+m_L)\,l\ddot\theta=(m+m_L)\,g-\frac{(m+m_L)\,l^2(m_L-m_R)\,g}{I_1+I_2+(2m+m_L+m_R)\,l^2},\] \[=(m+m_L)\,g\,\frac{I_1+I_2+(2m+2m_R)\,l^2}{I_1+I_2+(2m+m_L+m_R)\,l^2}.\] Для верхней балки уравнение моментов: \[(T_{L1}-T_{R1})\,l=I_1\ddot\theta.\] Исключая \(\ddot\theta\) по заданному соотношению для горизонтального положения, получаем: \[T_{L1}-T_{R1}=\frac{I_1(m_L-m_R)\,g}{I_1+I_2+(2m+m_L+m_R)\,l^2}.\] Отсюда \[T_{L2}+T_{R1}=(m+m_L)\,g\,\frac{I_1+I_2+(2m+2m_R)\,l^2}{I_1+I_2+(2m+m_L+m_R)\,l^2}-\frac{I_1(m_L-m_R)\,g}{I_1+I_2+(2m+m_L+m_R)\,l^2}.\]
B.5. Ни одну из указанных величин нельзя определить. Из поступательного движения двух чашек и вращательного движения балки можно получить четыре линейных уравнения относительно неизвестных \(T_{L1}\), \(T_{L2}\), \(T_{R1}\), \(T_{R2}\): \[T_{L1}-T_{R1}=A, \qquad (1)\] \[T_{L2}-T_{R2}=B, \qquad (2)\] \[T_{L1}+T_{L2}=C, \qquad (3)\] \[T_{R1}+T_{R2}=D. \qquad (4)\] Здесь \(A\), \(B\), \(C\) и \(D\) — величины, выраженные через заданные в условии переменные и параметры. Поскольку их конкретные значения не важны для вида уравнений, они обозначены просто константами \(A\), \(B\), \(C\) и \(D\). Так как четыре уравнения не независимы (нет единственного решения), \(T_{L1}\), \(T_{L2}\), \(T_{R1}\), \(T_{R2}\) по отдельности не определяются. Нахождение силы, с которой опора действует на верхнюю балку, эквивалентно нахождению \(T_{L1}+T_{R1}\). Если бы её нашли, можно было бы определить \(T_{L1}\) и \(T_{R1}\). Поскольку \(T_{L1}\) и \(T_{R1}\) найти нельзя, нельзя определить и \(T_{L1}+T_{R1}\).
B.6. Пусть ускорение всей системы (весов и грузов) равно \(a_{cm}\): \[N-(M_T+m_R+m_L)\,g=(M_T+m_R+m_L)\,a_{cm},\] \[N-(M_T+m_R+m_L)\,g=(m+m_R)\,l\ddot\theta-(m+m_L)\,l\ddot\theta.\] Отсюда нормальная сила \(N\): \[N=(M_T+m_R+m_L)\,g+(m_R-m_L)\,l\ddot\theta,\] \[N=(M_T+m_R+m_L)\,g-\frac{(m_L-m_R)^2\,g}{I_1+I_2+(2m+m_L+m_R)\,l^2}.\]
Часть C.
C.1. Закон сохранения энергии при повороте на угол \(\theta\) против часовой стрелки: \[\frac12(I_1+I_2)\dot\theta^2+\frac12(m_1+m_2)\,l^2\dot\theta^2+(m_2-m_1)\,g\,l\sin\theta+Mdg(1-\cos\theta)=\text{const}.\] Дифференцируя по времени, получаем уравнение движения: \[\bigl(I_1+I_2+(m_1+m_2)\,l^2\bigr)\ddot\theta=(m_1-m_2)\,g\,l\cos\theta-Mgd\sin\theta.\] Отсюда \(A=I_1+I_2+(m_1+m_2)\,l^2\), \(B=(m_1-m_2)\,g\,l\), \(C=-Mgd\).
C.2. Уравнение движения: \[\bigl(I_1+I_2+(m_1+m_2)\,l^2\bigr)\ddot\theta=(m_1-m_2)\,g\,l\cos\theta-Mgd\sin\theta.\] В положении равновесия \(\ddot\theta=0\), поэтому \[(m_1-m_2)\,g\,l\cos\theta_0-Mgd\sin\theta_0=0, \qquad (1)\] \[\tan\theta_0=\frac{(m_1-m_2)\,l}{Md}, \qquad (1^*)\] \[\sin\theta_0=\frac{(m_1-m_2)\,l}{\sqrt{(m_1-m_2)^2l^2+M^2d^2}}, \qquad (2)\] \[\cos\theta_0=\frac{Md}{\sqrt{(m_1-m_2)^2l^2+M^2d^2}}. \qquad (3)\] Вид уравнения: \(A\ddot\theta=B\cos\theta+C\sin\theta\), \(A=I_1+I_2+(m_1+m_2)l^2\), \(B=(m_1-m_2)gl\), \(C=-Mgd\). Представляя угол как \(\theta=\theta_0+\eta\): \[A\ddot\eta=B\cos(\theta_0+\eta)+C\sin(\theta_0+\eta)=B(\cos\theta_0\cos\eta-\sin\theta_0\sin\eta)+C(\sin\theta_0\cos\eta+\cos\theta_0\sin\eta), \qquad (4)\] \[\simeq B(\cos\theta_0-\eta\sin\theta_0)+C(\sin\theta_0+\eta\cos\theta_0), \qquad (5)\] \[=(C\cos\theta_0-B\sin\theta_0)\,\eta+B\cos\theta_0+C\sin\theta_0. \qquad (5^*)\] Объединяя (2) и (3), получаем \[C\cos\theta_0-B\sin\theta_0=-g\sqrt{(m_1-m_2)^2l^2+M^2d^2}, \qquad (6)\] \[B\cos\theta_0+C\sin\theta_0=0, \qquad (7)\] и, следовательно, \[\bigl(I_1+I_2+(m_1+m_2)\,l^2\bigr)\ddot\eta=-g\sqrt{(m_1-m_2)^2l^2+M^2d^2}\;\eta. \qquad (8)\] Даже если ученик не смог определить \(A\), \(B\) и \(C\) в вопросе C.1, тот же вывод получается при правильных вычислениях, если оставить \(A\), \(B\), \(C\) как переменные/параметры: \[A\ddot\eta=-\sqrt{B^2+C^2}\,\eta. \qquad (8^*)\]
C.3. Поскольку восстанавливающий момент приближённо пропорционален \(\eta\) и описывается гармоническим движением, период малых колебаний: \[T=2\pi\sqrt{\frac{I+(m_1+m_2)\,l^2}{g\sqrt{(m_1-m_2)^2l^2+M^2d^2}}}. \qquad (1)\]
Период максимален при условии \(m_1=m_2\). Для случая \(m_L=m_R=0\) (то есть \(m_1=m_2=0\)): \[T=2\pi\sqrt{\frac{I}{Mdg}}. \qquad (3)\]
Похожие задачи
- Пустота (экспериментальный тур) Максвелл 2016/17, 7 кл.
- Мыши и сыр Санкт-Петербургская 2016/17, 8 кл.
- Гидроящик ВсОШ 2018/19, 9 кл.
- Неисправные весы — определите массу тел Интернет-олимпиада 2019/20, 7 кл.
- Неисправные весы — определите массу тел Интернет-олимпиада 2019/20, 8 кл.
- Рычаг с блоками и динамометром СПбГУ 2020/21, 7-8 кл.