Бусинка на параболической проволоке
5/10Отрезок проволоки изогнут в виде симметричного участка параболы и расположен так, что ось её симметрии вертикальна. На этот отрезок надевают маленькую бусинку массой \(m\), удерживая её у одного из краёв проволоки. Затем бусинку отпускают без начальной скорости, и она начинает скользить по проволоке под действием силы тяжести. Найдите модуль силы, с которой бусинка будет давить на проволоку, находясь в самой нижней точке своей траектории. Трение пренебрежимо мало. Размеры \(L\) и \(H\), указанные на рисунке, известны.
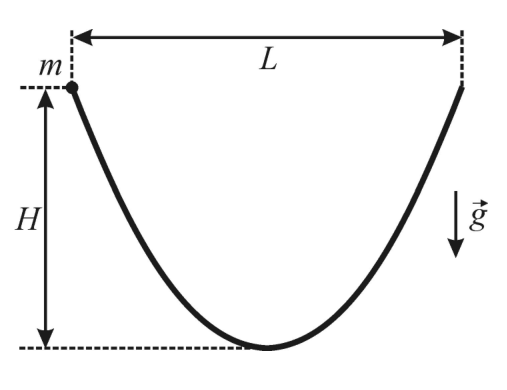
▶ПодсказкаСкрыть: подсказка
ПодсказкаСкорость внизу найдите из закона сохранения энергии, а второй закон Ньютона для движения по окружности требует радиуса кривизны параболы в вершине. Его можно найти, сравнив параболу с окружностью вблизи вершины.
▶ОтветСкрыть: ответ
Ответ\(N = mg\left(1 + \dfrac{16H^2}{L^2}\right)\).
Угловая скорость вектора скорости
5/10Какого максимального значения достигает в процессе полёта угловая скорость вращения вектора скорости тела, брошенного с начальной скоростью 10 м/с под углом \(60^\circ\)? Ускорение свободного падения равно 10 м/с\(^2\). Ответ выразите в рад/с, округлите до целого числа.
▶ПодсказкаСкрыть: подсказка
ПодсказкаУгловая скорость поворота вектора скорости равна \(a_\perp/v\), где \(a_\perp\) — нормальная составляющая ускорения. Когда она максимальна?
▶ОтветСкрыть: ответ
Ответ\(2\) рад/с.
Радиусы кривизны
5/10Тонкий обруч радиусом 14,1 см катится без проскальзывания с постоянной скоростью по горизонтальной поверхности. Ответы на следующие вопросы дайте в сантиметрах, округлите до целого.
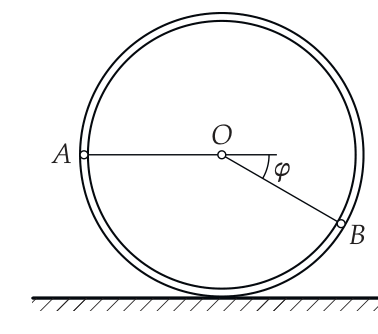
(2 балла) Чему равен радиус кривизны траектории такой точки \(A\) обруча, что в данный момент вектор \(\overrightarrow{OA}\) лежит в горизонтальной плоскости (см. рисунок)?
(4 балла) Найдите радиус кривизны траектории точки \(B\) обруча, для которой в рассматриваемый момент времени вектор \(\overrightarrow{OB}\) составляет угол \(\varphi = \dfrac{\pi}{6}\) с горизонталью.
▶ПодсказкаСкрыть: подсказка
ПодсказкаПри качении с постоянной скоростью ускорение точки обруча такое же, как при вращении вокруг оси в системе, движущейся со скоростью оси. Радиус кривизны найдите как \(v^2/a_\perp\).
▶ОтветСкрыть: ответ
Ответa) \(r_A = 2\sqrt2 R \approx 40\) см; b) \(r_B = 2R \approx 28\) см.
▶РешениеСкрыть: решение
РешениеУскорение точки \(A\) в системе, движущейся со скоростью оси, и в лабораторной системе одинаковое. Оно равно \(a_A = \omega^2 R\) и направлено горизонтально (\(\omega\) "— угловая скорость). Скорость точки \(A\) равна \(v_A = \omega R\sqrt2\) и направлена под углом \(\dfrac{\pi}{4}\) к горизонтали. Радиус кривизны траектории определяется из соотношения \[r_A = \frac{v_A^2}{a_A^{(\perp)}} = \frac{v_A^2\sqrt2}{a_A},\] где \(a_A^{(\perp)}\) "— проекция ускорения на направление, перпендикулярное скорости. Таким образом, ответ: \(r_A = 2\sqrt2 R \approx 40\) см.
Рассуждая так же, как в пункте a), можно получить для радиуса кривизны траектории точки \(B\) соотношение \[r_B = 4R\sin\left(\frac{\pi}{4} - \frac{\varphi}{2}\right),\] из которого следует ответ: \(r_B = 2R \approx 28\) см.
Радиусы кривизны
5/10Тонкий обруч радиусом 14,1 см катится без проскальзывания с постоянной скоростью по горизонтальной поверхности. Ответы на следующие вопросы дайте в сантиметрах, округлите до целого.
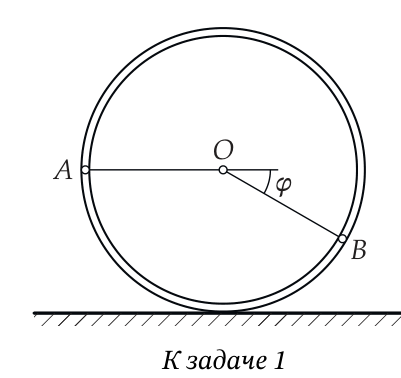
Чему равен радиус кривизны траектории такой точки \(A\) обруча, что в данный момент вектор \(\overrightarrow{OA}\) лежит в горизонтальной плоскости (см. рисунок)?
Найдите радиус кривизны траектории точки \(B\) обруча, для которой в рассматриваемый момент времени вектор \(\overrightarrow{OB}\) составляет угол \(\varphi = \dfrac{\pi}{6}\) с горизонталью.
▶ПодсказкаСкрыть: подсказка
ПодсказкаРадиус кривизны равен \(v^2/a_\perp\), где \(a_\perp\) — нормальная к траектории составляющая ускорения. Ускорение точки обруча проще найти в системе отсчёта, движущейся со скоростью оси.
▶ОтветСкрыть: ответ
Ответ1) \(r_A = 2\sqrt2 R \approx 40\) см; 2) \(r_B = 2R \approx 28\) см.
▶РешениеСкрыть: решение
РешениеУскорение точки \(A\) в системе, движущейся со скоростью оси, и в лабораторной системе одинаковое. Оно равно \(a_A = \omega^2 R\) и направлено горизонтально (\(\omega\) — угловая скорость). Скорость точки \(A\) равна \(v_A = \omega R\sqrt2\) и направлена под углом \(\pi/4\) к горизонтали. Радиус кривизны траектории определяется из соотношения \[r_A = \frac{v_A^2}{a_A^{(\perp)}} = \frac{v_A^2\sqrt2}{a_A},\] где \(a_A^{(\perp)}\) — проекция ускорения на направление, перпендикулярное скорости. Таким образом, ответ: \(r_A = 2\sqrt2 R \approx 40\) см.
Рассуждая так же, как в пункте a), можно получить для радиуса кривизны траектории точки \(B\) соотношение \[r_B = 4R\sin\left(\frac{\pi}{4} - \frac{\varphi}{2}\right),\] из которого следует ответ: \(r_B = 2R \approx 28\) см.
Самолёт, летящий курсом на северо-восток
6/10Самолёт в Новогоднюю ночь в безветренную погоду стартовал с аэродрома Санкт-Петербурга (\(60^\circ\) северной широты) и летит на постоянной высоте \(h = 5\) км с постоянной по величине скоростью \(V = 1000\) км/час, держа всё время курс на северо-восток (по звёздам). С каким по модулю ускорением относительно Земли (в системе отсчёта Птолемея) движется самолёт ровно через время \(T\), равное четырём часам полёта? Землю можно считать шаром с радиусом \(R = 6400\) км.
▶ПодсказкаСкрыть: подсказка
ПодсказкаКурс на северо-восток означает постоянный угол \(45^\circ\) с меридианом. Найдите широту самолёта через время \(T\) и радиус его параллели, а затем разложите ускорение на составляющие от поворота вектора скорости.
▶ОтветСкрыть: ответ
ОтветЧерез 4 часа полёта самолёт движется относительно Земли с ускорением, модуль которого равен \(a \cong 0{,}1\) м/с\(^2\).
Таракан на глобусе
6/10По поверхности стоящего неподвижно небольшого школьного глобуса радиусом \(R = 9\) см бежит маленький таракан с постоянной по модулю скоростью \(V = 3\) см/с. По отношению к разметке глобуса его скорость все время направлена на северо-восток. Каково по модулю ускорение таракана в тот момент, когда он наступает на кружочек, соответствующий положению Санкт-Петербурга (\(\varphi = 60^\circ\) северной широты)? Глобус не вращается.
▶ПодсказкаСкрыть: подсказка
ПодсказкаУскорение имеет две составляющие: к центру глобуса и вдоль поверхности, перпендикулярно скорости. Вторая связана с поворотом касательной к траектории при движении по глобусу.
▶ОтветСкрыть: ответ
Ответ\(a = \dfrac{V^2}{R}\sqrt{\dfrac{5}{2}} \approx 1{,}58\text{ см/с}^2\).
Нецентральный удар
6/10Две одинаковые шайбы массой \(m\), связанные нерастяжимой лёгкой нитью, движутся по горизонтальной гладкой поверхности со скоростью \(v\), как показано на рисунке.
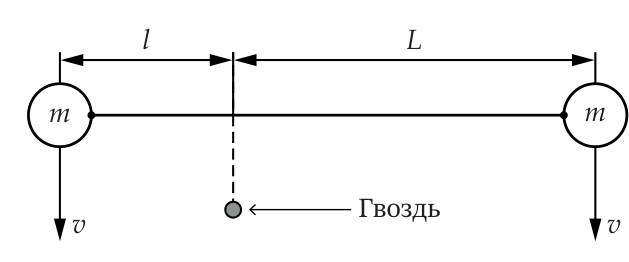
Нить не провисает, но и не натянута. В процессе движения нить налетает на гвоздь. Длины отрезков нити между шайбами и гвоздём равны \(l\) и \(L\). Трение между нитью и гвоздём отсутствует.
Найдите силу натяжения нити сразу после того, как нить коснётся гвоздя, а также ускорение точки нити, соприкасающейся с гвоздём в этот момент времени.
Определите радиусы кривизны траекторий шайб в момент, когда нить коснётся гвоздя.
▶ПодсказкаСкрыть: подсказка
ПодсказкаСила натяжения нити одинакова по обе стороны от гвоздя (трения нет), а нить нерастяжима. Что это говорит об ускорениях шайб вдоль нити и о радиусах кривизны их траекторий в этот момент?
▶ОтветСкрыть: ответ
Ответ1) \(T = mv^2\,\dfrac{L+l}{2Ll}\), \(a = v^2\,\dfrac{L-l}{2Ll}\); 2) \(R = \dfrac{2Ll}{L+l}\).
Бросок вдоль параболического холма
6/10Чтобы тело летело вдоль поверхности y=H−αx², траектория броска должна совпасть с формой холма: сравнивают радиус кривизны холма в вершине с v²/g и находят начальную скорость (варианты 1–2).
Полный текст условия и решения набирается — скоро появится прямо здесь.
Точка с постоянным модулем ускорения
6/10Точка ускоряется по окружности так, что модуль полного ускорения постоянен; для нормальной составляющей получается уравнение осциллятора, и скорость V²=aR·sin2φ. (варианты с разными числами)
Полный текст условия и решения набирается — скоро появится прямо здесь.
Колечко на параболе без давления на проволоку
6/10Сила реакции ноль всё время, значит колечко движется как свободно падающее по параболе; через радиус кривизны в вершине и энергию находится начальная скорость.
Полный текст условия и решения набирается — скоро появится прямо здесь.
Муравей на вращающемся стержне
6/10Муравей ползёт с постоянной скоростью по равномерно вращающемуся стержню; скорость и ускорение в базисе радиальный/поперечный (в том числе кориолисова добавка 2V0ω), радиус кривизны спирали — из нормальной компоненты ускорения.
Полный текст условия и решения набирается — скоро появится прямо здесь.
Два шарика
7/10Два шарика на нити лежат на гладкой плоскости, одному сообщают вертикальную скорость; в момент вертикальной нити найти радиус кривизны траектории верхнего шарика через нормальное ускорение в неинерциальной (движущейся с центром масс) системе и условие отрыва нижнего от плоскости.
Полный текст условия и решения набирается — скоро появится прямо здесь.
Движение по спице
6/10Материальные точки \(B\) и \(C\) связаны нерастяжимыми нитями \(AB\) и \(BC\). Точка \(C\) может скользить по неподвижной длинной вертикальной спице, на которой также закреплён конец \(A\) нити \(AB\). В момент, показанный на рисунке, нить \(BC\) образует угол \(\varphi = 30^\circ\) с вертикалью и перпендикулярна нити \(AB\), скорость точки \(C\) направлена вниз и равна \(v\), тангенциальное ускорение точки \(B\) равно \(a_\tau\), и точка \(B\) движется в плоскости рисунка. Нити натянуты. Оказалось, что ускорение точки \(C\) в рассматриваемый момент равняется нулю.
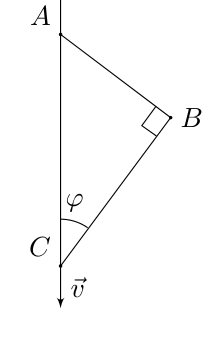
Определите модуль скорости \(v_B\) точки \(B\) в рассматриваемый момент.
Определите длину \(l_{BC}\) нити \(BC\).
Определите модуль ускорения \(a_B\) точки \(B\) в рассматриваемый момент.
▶ПодсказкаСкрыть: подсказка
ПодсказкаТочка \(B\) движется по окружности вокруг \(A\), поэтому её скорость направлена вдоль нити \(BC\). Для длины \(BC\) перейдите в систему отсчёта точки \(C\): там \(B\) движется по окружности вокруг \(C\), а так как \(\vec a_C = 0\), ускорения в обеих системах одинаковы.
▶ОтветСкрыть: ответ
Ответ1) \(v_B = v\cos\varphi = \dfrac{v\sqrt3}{2}\); 2) \(l_{BC} = \dfrac{v^2\sin^2\varphi}{a_\tau} = \dfrac{v^2}{4a_\tau}\); 3) \(a_B = a_\tau\sqrt{1 + \operatorname{ctg}^6\varphi} = 2\sqrt7\,a_\tau\).
▶РешениеСкрыть: решение
Решение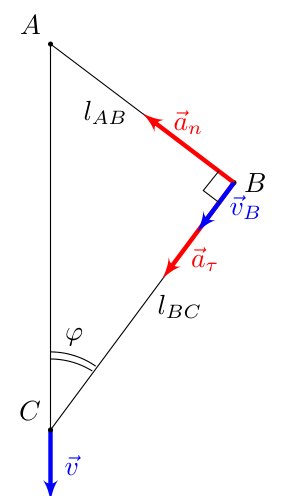
Так как точка \(A\) закреплена, а нить \(AB\) натянута, то точка \(B\) движется по окружности с центром в точке \(A\) и радиусом \(l_{AB}\). Следовательно, её скорость в рассматриваемый момент перпендикулярна радиусу окружности, то есть нити \(AB\), и поэтому направлена вдоль нити \(BC\), перпендикулярной нити \(AB\). Найти скорость точки \(B\) можно двумя способами.
Первый способ: поскольку нить \(BC\) нерастяжима и натянута, то проекции скоростей точек \(B\) и \(C\) на неё равны. Проекция скорости точки \(C\) на нить \(BC\) равна \(v\cos\varphi\), так что \(v_B = v\cos\varphi\).
Второй способ: перейдем в систему отсчета точки \(C\), то есть в поступательно движущуюся систему отсчёта, в которой точка \(C\) покоится. Скорости \(\vec v_B\) и \(\vec v\,'_B\) точки \(B\) в исходной и новой системах отсчёта соответственно связаны соотношением \(\vec v_B = \vec v\,'_B + \vec v_C\), где \(\vec v_C\) — скорость точки \(C\) в исходной системе отсчёта. В новой системе отсчёта точка \(C\) покоится, нить \(BC\) натянута, так что точка \(B\) движется по окружности с центром в точке \(C\) и радиусом \(l_{BC}\). При этом скорость точки \(B\) в новой системе отсчёта направлена перпендикулярно радиусу окружности — нити \(BC\). Значит, скорости \(\vec v_B\), \(-\vec v\) и \(\vec v_B - \vec v = \vec v\,'_B\) образуют прямоугольный треугольник с углом \(\varphi\) между \(\vec v\) и \(\vec v_B\), в котором \(\vec v\) является гипотенузой. В таком случае \(v_B = v\cos\varphi\).
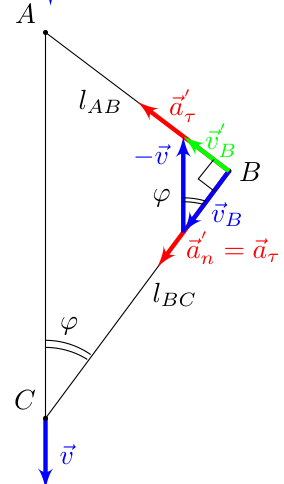
\[v_B = v\cos\varphi = \frac{v\sqrt3}{2}.\] Теперь определим длину нити \(BC\). Для этого перейдём в систему отсчёта точки \(C\), в точности как в Варианте 2 в предыдущем пункте. Поскольку новая система отсчёта поступательно движется относительно исходной, то ускорения \(\vec a_B\) и \(\vec a\,'_B\) точки \(B\) в исходной и новой системах отсчёта соответственно связаны соотношением \(\vec a_B = \vec a\,'_B + \vec a_C\), где \(\vec a_C\) — ускорение точки \(C\) в исходной системе отсчёта. Так как точка \(B\) движется по окружности с центром в точке \(C\) в новой системе отсчёта, то её ускорение складывается из тангенциального ускорения \(\vec a\,'_\tau\), направленного вдоль нити \(AB\), и ортогонального ему нормального ускорения \(\vec a\,'_n\), направленного к точке \(C\) вдоль нити \(BC\). По условию в исходный момент \(\vec a_C = 0\), так что \(\vec a_B = \vec a\,'_B\). Также дано, что ускорение точки \(B\), направленное вдоль нити \(BC\), равно \(a_\tau\). Значит, нормальное ускорение точки \(B\) в новой системе отсчёта равно \(a_\tau\). С другой стороны, оно равно \[\frac{(v'_B)^2}{l_{BC}} = \frac{(v\sin\varphi)^2}{l_{BC}},\] где равенство \(v'_B = v\sin\varphi\) получается из геометрии прямоугольного треугольника, образованного скоростями \(\vec v_B\), \(-\vec v\) и \(\vec v\,'_B\). Таким образом, \[a_\tau = \frac{(v\sin\varphi)^2}{l_{BC}} \quad\Longrightarrow\quad l_{BC} = \frac{v^2\sin^2\varphi}{a_\tau}.\] \[l_{BC} = \frac{v^2\sin^2\varphi}{a_\tau} = \frac{v^2}{4a_\tau}.\] Определим полное ускорение точки \(B\) в исходной системе отсчёта. Поскольку в исходной системе отсчёта точка \(B\) движется по окружности с центром в точке \(A\), то её полное ускорение складывается из двух ортогональных составляющих: тангенциального ускорения \(a_\tau\) и нормального ускорения, направленного вдоль нити \(AB\) к точке \(A\) и равного \[a_n = \frac{v_B^2}{l_{AB}} = \frac{v^2\cos^2\varphi}{l_{BC}\cdot\operatorname{tg}\varphi} = \frac{a_\tau\cos^3\varphi}{\sin^3\varphi} = a_\tau\operatorname{ctg}^3\varphi.\] Равенство \(l_{AB} = l_{BC}\cdot\operatorname{tg}\varphi\) получается из геометрии прямоугольного треугольника \(ABC\). Полное ускорение точки \(B\) находим по теореме Пифагора \[a_B = \sqrt{a_n^2 + a_\tau^2} = a_\tau\cdot\sqrt{1 + \operatorname{ctg}^6\varphi} = 2\sqrt7\,a_\tau.\]
Весы
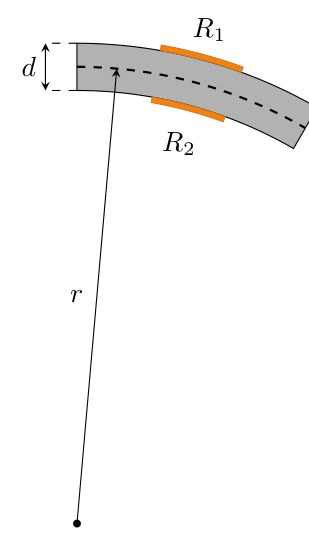
6/10В этой задаче вам предлагается изучить работу электронных весов. Принцип их работы, как и у пружинных весов, основан на измерении деформации тела под механической нагрузкой. Деформируемым телом является балка прямоугольного сечения, прикрепленная одним концом к корпусу весов, а другим к платформе, на которую устанавливается измеряемый груз. Толщина балки \(d\). Под нагрузкой балка изгибается. Измерение деформации производится с помощью двух одинаковых тензорезисторов №1 и №2, жестко приклеенных на верхнюю и нижнюю части балки соответственно. То есть при деформации балки длина резистора изменяется также, как длина участка поверхности, на который он приклеен.
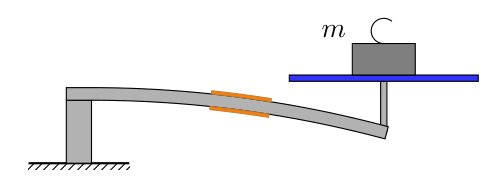
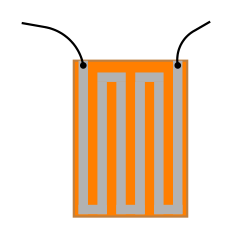
Тензорезистор представляет змейку из проводящей фольги, наклеенную на поверхность балки. При деформации балки фольга растягивается или сжимается, за счет чего ее сопротивление соответственно увеличивается или уменьшается. Зависимость сопротивления тензорезистора от относительного удлинения (сжатия) \(\varepsilon\) поверхности, на которую он приклеен, задается выражением: \[R_{1,2} = R_0(1 + k\varepsilon),\] где \(R_0\) — сопротивление при отсутствии деформации, \(k\) — тензометрический коэффициент. Величина \(k\) лежит в пределах от 1 до 2.
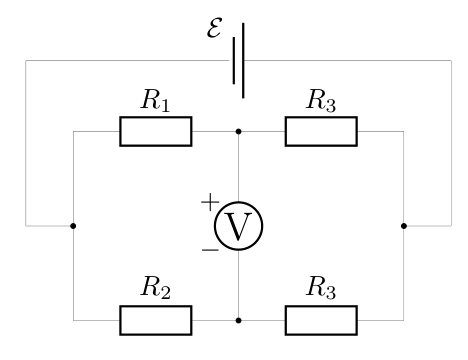
Тензорезисторы включены в электрическую цепь с двумя обычными резисторами \(R_3\), источником постоянного напряжения и вольтметром. Сопротивления резисторов \(R_3\) равны \(R_0\) (сопротивлению тензорезистора при отсутствии деформации).
Когда на платформу весов ставят груз, балка изгибается, при этом верхняя часть балки растягивается, а нижняя сжимается. Некоторая линия внутри балки остается недеформируемой (в дальнейшем недеформируемая линия), то есть ее длина при изгибе балки остается неизменной. Участок балки, к которому приклеены тензорезисторы, можно представить в виде дуги окружности. Радиус кривизны недеформируемой линии в месте крепления тензорезисторов обратно пропорционален массе груза \(m\), поставленного на платформу весов: \[r = \frac{\alpha}{m},\] где \(\alpha\) — некоторый известный коэффициент. При этом значение радиуса кривизны много больше толщины балки, и изменением толщины балки можно пренебречь.
Массу платформы и балки в рассматриваемой модели учитывать не будем. Вольтметр будем считать идеальным.
Предположим, что недеформируемая линия проходит через середину балки.
Выразите величину относительной деформации \(\varepsilon_1\) тензорезистора №1 через величины \(r\) и \(d\).
Выразите величину относительной деформации \(\varepsilon_2\) тензорезистора №2 через величины \(r\) и \(d\).
Зависимость величины показаний вольтметра от массы поставленного на платформу груза с учетом малости деформации балки может быть представлена в виде: \[U = \gamma m^n,\] где \(n\) — целое число, \(\gamma\) — коэффициент пропорциональности.
Определите \(n\) и \(\gamma\).
Теперь предположим, что недеформируемая линия проходит на расстоянии \(x = d/4\) от верхней поверхности балки. Рассчитайте в этом случае показания вольтметра при установке на платформу груза массой \(m\).
Весы перенесли в более теплое помещение, из-за этого они нагрелись. В процессе нагрева весов балка изменила свою длину, ее относительная деформация составила \(\varepsilon_3\) (порядка величин \(\varepsilon_1\), \(\varepsilon_2\)). Изменением толщины и ширины балки можно пренебречь. Рассчитайте в этом случае показания вольтметра при установке на платформу груза массой \(m\). (Недеформируемая линия проходит посередине балки.)
При решении задачи считайте известными величины:
\(\mathcal{E}\) — напряжение источника питания;
\(k\) — тензометрический коэффициент резисторов №1 и №2;
\(m\) — масса груза, установленного на весы;
\(\alpha\) — коэффициент пропорциональности между радиусом кривизны балки в месте крепления резисторов и массой груза в минус первой степени;
\(d\) — толщина деформируемой балки;
\(\varepsilon_3\) — относительное удлинение балки при ее нагреве.
▶ПодсказкаСкрыть: подсказка
ПодсказкаРезистор на поверхности балки лежит на дуге радиуса \(r \pm d/2\) с тем же углом, что и участок недеформируемой линии. Мостовая схема при малых \(\Delta R\) даёт напряжение, пропорциональное разности относительных изменений сопротивлений \(R_1\) и \(R_2\).
▶ОтветСкрыть: ответ
Ответ1) \(\varepsilon_1 = \dfrac{d}{2r}\); 2) \(\varepsilon_2 = -\dfrac{d}{2r}\); 3) \(n = 1\), \(\gamma = \dfrac{\mathcal{E}kd}{4\alpha}\); 4) \(U' = \dfrac{\mathcal{E}kdm}{4\alpha}\) — показания не изменятся; 5) \(U'' = \dfrac{\mathcal{E}kdm}{4\alpha}\) — показания не изменятся.
▶РешениеСкрыть: решение
Решение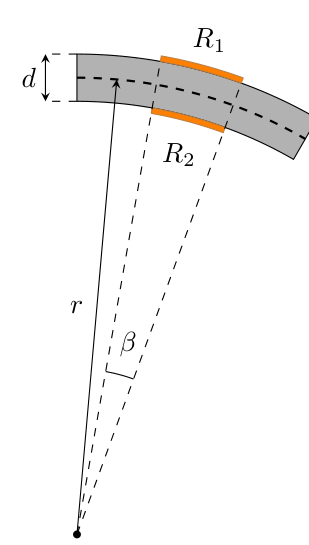
Проведем из центра дуги окружности недеформируемой линии два луча к краям резистора №1. Эти два луча отсекут на недеформируемой линии дугу, размер которой будет равен размеру резистора \(l_0\) до деформации. Положим угол между лучами равным \(\beta\). Тогда размер резистора в недеформируемом состоянии окажется равным \(l_0 = \beta r\).
Размер подложки после деформирования балки составит \[l = \beta(r + d/2).\] Тогда величина относительного удлинения резистора составит \[\varepsilon_1 = \frac{l - l_0}{l_0} = \frac{d}{2r}.\] Относительное изменение длины резистора №2 будет таким же по модулю, но отрицательным: \[\varepsilon_2 = -\frac{l - l_0}{l_0} = -\frac{d}{2r}.\]
В ненагруженном состоянии балки напряжения на резисторах №1 и №2 одинаковы и равны половине напряжения источника питания. Показания вольтметра в этом случае будут нулевыми. При нагрузке балки сопротивление резистора №1 увеличится на величину \[\Delta R = k\varepsilon R_0 = k\cdot\frac{d}{2r}\cdot R_0 \ll R_0,\] а сопротивление резистора №2 уменьшится на ту же величину. Силы тока через резисторы \(R_1\) и \(R_2\), соответственно, равны \[I_1 = \frac{\mathcal{E}}{R_1 + R_0} = \frac{\mathcal{E}}{2R_0 + \Delta R}, \qquad I_2 = \frac{\mathcal{E}}{R_2 + R_0} = \frac{\mathcal{E}}{2R_0 - \Delta R}.\] Показание вольтметра будет равно разности напряжений на резисторах \(R_3 = R_0\) и составит \[U = (I_2 - I_1)R_0 = \left(\frac{\mathcal{E}}{2R_0 - \Delta R} - \frac{\mathcal{E}}{2R_0 + \Delta R}\right)\cdot R_0 = \frac{2\mathcal{E}R_0\Delta R}{4R_0^2 - (\Delta R)^2} \approx \frac{\mathcal{E}}{2}\cdot\frac{\Delta R}{R_0}.\] С учетом ранее полученного выражения для изменений сопротивлений резисторов: \[U = \frac{\mathcal{E}kd}{4r} = \frac{\mathcal{E}kdm}{4\alpha}.\] Таким образом, зависимость величины показаний вольтметра от массы поставленного на платформу груза является прямой пропорциональностью, то есть \(n = 1\). Тогда для коэффициента этой зависимости имеем: \[\gamma = \frac{\mathcal{E}kd}{4\alpha}.\]
Если недеформируемая линия балки будет проходить на некотором расстоянии \(x\) от верхней поверхности балки, то формулы для относительной деформации подложек резисторов №1 и №2 примут вид: \[\begin{cases} \varepsilon_1 = x/r,\\ \varepsilon_2 = -(d - x)/r. \end{cases}\] Соответственно, относительные изменения сопротивлений: \[\begin{cases} \Delta R_1/R_0 = kx/r,\\ \Delta R_2/R_0 = -k(d - x)/r. \end{cases}\] Тогда для показаний вольтметра аналогично предыдущему случаю получим: \[U' = \left(\frac{\mathcal{E}}{2R_0 + \Delta R_2} - \frac{\mathcal{E}}{2R_0 + \Delta R_1}\right)\cdot R_0 = \frac{\mathcal{E}R_0(\Delta R_1 - \Delta R_2)}{(2R_0 + \Delta R_1)(2R_0 + \Delta R_2)} \approx \frac{\mathcal{E}}{4}\cdot\frac{\Delta R_1 - \Delta R_2}{R_0},\] откуда \[U' = \frac{k\mathcal{E}}{4}\left(\frac{x}{r} + \frac{d - x}{r}\right) = \frac{\mathcal{E}kd}{4r} = U.\] То есть полученный ранее ответ не зависит от места положения недеформируемой линии.
Теперь предположим, что балка ко всему прочему нагрелась. Тогда к относительным изменениям длины подложек резисторов добавятся еще и удлинения за счет теплового расширения балки: \[\begin{cases} \varepsilon_1 = d/(2r) + \varepsilon_3,\\ \varepsilon_2 = -d/(2r) + \varepsilon_3. \end{cases}\] Проведя аналогичные вычисления, получим, что и в этом случае показания вольтметра останутся прежними:
\[U'' = \frac{k\mathcal{E}}{4}\left(\frac{d}{2r} + \varepsilon_3 - \frac{d}{2r} - \varepsilon_3\right) = \frac{\mathcal{E}kd}{4r} = U.\] То есть предложенная схема тензоэлектрического датчика является термостабильной и в целом не чувствительна к деформациям растяжения-сжатия балки.
Переправа
7/10Из пункта \(A\), расположенного на одном берегу реки шириной \(l\), переправляется на противоположный берег небольшая моторная лодка. Берега реки параллельны друг другу. Скорость течения реки везде одинакова и равна \(u\). На противоположном берегу реки на одном перпендикуляре к берегам с пунктом \(A\) расположен пункт \(B\). Скорость лодки относительно воды постоянна по величине и равна \(2u\), а её вектор в течение всего времени переправы перпендикулярен прямой \(BC\), где \(C\) — центр лодки. В некоторый момент времени \(t_1\) скорость лодки относительно берега перпендикулярна линии берега.
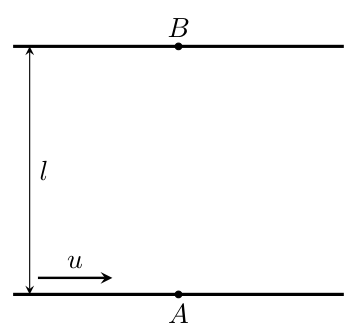
В каком направлении лодка начала движение из пункта \(A\): по течению или против течения? Ответ обоснуйте.
Найдите угол \(\angle ABC\) в момент времени \(t_1\).
На каком расстоянии от пункта \(B\) будет находиться лодка, когда она достигнет противоположного берега реки?
На каком расстоянии от пункта \(B\) будет находиться лодка в момент времени \(t_1\)?
Найдите радиус кривизны траектории лодки в системе отсчёта берега для двух случаев: а) в момент старта из пункта \(A\); б) в момент времени \(t_1\).
▶ПодсказкаСкрыть: подсказка
ПодсказкаЗапишите, как за малое время меняются расстояние \(r = BC\) и координата \(y\) поперёк реки: из них складывается величина, которая не меняется. Ускорение лодки относительно берега — это только поворот вектора её скорости относительно воды.
▶ОтветСкрыть: ответ
Ответ1) против течения; 2) \(\angle ABC = 60^\circ\); 3) \(l/2\); 4) \(2l/3\); 5) а) \(R_A = l/2\), б) \(R_1 = \dfrac{4\sqrt3}{9}\,l\).
▶РешениеСкрыть: решение
РешениеРассмотрим случай, когда лодка начинает движение по течению реки. Введём систему координат с началом в пункте \(A\), ось \(x\) направим вдоль скорости течения, а ось \(y\) направим к пункту \(B\). Пусть \(r\) — расстояние от точки \(B\) до центра лодки, \(\angle ABC = \alpha\). Тогда для движения «по течению» элементарные приращения за малое время \(\mathrm{d}t\):
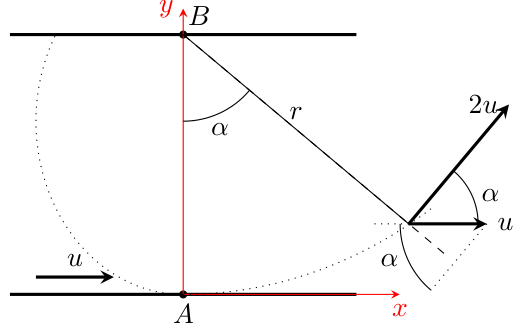
\[\mathrm{d}r = u\sin\alpha\,\mathrm{d}t, \tag{1}\] \[\mathrm{d}x = 2u\cos\alpha\,\mathrm{d}t + u\,\mathrm{d}t, \tag{2}\] \[\mathrm{d}y = 2u\sin\alpha\,\mathrm{d}t. \tag{3}\] В любой момент времени до достижения лодкой противоположного берега \(0 \leqslant \alpha \leqslant \pi/2\), поэтому \(v_x = \dfrac{\mathrm{d}x}{\mathrm{d}t} = 2u\cos\alpha + u \geqslant u > 0\). Поэтому скорость относительно берега не может быть направлена перпендикулярно линии берега. Отсюда делаем вывод, что лодка начала движение из пункта \(A\) против течения.
Итак, лодка начинает движение против течения реки. Введём также систему координат с началом в пункте \(A\), ось \(x\) направим вдоль скорости течения, а ось \(y\) направим к пункту \(B\), \(r\) — расстояние от точки \(B\) до центра лодки, \(\angle ABC = \alpha\). Тогда для движения «против течения» элементарные приращения за малое время \(\mathrm{d}t\):
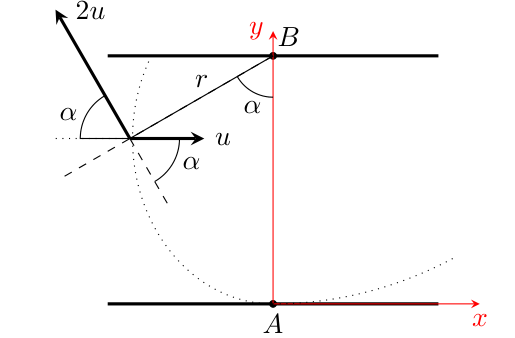
\[\mathrm{d}r = -u\sin\alpha\,\mathrm{d}t, \tag{4}\] \[\mathrm{d}x = -2u\cos\alpha\,\mathrm{d}t + u\,\mathrm{d}t, \tag{5}\] \[\mathrm{d}y = 2u\sin\alpha\,\mathrm{d}t. \tag{6}\] При движении перпендикулярно линии берега \(\mathrm{d}x = 0\), тогда из уравнения (5) следует \(-2u\cos\alpha + u = 0 \implies \cos\alpha = 1/2 \implies \alpha = 60^\circ = \pi/3\).
Умножая уравнение (4) на 2 и складывая с уравнением (6), получим \[2\,\mathrm{d}r + \mathrm{d}y = 0 \implies 2r + y = \mathrm{const}.\] Вычислим эту константу в момент начала движения (\(r_A = l\), \(y_A = 0\)), откуда \(r(y) = l - y/2\). В момент достижения противоположного берега \[y_B = l \implies r_B = l/2.\]
В момент времени \(t_1\) из геометрических соображений можно записать, что \(r\cos\alpha = l - y\). Подставляя зависимость \(r(y)\) и значение угла \(\alpha\) в этот момент времени, получаем уравнение: \[\frac12(l - y_1/2) = l - y_1 \implies y_1 = \frac23 l \implies r_1 = \frac23 l.\]
Для нахождения радиуса кривизны траектории найдём скорость и ускорение в нужных точках. Скорость относительно берега равна сумме скорости воды \(\vec u\) в реке и скорости лодки \(\vec u_\text{л}\) относительно воды: \(\vec v = \vec u + \vec u_\text{л}\). После возведения в квадрат получаем: \(v = \sqrt{\vec u^{\,2} + \vec u_\text{л}^{\,2} + 2(\vec u\cdot\vec u_\text{л})} = \sqrt{u^2 + 4u^2 + 4u^2\cos\angle(\vec u, \vec u_\text{л})} = u\sqrt{5 + 4\cos\angle(\vec u, \vec u_\text{л})}\). Для точки старта \(\angle(\vec u, \vec u_\text{л}) = \pi\), тогда скорость равна \(v_A = u\). Для момента времени \(t_1\) угол между скоростями \(\angle(\vec u, \vec u_\text{л}) = \pi - \alpha\), тогда скорость равна \(v_1 = u\sqrt3\).
Скорость лодки равна векторной сумме скоростей течения воды и лодки относительно воды. Скорость течения не меняется ни по модулю, ни по направлению. Скорость лодки не меняется по модулю, но меняется по направлению. Производная вектора скорости лодки по модулю равна произведению угловой скорости вращения вектора \(\vec u_\text{л}\) на модуль этого вектора. Получим выражение для ускорения лодки: \[\vec a_\text{абс} = \frac{\mathrm{d}}{\mathrm{d}t}(\vec u + \vec u_\text{л}) = \frac{\mathrm{d}\vec u}{\mathrm{d}t} + \frac{\mathrm{d}\vec u_\text{л}}{\mathrm{d}t} = \vec a_\text{л},\] \[|\vec a_\text{л}| = 2u\cdot\omega_\alpha = 2u\frac{\mathrm{d}\alpha}{\mathrm{d}t}.\] Для нахождения производной угла \(\alpha\) надо компоненту скорости, перпендикулярную отрезку \(BC\), поделить на расстояние \(r\): \[v_\perp = 2u - u\cos\alpha,\] \[\frac{\mathrm{d}\alpha}{\mathrm{d}t} = \omega_\alpha = \frac{2u - u\cos\alpha}{r}.\] В момент выхода из пункта \(A\) угол \(\alpha = 0\), поэтому: \[\frac{\mathrm{d}\alpha}{\mathrm{d}t} = \frac{u}{l} \implies a_A = \frac{2u^2}{l}.\] В момент времени \(t_1\) угол \(\alpha = \pi/3\), значит: \[\frac{\mathrm{d}\alpha}{\mathrm{d}t} = \frac{3u/2}{2l/3} = \frac{9u}{4l} \implies a_1 = \frac{9u^2}{2l}.\] В пункте отправления скорость и ускорение взаимно перпендикулярны, поэтому найти радиус кривизны траектории можно следующим образом: \[R_A = \frac{v_A^2}{a_A} = \frac{l}{2}.\] Для момента времени \(t_1\) найдём проекцию ускорения на перпендикуляр к скорости движения, т. е. на ось \(Ox\): \(a_{1x} = a_1\sin\alpha = \dfrac{9u^2\sqrt3}{4l}\), тогда радиус кривизны траектории в этой точке: \[R_1 = \frac{v_1^2}{a_{1x}} = \frac{4\sqrt3\,l}{9}.\]
Камень и модель самолёта на траектории камня
5/10Из дальности (высоты) полёта камня найти начальную скорость; затем самолёт летит с постоянной по модулю скоростью по той же траектории — в верхней точке нужен радиус кривизны, и сила воздуха находится из ускорения v²/R. (варианты 3–4)
Полный текст условия и решения набирается — скоро появится прямо здесь.
Вращающаяся жидкость как зеркало
5/10Свободная поверхность вращающейся жидкости — параболоид; радиус кривизны в нижней точке g/ω², он же даёт параболическое зеркало, фокус которого определяет расстояние до изображения Солнца (лучи параллельны оси). (варианты 5–8)
Полный текст условия и решения набирается — скоро появится прямо здесь.
Удар по мячу с равным модулем скорости
5/10Модуль скорости мяча одинаков в два момента, вектор скорости повернулся на 2β; из симметрии находят время полёта, высоту и радиус кривизны a_n/V² (варианты 1–2).
Полный текст условия и решения набирается — скоро появится прямо здесь.
Частица в плоском конденсаторе
5/10Частица движется параллельно обкладкам на заданном расстоянии от пластины; радиус кривизны даёт силу, затем теорема об энергии для скорости при пересечении серединной плоскости (варианты 1–4).
Полный текст условия и решения набирается — скоро появится прямо здесь.
Удар футболиста по мячу
5/10По отношению максимальной и минимальной скоростей в полёте и времени полёта найти высоту, дальность и радиус кривизны в начале траектории через нормальное ускорение (варианты 1–2).
Полный текст условия и решения набирается — скоро появится прямо здесь.
Нить наматывается на цилиндр
6/10Тело на нити, наматывающейся на вертикальный цилиндр, движется с постоянной скоростью по эвольвенте; радиус кривизны меняется линейно по длине нити, находится время намотки пятой части.
Полный текст условия и решения набирается — скоро появится прямо здесь.
Черепахи
6/10Три черепахи гонятся друг за другом, подобие треугольника сохраняется; через проекции скоростей на стороны находят время встречи, скорости v2, v3, ускорения (нормальные, по кривизне траектории) и точку встречи.
Полный текст условия и решения набирается — скоро появится прямо здесь.
Мяч, брошенный вверх по склону
6/10Скорость перед ударом о склон горизонтальна; в осях вдоль и поперёк склона найти угол броска, начальную скорость и радиус кривизны в точке наибольшего удаления от склона (варианты 3–4).
Полный текст условия и решения набирается — скоро появится прямо здесь.
Мяч на плоском склоне под углом к склону
6/10Разложение движения вдоль и поперёк склона: время полёта даёт начальную скорость, затем дальность вдоль склона и наименьший радиус кривизны (варианты 1–2).
Полный текст условия и решения набирается — скоро появится прямо здесь.
Осколки фейерверка падают в одну точку
6/10Два осколка с одинаковой скоростью падают в одну точку, дальности равны при дополнительных углах; по разности времён находится время полёта, максимальная дальность и радиус кривизны (варианты 3–4).
Полный текст условия и решения набирается — скоро появится прямо здесь.
Частица в скрещенных полях E и B
6/10В скрещенных полях движение — дрейф плюс вращение; скорость в точке поворота на 90° из энергии, радиусы кривизны в двух точках через нормальную компоненту ускорения (варианты 1–4).
Полный текст условия и решения набирается — скоро появится прямо здесь.
Кривошипно-кулисный механизм
7/10Точка кулисы во втулке: скорость из нерастяжимости, тангенциальная часть ускорения — производная скорости, нормальная — из поворота кулисы; найти модуль и направление ускорения (оно не зависит от угла).
Полный текст условия и решения набирается — скоро появится прямо здесь.