Туда-сюда
7/10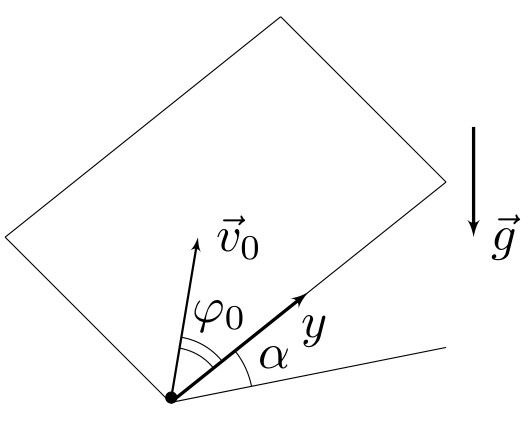
На плоской доске, образующей с горизонтом угол \(\alpha = 30{,}0^\circ\), находится маленькая шайба. Коэффициент трения между шайбой и доской равен \(\mu = \mathrm{tg}\,\alpha\). Вблизи основания доски шайбе сообщают скорость \(v_0 = 8{,}00\text{ м/с}\), и она движется по доске, пока снова не достигнет основания. Основание доски горизонтально. Известно, что в моменты старта и повторного достижения основания доски вектор скорости шайбы образовывал углы \(\varphi_0 = 60{,}0^\circ\) и \(\varphi_1 = 159{,}3^\circ\) соответственно с положительным направлением оси \(y\), направленной вверх по доске (см. рис). Ускорение свободного падения \(g = 9{,}80\text{ м/с}^2\). Шайба не вращается.
Примечание: Ответ на каждый из вопросов задачи должен быть как рассчитан, так и выражен аналитически через заданные в условии величины!
Определите ускорения шайбы \(a_0\) и \(a_1\) в момент старта и прямо перед повторным достижением основания доски соответственно.
Определите скорости шайбы \(u\) и \(v_1\) в верхней точке траектории и прямо перед повторным достижением основания доски соответственно.
Определите время \(t\), через которое шайба повторно достигает основания доски.
▶Показать разборСкрыть разбор
ПодсказкаПри \(\mu = \mathrm{tg}\,\alpha\) сила трения по модулю равна скатывающей силе \(mg\sin\alpha\), поэтому их сумма направлена по биссектрисе угла между \(-\vec v\) и \(-\vec y\). Отсюда касательное ускорение равно проекции ускорения на ось \(y\), и величина \(v - v_y\) сохраняется. Время найдите, проинтегрировав этот инвариант и применив теорему о кинетической энергии.
Ответ1) \(a_0 = 2g\sin\alpha\cos(\varphi_0/2) \approx 8{,}49\text{ м/с}^2\), \(a_1 = 2g\sin\alpha\cos(\varphi_1/2) \approx 1{,}76\text{ м/с}^2\); 2) \(u = v_0(1 - \cos\varphi_0) \approx 4{,}00\text{ м/с}\), \(v_1 = \dfrac{v_0(1 - \cos\varphi_0)}{1 - \cos\varphi_1} \approx 2{,}07\text{ м/с}\); 3) \(t = \dfrac{v_0}{2g\sin\alpha(1 - \cos\varphi_0)}\left(1 - \left(\dfrac{1 - \cos\varphi_0}{1 - \cos\varphi_1}\right)^2\right) \approx 1{,}52\text{ с}\).
Решение1. Пусть \(m\) — масса шайбы. В плоскости доски на шайбу действуют компонента силы тяжести \(mg\sin\alpha\), а также сила трения \(F_\text{тр} = \mu mg\cos\alpha\), причём поскольку \(\mu = \mathrm{tg}\,\alpha\): \[F_\text{тр} = mg\sin\alpha.\] Изобразим на рисунке компоненту силы тяжести и силу трения, соответствующие углу \(\varphi\) между направлением скорости шайбы и осью \(y\).
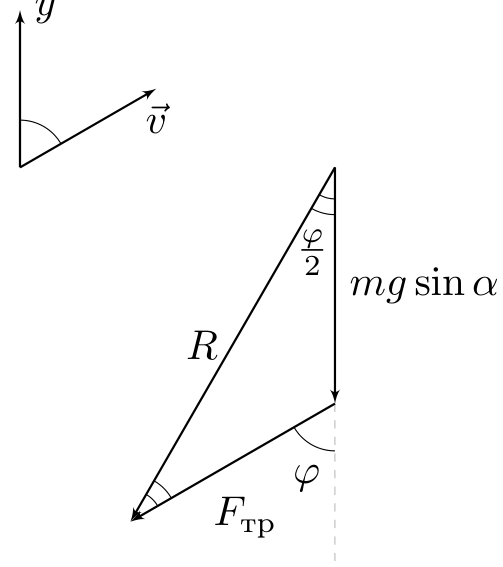
Из него следует, что равнодействующая \(R\) компоненты силы тяжести и силы трения равна: \[R = 2mg\sin\alpha\cos(\varphi/2).\] Тогда для ускорений \(a_0\) и \(a_1\) имеем: \[a_0 = 2g\sin\alpha\cos(\varphi_0/2) \approx 8{,}49\text{ м/с}^2, \qquad a_1 = 2g\sin\alpha\cos(\varphi_1/2) \approx 1{,}76\text{ м/с}^2.\]
2. Первое решение: Равнодействующая компоненты силы тяжести и силы трения направлена вдоль биссектрисы угла \(\varphi\) между направлением скорости и осью \(y\) — тангенциальное ускорение шайбы и проекция её ускорения на ось \(y\) равны друг другу, \(a_\tau = a_y\), поэтому: \[v - v_y = v(1 - \cos\varphi) = \mathrm{const} = v_0(1 - \cos\varphi_0).\]
Второе решение: Запишем выражения для тангенциальной и нормальной компонент ускорения: \[a_\tau = \dot v = -g\sin\alpha(1 + \cos\varphi), \qquad a_n = v\dot\varphi = g\sin\alpha\sin\varphi.\] Отсюда: \[\frac{\dot v}{v\dot\varphi} = -\frac{1 + \cos\varphi}{\sin\varphi} = -\frac{1}{\mathrm{tg}(\varphi/2)}.\] Разделим переменные и получим: \[\frac{\mathrm{d}v}{v} = -\frac{\mathrm{d}\varphi}{\mathrm{tg}(\varphi/2)}.\] Проинтегрируем полученное выражение (\(\theta = \varphi/2\)): \[\int_{v_0}^{v}\frac{\mathrm{d}v}{v} = \ln\left(\frac{v}{v_0}\right) = -\int_{\varphi_0}^{\varphi}\frac{\mathrm{d}\varphi}{\mathrm{tg}(\varphi/2)} = -2\int_{\varphi_0/2}^{\varphi/2}\frac{\cos\theta\,\mathrm{d}\theta}{\sin\theta} = -2\ln\left(\frac{\sin(\varphi/2)}{\sin(\varphi_0/2)}\right).\] Избавляясь от логарифма, получим: \[\frac{v}{v_0} = \frac{\sin^2(\varphi_0/2)}{\sin^2(\varphi/2)}, \qquad v(\varphi) = \frac{v_0(1 - \cos\varphi_0)}{1 - \cos\varphi}.\] Поскольку в верхней точке траектории \(\varphi = 90^\circ\), для скоростей \(u\) и \(v_1\) имеем: \[u = v_0(1 - \cos\varphi_0) \approx 4{,}00\text{ м/с}, \qquad v_1 = \frac{v_0(1 - \cos\varphi_0)}{1 - \cos\varphi_1} \approx 2{,}07\text{ м/с}.\]
3. Первое решение: Обратим внимание, что из найденного во втором пункте инварианта следует: \[v - v_y = v_0(1 - \cos\varphi_0).\] Интегрируя по времени, получим \[S - \Delta y = v_0(1 - \cos\varphi_0)t,\] где \(\Delta y\) и \(S\) — изменение координаты \(y\) шайбы и пройденный ею путь соответственно.
К моменту достижения шайбой основания доски \(\Delta y = 0\), поэтому: \[S = v_0(1 - \cos\varphi_0)t.\] Для определения пути \(S\) воспользуемся законом изменения кинетической энергии: \[\Delta E_k = \frac{mv^2}{2} - \frac{mv_0^2}{2} = A_\text{тяж} + A_\text{тр} = -mg\sin\alpha\,\Delta y - mg\sin\alpha\,S.\] Поскольку при достижении основания доски \(\Delta y = 0\): \[v_0^2 - v_1^2 = 2g\sin\alpha\,S = 2g\sin\alpha\,v_0(1 - \cos\varphi_0)t,\] откуда: \[t = \frac{v_0}{2g\sin\alpha(1 - \cos\varphi_0)}\left(1 - \left(\frac{1 - \cos\varphi_0}{1 - \cos\varphi_1}\right)^2\right) \approx 1{,}52\text{ с}.\]
Второе решение: С учётом полученной зависимости \(v(\varphi)\) время \(t\) можно определить, например, из уравнения для нормальной компоненты ускорения шайбы: \[v\dot\varphi = g\sin\alpha\sin\varphi \;\Rightarrow\; \mathrm{d}t = \frac{v\,\mathrm{d}\varphi}{g\sin\alpha\sin\varphi} = \frac{v_0(1 - \cos\varphi_0)}{g\sin\alpha}\cdot\frac{\mathrm{d}\varphi}{(1 - \cos\varphi)\sin\varphi}.\] Перейдём к переменной половинного угла: \[\mathrm{d}t = \frac{v_0(1 - \cos\varphi_0)}{g\sin\alpha}\cdot\frac{\mathrm{d}\varphi}{4\sin^3(\varphi/2)\cos(\varphi/2)}.\] Воспользуемся стандартной тригонометрической подстановкой \(z = \mathrm{tg}(\varphi/2)\). Тогда получим: \[\sin(\varphi/2) = \frac{z}{\sqrt{1 + z^2}}, \qquad \cos(\varphi/2) = \frac{1}{\sqrt{1 + z^2}}.\] Свяжем \(\mathrm{d}\varphi\) и \(\mathrm{d}z\): \[\mathrm{d}z = \mathrm{d}\,\mathrm{tg}(\varphi/2) = \frac{1}{\cos^2(\varphi/2)}\cdot\frac{\mathrm{d}\varphi}{2} = \bigl(1 + \mathrm{tg}^2(\varphi/2)\bigr)\cdot\frac{\mathrm{d}\varphi}{2}, \qquad \mathrm{d}\varphi = \frac{2\,\mathrm{d}z}{1 + z^2}.\] Отсюда имеем: \[\mathrm{d}t = \frac{v_0(1 - \cos\varphi_0)}{g\sin\alpha}\cdot\frac{(1 + z^2)^2}{4z^3}\cdot\frac{2\,\mathrm{d}z}{1 + z^2}.\] Вводя переменные \(z_0 = \mathrm{tg}(\varphi_0/2)\) и \(z_1 = \mathrm{tg}(\varphi_1/2)\), для времени \(t\) получим: \[t = \frac{v_0(1 - \cos\varphi_0)}{2g\sin\alpha}\int_{z_0}^{z_1}\frac{1 + z^2}{z^3}\,\mathrm{d}z = \frac{v_0(1 - \cos\varphi_0)}{2g\sin\alpha}\left(\int_{z_0}^{z_1}\frac{\mathrm{d}z}{z^3} + \int_{z_0}^{z_1}\frac{\mathrm{d}z}{z}\right).\] Интегрируя, находим: \[t = \frac{v_0(1 - \cos\varphi_0)}{2g\sin\alpha}\left(\frac{1}{2z_0^2} - \frac{1}{2z_1^2} + \ln\left(\frac{z_1}{z_0}\right)\right).\] Возвращаясь к исходным переменным, для времени \(t\) находим: \[t = \frac{v_0(1 - \cos\varphi_0)}{2g\sin\alpha}\left(\frac{1}{1 - \cos\varphi_0} - \frac{1}{1 - \cos\varphi_1} + \ln\left(\frac{\mathrm{tg}(\varphi_1/2)}{\mathrm{tg}(\varphi_1/2)}\right)\right) \approx 1{,}52\text{ с}.\]
Примечание 1: Вообще говоря, задача является переопределённой, поскольку значение \(\varphi_1\) однозначно определяется значением \(\varphi_0\), однако в такой формулировке задача становится слишком сложной. Участникам олимпиады было достаточно получить лишь одно уравнение, связывающее \(\varphi_1\) и \(t\). Без заданного значения \(\varphi_1\) решение третьего пункта задачи требует комбинации первого и второго изложенных решений. Численное значение \(\varphi_1 = 159{,}3^\circ\) можно найти, приравняв два выражения для \(t\) и численно решив полученное уравнение: \[\frac{1}{(1 - \cos\varphi_0)^2} - \frac{1}{(1 - \cos\varphi_1)^2} = \frac{1}{1 - \cos\varphi_0} - \frac{1}{1 - \cos\varphi_1} + \ln\left(\frac{\mathrm{tg}(\varphi_1/2)}{\mathrm{tg}(\varphi_0/2)}\right).\]
Примечание 2: Из комбинации двух решений также получаются явные зависимости перемещения \(\Delta y\) и пути \(S\) от угла \(\varphi\): \[\Delta y(\varphi) = \frac{v_0^2(1 - \cos\varphi_0)^2}{4g\sin^2\alpha}\left(\frac{\cos\varphi_0}{(1 - \cos\varphi_0)^2} - \frac{\cos\varphi}{(1 - \cos\varphi)^2} - \ln\left(\frac{\mathrm{tg}(\varphi/2)}{\mathrm{tg}(\varphi_0/2)}\right)\right),\] \[S(\varphi) = \frac{v_0^2(1 - \cos\varphi_0)^2}{4g\sin^2\alpha}\left(\frac{2 - \cos\varphi_0}{(1 - \cos\varphi_0)^2} - \frac{2 - \cos\varphi}{(1 - \cos\varphi)^2} + \ln\left(\frac{\mathrm{tg}(\varphi/2)}{\mathrm{tg}(\varphi_0/2)}\right)\right).\]
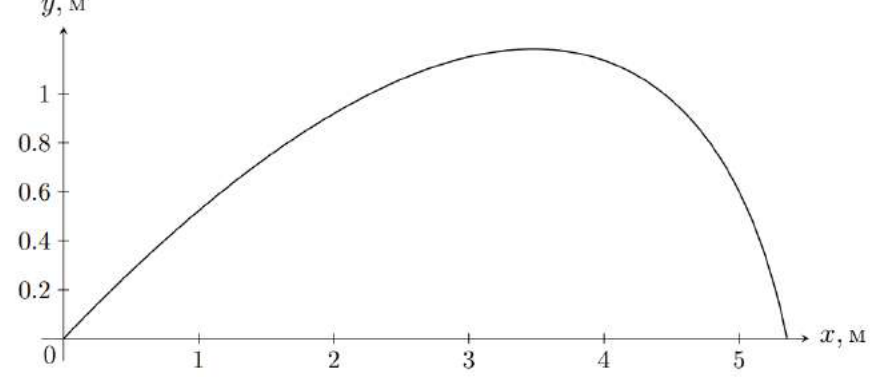
Помимо этого, мы можем определить зависимость перемещения вдоль оси \(x\), направленной вдоль основания наклонной плоскости, от угла \(\varphi\): \[\mathrm{d}x = v\sin\varphi\,\mathrm{d}t = v\sin\varphi\cdot\frac{\mathrm{d}\varphi}{\dot\varphi} = \frac{v^2\,\mathrm{d}\varphi}{g\sin\alpha} = \frac{v_0^2(1 - \cos\varphi_0)^2}{g\sin\alpha}\cdot\frac{\mathrm{d}\varphi}{(1 - \cos\varphi)^2}.\] Вновь переходя к переменной \(z = \mathrm{tg}(\varphi/2)\), получим: \[\Delta x(z) = \frac{v_0^2(1 - \cos\varphi_0)^2}{2g\sin\alpha}\int_{z_0}^{z}\frac{(1 + z^2)^2}{z^4}\cdot\frac{\mathrm{d}z}{1 + z^2} = \frac{v_0^2(1 - \cos\varphi_0)^2}{2g\sin\alpha}\left(\int_{z_0}^{z}\frac{\mathrm{d}z}{z^4} + \int_{z_0}^{z}\frac{\mathrm{d}z}{z^2}\right).\] Интегрируя, находим: \[\Delta x(z) = \frac{v_0^2(1 - \cos\varphi_0)^2}{2g\sin\alpha}\left(\frac{1}{3z_0^3} - \frac{1}{3z^3} + \frac{1}{z_0} - \frac{1}{z}\right).\] Возвращаясь к переменной \(\varphi\): \[\Delta x(\varphi) = \frac{v_0^2(1 - \cos\varphi_0)^2}{2g\sin\alpha}\left(\frac{1}{3\,\mathrm{tg}^3(\varphi_0/2)} - \frac{1}{3\,\mathrm{tg}^3(\varphi/2)} + \frac{1}{\mathrm{tg}(\varphi_0/2)} - \frac{1}{\mathrm{tg}(\varphi/2)}\right).\] Таким образом, траектория шайбы может быть получена аналитически в параметрической форме, поскольку \(\Delta y(\varphi)\) и \(\Delta x(\varphi)\) являются известными аналитическими функциями. Траектория для заданных значений \(v_0\), \(\varphi_0\), \(\alpha\) и \(g\) представлена на рисунке ниже.
Похожие задачи
- Верёвка на колонне МОШ 2009/10, 10 кл.
- Бруски на нити МОШ 2018/19, 11 кл.
- Грузовик и поддон с кирпичами МОШ 2019/20, 11 кл.
- Предельный коэффициент трения МОШ 2021/22, 11 кл.
- И покой, и скольжение МОШ 2023/24, 9 кл.
- Удаление со льда ВсОШ 2023/24, 9 кл.