Шарик на вращающемся диске
9/10Введение
Принятые обозначения: Длина вектора \(\vec A\) обозначается \(A\equiv|\vec A|\). \(x\)-, \(y\)- и \(z\)-компоненты вектора обозначаются как \(A_x\), \(A_y\) и \(A_z\) соответственно.
Производная величины по времени обозначается точкой: \(\dot{\vec A}\equiv \mathrm{d}\vec A/\mathrm{d}t\), \(\dot A\equiv \mathrm{d}A/\mathrm{d}t\). Единичный вектор в направлении \(\vec A\) обозначается \(\hat A\). Единичные векторы вдоль осей декартовой системы координат, таким образом, — \(\hat x\), \(\hat y\) и \(\hat z\).
Определения скалярного и векторного произведений:
\(\left(\vec{A} \cdot \vec{B}\right)=\left(\vec{B} \cdot \vec{A}\right)=A_x B_x+A_y B_y+A_z B_z=A B \cos \theta,\)
\(\left(\vec{A} \times \vec{B}\right)=-\left(\vec{B} \times \vec{A}\right)=\left(A_y B_z-A_z B_y\right) \hat{x}+\left(A_z B_x-A_x B_z\right) \hat{y}+\left(A_x B_x-A_y B_x\right) \hat{z},\)
\(|\vec{A} \times \vec{B}|=A B \sin \theta,\) где \(\theta\) — угол между \(\vec A\) и \(\vec B\).
Тройные произведения векторов:
\(\left(\vec A\times\vec B\right)\times\vec C=\left(\vec A\cdot\vec C\right)\vec B-\left(\vec B\cdot\vec C\right)\vec A,\)
\(\left(\vec A\times\vec B\right)\cdot\vec C=\left(\vec B\times\vec C\right)\cdot\vec A=\left(\vec C\times\vec A\right)\cdot\vec B\).
Векторные произведения очень полезны при описании многих соотношений в физике.
Например:
\(\vec v=\vec\omega\times\vec r\),
\(\vec F_{Lorentz}=Q\vec v\times\vec B\),
и зачастую экономят время, позволяя записать три уравнения для компонент векторов в одном.
Постановка задачи
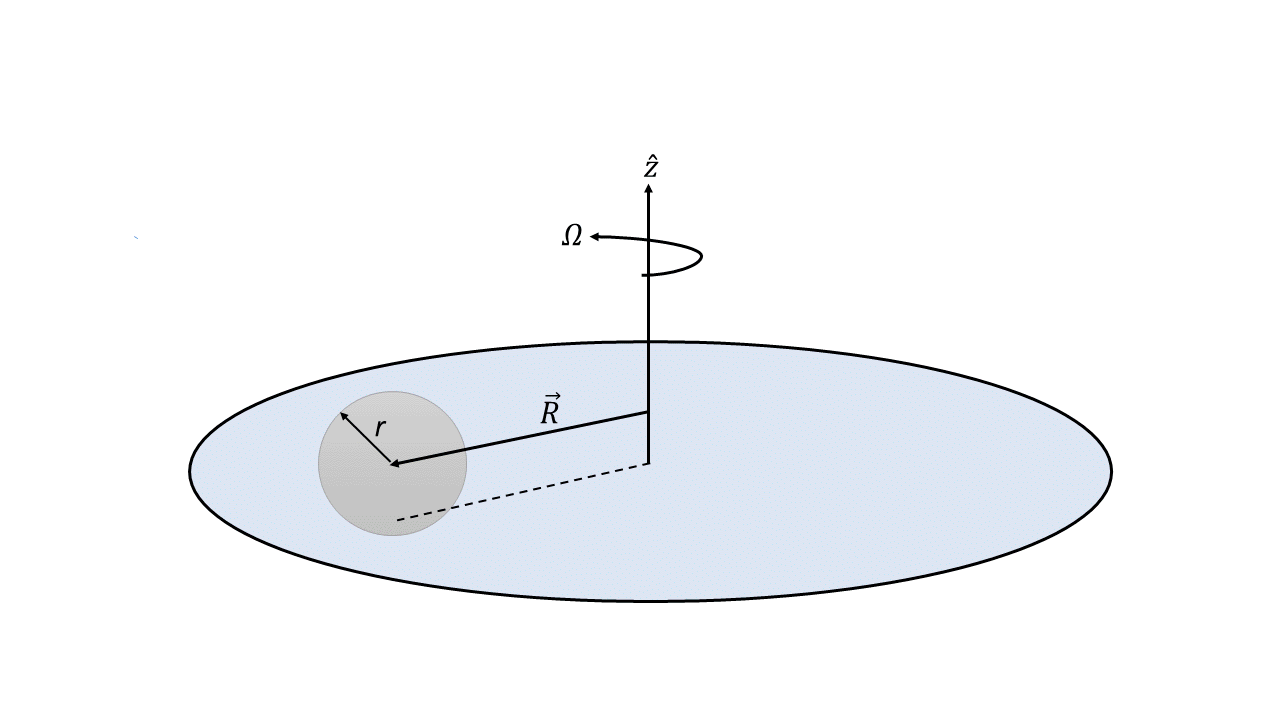
Рис. 1. Шарик, катящийся без проскальзывания по вращающемуся диску
Шарик массой \(m\) и радиусом \(r\) катится без проскальзывания по горизонтальному вращающемуся диску (см. рис. 1). Его масса распределена сферически симметрично, т.е. плотность зависит только от расстояния до центра. Момент инерции шарика \(I\). В части B, в которой диск вращается свободно, момент инерции диска равен \(I_d\).
Цель задачи — исследовать движение и траекторию шарика в лабораторной системе отсчёта. При решении задачи считайте диск достаточно большим, и что шарик с него не скатывается. Используются следующие обозначения:
\(\Omega\) — модуль угловой скорости вращающегося диска,
\(\vec\omega\) — угловая скорость шарика относительно его оси вращения,
\(\vec R\) — горизонтальное положение центра шарика относительно оси вращения диска,
\(\vec v\) — скорость шарика в точке \(\vec R\) в лабораторной системе отсчёта.
Начальные положение \(\vec R_0\equiv\vec R(0)\) и скорость \(\vec v_0\equiv\vec v(0)\) шарика, а также угловая скорость диска \(\Omega_0\equiv\Omega(0)\) известны.
В векторных выражениях можно использовать орт \(\hat z\). Если нужно выразить ответ через известные величины, можно использовать \(m\), \(r\), \(I\) и \(I_d\). Подставляйте \(I\) в общем виде, если не указано иное.
Также рекомендуется использовать следующие обозначения: \[\alpha=\frac I{I+mr^2},\quad\delta=\frac{I_d}{mr^2}.\] Ответы, представляющие собой векторные величины, можно выражать через векторное и скалярное произведения, а также единичные векторы в направлении осей системы координат.
Часть A. Шарик на диске, вращающемся с постоянной угловой скоростью (1.5 балла)
Рассмотрим сначала простейший случай, когда угловая скорость диска вертикальна и постоянна, т.е. \(\Omega=\Omega_0\).
A1. Записав кинематическую связь, выразите скорость шарика \(\vec v\) через \(\Omega\), \(\vec\omega\), \(r\) и \(\vec R\).
A2. Записав второй закон Ньютона и закон изменения момента импульса относительно центра шарика, выразите ускорение шарика \(\vec a\equiv\dot{\vec v}\) через \(\Omega\), \(\vec v\), \(r\), \(m\) и \(I\).
A3. Выразите скорость \(\vec v\) через \(\Omega\), \(\vec R\), \(\vec v_0\), \(\vec R_0\), \(r\), \(m\) и \(I\).
A4. Запишите явное выражение для траектории шарика с начальными условиями \(\vec v_0\) и \(\vec R_0\).
A5. Пусть теперь шарик однороден, т.е. \(I=2mr^2/5\). Траектория, найденная в предыдущем пункте, представляет собой круг радиусом \(R_t\). Пусть начальные условия подобраны так, что этот радиус равен \(R_0\).
Каково минимально возможное время, необходимое шарику для того, чтобы его центр приблизился к своему исходному положению на диске (в момент времени \(t=0\)) на минимальное расстояние? Направление начальной скорости шарика может быть выбрано произвольным образом.
Часть B. Шарик на свободно вращающемся диске (4.0 балла)
В этой части задачи диск может вращаться вокруг оси \(z\) без трения. Следовательно, на вращение диска влияет только трение о шарик.
B1. Выразите скорость \(\vec v\) шарика через \(\vec{v}_0\), \(\Omega\), \(\vec R\), \(\Omega_0\), \(\vec R_0\), \(r\), \(m\) и \(I\).
Выразите ускорение \(\dot{\vec v}\) шарика через \(\Omega\), \(\vec R\), \(\dot\Omega\), \(\vec{v}\), \(r\), \(m\) и \(I\).
B2. Выразите модуль углового ускорения диска \(\dot\Omega\) через \(\Omega\), \(\Omega_0\), \(\vec R\), \(\vec R_0\), \(\vec v_0\), \(r\), \(m\), \(I\) и \(I_d\). В ответе могут присутствовать величины \(\alpha\) и \(\delta\), определённые в начале задачи.
B3. Выразите модуль угловой скорости диска \(\Omega\) как функцию \(R\), а также \(\Omega_0\), \(R_0\), \(r\), \(m\), \(I\) и \(I_d\).
B4. Из результатов пункта B3 получите выражение для максимально возможной \(\Omega\) при заданных \(\Omega_0\) и \(R_0\).
B5. Запишите выражение для вертикальной компоненты момента импульса \(\hat zM_z\) всей системы. Некоторые слагаемые в этом выражении — постоянные величины. Вычтя их из \(\hat zM_z\), обозначьте оставшееся выражение как \(\hat zL\).
Скорость шарика \(\vec v\), полученную в пункте B1, можно записать как сумму постоянного вектора и слагаемого, зависящего от \(\vec R\). Обозначьте этот постоянный вектор как \(\vec c\).
Выберем направление оси \(x\) вдоль вектора \(\vec{c}\), а направление оси \(y\) — вдоль вектора \(\hat z\times\vec c\). В этой системе отсчёта выразите \(\Omega\) через \(L\), \(\vec R\), \(\vec c\), \(\hat z\), \(R^2\), \(r\), \(m\), \(I\) и \(I_d\).
Добавив к этому результат пункта B3, запишите уравнение, связывающее величины \(R^2\) и \(y\) с помощью \(L\), \(r\), \(m\), \(I\), \(c\) и \(I_d\). Здесь \(c\) — модуль \(\vec c\).
Подставив \(R^2=x^2+y^2\), запишите выражение, содержащее \(x\) и \(y\), которое описывает некоторую кривую.
Отсюда найдите и перечислите все возможные типы траекторий шарика. При анализе видов траекторий вы можете использовать любые введённые величины.
Часть C. Шарик на вращающемся диске в магнитном поле (4.5 балла)
В этой части задачи рассмотрим шарик, у которого \(I=mr^2/10\). Этого можно добиться, если заполнить шарик однородным веществом до половины его радиуса, а оставшуюся часть — пренебрежимо легким веществом.
Более того, будем считать, что поверхность шарика заряжена однородно с плотностью заряда \(Q/(4\pi r^2)\), где \(Q\) — суммарный заряд шарика. Вся система находится в однородном магнитном поле \(\vec B\), направленном по оси \(\hat z\).
Диск вращается с постоянной угловой скоростью \(\Omega\) так же, как в части
A.
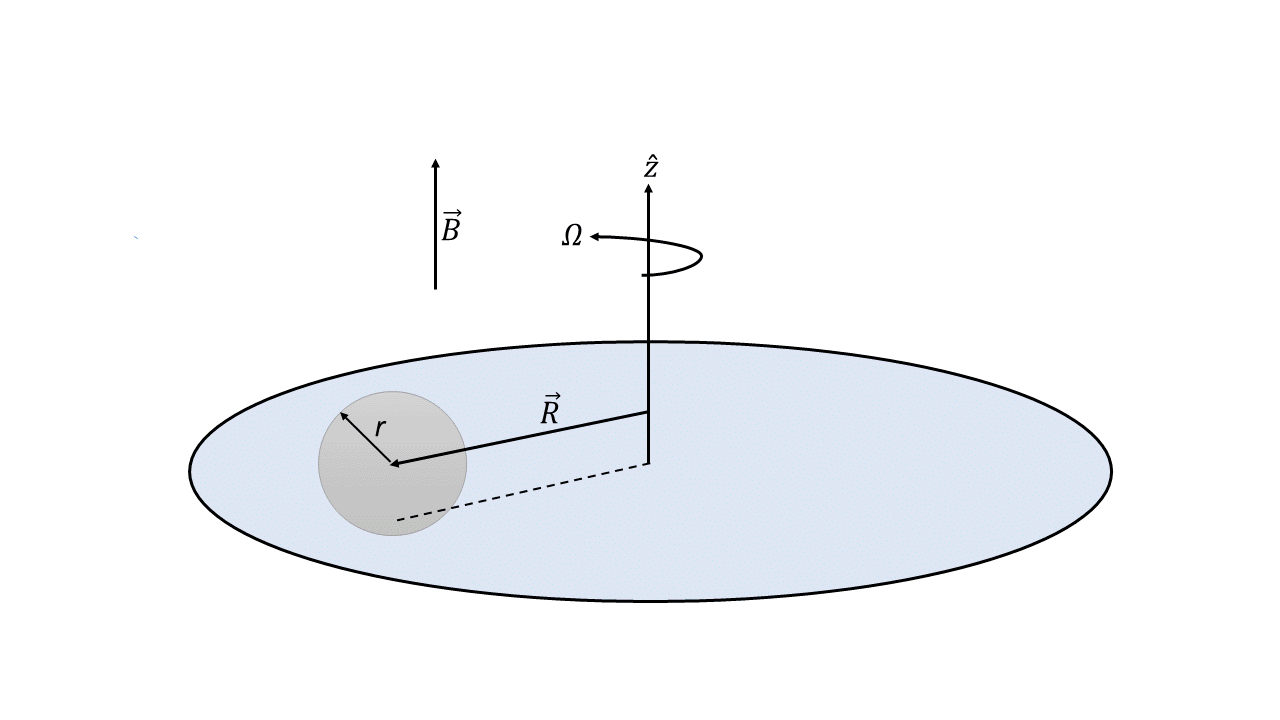
Рис. 2. Шарик, катящийся по вращающемуся диску в постоянном магнитном поле \(\vec B\)
C1. Запишите второй закон Ньютона и закон изменения момента импульса относительно центра шарика. Выразите момент сил \(\vec\tau_s\), действующий на шарик из-за его вращения, через \(Q\), \(r\), \(\vec\omega\) и \(\vec B\).
C2. Уравнение для линейного ускорения представляет собой дифференциальное уравнение второго порядка на \(\vec R\) вида: \[\frac{\mathrm{d}^2\vec R}{\mathrm{d}t^2}-\gamma \frac{\mathrm{d}\vec R}{\mathrm{d}t}\times \hat z+\beta \vec R = 0.\] Выразите постоянные \(\gamma\) и \(\beta\) через \(Q\), \(r\), \(B\), \(I\), \(m\), \(\Omega\).
C3. Перейдите от компонент \(\vec R\) к полярным координатам: \[\begin{cases} x(t)=\rho(t)\cos(\eta(t)),\\y(t)=\rho(t)\sin(\eta(t)),\end{cases}\] и получите систему уравнений на \(\rho(t)\) и \(\eta(t)\), эквивалентную уравнению выше.
Далее считайте, что полярный угол \(\eta(t)\) представляет собой некоторую линейную функцию времени. Найдите вид этой функции, считая, что \(\eta(0)=\eta_0\).
Выразите коэффициент \(\beta'\) при \(\rho(t)\) в полученном вами уравнении на \(\rho(t)\) через \(\gamma\) и \(\beta\).
Запишите условия, при которых реализуются различные характерные зависимости \(\rho(t)\): гармоническая, экспоненциальная и т.д.
C4. Рассмотрим следующие начальные условия для решения, найденного в С3:
\(x(0)=1~м\),
\(y=0~м\),
\(v_x(0)=\dot x|_{t=0}=1~м/с\),
\(v_y(0)=\dot y|_{t=0}=-1~м/с\).
Для \(\beta'=0\) найдите \(\beta\) и \(\gamma\), соответствующие этим начальным условиям, а также зависимости \(x(t)\) и \(y(t)\). Найдите отсюда соответствующую \(\Omega\).
Схематично изобразите траекторию шарика.
Как заряжена поверхность шарика: положительно или отрицательно? Запишите в листах ответов «\(-\)» в случае отрицательного и «\(+\)» в случае положительного заряда.
C5. Рассмотрим решение, полученное в пункте C4. Если решение получено правильно, вектор \(\vec R\) должен вращаться.
Получите выражения для изменения энергии системы за время \(t\) и за один оборот после \(N\gg1\) оборотов. Членами малыми по сравнению с \(N\) можно пренебречь. В этом пункте можно считать, что масса шарика \(m=1~кг\), а его радиус \(r=1~м\), поэтому \(I=1/10~кг\cdot м^2\).
▶Показать разборСкрыть разбор
ОтветA1: \[\vec{v}=\bigl[\vec{\omega}r+\Omega\vec{R}\times\hat{z}\bigr]{.}\]; A2: \[\vec{a}=\cfrac{I\bigl[\Omega\hat{z}\times\vec{v}\bigr]}{mr^2+I}{.}\]; A3: \[\vec{v}=\vec{v}_0-\cfrac{I\bigl[\Omega\hat{z}\times\vec{R}_0\bigr]}{mr^2+I}+\cfrac{I\bigl[\Omega\hat{z}\times\vec{R}\bigr]}{mr^2+I}{.}\]; A4: \[R_t=\left(1+\cfrac{mr^2}{I}\right)\cfrac{v_0}{\Omega}{.}\]\[\vec{R}_c=\vec{R}_0+\left(1+\cfrac{mr^2}{I}\right)\cfrac{\bigl[\hat{z}\times\vec{v}_0\bigr]}{\Omega}{.}\]; A5: \[t=\cfrac{14\pi(k+1)}{9\Omega}{.}\]; B1: \[\dot{\vec{v}}=\cfrac{I\bigl[\hat{z}\times \Omega\vec{v}+\dot{\Omega}\vec{R}\bigr]}{mr^2+I}{.}\]\[\vec{v}=\cfrac{I\bigl[\hat{z}\times\Omega\vec{R}-\Omega_0\vec{R}_0\bigr]}{mr^2+I}+\vec{v}_0{.}\]; B2: \[\dot{\Omega}=-\cfrac{\alpha\Omega\bigl(\bigl(\vec{v}_0-\alpha\bigl[\hat{z}\times\Omega_0\vec{R}_0\bigr]\bigr)\cdot\vec{R}\bigr)/r^2}{\delta+\alpha R^2/r^2}{.}\]; B3: \[\Omega=\Omega_0\sqrt{\cfrac{\cfrac{I_d}{mr^2}+\cfrac{I}{mr^2+I}\cfrac{R^2_0}{r^2}}{\cfrac{I_d}{mr^2}+\cfrac{I}{mr^2+I}\cfrac{R^2}{r^2}}}{.}\]; B4: \[\Omega_{max}=\Omega_0\sqrt{1+\cfrac{I}{mr^2+I}\cfrac{mr^2}{I_d}\cfrac{R^2_0}{r^2}}{.}\]
РешениеA1. Во всей задаче будем использовать следующие векторы:
\[\vec{r}=-r\hat{z}\qquad \Omega=\Omega\hat{z}{.}\]Условие отсутствия проскальзывания состоит в равенстве скоростей в точке касания шара и диска. Таким образом:
\[\vec{v}+\bigl[\vec{\omega}\times\vec{r}\bigr]=\bigl[\vec{\Omega}\times\vec{R}\bigr]{.}\]Подставляя \(\vec{r}\) и \(\vec{\Omega}\), находим:
Ответ:
\[\vec{v}=\bigl[\vec{\omega}r+\Omega\vec{R}\times\hat{z}\bigr]{.}\]
A2. Продифференцируем уравнение кинетической связи:
\[\dot{\vec{v}}+\bigl[\dot{\vec{\omega}}\times\vec{r}\bigr]+\bigl[\vec{\omega}\times\dot{\vec{r}}\bigr]=\bigl[\dot{\vec{\Omega}}\times\vec{R}\bigr]+\bigl[\vec{\Omega}\times\dot{\vec{R}}\bigr]{.}\]Для производных \(\vec{v}\), \(\vec{r}\), \(\vec{\Omega}\) и \(\vec{R}\) имеем:
\[\dot{\vec{v}}=\vec{a}\qquad \dot{\vec{r}}=0\qquad \dot{\vec{\Omega}}=0\qquad \dot{\vec{R}}=\vec{v}{.}\]Таким образом:
\[\vec{a}+\bigl[\dot{\vec{\omega}}\times\vec{r}\bigr]=\bigl[\vec{\Omega}\times\vec{v}\bigr]{.}\]Пусть \(\vec{F}\) – сила трения, действующая на шар. Запишем теорему о движении центра масс для шара:
\[\vec{F}=m\vec{a}{.}\]Из основного уравнения динамики вращательного движения относительно центра масс шара имеем:
\[I\dot{\vec{\omega}}=\bigl[\vec{r}\times\vec{F}\bigr]\Rightarrow I\bigl[\vec{r}\times\dot{\vec{\omega}}\bigr]=\bigl[\vec{r}\times\bigl[\vec{r}\times\vec{F}\bigr]\bigr]=\vec{r}\bigl(\vec{r}\cdot\vec{F}\bigr)-\vec{F}\bigl(\vec{r}\cdot\vec{r}\bigr){.}\]Поскольку \(\vec{F}\perp\vec{r}\):
\[\vec{F}=\cfrac{I\bigl[\dot{\vec{\omega}}\times\vec{r}\bigr]}{r^2}{.}\]Приравнивая выражения для \(\vec{F}\), находим:
\[\bigl[\dot{\vec{\omega}}\times\vec{r}\bigr]=\cfrac{mr^2\vec{a}}{I}\Rightarrow \vec{a}\left(1+\cfrac{mr^2}{I}\right)=\bigl[\vec{\Omega}\times\vec{v}\bigr]{.}\]Таким образом:
\[\vec{a}=\alpha\bigl[\vec{\Omega}\times\vec{v}\bigr]{,}\]или же:
Ответ:
\[\vec{a}=\cfrac{I\bigl[\Omega\hat{z}\times\vec{v}\bigr]}{mr^2+I}{.}\]
A3. Проинтегрируем выражение для ускорения по времени:
\[\int\limits_{0}^t\vec{a}dt=\int\limits_{0}^t\alpha\bigl[\vec{\Omega}\times\vec{v}\bigr]dt\Rightarrow \vec{v}-\vec{v}_0=\alpha\bigl[\vec{\Omega}\times\vec{R}-\vec{R}_0\bigr]{.}\]Таким образом:
\[\vec{v}=\vec{v}_0-\alpha\bigl[\vec{\Omega}\times\vec{R}_0\bigr]+\alpha\bigl[\vec{\Omega}\times\vec{R}\bigr]{,}\]или же:
Ответ:
\[\vec{v}=\vec{v}_0-\cfrac{I\bigl[\Omega\hat{z}\times\vec{R}_0\bigr]}{mr^2+I}+\cfrac{I\bigl[\Omega\hat{z}\times\vec{R}\bigr]}{mr^2+I}{.}\]
A4. Поскольку \(\vec{a}\perp\vec{v}\) – модуль вектора скорости является постоянным, как и модуль вектор ускорения. Это означает, что траекторией центра шара будет являться окружность.
Пусть \(\vec{R}_c\) – радиус–вектор центра окружности, а \(R_t\) – её радиус.
Выражение для радиуса получается легко:
\[|\vec{a}|=\cfrac{v^2_0}{R_t}=\alpha\Omega v_0\Rightarrow R_t=\cfrac{v_0}{\alpha\Omega}{.}\]Определим положение центра окружности. Пусть \(\vec{\omega}_v=\alpha\vec{\Omega}\) – угловая скорость движения центра шара по окружности. Тогда для скорости \(\vec{v}\) можно записать:
\[\vec{v}=\bigl[\vec{\omega}_v\times\vec{R}-\vec{R}_c\bigr]=\alpha\bigl[\vec{\Omega}\times\vec{R}-\vec{R}_c\bigr]=\vec{v}_0-\alpha\bigl[\vec{\Omega}\times\vec{R}_0\bigr]+\alpha\bigl[\vec{\Omega}\times\vec{R}\bigr]{,}\]откуда:
\[-\alpha\bigl[\vec{\Omega}\times\vec{R}_c\bigr]=\vec{v}_0-\alpha\bigl[\vec{\Omega}\times\vec{R}_0\bigr]\Rightarrow -\alpha\bigl[\vec{\Omega}\times\bigl[\vec{\Omega}\times\vec{R}_c\bigr]\bigr]=\bigl[\vec{\Omega}\times\vec{v}_0\bigr]-\alpha\bigl[\vec{\Omega}\times\bigl[\vec{\Omega}\times\vec{R}_0\bigr]\bigr]{.}\]Поскольку \(\vec{\Omega}\perp\vec{R}_0{,}\vec{R}_c\):
\[\vec{R}_c=\vec{R}_0+\cfrac{\bigl[\vec{\Omega}\times\vec{v}_0\bigr]}{\alpha\Omega^2}{.}\]Окончательно:
Ответ:
\[R_t=\left(1+\cfrac{mr^2}{I}\right)\cfrac{v_0}{\Omega}{.}\]\[\vec{R}_c=\vec{R}_0+\left(1+\cfrac{mr^2}{I}\right)\cfrac{\bigl[\hat{z}\times\vec{v}_0\bigr]}{\Omega}{.}\]
A5. Поскольку \(I=2mr^2/5\), \(\alpha=2/7\). Тогда двум полным оборотам шара всегда соответствует 7 полных оборотов стола, откуда для времени \(t\) находим:
\[t=\cfrac{14\pi}{\Omega}{.}\]Этот случай реализуется всегда, однако при определённом наборе направлений \(\vec{v}_0\) реализуются и другие случаи. Получим их.
Пусть \(\varphi\) – угловое перемещение центра шара к моменту встречи с пятном контакта. Тогда, поскольку \(R_t=R_0\), угловое перемещение стола к этому моменту составит \(\varphi_\text{ст}=2\pi-\varphi+2\pi k\), где \(k\in{N}\).
Записывая выражение для времени двумя способами, получим
\[t=\cfrac{\varphi}{\alpha\Omega}=\cfrac{2\pi(k+1)-\varphi}{\Omega}\Rightarrow \varphi=\cfrac{2\pi\alpha (k+1)}{\alpha+1}{.}\]Отсюда:
\[t=\cfrac{2\pi(k+1)}{\Omega(\alpha+1)}=\cfrac{14\pi(k+1)}{9\Omega}{.}\]Обратим внимание, что ответ, полученный ранее для общего случая, содержится внутри полученного нами сейчас, поэтому:
Ответ:
\[t=\cfrac{14\pi(k+1)}{9\Omega}{.}\]
B1. Воспользуемся решением пункта \(\mathrm{A1}\). Единственное отличие состоит в том, что теперь \(\dot{\Omega}\neq 0\):
\[\vec{a}+\bigl[\dot{\vec{\omega}}\times\vec{r}\bigr]=\cfrac{\operatorname{d}\bigl[\vec{\Omega}\times\vec{R}\bigr]}{\operatorname{d}t}=\bigl[\vec{\Omega}\times\vec{v}\bigr]+\bigl[\dot{\vec{\Omega}}\times\vec{R}\bigr]{.}\]Обратим внимание, что теорема о движении центра масс и основное уравнение динамики вращательного движения остаются справедливыми, поэтому:
\[\vec{a}+\bigl[\dot{\vec{\omega}}\times\vec{r}\bigr]=\cfrac{\vec{a}}{\alpha}{.}\]Таким образом:
\[\vec{a}=\alpha\left(\bigl[\vec{\Omega}\times\vec{v}\bigr]+\bigl[\dot{\vec{\Omega}}\times\vec{R}\bigr]\right){.}\]Интегрируя полученное выражение по времени:
\[\vec{v}-\vec{v}_0=\alpha\left(\bigl[\vec{\Omega}\times\vec{R}\bigr]-\bigl[\vec{\Omega}_0\times\vec{R}_0\bigr]\right){.}\]Окончательно:
Ответ:
\[\dot{\vec{v}}=\cfrac{I\bigl[\hat{z}\times \Omega\vec{v}+\dot{\Omega}\vec{R}\bigr]}{mr^2+I}{.}\]\[\vec{v}=\cfrac{I\bigl[\hat{z}\times\Omega\vec{R}-\Omega_0\vec{R}_0\bigr]}{mr^2+I}+\vec{v}_0{.}\]
B2. Запишем основное уравнение динамики вращательного движения для диска относительно его центра:
\[I_d\dot{\vec{\Omega}}=\bigl[\vec{R}\times -\vec{F}\bigr]=m\bigl[\vec{a}\times\vec{R}\bigr]{.}\]Подставляя выражение для \(\vec{a}\), получим:
\[I_d\dot{\vec{\Omega}}=\alpha m\left(\bigl[\bigl[\vec{\Omega}\times\vec{v}\bigr]\times\vec{R}\bigr]+\bigl[\bigl[\dot{\vec{\Omega}}\times\vec{R}\bigr]\times\vec{R}\bigr]\right)=-\alpha m\left(\vec{\Omega}\bigl(\vec{v}\cdot\vec{R}\bigr)+\dot{\vec{\Omega}}R^2\right){.}\]Здесь мы учли, что \(\vec{e}_z\perp\vec{R}\).
Таким образом:
\[\left(I_d+\alpha mR^2\right)\dot{\vec{\Omega}}=-\alpha m\vec{\Omega}\bigl(\vec{v}\cdot\vec{R}\bigr)\Rightarrow \dot{\vec{\Omega}}=-\cfrac{\alpha\vec{\Omega}\bigl(\vec{v}\cdot\vec{R}\bigr)/r^2}{\delta+\alpha R^2/r^2}\]Воспользовавшись выражением для \(\vec{v}\), получим:
Ответ:
\[\dot{\Omega}=-\cfrac{\alpha\Omega\bigl(\bigl(\vec{v}_0-\alpha\bigl[\hat{z}\times\Omega_0\vec{R}_0\bigr]\bigr)\cdot\vec{R}\bigr)/r^2}{\delta+\alpha R^2/r^2}{.}\]
B3. В пункте \(\mathrm{B2}\) было получено уравнение с разделяющимися переменными:
\[\cfrac{d\Omega}{\Omega}=-\cfrac{1}{2}\cfrac{d(\alpha R^2/r^2)}{\delta+\alpha R^2/r^2}{.}\]Интегрируя, получим:
\[\ln\cfrac{\Omega}{\Omega_0}=-\cfrac{1}{2}\ln\cfrac{\delta+\alpha R^2/r^2}{\delta+\alpha R^2_0/r^2}\Rightarrow \Omega=\Omega_0\sqrt{\cfrac{\delta+\alpha R^2_0/r^2}{\delta+\alpha R^2/r^2}}{.}\]Подставляя \(\delta\) и \(\alpha\), получим:
Ответ:
\[\Omega=\Omega_0\sqrt{\cfrac{\cfrac{I_d}{mr^2}+\cfrac{I}{mr^2+I}\cfrac{R^2_0}{r^2}}{\cfrac{I_d}{mr^2}+\cfrac{I}{mr^2+I}\cfrac{R^2}{r^2}}}{.}\]
B4. Максимально возможному значению \(\Omega\) соответствует \(R=0\):
\[\Omega_{max}=\Omega_0\sqrt{1+\cfrac{\alpha}{\delta}\cfrac{R^2_0}{r^2}}{.}\]Таким образом:
Ответ:
\[\Omega_{max}=\Omega_0\sqrt{1+\cfrac{I}{mr^2+I}\cfrac{mr^2}{I_d}\cfrac{R^2_0}{r^2}}{.}\]
B5. Для вертикальной компоненты момента импульса имеем:
\[\hat{z}M_z=I_d\vec{\Omega}+\hat{z}m\bigl[\vec{R}\times\vec{v}\bigr]_z+I\omega_z{.}\]Из основного уравнения динамики вращательного движения относительно центра масс шара следует, что \(\omega_z=const\), поэтому:
\[\hat{z}L=I_d\vec{\Omega}+\hat{z}m\bigl[\vec{R}\times\vec{v}\bigr]_z{.}\]Для скорости \(\vec{v}\) в соответствии с обозначением для \(\vec{c}\) имеем:
\[\vec{v}=\vec{c}+\alpha\bigl[\vec{\Omega}\times\vec{R}\bigr]{,}\]откуда с учётом того, что \(\vec{R}\perp\vec{\Omega}\):
\[\hat{z}L=\left(I_d+\alpha mR^2\right)\vec{\Omega}+m\bigl[\vec{R}\times\vec{c}\bigr]{.}\]Умножая скалярно на \(\hat{z}\), получим:
\[L=(I_d+\alpha mR^2)\Omega+m\hat{z}\cdot\bigl[\vec{R}\times\vec{c}\bigr]{,}\]откуда:
\[\Omega=\cfrac{L-m\hat{z}\bigl[\vec{R}\times\vec{c}\bigr]}{I_d+\alpha mR^2}{.}\]Поскольку система координат \(xyz\) образует правую тройку, имеем:
\[\Omega=\cfrac{L+mcy}{I_d+\alpha mR^2}=\cfrac{L/(mr^2)+cy/r^2}{\delta+\alpha R^2/r^2}=\Omega_0\sqrt{\cfrac{\delta+\alpha R^2_0/r^2}{\delta+\alpha R^2/r^2}}{.}\]Введём обозначения:
\[k=\Omega^2_0(\delta r^2+\alpha R^2_0)\qquad \lambda=L/m{.}\]Возведём последнее выражение в квадрат:
\[\lambda^2+2\lambda cy+c^2y^2=k^2(\delta r^2+\alpha R^2)=k(\delta r^2+\alpha x^2+\alpha y^2){,}\]откуда:
\[\lambda^2-k\delta r^2=k\alpha^2x^2+(k\alpha-c^2)y^2-2\lambda cy\]
Ответ:
C1. Для момента силы Лоренца относительно центра масс шара имеем:
\[\vec{\tau}_s=\bigl[\vec{m}\times\vec{B}\bigr]{,}\]где \(\vec{m}\) – магнитный момент шара.
Магнитный момент системы зарядов определяется с помощью соотношения:
\[\vec{m}=\sum_i\bigl[\vec{r}_i\times\vec{v}_i\bigr]q_i{.}\]В системе, в которой \(q_i\sim m_i\), где \(m_i\) – масса \(i-\text{й}\) частицы, выполняется гиромагнитное соотношение:
\[\vec{m}=\cfrac{\vec{L}q}{2m}{,}\]поэтому для равномерно заряженной сферы:
\[\vec{m}=\cfrac{I\vec{\omega}Q}{2m}=\cfrac{Qr^2\vec{\omega}}{3}{.}\]Таким образом:
\[\vec{\tau}_s=\cfrac{Qr^2\bigl[\vec{\omega}\times\vec{B}\bigr]}{3}{.}\]Тогда теорема о движении центра масс и основное уравнение динамики вращательного движения относительно центра масс шара запишутся следующим образом:
\[\begin{cases} m\vec{a}=\vec{F}+q\bigl[\vec{v}\times\vec{B}\bigr]\\ I\dot{\vec{\omega}}=\bigl[\vec{r}\times\vec{F}\bigr]+\cfrac{Qr^2\bigl[\vec{\omega}\times\vec{B}\bigr]}{3} \end{cases}\]
Ответ:
C2.
C3.
C4.
C5.
Перевод: pho.rs.
Похожие задачи
- Грузик на малом обруче МОШ 2005/06, 11 кл.
- Эллиптическое колесо МОШ 1991/92, 11 кл.
- Раскатывание цилиндров под призмой Ведомственная 2013/14, 11 кл.