Движение по спице
6/10Материальные точки \(B\) и \(C\) связаны нерастяжимыми нитями \(AB\) и \(BC\). Точка \(C\) может скользить по неподвижной длинной вертикальной спице, на которой также закреплён конец \(A\) нити \(AB\). В момент, показанный на рисунке, нить \(BC\) образует угол \(\varphi = 30^\circ\) с вертикалью и перпендикулярна нити \(AB\), скорость точки \(C\) направлена вниз и равна \(v\), тангенциальное ускорение точки \(B\) равно \(a_\tau\), и точка \(B\) движется в плоскости рисунка. Нити натянуты. Оказалось, что ускорение точки \(C\) в рассматриваемый момент равняется нулю.
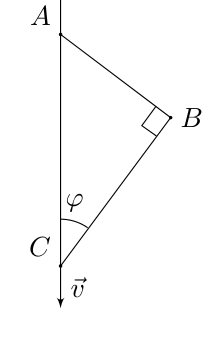
Определите модуль скорости \(v_B\) точки \(B\) в рассматриваемый момент.
Определите длину \(l_{BC}\) нити \(BC\).
Определите модуль ускорения \(a_B\) точки \(B\) в рассматриваемый момент.
▶Показать разборСкрыть разбор
ПодсказкаТочка \(B\) движется по окружности вокруг \(A\), поэтому её скорость направлена вдоль нити \(BC\). Для длины \(BC\) перейдите в систему отсчёта точки \(C\): там \(B\) движется по окружности вокруг \(C\), а так как \(\vec a_C = 0\), ускорения в обеих системах одинаковы.
Ответ1) \(v_B = v\cos\varphi = \dfrac{v\sqrt3}{2}\); 2) \(l_{BC} = \dfrac{v^2\sin^2\varphi}{a_\tau} = \dfrac{v^2}{4a_\tau}\); 3) \(a_B = a_\tau\sqrt{1 + \operatorname{ctg}^6\varphi} = 2\sqrt7\,a_\tau\).
Решение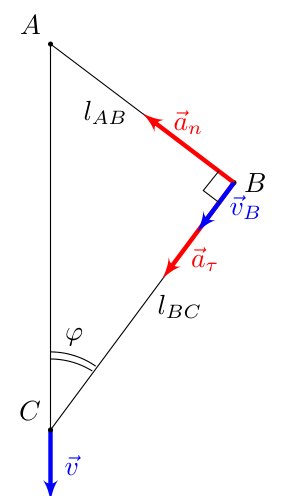
Так как точка \(A\) закреплена, а нить \(AB\) натянута, то точка \(B\) движется по окружности с центром в точке \(A\) и радиусом \(l_{AB}\). Следовательно, её скорость в рассматриваемый момент перпендикулярна радиусу окружности, то есть нити \(AB\), и поэтому направлена вдоль нити \(BC\), перпендикулярной нити \(AB\). Найти скорость точки \(B\) можно двумя способами.
Первый способ: поскольку нить \(BC\) нерастяжима и натянута, то проекции скоростей точек \(B\) и \(C\) на неё равны. Проекция скорости точки \(C\) на нить \(BC\) равна \(v\cos\varphi\), так что \(v_B = v\cos\varphi\).
Второй способ: перейдем в систему отсчета точки \(C\), то есть в поступательно движущуюся систему отсчёта, в которой точка \(C\) покоится. Скорости \(\vec v_B\) и \(\vec v\,'_B\) точки \(B\) в исходной и новой системах отсчёта соответственно связаны соотношением \(\vec v_B = \vec v\,'_B + \vec v_C\), где \(\vec v_C\) — скорость точки \(C\) в исходной системе отсчёта. В новой системе отсчёта точка \(C\) покоится, нить \(BC\) натянута, так что точка \(B\) движется по окружности с центром в точке \(C\) и радиусом \(l_{BC}\). При этом скорость точки \(B\) в новой системе отсчёта направлена перпендикулярно радиусу окружности — нити \(BC\). Значит, скорости \(\vec v_B\), \(-\vec v\) и \(\vec v_B - \vec v = \vec v\,'_B\) образуют прямоугольный треугольник с углом \(\varphi\) между \(\vec v\) и \(\vec v_B\), в котором \(\vec v\) является гипотенузой. В таком случае \(v_B = v\cos\varphi\).
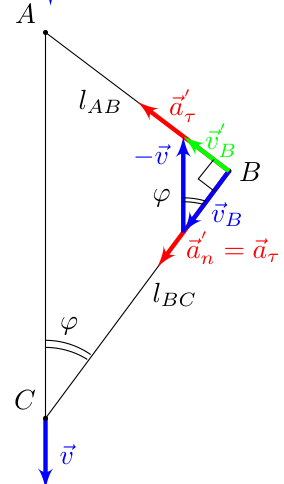
\[v_B = v\cos\varphi = \frac{v\sqrt3}{2}.\] Теперь определим длину нити \(BC\). Для этого перейдём в систему отсчёта точки \(C\), в точности как в Варианте 2 в предыдущем пункте. Поскольку новая система отсчёта поступательно движется относительно исходной, то ускорения \(\vec a_B\) и \(\vec a\,'_B\) точки \(B\) в исходной и новой системах отсчёта соответственно связаны соотношением \(\vec a_B = \vec a\,'_B + \vec a_C\), где \(\vec a_C\) — ускорение точки \(C\) в исходной системе отсчёта. Так как точка \(B\) движется по окружности с центром в точке \(C\) в новой системе отсчёта, то её ускорение складывается из тангенциального ускорения \(\vec a\,'_\tau\), направленного вдоль нити \(AB\), и ортогонального ему нормального ускорения \(\vec a\,'_n\), направленного к точке \(C\) вдоль нити \(BC\). По условию в исходный момент \(\vec a_C = 0\), так что \(\vec a_B = \vec a\,'_B\). Также дано, что ускорение точки \(B\), направленное вдоль нити \(BC\), равно \(a_\tau\). Значит, нормальное ускорение точки \(B\) в новой системе отсчёта равно \(a_\tau\). С другой стороны, оно равно \[\frac{(v'_B)^2}{l_{BC}} = \frac{(v\sin\varphi)^2}{l_{BC}},\] где равенство \(v'_B = v\sin\varphi\) получается из геометрии прямоугольного треугольника, образованного скоростями \(\vec v_B\), \(-\vec v\) и \(\vec v\,'_B\). Таким образом, \[a_\tau = \frac{(v\sin\varphi)^2}{l_{BC}} \quad\Longrightarrow\quad l_{BC} = \frac{v^2\sin^2\varphi}{a_\tau}.\] \[l_{BC} = \frac{v^2\sin^2\varphi}{a_\tau} = \frac{v^2}{4a_\tau}.\] Определим полное ускорение точки \(B\) в исходной системе отсчёта. Поскольку в исходной системе отсчёта точка \(B\) движется по окружности с центром в точке \(A\), то её полное ускорение складывается из двух ортогональных составляющих: тангенциального ускорения \(a_\tau\) и нормального ускорения, направленного вдоль нити \(AB\) к точке \(A\) и равного \[a_n = \frac{v_B^2}{l_{AB}} = \frac{v^2\cos^2\varphi}{l_{BC}\cdot\operatorname{tg}\varphi} = \frac{a_\tau\cos^3\varphi}{\sin^3\varphi} = a_\tau\operatorname{ctg}^3\varphi.\] Равенство \(l_{AB} = l_{BC}\cdot\operatorname{tg}\varphi\) получается из геометрии прямоугольного треугольника \(ABC\). Полное ускорение точки \(B\) находим по теореме Пифагора \[a_B = \sqrt{a_n^2 + a_\tau^2} = a_\tau\cdot\sqrt{1 + \operatorname{ctg}^6\varphi} = 2\sqrt7\,a_\tau.\]
Похожие задачи
- Система блоков с тремя грузами МОШ 2014/15, 10 кл.
- Груз на нити через блок МОШ 2014/15, 11 кл.
- Ускорение среднего блока МОШ 2017/18, 10 кл.
- Муфты на перпендикулярных стержнях МОШ 2018/19, 10 кл.
- Ускорение оси блока МОШ 2021/22, 11 кл.
- Полиспаст Савченко, №1.5.1