Измерение магнитного поля Земли
6/10Введение
В этой задаче измеряется горизонтальная составляющая магнитного поля Земли. Сначала характеристики магнита определяются с помощью весов Гуи, а затем он используется для измерения этого магнитного поля.
Во всей задаче погрешности нужно определять только по погрешности проведения аппроксимирующей прямой, не по погрешностям измерения отдельных точек.
Список оборудования
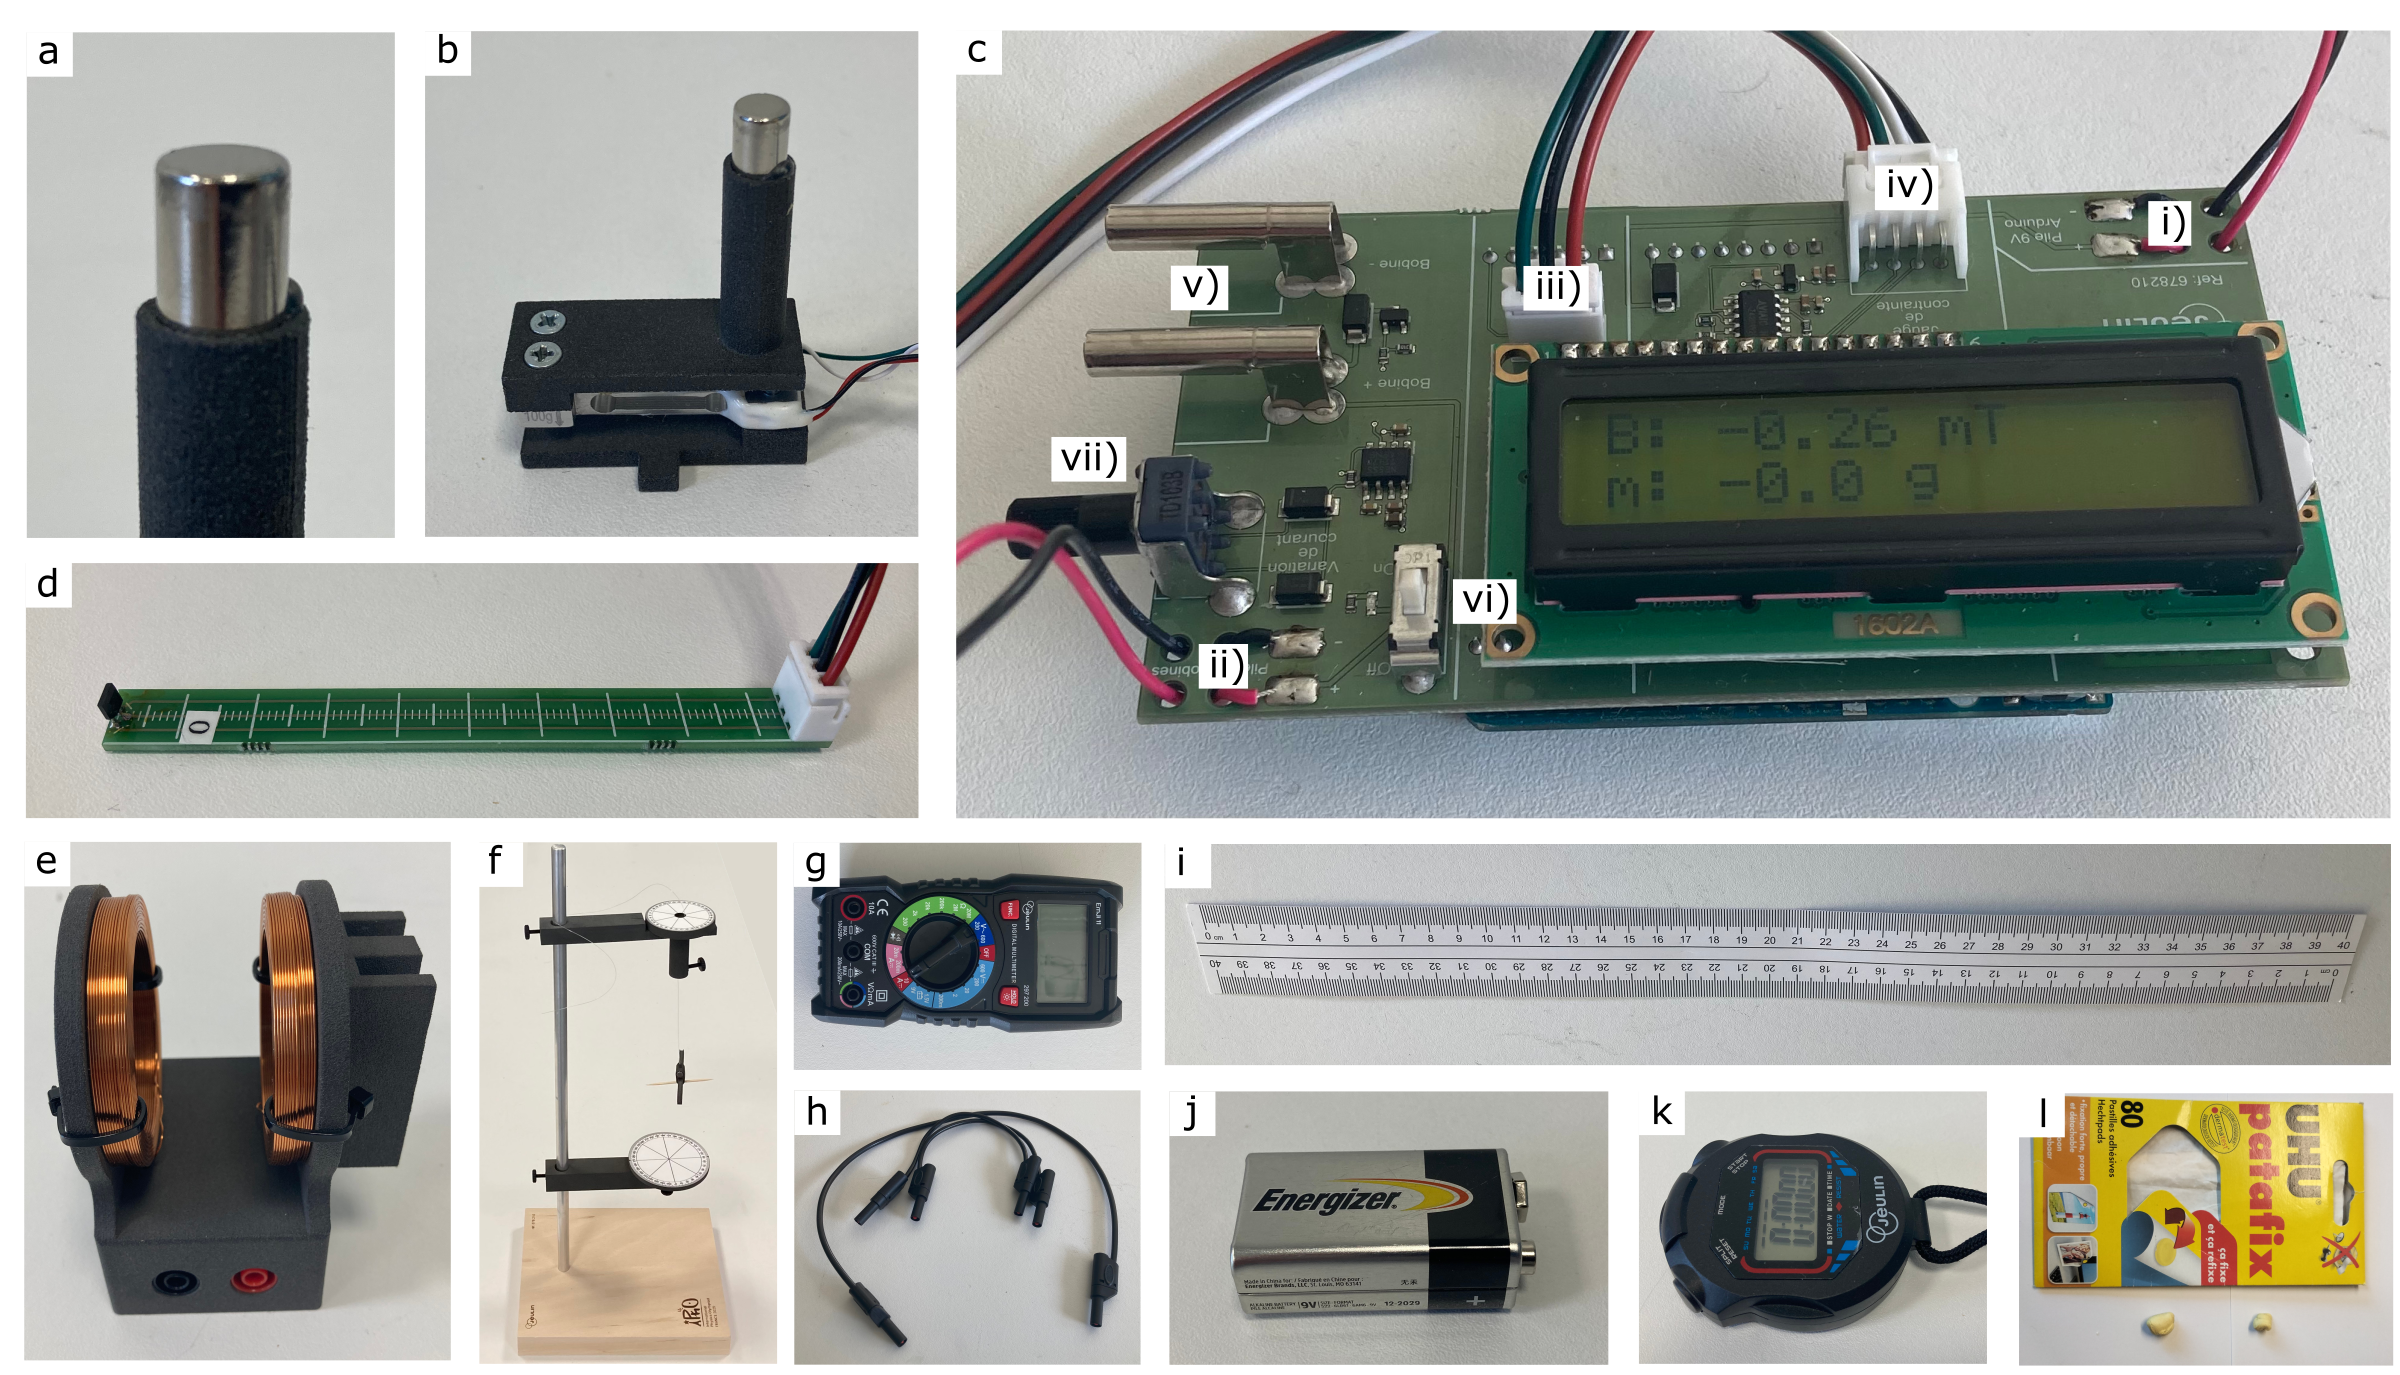
Рис. 1. Фотографии оборудования.
Список оборудования приведен ниже, см. рис. 1. Если предметов больше одного, их количество указано в квадратных скобках. Если какое-то оборудование не работает, обратитесь за помощью.
(a) Магниты [3]. Первый магнит прикреплен к датчику силы (b); не снимайте его. Второй магнит вставлен в держатель (f); не извлекайте его, пока не будет явно указано. Третий магнит будет использоваться в A.5. Все магниты одинаковые.
(b) Датчик силы. Он подключен к Arduino (c) и измеряет силу вдоль своей оси, значение обозначено \(m_{\rm{f}}\), в единицах грамм-силы ("g"). Грамм-сила – это сила, действующая на тело массы 1 г в поле тяжести Земли (\(g_0=9.81~м\cdot c^{-2}\)). К нему прикреплен один из магнитов (a). Каждый раз, когда датчик включается, его показания сбрасываются на 0, независимо от ситуации. К датчику нельзя прикладывать силу, превышающую 200 g. Распаковывайте его аккуратно.
(c) Arduino с цифровым дисплеем. Этот элемент используется для питания катушек (e) и измерения силы и индукции магнитного поля. Измеренные значения отображаются в грамм-силе ("g") и мТл. Батарейка (j), питающая Arduino, должна быть подключена к разъему (i), а батарейка (j), питающая катушки (e), – к разъему (ii) (обратите внимание на полярность подключения). Датчик силы (b) и датчик магнитного поля (d) должны быть подключены к разъемам (iv) и (iii) соответственно, а кабели питания катушек – к разъемам (v). Переключатель (vi) замыкает цепь питания катушки (при этом зажигается светодиод), ток через которую можно регулировать с помощью (vii).
(d) Датчик магнитного поля с линейкой. Подключен к Arduino (c), датчик измеряет проекцию поля \(B_z\) вдоль направления \(\overrightarrow{e_z}\) линейки, в мТл.
(e) Катушки в конфигурации анти-Гельмгольца (катушки намотаны в противоположных направлениях). Эти катушки должны быть соединены последовательно с амперметром (g) и с Arduino (c), чтобы создать магнитное поле.
(f) Металлический штатив с деревянным основанием, с подвешенным держателем, в который первоначально вставлен магнит (a), и с транспортирами. Инструкция по сборке штатива приведена ниже.
(g) Мультиметр. Используется только в качестве амперметра в режиме \(10~А\). Если оставить мультиметр в неактивном состоянии, он выключается. Его можно включить снова, вернув переключатель в положение "OFF" и обратно. Не используйте щупы, находящиеся в коробке мультиметра.
(h) Электрические провода [3].
(i) Линейка \(40~см\).
(j) Батарейки \(9~В\) [3]. Их емкость составляет порядка \(300~мА\cdot ч\) .
(k) Секундомер.
(l) Клейкая масса. Ее можно использовать во всей задаче.
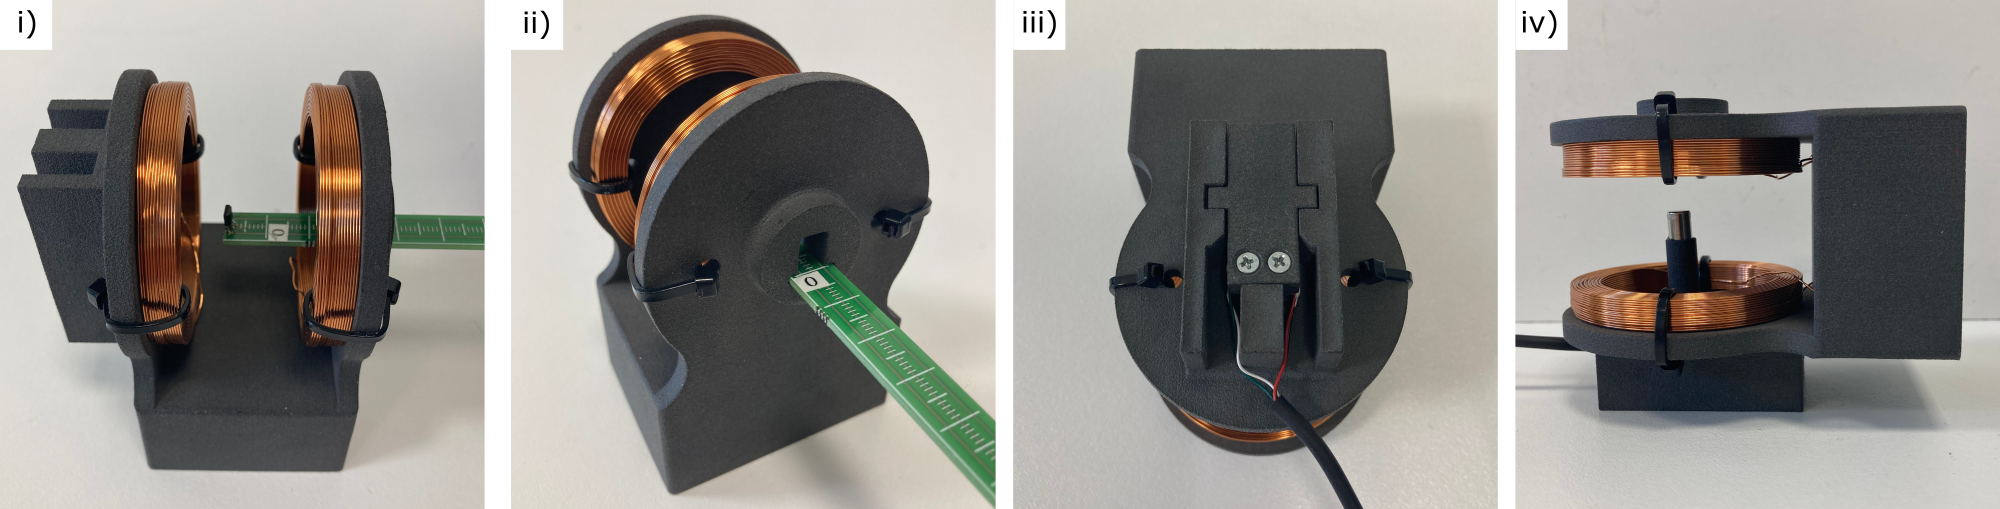
Рис. 2. Использование датчиков внутри катушек анти-Гельмгольца.
Использование датчиков, подключаемых к Arduino (рис. 2)
Для измерения магнитного поля на оси, датчик магнитного поля (d) можно перемещать в катушках (e), как показано на рис. (i). Положение \(z=0\) для датчика показано на рис. (ii), и \(z\) увеличивается при перемещении датчика внутрь катушек.
Датчик силы (b) вставляется в катушку, как показано на (iii), после чего катушка разворачивается как на рис. (iv), чтобы датчик был расположен вертикально. Для этого не забудьте проложить электрические провода через предусмотренные желоба.
Инструкция по сборке штатива (f) (рис. 3), которая потребуется только перед началом части B, с использованием проволоки длиной 34 см.
Вставьте металлическую стойку (f0a) в деревянную пластину с пластиковыми ножками (f0b), чтобы получилась подставка (f0).
Деталь (f1) находится на нижней части и используется для измерения угла поворота держателя. Установите кронштейн (f1b) на металлическую стойку с помощью винта (f4), затем закрепите на нем деталь (f1a) с помощью второго винта (f4).
Деталь (f2) находится в верхней части, к ней крепится проволока, на которой подвешен держатель. Установите кронштейн (f2b) на металлическую стойку с помощью винта (f4), затем вставьте на него деталь (f2a).
Чтобы собрать подвес (f3), вставьте массивный стержень (f3b) и зубочистку (f3c) в держатель (f3a), в которую уже вставлен магнит (a). Вставьте проволоку, поддерживающую держатель, в деталь (f2a) и закрепите ее винтом (f4). Поворачивая деталь (f2a), можно изменить угол закрепления проволоки. Зубочистка позволяет точно измерить угловое положение подвеса.
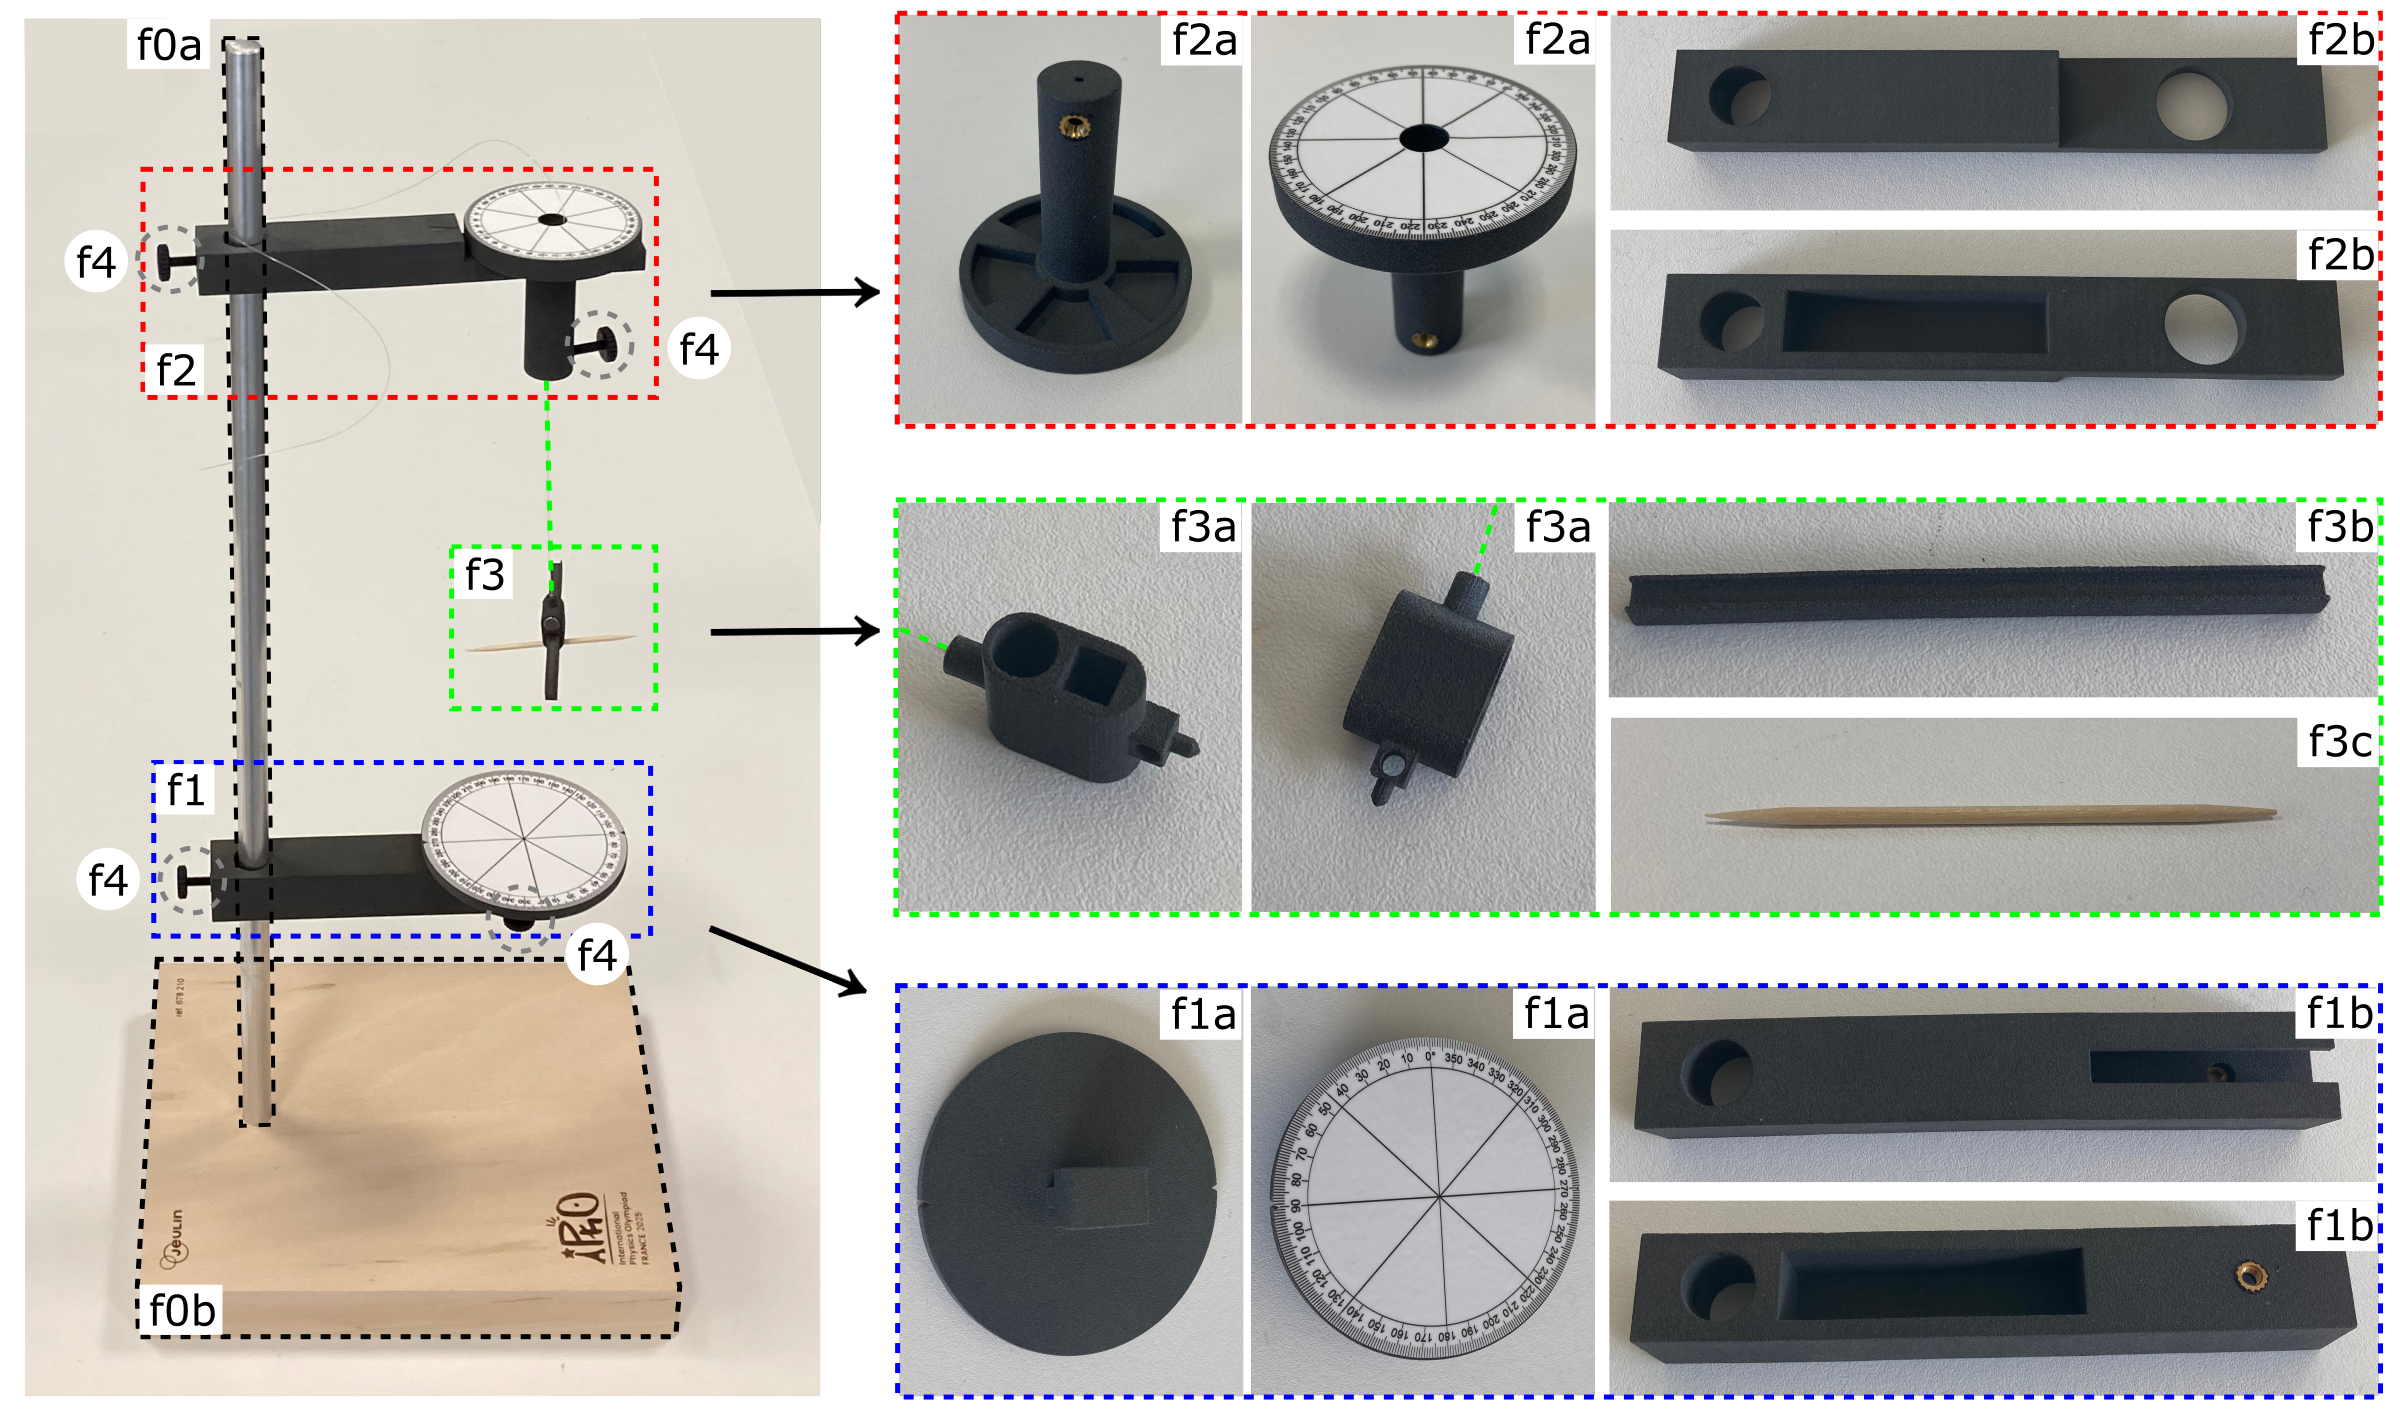
Рис. 3. Сборка штатива с подвесом. Детали (f1a), (f1b), (f2a), (f2b) и (f3a) показаны с двух разных сторон. Имеется четыре одинаковых пластиковых винта (f4).
Часть A. Весы Гуи и магнитный момент
Модель
Будем считать, что магнит можно рассматривать как магнитный диполь с магнитным моментом \(\overrightarrow{m}_{\rm{m}}\). Сила, действующая на такой диполь с магнитным моментом \(\overrightarrow{m}_{\rm{m}}=m_{\rm{m}}\overrightarrow{e_z}\) в магнитном поле \(\overrightarrow{B}=B(z)\overrightarrow{e_z}\), равна
\[\overrightarrow{F}=m_{\rm{m}}\frac{dB(z)}{dz}\overrightarrow{e_z}\;.\]
Когда через катушки анти-Гельмгольца течет ток \(i\), поле \(\overrightarrow{B}\) на их оси \(\overrightarrow{e_z}\) вращения равно
\[\label{EqBAntiHelmholtz}\overrightarrow{B}(z)=\alpha i(z-z_{0}) \overrightarrow{e_z}\;.\]
Это выражение справедливо только вблизи центра устройства, координата которого \(z=z_0\).
Магнитное поле в катушках
A1. Численно оцените характерное время работы \(\tau\) одной из батареек, предназначенных для эксперимента, в случае протекания тока силой порядка \(2~А\).
Этот результат необходимо учитывать при выборе метода измерения. Учтите, что катушки используются только в части А. Обратите внимание, что у вас есть запасная батарейка.
Вставьте датчик магнитного поля внутрь катушек, как показано на рис. 2. См. также этот рисунок для определения положения датчика в катушках.
A2. При фиксированной силе тока \(i_{0}\simeq1.0~А\) измерьте зависимость магнитного поля \(B_{z}\) от положения \(z\) датчика на оси катушек и постройте её график. Определите наибольшую область \([z_\text{min},z_\text{max}]\), где экспериментальная зависимость магнитного поля от координаты линейна.
A3. Разместив датчик в двух положениях \((z_1,\:z_2)\) в области линейной зависимости, постройте график, чтобы проверить зависимость \(\overrightarrow{B}\) от силы тока, заданную уравнением (2). Определите значение \(\alpha\) и его погрешность.
Весы Гуи
Извлеките датчик магнитного поля из катушек и поместите внутрь катушек датчик силы, как показано на рис. 2. Обратите особое внимание на расположение электрических проводов в желобах.
A4. Проведите экспериментальные измерения грамм-силы \(m_{\rm{f}}\) в зависимости от силы тока \(i\). Постройте график, с помощью которого определите значение магнитного момента \(m_{\rm{m}}\) магнита и его погрешность.
Альтернативное измерение магнитного момента
В дипольном приближении магнитное поле магнита с магнитным моментом \(m_{\rm{m}}\) на оси вращения \(z\) имеет вид
\[\label{EqChampBAxe}B_{z}(z)=\frac{\mu_{0}m_{\rm{m}}}{2\pi (z-z_{\rm{a}})^{3}},\]
где \(z_{\rm{a}}\) – не обязательно геометрический центр магнита, и где \(\mu_0=4\pi\cdot 10^{-7}~Гн\cdot м^{-1}\).
A5. Измерьте магнитное поле \(B_{z}\) вдоль оси вращения свободного магнита в зависимости от расстояния \(z\). Постройте график для проверки модели, заданной уравнением (3), в том числе в области отклонения от теоретической зависимости. Получите новое значение для \(m_{\rm{m}}\), и его погрешность.
A6. Учитывая оба результата, полученные в A.4 и A.5, получите окончательное экспериментальное значение \(m_{\rm{m}}\) и его погрешность.
Часть B. Определение магнитного поля Земли
Модель
В этой части для определения горизонтальной составляющей \(B_{\rm{e}}\) магнитного поля Земли исследуются колебания магнита в горизонтальной плоскости. Схема установки и инструкции по сборке приведены на рис. 3. и выше. На подвес с магнитом (f3) действуют два момента сил относительно вертикальной оси:
момент силы со стороны проволоки, задаваемый выражением \(\Gamma_{\rm{f}} = -\dfrac{C_{\rm{f}}}{L}(\theta-\theta_{0})\), где \(C_{\rm{f}}\) – постоянная величина, \(L\) – расстояние между точками креплениями проволоки, а \(\theta_{0}\) – угол, при котором проволока не испытывает деформации кручения.
момент силы со стороны магнитного поля Земли, задаваемый выражением \(\Gamma_{\rm{e}} =-m_{\rm{m}} B_{\rm{e}}\sin(\theta-\theta_{\rm{e}})\), где угол \(\theta_{\rm{e}}\) задаёт направление магнитного поля Земли.
Обозначим за \(J\) момент инерции подвеса с магнитом относительно вертикальной оси. Тогда уравнение моментов примет вид:
\[J\frac{\text{d}^2 \theta}{\text{d}t^2}=\Gamma_f + \Gamma_e =-\frac{C_{\rm{f}}}{L}(\theta-\theta_{0})-m_{\rm{m}} B_{\rm{e}}\sin(\theta-\theta_{\rm{e}}).\]
В приближении \(\sin(\theta-\:\theta_{\rm{e}})\:\simeq\:\theta-\:\theta_{\rm{e}}\) решением будут гармонические колебания с периодом \(T\). В этой части задачи вы можете лепить клейкую массу (l) в любую форму и прикреплять к любым устройствам.
Внимание: Во избежание влияния внешних магнитных полей магнит должен располагаться на расстоянии не менее 20 см от любых металлических предметов и источников магнитного поля (в том числе и других магнитов).
Экспериментальная установка и первые измерения
В пунктах B.1–B.5 используйте проволоку длиной \(L=34\) см и убедитесь, что она не скручена. Предположим сначала, что момент сил со стороны проволоки пренебрежимо мал по сравнению с моментом сил со стороны магнитного поля Земли, и вернёмся к этому предположению позже.
Чтобы \(\theta_0\) совпал с \(\theta_{\rm{e}}\), с помощью детали (f2a) отрегулируйте \(\theta_0\) так, чтобы подвес (f3) не вращался при извлечении магнита. Затем снова вставьте магнит в держатель и не меняйте \(\theta_0\) вплоть до пункта B.5.
B1. Предложите метод экспериментального определения \(B_{\rm{e}}\). Перечислите величины, которые вы будете измерять, и их единицы измерения. Изобразите эти величины на подробной схеме и запишите уравнения, связывающие их с величинами, введёнными в условии. Для каждой величины укажите, является ли она фиксированной (F) или изменяется (V) в рамках ваших измерений.
B2. Используя описанный вами метод, постройте график и вычислите \(B_{\rm{e}}\) и его погрешность.
Оценка момента силы со стороны проволоки
B3. Не меняя длину проволоки \(L=34\) см, исследуйте колебания подвеса без магнита и вычислите \(C_{\rm{f}}\) и ее погрешность, используя по одному измерению периода для двух конфигураций установки. Запишите уравнение, связывающее \(C_{\rm{f}}\) с измеренными величинами.
B4. Используя результаты измерений предыдущего пункта, запишите выражение и вычислите критическую длину \(L_{\rm{c}}\), при которой множители \(C_{\rm{f}}/L\) и \(m_{\rm{m}} B_{\rm{e}}\) в выражениях для моментов сил \(\Gamma_{\rm{f}}\) и \(\Gamma_{\rm{e}}\) равны. Вычислите отношение \((C_{\rm{f}}/L) / (m_{\rm{m}} B_{\rm{e}})\) для измерений пункта B.2 и выберите один из интервалов: \([0, 1\%)\), \([1\%, 5\%)\), \([5\%, 20\%)\), \([20\%, 50\%)\), \([50\%, \infty)\).
Статические измерения
Теперь измерим магнитное поле Земли статическим методом. Снова вставьте магнит в держатель. Вращая деталь (f2a) на рис. 3, можно менять угол \(\theta_0\), что приводит к скручиванию проволоки.
B5. Не меняя длину проволоки \(L=34\) см, снимите зависимость равновесного положения магнита \(\theta_{\rm{eq}}\) от угла \(\theta_0\), постройте подходящий график и вычислите \(B_{\rm{e}}\) и его погрешность.
B6. Измените \(L\) и повторите измерения предыдущего пункта для двух других значений длины, чтобы убедиться, что момент сил со стороны проволоки зависит от \(L\). Построив итоговый график, учитывающий все зависимости, вычислите \(B_{\rm{e}}\) и его погрешность.
▶Показать разборСкрыть разбор
ОтветA1: \(\sim9~\text{min}\); A2: \([0.015 , 0.032] ~\text{m}\); A3: \(\alpha=0.150\pm0.007\;\text{T}\cdot\text{m}^{-1}\cdot\text{A}^{-1}\); A4: \(m_m=0.36\pm0.02\;\text{A}\cdot\text{m}^2\); A5: \(m_m=0.31\pm0.01\;\text{A}\cdot\text{m}^2\); A6: \(m_m=0.33\pm0.01\;\text{A}\cdot\text{m}^2\); B2: \(B_e = (47\pm 3)\;\mu\text{T}\); B3: \(C_f=(5.1\pm0.2) \times 10^{-7} ~\text{N} \cdot \text{m}^2\text{/rad}\); B6: \(B_e=45.3\pm5\;\mu\text{T}\)
РешениеA1. The 9V battery capacity is \(Q=I \cdot \Delta t=300~\text{mA}\cdot\text{h}\). Using an electric current \(I=2~\text{A}\), the time of use is \(0.3 \times 3600/2 \approx 540 ~\text{s} \approx 9 ~\text{min}\).
Ответ:
\(\sim9~\text{min}\)
A2. The plot below is obtained at \(i_0=1~\text{A}\). At the centre of the device is a zone in which the field is a linear function of position. At the edges of the device, you can see the saturation of the classical field as you approach the two coils. The zone of linearity from the figure is \([0.015 , 0.032] ~\text{m}\).
\(z,~мм\) \(42\) \(40\) \(38\) \(36\) \(34\) \(31\) \(29\) \(B_z,~мТл\) \(-10.10\) \(-10.18\) \(-9.70\) \(-8.53\) \(-7.52\) \(-5.54\) \(-4.12\) \(z,~мм\) \(26\) \(24\) \(21\) \(19\) \(16\) \(14\) \(12\) \(B_z,~мТл\) \(-1.54\) \(-0.24\) \(2.34\) \(3.88\) \(5.90\) \(7.68\) \(8.65\) \(z,~мм\) \(10\) \(7\) \(5\) \(2\) \(B_z,~мТл\) \(9.54\) \(10.10\) \(10.10\) \(9.86\) 
Ответ:
\([0.015 , 0.032] ~\text{m}\)
A3. The centre of the linear zone is around \(23~ \text{mm}\). The values of the magnetic field at two points A and B can be measured for several electric current values, giving the gradient of the magnetic field as a function of electric current.
This makes it possible to extract the slopes of the magnetic field as a function of electric current. We can then plot the value of the gradient of \(B(z)\) as a function of \(I\), which gives at \(z=18~\text{mm}\).
We have an affine evolution. The possible residual y-intercept may be due to the fact that the sensor is not correctly calibrated. From the slope one obtains \(\alpha =0.15\pm0.01\;\text{T}\cdot\text{m}^{-1}\cdot\text{A}^{-1}\). The same measurement is done at \(z=28~\text{mm}\).
And then one finds \(\alpha = -0.15\pm0.01\;\text{T}\cdot\text{m}^{-1}\cdot\text{A}^{-1}\). The value of \(\alpha\) is then obtained from the average of the two previous measurements, so \(\alpha=0.150\pm0.007\;\text{T}\cdot\text{m}^{-1}\cdot\text{A}^{-1}\).
\(I,~А\) \(0.64\) \(1\) \(1.29\) \(1.6\) \(2.2\) \(B_z,~мТл\) \(2.35\) \(3.66\) \(4.69\) \(6.01\) \(8.37\) 
\(I,~А\) \(0.59\) \(0.99\) \(1.37\) \(1.91\) \(2.17\) \(m_{\rm{f}},~г\) \(-2.36\) \(-4.17\) \(-5.47\) \(-7.55\) \(-8.59\) 
Ответ:
\(\alpha=0.150\pm0.007\;\text{T}\cdot\text{m}^{-1}\cdot\text{A}^{-1}\)
A4. We vary the electric current \(i\) and measure the effective mass, which gives
The slope of the curve is 5.48 gram-force/A, giving a slope of \((53.7\pm0.8)\times10^{-3}\) N/A. Finally, a magnetic moment is \(m_m=\dfrac{53.7\times10^{-3}}{0.150}=0.358\;\text{A}\cdot\text{m}^2\). The uncertainty is obtained from \(\dfrac{\delta m}{m}=\dfrac{\delta p}{p}+\dfrac{\delta\alpha}{\alpha}=0.05\).
\(I,~А\) \(0.59\) \(0.61\) \(0.88\) \(1.09\) \(1.25\) \(1.43\) \(1.48\) \(m_{\rm{f}},~г\) \(3.29\) \(3.42\) \(4.92\) \(6.00\) \(6.92\) \(7.81\) \(8.21\) \(I,~А\) \(1.75\) \(1.76\) \(2.20\) \(m_{\rm{f}},~г\) \(9.71\) \(9.67\) \(11.81\) 
The magnetic moment
Ответ:
\(m_m=0.36\pm0.02\;\text{A}\cdot\text{m}^2\)
A5. The field \(B\) is measured directly by sticking the third magnet on the graduated ruler. You can also use the Hall sensor directly. The measurements are shown below, where the position is plotted as a function of \(B^{-1/3}\) (see figure below).
The slope is \(\left(\dfrac{\mu_0m_m}{2\pi}\right)^{1/3}=(4,1\pm0.1)\times10^{-3}\;\text{m}\cdot\text{T}^{1/3}\), and then the new value of the magnetic moment is \(m_m=0.31\pm0.01\;\text{A}\cdot\text{m}^2\).
\(B^{-1/3},~мТл^{-1/3}\) \(2.8\) \(2.7\) \(2.7\) \(2.9\) \(3.4\) \(4.1\) \(5.3\) \(6.9\) \(d,~мм\) \(3\) \(5\) \(8\) \(10\) \(12\) \(15\) \(20\) \(25\) \(B^{-1/3},~мТл^{-1/3}\) \(7.7\) \(9.1\) \(10.4\) \(12.9\) \(15.6\) \(18.5\) \(26.7\) \(d,~мм\) \(30\) \(35\) \(40\) \(50\) \(60\) \(70\) \(80\) 
Ответ:
\(m_m=0.31\pm0.01\;\text{A}\cdot\text{m}^2\)
A6. The final value is given by the averaged value of the previous measurements, so
Ответ:
\(m_m=0.33\pm0.01\;\text{A}\cdot\text{m}^2\)
B1. The figure below describes the proposed experiment. The period \(T\) for small oscillations is measured (with best precision using several periods). Since the inertial moment \(J_0\) of the pod is unknown, adding sticky paste to both ends of the pod allows the change of the inertial moment \(J=J_0+\Delta J\). The length of the pod arm is \(r_a=0.04\:\text{m}\).
The differential equation verified by the pod at small angles is \(\dfrac{\Delta J}{m_m}=\dfrac{1}{\omega^2}B_e-\dfrac{J_0}{m_m}\). The period is \(T=\dfrac{2\pi}{\omega}\) and the variation of inertial moment by adding a total mass of sticky paste \(2m_a\) is \(\Delta J = 2m_a.r_a^2\). Therefore \(\dfrac{2m_ar_a^2}{m_m}=\dfrac{T^2}{4\pi^2}B_e-\dfrac{J_0}{m_m}\).
B2. Since \(\dfrac{2m_ar_a^2}{m_m}=\dfrac{T^2}{4\pi^2}B_e-\dfrac{J_0}{m_m}\), plotting \(T^2\) versus \(m_a\) should give a linear function of slope \(p=\dfrac{8\pi^2r_a^2}{m_m B_e}\).
One finds a slope \(p=8640\pm200\;\text{A}^{-1} \cdot \text{T}^{-1}\). Using the value \(m_m=0.31\pm0.01\;\text{A}\cdot\text{m}^2\), one obtains \(B_e=47\;\mu\text{T}\). the relative uncertainty is \(\dfrac{200}{8640} + \dfrac{0.01}{0.305} \approx 0.06\). Therefore
\(M, ~г\) \(0.00\) \(0.40\) \(0.85\) \(1.70\) \(2.60\) \(T^2, ~с^2\) \(2.06\) \(6.11\) \(9.91\) \(17.65\) \(24.63\) 
Ответ:
\(B_e = (47\pm 3)\;\mu\text{T}\)
B3. The magnet is removed. The period of oscillation therefore depends on the torque due to the twisting of the wire and the moment of inertia. As the moment of inertia of the cradle remains unknown, we can measure the period \(T_1\) without sticky paste and the period \(T_2\) with sticky paste, for a fixed length of wire. The equations involved are
\(J = \dfrac{C_f T_1^2}{4\pi^2 L}\),
\(J+2m_a r_a^2=\dfrac{C_f T_2^2}{4\pi^2L}\).
Taking two measures, for \(m_a=0\) and \(m_a=2,6\;\text{g}\), one finds \(T_1=4.2\pm0.2\;\text{s}\) and \(T_2=15.8\pm0.2\;\text{s}\), and therefore \(C_f=\dfrac{8\pi^2L m_a r_a^2}{T_2^2-T_1^2}\), so
Ответ:
\(C_f=(5.1\pm0.2) \times 10^{-7} ~\text{N} \cdot \text{m}^2\text{/rad}\)
B4. The two previous torques are equalized, so \(\dfrac{C_f}{L_c} = m_mB_e\) and then \(L_c=\dfrac{C_f}{m_m B_e} = \dfrac{5.1 \times 10^{-7}}{0.33 \times 47 \times 10^{-6}} = 3.2\;\text{cm}\). The ratio between the torque at 34cm and the critical torque at 3.2cm is therefore \(3.2/34=9\%\). So the answer is \([5\% ; 20\%)\).
B5. According to the equation of motion in an equilibrium situation, we have : \(\dfrac{C_f(\theta_{eq}-\theta_0)}{L}=-m_m B_e \sin(\theta_{eq})\). The protocol therefore involves plotting, for a fixed length \(L\), \(\theta_{eq}-\theta_0\) as a function of \(\sin(\theta_{eq})\) and checking that it is indeed a linear function, the slope of which \(p = \dfrac{m_mB_eL}{C_f}\) can be calculated.
The slope obtained from the measurements is \(11.1\pm1.7\;\text{rad}^{-1}\) for \(L=0.34\;\text{m}\). The Earth magnetic field is then \(B_e = \dfrac{p C_f}{m_m L} = \dfrac{11.1 \times 5.1 \times 10^{-7}}{0.33 \times 0.34} = 50.5\pm8\;\mu\text{T}\). Note that uncertainty is relatively high.
\(\sin(\theta_{\rm{eq}})\) \(-0.95\) \(-0.89\) \(-0.73\) \(-0.69\) \(-0.68\) \(-0.66\) \(-0.62\) \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) \(-14\) \(-13\) \(-11\) \(-11\) \(-10\) \(-9\) \(-8\) \(\sin(\theta_{\rm{eq}})\) \(-0.56\) \(-0.47\) \(-0.39\) \(-0.27\) \(-0.19\) \(-0.12\) \(-0.05\) \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) \(-7\) \(-6\) \(-5\) \(-4\) \(-3\) \(-2\) \(-1\) 
B6. Now the length \(L\) is varied, for \(L=26,\;12\text{ and }8\;\text{cm}\).
The slopes are
\(\sin(\theta_{\rm{eq}})\) \(-1.00\) \(-0.92\) \(-0.87\) \(-0.79\) \(-0.68\) \(-0.60\) \(-0.52\) \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) \(-11\) \(-10\) \(-9\) \(-8\) \(-7\) \(-6\) \(-5\) \(\sin(\theta_{\rm{eq}})\) \(-0.43\) \(-0.33\) \(-0.26\) \(-0.17\) \(-0.09\) \(0.00\) \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) \(-4\) \(-3\) \(-3\) \(-2\) \(-1\) \(0\) 
\(\sin(\theta_{\rm{eq}})\) \(-1.00\) \(-0.87\) \(-0.71\) \(-0.54\) \(-0.41\) \(-0.22\) \(0.00\) \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) \(-6.8\) \(-5.4\) \(-4.3\) \(-3.2\) \(-2.2\) \(-1.1\) \(0.0\) 
\(\sin(\theta_{\rm{eq}})\) \(-1.00\) \(-0.94\) \(-0.82\) \(-0.67\) \(-0.50\) \(-0.32\) \(-0.13\) \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) \(-6.8\) \(-5.9\) \(-5.1\) \(-4.4\) \(-3.7\) \(-3.0\) \(-2.2\) \(\sin(\theta_{\rm{eq}})\) \(0.00\) \(0.12\) \(0.31\) \(0.46\) \(\theta_0-\theta_{\rm{eq}},~{}^\circ\) \(-1.6\) \(-0.9\) \(-0.2\) \(0.5\) 
\(L,~см\) \(25\) \(12\) \(8\) \(p,~рад^{-1}\) \(10.6\pm0.3\) \(6.7\pm0.3\) \(4.6\pm0.2\) 
So we can plot the slopes versus \(L\) as
As expected, the slope of figure B.6D is found to be proportional to \(L\), with a slope \(p' = 27.1 \pm 1.5\;\text{rad}^{-1} \cdot \text{m}^{-1}\). A new value of \(B_e\) is deduced from \(B_e = \dfrac{p' C_f}{m_m} = \dfrac{5.1\times10^{-7} \times 27.1}{0.305} \approx 45.3\;\mu\text{T}\). Relative uncertainty is given by \(\dfrac{\delta p'}{p'}+\dfrac{\delta C}{C}+\dfrac{\delta m}{m}=0.12\), so
Ответ:
\(B_e=45.3\pm5\;\mu\text{T}\)
Another possible solution is to represent all the measurements at different L in the same graph, by plotting \((\theta_{\text{eq}} - \theta_0)\) versus \(L \cdot \sin(\theta_{\text{eq}} - \theta_{\text{e}})\) and measure slope from there. Doing so should allow students to earn the maximum number of points according to the grading scheme.
Перевод: pho.rs.
Похожие задачи
- Индукция поля магнита ВсОШ 1992/2001, 10 кл.
- Взаимодействие магнитов IEPhO 2019/20, 8 кл.
- Взаимодействие магнитов IEPhO 2019/20, 9 кл.
- Магнитный чёрный ящик APhO 2021/22, 11 кл.
- Магнитный момент Санкт-Петербургская 2016/17, 10 кл.
- Сила взаимодействия колец с током Росатом 2017/18, 11 кл.