Магнитный маятник
Задача E1. Магнитный маятник (10 баллов)
Частоту колебаний маятника можно изменить магнитными силами между маятником и его опорой. В этом эксперименте вы изучите движение маятника в составном потенциале, образованном гравитационным и магнитным взаимодействием, на установке, показанной на рис. 3.
Оборудование (см. также рис. 3)
A. Корпус маятника с точечными опорами и зеркалом для измерения угла.
B. Башня маятника с жёсткими опорными точками для маятника и лазерным модулем для измерения угла.
C. Рельсы для внешних магнитов.
D. Два небольших дипольных магнита для крепления к корпусу маятника (могут быть зелёными, красными, белыми или жёлтыми).
E. Два одинаковых внешних дипольных магнита (чёрные).
F. Два неизвестных внешних магнита F1, F2 (синие; F2 отмечен белыми точками на концах).
G. Экран для лазерного пятна при измерении угла.
H. Секундомер.
I. Малярная лента, например для закрепления башни маятника на столе.
J. Карандаш и линейка.
Магниты довольно сильные. Будьте осторожны, чтобы не пораниться и не повредить магниты. Не смотрите прямо в лазерный луч и выключайте лазер, когда он не нужен. При опытах с маятником следите, чтобы опорные винты лежали в канавках на башне маятника. Можно при необходимости отмечать маятник карандашом.
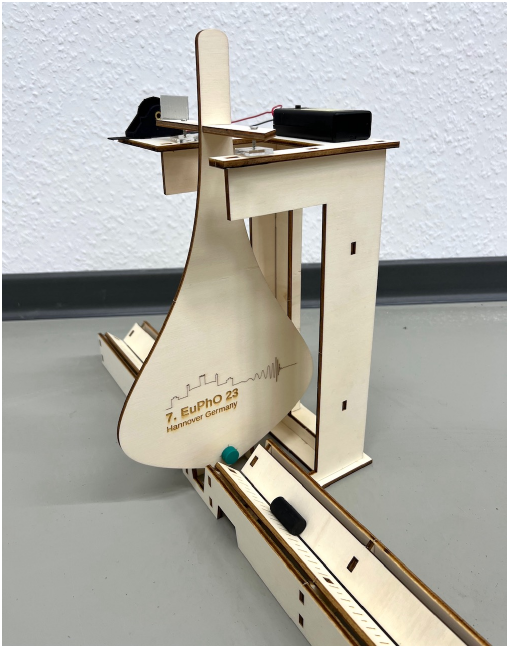
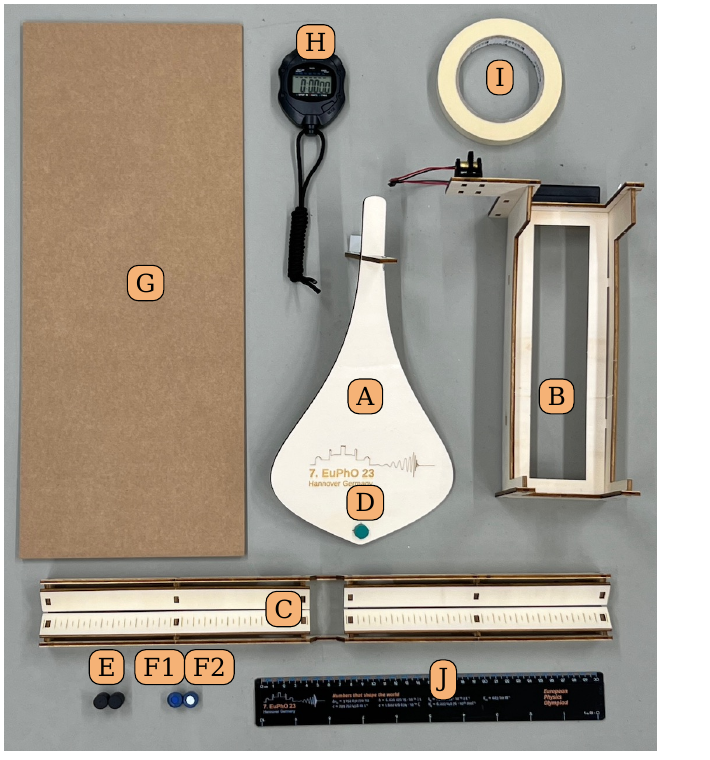
Рис. 3. Установка и оборудование для экспериментальной задачи E1.
Примечание: лазерный модуль изначально установлен на установке для E1. Его нужно снять, чтобы использовать для E2. Можно также поставить его обратно (следите за юстировкой), когда вы захотите вернуться к E1.
Задание E1.1. Массы (1,0 балл)
Суммарная масса корпуса маятника с прикреплёнными малыми дипольными магнитами равна \(M_{\text{пен}}+M_{\text{маг}}=(52{,}3\pm0{,}2)\) г. Определите \(M_{\text{пен}}\) и \(M_{\text{маг}}\) по отдельности как можно точнее.
Задание E1.2. Магнитные дипольные моменты (4,0 балла)
Когда рядом находятся внешние магниты, магнитный маятник движется в составном потенциале, образованном гравитацией и магнитным взаимодействием. Получающуюся частоту маятника \(\omega\) можно записать как функцию собственной частоты \(\omega_1\) и <<магнитного сдвига частоты>> \(\omega_{\text{маг}}\): \[\omega^2=\omega_1^2\pm\omega_{\text{маг}}^2. \tag{1}\] Для случая двух чёрных внешних дипольных магнитов, расположенных симметрично на расстоянии \(d\) по обе стороны от положения равновесия маятника (см. рис. 1), и колебаний малой амплитуды магнитный сдвиг частоты равен \[\omega_{\text{маг}}^2=\frac{6\mu_0}{I\pi}\cdot j_1\cdot j_2\cdot\frac{\ell^2}{d^5}, \tag{2}\] где \(\mu_0=4\pi\cdot10^{-7}\) Н/А\(^2\) — магнитная постоянная, \(I\) — момент инерции магнитного маятника относительно оси вращения, \(j_1\) — суммарный магнитный момент магнитов маятника, \(j_2\) — магнитный момент каждого внешнего диполя, \(\ell\) — расстояние от магнита маятника до оси вращения. Для относительной величины дипольных моментов можно считать, что \(j_2=2{,}4\,j_1\). Ускорение свободного падения \(g=9{,}81\) м/с\(^2\).
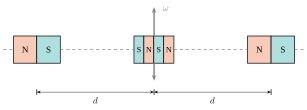
Рис. 1. Сдвиг частоты с помощью внешних дипольных магнитов (вид сверху). \(d\) — расстояние между центрами магнитов. Ориентацию внешних магнитов можно изменить на обратную.
a) Измерьте частоты маятника при разных расстояниях \(d\) между магнитами, используя очень малые амплитуды. Обязательно охватите весь доступный диапазон частот.
b) Определите <<среднюю намагниченность>> (магнитный момент на единицу массы) материала магнитов маятника и внешних дипольных магнитов. Постройте для анализа подходящий график. Для определения всех неизвестных могут понадобиться вспомогательные измерения. Массой и толщиной немагнитного покрытия магнитов можно пренебречь.
Точная юстировка рельсов важна. Убедитесь, что при положении равновесия маятника центры всех магнитов лежат на одной прямой. Используйте симметричные конфигурации, чтобы сила, действующая на магниты маятника вдоль направления рельсов, компенсировалась.
Задание E1.3. Неизвестные внешние магниты (3,0 балла)
Каждый из двух синих неизвестных внешних магнитов (F1, F2) содержит несколько магнитных диполей. Диполи внутри F1 направлены противоположно диполям внутри F2. Магнитный сдвиг частоты в установке, аналогичной рис. 1, также подчиняется степенному закону: \[\omega_{\text{маг},F}^2\propto d^{\alpha}. \tag{3}\]
a) Измерьте частоты маятника при разных расстояниях \(d\), используя очень малые амплитуды. Выберите настройки так, чтобы магнитный сдвиг частоты находился как можно точнее.
b) Определите показатель степени \(\alpha\).
c) Нарисуйте возможную конфигурацию магнитных диполей внутри F1 и F2 и обоснуйте свой выбор.
Задание E1.4. Нелинейный маятник (2,0 балла)
Верните установку в конфигурацию, использованную в задании E1.2, с чёрными внешними дипольными магнитами, расположенными как на рис. 1. Согласно уравнению (1) частоту малых колебаний маятника можно полностью скомпенсировать: \(\omega\to0\).
a) Определите как можно точнее расстояние \(d\) между магнитами, необходимое для полной компенсации.
b) Исследуйте зависимость периода маятника от амплитуды при наилучшей достигнутой вами компенсации. Предложите функциональную зависимость и проверьте её по вашим данным. Обсудите причину возможного расхождения.
▶ПодсказкаСкрыть: подсказка
ПодсказкаМасса магнитов находится из положения центра масс маятника без магнитов и с ними; а вот частоту удобно линеаризовать в координатах \(\omega^2\) и \(d^{-5}\), там прямая даёт и собственную частоту, и произведение дипольных моментов. Когда \(\omega\to0\), квадратичные члены потенциала сокращаются, и остаётся магнитная четвёртая степень угла.
▶ОтветСкрыть: ответ
ОтветE1.1: \(M_{\text{маг}}\approx7{,}7\) г, \(M_{\text{пен}}\approx44{,}6\) г (\(M_{\text{пен}}/M_{\text{маг}}\approx5{,}8\)); E1.2: \(k=(2{,}14\pm0{,}05)\cdot10^6\) см\(^5\)/с\(^2\), \(I=1{,}38\cdot10^{-3}\) кг\(\cdot\)м\(^2\), \(j_1j_2=(2{,}33\pm0{,}05)\) (А\(\cdot\)м\(^2\))\(^2\), \(j_1=0{,}98\) А\(\cdot\)м\(^2\), \(j_2=2{,}36\) А\(\cdot\)м\(^2\), \(j_1/M_{\text{маг}}=0{,}128\) А\(\cdot\)м\(^2\)/г; E1.3: \(\alpha=-6{,}3\pm0{,}3\approx-6\), неизвестные магниты — квадруполи; E1.4: \(d_{\text{комп}}=(8{,}43\pm0{,}05)\) см, в промежуточном диапазоне \(T\propto A^{-1}\) (измеренный показатель \(-0{,}63\)).
▶РешениеСкрыть: решение
РешениеЧто происходит. Магнит на маятнике находится в магнитном поле внешних магнитов. Вблизи положения равновесия это поле, как функция смещения \(x\), имеет вид \(B_y(x)=B_0-\beta x^2+\dots\), и поэтому магнитная энергия \(j_1B\) даёт добавку к потенциальной энергии маятника с квадратичным членом того же вида, что и гравитационный, но с произвольным знаком: притяжение увеличивает частоту, отталкивание уменьшает. Это даёт линейную связь \(\omega^2\) с \(d^{-5}\). При подобранном расстоянии квадратичные члены полностью сокращаются, и остаётся член четвёртой степени от угла, дающий период, обратно пропорциональный амплитуде. А если внешний магнит устроен не как диполь, показатель \(d\) в магнитном сдвиге частоты меняется — по нему можно судить о его структуре.
Обозначения. \(M\) — масса корпуса маятника, \(m\) — масса магнитов на нём, \(\ell=23{,}0\) см — расстояние от магнитов до оси, \(s\) — расстояние от центра масс маятника до оси (\(s_0=12{,}0\) см без магнитов, \(s_1=13{,}6\) см с магнитами), \(I\) — момент инерции с магнитами, \(\varphi\) — угол отклонения от равновесия.
Вывод изменённой частоты (дано участникам). Движение физического маятника происходит в плоскости \(y=0\) (одна степень свободы). Магнитный диполь, направленный вдоль оси \(y\), закреплён на маятнике так, что в равновесии он находится в начале координат. Ещё два \(y\)-направленных диполя стоят на оси \(y\) в точках \(y=\pm d\). Суммарный дипольный момент магнитов маятника — \(j_1\), моменты внешних магнитов — по \(j_2\). Поле точечного диполя \(\vec m\) в начале координат \[\vec B(\vec m,\vec r)=\frac{\mu_0}{4\pi}\left(\frac{3\vec r\,(\vec m\cdot\vec r)}{r^5}-\frac{\vec m}{r^3}\right).\] \(y\)-компонента поля диполя \((0,j_2,0)\) в точке \((0,d,0)\) на оси \(x\) равна \[B_y(d,x)=\frac{\mu_0}{4\pi}\,j_2\,\frac{2d^2-x^2}{(x^2+d^2)^{5/2}},\] функция симметрична по \(d\), поэтому два внешних магнита дают на оси \(x\) одинаковые вклады. Разложение в ряд Тейлора около \(x=0\): \[B_y(d,x)=\frac{\mu_0}{4\pi}\,j_2\left(\frac2{d^3}-\frac{6x^2}{d^5}+\frac{45}{4}\frac{x^4}{d^7}+O(x^6)\right).\] Потенциальная энергия маятника как функция угла \(\varphi\) (магнит маятника движется по дуге, \(x=2\ell\sin(\varphi/2)\approx\ell\varphi\)): \[U(\varphi)=Mgs\,(1-\cos\varphi)+j_1\cdot2B_y\bigl(d,\,2\ell\sin(\varphi/2)\bigr),\] где \(M\) здесь — полная масса маятника. Отбрасывая константы и члены высших порядков: \[U(\varphi)\approx\frac{Mgs\,\varphi^2}2+\frac{\mu_0}{4\pi}\,j_1\cdot2j_2\cdot\Bigl(-\frac6{d^5}\ell^2\varphi^2\Bigr)=\frac12\Bigl(Mgs-\frac{6\mu_0}{\pi}\,j_1j_2\,\frac{\ell^2}{d^5}\Bigr)\varphi^2 .\] Кинетическая энергия \(T=I\dot\varphi^2/2\), из уравнения \(\partial_\varphi U=-\dfrac d{dt}\,\partial_{\dot\varphi}T\) получаем \(\omega^2=\omega_1^2\pm\omega_{\text{маг}}^2\) с \(\omega_1^2=Mgs/I\) и \(\omega_{\text{маг}}^2=\dfrac{6\mu_0}{I\pi}\,j_1j_2\,\dfrac{\ell^2}{d^5}\) (знак плюс — для притягивающей полярности внешних магнитов, минус — для отталкивающей).
E1.1. Массы. Весов нет, но отношение масс магнитов и маятника можно найти несколькими способами (в порядке падения точности: наклон по лазеру, центр масс, частота). Годится любой метод, если результат хорош: оцениваются только массы магнитов.
Метод центра масс. Лежащий маятник уравновешиваем на ребре линейки: отмечаем центр масс без магнитов (точка \(S\)), затем прикрепляем магниты в точке \(P\), как можно более удалённой от \(S\) (например, внизу по центру), и находим новый центр масс \(S'\) (рис. 2). Условие равновесия — равенство моментов сил тяжести относительно ребра линейки в \(S'\) (силы направлены вертикально, плечи — горизонтальные расстояния): \[M\cdot SS'=m\cdot S'P .\] При измеренных \(SS'=(1{,}6\pm0{,}1)\) см и \(S'P=(9{,}4\pm0{,}1)\) см получаем \[\frac Mm=\frac{S'P}{SS'}=5{,}9\pm0{,}4,\qquad m=\frac{M+m}{1+M/m}=\frac{52{,}3}{6{,}9}=(7{,}6\pm0{,}5)\ \text{г},\qquad M=52{,}3-7{,}6=44{,}7\ \text{г}.\] Повторяем для разных положений магнитов — каждый раз получаем независимую оценку.
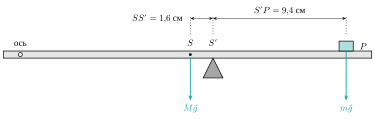
Рис. 2. Маятник на ребре линейки в точке \(S'\): моменты сил тяжести корпуса (\(M\vec g\) в точке \(S\)) и магнитов (\(m\vec g\) в точке \(P\)).
Метод наклона (по лазеру; опыт организаторов на облегчённом прототипе). Если магнит находится в точке \((x_m,y_m)\) относительно оси, маятник останавливается под углом \(\alpha\) к вертикали: \(\operatorname{tg}\alpha=\delta y/d\) (смещение пятна на экране на расстоянии \(d\); множителя 2 нет, так как ось зеркала параллельна лучу). Угол \(\beta\) между вертикалью и линией от оси до магнита удовлетворяет \(\operatorname{tg}(\alpha+\beta)=x_m/y_m\); баланс моментов относительно оси: \[M\,s_0\sin\alpha=m\,\sqrt{x_m^2+y_m^2}\,\sin\beta .\] Для \(x_m=7{,}7\) см, \(y_m=18{,}0\) см, \(d=55\) см, \(\delta y=5{,}9\) см, \(s_0=11{,}4\) см: \(\alpha=6{,}12^\circ\), \(\beta=17{,}0^\circ\), \(M/m=4{,}7\pm0{,}4\) (у прототипа другое отношение масс); график по нескольким положениям магнита даёт \(M/m=4{,}92\pm0{,}03\) (только ошибка подгонки).
Метод частоты. Без магнитов \(I_0\omega_0^2=Mgs_0\); с магнитами \((I_0+m\ell^2)\omega_1^2=(M+m)gs_1\) (\(I_0\) — момент инерции корпуса). Исключая \(I_0\): \[\frac Mm=\frac{\ell^2\omega_1^2/g-s_1}{s_1-s_0\,\omega_1^2/\omega_0^2}=6{,}2\pm0{,}3,\] по периодам \(T_0=(863\pm5)\) мс и \(T_1=(885\pm3)\) мс (\(\omega=2\pi/T\)) (проверено на python). У организаторов \(6{,}1\pm0{,}3\) — согласуется; в их формуле (22) напечатано \(s_1^2/\omega_1^2\) и \(s_0^2/\omega_0^2\) вместо \(s_1/\omega_1^2\) и \(s_0/\omega_0^2\), это опечатка: так формула не сходится по размерности с \(\ell^2/g\). Метод, основанный на положении максимума частоты \(\omega(y)\) при вертикальном сдвиге магнита (рис. 3), грубее остальных: \(M/m=6{,}7\ldots14\) при \(y_0=(10\pm3)\) см, \(\omega_{\max}=(7{,}65\pm0{,}05)\) с\(^{-1}\).
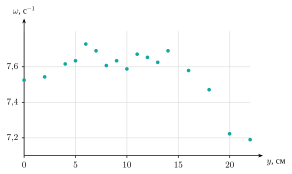
Рис. 3. Частота маятника в зависимости от положения магнита на расстоянии \(y\) от оси (значения с рисунка организаторов).
Результат: организаторы взвесили маятники — \(M_{\text{маг}}=(7{,}68\pm0{,}01)\) г (пара), \(M_{\text{пен}}=(44{,}7\pm1{,}7)\) г, \(M/m=5{,}82\pm0{,}22\); принимается \(M_{\text{маг}}\) в интервале \((7{,}7\pm1{,}0)\) г. Все методы согласуются с этим по порядку величины, наиболее точен метод наклона.
E1.2. Магнитные дипольные моменты. a) Измерения. Диапазон частот максимален, если использовать обе полярности внешних магнитов: притяжение (ближе всего \(d\approx7\) см — ограничено тем, что магниты в рельсе сползают к маятнику) и отталкивание (ограничение — точка полной компенсации около \(8{,}4\) см, практичны расстояния до \(d\approx9\) см). Ближе в режиме отталкивания у маятника двухъямный потенциал, формула (1) даёт отрицательное \(\omega^2\) и неприменима. Так как строится график \(\omega^2\) от \(d^{-5}\), малые \(d\) нужно брать гуще: выбираем равные шаги по \(d^{-5}\), например \(d=\infty,\ 1{,}32,\ 1{,}15,\ 1{,}06,\ 1\,(\times d_0)\) (бесконечность — убрать магниты). По каждому \(d\) — не менее 10 колебаний, амплитуда очень малая, магниты точно на одной прямой.
b) Обработка. Считая расстояния при отталкивании отрицательными (знак переходит в \(\pm\omega_{\text{маг}}^2\)), объединяем обе серии: \[\omega^2=\omega_1^2+\frac{6\mu_0\ell^2}{I\pi}\,j_1j_2\cdot\frac1{d^5}=\omega_1^2+k\,\frac1{d^5},\qquad k=\frac{6\mu_0\ell^2}{I\pi}\,j_1j_2 .\] По графику \(\omega^2\) от \(\pm d^{-5}\) (рис. 4) — прямая: наклон \(k=(2{,}14\pm0{,}05)\cdot10^6\) см\(^5\)/с\(^2\), отрезок \(\omega_1^2=(50{,}3\pm0{,}3)\) с\(^{-2}\). По точкам рисунка организаторов (рис. 4; по рисунку они читаются с погрешностью порядка 4 %) получается \(k\approx2{,}2\cdot10^6\) см\(^5\)/с\(^2\) и \(\omega_1^2\approx51\) с\(^{-2}\), согласуется.
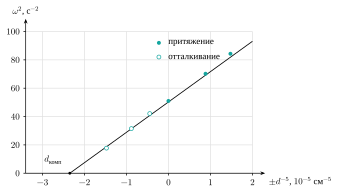
Рис. 4. \(\omega^2\) в зависимости от \(\pm d^{-5}\): притяжение — \(+\), отталкивание — \(-\). Точки считаны с рисунка организаторов, прямая — по \(k=2{,}14\cdot10^6\) см\(^5\)/с\(^2\) и \(\omega_1^2=50{,}3\) с\(^{-2}\); чёрная точка — пересечение с осью \(d_{\text{комп}}\).
Для \(j_1j_2\) нужно знать \(I\) и \(\ell\). Момент инерции находим из собственной частоты: \(\omega_1^2=(M+m)gs_1/I\), где \(M+m=52{,}3\) г (дано), \(s_1=(13{,}6\pm0{,}1)\) см (по равновесию на линейке), \(\ell=(23{,}0\pm0{,}1)\) см: \[I=\frac{(M+m)\,g\,s_1}{\omega_1^2}=\frac{0{,}0523\cdot9{,}81\cdot0{,}136}{50{,}3}=1{,}38\cdot10^{-3}\ \text{кг}\cdot\text{м}^2 .\] Произведение моментов (в СИ \(k=2{,}14\cdot10^{-4}\) м\(^5\)/с\(^2\)): \[j_1j_2=k\,\frac{I\pi}{6\mu_0\ell^2}=2{,}14\cdot10^{-4}\cdot\frac{1{,}38\cdot10^{-3}\,\pi}{6\cdot4\pi\cdot10^{-7}\cdot0{,}0529}=2{,}33\pm0{,}05\ (\text{А}\cdot\text{м}^2)^2 .\] Отсюда при \(j_2=2{,}4j_1\): \[j_1=\sqrt{\frac{j_1j_2}{2{,}4}}=0{,}98\pm0{,}01\ \text{А}\cdot\text{м}^2,\qquad j_2=\sqrt{2{,}4\,j_1j_2}=2{,}36\pm0{,}03\ \text{А}\cdot\text{м}^2 .\] Удельная намагниченность материала магнитов маятника, \(M_{\text{маг}}=7{,}68\) г: \[\frac{j_1}{M_{\text{маг}}}=\frac{0{,}98}{7{,}68}=0{,}128\pm0{,}03\ \frac{\text{А}\cdot\text{м}^2}{\text{г}} .\] Ожидаемое значение для NdFeB N42 по паспортным остаточной индукции (\(1{,}29\ldots1{,}32\) Тл) и плотности (\(7{,}4\ldots7{,}5\) г/см\(^3\)): \(B_r/(\mu_0\rho)=0{,}137\ldots0{,}142\) А\(\cdot\)м\(^2\)/г; наблюдаемое на 10 % меньше — вероятно, из-за краевых эффектов в небольших магнитах (там намагниченность неоднородна). Отношение 2,4 между моментом внешнего и маятниковых магнитов, измеренное магнитометром, выше отношения объёмов 2,2 (без покрытий) — тоже в пользу краевых эффектов.
E1.3. Неизвестные внешние магниты. Неизвестные магниты оказались симметричными относительно поворота на \(180^\circ\) (в отличие от диполей, которые антисимметричны). Притяжение и отталкивание получаются перестановкой F1 и F2 (они намагничены противоположно) или переворотом магнитов маятника (тогда \(\omega_1\) надо измерить заново). Поле слабее, поэтому в режиме притяжения можно подойти до \(d=5\) см, в режиме отталкивания — до \(5{,}5\) см; расстояния берём с равным шагом по логарифму, то есть каждое следующее в одно и то же число раз меньше. Режимы притяжения и отталкивания в один график не объединяются, но служат независимыми измерениями абсолютной величины сдвига; для точности выбирают притяжение (шире диапазон \(d\) и выше частоты).
Показатель степени. Строим \(|\omega^2-\omega_1^2|\) от \(d\) в двойном логарифмическом масштабе (рис. 5): степенной закон \(\omega_{\text{маг}}^2\propto d^{\alpha}\) даёт прямую с наклоном \(\alpha\). По точкам рисунка организаторов (пересчёт на python): наклон \(-6{,}32\), у организаторов \(\alpha=-6{,}33\pm0{,}32\), то есть \[\omega_{\text{маг},F}^2\propto d^{-6}.\]
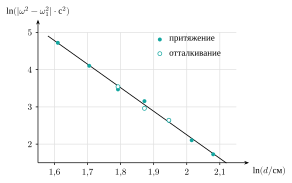
Рис. 5. \(\ln(|\omega^2-\omega_1^2|\cdot\text{с}^2)\) от \(\ln(d/\text{см})\) для неизвестных магнитов: притяжение (тёмные точки) и отталкивание (светлые); прямая — МНК по точкам рисунка организаторов, наклон \(-6{,}3\).
Конфигурация диполей. У диполей показатель на единицу меньше (\(d^{-5}\)). Квадрат сдвига частоты следует кривизне поля (вторая производная \(B\) по смещению), и два дифференцирования прибавляют к показателю закона поля по 1 за каждое: показатель \(d^{-6}\) означает \(B\propto r^{-4}\), на единицу больше, чем у диполя (\(r^{-3}\)). Такой закон — у магнитного квадруполя: две равные противоположные дипольные системы, у которых полный дипольный момент равен нулю. Простейшая конфигурация, согласующаяся с цилиндрической симметрией и симметрией относительно переворота: в каждом неизвестном магните два соосных цилиндрических диполя с противоположными моментами: в одном они обращены друг к другу северными полюсами, в другом — южными (рис. 6). Какой из двух магнитов F1, а какой F2, по сдвигу частоты не узнать, пока неизвестна полярность магнитов маятника (организаторы на своём рисунке их тоже не подписывают), поэтому на рис. 6 F1 слева — условно. Подходит и вариант с радиальной намагниченностью цилиндров (внутри и снаружи полюса противоположны) — его труднее изготовить, но в главном порядке он неотличим от настоящего. Другие способы составить квадруполь из противоположных диполей (например, со смещением, не параллельным моментам) исключены цилиндрической симметрией магнитов (её можно проверить, вращая неизвестный магнит в поле диполя).
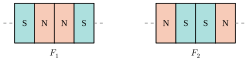
Рис. 6. Возможная конфигурация диполей в неизвестных магнитах (как у организаторов): в каждом — два соосных диполя с противоположными моментами; N — северный полюс, S — южный. Подписи F1 и F2 — условные.
E1.4. Нелинейный маятник. a) Расстояние полной компенсации. Самый точный способ — по результатам E1.2: точка пересечения прямой \(\omega^2(d^{-5})\) с осью абсцисс, то есть \(\omega_1^2=k/d_{\text{комп}}^5\): \[d_{\text{комп}}=\Bigl(\frac k{\omega_1^2}\Bigr)^{1/5}=\Bigl(\frac{2{,}14\cdot10^{6}}{50{,}3}\Bigr)^{1/5}\ \text{см}=(8{,}43\pm0{,}05)\ \text{см}.\] Можно подойти и вручную к точке компенсации, проверяя отсутствие двух отдельных минимумов. Измерение расстояния между расщеплёнными минимумами при \(d<d_{\text{комп}}\) менее удобно: зависимость сильно искривлена, и экстраполяция к нулю расщепления неточна.
b) Зависимость периода от амплитуды. При полной компенсации квадратичные члены гравитационного и магнитного потенциала сокращаются (рис. 7), и поведение определяет член четвёртой степени. Из разложения при \(d=d_{\text{комп}}\): \[U(\varphi)\approx b\,\varphi^4,\qquad b=\frac{45\mu_0}{8\pi}\,j_1j_2\,\frac{\ell^4}{d^7}\approx0{,}49\ \text{Дж}.\] Членов четвёртого порядка ещё два: от гравитации \(-Mgs\,\varphi^4/24\) и от квадратичного магнитного члена, так как \(x^2=4\ell^2\sin^2(\varphi/2)=\ell^2\varphi^2-\ell^2\varphi^4/12\); второй равен \(+\frac{\mu_0}{4\pi}\,2j_1j_2\,\frac{6\ell^2}{d^5}\cdot\frac{\varphi^4}{12}=+\frac{Mgs}{24}\varphi^4\) в силу условия компенсации, и они сокращаются точно. Числа посчитаны на python при \(j_1j_2=2{,}33\) (А\(\cdot\)м\(^2\))\(^2\), \(\ell=0{,}23\) м, \(d=0{,}0843\) м.
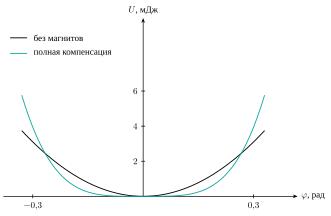
Рис. 7. Потенциальная энергия маятника: без магнитов \(U=I\omega_1^2(1-\cos\varphi)\) (чёрная) и при полной компенсации квадратичных членов \(U=b\varphi^4\), \(b=0{,}49\) Дж (бирюзовая).
Период колебаний в потенциале \(b\varphi^4\) с амплитудой \(A\) находим из закона сохранения энергии \(\tfrac12I\dot\varphi^2+b\varphi^4=bA^4\): \[T=4\int_0^A\frac{d\varphi}{\sqrt{2b(A^4-\varphi^4)/I}}=\frac{4}{A}\sqrt{\frac I{2b}}\int_0^1\frac{dx}{\sqrt{1-x^4}}=\frac{4\cdot1{,}311}{A}\sqrt{\frac I{2b}}\approx\frac{0{,}198\ \text{с}\cdot\text{рад}}{A},\] то есть \(T\propto A^{-1}\): период обратно пропорционален амплитуде (в расчёте \(I=1{,}38\cdot10^{-3}\) кг\(\cdot\)м\(^2\)). Эту зависимость можно проверить на двойном логарифмическом графике: прямая с наклоном \(-1\). Реальное поведение делится на три области: для малых амплитуд период постоянен (он определяется оставшимся из-за неточной компенсации малым квадратичным членом), в промежуточной области доминирует магнитный квартичный член, \(T\propto A^{-1}\), для больших амплитуд влияние локализованного магнитного потенциала мало, и период приближается к периоду маятника без магнитов \(T_0=0{,}885\) с. Размер промежуточной области зависит от качества компенсации (отношение периодов \(T(0)/T_0\) при малой амплитуде и без магнитов). Граница начала: \(\tfrac12I\omega_{\text{ост}}^2A^2\sim bA^4\); при \(T(0)=3{,}6\) с получается \(A\approx4^\circ\), в согласии с рис. 8.
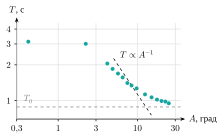
Рис. 8. Измеренный период в зависимости от амплитуды при почти полной компенсации (точки считаны с рисунка организаторов; ось \(T\) логарифмическая); штрих — асимптота \(T=0{,}198/A\) при чисто квартичном потенциале, пунктир — период без магнитов \(T_0\).
Теоретический показатель \(-1\) в эксперименте обычно не достигается, так как квартичный член нигде не доминирует полностью. Максимально возможный показатель считается численно как функция степени компенсации; для данных рис. 8 при \(T(0)/T_0=4{,}08\) ожидается \(-0{,}645\) (усреднение по удвоению амплитуды даёт \(-0{,}63\)). Линейная регрессия по точкам рисунка организаторов на самом крутом участке даёт \(-0{,}6\) (\(-0{,}58\) по участку \(4^\circ\ldots10^\circ\)), у организаторов \(a=-0{,}63\pm0{,}02\). Расхождение с \(-1\) объясняется остатком квадратичного члена (неточная компенсация) и членами высших порядков: магнитный потенциал локализован у положения равновесия, и при больших амплитудах снова главной становится гравитация. Тем не менее произведение \(T\cdot A\) в области \(8^\circ\ldots10^\circ\) равно \(0{,}20\ldots0{,}22\) с\(\cdot\)рад вместо \(0{,}198\) — близко к квартичной оценке.
Проверка. Размерность: \([6\mu_0 j_1j_2\ell^2/(I\pi d^5)]=\text{Н}/\text{А}^2\cdot\text{А}^2\text{м}^4\cdot\text{м}^2/(\text{кг}\cdot\text{м}^2\cdot\text{м}^5)=\text{Н}/(\text{кг}\cdot\text{м})=\text{с}^{-2}\), как у \(\omega^2\). Предельный случай: при \(d\to\infty\) \(\omega_{\text{маг}}^2\to0\), \(\omega\to\omega_1\) (отрезок прямой на рис. 4 — собственная частота); при \(d=d_{\text{комп}}\) \(\omega\to0\). Второй способ для \(j_1j_2\): \(B_r/(\mu_0\rho)=0{,}14\) А\(\cdot\)м\(^2\)/г при массе магнитов \(7{,}68\) г даёт \(j_1\approx1{,}06\) А\(\cdot\)м\(^2\), против найденного \(0{,}98\), то есть расхождение около \(8\,\%\) в пределах паспортных данных и краевых эффектов. Период \(T\propto1/A\) с коэффициентом \(0{,}198\) с\(\cdot\)рад даёт при \(A=10^\circ\) значение \(1{,}14\) с, в рисунке 8 — \(1{,}27\) с (разность из-за остатка квадратичного члена).
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Похожие задачи
- Исследование жидкокристаллической ячейки ВсОШ 2015/16, заключительный этап, 10 кл.
- Лампа Вановского ВсОШ 2015/16, заключительный этап, 11 кл.
- Исследование жидкокристаллической ячейки ВсОШ 2015/16, заключительный этап, 11 кл.
- Распространение радиоволн EuPhO 2018/19, заключительный этап, 11 кл.
- Физика пьезоэлектричества EuPhO 2023/24, заключительный этап, 11 кл.
- Скрытый узор EuPhO 2024/25, заключительный этап, 11 кл.