Дрон
(9 баллов) Дрон тянет за верёвку кубоид, как показано на эскизе; кубоид скользит медленно, с постоянной скоростью, по горизонтальному полу. Кубоид сделан из однородного материала. Вы можете делать измерения по эскизу (он приведён на отдельной странице), считая, что размеры и расстояния на нём верны с точностью до неизвестного масштабного множителя. Чтобы помочь вам, если у вас нет доступа к принтеру и вам нужно читать тексты задач прямо с экрана компьютера, на рисунке показаны вспомогательные штриховые линии (они могут оказаться полезными, а могут и нет).
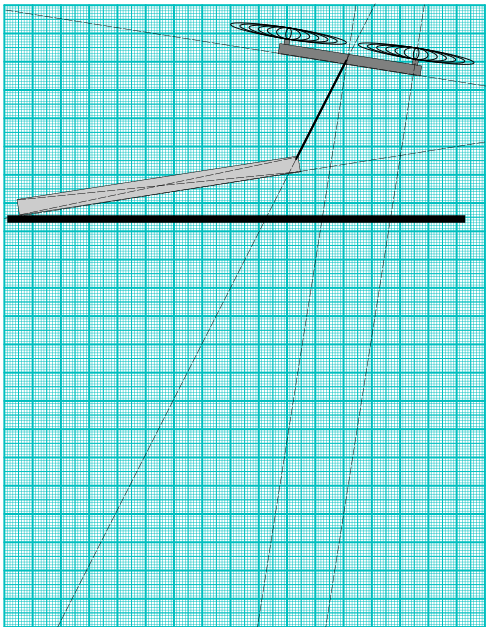
(2 балла) Найдите коэффициент трения между кубоидом и полом.
(2 балла) Найдите массу кубоида, если масса дрона \(m=1\text{ кг}\).
(2 балла) Далее мы будем изучать полёт дрона в адиабатической атмосфере. В адиабатической атмосфере воздушные массы непрерывно движутся вверх или вниз и при этом адиабатически расширяются или сжимаются. Можно показать, что в адиабатической атмосфере температура — линейная функция высоты \(z\): \(T=T_0-zg/c_p\), где \(T_0=293\text{ К}\) — температура на земле, \(c_p=1{,}00\text{ Дж}\cdot\text{г}^{-1}\text{К}^{-1}\) — удельная теплоёмкость воздуха при постоянном давлении, а \(g=9{,}81\text{ м/с}^2\). Найдите зависимость плотности воздуха \(\rho\) от высоты через плотность \(\rho_0\) на уровне земли (\(z=0\)), удельную теплоёмкость воздуха при постоянном объёме \(c_v=0{,}718\text{ Дж}\cdot\text{г}^{-1}\text{К}^{-1}\) и другие определённые ранее величины.
(3 балла) Предположим, что максимальная высота полёта \(z_{\max}\) дрона без груза ограничена мощностью его двигателя. Найдите \(z_{\max}\), если известно, что мощности как раз хватает, чтобы дрон поднял с земли груз, равный \(50\,\%\) его массы. Влиянием турбулентности на тягу дрона можно пренебречь.
▶ПодсказкаСкрыть: подсказка
ПодсказкаТри силы, уравновешивающие тело, должны пересекаться в одной точке — по эскизу найдите угол силы реакции опоры с трением и затем точку пересечения для системы кубоид плюс дрон. Для высоты используйте адиабату \(pV^\gamma=\text{const}\), а тягу и мощность выразите через плотность воздуха и скорость струи.
▶ОтветСкрыть: ответ
Ответ1) \(\mu\approx0{,}659\); 2) \(M=0{,}796\text{ кг}\); 3) \(\rho(z)=\rho_0\left(1-\dfrac{gz}{c_pT_0}\right)^{\frac1{\gamma-1}}\), \(\gamma=c_p/c_v=1{,}39\); 4) \(z_{\max}=\dfrac{c_pT_0}{g}\left(1-1{,}5^{-3(\gamma-1)}\right)=11{,}3\text{ км}\).
▶РешениеСкрыть: решение
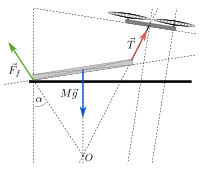
Решениеi) Пусть масса кубоида \(M\). На кубоид действуют три силы: равнодействующая силы трения и нормальной силы \(\vec F_f\), натяжение верёвки \(\vec T\), направленное вдоль верёвки, и сила тяжести \(M\vec g\), направленная вертикально вниз из центра кубоида. Поскольку кубоид скользит с постоянной скоростью, три силы должны уравновешивать друг друга. Единственная возможность для этого — чтобы продолжения векторов сил пересекались в одной точке \(O\).
Это можно доказать от противного. Если силы не пересекаются в одной точке, достаточно рассмотреть момент относительно одной из точек пересечения, чтобы увидеть, что момент ненулевой и силы не в равновесии.
Если нормальная сила равна \(N\), то сила трения равна \(N\mu\), так что равнодействующая \(\vec F_f=N\hat y-N\mu\hat x\). Следовательно, \(\vec F_f\) всегда направлена под углом \(\alpha=\operatorname{arctg}\mu\) к вертикали.
Поскольку известны начальная точка и направление силы тяжести и силы натяжения, можно восстановить положение \(O\) и \(\vec F_f\). Так как \(\mu=\operatorname{tg}\alpha\), удобно измерить \(\mu\) как отношение горизонтальной и вертикальной проекций \(\vec F_f\): \(\mu\approx0{,}659\).
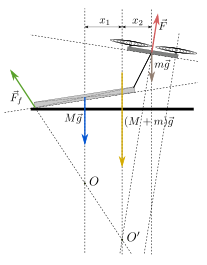
ii) Рассмотрим систему из кубоида и дрона. И здесь на систему действуют три силы: сила тяжести \((M+m)\vec g\), трение \(\vec F_f\) и сила \(\vec F\), удерживающая дрон в воздухе. Тяга дрона направлена вдоль оси симметрии дрона. Поскольку силы в равновесии, их продолжения должны пересекаться в одной точке \(O'\). Благодаря предыдущему пункту \(O'\) можно найти как пересечение силы трения и силы тяги. Поскольку сила тяжести вертикальна, мы можем найти горизонтальную проекцию центра масс. Если \(x_1\) и \(x_2\) — горизонтальные расстояния от \(O'\) до центров кубоида и дрона соответственно, то \[\frac{x_1}{x_2}=\frac Mm.\] По рисунку измеряем \(x_1/x_2=0{,}796\) и, значит, \[M=0{,}796\,m=0{,}796\text{ кг}.\]
iii) Представим порцию воздуха фиксированной массы, перемещающуюся в атмосфере. Пусть объём порции \(V=V(z)\). В адиабатической атмосфере \(pV^\gamma=\text{const}\), где \(\gamma=c_p/c_v=1{,}39\). Теперь \(pV\propto T\) и \(\rho\propto V^{-1}\), поэтому \[pV^\gamma\propto V^{\gamma-1}T\propto\rho^{1-\gamma}T=\text{const}.\] Следовательно, \[\rho(z)=\rho_0\left(\frac{T(z)}{T(0)}\right)^{\frac1{\gamma-1}}=\rho_0\left(1-\frac{gz}{c_pT_0}\right)^{\frac1{\gamma-1}}.\]
iv) Дрон держится в воздухе, пропуская воздух через пропеллеры с помощью двигателя. Величина тяги, очевидно, является функцией плотности воздуха и скорости \(v\), с которой воздух проходит через пропеллеры.
Баланс сил можно записать как \(F-m_{\text{полн}}g=0\), где \(F\) — вертикальная тяга, а \(m_{\text{полн}}\) — полная масса дрона. Если \(A\) — эффективная площадь пропеллеров, выражение для \(F\) можно записать либо через динамическое давление \(\rho v^2\), либо из закона сохранения импульса. За интервал времени \(\Delta t\) через пропеллеры проходит объём воздуха \(\Delta V=Av\,\Delta t\). Этот объём воздуха несёт импульс \(\Delta p=\Delta V\rho v\), так что тяга равна \(F=\Delta p/\Delta t=A\rho v^2\).
Во-вторых, можно связать выходную мощность \(P\) двигателя с плотностью внешнего воздуха и скоростью. А именно, воздух давит на пропеллеры вертикально вверх с силой \(F\). Чтобы двигатель работал, лопасти пропеллеров должны быть наклонены. Это даёт момент, пропорциональный \(F\). Далее, ясно, что скорость вращения лопастей тоже пропорциональна \(v\). Это означает, что выходная мощность двигателя пропорциональна произведению \(F\) и \(v\), и поэтому \(P\propto\rho v^3\). В наших рассуждениях выходная мощность дрона фиксирована, поэтому \(v\propto\rho^{-1/3}\) и \(F\propto\rho\left(\rho^{-1/3}\right)^2=\rho^{1/3}\). Из баланса сил \(F=m_{\text{полн}}g\). Следовательно, \(m_{\text{полн}}\propto\rho^{1/3}\). Вычисляя отношение при \(z=0\) и \(z=z_{\max}\), получаем \[\frac{1{,}5\,m}{m}=\left(\frac{\rho(0)}{\rho(z_{\max})}\right)^{1/3}=\left(1-\frac{gz_{\max}}{c_pT_0}\right)^{-\frac1{3(\gamma-1)}},\] и поэтому \[z_{\max}=\frac{c_pT_0}{g}\left(1-1{,}5^{-3(\gamma-1)}\right)=11{,}3\text{ км}.\]
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Похожие задачи
- Задача 2.8.37 Савченко, №2.8.37
- Нюрнбергские ножницы Савченко, №2.8.41
- Стержень у стены на нити МОШ 1960/1986, заключительный этап, 8-11 кл.
- Подъём стержня с пола МОШ 1960/1986, заключительный этап, 8-11 кл.
- Палочка с шариком на стакане МОШ 1960/1986, заключительный этап, 8-11 кл.
- Картина на гвозде МОШ 1991/92, заключительный этап, 9 кл.