Столкновение на спице
6/10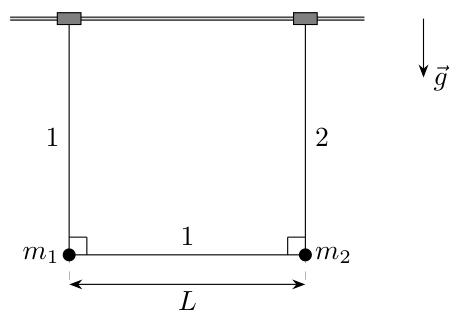
Два одинаковых маленьких невесомых коротких цилиндра могут без трения скользить по длинной закреплённой горизонтальной спице. Цилиндры соединены с невесомыми нерастяжимыми нитями 1 и 2, причём длина нити 1 на величину \(L\) больше длины нити 2 (см. рис). По нити 1 без трения может перемещаться маленькая бусинка массой \(m_1\), а небольшой груз массой \(m_2\) прикреплён к концам обеих нитей. Изначально систему, состоящую из цилиндров, нитей, бусинки и груза удерживают в состоянии покоя таким образом, что спица и обе нити находятся в одной вертикальной плоскости, бусинка и груз расположены на одной горизонтали, при этом бусинка расположена на одной вертикали с цилиндром, прикреплённым к нити 1, а груз расположен на одной вертикали с цилиндром, прикреплённым к нити 2. Нити слегка натянуты. Ускорение свободного падения равно \(g\). Считайте, что размеры цилиндров больше размеров бусинки и груза. Сопротивлением воздуха можно пренебречь. Систему отпускают.
Определите скорости \(v_1\) и \(v_2\) бусинки и груза соответственно прямо перед столкновением цилиндров.
Определите силы натяжения \(T_1\) и \(T_2\) нитей 1 и 2 соответственно прямо перед столкновением цилиндров.
▶Показать разборСкрыть разбор
ПодсказкаНевесомые цилиндры на гладкой спице держат нити только вертикально, поэтому столкновение произойдёт, когда всё окажется на одной вертикали; горизонтальный импульс системы сохраняется. Для сил натяжения нужно ускорение бусинки — найдите радиус кривизны её траектории относительно груза (это парабола).
Ответ1) \(v_1 = \sqrt{\dfrac{gL}{1 + m_1/m_2}}\), \(v_2 = \dfrac{m_1}{m_2}\sqrt{\dfrac{gL}{1 + m_1/m_2}}\); 2) \(T_1 = m_1g\left(1 + \dfrac{m_1}{2m_2}\right)\), \(T_2 = \left(m_1 + m_2 + \dfrac{m_1^2}{2m_2}\right)g\).
Решение1. Поскольку цилиндры являются невесомыми, равнодействующая приложенных к ним сил в любой момент должна быть равна нулю. Так как трения между спицей и цилиндрами нет, спица действует на цилиндры в направлении, перпендикулярном спице, то есть в вертикальном. До столкновения цилиндров на них действуют только силы натяжения нитей и силы реакции со стороны спицы. Тогда условие равенства нулю равнодействующей приложенных к цилиндрам сил возможно, если участки нитей, соединяющие цилиндры с бусинкой и грузом, в любой момент ориентированы вертикально. Из этого следует, что столкновение цилиндров произойдёт в момент, когда бусинка, груз и цилиндры будут расположены практически на одной вертикали.
Обратим внимание, что скорость груза в любой момент направлена горизонтально. В момент столкновения цилиндров скорость бусинки также направлена горизонтально. Пусть \(v_\text{отн}\) — скорость относительного движения бусинки и груза в момент столкновения цилиндров. Определим \(v_\text{отн}\) из закона сохранения механической энергии. К рассматриваемому моменту вертикальное перемещение бусинки направлено вниз и равно \(L/2\), так как нити являются нерастяжимыми. Поскольку система замкнута в направлении спицы — её импульс в данном направлении равен нулю. Отсюда получим связь скоростей \(v_1\) и \(v_2\) бусинки и груза соответственно с величиной их относительной скорости \(v_\text{отн}\) в момент столкновения цилиндров: \[v_1 = \frac{m_2v_\text{отн}}{m_1 + m_2}, \qquad v_2 = \frac{m_1v_\text{отн}}{m_1 + m_2} \implies E_k = \frac{m_1v_1^2}{2} + \frac{m_2v_2^2}{2} = \frac{m_1m_2v_\text{отн}^2}{2(m_1 + m_2)}.\] Запишем закон сохранения механической энергии: \[E_k = \frac{m_1m_2v_\text{отн}^2}{2(m_1 + m_2)} = -\Delta W_p = \frac{m_1gL}{2} \implies v_\text{отн}^2 = gL\left(1 + \frac{m_1}{m_2}\right).\] Находим скорости \(v_1\) и \(v_2\) бусинки и груза соответственно непосредственно перед столкновением цилиндров: \[v_1 = \sqrt{\frac{gL}{1 + m_1/m_2}}, \qquad v_2 = \frac{m_1}{m_2}\sqrt{\frac{gL}{1 + m_1/m_2}}.\]
2. В момент столкновения цилиндров все силы, действующие на бусинку и груз, являются вертикальными. Поскольку груз может перемещаться только по горизонтали, его ускорение в рассматриваемый момент равно нулю.
Пусть \(a_1\) — проекция ускорения бусинки в момент столкновения цилиндров на ось, направленную вертикально вверх. Из второго закона Ньютона для бусинки и груза получим: \[2T_1 = m_1(g + a_1), \qquad T_2 = T_1 + m_2g,\] откуда: \[T_1 = \frac{m_1(g + a_1)}{2}, \qquad T_2 = m_2g + \frac{m_1(g + a_1)}{2}.\] Таким образом, для решения задачи необходимо определить \(a_1\). Далее можно действовать разными способами.
Первый способ. Пусть \(\vec a_\text{б}\) и \(\vec a_\text{г}\) — ускорения бусинки и груза относительно лабораторной системы отсчёта, а \(\vec a_\text{отн}\) — ускорение бусинки в системе отсчёта, связанной с грузом. Тогда ускорение бусинки можно представить в следующем виде: \[\vec a_\text{б} = \vec a_\text{г} + \vec a_\text{отн}.\] Обратим внимание, что в рассматриваемый момент ускорение груза равняется нулю. Значит, в рассматриваемый момент ускорение бусинки в системе отсчёта, связанной с грузом, направлено вертикально вверх и равно \(a_1\). Дальнейшее решение задачи проведём в системе отсчёта, связанной с грузом. Непосредственно перед столкновением цилиндров относительная скорость бусинки и груза направлена горизонтально, значит: \[a_1 = a_\text{отн} = \frac{v_\text{отн}^2}{\rho},\] где \(\rho\) — радиус кривизны траектории бусинки при движении в системе отсчёта груза.
Проанализируем траекторию относительного движения бусинки и груза. В системе отсчёта груза введём систему координат \(xOy\) с началом в нижней точке траектории бусинки относительно груза (см. рис). Запишем условие постоянства длины нити 1:
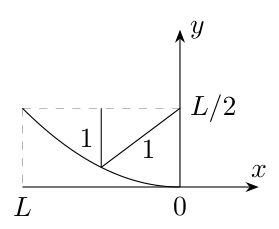
\[L = \left(\frac L2 - y\right) + \sqrt{\left(\frac L2 - y\right)^2 + x^2} \implies y = \frac{x^2}{2L}.\] Таким образом, траектория движения бусинки в системе отсчёта груза представляет собой параболу.
Определим радиус кривизны \(\rho\) в вершине параболы, используя аналогию со свободным полётом материальной точки в поле тяжести.
Пусть скорость материальной точки в некоторый момент равна \(v_0\) и направлена горизонтально. Материальная точка движется в однородном поле тяжести с ускорением свободного падения \(g\), направленным вертикально вниз. Введём систему координат \(xOy\), где \(O\) — положение точки в рассматриваемый момент, ось \(x\) направлена горизонтально, а ось \(y\) направлена вертикально вниз. Тогда через прошедшее время \(t\) от рассматриваемого момента: \[x = v_0t, \qquad y = \frac{gt^2}{2} \implies y = \frac{gx^2}{2v_0^2} = \frac{x^2}{2p}.\] Величина \(p\) называется фокальным параметром параболы. Определим радиус кривизны \(\rho_0\) траектории материальной точки в вершине параболы. Из второго закона Ньютона в рассматриваемый момент: \[\frac{mv_0^2}{\rho_0} = mg \implies \rho_0 = \frac{v_0^2}{g} = p.\] Вернёмся к определению радиуса кривизны траектории бусинки в системе отсчёта груза в момент столкновения цилиндров. Фокальный параметр параболы для траектории относительного движения бусинок равен \(L\), поэтому радиус кривизны траектории относительного движения бусинок в рассматриваемый момент составляет: \[\rho = L.\]
Примечание: Тот же результат может быть получен из непосредственного анализа кривой, задающей траекторию относительного движения бусинки и груза.
Рассмотрим произвольную кривую, заданную зависимостью \(y(x)\). Пусть \(\varphi\) — угол наклона касательной к кривой. Тогда: \[\frac{dy}{dx} = y' = \operatorname{tg}\varphi \implies \frac{d^2y}{dx^2} = y'' = \frac{1}{\cos^2\varphi}\frac{d\varphi}{dx} = \frac{\varphi'}{\cos^2\varphi}.\] Радиус кривизны произвольной плоской кривой определяется выражением: \[\rho = \left|\frac{dl}{d\varphi}\right|,\] где \(dl\) — элемент длины кривой, а \(d\varphi\) — угол между касательными к кривой на концах выделенного элемента. Но \(dl = dx/\cos\varphi\), поэтому: \[\rho = \left|\frac{1}{\cos\varphi}\frac{dx}{d\varphi}\right| = \left|\frac{1}{\varphi'\cos\varphi}\right| = \left|\frac{1}{y''\cos^3\varphi}\right|.\] Но \(1/\cos^2\varphi = 1 + \operatorname{tg}^2\varphi = 1 + y'^2\), поэтому: \[\rho = \frac{(1 + y'^2)^{3/2}}{|y''|}.\] Применим полученное выражение в случае рассмотрения траектории движения бусинки относительно груза. Определим \(y'\) и \(y''\): \[y' = \frac xL, \qquad y'' = \frac1L.\] Тогда в точке с координатой \(x = 0\): \[\rho = L.\] Таким образом: \[a_1 = \frac{v_\text{отн}^2}{L} = g\left(1 + \frac{m_1}{m_2}\right).\]
Второй способ. В рассматриваемый момент тангенциальное ускорение бусинки равно нулю, поэтому её ускорение \(a_1\) определяется выражением: \[a_1 = \frac{v_1^2}{\rho_1},\] где \(\rho_1\) — радиус кривизны траектории бусинки в рассматриваемый момент. Проанализируем траекторию бусинки в лабораторной системе отсчёта. Введём систему координат \(xOy\) с началом в нижней точке траектории бусинки. Направления координатных осей совпадают с введёнными на рисунке к первому способу решения. Центр масс системы не перемещается вдоль оси \(x\), поэтому: \[m_1x_1 + m_2x_2 = 0 \implies x_2 = -\frac{m_1x_1}{m_2}.\] Запишем условие постоянства длины нити 1: \[L = \left(\frac L2 - y_1\right) + \sqrt{\left(\frac L2 - y_1\right)^2 + (x_1 - x_2)^2}.\] Отсюда: \[(x_1 - x_2)^2 = x_1^2(1 + m_1/m_2)^2 = 2Ly_1 \implies y_1(x_1) = \frac{x_1^2(1 + m_1/m_2)^2}{2L}.\] Таким образом, траектория движения бусинки в лабораторной системе отсчёта является параболой. Поиск радиуса кривизны в её вершине уже был осуществлён в рамках первого решения, поэтому: \[\rho_1 = \frac{L}{(1 + m_1/m_2)^2}.\] Таким образом: \[a_1 = \frac{v_1^2(1 + m_1/m_2)^2}{L} = g\left(1 + \frac{m_1}{m_2}\right).\]
Третий способ. Пусть \(\vec a_\text{б}\) и \(\vec a_\text{г}\) — ускорения бусинки и груза относительно лабораторной системы отсчёта, а \(\vec a_\text{отн}\) — ускорение бусинки в системе отсчёта, связанной с грузом. Тогда ускорение бусинки можно представить в следующем виде: \[\vec a_\text{б} = \vec a_\text{г} + \vec a_\text{отн}.\]
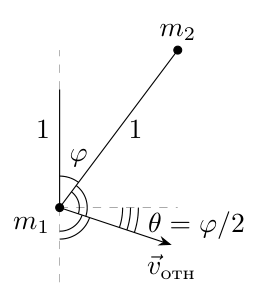
Обратим внимание, что в рассматриваемый момент ускорение груза равняется нулю. Значит, в рассматриваемый момент ускорение бусинки в системе отсчёта, связанной с грузом, направлено вертикально вверх и равно \(a_1\). Дальнейшее решение задачи проведём в системе отсчёта, связанной с грузом. Рассмотрим условие постоянства длины нити 1. Пусть в некоторый момент участок нити 1, соединяющий бусинку с грузом, образует угол \(\varphi\) с вертикалью. Найдём угол \(\theta\) между направлением скорости бусинки относительно груза и горизонтом. Поскольку скорости цилиндров направлены горизонтально, длина вертикального участка нити 1, соединяющего бусинку с цилиндром, изменяется со скоростью \(u_\text{бц}\), равной: \[u_\text{бц} = v_\text{отн}\sin\theta.\] Длина участка нити 1, соединяющего бусинку с грузом, изменяется со скоростью \(u_\text{бг}\), равной: \[u_\text{бг} = v\cos(\varphi + 90 - \theta) = v_\text{отн}\sin(\theta - \varphi).\] Поскольку длина нити 1 остаётся постоянной: \[u_\text{бц} + u_\text{бг} = 0 \implies \sin\theta = \sin(\varphi - \theta) \implies \theta = \frac\varphi2.\] Этот результат можно также получить из условия направления скорости бусинки вдоль биссектрисы внешнего угла между участками нити 1 (см. рис). Это является следствием оптического свойства параболы.
В рассматриваемый момент тангенциальное ускорение бусинки в рассматриваемой системе отсчёта равняется нулю, поэтому для проекции ускорения бусинки \(a_1\) на ось, направленную вертикально вверх, имеем: \[a_1 = -v_\text{отн}\frac{d\theta}{dt} = -\frac{v_\text{отн}\dot\varphi}{2}.\] Найдём величину \(\dot\varphi\). Поскольку в рассматриваемый момент расстояние между бусинкой и грузом равно \(L/2\): \[v_\text{отн} = -\frac{L\dot\varphi}{2} \implies \dot\varphi = -\frac{2v_\text{отн}}{L}.\] Подставляя \(\dot\varphi\) в выражение для \(a_1\), получим: \[a_1 = \frac{v_\text{отн}^2}{L} = g\left(1 + \frac{m_1}{m_2}\right).\]
Четвёртый способ. Обозначим за \(y\) смещение бусинки в направлении «вертикально вниз», за \(x\) — расстояние между цилиндрами, а за \(r\) — длину участка нити 1, соединяющего груз и бусинку. Пусть в некоторый момент участок нити 1, соединяющий груз и бусинки, образует угол \(\varphi\) с вертикалью, тогда \(y = x\operatorname{ctg}\varphi\) и \(r = x/\sin\varphi\). Из условия нерастяжимости нити получим:
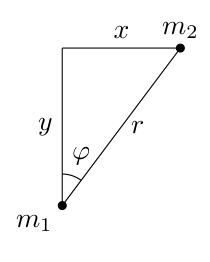
\[L = y + r = x\operatorname{ctg}\varphi + \frac{x}{\sin\varphi}.\] Отсюда: \[x = \frac{L\sin\varphi}{1 + \cos\varphi}, \qquad y = \frac{L\cos\varphi}{1 + \cos\varphi}.\] В рассматриваемый момент \(\varphi = 0\). Далее нижний индекс 0 соответствует рассматриваемому моменту. В рассматриваемый момент проекция ускорения бусинки на ось, направленную вертикально вверх, определяется выражением \(a_1 = -d^2y_0/dt^2\). Дифференцируя \(y\) по времени, получим: \[\frac{dy}{dt} = -\frac{L\dot\varphi(\sin\varphi + \sin\varphi\cos\varphi - \sin\varphi\cos\varphi)}{(1 + \cos\varphi)^2} = -\frac{L\sin\varphi\,\dot\varphi}{(1 + \cos\varphi)^2}.\] Продифференцируем по времени величину \(dy/dt\): \[\frac{d^2y}{dt^2} = -\frac{L\sin\varphi\,\ddot\varphi}{(1 + \cos\varphi)^2} - \frac{2L\sin^2\varphi\,\dot\varphi^2}{(1 + \cos\varphi)^3} - \frac{L\cos\varphi\,\dot\varphi^2}{(1 + \cos\varphi)^2}.\] Поскольку в рассматриваемый момент \(\varphi = 0\): \[a_1 = \frac{L\dot\varphi_0^2}{4}.\] Определим величину \(\dot\varphi_0\). Для этого продифференцируем по времени выражение для \(x\): \[\frac{dx}{dt} = \frac{L\dot\varphi(\cos\varphi + \cos^2\varphi + \sin^2\varphi)}{(1 + \cos\varphi)^2} = \frac{L\dot\varphi}{1 + \cos\varphi}.\] В рассматриваемый момент \(\varphi = 0\), а \(dx/dt = -v_\text{отн}\). Тогда: \[-v_\text{отн} = \frac{L\dot\varphi_0}{2} \implies \dot\varphi_0 = -\frac{2v_\text{отн}}{L}.\] Таким образом: \[a_1 = \frac{v_\text{отн}^2}{L} = g\left(1 + \frac{m_1}{m_2}\right).\]
Подставляя \(a_1\) в выражения для \(T_1\) и \(T_2\), находим: \[T_1 = m_1g\left(1 + \frac{m_1}{2m_2}\right), \qquad T_2 = \left(m_1 + m_2 + \frac{m_1^2}{2m_2}\right)g.\]
Похожие задачи
- Система блоков с тремя грузами МОШ 2014/15, 10 кл.
- Груз на нити через блок МОШ 2014/15, 11 кл.
- Ускорение среднего блока МОШ 2017/18, 10 кл.
- Муфты на перпендикулярных стержнях МОШ 2018/19, 10 кл.
- Ускорение оси блока МОШ 2021/22, 11 кл.
- Полиспаст Савченко, №1.5.1