Наблюдение за движущимся стержнем
Физическая ситуация. Камера-обскура, отверстие которой расположено в точке \(x=0\) на расстоянии \(D\) от оси \(x\), делает снимки стержня, открывая отверстие на очень короткое время. Вдоль оси \(x\) нанесены равноотстоящие метки, по которым на снимках камеры можно определить кажущуюся длину стержня, то есть его длину, как она видна на снимке. На снимке покоящегося стержня его длина равна \(L\). Однако стержень не покоится, а движется с постоянной скоростью \(v\) вдоль оси \(x\).
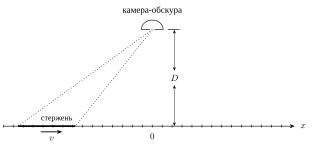
Рис. 1. Камера-обскура и движущийся стержень.
Основные соотношения. На снимке камеры виден крохотный участок стержня в положении \(\tilde x\).
2.1. Каково истинное положение \(x\) этого участка в момент, когда делается снимок? Ответ выразите через \(\tilde x\), \(D\), \(L\), \(v\) и скорость света \(c=3{,}00\cdot10^{8}~\text{м}/\text{с}\). Используйте величины \[\beta=\frac{v}{c}\quad\text{и}\quad \gamma=\frac{1}{\sqrt{1-\beta^{2}}},\] если они упрощают результат. (0,6 балла)
2.2. Найдите также обратное соотношение, то есть выразите \(\tilde x\) через \(x\), \(D\), \(L\), \(v\) и \(c\). (0,9 балла)
Примечание. Истинное положение — это положение в системе отсчёта, в которой камера покоится.
Кажущаяся длина стержня. Камера делает снимок в момент, когда истинное положение центра стержня — некоторая точка \(x_0\).
2.3. Через заданные величины определите кажущуюся длину стержня на этом снимке. (1,5 балла)
2.4. Выберите один из вариантов и укажите, как кажущаяся длина изменяется со временем: она сначала возрастает, достигает максимума, затем убывает; она сначала убывает, достигает минимума, затем возрастает; она убывает всё время; она возрастает всё время. (1,5 балла)
Симметричный снимок. На одном из снимков камеры оба конца стержня находятся на одинаковом расстоянии от отверстия.
2.5. Определите кажущуюся длину стержня на этом снимке. (0,8 балла)
2.6. Каково истинное положение середины стержня в момент этого снимка? (1,0 балл)
2.7. В каком месте снимка находится изображение середины стержня? (Найдите расстояние \(\ell\) от него до изображения переднего конца стержня.) (1,2 балла)
Очень ранние и очень поздние снимки. Камера сделала один снимок очень рано, когда стержень был очень далеко и приближался, и делает другой снимок очень поздно, когда стержень очень далеко и удаляется. На одном из снимков кажущаяся длина равна \(1{,}00\) м, на другом — \(3{,}00\) м.
2.8. Укажите, какая длина видна на каком снимке. (0,5 балла)
2.9. Определите скорость \(v\). (1,0 балл)
2.10. Определите длину \(L\) стержня в покое. (0,6 балла)
2.11. Найдите кажущуюся длину на симметричном снимке. (0,4 балла)
▶ПодсказкаСкрыть: подсказка
ПодсказкаИзображение точки стоит там, где точка была в момент, когда вышел пришедший сейчас в отверстие свет: чем дальше точка от отверстия, тем раньше вышел свет и тем больше за это время сместился стержень. Длину стержня в системе камеры берите лоренцево сокращённой, \(L/\gamma\).
▶ОтветСкрыть: ответ
Ответ2.1) \(x=\tilde x+\beta\sqrt{D^{2}+\tilde x^{2}}\); 2.2) \(\tilde x=\gamma^{2}x-\beta\gamma\sqrt{D^{2}+(\gamma x)^{2}}\); 2.3) \(\tilde L(x_0)=\gamma L+\beta\gamma\Bigl[\sqrt{D^{2}+(\gamma x_0-\tfrac L2)^{2}}-\sqrt{D^{2}+(\gamma x_0+\tfrac L2)^{2}}\Bigr]\); 2.4) убывает всё время; 2.5) \(\tilde L=L/\gamma\); 2.6) \(x_0=\beta\sqrt{D^{2}+(L/2\gamma)^{2}}\); 2.7) \(\ell=\dfrac{L}{2\gamma}-\beta\gamma\Bigl[\sqrt{(\gamma D)^{2}+\tfrac{L^{2}}4}-\sqrt{(\gamma D)^{2}+\tfrac{\beta^{2}L^{2}}4}\Bigr]\); 2.8) \(3\) м на раннем снимке, \(1\) м на позднем; 2.9) \(v=c/2=1{,}5\cdot10^{8}~\text{м}/\text{с}\); 2.10) \(L=\sqrt3~\text{м}\approx1{,}73\) м; 2.11) \(\tilde L=1{,}50\) м.
▶РешениеСкрыть: решение
РешениеЧто происходит. Камера фиксирует не то, где стержень находится в момент снимка, а свет, который в этот момент пришёл в отверстие. Свет от более далёкой точки вышел раньше, и за время его пути стержень успел сместиться. Поэтому изображение каждой точки стоит там, где точка была в момент испускания света, а не там, где она в момент снимка. Главная идея: время пути света \(T=\sqrt{D^{2}+\tilde x^{2}}/c\) связывает положение на снимке \(\tilde x\) с истинным положением \(x\). Длину стержня при этом нужно брать лоренцево сокращённой, \(L/\gamma\): истинные положения концов — это положения одновременно в системе камеры.
Обозначения. Работаем в системе отсчёта камеры; ось \(x\) направлена вдоль движения стержня, отверстие — в точке \((0,D)\). \(\tilde x\) — координата изображения участка стержня, \(x\) — его истинная координата в момент снимка. \(x_0\) — истинная координата центра стержня в момент снимка; концы стержня — \(x_{+}\) (передний, по ходу движения) и \(x_{-}\) (задний), изображения концов — \(\tilde x_{\pm}\). \(\tilde L=\tilde x_{+}-\tilde x_{-}\) — кажущаяся длина.
2.1. Свет от участка, изображение которого лежит в точке \(\tilde x\), вышел в тот момент, когда участок находился в точке \((\tilde x,0)\), и дошёл до отверстия \((0,D)\) (рис. 2). Путь света равен \(\sqrt{D^{2}+\tilde x^{2}}\), время пути \[T=\frac{\sqrt{D^{2}+\tilde x^{2}}}{c}.\] За время \(T\) участок прошёл вдоль оси расстояние \(vT=\beta\sqrt{D^{2}+\tilde x^{2}}\). К моменту снимка он оказался в точке \[\boxed{\,x=\tilde x+\beta\sqrt{D^{2}+\tilde x^{2}}\,}.\]
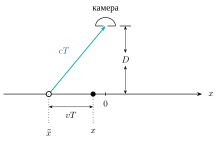
Рис. 2. Световой луч выходит из точки \(\tilde x\) и за время \(T\) доходит до отверстия; за то же время участок стержня смещается на \(vT\) и в момент снимка оказывается в точке \(x\).
2.2. Из \(x-\tilde x=\beta\sqrt{D^{2}+\tilde x^{2}}\) нужно выразить \(\tilde x\). Возведём в квадрат: \[x^{2}-2x\tilde x+\tilde x^{2}=\beta^{2}D^{2}+\beta^{2}\tilde x^{2} \quad\Rightarrow\quad \tilde x^{2}-2\gamma^{2}x\,\tilde x+\gamma^{2}\bigl(x^{2}-\beta^{2}D^{2}\bigr)=0 ,\] где использовано \(1/(1-\beta^{2})=\gamma^{2}\). Решение квадратного уравнения: \(\tilde x=\gamma^{2}x\pm\sqrt{\gamma^{4}x^{2}-\gamma^{2}x^{2}+\gamma^{2}\beta^{2}D^{2}}\). Так как \(\gamma^{2}-1=\beta^{2}\gamma^{2}\), подкоренное выражение равно \(\gamma^{2}\beta^{2}\bigl(\gamma^{2}x^{2}+D^{2}\bigr)\).
Обратите внимание: возведение в квадрат добавило лишний корень. Из 2.1 следует \(x>\tilde x\) (стержень за время \(T\) сместился вперёд), поэтому нужен корень с минусом: \[\boxed{\,\tilde x=\gamma^{2}x-\beta\gamma\sqrt{D^{2}+(\gamma x)^{2}}\,}.\] Проверим: \(x-\tilde x=\beta\gamma\bigl(\sqrt{D^{2}+\gamma^{2}x^{2}}-\beta\gamma x\bigr)>0\), поскольку \(\sqrt{D^{2}+\gamma^{2}x^{2}}>\gamma|x|>\beta\gamma x\).
2.3. Стержень движется, поэтому в системе камеры его длина равна \(L/\gamma\) (лоренцево сокращение). Истинные положения концов в момент снимка (рис. 3): \[x_{\pm}=x_0\pm\frac{L}{2\gamma}.\] Подставим в формулу 2.2. Так как \(\gamma x_{\pm}=\gamma x_0\pm L/2\), получаем \[\tilde x_{\pm}=\gamma\Bigl(\gamma x_0\pm\frac L2\Bigr)-\beta\gamma\sqrt{D^{2}+\Bigl(\gamma x_0\pm\frac L2\Bigr)^{2}} .\] Кажущаяся длина — разность изображений концов, \(\tilde L=\tilde x_{+}-\tilde x_{-}\): \[\boxed{\,\tilde L(x_0)=\gamma L+\beta\gamma\sqrt{D^{2}+\Bigl(\gamma x_0-\frac L2\Bigr)^{2}}-\beta\gamma\sqrt{D^{2}+\Bigl(\gamma x_0+\frac L2\Bigr)^{2}}\,}.\]
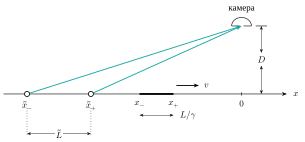
Рис. 3. Концы стержня в момент снимка (\(x_{-}\), \(x_{+}\)) и их изображения на снимке (\(\tilde x_{-}\), \(\tilde x_{+}\)): свет от каждого конца вышел из точки, где конец был раньше. Рисунок для \(\beta=1/2\), \(D=2{,}4\) см, \(L/\gamma=1{,}2\) см, \(x_0=-3\) см.
2.4. Центр стержня движется равномерно, \(x_0=x_{00}+vt\), поэтому вопрос в том, возрастает или убывает \(\tilde L\) при росте \(x_0\). Обозначим \(f(u)=u/\sqrt{D^{2}+u^{2}}\); эта функция возрастает на всей оси. Дифференцируем: \[\frac{d\tilde L}{dx_0}=\beta\gamma^{2}\Bigl[f\Bigl(\gamma x_0-\frac L2\Bigr)-f\Bigl(\gamma x_0+\frac L2\Bigr)\Bigr] .\] Аргумент у первого слагаемого меньше, чем у второго, значит, разность в скобках отрицательна при любом \(x_0\). На графике (рис. 4) это видно прямо: кривая <<\(-\)>> лежит выше кривой <<\(+\)>> слева от центра и ниже справа, а их разность монотонно убывает от \(+L\) до \(-L\).
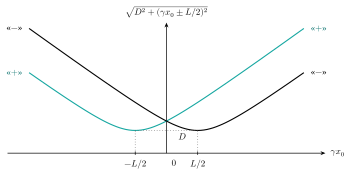
Рис. 4. Два слагаемых с корнями из выражения для \(\tilde L\) как функции \(\gamma x_0\) (для \(D=L/2\)).
Кажущаяся длина убывает всё время (рис. 5).
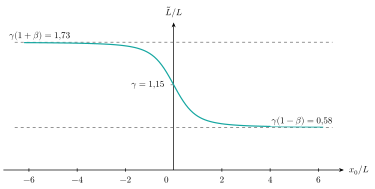
Рис. 5. Кажущаяся длина как функция положения центра стержня для \(\beta=1/2\), \(D=L\): стержень сначала кажется длиннее \(L\), при \(x_0=0\) — равным \(\gamma L\), потом короче.
2.5. На симметричном снимке оба конца находятся на одинаковом расстоянии от отверстия. Значит, свет от обоих концов прошёл одинаковый путь за одно и то же время \(T\) и был испущен в один и тот же момент. Положения концов в один и тот же момент в системе камеры — это и есть истинное расстояние между ними: \[\boxed{\,\tilde L=\frac{L}{\gamma}\,}.\] Изображения концов стоят симметрично, \(\tilde x_{\pm}=\pm\dfrac{L}{2\gamma}\) (рис. 6).
2.6. Для обоих концов \(\sqrt{D^{2}+\tilde x^{2}}\) одинаков, равен \(\sqrt{D^{2}+(L/2\gamma)^{2}}\), поэтому по 2.1 истинные положения концов — \(x_{\pm}=\pm\dfrac{L}{2\gamma}+\beta\sqrt{D^{2}+(L/2\gamma)^{2}}\): оба конца сдвинуты относительно изображений на одну и ту же величину. Середина стержня — среднее этих координат: \[\boxed{\,x_0=\beta\sqrt{D^{2}+\Bigl(\frac{L}{2\gamma}\Bigr)^{2}}\,}.\]
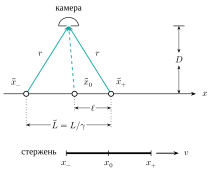
Рис. 6. Симметричный снимок (\(\beta=1/2\), \(D=2{,}4\) см, \(L/\gamma=3\) см): лучи от концов равной длины \(r\); изображение середины стержня \(\tilde x_0\) смещено от середины снимка. Внизу в том же масштабе по оси \(x\) — истинное положение стержня.
2.7. Положение изображения середины стержня найдём по формуле 2.2 для \(x=x_0\). Сначала упростим подкоренное выражение: \[D^{2}+(\gamma x_0)^{2}=D^{2}+\beta^{2}\gamma^{2}D^{2}+\frac{\beta^{2}L^{2}}4=\gamma^{2}D^{2}+\frac{\beta^{2}L^{2}}4 ,\] здесь использовано \(1+\beta^{2}\gamma^{2}=\gamma^{2}\); кроме того, \(\gamma^{2}x_0=\beta\gamma\sqrt{\gamma^{2}D^{2}+L^{2}/4}\). Тогда \[\tilde x_0=\beta\gamma\Bigl[\sqrt{(\gamma D)^{2}+\frac{L^{2}}4}-\sqrt{(\gamma D)^{2}+\frac{\beta^{2}L^{2}}4}\,\Bigr] .\] Расстояние от неё до изображения переднего конца \(\tilde x_{+}=L/2\gamma\): \[\boxed{\,\ell=\frac{L}{2\gamma}-\tilde x_0=\frac{L}{2\gamma}-\beta\gamma\sqrt{(\gamma D)^{2}+\frac{L^{2}}4}+\beta\gamma\sqrt{(\gamma D)^{2}+\frac{\beta^{2}L^{2}}4}\,} .\] Разность корней можно упростить: \(a^{2}-b^{2}=\frac{L^{2}}4(1-\beta^{2})=\frac{L^{2}}{4\gamma^{2}}\), поэтому \(a-b=\dfrac{L^{2}}{4\gamma^{2}(a+b)}\) и \[\ell=\frac{L}{2\gamma}\Biggl[1-\frac{\beta L/2}{\sqrt{(\gamma D)^{2}+\frac{L^{2}}4}+\sqrt{(\gamma D)^{2}+\frac{\beta^{2}L^{2}}4}}\Biggr] .\] Середина стержня на снимке оказывается ближе к переднему концу, чем к заднему: \(\ell<L/2\gamma\) (при \(\beta\to0\) получаем \(\ell\to L/2\)).
2.8. Очень ранний снимок: центр стержня \(x_0\to-\infty\), оба конца очень далеко, \(\sqrt{D^{2}+u^{2}}\to|u|\). В формуле 2.3 \(\sqrt{D^{2}+(\gamma x_0\mp L/2)^{2}}\to-\gamma x_0\pm L/2\), и разность корней стремится к \(L\): \[\tilde L_{\text{ран}}=\gamma L+\beta\gamma L=(1+\beta)\gamma L=\sqrt{\frac{1+\beta}{1-\beta}}\,L .\] При \(x_0\to+\infty\) (очень поздно) разность корней стремится к \(-L\): \[\tilde L_{\text{поз}}=(1-\beta)\gamma L=\sqrt{\frac{1-\beta}{1+\beta}}\,L .\] Видим, что \(\tilde L_{\text{ран}}>\tilde L_{\text{поз}}\), как и должно быть при убывающей \(\tilde L(x_0)\) (рис. 5). Значит, \(3{,}00\) м — на раннем снимке, \(1{,}00\) м — на позднем.
Ту же асимптотику можно получить без формул (рис. 7). Далеко от камеры свет идёт почти вдоль оси, и разность времён испускания света от двух концов равна \(\tilde L/c\). На раннем снимке стержень приближается: задний конец, свет от которого прошёл на \(\tilde L\) больше, вышел раньше на \(T_{-}-T_{+}=\tilde L/c\) и за это время сместился на \(\beta\tilde L\) больше переднего. Поэтому \(x_{+}-x_{-}=\tilde L-\beta\tilde L\), то есть \(L/\gamma=(1-\beta)\tilde L\), откуда \(\tilde L=\gamma(1+\beta)L\). Для удаляющегося стержня разность смещений складывается с \(\tilde L\), \(L/\gamma=(1+\beta)\tilde L\).
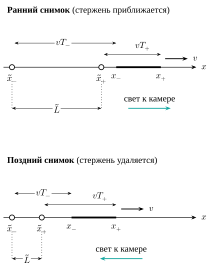
Рис. 7. Далёкие снимки (схема, не в масштабе): положения концов при испускании света (\(\tilde x_{\pm}\), кружки) и в момент снимка (\(x_{\pm}\), стержень); \(\beta=1/2\). Ранний снимок: \(\tilde L=3\), \(L/\gamma=1{,}5\); поздний снимок: \(\tilde L=1\), \(L/\gamma=1{,}5\) (в условных единицах).
2.9. Из двух выражений для \(\tilde L_{\text{ран}}\) и \(\tilde L_{\text{поз}}\): \[\frac{\tilde L_{\text{ран}}}{\tilde L_{\text{поз}}}=\frac{1+\beta}{1-\beta} \quad\Rightarrow\quad \beta=\frac{\tilde L_{\text{ран}}-\tilde L_{\text{поз}}}{\tilde L_{\text{ран}}+\tilde L_{\text{поз}}}=\frac{3-1}{3+1}=\frac12 ,\] \[\boxed{\,v=\frac c2=1{,}5\cdot10^{8}~\text{м}/\text{с}\,}.\]
2.10. Перемножим те же выражения: \(\tilde L_{\text{ран}}\tilde L_{\text{поз}}=\gamma^{2}(1-\beta^{2})L^{2}=L^{2}\). Отсюда \[\boxed{\,L=\sqrt{\tilde L_{\text{ран}}\tilde L_{\text{поз}}}=\sqrt{3\cdot1}~\text{м}\approx1{,}73~\text{м}\,}.\]
2.11. По 2.5 кажущаяся длина на симметричном снимке равна \(L/\gamma=L\sqrt{1-\beta^{2}}\). Выразим её через \(\tilde L_{\text{ран}}\) и \(\tilde L_{\text{поз}}\): \(\dfrac{2\tilde L_{\text{ран}}\tilde L_{\text{поз}}}{\tilde L_{\text{ран}}+\tilde L_{\text{поз}}}=\dfrac{2L^{2}}{2\gamma L}=\dfrac L\gamma\). Тогда \[\boxed{\,\tilde L=\frac{2\cdot3\cdot1}{3+1}~\text{м}=1{,}50~\text{м}\,}\] (и по числам: \(L/\gamma=\sqrt3\cdot\frac{\sqrt3}{2}=1{,}5\) м).
Проверка. При \(\beta\to0\) из 2.1 получаем \(x=\tilde x\) (свет приходит мгновенно по сравнению с движением), из 2.3 — \(\tilde L=L\), а ранний и поздний снимки не различаются, как и должно быть для покоящегося стержня. Размерности: все слагаемые в 2.3 и 2.7 — длины. Физический смысл: на раннем снимке стержень, летящий к камере, выглядит растянутым в \((1+\beta)\gamma\) раз, на позднем, удаляющийся, — сжатым в \(\gamma(1-\beta)\) раз; на симметричном снимке виден просто лоренцево сокращённый стержень.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Похожие задачи
- Движущийся кубик Всесоюзная 1970/71, заключительный этап, 10 кл.
- Стеклянный кубик в движении Всесоюзная 1970/71, заключительный этап, 11 кл.
- Космические корабли EuPhO 2023/24, заключительный этап, 11 кл.
- Релятивистская квадратная рамка IPhO 1990/91, заключительный этап, 11 кл.
- Отражение света от движущегося зеркала APhO 2004/05, заключительный этап, 11 кл.
- Распад релятивистской частицы Ведомственная 2010/11, заключительный этап, 11 кл.