Радар-спидометр
Скорость автомобиля сотрудники милиции измеряют дистанционно, с помощью радаров-локаторов. Принципы работы таких дистанционных спидометров могут быть различными. В данной задаче рассматриваются некоторые из них.
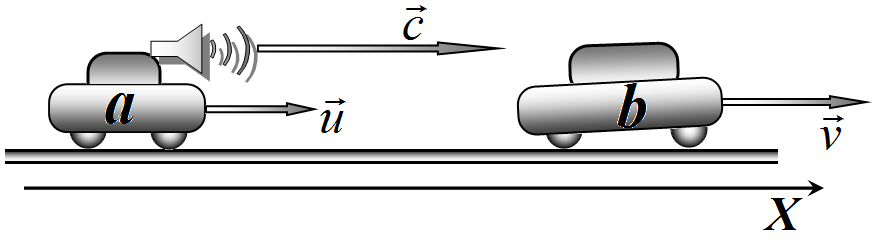
Во всех случаях будем считать, что милицейская машина \(a\) и машина \(b\), скорость которой измеряют, движутся вдоль одной прямой: первая с постоянной скоростью \(u\), вторая с постоянной скоростью \(v\). Скорость сигналов, посылаемых радаром - \(c\).
Считаем, что в начальный момент времени машина \(a\) находится в начале координат, а машина на расстоянии \(x_0\) от нее.
Часть 1. Импульсная локация.
Радар посылает короткие электромагнитные импульсы, следующие с интервалом \(\tau\), и улавливает отраженные от машины \(b\) импульсы, измеряя при этом время между ними \(\tau_1\).
1.1 Запишите законы движения обоих автомобилей \(x_a(t)\), \(x_b(t)\), постройте графики этих законов движения.
1.2 Постройте графики законов движения двух последовательно испущенных импульсов. Рассчитайте и укажите на графике: времена \(t_k^{(0)}\) и \(x_k^{(0)}\) координаты точек в момент испускания; времена \(t_k^{(1)}\) и \(x_k^{(1)}\) координаты точек в момент их отражения импульсов; времена \(t_k^{(2)}\) и \(x_k^{(2)}\) координаты точек в момент возвращения импульсов к локатору.
Запишите также закон движения посланных и отраженных импульсов \(x_1(t)\) и \(x_2(t)\).
1.3 Рассчитайте время \(\tau_1\) между приходами в радару двух последовательных отраженных импульсов. Получите приближенную формулу для этого времени, считая, что скорости автомобилей значительно меньше скорости распространения импульсов \(u, v \ll c\).
1.4 Рассчитайте численное относительного изменения времени между посланными и принятыми импульсами \(\frac{\Delta \tau}{\tau}\). Проведите численную оценку этой величины, задав самостоятельно разумные скорости автомобилей и импульсов.
Часть 2. Гармоническая локация.
Рассмотрим случай, когда радар посылает гармоническую электромагнитную волну с частотой \(\nu_0\) и принимает отраженную волну, определяя при этом частоту принятого сигнала \(\nu_2\).
2.1 Рассчитайте значения длин волн посланной \(\lambda_1\) и отраженной \(\lambda_2\) волн.
2.2 Определите частоту \(\nu_2\) принятого сигнала. Найдите относительное изменение частоты \(\frac{\nu_2 - \nu_0}{\nu_0}\), считая, что скорости автомобилей значительно меньше скорости распространения импульсов \(u, v \ll c\).
Часть 3. Реальные измерения.
Как и в части два считаем, что локатор посылает гармоническую волну с частотой \(\nu_0\) и принимает отраженную волну. Затем принятый сигнал складывается с ослабленным сигналом, который посылает локатор.
3.1 Покажите что амплитуда сумма двух сигналов, посылаемого и принятого отраженного, испытывает периодические изменения (биения). Считайте, что амплитуды этих сигналов выравниваются. Запишите закон изменения амплитуды суммарного сигнала с течением времени. Найдите период биений.
3.2 Получите приближенное выражение для относительной скорости автомобиля, выразив ее через измеряемый период биений. Является ли измеренное указанным способом значение скорости мгновенной (в строгом смысле) скоростью?
3.3 Пусть относительная скорость автомобиля равна \(10\,\frac{\text{км}}{\text{час}}\), а длина волны посылаемой неподвижным радаром равна \(\lambda_0 = 20\,\text{см}\). Оцените относительное смещение автомобилей за минимально возможное время измерений.
▶ПодсказкаСкрыть: подсказка
ПодсказкаЗапишите законы движения импульса до и после отражения и найдите моменты возвращения двух соседних импульсов; для гармонической волны посчитайте так же интервал между гребнями, а биения возникают при сложении колебаний близких частот.
▶ОтветСкрыть: ответ
Ответ1.3) \(\tau_1=\dfrac{(c+v)(c-u)}{(c-v)(c+u)}\,\tau\approx\left(1+2\dfrac{v-u}{c}\right)\tau\); 1.4) \(\dfrac{\Delta\tau}{\tau}=2\dfrac{v-u}{c}\sim2\cdot10^{-7}\); 2.1) \(\lambda_1=\dfrac{c-u}{c}\lambda_0\), \(\lambda_2=\dfrac{(c+v)(c-u)}{c-v}\,T_0\); 2.2) \(\nu_2=\dfrac{(c-v)(c+u)}{(c-u)(c+v)}\nu_0\), \(\dfrac{\nu_2-\nu_0}{\nu_0}\approx-2\dfrac{v-u}{c}\); 3.1) \(T_{\text{б}}=\dfrac{c}{|v-u|\,\nu_0}\); 3.2) \(|v-u|=\dfrac{c}{\nu_0T_{\text{б}}}\), это не мгновенная скорость; 3.3) \(T_{\text{б}}=7{,}2\cdot10^{-3}\text{ с}\), смещение порядка длины волны (\(\approx0{,}2\) м).
▶РешениеСкрыть: решение
РешениеЧасть 1. Импульсная локация.
1.1 Так как автомобили движутся равномерно, то законы их движения имеют вид
\[x_a(t) = x_0 + vt,\tag{1}\]
\[x_b(t) = ut.\tag{2}\]
1.2 Импульс номер \(k\) испущен в момент времени \(t_k^{(0)} = k\tau\) в точке с координатой \(x_k^{(0)} = uk\tau\). Закон движения импульса до отражения имеет вид
\[x_1(t) = x_k^{(0)} + c(t - t_k^{(0)}) = uk\tau + c(t - k\tau) = ct - (c - u)k\tau.\tag{3}\]
В момент отражения координаты импульса и автомобиля равны \(x_1(t) = x_a(t)\). Из этого условия находим время отражения
\[ct - (c - u)k\tau = x_0 + vt \quad \Rightarrow \quad t_k^{(1)} = \frac{x_0}{c - v} + \frac{c - u}{c - v}k\tau\tag{4}\]
И координату соответствующей точки
\[x_k^{(1)} = x_0 + vt_k^{(1)} = x_0 + v\left(\frac{x_0}{c - v} + \frac{c - u}{c - v}k\tau\right) = \frac{c}{c - v}x_0 + v\frac{c - u}{c - v}k\tau.\tag{5}\]
После отражения импульс движется в противоположном направлении по закону
\[x_2(t) = x_k^{(1)} - c(t - t_k^{(1)}) = \frac{c}{c - v}x_0 + v\frac{c - u}{c - v}k\tau - c\left(t - \frac{x_0}{c - v} - \frac{c - u}{c - v}k\tau\right)\]
\[= 2\frac{c}{c - v}x_0 + \frac{(c + v)(c - u)}{c - v}k\tau - ct\tag{6}\]
Для определения координаты первого автомобиля и момента времени, когда будет зарегистрирован отраженный сигнал, необходимо решить уравнение \(x_2(t) = x_b(t)\):
\[2\frac{c}{c - v}x_0 + \frac{(c + v)(c - u)}{c - v}k\tau - ct = ut \quad \Rightarrow\]
\[t_k^{(2)} = 2\frac{c}{(c - v)(c + u)}x_0 + \frac{(c + v)(c - u)}{(c - v)(c + u)}k\tau, \quad .\tag{7}\]
\[x_k^{(2)} = u\left(2\frac{c}{(c - v)(c + u)}x_0 + \frac{(c + v)(c - u)}{(c - v)(c + u)}k\tau\right)\]
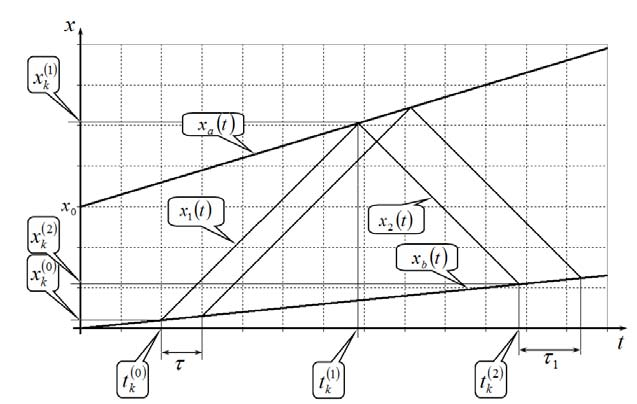
Графики найденных законов движения автомобилей и импульсов показаны на рисунке.
1.3 Время между приходами двух последовательных импульсов
\[\tau_{1}=t_{k+1}^{(2)}-t_{k}^{(2)}=\frac{(c+v)(c-u)}{(c-v)(c+u)} \tau\tag{8}\]
При \(u, v \ll c\) выражение (8) упрощается
\[\tau_{1}=\frac{(c+v)(c-u)}{(c-v)(c+u)} \tau \approx\left(1+2 \frac{v-u}{c}\right) \tau .\tag{9}\]
1.4 Относительное изменение интервала между импульсами равно
\[\frac{\Delta \tau}{\tau}=2 \frac{v-u}{c}\tag{10}\]
Если разность скоростей составляет величину порядка \(30 \text{~м} / \text{с}\) ( т.е. около \(100 \text{~км} /\) час ), то относительное изменение интервала составляет \(2 \cdot 10^{-7}\), что, скорее всего, не может быть зарегистрировано.
Часть 2. Гармоническая локация.
2.1 За период одного колебания волна проходит расстояние, \(c T_{0}\), а автомобиль - \(u T_{0}\). Разность между этими расстояниями и будет равна длине распространяющейся волны
\[\lambda_{1}=c T_{0}-u T_{0}=(c-u) \frac{\lambda_{0}}{c} .\tag{11}\]
Время между отражениями двух максимумов волны от движущегося автомобиля можно рассчитать по формуле
\[T_{1}=\frac{\lambda_{1}}{c-v}=\frac{c-u}{c-v} \frac{\lambda_{0}}{c}=\frac{c-u}{c-v} T_{0} .\tag{12}\]
Длина отраженной волны рассчитывается по формуле аналогичной формуле (11)
\[\lambda_{2}=c T_{0}+u T_{0}=(c+u) T_{1}=(c+v) \frac{c-u}{c-v} T_{0} .\tag{13}\]
2.2 По аналогии с формулой (12) запишем интервал между приемами максимумов отраженной волны движущимся локатором
\[T_{2}=\frac{\lambda_{2}}{c+u}=\frac{c+v}{c+u} \cdot \frac{c-u}{c-v} T_{0} .\tag{14}\]
Следовательно, частота принятого сигнала равна
\[\nu_{2}=\frac{c-v}{c-u} \cdot \frac{c+u}{c+v} \nu_{0} \approx\left(1-2 \frac{v-u}{c}\right) \nu_{0}\tag{15}\]
Относительное изменение частоты определяется по формуле
\[\frac{\nu_{2}-\nu_{0}}{\nu_{0}}=-2 \frac{v-u}{c} \text{,}\tag{16}\]
Что совпадет с формулой (10), полученной в первой части.
Часть 3. Реальные измерения.
При сложении двух колебаний близких частот возникают биения, которые описываются функцией
\[u(t)=u_{0}(t)+u_{2}(t)=A \cos \omega_{0} t+A \cos \omega_{2} t=2 A \cos \left(\frac{\omega_{0}+\omega_{2}}{2} t\right) \cos \left(\frac{\omega_{0}-\omega_{2}}{2} t\right) \text{,}\tag{17}\]
Эта функция представляет собой произведение двух функция: быстроменяющейся со средней частотой и медленно меняющейся с частотой равной половине разности частот исходных колебаний.
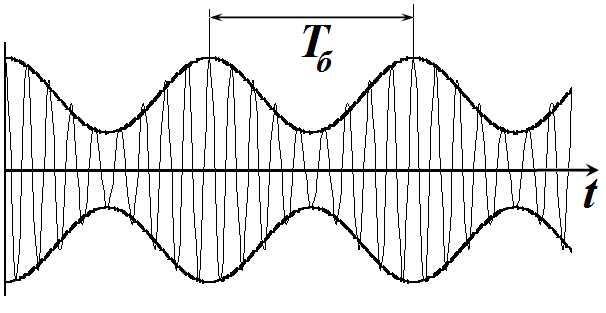
Следовательно, можно считать, что медленно меняющаяся функция описывает изменение амплитуды колебаний
\[A_{\Sigma}(t)=2 A \cos \left(\frac{\omega_{0}-\omega_{2}}{2} t\right).\tag{18}\]
Схематический график результата сложения показан на рисунке.
Частота биений определяется по формуле
\[\omega_{\text{б}}=\left\vert \frac{\omega_{0}-\omega_{2}}{2}\right\vert =\pi\left(\nu_{0}-\nu_{2}\right)=2 \pi \frac{v-u}{c} \nu_{0},\tag{19}\]
а их период равен
\[T_{\text{б}}=\frac{2 \pi}{\omega_{\text{б}}}=\frac{c}{\vert v-u\vert } \frac{1}{\nu_{0}}.\tag{20}\]
3.2 Из формулы (20) следует, что относительная скорость движения автомобилей может быть рассчитана следующим образом
\[\vert v-u\vert =\frac{c}{\nu_{0} T_{\text{б}}}.\tag{21}\]
Эта скорость не является мгновенной, так как для измерения периода биений должно пройти время, по крайней мере, равное этому периоду. При указанных численных значениях параметров период биений равен
\[T_{\text{б}}=\frac{\lambda_{0}}{\vert v-u\vert }=\frac{0{,}20\,\text{м}}{100 \frac{10^{3}\,\text{м}}{3{,}6 \cdot 10^{3}\,\text{с}}}=7{,}2 \cdot 10^{-3}\,\text{с},\]
и может быть достаточно просто измерен.
3.3 Относительное смещение автомобилей равно примерно равно длине волны посылаемого сигнала.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Похожие задачи
- Радар ДПС и эффект Доплера ИОШ 2016/17, отборочный этап, 11 кл.
- Сигнал мотоциклистов Физтех 2023/24, отборочный этап, 9 кл.
- Сигнал поезда на двух приёмниках Физтех 2025/26, отборочный этап, 9 кл.
- Длительность сигнала автомобиля Росатом 2016/17, заключительный этап, 11 кл.
- Свисток приближающегося локомотива Курчатов 2020/21, заключительный этап, 7 кл.
- Полосатый костюм «Шаг в будущее» 2024/25, заключительный этап, 11 кл.