Груз на тележке
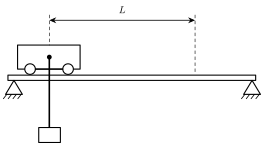
Для горизонтального перемещения грузов на расстояние \(L=20\) м используется самоходная тележка, перемещающаяся по горизонтальным рельсам. На тросе длиной \(l=5\) м к тележке подвешивают перемещаемый груз (рис. 8). Тележка половину времени движется равноускоренно, а половину — равнозамедленно. Определите возможные значения ускорения тележки, при которых груз в момент остановки тележки в конце пути окажется неподвижным. В начальный момент времени вся система была неподвижна.
▶ПодсказкаСкрыть: подсказка
ПодсказкаТрос с грузом — маятник, у которого точка подвеса движется с ускорением. В системе тележки на каждой половине пути груз колеблется около своего положения равновесия. Каким должен быть поворот «фазы» колебаний за половину пути, чтобы в конце груз остановился?
▶ОтветСкрыть: ответ
Ответ\(a_k=\dfrac{gL}{\pi^2k^2l}\approx\dfrac{4{,}0}{k^2}\text{ м/с}^2\), \(k=2,3,4,\dots\) (малые колебания: \(a\ll g\)); при чётных \(k\) груз в конце ещё и на вертикали.
▶РешениеСкрыть: решение
РешениеЧто происходит. Трос с грузом — математический маятник, подвес которого движется с ускорением. В системе отсчёта тележки на груз действуют сила тяжести \(m\vec g\), натяжение \(\vec T\) и сила инерции \(-m\vec a\). На первой половине пути ускорение направлено вперёд, равновесное положение троса отклонено назад на угол \(\alpha_0\), \(\operatorname{tg}\alpha_0=a/g\); на второй — ускорение направлено назад, равновесие отклонено вперёд на тот же угол. В каждой половине груз колеблется около своего равновесия. Главная идея: следить за состоянием груза на фазовой плоскости, где колебание — равномерное вращение по окружности.
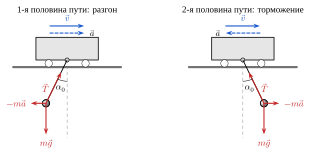
Обозначения. \(a\) — модуль ускорения тележки, \(\tau\) — длительность каждой половины пути, \(\theta\) — угол отклонения троса от вертикали, отсчитываемый назад (против движения тележки). Колебания будем считать малыми, \(\alpha_0\approx a/g\); проверим это ниже. Частота малых колебаний \(\omega=\sqrt{g/l}\).
1. Время. Путь на разгоне \(a\tau^2/2\), путь на торможении тот же: \(L=a\tau^2\), \(\tau=\sqrt{L/a}\).
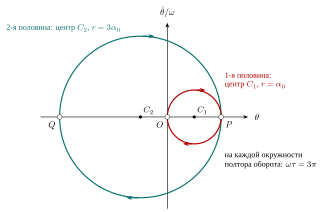
2. Первая половина пути. Запишем второй закон Ньютона для груза в системе тележки в проекции на направление, перпендикулярное тросу; при малых углах получим \[l\ddot\theta=-g\theta+a\quad\Longleftrightarrow\quad\ddot\theta=-\omega^2(\theta-\alpha_0).\] Начальные условия \(\theta(0)=0\), \(\dot\theta(0)=0\). Решение: \(\theta=\alpha_0(1-\cos\omega t)\), \(\dot\theta/\omega=\alpha_0\sin\omega t\). На фазовой плоскости \((\theta,\ \dot\theta/\omega)\) точка движется по окружности радиуса \(\alpha_0\) с центром \((\alpha_0,0)\) по часовой стрелке и за время \(t\) поворачивается на угол \(\omega t\).
3. Вторая половина пути. Ускорение тележки сменило направление, скорость и положение груза при этом скачком не меняются (смена ускорения не ударяет по грузу). Теперь \(\ddot\theta=-\omega^2(\theta+\alpha_0)\): точка движется по окружности с центром \((-\alpha_0,0)\), проходящей через найденное начальное состояние, с той же угловой скоростью \(\omega\).
4. Условие остановки. Пусть \(\psi=\omega\tau\) — поворот за половину пути. В конце первой половины \(P=(\alpha_0(1-\cos\psi),\ \alpha_0\sin\psi)\). Относительно нового центра \((-\alpha_0,0)\) это вектор \((\alpha_0(2-\cos\psi),\ \alpha_0\sin\psi)\). Поворот вектора \((x,y)\) по часовой стрелке на угол \(\psi\) даёт вертикальную координату \(-x\sin\psi+y\cos\psi\); в конце второй половины \[\frac{\dot\theta}{\omega}=-\alpha_0(2-\cos\psi)\sin\psi+\alpha_0\sin\psi\cos\psi=-2\alpha_0\sin\psi\,(1-\cos\psi).\] Груз неподвижен (\(\dot\theta=0\)) при \(\sin\psi=0\), то есть \(\psi=\pi k\), \(k=1,2,3,\dots\) Тогда в конце первой половины груз тоже неподвижен относительно тележки: при чётном \(k\) он висит вертикально, при нечётном — отклонён на \(2\alpha_0\).
5. Ускорение. Подставим \(\omega=\sqrt{g/l}\) и \(\tau=\sqrt{L/a}\) в \(\omega\tau=\pi k\): \[\sqrt{\frac gl}\sqrt{\frac La}=\pi k\quad\Rightarrow\quad a_k=\frac{gL}{\pi^2k^2\,l}=\frac{9{,}8\cdot20}{9{,}87\cdot5\cdot k^2}\ \text{м/с}^2\approx\frac{4{,}0}{k^2}\ \text{м/с}^2 .\]
6. Применимость малых колебаний. Наибольшее отклонение троса от вертикали в этой задаче достигает \(4\alpha_0\approx4a/g\). При \(k=1\) получается \(a\approx4\) м/с\(^2\) и угол порядка \(1{,}6\) рад: малыми колебаниями пользоваться нельзя, и расчёт по точному уравнению показывает, что груз к концу пути не останавливается. При \(k\ge2\) имеем \(a\le1{,}0\) м/с\(^2\), \(\alpha_0\le0{,}1\) и все углы не больше \(0{,}2\) рад: формула применима. Ответ: \(k=2,3,4,\dots\), то есть \(a\approx1{,}0;\ 0{,}44;\ 0{,}25;\ 0{,}16;\dots\) м/с\(^2\).
Обратите внимание: при нечётном \(k\) груз в момент остановки тележки неподвижен, но висит под углом \(4\alpha_0\) и после остановки тележки начнёт качаться. Если нужно, чтобы груз остался неподвижным и дальше, годятся только чётные \(k=2n\): \(a=\dfrac{gL}{4\pi^2n^2\,l}\approx\dfrac{1{,}0}{n^2}\) м/с\(^2\).
Проверка. Размерность: \(gL/l\) — м/с\(^2\). Предел: чем длиннее трос (\(l\to\infty\)), тем меньше \(\omega\), тем меньшее ускорение даёт нужный поворот \(\omega\tau\) — \(a_k\to0\). Второй способ: численное интегрирование нелинейного уравнения \(l\ddot\theta=-g\sin\theta\pm a\cos\theta\) при найденных \(a_k\) даёт в конце пути для \(k=2\) и \(k=4\) угол \(|\theta|<10^{-4}\) рад и \(|\dot\theta|<10^{-3}\) рад/с, для \(k=3\) — \(\theta=4\alpha_0=0{,}18\) рад и \(|\dot\theta|<10^{-3}\) рад/с: груз стоит, как и найдено. Физический смысл: тележка должна «раскачать» груз так, чтобы на торможении сила инерции погасила накопленное колебание.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Похожие задачи
- Песчинки в цилиндрическом жёлобе Яан Калда, №50
- Обруч и маятник МОШ 1960/1986, заключительный этап, 8-11 кл.
- Колебания воды в шланге МОШ 1989/90, заключительный этап, 11 кл.
- Период колебаний стержня ВсОШ 1992/2001, заключительный этап, 9 кл.
- Раскачивание маятника толчками МОШ 1993/94, заключительный этап, 10 кл.
- Жидкость в кольцевой трубке МОШ 1999/00, заключительный этап, 11 кл.