Крутильные колебания
8/10В данной задаче требуется оценка погрешностей.
Укажите в работе номера выданных вам резиновых шнуров!
Часть 1. Короткая
В этой части задания используйте выданный вам резиновый шнур меньшей длины.
Теоретическая справка
Модуль Юнга \(E\)
По закону Гука небольшая относительная деформация \(\varepsilon=\Delta l/l\) цилиндра с поперечным сечением \(S\) и высотой \(h\) под действием растягивающей (или сжимающей) продольной силы \(F\) равна:
\[\varepsilon = \frac{\Delta h}{h} = \frac{F}{SE} =\dfrac{\sigma}{E},\]
где \(\sigma = F/S\) – механическое напряжение, а \(E\) – характеристика упругих свойств материала цилиндра, называемая модулем Юнга.
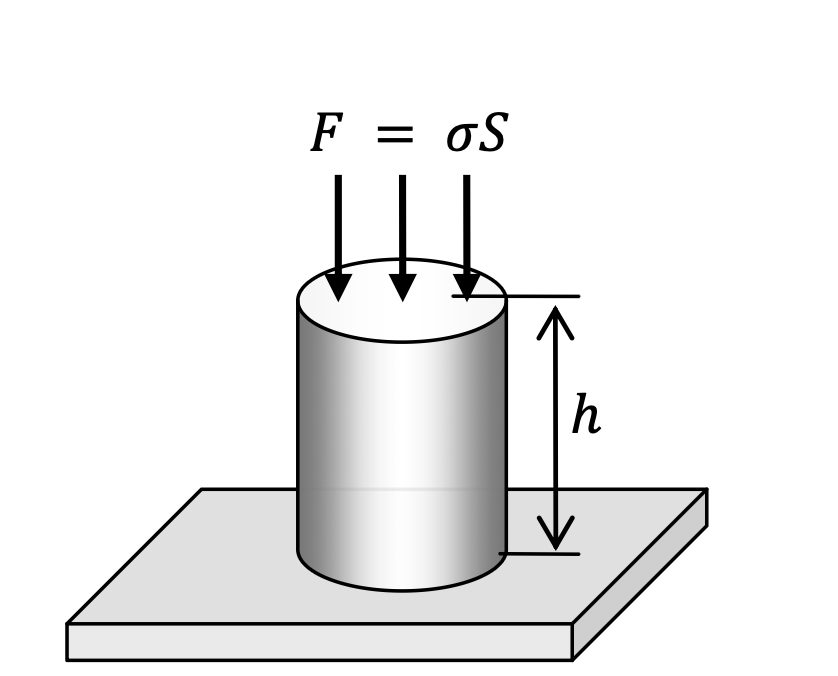
Рис. 1. Продольная деформация упругого цилиндра
Период колебаний пружинного маятника
Пружинный маятник – это механическая система, состоящая из груза массой \(m\), прикреплённого к пружине с жёсткостью \(k\). При отклонении от положения равновесия в системе возникают гармонические колебания, обусловленные действием силы упругости.
Одной из физических величин, описывающих колебания, является период – минимальное время полного повторения движения. Для пружинного маятника период можно вычислить по формуле: \[T = 2\pi\sqrt{\dfrac{m}{k}},\] где \(T\) – период колебаний, \(m\) – масса груза, \(k\) – жёсткость пружины. В нашей задаче можно применить модель пружинного маятника к колебаниям груза на резинке. В этом случае коэффициентом \(k\) нужно считать отношение малого изменения силы упругости, возникшее при малом изменении длины резинки, к величине этого изменения.
Задание
Занимательные геометрические измерения
Введем параметр \(\chi\), который назовем коэффициентом связи геометрических размеров. Определим его следующим образом: \(\mathbf{\chi} = -\varepsilon_{\perp} /\varepsilon_{\parallel}\), где \(\varepsilon_{\perp} = \dfrac{\Delta d}{d}\), \(\varepsilon_{\parallel} = \dfrac{\Delta l}{l}\). Важно отметить, что \(d\) и \(l\) – это текущие значения поперечного и продольного размеров тела соответственно.
1.1. Получите формулу, связывающую текущие диаметр \(d\) и длину \(l\) резинки, используя введенный выше параметр \(\mathbf{\chi}\).
1.2. Сделайте на резинке отметки на расстоянии \(\approx 10 \div 15\) см. Измерьте зависимость относительного изменения диаметра (\(\frac{d}{d_0}\)) от относительного изменения длины отмеченного участка (\(\frac{l}{l_0}\)). Для более точных измерений диаметра используйте клин. Подберите такое расстояние от вершины клина до резинки, чтоб резинка дополнительно не деформировалась гранями клина. Считайте, что при изменении длины шнура в \(1.5\) раза никаких необратимых деформаций не происходит.
1.3. Постройте график этой зависимости в таких координатах, чтобы он был линейным.
1.4. Найдите коэффициент геометрической связи линейных размеров \(\chi_{стат}\).
Занимательные колебания
2.1. Закрепите груз на конце резинки, а второй ее конец возьмите в руку. Запустите колебания груза на резинке. Измерьте период получившихся колебаний.
2.2. Измерьте длину свободной части резинки в растянутом и нерастянутом (убрав груз и выпрямив резинку) состоянии.
2.3. Измерьте толщину шнура в нерастянутом состоянии и, используя результаты прошлой части, определите толщину шнура, когда он растянут под действием силы тяжести груза.
2.4. Рассчитайте модуль Юнга \(E\) материала резинки.
Часть 2. Длинная
В этой части задания используйте выданный вам резиновый шнур большей длины.
Занимательный крутильный маятник
Маятник представляет собой вертикальный резиновый шнур длиной \(l_0 \sim 50~\)см, один из концов которого закреплен в лапке штатива, а второй прижат к столу струбциной. Шнур плотно продет через отверстие в жесткой перекладине (линейке \(15~см\)), диаметр которого немного меньше диаметра шнура. Перекладину можно перемещать вдоль шнура, изменяя таким образом длины отрезков \(x\) и \(y\), на которые она делит резиновый шнур. При необходимости длину резинового шнура можно изменять, перемещая лапку штатива вдоль вертикальной штанги.
3.1. Измерьте зависимость периода крутильных колебаний маятника \(T\) от расстояния между перекладиной и верхней точкой крепления шнура \(x\) в максимально широком диапазоне. Для удобства измерений можете заранее нанести на шнур отметки.
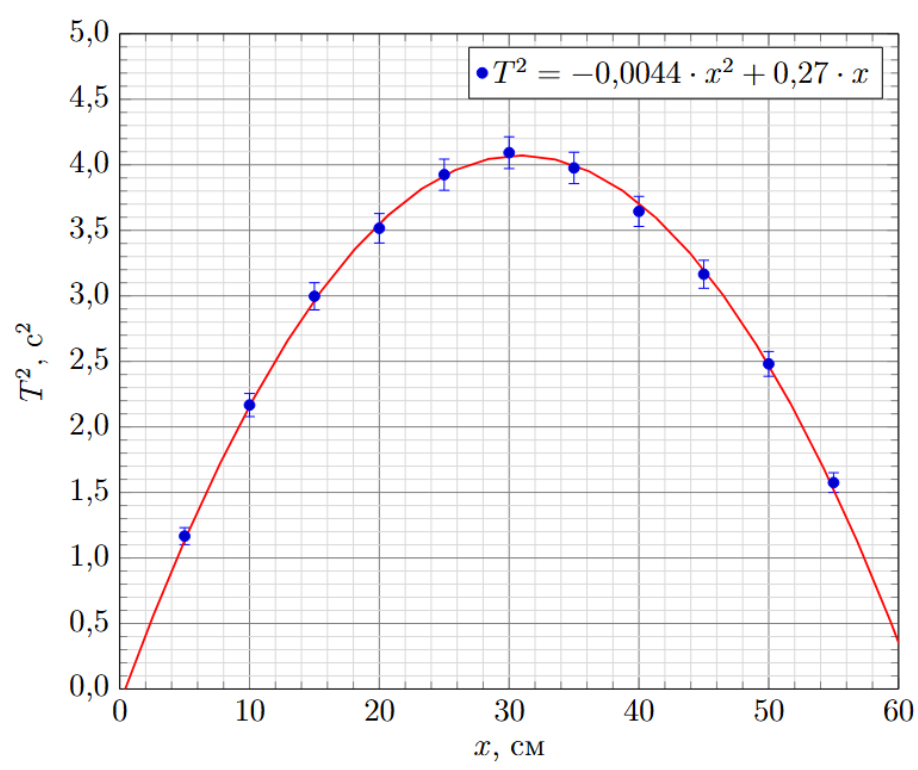
3.2. Постройте график зависимости \(T^2(x)\). Отметьте особенности графика, предложите модель линеаризации.
3.3. Постройте график измеренной зависимости в таких координатах, чтобы он был линейным.
3.4. Выведите теоретическую формулу, описывающую зависимость \(T(x)\), выразив период колебаний \(T\) через момент инерции маятника \(I_0\), упругие и геометрические характеристики резинового шнура.
3.5. Используя результаты измерений \(T(x)\) и построенные графики, определите модуль сдвига \(G\) резины. При необходимости проведите дополнительные измерения.
Занимательное растяжение
При проведении следующих измерений относительное удлинение не должно превышать \(30\%\)!
Ослабив лапку штатива, переместите зажим вниз по шнуру так, чтобы начальная длина шнура составила \(l_0 = 30 \div 40~см\). Переместите лапку по штанге штатива и закрепите ее таким образом, чтобы шнур был слегка натянут. Установите перекладину маятника посередине резинового шнура.
4.1. Увеличивая длину \(l\) резинового шнура, измерьте зависимость периода крутильных колебаний \(T\) от текущей длины маятника.
4.2. Выведите теоретическую формулу, описывающую зависимость \(T(l)\).
4.3. Постройте график измеренной зависимости в таких координатах, чтобы он был линейным.
4.4. Найдите коэффициент геометрической связи линейных размеров \(\chi_{колеб}\).
Оборудование:
Штатив с лапкой
Струбцина
\(2\) зажима типа «крокодил»
Деревянная линейка \(15~см\) с отверстием в центре (масса линейки должна быть указана на ней)
Деревянная линейка \(50~см\)
\(2\) куска резинового шнура длиной \(\sim 35~см\) (шнур А) и \(\sim 50~см\) (шнур В)
Секундомер
Груз известной массы \(m=(200 \pm 5)~г\)
Клин с зажимом «крокодил»
Пластмассовый стакан
Примечание.
Груз представляет собой бутылку с водой фиксированной массы.
Открывать бутылку и менять ее массу запрещается.
▶Показать разборСкрыть разбор
Ответ1.1: \[\boxed{d = d_0 \cdot \left(\frac{l_0}{l}\right)^{\chi}}\]; 1.4: \[\chi_{стат} = 0.54 \pm 0.18\]; 2.1: \[T=(0.44\pm 0.01)~с\]; 2.2: \[l = (30.0 \pm 0.1) \ см\]\[l_0 = (26.5 \pm 0.1) \ см\]; 2.3: \[d=(3.93 \pm 0.17)~мм\]; 2.4: \[E = (1.01 \pm 0.16)~МПа\]; 3.2: Видно, что это парабола, проходящая через ноль. Поэтому её уравнение не имеет свободного члена: \[T^2 = C_1\cdot x(C_2-x).\] Выберем линеаризацию \(\frac{T^2}{x}(x)\) для построения графика.; 3.4: \[T^2(x) = \frac{128\pi I_0}{l_0Gd^4} x(x - l_0) = Ax(x - l_0)\]; 3.5: \[G=G_1=(660 \pm 140)~кПа\]; 4.2: \[\ln T = (2\chi + 0.5)\ln (l/l_0) + \operatorname{const}\]
Решение1.1. Из определения коэффициента геометрической связи линейных размеров можем записать в дифференциальной форме:
\[\chi = -\frac{d\varepsilon_{\perp}}{d\varepsilon_{\parallel}} = -\frac{\mathrm{d} d/d}{\mathrm{d} l/l}.\]
Получаем дифференциальное уравнение:
\[\frac{\mathrm{d} d}{d} = -\chi \frac{\mathrm{d} l}{l}.\]
Интегрируем обе части:
\[\int \frac{\mathrm{d}d}{d} = -\chi \int \frac{\mathrm{d} l}{l};\]
\[\ln \dfrac{d}{d_0} = -\chi \ln \dfrac{l}{l_0}.\]
Продифференцировав, получаем окончательную связь:
\[\boxed{d = d_0 \cdot \left(\frac{l_0}{l}\right)^{\chi}}\]
Ответ:
\[\boxed{d = d_0 \cdot \left(\frac{l_0}{l}\right)^{\chi}}\]
1.2. Измерим требуемую зависимость. Все величины, измеряются линейкой, поэтому абсолютная погрешность измеряемых величин равна \(1~мм\). Диаметр шнура можно найти по формуле \(d=d'\cdot\frac{z}{z_0}\), где \(z\) – это длина от вершины клина до центра шнура, \(z_0=(29.5\pm0.5) \ см\) – длина клина, а \(d'\) – ширина раствора клина на его концах.
Ответ:
\(d', см\) \(z, см\) \(l, см\) \(l/l_0\) \(d, см\) \(d/d_0\) \(\ln{(l/l_0)}\) \(\ln\left(d/d_0\right)\) \(\sigma_{\ln (l/l_0)}\) \(\sigma_{\ln (d/d_0)}\) 3.0 4.1 12.0 1.00 0.42 1.00 0.000 0.000 0.0167 0.0661 2.7 4.3 12.9 1.08 0.39 0.94 0.072 -0.058 0.0161 0.0680 3.2 3.5 13.8 1.15 0.38 0.91 0.140 -0.094 0.0156 0.0671 3.5 3.2 14.6 1.22 0.38 0.91 0.196 -0.094 0.0152 0.0667 3.0 3.6 15.4 1.28 0.37 0.88 0.249 -0.130 0.0148 0.0676 2.4 4.3 16.3 1.36 0.35 0.84 0.306 -0.176 0.0145 0.0711 2.5 4.1 17.2 1.43 0.35 0.83 0.360 -0.182 0.0141 0.0702 3.4 2.9 18.0 1.50 0.33 0.80 0.405 -0.221 0.0139 0.0695 2.8 3.5 18.9 1.58 0.33 0.80 0.454 -0.227 0.0136 0.0696 2.7 3.5 19.8 1.65 0.32 0.77 0.501 -0.264 0.0134 0.0707 2.5 3.7 20.6 1.72 0.31 0.75 0.540 -0.285 0.0132 0.0719 2.8 3.2 22.3 1.86 0.30 0.73 0.620 -0.317 0.0128 0.0714 2.6 3.4 23 1.92 0.30 0.72 0.651 -0.330 0.0127 0.0722 2.4 3.5 23.8 1.98 0.28 0.68 0.685 -0.381 0.0125 0.0744 1.3. Для получения линейной графика построим его в логарифмических осях. \[\ln \dfrac{d}{d_0} = -\chi \ln \dfrac{l}{l_0}\] Тогда коэффициент наклона этой прямой будет равняться искомому \(\chi_{стат}\). Погрешности оценим по следующим формулам \[\sigma_{\ln(\frac{l}{l_0})}=\dfrac{\sigma_{l}}{l} + \cancel{\dfrac{\sigma_{l_0}}{l_0}} = \varepsilon_l,\] \[\sigma_{ln(\frac{d}{d_0})}=\dfrac{\sigma_d}{d} + \cancel{\dfrac{\sigma_{d_0}}{d_0}}= \varepsilon_d.\] Погрешность определения \(d_0\) и \(l_0\) для построения этого графика учитывать не следует, так как постоянный множитель в логарифмическом выражении не влияет на коэффициент угла наклона, а лишь задает смещение графика.
Ответ:
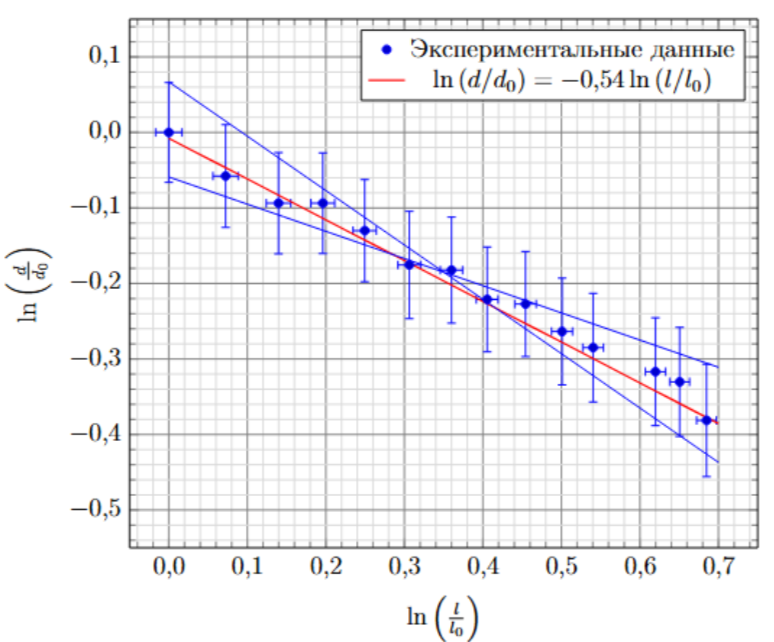
1.4. Анализируя полученный график, получаем \(\chi_{стат} = 0.54 \pm 0.18\).
Ответ:
\[\chi_{стат} = 0.54 \pm 0.18\]
2.1. Проведем описанные в условии измерения. Непосредственные измерения \(N=50\) периодов дают следующие результаты:
\(t_1 = 22.47~с\), \(t_2 = 22.53~с\), \(t_3 =21.63~с\),
\[\sigma_{t\,случ} = \frac{1}{n} \sum_{i=1}^{n} |t_i - \bar{t}| = 0.4~с.\]
Также в погрешность измеренного результата вносит вклад характерное время реакции человека \(\sigma_ {t\,приб}\approx0.3~с\).
Отсюда получим период одного колебания \(T =t/N= (0.44\pm 0.01)~с.\)
Ответ:
\[T=(0.44\pm 0.01)~с\]
2.2. Измерим длину свободной части резинового шнура в растянутом \(l = (30.0 \pm 0.1) \ см\) и нагруженном \(l_0 = (26.5 \pm 0.1) \ см\) состояниях.
Ответ:
\[l = (30.0 \pm 0.1) \ см\]\[l_0 = (26.5 \pm 0.1) \ см\]
2.3. Измерим диаметр недеформированного шнура способом, описанным в предыдущем пункте, \(d_0 = (4.19 \pm 0.06)~мм\). Используя определенное ранее значение \(\chi_{стат}\) определим значение диаметра резинки, деформированной грузом: \[d = d_0 \cdot \left(\frac{l_0}{l}\right)^{\chi} = (3.93 \pm 0.17)~мм.\] Из-за сложности формулы погрешность была оценена методом границ: \[\sigma_d = \left({d_0}_{max} \cdot \left(\frac{{l_0}_{max}}{{l}_{min}}\right)^{\chi_{min}} -{d_0}_{min} \cdot \left(\frac{l_{0_{min}}}{{l}_{max}}\right)^{\chi_{max}}\right)/2.\]
Ответ:
\[d=(3.93 \pm 0.17)~мм\]
2.4. Определим чему равняется Модуль Юнга изучаемого материала. Из закона Гука следует: \[E = \dfrac{\Delta F}{S} \cdot \dfrac{l}{\Delta l}=\dfrac{kl}{S},\] где \(k\) – жесткость резины при данной нагрузке. Как следует из теоретической справки \(k = \frac{4 \pi^2 m}{T^2}\). Отсюда \[E = \dfrac{16 \pi m l }{T^2 d^2} =(1.01 \pm 0.16)~МПа.\] Относительная погрешность результата может быть оценена по следующей формуле: \[\varepsilon_E = 2\varepsilon_T+\varepsilon_L+2\varepsilon_d.\] Стоит отметить, что школьникам выдавалось \(2\) типа резинок. У первого типа (первое число в номере резинки – \(1, 2, 3, 4, 5, 6, 7, 9, 10, 11\)) модуль Юнга лежит в пределах \((800 \pm 80)~кПа\). У второго типа (первое число в номере резинки – \(8, 12, 13, 14, 15, 16, 17\)) модуль Юнга оказывается равным \((1100 \pm 150)~кПа\).
Ответ:
\[E = (1.01 \pm 0.16)~МПа\]
3.1. Проведем требуемые измерения. Занесем результаты в таблицу.
Ответ:
\(10T,~с\) \(T,~с\) \(x,~см\) \(\sigma_T,~с\) \(T^2,~с^2\) \(\sigma_{ T^2},~с^2\) \(\frac{T^2}{x}, ~\frac{с^2}{м}\) \(\sigma_{\frac{T^2}{x}},~\frac{с^2}{м}\) 10.80 1.080 5 0.03 1.166 0.06480 23.328 1.7626 14.72 1.472 10 0.03 2.167 0.08832 21.668 1.0999 17.31 1.731 15 0.03 2.996 0.10386 19.976 0.8256 18.75 1.875 20 0.03 3.516 0.11250 17.578 0.6504 19.81 1.981 25 0.03 3.924 0.11886 15.697 0.5382 20.23 2.023 30 0.03 4.093 0.12138 13.642 0.4501 19.94 1.994 35 0.03 3.976 0.11964 11.360 0.3743 19.09 1.909 40 0.03 3.644 0.11454 9.111 0.3091 17.79 1.779 45 0.03 3.165 0.10674 7.033 0.2528 15.75 1.575 50 0.03 2.481 0.09450 4.961 0.1989 12.55 1.255 55 0.03 1.575 0.07530 2.864 0.1421 Погрешности оценивались по следующим формулам:
\[\sigma_{T^2}=2T\sigma_T;\]\[\sigma_{\frac{T^2}{x}} = \frac{T^2}{x}\cdot(\varepsilon_x+2\varepsilon_{T}).\]
3.2. Построим требуемый график.
Ответ:
Ответ:
Видно, что это парабола, проходящая через ноль. Поэтому её уравнение не имеет свободного члена: \[T^2 = C_1\cdot x(C_2-x).\] Выберем линеаризацию \(\frac{T^2}{x}(x)\) для построения графика.
3.3. Построим график зависимости в выбранных координатах.
Ответ:
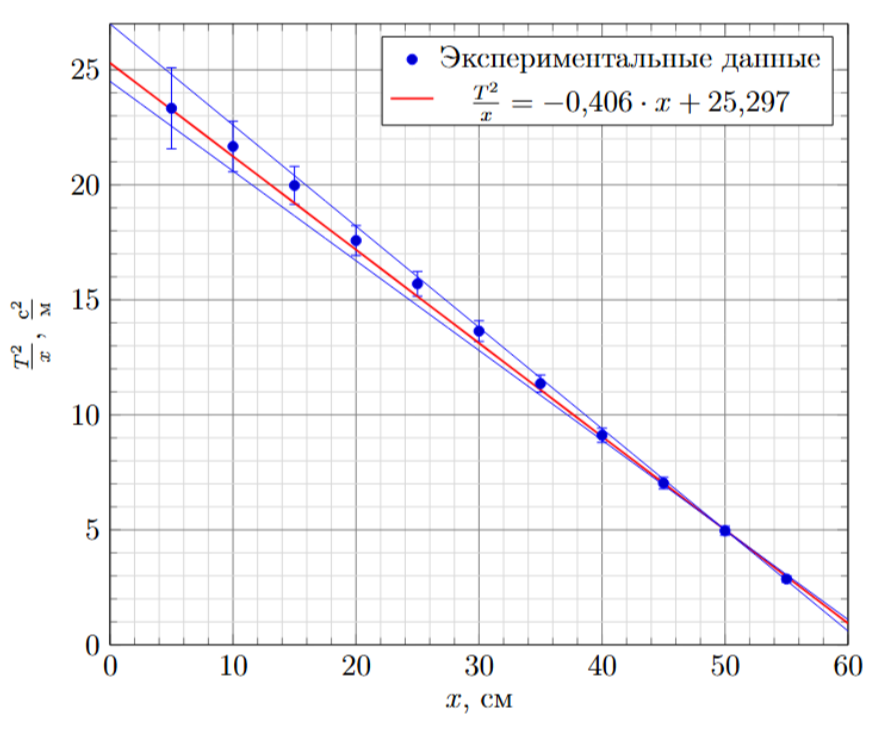
3.4. Для получения теоретической формулы, связывающей период колебаний с расстоянием между перекладиной и верхней точкой шнура воспользуемся формулами из теоретической справки. Модуль кручения \[\varkappa = \varkappa_x + \varkappa_y = \frac{G\pi d^4}{32x} + \frac{G\pi d^4}{32y} = \frac{G\pi d^4(x+y)}{32xy} = \frac{G\pi d^4 l_0}{32x(l_0-x)},\] откуда период колебаний определяется как: \[T = 2\pi\sqrt{\frac{I_0}{\varkappa}} = 2\pi\sqrt{\frac{32I_0 x(l_0-x)}{G\pi d^4 l_0}}.\] (здесь \(l_0 = x + y =63~см\) – полная длина немного растянутого резинового шнура между зажимами). Видно, что зависимость \(T^2(x) = \frac{128\pi I_0}{l_0Gd^4} x(x - l_0) = Ax(x - l_0)\) – это «перевернутая» парабола с вершиной в \(x_0 = \frac{1}{2} l_0\). Таким образом, предложенная нами линеаризация согласуется с теоретической формулой. Коэффициент угла наклона графика \(A\) оказывается равным: \[A=\dfrac{128 \pi I_0}{l_0Gd^4}=(40.6\pm2.5) \ с^2/м^2.\] Модуль сдвига \(G\) найдём по значению углового коэффициента \(A\). Для этого требуется рассчитать момент инерции линейки. В авторском эксперименте линейка имела массу \(m =4.92 \ г\). Прямые измерения длины и ширины линейки дают \({a = (16.0 \pm 0.1)}~см\) и \({b = (2.2 \pm 0.1)}см\). Отсюда по формуле из условия: \[I = \dfrac{1}{12}m(a^2 + b^2) = (1.07 \pm 0.01) \cdot 10^{-5}~кг м^2\] \[\sigma_I = I\left(\dfrac{2a\sigma_ a+2b\sigma_b}{a^2 + b^2}\right)\] Текущий диаметр \(d\) найдем при помощи клина, аналогично пункту \(1\). Измерим геометрические параметры: \({z= (30 \pm 1)} \ мм\), \(z_0 = (295 \pm 1)\ мм\), \(d' = (40 \pm 1) \ мм\), и рассчитаем \(d = (4.00\pm 0.14)\ мм\).
Ответ:
\[T^2(x) = \frac{128\pi I_0}{l_0Gd^4} x(x - l_0) = Ax(x - l_0)\]
3.5. Посчитаем \(G\), используя полученные выше формулы: \[G_1 = \cfrac{128\pi I_0}{l_0Ad^4} = (660 \pm 140)~кПа\] \[\sigma_{G_1}= G_1(\varepsilon_{I_0}+4\varepsilon_d+\varepsilon_{l_0}+\varepsilon_A).\] Основной вклад в погрешность определения модуля сдвига вносит погрешность измерения диаметра. Для получения лучшего результата определения \(G\), необходимо измерять диаметр резины с максимальной точностью. Это достигается путем подбора такого положения клина, чтобы величины \(z\) и \(d'\) были примерно равны. Интересно, что модуль сдвига можно найти и по свободному члену \(B= (25.7 \pm 1.3) \ с^2/м\). Расчет таким способом дает значение \[G_2=\cfrac{128\pi I_0}{BD^4} = 664~кПа.\] Но в таком случае погрешность будет немного больше, так как коэффициент угла наклона имеет меньшую относительную погрешность чем смещение. Поэтому примем за итоговое значение модуля сдвига величину, рассчитанную из углового коэффициента графика \(G=G_1=(660 \pm 140)~кПа\).
Ответ:
\[G=G_1=(660 \pm 140)~кПа\]
4.1. Проведем необходимые измерения. Результаты запишем в таблицу.
Ответ:
\(l,~ см\) \(\frac{l}{l_0}\) \(10T,~с\) \(T,~ с\) \(\sigma_ \frac{l}{l_0}\) \(\ln( T/1~с)\) \(\ln\left(\frac{l}{l_0}\right)\) \(\sigma_{\ln (T/1~с)}\) \(\sigma_{\ln\left(\frac{l}{l_0}\right)}\) 45.0 1.000 17.44 1.744 0,0044 0.5562 0.0000 0.0172 0.0044 46.8 1.040 17.88 1.788 0.0045 0.5811 0.0392 0.0168 0.0044 49.0 1.089 18.47 1.847 0.0046 0.6136 0.0852 0.0162 0.0043 51.5 1.444 19.16 1.916 0.0048 0.6502 0.1349 0.0157 0.0042 54.0 1.200 20.22 2.022 0.0049 0.7041 0.1823 0.0148 0.0041 57.0 1.267 21.44 2.144 0.0050 0.7627 0.2364 0.0140 0.0040 4.2. При растяжении резины период изменяется по закону: \[\frac{T}{T_0} = \sqrt{\frac{\varkappa_0}{\varkappa}} = \sqrt{\frac{l}{l_0}\left(\frac{d_0}{d}\right)^4} = \sqrt{\frac{l}{l_0}\left(\frac{l_0}{l}\right)^{-4\chi}}= \left(\frac{l}{l_0}\right)^{2\chi+0.5}.\] Можно видеть, что если прологарифмировать полученное выражение, то зависимость \(\ln T (\ln l)\) будет является линейной функцией: \[\ln T = (2\chi + 0.5)\ln (l/l_0) + \operatorname{const}.\] Если построить график измеренной зависимости в логарифмических осях, то его угловой коэффициент будет равняться \[k= 2\chi + 0.5.\]
Ответ:
\[\ln T = (2\chi + 0.5)\ln (l/l_0) + \operatorname{const}\]
4.3. Построим график в двойных логарифмических координатах.
Ответ:
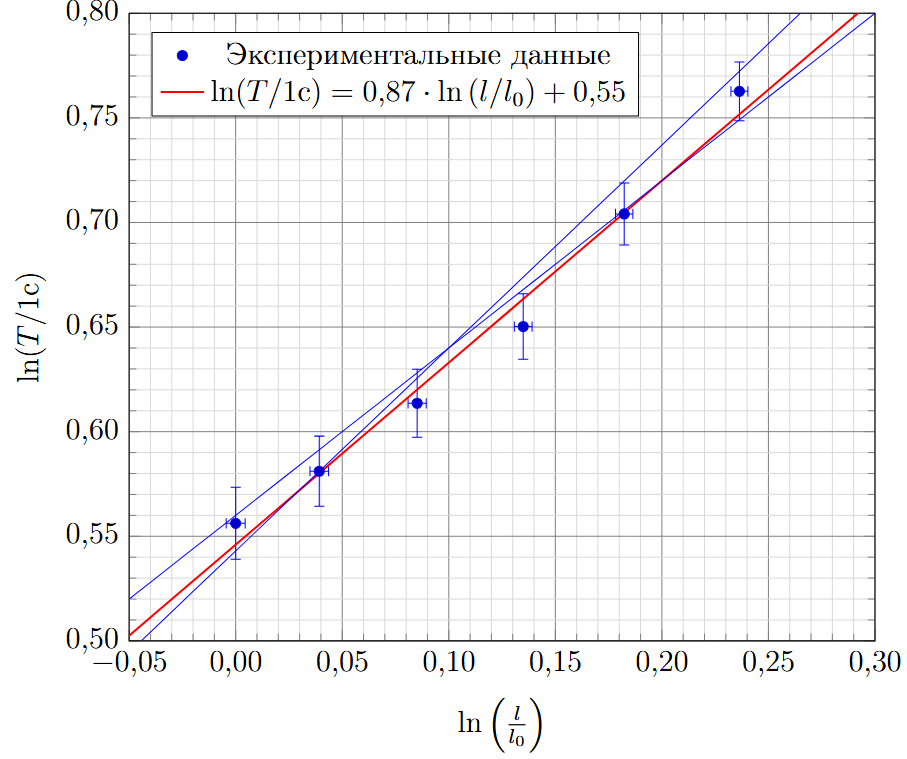
Найдем угловой коэффициент наклона графика \(k = (0.87 \pm 0.08)\).
4.4. Отсюда
\[\chi_{колеб} = \frac{k-0.5}{2} = (0.19 \pm0.04).\]
Ответ:
\[\chi_{колеб} = (0.19 \pm0.04)\]
Источник: pho.rs/p/4926.
Похожие задачи
- Бусинка на проволоке МОШ 1960/1986, 8-11 кл.
- Шарик на двух пружинах МОШ 1986/87, 10 кл.
- Колебания кубика на нити МОШ 1992/93, 11 кл.
- Колебания обруча с шариком МОШ 1993/94, 11 кл.
- Колебания ртути в U-образной трубке ВсОШ 1995/96, 10 кл.
- Два груза на нитях и стержень МОШ 2000/01, 11 кл.