По окружности и побыстрее
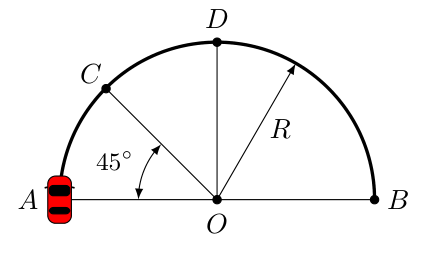
7/10Автомобилист проезжает полуокружность \(AB\) радиусом \(R = 80\) м так, чтобы, стартовав из положения покоя, добраться до ее конца как можно быстрее. Поверхность дороги горизонтальна, автомобиль — небольшой по размеру, с мощным двигателем и четырьмя ведущими колесами. Общий коэффициент трения всех колес о дорогу считать постоянным и равным \(\mu = 0{,}5\). Ускорение свободного падения примите равным \(g \approx 10\text{ м/с}^2\).
До какой максимальной скорости может разогнаться автомобиль на этой дороге?
Определите скорость автомобиля при прохождении точек \(C\), \(D\) и \(B\) во время заезда (см. рисунок).
Найдите общее время прохождения полуокружности \(AB\).
Указание: считайте известной константой \(\beta \equiv \displaystyle\int_0^1 \frac{dx}{\sqrt{1-x^4}} \approx 1{,}311\).
▶Показать разборСкрыть разбор
ПодсказкаСила трения по модулю не больше \(\mu mg\), но её направление можно выбирать. Разложите её на касательную и нормальную составляющие и найдите, как угол между силой и скоростью связан с пройденным путём.
Ответ1) \(v_m = \sqrt{\mu gR} = 20\text{ м/с}\); 2) \(v_C = v_D = v_B = v_m = 20\text{ м/с}\); 3) \(T = \left(\beta + \dfrac{3\pi}{4}\right)\sqrt{\dfrac{R}{\mu g}} \approx 14{,}7\text{ с}\).
Решение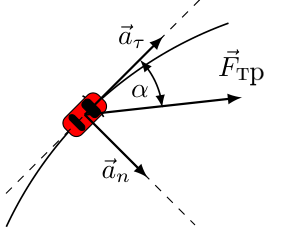
В рамках предположений условия максимальная величина силы трения колес о поверхность дороги равна \(|\vec F_\text{тр}| = \mu N = \mu mg\), где \(m\) — масса автомобиля, и при этом ее можно направить в любом направлении в горизонтальной плоскости дороги. Так как другие горизонтальные силы на автомобиль не действуют, то именно сила трения и разгоняет автомобиль, и удерживает его на нужной траектории.
Пусть \(\alpha\) — угол между скоростью автомобиля и направлением силы трения в некоторый момент времени (см. рисунок). Тогда уравнения для касательной и центростремительной компонент ускорения автомобиля имеют вид \[\left\{\begin{aligned} ma_\tau &= m\frac{dv}{dt} = \mu mg\cos\alpha\\ ma_n &= m\frac{v^2}{R} = \mu mg\sin\alpha \end{aligned}\right\} \Rightarrow \left\{\begin{aligned} \frac{dv}{dt} &= \mu g\cos\alpha\\ v^2 &= \mu gR\sin\alpha \end{aligned}\right. . \tag{1}\] Видно, что разгон автомобиля завершается (\(dv/dt = 0\)) и скорость достигает максимального возможного значения \(v_m = \sqrt{\mu gR} = 20\) м/с при \(\alpha = 90^\circ\). Далее угол \(\alpha\) и скорость автомобиля поддерживаются постоянными.
Ответ на второй вопрос можно получить несколькими способами. Уравнение для касательной компоненты ускорения можно преобразовать следующим образом: \[\frac{v\cdot dv}{v\cdot dt} = \frac12\,\frac{d(v^2)}{ds} = \mu g\cos\alpha \;\Rightarrow\; \frac{d(v^2)}{ds} = 2\mu g\cos\alpha. \tag{2}\] Здесь \(s\) — путь, пройденный автомобилем от момента старта. Далее можно действовать как минимум тремя путями.
Способ 1. Подставив в (2) квадрат скорости из второго уравнения (1), находим, что \[\mu gR\,\frac{d(\sin\alpha)}{ds} = \mu gR\cos\alpha\,\frac{d\alpha}{ds} = 2\mu g\cos\alpha \;\Rightarrow\; d\alpha = \frac{2}{R}\,ds.\] На старте \(s = 0\) и \(\alpha = 0\), то есть после суммирования приращений в этом соотношении от старта до любого момента времени в процессе разгона получаем связь угла \(\alpha\) с пройденным автомобилем расстоянием \(\alpha(s) = 2s/R\). Значит, разгон завершится в момент времени, когда \(\alpha = \pi/2 \Rightarrow s = \pi R/4\), то есть точно в точке \(C\).
Способ 2. Выразив \(\sin\alpha = v^2/\mu gR = (v/v_m)^2\) и подставив это соотношение в уравнение (2), приводим его к виду \[\frac{d(v^2)}{ds} = 2\mu g\cdot\sqrt{1 - \left(\frac{v}{v_m}\right)^4}.\] Введем новую переменную \(y \equiv (v/v_m)^2\) и получим уравнение \[\frac{dy}{ds} = \frac{2}{R}\sqrt{1-y^2} \;\Rightarrow\; \frac{2}{R}\,ds = \frac{dy}{\sqrt{1-y^2}}.\] Интегрируя его по любому участку пути на дуге \(AC\), находим, что \[\frac{2}{R}\,s = \int_0^{(v/v_m)^2} \frac{dy}{\sqrt{1-y^2}} = \arcsin\left(\frac{v^2}{v_m^2}\right) \;\Rightarrow\; v^2(s) = v_m^2\cdot\sin\left(\frac{2s}{R}\right).\] Как видно, скорость достигает максимума при \(s = \pi R/4\), то есть точно в точке \(C\).
Способ 3. Составив систему из второго уравнения в (1) и (2), можно получить из нее уравнение для зависимости \(v^2(s)\) на участке \(AC\): \[\left\{\begin{aligned} \frac{d(v^2)}{ds} &= 2\mu g\cos\alpha\\ v^2 &= \mu gR\sin\alpha \end{aligned}\right\} \Rightarrow \left\{\begin{aligned} \frac{d(v^2)}{ds} &= 2\mu g\cos\alpha\\ \frac{d(v^2)}{ds} &= \mu gR\cos\alpha\,\frac{d\alpha}{ds} \end{aligned}\right\} \Rightarrow \left\{\begin{aligned} \frac{d^2(v^2)}{ds^2} &= -2\mu g\sin\alpha\,\frac{d\alpha}{ds}\\ \frac{d\alpha}{ds} &= \frac{2}{R} \end{aligned}\right.\] Действительно, подставляя в уравнение для \(d^2(v^2)/ds^2\) полученные выражения для \(\sin\alpha\) и \(d\alpha/ds\), приходим к уравнению гармонических колебаний \[\frac{d^2(v^2)}{ds^2} + \frac{4}{R^2}\,v^2 = 0.\]
С учетом условий \(v^2(0) = 0\) и \((v^2)'_s(0) = \mu gR\) приходим к решению \[v^2(s) = v_m^2\cdot\sin\left(\frac{2s}{R}\right).\] Как видно, скорость достигает максимума при \(s = \pi R/4\), то есть точно в точке \(C\).
Таким образом, во время заезда с минимальным временем прохождения полуокружности скорость автомобиля в точках \(C\), \(D\) и \(B\) равна максимальной: \(v_C = v_D = v_B = v_m = \sqrt{\mu gR} = 20\) м/с.
Ясно, что время прохождения участка полуокружности от \(C\) до \(B\) равно \[t_{CB} = \frac{3\pi R}{4v_m} = \frac{3\pi}{4}\sqrt{\frac{R}{\mu g}}.\] В зависимости от способа решения в пункте 2 далее можно использовать разные способы решения и в этом пункте.
Способ 1. Исключим угол \(\alpha\) из уравнений (1): на участке \(AC\) \[\sin\alpha = \frac{v^2}{\mu gR} \;\Rightarrow\; \frac{dv}{dt} = \mu g\cdot\sqrt{1 - \left(\frac{v}{v_m}\right)^4} \;\Rightarrow\; dt = \frac{v_m}{\mu g}\cdot\frac{dx}{\sqrt{1-x^4}} = \sqrt{\frac{R}{\mu g}}\cdot\frac{dx}{\sqrt{1-x^4}},\] где введено обозначение \(x \equiv v/v_m\). На этом участке величина \(x\) изменяется от 0 до 1, и поэтому, в соответствии с указанием из условия, \[t_{AC} = \sqrt{\frac{R}{\mu g}}\cdot\int_0^1 \frac{dx}{\sqrt{1-x^4}} = \beta\sqrt{\frac{R}{\mu g}}.\]
Способы 2 и 3. Поскольку на участке \(AC\) \(v(s) = v_m\sqrt{\sin(2s/R)} = ds/dt\), то \[dt = \frac{1}{v_m}\,\frac{ds}{\sqrt{\sin\left(\frac{2s}{R}\right)}} = \sqrt{\frac{R}{\mu g}}\,\frac{dx}{\sqrt{1-x^4}},\] где введено обозначение \(x \equiv \sqrt{\sin(2s/R)}\). Отметим, что \[\sin\left(\frac{2s}{R}\right) = x^2 \;\Rightarrow\; 2\cos\left(\frac{2s}{R}\right)\frac{ds}{R} = 2x\,dx \;\Rightarrow\; \frac{ds}{R} = \frac{x}{\sqrt{1-x^4}}\,dx.\] На этом участке величина \(x\) изменяется от 0 до 1, и поэтому, в соответствии с указанием из условия, \[t_{AC} = \sqrt{\frac{R}{\mu g}}\cdot\int_0^1 \frac{dx}{\sqrt{1-x^4}} = \beta\sqrt{\frac{R}{\mu g}}.\] В итоге общее время прохождения полуокружности \(AB\) \[T = t_{AC} + t_{CB} = \left(\beta + \frac{3\pi}{4}\right)\sqrt{\frac{R}{\mu g}} \approx 14{,}7\text{ с}.\]
Похожие задачи
- Цепочка на нитях МОШ 2019/20, 10 кл.
- Шайба на нити на наклонной плоскости МОШ 2010/11, 9 кл.
- Заряженные шарики на орбите МОШ 2011/12, 11 кл.
- Обруч на неподвижном бревне МОШ 2014/15, 11 кл.
- Шарик на ниточке МОШ 2018/19, 11 кл.
- Мальчик с шариком МОШ 2019/20, 10 кл.