Парящий стол
Стол сделан так: к массивной однородной плите прикреплена металлическая рамка (вместе они образуют твёрдое тело), а рамка цепями соединена с другой рамкой, закреплённой на горизонтальной земле. Движение стола ограничено плоскостью вида сбоку (правый рисунок, здесь — рис. 2).
a) Покажите, что в конфигурации, изображённой на виде сбоку, стол находится в устойчивом равновесии. (4 балла)
b) Найдите период \(T\) малых колебаний. (6 баллов)
Массами цепей и рамки можно пренебречь. Цепи не имеют трения, нерастяжимы и остаются натянутыми при колебаниях. Шаг сетки \(a = 0{,}100\) м, ускорение свободного падения \(g = 9{,}81\) м/с\(^2\).
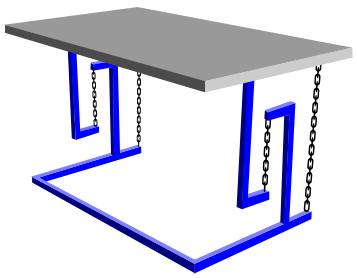
Рис. 1. Стол и цепи: общий вид.
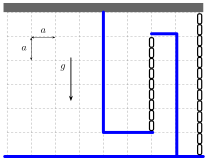
Рис. 2. Вид сбоку; шаг сетки равен \(a\), ускорение свободного падения \(\vec g\) направлено вниз.
▶ПодсказкаСкрыть: подсказка
ПодсказкаУ стола одна степень свободы: его положение однозначно задаёт горизонтальное смещение \(x\). Сместите стол на малое \(x\) и найдите, на сколько при этом поднимется центр масс: поворот стола и подъём оказываются величинами порядка \(x^2\).
▶ОтветСкрыть: ответ
Ответa) \(F_1=2mg\), \(F_2=mg\) (обе цепи натянуты), потенциальная энергия \(U=\dfrac{mg}{3a}\,x^2\) имеет минимум, равновесие устойчиво; b) \(T=2\pi\sqrt{\dfrac{3a}{2g}}\approx 0{,}777\) с.
▶РешениеСкрыть: решение
РешениеЧто происходит. Цепи нерастяжимы, поэтому стол — твёрдое тело с одной степенью свободы: его положение однозначно определяется горизонтальным смещением \(x\). Стол висит на двух цепях: короткая тянет его вверх за нижний конец рамки, длинная — вниз за край плиты. Равновесие находим из условий равенства нулю суммы сил и суммы моментов. Для устойчивости и периода главное — понять, как при смещении \(x\) движется центр масс: он поднимается на величину порядка \(x^2\), а поворот стола тоже порядка \(x^2\) и в кинетической энергии не участвует. Тогда стол ведёт себя как маятник некоторой эквивалентной длины.
Обозначения. \(m\) — масса стола (плита и рамка), \(C\) — его центр масс (середина плиты). Точка \(A\) — нижний конец рамки стола, к которому крепится короткая цепь; точка \(B\) — край плиты, к которому крепится длинная. На виде сбоку пара коротких цепей — одна цепь с удвоенным натяжением, то же для пары длинных. Пусть \(F_1\) — суммарная сила натяжения пары коротких цепей (длина каждой \(4a\)), \(F_2\) — пары длинных (длина каждой \(6a\)). По сетке рисунка: точка \(B\) лежит правее \(C\) на \(4a\) на том же уровне, точка \(A\) лежит на \(5a\) ниже \(C\) и на \(2a\) левее \(B\). Ось \(x\) направлена вправо, ось \(y\) — вверх, начало — положение центра масс в равновесии. Тогда в равновесии \[A_0=(2a,\,-5a),\quad B_0=(4a,\,0),\quad C_0=(0,\,0).\] Верхний конец короткой цепи — точка \(H=(2a,\,-a)\) (на \(4a\) выше \(A_0\)), нижний конец длинной — точка \(G=(4a,\,-6a)\) на земле (на \(6a\) ниже \(B_0\)). Положение стола при смещении задают координаты \((x,\,y)\) центра масс и угол \(\varphi\) поворота стола против часовой стрелки.
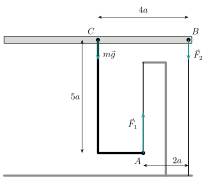
Рис. 3. Силы, действующие на стол в положении равновесия.
a) Равновесие. На стол действуют три силы: сила тяжести \(m\vec g\) в точке \(C\), сила натяжения \(\vec F_1\) короткой цепи в точке \(A\) и сила натяжения \(\vec F_2\) длинной цепи в точке \(B\). В равновесии цепи вертикальны, горизонтальных сил нет. Запишем условие равенства нулю суммы сил для стола в проекции на ось \(y\): \[-mg+F_1-F_2=0 .\] Теперь условие равенства нулю суммы моментов относительно точки \(B\). Сила \(\vec F_2\) приложена в \(B\) и момента не создаёт; плечо силы тяжести — \(4a\), плечо \(\vec F_1\) — \(2a\), и эти моменты вращают в противоположные стороны: \[mg\cdot 4a-F_1\cdot 2a=0 .\] Отсюда \[F_1=2mg,\qquad F_2=F_1-mg=mg .\] Обе силы положительны, значит, цепи действительно натянуты и могут удерживать стол: равновесие существует.
Устойчивость выясняем по смещению стола. Поскольку цепи нерастяжимы и натянуты, при малом горизонтальном смещении \(x\) центра масс стол немного поднимается на \(y\) и поворачивается на \(\varphi\). Найдём их из условий нерастяжимости цепей. Точки \(A\) и \(B\) при этом смещаются так: \[A=\bigl(2a+x+5a\varphi,\; -5a+y+2a\varphi\bigr),\qquad B=\bigl(4a+x,\; y+4a\varphi\bigr);\] здесь учтено, что углы малы, \(\cos\varphi\approx 1\), \(\sin\varphi\approx\varphi\), а поправки порядка \(a\varphi^2\) пренебрежимо малы.
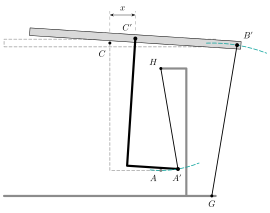
Рис. 4. Смещённый стол (серая штриховая линия — положение равновесия). Бирюзовые дуги — окружности радиусов \(4a\) и \(6a\) с центрами в верхнем конце \(H\) короткой цепи и в нижнем конце \(G\) длинной: по ним движутся \(A\) и \(B\). Смещение для наглядности взято большим, \(x=a\); подъём и поворот показаны в натуральную величину.
Короткая цепь: расстояние от \(A\) до \(H\) остаётся равным \(4a\): \[(x+5a\varphi)^2+(4a-y-2a\varphi)^2=(4a)^2 .\] Раскроем скобки; считаем \(x\sim\varepsilon\), а \(y,\ a\varphi\sim\varepsilon^2\) (это подтвердится ниже), тогда оставляем члены порядка \(\varepsilon^2\): \[x^2-8a\,(y+2a\varphi)=0\quad\Longrightarrow\quad y+2a\varphi=\frac{x^2}{8a}.\] Длинная цепь: расстояние от \(B\) до \(G\) остаётся равным \(6a\): \[x^2+(6a+y+4a\varphi)^2=(6a)^2\quad\Longrightarrow\quad x^2+12a\,(y+4a\varphi)=0\quad\Longrightarrow\quad y+4a\varphi=-\frac{x^2}{12a}.\] Вычтем первое уравнение из второго: \[2a\varphi=-\frac{x^2}{12a}-\frac{x^2}{8a}=-\frac{5x^2}{24a},\qquad\text{откуда}\qquad \varphi=-\frac{5x^2}{48a^2},\qquad y=\frac{x^2}{3a}.\] Знак \(\varphi<0\) означает, что стол поворачивается по часовой стрелке при смещении в любую сторону.
Потенциальная энергия стола в поле тяжести \[U=mgy=\frac{mg}{3a}\,x^2 .\] В ней нет слагаемого, линейного по \(x\), поэтому \(x=0\) — положение равновесия (это согласуется с найденными выше силами), а коэффициент при \(x^2\) положителен, поэтому это минимум потенциальной энергии: центр масс поднимается при смещении в любую сторону. Равновесие устойчиво.
Обратите внимание: подъём центра масс \(y\) — величина второго порядка по \(x\), но именно она даёт потенциальную энергию, поэтому полагать \(y=0\) нельзя.
b) Период малых колебаний. Кинетическая энергия стола складывается из энергии движения центра масс и энергии вращения вокруг него: \[E_{\text{к}}=\frac{m(\dot x^2+\dot y^2)}{2}+\frac{I\dot\varphi^2}{2}.\] Здесь \(I\) — момент инерции стола относительно оси, проходящей через \(C\). Продифференцируем найденные зависимости по времени: \(\dot y=\dfrac{2x\dot x}{3a}\), \(\dot\varphi=-\dfrac{5x\dot x}{24a^2}\). Оба слагаемых содержат множитель \(x\dot x\), поэтому \(\dot y^2\sim (x/a)^2\dot x^2\ll\dot x^2\), а вращательная энергия имеет тот же малый порядок \(I\dot\varphi^2\sim m\,\dot x^2\,(x/a)^2\). Оставляем главный член: \[E_{\text{к}}\approx\frac{m\dot x^2}{2}.\] Полная механическая энергия сохраняется (трения нет): \[\frac{m\dot x^2}{2}+\frac{mg}{3a}\,x^2=\text{const}.\] Сравним с энергией гармонического осциллятора \(\dfrac{m\dot x^2}{2}+\dfrac{m\omega^2x^2}{2}\): \[\omega^2=\frac{2g}{3a},\qquad T=\frac{2\pi}{\omega}=2\pi\sqrt{\frac{3a}{2g}}.\] Подставим числа: \[\omega=\sqrt{\frac{2\cdot 9{,}81}{3\cdot 0{,}100}}\approx 8{,}09~\text{с}^{-1},\qquad T=2\pi\sqrt{\frac{3\cdot 0{,}100}{2\cdot 9{,}81}}\approx 0{,}777~\text{с}.\]
Обратите внимание: влияние поворота можно отбросить только потому, что \(\varphi\sim x^2\). Если бы поворот был линейным по \(x\), вращательная энергия вошла бы в ответ с моментом инерции \(I\), а он в условии не задан.
Проверка. Размерность: \(\sqrt{a/g}\) имеет размерность секунды. Проверим результат двумя другими способами. Первый — через силы. Смещение \(x\) наклоняет короткую цепь на угол \(\theta_1=x/(4a)\), длинную — на \(\theta_2=x/(6a)\) (рис. 5). Горизонтальные составляющие натяжений направлены против смещения; вертикальные составляющие и сами натяжения меняются только на величины порядка \(x\), их вклад в горизонтальную силу даёт поправки порядка \(x^2\). Запишем второй закон Ньютона для стола в проекции на ось \(x\): \[m\ddot x=-F_1\theta_1-F_2\theta_2=-2mg\,\frac{x}{4a}-mg\,\frac{x}{6a}=-\frac{2mg}{3a}\,x ,\] то есть \(\ddot x+\dfrac{2g}{3a}x=0\), тот же результат.
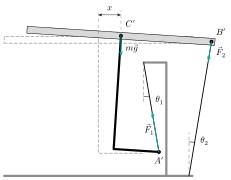
Рис. 5. Силы на смещённом столе; \(\theta_1\), \(\theta_2\) — углы наклона цепей к вертикали (смещение сильно увеличено, штриховая линия — положение равновесия).
Второй способ — через кривизну траектории центра масс. Зависимость \(y=\dfrac{x^2}{3a}\) — парабола с радиусом кривизны \(R\) в нижней точке, определяемым из \(y=\dfrac{x^2}{2R}\): \(R=\dfrac{3a}{2}\). Центр масс движется так же, как маятник длиной \(R\) без вращения: \[T=2\pi\sqrt{\frac{R}{g}}=2\pi\sqrt{\frac{3a}{2g}} .\]
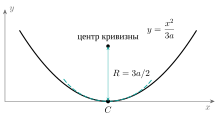
Рис. 6. Траектория центра масс \(y=x^2/(3a)\) и её круг кривизны радиуса \(R=3a/2\) (по оси \(y\) и по оси \(x\) одинаковый масштаб в единицах \(a\)).
Отсутствие поворота в положении равновесия видно и по скоростям: цепи вертикальны, поэтому скорости точек \(A\) и \(B\) горизонтальны. Для твёрдого тела \(\vec v_B-\vec v_A=\vec\omega\times\overrightarrow{AB}\), где \(\overrightarrow{AB}=(2a,\,5a)\). Левая часть горизонтальна, а вертикальная составляющая правой части равна \(2a\omega\) по модулю, значит, \(\omega=0\). Скорости всех точек стола одинаковы, \(\vec v_A=\vec v_B=\vec v_C\) (рис. 7), что согласуется с \(\dot\varphi\sim x\dot x=0\) при \(x=0\).
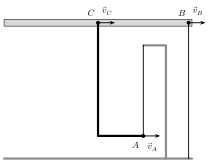
Рис. 7. Мгновенные скорости точек стола в положении равновесия: стол движется поступательно.
Физический смысл: жёсткость возвращающей силы складывается из двух вкладов — короткой цепи с натяжением \(2mg\) и длинной с натяжением \(mg\); поэтому эквивалентная длина маятника \(3a/2\) меньше длины любой из цепей.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Похожие задачи
- Вешалка: центр масс и период Яан Калда, №51
- Ромб из стержней с пружиной МОШ 1960/1986, заключительный этап, 8-11 кл.
- Колебания кубика на нити МОШ 1992/93, заключительный этап, 11 кл.
- Колебания обруча с шариком МОШ 1993/94, заключительный этап, 11 кл.
- Груз на стержне с пружиной МОШ 1994/95, заключительный этап, 11 кл.
- Гайка на нити МОШ 1994/95, заключительный этап, 11 кл.