Неисправная ракета
7/10Лейтенант-экспериментатор Глюк проводил свои исследования на военном полигоне с новыми сигнальными ракетами, которые во время полёта с постоянной скоростью \(v\) издают звук постоянной частоты \(f_0\), при помощи датчиков частоты. Скорость звука на полигоне \(c = 330\) м/с.
Какой частоты звук будет принимать датчик, если ракета летит строго на него?
Какой частоты звук будет принимать датчик, расположенный на большом удалении от летящей ракеты, если угол между скоростью ракеты и направлением на датчик равен \(\varphi\)?
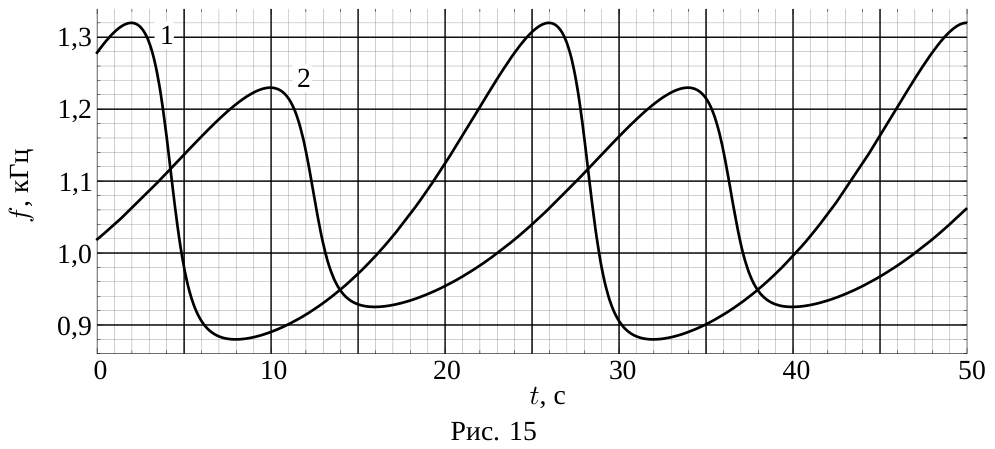
Проводя исследования, лейтенант-экспериментатор Глюк случайно выпустил неисправную сигнальную ракету, которая стала летать вдоль поверхности полигона на малой высоте с той же постоянной скоростью \(v\) по кругу радиуса \(r\). Ракету успешно нейтрализовали, а лейтенант-экспериментатор обратил внимание на графики самописца, который записывал зависимость частоты звука от времени у двух датчиков 1 и 2, расположенных на полигоне. Используя полученные графики (рис. 15), помогите лейтенант-экспериментатору Глюку определить расстояние \(L\) между этими датчиками.
▶Показать разборСкрыть разбор
ПодсказкаЗа период волны источник смещается на \(vT\), а фронт волны приближается к наблюдателю на \(cT\). Выразите расстояние между фронтами через угол \(\varphi\) и вспомните, что максимумы и минимумы частоты на графике соответствуют касательным из точки наблюдения к окружности.
Ответ1) \(f = \dfrac{f_0}{1 - v/c}\) (частота повышается); 2) \(f = \dfrac{f_0}{1 - (v/c)\cos\varphi}\); 3) \(L \approx 478\) м (при \(f_0 \approx 1{,}056\) кГц, \(v \approx 66\) м/с, \(r \approx 252\) м).
РешениеЕсли источник звука движется, то частота звука, которую слышит неподвижный наблюдатель, может отличаться от испускаемой частоты. Этот эффект называется эффектом Доплера. Выведем формулу эффекта Доплера для неподвижного наблюдателя и движущегося источника.
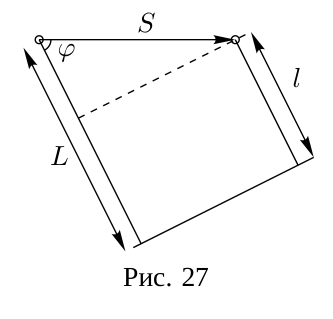
За период волны \(T\) источник сместится на расстояние \(S = vT\), а фронт волны приблизится к наблюдателю на расстояние \(L = cT\) (рис. 27). Таким образом, расстояние между фронтами в направлении к наблюдателю составит \(l = L - S\cos\varphi = (c - v\cos\varphi)T\), а частота: \[f = \frac{c}{l} = \frac{c}{(c - v\cos\varphi)T} = \frac{f_0}{1 - (v/c)\cos\varphi} .\]
1. Если ракета летит прямо на датчик, то \(\varphi = 0\): \[f_{\max} = \frac{f_0}{1 - v/c},\] и частота звука повышается.
2. При произвольном угле \(\varphi\): \(f = \dfrac{f_0}{1 - (v/c)\cos\varphi}\). Частота \(f > f_0\), если проекция скорости ракеты на направление на датчик положительная (\(\cos\varphi > 0\)), и \(f < f_0\) в обратном случае. Если угол \(\varphi = \pi/2\), то \(f = f_0\).
3. Существуют два принципиальных положения датчика: внутри круга, описываемого ракетой, и снаружи него (Вообще говоря, датчик может находиться на траектории окружности, но в этом случае в момент пролёта ракеты над датчиком должен наблюдаться резкий скачок частоты, чего нет на графиках.). Рассмотрим ситуацию, когда датчик находится снаружи.
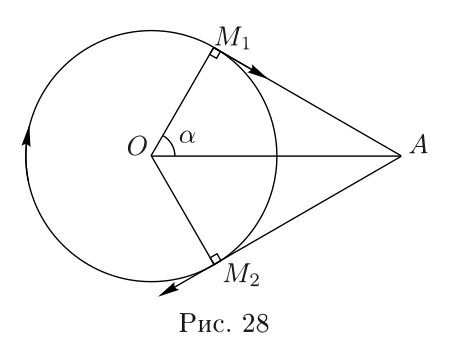
В этом случае точки, из которых от ракеты приходят максимальная и минимальная частоты, являются концами (M\(_1\) и M\(_2\) соответственно) отрезков касания из положения датчика \(A\) к траектории ракеты (рис. 28). А так как в силу симметрии \(AM_1 = AM_2\), то задержки между испусканием и приёмом звука для точек \(M_1\) и \(M_2\) одинаковы. Это означает, что точки \(M_1\) и \(M_2\) делят длину окружности в том же отношении, что и точки максимума и минимума на графике частоты делят период сигнала. Максимальная частота \(f^{\text{out}}_{\max} = f_{\max}\).
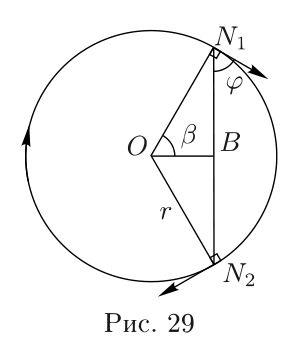
Если датчик находится внутри траектории (рис. 29), то угол \(\varphi\) между скоростью ракеты и направлением на датчик уже не сможет принимать значения \(0\) и \(\pi\), как в предыдущем случае. Чтобы найти его наибольшее и наименьшее значения, рассмотрим треугольник \(OBN_1\). В нём \(ON_1 = r\) — радиус траектории, \(OB = b\) — расстояние от центра траектории до датчика, \(\angle ON_1B = \theta = \pi/2 - \varphi\), \(\angle OBN_1 = \gamma\). Заметим, что угол \(\theta\) при любом положении точки \(N_1\) является острым, и по теореме синусов его синус равен: \[\sin\theta = \frac{b}{r}\sin\gamma .\] Так как \(b < r\), то \(\sin\theta\) принимает наибольшее значение, когда \(\sin\gamma = 1\), то есть \(\gamma = \pi/2\). А поскольку \(|\cos\varphi| = |\sin\theta|\), то \(\cos\varphi\) принимает наибольшее и наименьшее значения в точках \(N_1\) и \(N_2\) — концах хорды с центром в \(B\).
Опять-таки в силу симметрии и равенства \(BN_1 = BN_2\) точки \(N_1\) и \(N_2\) делят длину окружности в том же отношении, что и точки максимума и минимума на графике частоты делят период сигнала. При этом максимальная частота: \[f^{\text{in}}_{\max} = \frac{f_0}{1 - \dfrac{v}{c}\cos\varphi} = \frac{f_0}{1 - \dfrac{vb}{cr}} < f_{\max}.\]
Обратимся теперь к графику и заметим, что для обоих датчиков время от максимума до минимума частоты равны: \(t_1 = t_2 = T/4 = 6\) с, где \(T = 24\) с — период сигнала (период вращения ракеты). Таким образом, в обоих случаях \(2\alpha = 2\beta = \pi/2\). А так как при этом максимальная частота для датчика 1 больше максимальной частоты для датчика 2, то это возможно только, когда датчик 1 находится снаружи траектории, а датчик 2 — внутри.
Рассмотрим график 1: \[f^{\text{out}}_{\max} = \frac{f_0}{1 - v/c} = 1{,}32~\text{кГц}, \qquad f^{\text{out}}_{\min} = \frac{f_0}{1 + v/c} = 0{,}88~\text{кГц},\] откуда найдём частоту \(f_0 = 1{,}056\) кГц и скорость ракеты \(v = c/5 = 66\) м/с.
Зная период \(T = 24\) с и скорость ракеты \(v\), определим радиус её траектории: \[r = \frac{vT}{2\pi} = 252~\text{м}.\] Теперь можно найти расстояния от центра траектории до датчиков: \[a = \frac{r}{\cos\alpha} = \sqrt{2}\,r = 357~\text{м}, \qquad b = r\cos\beta = \frac{r}{\sqrt{2}} = 178~\text{м}.\] Осталось найти угол \(\psi\) между \(OA\) и \(OB\), который приводит к тому, что между максимумами графиков образуется фазовый сдвиг \(\tau = T/3 = 8\) с. Однако надо учитывать, что, так как \(a \ne b\), в этот сдвиг входит разница во времени распространения сигнала от ракеты до датчиков. Таким образом: \[\psi = \frac{\tau}{T} + \frac{AM_1}{c} - \frac{BN_1}{c} = \frac{2\pi}{3} + \frac{2-\sqrt{2}}{10} = 2{,}15~\text{рад}.\] Отметим, что вклад от разницы задержек сигналов составляет около \(3\,\%\), что является погрешностью того же порядка, что и погрешность определения времён по графику.
Окончательно найдём расстояние между датчиками по теореме косинусов: \[L = \sqrt{a^2 + b^2 - 2ab\cos\psi} = 478~\text{м}.\]
Похожие задачи
- Волны катера на течении МОШ 2014/15, 11 кл.
- Сигналы над водой Интернет-олимпиада 2024/25, 9 кл.
- Полосатый костюм «Шаг в будущее» 2024/25, 11 кл.
- Частота ультразвука МОШ 2022/23, 9 кл.
- Ультразвуковые лучи МОШ 2022/23, 10 кл.
- Мальчик, собака и эхо «Бельчонок» 2024/25, 7 кл.