Запаздывание
Задание 9.2. «Запаздывание»
Все взаимодействия, все сигналы распространяются с конечной скоростью, поэтому любая воспринимаемая нашими органами чувств и приборами информация «запаздывает»: то, что мы видим «сейчас», на самом деле произошло «раньше». Нам повезло – скорость света настолько велика, что упомянутое «запаздывание» практически не оказывает никакого влияния на наше поведение. Тем, не менее, в некоторых случаях его необходимо учитывать. Этой проблеме и посвящена данная задача.
Положение некоторого тела (объекта наблюдения), движущегося вдоль прямой, определяется с помощью сонара (звукового радара). Сонар посылает очень короткий звуковой сигнал в виде сферической волны и улавливает отраженную от тела волну. Скорость распространения волны известна и равна \(c\). Сонар фиксирует время, когда послан сигнал - \(t_0\) и время прихода отраженной волны - \(\tau\). Будем считать, что сигналы сонара каким-то образом различаются, поэтому компьютер сонара в момент регистрации отраженного сигнала точно «знает», когда именно этот сигнал был послан. Затуханием сигнала можно пренебречь. Введем ось координат \(Ox\), начало которой совместим с сонаром. Будем рассматривать тела, движущиеся вдоль этой прямой. Размеры сонара и объекта достаточно малы, поэтому возможно, что объект проходит в непосредственной близости от сонара. Считайте, что время наблюдения изменяется от минус до плюс бесконечности. Для определения положения тела приняты следующие правила: положение тела в момент прихода отраженного сигнала задается регистрируемым направлением на объект наблюдения, а расстояние до него рассчитывается по формуле
\[r' = c \frac{\tau - t_0}{2}.\tag{1}\]
Определенное по этим правилам положение тела будем называть изображением объекта.
2.1. Пусть наблюдаемое тело движется равномерно вдоль оси \(Ox\). Закон движения тела имеет вид
\[x = x_0 + v_0 t.\tag{2}\]
2.1.1 Определите скорость движения изображения тела. 2.1.2 Найдите закон движения изображения. Постройте графики законов движения объекта и его изображения.
Рассмотрите различные варианты начального положения и направления движения тела. Отдельно рассмотрите случай, когда скорость движения объекта будет больше скорости звука. А может изображений будет несколько?
2.2 Наблюдаемое тело движется равноускоренно вдоль оси \(Ox\). Закон движения тела имеет вид
\[x = \frac{at^2}{2}.\tag{3}\]
2.2.1 Найдите закон движения изображения. Постройте схематические графики законов движения объекта и его изображения.
▶ПодсказкаСкрыть: подсказка
ПодсказкаСигнал отражается в момент \(t_1\), когда его положение совпадает с положением тела, а возвращается через такое же время: \(x(t_1)=c(\tau-t_1)\) при \(x>0\). Решите это уравнение относительно \(t_1(\tau)\) и учтите, что при \(v_0>c\) отражений может быть два.
▶ОтветСкрыть: ответ
ОтветДля \(x=x_0+v_0t\) изображение движется со скоростью \(v_0/(1-\gamma)\) при приближении и \(v_0/(1+\gamma)\) при удалении объекта (\(\gamma=v_0/c\)); \(x'=\dfrac{x_0+v_0\tau}{1\mp\gamma}\); при \(v_0>c\) изображений два. Для \(x=at^2/2\) ветви: \(x'_{1,2}=\dfrac{c}{a}\left(a\tau+c\mp\sqrt{c^2+2ac\tau}\right)\).
▶РешениеСкрыть: решение
РешениеЗадание 9.2. «Запаздывание»
Сначала рассмотрим общие подходы к решению данной задачи.
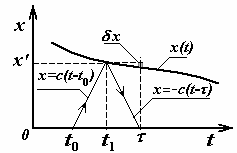
Схематически изобразим (рис. 1) закон движения тела \(x(t)\). Сигнал, посланный в момент времени \(t_0\) распространяется по закону \(x_c = c(t - t_0)\). Когда сигнал достигнет движущегося тела, их координаты будут равны, поэтому момент времени отражения сигнала \(t_1\), может быть найдено из уравнения
\[x(t_1) = c(t_1 - t_0).\tag{1}\]
Это уравнение позволяет найти момент времени отражения \(t_1\) как функцию времени испускания сигнала \(t_0\). Отраженный сигнал движется в обратном направлении с той же скоростью, поэтому он вернется в исходную точку в момент времени \(\tau\), для которого выполняется соотношение
\[t_1 - t_0 = \tau - t_1.\tag{2}\]
Согласно описанной в условии методике, за положение объекта в момент прихода сигнала принимается его положение в момент отражения сигнала. На рисунке отмечена ошибка определения закона движения \(\delta x\), связанная с тем, что координата движущегося тела в момент отражения сигнала, приписывается изображению в момент прихода отраженного сигнала. Итак, в принципе, первый путь решения задачи проясняется: из уравнения (1) находим \(t_1\) как функцию \(t_0\); вычисляем координату \(x(t_1(t_0))\), затем из уравнения (2) \(t_1(t_0) - t_0 = \tau - t_1(t_0)\) выражаем \(t_0\) как функцию \(\tau\); наконец записываем закон движения\(^1\) изображения \(x'(\tau) = x(t_1(t_0(\tau)))\).* Однако на этом пути придется решать два уравнения (1) и (2), при этом необходимо находить промежуточную функцию \(t_1(t_0)\), которая не нужна в окончательном результате. Поэтому можно элементарно избавиться от этой функции, переписав уравнение (1) с помощью соотношения (2)
\[x(t_1) = c(\tau - t_1).\tag{3}\]
Из этого уравнения можно найти время отражения как функцию времени приема отраженного сигнала \(t_1(\tau)\), а закон движения изображения далее можно определить двумя способами
\[x'(\tau) = x(t_1(\tau)),\tag{4}\]
либо
\[x'(\tau) = c(\tau - t_1(\tau)).\tag{5}\]
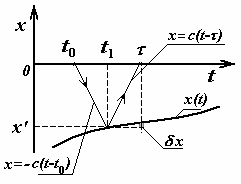
Этот путь явно короче: решение одного уравнения и одна подстановка. Теперь еще одно дополнительное осложнение – а если координата объекта отрицательна? Сделаем рисунок для этого варианта (рис. 2) Тогда следует рассматривать сигнал, распространяющийся в отрицательном направлении оси \(Ox\), в этом случае уравнение (1) надо заменить на
\[x(t_1) = -c(t_0 - t_1),\tag{1*}\]
соответственно изменится и более удобное уравнение
(3)
\[x(t_1) = -c(\tau - t_1).\tag{3*}\]
Уравнения (3) и (3*) отличаются только знаком правой части, поэтому их можно объединить
\[x(t_1) = \pm c(\tau - t_1)\tag{6}\]
или переписать в виде, который отражает явный физический смысл (расстояние до объекта равно расстоянию, которое проходит сигнал):
\[\vert x(t_1)\vert = c(\tau - t_1).\tag{7}\]
Кстати, при любом движении (не только вдоль оси \(Ox\)) – справедливо такое уравнение! Замечательно, но уравнение (7) или равносильное ему (6) может иметь несколько корней. Конечно, исходя из постановки задачи\(^2\), следует выбирать только те корни, для которых выполняется условие
\[t_0 < t_1 < \tau.\tag{8}\]
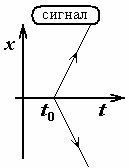
Каждый раз придется анализировать корни – искать их смысл, принимать, или отбрасывать. По-видимому, все же сначала лучше анализировать, а потом искать то, что нужно. Такой анализ можно унифицировать: построить график закон движения и график распространения сигнала (рис.3), а затем рассмотреть точки их пересечения. При этом следует посмотреть, как меняется «картинка» при изменении параметров задачи. Применим эти общие рассуждения к тем вариантам движения объекта, которые описаны в условии задачи.
1. Равномерное движение.
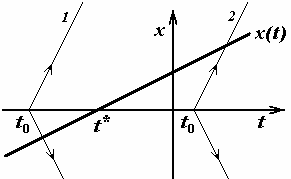
Построим график закона движения тела
\[x(t) = x_0 + v_0 t,\tag{1.1}\]
который является прямой линией (рис. 4) Также изобразим графики движения сигналов, испущенных в различные моменты времени. Легко заметить, что необходимо решать различные уравнения, в зависимости от знака координаты объекта в момент отражения сигнала. Эти два варианта легко различимы. Объект пересекает начало координат\(^3\) в момент времени
\[t^* = -\frac{x_0}{v_0};\tag{1.2}\]
Если сигнал послан в этот момент времени, то отражение и возвращение произойдут мгновенно, то есть при \(t_0 = t^*\) \(\tau = t_1 = t_0 = t^*\). Итак, при \(\tau = t_1 = t_0 < -\frac{x_0}{v_0}\), для определения закона движения следует решить уравнение
\[x_0 + v_0 t_1 = -c(\tau - t_1),\tag{1.3}\]
Сигнал распространяется во все стороны пространства, но только «из прошлого в будущее». В реальности, такая ситуация не очень приятна, как для объекта, так и для наблюдателя. Но в рамках нашей модели материальных точек, будем считать, что наши «герои» успешно разойдутся. Более правдоподобная ситуация будет рассмотрена чуть позже.
из которого следует, что \(t_1 = \frac{c\tau + x_0}{c - v_0}\), а закон движения имеет вид
\[x'(\tau) = -c(\tau - t_1) = \frac{c}{c - v_0}(x_0 + v_0\tau).\tag{1.4}\]
При \(\tau = t_1 = t_0 > -\frac{x_0}{v_0}\) уравнение, для определения времени отражения, имеет вид
\[x_0 + v_0 t_1 = c(\tau - t_1),\tag{1.5}\]
из которого определяем \(t_1 = \frac{c\tau - x_0}{c + v_0}\) и закон движения изображения
\[x'(\tau) = c(\tau - t_1) = \frac{c}{c + v_0}(x_0 + v_0\tau).\tag{1.6}\]
Итак, закон движения изображения в рассматриваемом случае имеет вид
\[x'(\tau) = \begin{cases} \displaystyle \frac{1}{1 - \gamma}(x_0 + v_0\tau), & \text{при} \quad \tau < -\frac{x_0}{v_0} \\ \displaystyle \frac{1}{1 + \gamma}(x_0 + v_0\tau), & \text{при} \quad \tau > -\frac{x_0}{v_0} \end{cases},\tag{1.7}\]
здесь обозначено \(\gamma = \frac{v_0}{c}\) (это обозначение мы будем использовать и в дальнейшем).
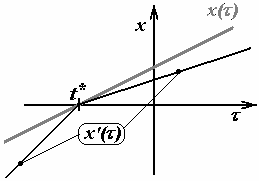
График этой функции показан на рисунке 5, там же изображен и график движения самого объекта. Скорость движения изображения изменяется скачком при переходе объекта через начало координат: при приближении объекта его изображение движется быстрее, при удалении наоборот – изображение движется медленнее:
\[v'(\tau) = \begin{cases} \displaystyle \frac{v_0}{1 - \gamma}, & \text{при} \quad \tau < -\frac{x_0}{v_0} \\ \displaystyle \frac{v_0}{1 + \gamma}, & \text{при} \quad \tau > -\frac{x_0}{v_0} \end{cases}.\tag{1.8}\]
Попытайтесь качественно объяснить этот эффект изменения скорости.
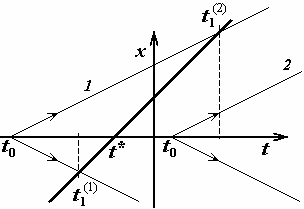
На этом решение данной части задачи не заканчивается – необходимо отдельно рассмотреть движение объекта со скоростью, большей скорости сигнала \(v_0 > c\). Опять построим графики законов движения объекта и сигналов, посланных в различные моменты времени (рис. 6 – на котором ради экономии места масштаб оси времени изменен по сравнению с предыдущими рисунками). В этом случае ситуация кардинально изменяется. Во-первых, сигналы, посланные в моменты времени \(t_0 > t^*\) не догонят объект, следовательно, не дают изображения (оно исчезает!).
Во-вторых, сигналы, посланные при \(t_0 < t^*\), отразятся от объекта дважды: один раз при приближении самолета (в момент времени \(t_1^{(1)}\)) и при его удалении (в момент времени \(t_1^{(2)}\)). Второе отражение произойдет, когда объект догонит сигнал. Таким образом, при \(\tau > t^*\) сонар\(^4\) будет давать два изображения. Для расчета закона движения первого изображения следует решить уравнение
\[x_0 + v_0 t_1^{(1)} = -c(\tau - t_1^{(1)}),\tag{1.9}\]
которое совпадает с уравнением (1.3), и поэтому приводит к тому же закону движения (напомним, справедливому только при \(\tau > t^*\))
\[x'_{(1)}(\tau) = \frac{c}{c - v_0}(x_0 + v_0 \tau).\tag{1.10}\]
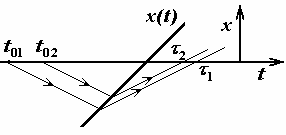
Поразительно, так как \(v_0 > c\), скорость изображения отрицательна – изображение движется в сторону противоположную движению объекта. Объяснение этого парадокса дано на рисунке 7. Сигнал, посланный раньше (\(t_{01} < t_{02}\)), возвратится позже (\(\tau_1 > \tau_2\)), поэтому быстрее будет поступать информация о более близком положении объекта.
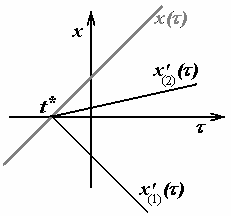
Для описания движения второго изображения необходимо решить уравнение, совпадающее с уравнением (1.5),
\[x_0 + v_0 t_1^{(2)} = c(\tau - t_1^{(2)}),\tag{1.11}\]
что приводит к аналогичному закону движения изображения
\[x'_{(2)}(\tau) = \frac{c}{c + v_0}(x_0 + v_0 \tau).\tag{1.12}\]
Графики этих законов движения построены на рисунке 8.
Скорости движения изображений легко найти из законов движения
\[v'_{(1)} = \frac{v_0}{1 - \gamma}, \quad \text{при} \quad \tau > -\frac{x_0}{v_0}\]
\[v'_{(2)} = \frac{v_0}{1 + \gamma}, \quad \text{при} \quad \tau > -\frac{x_0}{v_0}\tag{1.13}\]
Таким образом, изображения появляются в момент пересечения объектом начала координат, затем одно медленно удаляется в туже сторону, что и движущийся объект, а второе – движется быстрее в противоположную сторону.
2. Равноускоренное движение.
Если при равномерном движении пришлось рассматривать четыре варианта, то сколько их будет при равноускоренном движении объекта?
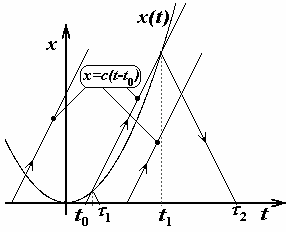
При законе движения
\[x(t) = \frac{at^2}{2}\tag{2.1}\]
объект все время находится с одной стороны от наблюдателя (\(x \ge 0\)), поэтому достаточно рассмотреть только сигнал, распространяющийся в положительном направлении оси \(Ox\). Также обратим внимание, что скорость объекта изменяется и на одних интервалах больше скорости сигнала, а на других меньше.
Графический анализ взаимного расположения графика движения объекта (парабола) и сигналов (лучей прямых) показывает (рис. 9), что от одного сигнала, испущенного в момент \(t_0\), может быть зарегистрировано два отражения \(\tau_1, \tau_2\) - один раз сигнал догоняет объект, второй раз объект догоняет сигнал. Возможна также ситуация, когда отраженных сигналов не будет – сигнал не может догнать объект, разогнавшийся до скорости большей скорости сигнала.
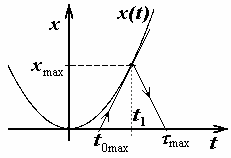
Граничным между этими случаями, является вариант, при котором график распространения сигнала является касательным к параболе – графику закона движения объекта (рис. 10).
Легко понять, что в этом случае в момент отражения скорость объекта \(v = at\) сравнивается со скоростью сигнала. Это позволяет найти этот момент (последней возможности догнать объект), используя уравнение \(at_{1\text{max}} = c\). Из которого следует
\[t_{1\text{max}} = \frac{c}{a}.\tag{2.2}\]
В этот момент находится в точке с координатой
\[x_{\text{max}} = \frac{a(t_{1\text{max}})^2}{2} = \frac{c^2}{2a}.\tag{2.3}\]
Максимальный момент отправления сигнала, который может догнать объект, определяется формулой
\[t_{0\text{max}} = t_{1\text{max}} - \frac{x_{\text{max}}}{c} = \frac{c}{2a},\tag{2.4}\]
а соответствующий момент возвращения «последнего» сигнала
\[\tau_{\text{max}} = t_{1\text{max}} + \frac{x_{\text{max}}}{c} = \frac{3c}{2a},\tag{2.5}\]
На первый взгляд, кажется, что решение задачи опять надо разбивать на различные этапы, но ведь мы разработали другой метод решения, основанный на «привязке» к моменту регистрации, а не к моменту «запуска». Поэтому рассмотрим графическую иллюстрацию уравнения (3), включающего законы движения объекта и отраженного сигнала. Этот метод позволяет решить задачу единообразно для любого момента времени регистрации. Для графического анализа этого уравнения необходимо «зеркально» отразить рисунок 1.9, в результате получим рисунок 11. Здесь также есть значения моментов регистрации \(\tau\), которым соответствуют два момента отражения, следовательно,
и два изображения; есть значение \(\tau_{\text{min}}\) - минимальное время прихода отраженных сигналов (независимо от времени их отправления). Это время находится аналогично (2.5)
\[\tau_{\text{min}} = -\frac{c^{2}}{2a} + \frac{c}{a} = -\frac{c}{2a}.\tag{2.6}\]
Таким образом, при \(\tau > \tau_{\text{min}}\) общее уравнение (3), имеющее вид
\[\frac{at_{1}^{2}}{2} = c(\tau - t_{1}),\tag{2.7}\]
имеет два корня
\[t_{1}(\tau) = -\frac{c}{a} \pm \sqrt{\left(\frac{c}{a}\right)^{2} + 2\frac{c}{a}\tau}.\tag{2.8}\]
Соответствующие этим решениям законы движения изображений имеют вид
\[x'_{(1{,}2)} = c(\tau - t_{1}) = c\left(\tau + \frac{c}{a} \mp \sqrt{\left(\frac{c}{a}\right)^{2} + 2\frac{c}{a}\tau}\right) = \frac{c}{a}\left(a\tau + c\left(1 \mp \sqrt{\left(\frac{c}{a}\right)^{2} + 2\frac{c}{a}\tau}\right)\right).\tag{2.9}\]
Проанализируйте эти функции самостоятельно, их графики показаны на рисунке 1.12.
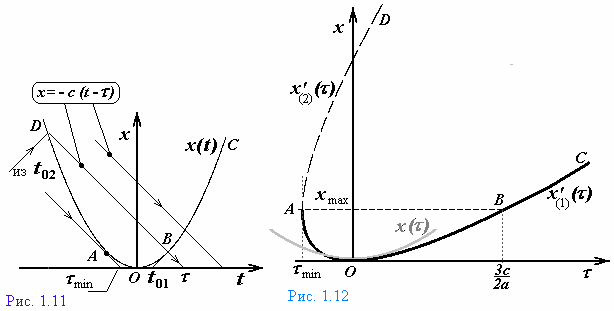
Рассмотрите также физический смысл всех ветвей, соотнесите их с результатами проведенного качественного анализа. Для подсказки эти ветви обозначены на рис. 1.11 и 1.12 одинаково. А по существу, на них изображена одна и та же парабола, только повернутая и немного деформированная.
\textsuperscript{1} Все кинематические характеристики движения изображений будем «штриховать»
\textsuperscript{2} Сигнал распространяется во все стороны пространства, но только «из прошлого в будущее». 3 В реальности, такая ситуация не очень приятна, как для объекта, так и для наблюдателя. Но в рамках нашей модели материальных точек, будем считать, что наши «герои» успешно разойдутся. Более правдоподобная ситуация будет рассмотрена чуть позже.
\textsuperscript{4} Не будем обсуждать, можно ли реально зарегистрировать оба отраженных сигнала – в нашем рассмотрении затуханием сигнала пренебрегаем.
Прочитали решение — спросите себя, как можно было до этого додуматься. А через день-два решите задачу заново, не подглядывая.
Похожие задачи
- Космический корабль ВсОШ 1991/92, заключительный этап, 9 кл.
- Графики по графику v(x) МОШ 1999/00, заключительный этап, 9 кл.
- Марсоход и график обратной скорости МОШ 2017/18, заключительный этап, 8 кл.
- Средняя скорость по графику МОШ 2017/18, заключительный этап, 9 кл.
- Движение со связью x(v) Росатом 2017/18, заключительный этап, 11 кл.
- Красная Шапочка ускоряет шаг Курчатов 2019/20, заключительный этап, 9 кл.