Склеенный обруч
7/10На горизонтальной шероховатой поверхности находится обруч радиуса \(R\), склеенный из двух однородных половинок массами \(m_1\) и \(m_2\) (рис. 6).
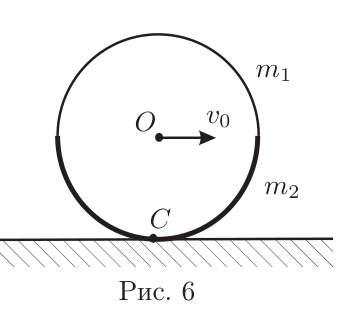
При какой минимальной скорости \(v_0\) центра \(O\) обруч совершит полный оборот без проскальзывания?
Определите период малых колебаний обруча вблизи положения равновесия.
Найдите максимально возможный угол \(\alpha_{\max}\) наклона опорной плоскости к горизонту, при котором обруч, находящийся на ней, остаётся в равновесии.
▶Показать разборСкрыть разбор
Ответ1) \(v_0 = \sqrt{\dfrac{4(m_2 - m_1)gR}{m_1(\pi + 2) + m_2(\pi - 2)}}\); 2) \(T = 2\pi\sqrt{\dfrac{R}{g}}\sqrt{\pi\dfrac{m_2 + m_1}{m_2 - m_1} - 2}\); 3) \(\alpha_{\max} = \arcsin\left(\dfrac{2}{\pi}\cdot\dfrac{m_2 - m_1}{m_2 + m_1}\right)\).
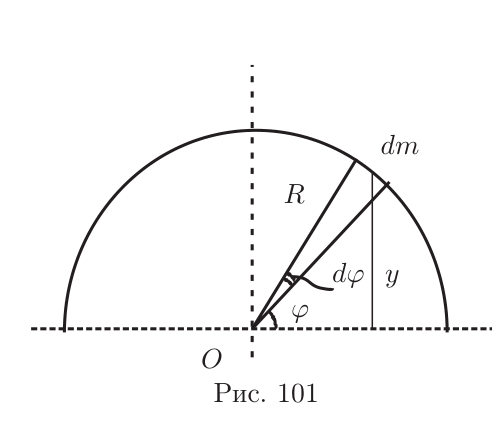
РешениеДля ответа на первый вопрос задачи следует применить закон сохранения энергии: \[(m_2 - m_1)g\cdot2y_0 = \dfrac{I\omega^2}{2}, \qquad (106)\] где \(y_0\) — расстояние от оси обруча до центра масс его половинок, \(I\) — момент инерции обруча относительно точки опоры, \(\omega = v_0/R\) — начальная угловая скорость вращения обруча. Для определения величины \(y_0\) воспользуемся формулой, по которой находится координата центра масс, отсчитываемая от диаметра половины обруча: \[y_0 = \dfrac{1}{m}\int y\,dm,\] где \(m\) — масса половинки обруча, а \(y\) — расстояние от элемента \(dm\) до диаметра. Из рис. 101 видно, что \(y = R\sin\varphi\), \(dm = m\cdot d\varphi/\pi\). Поэтому получим
\[y_0 = \dfrac{R}{\pi}\int\limits_0^\pi\sin\varphi\,d\varphi = \dfrac{2R}{\pi}. \qquad (107)\] Входящий в уравнение (106) момент инерции \(I\) равен сумме моментов инерции каждой половинки: \(I = I_1 + I_2\). Моменты инерции половин относительно оси обруча составляют \(I_{10} = m_1R^2\), \(I_{20} = m_2R^2\). По теореме Штейнера эти моменты можно связать с моментами инерции \(I_{1c}\) и \(I_{2c}\) относительно центров масс. Получаем \[I_{10} = m_1R^2 = I_{1c} + m_1y_0^2,\] \[I_{20} = m_2R^2 = I_{2c} + m_2y_0^2.\] Отсюда \[I_{1c} = m_1R^2\left(1 - \dfrac{4}{\pi^2}\right),\quad I_{2c} = m_2R^2\left(1 - \dfrac{4}{\pi^2}\right).\] По той же теореме Штейнера найдём \[I_1 = I_{1c} + m_1(R + y_0)^2,\quad I_2 = I_{2c} + m_2(R - y_0)^2.\] Складывая \(I_1\) и \(I_2\), получим искомый момент инерции обруча: \[I = I_1 + I_2 = 2R^2\left(m_1\left(1 + \dfrac{2}{\pi}\right) + m_2\left(1 - \dfrac{2}{\pi}\right)\right). \qquad (108)\] Подставим полученные выражения (107) и (108) в уравнение (106): \[(m_2 - m_1)g\dfrac{4R}{\pi} = \dfrac{1}{2}2R^2\left(m_1\left(1 + \dfrac{2}{\pi}\right) + m_2\left(1 - \dfrac{2}{\pi}\right)\right)\dfrac{v_0^2}{R^2},\] \[v_0 = \sqrt{\dfrac{4(m_2 - m_1)gR}{m_1(\pi + 2) + m_2(\pi - 2)}}.\] Как видим, чем больше разность \(m_2 - m_1\), тем больше нужно сообщить скорость, для того чтобы обруч сделал полный оборот. Однородный обруч (\(m_2 = m_1\)) будет в отсутствие проскальзывания равномерно катиться после сообщения ему сколь угодно малой скорости \(v_0\).
Для нахождения периода малых колебаний системы нужно привести динамическое уравнение к виду \(\ddot x = -\omega^2x\) (точка означает дифференцирование по времени), и тогда \(T = 2\pi/\omega\). Динамическое уравнение можно получить, записав выражение для энергии системы при небольшом отклонении её от положения равновесия. Для рассматриваемого обруча при повороте его на малый угол \(\varphi\) от положения равновесия получим \[E = (m_2 - m_1)gy_0(1 - \cos\varphi) + \dfrac{I}{2}\dot\varphi^2, \qquad (109)\] где \(\dot\varphi = \omega\). В отсутствие трения энергия сохраняется, то есть \(\dot E = 0\). Дифференцируя уравнение (109) и учитывая малость угла \(\varphi\), получим \[(m_2 - m_1)gy_0\sin\varphi\,\dot\varphi + I\dot\varphi\ddot\varphi = 0,\quad\text{или}\quad \ddot\varphi = -\dfrac{(m_2 - m_1)gy_0}{I}\varphi.\] Следовательно, \[T = 2\pi\sqrt{\dfrac{I}{(m_2 - m_1)gy_0}}.\] Подставляя сюда выражения (107) и (108), получим ответ: \[T = 2\pi\sqrt{\dfrac{R}{g}}\sqrt{\pi\dfrac{m_2 + m_1}{m_2 - m_1} - 2}.\] Если \(m_2 \to m_1\), то \(T \to \infty\). Это и означает, что колебательное движение обруча сменяется его вращением.
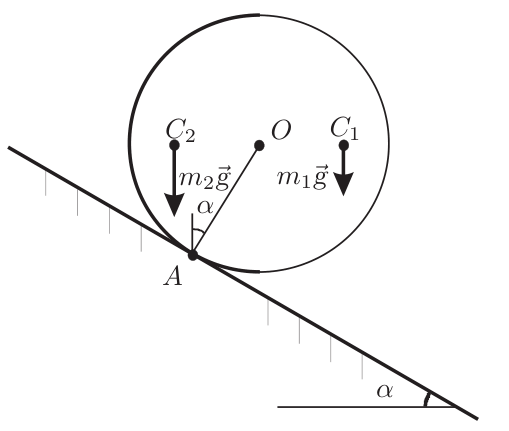
При наклоне опорной плоскости качению препятствует тяжёлая половина обруча: момент её силы тяжести относительно точки опоры при малых углах наклона уравновешивает момент силы тяжести лёгкой половины. Когда угол наклона становится таким, что центры масс половин \(C_1\) и \(C_2\) оказываются на одном горизонтальном уровне (рис. 102), момент силы \(m_2\vec g\) относительно точки \(A\) достигает максимального значения. При дальнейшем увеличении угла \(\alpha\) он уже не может компенсировать увеличивающийся момент силы \(m_1\vec g\). Равенство моментов сил \(m_1\vec g\) и \(m_2\vec g\) относительно точки \(A\) для критического положения, изображённого на рис. 102, и определяет максимальный угол наклона \(\alpha = \alpha_{\max}\):
\[\alpha_{\max} = \arcsin\left(\dfrac{2}{\pi}\cdot\dfrac{m_2 - m_1}{m_2 + m_1}\right).\]
Похожие задачи
- Подобные маховики Савченко, №2.7.1
- Кольцо и диск Савченко, №2.7.2
- Момент силы трения Савченко, №2.7.3
- Обруч плашмя на столе Савченко, №2.7.4
- Задача 2.7.5 Савченко, №2.7.5
- Цилиндр в углу Савченко, №2.7.6